夜雨聆风学习资料网

ARTICLE · 1017861

AI光设实战系列(1)-手机镜头

AI光设实战系列(1)-手机镜头

设计要求

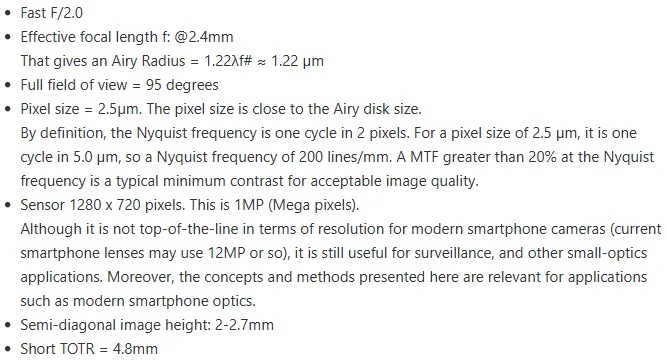
这次用 DeepO 尝试设计手机镜头,目标为 2.4 mm、F/2、全视场 95°。

指标参考 Ansys 官方教程[1]

项目
原始资料
本次采用方式
来源与边界
有效焦距
约 2.4 mm
目标 2.400000 mm
官方案例;未给允许偏差
F 数
F/2.0
目标 F/2
官方案例;未给允许偏差
视场
全视场 95°
半视场目标 47.5°
官方案例;必须检查边缘有效光束
长度
TOTR 4.8 mm原示意图标注 <4.8 mm
模型长度上限 ≤4.8 mm
本次转为光阑→像面的数值边界,不等于整机验收
MTF
各视场在 200 cycles/mm 处 >0.2
固定观察该频率与阈值
官方优化目标;平台几何 MTF 与衍射算法有区别
传感器与像高
像元 2.5 µm;1280×720另列半对角像高 2–2.7 mm
保留六片分支的 2000×1500 模型,像元约 2.095 µm
未严格复现传感器条件;原资料不同数值也需校核
末面后间距
不列为上述官方要求
设置 0.5–5 mm
本次自定软约束,不称作官方标准
畸变
本表不从教程另取阈值
设置上限 10%
本次自定软约束;尚无最终实测验收值

教程的 1280×720、2.5 µm 换算得半对角约 1.84 mm,与另列的 2 至 2.7 mm 不一致。本次采用了不同的传感器设置。

当前结果

指标 / 单位
目标或边界
DeepO 最终实际值
偏差与判断
有效焦距 / mm
2.400000
2.428864
+0.028864 mm,+1.203%接近;未给容差,不硬判合格
F 数
2.000000
2.024053
+0.024053,+1.203%接近;未给容差,不硬判合格
模型长度 / mm
≤4.800000
3.274300
余量 1.525700 mm满足本次数值上限;不是整机验收
全视场
95°
47.5° 边缘布局:0/11 条通过点列图无有效结果
未通过只代表该抽样条件,不能外推整幅画面
MTF
>0.2 @200 cycles/mm,各视场
几何 MTF 图上未见通过证据无精确数据数组
未见达标证据不混同衍射 MTF,不虚报提升率
末面后间距 / mm
0.5–5.0本次设置
0.601600
高于下限 0.101600 mm满足该数值范围;非直接测得的近轴后焦距
畸变 / %
≤10本次设置
未保存可验收的末态数值
未验证设置过约束不等于结果已满足
Ansys 教程规格[1]。
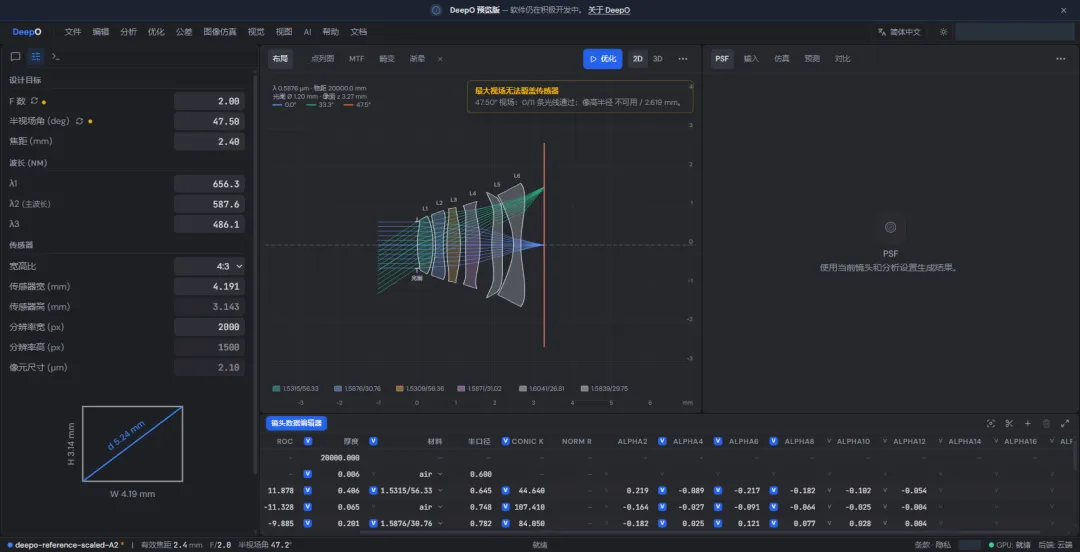
六片分支最终布局。

两条优化路线

五片 AI 起点与六片官方参考处方分开测试,采用了不同的结构和起点。

五片 AI 起点
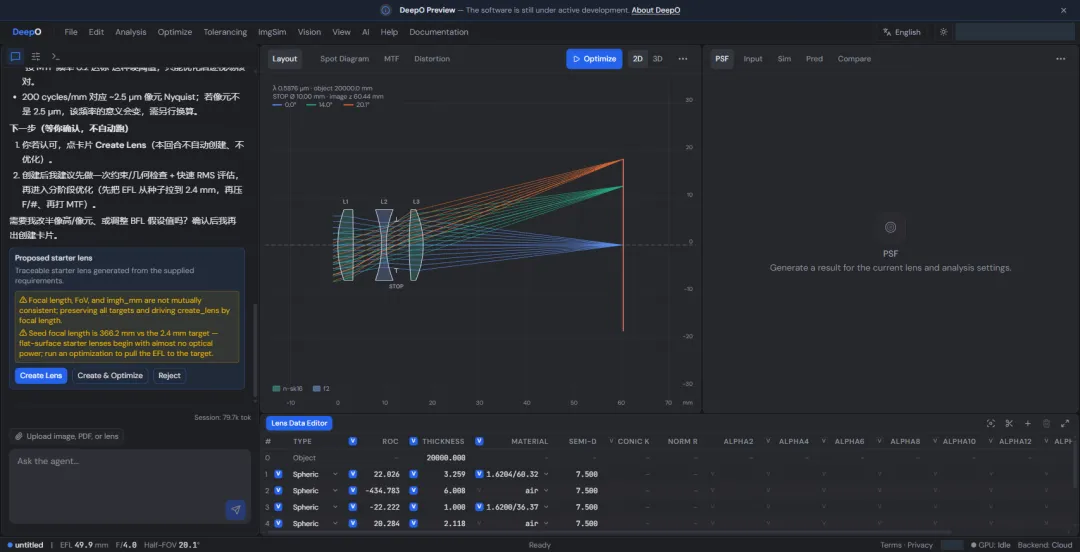
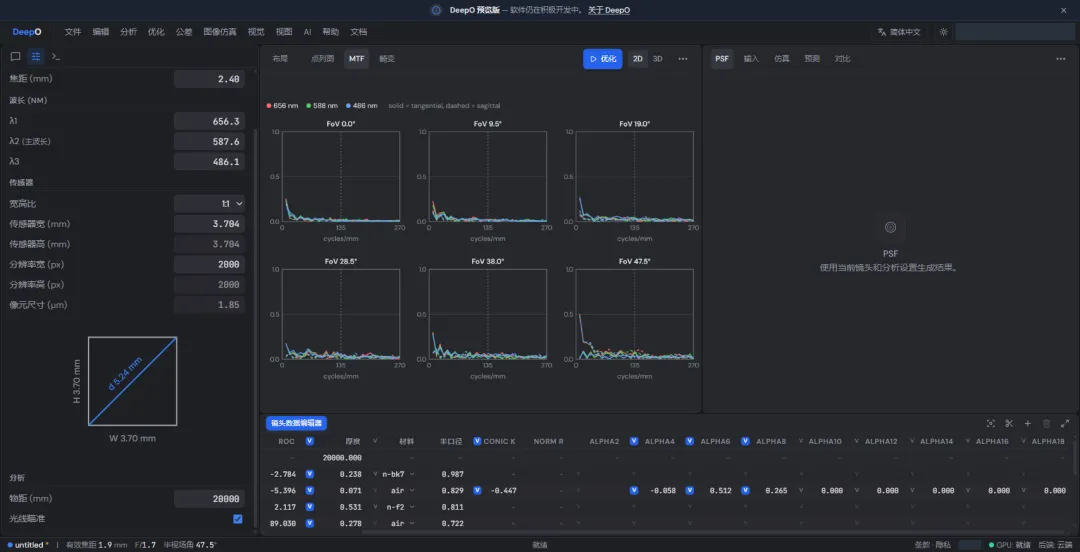
AI 提案卡,中间画布仍为旧镜头。
五片路线在 1500 次续测后的结果。

六片参考处方

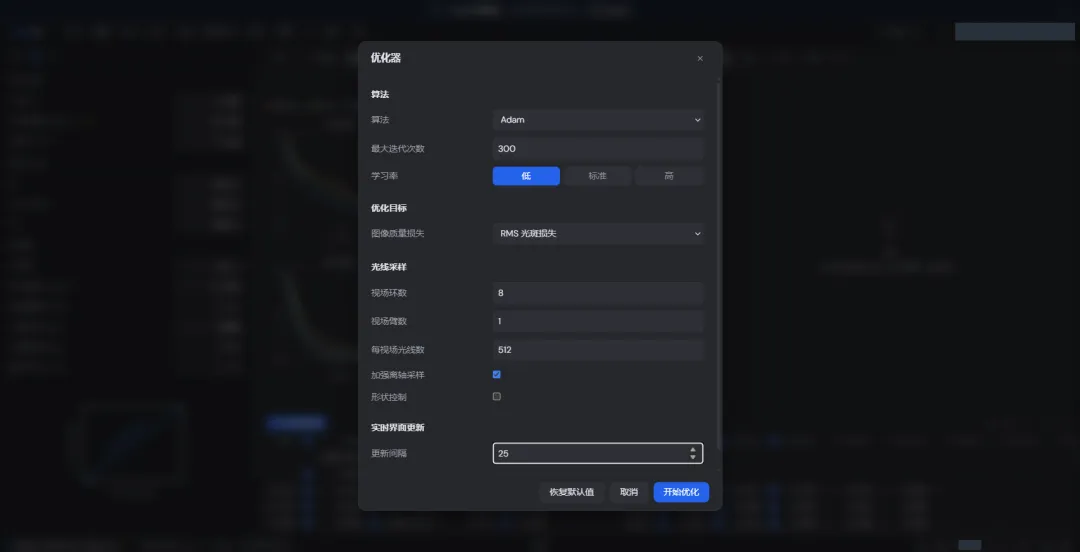
六片路线的 Adam 300 次设置。

关键设置

路线 / 环节
关键设置与限制
五片 AI 起点
五片玻璃,球面与非球面混合。Create Lens 后核查得 EFL 366.246 mm、F/304.764、长 4.8002 mm,与教程五片塑料结构不同。
五片首轮
Mantis 1000 次,8 环、1 臂、512 光线,RMS 光斑损失。开启离轴加强和形状控制;固定材料及 A10 至 A18,放开曲率、厚度、圆锥及部分低阶项。
五片续测
额外 1000 次后 EFL 为 4.135920 mm,再续 Mantis 1500 次,开启光线瞄准。约第 600 次曾到 2.399296 mm,未保存完整处方,未采用该中间结果。
六片参考基线
官方 case05[2],6 片、12 个非球面。按 A2 起始阶次缩放后为 2.400000 mm、F/2、长 3.254605 mm;此前错误缩放版本未投入付费优化。
六片 Adam
300 次,厚度、非球面、圆锥学习率 10⁻⁵,曲率 2×10⁻⁵。离轴加强开启,形状控制关闭;固定 A10/A12,A2 不参与优化,材料 nd/vd 有变化。
约束与 Prune
总长和末面后距采用软约束,结果需另行验收。Prune 按追迹清孔径加 10% 余量,各面调整比例不同,未追加付费优化。

迭代记录

用时按接口流记录,包含纯 GPU 计算以外的时间;费用按界面两位小数余额相减。

阶段
算法 / 迭代
记录用时 / 余额差
阶段末态 EFL
五片首轮
Mantis / 1000
173.143 秒 / 约 $0.34
17.285675 mm
五片中间阶段
额外 1000 次
未完整记录
4.135920 mm
五片续测
Mantis / 1500
336.714 秒 / 约 $0.67
1.868215 mm
六片参考分支
Adam / 300
68.939 秒 / 约 $0.13
2.428864 mm
六片口径整理
Prune / 非优化迭代
没有新增付费优化
2.428864 mm

两条路线共 3800 次迭代。已记录三轮约 $1.14,其中接续两轮约 $0.80;中间阶段费用记录缺失,总费用不完整。

五片首轮得到 F/13.860、长 4.2038 mm,末面后距 0.4215 mm,低于 0.5 mm 下限。1500 次续测后为 F/1.749451、长 3.9712 mm,尚未完成成像验收。

六片分支前后对照

变化按最终值减基线计算,目标偏差按差值除以目标计算。

项目
目标/边界
优化前
最终保留
前后变化
与目标的距离
有效焦距mm
2.400000
2.400000
2.428864
+0.028864 mm+1.203%
比目标高 1.203%接近;偏差并未改善,未设容差
光圈数F/#
2.000000
2.000000
2.024053
+0.024053+1.203%
比目标高 1.203%接近;偏差并未改善,未设容差
模型总长光阑→像面 / mm
≤4.800000
3.254605
3.274300
+0.019695 mm+0.605%,略增长
距上限 1.525700 mm余量占上限 31.785%;满足本次数值边界
末面后间距末面→像面 / mm
0.5–5.0
0.599673
0.601600
+0.001927 mm+0.321%
高于下限 0.101600 mm满足本次数值边界;不直接等同近轴后焦距
有效视场
全 95°半视场 47.5°
目标设为 47.5°没有同采样通光数表
47.5°:0/11布局抽样;点列图为空
不计算提升率基线数表缺失
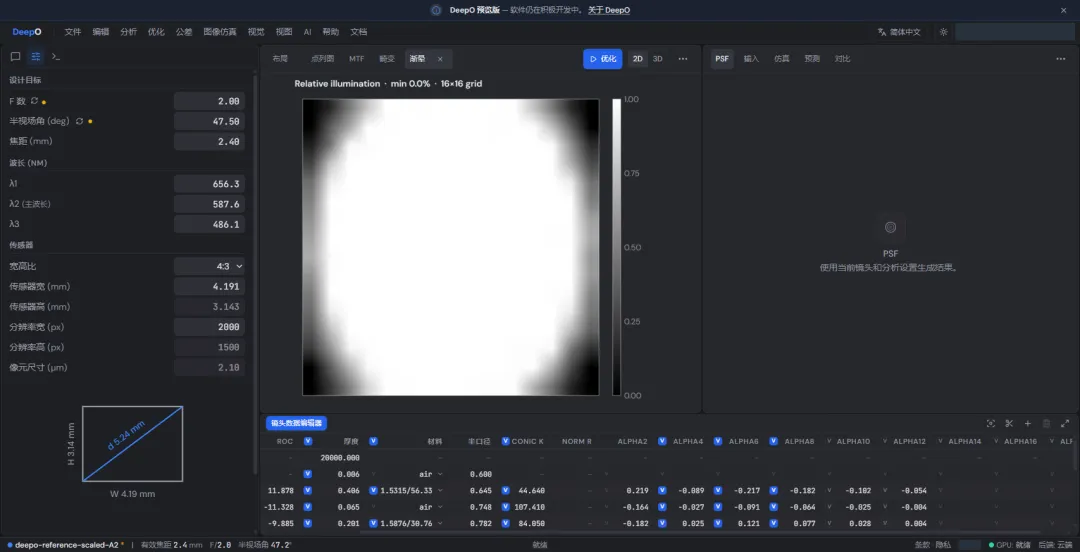
全视场未通过渐晕最小采样通光率 0%;不代表整个画面都无光
MTF
各视场 >0.2@200 cycles/mm
已存同设置曲线未导出精确数表
200 处未见达标图读,边缘曲线异常
部分中间视场抬高仅定性,不写改善百分比
未见达标证据几何 MTF,不能直接与教程衍射 MTF 排名

总长从光阑算起;从首片前顶点到像面为 3.2681 mm。

half_fov=47.1582°,约全 94.3164°,仅为像高与焦距的几何估计,未计畸变与遮挡。基线字段有旧值,不用于比较有效视场。

成像结果
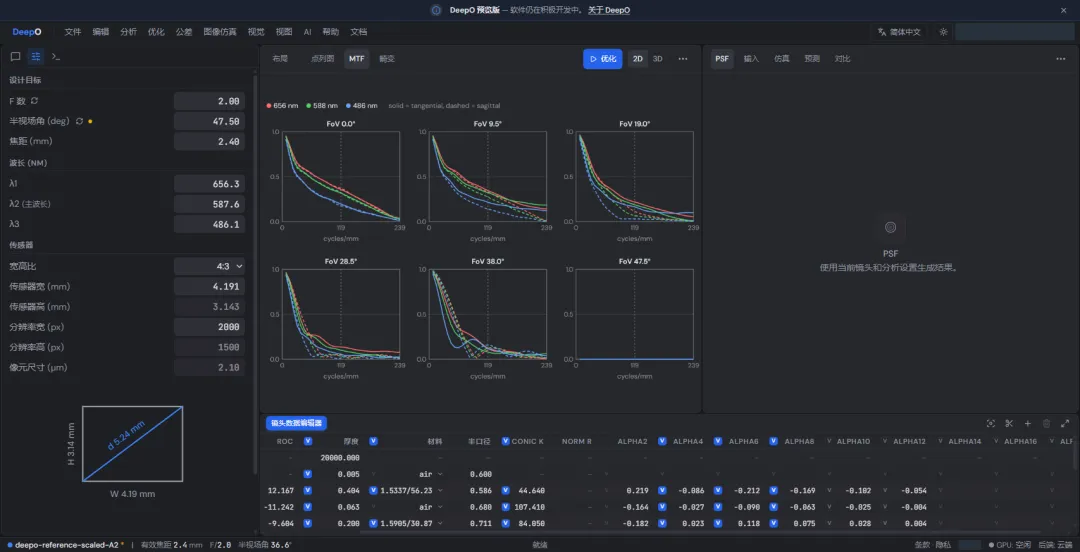
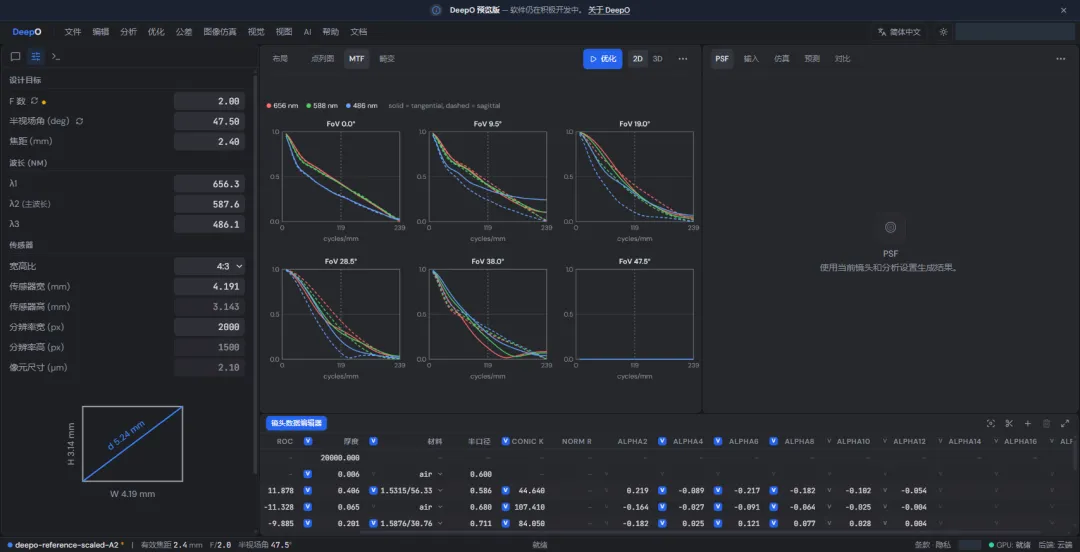
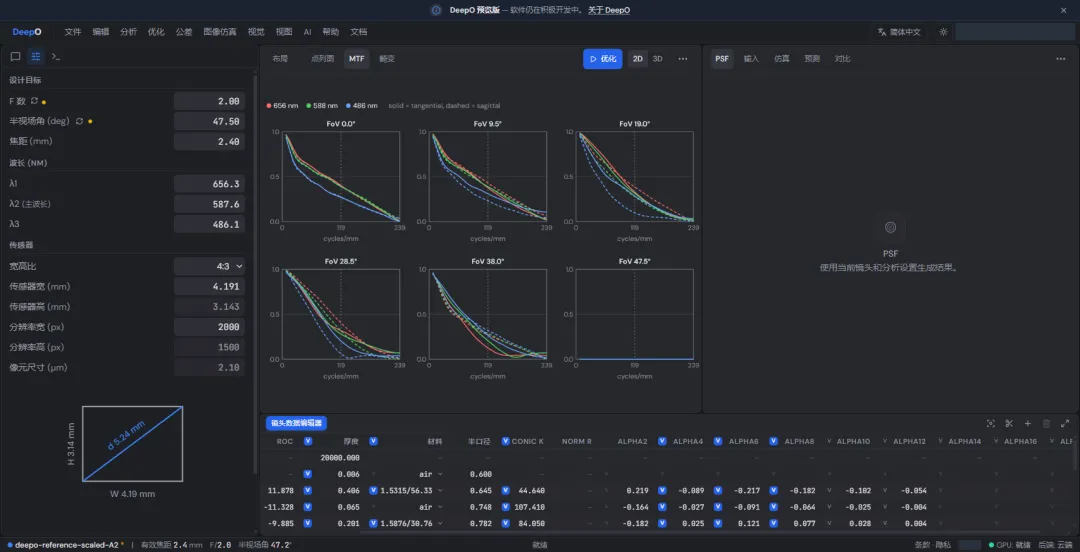
六片参考基线的 MTF。
Adam 300 次后的 MTF。
Prune 后的 MTF。

缺少同采样的优化前光斑数表,以下只列末态,不计算改善率。

光斑

半视场
RMS 半径 / µm
GEO 半径 / µm
怎样解读
0.0°
8.7
31.4
中心视场,有有效光斑
9.5°
8.0
33.8
近轴外视场
19.0°
6.5
34.8
本次有效采样中 RMS 最小之一
28.5°
6.5
64.3
显示的 RMS 相同,最远离群光线更分散
38.0°
12.4
131.7
有效采样中光斑最大,离轴拖尾明显
47.5°
无有效结果
无有效结果
空图;RMS=NaN、GEO=0.0 为界面显示,不是零像差

RMS 与 GEO 分别为相对质心的均方根半径和最大半径,均为几何量。各子图坐标尺度不同[4]。

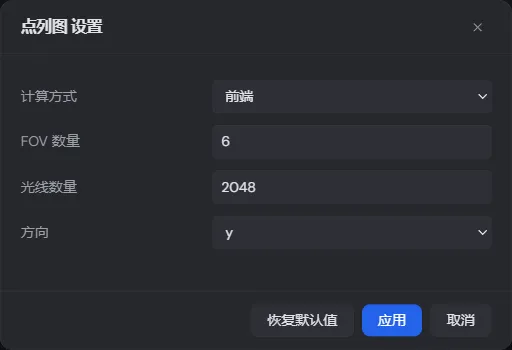
点列图采用 6 视场、2048 光线、y 方向,物距 20,000 mm,波长 656.3/587.6/486.1 nm。光线瞄准开启,目标半视场 47.5°。
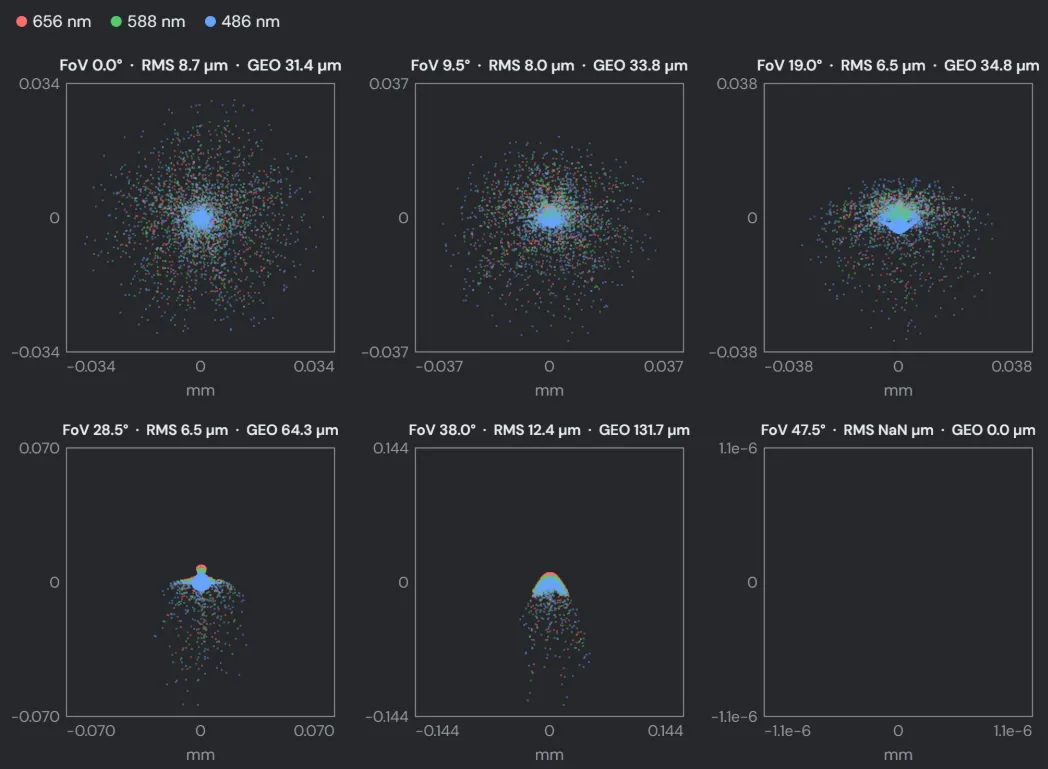
最终点列图。
Prune 后渐晕,16×16 网格,128 光线/视场。
点列图分析设置。

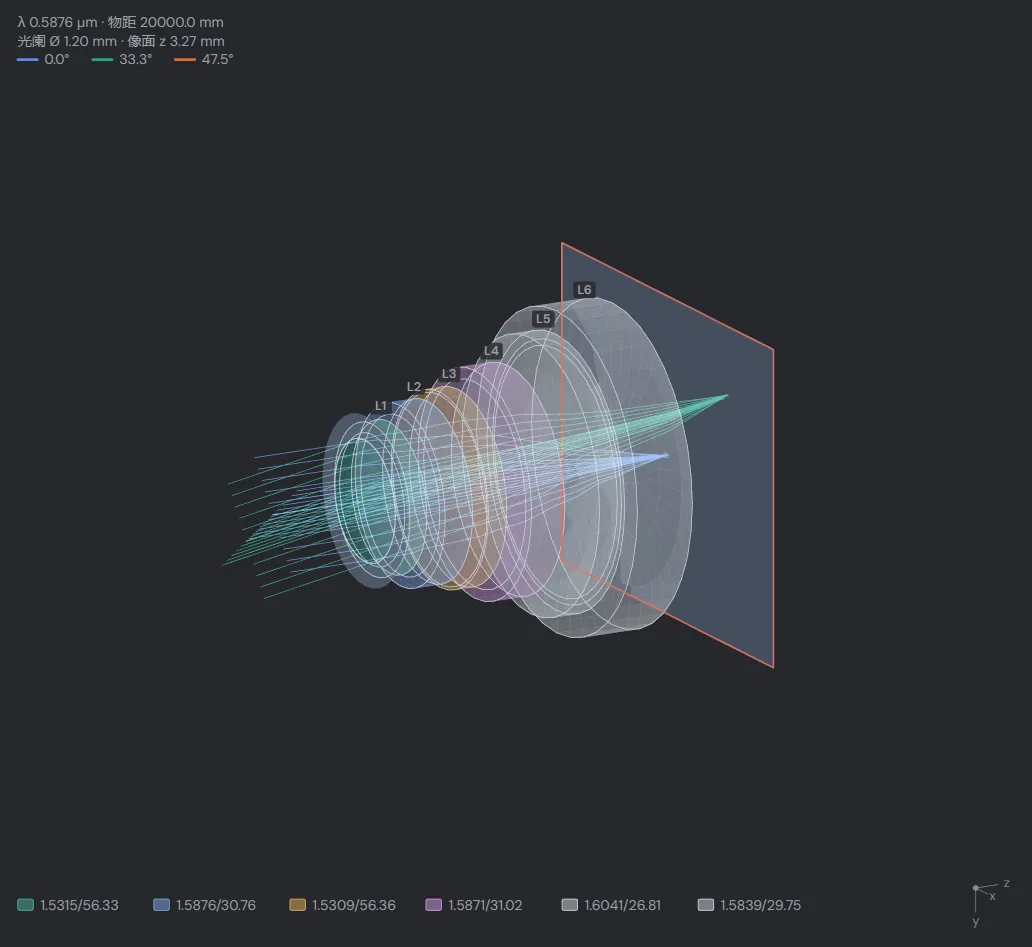
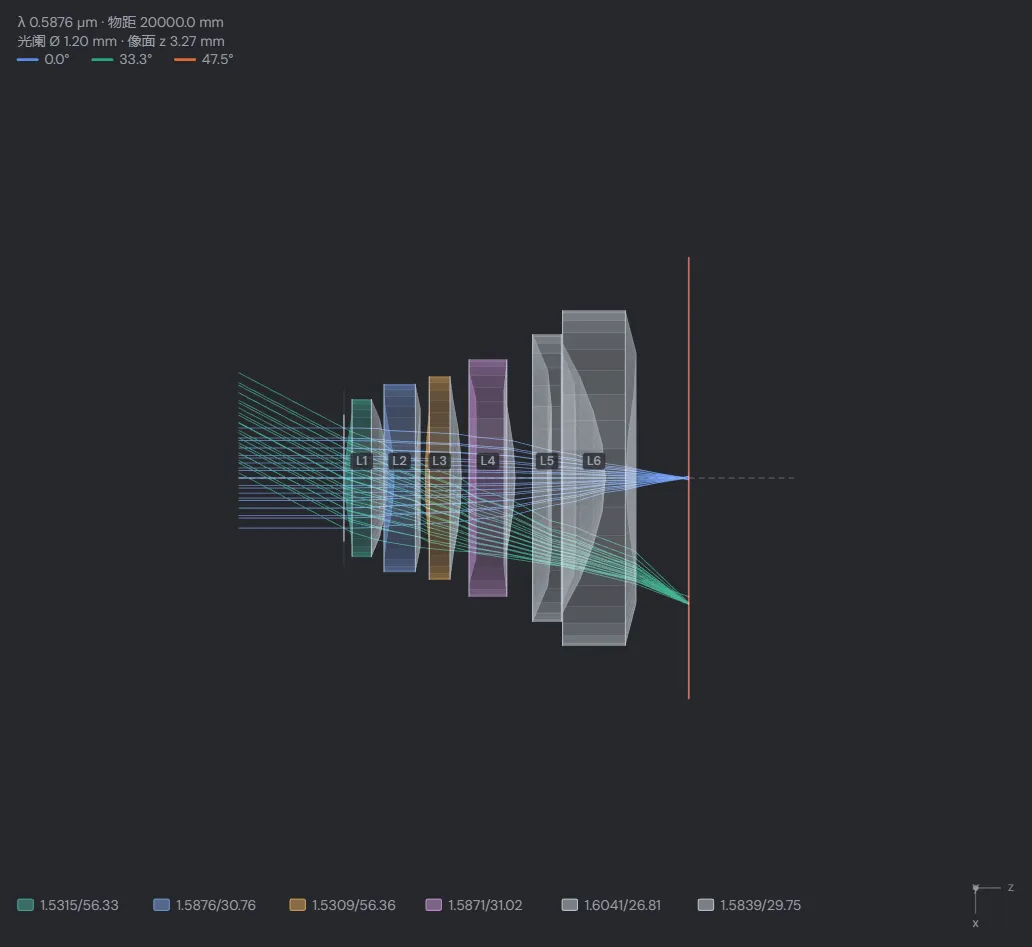
三维结构图

六片镜头与像面的三维布局。
同一处方的 y 轴视图。

6 片镜片 / 12 个非球面光阑直径 1.2000 mm最大清孔径直径 3.1818 mm光阑→像面 3.2743 mm

传感器为 4.1906 × 3.1429 mm、2000 × 1500 像素;3D 图采用 587.6 nm。清孔径与镜筒外径需分别核对[5]。

接下来怎么改

问题
现有依据
优先建议
95° 视场
47.5° 布局抽样 0/11,点列图为空;该抽样不代表整幅画面通光率。
确认对角视场口径,逐面查找边缘丢光位置,再复核角部采样。[1][7][16]
MTF
各视场 >0.2 @200 cycles/mm 未见达标证据,现有几何曲线缺精确数组。
同条件导出各场 S/T,几何与衍射 MTF 分开评价。200 cycles/mm 与 Nyquist 238.6 cycles/mm 分列。[1][3][14]
光斑与像元
像元约 2.095 µm;中心、38° RMS 半径为 8.7、12.4 µm,约 4.15、5.92 个像元间距。
检查焦面、色差、离群光线及包围能量;此倍数不能换算成分辨率损失。[4][14]
焦距与光圈
EFL 2.428864 mm、F/2.024053。前置光阑直径固定 1.2 mm,两项 +1.203% 为耦合变化。
结合入瞳和传感器检查焦距;成像质量仍需单独验收。
材料
材料未冻结,nd/Vd 已改变,尚未匹配可采购牌号。
匹配牌号和色散数据,固定材料后再复核制造可行性。[15]
装配与量产
光阑到像面 3.2743 mm;盖板、滤光片、装配、公差及温漂尚未验收。
3D 仅展示结构,成像过关后还需检查面型、局部间隙和制造条件。[1]

这次辅助设计流程已跑通,当前镜头还没有通过成像验收。我想先把边缘丢光的原因查清楚,再决定下一步怎么改。

参考资料

  1. Ansys · Designing Cell phone Camera Lenses Part 1: Optics

    https://optics.ansys.com/hc/en-us/articles/42661751764371-Designing-Cell-phone-Camera-Lenses-Part-1-Optics

  2. DeepO · case05 图像仿真教程

    https://www.ai4optics.com/deepo/manual/tutorials/05-image-simulation/

  3. DeepO · MTF 手册

    https://www.ai4optics.com/deepo/manual/analysis/mtf/

  4. DeepO · 点列图手册

    https://www.ai4optics.com/deepo/manual/analysis/spot-diagram/

  5. DeepO · 布局手册

    https://www.ai4optics.com/deepo/manual/analysis/layout/

  6. DeepO · Refocus / Prune

    https://www.ai4optics.com/deepo/manual/designing/refocus-prune/

  7. DeepO · 渐晕分析

    https://www.ai4optics.com/deepo/manual/analysis/vignetting/

  8. DeepLens · 非球面系数读取

    https://github.com/vccimaging/DeepLens/blob/278e4f720a4549187a51edaea57bb658548911ce/deeplens/geometric_surface/aspheric.py#L119

  9. Ansys / Zemax · 710_MobilePhoneLens.zip

    https://downloads.zemax.com/zemax-portal/knowledge_articles/KA-01995/Downloads/710_MobilePhoneLens.zip

  10. US20190129149A1 · Five element lens system

    https://patents.google.com/patent/US20190129149A1/en

  11. DeepLens · Zemax 导入实现

    https://github.com/vccimaging/DeepLens/blob/278e4f720a4549187a51edaea57bb658548911ce/deeplens/geolens_pkg/io.py#L211

  12. DeepLens · Aspheric 内部模型

    https://github.com/vccimaging/DeepLens/blob/278e4f720a4549187a51edaea57bb658548911ce/deeplens/geometric_surface/aspheric.py#L106

  13. DeepLens · Zemax 导出实现

    https://github.com/vccimaging/DeepLens/blob/278e4f720a4549187a51edaea57bb658548911ce/deeplens/geometric_surface/aspheric.py#L514

  14. Edmund Optics|Resolution

    https://www.edmundoptics.com/knowledge-center/application-notes/imaging/resolution/

  15. DeepO|Materials

    https://www.ai4optics.com/deepo/manual/designing/materials/

  16. Edmund Optics|Focal Length and Field of View

    https://www.edmundoptics.com/knowledge-center/application-notes/imaging/understanding-focal-length-and-field-of-view/

原始处方、截图和运行记录由作者留存。
相关学习资料

返回首页浏览学习资料