ARTICLE · 1250456
周末,都是物理AI....信息量很大
这个周末,物理 AI 的材料突然密集起来...
进门财经满屏都是物理AI...
不止国内卖方,外资也很热...
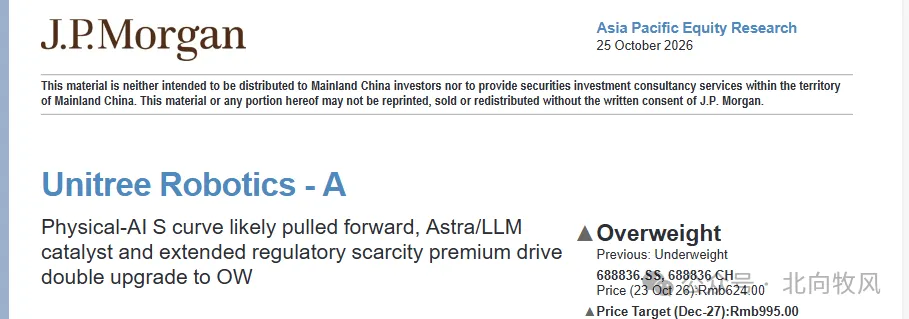
JPM下午把宇树的评级从低配直接上调到增持,野村在讨论机器人运动控制训练的计算量能否下降三个数量级,TF的小雅昨天组织的数据采集专家会今天都在讨论(这个可以和前几天特斯拉专家放一起看),国内的专家交流,一路从具身大脑聊到数采、触觉和工厂部署...
整体读下来,除了卖方给的方向外,最大的变化是:
市场开始把物理 AI 的突破时间往前看,产业则在重新寻找更便宜的实现方式。
两件事如果能够持续实现,机器人的放量逻辑才会更扎实。
先聊为什么预期又往前走了。
JPM这次改变判断的过程,很有代表性。
按报告描述,他们此前参观工博会时,态度仍然谨慎。机器人硬件已经做出来,但需求主要来自研发、开发者和小批量试点,距离持续的企业采购还有距离。
参加宇树的物理 AI 活动之后,判断发生了变化。
王兴兴将物理 AI 突破的预期窗口,从此前最长可能十年,缩短至二至三年,甚至一至二年。
虽然管理层对技术进展的判断提前了,但不等于商业化已经兑现。对于市场而言,时间变化本身就会影响定价。
如果能力突破还很遥远,今天卖出去的机器人,主要体现为硬件收入。如果突破窗口靠近,已经进入实验室、开发者手中和应用场景的机器人,就可能成为模型测试、数据采集和持续迭代的基础(这个和前几天Optimus 的专家说的一样,而且明年Optimus 将投放1.5万台用于数据采集)。
这也是摩根大通重新看待宇树平台价值的原因。
报告中的销量调整很明确:2026年人形机器人销量预测基本没变,仍约1.42万台;2028年的预测,则从约4.16万台上调到11.16万台。
这次上修主要押注后续放量加速,当下订单并没有在预测中同步跳升。
所以,“S 型曲线提前”目前仍然是需要后续数据验证的判断。
周末大家开始重新估计,让机器人真正干活,还需要多久、还要花多少钱。
野村今天的一篇报告,大概意思是现在随着技术的进步,训练机器人的GPU模型,相对之前减少了1000倍...
这个数字很吸引人,因为它改变的是参与门槛。
它介绍的 SuperMimic,研究的是机器人怎样学习身体动作。
过去常见的做法,是在物理仿真器里大量试错。SuperMimic 则先学习一个描述机器人自身运动规律的模型,再在这个模型里训练控制器。
按野村转述,单张 H100 训练三小时后,其表现超过了此前 SONIC 已发布的模型检查点;后者的训练消耗约2.1万 GPU 小时。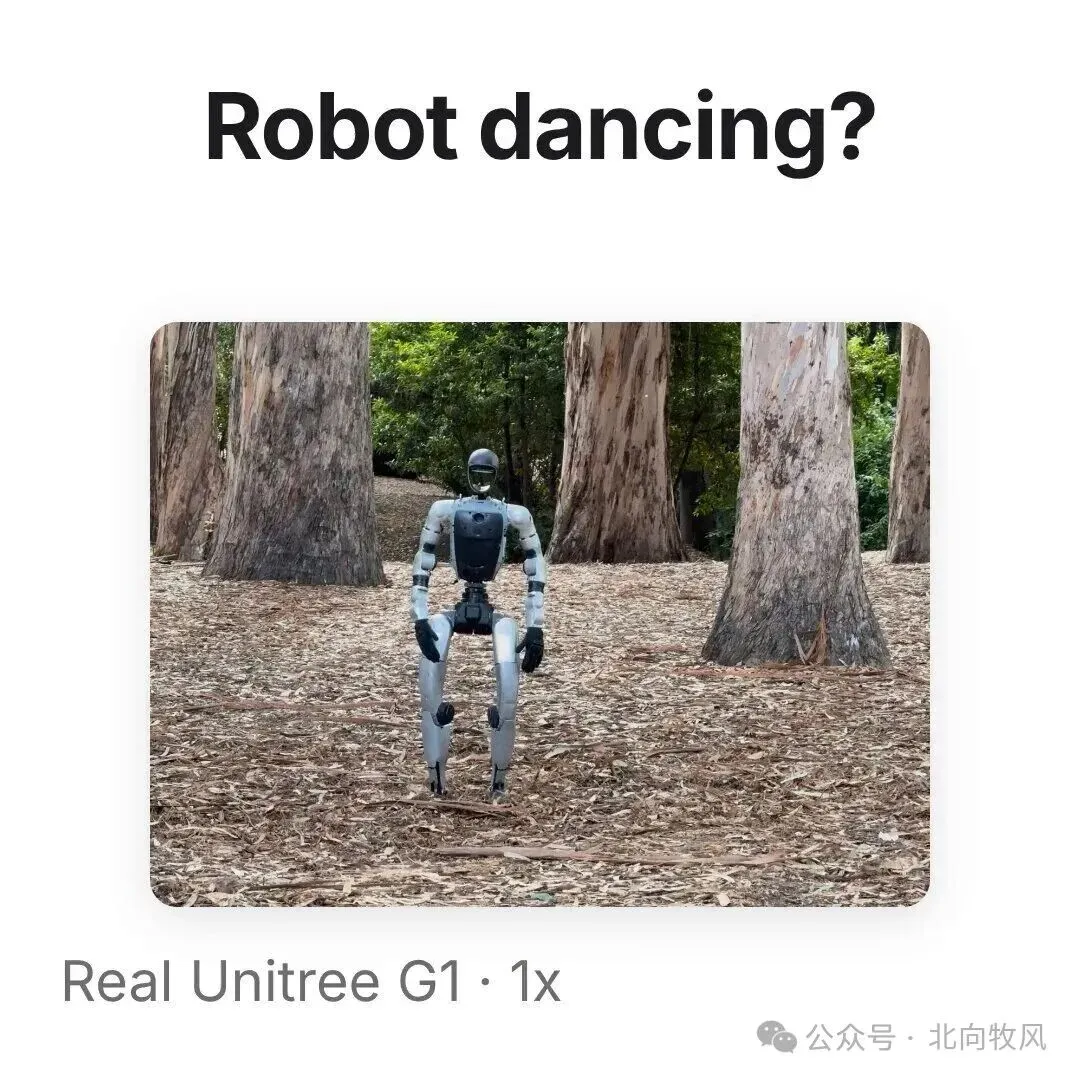
但野村也说了算力降低1000倍不能直接扩大成整台机器人的算力需求下降1000倍。这里比较的是特定运动控制任务的训练计算量,数据量和 GPU 类型也并非完全一致。研究主要涉及平地上的身体运动,没有解决物体操作,也不能直接推到复杂工业任务。
可以把它理解为:机器人学习怎样控制身体,出现了大幅降低成本的路径。至于怎样把活干好,还有另外的问题。
所以,算法进步可能同时带来两种结果:更多公司能够进入,也让能够提供稳定硬件的平台更有用。
如果模型和训练基础设施越来越容易调用,谁能提供有效数据、理解客户现场,谁就更可能推进实际应用。
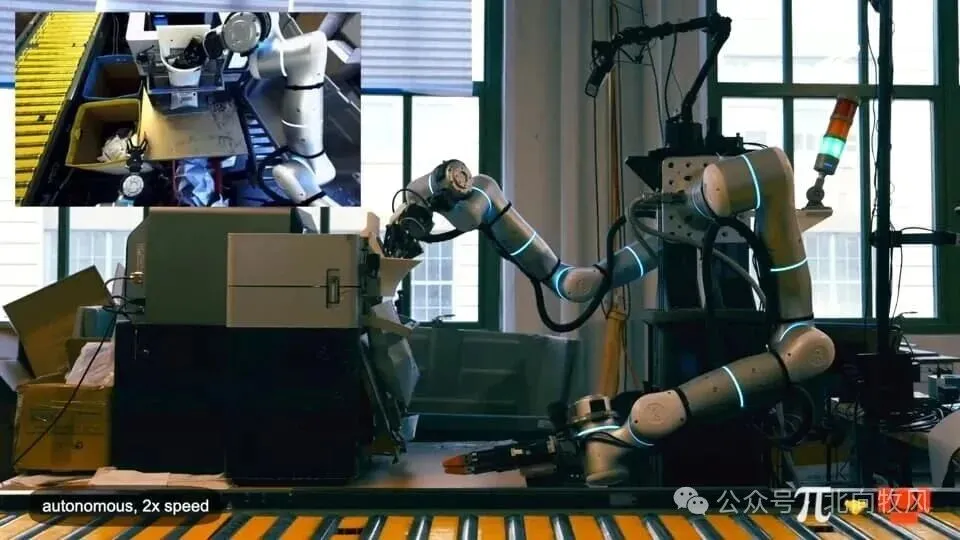
于是,周末讨论最多的数采,就接上来了。
数据在机器人领域可能更重要,但各种数据的价值差别会很大。
机器人需要知道的不只是画面里有什么。
抓一个东西,要用多大力;碰到了以后,它会滑、会变形,还是会卡住;一次操作失败后,下一步该怎么恢复。这些信息,很难靠普通视频完整表达。
第一视角视频、手部轨迹、触觉,以及真机运行中的反馈,各有作用,也各有成本。
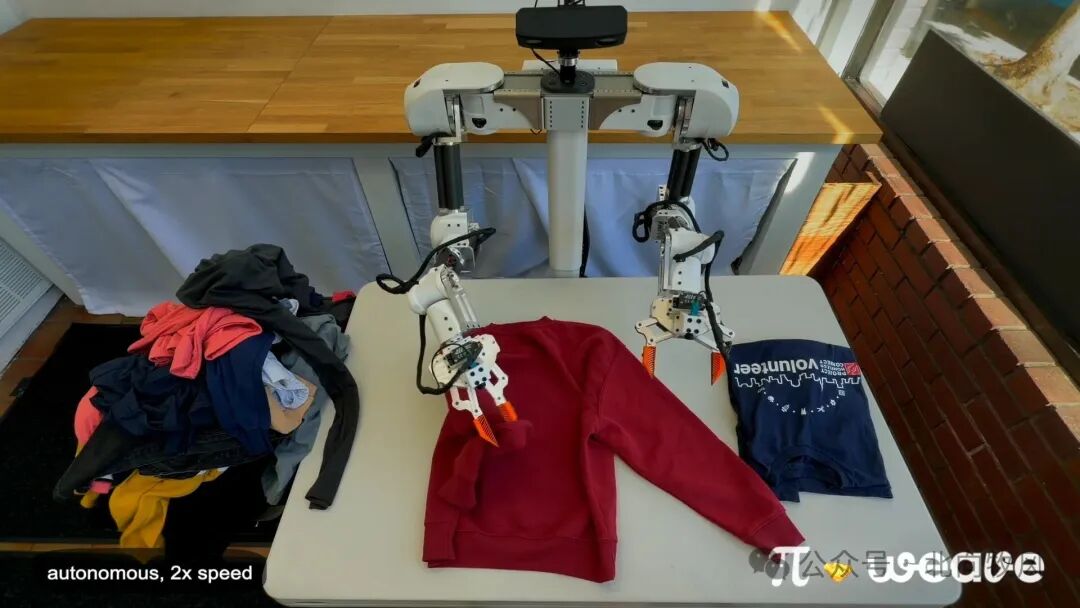
天风的数采访谈里,专家提到一个细节,一天佩戴设备采集八小时,筛选后真正可用的数据,可能只有一两个小时。这是受访者的经验口径,却提醒了一个很实际的问题,录了多久,与最终能改善多少模型能力,是两回事,所以机器人的数据又出现了类似大模型的路径,谁保有的数据越多,之后训练的机器人模型越智能。
前几天Optimus 的一场调研很能说明问题:
对于未来的规划,数据采集领域的机器人数量将持续增加以驱动数据飞轮。
增加数据采集机器人的数量主要是为了应对未来更多元化的应用场景、提升数据采集的精细度,并为持续迭代的大模型提供算力与数据支持。
另一位专家对行业数据量的判断,是低于提问者的预期。他强调,训练方法和数据有效性还没有完全形成共识,大规模投入仍需要等待验证。专家的判断是偏当下的,而另一位专家和Optimus专家是偏未来。
把这些材料放在一起,物理 AI 的关注点其实更清楚了。
大模型的规划能力进步,可能让真实机器人和应用场景更有价值;运动控制训练更便宜,又可能让单一动作能力更容易被复制。随后,差距会更多地体现在硬件一致性、操作能力、数据质量和部署效率上。
这些问题,会决定能力突破能多快变成采购。
这个周末市场对物理 AI 更积极了一点,因为实现路径上确实出现了值得跟踪的变化。但一至二年的突破预期、1000倍的训练效率提升,以及未来的数据需求,分别对应不同范围,需要我们持续跟踪...
以上提到的专家交流以及外资的研报均第一时间发星球,持续跟踪一手信源!
声 明
1) 本公众号为私人所有与任何组织和机构无关;本公众号主要分享海外投资的所见所闻以及主流观点,内容不限于宏观、行业、策略等等,所分享内容均为网络合法获得,版权归原撰写方所有。本公众号仅对原文进行归纳和转述;本公众号将严格限制研报原文的直接曝光, 保护原文的版权;
2) 本公众号不对研究报告中出现的任何观点进行背书;公众号的关注者也不应该依赖文章中出现的观点进行投资决策;本公众号不会提供任何形式的投资建议和咨询。所分享资料仅为行业交流,宏观观点分析。所写内容仅供参考,不做买卖依据!如有侵权请联系删除!
—— 免责声明 ——