1
力学题目大乱炖
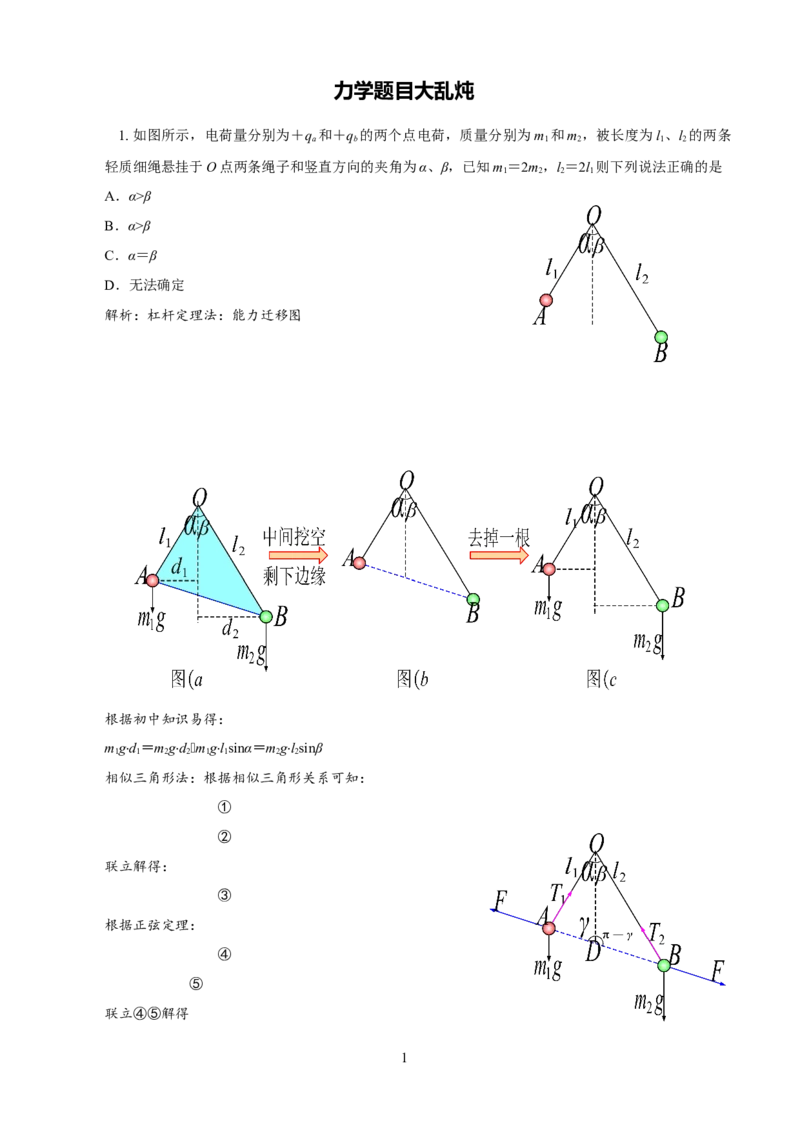
1. 如图所示,电荷量分别为+qa和+qb的两个点电荷,质量分别为m1和m2,被长度为l1、l2的两条
轻质细绳悬挂于O 点两条绳子和竖直方向的夹角为α、β,已知m1=2m2,l2=2l1则下列说法正确的是
A.α>β
B.α>β
C.α=β
D.无法确定
解析:杠杆定理法:能力迁移图
根据初中知识易得:
m1gd1=m2gd2m1gl1sinα=m2gl2sinβ
相似三角形法:根据相似三角形关系可知:
①
②
联立解得:
③
根据正弦定理:
④
⑤
联立④⑤解得
2
⑥
带入③可得: m1gl1sinα=m2gl2sinβ
3
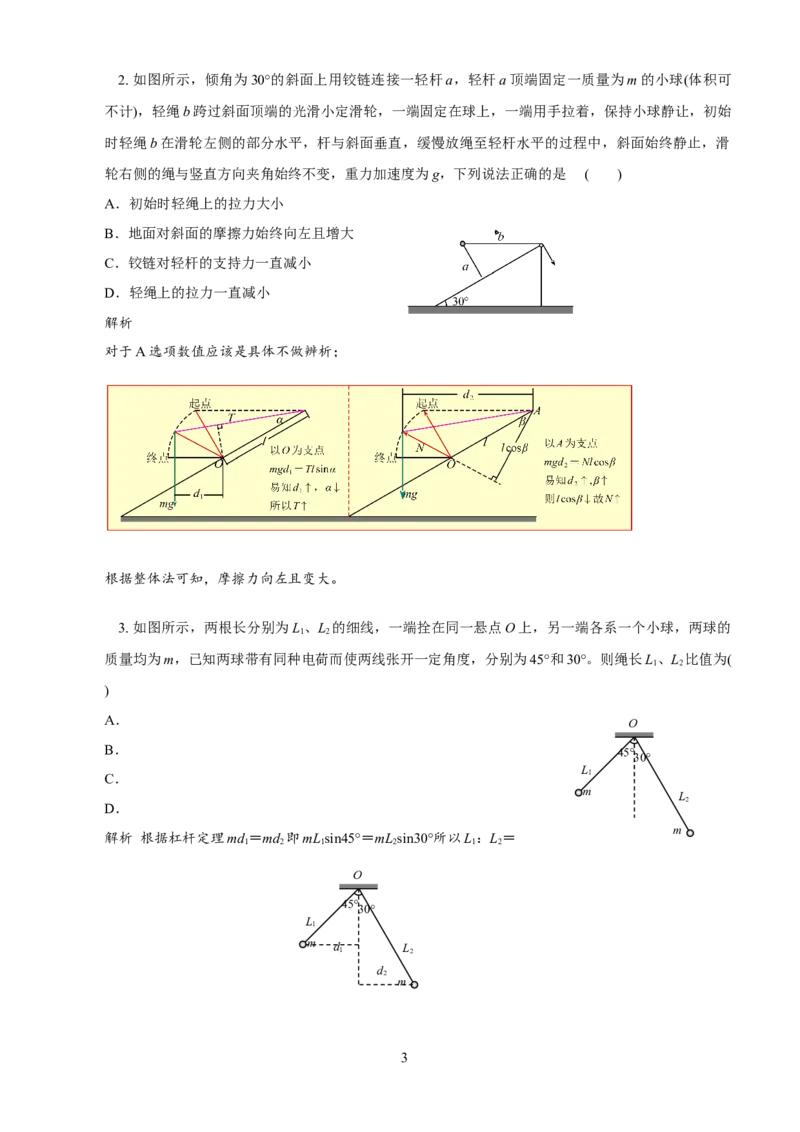
2. 如图所示,倾角为30°的斜面上用铰链连接一轻杆a,轻杆a 顶端固定一质量为m 的小球(体积可
不计),轻绳b 跨过斜面顶端的光滑小定滑轮,一端固定在球上,一端用手拉着,保持小球静让,初始
时轻绳b 在滑轮左侧的部分水平,杆与斜面垂直,缓慢放绳至轻杆水平的过程中,斜面始终静止,滑
轮右侧的绳与竖直方向夹角始终不变,重力加速度为g,下列说法正确的是
( )
A.初始时轻绳上的拉力大小
B.地面对斜面的摩擦力始终向左且增大
C.铰链对轻杆的支持力一直减小
D.轻绳上的拉力一直减小
解析
对于A 选项数值应该是具体不做辨析;
根据整体法可知,摩擦力向左且变大。
3. 如图所示,两根长分别为L1、L2的细线,一端拴在同一悬点O 上,另一端各系一个小球,两球的
质量均为m,已知两球带有同种电荷而使两线张开一定角度,分别为45°和30°。则绳长L1、L2比值为(
)
A.
B.
C.
D.
解析 根据杠杆定理md1=md2即mL1sin45°=mL2sin30°所以L1:L2=
d2
d1
O
m
L1
45°30°
L2
m
O
m
L1
45°30°
L2
m
4
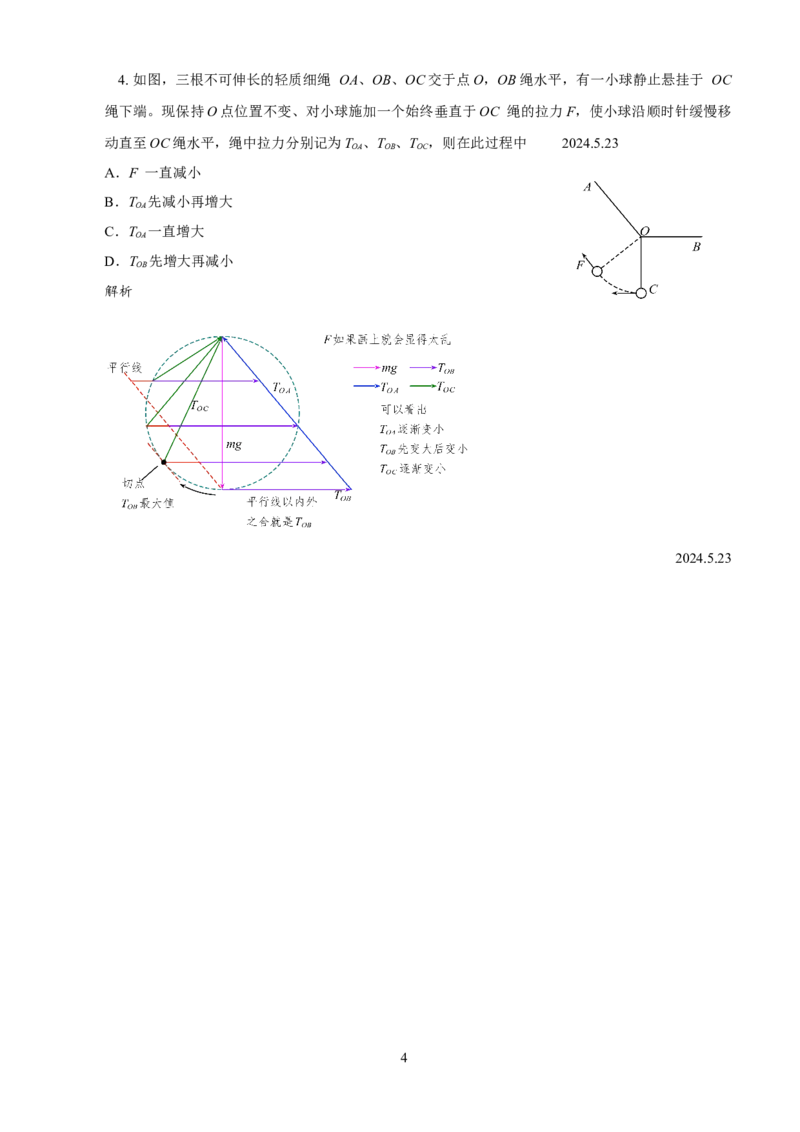
4. 如图,三根不可伸长的轻质细绳 OA、OB、OC 交于点O,OB 绳水平,有一小球静止悬挂于 OC
绳下端。现保持O 点位置不变、对小球施加一个始终垂直于OC 绳的拉力F,使小球沿顺时针缓慢移
动直至OC 绳水平,绳中拉力分别记为TOA、TOB、TOC,则在此过程中 2024.5.23
A.F 一直减小
B.TOA先减小再增大
C.TOA一直增大
D.TOB先增大再减小
解析
2024.5.23
5
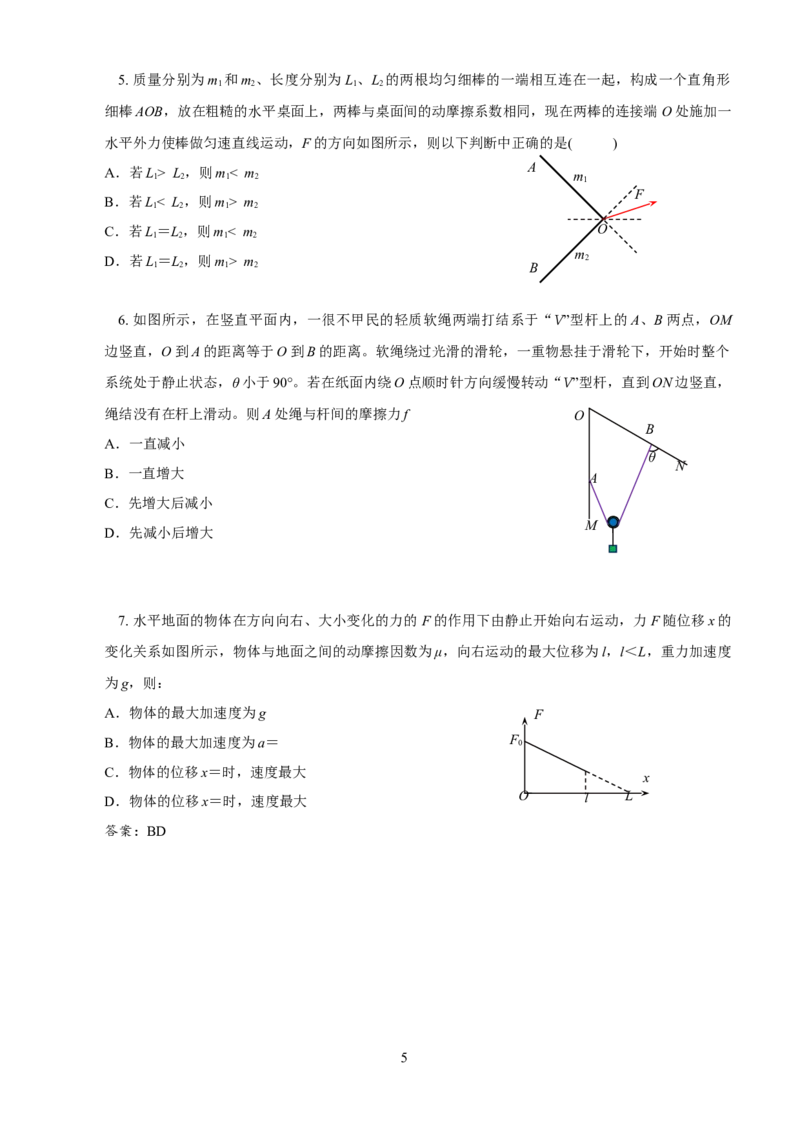
5. 质量分别为m1和m2、长度分别为L1、L2的两根均匀细棒的一端相互连在一起,构成一个直角形
细棒AOB,放在粗糙的水平桌面上,两棒与桌面间的动摩擦系数相同,现在两棒的连接端O 处施加一
水平外力使棒做匀速直线运动,F 的方向如图所示,则以下判断中正确的是(
)
A.若L1> L2,则m1< m2
B.若L1< L2,则m1> m2
C.若L1=L2,则m1< m2
D.若L1=L2,则m1> m2
6. 如图所示,在竖直平面内,一很不甲民的轻质软绳两端打结系于“V”型杆上的A、B 两点,OM
边竖直,O 到A 的距离等于O 到B 的距离。软绳绕过光滑的滑轮,一重物悬挂于滑轮下,开始时整个
系统处于静止状态,θ 小于90°。若在纸面内绕O 点顺时针方向缓慢转动“V”型杆,直到ON 边竖直,
绳结没有在杆上滑动。则A 处绳与杆间的摩擦力f
A.一直减小
B.一直增大
C.先增大后减小
D.先减小后增大
7. 水平地面的物体在方向向右、大小变化的力的F 的作用下由静止开始向右运动,力F 随位移x 的
变化关系如图所示,物体与地面之间的动摩擦因数为μ,向右运动的最大位移为l,l<L,重力加速度
为g,则:
A.物体的最大加速度为g
B.物体的最大加速度为a=
C.物体的位移x=时,速度最大
D.物体的位移x=时,速度最大
答案:BD
O
F
x
L
l
F0
N
M
O
θ
B
A
O
m2
m1
F
B
A
6
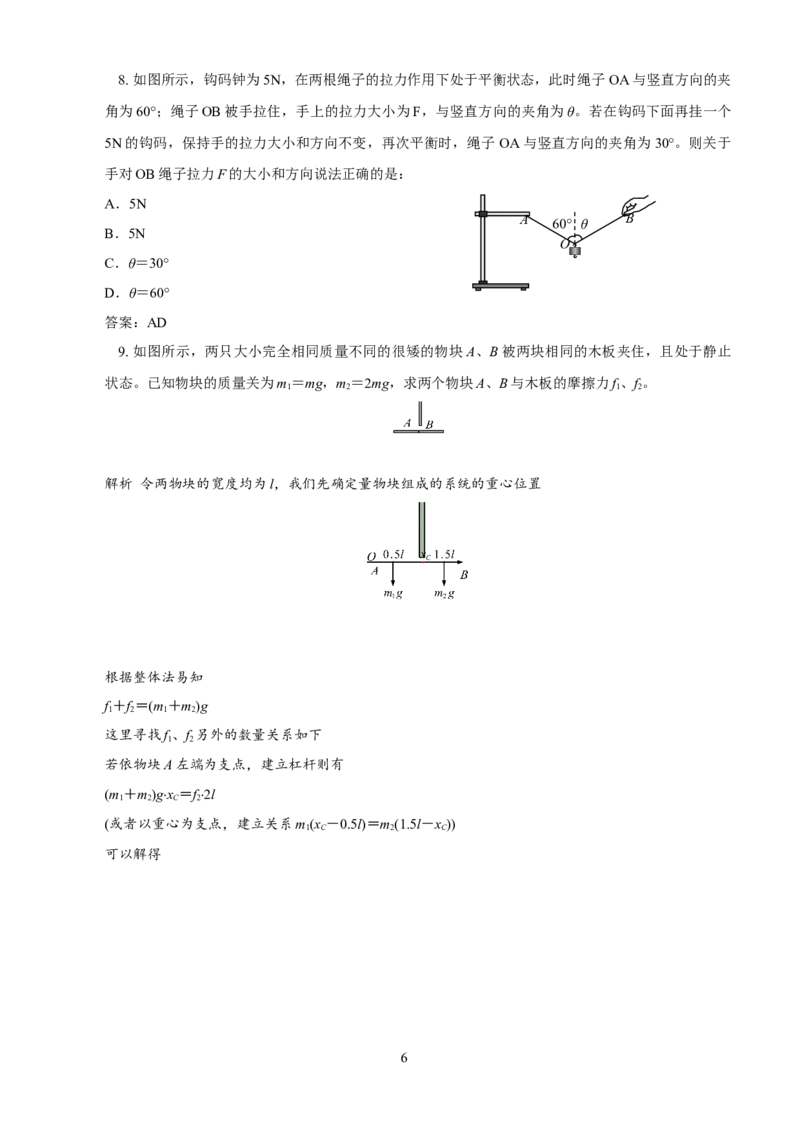
8. 如图所示,钩码钟为5N,在两根绳子的拉力作用下处于平衡状态,此时绳子OA 与竖直方向的夹
角为60°;绳子OB 被手拉住,手上的拉力大小为F,与竖直方向的夹角为θ。若在钩码下面再挂一个
5N 的钩码,保持手的拉力大小和方向不变,再次平衡时,绳子OA 与竖直方向的夹角为30°。则关于
手对OB 绳子拉力F 的大小和方向说法正确的是:
A.5N
B.5N
C.θ=30°
D.θ=60°
答案:AD
9. 如图所示,两只大小完全相同质量不同的很矮的物块A、B 被两块相同的木板夹住,且处于静止
状态。已知物块的质量关为m1=mg,m2=2mg,求两个物块A、B 与木板的摩擦力f1、f2。
解析 令两物块的宽度均为l,我们先确定量物块组成的系统的重心位置
根据整体法易知
f1+f2=(m1+m2)g
这里寻找f1、f2另外的数量关系如下
若依物块A 左端为支点,建立杠杆则有
(m1+m2)gxC=f22l
(或者以重心为支点,建立关系m1(xC-0.5l)=m2(1.5l-xC))
可以解得
θ
60°
O
B
A
7
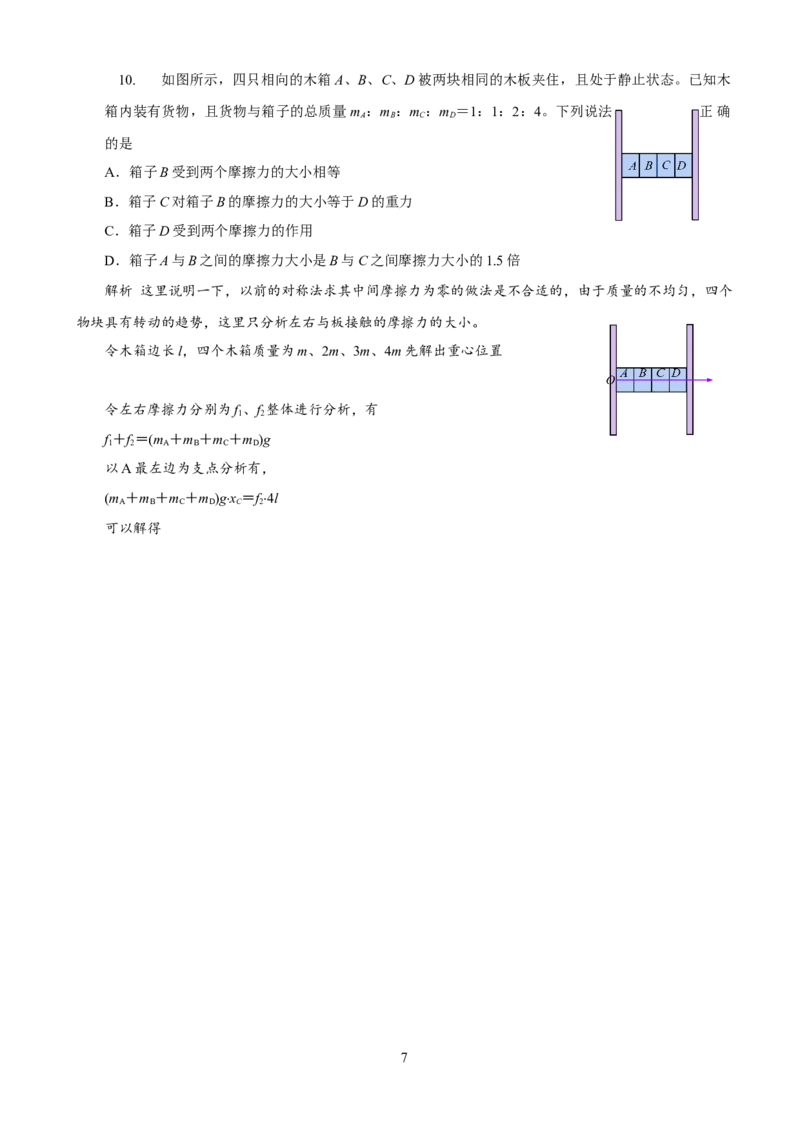
10.
如图所示,四只相向的木箱A、B、C、D 被两块相同的木板夹住,且处于静止状态。已知木
箱内装有货物,且货物与箱子的总质量mA:mB:mC:mD=1:1:2:4。下列说法
正确
的是
A.箱子B 受到两个摩擦力的大小相等
B.箱子C 对箱子B 的摩擦力的大小等于D 的重力
C.箱子D 受到两个摩擦力的作用
D.箱子A 与B 之间的摩擦力大小是B 与C 之间摩擦力大小的1.5 倍
解析 这里说明一下,以前的对称法求其中间摩擦力为零的做法是不合适的,由于质量的不均匀,四个
物块具有转动的趋势,这里只分析左右与板接触的摩擦力的大小。
令木箱边长l,四个木箱质量为m、2m、3m、4m 先解出重心位置
令左右摩擦力分别为f1、f2整体进行分析,有
f1+f2=(mA+mB+mC+mD)g
以A 最左边为支点分析有,
(mA+mB+mC+mD)gxC=f24l
可以解得
8
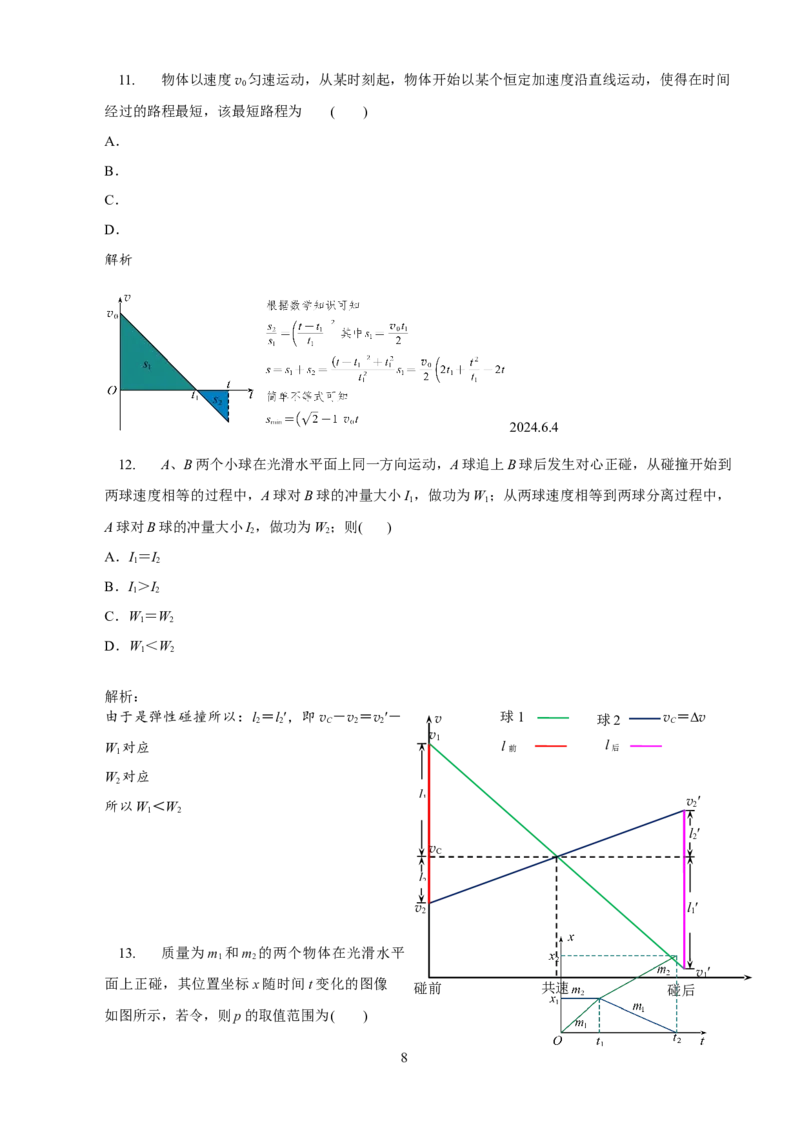
11.
物体以速度v0匀速运动,从某时刻起,物体开始以某个恒定加速度沿直线运动,使得在时间
经过的路程最短,该最短路程为
( )
A.
B.
C.
D.
解析
2024.6.4
12.
A、B 两个小球在光滑水平面上同一方向运动,A 球追上B 球后发生对心正碰,从碰撞开始到
两球速度相等的过程中,A 球对B 球的冲量大小I1,做功为W1;从两球速度相等到两球分离过程中,
A 球对B 球的冲量大小I2,做功为W2;则(
)
A.I1=I2
B.I1>I2
C.W1=W2
D.W1<W2
解析:
由于是弹性碰撞所以:l2=l2′,即vC-v2=v2′-
vC=v
W1对应
W2对应
所以W1<W2
13.
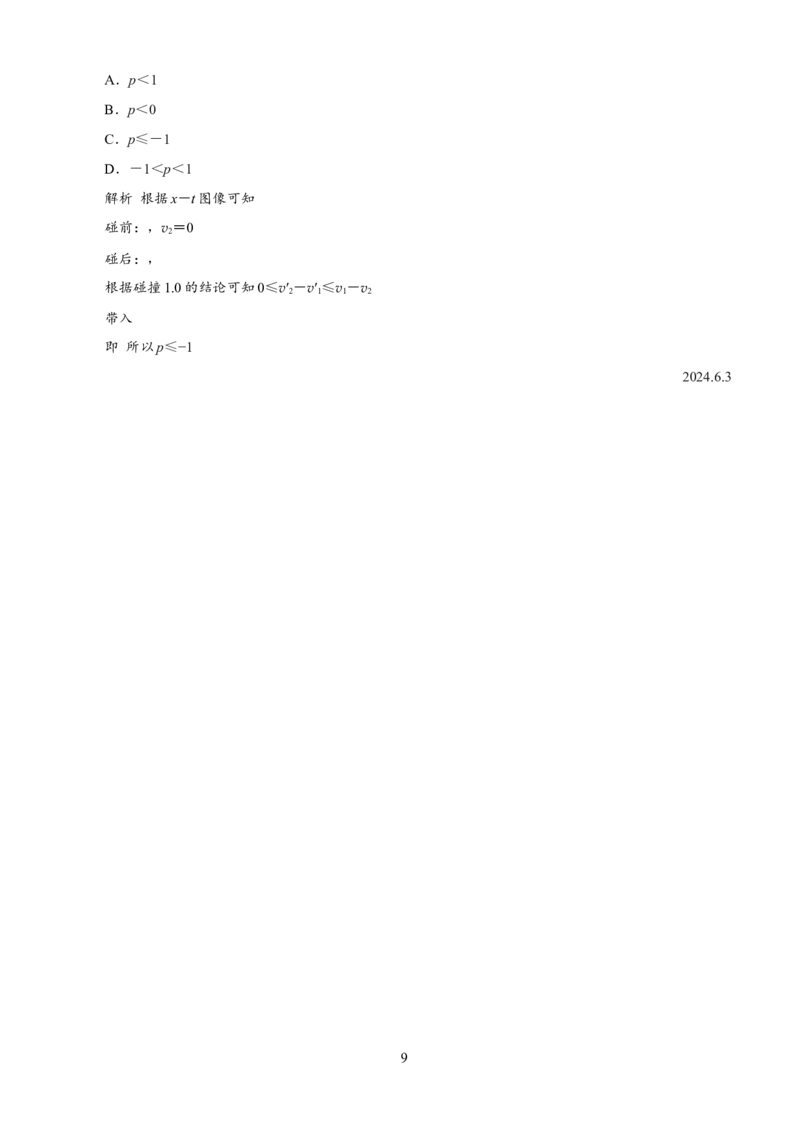
质量为m1 和m2 的两个物体在光滑水平
面上正碰,其位置坐标x 随时间t 变化的图像
如图所示,若令,则p 的取值范围为( )
l2′
l1′
l2
l1
l 后
l 前
vC
碰后
碰前
共速
球2
球1
v1′
v2′
v2
v1
v
9
A.p<1
B.p<0
C.p≤-1
D.-1<p<1
解析 根据x-t 图像可知
碰前:,v2=0
碰后:,
根据碰撞1.0 的结论可知0≤v′2-v′1≤v1-v2
带入
即 所以p≤−1
2024.6.3
10
14.
(2024湖北10)如图所示,在光滑水平面上静止放置一质量为M、长为L 的木块,质量为m 的
子弹水平射入木块。设子弹在木块内运动过程中受到的阻力不变,其大小f 与射入初速度大小v0成正
比,即f=kv0 (k 为已知常数)。改变子弹的初速度大小v0,若木块获得的速度最大,则
A.子弹的初速度大小为
B.子弹在木块中运动的时间为
C.木块和子弹损失的总动能为
D.木块在加速过程中运动的距离为
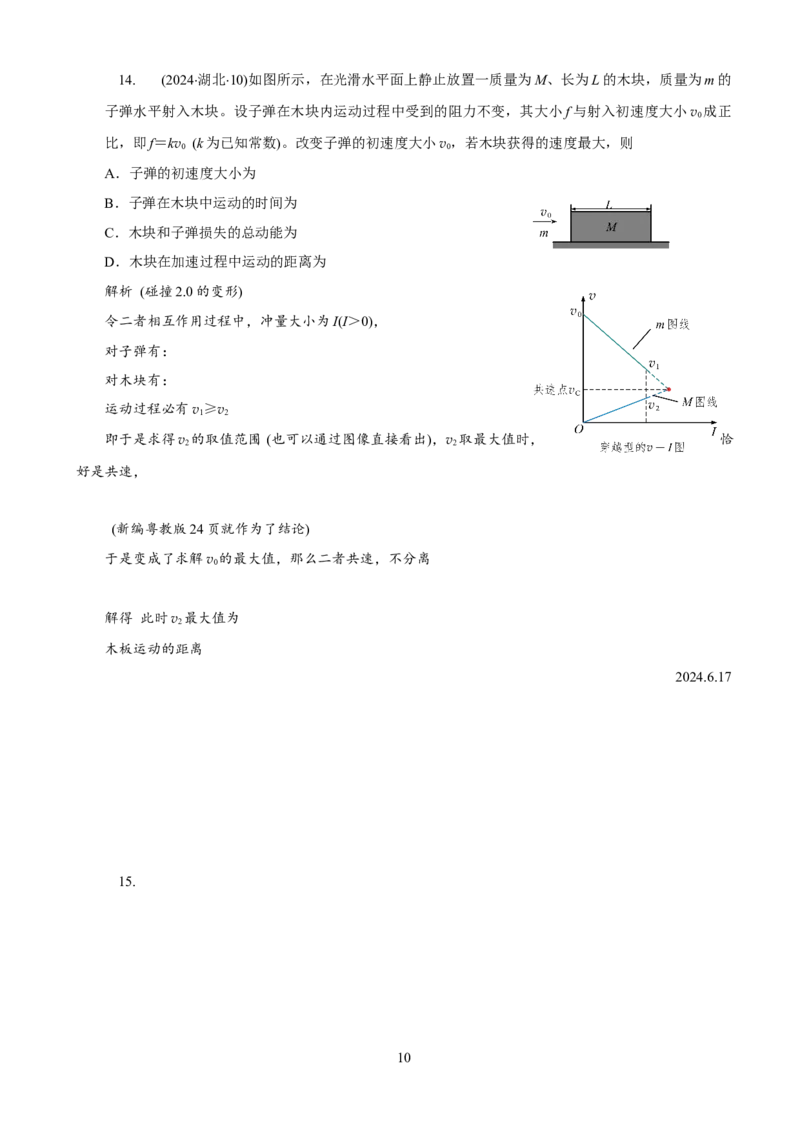
解析 (碰撞2.0 的变形)
令二者相互作用过程中,冲量大小为I(I>0),
对子弹有:
对木块有:
运动过程必有v1≥v2
即于是求得v2的取值范围 (也可以通过图像直接看出),v2取最大值时,
恰
好是共速,
(新编粤教版24 页就作为了结论)
于是变成了求解v0的最大值,那么二者共速,不分离
解得 此时v2最大值为
木板运动的距离
2024.6.17
15.
11
水电站常用水库出水管道处水流的动能发电,如图所示,出水管道的直径与管道到水库水面高度H 相比很
小,管道截面积为S。假设液体不可压缩并忽略流体各部分由于相对运动出现的黏性力和液面高度的变化,
重力加速度为g。
(1)求出水口处水流的流速v;
(2)将单位时间通过管道某一横截面的流体的体积定义为流量。求出水
口处的流量Q;
(3)设出水管道水平,出水口距地面的高度差为,水的密度为ρ,取地面
为零势能面。求当水流稳定时,出水口距地面间水柱的机械能E。
解析 (1)法1 动量定理
极短时间t→0 时,水柱由0 匀加速到v,
解得
这里简要说下为啥不能如下动量定理的处理
m=ρvtS
则由动量定理可得
ρghSt=mv-0
解得
主要问题是在于细节上的疏忽,认为管口内外小水片的面积不变是有问题的,由水的流动性可知,同
一流管道中水的流量相等,则流速与流管的截面积成反比(Q=Sv)。所以,对于在t 内流出管口的m,在
速度从很小(近似为零)增大至v 过程中,流管的截面积减少,呈内大外小的“漏斗”状, 如图所示,在速
度从0 增至v 过程中,可认为流速平均值为,平均截面积S′=2S。
对m 应用动量定理
ρghS′t=mv
解得
方法2 机械能守恒法
当小孔流出m(m→0)时, 系统重力势能减少量为mgh 全部转化为m 的动能,故有
12
解得
(2)由流量的定义得
Q=Sv
解得
(3)水从出水口流出后,做平抛运动,落地时间为t,有
空中水柱的质量为
m′=ρQt
取地面为零势能面,空中水柱的机械能为
解得
13
16.
某游乐园入口旁有一喷泉,喷出的水柱将一质量为M 的卡通玩具稳定地悬停在空中。为计算
方便起见,假设水柱从横截面积为S 的喷口持续以速度v0竖直向上喷出;玩具底部为平板(面积略大于
S);水柱冲击到玩具底板后,在竖直方向水的速度变为零,在水平方向朝四周均匀散开。忽略空气阻
力。已知水的密度为ρ,重力加速度大小为g。求
(1)喷泉单位时间内喷出的水的质量;
(2)玩具在空中悬停时,其底面相对于喷口的高度。
解析 (1)设t 时间内,从喷口喷出的水的体积为V,质量为m,则
m=ρV
①
V=Sv0t
②
由①②式得,单位时间内从喷口喷出的水的质量为
③
(2)对于Δt→0 时间内喷出的水为
Δm=m0Δt
④
令水从喷口喷出后到达玩具底面时的速度大小为v,水对玩具的作用力的大小为F,取竖直向下为正
方向,根据动量定理有
(F+Δmg)t=(Δm)v
⑤
其中F=Mg
⑥
⑥式带入⑤化简得
Mgt+m0gΔt2=m0Δtv
⑦
由于Δt→0 是数学上的一阶无穷小,Δt2则是二阶无穷小
所以⑦化简为
Mgt=m0Δtv
⑧
有Δm 的水沿竖直方向从出水口到遇到玩具做上抛运动,
⑨
联立解得
或者m0Δt<<M
那么m0Δt2<<MΔt 更是成
立的,可以直接舍去前面
14
17.
如图所示,一劲度系数很大的轻质弹簧下端固定在倾角为θ=30°的斜面底端,将弹簧上端压
缩到A 点锁定。一质量为m 的小物块紧靠弹簧上端放置,解除弹簧锁定,小物块将沿斜面上滑到B 点
后又返回,A、B 两点的高度差为h,弹簧锁定时具有的弹性是能EP=,锁定及解除锁定均无机械能损
失,斜面上A 点以下部分的摩擦不计,已知重力加速度为g。求:
(1)物块与斜面间的动摩擦因数;
(2)物块在上滑和下滑过程中的加速度大小之比;
(3)若每次当物体离开弹簧后立即将弹簧压缩到A 点,锁定,当物块返回A 点立即解除锁定。设斜面最
高点C 与A 的高度差为3h,试通过计算判断物块最终能否从C 点抛出。
解:(1)小物块由A→B 过程中由能量守恒的:
EP-μmghcotθ-mgh=0
解得:μ=
(2)小物块上滑过程中:
mgsinθ+μmgcosθ=ma1
小物块上滑过程中:
mgsinθ-μmgcosθ=ma2
解得:a1:a2=5:3
(3)经过无数次的弹簧补充能量时候,弹簧每次补充的能量正好用来克服小物块摩擦力做的功:
EP=μmghmcotθ
hm=2.5 m
θ
h
B
A
15
18.
足够深的水池中有一个木块和铁块用细绳栓连后在水里悬浮。现剪断细绳,在铁块沉入水底
且木块浮出水面之前,若只考虑重力和浮力,对于铁块与木块构成的系统,下列说法正确的是
A. 动量守恒,机械能增加
B. 动量守恒,机械能减少
C. 动量守恒,机械能守恒
D. 动量不守恒,机械能守恒
解析 我们知道铁块和木块组成的系统合力一直为零,所以系统动量守恒。质心(重心)位置保持不变,
即系统重力势能保持不变,但是二者都拥有了动能,机械能增加。
对于重力势能不变可以用人船模型直接得到,m1h1=m2h2即m1gh1=m2gh2简单得到重力势能不变。
19.
一粒水银珠竖直地掉在光滑的水平玻璃板上,分成三粒小水银珠12,3,以相等的速率在玻
璃板上沿三个方向运动,如图所示。小水银珠1 与2,2 与3,3 与1 的运动方向之间的夹角分别为
90°、135°、135°。小水银珠1、2、3 的质量之比为
( )
A.1:1:1
B.2:3:3
C.
D.
解析 画出动量的矢量图易知
16
20.
如图所示,匀变速直线运动的车厢内,悬挂小球的细绳与竖直方向夹角不变,O 点位于小球
的正下方。若某时刻绳突然断了,小球将落在O 点的(小球未碰到车厢壁)
A.正上方
B.左侧或右侧
C.左侧
D.右侧
解析 令细绳未断前,细小与竖直方向夹角为θ,小球距离车底高度为h,剪断瞬间小球的速度为v0。
取向右为正。可知a=gtanθ
法1 暴力运算
小球落地时间为:
小球的水平位移:x1=v0t
小车的运动位移:
故小球落地点距离O 的距离为
x=x2-x1=htanθ
易知恰好就是沿着细线的方向,即O 的左侧
法2 换参法
以小车为参考系,小球恰好沿着细线方向做初速为零的匀加速直线运动,故小球一定落在O 左侧,位
置x=h tanθ
对换参不熟练,那就这样处理
加速度合成,正好就是细线方向(等于白说,重复发明轮子)。
17
21.
如图所示,一块橡皮用细线悬挂于O 点,现用一支铅笔贴着细线的左侧水平向右以速度 v0匀
速移动,运动过程中保持铅笔的高度不变悬挂橡皮的那段细线始终保持竖直,则在铅笔未碰到橡皮前,
橡皮的运动情况是()
A.橡皮在水平方向上做匀速运动
B.橡皮在竖直方向上做加速运动
C.橡皮的运动轨迹是抛物线
D.橡皮在图中所示位置时的速度大小为
解析 如图1 根据投影易知绳子的收缩速度为v0sinθ,即为橡皮竖直方向速度,由于θ 在增加,所以橡
皮竖直方向速度也在增加,但不是匀变速。所以橡皮的轨迹也不是抛物线。
橡皮的实际速度为
那么橡皮轨迹到底是什么曲线呢?我们计算下
如图2 令绳长为l,铅笔距离悬点的水平距离为h,那么橡皮运动过程中的位置为
x=htanθ
化简消去三角函数(利用)
这是个双曲线。
22.
船在静水中的速度与时间的关系如图甲所示,河水的流速与船离对面河岸的距离d 的变化关
系如图乙所示,求:
18
(1)小船渡河的最短时间;
(2)小船渡河最短时间渡河的位移大小。
解析 主要解析第二问,最短时间过河时候,船头始终垂直河岸,即垂直河岸运动距离与时间关系为
y=v 船t
即小船运行时间和距离是线性关系,由于小船沿着河流方向与河水共速,即小船沿着河流方向的速度
和时间也是线性关系,可以将乙图的横轴更改为时间轴
故小船沿着河流方向的位移l=200 m
所以小船的位移为:
23.
证明:在半径为R 固定在水平面上的光滑半圆球顶端给一质点的物块以大小为的水平初速度,
物块将做平抛运动(不计空气阻力)。
证明 假设没有半球阻碍,物块将做平抛运动,令时间t 水平距离为x=Rcosθ,竖直距离为y 则有
19
x=vt
联立解得
这里只需要对比它和原圆上(1-sinθ)R 的点即可
可知物块下落高度永远在圆的上方,即物块做平抛运动。
24.
如图所示,特技演员平时训练有这样一个高难度科目:有一条结实的绳子一端栓在高度差为
H=12 m 的AB 两楼顶上,绳子绷直,使其与水平面夹角θ=60°,演员现从A 楼顶下方h=5 m 的窗台上
以速度v 水平飞跃而出,如果能抓住绳子,则v 至少为(忽略空气阻力特技演员视
为质点,g=10 m/s2) ( )
A.
B.
C.
D.5 m/s
解析 平抛轨迹和AB 相切即为临界,此时反向延长速度即为水平位移中点,如图所示,根据几何关系
可知小球也下落了h=5 m,所以易得初速度
20
25.
如图所示,水平地面固定一半径为的半圆形障碍物,有一个小球自地面上A 点以初速v0斜向
上射出。取重力加速度g=10 m/s2,为使小球能够越过障碍物,则发射速度v0的最小值为
A.
B.
C.
D.
解析 令轨迹与半圆切点为B,该点速度大小为v,A→B 过程有
在A 点相切,恰好无压力
根据斜抛可知
联立可得
当且仅当,即θ=45°时,取最小值。所以最小速度为
21
26.
如图所示,A、B 两小球分别从距O 点竖直高度为4L、L 处水平抛出;两小球同时落在距点
水平距离O 分别为4L、L 的位置。不考虑空气阻力,两小球在空中的最小距离为( )
A.
B.
C.
D.
解析 根据题意可知A、B 两小球均做平抛运动
题意高度之比为h1:h2=4:1
所以时间之比为t1:t2=2:1
水平位移之比为x1:x2=4:1
所以初速之比为v10:v20=2:1
根据位移角和速度角正切值的关系(如图1),我们可以快速计算出二者落地时候速度与竖直方向夹角的
正切值为,即 (后面用)
对于B 来说落地时vBy=2v10
由于二者同时落地,所以可以知道小球A 抛出一半时间的时候B 才抛出
易知此时A 球坐标为C(L,3L),
A 球的竖直速度正好就是vBy
以B 为参考系,
A 球相对B 球时的水平速度为v20-v10=v10
A 球相对B 球时的竖直速度为vBy
易知此时相对速度恰好就是B 落地时的速度方向,如图2 所示,将相对速度vAB反向延长,根据几何关
系,必定交于坐标D(0,5L)处,所以有
27.
如图所示,小球m1从空中的A 点由静止释放,同时小球m2从水平面上的C 点与水平方向成α 角
以大小为v 的初速度斜向上抛出。已知B 点为A 点在水平面上的投影点,AB=h,BC=L。设两小球
均可视为质点且运动过程中未相撞,不考虑空气阻力,则两球距离最小距离时所经历的时间为
( )
22
A.
B.
C.
D.
解析 以m1为参考系则m2做匀速直线运动则有
23
28.
如图所示,一侧为弧形轨道的物块A 固定在水平面上,轨道底端切线水平,一小球静止开始
从物块A 的最高点沿轨道滚到最低点,在此过程中,小球受到重力的冲量的大小为IG,受到物块A 的
作用力的冲量的大小为IA,受到合外力的冲量的大小为I 合。下列关系式中正确的是(
)
A.IG>IA>I 合
B.IG>I 合>IA
C.IA>I 合>IG
D.IA>IG>I 合
解析 虚构一个与球1 等高且完全一样的小球2 令其做自由落体,球1 落地时间t 和球2 自由落体时间
t0关系为t>t0
以球2 研究对象:mgt0=mv0
以球1 研究对象:IG=mgt
所以IG=mgt>mgt0=mv0
根据动量定理有:I 合=mv0
即IG>I 合
作出IA、IG、I 合三者矢量关系,易知IA>IG>I 合
29.
(变形)如图所示,一侧为弧形轨道的物块A 静止在光滑水平面上,轨道底端切线水平,一小
球静止开始从物块A 的最高点沿轨道滚到最低点,在此过程中,小球受到重力的冲量的大小为IG,受
24
到物块A 的作用力的冲量的大小为IA,受到合外力的冲量的大小为I 合。下列关系式中正确的是( )
A.IG>IA>I 合
B.IG>I 合>IA
C.IA>I 合>IG
D.IA>IG>I 合
解析 虚构一个与球1 等高且完全一样的小球2 令其做自由落体,可知球1 落地时间t 和球2 自由落体
时间t0关系为t>t0,
以球2 研究对象:mgt0=mv0
以球1 研究对象:IG=mgt
所以IG=mgt>mgt0=mv0即IG>mv0
球1 落地速度v 与球2 落地速度v0,
I 合=mv
由于圆弧轨道会动,必有v0>v
所以IG>mv0>mv
即IG>I 合,作出IA、IG、I 合三者矢量关系,易知IA>IG>I 合
25
30.
一辆质量为M,长为L 的平板车可以在地面上无摩擦地滑动。两个质量都为m 的人站在车的
一端,初始时平板车不动,人也相对平板车静止,如图所示,他们试图从车的另一端跳下,首先第一
个人相对于车的速率v 先跑到车的另—端跳下。第一个人跳下的瞬间,
第二个人开始起步,也以同样速率跑到车的另一端跳下。则第一个人
和第二个人跳下时车相对初始时移动的距离分别为s1=__________,s2=____________。(20240321)
解析
解法1 硬算
每个人在车上的运动时间为令第一个人跳下去时,车的位移为s,车速为v0,简单易得
同理易得
第一人跳下之后,关于第二个人有
mv2+Mv0′=mv1
v0′-v2=v
解得
于是
方法2 质心法
对于第一个人跳下的过程及其简单,
对于由于质心不动,必定有
ms2+Ms=2ms1 (也可以微元求和得到)
又s-s2=L (相对位置关系)
于是
26
31.
如图所示,在光滑水平面上有一个质量为m 的水平凹槽,凹槽内右端放一个质量为的物块(可
视为质点)。t=0 时刻,凹槽获得向右的初速度v0,同时物块获得向左的初速度nv0,物块与凹槽碰撞
时间极短且为弹性碰撞。已知凹槽与物块之间的动摩擦因数为μ,凹槽的长度为\d\ba3(0重力加速度为g。
求:
(1)物块最终的速度;
(2)若取n=2,求:从t=0 时刻开始到与凹槽相对静止,物块的位移大小和方向;
解析 (1)物块和凹槽组成的系统动量守恒有
解得 v=0
物块在凹槽内划过的路程为s,则有
解得
易知物块最终距离右侧距离为0.4L
物块和凹槽组成的系统其实就是“人船模型”,则
物块位移为
凹槽位移为
27
32.
在光滑水平地面上有一凹槽A,中央放一小物块B。物块与左右两边槽壁的距离如图所示,L
为1.0 m。凹槽与物块的质量均为m,两者之间的动摩擦因数μ 为0.05。开始时物块静止,凹槽以v0
=5 m/s 初速度向右运动,设物块与凹槽壁碰撞过程中没有能量损失,且碰撞时间不计。g 取10
m/s2。求:
(1)物块与凹槽相对静止时的共同速度;
(2)从凹槽开始运动到两者相对静止物块与右侧槽壁碰撞的次数;
(3)从凹槽开始运动到两者相对静止所经历的时间及该时间内凹槽运动的位移大小。
(1)凹槽和物块组成的系统动量守恒有
mv0=2mv
解得 v=2.5 m/s
(2)对于凹槽和物块由能量守恒得
解得
s=12.5 m
可知物块与右侧槽壁共发生6 次碰撞,且物块最后在凹槽的左侧。
求时间有三种方法
法一:动量定理
对于物块有
μmgt=mv
解得t=5 s
法二:换参法
对于凹槽:μmg=ma1
对于物块:μmg=ma2
二者相对运动过程中,总有a1=a2且方向相反,故以物块为参考系有
解得t=5 s
法三:折合质量法
以物块为参考系,凹槽的质量为,故以物块为参考系下由动量定理得:
-μmgt=0-m0v0
解得t=5 s
质心位移为x=vt
求位移除了图像还有两种方法
法一:
28
初始时物块位于质心处,最终物块位于凹槽最左侧,此时质心位于凹槽左侧x=0.25 m 处
所以凹槽的位移为x1=x+x=12.75 m
物块的位移为x2=x-x=12.25 m
法二:
二者相对运动过程恒有
mv1+mv2=2mv
易mx1+mx2=2mvt
即x1+x2=2vt(这里vt 其实是质心位移)
由凹槽和物块初末相对位置可知
x2-x1=-0.5L
解得
凹槽位移x1=12.75 m
物块位移x2=12.25 m
法三:
凹槽的v-t 图象所包围的阴影面积即为凹槽的位移大小x1。(等腰三角形面积共分13 份,第一份面积
为0.5L。其余每份面积均为L。)
33.
已知内部长度为L、质量为M 的木箱静
止在光滑的水平面上,木箱内部正中间放置一可
视为质点的质量为m 的木块,木块与木箱之间
的动摩擦因数为μ。初始时木箱向右的速度为
29
v0,木块无初速度。木箱运动的v-t 图像如图所示,所有碰撞均为弹性碰撞且碰撞时间极短,重力加
速度为g,则在0~t0内,下列说法正确的是
A.M=2m
B.M 与m 之间的相对路程为
C.M 对地的位移为
D.m 对地的位移为
解析:木箱与木块最终共速,二者组成的系统由动量守恒可得
①
可得M=m
②
对于二者组成的系统由能量守恒可得
③
可得二者的相对路程
④
根据图像可知
⑤
下面只借鉴2014 年安徽题目位移的解法二
二者相对运动过程恒有
⑥
易 化简可得
⑦
根据图像可知,木箱与木块相撞三次,最终木块相对木箱中点又有距离
为
⑧
即x2-x1=x
⑨
联立⑦⑨可得
木箱的位移:
木块位移:
30
34.
如图所示,滑块A 和B 质量分别为m 和nm,静止在小车C 上,与小车C 之间的动摩擦因素
均为μ,且nμ=0.4。小车C 静止在光滑的水平面上,质量为nm。在下述情境中,通过点燃夹在滑块
A 和B 之间的适量炸药,使滑块A 获得向左的初速度v0=1.2 m/s。滑块A 和B 始终没有脱离小车C。重
力加速度g 取10 m/s2。求:
(1)若n=2,引燃炸药时,滑块B 的初速度大小v1;
(2)若n=2,且小车C 固定不动,则滑块A 和B 分别相对小车C 运动的路程之比;
(3)若1≤n≤5,小车C 不固定,则滑块A 和B 相对小车C 静止时,它们之间的距离x 的范围。
解析 (1)炸药爆炸瞬间,A、B 组成的系统动量守恒有
mv0=nmv1
解得v1=0.6 m/s
(2)小车C 固定,A、B 均做减速运动则有
解得
xA:x2=4:1
(3) 法一:动量+功能关系
炸药爆炸瞬间,A、B 组成的系统有,
pA=pB
E=EkA+EkB
可得EkA:EkB=n:1
可得
A、B、C 组成系统动量守恒,可知整个运动过程恒有
mvA=nmvB+nmvC
易得mxA=nxB+nxC
根据功能关系可知
μmg(xA+xC)+μnmg(xB-xC)=E
解得
所以A、B 之间距离为
即
易知n=1,xmin=0.36 m, n=5,xmax=1.0 m
法二:
根据动量守恒可知
对B 有
nxC=xA-nxB或
31
μnmg=nmaB
aB=μg
对C 有
μnmg-μmg=nmaC
B、C 共速有
v=vB-aBt=aCt
之后B、C 共同减速,最后和A 同时静止
易知n=1,xmin=0.36 m, n=5,xmax=1.0 m
32
35.
如图所示,质量M=2 kg 的方盒A 静止在光滑的水平面上,方盒内部盒底长L=2 m,盒内有
一个质量m=1 kg 的小滑块B(可视为质点)静止在盒的中央,滑块与盒底水平面间的动摩擦因数μ=
0.5。若滑块B 受一个I0=12 Ns 的瞬时冲量开始向左运动,与盒的左右壁发生无机械能损失的碰撞,
滑块在盒中来回运动多次,最终相对盒静止,重力加速度g=10 m/s2,求:
(1)小滑块相当于方盒静止时的速度;
(2)小滑块B 相对于方盒静止时滑块在盒中的位置和方盒的位移。
解析 A、B 系统有
I0=mv0
mv0=(M+m)v
解得s=9.6 m
s=4.5L+0.3L
可以判定物块B 停止位置为距离盒子右端距离为0.3L=0.6 m
且易知整个过程,B 比A 多运动x=0.4 m
即xB-xA=x
对于B 有μmgt=Mv
对于整个过程恒有mvB+MvA=mv0
则有mxB+MxA= mv0t
联立解得
二者相对运动过程中相对加速度大小为a=aA+aB=7.5 m/s2
由于是弹性碰撞,易知每一次碰撞前后相对速度大小不变,每次碰前相对速度用vn表示
反正碰撞五次,不算太多,依次展现出来
第1 次碰撞:
第2 次碰撞:
第3 次碰撞:
第4 次碰撞:
第5 次碰撞:
接下来停下来:
易知
33
36.
如图(a),一质量为m 的物块A 与轻质弹簧连接,静止在光滑水平面上:物块B 向A 运动,t
=0 时与弹簧接触,到t=2t0时与弹簧分离,第一次碰撞结束,A、B 的v-t 图像如图(b)所示。已知从
t=0 到t=t0时间内,物块A 运动的距离为0.36v0t0。A、B 分离后,A 滑上粗糙斜面,然后滑下,与一
直在水平面上运动的B 再次碰撞,之后A 再次滑上斜面,达到的最高点与前一次相同。斜面倾角为
θ(sinθ=0.6),与水平面光滑连接。碰撞过程中弹簧始终处于弹性限度内。求
(1)第一次碰撞过程中,弹簧弹性势能的最大值;
(2)第一次碰撞过程中,弹簧压缩量的最大值;
(3)物块A 与斜面间的动摩擦因数。
解析 (1)从开始相互作用到压缩量最大过程,A、B 与弹簧组成的系统动量守恒,有
mB1.2v0=(m+mB)v0
①
②
解得mB=5m;
(2)A、B 通过弹簧相互作用过程中恒有mvA+mBvB=(m+mB)v0
③
于是可以得到5xB+xA=6v0t0
④
又xB-xA=x
⑤
解得 x=0.768v0t0
(3)对于A 在斜面上运动过程有
⑥
⑦
A 再次通过弹簧与B 发生相互作用,A 两次上升高度相同,即vA=2v0
mB0.8v0-mv=mvA+mBvB
⑧
⑨
联立解得μ=0.45
34
37.
如图甲所示,一轻质弹簧的两端分别与质量为m1、m2的A、B 两物块相连,静止在光滑水平
面上,现给物块A 一个水平向右的初速度3v0,并从此时刻开始计时,两物块的速度随时间变化的规
律如图乙所示,则
A.从计时开始,t2时刻弹簧第一次恢复原长
B.m1:m2=1:2
C.t2-t1>t1
D.如果物块B 在0 到t1的时间内位移为av0t1(a 为常数),则弹簧的最大伸长量为3v0t1-1.5av0t1
解析 简单分析可知A 正确,m1:m2=2:1,
t2-t1=t1 (图像是等时分割的)
严格计算的话,可知以B 参考系,A 做的是简谐运动(反正不难想,证明略),
则有
m1v1+m2v2=(m1+m2)2v0 v1-v2=vmcosωt
即
2v1+v2=6v0
v1-v2=3v0cosωt
解得
v1=2v0+v0cosωt
v2=2v0-2v0cosωt
易知, 所以t2=2t1其中
针对D 选项,A、B 运动过程中恒有
m1v1+m2v2=(m1+m2)2v0
变形有
(m1v1+m2v2)t=(m1+m2)2v0t得m1x1+m2x2=(m1+m2)2v0t1
即2x1+x2=6v0t1
若x2=av0t1则x1=3v0t1-av0t1
所以x=x1-x2=3v0t1-1.5av0t1
38.
如图所示,三个质量均为m 的小物块A、B、C,放置在水平地面上,A 紧靠竖直墙壁,一劲
35
度系数为k 的轻弹簧将A、B 连接,C 紧靠B,开始时弹簧处于原长,A、B、C 均静止。现给C 施加一
水平向左、大小为F 的恒力,使B、C 一起向左运动,当速度为零时,立即撤去恒力,一段时间后A
离开墙壁,最终三物块都停止运动。已知A、B、C 与地面间的滑动摩擦力大小均为f,最大静摩擦力
等于滑动摩擦力,弹簧始终在弹性限度内。(弹簧的弹性势能可表示为:,k 为弹簧的劲度系数,x 为
弹簧的形变量)
(1)求B、C 向左移动的最大距离x0和B、C 分离时B 的动能Ek;
(2)为保证A 能离开墙壁,求恒力的最小值Fmin;
(3)若三物块都停止时B、C 间的距离为xBC,从B、C 分离到B 停止运动的整个过程,B 克服弹簧弹力
做的功为W,通过推导比较W 与fxBC的大小;
(4)若F=5f,请在所给坐标系(见答题卡)中,画出C 向右运动过程中加速度a 随位移x 变化的图像,并
在坐标轴上标出开始运动和停止运动时的a、x 值(用f、k、m 表示),不要求推导过程。以撤去F 时C 的位
置为坐标原点,水平向右为正方向。
解析 (1)从开始到BC 向左移动到最大距离的过程中,BC 所受
合
力与运动距离成线性关系,根据F-x 图像的性(或者利用单向简谐振动),有
F-2f=kx0+2f-F
(1)
从初始作用到弹簧恢复原长时B、C 分离,有
Fx0-2f2x0=2Ek
(2)
解得
(3)
(4)
(2)当A 刚要离开墙时,设弹簧得伸长量为x,有
f=kx
(5)
A 刚要离开墙壁时B 速度等于零,这种情况下恒力为最小值Fmin,有
(6)
解得
(7)
(3)对于A、B 运动过程中,令B、C 分离时的速度为v0,对于C 有
-ft0=0-mv0
(8)
解得C 静止的时间为
(9)
弹簧对A、B 的冲量分别为IBA、IAB可知
36
对于A 有,IBA-ft=mvA
(10)
对于B 有,-ft+IAB=mvB-mv0
(11)
联立得mvA+mvB=mv0-2ft
(12)
当时,mvA+mvB=0 此时vB<0,C 还在运动,即B 在C 停止前出现了反向运动。
从B、C 分离到B 第一次减为零,有
-W-fxB=0-Ek
(13)
对于C,有
-fxC=0-Ek
(14)
即W=f(xC-xB)
(15)
由于B 出现反向运动则有xC-xB<xBC
所以W<fxBC
(16)
(4)根据(3)(4)可知弹簧的最大压缩量x1以及B、C 分离时的动能Ek′为,
(17)
(18)
撤去推力F 后,BC 所有合力与位移成线性变化,F 刚撤去瞬间加速度最大
kx1-2f=2mam
(19)
解得
(20)
弹簧恢复原长时B、C 分离,之后加速将不再变化,有
f=ma
(21)
解得
(22)
分离后C 又运动的距离为x 有
-fx=-Ek′
(23)
解得
(24)
所以可以画出C 的加速变化
37
39.
推导匀变速直线运动位移公式时,匀变速直线运动在极短时间内可以看成是匀速直线运动,
这一方法也适用于求非匀变速直线运动的位移,如图所示,光滑水平面上,物块B 以1.2 m/s 的速度去
撞固定在物块A 上的轻弹簧,经过1 s 二者第一次速度相等,此时物块A 运动的位移为0.36 m,已知B
的质量是A 的质量的5 倍,弹簧始终在弹性限度内,则以下说法正确的是( )
A.从开始运动到共速过程中,物块A 的加速度始终是物块B 的5 倍
B.从开始运动到共速过程中,物块A 的位移始终是物块B 的位移的5 倍
C.二者速度相等时,物块B 的位移为1.128 m
D.从开始运动到共速过程中,弹簧弹力对A 和B 做功的大小相等
解析
为计算简便,令B、A 的质量分别为m1=5m,m2=m
根据动量守恒可知,两球之间速度关系恒有
m1v1+m2v2=m1v0=(m1+m2)v
即
可知m1x1+m2x2=m1v0t
带入数据可知x1=1.128 m
但是谁让我无聊验证了一下习题数据是否自洽,就整理了电子档,先说结论,数据完全没毛病。
以m2为参考系,m1做简谐振动的振幅A,从初始到二者相距最近(共速)运动时间为
即可以得到
则有x1-x2=Asinωt
联立,得
将t=1s 带入数据可知
m
m
出题人牛逼!后来发现他是2022 数据直接搬过来的,哎白验证了!!!!!!
2023.9.2
38
40.
如图所示,在光滑水平面上有直径相同的a、b 两球,在同一直线上运动,选定向右为正方向,
两球的动量分别为pa=6 kg·m/s、pb=-4 kg·m/s.当两球相碰之后,两球的动量可能是( )
A.pa=-6 kg·m/s,pb=4 kg·m/s
B.pa=-6 kg·m/s,pb=8 kg·m/s
C.pa=-4 kg·m/s,pb=6 kg·m/s
D.pa=2 kg·m/s,pb=0
解析 先来通解方法
于是-6 kg·m/s<p1′<6 kg·m/s;-4 kg·m/s<p2′<8 kg·m/s 所以答案 C
41.
甲、乙两球在水平光滑轨道上向同方向运动,已知它们的动量分别是p1=7 kg·m/s,p2=5
kg·m/s,甲从后面追上乙并发生碰撞,碰后乙球的动量变为10 kg·m/s,则碰撞后甲、乙( )
A.p1′=6 kg·m/s,p2′=6 kg·m/s
B.p1′=3 kg·m/s,p2′=9 kg·m/s
C.p1′=-2 kg·m/s,p2′=14 kg·m/s
D.p1′=-4 kg·m/s,pb=17 kg·m/s
解析 先排除D 选项 剩下先来通解方法
于是-7 kg·m/s<p1′<7 kg·m/s;5 kg·m/s<p2′<19 kg·m/s
b
a
乙
甲
39
42.
如图所示,A、B 两小球分别用长为10L、5L 的细绳悬挂在同一竖直线上的两点,现使两球在水
平面内做圆周运动,且角速度均缓慢增大,当两球刚好运动到相同高度时,A、B 两球运动半径分别为
6L、4L。此时剪断两细绳,两球落在水平地面上同一点。则下列说法正确
的是
A.在角速度缓慢增大的过程中,两绳的拉力均增大
B.A、B 两球的质量比为mA:mB=3:2
C.剪断细绳瞬间,A 球速度为
D.剪断细绳瞬间,两球距地面高度为12L
解析
40
43.
如图所示,水平传送带的以恒定的速度v 运动,一个质量为m 小物块以一定的水平初速度v
垂直皮带边缘滑上传动带,假设传送带足够大,物块与传送带间的动摩擦因数为μ.
(1)分析说明物块在传送带上做什么运动?
(2)物块在传送带上运动的整个过程中,摩擦力对物块做的功
及系统增加的内能.
(3)物块在传送带上运动速度的最小值.
解析:(1)以传送带为参考系,以传送带运动方向为x 轴,垂直于传送带运动方向为y 轴.开始时物块相
对于传送带的速度大小为,方向与x 轴成135°角,如图所示.由上述结论有,滑动摩
擦力的方向始终不变,即与x 轴成-45°,所以它相对于传送带做的是匀减速直线运
动至速度减为0,不在受摩擦力作用,将与传送带保持相对静止.以地面为参考系,物
块先做初速为v(方向沿+y 方向)、加速度为μg 的匀变速曲线运动,加速度方向始终
与x 轴成-45°夹角;最终物块岁传送带一起沿+x 方向做速度为v 的运动直线运动.
(2)以地面为参考系,对整个运动过程应用动能定理,得摩擦力对物块做的功W=-
以地面为参考系,物块在传送带上x 方向做初速度为0 的元加速运动则:ax=
y 方向上做初速为v 的匀减速,则ay=-
做匀减速运动的时间t==
物块在传送带上x 方向的相对位移
x 相对=x 带-x 物=vt-=
物块在传送带上y 方向的相对位移
y 相对=y 物= =
物块在传送带上的相对位移
s 相对==
物块在栓宋代上运动的整个过程中,系统增加的内能
Q=μmgs 相对=mv2
(3)解法1:数学法
以地面为参考系,物块在传送带上,在x 方向做初速度为0 的匀加速运动:
vx=axt=
在y 方向上做初速度为v 的元减速运动:
vy=v-axt=-
v 合2=v2
\d\ba4(x +v2
\d\ba4(y =μ2g2t2-+v2
当t=时,则v 合最小=
v
v
f=μmg
v 合=
v
v
O
y
x
41
解法2:物理法
因小块相对地面做初速为v、加速大小为μg、方向与初速方向成135°夹角的匀变
速曲线运动.建立新的坐标系如图所示,在新坐标系中小物块沿y 轴方向做匀减速运动,x 方
向做匀速运动,当vy=0 时, v 合最小=vx=
44.
现代工厂常常多个传送带组合使用以更好运输与分类货物.如图所示为三个传送带组合使用
的模式图.其中甲、乙为两个相互垂直且等高的水平传送带,丙是与乙平滑相接且与水平面成 θ=30°
的倾斜传送带,甲的速度为v0.现将货物(可看作质点)放置在甲上,当上一个货物稳定时立马再放
一个,已知货物离开甲前已经匀速,并可以平稳地传送到乙上,且货物离开乙之前已经匀速,并可以
平稳传送到丙上.货物与乙、丙之间的动摩擦因数均为,与甲之间的动摩擦因数为0.5μ1,三个传送
带等宽,重力加速度为g.
(1)若乙的速度为v 乙,求货物若想顺利运输到顶端,乙的宽度L 至少为多少?
a
v
45°
y
x
42
(2)若当货物在乙上刚好停止侧滑时,下一个货物正好滑上乙上,则乙的速度为多少?
(3)在(1)(2)的条件下,若丙的长度为,丙的速度为2v 乙,货物的质量为m,除摩擦其他能耗不计,则当
传送带组运行一段时间后(已有货物到达顶端),在任意一时刻,电动机对乙、丙传送带因运输货物而提供
的额外力的和可能为多少?
解析 (1)我们知道摩擦力方向与相对运动方向相反,如图所示,
易知:
-μ1mgcosαt0=0-mv0
联立解得
(2)由题意可知
-μ1mgsinαt0=0-mvy
其中vy=v 乙
联立解得
且有
(3)货物在丙上时匀加速阶段有,
(μ1mgcosθ-mgsinθ)t1=2mv 乙-mv 乙
匀速阶段有
43
在丙上的总时间为t=t1+t2
解得
这里做个类比,稳定之时就物料守恒,乙送进去多少,丙就要接受多少
这里可知
所以这里要注意,丙上可能有6 个或7 个,且易知有三个会处于加速阶段,但是无论多少个乙上面一
定有一个正在变速。
当丙上有6 个货物时
当丙上有7 个货物时
44
45.
一台自动装置把零件水平地送到宽度为d 的水平传送带上,零件落上传送带前的速度为v0=1
m/s,当传送带的速度为u=2 m/s 时,零件相对传送带停在离带边距离L=.处为使零件相对传送带能
停在传送带的正中,则传送带的速度应为多大?
解析:以零件为参考系有
cosθ=
所以ax= μgcosθ
所以:x==
当u=2 m/s 时:L=
故L=时:u=
46.
如图所示,煤矿车间有两个相互垂直且等高的水平传送带甲和乙(均在匀速传动),煤块与两
传送带间的动摩擦因数均为μ=0.2,每隔T=10 s 在传送带甲左端轻放上一个质量为m=2 kg 的相同
煤块(可视为质点),发现煤块离开传送带甲前已经与甲速度相等,且相邻煤块(已匀速)间的距离为x=
6 m,随后煤块平稳地传到传送带乙上,乙的宽度足够大、以v2=0.8 m/s 匀速传动,g 取 10 m/s2,则
下列说法正确的是
A.传送带甲的速度大小为0.6 m/s
B.煤块在传送带上乙上留下的痕迹为曲线
C.煤块在传送带乙上滑动时受到的摩擦力大小为N
D.某一个煤块在传送带乙上留下的痕迹长度为25 cm
解析 煤块在传送带甲上的v-t 图为
易知传送带甲的速度为v1=0.6 m/s
煤块在传送带乙上相对运动时的相对速度为
且相对传动带乙做的是匀减速直线运动。
其划痕长度为
θ
μmg
u
v0 (ax)
u
v0
45
47.
如图所示,生产车间有两个完全相同的水平传送带甲和乙,它们相互垂直且等高,两传送带
由同一电机驱动,它们正常工作时都匀速运动,速度大小分别为v1、v2,并满足v1+v2=v,式中v 为
已知定值,即两传送带的速度可调但代数和始终不变。将一工件A(视为质点)轻放到传送带甲上,工
件离开传送带甲前已经与传送带甲的速度相同,并平稳地传送到传送带乙上,且不会从传送带乙的右
侧掉落。已知工件的质量为m,工件与传送带间的动摩擦因数为μ 重力加速度大小为g。两传送带正
常工作时,下列说法正确的是
A.当时,工件在传送带乙上留下的滑动痕迹最短
B.当时,工件与两传送带因摩擦而产生的总热量最小
C.当时,驱动传送带的电机因传送工件需要额外做的功最小
D.驱动传送带的电机因传送工件至少需要额外做的功为
解析 我们知道,水平可共速型的传动带有个小结论:
划痕长度
产生热量
物块在传送带甲上产生的热量为
物块在在传送带乙上的划痕为
易知当,物块在传送带乙上划痕最短
物块在在传送带乙上产生的热量
物块与两传送带产生的热量总和为
根据二次函数可知,时,
根据能量守恒,电机多付出的电能为
即当v1=v2时,
46
48.
如图所示,水桶盖上有一个小物块,桶盖的质量为M,小物块的质量为m,放在桶盖的正中
央,桶盖是一块半径稍稍大于水桶半径的木板,桶盖与小物块之间有摩擦,且动摩擦因数为μ,桶盖
与桶之间的摩擦不计.现瞬间给桶盖一个向右的初速度为v0,使之向右滑出,右边有一个与水桶等高
的光滑台面,其作用是保证桶盖不会翻倒.求:
(1)若小物块不能滑出桶盖,则经过多长时间,桶盖与小物块才相对静止?
(2)如果小物块能够从桶盖上掉下来,试分析说明:它总是掉在桶内,而不会掉在桶外
(3)若保证小物块落入桶内而不会掉在桶外,所给的
初速度v0至少为多大?
(4)只要小物块能够落入桶内,请通过推导说明:不
论桶盖的速度大小如何,小物块与桶盖总会在同一点分离。
解析(1)小物块没有出桶盖,最后相对静止由动量守恒:
Mv0=(M+m)v
对小物块,根据动量定理,有:
μmgt=mv
联立①②解得
t=
对于小物块位移有
s=
令圆盘半径为R,恰好分离且共速,过程由能量守恒:
μmgR= -
联立解得:s0=<R
当圆盘和小物块分离时必定有小物块的位移为s≤s0
所以小物块和圆盘只要能分离,必定落入桶内
O
v0
47
49.
(15 分)如图所示,质量为m 的物体(可视为质点)在水平传送带中央随传送带以速度v0匀速运
动,在传送带上方固定光滑挡板AB,AB 与传送带左边界的夹角为53°,物体碰到挡板时,垂直于挡板
方向的速度减小为零,平行于挡板方向的速度不变,最终滑上工作台。已知传送带的宽度为L,物体
与传送带之间的动摩擦因数为μ,重力加速度为g.取sin53°=0.8,cos53°=0.6。求物体
(1)与挡板碰撞结束瞬间速度的大小v;
(2)沿挡板运动过程中对挡板的压力F;
(3)沿挡板运动过程中与传送带间因摩擦产生的热量
Q。
解析:(1)由图(a)可知,v=v0cosθ=0.6v0
(2)根据矢量关系可知,物块相对速度恰好垂直挡板如
图(b)所示,即摩擦力方向也恰好垂直挡板,
故F=μmg,且可以知道物块是匀速运动的。
(3)物块的运动位移为
所以物块相对传动带的位移为x=x 物cotθ
则产生的热量为
50.
工厂利用与水平面夹角θ=37°的传送带输送相同规格的小工件,图中A、B 位置为轮子与传
送带的切点,每个工件均从A 位置无初速地轻置于传送带上,到达B 位置随即被取走。已知传送带总
长L=15 m,A、B 间距L0=7.2 m,传送带匀速运行的速率v0=0.8 m/s,工件从A 运动到B 的时间t=10
s,取sin37°=0.6,cos37°=0.8,重力加速度g=10 m/s2.
(1)求工件与传送带间的动摩擦因数μ;
(2)若某工件从传送带A 位置出发后2 s,另一工件被置于A 位置,此时
由于故障,传送带的速度突然增加到3 m/s 并运行4 s 后停止运动,忽略传
送带速度变化所用时间,求因与工件摩擦,传送带上出现的擦痕长度,以及
v0
B
A
挡板
工作台
传送带
图(a)
挡板
θ
θ
v
v0
图(c)
挡板
θ
x
x
v0
图(b)
挡板
θ
v
v
v0
B
A
θ
48
此过程中摩擦产生的热量.
解析(1)若工件在传送带上一直加速,
根据运动学公式L0=,
得a=0.144m/s2,
10s 后速度为v=1.44m/s>0.8m/s,不符合题意,
故工件在传送带上先加速后匀速运动。
设工件的质量为m,加速时间为t1,
则L0=+v0(t-t1),
解得t1=2s
工件的加速度为a==0.4m/s2
根据牛顿第二定律μmgcosθ-mgsinθ=ma 解得μ=0.8
(2)由题可知,第一个工件一直加速,6s 后速度为2.4m/s<3m/s,
位移x==7.2m,
可知第一个工件刚好在传送带停止运动时到达B 位置,
可知第一个工件前方出现的划痕长l1=6.4m
第二个工件放上传送带到传送带停止运动,工件做匀加速运动,
划痕长l2=8.8m
当传送带停止运动时,两个工件间的距离Δx=4m
由上述计算可知,两工件造成的擦痕有重叠,
可计算至传送带停止运动时,传送带上出现的擦痕长度l=l1+Δx=10.4m
当传送带停止运动后,第二个工件在传送带上擦痕区域减速运动直至停下,
传送带上的擦痕长度不再增加,故最终传送带上出现的擦痕长度为10.4m
51.
如图所示,一个足够长的传送带与水平面之间的夹角θ=30°,传送带在电动机的带动下以v=
5m/s 的速度向上匀速运动.一质量为1kg 的物体以v0=10m/s 的初速度从传送带底端向上运动,已知物体
与传送带之间的动摩擦因数为μ=,重力加速度g=10m/s2 .
(1)求物体在传送带底端时的加速度
(2)求物体沿传送带向上运动的最大距离;
(3)若传送带向上匀速运动的速度v 的大小可以调节,
物体的初速度不变,当传送带的速度调节为多大时,物
体从底端运动到最高点的过程中产生的热量最小?最
小值是多大?
解:(1)开始时物块的速度大于传送带的速度,所以物块先向上做减速运动,受到的摩擦力的方向沿斜面向
30°
B
A
v
v0
49
下;
选取沿斜面向下为正方向,根据牛顿第二定律得:
μmgcosθ+mgsinθ=ma1
代入数据计算得出:a1=7.5m/s2
(2)当小物块的速度为5m/s 时,小物块在传送带上运动的位移为:
x1==5m,
此后物块继续向上做减速运动,因为滑动摩擦力小于重力沿斜面向下的分力,则:
mgsinθ-μmgcosθ=ma2
代入数据计算得出: a2=2.5m/s2
物块向上的位移: x1==5m
所以物块向上运动的总位移:x= x1+x2=10m
(3)若取传送带为参考系,传送带向上做匀速直线运动,可以知道物块相对于传送带的加速度与物块相对
于传送带的加速度是相等的;
物块向上做减速运动的两个过程中相对于传送带的位移大小分别为:
x1=
x2=
物块向上运动的过程中产生的热量:Q=μmgcosθ(x1+x2)
整理可得: Q=+12.5
所以,当v=2.5m/s 时,Q 有最小值,最小值: Qmin=12.5J
52.
有一只狐狸以不变的速率v1沿着直线AB 逃跑,一只猎犬以不变的速率v2追击,其运动方向
始终对准狐狸,某时刻狐狸在F 处,猎犬在D 处,FD 垂直AB,且FD=L。 假设v2>v1,问猎犬初始
时刻的加速度以及追上狐狸的时间?
解析 如图1 所示,在Δt→0 时间内有
又
联立解得初始位置猎犬的加速度大小为
α→0 时,tanα=sinα=α
50
某时刻猎犬与狐狸的位置关系如图2 所示,
即
在猎犬与狐狸的连线方向的相对速度大小为v2-v1sinθi,经过的时间Δti,两者之间接近的距离满足
即
联立解得
51
53.
如图所示,在光滑水平面上,质量为m=4kg 的物块左侧压缩一个劲度系数为k=32N/m 的轻
质弹簧,弹簧与物块未拴接。物块与左侧竖直墙壁用细线拴接,使物块静止在O 点,在水平面A 点与
一顺时针匀速转动且倾角θ=37°的传送带平滑连接,已知xOA=0.25m,传送带顶端为B 点,LAB=
2m,物块与传送带间动摩擦因数μ=0.5。现剪断细线同时给物块施加一个初始时刻为零的变力F,使
物块从O 点到B 点做加速度大小恒定的加速运动。物块运动到A 点时弹簧恰好恢复原长,运动到B 点
时撤去力F,物块沿平行AB 方向抛出,C 为运动的最高点。传送带转轮半径远小于LAB,不计空气阻
力,已知重力加速度g=10m/s2。
(1)求物块从B 点运动到C 点,竖直位移与水平位移的比值;
(2)若传送带速度大小为5m/s,求物块与传送带间由于摩擦产生的热量;
(3)若传送带匀速顺时针转动的速度大小为v,且v 的取值范围为2m/s
v
3m/s,物块由O 点到B 点的
过程中力F 做的功与传送带速度大小v 的函数关系。
(1)(4 分)设物块从B 运动到C 的时间为t,BC 的竖直距离
(1 分)
BC 的水平距离为x=v0tcosθ(1 分)
θ=37°解得: (2 分)
(2)(7 分)在初始位置
kxOA=ma,a=2m/s2 (1 分)
=2axOA得vA=1m/s…(1 分)
=2a(xOA+L)得vB=3m/s…(1 分)
物块从A 到B 运动时间为t, 得t=1s…(1 分)
物块与传送带间摩擦产生的热量Q=μmgcosθ(vt-L)…(1 分)
得:Q=48J…(2 分)
(3)(8 分)物块在水平面上,F+k(xOA-x)=ma……(1 分)
力F 随位移x 线性变化,W1=xOA=1J…(1 分)
若传送带速度2m/s<v<3m/s,物块受到的滑动摩擦力先沿斜面向上,后向下。
F1+μmgcosθ-mgsinθ=ma,F1=16N…(1 分)
v2-=2ax’…(1 分)
F2-μmgcosθ-mgsinθ=ma,F2=48N…(1 分)
-W2=F1x’+F2(L-x’)=104-8v2…(2 分)
W=W1+W2=105-8v2…(1 分)
54.
如图(a)所示, 一根均匀柔软的链条悬挂在天花板上, 且下端刚好触地.若松开悬点, 让链条自由
下落.试证明, 在下落过程中, 链条对地板的作用力等于已落到地面上的那段链条重的 3 倍。
O
θ
C
B
A
52
解析:链条在自由下落时, 处于完全失重状态, 链条的各部分之间没有相互作用, 都在做自由落体运动,
碰到地面的链子由于地面对它的作用, 在短时间内速度变为零, 这是一个连续体撞击过程, 用微元法求解.
如图(b)所示, 设某时刻, 链条在地面以上还有 h 长, 在靠近地面处取一微小的元段链条Δm , 对
Δm(Δm→0)应用动量定理有:N1Δt=0-Δm(-v)(因Δmg<< N1 , 故忽略), 其中
,
联立解得
此时, 已静止在地面上的链条对地面的作用力与其重力相等,
故链条对地面的作用力为
55.
如图所示,在一根质量不计、长度为l 的棒的中点与端点上分别固定了质量为m 和M 的小
球。棒沿竖直轴用铰链连接,棒以多大角速度ω 匀速转动,可使棒与竖直轴线的夹角为θ?
图(b)
图(a)
ω
θ
O
53
解析:圆锥摆也是摆,一样先求等效摆长,求法如下:
假设有一个长度为l0的单摆和原来摆做单摆时的周期完全相同;
二者均从初始角度α 开始向下摆动,当杆摆到角度β 时,
二者的角速度相
同,
对于原摆由能量守恒:
①
对于等效摆由能量守恒:
②
②式除以①式解得:
当原摆绕竖直轴做角速度为ω 的匀速圆周运动可等同于等效摆绕竖直轴做角速度为ω 的匀速圆周运动:
Tcosθ=(M+m)g
Tsinθ=(M+m)ω2l0sinθ
解得:
所以
等效摆
l0
M+m
β
O
m
M
m
α
β
O
等效
原摆
ω
l0
M+m
θ
O
m
54
56.
如图所示,OA 为一遵守胡克定律的弹性轻绳,其一端固定在天花板上的O 点,另一端与静
止在水平地面上的滑块A 相连。A 的质量是10 kg,绳的劲度系数是5 N/cm,B 为一紧挨绳的光滑水平
小钉,它到天花板的距离BO 等于弹性绳的自然长度,AB 间距6cm。现用水平恒力F 作用于A,使之
向右作直线运动,运动的最远距离是8cm,已知A 与水平地面的动摩擦因数μ=0.5,弹性绳弹性势能
的表达式是,其中x 为弹簧形变量,g 取10m/s2。则
A.恒力F 的大小是75 N
B.恒力F 的大小是55 N
C.从开始运动到第一次到达最右端过程中克
服摩擦力做的功是2.8 J
D.从开始运动到第一次到达最右端过程中滑
块A 和弹性绳组成的系统机械能先增大后减少
57.
如图所示、弹性轻绳(绳的弹力与其伸长量成正比)左端固定在A 点、弹性绳自然长度等于
AB,跨过由轻杆OB 固定的定滑轮连接一个质量为m 的小球,小球穿过竖直固定的杆。初始时A、
B、C 在一条水平线上,小球从C 点由静止释放,滑到E 点时速度恰好为零。已知C、E 两点距并为
h,D 为CE 的中点,小球在C 点时弹性绳的拉力为,小球与杆之间的动摩擦因数为0.5,弹性绳始终
处在弹性限度内。下列说法正确的是(
)
A.小球在D 点时速度最大
B.若在E 点给小球一个向上的速度v,小球恰好能回到C 点,则v=
C.小球在CD 阶段损失的机械能等于小球在DE 阶段损失的机械能
D.若仅把小球质量变为2m,则小球到达E 点时的速度大小v=
解析:弹性绳的劲度系数为k,
初始条件弹性绳水平时:
①
令BC=d,小球向下的运动x 到F 点,弹性绳与竖直的夹角为θ,有:
f=μklBFsinθ
②
d=lBFsinθ
③
即
④
竖直方向有: F 合=mg-f-klBFcosθ
⑤
即:
⑥
取时,带入⑥可得
F 合=-k(x-x0)
令x′=(x-x0) F 合=-kx′
O
E
D
C
B
A
F
A
B
O
55
故小球单程做的是简谐运动D 点为平衡点(这里等效质量为),故D 点速度最大,
且C→E 的时间为
或者直接类比竖直弹簧振子下的振动,可知小球运动是关于O 对称的简谐振动。
方法二:F-x 图像法
即:
由于C、E 两点速度均为零,所以
整个过程中合力做功必有W 正=W
负
根据数学关系很容易得知D 为CE
中点,且合力为零
x
F
56
58.
高一年级物理兴趣小组研究物体在约束条件下的运动,设计了如图所示的方案心根符合胡克
定律的弹性轻绳一端系于O1点,并绕过位于O2处的光滑小圆环,另一端连接一个质量为m 的小球,
小球穿在一根倾斜放置的直杆上,直杆倾角为α=37°,弹性轻绳的自然长度恰好与O1O2之间距离相
等,O2与直杆之间的垂直距离为d,小球与直杆间的动摩擦因数μ=0.5,且最大静摩擦力与滑动摩擦
力相等。最初用手捉住小球使其位于直杆上的O 点,O 点在O2的正下方,此时弹性绳的张力大小为
2mg。某时刻释放小球,不计空气阻力,重力加速度为g。 sin 37°=0. 6,cos 37°=0.8.求:
(1)小球从释放直至运动到最高点过程中的加速度α 与位移x 的关系式;
(2)小球运动过程中具有最大动能时的位置坐标和此时的动能Ekm;
(3)小球向上到达最远处后应该给小球一个多大的沿杆向下的瞬时速
度v 使其恰好回到О 点。
解析:(1)令弹性轻绳劲度系数为k,小球在O 点有
①
假定小球运动到M 点弹性轻绳与O′O2夹角为θ,则有
②
Tcosθ-mgsinα-N=0
③
f=μN
④
联立可得
f=μmgcosα
M 未到O′点前
Tsinθ-(mgsinα+f)=ma
即kdtanθ-(mgsinα+f)=ma
M 跨过O′点后
Tsinθ+(mgsinα+f)=ma
④
即kdtanθ+(mgsinα+f)=ma
化简可得:
由于加速度和位移是线性关系,易知满足条件的只有一个关系,
即
(2)小球所有合力表达式为:
故可知时,小球动能最大,求解方法如下
方法一:平均力法(因为小球的合力符合线性变化)
即
且可知,小球最远运动到处,故计算时要注意小球不会过O′点。
x
α
O
O2
O1
x
d
O
O′
θ
x
α
M
O2
O1
57
方法二:图像法,作出小球的合力和位移的关系图
易知小球的最大动能为
且可知,小球最远运动到处,计算时要注意小球不会过O′点。
方法三:简谐运动法
由于小球所受合力,
即满足简谐运动的特点,且易知振幅,故小球的最大动能为
(3)令小球的最高点为N,则N 到O 过程中对小球受力分析有
则小球N→O 有
解得
59.
如图所示,一轻质弹簧左端固定,右端系一小物块,物块与水平面的最大静摩擦力和滑动摩
擦力都为f,弹簧无形变时,物块位于O 点.每次都把物块拉到右侧不同位置由静止释放,释放时弹
力F 大于f,物体沿水平面滑动一段路程直到停止.下列说法中正确的是( )
A.释放时弹性势能等于全过程克服摩擦力做的功
B.每次释放后物块速度达到最大的位置保持不变
C.物块能返回到O 点右侧的临界条件为F>3f
D.物块能返回到O 点右侧的临界条件为F>4f
解析 AB 很容易B 是正确的,不做辨析,现在对CD 进行辨析
法1:简谐振动
令物块运动到最左端的时候弹簧弹力为F′,根据物块向左运动过根据,简谐运动的特点有
F-f=F′+f
同理物块向右运动有
F′-f=f
解得F=4f
x
F
O
M
d
O
O′
x
α
N
O2
O1
58
法2:图像法
混合图像法
取向左的力为正,作出F-x 图像,令弹簧的劲度系数为k,根据图像可知,物块由最左端运动到原点
过程中,弹簧弹力做功和物块的摩擦力做功必然相等
可得:F′=2f
又
有能量关系可知
即F2-2fF-8f2=0 解得F=4f
简化图像法
A→B→O 过程:F 合=kx-f,线性力取速度为零两点
最容易研究,必定对称,F′=f 剩下简单一算就知道F=4f
60.
(20 分)如图所示,质量为m、长为2L 的长滑块静止地放在光滑的水平桌面上,上表面左侧一
半AB 段光滑,右侧一半BC 段粗糙。一质量可忽略的轻质弹簧固定在滑块的左端,弹簧的劲度系数为
k,滑块右端用一不可伸长的细绳通过测力传感器固定在竖直墙上。一质量也为m,初速度为v0(其方
向水平向左)的小物块在滑块上向左滑动时,测力传感器测得绳子拉力随时间变化图象如图所示,最终
与弹簧相碰并压缩弹簧。求:
(1)细绳能承受的最大拉力Tmax是多大。
(2)滑块的初速度最小值vmin是多大。
(3)滑块获得的最大加速度amax是多大。
解:
(1)Tmax=2F0
(2)细线刚拉断时,压缩了x0:kx0=2F0
F
O
t
2F0
F0
m
C
B
m
A
v0
2F0
F
x
59
故
(3)绳子断时:
kx0=2F0
拉断后至共速:
mv1=(m+m)v2
60
61.
某研究小组在实验室内做外力作用下落体运动的研究,得到物体在竖直向下运动时的速度v
随下降高度h 的变化关系,如图所示。已知,g 为重力加速度。则
( )
A.物体做匀变速直线运动
B.下落过程中物体的加速度不断减小
C.下落过程中物体的机械能一直减小
D.物体在h1和h2处的机械能可能相等
解析 根据图像可知
v=kh 其中
化简可得v=kh 即a=kv=k2h
规定向下为正,有
mg+F=ma
即F=mk2h-mg
令h0满足
mk2h0=mg
其h0对应的速度为v0根据题干信息可知v1<v0,即h1<h0
作出F-h 图像,可知0~h0外力做负功,h0之后外力做正功,若h0-h1=h2-h0,外力做功为零,h1和
h2两个位置机械能相等。20240328
61
62.
用如图所示的装置,可以模拟货车在水平路面上的行驶,进而研究行驶过程中车厢里的货物
运动情况。已知模拟小车(含遥控电动机)的质量M=7kg,车厢前、后壁间距L=4m,木板A 的质量
mA=1kg,长度LA=2m,木板上可视为质点的物体B 的质量mB=4kg,A、B 间的动摩擦因数μ=
0.3,木板与车厢底部(水平)间的动摩擦因数μ0=0.32,A、B 紧靠车厢前壁。现“司机”遥控小车从静
止开始做匀加速直线运动,经过一定时间,A、B 同时与车厢后壁碰撞。设小车运动过程中所受空气
和地面总的阻力恒为F 阻=16N,重力加速度大小g=10m/s2,最大静摩擦力等于滑动摩擦力。
(1)A、B 与后壁碰撞前瞬间,求遥控电动机的输出功率。
(2)若碰撞后瞬间,三者速度方向不变,小车的速率变为碰前的80%,A、B 的速率均变为碰前小车的
速率,且“司机”立即关闭遥控电动机,求从开始运动到A、B 相对静止过程中除去地面以外由于摩擦产
生的内能。
63.
如图所示,某同学设计了一个压力送水装置由ABC 三部分组成,A 为打气筒,B 为压力储水
容器,C 为细管,通过细管把水送到5m 高处,细管的容积忽略不计。k1和k2是单向密闭阀门,k3是放
B
A
前壁
后壁
v
t
2
10
8
6
4
2
0
62
水阀门,打气筒活塞和简壁间不漏气,其容积为V0=0.5L ,储水器总容积为10L,开始储水器内有V1
=4L 气体,气体压强为p0。已知大气压强为p0=1.0×10⁵Pa,水的密度为ρ=1.0×10³kg/m3 ,求:
①打气筒第一次打气后储水器内的压强;1.125
②通过打气筒给储水器打气,打气结束后打开阀门k3 ,水全部流到5m 高处,求打气筒至少打气多少
次。22
64.
如图,一质量为m,电荷量为q 的带负电绝缘小物块,以水平初速度v0从左端冲上长为上的水
平传送带,并传送带有精滑下。已知物块与传送带间的动摩擦因数为μ,传送带沿顺时针方向运行,
速度大小恒为0.5v0。整个空间存在场强大小为方向水平向左的匀强电场。关于物块在传送带上的运动
下列说法正确的是
A.物块先做匀减速直线运动后做匀速直线运动
B.物块一直做匀速直线运动
C.电动机因物块在传送带上的运动而多消耗的电能为μmgL
D.电动机因物块在传送带上的运动而少消耗的电能为
答案:BD
65.
如图所示,竖直平面内有一光滑直杆AB,杆与水平方向的夹角为θ(0°≤θ≤90°),一质量为
m 的小圆环套在直杆上,给小圆环施加一与该竖直平面平行的恒力F,并从A 端由静止释放,改变直
杆和水平方向的夹角θ,当直杆与水平方向的夹角为30°时,小圆环在直杆上运动的时间最短,重力加
速度为g,则
A.恒力F 一定沿与水平方向夹30°斜向右下的方向
0.5v0
E
v0
k3
k2
k1
A
B
h
C
30°
B
A
63
B.恒力F 和小圆环的重力的合力一定沿与水平方向夹30°斜向右下的方向
C.若恒力F 的方向水平向右,则恒力F 的大小为
D.恒力F 的最小值为
66.
如图甲所示,一根粗绳AB,其质量均匀分布,绳右端B 置于光滑水平桌面边沿,现拉动粗绳
右端B,使绳沿桌面边沿做加速运动,当B 端向下运动x 时,如图乙所示,距B 端x 处的张力FT与x
的关系满足,一切摩擦不计,下列说法中正确的是(g=10m/s)( )
A.可求得粗绳的总质量
B.不可求得粗绳的总质量
C.可求得粗绳的总长度
D.可求得当x=1m 时粗绳的加速度大小
A
B
B
A
乙
甲
64
67.
如图所示,一根长直轻杆AB 两端连两个小球在墙角沿竖直墙和水平地面滑动,当AB 杆和地
面的夹角为α 时,杆的B 端沿墙下滑的速度大小为vB,A 端沿地面的速度大小为vA。则vA、vB的关系
是什么?
解法一:末端速度分解法
小球A 的合速度为vA,将其沿着杆分解和垂直杆分解:
vA∥=vAcosα;vA⊥=vAsinα
同理,对B 进行分解:vB∥=vBsinα;vB⊥=vBcosα
二者沿着杆的速度大小相等:vAcosα=vBsinα 所以
解法二:速度射影法
由于AB 是轻杆,必定有小球沿着轻杆的速度投影大小相等(因为对位置保
持
不变),则有
v=vAcosα=vBsinα
即
解法三:功率法(能量守恒)
65
对A 进行分析,令A 受到的杆的弹力大小F,则有P=FvAcosα
杆方向的速度为v,则必有P=Fv
故有v=vAcosα
同理可得:v=vBsinα
所以
解法四:导数法
根据数学关系可知:x2+y2=L2
两边求导可得:2xx’+2yy’=2LL’
易知:
x’=vA; y’=-vB(因为在减少);L’=0
图中位置时:
联立可得:
68.
如图甲所示,工厂利用倾角θ=37°的皮带传输机,将每个质量 m=8 kg 的木箱从地面运送
到高h=3.15 m 的平台上,机械手每隔1s 就将一个木箱放到传送带的底端,传送带的皮带以恒定的速
度顺时针转动且不打滑。木箱放到传送带上的部分v-t 图象如图乙所示,已知各木箱与传送带间的动
66
摩擦因数都相等。若最大静摩擦力等于滑动摩擦力,g 取10m/s2。求:
(1)木箱与传送带间的动摩擦因数 μ;μ=0.8125
(2)传送带上最多有几个木箱同时在向上输送;
(3)皮带传输机由电动机带动,从机械手放上第一个木箱开始计时的1 分钟内,因为木箱的放入,电动
机需要多做的功(不考虑电动机能量损耗)。W=14640J
解析:由图可知,木箱运动的加速度为
根据牛顿第二定律有:
解得:
木箱加速运动的位移为:
木箱相对静止后,相邻两个木箱之间的距离都相等,有:
传送带的长度为:
可知:
所以传动带上最多同时存在的箱子数为11 个。
木箱在传动带上由开始到平台的过程中,相对滑动时候摩擦力传动带做功的大小为:
相对静止阶段摩擦力对传动带做功的大小为:
所以每传送一个木箱,电机多消耗的能量为:
1 分钟内传动带共传送60 个木箱,其中50 个已经传到平台,还有10 个正在传动带上,且传动带上的
10 个中最后一个恰好完成共速,则电动机多做的功为:
所以1 分钟内电动机多做的功为:
67
69.
如图所示,一轻杆固定在水平地面上,杆与地面间夹角为θ=60°,一轻杆套在杆上,环与杆
之间的动摩擦因数为,一质量不计的光滑小滑轮用轻绳OP 悬挂在天花板上,另一轻绳跨过滑轮一端
系在轻环上,另一端用手水平向右拉住使轻环静止不动,设最大静摩擦力等于滑动摩擦力。关于绳
OP 与水平方向之间的夹角α 的取值,可能的是(
)
A.75°
B.65°
C.45°
D.30°
解析:
P
θ
α
O
68
70.
如图所示,带电小球a 由绝缘细线PM 和PN 悬挂而处于静止状态,其中PM 水平,PN 与水
平方向夹角为45°,地面上固定一绝缘且内壁光滑的圆弧细管道GH,圆心P 与a 球位置重合,管道底
端H 与水平地面相切,一质量为m 可视为质点的带电小球b 从G 端口由静止释放,当小球b 运动到H
端时对管道壁恰好无压力,重力加速度为g。在小球b 由G 滑到H 过程中,下列说法中正确的是(
)
A.小球b 机械能逐渐减小
B.小球b 所受库仑力大小始终为2mg
C.小球b 加速度大小先变大后变小
D.细线PM 的拉力先增大后减小
解析 A 选项不正确,不做辨析;
对于小球由G→H 有
在H 点有
解得b 受到的库仑力为F=3mg
对于PM 和PN 的受力分析如下图,易知PM 所受拉力是先增加后减少。
圆弧上任意位置有
解得an=2gsinθ
又aτ=gcosθ
所以有
所以b 球的加速度是增加的
69
71.
(多选)如图所示,带电小球a 由绝缘细线PM 和PN 悬挂而处于静止状态,其中PM 水平,地
面上固定一绝缘且内壁光滑的圆弧细管道GH,其圆心与小球a 位置重合,管道底端H 与水平地面相
切,一质量为m 的可视为质点的带电小球b 从G 端由静止释放,当小球b 运动到H 端时对管道壁恰好
无压力,重力加速度为g。对于小球b 由G 端滑到H 端的过程,下列说法中正确的是
( )
A.小球b 的机械能逐渐减小
B.小球b 所受库仑力大小为2mg
C.细线PM 的拉力先增大后减小
D.小球b 的加速度大小逐渐变大
解析:库仑力FC=3mg 前两个选项不做解析,只解析CD。
70
1. 如图A 是一带有竖直立柱的木块总质量为M,位于水平地面上,B
是一质量为m 的小球,通过一不可伸长的轻绳挂于立柱的顶端.现拉动
小球使绳伸直并处于水平位置,然后让小球静止状态下摆.如在小球与
立柱发生碰撞前木块A 始终未发生移动.则木块与地面之间静摩擦因数
至少为多大?
解析:
如图(a)所示,小球摆动到与竖直夹角为θ 过程中有
在该位置时受力分析可得
联立解得T=3mgcosθ
可以理解为一个直径大小为3mg 的圆,绳子拉力恰好为一条弦。
对M 进行受力分析如图(b),根据摩擦角易知μ0=tanφ,所以当φ 最大时,即摩擦因数最大
有几何关系可得
即 ;μ 最小值为
木块A 所有最大摩擦力为,最大支持力为Nmax=Mg+3mg
B
A
图(c)
图(b)
α 最大时
相切
T
T
R
Mg
3mg
φ
θ
R
Mg
3mg
φ
θ
图(a)
mg
θ
θ
B
A
71
72.
如图所示,三根不可伸长的轻绳结点为O,绳1 水平,绳2 与竖直方向的夹角为α,绳3 悬挂
一重物保持静止。现对重物施加始终与绳3 垂直的力F,让重物缓慢向右升高,直到绳3 与绳2 垂直。
下列有关该过程中各绳上张力的说法正确的是(
)
A.绳1 上的张力F1增大
B.绳2 上的张力F2增大
C.绳3 上的张力F3增大
D.绳1 上的张力F1与绳2 上的张力F2的比值增大
解析 作出矢量图,易知F1、F2、F3均减小,拉力F 是变大,由几何关系可知
即
由图易知γ 变大,β 变小,所以变大。
73.
如图所示的竖直平面内,一硬质黑板固定在水平面上,倾角为60°,黑板左侧吸附着一质量
为0.1kg 的磁性黑板擦,该黑板擦与黑板之间的动摩擦因数为,黑板擦受黑板的吸力为2 N 且与其接
72
触面垂直.在图示平面内:存在某一风源与某一大小方向任意的外力F,黑板擦受风力大小恒为F1,
方向沿风源指向黑板擦的射线方向,风源位置可以在黑板左侧任意改变,外力F 作用在黑板擦上。视
最大静摩擦力等于滑动摩擦力,不计其余物体对黑板擦的磁力影响,下列说法正确的是
A.若黑板擦是沿黑板向上做匀速直线运动的,则当F1的大小为1 N 时,F1的最
小值为
B.若存在当F=0 时黑板擦能够做匀速运动的可能,F1的最小值为0.5 N
C.若黑板擦沿黑板向下做匀速直线运动,当F1大小固定时,若要存在两个不同
的力F(F≠0)使得黑板擦所受摩擦力相同,则F1的最小值为
D.若存在确定的F1,使得黑板擦沿黑板向上、向下做匀速直线运动时所需要的力F 最小值相同,则
F1的最小值为
解析 令黑板对板擦的吸力为FN,支持力与摩擦力的合
力为R,易知其方向与支持力夹角为30°,即板擦向上匀速
运动时,其方向水平向左;板擦向下匀速运动时,其方向竖
直向上;
73
74
74.
将一小球以v0的初速度竖直上抛,经过时间t 小球回到原处,已知空气阻力的大小与速率成
正比,则小球落回原处的速度为多少?
所以: v+v0=gt
75.
如图所示,一根固定的绝缘竖直长杆位于范围足够大且相互正交的匀强电场和匀强磁场中,
电场强度大小为,磁感应强度大小为B。一质量为m、电荷量为q 的带正电小圆环套在杆上,环与杆
间的动摩擦因数为μ。现使圆环以初速度v0。向下运动,经时间t0,圆环回到出发点。若圆环回到出发
点之前已经开始做匀速直线运动,不计空气阻力,重力加速度为g。则下列说法中正确的是(
)
A.环经过,时间刚好到达最低点
B.环的最大加速度为
C.环在t0时间内损失的机械能为
D.环上升过程和下降过程中摩擦力的冲量大小不等
答案:BC
D 选项解析:运动过程中的摩擦力大小为:f=qBv
则可知运动过程中的运动图像为
76.
证明:质量分布均匀的球壳对壳内物体的引力为零
面积:位移
面积:阻力冲量
可知上下面积依旧大小
相等,即冲量大小相等
上下面积大小相等
变换f-t 图
f=kv
I1
I2
x2
x1
f
t
f
f0
v
t
v
v0
面积:位移
面积:阻力冲量
可知上下面积依旧大小
相等,即冲量大小相等
上下面积大小相等
变换f-t 图
f=kv
I1
I2
x2
x1
f
t
f
f0
v
t
v
v0
B
E
v0
75
如图所示(图做了夸张处理),在球壳内任一位置有一质量为m 的质点.以m 所在位置为顶点,作两个
底面积足够小的对顶圆锥,则两圆锥底面可视为平面。设两圆锥底面的半径分别为R1、R2,底面的质量分
别为m1、m2,质点m 到两圆锥底面中心的距离分别为r1、r2,球壳密度为ρ.根据万有引力定律,两圆锥
底面对质点m 的引力分别为
所以F1、F2之比为
问题得证。
77.
已知匀质球壳对壳内任意位置的质点的万有引力合力为零,假
设
地球是一个均匀的球体,若沿地球的任一条弦挖一条光滑的通道PQ,已知地球半径为R,地表的重力
加速度为g,求证从P 释放一质量为m 的小球那么到达Q 的时间是固定的。
证明:令地球密度为ρ,根据匀质球壳对壳内任意位置的质点的万有引力合力为零,将地球看成一层
一层的,可知距离地心r 处的A 点的引力大小为:
其中:
解得:
则有:可知先求在任意一条弦上做的是简谐振动:
所以P 到PQ 中点的时间为 (即)
如果该弦正好通过地心,则最大速度为
76
78.
在半径为R、体密度为的均匀球体内部挖去半径为r 的一个小球,小球球心与大球球心相距
为d,证明空腔内部加速度恒定。
证明:如图所示
根据令球体密度为ρ,取空腔中的任一点P,根据万有引力定律可知:
解得:
同理:
所以,
即空腔中的引力场是恒定不变的。
79.
火箭从地面上以第一宇宙速度竖直向上发射,返回时落回离发射场不远处.空气阻力不计,
试估算火箭飞行的时间,地球半径R,地表的重力加速为g。
解析:易知火箭的周期绕地飞行的卫星的最小周期
火箭的矢径的“面积速度”为:
火箭飞行期间矢径扫过的面积:
则火箭飞行的时间为
77
80.
较长单摆,其摆长l 与地球半径R 可比较之时,单摆在地球表面附近振动时的周期。
(20240417)
物体地球表面附近加速度大小几乎不变,可以认为万有引力等于重力
借助教材单摆回复力的证明方式有
F=-mgcosβ=-mgsin(α+θ)
当摆角极小时有
sin(α+θ)≈α+θ
所以
我们知道
带入得到
如果l<<R 则
78
81.
如图所示,长度为l 的轻杆上端连着一质量为m 的小球A(可视为
质点),杆的下端用铰链固接于水平面上的O 点。置于同一水平面上的立
方体B 恰与A 接触,立方体B 的质量为M。今有微小扰动,使杆向右倾
倒,各处摩擦均不计,而A 与B 刚脱离接触的瞬间,杆与地面间的夹角
恰为30°,重力加速度为g。则
(1)分离瞬间的A、B 的速度
(2) B 的质量
解析 (1)如图所示,设杆与水平面夹θ 角时A 与B 的速度大小分别为v1、v2,分离之前AB 相互接触即
二者在垂直接触面的速度投影相等,
v2=v1sinθ
即分离瞬间A、B 的速度之比为:v1:v2=2:1
(2)从开始到杆与水平方向夹角θ 过程中,对于A、B 有
二者相互接触过程,垂直接触面方向加速度也必须一致,分离瞬间,轻杆无弹力作用,否则无法保证
二者分离瞬间水平加速度都为零。
联立解得
当θ=30°时,M:m=4:1
79
82.
如图,长为L 的轻杆一端连着质量为m 的小球,另一端用铰链固接于水平地面上的O 点,初
始时小球静止于地面上,边长为L、质量为M 的正方体左侧静止于O 点处.现在杆中点处施加一大小
始终为12mg/π,方向始终垂直杆的力F,经过一段时间后撤去F,小球恰好能到达最高点.忽略一切
摩擦,试求:
(1)力F 所做的功;
(2)力F 撤去时小球的速度;
(3)若小球运动到最高点后由静止开始向右倾倒,求杆与水
平面夹角为θ 时(正方体和小球还未脱离),正方体的速度大小.
(1)根据动能定理WF-mgL=0
力F 所做的功为WF=mgL
(2)设撤去F 时,杆与水平面夹角为α,
撤去F 前,WF= α=mgL,得α=
根据动能定理mgL-mgsinα=mv2
得撤去F 时小球的速度v=
(3)设杆与水平面夹角为θ 时,杆的速度为v1,正方体的速度为v2
v2=v1sinθ
系统机械能守恒mg(L-Lsinθ)=mv1
2-Mv2
2
v2=
83.
如图甲、乙所示,一根长L 的轻杆OA ,O 端用饺链固定于地面,另一端围定着一小球A,
图甲中的小球A 和图乙中的杆分别贴靠着边长为a 和b 的立方块,当立方块沿地面向右滑动到图示位
置(杆与地面夹角为θ)时,速度为v,则甲图中小球的速度大小vA和乙图中小球的速度大小v′A为
m
M
O
F
80
A., v′A=vsinθ
B.,v′A=vsinθ
C.vA=vsinθ,
D.,
解析 能够沿着半径分解关键看接触点是否沿着半径有距离的变化。对于乙图采用相对速度(换参)会更
快一点。
81
84.
如图所示,长为L 的轻杆一端用饺链固定,另一端固定一个小球,将小球放置在倾角为60°
的斜面体上,由静止释放,某时刻轻杆与水平方向的夹角为30°,轻杆转动的角速度为ω,则此时斜
面体的速度大小为
A.
B.
C.ωL
D.
解析 法一 相对速度法(即换参法)
令球的速度为v1,斜面体的速度为v2,根据几何关系易知v1、v2夹角为60°,小球相对斜面沿斜面下
滑相对速度为v12,于是可知v1、v2、v12三者几何关系为
v1=v2=v12
所以斜面体的速度v2=ωL
法二 投影法(即分解法)
小球与斜面未分离,可知球的速度v1,斜面体速度v2在垂直斜面方向的投影必然相等,根据几何关系
可知两个速度与垂直线面方向夹角均为30°,于是
v1cos30°=v2cos30°
故v2=v1=ωL
82
85.
如图所示的机械装置可以将圆周运动转化为直线上的往复运动。连杆AB、OB 可绕图中A、
B、O 三处的转轴转动,连杆OB 在竖直面内的圆周运动可通过连杆AB 使滑块在水平横杆上左右滑动。
已知OB 杆长为L,绕O 点沿逆时针方向做匀速转动的角速度为ω。当连杆AB 与水平方向夹角为α,
AB 杆与OB 杆的夹角为β 时,滑块的水平速度大小为( )
A.
B.
C.
D.
解析 B 点绕O 做匀速圆周运动则有B 点速度为
vB=ωL
A 点、B 点沿着杆的速度其实就是实际速度的沿杆的一个速度投影,于是
即
令圆的半径为r,有
对其求导可知
作图试试
可知速度是先增后减,至于哪个值最大,用其他数字试过ωt=95°比ωt=90°还大,具体等几天找数学老师
试试。
83
86.
往复式活塞压缩机原理如图所示,圆盘上的B 点与活塞上的A 点通过较链连接在直杆两端,
圆盘绕固定转动轴О 点以角速度ω 逆时针匀速转动,从而使活塞水平左右移动。以O 为原点,AO 为
心正方向建立如图所示的坐标系,已知OB=R,下列说法正确的
是( )
A.当B 到达(R,0)位置时,活塞的速度最大
B.当B 到达(0,R)位置时,活塞的速度向左且最大
C.在B 从(0,R)到(-R,0)的过程中,活塞的速度先增大后减小
D.在B 从(0,R)到(0,-R)的过程中,活塞的速度先增大后减小
解析
84
87.
如图所示,一根长为L 的轻杆OP,O 端用饺链固定在竖直墙上,轻杆靠在左右宽度为d 的长
方形物块上,此时杆与竖直方向的夹角为θ,物块向右运动的速度为v,则轻杆的端点Р 的速度大小为
( )
A.
B.
C.
D.
解析 法1 换参法
法2 投影法
物块与轻杆接触,则二者在垂直接触面方向的速度投影必然相等,
法3 微元法
85
88.
如图所示,细绳端系在墙上A 点,另一端通过固定在斜面顶端的定滑轮B 系着质量为m 的物
块使之静止.在倾角为θ 的斜块上,AB 在同一水平线上,斜块与水平地面间、斜面与物块间均无摩擦,
斜块质量为M,开始时在斜块一端施加作用力F 使斜块和物块都处于静止状态,则在突然撤去力F 的瞬
间,斜块块和物块各自的加速度为多少?
解析:去掉F 后,斜块和物块均做匀加速直线运动(证明略)。
假设斜块向左运动位移x1时,斜块和物块各自的速度和加速度分别为v1,v2,a1,a2
物块相对斜面下滑有:
h=x1sinθ
根据能量守恒有:
且有:
联立解得:
86
89.
如图所示,一半径为5a,质量为3m 的四分之一圆柱形工件OMN 放置在光滑的水平面上,
其表面固定有内壁光滑的圆形轻质细管,细管在工件中心截面上.轻绳左端固定在竖直墙面上的P 点,
右端连接一质量为m 的小球,PM 间的轻绳水平且足够长.工件在水平向右的推力(未知)作用下保持
静止,小球静止在细管中的Q 点,OQ 连线与水平方向夹角θ=53°.已知sin53°=0.8,cos53°=0.6,
重力加速度为g.
(1)将工件缓慢向右移动至小球刚好到M 点时撤去推力.给工件轻微扰动,小球从顶点M 滑落至底端
N,求此过程中Р 点对绳拉力冲量的大小I;
(2)若撤去轻绳,将小球放置在M 点,由静止释放小球和工件,求小球滑至Q 点时速度的大小vQ
解析 (1)小球沿圆弧下滑长度和绳子收缩的长度始终一样,即小球和圆柱的相对速度和圆柱的速度大小
一样。令小球和圆柱的速度分别为v1、v2如图所示
易知落地瞬间
则有
I=mv2+3mv2
即
(2)小球和圆柱组成系统有
mvQcosα=3mv3
又
解得α=45°
87
90.
如图所示物体A 和B 分别用轻绳连接跨过定滑轮(不计绳子与滑轮、滑轮与轴之间的摩擦).
当用水平变力F 拉物体B 沿水平方向向右以速度v0做匀速直线运动的过程中,求解物块A 的加速度
a。
方法一:求导方法
各项参数设置如图所示
由几何关系:x2+h2=l2
①
对时间求导:v0x =vl
②
继续对时间求导:v2+al=v2
\d\ba4(0
③
其中:
④
联立解得
方法二:无中生有法
因为B 匀速,所以可以将B 进行合成,可知a=a’
所以
91.
如图所示,质量为m1 的物块套在光滑细杆上,通过细线理
想
滑轮连接质量为的物块m2,求运动过程中二者的速度、加速度关系。
解析:令滑轮和细杆之间的距离为d,两物块的速度为别为v1、v2,当m1下滑h 时,
d2+y2=l2
①
对①进行时间求导可得
yy′=ll′
②
其中我们知道y′=v1,l′=v2
yv1=lv2
③
上面这个式子就是之前学过的关联速度关系v2=v1cosα
对方程③继续求导可得
④
也可以得到因此两者加速度不可能同时为0,或者说速度达到最大。
92.
m2
m1
α
v1
v2
l
y
d
m2
m1
m1
说明:
竖直向y 变化率即为m1速度v1
绳长l 变化率即为绳端点速度v2
y、l 求导时注意它是速度的复合函数
88
如图所示,一轻质细绳一端固定于A 点,另一端B 通过一理想滑轮连接一质量为m2的物块,AB 之间有一
光滑圆环,圆环下悬挂一质量为m1的物块,初始时刻竖直向上的推F 作用在m1上使圆
环处于与AB 等高处,当外力突然撤去,求运动过程中二者的速度、加速度关系。
解析 这是典型的连接体问题,对于连接体问题分析方法很多,现在选用比较简单
粗暴的方式来解决此问题,也是比较更基础的方法(这里的基础说的是思想方法,毕竟
加速度、速度关系最早就是通过微分搞的)。
如图所示建立坐标系,令AB 间的距离为d,AB 之间的绳子长度为L,得
①
①式对时间求导得
②
即 (常见的那连接体速度关系)
②式进一步时间求导得
③
为零再好看一点,不妨令y=h,(即AC 长度l),这样就看着美观一些
于是我们得到速度、加速度关系,然后根据受力分析可以求得绳子拉力,注意这里再次重复一下,就
是两个物块加速度不可能同时为零,而且由于速度、加速度、位移相互掐架,想求解其实是非常困难的。
说明:
竖直向y 变化率即为滑轮速度v1
绳长L 变化率即为绳端点速度v2
y、L 求导时候,注意它是复合函数
89
93.
如图所示,小环O 和O′分别套在不动的竖直杆AB 和A′B′ 上,一根不可伸长的绳子穿过环
O′,绳的两端分别系在A′ 点和O 环上,设环O′以恒定速度v′向下运动,求当∠AOO′=α 时,环O 的
速度。
方法一:能量守恒:
令绳子的来拉力为F,
对于O′有:P′=Fv′-Fv′cosα
对于O 有:P=Fvcosα
根据能量守恒有:P′=P
解得:
方法二:“动静节点法”
研究AO′
(1)假定A′固定(固定步骤而已),节点O′可使绳子AO′伸长速度为v′;
研究OO′
(1)假定O 固定,节点O′可使绳子OO′缩短速度为v′cosα;
(2)假定 O′固定,节点O′可使绳子OO′缩短vcosα
绳还是那个绳,总长度不会变;所以伸长量必定等于缩短量;
v′=v′cosα+vcosα
解得:
94.
如图所示,一个小车A 通过一根跨过动滑轮B 的绳子拉动另一个小车C,同时以竖直向上的恒定
速度vB提动滑轮,当小车A 的速度为vA时,绳子与水平方向的夹角为α、β,求此时小车C 的速度。
解析:
研究AB 段:
假定B 静止,则小车A 使绳伸长:vAcosα
假定A 静止,则滑轮B 使绳伸长:vBsinα
研究AB 段:
假定C 静止,则滑轮B 使绳伸长:vBsinβ
假定B 静止,则小车C 使绳缩短:vCcosβ
绳还是那个绳,总长度不会变;所以伸长量必定等于缩短量:
vAcosα+vBsinα+vBsinβ=vCcosβ
解得:
B
B′
O′
O
A
A′
α
α
A
C
B
vB
vA
β
α
90
95.
如图所示,若动滑轮F 的速度水平向左大小为v′,且此时CF 与水平方向夹角为α,FB 与水
平方向夹角为β,求物体的速度。
研究AB:
假定B 点不动,节点A 使绳伸长v
研究BF:
假定B 点不动,节点F 使绳伸长v′cosβ
研究FC:
假定C 点不动,节点F 使绳缩短v′cosα
假定F 点不动,节点C 使绳缩短v 物cosα
研究CD:
假定D 点不动,节点C 使绳缩短v 物
绳还是那个绳,总长度不会变;所以伸长量必定等于缩短量:
v+v′cosβ=v′cosα+v 物cosα+v 物
解得:
因β<α,所以v 物>0,即物体的速度确实是水平向右的
96.
如图所示,建筑工人用轻质动滑轮和定滑轮将质量为m 的货物拉到高处,人竖直向下匀速拉
91
绳,速度为v;某时刻动滑轮两侧绳的夹角为θ,物体向上运动的速率为u,不计一切摩擦和阻力,则
此时( )
A.货物上升的速度为
B.货物上升的速度为
C.人的拉力
D.人的拉力
解析 法1 动静节点法
研究AB 段:
A 静止,滑轮B 使绳收缩:
研究BC 段:
C 静止,滑轮B 使绳收缩:
研究CD 段:
C 静止,人使绳伸长: v
由于绳子总长度不变,故即
法2 微元法
滑轮左右绳子变化相等均为l,物块上升h,已知
2l=vt
h=ut
所以
根据速度关系可知物块做减速运动,所以
法3 求导
利用求导可以知道更多深入的关系,而且更加的本质。
如图所示建立坐标系,令AC 间的距离为d,AC 之间的绳子长度为l,为统一简化看着舒服令v1=u,
v2=v 得
①
①式对时间求导得
②
即
③
②式进一步时间求导得
说明:
竖直向y 变化率即为滑轮速度v1
绳长l 变化率即为绳端点速度v2
y、l 求导时候,注意它是复合函数
92
④
于是只要知道绳子端点速度、滑轮速度以及滑轮位置就能确定各自加速度关系。
93
97.
如图所示,带孔物块A 穿在竖直固定的细杆上,不可伸长轻质柔软细绳一端连接物块A,另
一端跨过轻质定滑轮连接物块B,用手将物块A 向上移动到与定滑轮等高处由静止释放后,两物块开
始在竖直方向上做往复运动。已知物块A 的质量为m,物块B 的质量为2m,定滑轮到细杆的距离为
L,细绳的长度为2L,重力加速度大小为g,忽略一切阻力,定滑轮大小不计,
两物块均可视为质点,求:
(1)物块B 与定滑轮间的最小距离d;
(2)物块A、B 处于同一高度时系统的总动能Ek;
(3)物块A、B 的总动能最大时物块B 的动能EkB。
解析 (1)物块B 与滑轮距离最小时,即A 处于最低点,则有
解得
(2)令二者等高时,A 位于初始位置正下方h 处,有
Ek=mgh-2mg(L-h)
根据几何关系
(2L-h)2=L2+h2
解得
(3)法1 最小势能原理
假设A、B 运动过程中受空气阻力作用,那么二者必定会停在一个平衡点,该点即为势能最低点,易
知此时细线与竖直方向夹角θ=60°,有
又物块A、B 的速度满足
v2=v1cosθ
解得
法2
运动过程中A 的重力势能减少,B 的重力势能增加,当A 的重力势
能减少率
等于B 的重力势能增加率时,系统动能最大。
令细线与竖直向夹角为θ,则有
94
2mgv2=mgv1
又v2=v1cosθ
即cosθ=0.5 ,θ=60°易知
解得
法3 极值法
令细线与竖直向夹角为θ,则有
根据不等式可知,当,即θ=60°时,系统动能最大
又物块A、B 的速度满足
v2=v1cosθ
解得
法4 求导法(参考2022 湖北高考做法)
95
98.
打桩机是基建常用工具。某种简易打桩机模型如图所示,重物A、B 和C 通过不可伸长的轻
质长绳跨过两个光滑的等高小定滑轮连接,C 与滑轮等高(图中实线位置)时,C 到两定滑轮的距离均
为L。重物A 和B 的质量均为m,系统可以在如图虚线位置保持静止,此时连接C 的绳与水平方向的
夹角为60°。某次打桩时,用外力将C 拉到图中实线位置,然后由静止释放。设C 的下落速度为时,
与正下方质量为2m 的静止桩D 正碰,碰撞时间极短,碰撞后C 的速度为零,D 竖直向下运动距离后
静止(不考虑C、D 再次相碰)。A、B、C、D 均可视为质点。
(1)求C 的质量;
(2)若D 在运动过程中受到的阻力F 可视为恒力,求F 的大小;
(3)撤掉桩D,将C 再次拉到图中实线位置,然后由静止释放,求A、B、C 的总动能最大时C 的动能。
解析 (1)A、B、C 处于静止状态时有
2mgsin60°=mCg
①
解得
(2)C、D 碰撞时间极短,竖直方向动量守恒有
②
D 向下运动停止,有
③
解得F=6.5mg
(3)法1:假如有空气阻力作用,那么给予足够长时间系统静止的位置必定为稳定平衡位置,易知这个
位置就是(1)中位置,对于系统有
④
根据关联速度关系
vAB=vCsin60°
⑤
联立解得
法2:我们知道,运动过程中C 的重力势能减小,A、B 的重力势能增加,当C 的势能减少率与A、B
势能增加率相等时,即系统势能达到最小,必有mCgvCsinθ=2mgvA
即 θ=60°
法3:求导(参考网上答案)
99.
如图所示,竖直固定的光滑细杆上穿着一个小球B,小球通过一根不可伸长的轻绳绕过轻质
光滑定滑轮与质量为m 的物块A 相连,用手将物块A 竖直向上托起至定滑轮左侧细绳与竖直方向的夹
角为0,现突然松手,物块A 开始在竖直方向上做往复运动,小球最高能到达M 点。已知定滑轮到细
杆的距离为d,Q 点和定滑轮的高度相同,OM⊥OP, sin37°=0.6,重力加速度大小为g,定滑轮可看
96
作质点,下列说法正确的是
A.小球经过Q 点时的加速度为0
B.小球的质量为
C.绳中的最小张力为
D.该系统的最大总动能为
解析 A 错误,B 正确,这两个选项太过简单不予解析
物块A 在P、Q、M 点处速度为零,易知必定有两个速度极大值,令这两个点分别
为E、F,可知物块在两个点处的加速度为零,
P→E 物块A 向下加速,此阶段重力大于拉力,mg-T=ma,随着
a 减小,T 增大,
E→Q 物块A 向下减速,此阶段重力小于拉力,该段不予考虑
Q→F 物块A 向上加速,此阶段重力小于拉力,T>mg 该段不予考
虑。
F→M 物块A 向上减速,此阶段重力大于拉力,mg-T=ma
那么拉力最小值可出现的地方应该P、Q 两个位置。
根据微元法或者数学求导可以得到在P、Q 位置处,二者沿着绳子
方向的加速度大小相等有
P 处:
对A:mg-T=ma1
对B:Tcos37°-mBg=mBa2
解得
在Q 处:
对A:mg-T=ma1
对B:Tcos53°+mBg=mBa2
解得
综上述,绳子拉力的最小值为
系统动能最大的求法
法1
A、B 组成的系统动能函数为
Ek=mghA-mBghB
当系统动能最大时,其导数必定为零,必有
mgv1=mBgv2
根据关联
97
v1=v2cosα
可知 此时 此时
则有
联立可得
法二
假如有空气阻力作用,那么给予足够长时间系统静止的位置必定为稳定平衡位置,易知这个位置就是
系统动能最大位置,易知该位置必定有
mgcosα=mBg
可知 此时
根据关联
v1=v2cosα
则有
联立可得
法3,借鉴2022 湖北高考题(对法1 函数进行求导)
98
100.
如图所示,小球A 的右侧通过长度为L 的轻杆与转轴O 相连,小球A 的左侧通过足够长的轻
绳绕过定滑轮与小球B 相连,用手托住小球A 使轻杆水平时,AP 段的轻绳也水平。已知小球A 到定
滑轮的距离为L,小球A 的质量为2m,小球B 的质量为m,重力加速度为g,不计一切摩擦和定滑轮
质量,现将小球A 由静止释放,下列说法正确的是
A.小球B 在竖直方向做简谐运动
B.轻绳与轻杆夹角为90°时,A、B 组成的系统动能有极大值
C.轻绳与轻杆夹角为90°时,小球B 的速度大小为
D.轻绳与轻杆夹角为90°时,轻杆对小球A 的弹力大小为
解析 BC
系统动能最大位置的证明
法一:整个运动过程中,A 的重力势能减小,B 的重力势能增加,当系统动能最大时刻,必有A 势能
减少率等于B 势能增加率
两球重力做功的功率之和为零,有
2mgv1cosα=mgv2
又
即v2=v1sin(α+β)
又根据正弦定理可知
联立可得cosα=sinβ
即
法二:假设存在一个空气阻力,那么经过漫长的运动,二者一定停在可以平衡的位置,此位置必定势
能最低,那么该位置易知正好就是轻绳与轻杆夹角为90°时。
D 选项拉力的求解
解得
101.
如图所示,光滑钉子M、N 相距2L,处于同
一高
度.带有光滑小孔的小球A 穿过轻绳,轻绳的一端固定在钉子M 上,另一端绕过钉子N 与小球B 相连,
B 球质量为m。用手将A 球托住静止在M、N 连线的中点P 处,B 球也处于静止状态。放手后,A 球下
落的最大距离为L。已知重力加速度为g.
99
(1)求A 球的质量mA;
(2)求A 球下落到最低点时绳中张力T;
(3)用质量为m 的C 球替换A 球,C 球从Р 点由静止释放后,求C 球下落距离为L 时的速度大小vC.
解析 (1)A 球从初始到最低过程中,对于系统有
①
解得
②
(2) 令MN 之间绳子的总长度为l,中间小球下落h,有
③
③式对时间求导有
④
④式对时间继续求导有
⑤
这就是不同位置二者对应的加速度关系
小球A 达到最低点时,A、B 速度均为零,则有
⑥
分别对两小球受力分析可得
2Tcos45°-mAg=maaA
⑦
mg-T=maB
⑧
联立⑥⑦⑧⑨解得
;;
(3)球C 下落L,有
⑨
我们对④式子稍作变化可以得到二者的速度每个位置的速度关系即
⑩
解得
100
102.
如图所示,两段轻绳 A、B 连接两个小球1、2,悬挂在天花板上。一轻弹簧 C 一端连接小
球2,另一端固定在竖直墙壁上。两小球均处于静止状态。轻绳 A 与竖直方向轻绳 B 与水平方向的
夹角均为 30°,弹簧C 沿水平方向。已知重力加速度为 g,则
A.小球1 和小球2 的质量之比为 1:1
B.在轻绳A 突然断裂的瞬间,球1 的加速度方向竖直向下
C.在轻绳A 突然断裂的瞬间,球1 的加速度大小一定大于g
D.在轻绳A 突然断裂的瞬间,球2 的加速度大小为2g
解析
判定剪断A 瞬间,绳子B 是否处于拉伸状态,可以利用微元法,取极短时间Δt→0。先假设没有B 绳
子
令m1=m,m2=2m,弹簧拉力,球2 重力的合力为F=2mg(稳态时重力和弹簧拉力合力正好沿着细线),
剪断A 瞬间,绳子拉力为T,二者沿绳子方向的加速度必定相等令其为a。
对于球1:T+m1gcos60°=m1a
对于球2:F-T=m2a
解得T=mg
对于球1 加速度方向与竖直成30°斜向下;
对于球2 加速度a2=g,沿绳向下(其实将力分为可突变和不可突变两种力,绳子的力突然变小,也能
快速判定加速度沿绳向下)。
101
103.
(多选)如图所示,质量均可忽略的轻绳与轻杆,A 端用铰链固定,滑轮在A 点正上方(滑轮大
小及摩擦均可不计),B 端吊一重物。现将绳的一端拴在杆的B 端,用拉力F 将B 端缓慢上拉,在AB
杆达到竖直前( )
A.绳子拉力不变
B.绳子拉力减小
C.AB 杆受力增大
D.AB 杆受力不变
方法一:相似三角形法:
以B 点为研究对象,分析受力情况:重物的拉力FT1(等于重物的重
力G)、轻杆的支持力FN和绳子的拉力FT2,作出受力图如图所示:
由平衡条件得,FN和FT2的合力与FT1大小相等、方向相反,根据三角形相似可得:==
又F=FT2解得: FN=·G,F=·G
∠BAO 缓慢变小时,AB、AO 保持不变,BO 变小,则FN保持不变,F 变小,故选项B、D 正确。
方法二:杠杆法:
α
判断FN变化,以O 为支点
FT1ABsinα=FNOAsinα
因为AB、OA 长度不变,所以
FN大小也不变
FT1
FN
A
B
O
F
γ
β
α
FT1
FT2
A
B
O
F
判断FT2变化,以A 为支点,大小不变FT1
FT1ABsinα=FT2ABsinγ
力臂ABsinα 变小则FT1ABsinα 变小,且sinγ 变大
所以FT2变小
或者FT1ABsinα=FT2OAsinβ
在△OAB 中
所以OB 在变小,所以FT2变小
F
F
T2
FT1
FT1
F
T2
F
A
B
O
F
A
B
O
F
102
104.
如图所示,两个可视为点电荷的带正电小球A 和B,A 球系在一根不可伸长的绝缘细线一端,
绕过定滑轮,在细绳的另一端施加拉力F,B 球固定在绝缘座上,位于定滑轮的正下方。现缓慢拉动
细绳,使A 球缓慢移动到定滑轮处,此过程中,B 球始终静止,忽略定滑轮大小和摩擦,下列判断正
确的是
A.B 球受到的库仑力先增大后减小
B.拉力F 一直增大
C.地面对绝缘座的支持力一直减少
D.A 球的电势能先不变后减少
L
h
l
根据相似三角形:即
可知l 大小不变,则小球A 轨迹为圆的一部
分
F
F 库
m
g
F
F 库
m
g
F
B
A
F
B
A
F
B
A
103
105.
如图所示,竖直绝缘墙上固定一带电小球A,将带电小球B 用轻质绝缘丝线悬挂在A 的正上
方C 处,图中AC=h。当B 静止在与竖直方向夹角θ=30°方向时,A 对B 的静电力为B 所受重力的0.5
倍,则下列说法中正确的是(两球均可看作点电荷)
A.此时丝线长度为
B.以后由于A 漏电,B 在竖直平面内缓慢运动,到θ=0°处A 的电荷尚未漏完,
在整个漏电过程中,丝线上拉力大小保持不变
C.若保持悬点C 位置不变,缓慢缩短丝线BC 的长度,B 球运动轨迹在最初阶段
为圆弧
D.若A 对B 的静电力为B 所受重力的倍,要使B 球依然在θ=30°处静止,则丝线
BC 的长度应调整为或
106.
如图所示一轻质弹簧连接一可视为质点的小球B 其质量为m,弹簧
的
另一端点连接可自由转动固定在质量为m 的薄木板上体积不计的装置A,木
板
C
θ
B
A
h
104
和A 的总质量亦为m,A 点正上方h 处有一小孔O,孔壁光滑,通过O 穿过一细线可连接小球,弹簧
小球贴着光滑的竖直固定板以确保小球能在竖直平面内运动,初始小球OAB 位于同一竖直直线B 恰好
是中点,且绳子恰好无拉力,小球受到一个微小扰动,发生缓慢移动,直至木板恰好发生滑动。已知
木板与水平面的摩擦因数为,且最大摩擦力等于滑动摩擦力。下列说法正确的是
A.恰好滑动时,绳子拉力为
B.恰好滑动时,受到的水平面的作用力为
C.恰好滑动时,绳子与弹簧恰好垂直
D.整个过程中拉力做的功为0.25mgh
解析 小球缓慢移动过程中某位置受力分析如图1 所示,根据相似三角形知识可知
①
又F 弹=kl
②
联立可得 可知弹簧性变量为定值,即弹簧长度不变B 运动轨迹为圆,弹簧弹力不做功。弹簧弹力大小
一直为mg。
对于木板和A 受力分析如图2,由可知φ=30°。易得地面对木板的作用力
且根据集合关系可知恰好发生滑动时,弹簧弹力与水平夹角α=30°,根据集合关系,细线恰好与弹簧
垂直。
所以拉力做功为
107.
如图所示,水平天花板下方固定一光滑小定滑轮O,在定滑轮的正下方C 处固定一带正电的
点电荷,不带电的小球A 与带正电的小球B 通过跨过定滑轮的绝缘轻绳相连。
开
始时系统在图示位置静止,0B⊥BC。若B 球所带的电荷量缓慢减少(未减为零),
在
B 球到达О 点正下方前,下列说法正确的是
A.A 球的质量小于B 球的质量
105
B.此过程中A 球保持静止状态
C.此过程中点电荷对B 球的库仑力逐渐增大
D.此过程中滑轮受到轻绳的作用力逐渐变小
解析 受力分析如图1 所示,已知mA<mB,令OC=h,BC=d,OB=l,小球B、C 电量分别为q,Q 可
得
①
我们知道FT=mAg 对比①式可知l 大小不变,即A 的静止不动,小球B 的轨迹是以O 为圆心的圆(如图
2 所示),且易知BC 间的距离d 变小, 所以库仑力在变小。
严谨一些:BC 库仑力带入①可得即q 变小d 变小
106
108.
根据生活经验可知,处于自然状态的水都是往低处流的,当水不在流动时,水面应该处于同
一高度,将一桶水绕竖直固定中心轴以恒定的角速度转动,稳定时水面呈凹状,如图所示。这一现象
可以解释为,以桶为参考系,其中的水除重力外,还受一个与转轴垂直的“力”,其方向背离转轴,
大小与到轴的垂直距离成正比,水面上的一个小水滴在该力的作用下也具有一个对应的“势能”,在
重力和该力的共同作用下,水面上相同质量的小水滴最终将具有相同的势能,根据以上信息,下列说
法正确的是( )
A.该“力”对水面上水滴做功与路径有关
B.小水滴沿水面向上移动时该“势能”增加
C.水面上的小水滴受重力和该“力”的合力一定与水滴所在水面垂直
D.小水滴沿水面向上移动时重力势能的增大量大于该“势能”的减少量
解析:
解法一:
类比
1.“以桶为参考系” “自然状态”地面参考系小水滴“静止”
2.“在重力和该力的共同作用下,水面上相同质量的小水滴最终将具有相同的势能”
3.“水面斜面”类比水平面 “共同作用”F 合类比m0g重力竖直方向垂直水平面,则可知F 合也应
“竖直方向”要垂直桶里水面
4.“小水滴沿水面向上移动”小水滴沿水平面移动
5.水面上的一个小水滴在该力的作用下也具有一个对应的“势能”重力势能,该“力”做功与路径
无关。
(田晔老师做法)最低点原点水平竖直,(x,y)处切线水平角θ,
水滴dmg
tanθdmg=dmω2
所以:
F 合
m0g
N
静止状态
水平面
水面切面
m0g
F
该
N
ω
ω
y
x
θ
dmg
N
ω
107
解法二:相同质量的小水滴最终将具有相同的势能,也就是说小水滴在任意界面出都能处于相对静止状
态(类比稳定平衡)。以液面最低点为坐标原点,取任意位置(x,y),取以质量为m0的水滴,水面切面和水平
夹角为θ,
Ncosθ=m0g
Nsinθ=m0xω2
联立解得:
gtanθ=xω2
又
所以:即水面是个抛物面。
109.
一个圆柱形容器内盛有一定量的水水和容器一起绕中
心轴匀速转
动,试证明容器中的水面为抛物线。
解:如图从O 点起取沿x 方向截面积为Δs 的细长水柱为研究对象,
设水的密度为ρ,细水柱的质量为: m=ρΔsx
细水柱绕O 做圆周运动的向心力由水柱两端的压力差提供即:
Fn=ΔF=ΔPs=ρgyΔs
设转动角速度为ω,细水柱做圆周运动的等效半径为
所以有:Fn=mrω2
即有:
整理可得:
根据题意知,ω 和g 均为常量故得证容器中的水平面为抛物线.
110.
如图所示,竖直的xOy 平面内有一曲杆,可以绕竖直的y 轴转动。曲杆上套有一小环,可以无摩
擦地沿着杆自由滑动,当曲杆以某一角速度绕y 轴匀速转动时,小环可以保持在任意位置相对曲杆不动。
求曲杆的形状。
ω
y
x
θ
m0g
N
ω
O y
x
y
x
O
(x,y)
ω
108
解析:取任意位置(x,y),取以质量为m0的小环,曲杆切线与水平夹角为θ,
Ncosθ=m0g
Nsinθ=m0xω2
联立解得:
gtanθ=xω2
又
所以:
即曲杆是个抛物面。
111.
如图1 所示,一块质量为mA=2 kg 的木板A 静止在水平地面上,个质量为mB=1kg 的滑块B
静止在木板的左端,对B 施加一向右的水平恒力F,一段时间后B 从A 右端滑出,A 继续在地面上运动一
段距离后停止,此过程中A 的速度随时间变化的图像如图2 所示。设最大静摩擦力等于滑动摩擦力,
重力加速度取g=10 m/s2。则下列说法正确的是
A.滑块与木板之间的动摩擦因数为0.6
B.木板与地面之间的动摩擦因数为0.1
C.F 的大小可能为9 N
D.F 的大小与板长L 有关
答案:AD
112.
如图所示,质量为m1、m2的A、B 两球由长为L 的轻杆相连,竖直置于光滑水平面上,由于轻
微的扰动,小球和杆倒下,则
(1)若m1=m2求轻杆弹力为零时,轻杆和竖直方向的角度θ0
(2)可以证明:当θ 逐渐增大,A 球未碰到地面时,B 球一直沿地面运动(计算量太大不证明了)
(3)A 球运动的轨迹方程
图2
图1
v/m/s
t/s
3
2
1
0
1
2
B
A
F
v
B
A
θ
B
A
109
(4)接触地面前的一瞬间A 球的速度v1
(5)接触地面前的一瞬间地面对B 球的弹力N
(6)接触地面前的一瞬间杆对A 球的弹力FN
解析:对于两球质心和两球的距离为l1、l2,有
(1)A 球下落过程,轻杆和竖直夹角为θ,则有:
AB 组成的系统水平动量守恒
m1v1x=m2v2x
对于质心只有竖直速度vyC小球A 的速度v1y关系为:
且
可知A 求相对于质心的速度为
且v1y-vyC=vxtanθ
即:
当轻杆的弹力为零的时候,以质心为参考系有
联立可得:cos3θ-6cosθ+4=0
可以解得
(2)当轻杆表现拉力时,A 相对于质心有:
T+
(3)质心水平没有速度,小球AB 距离质心的水平距离分别为r1、r2,可知:
所以有
即
根据(r1+r2)2+y2=L
化简可得:
即小球A 的轨迹是个椭圆。
(4)系统水平不受外力,小球A 落地瞬间沿着杆的方向无速度,则有
y
x
y
r1
r2
O
A
B
A
v2x
vCy
v1y
v1x
θ
v
B
A
θ
B
A
110
(5)小球B 的竖直加速aBy永远等于零,A 球落地瞬间轻杆仅存在水平方向的力(其实轻杆时刻力都是沿
着杆,不然轻杆角度就是无穷大了),对于B 有:
m2g-N=0
解得:N=m2g
(6)落地瞬间,质心的速度vC和小球A 的速度v1关系为:
取质心为参考系,则A 球相对于质心的速度大小为:
v=v1-vC
即
所以水平方向上对小球A 有:
解得:
vC
v1
A
B
111
113.
如图,两长度均为L 的相同轻质细杆用铰链A、B、C 相连,质量可忽略的铰链A 固定在地面
上,铰链B 和C 质量不可忽略,均为 m,铰链 A、B、C 均可视为质点。起始位置两细杆竖直,如图
虚线所示,铰链A 和C 彼此靠近。t=0 时铰链C 在水平外力的作用下从静止开始做初速度为零,加速
度大小为的匀加速直线运动(g 为重力加速度),到t=t1时 AB 和 BC 间的夹角变为 120°,如图实线所
示。若两个轻质杆始终在同一竖直面内运动,所有摩擦均不计,下列说法正确的是
A.t=t1时重力对B 做功的瞬时功率为
B.t=t1打时重力对B 做功的瞬时功率为
C.从t=0 到t=t1时间内,力F 做的功为
D.t=t1时连接AB 的细杆中的弹力大小为
解析 B、C 运动过程中其速度关系满足(B 绕A 做圆周运动,所
以B 的速度必定垂直AB)
即vC=2vBsinθ
其中
当θ=30°时
所以重力对B 的功率为
运动过程中有机械能守恒
解得
B、C 运动过程中水平位移始终满足:xB:xC=1:2
所以二者水平加速到之比亦满足:aBx:aC=1:2
即
令轻杆AB、BC 的拉力大小分别为F1,F2,对于B 水平方向有
F2cosθ-F1cosθ=maBx
B 绕A 圆周运动有
解得
角度继续用θ 即可求解任意位置处轻杆拉力大小,若A 不固定利用相对速度也可以求解。(2024.4.9)
114.
三个可视为质点的小球 ABC 用两根长为L 的轻杆通过铰链相连,竖立在足够
大的水平地面上,A、B、C 的质量分别为(m、m、)。因受微小的扰动,A 球下降,B 球
向左,C 球向右滑动,若三个小球只在同一竖直面内运动,不计一切摩擦,重力加速度
为g,在A 球从开始下降到落地前的过程中,求:
(1)A 球落地前瞬间的速度大小及方向;
112
(2)A 球的水平位移的大小;
(3)过程中A 球机械能最小时,离地多高。(2024.04.03)
解析 (1)A 球落地瞬间水平相对位置达到最大,相对速度为零,系统水平方向速度为零
①
解得 方向竖直向下
(2)A 球下落过程中,对于水平方向有(微元求和或者直接借助人船模型)
②
易知
③
又xB+xA=L
④
xA+L=xC
⑤
解得
⑥
(3)三球运动过程中位置关系还满足如下关系
xB+xA=Lcos θ
⑦
xC-xA=Lcos θ
⑧
即xC-xB=2xA
⑨
于是vC-vB=2vAx
⑩
联立②⑩可得vC=2vB
vAx=0.5vB
令
三小球运动过程中轻杆与地面夹角为θ,球A 相对于球BC 的速度分别为
vAB、vAC,则有关系
小球运动过程中有
联立解得
当2-2sinθ=sinθ 即时,球B 速度达到最大,B、C 的
动能之和最大,此时A 球机械能最小。此时球A 距离地面高度
113
115.
如图所示,固定的光滑竖直杆上套着一个滑块,用轻绳系着滑块绕过光滑的定滑轮,以大小
恒定的拉力F 拉绳,使滑块从A 点起由静止开始上升。若从A 点上升至B 点和从B 点上升至C 点的过
程中拉力F 做的功分别为W1和W2,图中AB=BC,则( )
A.W1>W2
B.W1<W2
C.W1=W2
D.无法确定W1和W2的大小关系
解析
116.
如图所示,一质量为m 的小球套在光滑竖直杆上,轻质弹簧一端固定于O 点,另一端与该小
球相连.现将小球从A 点由静止释放,沿竖直杆运动经过B 点,已知OA 长度小于OB 长
度,弹簧处于OA、OB 两位置时弹簧弹力大小相等.在小球由A 到B 的过程中
A.加速度等于重力加速度的位置有两处
B.弹簧弹力的功率为0 的位置只有一处
C.弹簧弹力对小球做功等于零
114
D.弹簧弹力做正功过程中小球运动的距离等于小球克服弹簧弹力做功过程中小球运动的距离
117.
如图所示是磁带录音机的磁带盒的示意图, A、B 为缠绕磁带的两个轮子其半径均为r 在放音
结束时磁带全部绕到了B 轮上磁带的外缘半径为R,且R=3r.现在进行倒带使磁带绕到A 轮上倒带时A
轮是主动轮其角速度是恒定的B 轮是从动轮经测定磁带全部绕到A 轮上需要的时间为t 则从开始倒带
到A、B 两轮的角速度相等所需要的时间()
A.
B.
C.
D.
方法一:类比法
115
A 轮转动的过程中半径均匀增大角速度恒定根据v=rω,知线速度均匀增大设从开始倒带到A、B 两轮
的角速度相等所需要的时间为t,此时磁带边缘上各点的速度大小为v 将磁带边缘上各点的运动等效看成一
种匀加速直线运动加速度为a 磁带总长为L 则:
则有:
得:
结合加速度的定义得:
代入得:
解法二:微元法
设磁带厚度d,磁带总长l ,令绕一层的时间为t0,
磁带总的横截面积:
ld=8πr2
当A、B 两个转轮的磁带横截面积相等时:
解得:
故有:
解得:
118.
如图所示电量均为Q 的等量同种电荷(可视为质点),相距2L,求其中垂线上场强最大是多少?
解析:如图所示,
所以E=E1cosθ+E2cosθ
化简得:
这里令
由于2-2sin2θ+sin2θ+sin2θ=2
根据数学不等式可知时即,t 取到最大值
所以
119.
如图所示,一质量为m 的小球(可视为质点),用一长度为L 的轻质细绳连接在O 点,求从
图中等圆心处静止释放,运动到最低点过程中重力的的功率最大值。
116
解析:法1 运动过程中的速度为
功率P 为
P=mgvcosθ
联立解得
令t=2sinθcos2θ
所
以
:
t2
=
4sin2θcos4θ
=
2(2
-
2cos2θ)cos2θcos2θ
由于:2-2cos2θ+cos2θ+cos2θ=2
根据数学不等式可知时即,t 取到最大值
所以
120.
如图,滑块a、b 的质量均为m,a 套在固定直杆上,与光滑水平地面相距h,b 放在地面上,
a、b 通过铰链用刚性轻杆连接,由静止开始运动。不计摩擦,a、b 可视为质
点,
重力加速度大小为g。则 ( )
A.a 落地前,轻杆对b 一直做正功
B.a 落地时速度大小为
C.a 下落过程中,其加速度大小始终不大于g
D.a 落地前,当a 的机械能最小时,b 对地面的压力大小为mg
解析 这里我们计算下杆什么时候开始表现为拉力,令下落过程中轻杆和竖直方向的夹角为θ,轻杆长
度为l,有
根据二者的速度关系
vacosθ=vbsinθ
②带入①可得
根据数学关系可知(2-2cosθ)=cosθ 即时b 的速度达到最大,即此后杆将表现为拉力。
117
118
121.
半径为R 的四分之一圆弧,圆心O 处平抛一视为质点的物块,求物块落在圆弧上的动能最小
值。
法1 消三角函数
令初速度为v0,如图所示,落点与圆心连线与水平夹角为θ,有
Rcosθ=v0t
又
联立解得
又基本不等式可知
,即时,Ek最小,所以
法2 消坐标法
令初速度为v0,如图所示,落点与圆心连线与水平夹角为θ,有
y=v0t
又
联立解得
又基本不等式可知
,即时,Ek最小,所以
119
122.
如图所示,足够长的光滑倾斜轨道倾角为37°,圆形管道半径为R、内壁光滑,倾斜轨道与圆
形管道之间平滑连接,相切于B 点,C、D 分别为圆形管道的最低点和最高点,整个装置固定在竖直
平面内。一小球质量为m,小球直径略小于圆形管道内径,圆形管道内径远小于R,重力加速度为g,
sin37°=0.6,cos37°=0.8。
(1)从倾斜轨道上距离C 点多高的位置A 由静止释放小球,小球滑下后,在圆形管道内运动通过D 点时,
管道内壁对小球的作用力恰好为0?
(2)若将圆形管道的上面三分之一部分(PDQ 段)取下来,并保证剩余圆弧管道的P、Q 两端等高,将小
球仍然从第(1)问中的位置A 由静止释放,通过计算说明小球还能否从Q 处进入管道继续在管道内运动?
(3)若将圆形管道的DQB 段取下来,改变小球在倾斜轨道上由静止释放的位置,小球从D 点飞出后落
到倾斜轨道时的动能也随之改变,求小球从D 点飞出后落到倾斜轨道上动能的最小值(只考虑小球落到倾
斜轨道上的第一落点)。
解析 (1)小球A→D 有
恰好运动到D,有
解得h=2.5R
(2) (1)小球A→P 有
过P 做斜抛运动有
s=vPcos60°t
解得
根据几何关系s=PQ,即恰好落入轨道。
(3)小球过D 做平抛有
x=v0t
又根据几何关系
联立可得
根据不等式可知时,
或者借助动能椭圆结论:即 这里sinθ=0.6 直接
123.
在水平桌面M 上放置一块正方形薄木板abcd,在模板的正中点放置一个质量为m 的小木块,
如图甲所示,先以木板的ad 边为轴,将木板向上缓慢转动θ 角,再接着以木板的ab 边为轴,将木板
向上缓慢转动同样的θ 角度,在转动过程中木块在木板上没有滑动,则转动后木块受到的摩擦力大小
为多少?
M
d
c
b
a
120
方法一:等效法
放置在水平台秤上的静止的物体,我们知道其示数正好等于其自身的重力即N=mg,其实我们看到的
“重力”其实就是台秤示数的大小。 那么当我们将其倾斜角度α 物块仍然能够静止时,此时台秤显示的示
数为N′=mgcosα=Ncosα,即未倾斜之前的示数(压力)与角度的一个组合, 而且我们知道这个示数不会受到
平行台秤的外力的影响。物块受到的摩擦力为:f=mgsinα=Nsinα,依旧倾斜之前的示数与角度的一个组
合。
那么现在开始思考这个题目:
木板第一次是绕da 边进行转动角θ,会产生平行于ba 方向的静摩擦力f1=mgsinθ;支持力为:N1=
mgcosθ。
木板第二次是绕与ba 边进行转动角θ,会产生平行于da 方向的静摩擦力:f2=N1sinθ=mgcosθsinθ,可
知f1大小不受影响;支持力为:N2=N1cosθ=mgcos2θ
可知f1⊥f2,可知摩擦力或者
拓展一下:若两次转动的角度不同, 分别为θ1和θ2, 此时静摩擦力
方法二:向量法
要想求出最后斜面上的静摩擦力, 实际上只须知道最后斜面与水平面之间的夹角α, 即得f=mgsinα
f =mg sinα . 可将面与面之间的夹角求解, 转化为其法向量与法向量间的夹角求解。
示数“重力”N′=mgcosα
示数N=mg
α
α
N
f
m
g
N′
mg
121
如图所示, 设为水平面的法向量;为第一次转θ 后斜面的法向量; 为第二次转θ 后斜面的法向量. 最
后所得的斜面与水平面间的夹角就是与间的夹角α。
在、上分别取点P、Q, 使得线段OP、OQ 在z 轴上的投影相等且为
b,两次翻转的角度相同为θ, 因图形具有对称性, 它们分别在x 轴和y 轴
上的投影也相等且为a.
则= (a, 0, b), = (0, a, b), a=btanθ.
由两向量间的夹角公式得
所以静摩擦力或者
α
o
l1
l2
Q
P
a
a
b
y
x
θ
θ
z
122
124.
在水平桌面M 上放置一块正方形薄木板abcd,在木板的正中点放置一个质量为m 的木块,
如图所示.先以木板的ad 边为轴,将木板向上缓慢转动,使木板的ab 边与桌面的夹角为θ,记此时
平面为 γ ;再接着以木板的ab 边为轴,将木板向上缓慢转动,使木板的ad 边与平面 γ 的夹角也为 θ(ab 边
与桌面的夹角 θ 不变),转动过程中木块未滑动,木板与木块之间
的动摩擦因数为 μ(0<μ≤1),设最大静摩擦力等于滑动摩擦力,
则在转动过程中,下列说法错误的是
A.木板对木块的支持力一直变小
B.木板对木块的摩擦力一直变大
C.μ 至少为
D.θ 可以为30°
解析:木板第一次旋转过程中支持力为N1′=mgcosα,平行于ba 方向的静摩擦力f1′=mgsinα,由题目
可知,α 增加θ 过程中,N1′变小直至变为N1=mgcosθ,f1′变大直至变为f1=mgsinθ;
第二次旋转过程中支持力为N2′=N1cosβ,平行于da 方向的静摩擦力f2′=N1sinβ,由题目可知N2′变小
直至变为N2=mgcos2θ,f2′变大直至变为f2=mgcosθsinθ;
所以AB 均正确。
可知f1⊥f2,可知摩擦力
临界
125.
位于水平面上的物体在水平恒力F1作用下,做速度为v1的匀速运动;若作用力变为斜向上的
恒力F2,物体做速度为v2的匀速运动,且F1与F2功率相同。则可能有( )
A.F2=F1,v1>v2
B.F2=F1,v1<v2
C.F2>F1,v1>v2
D.F2<F1,v1<v2
解析:根据题目可知:
P1=F1v1; P2=F2v2cosθ
由于θ 未知,根据图像故无法判定的大小,又F2cosθ<F1,且P1=P2,可知v1<v2
126.
平面上一质点做匀变速曲线运动,依次通过A、B、C 三个点,且tAB=tBC=1 s,AB=3 m,
BC=4 m,AB⊥BC,求质点在A 处的速度v0以及加速度a.
F2
F1
123
法1:正交分解
质点做类平抛运动可知垂直恒力方向做匀速运动,如图所示:
ABcosα=BCsinα
解得
所以有:
BD=-ABsinα
EC=BCcosα
解得:BD=-1.8 m;EC=3.2 m
故
带入解得:a=5 m/s2
同理可解:
vx=2.4 m/s
vy=-4.3 m/s
\d\ba4(x\d\ba4(y
法2:运动的合成与分解
根据运动的合成与分解及其几何关系可知
AF=FD 可知AB=BE(平行线等分定理)
DE=EC=AC=at2(△ACE 等腰三角形)
故BE=5 m
所以a=5 m/s2
y
x
α
α
E
D
C
B
A
α
θ
at2
2at2
2vt
vt F
E
D
C
B
A
124
根据几何关系可知:
CD=10 m
cos2α=1-2sin2α
得
所以
所以
法3:定义法
由题目得:
;
所以有
方法4:等时位移差为定值
任何匀变速运动一定有等时位移差为定值的结论,证明为法2 中的矢量图。
根据tAB=tBC可知
解得a=5 m/s2
127.
如图所示,光滑水平桌面上有质量为m 的小球,一条轻软、不可伸缩的光滑细绳穿过桌面中
心的小孔,一端系小球,另一端系劲度系数为k 的轻质弹簧(弹簧的质量和重力可以忽略不计),弹簧
另一端固定于地面。设绳子总长度为3l,桌面距地面的竖直高度为h,绳子和桌面和小孔无摩擦。如
果小球能够以小孔为中心作椭圆运动,椭圆的长半轴长a=2l,短半轴长b=l。运动过程中弹簧形变
为弹性形变。求:
(1)弹簧的自然长度;
(2)小球作椭圆运动的最大和最小速率;
(3)求小球的运动周期。
解析:椭圆长轴顶点的曲率半径
①
椭圆短轴顶点的曲率半径
②
小球在分别在长轴和短轴顶点时,由牛顿第二定律得
\d\ba4(1
③
C
B
A
y
C
B
A
125
\d\ba4(2
④
小球运动过程中由机械能守恒得
\d\ba4(1\d\ba4(1\d\ba4(1\d\ba4(2
联立解得:
l0=h-3l
椭圆运动可以看成两个垂直方向的相同周期的简谐运动的合成,故可以只看y 方向上的振动周期即可:
128.
一个半径为R 的半球形大碗,大量小球从大碗球心以大小为的速度向四面八方抛出,不计空
气阻力。求大碗被小球击中部分区域面积。
解析:以质心C 为参考系,可知小球均是以C 为圆心,半径为r=v0t 的圆,且质心C 做得是自由落体
运动,于是这变成了以质心C 为圆心的一个圆与半圆形碗相交求交点的问题,
根据题目可知
AD2=OA2-OD2=CA2-(OD-OC)2
即:
化简可得:
由数学关系可知
当OD 最小时,球冠ABE 面积最大
所以球冠面积为S=πR(R-ODmin)=πR2
r
O
E
D
r
R
h
C
B
A
O
126
129.
(12 分)如图,倾角为θ 的斜面体C 固定在水平地面上,一质量m1=2 kg 的木板A 以v0=3
m/s 初速度沿斜面匀速下滑,木板A 与斜面间的动靡擦因数为μ1。将一质量m2 =1 kg 的滑块B 轻放在
距木板下端L 处,滑块B 可视为质点,与木板A 之间的动摩擦因数为μ2,且 μ1=2μ2。当木板A 速度刚
减为零时,滑块B 恰好从下端滑离木板。已知斜面足够长,sinθ=0.4,重力加速度g=10 m/s2,求:
滑块B 释放时距木板下端的距离L。
解析:木板A 未放B 之前运动运动有
m1gsinθ-μ1m1gcosθ=0
又m2gsinθ>μ2m2gcosθ 可知A、B 二者不可能相对静止
当B 放在A 板上后对A、B 由牛顿第二定律得
μ1(m1+m2)gcosθ+μ2m2gcosθ-m1gsinθ=m1a1
m2gsinθ+μ2m2gcosθ=m2a2
解得a1=3 m/s2,a2=6 m/s2
当A、B 共速瞬间后又相对滑动,对A、B 由牛顿第二定律得
μ1(m1+m2)gcosθ-μ2m2gcosθ-m1gsinθ=m1a′1
m2gsinθ-μ2m2gcosθ=m2a′2
解得a′1=1 m/s2,a′2=2 m/s2
作出二者的运动图像
θ
C
v0
L
B
A
127
根据图像可知
对A:v1=v0-a1t1
对B:v1= a2t1
相对位移:
解得v1=2 m/s,,x1=0.5 m
对A:v1=a′1t2
对B:v2=v1+a′2t2
相对位移:
解得v2=6 m/s,t2=2 s,x1=6 m
所以滑块B 释放时距木板下端的距离L,
L=x2-x1
即L=5.5 m
能量法:
由于μ1=tanθ,可知(m1+m2)gsinθ=μ1(m1+m2)gcosθ,即A、B 组成的系统动量守恒,
m1v0=(m1+m2)v1
解得v1=2 m/s
二者仅在斜面上的运动位移引起的重力势能和斜面产生的热量相互抵消,且板比物块多运动x1,对于
系统来说改变系统动能的是物块的重力的分力和摩擦力有,
解得x1=0.5 m
当木板减速到零时,物块的速度为有v2
m1v0=m2v2
物块比木板多运动x2对于系统来说改变系统动能的是物块的重力的分力和摩擦力
128
解得x2=0.6 m
所以滑块B 释放时距木板下端的距离L,
L=x2-x1
即L=5.5 m
130.
如图所示,车轮半径为R,车轮沿直线无滑动地滚动,当车轮顶部有固定钉子(视为质点)由
轮子的正上方第一次运动到轮子的正下方时,则钉子走过的路程大小为( )
A.R
B.4R
C.2πR
D.πR
解析 车轮上某一点P 点参与两个运动,如图所示则点P 的速度大小为令则有vP=vmsinα(则),即P 点
运动的速率按正弦规律变化。
回顾学过的知识不难想到另一个符合正弦变化规律的物理量便是正弦交变电流的瞬时值。
由此联想:单匝线圈的面积为S , 总电阻为R,在磁感应强度为B 的匀强磁场中,以角速度 ω 匀速转
动。根据正弦交流电产生的知识,可知线圈上电流的瞬时值为:
i=Imsinα
我们知道对于正弦交流电最大值为:
又四分之一周期内电流的平均值为:i
129
于是得到i
对比
类比出全程的平均速率:v
所以P 点半圈走过的路程为
131.
如图所示,一辆车的车轮半径为R(只画出了车轮),车轮沿直线无滑动地滚动速度为v,车轮
轴心和顶部各有一个小物块(很小很小)跟着车轮一起运动,突然车轮直接卡死(别
管怎么做到的),于是轴心和顶部的物块马上和轮子分离其速度和分离前一样,
各自做平抛,求二者落地的水平位移差是多少?
解析 某一瞬间,轮子顶点和轮子中心均绕着地面接触点旋转,易知顶点P 和轮轴O 的速度之比为2:
1,所以有
x=vPtP-vOtO
解得
v
物理量迁移
Im
vm
i
v
130
131
132.
如图所示足够大的倾角为θ 的斜面,一可视为质点的立方体物块以平行于斜面上边缘大小为
v0的速度运动,已知物块和斜面的摩擦因数μ=tanθ。求物块的最终速度?
解析 小立方体运动过程中所有摩擦力为f=μmgcosθ=mgsinθ
根据题目易知小立方体水平速度最终一定为零,正看斜面做出小立方体运动过程中的受力分析图
速度方向的加速度为f-mgsinθcosα=ma
纵轴方向的加速度为mgsinθ-fcosα=may
可知a=ay则有v=vy最后只剩下y 负方向的速度即v=vy有
v-v=vy=v
所以
难度进阶:如果小立方体速度沿着斜面与水平成β 角,摩擦因数μ=tanθ,
那么最终小立方体速度又是如何呢?
解析 小立方体运动过程中所有摩擦力为f=μmgcosθ=mgsinθ
根据题目易知小立方体水平速度最终一定为零,正看斜面做出小立方体运动过程中的受力分析图
速度方向的加速度为f-mgsinθcosα=ma
纵轴方向的加速度为mgsinθ-fcosα=may
可知a=ay则有v=vy最后只剩下y 负方向的速度即v=vy有
v-v=vy=v
所以
133.
如图甲所示,在光滑水平面上,固定一个四分之一竖直圆弧轨道AB,半径R=1 m,圆弧最
低点B 静止放置一个可视为质点的小物块m,m 的质量为1 kg,紧挨B 右侧有一个上表面与B 齐平的
132
足够长木板M,M 质量为2 kg。m 与M 之间的动摩擦因数μ=0.2。一个可视为质点的质量为0.5 kg 的
小物块m。从A 点正上方距A 点一定高度处由静止释放,沿圆弧轨道到达B 点时与小物块m 发生完全
弹性正碰,碰后瞬间m0对B 点的压力大小为9.5 N。此刻对长木板施加一水平向右的拉力F,F 随t 变
化的关系如图乙所示,求:
(1)碰撞后瞬间m 的速度大小;
(2)3.5 秒内小物块m 在长木板M 上滑行的相对路程;
(3)从计时开始到最终m、M 相对静止时系统产生的内能。
134.
如图所示,一自动扶梯以恒定的速度v1运送乘客上同一层楼,某乘客第一次站在扶梯上不动,
第二次以相对扶梯v2的速度匀速往上走。两次扶梯运送乘客所做的功分别为W1、W2,牵引力的功率
A
m0
m
M
B
甲
乙
8
6
4
2
0
F/N
3.5
t/s
4
3
2
1
v2≠0
v1
v2=0
v1
133
分别为P1、P2,则( )
A.W1<W2,P1<P2
B.W1<W2,P1=P2
C.W1=W2,P1<P2
D.W1>W2,P1=P2
解析:令楼层高为H,倾斜扶梯长度为l。
当人和扶梯相对静止时,则支持力对人做的功为
W1=mgH
经历的时间为:
牵引力功率为:
当人和扶梯相对速度v2速度匀速往上走时,
经历的时间为:
注意这时候人上楼高度是有两部分组成
易知电梯运动支持力方向上的位移:
故支持力做功为:
牵引力功率为:
所以:W1>W2;P1=P2。
这里也可以由P=Fv 得到P1=P2。
135.
中间有一光滑小孔的水平光滑桌面上放置着一用绳子连接的质量为m 的物体,绳的另一端穿
过小孔下垂且用手握住,开始时,物体以半径为r0时,速率为v0在桌面上作匀速圆周运动,然后,将
手极其缓慢地向下移动,直至运动半径变为 r1时,
(1) 在这一过程中,手的拉力作功多少?
(2) 写出拉力 F 与质量 m 及半径 r 的关系。
解析:物体在水平方向上所受的力只有绳子的拉力。
绳子的拉力是一个有心力,物体在有心力的作用下,角动
v0
m
r0
F
134
量守恒.
r0mv0=r1mv1
在物体运动中,有动能定理得:
解得
缓慢地拉绳,物体做近似圆周运动,得:
135
136.
如图所示,一质量为m 的小球(视为质点)从A 点以水平速度v0射出,在重力和空气阻力作用
下,经一段时间后落在B 点,速度成为v′,其方向与水平成α 角。设小球在空气中运动时,所受空气
阻力为f=-kv,其中k 为常量,v 为小球运动速度.试求:
(1)v′;
(2)A、B 间水平距离x,以及高度h.
解析我们将水平速度分解为两个运动,如图(a)所示,
有几何关系可得:
即:
可知:
当小球运动到B 点时,作出速度的矢量三角形如图(b),
根据正弦定理:
化简得:;
位移关系如图(c)所示
对于v2方向上的运动可知:即ks2=mv2-mv′2
对于v1方向上s1=v1t;
即
故
如果想算时间可以利用v2方向(矢量式打不来)
进行计算
s
h
A
B
v′0
θ
图(a)
β
v2
v1
v0
图(c)
图(b)
α
β
v′2
v1
v′
h
s
β
s2
s1
136
137.
某同学将一乒乓球从距水平地面高h 处的A 点以速度v0水平抛出,乒乓球运动过程中受到的
空气阻力大小始终与速度大小成正比,且方向始终与运动方向相反,落到水平地面上的B 点时速度方
向与水平地面的夹角为45°,如图所示。已知乒乓球从A 点抛出时受到的空气阻力最大,最大值恰好
等于自身受到的重力,重力加速度大小为g。下列说法正确的是( )
A.乒乓球从A 点运动到B 点的过程中速度先减小后增大
B.乒乓球落到B 点时的速度大小为
C.乒乓球的水平射程为
D.乒乓球从A 点运动到B 点的时间为
解析
也可以进行积分求解
题目选项未给,不做具体分析(高中阶段绝大部分学生玩不转)。
137
138.
如图所示,一质量为m=0.01 kg 的小球(视为质
点)从O 点以水平速度射出,在重力和某种介质作作用下,
经一段时间后到达P 点,速度成为v′0,其方向与水平成θ
=30°角.设小球在空气中运动时,所受空气阻力为f=-
kv,其中k 为常量且k=0.05 Ns/m,v 为小球运动速度.g
取10 m/s2试求:
(1)v′0 ;
(2)O、P 间水平距离x,以及高度h,以及O 到P 的时间t。
解析 将水平速度分解为两个运动,如图(a)所示,
有几何关系可得:
即:
可知:
即,α=30°;v2=4 m/s
当小球运动到B 的时,作出速度的矢量三角形如图(b),
根据正弦定理:
化简得:;
分解好的运动如图(c)所示
对于v2方向上的运动可知:即ks2=mv′2-mv2
对于v1方向上s1=v1t;
即s2=0.4 m;
故;;
如果算时间可以直接利用进行计算,即
139.
如图所示,一视为质点的小球质量为m=0.01 kg,从
高度h 出以v0=5 m/s 斜向上抛出,其方向与水平夹角α=
16°,其运动过程中,所受阻力大小和速率满足f=kv,方向始
终与速度方向相反,其中k=0.02 Ns/m,落地时速度方向和水
平夹角β=37°斜向下,求落地的速度v,扔出点和落地点间水
平距离x。(g=10 m/s2,sin53°=0.8,cos53°=0.6)
图(a)
α
v2
v1
v0
h
图(c)
α
s2
s1
θ
图(b)
α
v′2
v1
v′0
s
h
A
P
v′0
θ
α
β
v
v0
138
解析:将运动分解成如图所示的两个运动v1满足kv1=mg 保证竖直匀速质直线运动可知v1=5 m/s,根
据矢量合成关系可知该方向运动仅受到f=kv 形式的阻力作用。
根据矢量关系易得v=3 m/s 且此时v2′=4 m/s,对于v2方向我们简单的积分一下可得
ks2=m(v2-v2′)
可得:s2=3 m
所以x=s2sinβ=1.2 m
h
x
β
s1=v1t
v
β
v2
v1
v0
139
140.
如图甲所示,没有空气阻力时,物体做抛体运动的轨迹为抛物线,由于空气阻力的影响,实
际物体的轨迹与抛物线存在较大的差异,称为弹道曲线。图乙为一个的物体由水平地面上斜向上抛出,
在重力和空气阻力作用下的运动轨迹,已知物体的质量为m,其所受空气阻力的大小与速度成正比,
比例系数为k,重力加速度为g,物体在空中飞行的时间为t,水平射程为x,抛出瞬间速度与水平方
向的夹角为α,落地瞬间速度与水平方向的夹角为β,由以上物理量可表示的物体克服空气阻力所做功
为( )2024.5.9
A.
B.
C.
D.
解析 方法1 速度补偿法
如图所示将小球的运动分解
作出运动的速度、位移关系如图所示
由于v2方向为另类匀变速,易得:ks2=mv2
根据位移关系又有:
可得
在v2、v0、v 组成的速度三角形中
即
所以整个过程中克服阻力做功为
法2 动量定理
水平方向:kx=mv0cosα-mvcosβ
竖直方向:mgt=mv0sinα+mvsinβ
解得
所以整个过程中克服阻力做功为
140
141.
如图所示,在竖直平面内,粗糙的斜面AB 长为2.4 m,其下端与光滑的圆弧轨道BCD 相切
于B,C 是最低点,圆心角∠BOC=37°,D 与圆心O 等高,圆弧轨道半径R=1.0 m,现有一个质量
为m=0.2 kg 可视为质点的滑块,从D 点的正上方h=1.6 m 的E 点处自由下落,滑块恰好能运动到A
点.(sin37°=0.6,cos37°=0.8,g 取10 m/s2,计算结果可保留根号).求:
(1)滑块第一次到达B 点的速度;
(2)滑块与斜面AB 之间的动摩擦因数;
(3)滑块在斜面上运动的总路程及总时间.
解析 (1) 第一次到达B 点的速度为v1 ,, (2 分)
(1 分)
(2)从E 到A 过程,由动能定理得:
WG-Wf=0 (2 分)
WG=mg[(h+Rcos37°)-LABsin 37°]
Wf=μmgcos 37°·LAB
解得μ=0.5 (1 分)
(3) ,s =6 m (3 分)
沿斜面上滑的加速度为a1=gsin37°+μgcos37°=10 m/s2 (1 分)
沿斜面下滑的加速度为a2=gsin37°-μgcos37°=2 m/s2 (1 分)
,,
, (2 分)
(2 分)
(1 分)
142.
在竖直平面内有一以O 为圆心的圆形区域,AB 为圆的水平直径,如图所示。质量为m 的小
球自A 点以在该竖直面内的不同速度进入圆形区域,小球除受到重力外还受到水平向右的恒力F。已
知小球在A 点速度为零时,以速率v0经过圆周上的C 点,AC 与AB 的夹角θ=53°,sin53°=0.8,重力
加速度为g。则下列说法不正确的是
A.水平恒力F 的大小为mg
370
O
D
C
B
A
h
E
θ
O
C
B
A
141
B.小球穿过圆形区域的动能增量可能为mv2
\d\ba4(0
C.若小球在A 点的速度垂直于AC 向上,且经过圆周.上的B 点,则该过程中小球的动量增量大小为
mv0
D. 若小球在A 点的速度大小为v0,则小球经过圆形区域边界的动能增量可能为零
解析 小球静止A→C,如图1 所示有
即
所以选项A 错误;
且有 (后面用)
如图2 所示,小球运动到“最低点”D 动能增加最大有
由于,故选项B 正确;
小球A→B 做类平抛运动,可知运动时间和A→C 相同,则动量的变化量为mv0,故选项C 正确;
如图3 所示,E 点即为动能增量为零的点,小球自A 点做类斜抛运动,其AE 方向的距离d 为
即故D 选项错误。
143.
如图所示,水平面上固定着两根足够长的平行导槽,质量为2m 的U 型管恰好能在两导槽之
间自由滑动,一质量为m 的小球沿水平方向,以初速度v0从U 型管的一端射入,从另一端射出。已知
小球的半径略小于管道半径,不计一切摩擦,下列说法正确的
是( )
A.该过程中,小球与U 型管组成的系统机械能守恒
B.小球从U 型管的另一端射出时,速度大小为
C.小球运动到U 型管圆弧部分的最左端时,速度大小为。
D.从小球射入至运动到U 型管圆弧部分的最左端的过程中,平行导槽受到的冲量大小
答案 ABD
解析 取小球v0为横向,垂直v0方向纵向,从小球射入至运动到U 型管圆弧部分的最左端的过程中,
图3
v′0
α
E
D
θ
O
C
B
A
图2
E
D
θ
O
C
B
A
θ
F 合
F
mg
图1
R
导槽
v0
小球
U 形管
(俯视图)
142
系统横向动量守恒有
mv0=3mv
即
小球和U 型管组成系统机械能守恒有
解得小球纵向速度为
对于小球获得纵向速度是由于管壁对其的合力,且小球受到管壁作用力和管壁受到的导轨的作用力大
小一样,所以平行导槽受到的冲量和小球受到的纵向的冲量大小一样
144.
一定质量为M 的实心光滑大球半径为R,放置在固定倾角θ=30°的斜面上,被一竖直挡板挡
住,挡板可绕P 点在竖直平面内转动,将一半径为r 质量为m 的光滑小球放置于大球与挡板之间,整
体处于静止状态,如图所示,R=3r,现将竖直挡板顺时针缓慢放平(此过程中大球与档板始终紧密接
触且M=3m),重力加速度为g,下列说法正确的是( )
A.当整体处于静止状态时小球受挡板的弹力大小为
B.挡板顺时针缓慢放平过程中大球对小球的弹力一直变小
C.挡板顺时针缓慢放平过程中挡板对小球的弹力先变大后变小
D.斜面体对大球的弹力逐渐变大
解析:对各个力的大小变化分析如下
143
145.
如图所示,两完全相同的圆柱体M、m 放置在木板与竖直墙之间,现以木板与墙连接处所形
成的水平直线为轴,将木板从图示位置缓慢地转到水平位置,不计一切摩擦。在此过程中,下列说法
正确的是
A.柱体m 对木板的压力减小
B.墙对柱体M 的弹力减小
C.柱体M 对木板的压力减小
D.柱体M、m 之间的弹力增大
解析
144
145
146.
如图所示一质量为m=2 kg 的物体,在一大小为F=13 N 的力作用下运动,已知物块与水平
地面的摩擦因数μ=0.75,且最大静摩擦力等于滑动摩擦力,求物块所受摩擦力的范围
解析:由μ=0.75 可知摩擦角tanφ=μ=0.75,假设物体向右运动可知受力分析如图所示:
147.
如图所示,质量为M 且表面光滑的斜面体固定在匀速上升的升降机上,质量均为m(M>>
m)的A、B 两物体用一轻质弹簧连接,B 的上端用一平行斜面的细线拴接在斜面上的固定装置上,斜
面的倾角为30°,当升降机突然处于完全失重状态时,则此瞬时A、B 两物体的瞬时加速度大小分别为
(重力加速度为g)
A.、g
B.g、
C.、g
D.g、
解析:升降机突然处于完全失重状态时,可知A、B 与斜
面
之间的弹力消失,连接A、B 的弹簧弹力并没有消失依旧是
mgsinθ,绳子连接的物体视为一体,所以可知B 的加速度为g,对A 的受力分析如图,
可
知
148.
蚂蚁离开巢穴沿直线爬行,它的速度与到蚁巢中心的距离成反比,当蚂蚁爬到距离蚁巢中心
146
l1=1 m 的A 处时,速度v1=2 cm/s,问:当蚂蚁从A 点爬到距离巢穴中心l2=2 m 的B 需要多长的时
间?
解析:由题可知蚂蚁的速度和距离的关系为
带入数据可知k=50 m2/s
方法1:图像法
我们知道速度的定义式子是而不是所以只能而不是,所以可
以知道图像横轴围成的面积即为时间如图1 所示,易得t=75 s
这种题有一个有意思的结论,就是位移中点的速度大小正好
该时间内的平均速度,对比如图2 所示图像证明如下
方法2:类比法
①由我们想到F=kx 这个表达式,而且可以类比出,位移中点是平均速度,所以直接可得t=75 s
②如图所示,设想一个轻质弹簧,用一个恒定功率的外力F 拉弹簧,从原长开始拉动弹簧,则恒定功
率P0=Fv,由于弹簧是轻质的,F=kx ,工为弹簧的伸长量,k 为弹簧的劲度系
数,得。由此可知蚂蚁运动速度与恒定功率轻质弹簧作用点速度的数学模型相似。
由于恒定功率模型时间可以用求类比思维方法可以解得蚂蚁从x=l1运动到x=l2的时间为即t=75 s
方法3:积分法
由得
即dt=kxdx 积分常数为零
所以
带入可得 A 点到B 点需要的时间t=75 s
149.
春节期间孩子们玩“冲天炮”,有一只被点燃的“冲天炮"喷出气体竖直向上运动,其中有一
段时间内“冲天炮”向上做匀速直线运动,在这段时间内下列与“冲天炮”说法正确的是(
)
A.合外力为零
B.动能不变
C.重力不变
D.动量值变小
解析:“冲天炮”在上升中质量不断减少所以重力会变小,速度不变,故“冲天炮”的动量和动能变
小;
根据(新教材就有)即在p-t 图像中,图像的斜率即为合外力无论p 是否均匀变化,可知斜率均不为零,
147
即“冲天炮”合外力不为零。
或者亦可知,“冲天炮”合外力不为零。
150.
如图所示,水平地面上竖直固定一半径R 的圆环,与圆环处于同
一平面内的斜上方有一个点P,现要求确定一条从P 到圆环的光滑斜直轨道,
使位于静止P 点可视为质点的小球沿轨道滑行到圆环所用时间最短,运动
过程中不计空气阻力。
解析:方法1:等时圆
根据等时圆的特点,作一顶点过P 的半径为r 的圆,从可知小球静
止由P 点沿直轨道运动到圆上任一点时间均相等且,于是此题变为寻
找一个顶点是P 又要和圆环相切的圆(相切半径才能最小)。
如图所示连接P 点与圆环的最低点Q 交圆环与N 点,过P 作竖直
线交地面于M 点,连接ON 并延长交PM 于O′点,根据几何关系已知
PO′=O′N,以O′为圆心,以PO′为半径做圆该圆恰好与圆环O 相切于
N,即PN 即为所求轨道。
方法2:硬算法
先做出过P 与圆环相切的线段PA,
假设小球由P 点静止沿着PD 出发有
又
根据切割线定理可知PA2= PDPB
即
由于PA 大小一定,所以变成了欲使t2 最小,则PC 最大,所以只
有当CM 重合时,PC 最大。
151.
如图所示,水平地面上竖直固定一半径R=8l 的圆环O,与圆
t
p
O
t
p
148
环处于同一平面内的斜上方有一个点P,P 点距离地面24l,距离O 水平距离为12l,现要求确定一条
从P 到圆环的光滑斜直轨道,使位于静止P 点可视为质点的小球沿轨道滑行到圆环所用时间最短,运
动过程中不计空气阻力。
解析:方法1:等时圆
根据等时圆的特点,作一顶点过P 的半径为r 的圆,从可知小球静止由
P 点沿直轨道运动到圆上任一点时间均相等且,于是此题变为寻找一个顶点
是P 又要和圆环相切的圆(相切半径才能最小)。
如图所示由几何关系可知PD=16l,OD=12l,OO′=15l,
所以r=PO′=7l
故P 到圆上最短时间为
方法2:硬算法
先做出过P 与圆环相切的线段PA,
假设小球由P 点静止沿着PD 出发有
又
根据切割线定理可知PA2= PDPB
即
由于PA 大小一定,所以变成了欲使t2最小,则PC 最大,所以只有当CM
重合时,PC 最大,易得
152.
如图所示,两条光滑的轨道下端固定在 P 点,上端分别固定在竖直墙面上的 A、B 两点,
现使一小滑块分别从轨道顶端由静止释放,到达 P 点所用时间相同,则
A.由 A、B 滑到 P 的过程中合力的冲量相等
B.由 A、B 滑到 P 时重力的功率相等
C.两次下滑过程中的高度乘积是一定值
D.下落过程所用时间与两次下滑过程中的高度之和成正比
153.
如图所示, AB 是一倾角为θ=53°的输送带,P 处为原料输入口距离传送
带的距离为d=2.0 m,为避免粉尘飞扬,在P 与AB 输送带间建立一直轨道,使原
149
料静止从P 处以最短的时间到达输送带上,已知原料与轨道的摩擦因数为μ=0.75,sin53°=0.8,
cos53°=0.6,不计空气阻力,则轨道与竖直方向的夹角应为多大?最短时间为多少?
解析 先看一个好玩的东东,如图所示,过P 做线段PD,其中PD 与竖直方向夹角φ=37°,PD 为直径
画圆O,从P 点向劣弧做一上述材料的轨道PC,原料由P 静止下滑到C 点时间为t,则有
发现原料由P 点到劣弧上任一点时间相等,于是欲使时间最小必然半径最短,当C 为圆与传送带切点
时,其时间最短,根据几何关系可知R=d,α=8°
故
150
154.
有一个很大的湖,岸边(可视湖岸为直线)停放着一艘小船,缆绳突然断开,小船被风刮跑,
其方向与湖岸成15°角,速度为v=2.5 m/s。 同时岸上一人从停放点起追赶小船,已知他在岸上跑的
速度为v1=4.0 m/s,在水中游的速度为v2=2.0 m/s,问此人能否追及小船?
解析 如图所示,设船沿OP 方向被刮跑,人从O 点出发先沿湖岸跑,在A 点入水游到OP 的B 点,符
合光的折射定律时,所用时间最短。
根据折射定律:
解得β=30°
所以α=180°-15°-(90°+β)=45°
恰好追上船则有
又t=t1+t2
解得
此即小船能被人追上的最大速度,而小船实际速度只有2.5 m/s,小于,所以人能追上小船。
151
155.
(2024 湖南10)如图,光滑水平面内建立直角坐标系xOy。A、B 两小球同时从O 点出发,A 球
速度大小为v1,方向沿x 轴正方向,B 球速度大小为v2=2m/s、方向与x 轴正方向夹角为θ。坐标系第
一象限中有一个挡板L,与x 轴夹角为α。B 球与挡板L 发生碰撞,碰后B 球速度大小变为1 m/s,碰
撞前后B 球的速度方向与挡板L 法线的夹角相同,且分别位于法线两侧。不计碰撞时间和空气阻力,
若A、B 两小球能相遇,下列说法正确的是( )
A.若θ =15°,则v1的最大值为m/s,且α=15°
B.若θ=15°,则v1的最大值为 m/s,且α=0°
C.若θ=30°,则v1的最大值为 m/s,且α=0°
D.若θ=30°,则v1的最大值为 m/s,且α=15°
解法1
球B 反弹前的位移大小l1=v2t1;球B 反弹后的位移大小
作一条直线OM,满足OM 与OP 夹角为30°,过P 向OM 作垂线交OM 于N 点,问题简化为
小球B 等价于从N 点以速度向P 点发射,这样可以保证O→P 的时间与N→P 保持一致,于是全程变
成速度不变的直线运动,易得OPQ 共线时,NQ 时间最短,此时
γ=60°即∠OPQ=120°为一定值
根据简单的几何关系
若θ=15°,;此时α=15°
若θ=30°,;此时α=0°
解法2
令碰点位P,两小球相遇点为Q,根据几何关系,先求两个速度
所在直线夹角
∠OPQ=180°-2(α+θ)
由于B 球与挡板碰撞前后速度不一样,类比光的折射问题:
152
通过费马原理得到光在平面分界面上的折射是以时间为极小值的路程传播。
B 球与挡板碰前在介质1 中运动,碰撞后在介质2 中运动,根据费马原理可知最短时间时类似全反射,
由折射定律可知
又β=180°-2(α+θ)-90°=90°-2(α+θ)
解得此时α+θ=30°
若θ=15°,根据正弦定理
其中t=t1+t2
即;α=15°
若θ=30°,根据正弦定理
其中t=t1+t2
即 ;α=0°
2024.6.13
153
156.
如图所示,光滑的水平杆上套有一质量为1 kg、可沿杆自由滑动的滑块,滑块下方通过一根
长为1 m 的轻绳悬挂着质量为0.99 kg 的小球。开始时滑块和小球均静止,现有质量为10 g 的子弹以
500 m/s 的水平速度击中小球并留在其中(作用时间极短),g=10 m/s2。下列说法正确的是( )
A.子弹和小球摆到最高点时速度为零
B.滑块的最大速度为2.5 m/s
C.子弹和小球摆起的最大高度为0.625 m
D.当子弹和小球摆起高度为0.4 m 时,滑块的速度为1 m/s
解析 前三个选项非常简单,现在只对于D 选项做辨析,为方便表述,令子弹和球的总质量为m,二者
结合后的速度为v0=5 m/s,滑块质量为M,子弹和小球达到0.4 m 过程有
①
根据题目可知cosθ=0.6 作出速度的示意图可知
v2cosα+v1=v0
②
又v2cosα=v1+v2sinαcotθ
③
联立三个方程可得
α=45°,v1=1 m/s ,
(注:反正是特殊角就找几个角度试试,或者直接带入,孩子们懂解方程的技巧了吗)
154
157.
在水面有甲、乙两个拖船用绳索沿两个方向运动拖拉一艘大船,其示意图如图所示。已知甲
乙两船的运动方向分别沿绳,绳索始终保持水平,大船的运动方向与两绳索夹角分别为θ1、θ2,设甲、
乙两船速度大小分别为v1、v2 ,大船速度大小为v,下面关系式正确的是(
)
A.v1cosθ1+v2cosθ2=v
B.
C.v1sinθ1=v2sinθ1
D.v1cosθ1=v2cosθ2
解析 我们直接给解出来到底速度为多少
法1:基础法
假设实际速度方向与OA 的夹角为θ1,与OB 夹角为θ2,我们知道沿着绳子的速度其实只是实际速度的
投影,则有
v1=vcosθ1
①
v2=vcosθ2
②
其中θ1+θ2=θ
③
对于一般情况我们只要简单联立①②③掐指一算即可解得(很容易的)
法2:硬怼法
158.
如图所示,一轻质不可形变细线连接一构件和小球(可视为质点),构件悬挂于光滑导轨上,
已知构件和小球的质量分别为M、m,将小球水平位置释放,证明运动过程中细线对构件和小球做功
代数和为零。
155
解析 如图所示,取任意两个位置1→2 其时间间隔t→0,两物体各自位移为x1、x2,
根据几何关系有:
绳子对两物体做的功的大小分别为
可知W1=W2
159.
如图所示,竖直平面内有一光滑直杆AB,杆与水平方向的夹角为θ(0°≤θ≤90°),一质量为m
的小圆环套在直杆上.给小圆环施加一与该竖直平面平行的恒力F,并从A 端由静止释放.改变直杆
与水平方向的夹角θ,当直杆与水平方向的夹角为30°时,小圆环在直杆上运动的时间最短,重力加速
度为g,则
A. 恒力F 一定沿与水平方向成30°角斜向右下的方向
B. 恒力F 和小圆环的重力的合力一定沿与水平方向成30°角斜向右下
的方向
C. 若恒力F 的方向水平向右,则恒力F 的大小为
D. 恒力F 的最小值为
解析 由于杆长一定,所以下滑时间最短时必定加速度最大,然而加速度其实就是合力沿着杆的投影
(或者说分量)产生的,即F 合cosα=ma,那么很容易知道,合力沿着杆的时候就是加速度最大的时候。
易知BCD 正确
156
160.
如图所示,斜面倾角为θ,位于斜面顶端A 正上方的小球先后从同一位置以初速度v1和v2(v1
<v2)向左水平抛出,小球两次都落到斜面上.小球落到斜面上时速度方向与斜面夹角分别为θ1、
θ2,则下列说法正确的是
A.θ1<θ2
B.θ1>θ2
C.θ1=θ2
D.无法判定θ1和θ2的大小关系
解析 作出矢量图,易知水平位移是增加的,故位移是增加的,所以位移角α 是减小的,其正切值
tanα 也是减小的,又位移角的正切值tanβ=2tanα,所以tanβ 也是减小,故β 减小,选B。
161.
如图所示为滑雪运动赛道的简化示意图,甲、乙两运动员
分别从AB 曲面(可视为光滑)上的M、N 两点(图中未画出)由静止滑
下,到达B 点后,分别以速度v1、v2水平飞出.甲经t1后落到斜坡
滑道上C 点,乙经t2 后落到斜坡滑道上D 点.已知О 在B 的正下
方,斜坡滑道OD 足够长且倾角为θ,不计空气阻力,两运动员均
157
可视为质点.
下列说法正确的是
A.M 点的高度低于N 点的高度
B.甲、乙分别落在C、D 两点时的速度方向与OD 间的夹角相等
C.若测得OC=CD,一定有t2<2t1
D.若测得2BC>BD,则有可能OC=CD
解析 根据速度角和位移角关系,可知B 选项错误
由题可知,t2>t1
如图1 由平抛运动可知
cotα>cotβ
即v2>v1
根据几何关系
可知
若2BC>BD 则
所以可知
如图2 所示,可知
即
162.
如图所示水平面上固定着倾角θ=30°的足够长的斜面,小球从A 点无初速度释放,与斜面在
B 点发生碰撞。小球与斜面碰撞反弹时,与斜面平行的分速度不变,与斜面垂直的分速度大小不变方
向反向,已知A、B 两点之间的距离为5m,重力加速度大小g=10m/s2 , 且斜面足够长,则:
A.小球运动过程中机械能不守恒
B.小球第一次反弹后最高点距离B 的距离1.25 m
C.小球再次落在斜面上的速度大小为
D.小球反弹后再次落到斜面上的总时间为t=2 s
158
159
163.
如图所示,倾角为θ 的斜面体固定在水平面上,一个小球在斜面上某一点第一次垂直斜面抛
出,第二次水平抛出,两次抛出的初速度大小相同,两次小球均落在斜面上,第一次小球在空中运动
时间为t1,落在斜面上的位置离抛出点的距离为s1,第二次小球在空中运动时间为t2,落在斜面上的位
置离抛出点的距离为s2,则下列关系正确的是
A.t2=t1sinθ
B.t2=t1tanθ
C.s2=s1cosθ
D.s2=s1tanθ
解析 作出矢量图
关于位移也可以用推论:
164.
如图所示,A、B 两篮球从相同高度同时抛出后直接落入篮筐,落入篮筐时的速度方向相同,
160
下列判断正确的是(
)
A.A 比 B 先落入篮筐
B.A、B 运动的最大高度相同
C.A 在最高点的速度比 B 在最高点的速度小
D.A、B 上升到某一相同高度时的速度方向相同
解析 分析如图,可得答案
165.
某同学投掷篮球空心入筐,篮球的出手点与篮筐的距离为 7.2 m, 篮球进人篮管时的速度方向
恰好与出手时的速度方向垂直。不考虑空气阻力, 重力加速度大小 g 取 10 m/s2 。则篮球从出手到人
篮的时间为
A. 1.6 s
B. 1.4 s
C. 1.2 s
D. 1.0 s
161
166.
某同学站在倾角为30°、高h=4 m 的斜面顶端A 点,以v0=6 m/s 的初速度,方向与斜面成
60°角的方向发射一个小球,小球飞出后落到斜面上的B 点,如图所示。不计空气阻力,重力加速度g
=10 m/s2。
(1)求A、B 两点间的距离;
⑵若xAB=8 m 即为斜面长度,把v0增大为16 m/s,发射方向不变,小球落地点为C 点(图中未画出),
求小球的位移大小。28 m
解析 (1)
167.
如图所示,足够长的长条形靶板通过细线悬挂在天花板上,靶板下端距离地面的高度足够高
靶板左侧有一手枪,枪口与靶板的Р 点在同一水平面上。进行四次射击活动:每次都是先剪断细线,让
靶板从同一位置自由下落相同的较小时间t 后,枪在同一水平线上且枪口距离靶板分别为L,2L,3L,
4L 处水平发射水平速度相同的子弹,不计空气阻力,最后子弹在靶板上留下的弹孔的图样正确的是
解析 设子弹发射时子弹的速度为v1,纸带的速度为v2,子弹水平飞行L 时间为t
162
168.
(多选)如图所示,一名运动员在进行篮球投篮训练,篮球到地面高度为H.地面上O 点在球
筐正下方,运动员每次投球位置到篮球的高度差均为d,运动员每次以大小为的初速度,在地面不同
位置P 以不同的角度(与地面夹角)投篮,都能把篮球投进框里,假定运动员投球时篮球在头顶正上方
位置。篮球可视为质点,在运动过程中不计空气阻力,下列判断正确的是( )2024.5.8
A.OP 距离可以为
B.篮球从投出到篮球筐的时间可以为
C.篮球从投出到篮球筐的时间可以为
D.篮球从投出到篮球筐的时间可以为
解析
163
169.
某研究小组在实验室内做外力作用下落体运动的研究,得到物体在竖直向下运动时的速度v
随下降高度h 的变化关系,如图所示。已知,g 为重力加速度。则
( )
A.物体做匀变速直线运动
B.下落过程中物体的加速度不断减小
C.下落过程中物体的机械能一直减小
D.物体在h1和h2处的机械能可能相等
解析 根据图像可知
v=kh 其中
化简可得v=kh 即a=kv=k2h
规定向下为正,有
mg+F=ma
即F=mk2h-mg
令h0满足
mk2h0=mg
其h0对应的速度为v0根据题干信息可知v1<v0,即h1<h0
作出F-h 图像,可知0~h0外力做负功,h0之后外力做正功,若h0-h1=h2-h0,外力做功为零,h1和
h2两个位置机械能相等。20240328
164
170.
如图所示,竖直环A 半径为r,固定在木板B 上,木板B 放在水平地面上,B 的左右两侧各有
一挡板固定在地面上,B 不能左右运动,在环的最低点静放有一小球C,A、B、C 的质量均为m。现
给小球一水平向右的瞬时速度v0,小球会在环内侧做圆周运动,为保证小球能通过环的最高点,且不
会使环在竖直方向上跳起(不计小球与环之间的摩擦阻力),则瞬时速度v0必须满足( )
A.最小值
B.最大值
C.最小值
D.最大值
解析 小球由最低点运动到圆环上半圈任意一点D,令OD 与竖直方向的夹角为θ,有
①
在D 点受力分析得
②
解得
③
根据作用力反作用力可知小球对圆环的压力
④
欲使圆环不脱离地面则有
Ncosθ≤2mg
⑤
联立可得
我们知道根据数学知识我们很容易知道
此时即 (神奇的现象)
即欲使恒成立则有
所以原题数据设计不合理,并非最高点是临界条件。
2020.9.6
拓展一下
若圆环加木板质量为M,将⑤式改一下然后联立④即可得到
令
通过数学知识可知即函数有最小值,但是这个值是否能取到需要进一步说明。
165
由于是一个对勾函数,所以必须讨论的值与1 的关系。
若M≥3m,即可知cosθ 可以取到1(θ=0),即函数f(cosθ)可以取最值,所以最高点是顶起整个装置的
临界值,此时
若M<3m 即 可知cosθ 无法取到1,即是函数f(cosθ)的极值,所以未到最高点就能顶托起整个装置,
此时
2020.9.6
171.
一水平放置的木板上放有砝码,砝码与木板间的摩擦因数为μ,如果让木板在竖直平面内做
半径为R 的匀速圆周运动,假如运动中木板始终保持水平,砝码始终没有和木板发生相对滑动,滑动
摩擦力等于最大静摩擦力,那么下列说法正确的是
A.在通过轨道最高点时砝码处于超重状态
B.在经过轨道最低点时砝码所需静摩擦力最大
C.匀速圆周运动的速度小于等于
D.在通过轨道最低点和最高点时,砝码对木板的压力之差为砝码重力的6 倍
解析 现在重点辨析最大速度的求解:
如图所示,摩擦角为φ,μ=tanφ,欲使砝码不滑动,有只要向心力的最大值不大于滑动的最小临界值
即可
即
解得
(2024.3.21 重写)
166
172.
测定玻璃折射率的实验,射出玻璃砖的光线相对入射光线来说产生侧移,证明:入射角越大
侧移越大
证明这个结论之前,先证明一个小结论,如图1 所示,入射光为a、b,折射光为a′、b′,入射角为
θ1,折射角为θ2,可以证明(θ1-θ2)随着θ1增加而增加,证明如下。
如图2 所示,根据几何关系可知AD=BB′,
又有惠更斯原理可知
由于n>1,故恒成立,即R2θ1>R2θ2
两边求个导可以知道ω1>ω2
即D 的沿着半圆的移动速度是大于C 的移动速度的,所以当θ1增加时是增加,即(θ1-θ2)增加。
下面来证明最初的问题,根据几何关系可知OC′=OO′sin(θ1-θ2),由于θ1增加会导致θ2和(θ1-θ2)增加,
所以OC′也是增加的。
167
173.
如图所示,桌面上放一枚硬币,一个透明圆柱体放在硬币上.从圆柱体侧面任意位置观察硬
币,均未能看到.则圆柱体的折射率可能等于
A.1.30
B.1.33
C.1.38
D.1.48
解析 单纯的做对很容易,折射率越大越可能。细算计算量也不大
174.
(2008 全国I)一束由红、蓝两单色光组成的光线从一平板玻璃砖的上表面以入射角q 射入,穿
过玻璃砖从下表面射出,已知该玻璃对红光的折射率为1.5,设红光与蓝光穿过玻璃砖所需时间分别
为t1和t2,则在q 逐渐由0°增大到90°的过程中 ( )
A.t1始终大于t2
B.t1始终小于t2
C.t1先大于后小于t2
D.t1先小于后大于t2
解析 如图所示,根据惠更斯“等时圆”无论什么光从C 点折射到半圆上时间均相等,由于红光的折射
率为1.5,所以红光不会到达O 点正下方,所以可知红牛光一定先射出玻璃砖(如果有在O 点右侧,那么就
会有可能二者同时飞出玻璃砖),所以答案选B。
168
175.
在水平面放一个半径为R 的圆环,另一个同样大小的环以速度v 从它旁边运动过去,如图所
示.求两个环的交点A 的速度vA与两圆心之间的距离d 的关系式.
法一 绳杆约束法
实质是理论力学中的速度投影定理,即平面图形上任意两点的速度在这两点连线上的投影必定相等,
它说明刚体上任意两点间的距离在任意时刻保持不变,反映了刚体不发生形变的属性.因此,用绳、杆连
接的两物体,它们沿绳、杆方向的速度必相等。
如图所示,由于圆心O 与A 点间距始终不变,所以可以虚拟一根刚性杆O1A,A 点和O1点对地速度沿
O1A 方向的分量必定相等,设vA与O1A 的夹角为θ,有vAcosθ=vcosα,又因可得
法二 换参法
两环交点A 相对于地面的速度vA沿静止圆环O2的切线方向相对于水平速度沿着O1切线方向,如图所
示。由几何关系可得
176.
如图所示,两个小木块a 和b(可视为质点)放到水平转盘上,用细线相连,分别位于转轴两侧
且处于同一直径上,质量都为m,木块a 到转轴OO'的距离为l,b 到转轴的
距离为2l,木块与转盘的最大静摩擦力为木块所受重力的k 倍,重力加速度
169
大小为g ,若转盘从静止开始绕轴转动,转速缓慢增大,试分析两个木块受到的摩擦力的变化情况。
解析 我们知道对于圆盘上的物体,距离转轴越远,越容易滑动,所以木块b 先达到最大静摩擦力。随
着角速度的增加整体会向质心那一侧滑动。
解得
即当ω>ω1时,绳子出现拉力,随着角速度的增加,绳子将拉着a 有向b 一侧移动的趋势;
当木块a 所受摩擦力恰好为零时,对于整体法有
借助之前的杠杆算法可以计算出
r=0.5l
解得
即当ω>ω2时,木块a 的摩擦力开始反向增加(背离圆心);
当木块a 所受摩擦力反向达到最大时(背离圆心),对于整体法有
解得
即当ω>ω3时,整体相当于圆盘发生相对滑动。
在B 达到最大静摩擦到整体未发生相对滑动的过程中,
利用整体法对木块a 进行分析有
fa+kmg=2mrω2
即fa=mlω2-kmg
作出整过过程中的f-ω2图
177.
如图所示,质量为mA、mB的物体A、B 用轻绳连接放在水平圆盘上,A、B 距圆盘中心转辅
距离相等,此时细线伸直且恰无张力,A、B 与圆盘间的动摩擦因数分别为μA、μB,若圆盘从静止开始
转动,且在角速度ω 缓慢增大的过程中,下列说法正确的是
A.无论μA、μB大小关系如何,A、B 一定同时达到最大静摩擦力
B.当μA=μB,mA>mB时,A 先达到最大静摩擦力
C.当μA=μB,mA>mB时,随角速度的缓慢增大,B 的摩擦为方向将发生改变
D.当μA>μB,mA>mB时,随角速度的缓慢增大,A、B 将向B 的一侧发生滑动。
170
解析 对于A 选项当AB 与圆盘相对静止时,谁的摩擦因数小,则谁先达到最大静摩擦力。
当由于mA>mB时,我们知道二者的质心偏向A 一侧,所以随着角度的增大,整体具有向A 侧滑动的
趋势,即随着角速度的增大,B 的摩擦力方向将发生变化。
171
178.
在如图所示的水平转盘上,沿半径方向放着质量分别为m、2m 的两物块A 和B(均视为质点),它
们用不可伸长的轻质细线相连,与圆心的距离分别为2r、3r,A、B 两物块与转盘之间的动摩擦因数
分别为0.5μ,μ,已知最大静摩擦力等于滑动摩擦力,重力加速度大小为g。现缓慢加快转盘的转速,当
两物块相对转盘将要发生滑动时,保持转盘的转速不变,下列说法正确的是
( )
A.此时转盘的角速度大小为
B.随转速的增加A 先达到最大静摩擦力
C.随转速的增加A 的摩擦力先增加后不变
D.随转速的增加B 的摩擦力先增加后不变
解析 根据杠杆先关知识可以计算出A、B 的质心距离圆心O 的距离为且靠近B 侧,所以整体最后一定
是向B 侧有偏离的趋势。为简化计算,计算摩擦力采用了整体法。
计算几个关键节点
节点1:仅有摩擦力约束时,A 恰好发生滑动时:
解得
该节点各自的摩擦力为: fA=0.5μmg fB=1.5μmg
节点2:A、B 都想向外滑动时:
解得
该节点各自的摩擦力为: fA=0.5μmg fB=2μmg
节点3:当A 恰好没有摩擦力时:
解得
该节点各自的摩擦力为: fA=0 fB=2μmg
节点4:整体即将滑动瞬间,即A 被绳子即将拉动瞬间:.
解得
该节点各自的摩擦力为: fA=0.5μmg fB=2μmg
具体函数式计算如下
①当 时,绳子不会出现拉力,各自的向心力由静摩擦力提供
fA=2mrω2
方向沿AB
fB=6mrω2
方向沿BA
172
②当 时,绳子存在拉力,且A 达到最大静摩擦力
fA=0.5μmg
方向沿AB
fB-0.5μmg=3mRω2
即:fB=4mrω2+0.5μmg
方向沿BA
③当 时,随着角速度增大,B 达到最大静摩擦力,A 所受摩擦力开始变小
fB=2μmg
方向沿BA
2μmg-fA=3mRω2
即:fA=2μmg-4mrω2
方向沿AB
④当 时,A 的摩擦力方向反转
fB=2μmg
方向沿BA
即:fA=4mrω2-2μmg
方向沿BA
173
179.
甲、乙两列横波在同一介质中分别从波源M、N 两点沿x 轴相向传播,波速为2m/s,振幅相
同;某时刻的图像如图所示。则( )
A.甲乙两波的起振方向相反
B.甲乙两波的频率之比为3:2
C.再经过3 s,平衡位置在x=7 m 处的质点振动方向向下
D.再经过3 s,两波源间(不含波源)有5 个质点位移为零
解析 这里重点解析选项D,通过图和计算可知甲乙的波长和周期分别为
λ1=4 m,T1=2 s
λ2=6 m,T2=3 s
我们作出t=3 s 甲乙两列波各自的波形
方法一:解析式
根据波形图很容易知道甲乙二者的波形图解析式分别为
所以
这里0<x≤8 m
根据数学知识可知,,,x=6 m,另外x=9 m 处也有一个位移等零的点,共5 个点。
方法二:波函数
甲向正方向传播,波函数为和速度表达式
根据题目可知所以t=3 s 带入之后可知
174
所以t=3 s 带入之后可知
乙向负方向传播,波函数为和速度表达式
根据题目可知
所以t=3 s 带入之后可知
所以
这里0<x≤8 m
根据数学知识可知,,,x=6 m,另外x=9 m 处也有一个位移等零的点,共5 个点。
当x=7 m 时,易知
175
180.
一列沿x 轴负方向传播的简谐横波在t=0 时刻的波形图如图所示,波速大小为1.5 m/s,P、
Q 两质点平衔位的坐标分别为1 m、4 m。经过多长时间,P、Q 两质点的速度相同
A.
B.
C.
D.5 s
解析 法1 平移法
根据对对称性有
所以第一种情况,P、Q 平衡位置的中点坐标为2.5 m,所以最少将波平移x=1.5 m,即波传播距离
的通式为
(n=0,1,2)
所以时间表达式为
(n=0,1,2)
法2 频率圆法
根据题意可知圆频率为
作出频率圆,并标注初始位置
两种情形P 旋转的角度为
(n=0,1,2)
所以运动时间为
(n=0,1,2)
法3 波函数法
O 点简谐振动的函数为
由于简谐波向左传播,所以右侧点将超前O 振动
P 点简谐振动的函数为
176
即
Q 点简谐振动的函数为
即
其中
由题意知vP=vQ则
(n=1,2,3)
解得
177
181.
如图(a)所示,一只昆虫水平飞向一个原来静止悬挂着的单摆,并抱住摆球,结果使单摆做简
谐运动,其振动图象如图(b)所示,已知摆球的质量是昆虫质量的 5 倍,求:昆虫飞来时速度的大
小。
解析 令昆虫质量为m,摆球质量为5m,有
mv0=(m+5m)v
根据题目可知单摆的振幅和周期分别为A=0.1 m,T=4.0 s
所以有
即v0=6v=0.94 m/s
178
182.
(多选)下图是甲、乙两个单摆做简谐运动的图象.下列说法正确的是()
A.甲、乙两单摆的振幅之比为2∶1
B.t=2 s 时,甲摆的重力势能最小,乙摆的动能为零,
C.甲、乙两单摆的摆长之比为4∶1
D.甲、乙两单摆的摆球在最低点时向心加速度大小相等
解析 根据图像可知甲乙二者的振幅及其周期关系
A1∶A2=2∶1
T1∶T2=1∶2
所以二者的角频率之比为ω1∶ω2=2:1
根据周期公式 可知二者的摆长关系l1∶l2=1∶4
所以根据vm=ωA 可知二者最大速度之比v1m∶v2m=4∶1
所以最低点的向心加速度之比为a1∶a2=64∶1
183.
如图所示,质量为M 的光滑半圆形凹槽放在光滑水平面上,凹槽的半径为R,质量为m 的小
球从凹槽的左侧最高点由静止释放,求当小球滑至凹槽的最低点过程中的轨迹方程.
179
解析 建立如图1 所示的直角坐标系,令小球从静止释放下落到某位置时水平位移为l1(即x),凹槽的圆
心向左运动了l2,此时凹槽圆心与小球的连线与水平方向夹角设为θ,则小球的纵坐标为
y=-Rsinθ
①
为减少计算我们令M=km,如图2 先找相对位移,然后根据人船模型可知横坐标满足条件
l1+l2=R-Rcosθ
②
又l1=kl2
③
化简可得
④
联立①④可得
易知小球的轨迹是椭圆的一部分如图3。
180
拓展一步:任意位置弹力大小如何求解呢?
令某时刻小球与凹槽圆心连线与水平方向夹角为θ,此时小球和凹槽的速度分别为v1、v2,二者水平
方向动量守恒有
mv1x=Mv2
作出二者速度的矢量图,有
v1x+v2=v1ytanθ
根据机械能守恒有
解得
令小球相对于凹槽的相对速度大小为v,有
所以
令小球和凹槽之间的弹力大小为N,则各自在半径方向
的加速大小a1n,a2n为
Ncosθ=Ma2
a2n=a2cosθ
N-mgsinθ=ma1n
根据相对关系有
解得
(2024.4.9)
mv1x+mv2=mv1ytanθ
即(M+m)v2=mv1ytanθ
181
184.
如图所示,倾角θ=37°的斜面体abc 静止在水平地面上,斜面体质量M=6 kg,竖直边bc 长
h=2.1 m,斜面ac 光滑。将质量m=2 kg 小物块从斜面顶端由静止释放。已知sin 37°=0.6,cos 37°
=0.8,重力加速度g 取10 m/s2,忽略空气阻力,最大静摩擦力等于滑动摩擦力,计算结果均保留至小
数点后1 位。
(1)若水平地面光滑,求小物块滑到底端a 时的速度大小;
(2)若斜面体与水平地面间的动摩擦因数μ=0.1,求小物块从顶端c 滑
到底端a 的过程中
①斜面体与小物块间作用力的大小;
②斜面体位移的大小。
解析 (1)二者速度的矢量关系如图所示
物块与斜面体水平方向动量守恒有
mv1cosα=Mv2
又根据几何关系知
v1sinα=(v1cosα+v2)tanθ
解得α=45°
二者组成系统机械能守恒有
解得v1=6.0 m/s
(2)如图1 根据矢量关系可得
(ma2+Nsinθ)tanθ=mg-Ncosθ
对于M 分析可得
Nsinθ-μ(Mg+Ncosθ)=Ma2
联立解得
二者的位移关系如图2 所示,
可得
185.
用“碰撞实验器”可以验证动量守恒定律,某同学在实验时采用一种方案:使用半径不变、
质量分别为、、的B 球。将A 球三次从斜轨上位置P 静止释放,分别与三个质量不同的B 球相碰,用
这里化简是6a2=80-5N
这里化简是6a2=0.52N-6
182
刻度尺分别测量出每次实验中落点痕迹距离O 点的距离OD、OE、OF,记为x1、x2、x3。将三组数据
标在x2-x3图中。从理论上分析,图2 中能反映两球相碰为弹性碰撞的是________。
解析 (3)A、B 两球碰撞动量守恒有
mAv0=mAvA+mBvB
①
即
②
又根据实验可知
x1∝vA;x2∝v0;x3∝vB这里v0是定值,即x2亦为定值
则,其带入题干可知
:
③
:
④
:
⑤
③④⑤为动量守恒得出的图线
A、B 两球碰撞过程中机械能守恒有
⑥
联立①⑥可得(也可用碰撞1.0 的结论)
v0=vB-vA
⑦
即x1=x3-x2
⑧
⑧是结合机械能守恒得出的图线它只有一条(记得碰撞1.0 结论,直接也能得到,省去计算)
故A 图象是正确的。
186.
如图所示,在倾角为30°的粗糙斜面上有一质量为m 的物块,若用与斜面底边平行的恒力推它,
恰好能使其做匀速直线运动。则物体与斜面之间的动摩擦因数是
( )
A.
B.
C.
D.
183
解析 首先要明确一点,即小物块不会在斜面上水平运动,它是斜向下运动的,举例说明:那一块磁铁
吸在黑板上,拿一支笔,水平推他一下,仔细观察下就会发现它其实是斜向下运动的(不要用手直接推,以
为手会不自觉微调的),再或者你拿本现代汉语辞典用左手垂直压在墙壁上,右手用沿墙面水平的一个力推
辞典,由于书比较重你就会有一些察觉你的左手情不自禁地用了力,倘若你按在墙壁上的是一个几十斤重
的物体,那就更明显了。
如图所示:
又f=μmgcosθ
解得μ=
184
187.
如图所示,竖直平面内固定着半径为r 的光滑圆形轨道.质量都为m 的两小球,某时刻恰好
位于轨道的最高点和最低点,速度分别为,,以圆环最低点为势能零点,则两小球在运动过程中
A.可能会在某一位置中发生碰撞
B.可能同时位于水平直径的两端
C.两小球距离最近时总动能最小
D.系统重力势能的最大值为2mgr
解析 由于两个小球的运动过程中完全相同,所以二者不会相遇。
如图所示,将圆轨道分成四个区域,球1 在I 区域,球2 在第III 区域的平均速度大小过关系为:v。
所以二者不会同时到达水平直径的两端。球2 过等圆心处某一刻,球1 还在区域I,且一定是球1 高度
大于球2 的高度,有θ2>θ1,v2>v1,可知v2sinθ2>v1sinθ1
即v2y>v1y 所以可知系统重力继续做负功,系统的势能继续增加,动能减少。直至某一刻二者等高之
时v2y=v1y,系统动能达到最小,势能最大,且一定大于2mgr。
188.
巧妙的物理方法往往能帮助我们解决复杂的物理问题,比如相对运动的方法、图像的方法。
质量分别为mA、mB的A、B 两物体用轻弹簧连接构成一个系统,静止在光滑水平面上,此时弹簧处于
185
原长。现用水平向右的恒力F 作用在A 上,A、B 两物体运动的a-x 图像如图乙所示(B 的斜率大于A
的斜率),x 为弹簧的形变量,两阴影S1、S2分别表示0~x1、x1~ x2内两物体a-x 图像共同围成的图形
面积,且S1=S2。下列说法正确的是
A.mA>mB
B.mA<mB
C.弹簧形变量为x1时,A、B 的速度差为零
D.弹簧形变量为x2时,A、B 的速度差为零
解析 运动过程中
对A:F-kx=mAaA
即
对B: kx=mBaB
即
对比图像斜率易知mA>mB
以弹簧质心为参考系,我们知道F-x 图像中面积代表合力做的功即动能变化量,易知a-x 图像的面
积则表示v2的变化量,故当形变量为x2时两个梯形面积相同,即各自v2的变化量相同,即速度差为零。
189.
如图所示,质量分别为m1、m2(m1>>m2)的“母子球”,从高度h(h
远大于小球的半径)处自由下落,可以证明在对心正碰情况下:大球与地面相
碰后,小球从大球顶反弹的最大高度达9h。
186
注意:这里的v20-v10指的是矢量差(也可以根据总总结的碰撞1.0 直接得到结果)
直接可以解得
v1=v0
v2=2v0+v0=3v0
直接得证上面的结论
拓展:如果是n 个球组成的“子母球”质量均满足mn-1>>mn,第n 个球反弹速度高度又是多少呢?
根据上面弹性碰撞的通解可知下面关系式
vn=2vn-1+v0
通过数学变形可知
vn+v0=2(vn-1+v0)
运用数列的知识可得
vn=(2n-1-1)v0
所以其高度为
H=(2n-1-1)2h
如果在100 m 高楼上做这个实验,要使最上面的球碰撞后能达到第一宇宙速度,需要叠放几个球呢?
通过推理得到第n 个球反弹获得的速度为vn=(2n-1-1)v0,当vn=7.9×10³ m/s,解得n=7.5。所以需叠
放8 个球.
当然,8 个球在空间垂直线上要实现弹性碰撞是很难做到的,何况要满足限制条件mn-1>>mn,如小
球质量比,欲使一颗质量为10-7kg 的小球m8获得第一宇宙速度,m1的质量要达到107kg,它足以毁坏大楼
的地基。
187
190.
如图所示,有一个直立的气缸,气缸底到气缸口的距离为L0 cm, 用一厚度和质量均可忽略
不计的钢性活塞A,把一定质量的空气封在气缸内,活塞与气缸间的摩擦可忽略。平衡
时活塞上表面与气缸口的距离很小(计算时可忽略不计),周围大气的压强为H0 cmHg 柱.
现把盛有水银的一个瓶子放在活塞上(瓶子的质量可忽略),平衡时活塞到气缸底的距离
为L cm.若不是把这瓶水银放在活塞上,而是把瓶内水银缓缓不断地倒在活塞上方,
这时活塞向下移,压缩气体,直到活塞不再下移.求此时活塞在气缸内可能的位置以及
与之相对应的条件(即题中给出量之间应满足的关系).设气体的温度不变.
解析 设整瓶水银放在活塞上后,使气缸内气体增加的压强为h cm 水银柱,由玻意耳定律
H0L0=(H0+h)L,
①
得
②
h 的大小反映了水银质量的大小。
下面主要对倒水银加以分析
法一 当水银注入后,活塞不再下移时,设活塞上水银的深度为H cm,活塞下移的距离为x cm,则
由玻意耳定律
H0L0=(H0+H)(L0-x),
③
解得
④
可能发生两种情况:
(1)水银比较少,瓶内水银全部注入后,尚未灌满或刚好灌满活塞上方的气缸,这时
H=h,
⑤
H≤x,
⑥
由②、④、⑤三式,得
x=L0-L,
⑦
活塞到气缸底的距离
L′=L0-x=L,
⑧
由④、⑥、⑦三式,得L≥H0,
⑨
即若L≥H0,则L′=L.
(2)瓶内水银比较多,当活塞上方的气缸灌满水银时,瓶内还剩有一定量的水银,这时
H=x,
⑩
H<h,
由④、⑩两式,得x=L0-H0,
活塞到气缸底的距离 L′=L0-x=H0,
由②、⑩、三式,得L<H0.
即若L<H0,则L′=H0.
188
法二 设向活塞上方灌入水银直至不能灌入为止,灌入水银的深度为H cm,则由玻意耳定律
H0L0=(H0+H)(L0-H)
H=L0-H0
将h 与H 进行比较
(1)若H≥h,即L≥H0时,瓶中水银可全部倒入活塞上方而水银不在溢出,此时缸内气柱长与整瓶水
银放在活塞上无区别,即为L cm
(2)若H<h,即L<H0时,相当于原瓶内水银尚未全部倒入到活塞上方,上方就不能再灌入水银,则
气柱长度为L0-H=H0 cm
解法三 设刚好出现一种临界状态,恰好将水银倒在活塞上面,水银和气缸口相平,即
又知活塞上方这时下降的长度应和放瓶水银一致,
L=L0-L 且h=L,即H0=L。
(1) 在H0、L、L0三个已知量中,若H0减小,则h 随之减少,而L 不变,即瓶中水银可全部倒入活塞
上方而不溢出,包括上述的临界状态有:当H0≤L 时,缸内气柱长L cm。
(2) 在H0、L、L0三个已知量中,若H0增大,则h 随之增大,而L 不变,即瓶中水银不可能全部倒入
活塞上方而不溢出,包括上述的临界状态有:当H0>L 时,缸内气柱长H0 cm。
189
191.
从高H 处的一点О 先后平抛两个小球1 和2,球1 恰好直接越过竖直挡A 落到水平地面上的
B 点,球2 与地碰撞n 次后恰好越过同一竖直档板后也落于B 点。设球2 与地面的碰撞类似光的反射,
且反弹前后速度大小相同。则竖直挡板的高度h 为( )
A.
B.
C.
D.
解析 由题意易得两小球水平速度的关系
v1:v2=(2n+1):1
令自由落体时间为t,挡板点到最高点时间为t
则有v1t=v2(2nt+t)
可以得到
190
192.
司机驾驶汽车在平直公路上匀速行驶,突然遇到紧急情况刹车直到停止运动,从司机发现情
况到停止这段时间内,汽车的图像如图所示,下列说法正确的是
A.汽车刹车过程的加速度大小为4 m/s2
B.汽车刹车过程的加速度大小为2 m/s2
C.汽车开始刹车至停止所用时间为5 s
D.从司机发现情况开始至刹车停止,汽车的总位移为30 m
解析 首先说下题目的图像是有问题的, 图其实就是v汽车在司机反应时间内做的是匀速直线运动,这
段时间为t0,这段时间的图像是没问题的,那么问题出在后面刹车的这段的图像是不正确的。
我们知道在数学上是对勾函数,不会是直线,其向上平移一段之后就是我们这个题目的图像,其图像
如图(由于题目中能看到的左边不多,就假设虚线与横轴交点是正确的)
然后计算出a=4.4 m/s2
191
193.
Working Model 是一款仿直软件.可以记录物体的运动过程并描绘出运动图像。如图是该软件
导出的图像,t 为时刻。为0~t 时间内物体运动的位移。已知t0时刻前图像为直线,t0时刻后图像为反
比例曲线。该图像模拟某物块在粗糙水平面上做匀减速直线运动直至静止的
滑动情景,取重力加速度为10 m/s2。下列说法正确的有
A.物块在4 s 后某一时刻静止
B.0 时刻,物块的速度大小为20 m/s
C.物块运动的位移大小为60 m
D.物块与水平面间的动摩擦因数为
解析: 毕竟位置除以时刻没有意义,所以纵轴含义是平均速度,
根据定义v,当t→0 时,则代表初速度,即v0=20 m/s
t0之后反比例v 其实就是物体停止了,平均速度当然和时间之积定值了,所
以总位移为
x0=30 m
所以停止时间为
-μmgt0=0-mv0
即
192
194.
窗帘上部结构可以简化为如图所示的模型;长滑竿水平固定,上有9 个相同的滑环,滑环厚
度忽略不计,每个滑环的质量均为m=0.1 kg;每相邻的两个滑环之间由不可伸长的柔软轻质细线相连,
细线长度均为l=0.2 m;滑环与水平滑竿间的动摩擦因数均为μ=0.25。开始时所有滑环可近似地看成
挨在一起处于滑竿右侧边缘处,滑环间无挤压;第9 个滑环被固定在滑竿最右端。现给第1 个滑环一
个初速度v0,使其在滑竿上向左滑行(可视为只有平动);在滑环滑行的过程中,前、后滑环之间的细
线绷紧后,两个滑环立即以共同的速度向前滑行,细线惮紧的过程用时极短,可忽略不计。取g=10
m/s2。
(1)若v0=1.25 m/s,求第1、2 个滑环间的细线刚刚绷紧瞬间第2 个滑环的速度;
(2)若第4 个滑环已被细线拉动,求第3、4 个滑环间的细线绷紧后瞬间整个装置动能与绷紧前瞬间整
个装置动能的比值;
(3)为让所有的细线都被拉直,第1 个滑环至少需要获得多大的初速度?(计算结果可以带根号)
解析 (1)对于滑环1 从初始到拉直有
对于1、2 滑环有
mv1=2mv2
解得v2=0.375 m/s
(2)第n 个滑环与第n+1 个滑环碰前动量为pn,碰前动能为Ekn
解得
(n≥1)
所以3 个滑环与第4 个滑环碰前后的动能之比为
(3)前n 个滑环从上次碰后到再次拉直有
即n2μmgl=(n-1)Ek(n-1)-n Ekn
连续叠加(可能用到的公式)
(12+22+32++82)μmgl=Ek0-8Ek8
又Ek8≥0 可知
解得
195. 已知:竖直墙OA 长为L,倾斜墙OB 的长也为L。小球由A 点静止释放,沿着光滑斜面AB
运动。(重力加速度为g,忽略空气阻力。)
193
解析 以O 为圆心,L 为半径,可知A、B 均在圆上,即构成等时圆模型,所以
194
196.
木球和金属球通过细线连接,悬浮在装水的瓶中,如图所示,让瓶子和水绕竖直轴匀速转动
则稳定时两球的位置可能是
( )
解析 设水的密度为ρ,木球和金属球的密度为ρ1,ρ2。体积为V1,V2,初始状态有
ρ1V1g+ρ2V2g =ρ1(V1+V2)g
即(ρ-ρ1)V1=(ρ2-ρ)V2
令m′=(ρ-ρ1)V1=(ρ2-ρ)V2
当水平旋转起来后,令木球和金属球均为碰到水瓶壁,水平方向的加速度为a1,a2,
根据等效知识可知,水平方向二者受到“重力”和“浮力”作用有
G′-F′浮=ρ1V1a1+ρ2V2a2-(ρV1a1+ρV2a2)
= (ρ2-ρ)V2a2-(ρ-ρ1)V1a1
=m′(a2-a1)
由于a2>a1所以G′>F′浮所以必然金属球碰壁。
195
197.
自动称米机在粮食工厂中广泛使用,有人认为:米流落到容器中时有向下的冲量会增大分量
而不划算;也有人认为:自动装置即刻切断米流时,尚有一些米仍在空中,这些米是多给买者的。因
而双方争执起来,究竟哪方说的对呢?请分析说明。
解析:设空中米流的质量为m1,已落入秤盘中米的质量为m2,正在落入秤盘中米的质量为Δm,称米
机的流量为m0(单位时间内流出米的质量),称米机出口到容器中米堆上表面的高度为h,因米流出口处速
度小,可视为零,故米流冲击米堆的速度。以m2+Δm 为研究对象,根据动量定理得
(F-m2g-Δmg)Δt=Δmv
解得
F=+m2g+Δmg=m0+m2g+Δmg
又因空中米的质量为m1=m0t
故
则F=m1g+Δmg+m2g=(m1+Δm+m2)g。
可见自动称米机的示数恰好等于空中米流、已落入秤盘的米与正在落入秤盘
的米的重力之和,不存在划不划算的问题。
问题拓展:假如空中米流的质量为M,初始到落入盘中的时间为t,那么动能该如何计算呢?
微元法:
把t 等分为无限多的k 个相等的时间间隔t,即
则每个t 时间间隔内的米流的质量为,第i 个间隔内米流速度vi=g(it) ,则第i 个间隔内的米流的动
能为
所以米流的总动能为
当k→时,
积分法:称米机的流量为m0,则有
196
198.
如图所示,质量为M、倾角为θ 的斜面体放在水平地面上,质量为m 的物块以某一初速度沿
斜面向上滑,速度减为零后又加速返回,斜面体始终保持静止,物块与斜面体之间的动摩擦因数为
μ,则
A.物块上滑时,地面对斜面体的支持力大于(M+m)g
B.物块在向上、向下滑动的整个过程中,始终处于超重状态
C.物块上滑时的加速度大小应小于物块下滑时的加速度大小
D.物块下滑时,斜面体受到地面的摩擦力大小为mgsinθcosθ-μmgcos2θ
解析 只解析D 选项,根据系统牛顿第二定律可知
f=max+M0
其中a=gsinθ-μgcosθ
可得f=mgsinθcosθ-μmgcos2θ
199.
如图所示,水平地面上有质量分别为2m 和m 的物块A 和B 处于静止状态,细绳的一端固定,
另一端跨过轻质动滑轮与A 相连,动滑轮与B 相连。初始时,绳处于水平拉直状态,若物块A 在水平
向右的恒力作用下向右移动,经过时间t,物块A 向右移动了L。物块与地面的动摩擦因数均为μ,重
力加速度大小为g。求:
(1)物块B 的加速度大小;
(2)作用在物块A 上的恒力的大小。
解析 (1)A 做匀加速直线运动,可知
A、B 加速度关系满足
a1=2a2
解得
(2) 对A:F-2μmg-T=2ma1
对B:2T-μmg=ma2
联立解得
200.
水平地面上有质量分别为m 和4m 的物A 和B,两者与地面的动摩擦因数均为μ。细绳的一端
固定,另一端跨过轻质动滑轮与A 相连,动滑轮与B 相连,如图所示。初始时,绳出于水平拉直状态
197
若物块A 在水平向右的恒力F 作用下向右移动了距离s,重力加速度大小为g。求
(1)物块B 克服摩擦力所做的功;
(2)物块A、B 的加速度大小。
解析 (1)Wf=4μmgs
(2)分别对各自进行受力分析
对A:F-μmg-T=ma1
对B:2T-4μmg=4ma2
又a1=2a2
解得
201.
如图所示,质量分别为m=1.0 kg 和M=2.0 kg 的物块A 和B 放置在水平地面上,两者与地面
的动摩擦因数均为μ=0.4。细绳的一端固定,另一端跨过轻质动滑轮与A 相连,动滑轮与B 相连.现
将一根轻绳固定在水平地面上离B 足够远的位置,另一端跨国轻质滑轮连接在物块A 上,轻绳保持水
平方向.初始时刻,物块A 在水平离F=20 N 作用下由静止向右运动.如图所示。(重力加速度g=10
m/s2)求:
(1)轻绳上的拉力;
(2)t=2 s 时滑轮对物块B 做功的瞬时功率为多少?
分别对各自进行受力分析
解析 (1)分别对各自进行受力分析
对A:F-μmg-T=ma1
对B:2T-μMg=Ma2
又a1=2a2
解得
T=8 N
a1=8 m/s2
a2=4 m/s2
(2) t=2 s 时B 的速度为v=a2t
故滑轮对B 拉力的功率为P=2Tv
解得P=128 W
202.
如图,竖直放置的等螺距螺线管(螺距较小)是用长为l 的透明硬质直管(内径
尺
寸
可忽略)弯制而成,高为h,将一光滑小球自上端管口由静止释放,从上向下看(俯视),
小
球
在重复作半径为R 的圆周运动。小球完成第n 圈圆周运动所用的时间为
( )
198
A.
B.
C.
D.
解析 如图所示螺线管可以等效于一个高h,长为l 的斜面。
根据几何关系,易知斜面的倾角θ,
小球在运动过程中的加速度为
a=gsinθ
则可知
199
203.
2022 年北京冬奥会雪车比赛赛道有16 个倾斜度各异的弯道。其中某一弯道是半径为R 的部
分圆弧,O 为该弯道圆心,A 为该弯道的最高点,该弯道的倾斜度(弯道平面与水平的夹角)α 为15°,A
处轨道的切面视为倾角为45°的斜面,如图甲所示。某次比赛中,总质量为m 的运动员和雪车(可视为
质点)以某一速度通过A 点时雪车横向(与运动方向垂直的方向)摩擦力为零,如图乙所示。重力加速度
为g,则雪车通过A 点时
A.向心加速度为
B.角速度为
C.受到轨道的支持力为
D.受到的合外力为
解析 作出轨道简图,并作出受力分析
Ncos30°=mgcos15°
Nsin30°+mgsin30°=ma
Ncos30°=mgcos15°
Nsin30°+mgsin30°=ma
解得
200
204.
如图所示,一不可伸长的轻绳跨过光滑的定滑轮,将置于两斜面上质量分别为mA、mB的物
体A 和物体B 连接起来,两物体与斜面之间的动摩擦因数均为μ,认为滑动摩擦力等于最大静摩擦力,
两斜面的倾角分别为α、β。由静止释放A、B 后,A、B 均相对于斜面静止,则的取值范围( )
A.
B.
C.
D.
解析 令μ=tanφ
(1)当A 恰好能下滑,B 上滑时:
联立解得
(2)当B 恰好能下滑,A 恰好上滑时:
联立解得
即
201
205.
如图所示,光滑水平面B 右端贴近相同高度的粗糙水平传送带BC,传送带逆时针转动,速
度大小始终为v0若物地P(可视为质点)以初度v 从光滑水平面AB 上运动到传送带的C 端,系统产生的
热量为Q1,物块P 受到的摩擦力的冲量为I1;若物块P 以初速度2v 从光滑水平面AB 上运动到传送带
的C 端,系统产生的热量为Q2,物块P 受到的摩擦力的量为I2,则下列关系式可能成立的是
A.Q1=Q2
B.Q1=2Q2
C.I1=2I2
D.I1=3I2
解析 BC 长度为L,物块B→C 过程中所受摩擦力大小为f,加速度大小为a,令b=2aL 有
函数是一个减函数,所以t1>t2
假如t1=nt2(其中n>1),暴力计算(简单的方法还没想到):
简单化简一下
4n(n-2)(2n-1)v2=(n2-1)2b
该方程成立则易知n>2 即t1>2t2
对于热量我们易知
Q1=f(L+v0t1)
Q2=f(L+v0t2)
Q1≠Q2
令v0t2=kL,则
这个结果充满了不确定性,但一定是大于1,所以当v0t2取的合适时,Q1=2Q2
206.
如图所示,水平桌面上的轻质弹簧一端固定,另一端与小物块相连,弹簧处于自然长度时物
块位于O 点(图中未标出)。物块质量m=1 kg,弹簧劲度系数k=100 N/m,物块与桌面间的动摩擦因
数μ=0.1。现用水平向右的力将物块从O 点拉至A 点,弹簧伸长量Δx=11 cm,撤去拉力后物块由静
202
止向左运动经O 点最远到达B 点。重力加速度为g=10 m/s2。下列说法中正确的是
A.物块在B 点所受弹簧弹力与在A 点大小相等
B.物块运动的总路程为60.5 cm
C.物块最终停在O 点左侧1 cm 内某处
D.物块最终停在O 点左侧1 cm 处
解析 先求出两个平衡点的位置,O1、O2分别位于原点左右两侧x0=1 cm
物块在弹簧和阻力作用下做的是阻尼振动,则A 向左运动时的振幅
A1=Δx-x0=10 cm
易知B 点在原点左边9 cm 处
同理可知B 向右运动的振幅为
A2=A1-2x0=8 cm
即没完成一次单向简谐,振幅就会减少2x0=2 cm,由于这个数字不太大,所以直接画,
A1=10 cm,A2=8 cm,A3=6 cm,A4=4 cm,A5=2 cm
易知物块恰好会停在O2处,总路程为2A1+2A2+2A3+2A4+2A5=60 cm
203
密立根油滴实验装置由半径为R 的两块水平金属板和绝缘圆筒组成,圆筒高2R,其截面图如图所示。
上、下极板分别与恒压电源的正负极相接,产生匀强电场。油滴a 以初速度v0从上极板圆心О 竖直向下进
入圆筒,运动距离0.5R 后静止。油滴的阻力和速度成正比,下列说法正确的是
A.若初速度为2v0,油滴a 运动距离为R
B.若初速度为2v0,油滴a 运动距离为2R
C.若在筒内再加垂直纸面的匀强磁场,油滴a 运动路程可能为0.5R
D.若在筒内再加水平电场,使油滴a 垂直击中筒壁,则此时油滴a 距离上极板0.5R
解析 由于油滴最后能够静止,所以可以知道mg=qE
运动过程中
kv=maks=mv0
所以当速度变为2v0路程一定变成R,所以选项A 正确
当加上匀强磁场时,洛伦兹力永不做功,所以不会改变路程,选项C 正确
当在筒内再加水平电场,并不会改变竖直方向的速度的变化,所以不会改变竖直方向的距离,选项D
正确。