ARTICLE · 1027394
AI 30 秒给出 10 个方案,治不好一颗拧歪的螺丝
(本文使用真实案例结合一些改编而成)
一次里程计排障实录:AI 用 30 秒给出 10 个方案,我们用 3 天验证了它们全部无效。最后解决问题的,是一个蹲下来的动作。
先说结局。
这场排障的最后一步,不是改代码,不是调参数——是拧螺丝。
三天,AI 给的 10 个方案,一个都没用上。真正的答案,一直蹲在轮子旁边。
大家好,我是航哥。事情是这样的。
01 第一天:AI 只用了 30 秒,显得我很多余
项目里一台小车,定位方案是经典组合:IMU + 里程计航位推算。仿真一切正常,实车一进弯道,位置估计立刻漂移——转得越急,漂得越狠,误差曲线像被谁踹了一脚,直挺挺往外漂。
放以前,这是"调参三天"的老剧本。放现在,剧本升级了:我把现象描述发给 AI,30 秒,10 个方案整整齐齐——
调 Q/R 值、改噪声模型、EKF 换 UKF、加自适应权重、做里程计在线标定等,每一条都逻辑严密,头头是道,连参考文献都替我排好了版。
我们挨个试了三天。
误差纹丝不动。
第三天晚上,团队里弥漫着一种熟悉的自我怀疑:我们该不会学的是假导航吧?
现在回头看,那不是 AI 不行。恰恰相反——它给的每个方案,都在治"算法的病"。而我们的车,病不在算法。
02 第三天,有人蹲了下来
转折发生在第三天下午。
一个同事放下键盘,绕着小车转了两圈,然后蹲了下来,盯着轮子看了半分钟,问了一句话:
"咱们的轮子,装对称了吗?"
全场安静。
问题就此浮出水面:里程计轮子的安装位置不对称。
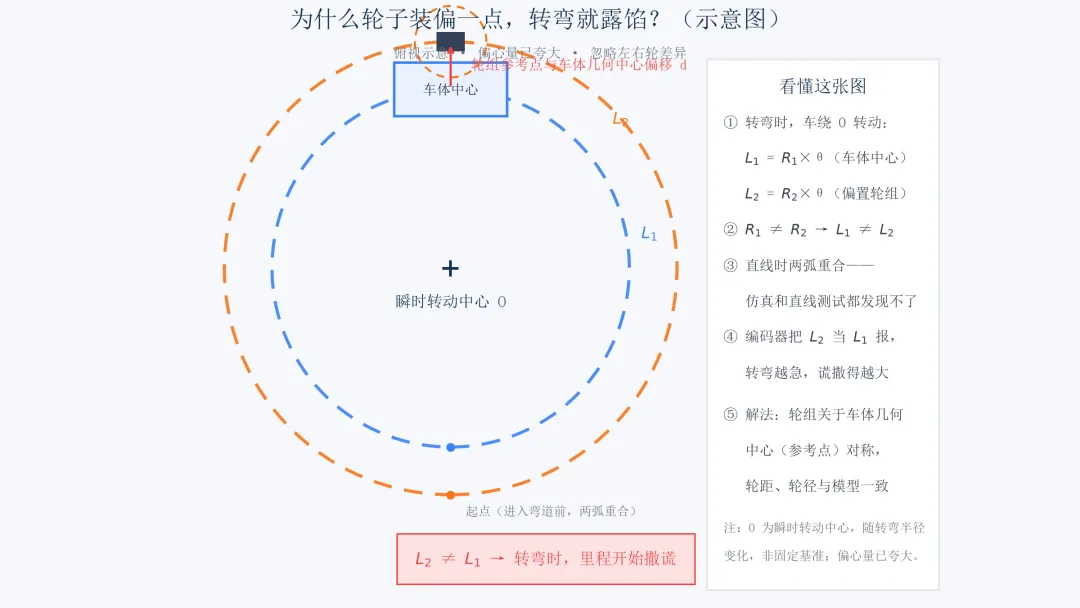
图1为什么轮子装偏一点,转弯就露馅(示意图)
看上面这张图就明白了:转弯时,轮子走的弧线和车体中心走的弧线,根本不是同一条——半径不同,弧长就不同。编码器把"轮子走的路"当成"车走的路"来换算,里程从此开始撒谎;转得越急,两个圈差得越多,谎就撒得越大。
而直线时,两条轨迹重合——所以直线怎么跑都没事,仿真也发现不了。
解法朴实无华:改机械结构,让轮组关于车体几何中心(运动学参考点)对称,轮距、轮径与运动学模型一致。拧螺丝,重装,标定,再跑——
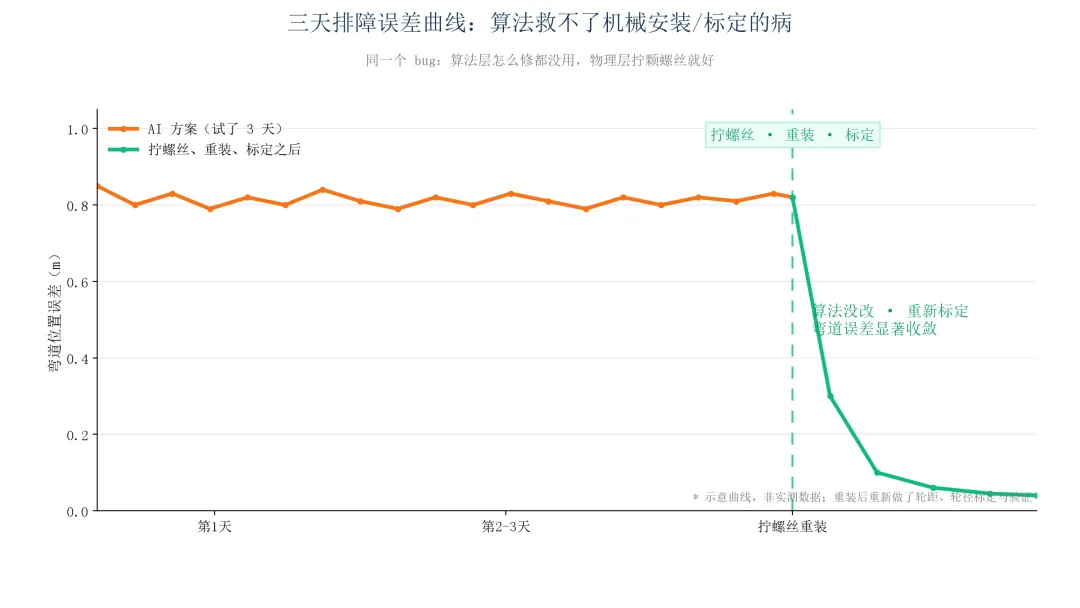
图2三天排障误差曲线(示意)
弯道误差肉眼可见地收敛。算法结构/代码没有改——重装之后,重新标定了轮距、轮径等运动学参数,再验证。
算法治不好的病,螺丝刀一拧就好了。
03 真正让我后背发凉的,不是 bug 本身
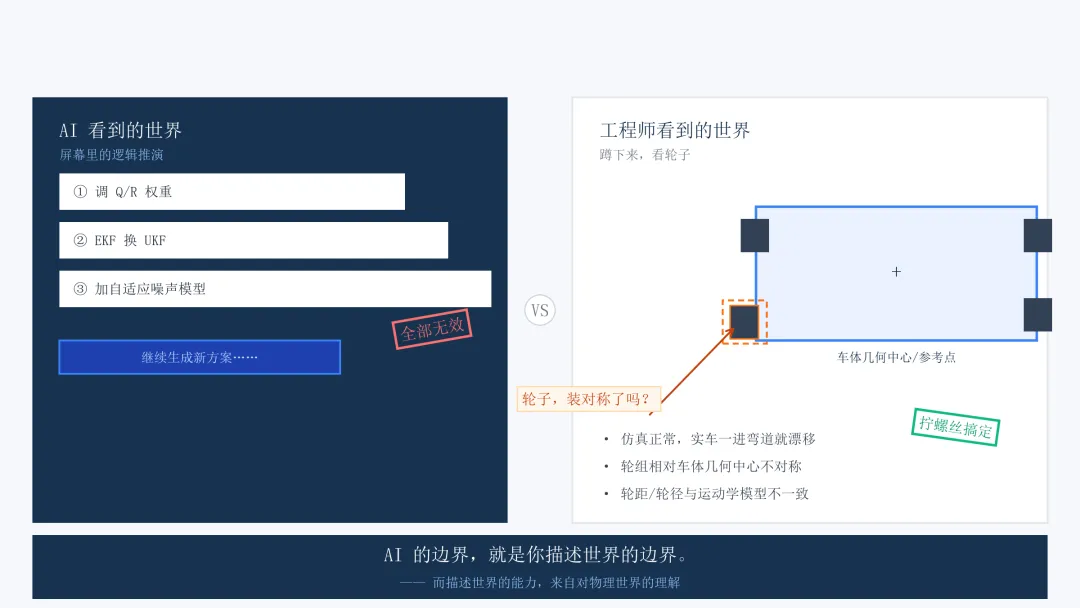
图3同一台车,两个世界
事后复盘,我想明白一件更值得警惕的事:
我发给 AI 的那段问题描述里,根本不包含"轮子装歪了"这个选项。
它再聪明,也只能在我划定的世界里找答案。它看不见我的车,摸不到我的螺丝,更不会无缘无故去怀疑一个所有人都默认正确的前提——"安装是正确的"。
AI 的边界,就是你描述世界的边界。而描述世界的能力,来自对物理世界的理解。
说白了,AI 不是不会解题,是我们把题给错了。真正值钱的能力,是第一时间意识到"题给错了"——对默认前提发起怀疑。这件事,AI 目前替你做不了。
04 里程计"撒谎"的 5 种方式:AI 全知道,你未必想得起来
后来我把同行踩过的同类坑翻了一圈,里程计"撒谎"的方式多得很:
• 轮径误差:标称 10cm 实际 9.95cm,0.5% 的偏差被积分放大,100 米能差出半米;
• 轮距误差:卷尺量的中心距和真实运动学中心距对不上,弯道漂移的头号惯犯;
• 打滑:地面一滑,编码器和真实位移瞬间脱钩,滤波器最难防;
• 机械间隙:每次换向都"吃"掉一段脉冲;
• 安装不对称:就是我们这次栽的坑。
注意:这些知识网上全都有,AI 也全都知道。但"知道"和"用上"之间隔着一层——你得先想到去查。
这层直觉,恰恰是 AI 目前给不了的。
以前,工程师的竞争力是"我知道怎么调这个滤波器"——这种知识,AI 现在 30 秒就能给你。以后,竞争力会转移到 AI 够不着的地方:
仿真里,轮组理想对称、参数理想,实车有安装偏差;模型里,轮胎是刚性的,实车会被压扁;代码里,传感器时间戳对齐,电路里差着几毫秒。AI 的每一个输出,都建立在你喂给它的假设之上。验证假设的能力——蹲下来看轮子的能力——正在成为工程师最后的护城河。
AI 能给出理想条件下的最优解,但你的车,永远不在理想条件下。
会用工具在贬值;知道工具为什么失灵,在升值。
05 我立了一条新规矩
这次之后,我在团队立了规矩:凡是涉及位置测量的传感器,安装方案必须过评审。
因为它背后是一条被严重低估的常识:传感器的安装位置,本身就是测量模型的一部分。
• 里程计,要考虑轮组相对车体几何中心(运动学参考点)的对称性,必要时补偿参考点杆臂;
• GPS 天线,要考虑多路径效应和相位中心偏差;
• IMU,要考虑杆臂——杆臂不补偿,角速度一激励,加速度计全是假信号。
这些东西不在代码里,写代码的人容易忘;不懂测量原理,做结构的人不知道。坑,永远长在两个专业的交界处——而 AI 目前最难覆盖的,恰恰是这种需要跨域直觉的交界地带。
06 写在最后
三句话,建议截图:
第一,数据不对,先查物理层。 机械 → 电气 → 算法,按这个顺序排查。越靠近物理层,排查成本通常越低,也常是根因。
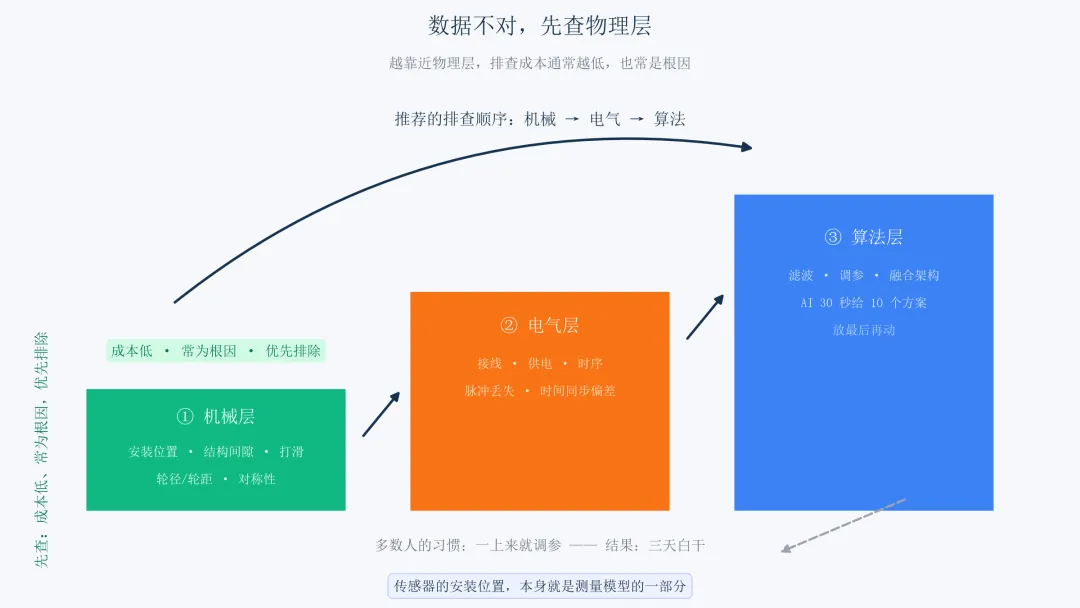
图4数据不对,先查物理层
第二,别把 AI 的流畅当正确。 它十个方案说得头头是道,可能十个都在错误的假设里精雕细琢。识别"假设错了",比掌握一百个方案更值钱。
第三,多蹲下来看你的设备。 AI 时代稀缺的不是知道更多算法的人,而是对物理世界保持敬畏、并且愿意蹲下去的人。
你有没有被 AI"认真忽悠"过的经历?方案全对、逻辑全顺,但问题根本不在那儿。评论区聊聊,我想看看有多少人和我一样,被 AI 认真地忽悠了三天。
觉得有共鸣,点个在看,转给那个把 AI 方案挨个试了一遍的兄弟——提醒他抬起头,答案可能正蹲在轮子旁边。
我是航哥,技术总工,导航/控制/算法方向。关注「航哥小站」,分享 AI 时代嵌入式与组合导航的一线实战。