ARTICLE · 985370
扫地机器人全套代码开源了!快来下载!
扫地机器人全套代码开源了!快来下载!👇关注公众号👇发送“OOMWOO”下载项目源码 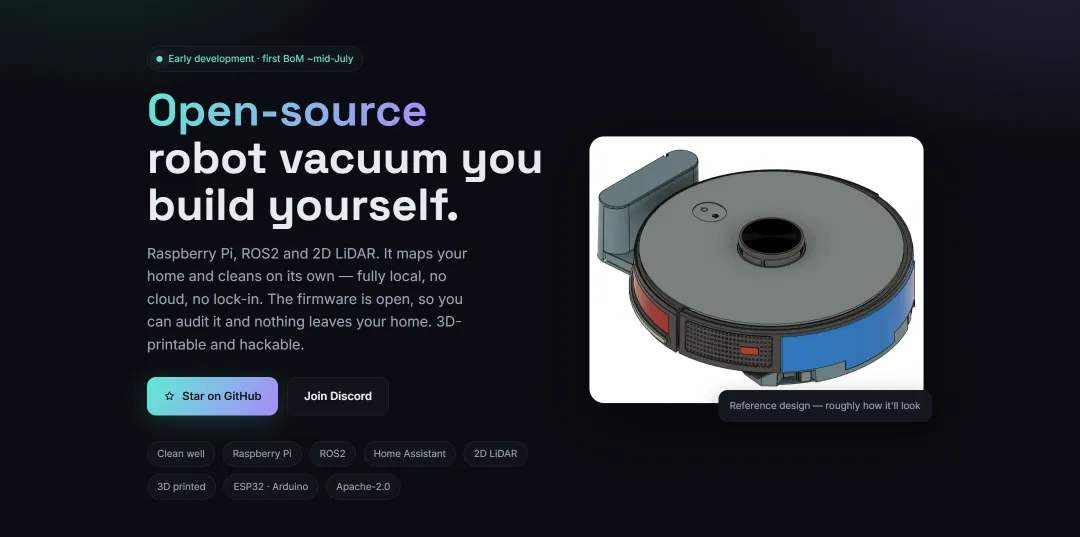
【开源项目分享群,扫码进群免费领源码】 
最近看到 GitHub 上开源了一个很有意思的项目,叫 OOMWOO。
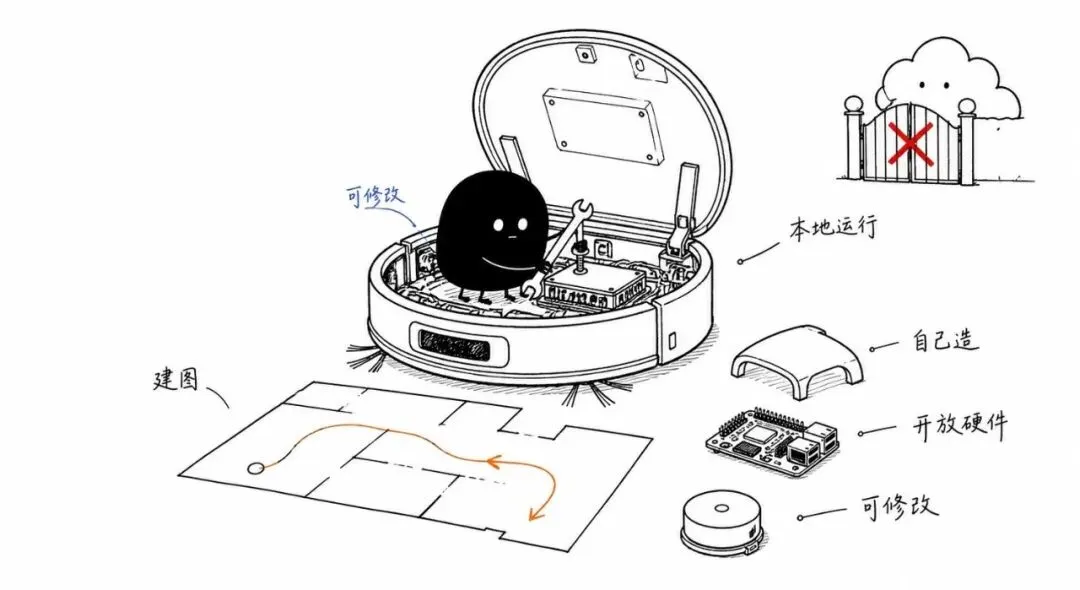
它是一个让你“自己动手创造”开源家用扫地机器人的项目。
它的软硬件都开源,常规功能在本地运行,不依赖云端和厂商。
比如你还没有做出实体机器,也可以先在 Gazebo 里模拟使用 OOMWOO 。
启动仿真后,机器人会在虚拟房间里发布激光雷达、里程计等数据;再开启导航和 SLAM,用键盘遥控它移动、建图。
已关注
关注
重播 分享 赞
这个项目我感觉还挺好的。
它把扫地机器人从“只能购买的家电”,变成了一个可以研究和继续开发的开源平台。
如果你对机器人、Home Assistant 或 ROS 2 感兴趣,值得关注下。
怎么使用?
项目地址:https://github.com/makerspet/oomwoo
仿真模型:https://github.com/makerspet/oomwoo-one
按照安装仓库配置好 ROS 2 环境后,可以运行:
ros2 launch oomwoo_gazebo world.launch.py ros2 launch oomwoo_bringup navigation.launch.py use_sim_time:=true slam:=True ros2 run kaiaai_teleop teleop_keyboard安装说明与教程:https://github.com/makerspet/oomwoo-install