ARTICLE · 993677
OpenAi的机器人布局
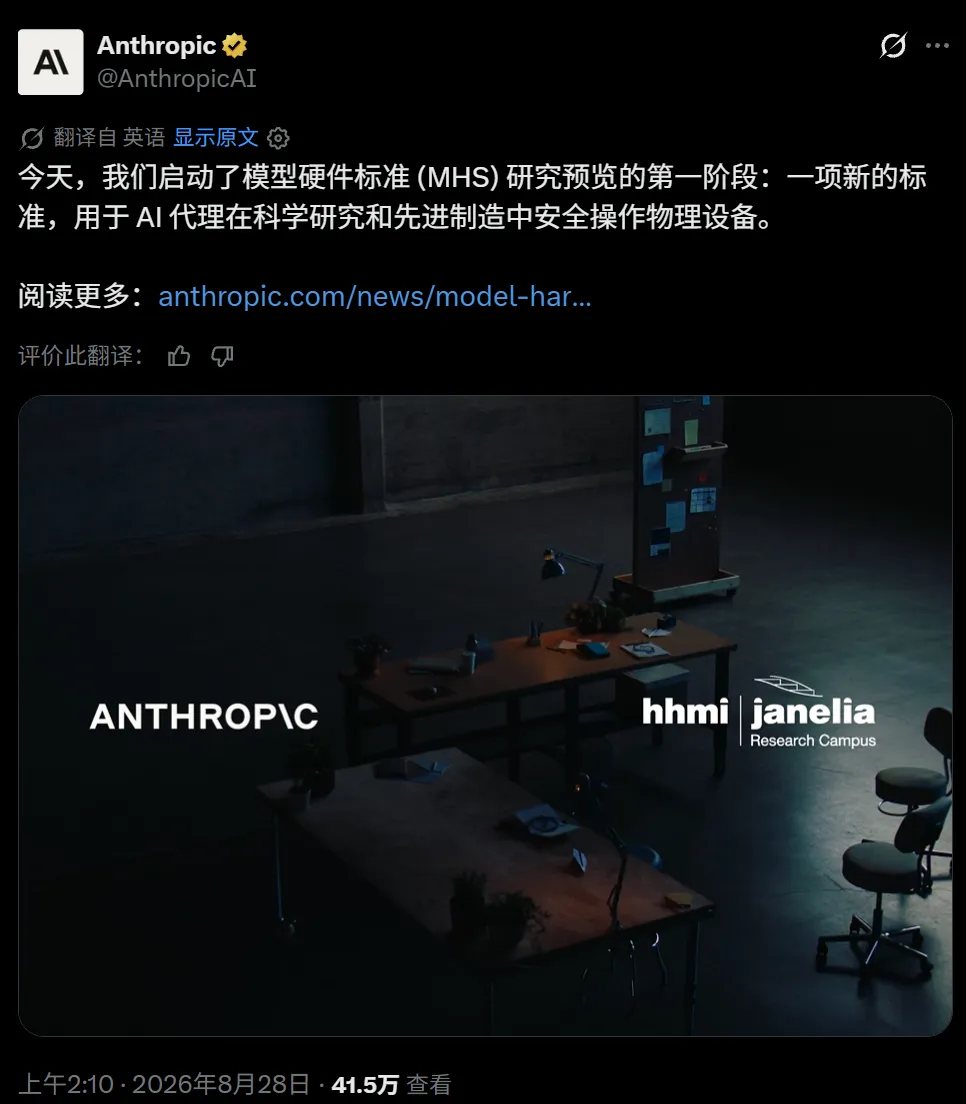
前几天刚发酵了Anthropic发布物理MCP
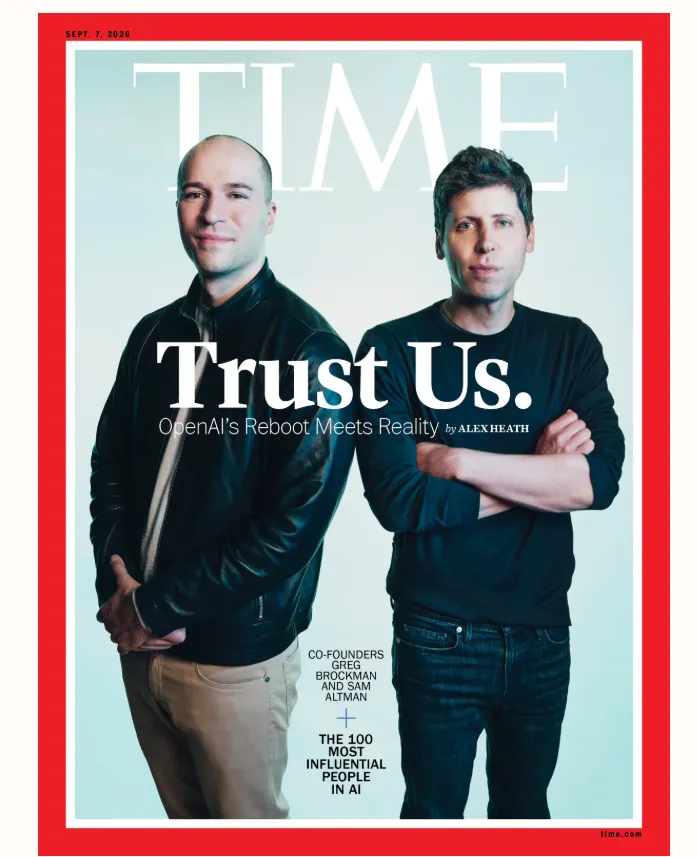
Sam Altman 就在《时代》杂志采访中明确表示:
OpenAI will “definitely” make humanoid robots.
他同时表示,长期来看“每个人都应该拥有一台个人机器人”。
报道中的完整上下文是:
OpenAI正在开发一小组消费硬件,包括:
放在桌上的设备;
可以放入口袋的设备;
可穿戴设备。
第一款设备预计2027年初推出,是一个能感知周围环境、通过ChatGPT语音模式主动与用户交流的小型圆盘状设备。
在更长期的路线图中,Altman认为每个人最终都应该拥有个人机器人,并明确表示OpenAI“肯定”会制造人形机器人。
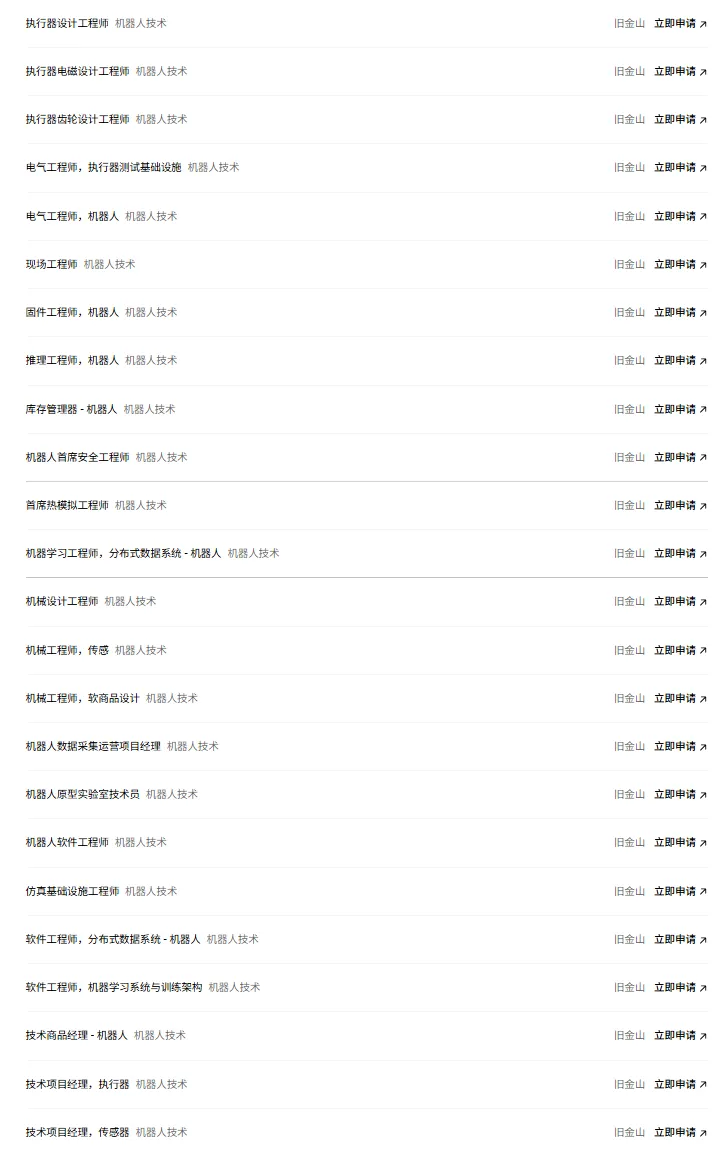
OpenAI正在自研机器人关节
OpenAI的执行器职位明确写明,公司正在开发:
定制机器人电机; 传动与齿轮系统; 编码器和位置感知; 结构件和封装; 热管理系统; 控制固件; 可靠性与寿命测试。
招聘要求还包括:
扭矩密度; 可回驱性; 惯量; 带宽; 效率; 耐久性; 可制造性; 从原型进入EVT/DVT/PVT和量产。
执行器设计职位明确要求从早期架构一直负责至原型验证、整机集成和生产准备;齿轮设计职位则要求自研齿轮级和完整减速箱,并与外部供应商、内部制造团队合作。
这意味着:
OpenAI不准备简单采购一台第三方机器人,再装上自己的模型,而是在掌握机器人关节这一核心硬件。
1. 明确是通用机器人,而非单一工业设备
OpenAI把目标定义为:
在动态真实环境中实现“AGI级智能”的通用机器人。
官网同时强调正在探索“广泛的机器人形态”,说明团队不会一开始就把所有数据采集和研究锁死在完整双足人形上。
2. 最终目标偏向个人和家庭
Altman说的是“personal robot”,而不是只谈工厂机器人。结合“每个人都应有个人机器人”的表述,长期商业目标更接近:家庭服务;日常整理和取放;陪伴及交互;个人助理;跨家庭环境泛化。
但第一代可用产品仍可能先进入受控场景,因为家庭环境对安全、可靠性和泛化能力的要求更高。
3. 可能采用柔性外覆和顺应性结构
OpenAI专门招聘“Soft Goods Design”机械工程师,涉及:
弹性体;泡棉;TPU;针织和机织材料;柔性承载或传动元件;缝制、层压、粘接和包覆成型。
这与面向人类共处的机器人外覆层、柔性关节保护、线缆管理和碰撞安全高度相关。
但它不能单独证明机器人一定拥有仿生皮肤或高度拟人化外观。
4. 感知配置非常完整
OpenAI目前规划的机器人传感器包括:
Camera;LiDAR;IMU;RADAR;Proximity Sensor;麦克风及扬声器。
这些传感器需要与整机PCBA、线束、外壳、连接器和软件接口共同开发。
这更像自主移动、环境理解和近人协作机器人,而不是固定式机械臂。
数据采集
OpenAI已经建设了一个规模不小的真机数据采集环境。
官方招聘资料明确提到:
多个机器人数据采集工位;
多个部署地点;
规模化运营人员;
机器人、传感器、计算和操作员界面;
对利用率、周期时间、吞吐量、停机时间、操作员效率和数据质量进行管理;
数据直接用于机器人模型训练与评测。