ARTICLE · 1002085
K-12 AI课程的自我调节学习重塑:基于LLM智能体的学习辅助框架
K-12 AI课程的自我调节学习重塑:基于LLM
智能体的学习辅助框架
内容来源:《智能科学与技术学报》 2026
引用格式:高欣,黄峻,王丽,等.K-12 AI课程的自我调节学习重塑:基于LLM智能体的学习辅助框架[J].智能科学与技术学报,2026,8(2):264-277.
摘要
当前 K-12 人工智能(AI)课程正逐步向常态化项目式教学深化,但在教学实践中,普遍存在学生主体目标设定模糊、复杂工程探究过程难以感知,以及高阶反思缺失等瓶颈。同时,大型语言模型(LLM)在基础教育中的常态应用多倾向于结果导向的知识直接输出,在一定程度上消解了学生的自主试错与思维建构空间,制约了其自我调节学习(SRL)能力的发展。作为推动复杂工程问题解决的核心元认知要素,自我调节学习能力的良性发展直接决定了学生在不确定技术情境下的策略迁移与高阶思维成效。为此,依托平行教学实验室基础设施,提出一种基于LLM智能体的平行自我调节学习支持框架。该框架将复杂项目解构为良构的任务节点,并在规划、执行与反思的SRL循环体系中部署多角色智能体。在运行机制上,利用人工系统沉淀工程化探究全过程的过程性日志;通过计算实验推演学生的认知偏差与策略偏移;最终基于平行执行机制将诊断结果转化为启发式支架与教师的调控实据,实现外部技术支持向内在元认知监控的平滑转化。最后,结合天津市第二中学智慧出行实验室及校本AI+课程体系开展设计型案例分析,论证了该框架在多类工程实践项目中的落地路径,为过程数据驱动的基础教育智能教学实证研究提供了新视角与系统化范式。
关键词:K-12教育;人工智能课程;自我调节学习;大语言模型;数字人;平行智能;平行教学实验室
0 引言
现代教育思想的核心脉络表明,知识的获得绝非对既成结论的机械接收,而是学习者在情境中主动参与、持续构建并深度反思的内化过程。约翰·杜威(John Dewey)的经验教育论深刻阐明经验与认知的辩证关系,他指出唯有经历行动与反思的认知闭环,外在经验方能转化为真正的教育价值[1]。西摩尔·帕珀特(Seymour Papert)的建构主义观(Learning by making)认为,现代教育理论始终强调学习并不是对既有知识结论的被动接收,而是在真实经验、主动建构、行动探究与反思重构中持续发生的过程[2]。认知心理学家赫伯特·西蒙(Herbert Simon)切中学习的内因本质,指出学习仅发生于学习者个人的所做与所思之中,任何外部技术与教学手段,其本质均是通过干预学生的行为与反思过程来间接发挥效用[3]。这些经典论点对当前人工智能基础教育的实践反思具有重要启示。面向智能时代的教学,应打破让学生依循固化步骤去复现既定的实验结果的局限性,也应当认识到盲目追求作品的形式完成度或工具的熟练使用的弊端。新时代教学重心应转向引导学生经历从数据采集、算法编程到模型训练与系统验证的完整科研生命周期,使学生在创造性问题解决的实践中,深度内化对智能系统底层原理、技术边界及应用情境的结构化理解。
当前,涵盖幼儿园至高中全学段的基础教育体系(kindergarten through twelfth grade,K-12)中,人工智能课程正由兴趣体验走向项目化与常态化教学[4-6]。与传统知识讲授型课程相比,人工智能(artificial intelligence,AI)项目式课程通常具有任务开放度高、多技术栈交织以及结果不确定等特点,高度依赖学生在探究过程中的自我调节。自我调节学习(self-regulated learning,SRL)是学习者为了实现目标,对自己的学习过程进行计划、监控和反思的动态循环,培养学生 SRL 能力是帮助学生理清思路、提高AI项目学习效果、推动解决复杂工程问题的关键。本质上是学习者在目标驱动下,对自身认知、动机与行为实施主动监控、评估与修正的动态闭环机制,其能力发展直接决定了学生在不确定技术情境下的策略迁移与高阶思维成效。然而在真实AI课堂实践中,复杂的AI工程对中小学生来说通常过于复杂,学生的问题分析、策略选择和调试过程多隐藏于个体思维活动、操作行为及计算机运行日志中,此类问题具有极高的隐蔽性,多数学生由于自主规划能力尚在发展阶段,在遇到难题或报错时往往盲目猜测,无法找到根本原因;项目完成后也只关心项目是否完成,老师要求的功能是否完成,很少去主动思考背后的算法理。同时老师在课堂巡视时只能看到学生表面的操作行为,无法及时发现学生思维上的偏差,导致目前AI项目式学习很容易流于表面,变成机械的步骤复现。因此,K-12 AI课程中如何通过有效的工具来辅助学生进行目标设定、过程监控与反思改进,从而培养 SRL 能力,是当前亟待解决的关键问题。近期综述指出[7-8],设计具有人机协作功能、符合学生年龄特征的过程性辅助工具,已成为重要趋势。
为解决上述难题,Zimmerman[9]提出的SRL循环模型将整个学习过程划分为3个连续的阶段:规划、执行和反思。具体而言,学习者首先在规划阶段设定目标并选择应对策略,随后在执行阶段监控自己的行为过程,并根据实际反馈调整状态,最后在反思阶段评价学习结果并分析原因,为后续任务积累经验。Pintrich[10]和Winne等[11]进一步从动机、认知和情境交互等角度拓展了 SRL 理论,强调学习者并非被动接受知识,而是在目标、策略、反馈和环境之间持续进行调节的主体。现有的教学实践和实证研究也表明,自我调节学习能力会直接影响学生的学习成效、学习坚持性以及元认知意识的发展,对学生的长期学业成长具有深远意义[12-13]。
近年来,大型语言模型(large language model,LLM)及其智能体技术的发展,也为学生学习过程中的动态支持提供了新契机[14-17]。Vygotsky[18]和Wood 等[19]提出的最近发展区(zone of proximal development,ZPD)理论与脚手架理论指出,有效的教学支持不在于直接替学生完成任务,而在于提供适当的认知支架,引导学生逐步走向独立自主。近两年的AI教育前沿研究进一步深化了这一理论,强调应利用大模型的对话与推理能力,构建自适应数字脚手架,通过动态调整提示强度,引导学生在技术边界内进行适度的自主试错;如果缺乏这种理论约束,在 K-12 基础教育场景中直接、粗放地调用LLM,往往会使其异化为透支学生思考空间的答题器或代码生成器[20-22]。目前,面向教育场景的LLM智能体研究已经开始从单一问答助手转向具备记忆、工具调用、规划与多代理协作等能力的复杂教学系统[23-29]。SRLAgent[17]将 Zimmerman[9]的三阶段 SRL 框架嵌入 LLM 辅助学习环境,Wang等[24]提出的智能导学系统(Gen‐Mentor)进一步加强了学习目标、学习者画像与动态路径调度之间的协作。这些研究表明,LLM在教育中的价值正在从结果生成转向过程性支持。但在 K-12 AI 项目课程中,学生的行为主要是编程、调试参数或测试硬件。如何把这些具体的软硬件工程操作日志转化为可以被机器理解、可以被量化、可解释的自我调节学习证据,目前的研究中还缺乏系统化的框架设计。
平行智能为解决上述问题提供了系统化支撑。平行智能以人工系统(artificial systems,A)、计算实验(computational experiments,C)和平行执行(parallel execution,P)构成的 ACP 方法为核心,通过构建与实际系统相互映射的人工系统,在其中开展计算实验,并通过平行执行机制实现虚实系统之间的联动与迭代优化[30-31]。基于ACP方法,本文在平行教学实验室的基础上[32],提出一种基于LLM智能体的平行自我调节学习辅助框架,该框架将平行教学系统从硬件环境扩展到学生的认知层面。本文通过将 K-12 AI 课程重构为“单元-项目-子任务”的层级结构,使其能够映射到SRL理论的“规划、执行、反思”阶段。系统在后台构建了目标规划、过程监控与反思引导等多角色数字人,这些数字人依托计算实验与平行执行机制,将学生在日常操作中产生的各种探究轨迹,自动转化为对教师有用的教学诊断线索,以及对学生有益的即时提示。本文的主要贡献如下。
(1)提出面向学习过程的平行自我调节学习辅助框架。针对K-12 AI课堂中的学生大多只会机械跑通代码、缺乏自主规划与反思归因的问题,本文将LLM的作用严格限定在目标澄清、过程提示和反思追问的3个核心环节。这种边界限定能够有效避免外部技术替代学生思考的情况,为大模型在基础教育中的规范化使用提供了实践参考。
(2)构建了覆盖规划-执行-反思的任务建模与代理协同机制。本文将复杂的AI项目重构为单元项目-子任务的层级化结构,在此基础上设计了多角色代理的协同触发规则,实现了对学生自主探究全周期的渐隐式引导。
(3)实现自我调节学习支持与平行智能ACP方法的深度融合。本文利用人工系统记录学生在编程、调试参数和物理测试中的工程化过程数据,通过计算实验推演学生的认知状态并匹配最合适的干预策略,依托平行执行机制实现虚实联动反馈与教师的主动调控。
1 K-12 AI课程中自我调节学习面临的需求与挑战
1.1 K-12 AI项目式学习中的认知过载
当前K-12 AI课程正逐渐向跨模态感知、具身智能控制等复杂的项目式探究形态演进,课程任务通常要求学生在相对开放的情境中,跨越多模态数据处理、算法训练与硬件部署等多个层级[33-35]开展探究。计算思维与认知心理学研究指出,这类高耦合的任务涉及问题分解、抽象建模、系统调试和迭代优化等深度认知活动[36-39],对于基础教育阶段学生而言,这些活动具有较高的认知负荷,极易引发工作记忆超载问题。由于数据质量、代码逻辑与物理环境噪声之间存在错综复杂的非线性因果关系,新手学习者在面对系统报错或实体设备动作异常时,往往难以剥离干扰变量[40-41]。认知负荷理论指出,当学习任务包含过多相互依赖的信息元素时,学习者的理解、迁移和问题解决效能将显著下降,学生极易陷入盲目修改代码或随意替换数据的表层试错陷阱[42-43]。这表明 AI 项目式课程的核心诉求绝非单纯的工具操作教学,而是需要支撑学生内化并形成持续的目标设定、策略适配与元认知监控能力。然而现有研究多聚焦于教学资源的开发或低门槛的编程工具适配,针对学生在复杂工程实践中如何克服认知过载,建立稳定的 SRL 闭环,仍缺乏有效的理论指导与技术支持。
1.2 学习过程数据难以采集与师生评估滞后
在真实课堂中,学生的计算思维、调试逻辑以及面临挫折时的情绪状态往往隐藏在动态的数字交互流中,具有很强的隐蔽性。教育数据挖掘与学习分析领域的研究证实,数字化学习环境中的高频过程日志,如代码提交记录、模型训练驻留时间以及报错频次等,是揭示学生隐性认知黑盒的关键线索[44-46]。然而现有的常态化教学缺乏能够对这类多源异构数据进行语义化采集与过程性诊断的中枢系统。在课堂中,学生由于先验知识差异会演化出截然不同的探索路径,教师仅凭有限的课堂巡视或最终的作业批改,难以逆向还原学生的错误归因机制,这种过程数据的细粒度不可见,使群体教学极易陷入同质化与滞后性,教师难以在学生最需要重塑认知策略的最近发展区内提供精准的分层干预[16-17]。这不仅导致项目式学习极易流于机械复现步骤的表象,更易使学生失去将适度失败转化为高阶思维进阶的机会[47]。
1.3 生成式AI在教育中的认知卸载风险
LLM的涌现为个性化教学提供了新的思路与契机,但在其基础教育场景中的粗放应用,也引发了严重的认知卸载风险[12-15]。根据认知投入框架[48],真正引发深度理解的学习应当发生在建构性与互动性的认知活动中[48]。然而目前的泛化调用多偏向于结果导向的知识直接输出,当学生习惯性地向LLM索取完整的代码或最终算法方案时,外部智能实际上替代并剥夺了学生最为宝贵的问题界定、逻辑思维能力的培养与策略试错空间。因此LLM在K-12 AI课程中的价值必须从任务结果代偿重塑为伴随调节的脚手架,已有的智能导学和多代理协作虽然尝试将SRL框架嵌入学习环境[9-13],但尚未解决如何将软硬件工程操作行为转化为可控制、可解释的教学调节证据这一技术瓶颈。破局的关键在于构建一种统摄于物理、数字与认知空间的智能化支持系统。通过引入基于 ACP 方法的平行教学实验室[32],能够将宏大的工程任务降维为条理化的层级任务节点,并将大模型的能力严格规训在过程性提示和反思追问环节,从而为虚实联动的闭环调控与学生自我调节能力的发展提供系统化支撑[30]。
2 基于 LLM 智能体的自我调节学习
辅助范式
针对前述提到的课堂中学习过程隐蔽、学生自我调节能力薄弱以及生成式AI造成的认知卸载等问题,本文在平行教学实验室的基础上,提出一种基于 LLM 智能体的平行自我调节学习辅助范式。在真实课堂中,学生向LLM提问的本质并非缺少一段现成代码,而是遭遇了状态空间的搜索瓶颈,不知道下一步的排错特征在何处。已有智能教学系统研究表明,技术支持学习的关键在于根据学习者当前状态提供适当反馈、提示和策略支持,而非直接提供答案[49-50]。近年来,具备推理、行动与协作能力的多代理系统为过程性教学支持提供了技术基础[51-53],提示工程也为通过任务约束、角色设定和交互模板规训模型输出提供了方法基础[54-55]。基于此,本文范式将LLM从端到端的结果生成器重构为嵌入课程任务状态机的过程调节中枢,该设计旨在实现以下3个目标:首先在学生端,通过全周期伴随式提示,引导学生从被动执行转向主动调节;其次在教师端,通过多源操作数据的语义化组织,将结果评估转向过程性诊断;最后在系统端,通过任务约束与交互规训,将通用对话转向可控的教育代理。
基于LLM智能体的平行自我调节学习辅助范式如图1所示,该范式以学生的SRL循环为中心,将规划、执行与反思3个阶段分别对应目标规划代理、过程监控与即时辅导代理、反思引导代理。该范式深度融合基于 ACP 方法的平行教学实验室框架:人工系统负责建模可计算的虚拟学习空间并记录工程化学习过程数据,其中描述智能体现在对课程任务、学习场景、行为过程与实验状态的数字化表达与结构化刻画,使原本隐性的学习行为能够被系统感知、记录与分析。计算实验负责推演学习路径、诊断任务状态和比较干预策略,基于已有的学习状态与行为轨迹,通过预测智能对学生可能存在的困难、错误演化趋势及不同干预方案的潜在效果进行推演。此外,提示策略、干预空间与课程知识库共同构成引导智能的实现基础,核心是将诊断结果转化为适配学生当前状态的提示与支架,在关键节点提供最小充分的过程性支持,引导学生完成规划、执行与反思。平行执行负责跨越虚实边界,实现数字空间与真实课堂的联动。
基于以上,系统进一步构建由“三类人”共同参与的协同控制闭环,即生物人(教师与学生),数字人(由LLM驱动的多角色代理),机器人(智能车、交通沙盘、摄像头/传感器等试验设备)共同构成的平行生态。在真实系统中,师生围绕工程化学习过程在操作智能车等机器人时产生行为数据;在人工系统中,数字人在后台对这些数据进行计算实验,经由平行执行机制跨越虚实边界,将上下文感知、适时介入且算法可控的脚手架支持反馈给师生。通过这种边界规训,数字人仅在关键节点推送短提示,如追问目标、定向检查数据等,将完整代码与最终报告排除在输出范围之外,从而转化为驱动学生SRL演进的伴生教育代理。
2.1 基于DAG的层级化任务状态建模
为让数字人能够精准感知并介入真实的教学情境,首先需要将非结构化的AI课程转化为机器可读的计算模型,本文采用有向无环图(directed acyclic graph,DAG)对K-12 AI课程解构为单元项目子任务的层级化状态空间。在该架构中,单元与项目构成图的宏观拓扑,而子任务如数据采集、模型训练、实体部署等则构成具体的执行节点。每一个子任务节点均被封装为一个包含多维特征的计算单元,具体包含4个向量元数据。
(1)目标向量:定义该节点预期达成的学生能力指标。
(2)输入特征:定义系统允许读取的环境状态,例如错误日志、模型损失曲线、传感器读数等。
(3)完成状态:定义节点通过的评估阈值,例如达到测试准确率指标。
(4)SRL标签:标记该节点在 SRL 循环中所处的属性,即规划、执行或反思。通过这种图结构建模,AI 项目从线性的文字教案转化为结构化的任务状态空间,这使得代理触发不再依赖于学生的随意发问,而是由系统底层的状态机根据学生在DAG节点上的驻留时间、报错频次等客观特征向量进行自动化、条件式的精准触发。
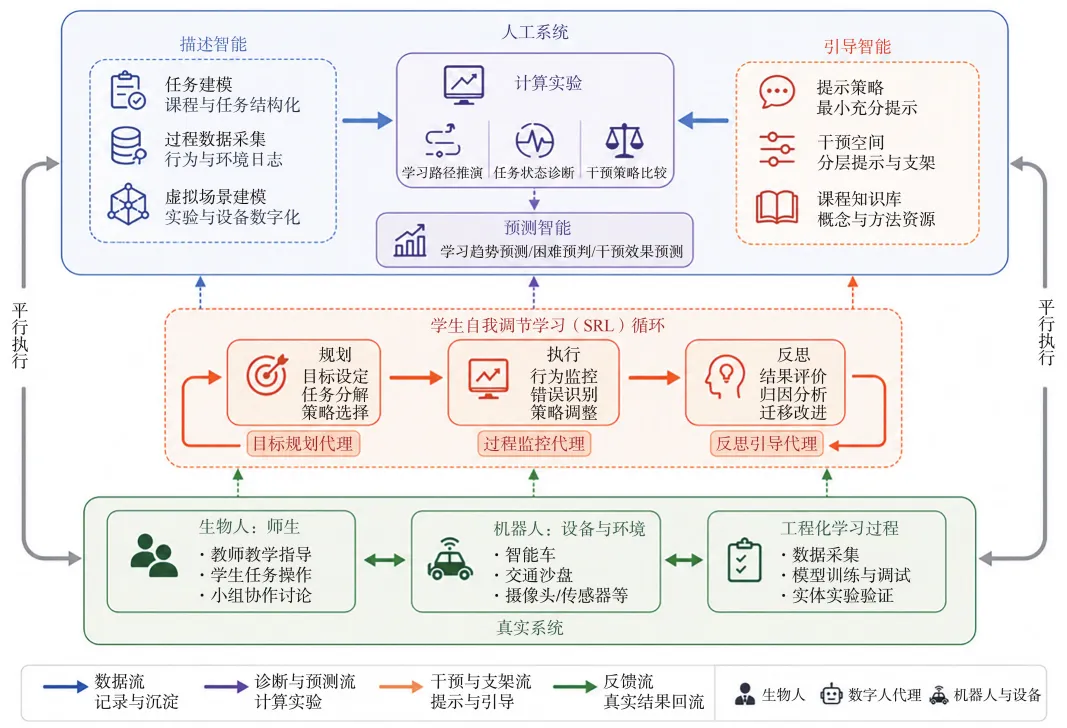
图1 基于LLM智能体的平行自我调节学习辅助范式
2.2 多角色代理协同机制
依托底层任务状态空间,本文基于多代理系统设计了共享学习状态库与接入路由器架构,使不同角色代理能够协同运行,各类代理底层采用ReAct[51]框架,在生成提示前遵循观察-推理-行动的内部步骤,确保反馈具有可解释性。
(1)目标规划代理:作为 SRL 的规划起点,在项目初始化节点,代理通过零样本或少样本提示技术,向学生抛出引导性问题链。代理的底层逻辑被设定为约束性生成:它读取人工系统中的子任务DAG结构,但不输出完整的计划拓扑,而是提示学生回答诸如“智能车识别黄灯需要哪些特征工程”等问题。系统对学生的回答进行自然语言处理解析,并将其作为“基线计划向量”存入数据库,为后续的执行监控提供比对依据。
(2)过程监控与即时辅导代理:此代理是系统的核心计算引擎。它实时监听学生在操作机器人时产生的多源异构数据流,当系统捕捉到学生的错误频次超过预设阈值时,该代理被自动唤醒,利用检索增强生成技术[56]从课程知识库中匹配对应的调试策略。代理遵循最小充分性原则生成极简提示。例如,面对模型准确率低下的问题,代理不会输出优化好的网络结构层代码,而是向终端推送特征提示“系统检测到 Loss 曲线存在震荡,请检查数据集标注文件中是否存在分类不均现象”。这种机制可引导学生自主排查数据质量或网络结构,从而驱动其自主完成元认知监控。
(3)反思引导代理:该代理通过调用系统日志,计算学生初始规划向量与实际执行轨迹之间的偏差,并据此动态生成结构化反思矩阵。例如,若系统记录到学生在实体部署阶段经历了高频次的代码重构,代理则会针对性地生成质询“仿真结果与物理小车实际运行的偏差主要来源于硬件时延还是光照噪声?下一轮迭代中你将如何优化感知模块?”以此完成SRL的闭环收敛。
(4)教师辅助代理:教师辅助代理面向教师端运行,主要承担班级进度概览、困难点聚类、代理介入记录汇总和分层指导建议生成等功能。它将学生的共性错误和反复求助整理为可审查证据,帮助教师判断何时需要开展全班集体讲解或个别接管调控,确保教学过程始终处于“人在回路中”的控制之下。
2.3 SRL阶段与ACP方法的映射关系
上述数字人的协同运行,在底层严格映射于平行智能的 ACP 方法闭环之中,本质上是一个以提升学生认知水平为目标的复杂自适应控制系统。在人工系统层面,系统完成课程任务树、实验环境与工程化学习过程的数字表达,将目标计划、数据集、代码运行、训练指标、设备测试和反思文本组织为可回放的学习状态容器。在计算实验层面,系统并非只统计日志,而是在人工系统中对不同干预策略进行推演,比较不同干预方案对学生下一步行为的可能影响,据此匹配最精简提示而非直接给出答案。在平行执行层面,代理产生的动态脚手架反馈通过学习平台或教师端看板下发至真实课堂。学生据此修正自身的调试行为并再次作用于真实物理设备,相关数据随后再次回流至人工系统,最终形成现实操作-数字推演-课堂反馈-再次验证的迭代闭环。
2.4 动态护栏与提示渐隐
为避免LLM异化为直接输出结果的工具,系统在模型交互层设计了严格的输出边界护栏与动态提示渐隐算法。在护栏机制设计上,系统对所有输入 LLM 的系统提示词注入 4 条硬性指令级约束。屏蔽式过滤:模型输出接口配置正则表达式过滤器,强制拦截任何超长的直接功能性代码块或完整报告文本生成;当判定用户意图为索取直接答案时,代理强制调用反问模板,要求学生先解释当前错误特征;依据最小充分性干预原则,在学生长时间无法解决问题时仅提供定位问题所需的局部线索;当学生成功排除故障时,系统拦截简单确认性信息,转而触发追问,要求学生用自己的语言解释解决该问题的根本原因,使外在试错转化为内在建构。在算法级提示渐隐机制上,系统引入了动态脚手架衰减模型[57-58]。系统持续评估学生在子任务中的表现,如独立排错成功率、任务完成耗时等,计算出自我调节能力指数,该指数由目标规划完整度、过程监控稳定性、错误诊断质量、求助质量、独立修正能力与反思归因质量构成。当该指数较低时,数字人提供高强度的结构化提示,随着学生能力的提升及指数的攀升,大模型的底层温度参数和提示词策略将被动态调优,反馈将由具体指导逐降维、退化为开放式提问,直至完全隐入后台。这种算法级的渐隐机制,确保了外外部部的智能辅助能够平滑地内化为学习者的原生计算思维,使教师对整个教学环境具备了绝对的干预权与把控力。需要说明的是,该指数主要用于控制提示强度和生成教师诊断线索,不宜直接等同于学生综合能力评价或学业成绩。
3 平行教学实验室中的自我调节学习支持系统架构
本节进一步从系统工程层面对该范式进行解构,阐明其在平行教学实验室基础设施中的运行架构。该系统构建了一个由任务结构、人工系统、多代理与教师调控共同组成的动态调节中枢,为师生-代理-物理设备的协同交互提供数字化边界。
3.1 总体架构与“三类人”映射
平行教学实验室中的自我调节学习支持系统架构如图2所示,面向K-12 AI课程的自我调节学习支持系统自下而上划分为课程任务层、人工系统层、数字人代理层和教师调控层,这4个层级通过人工系统、计算实验与平行执行的底层机制,实现了SRL辅导逻辑与三类人的深度映射。
课程任务层是系统运行的基础,该层依据课程标准、学校课程体系和具体教学项目,将AI学习内容组织为单元-项目-子任务的层级结构。我国《义务教育信息科技课程标准(2022年版)》强调学生应理解信息科技对学习、生活和社会发展的影响,并能够运用信息科技解决实际问题[59],《普通高中信息技术课程标准(2017年版2020年修订)》进一步强调计算思维、数字化学习与创新、信息社会责任等核心素养[60]。《新一代人工智能发展规划》亦明确提出在中小学推广编程与 AI 教育[61],教育数字化已成为核心改革方向[62]。本文系统的课程任务层不直接等同于课程目录,而是将学校AI+课程中的项目任务转化为可配置的子任务序列。每个子任务被严格标注学习目标、任务输入、完成证据和对应SRL阶段,为上层计算实验提供基准参照。
人工系统层是平行教学实验室中承载课程任务、实验环境和学习过程的数字空间。涵盖虚拟仿真环境、智能交通沙盘的数字模型、在线编程环境,也可以包括数据标注平台、模型训练平台、代码调试环境和学习过程记录。人工系统层并不要求与真实实验环境完全一一对应,而是根据教学需求对真实课堂、实验设备和项目任务进行抽象表达,使学生的学习过程能够被记录、回放、分析和反馈。已有教育数字化研究指出,数字化转型并非简单地将线下资源搬到线上,而是通过技术重构教学过程、评价方式和教育组织形态[63],人工系统层的关键价值在于将学生原本分散、隐性和难以观察的学习行为转化为可计算的过程数据[64]。
数字人代理层是系统的认知支持核心。该层由目标规划代理、过程监控与即时辅导代理、反思引导代理和教师辅助代理4类数字人组成。目标规划代理面向学习前的任务理解与目标设定,过程监控与即时辅导代理面向学习中的错误诊断与策略调整,反思引导代理面向学习后的归因分析与迁移提升,教师辅助代理则面向教师提供班级进度、困难聚类和干预建议。与开放式聊天机器人不同,数字人的运行受课程任务、学生状态、提示模板和输出规则约束,其目标是提供学习“脚手架”,而不是直接生成标准答案。
教师调控层负责保证系统始终服务于真实教学目标,将控制权交还给教师,增强教师在教学设计、过程诊断和个性化指导方面的能力[65]。教师可以在该层查看学生任务进度、错误类型、模型训练状态、反思质量和代理介入记录,也可以调整代理的提示强度、触发条件和可见范围。基于人在回路的系统设计原则,可以帮助教师更及时地理解学生状态,并把有限的教学注意力投向真正需要支持的环节。
3.2 数据流与学习过程闭环
平行教学实验室中的自我调节学习支持系统的数据流主要包括4类不同的数据形态:任务配置数据主要来自教师设置的项目目标、子任务路径、资源材料和评价标准;工程化学习过程数据来自学生的数据采集、代码运行、模型训练、设备测试、提问记录和小组协作记录;诊断反馈数据主要由计算实验模块生成,包括停留时间、模型指标异常、提示策略和教室接管记录;反思归档数据包括学生的项目总结、失败归因和下一轮改进计划。这4类数据共同构成教师诊断看板和代理提示的依据,代码提交、模型训练、传感器排错、设备测试等操作被视为AI项目课程中学习行为的外显证据,而不是将其等同于学习行为本身。系统在后台将技术操作日志、目标计划基线、交互文本特征以及反思矩阵数据进行统一的语义联合编码与多维特征对齐,利用该复合行为特征流作为推演证据,从而实现对学习者目标设定、策略调整、元认知监控和反思迁移等深层元认知行为模式的定量评估与精准诊断。由此,本文将相关数据统一称为“工程化学习过程数据”,以避免把单纯操作频次误读为深层学习成效[29]。
3.3 多代理协同机制
在课堂运行中,多代理协同并非表现为多个独立交互界面并存,而是由系统架构在底层根据任务状态机和学生行为特征进行控制权的动态分发。共享学习状态库负责统一维护全局状态空间,全量持久化存储学生在当前课程、项目及特定子任务节点下的多维数据,其中包括目标计划向量、任务拓扑节点、底层操作日志、错误诊断树、历史提示队列、教师批注标签以及反思归因文本。介入路由器充当控制流的核心分发中枢,它实时读取当前的子任务节点、学生认知状态向量、教师干预配置以及安全护栏规则,动态计算并选择当前最适宜的代理角色,同时自适应控制其提示强度。
触发规则负责精准控制介入时机,系统实现了3类触发条件:一是任务节点触发,即学生进入某个特定子任务后自动激活对应代理;二是行为状态触发,即学生出现长时间停留、连续错误、模型效果异常或反复请求答案等行为时触发代理;三是教师主动触发,即教师根据课堂观察或教学需要,手动要求代理为某个学生或小组提供提示。通过触发规则,代理介入被限制在教学需要明确的节点,避免频繁打扰或过度提示。
上下文共享机制保证了不同代理之间支持流的连贯性。目标规划代理生成的基线计划向量会被持久化写入共享学习状态库,这为过程监控代理判定学生后续排错行为是否发生策略偏移提供了核心参考;同时,过程监控代理在执行阶段捕获的错误栈模式、提示历史和调整轨迹,直接作为反思引导代理动态生成针对性质询矩阵的特征输入;最终生成的反思归因数据又会回流并更新下一轮目标规划代理的问题链生成参数。这种基于统一状态库的数据通信机制,确保了多代理并非孤立运行,而是围绕学生的连续探究轨迹形成了数据流的闭环。输出约束机制依托模型交互层的动态护栏技术。在代理调用大模型生成回复前,系统的护栏组件首先校验当前学生的自我调节能力指数、当前任务节点的属性以及教师预设的干预强度。一旦过滤机制判定用户意图为索取直接代码、成品报告或标准答案,护栏内核将强制实施物理拦截,并调用模板仅返回错误堆栈解释、局部排查思路或反思追问链。随着学生独立排错成功率的爬升,系统会自动降低提示的具体度,引导学生通过解释系统底层的推理过程来完成元认知重塑。
3.4 教师诊断与分层指导
在真实课堂中,教师仍然是学习目标设定、教学节奏把控、价值引导和安全责任的最终负责人。系统支持4个层面的教师诊断看板,用以实现细粒度全景诊断。班级宏观层面聚合呈现全班的整体任务推进速度、共性错误统计拓扑、模型训练效果分布以及反思矩阵完成率。项目工程层面用于量化监控不同子任务节点的执行通过率、跨节点的平均时间驻留以及特定技术难点的聚类特征。小组协同层面用于实时追踪团队内部的协作状态流、角色分工演变以及讨论交互文本记录。行为个体层面用于全量追溯每位学生的前置目标计划、底层错误轨迹特征、代理提示交互记录以及最终的反思文本。
在教学应用中,分层指导可以被分为3类标准策略。第一类是概念级支持,面向对模型、数据或算法原理理解不足的学生,教师可以组织补充讲解或提供案例比较。第二类是策略级支持,面向在调试和任务推进中缺少方法的学生,教师可以引导其建立错误记录、参数比较和实验对照意识。第三类是反思级支持,面向已经完成项目但理解仍停留在结果层面的学生,教师可以要求其进一步解释模型失败情境、虚实迁移差异和应用风险,减少重复性答疑,把课堂时间更多用于共性概念讲解、个别调试指导和项目反思追问。
3.5 安全、隐私与伦理约束
K-12场景中的学习过程数据具有较高敏感性,系统必须在数据采集、模型调用和反馈呈现中建立清晰的安全与伦理边界。首先,系统只应采集与学习任务直接相关的数据,其次,学生数据应进行最小化存储、分级访问和必要匿名化处理,教师只能查看与教学指导相关的信息,系统开发者不应直接接触可识别个人身份的学习数据。LLM调用应尽量采用校内部署、专用接口或经过安全审查的服务,避免学生过程数据被无控制地上传至外部平台。在人机交互层面,系统需要保证代理提示的可解释性和可追溯性。每一次关键提示都应记录触发原因、输入依据和输出内容,便于教师审查和调整。人机交互研究指出,面向AI系统的设计需要重视可控性、透明性、错误恢复和用户理解[66],以人为本的AI设计也强调,智能系统应增强人的能力而不是取代人的判断[67]。同时,全球AI伦理指南的比较研究表明,透明、公平、责任与隐私保护是教育智能系统必须回应的核心议题[68]。在 K-12 AI课程中,数字人必须始终处于教师可控范围内,并接受课程目标、年龄适配、内容安全和伦理规范的约束[69-72]。
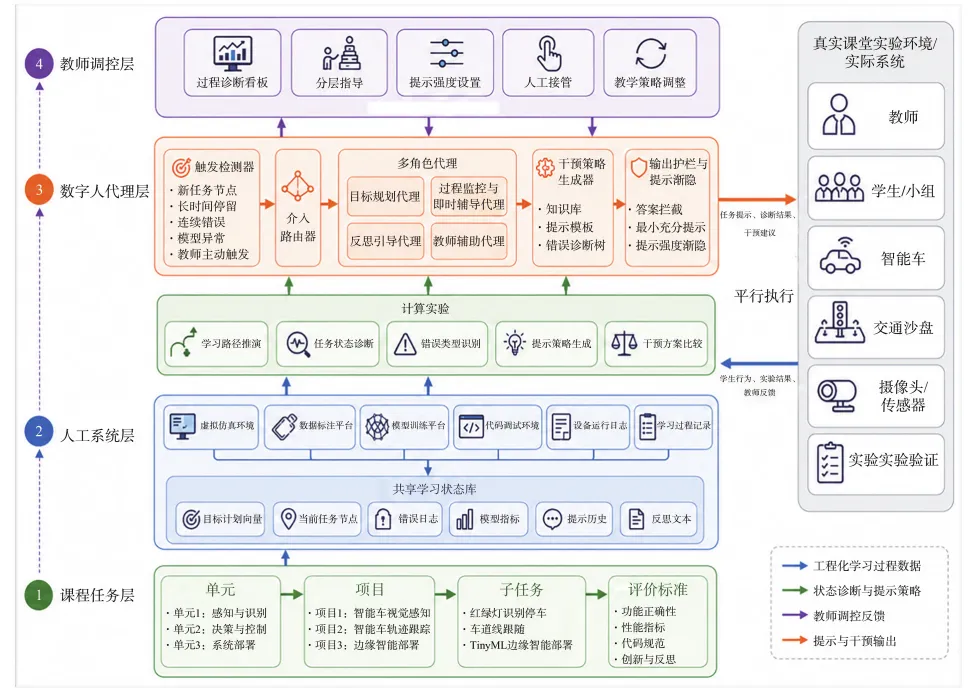
图2 平行教学实验室中的自我调节学习支持系统架构
4 案例分析:天津市第二中学 AI+课程与SRL应用流程
4.1 课程场景与任务结构
为了验证该范式的闭环可行性,本文在天津市第二中学智慧出行AI实验室开展了常态化教学应用。该实验室配置了交通沙盘、缩微智能车、多模态传感器以及配套的虚拟仿真与计算平台,构成了典型的平行执行物理基座。案例对象定位为该校AI+特色分项课程中的中学阶段学生。群体主要面向已完成信息科技或通用技术基础学习、具备初步编程与实验操作经验的初中高年级至高中学生。课程以项目制单元形式组织,按6~8周为一个项目周期、每周1~2课时推进。
4.2 红绿灯识别停车项目
SRL项目在红绿灯识别项目中的初步实践[32]如图3所示,红绿灯识别停车是智慧出行AI课程中的典型入门项目,学生在理解“红灯停、绿灯行”的基础规则后,在物理环境调试中通常会遭遇样本光照不一、目标检测时延,以及执行机构制动距离不稳定等实际工程问题。本节以该项目为例,阐明多代理系统在任务启动、过程调试和结果复盘阶段的具体交互控制逻。
在项目启动阶段,目标规划代理主要帮助学生把“让小车看懂红绿灯并自主制动”这一模糊任务细化为可追踪的层级化学习计划。代理通过触发前置条件式问题链,使学生在开发前明确感知端特征工程、控制端状态转移与评估端通关指标之间的映射关系。例如,系统要求学生预先规划需要采集的红、黄、绿灯样本特征数量,并设计不同识别概率输出下车辆行为的控制逻辑。通过这种方式,代理避免了直接提供标准代码,而是将学生的注意力锚定在任务需求拆解与元认知规划上。
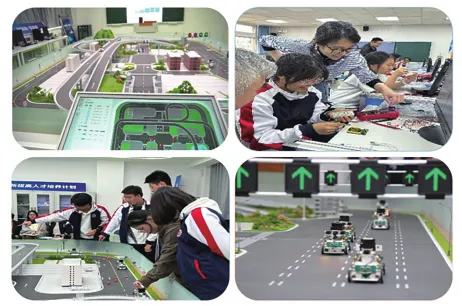
图3 SRL项目在红绿灯识别项目中的初步实践
在过程调试期间,学生因算法在物理部署中的过冲与时延,频繁遭遇智能小车越线闯红灯或误制动等现象。此时,人工系统层的行为特征流持续监听学生的调试状态。当系统捕捉到某组学生连续修改制动触发阈值代码超过5次、但在长达15 min内本地数据集目录均无更新记录时,控制路由器随即判定该学生陷入了无序的表层试错陷阱,并自动唤醒过程监控与即时辅导代理并拦截了学生向模型索取成品代码的意图,依据最小充分性原则下发局部排错线索,指出其当前模型的损失函数曲线虽已收敛,但物理测试中分类置信度仍低于阈值,提示其检查实地采集的红色样本与沙盘红绿灯硬件之间是否存在色域偏差。这种干预强有力地规范了学生的排错路径,引导其将注意力从单纯的代码语法修改,转移至对数据质量及物理环境噪声的证据驱动分析上,实现了元认知监控。
在项目收尾阶段,终结节点自动唤醒反思引导代理并全面调取全局共享库中的执行日志,通过计算学生最初的计划向量与实际排错轨迹之间的偏差,动态生成可解释的质询矩阵。代理通过针对性地追问,要求学生对本次虚实迁移调试中最有效的特征降噪和时延补偿策略进行深度自我解释,并反思最终实现稳定刹车的根本原因究竟是源于数据集长尾偏差的修正、模型过拟合的抑制,还是控制逻辑死锁的解除。这种基于真实工程证据的反思驱动机制,引导学生将表层的代码调通体验,深化为对人工智能底层核心原理与工程约束边界的深层认知建构,完成了自我调节学习的闭环收敛。
4.3 车道线跟随项目中的过程监控
车道线跟随项目对环境泛化能力要求极高,学生在此项目中需要处理光照突变、曲线拟合与摄像头畸变等非线性问题。在此项目中,过程监控与反思引导代理的核心策略是利用人工系统(仿真环境)与实际系统(物理沙盘)的非对称性差异作为认知脚手架。当学生在人工系统的简化道路仿真或视频回放测试中完成车道线提取与路径跟随验证后,若直接迁移到实体智能车或缩微沙盘场景中,仍可能出现明显偏航。此时,问题往往并不只来自代码本身,还与真实摄像头视角、沙盘道路纹理、车速设置和控制时延等因素有关。此时,数字人及时介入,引导学生开展虚实差异计算的技术复盘,提示其比较虚拟环境的纯净像素与真实摄像头的畸变噪声、控制时延,并深刻剖析仿真中表现完美的边缘检测算法在真实沙盘弯道处失效的根本原因。这种基于虚实平行特征差异的反思提示,促使学生深刻理解人工智能系统并非仅是纯粹的数学方程,而是由数据流、算法模型与物理硬件共同组成的复杂动力学系统。
从设计型案例的角度看,基于LLM数字人的平行自我调节学习支持系统,其主要价值在于把原本分散的工程操作过程转化为可讨论、可追问、可回放的 SRL 支持证据。与传统结果导向或依赖机械复现的实验课相比,本范式引导学生在进入物理空间前,先在人工系统中与目标规划代理交互,将模糊的项目愿景转化为层级化的 DAG 任务节点;在执行阶段,学生操控微缩智能车或沙盘等机器人设备时,过程监控代理通过动态护栏与启发式追问提供适时且可渐隐的认知脚手架;在反思阶段,反思引导代理把误判、偏航、延迟和调参记录转化为归因问题。
5 挑战与展望
尽管基于LLM数字人的平行自我调节学习辅助范式为K-12 AI课程提供了新的思路,但其走向大规模课堂应用仍面临多方面挑战。
5.1 教学对齐与过度依赖风险
系统走向规模化应用的首要挑战,在于智能体介入强度与学生独立思考边界的精准对齐。在工程实践中,泛化的、过早暴露完整代码或成品方案的输出往往会异化为捷径,诱发学生的认知卸载倾向。该机制在具体实施中可分为4个逐级递进的支架层级:一级提示仅触发苏格拉底式追问,要求学生解释当前的异常物理现象或错误表象;二级提示负责锁定排错方向,提供局部的概念线索或特征比对清单;三级提示允许在护栏规则约束下,提供非核心逻辑的局部代码示例;四级提示仅在系统监测到学生高频受挫且经过教师人工授权后,方能解锁更具针对性的技术支持。通过这种连续的级联策略,能够从系统工程层面确保智能体的输出始终处于学生的最近发展区内。
5.2 模型可靠性与内容安全
LLM 可能会产生幻觉以及生成不适龄或不符合课程要求的内容问题,在基础教育的严格场景下,显得尤为敏感。对此,系统工程必须在交互层与执行层建立“多层安全防御护栏”。在交互层,必须通过本地校本知识库嵌入、系统提示词前置审查与敏感特征实时拦截,强制实施内容过滤;在执行层,鉴于错误的控制逻辑或错误的物理安全建议可能直接导致缩微智能车等硬件损坏或物理实验秩序异常,系统需实施严格的功能限制——多智能体只能提供诊断性与启发性的文本提示,严禁绕过人类教师直接向物理层的嵌入式执行机构下发未经审查的代码或控制指令,以此保障教学环境的最高安全权。以人为本的AI研究强调,智能系统需要保障人的控制权、理解权和干预权[67],这一原则在K-12教育场景中应被严格落实。
5.3 数据治理与学生隐私保护
基于统一状态库的行为计算极度依赖于学生高频的过程性隐私数据,因此为防止算法偏见、标签化评价或数据无控外泄引发新型监控压力,系统未来需引入数据治理架构。首先,在采集端遵循最小必要原则,仅捕获与课程状态机强相关的工程日志与文本交互。其次,在存储端实施结构化的物理隔离与匿名化脱敏,将学生可识别个人身份信息、微观过程日志和宏观汇总统计结果分开独立存储,并设置不同的分级访问权限[73-74]。最后,系统必须赋予教师对算法生成的全息画像进行人工修正与干预的最高控制权,避免将算法的概率判断等同于对学生能力的定性评价。
5.4 教师专业素养的范式与重塑
数字人进入课堂后,教师角色并不会被削弱,而会发生转变,教师不再只是知识讲解者和作业批改者,还需要成为学习任务设计者、代理规则调控者、过程数据解释者和价值引导者。教师需要精准判断技术介入与独立探索的动态边界。这要求未来的专业教师培训必须跨越单纯的工具使用层面,向包含学习分析学、元认知调节干预,以及人机协同策略在内的复合型专业素养演进,从而确保智能体系统始终作为教师调控之下的认知支持工具。已有关于数字教师和平行教育的研究指出,ChatGPT之后的教学变革不仅是工具替换,更涉及教师、学生和数字系统之间关系的重构[65]。
6 结束语
本文围绕K-12 AI课程中学习过程不可见、学生自我调节能力不足以及LLM直接输出答案等问题,提出了一种基于LLM的平行自我调节学习辅助范式。该范式以 SRL 三阶段模型为理论基础,以平行教学实验室的ACP方法为系统支撑,将AI课程任务组织为单元-项目-子任务的层级结构,并通过目标规划、过程监控与即时辅导、反思引导等多角色数字人,为学生提供上下文感知、分阶段和可渐隐的学习脚手架。与将LLM简单用作答题器或代码生成器不同,本文强调将大模型能力收敛到学习过程调节之中,使其服务于学生的目标设定、策略调整、错误诊断和结果反思。通过嵌入人工系统、计算实验和平行执行机制,该范式进一步使学生学习行为能够被记录、分析和反馈,为教师开展过程诊断和分层指导提供依据。结合天津市第二中学智慧出行 AI 实验室及该校AI+特色分项课程体系,本文详细剖析了该范式在红绿灯识别停车和车道线跟随等典型智慧出行项目中的具体运行流程。实际教学应用案例表明,该系统架构能够将学生的数据采集、模型训练、代码调试、实体测试和项目反思等软硬件工程化学习过程,转化为可记录、可诊断、可反馈的 SRL 支持证据。这一工作为后续开展大样本、量表化和多模态过程数据驱动的教育实证研究奠定了系统工程基础。未来,研究团队将进一步从数据治理、模型安全、教师专业素养重塑以及跨校区域性推广等方面,持续完善该范式的常态化落地机制。
参考文献
[1] Dewey J. Experience and education[J]. The Educational Forum, 1986,50(3): 241-252.
[2] Wooster J S, Papert S. Mindstorms: children, computers, and powerful ideas[J]. The English Journal, 1982, 71(8): 60.
[3] Ambrose S A. How Learning Works: Seven Research-Based Principles for Smart Teaching[M]. San Francisco: Jossey-Bass, 2010.
[4] Long D R, Magerko B. What is AI literacy? competencies and design considerations[C]//Proceedings of the 2020 CHI Conference on Human Factors in Computing Systems. New York: ACM Press, 2020: 1-16.
[5] Touretzky D, Gardner-McCune C, Martin F, et al. Envisioning AI for K-12: what should every child know about AI?[J]. Proceedings of the AAAI Conference on Artificial Intelligence, 2019, 33(1): 9795-9799.
[6] Chiu T K F, Meng H, Chai C S, et al. Creation and evaluation of a pretertiary artificial intelligence (AI) curriculum[J]. IEEE Transactions on Education, 2022, 65(1): 30-39.
[7] Yim I H Y, Su J H. Artificial intelligence (AI) learning tools in K-12 education: a scoping review[J]. Journal of Computers in Education, 2024: 93-131.
[8] Zhang T Y, Lai Y C, Yu P L H. Generative artificial intelligence in K12 education: a systematic review[J]. Research and Practice in Tech‐nology Enhanced Learning, 2025, 21: 34.
[9] Zimmerman B J. Attaining self-regulation: a social cognitive perspec‐tive[M]. New York: Academic Press, 2000: 13-39
[10] Pintrich P R. The role of goal orientation in self-regulated learning[M].Amsterdam: Elsevier, 2000: 451-502.
[11] Winne P H, Perry N E. Measuring self-regulated learning[M]. Amster‐dam: Elsevier, 2000: 531-566.
[12] Panadero E. A review of self-regulated learning: six models and four directions for research[J]. Frontiers in Psychology, 2017, 8: 422.
[13] Broadbent J, Poon W L. Self-regulated learning strategies & academic achievement in online higher education learning environments: a sys‐tematic review[J]. The Internet and Higher Education, 2015, 27: 1-13.
[14] Kasneci E, Sessler K, Küchemann S, et al. ChatGPT for good? On op‐portunities and challenges of large language models for education[J]. Learning and Individual Differences, 2023, 103: 102274.
[15] Hwang G J, Xie H R, Wah B W, et al. Vision, challenges, roles and re‐search issues of Artificial Intelligence in Education[J]. Computers and Education: Artificial Intelligence, 2020, 1: 100001.
[16] Zhai X M. ChatGPT user experience: implications for education[J]. SSRN Electronic Journal, 2022: 1-10.
[17] Ge W T, Sun Y Q, Wang Z Y, et al. SRLAgent: enhancing self-regulated learning skills through gamification and LLM assistance[PP]. V1. (2025-06-11)[2026-04-22]. arXiv: arXiv.2506.09968.
[18] Vygotsky L S. Mind in Society: Development of Higher Psychological Processes[M]. Cambridge: Harvard University Press, 1980.
[19] Wood D, Bruner J S, Ross G. The role of tutoring in problem SOLVING*[J]. Journal of Child Psychology and Psychiatry, 1976, 17(2): 89-100.
[20] Cao X M, Xu S T, Chen X Y, et al. Leveraging generative AI agent to promote teaching reflection in a K-12 AI course: effects on teachers’ reflection self-efficacy, instructional design, and reflective thinking[J]. IEEE Transactions on Learning Technologies, 2026, 19: 127-140.
[21] Bauer E, Greiff S, Graesser A C, et al. Looking beyond the hype: un‐derstanding the effects of AI on learning[J]. Educational Psychology Review, 2025, 37(2): 45.
[22] Boulhrir T, Hamash M. Unpacking artificial intelligence in elementary education: a comprehensive thematic analysis systematic review[J]. Com‐puters and Education: Artificial Intelligence, 2025, 9: 100442.
[23] Chu Z D, Wang S, Xie J, et al. LLM agents for education: advances and applications[PP]. V2. (2026-02-04)[2026-04-22]. arXiv: arXiv.2503.11733.
[24] Wang T F, Zhan Y, Lian J X, et al. LLM-powered multi-agent frame‐work for goal-oriented learning in intelligent tutoring system[C]//Pro‐ceedings of the ACM on Web Conference 2025. New York: ACM Press, 2025: 510-519.
[25] Xing W L, Nixon N, Crossley S, et al. The use of large language models in education[J]. International Journal of Artificial Intelligence in Edu‐cation, 2025, 35(2): 439-443.
[26] Wang S, Xu T L, Li H, et al. Large language models for education: a survey and outlook[J]. IEEE Signal Processing Magazine, 2025, 42(6): 51-63.
[27] Raihan N, Siddiq M L, Santos J C S, et al. Large language models in computer science education: a systematic literature review[C]//Pro‐ceedings of the 56th ACM Technical Symposium on Computer Sci‐ence Education V. 1. New York: ACM Press, 2025: 938-944.
[28] Lan M, Zhou X F. A qualitative systematic review on AI empowered self-regulated learning in higher education[J]. NPJ Science of Learning, 2025, 10: 21.
[29] Mooij S D, Lämsä J, Lim L, et al. A systematic review of self-regulated learning through integration of multimodal data and artificial intelli‐gence[J]. Educational Psychology Review, 2025, 37(2): 54.
[30] 王飞跃 . 平行系统方法与复杂系统的管理和控制[J]. 控制与决策, 2004, 19(5): 485-489, 514.Wang F Y. Parallel system methods for management and control of complex systems[J]. Control and Decision, 2004, 19(5): 485-489, 514.
[31] Wang F Y, Wang X, Li L X, et al. Steps toward parallel intelligence[J]. CAA Journal of Automatica Sinica, 2016, 3(4): 345-348.
[32] 高欣, 林飞, 傅君, 等. 平行教学实验室: 赋能K-12教育的新AI基础设施[J]. 智能科学与技术学报, 2026, 8(1): 94-104.Gao X, Lin F, Fu J, et al. Parallel teaching laboratories: a new AI infra‐structure empowering K-12 education[J]. Chinese Journal of Intelli‐gent Science and Technology, 2026, 8(1): 94-104.
[33] Thomas J W. A review of research on project-based learning[R]. 2000.
[34] Bell S. Project-based learning for the 21st century: skills for the future[J]. The Clearing House: A Journal of Educational Strategies, Issues and Ideas, 2010, 83(2): 39-43.
[35] Kokotsaki D, Menzies V, Wiggins A. Project-based learning: a review of the literature[J]. Improving Schools, 2016, 19(3): 267-277.
[36] Grover S, Pea R. Computational thinking in K-12: a review of the state of the field[J]. Educational Researcher, 2013, 42(1): 38-43.
[37] Brennan K, Resnick M. New frameworks for studying and assessing the development of computational thinking[C]//Proceedings of the 2012 Annual Meeting of the American Educational Research Association. Vancouver: American Educational Research Association, 2012:1- 25.
[38] Lye S Y, Koh J H L. Review on teaching and learning of computational thinking through programming: What is next for K-12?[J]. Computers in Human Behavior, 2014, 41: 51-61.
[39] Shute V J, Sun C, Asbell-Clarke J. Demystifying computational think‐ing[J]. Educational Research Review, 2017, 22: 142-158.
[40] Robins A, Rountree J, Rountree N. Learning and teaching program‐ming: a review and discussion[J]. Computer Science Education, 2003, 13(2): 137-172.
[41] Lister R, Adams E S, Fitzgerald S, et al. A multi-national study of read‐ing and tracing skills in novice programmers[J]. ACM SIGCSE Bulle‐tin, 2004, 36(4): 119-150.
[42] Sweller J. Cognitive load during problem solving: effects on learning[J]. Cognitive Science, 1988, 12(2): 257-285.
[43] Sweller J, van Merrienboer J J G, Paas F G W C. Cognitive architec‐ture and instructional design[J]. Educational Psychology Review, 1998, 10(3): 251-296.
[44] Siemens G. Learning analytics: the emergence of a discipline[J]. Ameri‐can Behavioral Scientist, 2013, 57(10): 1380-1400.
[45] Gašević D, Dawson S, Siemens G. Let’s not forget: Learning analytics are about learning[J]. TechTrends, 2015, 59(1): 64-71.
[46] Wise A F, Shaffer D W. Why theory matters more than ever in the age of big data[J]. Journal of Learning Analytics, 2015, 2(2): 5-13.
[47] Kapur M. Productive failure[J]. Cognition and Instruction, 2008, 26(3): 379-424.
[48] Chi M T H, Wylie R. The ICAP framework: linking cognitive engage‐ment to active learning outcomes[J]. Educational Psychologist, 2014, 49(4): 219-243.
[49] Woolf B P. Building Intelligent Interactive Tutors: Student-Centered Strat‐egies for Revolutionizing E-Learning[M]. Burlington: Morgan Kaufmann Publishers, 2009.
[50] Vanlehn K. The relative effectiveness of human tutoring, intelligent tu‐toring systems, and other tutoring systems[J]. Educational Psychologist, 2011, 46(4): 197-221.
[51] Yao S, Zhao J, Yu D, et al. ReAct: synergizing reasoning and acting in language models[PP]. V3. (2023-03-10) [2026-04-22]. arXiv: arXiv.2210.03629 .
[52] Park J S, O’Brien J, Cai C J, et al. Generative agents: interactive simu‐lacra of human behavior[C]//Proceedings of the 36th Annual ACM Symposium on User Interface Software and Technology. New York: ACM Press, 2023: 1-22.
[53] Wu Q, Bansal G, Zhang J, et al. Autogen: enabling next-gen LLM ap‐plications via multi-agent conversations[PP]. V2. (2023-10-03) [2026-04-22]. arXiv:arXiv:2308.08155.
[54] Liu P F, Yuan W Z, Fu J L, et al. Pre-train, prompt, and predict: a sys‐tematic survey of prompting methods in natural language processing[J]. ACM Computing Surveys, 2023, 55(9): 1-35.
[55] 黄峻, 林飞, 杨静, 等. 生成式AI的大模型提示工程: 方法、现状与展望[J]. 智能科学与技术学报, 2024, 6(2): 115-133.Huang J, Lin F, Yang J, et al. From prompt engineering to generative artificial intelligence for large models: the state of the art and perspec‐tive[J]. Chinese Journal of Intelligent Science and Technology, 2024, 6(2): 115-133.
[56] Lewis P, Perez E, Piktus A, et al. Retrieval-augmented generation for knowledge-intensive NLP tasks[C]//Proceedings of the 34th Interna‐tional Conference on Neural Information Processing Systems. New York: ACM Press, 2020: 9459-9474.
[57] Collins A, Brown J S, Newman S E. Cognitive apprenticeship: teaching the Crafts of reading, writing, and mathematics[C]//Knowing, Learning, and Instruction: Essays in Honor of Robert Glaser. London: Routledge, 2018: 453-494.
[58] Puntambekar S, Hubscher R. Tools for scaffolding students in a com‐plex learning environment: what have we gained and what have we missed?[J]. Educational Psychologist, 2005, 40(1): 1-12.
[59] 教育部. 义务教育信息科技课程标准(2022年版)[M]. 北京: 北京师范大学出版社, 2022.Ministry of Education of the People’s Republic of China. Compulsory education information technology curriculum standards (2022 edition)[M]. Beijing: Beijing Normal University Press, 2022.
[60] 教育部. 普通高中信息技术课程标准(2017年版2020年修订)[M]. 北京: 人民教育出版社, 2020.Ministry of Education of the People’s Republic of China. General se‐nior high school information technology curriculum standards (2017 edition, revised in 2020)[M]. Beijing: People’s Education Press, 2020.
[61] 国务院. 新一代人工智能发展规划[Z]. 2017.State Council of the People’s Republic of China. New generation artifi‐cial intelligence development plan[Z]. 2017.
[62] 教育部. 教育部2022年工作要点[Z]. 2022.Ministry of Education of the People’s Republic of China. Key tasks of the Ministry of Education in 2022[Z]. 2022.
[63] 祝智庭, 胡姣. 教育数字化转型的本质探析与研究展望[J]. 中国电化教育, 2022(4): 9.Zhu Z T, Hu J. Exploring the essence of digital transformation in educa‐tion and research prospects[J]. China Educational Technology, 2022(4): 9.
[64] 黄荣怀, 高博俊, 王欢欢, 等. 基于教学过程感知的行为计算[J]. 电化教育研究, 2020, 41(6): 20-26.Huang R H, Gao B J, Wang H H, et al. Behavioral computing based on perception of teaching process[J]. E-education Research, 2020, 41(6): 20-26.
[65] 王飞跃. 数字教师与平行教育: 关于ChatGPT之后教学变革的探讨[J]. 智能科学与技术学报, 2023, 5(4): 454-463.Wang F Y. Digital teachers and parallel education: a paradigm shift in teaching and learning after ChatGPT[J]. Chinese Journal of Intelligent Science and Technology, 2023, 5(4): 454-463.
[66] Amershi S, Weld D, Vorvoreanu M, et al. Guidelines for human-AI in‐teraction[C]//Proceedings of the 2019 CHI Conference on Human Fac‐tors in Computing Systems. New York: ACM Press, 2019: 1-13.
[67] Shneiderman B. Human-centered artificial intelligence: reliable, safe & trustworthy[J]. International Journal of Human-Computer Interaction, 2020, 36(6): 495-504.
[68] Jobin A, Ienca M, Vayena E. The global landscape of AI ethics guide‐lines[J]. Nature Machine Intelligence, 2019, 1(9): 389-399.
[69] Unesco. AI and education: guidance for policy-makers[M]. Paris: UNESCO, 2021.
[70] Luckin R, Holmes W, Griffiths M, et al. Intelligence unleashed: an ar‐gument for AI in education[M]. London: Pearson, 2016.
[71] Holmes W, Bialik M, Fadel C. Artificial Intelligence in education: promises and implications for teaching and learning[M]. Boston: Cen‐ter for Curriculum Redesign, 2019.
[72] Selwyn N. Should robots replace teachers : AI and the future of educa‐tion[M]. Cambridge: John Wiley &Sons, 2019.
[73] Baker R S, Martin T, Rossi L M. Educational data mining and learning analytics[M]. Hoboken: John Wiley & Sons, Inc.2016: 379-396.
[74] Williamson B, Eynon R, Potter J. Pandemic politics, pedagogies and practices: digital technologies and distance education during the coro‐navirus emergency[J]. Learning, Media and Technology, 2020, 45(2): 107-114.
END
特别声明 | 本文改编自上述参考文献,转载仅仅是出于传播信息的需要,作者如果不希望被转载,请与我们接洽。
编辑 | 连香怡
审核 | 孙一尧