ARTICLE · 1007017
戴森用 AI 改造了所有新品,但 AI 不会改变戴森
戴森用 AI 改造了所有新品,但 AI 不会改变戴森
如果要用几个词概括过去几十年的戴森,马达、气流和机械工程大概是绕不开的关键词。 从吸尘器里的高速马达与气旋,到吹风机对气流的控制,戴森过去很长一段时间都在回答一个相当工程师的问题。怎样通过更好的机械结构,把一台机器的物理性能继续往前推。 今天在德国柏林举行的 Dyson Unveiled 全球发布会上,戴森一口气更新了空气净化、地板清洁和口腔护理等多条产品线。 这当然又是一场规模不小的「新品轰炸」,不过,我们也能从这些形态各异的产品中看到一条贯穿的主线。 
今年最能体现这种变化的产品,是一把牙刷。 CameraJet 是戴森第一次进入口腔护理领域的产品。戴森为它投入了 661 名工程师和六年时间,把微距摄像头、机器学习、流体系统和声波振动塞进了一支牙刷。 乍看之下,在牙刷上装摄像头并不是一个很难理解的思路。过去几年,带 App、屏幕和视觉辅助功能的电动牙刷已经出现。 但 CameraJet 最有意思的地方,是让摄像头和 AI 直接参与清洁过程当中。 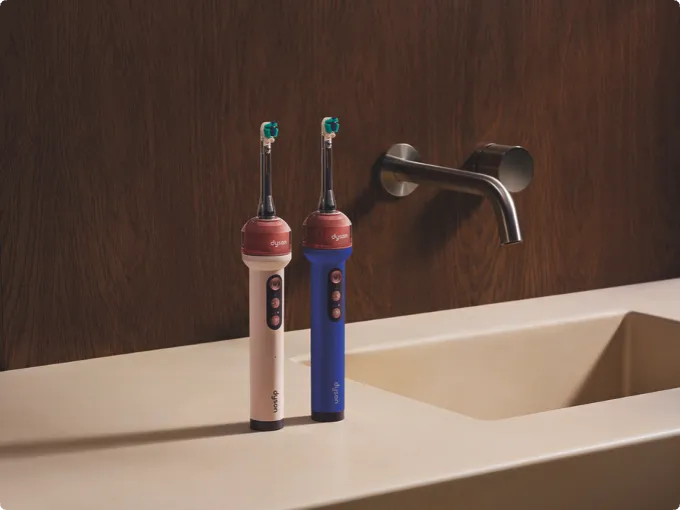
刷头里有一颗 1mm 微距摄像头,每秒获取 28 帧画面。戴森用超过 47 万张口腔图像训练算法,让系统寻找和追踪牙缝。牙缝到达合适位置后,牙刷会触发 21° 锥形水流。摄像头负责观察,算法作出判断,水流随后完成清洁。 这和我们熟悉的冲牙器用起来不太一样。无论是单独的冲牙器,还是刷牙、冲牙一体产品,大多需要人自己找牙缝,再把水流对过去。戴森新品类新品开发负责人 Rich Bacon 把这种用法称为「盲目喷射」。 CameraJet 则是尝试把这个判断过程交给 AI:通过摄像头持续寻找并追踪牙缝,只有识别到正确位置时,系统才会触发喷射。每次喷出的液体很少,水箱也因此可以做得更小。 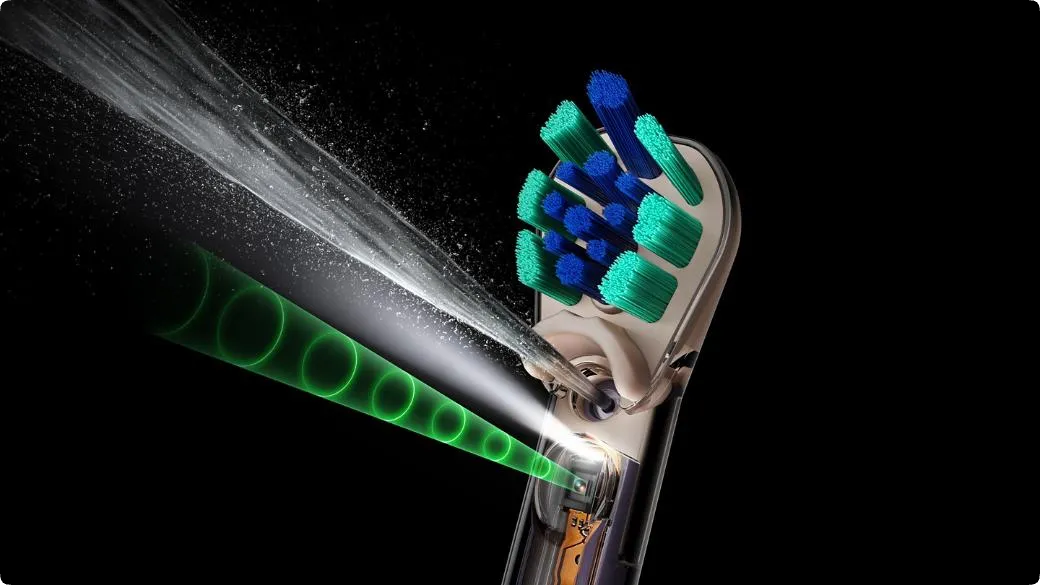
当然,这件事真正实现起来,远比「给牙刷装个摄像头」麻烦。 CameraJet 的刷头每分钟振动 58,000 次,摄像头也跟着运动,研发团队需要从持续晃动的镜头中得到稳定、清晰的画面,接着交给算法识别。摄像头足够小只解决了空间问题,画面能否使用才决定整套系统能不能工作。 戴森为 CameraJet 开发了无泡牙膏和低泡漱口水,减少泡沫对摄像头的遮挡。系统也用普通牙膏产生泡沫后的图像做过训练,在有泡沫的环境里仍能识别牙缝。 关于产品的更多细节,我们在此前的这篇文章中有过解析:3899 元!戴森发布 AI 牙刷:有水牙线不够,还要塞个摄像头 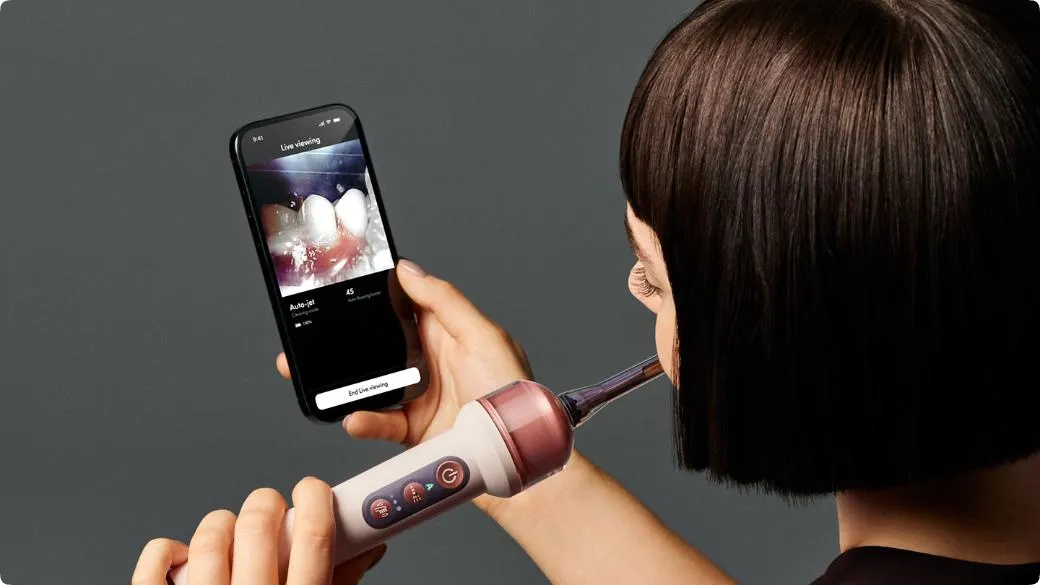
不过,比 CameraJet 本身的产品力更有意思的,是戴森在这里使用 AI 的方式:在这里 AI 并不是一个额外的 App 功能,也不是刷完牙之后给用户生成一张数据报告。它被直接塞进了机器最核心的工作流程中: 先看见,再判断,然后行动。 同样的视觉能力从一把牙刷移到整个房间,就成了今年另一款重要新品 R3 Nurovi Spot+Scrub UV Ai 扫拖机器人。 这是戴森目前最先进的清洁机器人。它利用 AI 算法和视觉系统,配合 UV 紫外光与绿光探测,可以识别接近 200 种家庭常见脏污和物体。 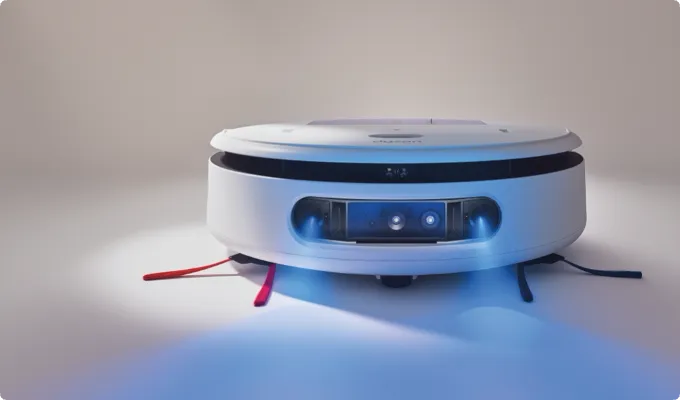
发现污渍之后,机器人会根据地面的脏污程度自主规划往复清洁,并不断重新探测,直到污垢消失。 更有意思的是,R3 会尝试判断这个地方到底「脏不脏」? 发现干垃圾,就调用相应的吸尘模式;判断是液体污渍,则切换另一套清洁方式;如果发现宠物排泄物,机器人则会选择绕开,而不是一视同仁地从上面碾过去。 戴森的新牙刷和扫拖机器人,尽管外形与用途相去很远,做事的方法却很接近。传感器先观察现实世界,AI 算法理解眼前的东西,机器再决定下一步怎么做。 如果因此认为戴森准备从一家机械工程公司转型成一家「AI 公司」,可能又理解得太简单了。 这次发布会一个挺有意思的地方在于:AI、算法和传感器越来越多,那些在产品结构工程上的、「戴森」式的巧思并没有因此止步。 R2 Nurovi Wash+Dry 就是一个很好的例子。 今天大多数扫拖机器人的拖布依然是圆形,但圆形天生有一个几何问题——它很难真正进入一个 90° 的墙角。 戴森给出的解决办法,是一块看起来有些奇怪的「莱洛三角」拖布。 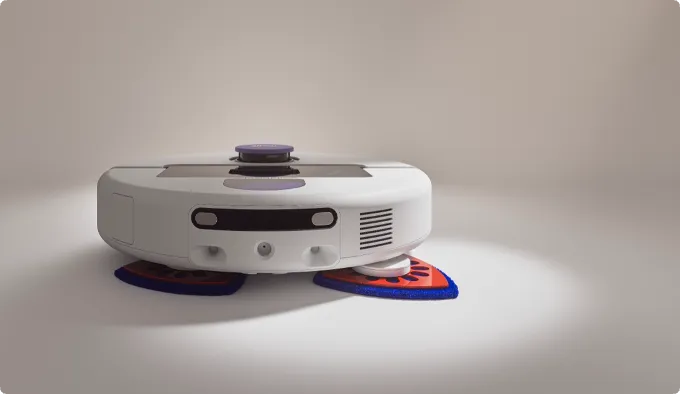
它由三段圆弧构成,通过特定的偏心运动,在运行时形成近似方形的清洁覆盖范围,可以更贴近墙边和墙角。 负责机器人研发的 Geordie Baxter 把它形容成一种类似转子发动机的机械结构。这也是新一代产品中最让他兴奋的设计之一。只有看到它实际运转,才容易明白这种特殊的几何结构怎样画出近似方形的擦拭轨迹。 空气净化器 HushJet 系列也继续在结构上下功夫。 HushJet 最有辨识度的地方,是出风口那枚星形喷嘴。它的灵感来自航空领域。戴森工程师研究飞机怎样在高速气流中降低噪声,再用喷嘴内部的复杂结构控制湍流,让强劲气流安静地送出去。 去年戴森已经把这套设计用在紧凑型空气净化器上,到了今年的 BP10、MP01 和 JH01,星型喷嘴变成前向送风,能够把洁净空气送到房间更远的位置,扩大在房间里的覆盖范围。 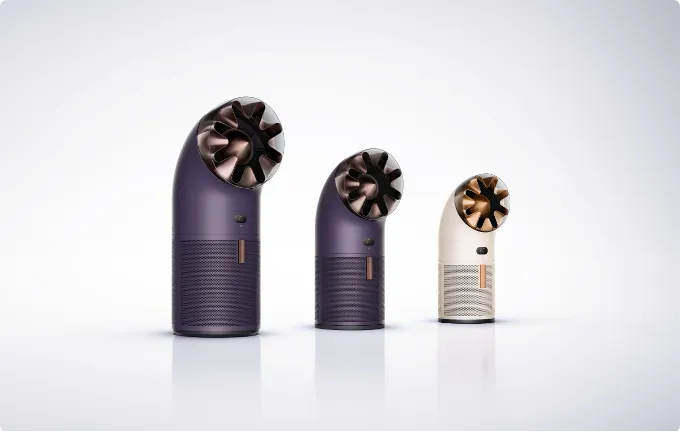
同样的思路也出现在 W1 PencilWash 上。 它没有追求把一台洗地机变得越来越庞大,而是延续 38mm 手持直径,希望把湿式清洁做成一件更接近「随手拿起来擦一下」的事情。 更有戴森味道的是,它没有简单依靠更大的吸力把脏水和垃圾全部吸进机身,而是利用高密度超细纤维滚筒本身的吸附和滚擦能力,把灰尘、碎屑和黏稠污物留在清洁头,再直接完成干湿分离。脏污少进管道,机器不必一味加大吸力,后续维护也会简单不少。 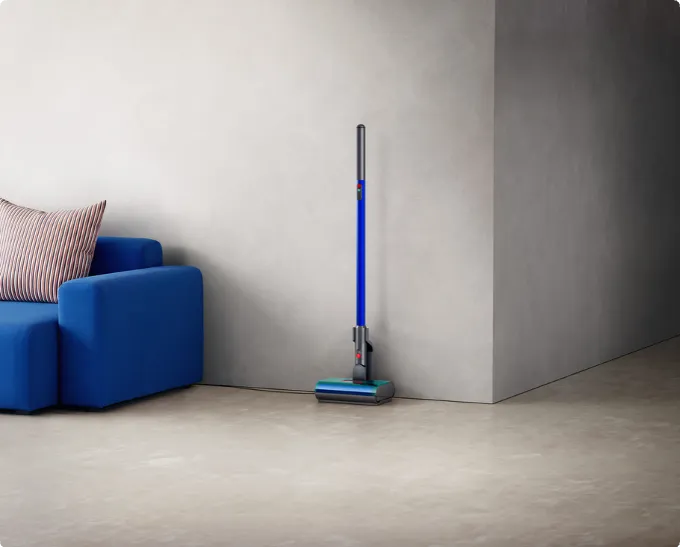
看完这些产品,也就更容易理解戴森现在对「智能」的理解。 AI 和机械结构在这里不是替代关系,而更像上下两层。 上面一层负责感知和判断,下面一层仍然要靠马达、滚筒、气流、水路和机械结构真正把事情做好。 判断地面上的东西究竟是什么,可以交给 AI;但怎么让一块拖布真正进入墙角,依然需要一个足够聪明的机械结构。 AI 改变的是机器理解世界的方式,但真正把这些能力变成一件产品的,依然是戴森熟悉的工程和工业设计。 
「看见、思考,并行动。」 放在产品上,这句话说的当然是 AI。 CameraJet 看见牙缝,判断位置,决定何时喷水。R3 看见地面上的污渍,判断那是什么,再选择清洁或绕开。 但我们把视野拉远一些,这几个动作也能解释今天的戴森怎样做产品。 在爱范儿对新品开发总监 Asaph Ooi 的采访中,他提到过一个很有意思的案例。 戴森的高管和工程团队会走进中国的普通家庭,看他们用什么地板,拖地时用多少水,也看一些很具体的污渍。 比如亚洲家庭炒菜时溅到地上的油,以及油污被人踩过之后留下的痕迹。又比如许多中国用户习惯在家光脚,洗地机完成清洁后,地面还剩多少水,踩上去是否足够干爽,都会影响他们对「干净」的判断。 本质上也是在做同一件事:先看见一个足够具体的问题,再决定应该怎样回应它。 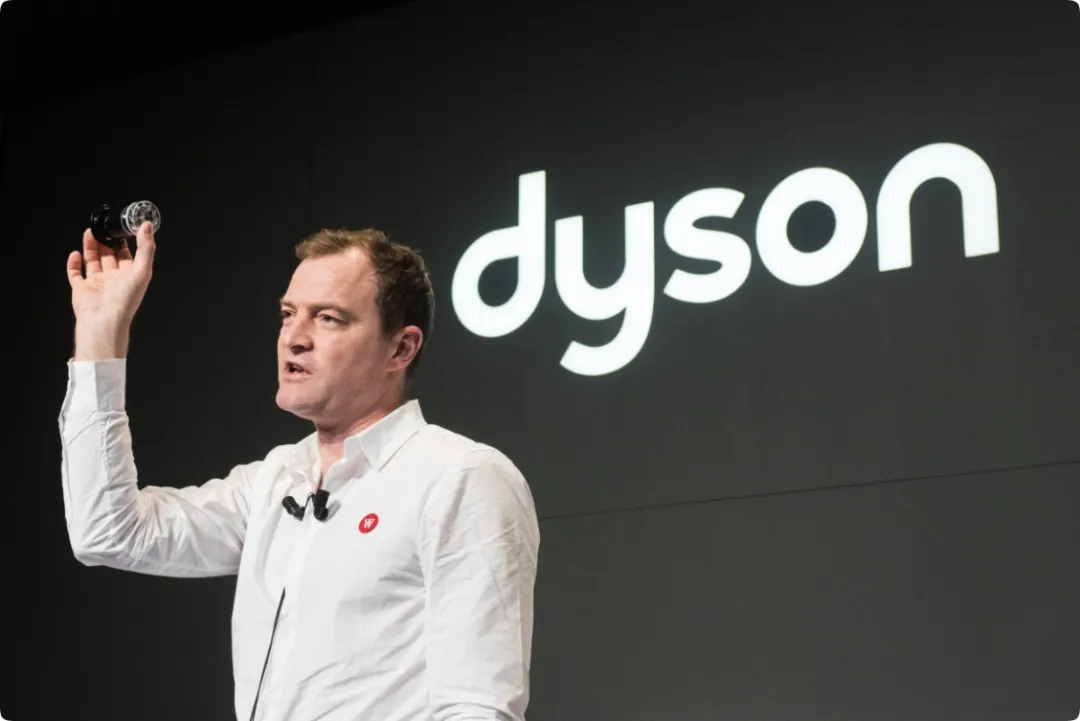
这些具体、琐碎,甚至因市场而异的真实生活,成为戴森重新定义产品的一部分。 2026 年,每天都有层出不穷的 AI 硬件冒出来,但当 AI 融入最著名的工程创新基因时,会发生什么样的化学反应? 至少戴森目前给出的答案,不是一个个无所不能的「AI 设备」——摄像头和算法负责看见和判断,马达、滚筒、气流、水路等等工程学的办法,来负责解决最后那个物理世界里的问题。 戴森的家居机器们开始学会「看」和「想」了,但他们应该怎么「做」? 戴森依然选择用自己最熟悉的方式回答。 
牙缝到地板,戴森都能「看见」
AI 时代,戴森依然很「戴森」
作者|方俊鸣
编辑|肖钦鹏