ARTICLE · 1019265
OOMWOO开源扫地机:整车开发中,电脑先开跑
OOMWOO开源扫地机:整车开发中,电脑先开跑
10.8k Star · 代码 Apache-2.0 · 树莓派 + ROS2 + 2D 激光雷达;整车仍在设计/RFC 阶段,官方早期装配说明计划于 2026 年秋季提供;今天可先免费跑仿真,或按官方临时方案把现成扫地机接进 ROS2
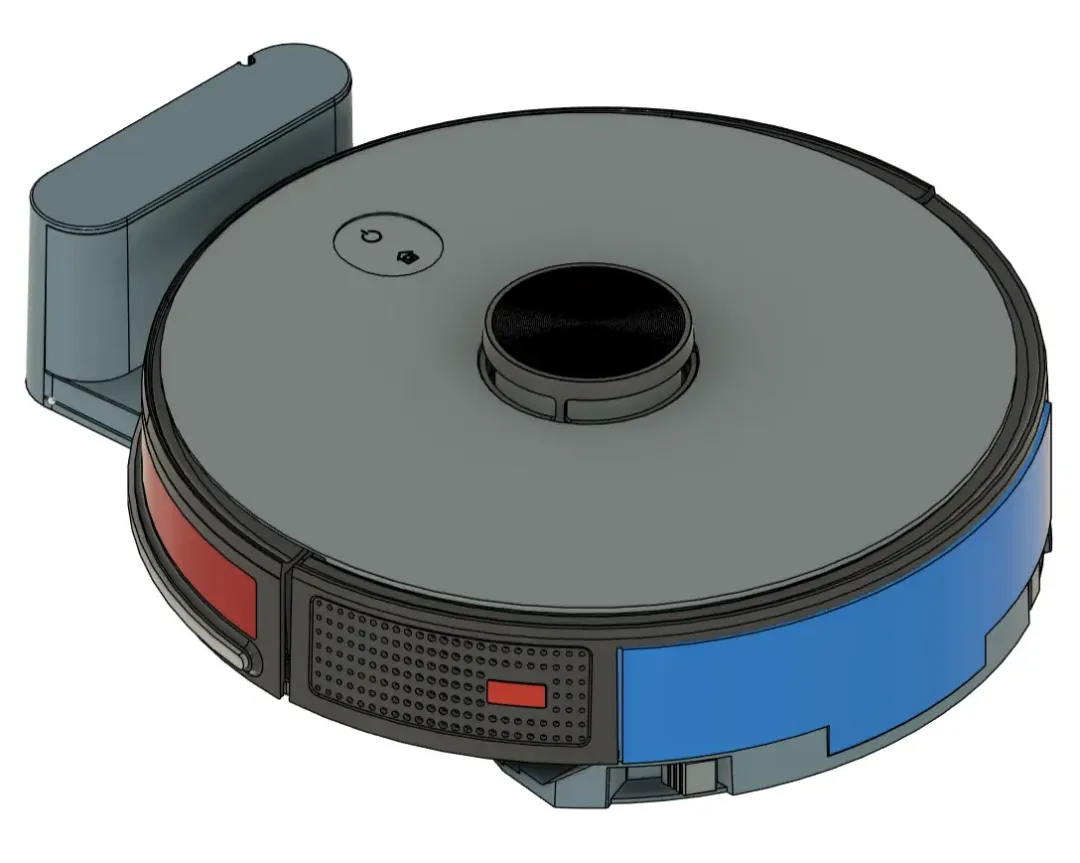
顶部官方参考渲染图(官方公开设计稿,非量产产品实拍)
下班回到家,你常好奇那台小圆盘怎么做到把屋子扫得干干净净。
现在有个叫 OOMWOO 的开源项目,目标是让大家自己搭建一台能建图、规划路径并回充的扫地机器人。项目目前仍处于设计/RFC 阶段:代码与仿真已经公开,粗略 BOM 已给出,但整车零件尚未完成统一验证,早期装配说明计划于 2026 年秋季提供。现在最稳妥的玩法,是先在电脑里把官方仿真跑起来。
先看它会什么
官方已实现当前可核对的是 ROS2/Gazebo 仿真、建图导航与覆盖清扫流程,以及接入 Proscenic M6 Pro 的临时实机方案;OOMWOO 整车硬件仍在设计/RFC 阶段。
01 官方仿真可运行 2D 激光雷达、SLAM、Nav2 与覆盖率计量;它能验证建图、导航和覆盖清扫流程,但不能据此承诺真实家庭环境中“不漏扫、不碰撞”。
02 仓库已公开避障、悬崖检测与回充对接相关设计/仿真模块;真实整车效果仍需等硬件验证,不能把仿真能力当作量产机表现。
03 项目路线强调本地运行、无需云端,并把 Home Assistant 本地控制列为目标特性;本文未独立复现真实整车与 Home Assistant 联动。
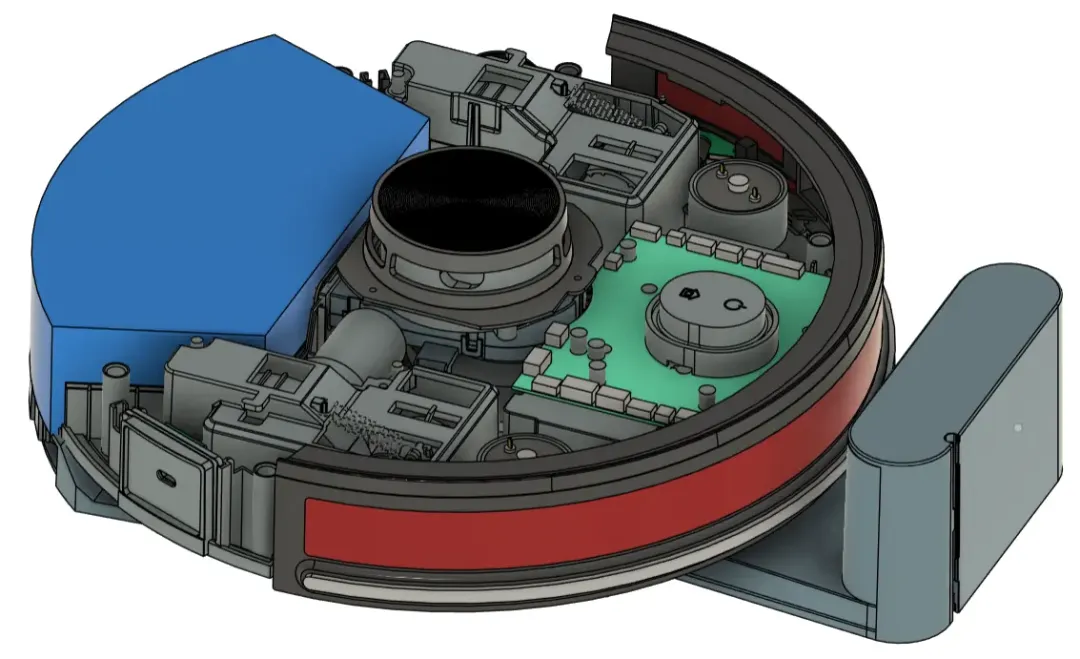
底盘内部参考图,可见驱动轮、悬崖传感器与中央激光雷达预留位(官方公开设计稿)
一分钟判断:你先别急着买任何东西
复现难度:跑仿真较低(一台能运行 Docker/ROS2 图形或 headless 环境的电脑即可);拼整车目前不建议,因为官方仍在验证硬件。首次跑通:官方未给统一耗时,取决于 Docker、显卡与 ROS2 基础。预算:仿真软件 0 元;官方粗略 BOM 的机器人已列采购件小计约 130–270 美元(不含 SBC),采用低数量零售价、含运费、不含税口径;计算模块另计,价格会随地区与时间变化。必需条件:会运行 Docker 命令;真机路线还需等待已验证的结构件、固件和装配说明。适合人群:想学习扫地机器人建图导航、ROS2 仿真与覆盖清扫流程的爱好者或学生。
它为什么值得玩
市面上的扫地机多是黑盒:能用,却很难看清建图、导航与清扫调度的完整链路。OOMWOO 的价值,是把代码、仿真、采购思路和设计过程公开出来,让学习者能逐层研究。需要注意:当前代码采用 Apache-2.0;硬件设计文件虽计划开放,但主仓库明确写着硬件许可证仍待确定,不能把“计划开源”写成“已经全部开放”。
它是怎么工作的:感知、规划、执行
一条典型的分工链路:顶部的 2D 激光雷达每转一圈,就得到一圈房间轮廓点;树莓派上的 ROS2 栈把点云变成地图(SLAM),并实时规划一条不漏扫的路径;驱动轮、边刷和吸尘风机负责把规划变成动作,同时悬崖和碰撞传感器不停把"该刹车了"传回来修正路线。
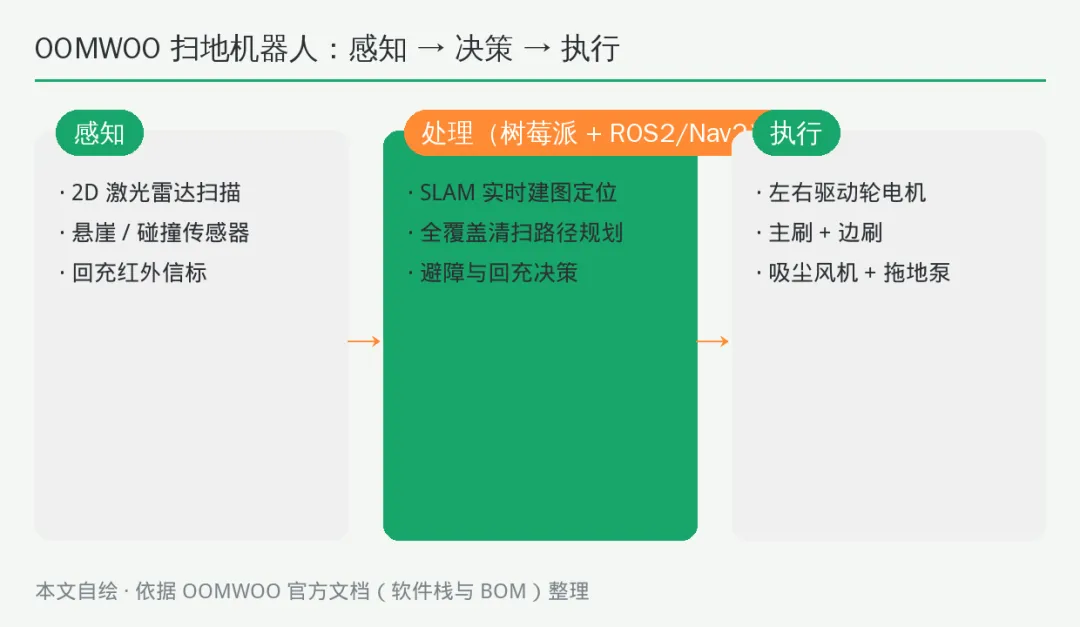
感知到执行的结构示意图(本文自绘,依据官方文档整理,非官方图片)
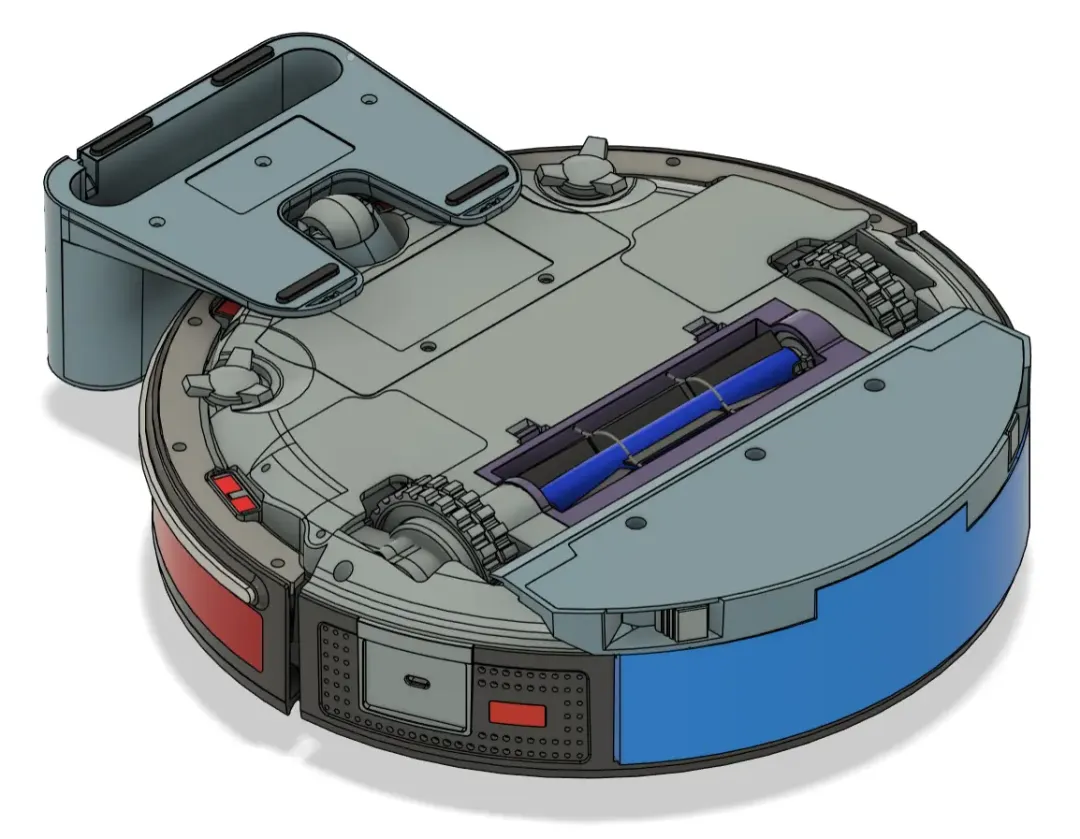
底部参考图,可见边刷与主刷吸尘口所在(官方公开设计稿)
BOM 与成本口径
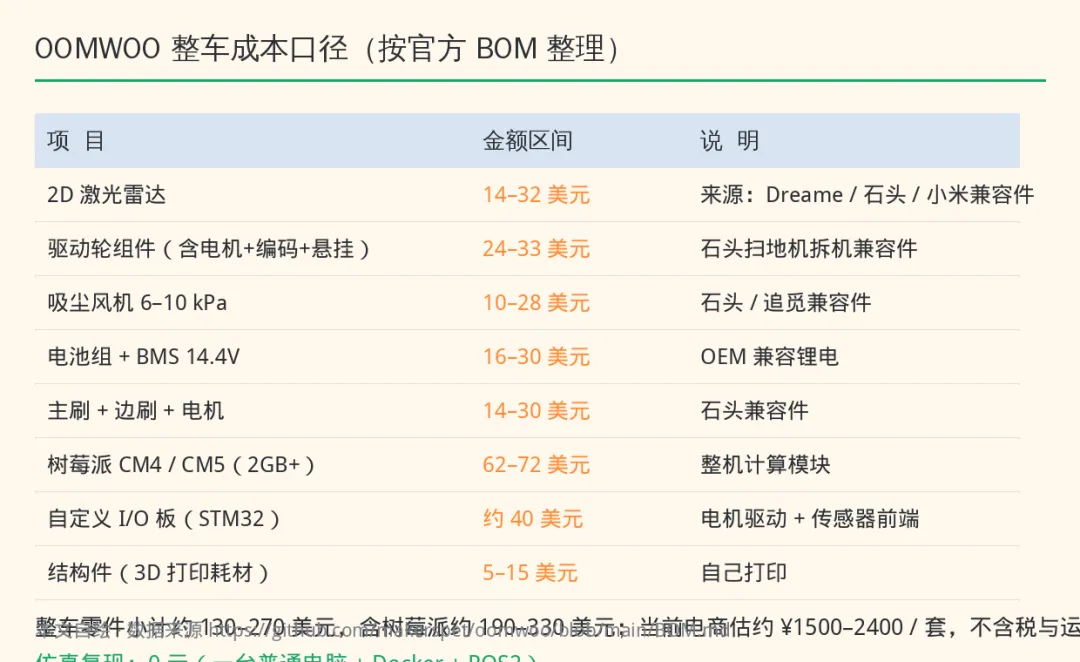
整车成本口径(本文自绘)
官方给的是"低价零售含运费、不含税"的粗略 BOM,且明确标注仍在完善。激光雷达、驱动轮、风机、电池都指向石头、追觅、小米等常见扫地机的拆机兼容件,方便大家各买各的。真要动手,记得留一点预算浮动空间。
本文核对以上 Star 数、许可证、成本口径与可复现边界,均于 2026-09-16 对照官方仓库核对。
最短复现路线(今天就能做)
第 1 步 · 跑官方仿真(0 元,无硬件)装好 Docker 后,拉取官方开发镜像,启动 Gazebo 仿真中的 OOMWOO 小车。成功标志:RViz 里看到激光点云,且能用键盘把小车在房间里开起来。第一排查:无画面大多是缺 GPU 或无显示环境,改用 headless 启动参数即可,不必重装。
第 2 步 · 让它在仿真里建图导航启动 SLAM 让它转圈建图、保存地图后再按图导航,看全覆盖清扫覆盖率。成功标志:地图文件能保存、导航时能绕开仿真家具、覆盖率数值从 0 升到接近 1。第一排查:先确认已启动 world,再启动导航,别一上来就盲跑。
第 3 步 · 接入一台现成扫地机(有硬件再上)官方给了"临时方案":把一台 Proscenic M6 Pro 接到 ROS2,驾驶、建图、导航全套可跑。成功标志:能用键盘遥控它开起来,且能建出房间地图。第一排查:先确认电脑与扫地机的通信已通、ROS2 话题有数据,再调导航。
第 4 步 · 关注整车节奏(2026 秋季)官方目前只承诺早期装配说明计划于 2026 年秋季提供;3D 设计仍在优化,硬件许可证也待定。届时还应先核对零件是否已验证、BOM 是否更新、结构件是否真正适合 3D 打印,再决定是否拼装;现在可先关注官方 RFC 看板。成功标志:官方给出经验证的零件、结构件、固件与装配步骤。第一排查:动手前核对对应模块在官网的最新状态,不使用旧版本。
新手最常卡住的三个点
现象:Gazebo 窗口弹不出来。先判断:是没显示环境还是电脑太旧。正确做法:改用 headless 无界面仿真继续跑,别当成坏了反复重装。不要这样做:不要一失败就删镜像重来,先看控制台报错在 3D 渲染还是机器人本体。
现象:导航时小车猛烈撞墙或不走。先判断:地图是否保存成功、导航话题是否启动。正确做法:先回第 2 步确认建图正常,再调避障与速度参数。不要这样做:不要只加大电机功率硬撞,先看传感器数据。
现象:接入现成扫地机后话题没数据。先判断:连线、串口和驱动是否正常。正确做法:先只验证通信与话题,再逐步加建图。不要这样做:不要在没看到任何话题数据时直接开导航。
三条魔改方向
魔改设想入门:给仿真加几件虚拟家具,调全覆盖清扫参数,看覆盖率怎么变。
魔改设想进阶:把它接进你自己的 Home Assistant,做出"回家前自动回充、出门后定点清扫"的联动。
魔改设想高阶:官方已在仿真里试过大模型 Agent 做覆盖清扫调度;等整车落地,把它扩展为"说一句话就让扫地机去扫某块区域"的真机版。
边界、许可证与安全
边界:OOMWOO 整车硬件仍在设计/RFC 阶段,官方写的是“早期装配说明计划于 2026 年秋季提供”,不是“整车届时发布”;本文未亲测整机清洁效果。当前可按官方文档尝试的是仿真,以及把 Proscenic M6 Pro 接入 ROS2 的临时路线。许可证:主仓库代码为 Apache-2.0;硬件设计文件的开放硬件许可证仍待确定,引用、改编或再发布前须分别核对。安全:真机涉及锂电池、旋转刷、风机和较大电流,接线前必须断电,使用带保护的匹配电池与充电方案,避免短路、过充、夹手和吸入口卷入;BOM 中还列有尚未定型的坞站市电方案,非专业人员不要自行接触市电部分。零件多为第三方兼容件,购买前核对规格、成色与来源。
官方来源与教程
主仓库:https://github.com/makerspet/oomwoo
成本 BOM:https://github.com/makerspet/oomwoo/blob/main/BOM.md
仿真与 ROS2 安装:https://github.com/makerspet/oomwoo-install
项目官网:https://oomwoo.com
3D CAD 与扫模件:https://github.com/makerspet/oomwoo-one-cad
官方教程合集:https://makerspet.com/learn
中文生态参考:https://robotics.growbotics.ai/zh/projects/hardware/oomwoo(第三方整理页,待核实)
你更想看:今天就把仿真跑起来试试,还是等整车发布后按文档拼一台真机?在评论区告诉我你选哪个,下一篇就顺着你的方向深挖。