ARTICLE · 1123913
以空调压缩机无感FOC为例,说明《经典控制理论》和《现代控制理论》分别用在环路哪个位置
以空调压缩机无感FOC为例,说明《经典控制理论》和《现代控制理论》分别用在环路哪个位置 笔者趁着国庆长假重新复习并梳理一遍《自动控制原理》和《现代控制理论》两本书中主要知识点,并结合工作内容(笔者目前主要从事压缩机无感FOC驱动和主控软件开发)中电机驱动部分用到的知识点进行总结,将经典控制和现代控制理论与实际应用形成完整“映射”。因为书中的内容很多,但实际驱动软件使用到的理论却很固定,作为驱动软件工程师,熟悉软件项目中用到的知识点足以满足项目开发需求,其他部分可以先了解,等真正用到的时候再深入研究即可。 在知识点梳理过程中笔者想先说明经典控制和现代控制理论分别用在环路哪个位置,方便从整体上进行知识点分类学习,并对整个控制框架有更清晰的整体认识。 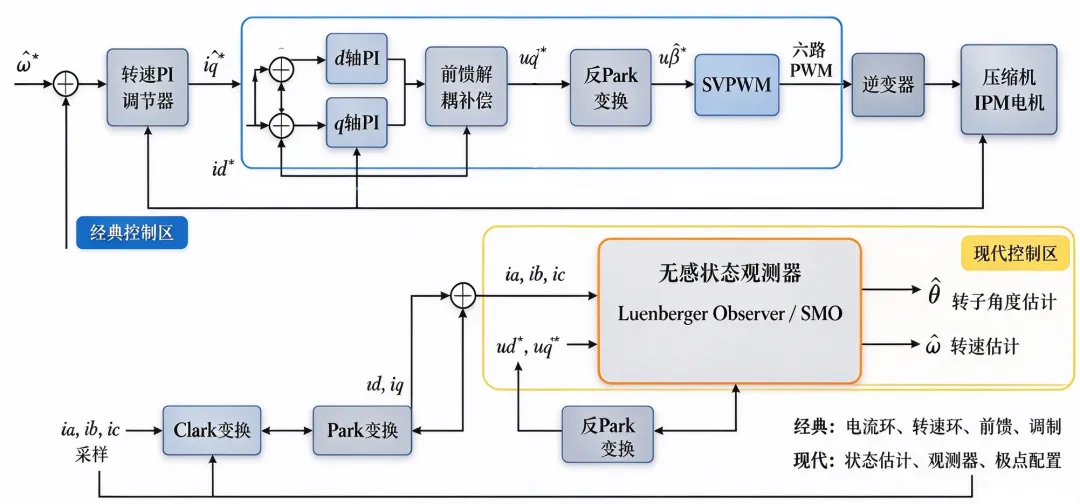
如上图所示为空调压缩机无感FOC控制框图,其中蓝色框为经典控制理论在环路中的位置,黄色框为现代控制理论在环路中的位置,下文进行具体说明。 1.经典控制理论在环路中的位置(蓝色框) 特点:SISO 单输入单输出,传递函数、频域伯德图、相角裕度设计,做闭环误差调节。 (1)最外层:转速闭环(外环) (2)内层:d 轴、q 轴电流闭环(内环,FOC 核心调节环路) 注:观测器不是闭环控制器,它不输出电压指令去直接控制电机;它只负责估计状态,给经典PI环路提供反馈信号。 这是很多人容易混淆的点:环路调节本身是经典控制;无感所依赖的状态估计是现代控制。
位置:转速误差 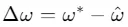
经过PI控制器输出q轴电流指令iq^*和d轴电流指令id^*。 作用:把转速偏差调节到 0;设计时把电流环等效成一阶惯性环节,写出开环传递函数,频域整定 PI。
位置: 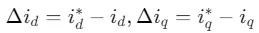
经过d/q轴独立PI调节器输出d轴电压指令ud^*和q轴电压指令uq^*。 作用:调节电流环带宽,将d、q轴解耦后各自当作一阶惯性系统,用伯图、截止频率整定PI,是典型经典反馈。 (3)电流环前馈补偿位置:d/q轴电流环PI输出之后,反Park之前,加入反电动势交叉项前馈。 属于经典前馈控制,用来抵消电机耦合扰动。
2.现代控制理论在环路中的位置(黄色框)
特点:状态空间、状态向量、矩阵运算、状态估计,不是传递函数方法;不属于调节环路,是状态观测支路。
位置:从三相电流采样点引出独立支路,送入观测器,输出 2 个关键不可测量状态:转子角度θ^、转子转速ω^。
原理:把 PMSM 写成状态方程 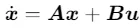
状态包含定子电流、反电动势; 龙伯格观测器/滑模观测器通过极点配置、观测器增益矩阵L,用可测的三相电流,去估算无法直接传感器测量的转子状态。 输出流向: 1)ω^送回转速环相减,构成转速闭环反馈; 2)θ^送入Park/反Park,用于坐标旋转变换,实现矢量解耦。
3.总结
在空调压缩机无感 FOC 系统中:
- 环路调节部分(转速外环PI、d/q电流内环PI、前馈)使用经典控制理论:依靠传递函数与频域方法设计SISO闭环调节器,消除误差;
- 转子位置、转速观测支路(龙伯格/滑模观测器)使用现代控制理论:基于电机状态空间模型,对不可直接测量的转子状态进行状态估计,为PI闭环提供反馈信息。