ARTICLE · 1325722
AI值得看|Claude Duet 与云环境更新,WeLM-Image、Cosmos 3 一起看
00:00 开场
00:09 手机接管任务
01:01 云端环境配置
01:52 智能体记忆
04:17 千问量化更新
04:52 微信生图模型
07:08 机器人世界模型
08:35 科学建模洞见
10:33 量子难题证明
01|Claude Duet:手机接着管任务
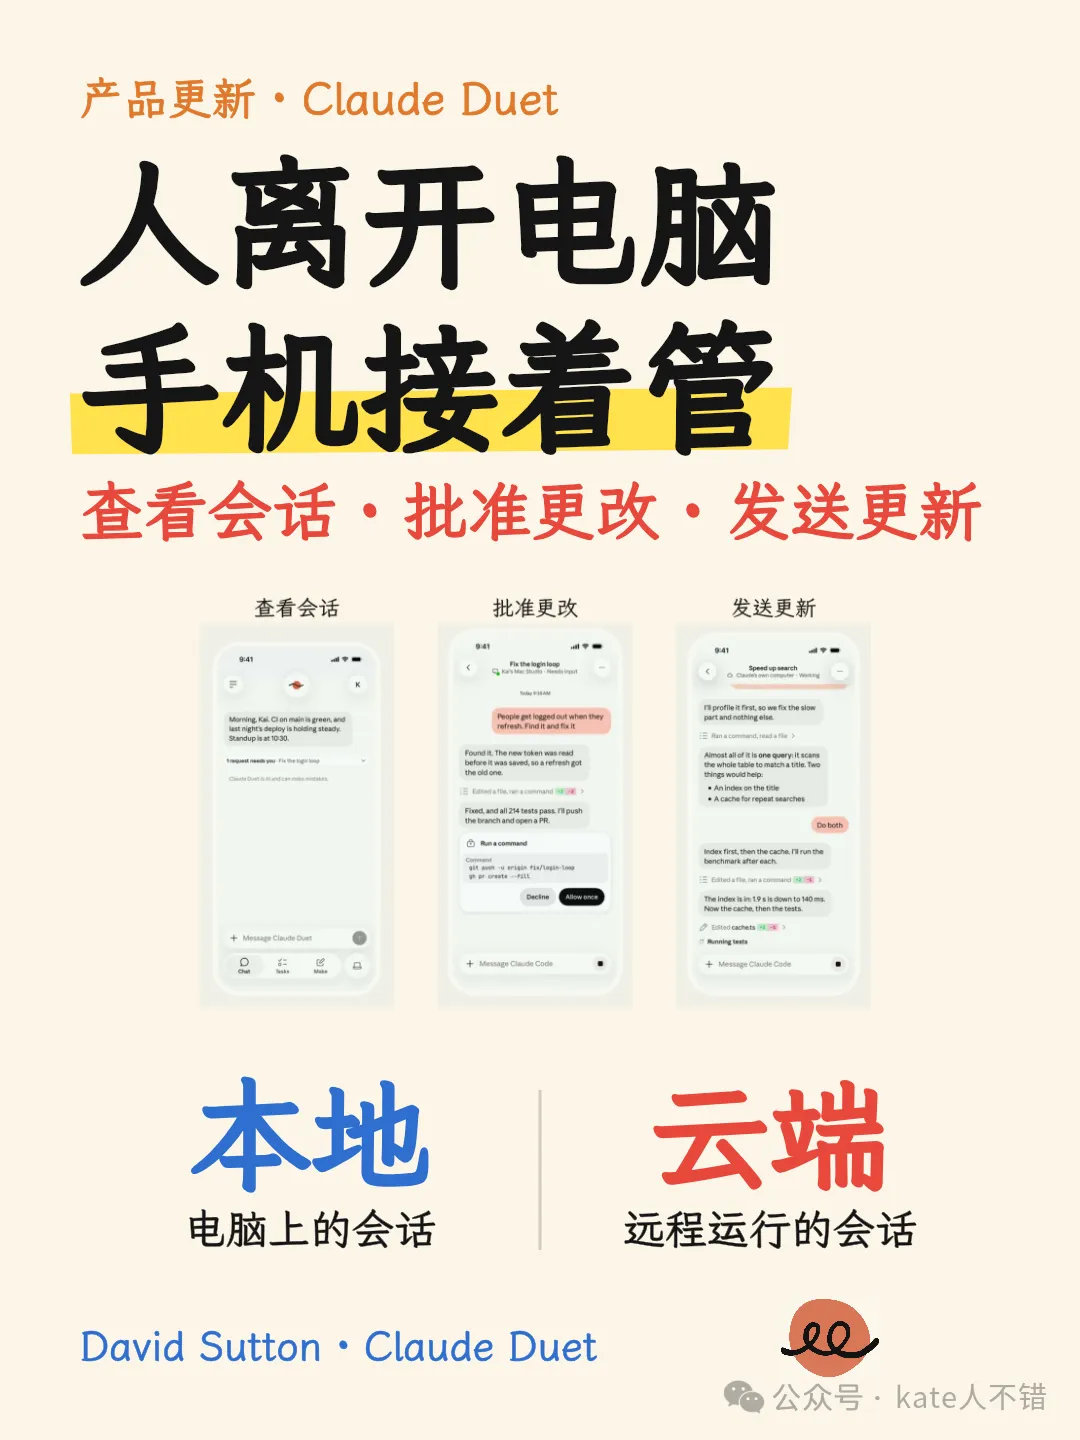
代码任务正在运行,临时离开电脑,也能在手机上看看进度。Claude Duet 团队介绍的新能力,把 Claude Code 会话的查看、批准更改和发送更新带到了手机上,本地电脑与云端的会话都在支持范围内。
这个变化让人可以更灵活地介入任务:需要确认时处理一下,方向变了就补充要求。手机承担的是会话管理入口,本地任务仍需要相应电脑保持运行条件。截至本期素材核对日期,Claude Duet 处于研究预览,面向美国 Pro、Max 和 Ultra 用户,经候补邀请分批开放。
看点:人离开桌面,仍能在关键节点接上代码任务。
02|Claude Code:云端先配好环境
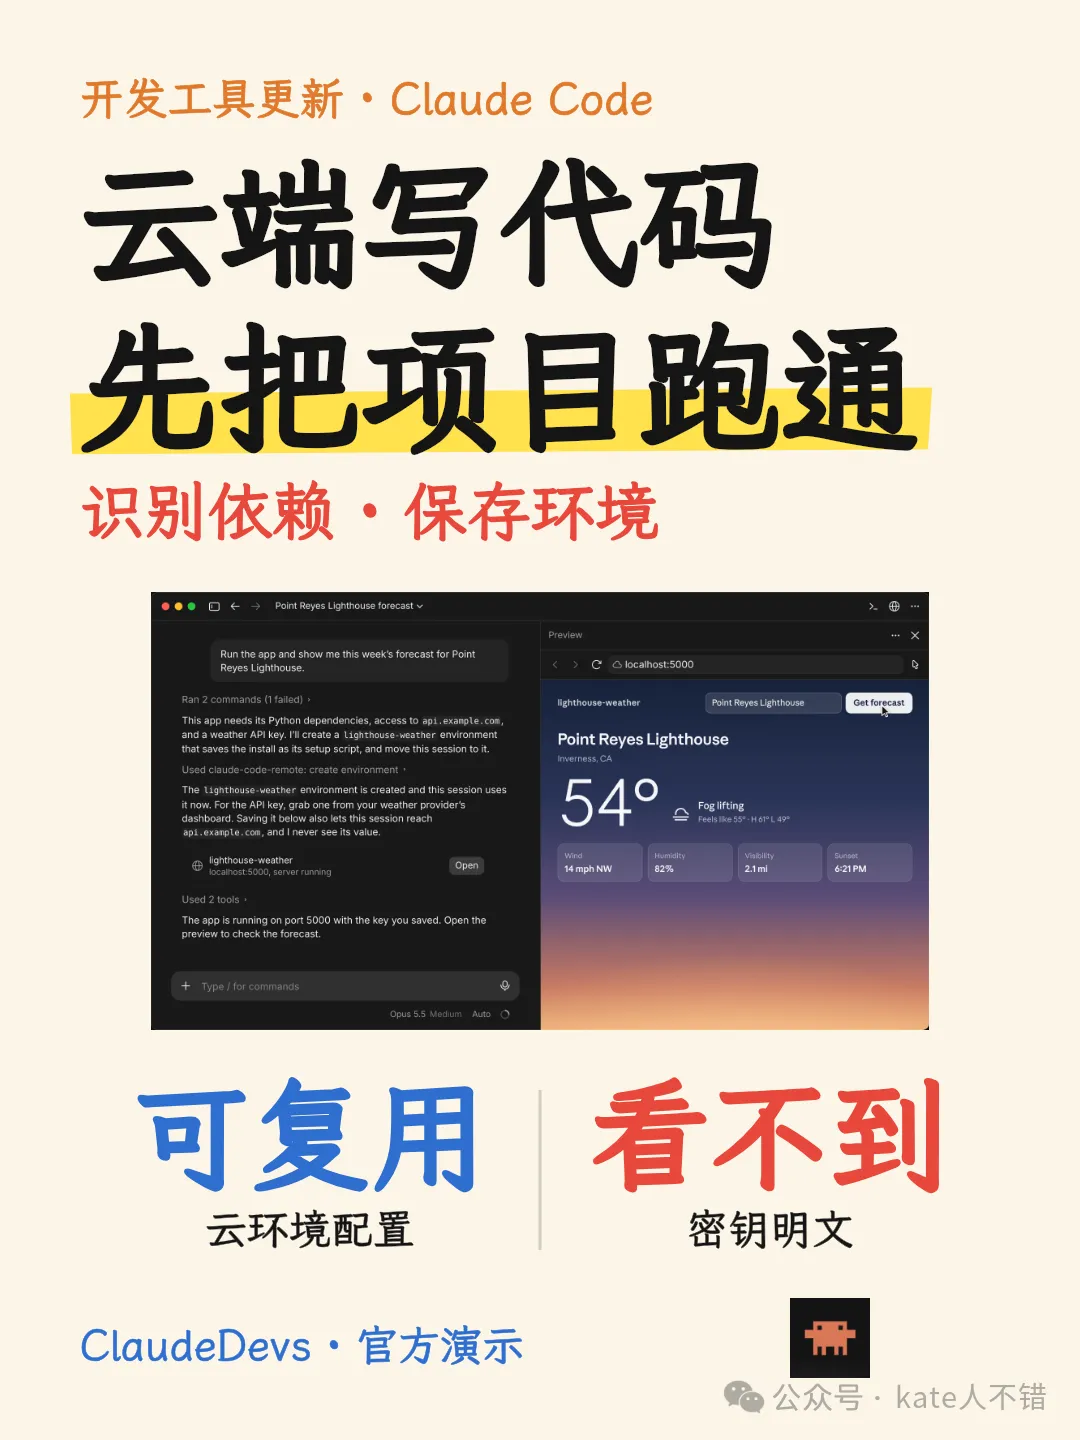
把仓库交给云端智能体,第一道门槛常常是环境。ClaudeDevs 的更新介绍称,Claude Code 能识别项目所需的依赖、网络访问和 API 密钥,并保存云环境,方便下次复用。官方天气应用演示展示了从发现需求、配置密钥到运行预览的流程。
密钥如何交给应用,也有具体机制。官方文档介绍,网络密钥保存在会话虚拟机之外,请求离开环境后,由代理向匹配主机附加密钥。普通环境变量的机制有所不同。这里保存的是环境配置;实际能否顺利启动,还取决于仓库与外部服务的条件。
看点:把重复的环境准备工作,纳入智能体可以协助完成的流程。
03|智能体记忆:让经验留下来
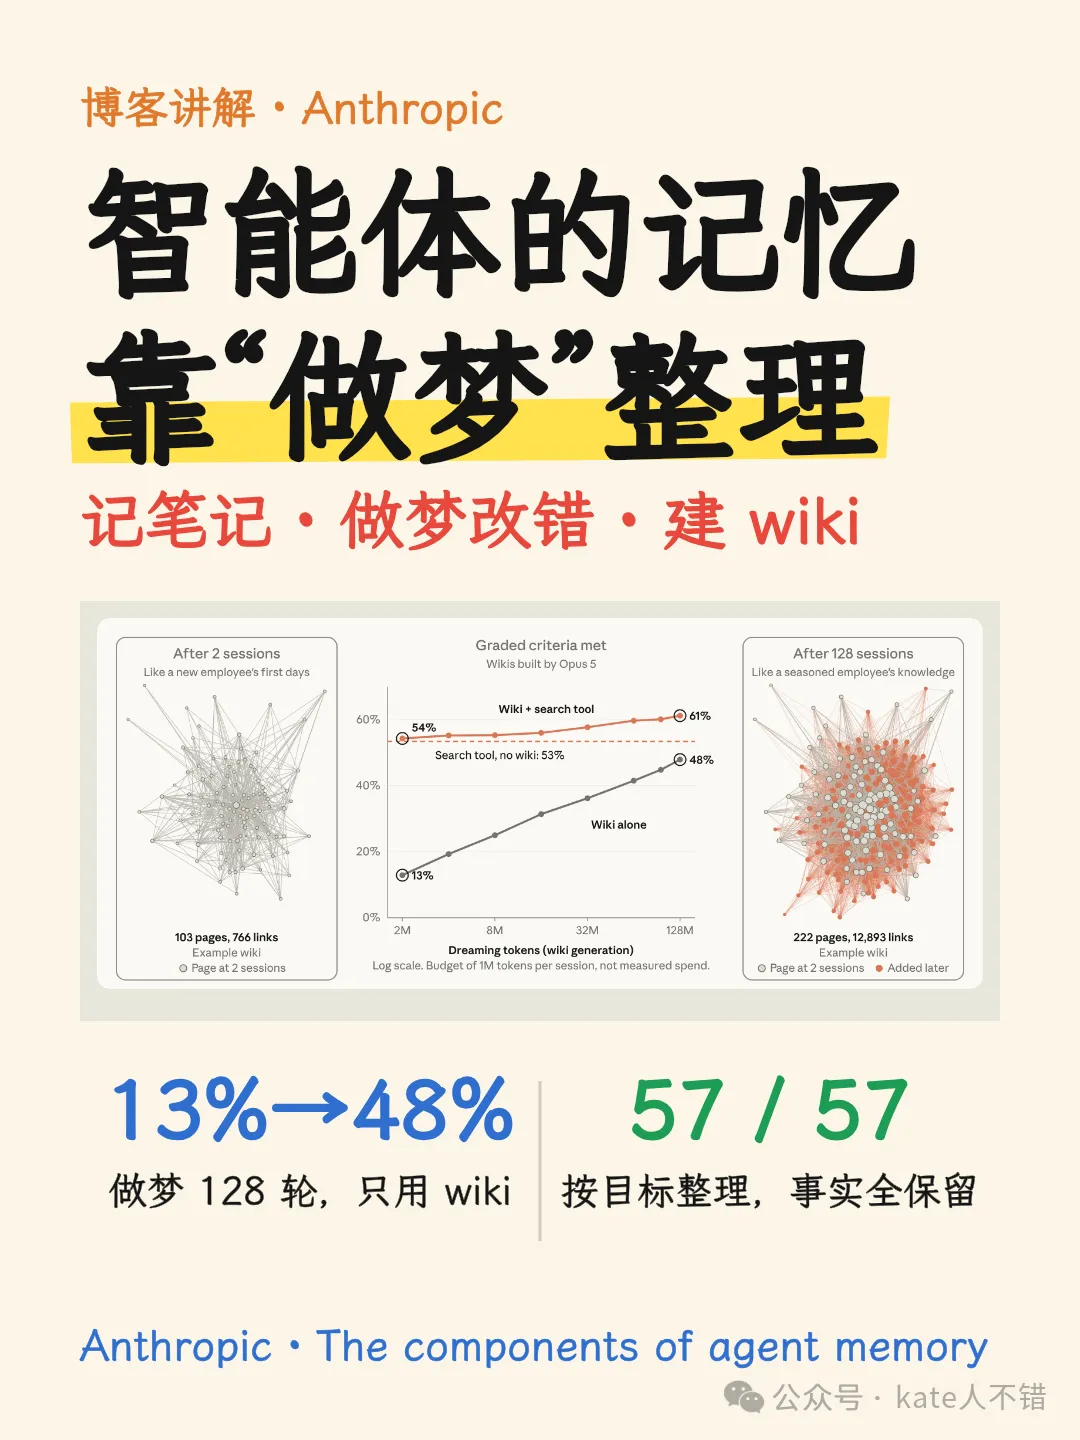
智能体换一个会话,怎样继续利用之前摸索出的经验?Anthropic 的文章把记忆描述为写给未来的预测:留下某条信息,是因为判断它以后还会有用。文章中的游戏案例显示,记忆的价值取决于筛选和组织,而不只是文件数量。
“做梦”则是留出时间,让智能体拿笔记对照原始记录,修正误解、整理策略,进一步织出可检索的知识库。文章还展示了多人协作中的组织问题:多个智能体抢写同一张表会遗漏事实,改成围绕单份合同分开整理后,信息保留更完整。这些结果属于文中给定任务与实验设置。
看点:记忆需要持续整理和核对,才能成为下次行动的可靠起点。
04|Unsloth:让千问少绕弯
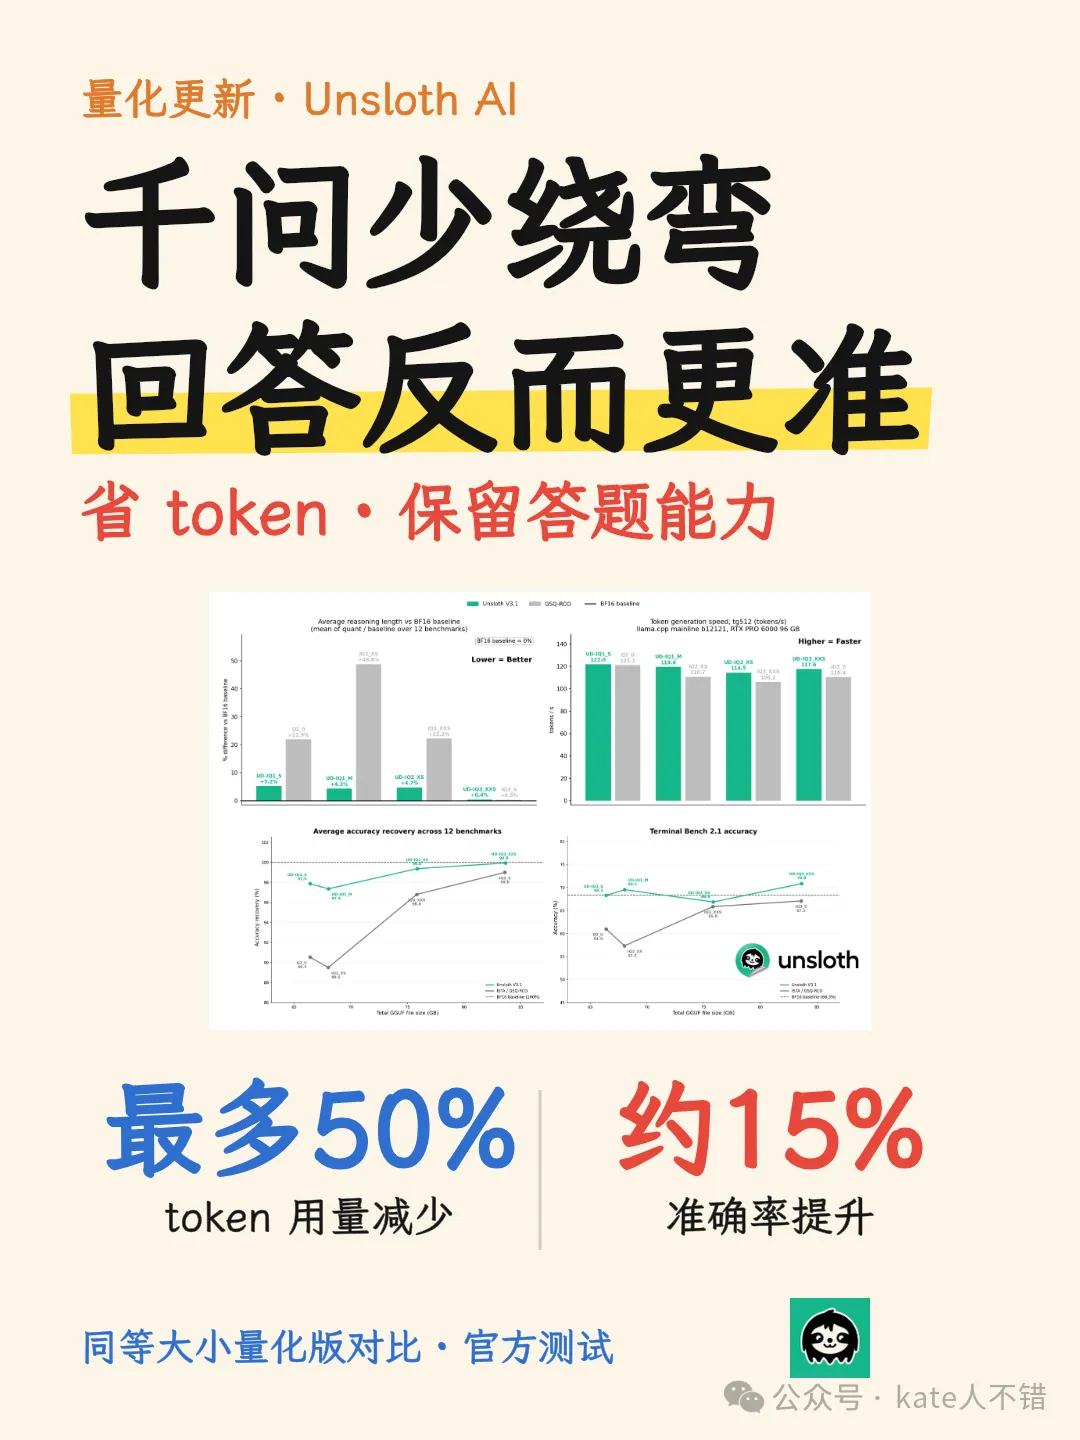
模型把推理写得很长,也可能在绕弯。Unsloth 为 Qwen3.8-Flash-Next 发布的 Dynamic V3.1 GGUF,关注的是量化后出现的过度思考,让本地版本减少冗长输出,同时保留答题能力。
按 Unsloth 官方测试,相比同等大小的其他量化版本,新版 token 用量最多减少约一半,准确率约提高 15%。这些数字有指定比较对象和测试范围,并非本机独立复测,也不能直接推算每个任务的收益。评估本地模型时,可以把答对多少、生成多少 token 和实际运行速度一起看;具体速度仍受设备与配置影响。
看点:更有效的推理,也包括用更少的输出完成同样的任务。
05|WeLM-Image:生图改图放在一起
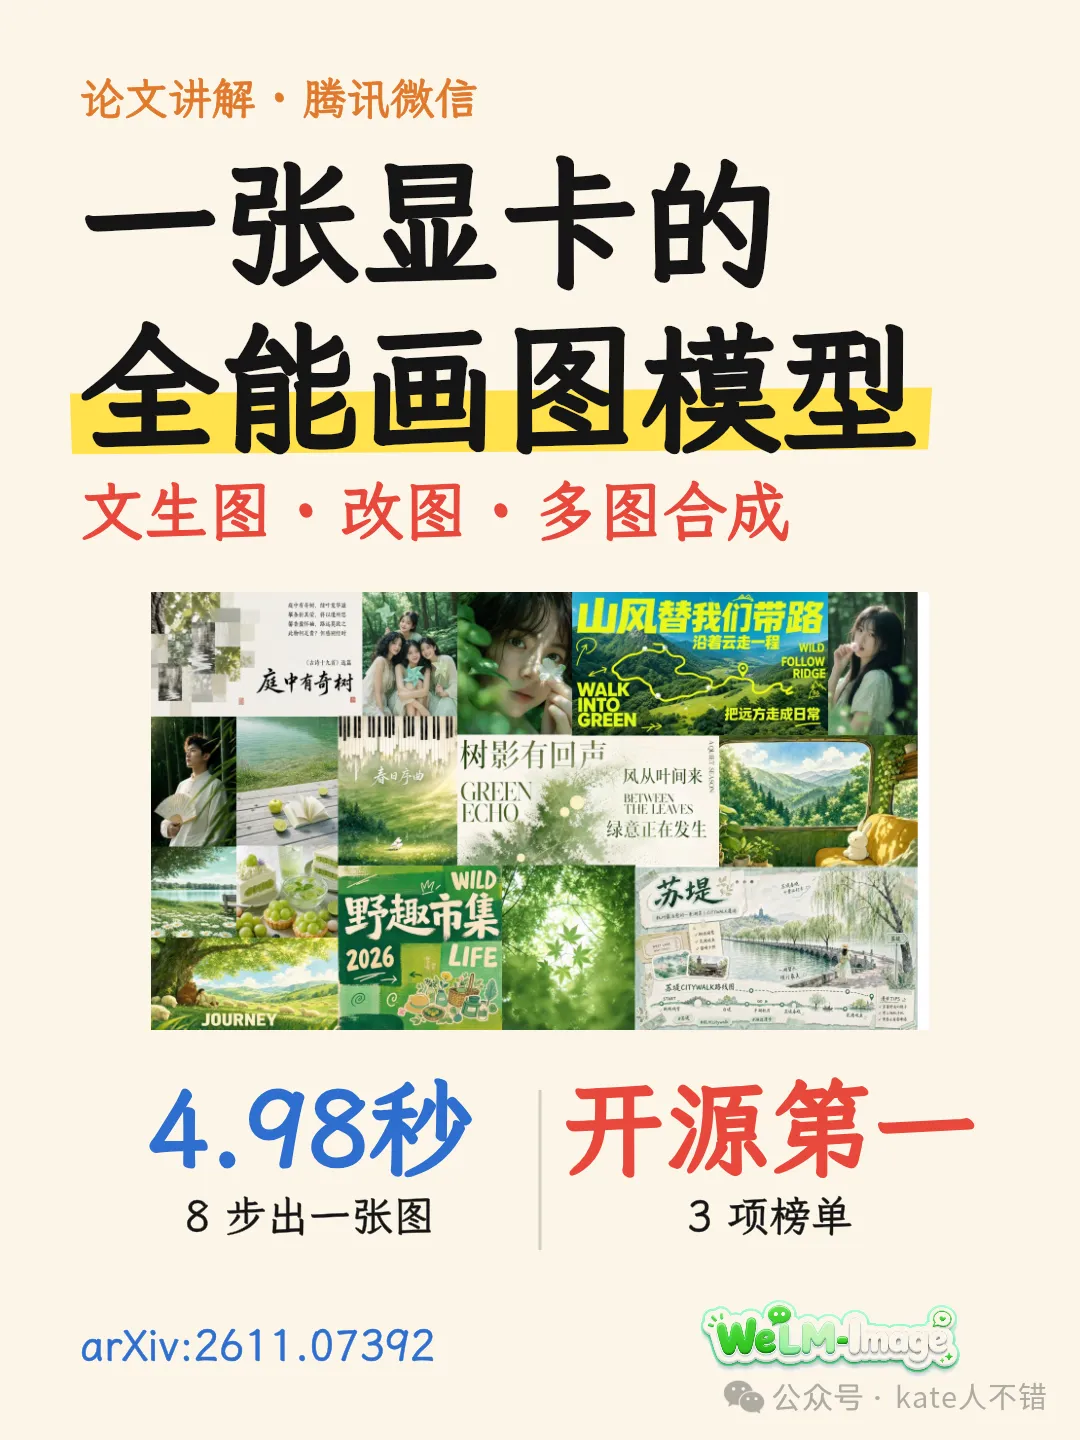
腾讯微信视觉团队的 WeLM-Image,把文生图、指令改图和多参考图合成放进同一模型,并把单卡部署与请求成本作为设计约束。模型内部将理解和生成分为两条参数独立的路径,再通过共享注意力,让生成过程持续读取指令与参考信息。
论文报告,全模型存储约 317 亿参数,生成时每个位置激活约 54 亿。蒸馏后的 Turbo 版采用 8 步生成,在一张 H20 上输出 1024×1024 图片的报告耗时为 4.98 秒。论文还比较了多参考图开销与多个评测榜单;这些表现都应结合其分辨率、硬件和参评范围理解。
看点:把生成与编辑统一起来,同时认真处理部署和使用成本。
06|Cosmos 3:机器人的虚拟世界
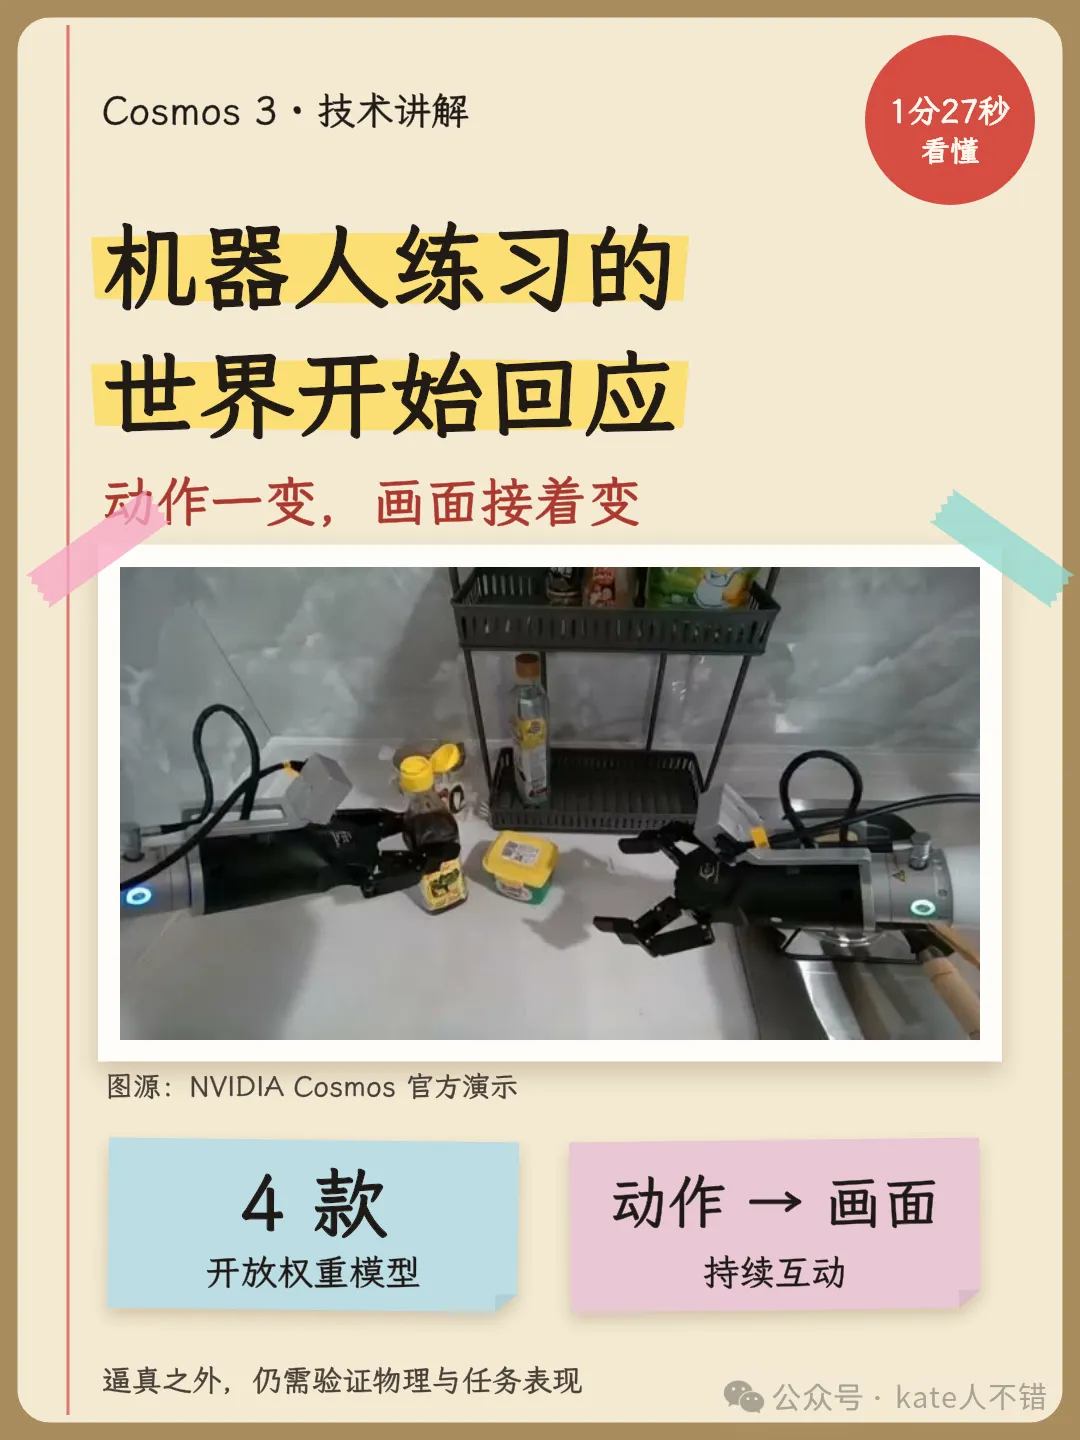
机器人伸手,接下来看到什么?汽车转弯,各个相机和激光雷达的数据怎样一起变化?NVIDIA 的 Cosmos 3 新增四款开放权重模型,分别处理驾驶场景变化、连续驾驶仿真、仿真画面转换和双臂动作预测。
共同方向是把动作接入生成过程:读取历史画面与当前控制,产生下一段,再把结果接回历史。不同模型的分工需要分清,例如 Sim-Transfer 的物理状态仍由仿真器负责,模型把控制信息转成画面。官方样例展示了互动世界模型的潜力;接触力学、任务成功率和实际训练收益,需要对应的专门评估。
看点:虚拟环境开始持续回应动作,为机器人的训练与评估提供研究空间。
07|AI 科研:答案之外的洞见
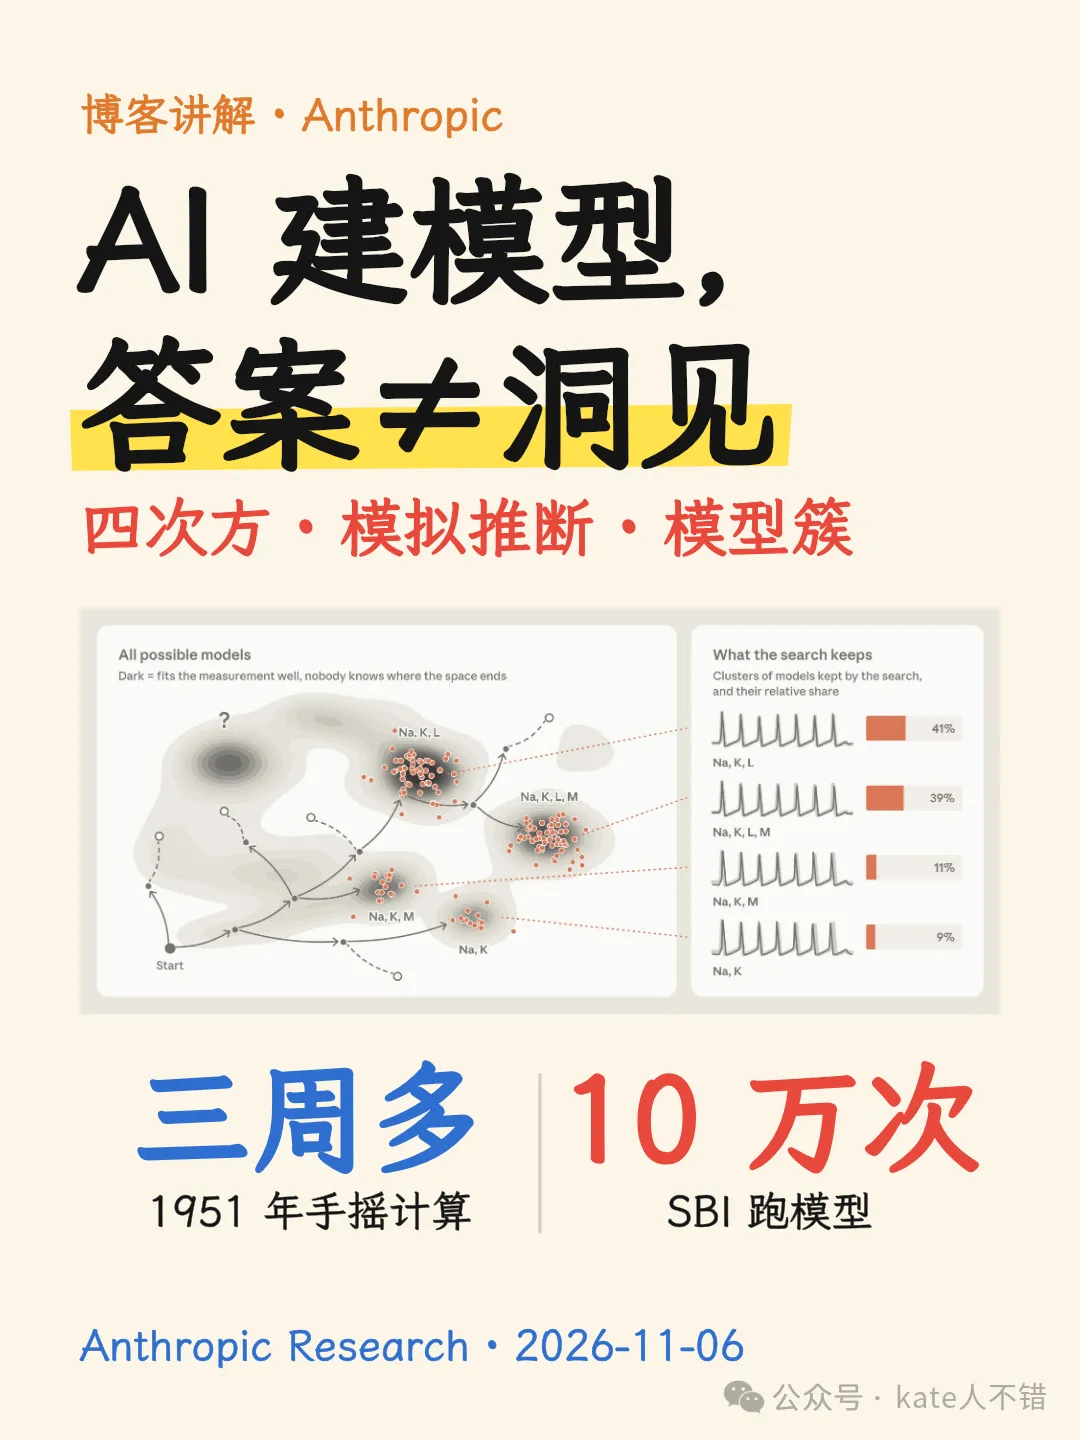
一个模型拟合了数据,科学家还想知道它为什么成立。Anthropic 刊载的科学建模文章,从 Hodgkin–Huxley 方程的故事出发,把建模拆成搭建、约束与解释,讨论 AI 怎样参与其中。
数据往往允许多个同样合理的模型。保留一批候选模型,观察它们在哪些地方一致、哪些地方分歧,才可能找到有把握的结论和下一步实验方向。基于模拟的推断也关注可行参数的分布。文章提醒,目前不少系统仍在重新发现已知模型;面对没有现成答案的问题,还需要更多证据。
看点:AI 帮助科学研究的价值,也体现在让人看清不确定性和下一步该问什么。
08|AI 参与量子计算难题证明
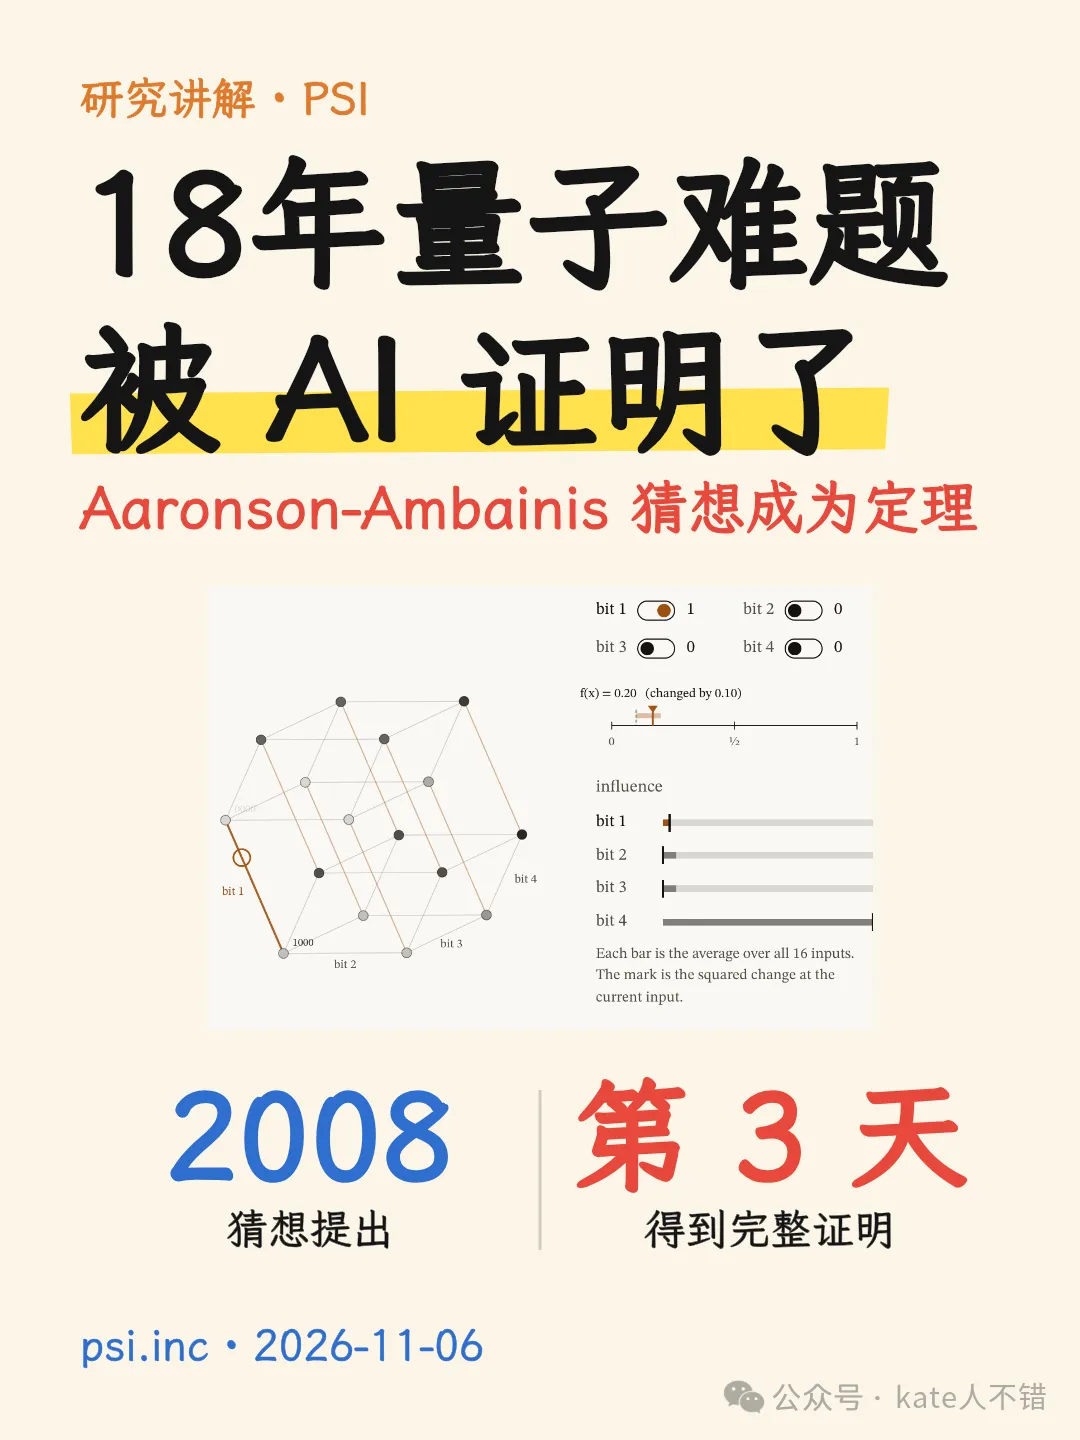
量子计算的加速能力,和问题中隐藏的结构有什么关系?2008 年提出的 Aaronson–Ambainis 猜想,是围绕这一方向的重要数学问题。PSI 的研究介绍称,其内部系统运行一个未公开的 Anthropic 模型,在第三天获得完整证明,并通过 Lean 证明助手的机器检验。
视频用“开关与表盘”解释其中的高影响力变量:如果输出概率确实发生变化,总有一些输入位置值得优先检查。据 PSI 对研究意义的介绍,这为文中讨论的随机输入与查询复杂性问题给出了量子加速上限。理解结论时,也要连同这些数学适用条件一起看。
看点:AI 提出的数学证明,可以进一步交给形式化工具逐步核验。
参考链接
01|Claude Duet:手机接着管任务
更新原帖:https://x.com/davidsuttonca/status/2118785613436698719
产品介绍:https://claude.com/resources/articles/claude-duet
开放范围与使用说明:https://support.claude.com/en/articles/17631495-get-started-with-claude-duet
02|Claude Code:云端先配好环境
更新原帖:https://x.com/ClaudeDevs/status/2118795192090386454
云环境官方文档:https://code.claude.com/docs/en/cloud-environments.md
03|智能体记忆:让经验留下来
Anthropic 原文:https://www.anthropic.com/research/components-of-agent-memory
04|Unsloth:让千问少绕弯
更新原帖:https://x.com/UnslothAI/status/2118707871139696911
Qwen3.8-Flash-Next GGUF 模型页:https://huggingface.co/unsloth/Qwen3.8-Flash-Next-GGUF
05|WeLM-Image:生图改图放在一起
技术论文:https://arxiv.org/html/2611.07392v1
06|Cosmos 3:机器人的虚拟世界
https://huggingface.co/blog/nvidia/cosmos-interactive-world-simulation
07|AI 科研:答案之外的洞见
科学建模原文:https://www.anthropic.com/research/teaching-ai-to-build-scientific-models
08|AI 参与量子计算难题证明
PSI 研究介绍:https://psi.inc/research/aaronson-ambainis/
论文 PDF:https://github.com/physical-superintelligence/aaronson-ambainis/blob/main/paper/aaronson_ambainis_paper.pdf
广告
过去我已创作了 400+ 篇AI主题原创内容,我对继续写作充满信心,因为这是我的爱好,我非常热爱这件事。
如果喜欢我的文章和视频,欢迎加入我的知识星球,我会分享最新的 AI 资讯、源代码,回答你的问题。我们下次再见啦!