ARTICLE · 1003032
【源码】基于FPGA的高精度多普勒频移测量工程:伺服系统的高精度速度与方向反馈(四)
源码资源:
2、【CORDIC工程源码】
3、【源码]FIR + EMA零 DSP,适用于极低资源消耗】
伺服系统的性能上限,往往取决于反馈环节的精度与延迟。编码器信号的相位细分能力决定了位置分辨率,方向判别的鲁棒性决定了换向可靠性,而延迟则直接影响环路带宽。本文深入解析一款基于FPGA的全数字相位测量IP核,看它如何为伺服系统提供0.01°精度的实时反馈。
一、伺服反馈的核心诉求
现代工业伺服系统对反馈环节有三项硬性指标:
| 位置分辨率 | ||
| 方向判别 | ||
| 响应速度 |
传统方案多采用专用编解码芯片+MCU软件处理的架构,面临三大瓶颈:
专用芯片细分倍数固定,难以适配不同精度需求 MCU软件处理引入不确定延迟,限制伺服环路带宽 模拟环节存在温漂,长期稳定性受限
本方案采用全FPGA硬件流水线,从根本上解决这些问题。
二、系统架构:从编码器信号到速度反馈
本方案完整覆盖从编码器正交信号采集到速度/方向输出的全链路:
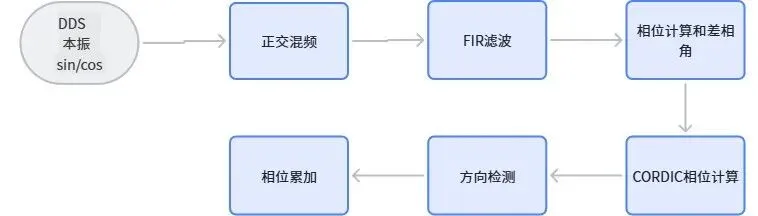
核心思路:将编码器的sin/cos信号视为正交载波,通过提取其相位变化来测量位移,相位变化率对应速度,相位变化方向对应运动方向。
三、关键技术深度解析
1. 正交信号处理 —— 编码器信号的数字化解调
增量式编码器输出A/B两路正交信号(等效于sin/cos)。本方案将其作为正交载波处理:
处理流程:
编码器sin/cos信号经ADC数字化后进入FPGA 与DDS产生的本振正交信号进行混频 得到I(同相)和Q(正交)两路基带分量
I分量 = signal × cos(ωt) → 包含相位信息Q分量 = signal × sin(ωt) → 包含相位信息
工程价值:
全数字化:消除模拟解调器的温漂与通道不一致
正交精度高:DDS产生的本振严格正交,相位误差趋近于零
抗干扰:数字滤波器特性稳定,不随温度变化
2. 64阶对称FIR滤波 —— 线性相位是关键
编码器信号解调后需要低通滤波,线性相位是对FIR用于相位测量的硬性要求——非线性相位会引入相位失真,直接破坏位移测量精度。
本方案采用64阶对称FIR:
对称结构的双重意义:
线性相位保证:对称系数天然具备严格线性相位,无群延迟失真
资源优化:利用对称性将乘法器数量减半,节省50% DSP资源
3. 正交锁相 —— 和差角公式提取位移相位
这是系统的数学核心。设测量路与参考路的复信号为:
测量路: (sin_m, cos_m) = A_m · (sin(φm), cos(φm))参考路: (sin_r, cos_r) = A_r · (sin(φr), cos(φr))
利用三角函数和差角公式:
sin(Δφ) = cos_m·sin_r − sin_m·cos_r = A_m·A_r·sin(φr − φm)cos(Δφ) = cos_m·cos_r + sin_m·sin_r = A_m·A_r·cos(φr − φm)
其中 Δφ = φr − φm 即为两路信号的相位差,对应编码器的位移量。
仅需4次乘法+2次加减法,即可完成相位差提取,且:
计算量极低:适合FPGA硬件流水线实现
保留完整相位信息:sin/cos同时输出,支持完整象限解算
去除了幅度影响:结果仅与相位差相关
4. CORDIC角度解算 —— 硬件加速arctan计算
得到相位差的sin/cos分量后,需要计算 arctan(sin/cos) 得到角度值。本方案采用CORDIC向量模式。
算法原理:
给定 (x=cos, y=sin),通过微旋转将 y 驱动到 0,
累计旋转角度即为输入向量相角。
每次旋转角度: arctan(2^-i)
y > 0: 顺时针旋转, angle += arctan(2^-i)
y < 0: 逆时针旋转, angle -= arctan(2^-i)
通过移位实现乘法,无需乘法器。
13级迭代精度:
| 0.01° |
伺服应用价值:
0.01°分辨率:对应编码器极高位置分辨率
无乘法器:仅用移位+加法,节省DSP资源
全流水线:13级流水线,每时钟周期输出一个结果,延迟固定
象限自动处理:
5. 方向检测 —— 伺服换向的关键
伺服电机换向时,运动方向瞬间反转,方向判别必须零误判、零延迟。本方案采用多维判决机制:
四层检测保障:
静止检测:128点滑动窗口峰值统计,峰峰值≤1判定静止
怠速检测:差分平方和 s=Δsin²+Δcos²,滞回比较(s≤2进入,s≥4退出)避免抖动
趋势分析:3点单调性判断(11=递增, 00=递减, 01=极大, 10=极小)
8分频慢速通道:低速场景专用趋势分析,提高鲁棒性
Moore状态机(5态one-hot):
sta(静止) ⇄ idling(怠速) ⇄ forward(正转)
↕ ↕
backward(反转) ⇄ intermediate(过渡)
伺服应用关键价值:
换向瞬间:intermediate过渡状态平滑切换,避免方向误判
低速爬行:8分频慢速通道保证低速时方向判别稳定
静止判别:128点统计避免噪声引起的假运动判别
6. 相位细分与累加 —— 高分辨率位移测量
1024级相位细分:
将0~360°映射为0~1023共1024个细分点 配合方向自动选择递增(正转)或递减(反转)
跨周期连续累加:
自动检测周期翻转(1023→0),累加完整周期数 输出:scale_sum = 当前细分值 + 完整周期数 × 1024
位移测量公式:
位移 = (scale_sum / 1024) × 编码器周期
= (累计相位 / 1024) × 编码器周期
四、伺服系统性能指标
分辨率计算示例:
总结
伺服系统的精度上限取决于反馈环节,响应速度取决于处理延迟。本方案通过全数字正交解调→线性相位FIR滤波→和差角公式相位差提取→CORDIC角度解算→四态方向检测→1024细分累加的完整链路,实现了:
- 0.01°相位精度
— 支撑亚微米级定位 - 固定流水线延迟
— 提升伺服环路带宽 - 四态方向检测
— 保证换向可靠性 - 1024细分+跨周期累加
— 支持长行程高分辨率测量
相比专用编解码芯片与MCU软件方案,本FPGA方案在精度、延迟、灵活性、集成度四个维度均具有显著优势,是高端伺服系统反馈环节的理想选择。
✨ 如果本文对你有帮助
点赞支持,让更多人看到 收藏起来,随时查阅 留言讨论,分享你的使用经验 关注我们,获取更多嵌入式实战干货 感谢阅读!我们下一篇文章见!
推荐合集阅读
👇
下载资料请扫码进小程序,正在内测中.......