ARTICLE · 1243572
光电融合重构视觉计算,打开端侧AI的能效空间
把高频视觉处理前移 让机器人与智能终端以更少能量持续感知
机器人要边移动边观察环境,智能眼镜要及时理解眼前的场景,工业设备要在产线不停运行时发现异常。对这些设备,视觉是一项需要持续运行的基础能力,而电池、散热和安装空间都有限。
持续感知会放大每一帧图像的处理成本。摄像头采集、传感器读出、数据传输、存储和模型运算,都在消耗电量、产生热量。让设备运行更久、响应更快、做得更小,需要提高整条视觉链路的效率。
持续感知让系统效率成为硬件竞争重点
高通 CEO 安蒙在 2026 年 2 月的署名文章中提出,训练和深度推理会继续在云端扩展,而即时响应、感知和个性化等能力将更多发生在设备侧。[1] 端侧设备因此需要持续获取环境信息,并及时作出响应。
NVIDIA 在今年 CES 展示的物理 AI 路线,也将传感输入、环境理解与动作决策连接起来。[2] AI 走进真实世界,意味着计算要跟上环境变化和设备行动的节奏。
特斯拉在 10 月 21 日发布的季度报告中披露,Cybercab 已于 9 月 3 日在奥斯汀加入 Robotaxi 载客服务。[3] 这类应用把视觉系统带入连续运营场景,对响应时间、稳定性和持续运行成本提出了更高要求。
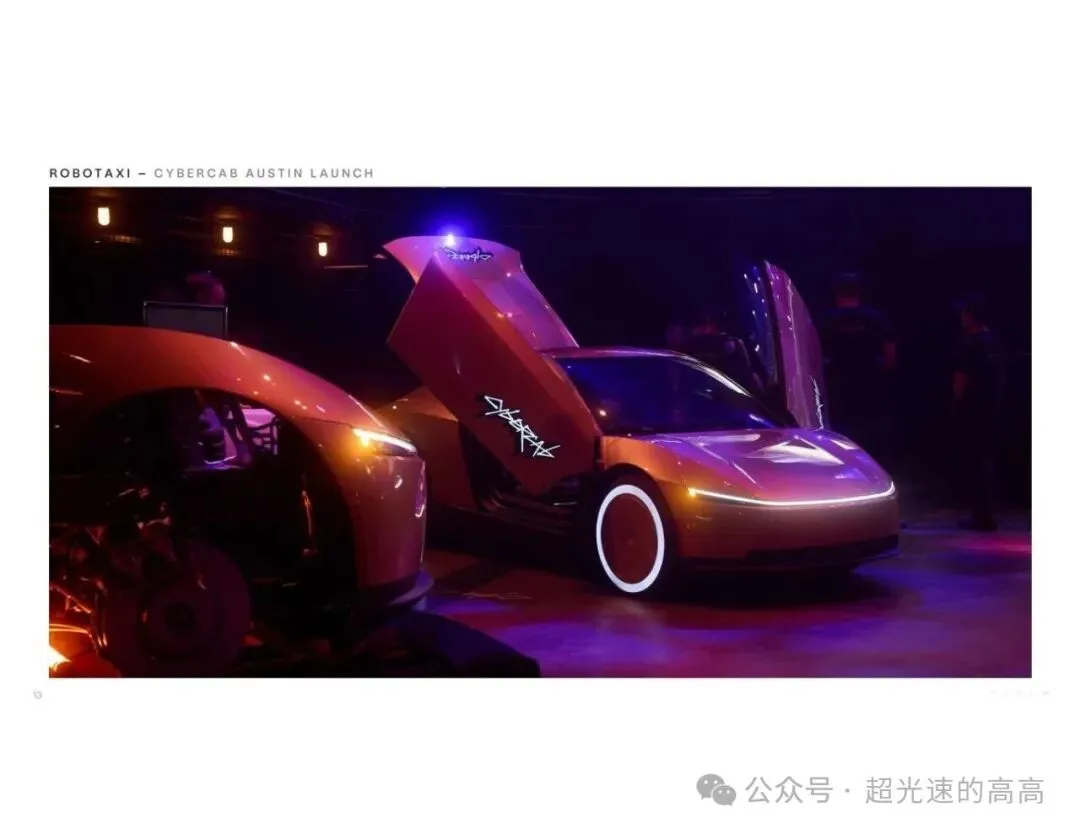
图 1|Tesla 于 2026 年 10 月 21 日披露的 Cybercab Austin 发布活动照片。来源:Q3 2026 Update,第 13 页。
这种变化已经体现在电子芯片的设计中。高通 9 月发布的 Hexagon NPU 架构说明强调,通过扩大共享存储减少外部内存访问,并按任务调用不同模型。[4] 对端侧 AI 来说,减少数据搬运和不必要的运算,同样是提高效率的重要途径。
进一步看,优化还可以发生在图像进入处理器之前:让视觉入口先完成一部分有用的计算,再把结果交给电子系统。
端侧AI光芯片把部分计算前移到视觉入口
机器执行具体任务时,需要的信息各不相同。工业检测关注缺陷和纹理变化,目标定位关注轮廓与位置。这些信息通常要从大量像素中提取,也为光学前端参与处理提供了切入口。
经过设计的光学结构,可以利用光的传播、衍射与干涉完成空间变换,增强或编码与任务有关的信息。这一步与小模型、量化和专用 NPU 可以配合使用:光学前端改善输入的表达,电子后端完成后续识别与判断。
本文讨论的端侧 AI 光芯片,主要面向直接接收场景光的视觉前端。在这样的模组中,镜头负责收集场景光,三维光计算芯片承担预先设计的光学变换,传感器将输出转成电信号,再由轻量模型或 NPU 完成任务判断。光芯片由此成为整条视觉链路中的计算部件。
在曜智光科,我们正围绕这一方向推进视觉模组,将镜头、三维光计算芯片、传感器和电子后端协同设计。[5] 光学结构需要按实际照明、视场和工作距离设计,后端模型则围绕真实器件的输出训练和校准,让前端处理与最终任务相匹配。
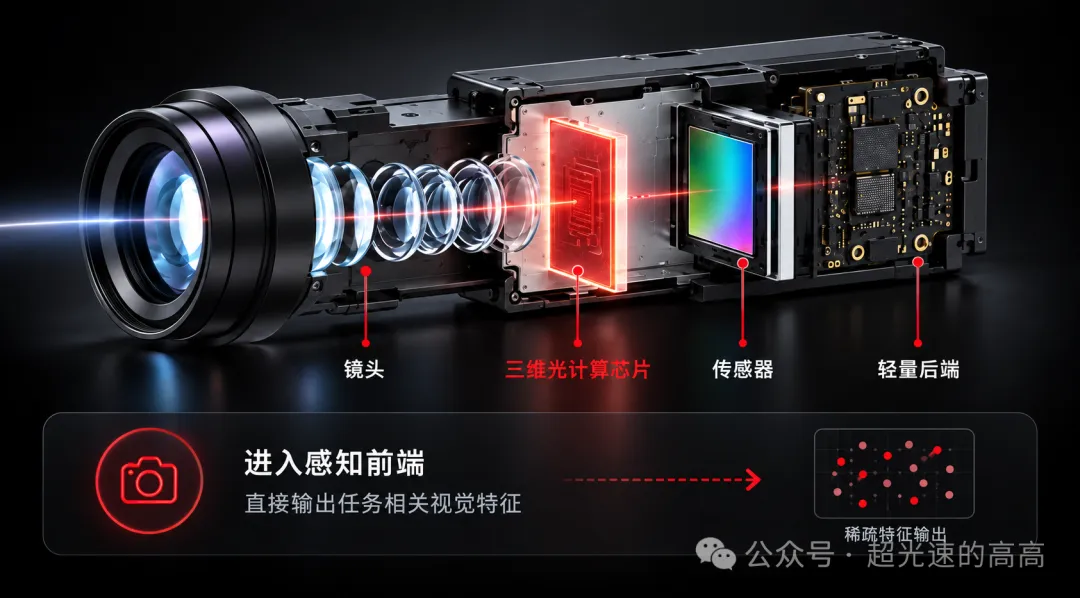
图 2|曜智光科视觉模组架构概念图,展示光学前端与电子后端的分工。来源:rlite.ai。
系统收益要落实到具体环节。如果光学输出能支持更小的后端网络,就能减少相应的电子运算;要进一步减少采样和传输,还需要传感器按任务所需的特征组织读出。先完整读取一幅图像,再在软件里缩小它,节省的主要是后续处理,不能同时计作传感器读出的节省。
固定光学前端与可更新的电子后端协同
端侧设备面对的画面不断变化,其中一部分视觉处理却可以长期复用。固定光学结构承载这些稳定的变换,电子后端负责将输出用于不同任务。只要前端保留的信息足以支持新任务,就可以通过更新后端完成适配。
黄超然团队今年发表于Nature的实验研究提供了一个例子:同一固定超表面配合小型可训练数字后端,可以完成不同视觉任务,无须为每个任务重新制造光学结构。[6] 这说明,固定前端可以提供一组可复用的视觉能力,任务适配则交给电子后端。
三维光神经网络为这条路线提供了更丰富的结构设计空间。设计者可以在不同层面和位置安排光与材料的相互作用,用空间并行传播处理输入信息。相应的变换保留在材料与几何结构中,运行时持续接收新的输入,减少这部分计算对权重加载和逐单元调控的需求。
对端侧产品而言,三维制造的目标,是把更多有用的光学处理集成进紧凑模组,同时降低装调负担。它的价值最终要落到可靠输出上:在所需的任务精度下,前端能承担多少处理,后端能缩小多少,模组又能做到多紧凑。
因此,结构设计、制造和算法需要一起推进。照明变化、光损耗、噪声、温漂及装配偏差,都应进入设计和实物验证;非线性处理、任务更新与复杂决策,则由相应的电子模块承担。把这些环节配合好,才能把光学并行处理变成设备可用的能力。
从工业检测走向机器人与常开视觉
工业高速检测是一个明确的优先切入口。照明、工作距离和任务边界较容易限定,产线又会高频重复执行同类判断。可以从特定缺陷检测或定位任务出发,联合设计光学前端与后端模型,用漏检率、误检率、曝光到触发的时间,以及连续运行功耗检验价值。
机器人末端和无人机更在意安装空间、载荷与散热。面向定位、轮廓识别等高频视觉功能,光芯片模组的价值,是在满足任务要求的同时减少后端处理负担,把计算板、散热结构和电池所占的资源降下来。
常开视觉终端则适合分层处理:让低负担的前端持续工作,在发现目标或变化后,再唤醒更复杂的模型。这一路线的关键指标,是整天运行时的平均功耗,以及触发判断的漏检率和误报率。
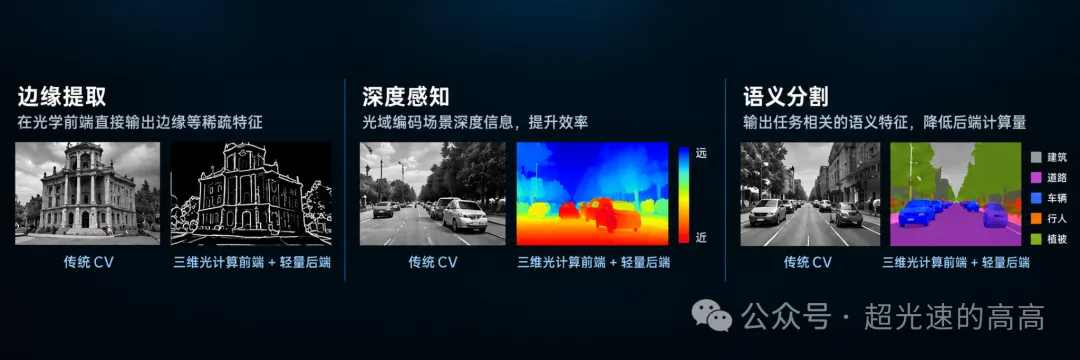
图 3|曜智光科公开的视觉任务概念示意。左右展示输入与目标输出的不同表达,并非与传统视觉的性能比较,也不作为产品实测结果。来源:rlite.ai。
评价这些方案,应与针对同一任务优化过的 CMOS、图像处理器和 NPU 方案比较,并保持任务质量与响应要求一致。总能耗要包括补光、传感器读出、数据传输、电子后端和控制;长期稳定性、标定、制造及更换成本,也要计入产品评估。这样才能判断光芯片是否真正改善了整机。
曜智光科关注的,是把这条技术路线做成紧凑、可靠、便于设备集成的端侧视觉模组。围绕具体任务,让光芯片承担可长期复用的处理,让传感器与电子后端接收和使用这些输出,再把收益落实到设备的响应、能耗、体积和使用成本上。
我们看好的产业入口已经清楚:从持续运行、任务相对稳定的视觉功能切入,逐步拓展到机器人与智能终端。端侧 AI 光芯片的价值,将体现在每一次感知所减少的数据搬运和电子计算中。让视觉入口承担更多有用的计算,是一条值得推进、也有巨大潜力的产品路径。
个人运营,观点仅代表本人。图 2、图 3 为方案概念示意,非产品实测结果;文中产品路线为作者分析。资料核查截至 2026 年 10 月 23 日。
参考资料
[1]Cristiano R. Amon,2026-02-18:AI’s next chapter and India’s edge advantage。
[2]NVIDIA,2026-01-05:黄仁勋 CES 2026 主题演讲官方报道。
[3]Tesla,2026-10-21:Q3 2026 Update。
[4]Vinesh Sukumar,2026-09-10:Why agentic AI needs a completely different mobile architecture。
[5]曜智光科:AI 视觉模组公开介绍。
[6]Luo, M. et al. Highly scalable machine vision enabled with meta-optics-based ultra-wide neural network. eLight 6, 10 (2026)。DOI: 10.1186/s43593-026-00127-y。