ARTICLE · 1256148
一文详解C++奇异递归模板(CRTP)
在 C++ 里,有很多反直觉的设计模式,CRTP(Curiously Recurring Template Pattern,奇异递归模板模式)便是其中之一。它以“派生类作为基类模板参数”这一奇特语法为核心,实现了编译期多态、零开销代码复用,是高性能 C++ 开发、模板元编程(TMP)以及各类开源框架(如 STL、Boost、Qt)中的核心技术。
什么是 CRTP?
CRTP 的核心语法非常简洁,核心是“派生类继承一个以自身为模板参数的基类”,这也是“奇异递归”名字的由来——语法上看似形成了递归,但编译期展开后并不会产生执行期递归,更不会有栈溢出风险。
最简示例代码如下:
#include<iostream>using namespace std;// 1. CRTP 基类:模板类,参数为派生类类型template <typename Derived>class Base {public:// 基类中可以通过模板参数访问派生类voiddoSomething(){// 将基类指针 this 转换为派生类指针Derived* derived = static_cast<Derived*>(this);// 调用派生类的成员函数(编译期确定)derived->impl();}};// 2. 派生类:继承 Base<自身>class Derived : public Base<Derived> {public:// 派生类实现具体逻辑voidimpl(){cout << "Derived 具体实现逻辑" << endl;}};intmain(){Derived d;d.doSomething(); // 输出:Derived 具体实现逻辑return 0;}
从代码中可以看到两个关键要点:
基类是模板类,模板参数
 代表“最终的派生类”;
派生类继承的是
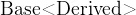 ,即把自身作为模板参数传入基类。
这种语法看似“循环依赖”,但 C++ 模板的编译机制会完美处理:模板类的实例化是延迟的,直到真正使用时才会展开,因此基类在编译时能够“感知”到派生类的存在,从而调用派生类的成员。
本质:编译期多态的实现载体
很多人对 CRTP 的第一印象是“语法奇特”,但它的本质是 编译期多态——与虚函数的“运行时多态”不同,CRTP 借助模板的编译期特性,将函数调用的绑定时机提前到编译期,从而实现“零运行时开销”的多态效果。
我们可以用一个简单的对比,理解 CRTP 与普通继承、虚函数的区别:
普通继承:基类无法直接访问派生类的成员,只能通过派生类对象调用自身成员;
虚函数多态:基类通过虚表指针,在运行时查找派生类的重写函数,有虚表内存开销和函数调用开销;
CRTP:基类通过模板参数“预知”派生类类型,编译期直接绑定派生类的成员函数,无任何运行时开销。
这也是 CRTP 最核心的价值——在需要多态特性,且对性能要求极高的场景(如高频计算、嵌入式开发)中,替代虚函数,实现“高效多态”。
CRTP 的底层原理
要真正吃透 CRTP,必须理解其底层的编译机制。我们从“模板实例化”“类型转换”“静态绑定”三个角度,拆解 CRTP 的工作原理。
模板延迟实例化:解决“循环依赖”问题
很多人会疑惑:派生类还没定义完,怎么能作为模板参数传入基类?这其实得益于 C++ 模板的“延迟实例化”特性。
C++ 模板类的成员函数,并不是在模板定义时就编译,而是在“首次调用”时才会被实例化。也就是说,基类 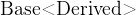 中,调用派生类成员的代码(如
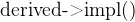 ),直到
 类完全定义、且
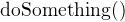 被调用时,才会被编译。
举个反例:如果基类的构造函数中直接调用派生类的成员函数,会编译失败——因为基类构造函数在派生类构造之前执行,此时派生类还未初始化,且模板成员函数的实例化时机提前,会导致“未定义类型”错误。这一点我们会在后面的“陷阱”部分详细说明。
static_cast 转换:编译期安全的类型转换
在 CRTP 基类中,我们经常会看到 static_cast<Derived*>}(this) 这样的转换,这是 CRTP 实现“基类访问派生类”的关键。
为什么必须用 static_cast,而不是 dynamic_cast?
static_cast:编译期进行类型转换,无运行时开销,前提是程序员保证转换的安全性(即 this 指针确实指向 Derived 类型的对象);
dynamic_cast:运行时进行类型检查,有性能开销,且需要基类有虚函数(否则无法使用),而 CRTP 的核心优势就是“零开销”,因此完全不需要 dynamic_cast。
这里的安全性由程序员保证:只要派生类正确继承了 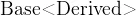 ,那么 this 指针指向的就是 Derived 类型的对象,static_cast 转换就是安全的。如果派生类继承时写错了模板参数(如
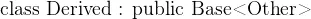 ),编译时会报错,从而提前发现问题。
静态绑定:多态的零开销实现
虚函数的多态是“动态绑定”:运行时通过虚表指针,找到当前对象实际对应的派生类函数;而 CRTP 的多态是“静态绑定”:编译期根据模板参数,直接确定要调用的派生类函数。
我们用一段代码对比两者的差异:
#include<iostream>using namespace std;// 1. 虚函数多态(动态绑定)class ShapeVirtual {public:virtualvoiddraw()= 0; // 纯虚函数virtual ~ShapeVirtual() {}};class CircleVirtual : public ShapeVirtual {public:voiddraw()override{cout << "绘制圆形(虚函数)" << endl;}};// 2. CRTP 多态(静态绑定)template <typename Derived>class ShapeCRTP {public:voiddraw(){static_cast<Derived*>(this)->drawImpl();}};class CircleCRTP : public ShapeCRTP<CircleCRTP> {public:voiddrawImpl(){cout << "绘制圆形(CRTP)" << endl;}};intmain(){// 虚函数多态:运行时绑定ShapeVirtual* v_ptr = new CircleVirtual();v_ptr->draw(); // 运行时查找虚表,调用 CircleVirtual::draw()// CRTP 多态:编译期绑定CircleCRTP c;c.draw(); // 编译期直接绑定 CircleCRTP::drawImpl()delete v_ptr;return 0;}
从汇编代码层面看,虚函数调用会产生“查找虚表”的指令,而 CRTP 的调用会直接被编译成普通函数调用,没有任何额外开销。这也是 CRTP 在高性能场景中不可或缺的原因。
CRTP 的三大核心用途
CRTP 不仅仅是一种“语法技巧”,更有明确的实际用途。结合开源框架和实际开发场景,我们总结出 CRTP 最常用的三大核心用途,每一种都能大幅提升代码的效率和可维护性。
用途一:编译期多态——替代虚函数,追求极致性能
当我们需要多态特性,但又无法接受虚函数的性能开销(如高频调用、嵌入式系统、实时计算)时,CRTP 是最佳选择。
典型场景:图形渲染、算法库、数值计算。例如,我们可以用 CRTP 实现一个通用的“算法基类”,让不同的算法派生类继承,实现编译期多态的算法调用。
#include<iostream>#include<vector>using namespace std;// CRTP 基类:通用算法接口template <typename Derived>class Algorithm {public:// 统一接口voidexecute(const vector<int>& data){static_cast<Derived*>(this)->doExecute(data);}};// 排序算法派生类class SortAlgorithm : public Algorithm<SortAlgorithm> {public:voiddoExecute(const vector<int>& data){cout << "执行排序算法:";for (int num : data) cout << num << " ";cout << endl;// 实际排序逻辑...}};// 过滤算法派生类class FilterAlgorithm : public Algorithm<FilterAlgorithm> {public:voiddoExecute(const vector<int>& data){cout << "执行过滤算法:";for (int num : data) if (num > 5) cout << num << " ";cout << endl;// 实际过滤逻辑...}};// 通用调用函数(编译期多态)template <typename T>voidrunAlgorithm(Algorithm<T>& algo, const vector<int>& data){algo.execute(data);}intmain(){vector<int> data = {3, 7, 1, 9, 4};SortAlgorithm sortAlgo;FilterAlgorithm filterAlgo;runAlgorithm(sortAlgo, data); // 执行排序算法runAlgorithm(filterAlgo, data); // 执行过滤算法return 0;}
这段代码中,runAlgorithm 函数是通用的,能够接收任何继承自 Algorithm 的派生类,且调用时没有任何虚函数开销——因为编译期已经确定了要调用的 doExecute 函数。
用途二:代码复用——注入通用功能,避免重复编码
CRTP 最常用的场景之一,是给多个派生类“注入”通用功能,无需每个派生类重复实现。例如:对象计数、日志记录、序列化、线程安全等。
最经典的案例:对象计数。我们可以用 CRTP 实现一个 Countable 基类,所有继承它的派生类都会自动获得“对象计数”功能,无需自己写构造/析构函数来维护计数。
#include<iostream>using namespace std;// CRTP 基类:提供对象计数功能template <typename Derived>class Countable {public:// 静态变量:记录当前派生类的对象个数static inline int count = 0;// 构造函数:对象创建时计数+1Countable() {count++;}// 拷贝构造:同样计数+1Countable(const Countable&) {count++;}// 析构函数:对象销毁时计数-1~Countable() {count--;}// 静态方法:获取当前对象个数staticintgetCount(){return count;}};// 派生类 A:自动获得计数功能class A : public Countable<A> {};// 派生类 B:自动获得计数功能class B : public Countable<B> {};intmain(){A a1, a2;B b1;cout << "A 类对象个数:" << A::getCount() << endl; // 输出:2cout << "B 类对象个数:" << B::getCount() << endl; // 输出:1{A a3;cout << "A 类对象个数(局部作用域):" << A::getCount() << endl; // 输出:3}cout << "A 类对象个数(局部作用域结束):" << A::getCount() << endl; // 输出:2return 0;}
这里有一个关键细节: 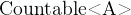 和
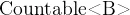 是两个完全不同的模板实例化类,它们的静态变量 count 是独立的——这意味着,A 类和 B 类的计数互不影响,这正是我们想要的效果。
除了对象计数,我们还可以用 CRTP 实现“日志注入”:给所有派生类自动添加日志记录功能,记录函数调用、参数等信息,无需每个派生类重复写日志代码。
用途三:编译期检查——禁止类被继承(替代 final)
C++11 引入了 final 关键字,可以禁止类被继承,但在 C++11 之前,我们可以用 CRTP 实现“不可派生类”,且比 final 更灵活(例如可以结合其他功能)。
实现原理:将基类的构造函数和析构函数设为私有,派生类通过 CRTP 继承后,只能通过基类的 public 接口创建对象,而无法被其他类继承(因为继承后无法访问基类的构造函数)。
#include <iostream>using namespace std;// CRTP 基类:禁止派生类被继承template <typename Derived>classNonInheritable{private:// 私有构造函数和析构函数NonInheritable() {}~NonInheritable() {}// 允许 Derived 访问私有成员friend classDerived;};// 可实例化,但不能被继承classFinalClass : publicNonInheritable<FinalClass> {public:void print() {cout << "FinalClass 不能被继承" << endl;}};// 尝试继承 FinalClass:编译失败!// classSubClass : publicFinalClass{// };int main() {FinalClass fc;fc.print(); // 正常运行return 0;}
这段代码中,FinalClass 可以正常实例化,但如果有类尝试继承它,会因为无法访问 NonInheritable 的私有构造函数而编译失败。这种方式兼容 C++11 之前的标准,是早期 C++ 中实现“不可派生类”的常用技巧。
CRTP 进阶
掌握了 CRTP 的基础用法后,我们可以结合模板元编程、多重继承等特性,实现更复杂的功能。以下是两个常用的进阶场景。
多重 CRTP——继承多个 CRTP 基类,注入多种功能
一个派生类可以同时继承多个 CRTP 基类,从而获得多种通用功能。例如,一个类可以同时继承“对象计数”和“日志记录”两个 CRTP 基类,无需自己实现任何代码。
#include<iostream>#include<string>using namespace std;// 1. CRTP 基类1:对象计数template <typename Derived>class Countable {public:static inline int count = 0;Countable() { count++; }~Countable() { count--; }staticintgetCount(){ return count; }};// 2. CRTP 基类2:日志记录template <typename Derived>class Loggable {public:voidlog(const string& msg){cout << "[" << typeid(Derived).name() << "] " << msg << endl;}};// 派生类:同时继承两个 CRTP 基类,获得计数和日志功能class MyClass : public Countable<MyClass>, public Loggable<MyClass> {public:voiddoWork(){log("开始执行 doWork");// 业务逻辑...log("doWork 执行完毕");}};intmain(){MyClass c1, c2;c1.doWork();c2.doWork();cout << "MyClass 对象个数:" << MyClass::getCount() << endl; // 输出:2return 0;}
这里需要注意:多重继承时,两个 CRTP 基类都是模板类,且模板参数都是 MyClass,因此不会产生歧义——因为 Countable 和 Loggable 是两个不同的类,它们的成员函数互不冲突。
CRTP 与模板元编程(TMP)——编译期计算
CRTP 常与模板元编程结合,实现编译期计算、类型判断等功能。例如,我们可以用 CRTP 实现一个“编译期计数器”,在编译期确定某个类型的实例个数。
#include<iostream>using namespace std;// CRTP 基类:编译期计数器template <typename Derived, int N = 0>class CompileTimeCounter {public:// 编译期常量:当前计数static constexpr int value = N;// 派生类:计数+1template <int M = N + 1>using Next = CompileTimeCounter<Derived, M>;};// 测试:编译期计数class Test;using Counter1 = CompileTimeCounter<Test>; // value = 0using Counter2 = Counter1::Next; // value = 1using Counter3 = Counter2::Next; // value = 2intmain(){// 编译期确定的值,直接输出cout << Counter1::value << endl; // 输出:0cout << Counter2::value << endl; // 输出:1cout << Counter3::value << endl; // 输出:2return 0;}
这段代码中,计数器的 value 是编译期常量,在编译时就已经确定,运行时无需任何计算——这就是模板元编程的核心思想,而 CRTP 为这种编译期计算提供了简洁的实现载体。
CRTP 常见陷阱与避坑指南
CRTP 虽然强大,但也有很多容易踩坑的地方。以下是开发中最常见的 4 个陷阱,以及对应的避坑技巧,帮你避免低级错误。
陷阱 1:在基类构造/析构函数中调用派生类成员
派生类的构造顺序是:先构造基类,再构造派生类;析构顺序则相反:先析构派生类,再析构基类。因此,在基类的构造/析构函数中调用派生类的成员函数,会导致“未初始化的对象访问”,从而引发崩溃。
错误示例:
template <typename Derived>classBase{public:Base() {// 错误:基类构造时,派生类还未初始化static_cast<Derived*>(this)->impl();}};classDerived : publicBase<Derived> {public:int data;void impl() {data = 10; // 访问未初始化的 data,行为未定义}};
避坑技巧:永远不要在 CRTP 基类的构造/析构函数中调用派生类的成员函数。如果需要初始化,可以提供一个独立的 init 方法,在派生类构造完成后手动调用。
陷阱 2:使用 dynamic_cast 进行类型转换
有些开发者习惯用 dynamic_cast 进行类型转换,认为这样更“安全”,但在 CRTP 中,dynamic_cast 不仅没有必要,还会引入性能开销,甚至无法使用(如果基类没有虚函数)。
避坑技巧:CRTP 中,基类到派生类的转换,必须用 static_cast——只要派生类正确继承了 Base,static_cast 就是安全的,且无运行时开销。
陷阱 3:误以为 CRTP 可以实现运行时多态数组
虚函数多态的一个重要优势是:可以用基类指针数组存储不同的派生类对象,实现运行时动态切换。但 CRTP 是编译期多态,无法实现这一功能。
错误示例:
template <typename Derived>classBase{};classDerived1 : publicBase<Derived1> {};classDerived2 : publicBase<Derived2> {};int main() {// 错误:Base<Derived1> 和 Base<Derived2> 是不同的类,无法存入同一个数组// Base<Derived1>* arr[] = {new Derived1(), new Derived2()};return 0;}
避坑技巧:如果需要运行时多态数组,使用虚函数;如果追求性能,且不需要动态切换类型,使用 CRTP。两者各有适用场景,不要混淆。
陷阱 4:派生类继承时写错模板参数
CRTP 的核心是“派生类作为基类的模板参数”,如果派生类继承时写错了模板参数(如写成 Base),会导致编译错误,或运行时行为异常。
错误示例:
template <typename Derived>class Base {public:voidcall() {static_cast<Derived*>(this)->impl();}};class Derived1 : public Base<Derived1> { // 正确public:voidimpl() { cout << "Derived1" << endl; }};class Derived2 : public Base<Derived1> { // 错误:模板参数写错public:voidimpl() { cout << "Derived2" << endl; }};
避坑技巧:派生类继承时,模板参数必须是自身。可以通过 IDE 的代码提示、编译时报错(如“没有成员 impl”)及时发现问题。
CRTP 和 虚函数
很多开发者会纠结:什么时候用 CRTP,什么时候用虚函数?我们通过一张表格,全面对比两者的特性,帮你做出合理选择。
案例——CRTP 在开源框架中的应用
CRTP 并不是纸上谈兵,在很多知名开源框架中都有广泛应用。了解这些实战案例,能帮助我们更好地理解 CRTP 的实际价值。
案例 1:Boost 库中的 CRTP 应用
Boost 库中,很多组件都用到了 CRTP 实现代码复用和性能优化。例如,Boost.NonCopyable 类(禁止对象拷贝)的底层的实现,就用到了 CRTP 的思想——通过模板参数注入“不可拷贝”的功能。
简化版实现:
template <typename Derived>classNonCopyable{protected:NonCopyable() {}~NonCopyable() {}private:NonCopyable(const NonCopyable&);NonCopyable& operator=(const NonCopyable&);};// 禁止拷贝的类classMyClass : publicNonCopyable<MyClass> {};
案例 2:STL 中的 CRTP 应用
STL 中的迭代器(Iterator)也用到了 CRTP。例如,STL 中的 iterator_traits(迭代器特性萃取),通过 CRTP 实现了对不同类型迭代器的统一接口封装,同时保证了高性能。
核心思想:将迭代器类型作为模板参数传入基类,基类提供统一的接口,派生类实现具体的迭代器逻辑,从而实现编译期多态的迭代器操作。