ARTICLE · 1295912
物理AI奇点时刻到来,设备应该怎么投?(附下载)
物理AI,为什么是现在?
什么是物理AI。融合物理规律和AI的新型范式,区别于纯基于数字空间的生成式AI,物理AI通过物理约束模型把“智能”落地为“动作”,是AI应用进入下半场、打开实体场景的载体。
为什么是现在。模型端走完0→1:从大语言模型做任务规划的初步尝试,到VLA把语义理解从语言延伸到物理空间,再到π0至π0.7围绕动作生成、数据效率与可靠性持续迭代,配合级联式与分层式两类工程架构,VLA已从实验室走向真实产线。路线开始分化:除单一路径纵深迭代与系统架构层面分化外,以Astra为代表的"模型外部"路线出现,不再训练VLA,改由通用Agent基模通过代码生成与工具调用驱动经典控制器,把机器人控制从"模型问题"变成"系统问题"。成本开始坍塌:不用为每个场景重训模型、不用为新任务重复采集数据、不用自研通用"大脑"。三项成本同时下行,物理AI有了从1到10的机会,我们判断当前是较好布局窗口。
1.物理AI,为什么是现在?
1.1 什么是物理AI
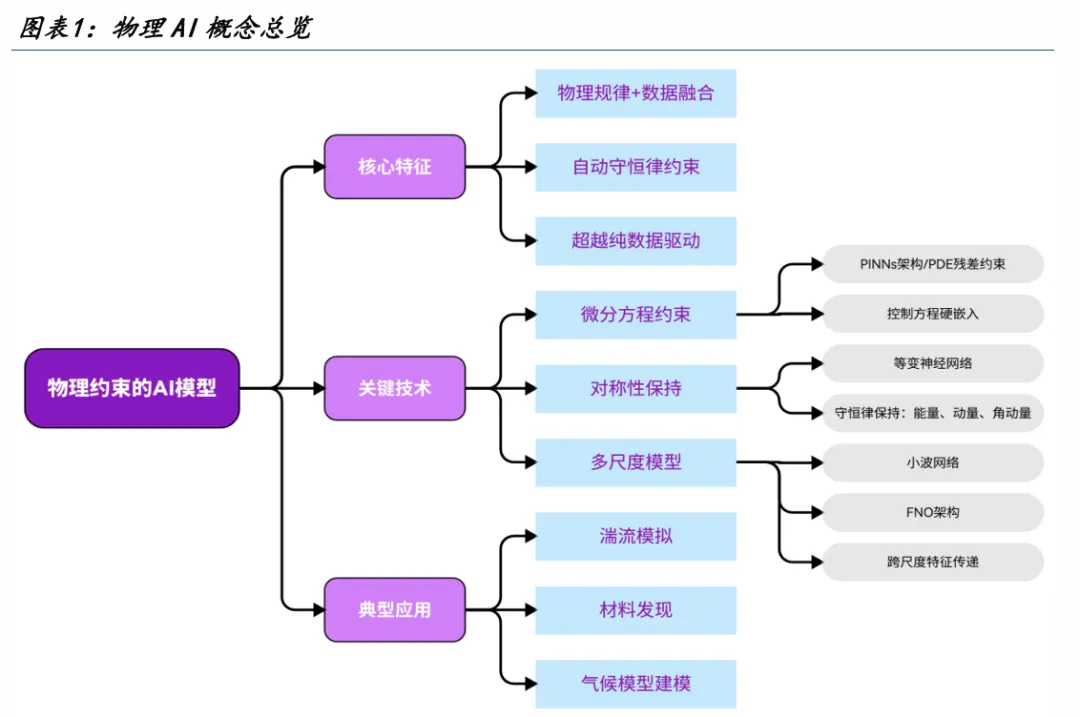
物理AI是一种融合物理规律和人工智能的新型计算范式,例如其中一类重要路径源自物 理约束机器学习(PIML)作为物理AI的核心理论框架,通过将物理规律转化为数学模型 约束,实现了机器学习与物理原理的深度融合。
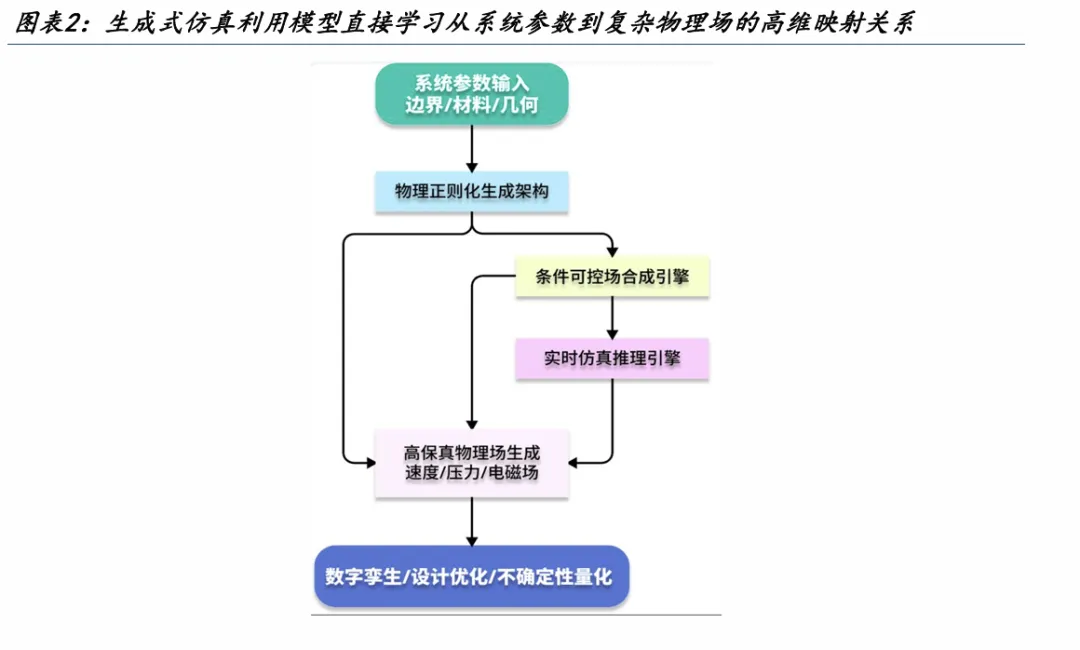
区别于纯数字空间的生成式AI,核心在于把"智能"落地为"动作",例如,英伟达提出的物 理AI解决方案Omniverse平台,延续了工业仿真中以模型替代实物试验的思路。Omniverse 平台构建了一套完整的物理AI解决方案,采用“仿真驱动”范式,通过虚拟世界生成海 量训练数据并迁移至现实系统,显著降低机器人及自动驾驶的研发成本与风险,体现了物 理AI在具身智能领域的工程化落地路径。
1.2 拐点为什么是现在,三项成本同时坍塌
1.2.1 模型架构经历四阶段发展走向工程化落地,物理AI实现0到1
一阶段:单纯基于LLM完成任务规划
随着大语言模型参数量的增加,其推理能力显著增强,尤其是针对参数量较大的模型(比 如超过1000亿参数量),通过加入思维链技术可以显著提升模型性能,通过模拟人类思维 的过程,逐步分解复杂任务,思维链技术使模型能够更好地理解问题并生成合乎逻辑的答 案,这一点可以优先弥补传统机器人任务规划方法在处理复杂任务时的不足。
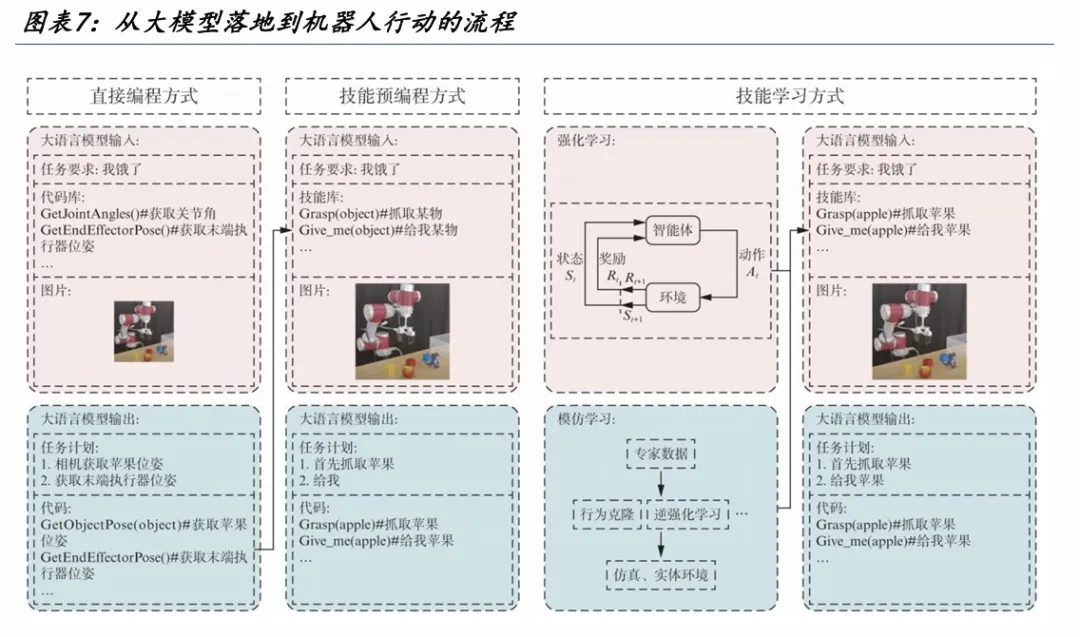
通过使用大语言模型,首先可以以开环方式进行机器人的任务规划,机器人首先制定一系 列计划,随后在实际执行过程中依次逐步推进。在此过程中,大语言模型需根据当前任务要 求及环境信息生成相应计划,并进一步自动生成相关代码,以便将计划有效部署至机器人 系统中,其中包含从直接任务规划、单一路径任务规划、多路径任务规划等方式: 直接任务规划:大语言模型一次性制定完整的任务计划,机器人依据大语言模型一次性生 成的任务计划执行操作,无需在执行过程中进行额外的逐步推理.其优势在于任务生成阶 段省略了连续的推理步骤,从而能够更加迅速地制定出完整的任务计划。但可能无法充分 考虑所有相关因素及潜在变量,导致生成的计划不够精确甚至出现错误,使机器人在实际 操作过程中出现行动失误甚至设备损坏等情况。 单一路径任务规划:大语言模型基于确定的线性路径推导出结论的方法,该方法采用类似 于思维链的方法 ,通过清晰展示每个中间步骤和逻辑推理过程,提高大语言模型处理复杂 任务的准确性 .该方式不仅提高了模型的可解释性,且在复杂规划任务中表现出优越的性 能。
多路径任务规划:大语言模型可以通过生成与分析树状推理路径,探索多种可能的解决方 案.其优势在于它允许模型从不同的视角来分析问题,从而提高解决方案的全面性和准确 性。闭环任务规划开始需要考虑根据环境反馈来进行实时调整和任务优化,与单一路径任务规 划不同,闭环路径规划不仅在初始阶段生成路径,还在任务执行过程中持续监督和调整,以 应对环境变化及突发情况。其加入的反馈机制主要包括通过大模型自身的学习与调整机制 来迭代的内部反馈,和通过基于用户输入、环境变量等实现的外部反馈。
最终大模型可以根据给定的任务要求、环境条件及其他相关信息自动生成相应的代码,通 过调用各类算法和函数,指导机器人执行预定的操作任务,例如导航、避障、物体抓取或路 径规划等。若采用技能预编程、技能学习可以进一步提升任务泛化能力,简化机器人任务 规划与执行的流程。
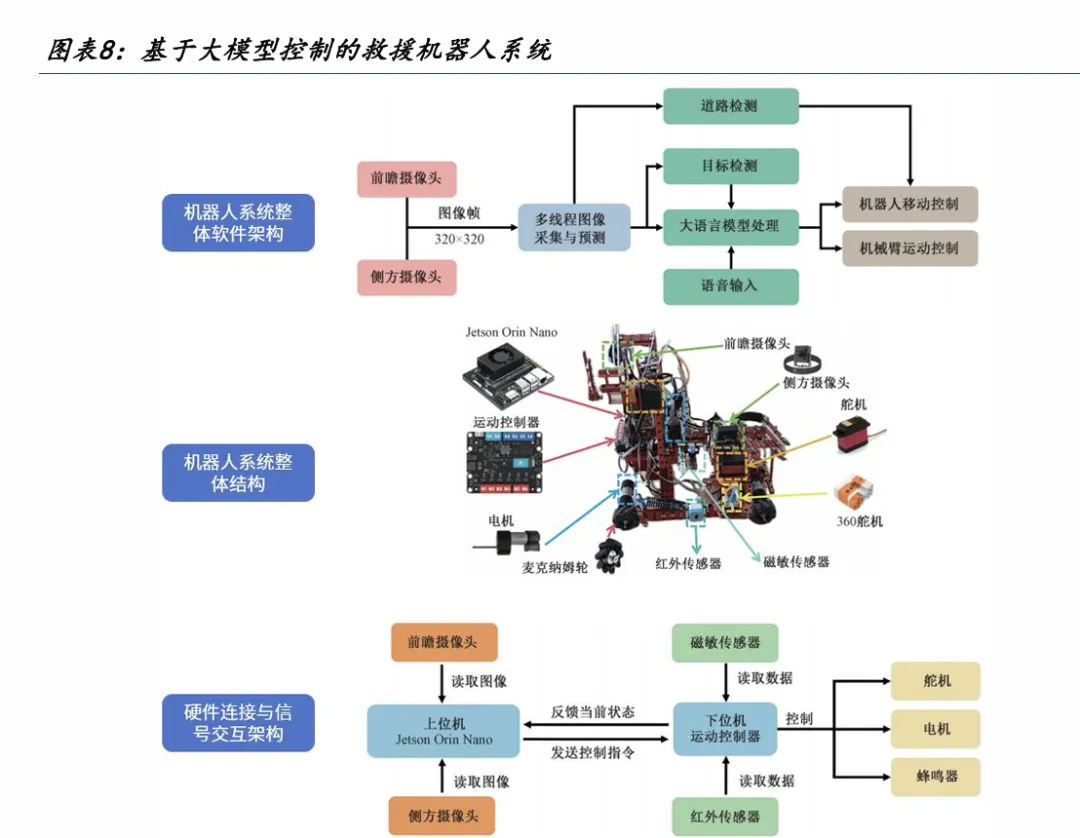
参考《基于大语言模型的救援机器人机械臂控制系统设计》中的案例,实现了"云端ERNIE 大模型语义解析+Jetson边缘视觉伺服+PID闭环控制"的救援机器人系统,将模糊口语指 令端到端映射为结构化控制指令,定位误差≤5mm,综合任务完成率≥95%。该案例证明: LLM 已从实验室的"任务规划器"走进了集目标检测(mAP50=0.963)、轨迹规划与实时闭环 控制于一体的完整工程系统——大模型驱动的控制链路已具备工程可用性。
二阶段:VLA诞生,语义推理从语言穿透到物理空间
多模态模型指一个模型能够接受输入不同“模态”,例如图像、文本或音频信号。VLM(视 觉语言模型)同时融合了LLM和VFM,是一种同时接受图像和文本的多模态模型,同时接 收图像和语言作为输入,并根据语言指令和图像信息产生输出,完成图像问答任务,实现 更准确的任务规划和决策。例如清华大学交叉信息院高阳研究组提出ViLa算法,通过利 用GPT-4V这类VLM,使机器人能够在复杂环境中主动进行任务规划。
谷歌RT-1模型用13万条真机演示、700+任务训练了3500万参数Transformer策略,首 次证明了Transformer 可以规模化地将多模态输入(图像+语言指令)直接映射为机器人 动作,并在700多个任务上实现了泛化,奠定了“视觉-语言-动作”统一建模的基础。
指令文本被转换为通用句子编码器(USE)嵌入向量,后通过特征线性调制(FiLM)层对 预训练EfficientNet 进行条件调制。得到的视觉‑语言Token经TokenLearner做降维处 理,送入仅解码器的Transformer,最终把机器人动作离散编码为Token序列。
三阶段:从π0到π0.7,动作生成/数据采集/可靠性等核心矛盾被逐步解决
我们认为在第二阶段的发展中,OpenVLA完成了开源化的收官,但其离散动作token范式的天花板较低。其动作生成方式本身,自回归逐token串行输出使控制频率最高仅约6Hz, 远低于机械臂50Hz的实时闭环需求;动作被离散到256个桶造成精度损失;且仅接收单 帧图像、缺失本体状态与历史记忆。 π0则实现了接近50hz的高频控制,同时完成了三次跃迁,成为VLA技术演进的分水岭: 1)架构跃迁:从串行生成到并行动作块。π0以PaliGemma为视觉-语言主干,并在其上 追加一组同构但独立的权重作为动作专家,两者实现单一Transformer、两套权重的MoE 式结构,通过条件流匹配对连续动作分布建模,一次性输出长度H=50的动作块,从而将 控制频率提升至最高50Hz,因而特别适合高频灵巧任务。
2)数据跃迁:规模上了一个量级。π0的自采数据达903M时间步(单臂106M+双臂797M)、 68 类任务;完整预训练混合约10000 小时,覆盖 7 种机器人构型与 68 类任务,并叠加 OXE(22 种本体)、DROID、Bridge等开源数据,开源部分占混合的9.1%。
3)训练范式跃迁:系统移植预训练/后训练两段式。对应大语言模型的预训练/后训练分 离,预训练使用规模大但质量较低、行为多样的数据,使模型获得广泛的物理能力与错误 恢复能力,后训练再以少量高质量、策略一致流畅的精选数据微调,使执行熟练流畅。可 以看到π0在开箱评估中性能大幅领先,尤其是经过预训练的π₀机器人模型,在下游任务 微调时,相比从零开始训练有巨大优势;哪怕是预训练里完全没见过的新任务,它也能快 速学会。
四阶段:模型架构走向工程化落地
VLA 模型当前正处于前所未有的快速发展阶段,新的架构与算法不断涌现。可以看到VLA模型性能的提升不再单纯依赖参数规模的扩张,而是开始更多地关注架构和 推理机制的改进,例如在并行解码方向上,OpenVLA-OFT已将动作生成速度提升26倍, 突破自回归瓶颈。在轻量化上,SmolVLA仅以主流模型约1/15参数量实现88.8%平均成功 率——证明"小模型亦能承载VLA"。
级联式架构的基本形态是将复杂推理与高频控制进行功能解耦,形成分工协作的两个子系 统。其中,高层子系统依托通用大模型的深度推理与决策能力,负责语义理解与任务规划; 底层子系统则以动作专家为核心,负责动作生成与闭环执行。通过这种解耦,高层能够集 中于全局语义与策略组合,底层则专注于实时控制与执行稳定,从而在保证推理深度的同 时满足高频闭环的时延约束。
1.2.2 三类成本项同时坍塌,物理AI的1到10不再遥不可及
可以看到从π0之后模型的演进沿着几个方向展开: 1)沿同一条技术路线做纵向深化(π0.5→π0.6→π0.7),即在模型内部依次叠加数据来 源、训练范式、记忆机制与上下文条件; 2)系统架构层面的路线分化(级联式与分层式); 3)2026 年GPT-6 Astra 打开的“模型外部”路线——不再训练VLA,而由通用Agent基模 通过代码、工具调用与经典控制器驱动机器人本体。此外还有数据策略与推理效率侧的并 行优化。
2.应该投什么?短板就是机会
2.1 数据:最核心的瓶颈和机会
此报告完整内容与行业资料合集,可扫码进入星球社群查看
(本文仅供参考,不代表我们的任何投资建议。如需使用相关信息,请参阅报告原文。)