ARTICLE · 1034551
手机拍照为什么不再"拉风箱":对焦从纯软件试错到专用硬件
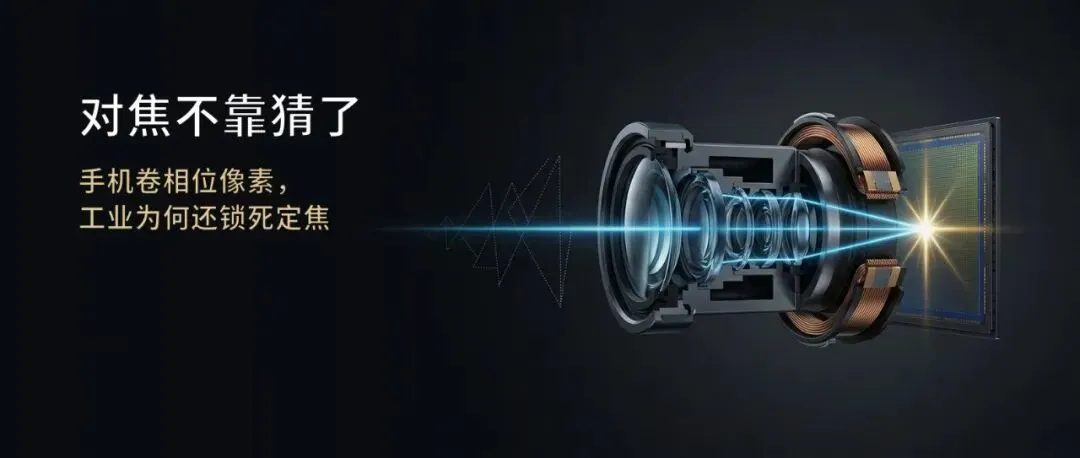
导读早期手机拍照,镜头会明显来回抽动、反复"拉风箱"才能合焦;今天的旗舰机抬指即锁。这中间的关键变化不是软件算法突然变聪明,而是对焦从一个只能试错的纯软件闭环,逐步变成了硬件主导的系统:相位像素直接给出"往哪走、走多少",激光/ToF 在部分机型上直接测物距,AI 负责运动预测和追焦调度。本文从定焦镜头"只能调像距"这个大前提出发,拆开 CDAF、PDAF、全像素相位对焦和激光辅助各自解决了什么问题、边界在哪,并对照工业相机回答一个反直觉的问题:为什么大多数固定安装的工业相机至今不做自动对焦,而 CDAF 这套老算法在工业液态镜头和显微 Z 轴平台上仍在服役。
大前提:我们谈的对焦,发生在一颗定焦镜头里
先把"对焦"和"变焦"分开。
手机主摄、绝大多数电脑摄像头和工业相机,都是定焦镜头:镜片曲率固定,焦距 f 不变。对焦时,音圈马达(VCM,Voice Coil Motor)推动镜片组沿光轴前后移动几十到几百微米,改变的是镜片到传感器的距离——像距 v。它服从最基础的薄透镜成像关系:1/u + 1/v = 1/f。物距 u 一变,像距 v 就得跟着变,像才能恰好成在传感器平面上。
所以整个自动对焦(AF,Auto Focus)问题可以压缩成一句话:在不知道物距 u 的情况下,怎么把像距 v 一次调对。
一个有用的几何画面是:物体反射的光经镜头汇聚,如果汇聚点恰好落在传感器上,物体就是清晰的;如果落在传感器前面或后面,一个点到达传感器时已经散开成一个小圆斑(弥散圆),边缘就糊了。所谓"对上焦",本质是让某个距离上物体发出的光,刚好在传感器所在的位置汇聚。
还要注意一个容易被忽略的细节:AF 系统找的从来不是"物距",而是"镜片位置"。系统不知道眼前的人离自己几米,它只知道镜片现在停在哪个马达编码(code)上。物距是在像距调对的那一刻,被成像公式隐式对上的。
理解了这三点,就能看清几代对焦方案的真正分野:它们的区别,全在于给控制器的反馈信号里,包含多少信息。
CDAF:只有一个"清不清楚"的标量,所以只能试
最基础的方案是反差式对焦(CDAF,Contrast Detection AF):传感器不做任何特殊设计,纯靠图像处理器(ISP)分析画面清晰度,驱动 VCM 移动镜片,找到最清晰的位置。它几乎在所有摄像头上都能跑,因为不需要任何额外硬件。
清晰度怎么量化?离焦在数学上近似于清晰图像和一个高斯模糊核做卷积,而模糊是低通滤波——离焦越严重,图像里的边缘、纹理这些高频成分衰减得越狠。反过来,图像高频能量随离焦程度单调下降,在合焦点取得全局最大值。于是只要设计一个函数给画面"高频含量"打分,这个分数(FV,Focus Value,清晰度评价值)就会在合焦位置出现一个尖峰,搜峰值等于找合焦。
这类 FV 函数的常见选择,是在四个工程指标之间做取舍:单峰性(不能有局部假峰)、灵敏度(峰附近要陡、定位才准)、抗噪性(暗光下噪声本身就是高频)、计算复杂度(要在嵌入式芯片上每帧几十毫秒内出结果)。
Tenengrad:用 Sobel 算子算两个方向的梯度平方和,一阶微分加了平滑,抗噪和精度折中得好,卷积乘加结构容易在 ISP/DSP 上行缓存流水线化,是工业界最常用的默认选择。
Laplacian:二阶导数算子,对高频更敏感,峰值更尖锐、定位更准,但二阶微分同时把高频噪声放大得更狠,弱光下 FV 曲线毛刺多,容易产生虚假峰值。
Brenner:隔一个像素做差分再平方,没有卷积、没有多方向计算,计算量最小,常见于算力紧张的低成本嵌入式平台,代价是抗噪和精度都一般。
Variance:直接统计灰度方差,不做微分,对单像素噪声不敏感、抗噪最好,但全局统计量峰形平缓,峰值附近镜片移动不少、分数却几乎不变,定位精度最差。
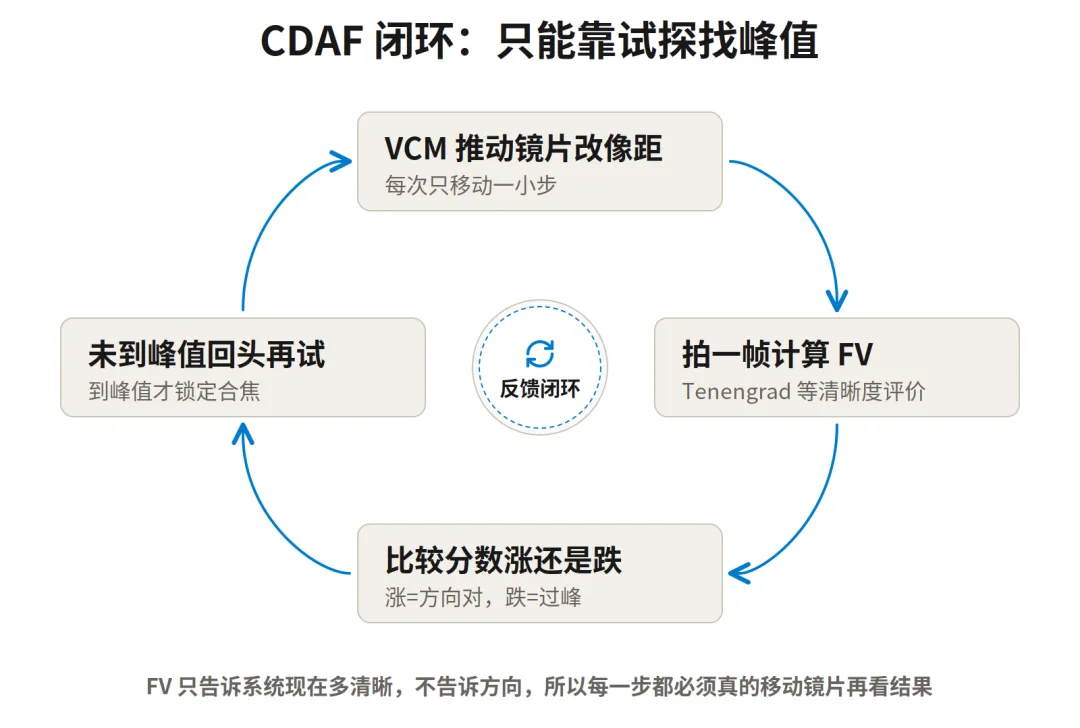
但 FV 函数只回答了"现在多清晰",没回答"该往哪走"。这是 CDAF 的命门:FV 是个没有方向信息的标量。控制器只能先试探着移动一点,看分数涨了还是跌了,涨就继续、跌就回头。配套的搜索策略也都是纯软件:全程慢速扫一遍建基准的全局扫描,一步步比较涨跌的爬山法,利用曲线单峰性减少步数的黄金分割/二分搜索,峰值附近采几个点做抛物线或高斯拟合直接估计极值的曲线拟合,以及大步靠近、小步精修并结合运动预测的粗到细连续追焦。
不管评价函数和搜索策略怎么优化,有一件事省不掉:必须真的移动镜片、看图、再移动。速度慢、弱光低纹理时分数不可靠导致反复抽动——也就是用户熟悉的"拉风箱"——根子就在这个无方向的标量反馈上。
PDAF:像素直接告诉控制器"往哪走、走多少"
相位检测对焦(PDAF,Phase Detection AF)改变的是反馈信号本身。
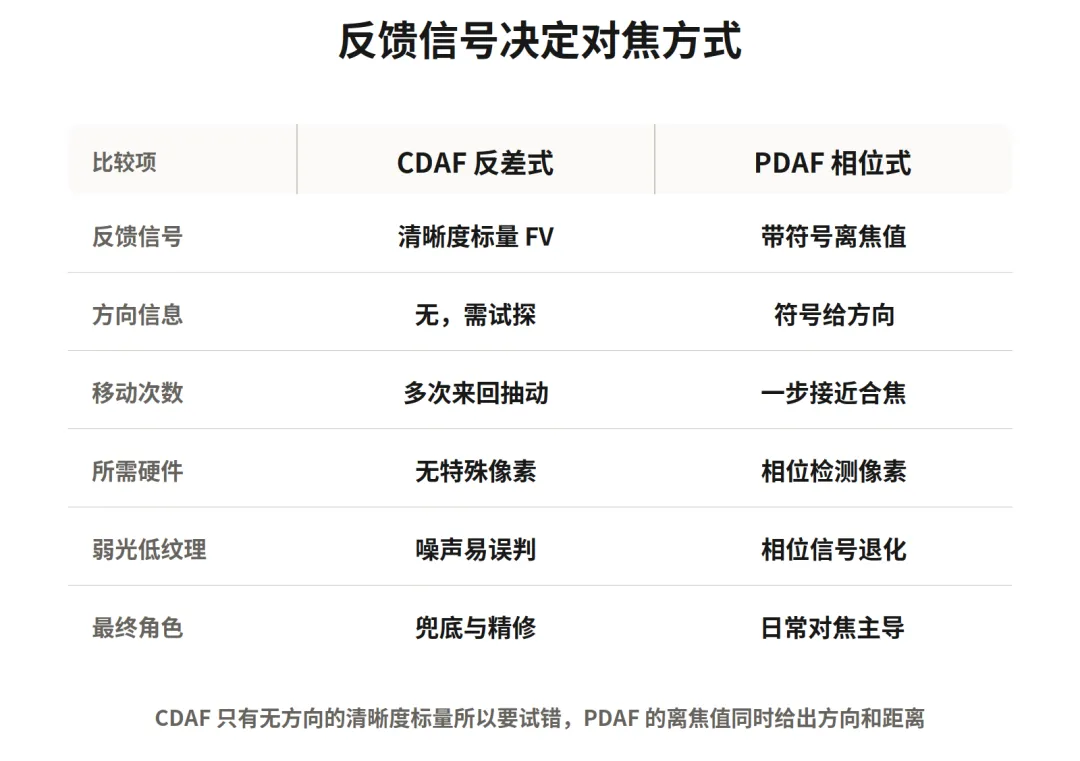
它的思路可以追溯到单反时代机身底部的独立相位检测模块:把来自镜头不同区域的光线分成两路分别成像,比较两路信号的相位差,既能算出焦点偏在前面还是后面(方向),又能算出偏多少(离焦量)。一个带符号的离焦值(defocus value),符号给方向、大小给距离,控制器于是可以一步把镜片推到目标位置附近,再用 CDAF 做最后精修,而不是闭着眼睛试探。
手机没有空间放独立模块,行业的做法是把相位检测做进传感器像素里:早期是在 CMOS 上埋少量遮蔽像素(左右各挡掉一半进光),形成稀疏的对焦点;进一步发展出双光电二极管结构(2×1 双核像素,以及后来 Quad Bayer 排列里每个子像素内嵌两个二极管),一个像素在成像的同时就能输出一对相位信号。片上相位点从稀疏走向密布,覆盖整个画面,是过去十年手机传感器最明确的一条硬件演进线。
代价同样具体:相位像素会损失一部分进光量或占用像素结构,需要传感器设计和 ISP 校正配合;低纹理、极弱光下相位信号本身会变不可靠,这时仍要退回 CDAF 兜底。
手机上的额外硬件(简介)
理解 CDAF 的痛点后,手机后来加的硬件可以一句话对号入座——它们都在给控制器补充 CDAF 拿不到的信息:
全像素 PDAF:相位点从稀疏走向铺满整个传感器,"额外硬件"直接长进 CMOS 像素结构。索尼 LYT-900 的 Octa PD 让 Quad Bayer 每个像素内嵌双光电二极管;三星 ISOCELL HP2、HP5 的 Super QPD 让约 2 亿个像素全部可作对焦点,2025 年 10 月发布的 0.5 微米工艺 HP5 还引入 DCC 结构改善弱光相位信号;5000 万像素档的豪威 OV50X 则标称 100% QPD 覆盖。
激光/ToF:机身开红外窗口主动测物距再反推像距,白墙、夜景近景这类无纹理场景反而最稳;但有效距离通常只有一两米,透明和高反光物体会把光骗走,精度不足以直接合焦,只作近距兜底。它并非所有旗舰标配:iPhone Pro 系列一直保留 LiDAR,而不少安卓旗舰在全像素 PDAF 成熟后砍掉了独立激光窗,只在长焦、演出追焦等机型上保留。
今天旗舰机的对焦因此是一个分层融合系统:全像素 PDAF 主导,激光/ToF 在部分机型上兜底,CDAF 负责最后精修,AI 做主体识别和追焦预测。硬件格局近几届旗舰发布会已少有新名词,当前的差异化竞争主要在软件侧——高频测距采样、主体运动轨迹预测(让镜片提前动)和眼部追焦。软件没有消失,但角色从"亲自试错"变成了"调度硬件"。这部分本文只做简介,真正有意思的问题是下面这个。
到 2026 年,这条线又往前走了半步,但方向不是新型对焦硬件,而是 AI 上传感器。按索尼官方口径,其 2025 年 11 月发布、用于新一代旗舰主摄的 LYTIA 901,在约 2 亿像素、全像素相位对焦之外,首次把 AI 图像处理电路直接做进 CMOS 芯片内部,用学习型阵列重排处理高像素排列转换。需要分清的是,这片片上 AI 主要服务画质和变焦重排,并不负责"往哪走"的对焦决策——对焦侧的智能(主体运动轨迹预测、眼部/瞳孔锁定追焦、视频连续对焦切换)仍然跑在 ISP 和应用处理器上。换句话说,决定对焦速度上限的相位像素和测距硬件已经摸到工程成熟区,最先进的部分正变成"传感器内做画质 AI + 处理器层做追焦预测"的分工。
重点对照:为什么工业相机没有 PDAF,也不需要
如果硬件对焦这么好,为什么流水线上的工业相机看起来"什么对焦硬件都没有"?先纠正一个直觉:工业相机不是用了更高级的对焦方案,而是主流方案根本不做自动对焦这件事。
机器视觉的相机固定安装、物距固定、打光可控,配套定焦镜头加手动对焦——部署时工程师拧一次调焦环(拧的同样是镜内镜片组,改变像距),然后机械锁死。Basler 的官方镜头选型文档讲得很直白:只要目标落在镜头的景深范围内,定焦镜头就能满足需求,自动对焦在这类应用里反而属于非标准功能。
这背后是一条非常朴素的决策链,回答了"什么时候才真正需要对焦系统":
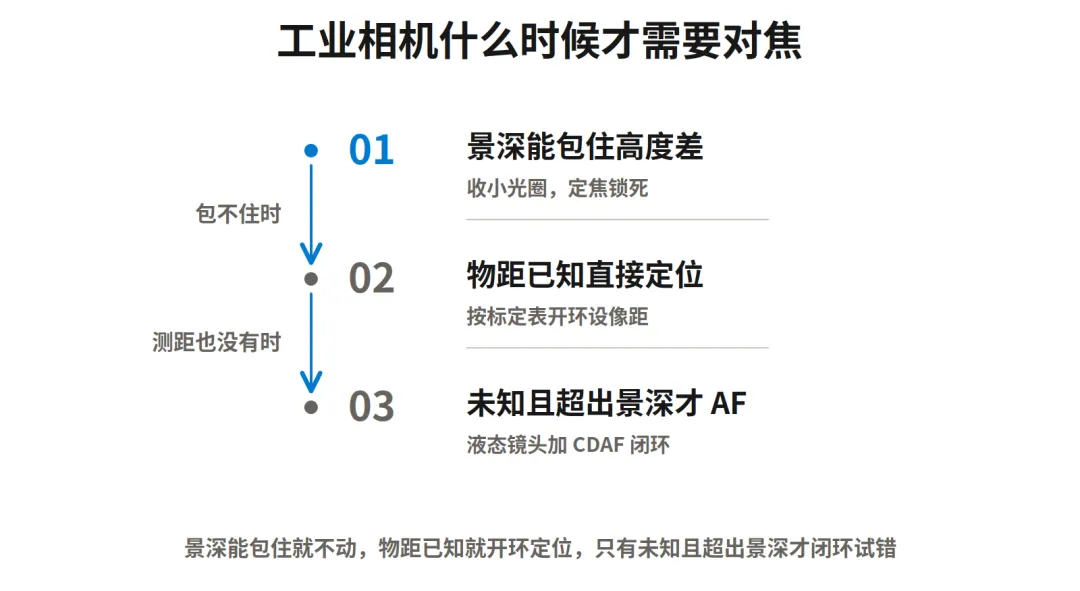
1.景深能包住,就不动。工业视觉的第一选择永远是收小光圈、加深景深,把工件的高度波动直接"包"进清晰范围。物距虽然在变,但变化量落在景深内,图像始终是清晰的,没有任何动作的必要。
2.物距已知,就开环直接定位。如果高度由机械工装保证,或由位移/激光传感器测出,系统可以按镜头标定表,一步把镜片设到目标位置,不需要看图、不需要试错。这在逻辑上就是手机 ToF 对焦的工业等价物:先知道 u,再直接设 v。
3.物距既未知、变化又超出景深,才被迫闭环 AF。这正是 CDAF 诞生的场景——既不知道 Z,又要合焦,只能"动一点、看清晰度涨跌"。典型例子是物流读码:传送带上包裹高低不一,条码可能在几十厘米也可能在一米多外,工业读码器(如 Datalogic 的固定扫描器)就内置对焦机构逐件重对焦。
即便走到第 3 步,工业路线和手机也不一样,差别在执行器和传感器两边:
执行器不是只有一种,主流是液态镜头,需要高精度时连整机一起动。产线读码常用电润湿液态镜头(如 Corning Varioptic),靠改变液滴形状调节光程,毫秒级、无机械活动部件、不会磨损,适合每天重对焦几万次的工位;传统电机调焦镜头调整一次要约 5 秒,进不了节拍。但液态镜头重对焦仍需几十到上百毫秒——按 Balluff 工程博客给出的估算,在 100 米/分钟的包装线上,这段时间工件已经移动约 17 厘米,"对焦对准的位置"和"快门时工件的实际位置"会错开。到了显微和精密测量场景,景深只有微米级,行业会反过来用步进电机带动镜筒或整机沿 Z 轴升降找焦平面(已公开的孢子显微系统用 50 毫米行程、细分后 0.625 微米步长做粗精两级搜索),或者让电动 Z 载物台托着样品移动(如仪景通 STM7 测量显微镜的自动对焦单元,还能用共聚焦激光在样品起伏时持续追踪)。但这类方案单次对焦从几百毫秒到上百秒,体积和节拍代价都很大,只能待在实验室和离线测量工位。所以高速线宁可用工装固定物距,也不用逐件 AF。
反馈仍然以 CDAF 或外部测距为主,PDAF 只在少数动态场景存在。绝大多数固定安装的工业面阵相机不做片上相位对焦:传感器要优先保证满阱容量、全局快门和量子效率,厂商不愿牺牲像素结构埋相位二极管,距离传感器在反光金属、透明包装面前还会被骗。例外是 AGV、无人机、医疗等需要运动中快速对焦的嵌入式相机,它们会直接采用手机同源的 PDAF 传感器(如 IMX258 一类),但那已经是"装在工业壳里的手机方案",不是机器视觉主流面阵相机的路线。
这恰好说明 CDAF 并不是"被淘汰的旧技术"。它是一种和执行器形态解耦的反馈策略:执行器可以是手机的 VCM,可以是工业读码器里的液态镜头,也可以是显微设备上带动整台相机升降的 Z 轴滑台或电动载物台;算法只关心"动一点、看 FV 涨跌",不关心是谁在动。只要"物距未知 + 超出景深"这个条件存在,CDAF 闭环就仍然是最通用的兜底方案。
收束:方案是约束的产物
手机把三个条件占全了——物距完全不可预测、大底大光圈导致景深极浅、用户不可能手动测距或拧镜头——于是沿着"给反馈信号增加信息量"一路硬件化:从无方向的标量分数,到带方向和量级的相位信号,再到直接测距和 AI 调度。
而在物距已知或景深足够的世界里,定焦锁死至今仍是最优解。不是工业界保守,是人家压根没有那个需要被硬件解决的问题。技术演进的方向,从来不只由技术本身决定。
参考资料
1.《3A算法基础——AF(Auto Focus)自动对焦 Part I》,公众号「ISP 数字图像处理」:https://mp.weixin.qq.com/s/mzlLMid4uhZV_rrfALqPIw
2.Samsung Semiconductor 官方新闻稿,Samsung Releases ISOCELL HP5 with 0.5μm Pixel Size(2025-10):https://semiconductor.samsung.com/news-events/news/samsung-releases-isocell-hp5-with-0-5um-pixel-size/
3.OmniVision 官方新闻稿,OMNIVISION Announces OV50X 50MP Image Sensor for Premium Smartphone Main Cameras(2025-04):https://www.ovt.com/news-events/press-releases/
4.Sony Semiconductor LYTIA 移动图像传感器产品资料(All-Pixel AF):https://www.sony-semicon.com/en/products/mobile.html
5.Basler 官方文档,相机镜头选型(定焦镜头与自动对焦适用场景):https://www.baslerweb.com/en/products/vision-components/lenses/
6.Balluff 工程博客,Is autofocus always the best solution for vision sensors?(2026-04):https://www.balluff.com/en-us/resource-hub
7.Corning Varioptic 电润湿液态镜头技术资料:https://www.corning.com/opthall
8.《基于步进电机的孢子显微图像自动对焦系统》,农业机械学报(显微 Z 轴升降对焦与步长参数):http://www.j-csam.org/
9.Evident(仪景通,原奥林巴斯)STM7 测量显微镜自动对焦单元官方资料:https://industrial.evident.com.cn/
10.Sony Semiconductor 官方新闻稿,Sony Releases LYTIA 901 with On-Sensor AI Processing for Photography(2025-11):https://www.sony-semicon.com/en/news/
— THE END —
文章仅做学术分享,如有侵权请联系删除,非常感谢!