ARTICLE · 1062004
拆解ROS三层架构:机器人软件的"厂房+物流+商户"
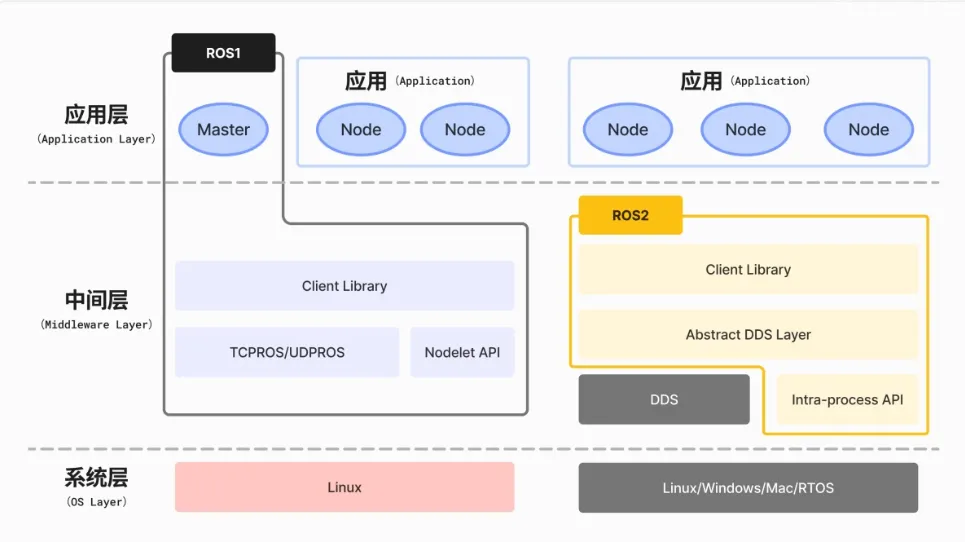
商场导览机器人要同时跑激光雷达、语音识别、路径规划、底盘控制四个模块;工厂机械臂要一边接收PLC指令,一边上报力矩传感器数据,一边躲避工人;自动驾驶测试车要在100毫秒内完成感知-决策-执行闭环——这三个场景背后,软件系统都面临同一个难题:怎么让几十上百个功能模块高效协作、互不干扰?答案就是ROS架构。可你有没有想过:ROS既然叫"操作系统",为啥不能直接装在电脑上?那些形形色色的机器人功能模块,是怎么"即插即用"的?今天拆三件事:第一,系统层、中间层、应用层各自是干啥的;第二,中间层那套"发布/订阅"通信机制为啥是ROS的灵魂;第三,ROS 2去掉Master后,多机器人协同怎么玩。🤖
一、系统层:ROS的"厂房地基"
(1)先破除一个误解:ROS不是操作系统
很多人被名字骗了。ROS(Robot Operating System,机器人操作系统)——一个开源的机器人软件框架与工具集——并不能像Windows、Linux那样直接装在裸机上。它必须"寄生"在一个真正的操作系统之上。
类比一下 🏭:如果Linux是土地和厂房,ROS就是厂房里的"装配式建筑标准件体系"——梁、柱、预制板都给你做好了,开发商(机器人公司)只要按图纸拼装,就能盖出商场、医院、厂房各种建筑。
(2)系统层支持哪些"地基"?
ROS官方主力支持的是Linux,尤其是Ubuntu 22.04 LTS——这是ROS 2 Humble等LTS版本的官方推荐底座。但ROS 2相比ROS 1的一大进步,就是系统层不再绑定Linux:
- Linux
(Ubuntu 22.04等):生产环境主力 - Windows
:桌面开发和工业PC场景 - macOS
:科研和原型开发 - RTOS(实时操作系统)
:如VxWorks、NuttX,满足硬实时需求
这意味着什么?一台工厂里的实时运动控制器可以跑RTOS上的ROS 2节点,云端训练服务器跑Linux上的ROS 2节点,工程师的调试笔记本跑Windows上的ROS 2节点——三者可以无缝通信。这就是系统层"跨平台"带来的魔力。
二、中间层:ROS的"物流调度中枢"
(1)中间层是ROS最硬核的部分
Linux是个通用操作系统,并没有针对机器人开发提供特殊中间件。ROS架构的中间层做了大量工作,其中最为核心的是通信系统。
ROS 1时代,中间层基于TCPROS/UDPROS——这是在TCP/UDP网络之上再次封装的通信协议。ROS 2时代,中间层换成了DDS(Data Distribution Service,数据分发服务)——一种由OMG制定的工业标准通信中间件,被广泛应用于航空航天、国防和金融领域。
(2)发布/订阅:机器人世界的"广播电台"
中间层提供的核心通信模型是发布/订阅(Publish/Subscribe):
- 话题(Topic)
:消息的"频道",如 /scan、/cmd_vel - 发布者(Publisher)
:往话题上发消息的节点 - 订阅者(Subscriber)
:从话题上取消息的节点
最妙的是:发布者和订阅者互相不知道对方存在。激光雷达节点只管往/scan话题上发数据,路径规划节点只管从/scan话题上取数据——两边解耦,谁崩了不影响另一边重启。
除了发布/订阅,中间层还提供:
- 服务(Service)
:一对一的请求-响应模式,适合"问个路"这种短时交互 - 动作(Action)
:带反馈的长耗时任务,如"导航到目标点" - 参数(Parameter)
:动态配置节点行为
(3)ROS 2的DDS:把"物流"升级为"智能供应链"
ROS 2用DDS替换TCPROS/UDPROS,带来三大跃升:
💡 去中心化发现:节点启动时通过DDS发现协议(通常基于UDP多播)自动寻找网络中的其他节点。发布者无需知道订阅者是否存在,订阅者只需知道话题名和消息类型。
💡 无Master架构:ROS 1依赖中央Master节点做名字注册和查找——这是典型的单点故障(SPOF)。ROS 2干掉了Master,每个节点自己通过DDS发现对方。一个节点挂了,其他节点照常工作。
💡 ROS域隔离:通过环境变量
ROS_DOMAIN_ID创建逻辑命名空间。相同域ID的节点互相发现通信,不同域ID的节点即使在同一物理网络也彼此隔离——这让多台机器人可以在同一网络下并行运行而不互相干扰。
(4)中间层还提供什么?
除了通信机制,中间层还实现了ROS的核心功能和众多机器人开发库:
- 数据类型定义
:标准消息类型(如 std_msgs、sensor_msgs、geometry_msgs) - 坐标变换(tf2)
:管理机器人各关节、传感器之间的坐标系关系 - 运动控制库
:轨迹插值、PID控制等 - 生命周期管理
:节点的启动、配置、激活、销毁
三、应用层:开发者的"创新商户区"
(1)应用层是开发者的主要工作区
应用层是实现机器人系统具体功能和算法的关键部分。开发者通过利用ROS提供的工具和库,能够快速开发和测试机器人系统。
一个典型的ROS应用由多个节点(Node)组成,每个节点负责一个特定功能:
激光雷达驱动节点 → 发布 /scan↓SLAM建图节点 → 订阅 /scan,发布 /map↓路径规划节点 → 订阅 /map,发布 /cmd_vel↓底盘控制节点 → 订阅 /cmd_vel,控制电机
这种"微服务架构"般的节点拆分,让开发者可以:
团队并行开发不同节点 单个节点独立测试、独立替换 复用社区开源的功能包
(2)ROS 2的分布式特性:多机器人协同的"原生支持"
ROS 1强依赖于ROS Master——一旦Master宕机,整个系统会面临崩溃。ROS 2引入了一些分布式系统的特性,支持多机器人系统的开发,不需要Master。
这意味着啥?一个仓库里的10台AGV,每台都是一个独立的ROS 2系统,通过ROS_DOMAIN_ID可以灵活分组:
3台AGV做一组, ROS_DOMAIN_ID=1,组内协同搬运另外3台AGV做另一组, ROS_DOMAIN_ID=2,组内协同巡检两组之间互不干扰,但可以通过网关注入任务
动态拓扑也是ROS 2的强项:节点可以随时加入和离开,系统自动调整。这对机器人系统特别重要,因为传感器可能随时掉线重连,节点可能需要动态重启。
(3)应用层工具链:让开发效率起飞
应用层还提供丰富的工具:
- rviz2
:3D可视化,看机器人模型、传感器数据、坐标系 - rqt
:GUI框架,图形化调试 - ros2 cli
:命令行工具, introspect系统状态 - rosbag2
:数据录制和回放,相当于机器人的"行车记录仪"
四、进阶优化建议:企业落地ROS架构的三条实战路径
💡 建议1:新项目直接用ROS 2,别在ROS 1上继续投入。ROS 1的Noetic是最终LTS版本,Master单点故障、缺乏安全机制、实时性不足——这三个天花板在工业场景是硬伤。ROS 2的DDS通信、去中心化架构、SROS2安全框架才是面向生产的底座。
💡 建议2:中间层DDS实现要"货比三家"。ROS 2通过rmw抽象层支持Fast DDS、Cyclone DDS、Connext DDS等多种后端,可通过环境变量
RMW_IMPLEMENTATION切换。建议根据场景选择:嵌入式场景用轻量级的Cyclone DDS,工业场景用功能完整的Fast DDS,对可靠性要求极高的关键任务考虑Connext DDS。
💡 建议3:多机器人系统善用ROS_DOMAIN_ID做逻辑隔离。在同一物理网络上部署多个机器人系统时,通过域ID划分通信边界,避免消息干扰。同时配合QoS策略,为控制指令、传感器数据、安全消息分别定制通信质量。
参考文献
[1] Open Robotics. ROS 2 Concepts[EB/OL]. [2026-08-16]. https://docs.ros.org/en/rolling/Concepts.html.
[2] FURTADO C. Basics of Design: Robot Operating System 2 (ROS 2)[J/OL]. Circuit Cellar, 2026-05-04[2026-08-16]. https://circuitcellar.com/research-design-hub/basics-of-design/robot-operating-system-2-ros-2/.
[3] 大象机器人. 5.3 机器人操作系统2 (ROS2)[EB/OL]. [2026-08-16]. https://docs.elephantrobotics.com/docs/Mercury_X1_cn/6-SDKDevelopment/6.3-ROS2/.
[4] DSLAB. 1.01 ROS介绍[EB/OL]. [2026-08-16]. https://dslab-agrobot.github.io/AgRobot2/Software/1.01ROS%E4%BB%8B%E7%BB%8D.html.
ROS的三层架构,本质是用"系统层提供跨平台底座、中间层提供通信与机器人库、应用层让开发者专注创新"的分工哲学,把机器人软件开发的复杂度拆解得明明白白。ROS 2进一步用DDS替换TCPROS/UDPROS、去掉Master、引入分布式特性,让这套架构从实验室走向了工业产线、仓库、手术室。理解ROS三层架构,就是理解为什么全球机器人开发者愿意在这个框架上"筑巢"——它让创新发生在应用层,让可靠性和通信沉淀在中间层。🗝️
互动话题 🛠️
你们公司在机器人项目里用ROS吗?是ROS 1守江山还是ROS 2开疆土?遇到过"Master单点故障""DDS QoS调优"或者"跨平台移植"的坑吗?评论区唠唠。下期准备拆"ROS 2的DDS通信机制:QoS策略怎么配才不让控制指令丢包"——想看的扣1。要《ROS三层架构与ROS 1/2核心差异速查表》的,评论区喊"要表"。