ARTICLE · 1280392
物理AI与空间智能建筑业应用资讯10月简报
生成式AI正在改变建筑行业的知识生产方式。从文本生成、图像生成,到AI辅助设计、代码开发和BIM自动化,AI逐渐进入建筑业从业者的日常工作。
但一个更深刻的变化正在发生。
AI不再满足于理解文字、生成图像和处理数字信息,而是开始尝试理解真实世界的空间结构、物理规律和动态变化,并进一步控制机器人在现实环境中执行任务。
这就是近年来备受关注的几个技术方向:
World Models(世界模型)
Spatial Intelligence(空间智能)
Embodied AI(具身智能)
Physical AI(物理AI)
Digital Twin & Simulation(数字孪生与仿真)
对于建筑、工程和施工(AEC)行业而言,这些技术并不是遥远的概念。
它们正在逐渐连接建筑信息模型(BIM)、三维空间数据、物理仿真、施工机器人和智能建造系统。
本文试图一站式精选了最近一个月五项值得关注的技术进展,从而从中寻找下一阶段全球建筑业数字化转型的技术机会。
一、 世界模型的新进展:Google Genie 4,让AI进入可交互的虚拟世界
发布日期:2026年10月27日
发布机构:Google DeepMind
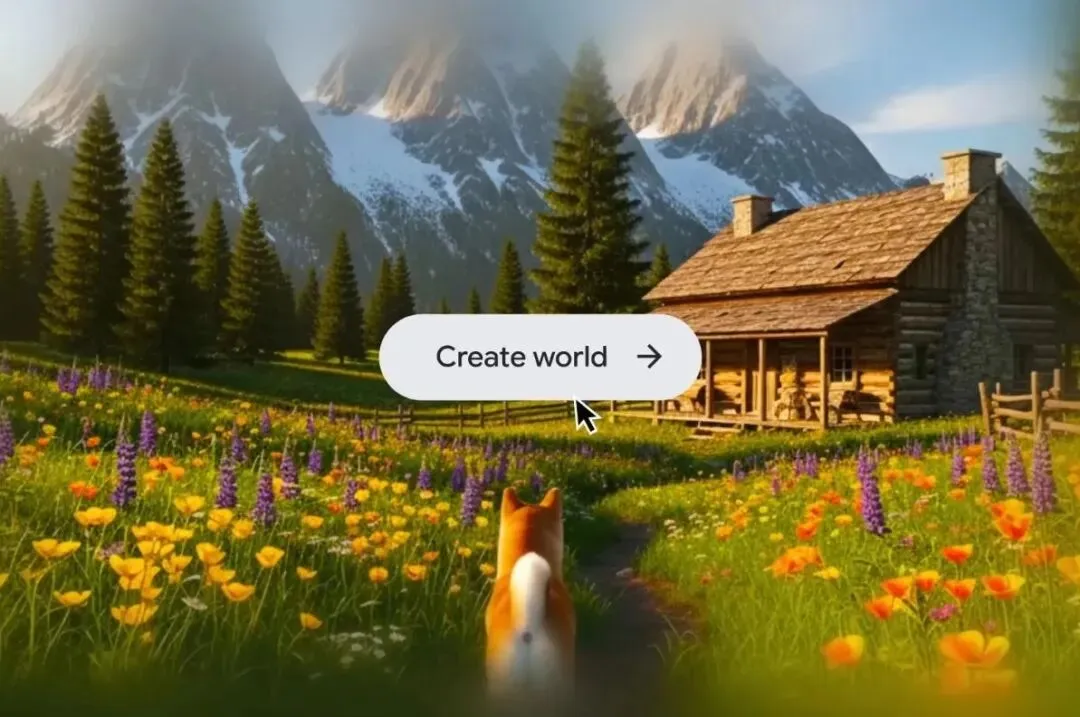
最近,Google DeepMind 发布新一代世界模型 Genie 4。
与传统的视频生成模型不同,Genie 4 的核心能力是生成一个可以实时交互、动态变化的虚拟世界。
用户不仅可以通过自然语言创建场景,还可以在场景运行过程中改变天气、移动镜头、增加人物和物体,甚至触发新的事件。
Genie 4 的几个重要技术进展包括:
1. 实时交互式场景生成
用户可以像玩电子游戏一样进入生成的世界,通过键盘控制移动和视角,并利用自然语言改变场景。
2. 动态物理与人物行为模拟
模型尝试模拟碰撞、空气动力学等物理现象,同时生成能够对环境作出反应的人物动作。
3. 多模态世界模拟
除了画面,Genie 4 还能够同步生成环境声音、音乐以及交互式人物对话。
4. 与语言模型结合的任务推理
Google 将 Gemini 的推理能力引入世界模拟过程,使AI能够观察环境、拆解多步骤任务、检查执行结果,并根据环境变化调整行为。
这意味着世界模型正在从单纯的视觉内容生成,向具备环境状态、动态变化和任务交互能力的模拟系统发展。
当然,Genie 4 目前仍处于研究预览阶段。Google 也承认,复杂物理交互、空间精度、长期场景一致性和物体位置稳定性仍有待提升。
对AEC行业的启发
未来,世界模型可能成为建筑方案探索、空间体验、施工情景模拟和机器人训练的重要技术基础。
例如,设计人员可以利用AI快速构建不同的建筑空间场景,探索人员、设备和环境之间的交互关系。
但需要注意:生成式世界模型不等于工程级物理仿真,更不能直接替代结构计算、消防分析和精确的BIM模型。
值得关注的是,Google正在尝试将语言模型的逻辑推理能力与世界模型的动态模拟能力结合。这种融合,很可能成为下一代空间智能系统的重要方向。
原文:https://deepmind.google/blog/genie-4-a-new-generation-of-world-simulation/
二、 NVIDIA Isaac 平台升级:机器人仿真与训练基础设施进一步完善
发布日期:2026年10月21日
发布机构:NVIDIA · GTC Berlin
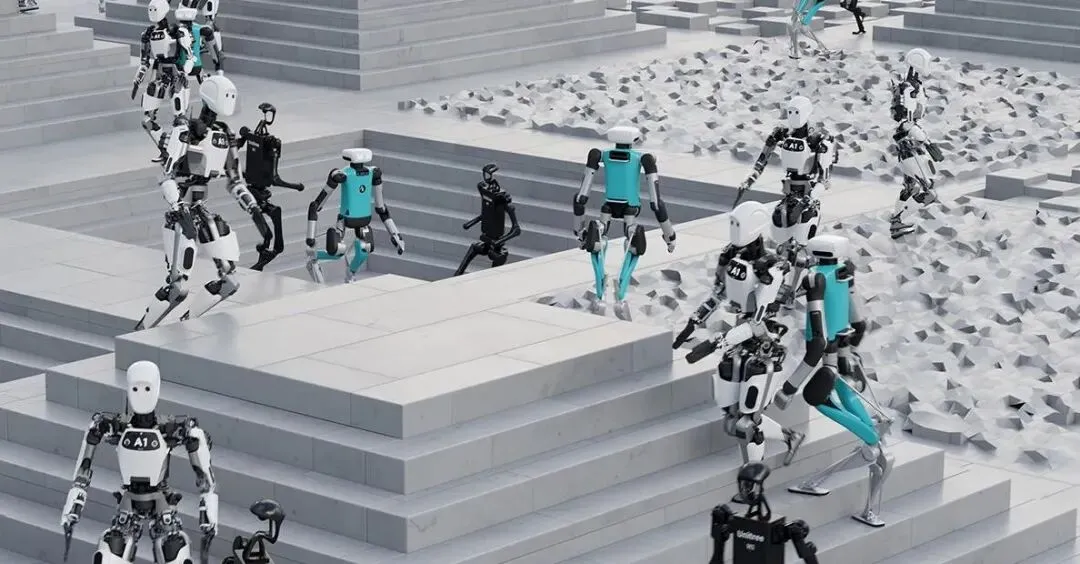
如果说世界模型负责理解和模拟世界,那么机器人仿真平台就承担着另一个关键任务:
让AI在虚拟世界中学习如何行动。
10月,NVIDIA 在 GTC Berlin 上宣布扩展 Isaac 机器人开发平台,推出多项机器人学习、仿真和数据工作流更新。
值得关注的技术包括:
Isaac Lab 3.0: 面向机器人强化学习、模仿学习和策略训练的开发框架。
Isaac OS: 面向机器人应用的运行环境。
Newton Physics: 开放式物理仿真引擎。
Isaac GR00T: 面向通用人形机器人的基础模型和开发体系。
Cosmos: 为物理AI提供世界模型、合成数据和训练数据相关能力。
与此同时,NVIDIA 还公布了与 Agile Robots 合作的 Agile ONE SN 人形机器人参考平台,进一步完善从模型、仿真到机器人硬件的开发生态。
另一个值得关注的行业动向是,ABB Robotics、KUKA 等工业机器人企业正在将 NVIDIA Omniverse 相关技术融入机器人仿真与虚拟调试工作流。
这对建筑业意味着什么?
建筑施工机器人需要面对复杂、动态、非结构化的环境。
例如:
在建筑内部自主导航;
识别墙体、门洞和施工障碍物;
搬运建筑材料;
操作工具完成安装任务;
与现场工人协同作业。
这些任务都需要机器人具备空间感知、物理交互和自主决策能力。
未来,建筑项目的BIM模型和施工现场数据有机会被转换为机器人训练环境,让机器人在真正进入工地之前,就能在虚拟场景中进行大量测试。
值得关注的技术关系:
Isaac Sim 主要提供机器人仿真环境,而 Isaac Lab 进一步提供机器人学习和训练能力。
两者结合,能够帮助开发者建立从虚拟场景、物理交互到机器人策略训练的完整工作流。
对于AEC从业者来说,NVIDIA Omniverse、OpenUSD 和 Isaac Sim 的结合值得持续跟踪。
资源:
https://developer.nvidia.cn/zh-cn/isaac-sim
https://github.com/isaac-sim/IsaacLab
官方公告:
https://nvidianews.nvidia.com/news/nvidia-advances-isaac-platform-for-general-purpose-robotics-with-new-reference-humanoid-frameworks-simulation-pipelines-and-data/
三、 从真实空间到AI训练数据:禾赛科技发布 Kosmo 三维世界数据引擎
发布日期:2026年10月14日
发布机构:禾赛科技(Hesai)
物理AI发展面临一个重要问题:
机器人如何获得足够多、足够真实的物理世界数据?
与传统AI主要依赖互联网文本和图像数据不同,物理AI需要理解真实空间中的几何关系、物体位置、空间结构和物理交互。
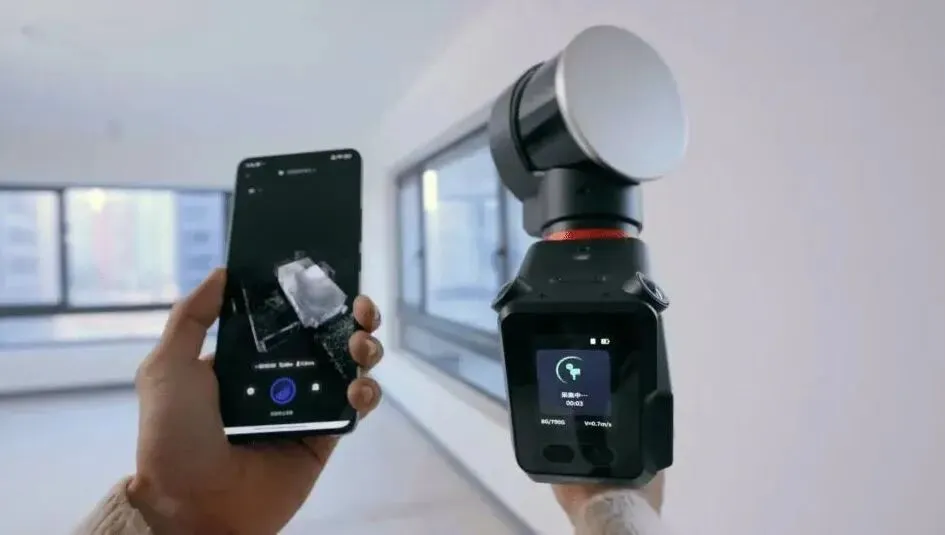
10月14日,位于上海长宁区的中国本土具身智能公司禾赛科技发布三维世界数据引擎 Kosmo,同时推出空间采集设备 Kosmo One 和云端平台 Kosmo World。
其技术路线包括:
Kosmo One:现实空间采集
通过激光雷达、高清摄像头等传感设备,采集真实环境中的空间信息。
Kosmo World:三维场景重建
利用三维重建和AI技术,将现实空间转换为数字化场景。
相关技术包括:
LiDAR点云;
3D Gaussian Splatting(3DGS);
三维网格模型(Mesh);
深度数据(Depth)。
禾赛希望将真实世界中的空间环境转化为可供机器人训练、世界模型开发和数字内容生产使用的数据资源。
发布会上还展示了与机器人企业、影视制作和地图服务相关的合作案例。
其中一个有趣的方向,是利用真实场景数据为机器人提供训练环境。
对AEC行业的启发
这项技术值得建筑行业关注,因为它可能降低真实建筑空间数字化的门槛。
设想一下:
一栋既有建筑、一处施工现场,甚至一个复杂的机电设备房,都可以通过空间采集设备快速获得三维数据。
这些数据进一步经过处理后,可以用于:
既有建筑空间数字化;
现场扫描与BIM模型对比;
施工进度和空间变化监测;
机器人仿真环境构建;
真实环境中的机器人导航与任务训练。
不过,需要特别区分:
3D Gaussian Splatting、点云和Mesh并不等于BIM。
前者主要解决现实空间的采集与表达,后者还需要包含构件语义、工程属性、空间关系和可计算的信息结构。
未来一个值得研究的方向,就是将 Reality Capture、OpenUSD、IFC 与机器人仿真平台连接起来。
官方介绍:
https://www.hesaitech.com/cn/news/1526
英文介绍:
https://www.hesaitech.com/9974-2/
四、 BIM走向机器人:BIM2RDT研究让数字孪生具备机器人导航能力
发布日期:2026年10月
发表期刊:Automation in Construction
这一项研究与AEC行业的关联度尤其高。
论文题目:
Semantic-Gravity Iterative Closest Point and AI-assisted navigation for Robot-Ready Construction Digital Twins
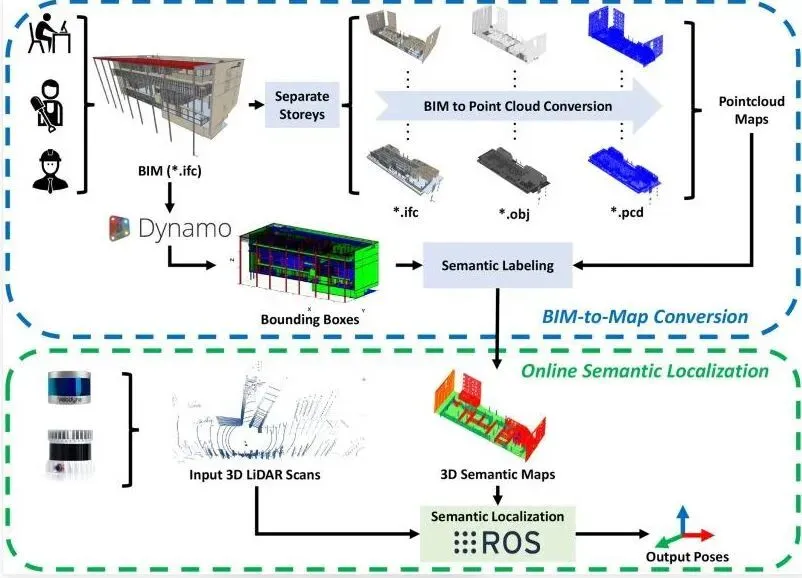
研究提出 BIM2RDT(Building Information Models to Robot-Ready Construction Digital Twins)框架,尝试解决一个重要问题:
传统BIM模型主要服务于设计、协调和施工管理,但如何让机器人真正理解和使用这些模型?
研究人员提出,将BIM几何与语义信息、现场机器人采集的视觉数据,以及IoT传感器数据结合,构建面向施工机器人的数字孪生环境。
其中有三个值得关注的技术点。
1. Semantic-Gravity ICP
传统ICP算法可以将两组点云进行配准,但在施工现场复杂环境中,噪声、遮挡和几何特征不足可能导致配准失败。
研究人员提出SG-ICP算法,引入BIM构件语义信息,并利用LLM推断不同构件的合理竖直方向先验,以提升点云配准的稳定性。
论文报告,在困难场景下,配准RMSE相较基准方法降低约60%—97%。
2. AI辅助的BIM构件识别
研究利用YOLOE开放词汇目标检测技术,根据BIM构件信息辅助识别现场物体,并为后续模型匹配提供条件。
3. 安全信息写入IFC数字孪生
研究还尝试将工人手臂振动(HAV)等安全监测数据映射到IFC兼容的数字孪生表达中,并利用这些信息影响机器人导航与任务规划。
这意味着BIM不再只是一个静态的三维模型,而有机会成为能够持续接收现场数据、更新环境状态并支持机器人决策的空间知识载体。
对AEC行业的启发
这项研究值得BIM团队重点关注。
未来的BIM模型可能不仅服务于设计人员和施工管理人员,还能够为机器人提供:
空间定位依据;
构件语义信息;
可通行区域;
施工障碍物信息;
安全约束条件;
机器人任务规划所需的空间知识。
当然,这项研究目前仍属于实验验证阶段,不能理解为已经成熟商用的施工机器人产品。
但它所展示的技术路线,值得进一步研究。
论文:
https://doi.org/10.1016/j.autcon.2026.107134
五、 人形机器人进入建筑施工:从自主作业到人机协同
发布日期:2026年9月30日
研究机构:加州大学欧文分校等
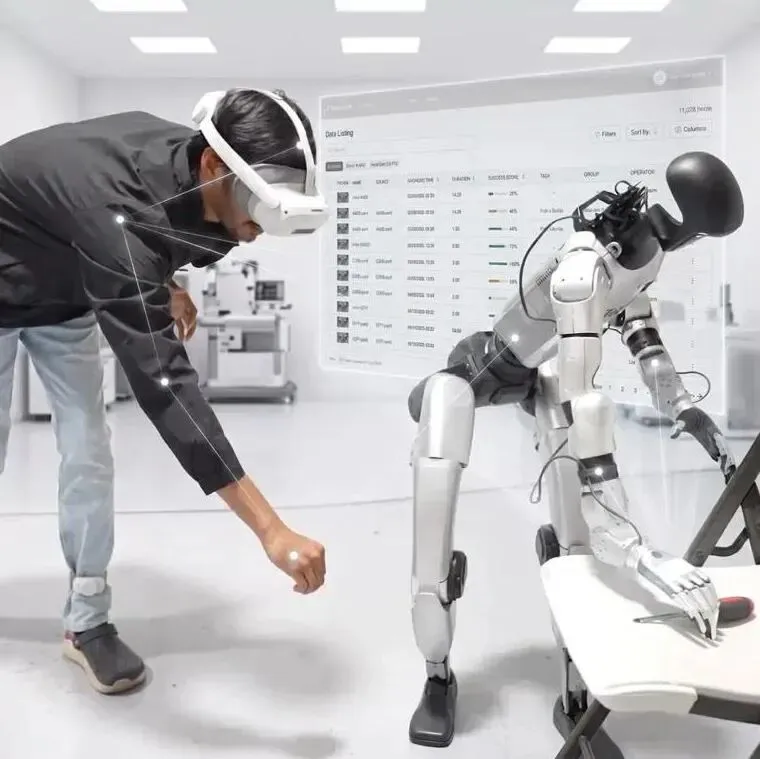
人形机器人能否真正进入建筑施工现场?
这是Physical AI发展过程中非常值得关注的问题。
近日,一项发表于arXiv的研究展示了利用Unitree G1人形机器人执行建筑相关任务的遥操作实验。
研究团队利用Meta Quest 3头显和脚踏控制器,使操作人员能够远程控制机器人的上肢动作和移动。
实验选择了两个具有代表性的施工任务:
工具搬运;
表面涂刷。
研究报告显示:
工具搬运任务成功率为100%,表面涂刷任务成功率为80%。
但研究同时指出,遥操作完成任务所需要的时间明显长于人工操作。
这项研究的意义并不是证明人形机器人已经可以取代建筑工人。
相反,它展示了一种更现实的技术发展路径:
先通过人类远程操作机器人完成任务,再将操作过程中的视觉、动作和环境数据用于训练机器人,逐步提高其自主作业能力。
对于建筑行业而言,未来可能首先出现人机协作的施工模式:
人类负责判断、监督和复杂决策,机器人承担部分重复性、危险性和体力密集型工作。
这也为未来建筑机器人训练数据的采集提供了一个重要思路。
论文:
https://arxiv.org/abs/2610.00718
六、 对BIM及建筑科技从业者的建议:下一阶段值得关注哪些技术?
其实如果以上五项进展放在一起,我们可以看到一条逐渐清晰的技术路线。
第一步:采集真实世界
利用LiDAR、空间相机、无人机、机器人和各类传感器,获取真实环境的几何、视觉和动态信息。
代表技术:Kosmo、Reality Capture、3DGS。
第二步:建立空间表达
将采集的数据转化为三维场景,并进一步关联物体、构件、空间关系和工程属性。
代表技术:OpenUSD、IFC、BIM、Digital Twin。
第三步:模拟物理世界
在虚拟环境中建立物体、材料、重力、碰撞、运动和传感器模型。
代表技术:NVIDIA Omniverse、PhysX、Newton Physics、Isaac Sim。
第四步:训练AI与机器人
利用真实数据和合成数据,让AI学习如何感知环境、理解空间、规划任务和执行动作。
代表技术:World Models、Cosmos、Isaac Lab、GR00T。
第五步:进入真实建筑环境
将训练好的机器人系统部署到现实场景,完成空间巡检、物料搬运、施工辅助和安全监测等任务。
这五个环节不是完全独立的,它们将逐渐形成一个持续反馈的闭环:
真实世界 → 数字化 → 仿真训练 → 智能决策 → 物理执行 → 反馈更新。
而BIM有机会成为贯穿这一闭环的重要空间信息基础设施。
对于建筑师、BIM工程师、数字建造团队以及建筑科技企业而言,我们认为以下几个方向值得提前布局。
1. OpenUSD:从三维文件格式走向空间数据基础设施
随着Omniverse、机器人仿真、影视制作和工业数字孪生的发展,OpenUSD正在成为连接不同三维工具和仿真平台的重要技术。
建议学习:
USD场景结构;
Geometry与Material;
Scene Graph;
Physics Schema;
与BIM数据的互操作。
2. IFC与BIM语义:让模型能够被AI和机器人理解
未来BIM的价值不仅是几何表达,还包括构件身份、空间关系、工程属性和任务信息。
建议关注IfcOpenShell、IFC 4.3及BIM语义信息的自动提取。
3. NVIDIA Omniverse与Isaac Sim:建立虚拟仿真能力
对于希望进入机器人和Physical AI领域的AEC从业者,建议从简单建筑场景开始,学习USD导入、物理属性设置、传感器模拟和机器人导航。
4. Reality Capture与空间智能
关注LiDAR、点云、3DGS、NeRF和视觉语言模型在建筑现场数字化中的应用。
5. AI Agent与空间工作流自动化
探索让AI Agent不只是回答BIM问题,而是能够调用模型、查询构件、分析空间关系、生成仿真场景并执行自动化验证。
这些技术方向并不意味着每个BIM团队都需要立即投入机器人研发。
但提前理解它们之间的关系,将有助于我们判断未来BIM技术体系的演进方向。
结语:BIM的下一站,可能是Physical AI的空间底座
回顾建筑行业的数字化发展:
CAD让设计从图纸走向数字化。
BIM让建筑从几何表达走向信息模型。
数字孪生让模型与现实世界建立动态联系。
而现在,世界模型、空间智能和具身智能正在推动数字世界与物理世界之间建立更加紧密的联系。
未来的建筑数字化系统,可能不再只是帮助工程师设计、管理和交付建筑,而是进一步帮助AI理解建筑、模拟施工、规划任务,并指挥机器人在真实空间中完成工作。
从这个角度看,BIM可能正在迎来一次新的角色转变:
从服务于人的建筑信息模型,走向服务于人、AI与机器人的空间知识基础设施。
这场变革还处于早期,但技术链条已经逐渐显现。
对于AEC行业而言,或许现在正是理解、学习和参与这场变革的好时机。
注:本文截至2026年10月30日可获取的公开资料根据AI生成整理。涉及企业产品能力的数据以厂商公布信息为准;研究论文中的实验结果不代表已实现大规模工程应用。本文所讨论的技术应用前景属于行业观察与分析。
ShanghaiBIM专注于海外高端建筑科技资讯分享与资源对接,旨在为中国的工程建设科技领域从业者搭建一个行业资讯分享与交流的平台。自2012年迄今,ShanghaiBIM已经组织了上百场技术分享活动,六次建筑黑客马拉松(AEC Hackathon)赛事。