 夜雨聆风
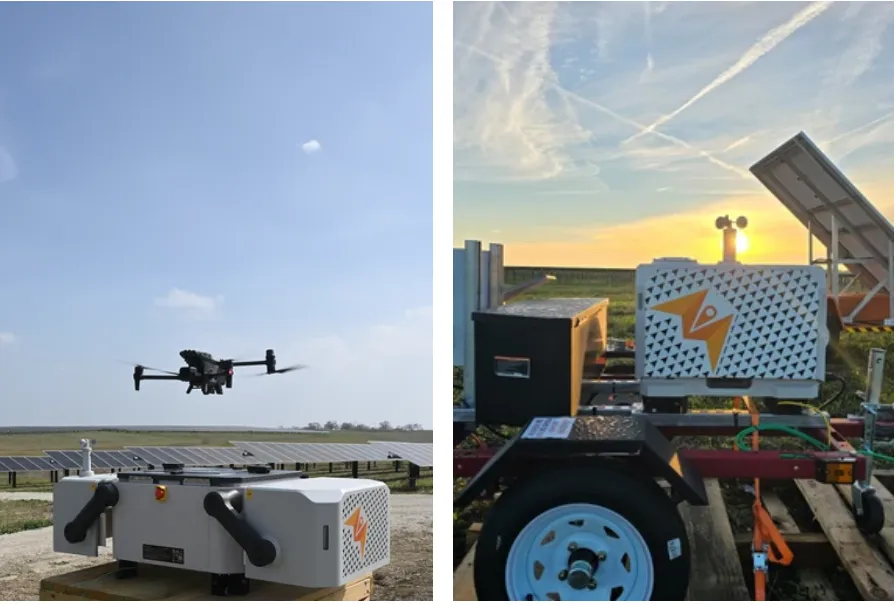
某公司与某科技公司完成系统级集成,将跟踪器监控软件(某监控系统)与自主无人机巡检平台(某巡检系统)连接。该方案旨在解决光伏电站故障定位滞后与人工巡检效率低的问题,通过热成像数据与SCADA数据的融合,优化跟踪器控制算法。
1. 系统构成与数据流
本方案由地面端监控与地面/空中巡检两部分组成,数据流向如下:
1.1 监控层(某公司 - 某监控系统)
数据采集:实时读取跟踪器角度、电机电流、组串电压及环境传感器数据。
状态诊断:基于阈值判断与趋势分析,识别跟踪器失步、卡滞或电气异常。
指令下发:向巡检系统发送坐标指令及任务优先级。
1.2 巡检层(某科技公司 - 某巡检系统)
自主导航:利用无人机或地面机器人,依据GPS坐标自动规划路径。
多光谱成像:搭载RGB相机与红外热像仪(Thermal Camera)。
缺陷识别:通过计算机视觉算法,识别背板连接器过热(Hot Spot)、二极管故障及线缆物理损伤。
1.3 闭环逻辑
监控系统检测到某组跟踪器功率偏差超过设定阈值(如±5%)。
系统自动生成工单,调度最近的巡检单元前往经纬度坐标。
巡检系统回传红外热图及可见光照片。
工程师确认故障类型(如支架机械卡死导致阴影遮挡)。
数据反馈至监控系统数据库,用于重新校准该区域跟踪器的天文算法参数。
2. 关键技术指标与应用场景
2.1 热成像火灾预防
根据kWh Analytics统计数据,大型光伏电站中84%的火灾事件源于设备电气故障。本方案集成的自主热成像功能,可在设备温度超过临界值(T>85℃)时触发二级告警,早于烟雾或明火产生,为资产保全提供数据支持。
2.2 恶劣天气响应机制
传统运维在极端天气(风速>15m/s)后需进行人工目视检查。新系统支持在天气窗口期(Weather Window)立即启动自动巡检,快速评估支架变形、组件破损情况,缩短保险定损周期。
2.3 建设期质量控制(QC)
在施工阶段,系统可利用无人机进行正射影像建模,对比设计图纸与实际安装坐标,验证跟踪器安装平整度与间距,误差精度可达厘米级。
3. 实施流程(PoC阶段)
步骤 | 内容 | 输出物 |
|---|---|---|
1. 站点评估 | 分析电站地理信息、阵列排布及现有通讯协议兼容性。 | 可行性分析报告 |
2. 硬件部署 | 部署边缘计算网关,接入某监控系统API接口。 | 系统集成联调 |
3. 飞行测试 | 设定巡航高度(通常30-50m)与重叠率(Front Lap/Side Lap)。 | 航线规划文件 |
4. 数据分析 | 运行AI识别模型,对比监控告警点与巡检图像。 | 故障诊断报告 |
4. 结论
通过将某监控系统的SCADA数据与地面机器人的CV(计算机视觉)数据相结合,该方案消除了OT(运营技术)与IT(信息技术)之间的数据孤岛。对于资产所有者,这意味着从“定期预防性维护”转向“基于状态的维护”(CBM),直接降低了LCOE(平准化度电成本)中的运维支出占比。