文档文本内容
2024 年高考河北卷物理真题
一、单选题
1.(2024·河北卷·1)锂是新能源汽车、储能和信息通信等新兴产业的关键材料。研究表明,
锂元素主要来自宇宙线高能粒子与星际物质的原子核产生的散裂反应,其中一种核反应方程
为C+H→Li+2H+X,式中的X 为(  )
A.n  B.e  C.e  D.He
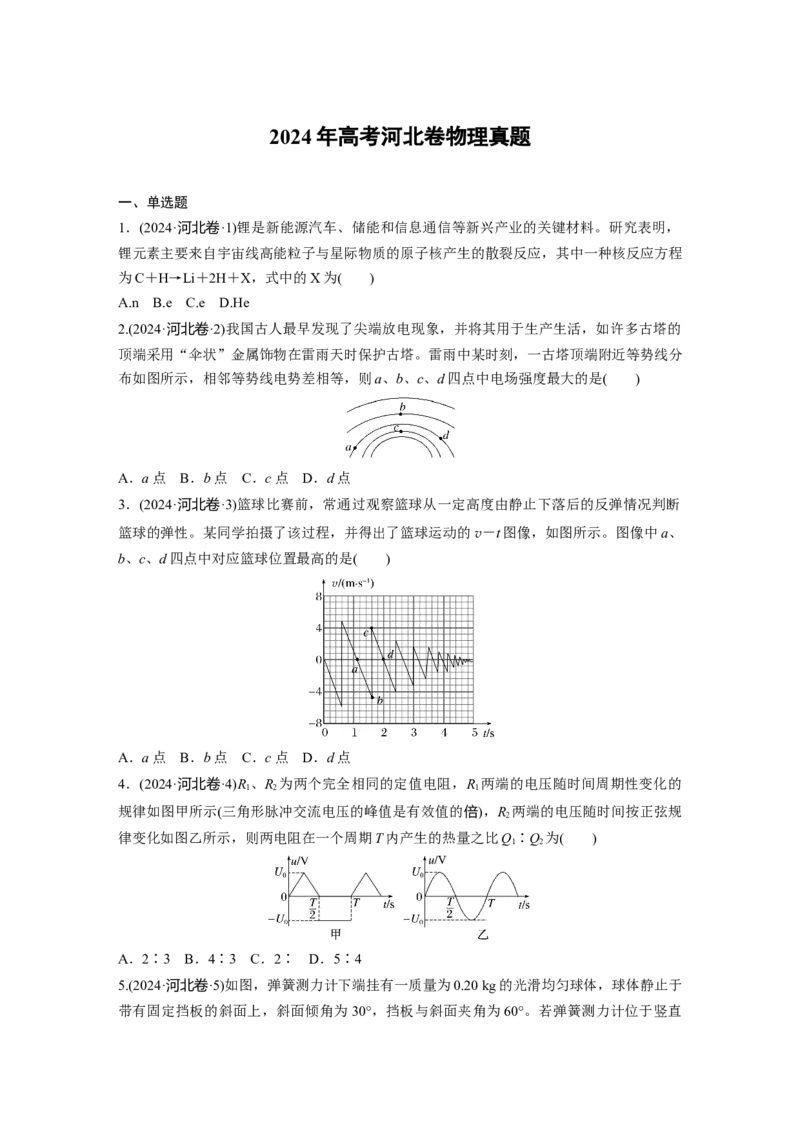
2.(2024·河北卷·2)我国古人最早发现了尖端放电现象,并将其用于生产生活,如许多古塔的
顶端采用“伞状”金属饰物在雷雨天时保护古塔。雷雨中某时刻,一古塔顶端附近等势线分
布如图所示,相邻等势线电势差相等,则a、b、c、d 四点中电场强度最大的是(  )
A.a 点  B.b 点  C.c 点  D.d 点
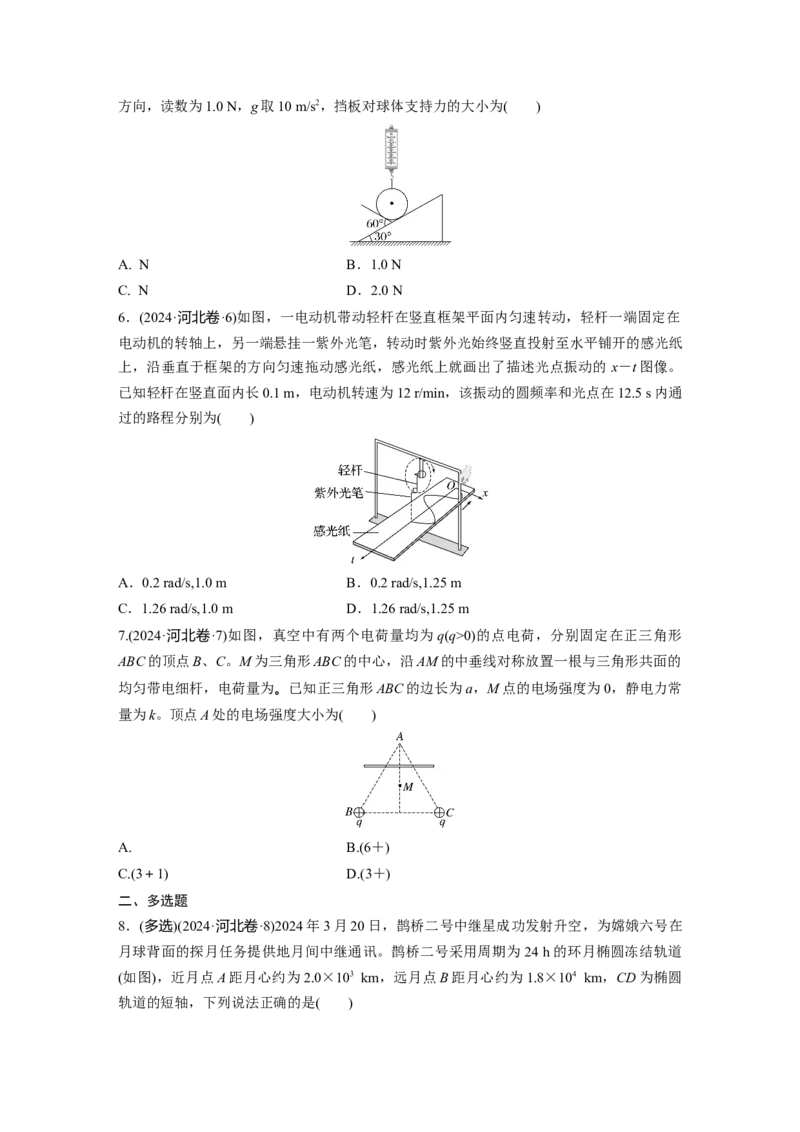
3.(2024·河北卷·3)篮球比赛前,常通过观察篮球从一定高度由静止下落后的反弹情况判断
篮球的弹性。某同学拍摄了该过程,并得出了篮球运动的v-t 图像,如图所示。图像中a、
b、c、d 四点中对应篮球位置最高的是(  )
A.a 点  B.b 点  C.c 点  D.d 点
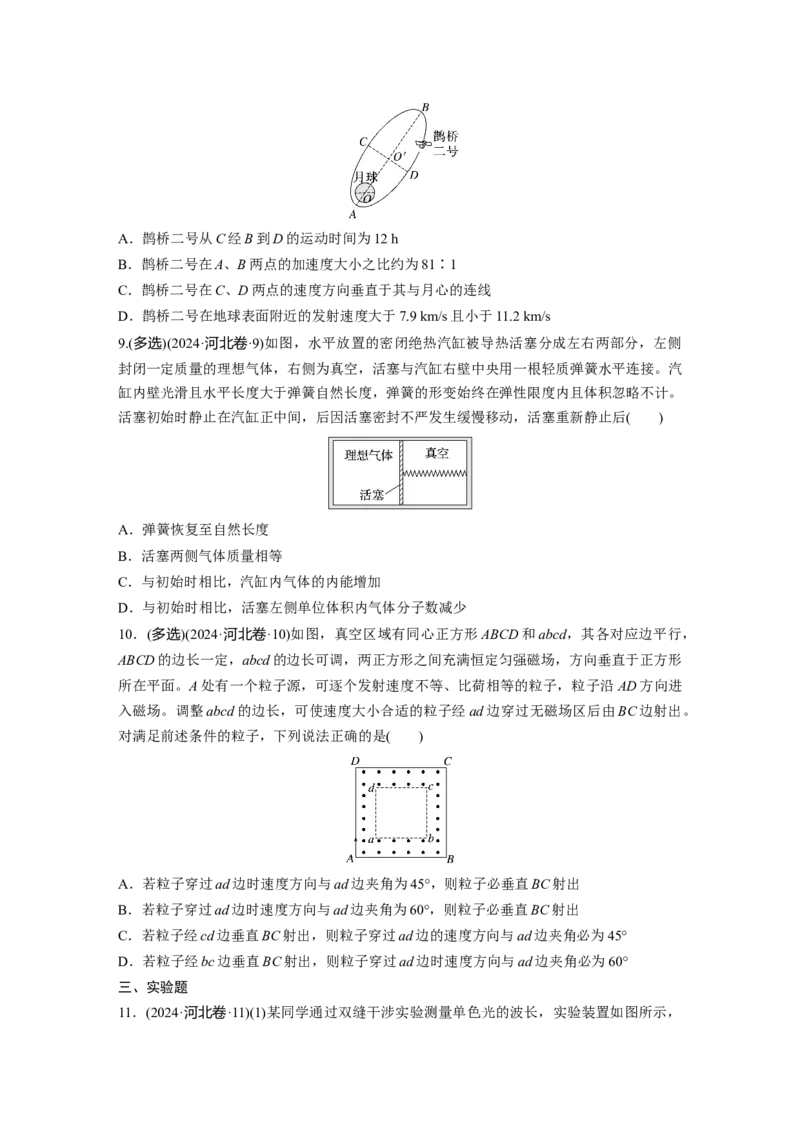
4.(2024·河北卷·4)R1、R2为两个完全相同的定值电阻,R1两端的电压随时间周期性变化的
规律如图甲所示(三角形脉冲交流电压的峰值是有效值的倍),R2两端的电压随时间按正弦规
律变化如图乙所示,则两电阻在一个周期T 内产生的热量之比Q1∶Q2为(  )
A.2∶3  B.4∶3  C.2∶  D.5∶4
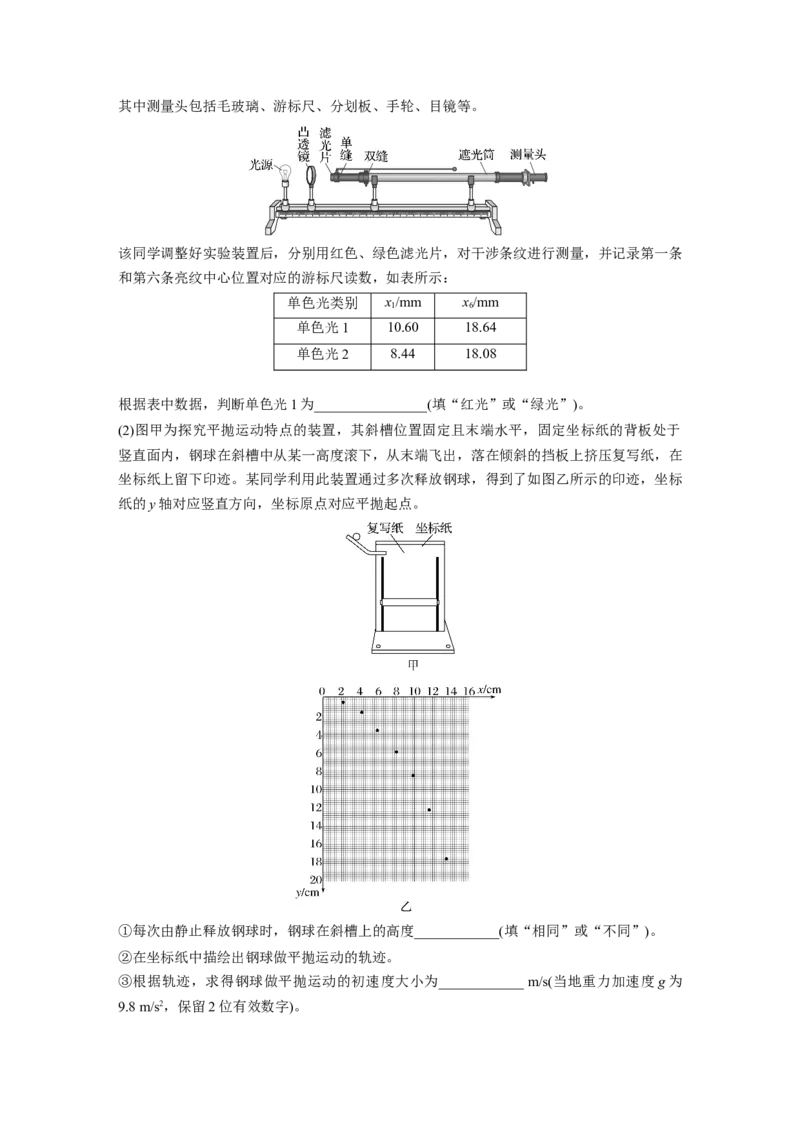
5.(2024·河北卷·5)如图,弹簧测力计下端挂有一质量为0.20 kg 的光滑均匀球体,球体静止于
带有固定挡板的斜面上,斜面倾角为30°,挡板与斜面夹角为60°。若弹簧测力计位于竖直
方向,读数为1.0 N,g 取10 m/s2,挡板对球体支持力的大小为(  )
A. N
B.1.0 N
C. N
D.2.0 N
6.(2024·河北卷·6)如图,一电动机带动轻杆在竖直框架平面内匀速转动,轻杆一端固定在
电动机的转轴上,另一端悬挂一紫外光笔,转动时紫外光始终竖直投射至水平铺开的感光纸
上,沿垂直于框架的方向匀速拖动感光纸,感光纸上就画出了描述光点振动的x-t 图像。
已知轻杆在竖直面内长0.1 m,电动机转速为12 r/min,该振动的圆频率和光点在12.5 s 内通
过的路程分别为(  )
A.0.2 rad/s,1.0 m
B.0.2 rad/s,1.25 m
C.1.26 rad/s,1.0 m
D.1.26 rad/s,1.25 m
7.(2024·河北卷·7)如图,真空中有两个电荷量均为q(q>0)的点电荷,分别固定在正三角形
ABC 的顶点B、C。M 为三角形ABC 的中心,沿AM 的中垂线对称放置一根与三角形共面的
均匀带电细杆,电荷量为。已知正三角形ABC 的边长为a,M 点的电场强度为0,静电力常
量为k。顶点A 处的电场强度大小为(  )
A.
B.(6+)
C.(3+1)
D.(3+)
二、多选题
8.(多选)(2024·河北卷·8)2024 年3 月20 日,鹊桥二号中继星成功发射升空,为嫦娥六号在
月球背面的探月任务提供地月间中继通讯。鹊桥二号采用周期为24 h 的环月椭圆冻结轨道
(如图),近月点A 距月心约为2.0×10³ km,远月点B 距月心约为1.8×10⁴ km,CD 为椭圆
轨道的短轴,下列说法正确的是(  )
A.鹊桥二号从C 经B 到D 的运动时间为12 h
B.鹊桥二号在A、B 两点的加速度大小之比约为81∶1
C.鹊桥二号在C、D 两点的速度方向垂直于其与月心的连线
D.鹊桥二号在地球表面附近的发射速度大于7.9 km/s 且小于11.2 km/s
9.(多选)(2024·河北卷·9)如图,水平放置的密闭绝热汽缸被导热活塞分成左右两部分,左侧
封闭一定质量的理想气体,右侧为真空,活塞与汽缸右壁中央用一根轻质弹簧水平连接。汽
缸内壁光滑且水平长度大于弹簧自然长度,弹簧的形变始终在弹性限度内且体积忽略不计。
活塞初始时静止在汽缸正中间,后因活塞密封不严发生缓慢移动,活塞重新静止后(  )
A.弹簧恢复至自然长度
B.活塞两侧气体质量相等
C.与初始时相比,汽缸内气体的内能增加
D.与初始时相比,活塞左侧单位体积内气体分子数减少
10.(多选)(2024·河北卷·10)如图,真空区域有同心正方形ABCD 和abcd,其各对应边平行,
ABCD 的边长一定,abcd 的边长可调,两正方形之间充满恒定匀强磁场,方向垂直于正方形
所在平面。A 处有一个粒子源,可逐个发射速度不等、比荷相等的粒子,粒子沿AD 方向进
入磁场。调整abcd 的边长,可使速度大小合适的粒子经ad 边穿过无磁场区后由BC 边射出。
对满足前述条件的粒子,下列说法正确的是(  )
A.若粒子穿过ad 边时速度方向与ad 边夹角为45°,则粒子必垂直BC 射出
B.若粒子穿过ad 边时速度方向与ad 边夹角为60°,则粒子必垂直BC 射出
C.若粒子经cd 边垂直BC 射出,则粒子穿过ad 边的速度方向与ad 边夹角必为45°
D.若粒子经bc 边垂直BC 射出,则粒子穿过ad 边时速度方向与ad 边夹角必为60°
三、实验题
11.(2024·河北卷·11)(1)某同学通过双缝干涉实验测量单色光的波长,实验装置如图所示,
其中测量头包括毛玻璃、游标尺、分划板、手轮、目镜等。
该同学调整好实验装置后,分别用红色、绿色滤光片,对干涉条纹进行测量,并记录第一条
和第六条亮纹中心位置对应的游标尺读数,如表所示:
单色光类别
x1/mm
x6/mm
单色光1
10.60
18.64
单色光2
8.44
18.08
根据表中数据,判断单色光1 为________________(填“红光”或“绿光”)。
(2)图甲为探究平抛运动特点的装置,其斜槽位置固定且末端水平,固定坐标纸的背板处于
竖直面内,钢球在斜槽中从某一高度滚下,从末端飞出,落在倾斜的挡板上挤压复写纸,在
坐标纸上留下印迹。某同学利用此装置通过多次释放钢球,得到了如图乙所示的印迹,坐标
纸的y 轴对应竖直方向,坐标原点对应平抛起点。
①每次由静止释放钢球时,钢球在斜槽上的高度____________(填“相同”或“不同”)。
②在坐标纸中描绘出钢球做平抛运动的轨迹。
③根据轨迹,求得钢球做平抛运动的初速度大小为____________ m/s(当地重力加速度g 为
9.8 m/s2,保留2 位有效数字)。
12.(2024·河北卷·12)某种花卉喜光,但阳光太强时易受损伤。某兴趣小组决定制作简易光
强报警器,以便在光照过强时提醒花农。该实验用到的主要器材如下:学生电源、多用电表、
数字电压表、数字电流表、滑动变阻器R(最大阻值50 Ω,1.5 A)、白炽灯、可调电阻R1、发
光二极管LED、光敏电阻RG、NPN 型三极管VT、开关和若干导线等。
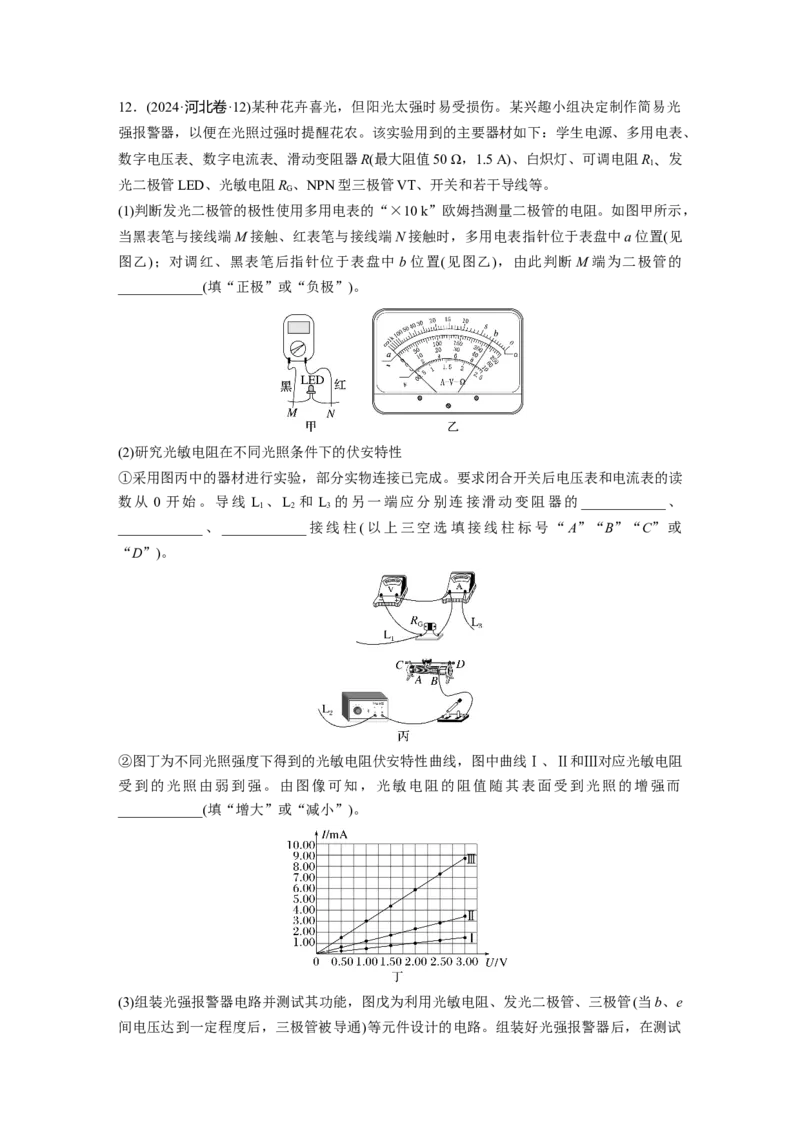
(1)判断发光二极管的极性使用多用电表的“×10 k”欧姆挡测量二极管的电阻。如图甲所示,
当黑表笔与接线端M 接触、红表笔与接线端N 接触时,多用电表指针位于表盘中a 位置(见
图乙);对调红、黑表笔后指针位于表盘中b 位置(见图乙),由此判断M 端为二极管的
____________(填“正极”或“负极”)。
(2)研究光敏电阻在不同光照条件下的伏安特性
①采用图丙中的器材进行实验,部分实物连接已完成。要求闭合开关后电压表和电流表的读
数从0 开始。导线L1 、L2 和L3 的另一端应分别连接滑动变阻器的____________ 、
____________ 、____________ 接线柱( 以上三空选填接线柱标号“ A”“B”“C” 或
“D”)。
②图丁为不同光照强度下得到的光敏电阻伏安特性曲线,图中曲线Ⅰ、Ⅱ和Ⅲ对应光敏电阻
受到的光照由弱到强。由图像可知,光敏电阻的阻值随其表面受到光照的增强而
____________(填“增大”或“减小”)。
(3)组装光强报警器电路并测试其功能,图戊为利用光敏电阻、发光二极管、三极管(当b、e
间电压达到一定程度后,三极管被导通)等元件设计的电路。组装好光强报警器后,在测试
过程中发现,当照射到光敏电阻表面的光强达到报警值时,发光二极管并不发光,为使报警
器正常工作,应____________(填“增大”或“减小”)可调电阻R1的阻值,直至发光二极管
发光。
四、解答题
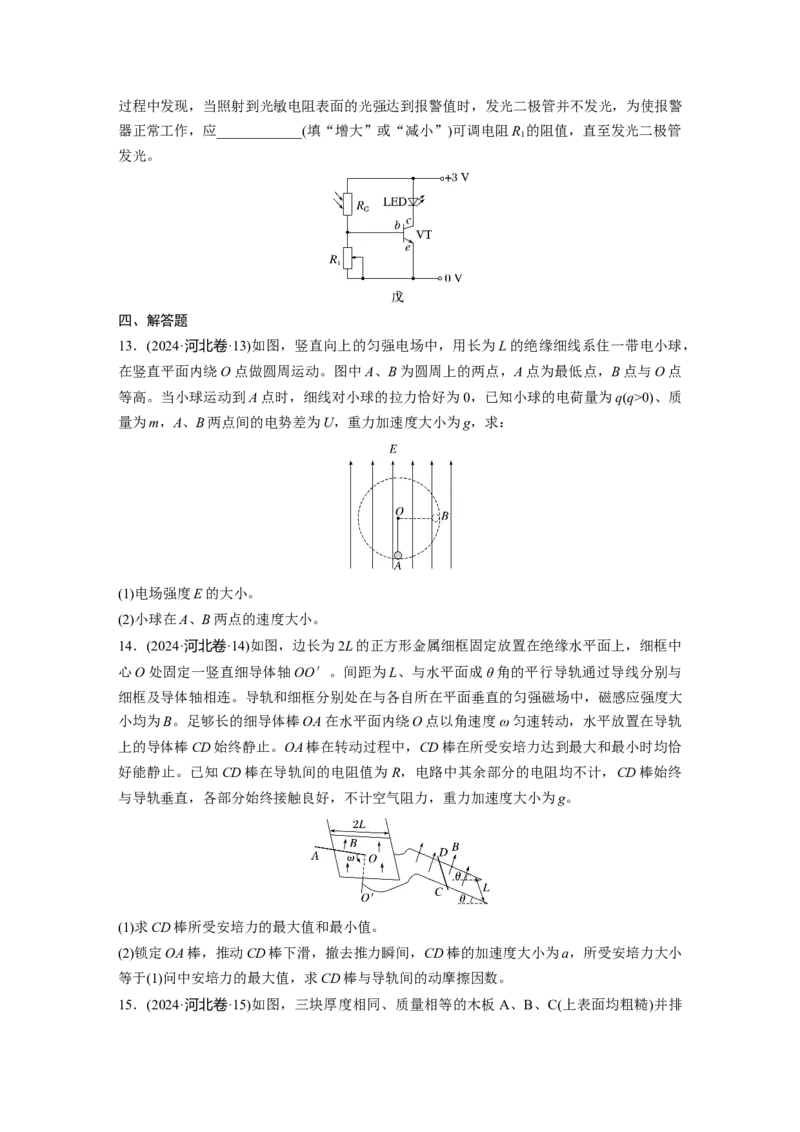
13.(2024·河北卷·13)如图,竖直向上的匀强电场中,用长为L 的绝缘细线系住一带电小球,
在竖直平面内绕O 点做圆周运动。图中A、B 为圆周上的两点,A 点为最低点,B 点与O 点
等高。当小球运动到A 点时,细线对小球的拉力恰好为0,已知小球的电荷量为q(q>0)、质
量为m,A、B 两点间的电势差为U,重力加速度大小为g,求:
(1)电场强度E 的大小。
(2)小球在A、B 两点的速度大小。
14.(2024·河北卷·14)如图,边长为2L 的正方形金属细框固定放置在绝缘水平面上,细框中
心O 处固定一竖直细导体轴OO′。间距为L、与水平面成θ 角的平行导轨通过导线分别与
细框及导体轴相连。导轨和细框分别处在与各自所在平面垂直的匀强磁场中,磁感应强度大
小均为B。足够长的细导体棒OA 在水平面内绕O 点以角速度ω 匀速转动,水平放置在导轨
上的导体棒CD 始终静止。OA 棒在转动过程中,CD 棒在所受安培力达到最大和最小时均恰
好能静止。已知CD 棒在导轨间的电阻值为R,电路中其余部分的电阻均不计,CD 棒始终
与导轨垂直,各部分始终接触良好,不计空气阻力,重力加速度大小为g。
(1)求CD 棒所受安培力的最大值和最小值。
(2)锁定OA 棒,推动CD 棒下滑,撤去推力瞬间,CD 棒的加速度大小为a,所受安培力大小
等于(1)问中安培力的最大值,求CD 棒与导轨间的动摩擦因数。
15.(2024·河北卷·15)如图,三块厚度相同、质量相等的木板A、B、C(上表面均粗糙)并排
静止在光滑水平面上,尺寸不计的智能机器人静止于A 木板左端。已知三块木板质量均为
2.0 kg,A 木板长度为2.0 m,机器人质量为6.0 kg,重力加速度g 取10 m/s2,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离。
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳到B 木板左
端,求起跳过程机器人做的功,及跳离瞬间的速度方向与水平方向夹角的正切值。
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即相对B 木板
连续不停地3 次等间距跳到B 木板右端,此时B 木板恰好追上A 木板。求该时刻A、C 两木
板间距与B 木板长度的关系。
答案精析
1.答案 D
解析 根据核反应前后质量数和电荷数守恒得X 的质量数A=12+1-7-2×1=4,X 的电荷
数Z=6+1-3-2×1=2,则式中的X 为He,故选D。
2.答案 C
解析 在静电场中,等差等势线越密集的地方电场强度越大。题图中c 点的等差等势线相对
最密集,故a、b、c、d 四点中c 点的电场强度最大。故选C。
3.答案 A
解析 由题意可知,v-t 图像中速度为负值表示向下运动,当篮球向下运动到速度最大时表
示与地面接触,速度发生突变,方向变为向上并做匀减速运动,由题图可知第一次上升至速
度为零的a 点离地面最远,故四个点中篮球位置最高的是a 点。故选A。
4.答案 B
解析 题图甲一个周期T 内产生的热量Q1=×+×=T;题图乙一个周期T 内产生的热量Q2
=×T=T,又R1、R2为两个完全相同的定值电阻,因此Q1∶Q2=4 3∶,故选B。
5.答案 A
解析 对小球受力分析如图所示
由几何关系可得力F 与力FN与竖直方向的夹角均为30°,因此将力F 和FN正交分解可得
FNsin 30°=Fsin 30°,FNcos 30°+Fcos 30°+FT=mg
解得F=FN=,故选A。
6.答案 C
解析 紫外光在纸上的投影做的是简谐运动,电动机的转速为n=12 r/min=0.2 r/s,
该振动的圆频率ω=2πn=0.4π=1.26 rad/s,
周期为T==5 s;简谐运动的振幅即为轻杆的长度A=0.1 m,t=12.5 s=2.5T,则12.5 s 通
过的路程为s=2.5×4A=1 m,故选C。
7.答案 D
解析 B 点和C 点的点电荷在M 的合电场强度为E=2cos 60°=,方向向上,
由M 点的电场强度为零,故带电细杆在M 点的电场强度EM=E=,方向向下,由对称性可
知带电细杆在A 点的电场强度为EA=EM=,方向向上,因此A 点合电场强度为E 合=EA+
2cos 30°=,故选D。
8.答案 BD
解析 根据开普勒第二定律,鹊桥二号从A→C→B 做减速运动,从B→D→A 做加速运动,
则从C→B→D 的运动时间大于半个周期,即大于12 h,故A 错误;据牛顿第二定律,在A
点有G=maA,在B 点有G=maB,解得aA∶aB=81 1∶,故B 正确;物体做曲线运动的速度方向
为轨迹的切线方向,则可知鹊桥二号在C、D 两点的速度方向应垂直于短轴CD,故C 错误;
鹊桥二号未脱离地球的束缚,故其发射速度应大于地球的第一宇宙速度7.9 km/s,小于地球
的第二宇宙速度11.2 km/s,故D 正确。
9.答案 ACD
解析 因活塞密封不严,可知左侧气体向右侧真空漏出,最终左、右两侧气体压强相等,故
弹簧恢复原长,故A 正确;活塞初始时静止在汽缸正中间,对活塞受力分析可知,初始时
弹簧处于压缩状态,故活塞最终静止时相对于初始状态向左移动,左侧气体体积小于右侧气
体体积,则左侧气体质量小于右侧气体质量,故B 错误;密闭的汽缸绝热,与外界没有能
量交换,但弹簧弹性势能减少了,由能量守恒定律可知气体内能增加,故C 正确;与初始
状态相比,气体的体积增大,分子数不变,单位体积内气体分子数减少,故D 正确。
10.答案 ACD
解析 若粒子穿过ad 边时速度方向与ad 边夹角为45°,由几何关系可知其一定穿过dc 边进
入磁场,然后由BC 边射出,则其运动轨迹如图甲所示,由对称性可知,该粒子垂直BC 射
出,A 正确;
若粒子穿过ad 边时速度方向与ad 边夹角为60°,若其从cd 边射出无磁场区,假设其能垂直
BC 射出,则其运动轨迹如图乙所示,根据几何关系可知r(1-cos 60°)<rsin 30°,与sin 30°=
1-cos 60°=矛盾,显然假设不成立,该粒子不能垂直BC 射出,B 错误;
若粒子经cd 边垂直BC 射出,其运动轨迹如图丙所示,则由几何关系可知,该运动轨迹关
于线段BD 对称,所以两段圆弧轨迹所对圆心角相等,又两圆心角的和为90°,所以粒子穿
过ad 边时速度方向与ad 边的夹角为45°,C 正确;
若粒子经bc 边垂直BC 射出,其运动轨迹如图丁所示,由几何关系有r(1-cos θ1)=rsin
θ2,又θ1+θ2=90°,解得粒子穿过ad 边时速度方向与ad 边的夹角为60°,D 正确。
11.答案 (1)绿光 (2)①相同 ②见解析 ③0.71(0.69、0.70、0.72、0.73 均可)
解析 (1)根据Δx=λ,可得λ=
由图表代入数据可知
Δx1= mm=1.608 mm,
Δx2= mm=1.928 mm
故Δx1<Δx2,则λ1<λ2,绿光的波长小于红光波长,则单色光1 是绿光。
(2)①为保证钢球每次平抛运动的初速度相同,必须让钢球在斜槽上同一位置静止释放,故
释放钢球时高度相同。
②描点连线用平滑曲线连接,钢球做平抛运动的轨迹如图所示

③因为抛出点在坐标原点,为方便计算,
在图线上找到较远的点,在图线上找到y 坐标为20.0 cm 的点为研究位置,
该点坐标为,
根据平抛运动规律x=v0t,y=gt2
解得v0≈0.71 m/s。
12.答案 (1)负极 (2)A A D(或C) 减小 (3)增大
解析 (1)根据欧姆表结构,使用时欧姆表黑表笔接内部电源正极,故当黑表笔接M 端时电
阻无穷大,说明M 端为二极管的负极。
(2)电压表、电流表读数从零开始,所以滑动变阻器采用分压式接法,故L1、L2接滑动变阻
器A 接线柱,L3必须接在金属杆两端接线柱任意一个,即C 或D。
由图像可知,随光照强度增加,I-U 图像斜率增大,所以电阻减小。
(3)三极管未导通时,RG与R1串联。随着光强增强,RG电阻减小,此时三极管仍未导通,说
明R1分压小,故需要增大R1。
13.答案 (1) (2)
解析 (1)由匀强电场中电势差与电场强度的关系,电场强度E=
(3)在A 点细线对小球的拉力为0,
根据牛顿第二定律得Eq-mg=m
A 到B 过程根据动能定理得
qU-mgL=mvB
2-mvA
2
联立解得vA=,vB=。
14.答案 (1)  (2)-tan θ
解析 (1)当OA 运动到正方形细框对角线瞬间,切割的有效长度最大,Lmax=L,此时感应电
流最大,CD 棒所受的安培力最大,
根据法拉第电磁感应定律得
Emax=BLmax=B·L·=BL2ω
根据闭合电路欧姆定律得Imax=
故CD 棒所受的安培力最大值
Fmax=BImaxL=
当OA 运动到与细框一边平行时瞬间,切割的有效长度最短,Lmin=L,感应电流最小,CD
棒受到的安培力最小,
感应电动势最小为
Emin=BLmin′=B·L·=
根据闭合电路欧姆定律得Imin=
故CD 棒所受的安培力最小值
Fmin=BIminL=
(2)当CD 棒受到的安培力最小时根据平衡条件得mgsin θ-μmgcos θ-Fmin=0
当CD 棒受到的安培力最大时根据平衡条件得
Fmax-mgsin θ-μmgcos θ=0
联立解得m=
撤去推力瞬间,根据牛顿第二定律得
Fmax+μmgcos θ-mgsin θ=ma
解得μ=-tan θ。
15.答案 (1)1.5 m (2)90 J 2 (3)xAC=LB
解析 (1)机器人从A 木板左端走到A 木板右端,机器人与A 木板组成的系统动量守恒,设
机器人质量为M,三个木板质量均为m,则有Mx=mx1
同时有x+x1=LA
解得A、B 木板间的水平距离x1=1.5 m
(2)设机器人起跳的速度大小为v,方向与水平方向的夹角为θ,从A 木板右端跳到B 木板左
端时间为t,根据斜抛运动规律得
vcos θ·t=x1,=
联立解得v2=
机器人跳离A 的过程,系统水平方向动量守恒Mvcos θ=mvA
根据能量守恒可得机器人做的功为
W=Mv2+mvA
2
联立得W=·45 J=·45 J=45(tan θ+) J
根据数学知识可得当tan θ=时,
即tan θ=2 时,W 取最小值,
代入数值得此时W=90 J
(3)根据tan θ=2 可得vcos θ= m/s,
根据Mvcos θ=mvA,vcos θ·t=x1
得vA= m/s,t= s
分析可知A 木板以该速度向左做匀速直线运动,机器人跳离A 木板到与B 木板相对静止的
过程中,机器人与B、C 两木板组成的系统在水平方向动量守恒,得Mvcos θ=v 共
解得v 共= m/s
该过程A 木板向左运动的距离为
xA=vAt=× m=4.5 m
机器人连续3 次等间距跳到B 木板右端,整个过程机器人和B 木板组成的系统水平方向动
量守恒,设每次起跳机器人的水平速度大小为v0,B 木板的速度大小为vB,机器人每次跳跃
的时间为Δt,取向右为正方向,得
v 共=Mv0-mvB①
每次跳跃时机器人和B 木板的相对位移为,
可得=Δt②
机器人到B 木板右端时,B 木板恰好追上A 木板,从机器人跳到B 左端到跳到B 右端的过
程中,A、B 两木板的位移差为Δx=x1+xA=6 m
可得·3Δt=Δx③
联立①②③解得Δt=-
故A、C 两木板间距为
xAC=·3Δt+Δx+LB
vC=v 共
解得xAC=LB。