文档文本内容
大题精练02 电磁感应规律的综合应用问题
一、电磁感应的动力学与能量问题
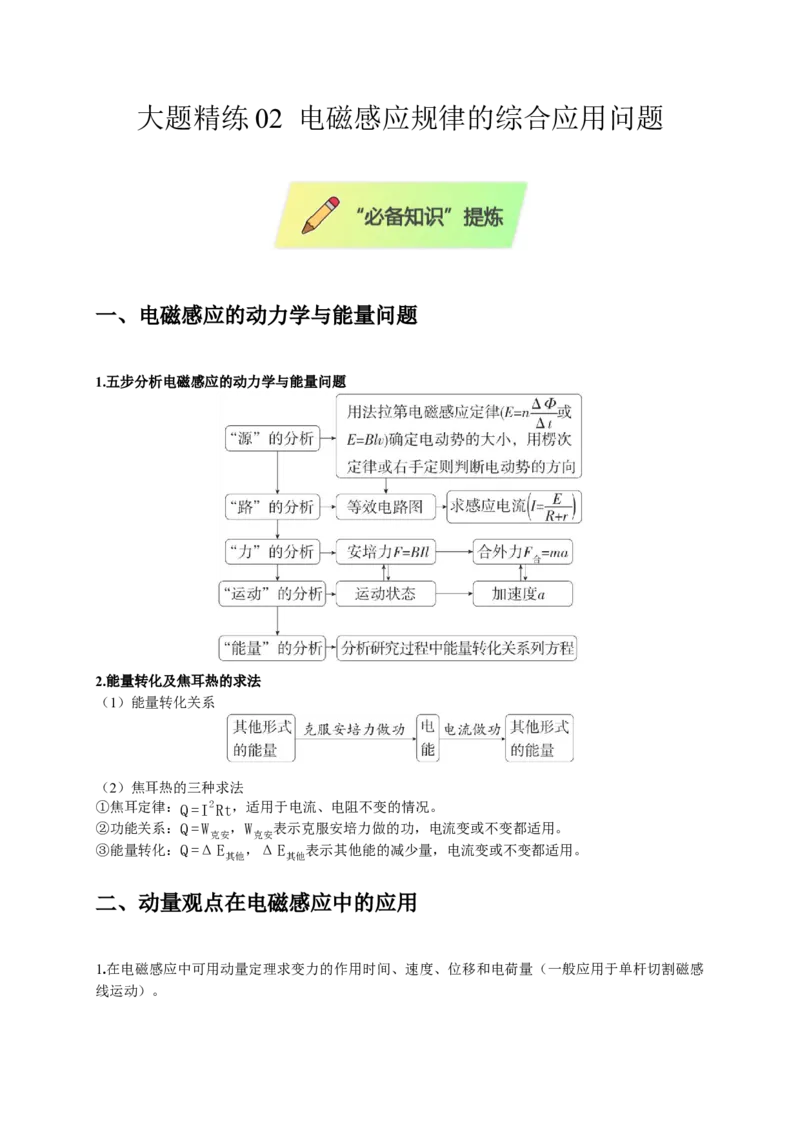
1.五步分析电磁感应的动力学与能量问题
2.能量转化及焦耳热的求法
(1)能量转化关系
(2)焦耳热的三种求法
①焦耳定律:Q=I
2Rt,适用于电流、电阻不变的情况。
②功能关系:Q= W克安,W克安表示克服安培力做的功,电流变或不变都适用。
③能量转化:Q=ΔE其他,ΔE其他表示其他能的减少量,电流变或不变都适用。
二、动量观点在电磁感应中的应用
1.在电磁感应中可用动量定理求变力的作用时间、速度、位移和电荷量(一般应用于单杆切割磁感
线运动)。
求解的物理量
应用示例
电荷量或速度
−BILΔt= m v2−m v1,q=IΔt,即−BqL= m v2−m v1
位移
−B
2L
2vΔt
R总
=0−m v0,即−B
2L
2x
R总
=0−m v0
时间
−BILΔt+ F其他Δt= m v2−m v1,即−BLq+ F其他Δt= m v2−m v1,已知电荷量q
、F其他(F其他为恒力)
−B
2L
2vΔt
R总
+ F其他Δt= m v2−m v1,即−B
2L
2x
R总
+ F其他Δt= m v2−m v1,已知位
移x、F其他(F其他为恒力)
2.动量守恒定律在电磁感应现象中的应用
在双金属棒切割磁感线的系统中,双金属棒和导轨构成闭合回路,如果两安培力等大反向,且双金
属棒受到的外力的合力为0,则满足动量守恒条件,运用动量守恒定律求解比较方便。
三、单棒与电源构成回路
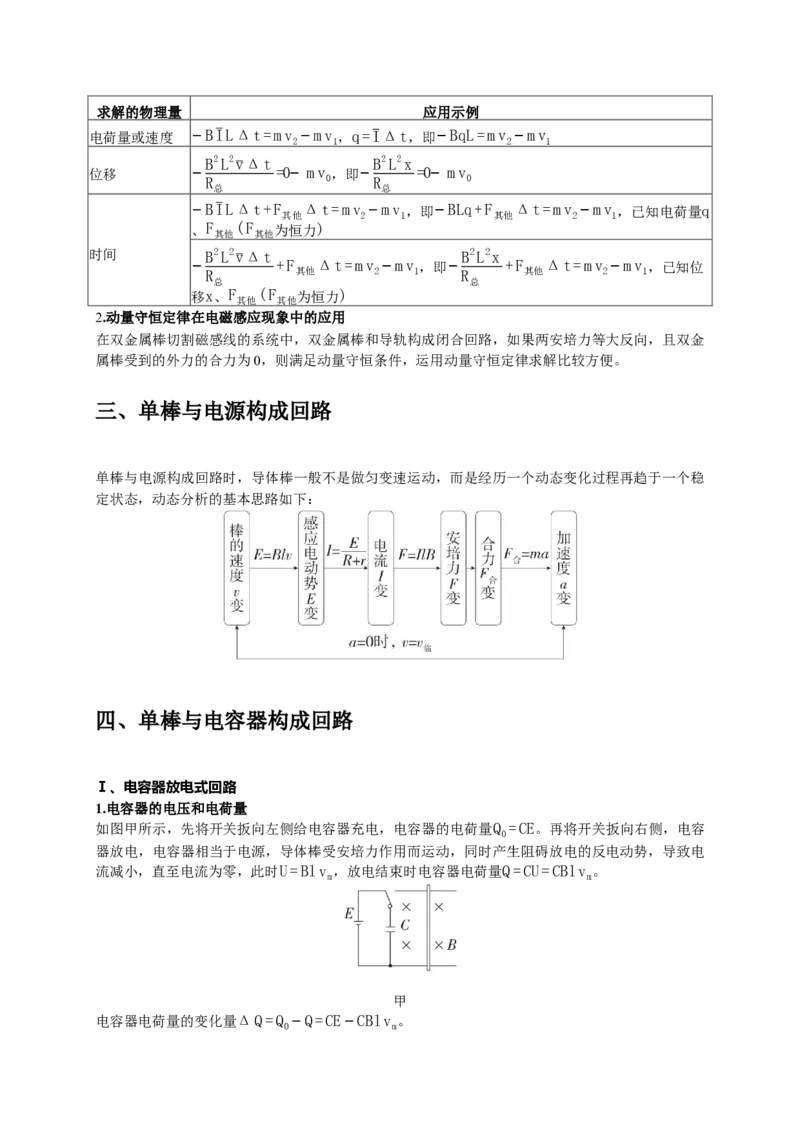
单棒与电源构成回路时,导体棒一般不是做匀变速运动,而是经历一个动态变化过程再趋于一个稳
定状态,动态分析的基本思路如下:
四、单棒与电容器构成回路
Ⅰ、电容器放电式回路
1.电容器的电压和电荷量
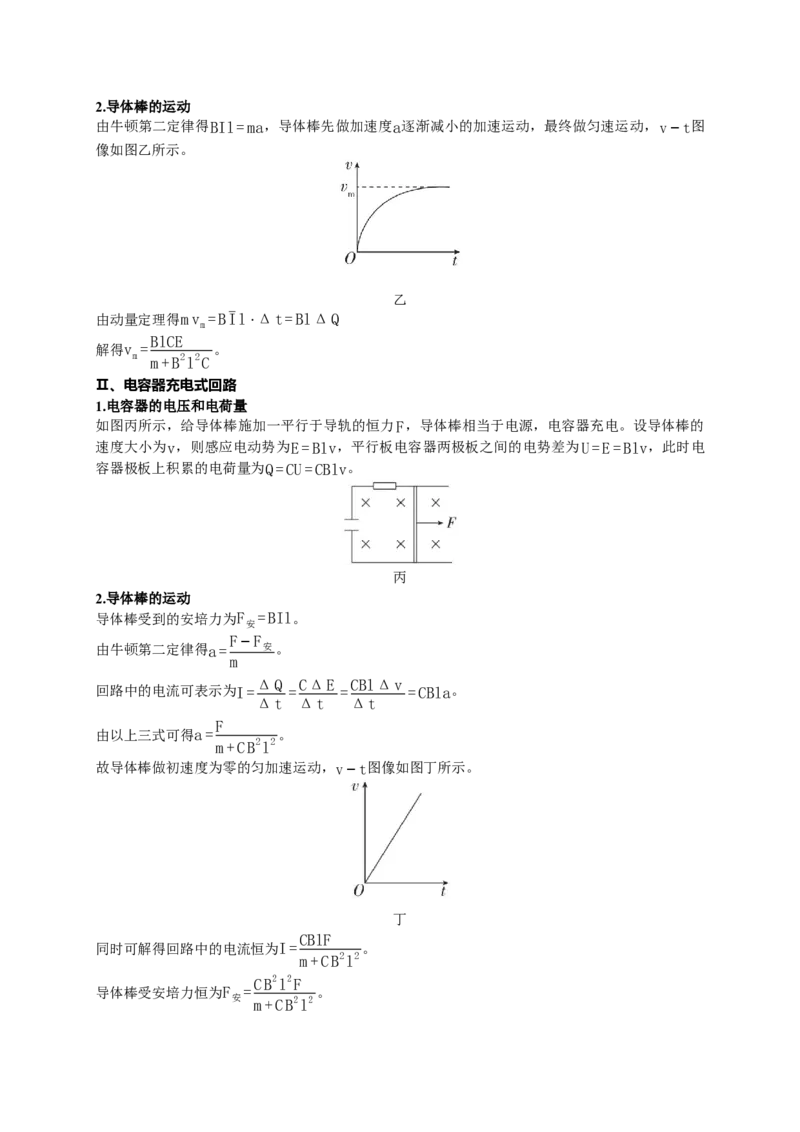
如图甲所示,先将开关扳向左侧给电容器充电,电容器的电荷量Q0=CE。再将开关扳向右侧,电容
器放电,电容器相当于电源,导体棒受安培力作用而运动,同时产生阻碍放电的反电动势,导致电
流减小,直至电流为零,此时U = Blvm,放电结束时电容器电荷量Q=CU =CBlvm。
甲
电容器电荷量的变化量ΔQ=Q0−Q=CE−CBlvm。
2.导体棒的运动
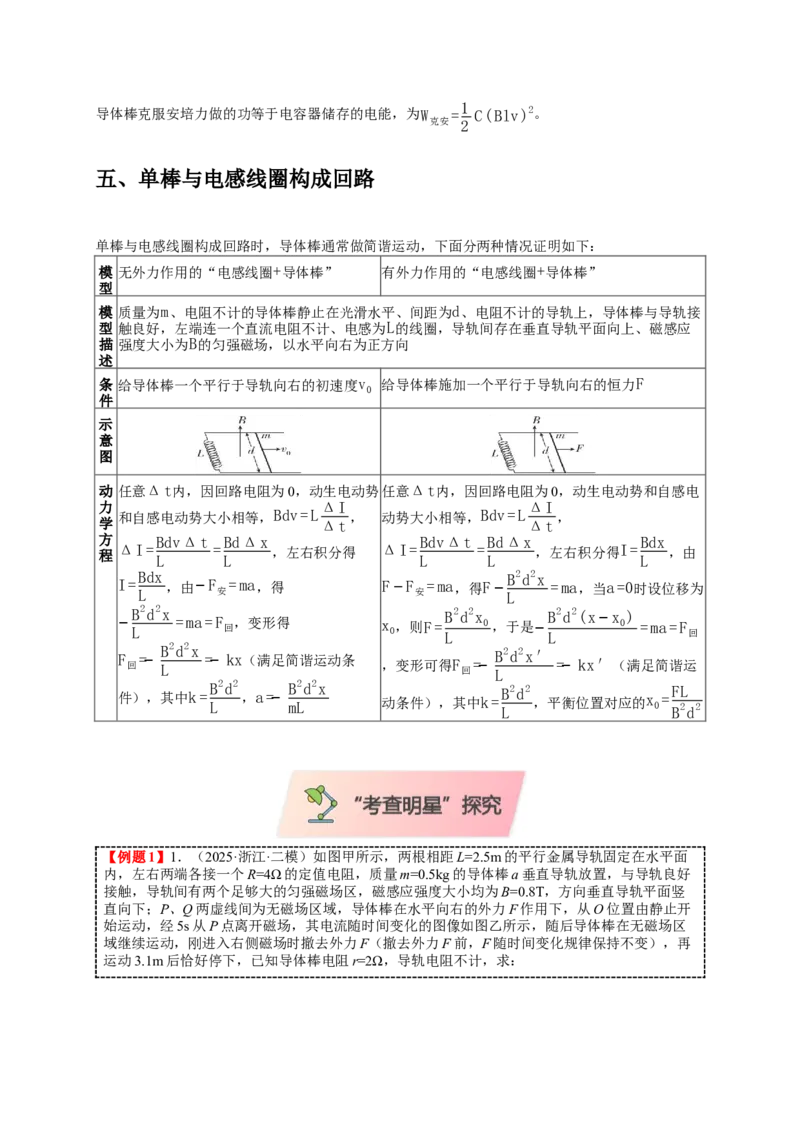
由牛顿第二定律得BIl= ma,导体棒先做加速度a逐渐减小的加速运动,最终做匀速运动,v−t图
像如图乙所示。
乙
由动量定理得m vm = BIl Δ
⋅
t= BlΔQ
解得vm = BlCE
m + B
2l
2C
。
Ⅱ、电容器充电式回路
1.电容器的电压和电荷量
如图丙所示,给导体棒施加一平行于导轨的恒力F,导体棒相当于电源,电容器充电。设导体棒的
速度大小为v,则感应电动势为E= Blv,平行板电容器两极板之间的电势差为U =E= Blv,此时电
容器极板上积累的电荷量为Q=CU =CBlv。
丙
2.导体棒的运动
导体棒受到的安培力为F安= BIl。
由牛顿第二定律得a =F−F安
m
。
回路中的电流可表示为I=ΔQ
Δt =CΔE
Δt
=CBlΔv
Δt
=CBla。
由以上三式可得a = F
m +C B
2l
2 。
故导体棒做初速度为零的匀加速运动,v−t图像如图丁所示。
丁
同时可解得回路中的电流恒为I=CBlF
m +C B
2l
2 。
导体棒受安培力恒为F安=C B
2l
2F
m +C B
2l
2 。
导体棒克服安培力做的功等于电容器储存的电能,为W克安=1
2 C(Blv)
2。
五、单棒与电感线圈构成回路
单棒与电感线圈构成回路时,导体棒通常做简谐运动,下面分两种情况证明如下:
模
型
无外力作用的“电感线圈+导体棒”
有外力作用的“电感线圈+导体棒”
模
型
描
述
质量为m、电阻不计的导体棒静止在光滑水平、间距为d、电阻不计的导轨上,导体棒与导轨接
触良好,左端连一个直流电阻不计、电感为L的线圈,导轨间存在垂直导轨平面向上、磁感应
强度大小为B的匀强磁场,以水平向右为正方向
条
件
给导体棒一个平行于导轨向右的初速度v0 给导体棒施加一个平行于导轨向右的恒力F
示
意
图
动
力
学
方
程
任意Δt内,因回路电阻为0,动生电动势
和自感电动势大小相等,Bdv=LΔI
Δt ,
ΔI= BdvΔt
L
= BdΔx
L
,左右积分得
I= Bdx
L
,由−F安= ma,得
−B
2d
2x
L
= ma =F回,变形得
F回=−B
2d
2x
L
=−kx(满足简谐运动条
件),其中k= B
2d
2
L
,a =−B
2d
2x
mL
任意Δt内,因回路电阻为0,动生电动势和自感电
动势大小相等,Bdv=LΔI
Δt ,
ΔI= BdvΔt
L
= BdΔx
L
,左右积分得I= Bdx
L
,由
F−F安= ma,得F−B
2d
2x
L
= ma,当a =0时设位移为
x0,则F = B
2d
2x0
L
,于是−B
2d
2(x−x0)
L
= ma =F回
,变形可得F回=−B
2d
2x′
L
=−kx′(满足简谐运
动条件),其中k= B
2d
2
L
,平衡位置对应的x0=FL
B
2d
2
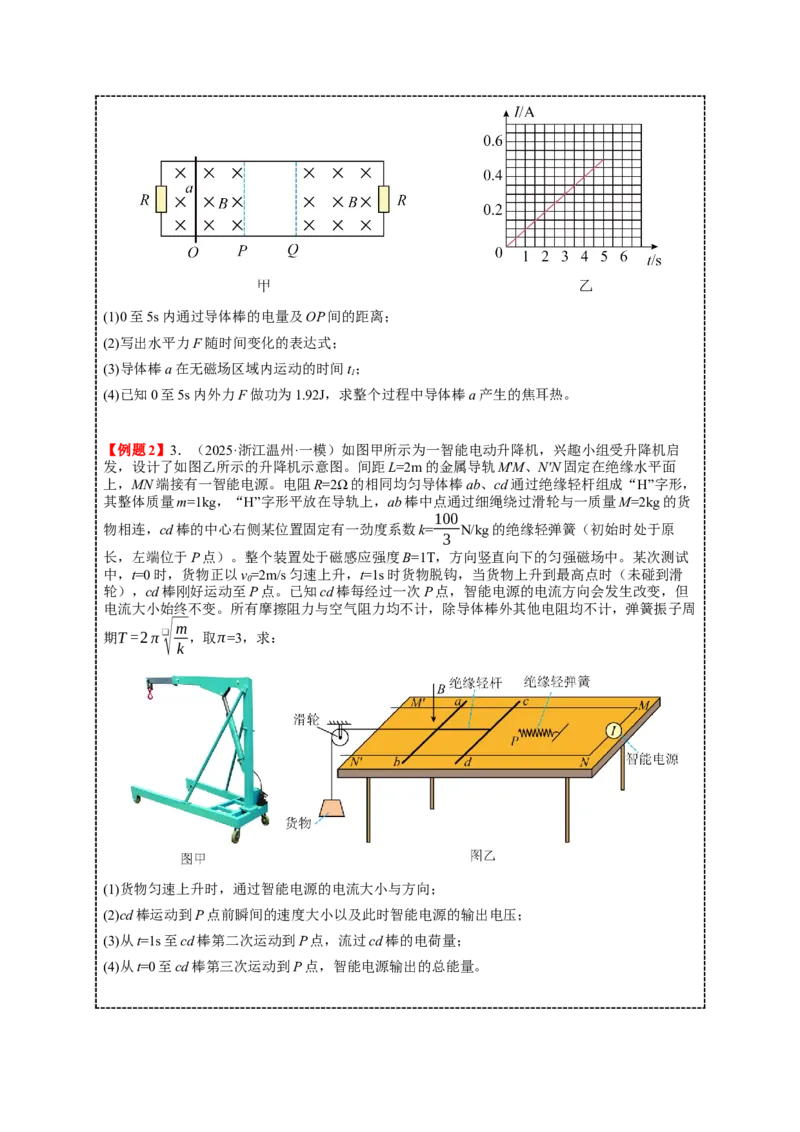
【例题1】1.(2025·浙江·二模)如图甲所示,两根相距L=2.5m 的平行金属导轨固定在水平面
内,左右两端各接一个R=4Ω 的定值电阻,质量m=0.5kg 的导体棒a 垂直导轨放置,与导轨良好
接触,导轨间有两个足够大的匀强磁场区,磁感应强度大小均为B=0.8T,方向垂直导轨平面竖
直向下;P、Q 两虚线间为无磁场区域,导体棒在水平向右的外力F 作用下,从O 位置由静止开
始运动,经5s 从P 点离开磁场,其电流随时间变化的图像如图乙所示,随后导体棒在无磁场区
域继续运动,刚进入右侧磁场时撤去外力F(撤去外力F 前,F 随时间变化规律保持不变),再
运动3.1m 后恰好停下,已知导体棒电阻r=2Ω,导轨电阻不计,求:
(1)0 至5s 内通过导体棒的电量及OP 间的距离;
(2)写出水平力F 随时间变化的表达式;
(3)导体棒a 在无磁场区域内运动的时间t1;
(4)已知0 至5s 内外力F 做功为1.92J,求整个过程中导体棒a 产生的焦耳热。
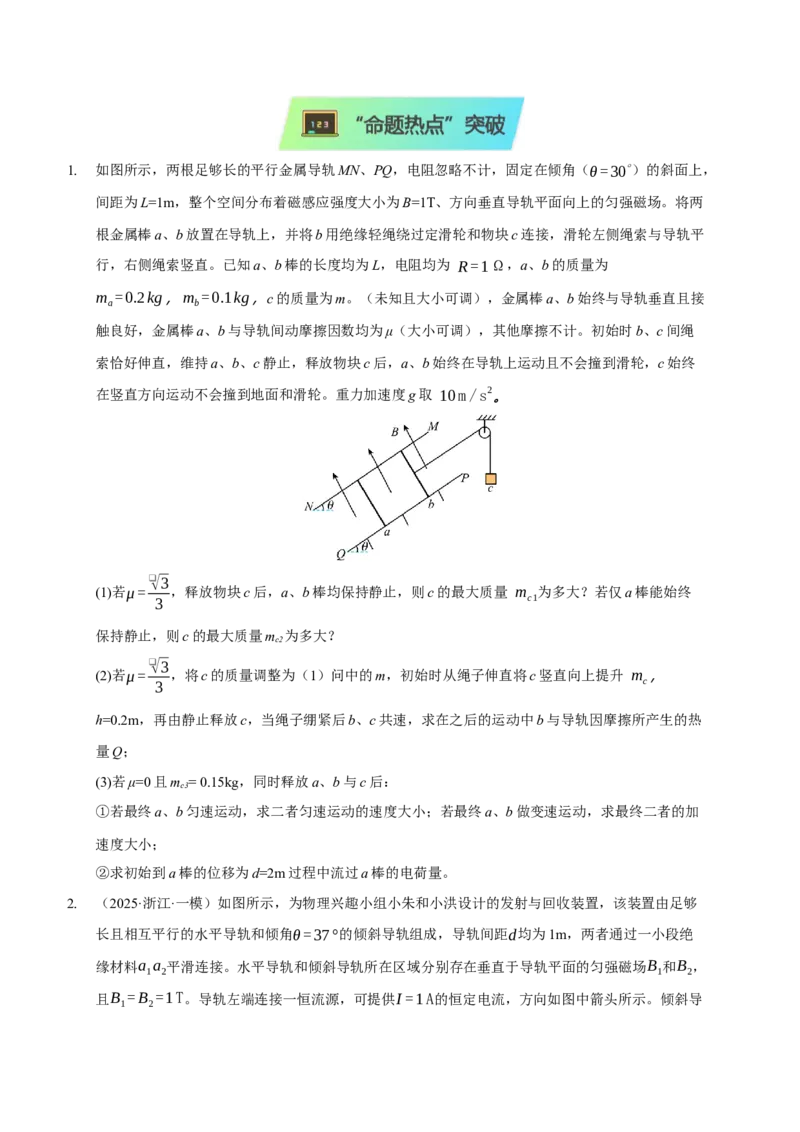
【例题2】3.(2025·浙江温州·一模)如图甲所示为一智能电动升降机,兴趣小组受升降机启
发,设计了如图乙所示的升降机示意图。间距L=2m 的金属导轨M'M、N'N 固定在绝缘水平面
上,MN 端接有一智能电源。电阻R=2Ω 的相同均匀导体棒ab、cd 通过绝缘轻杆组成“H”字形,
其整体质量m=1kg,“H”字形平放在导轨上,ab 棒中点通过细绳绕过滑轮与一质量M=2kg 的货
物相连,cd 棒的中心右侧某位置固定有一劲度系数k=100
3 N/kg 的绝缘轻弹簧(初始时处于原
长,左端位于P 点)。整个装置处于磁感应强度B=1T,方向竖直向下的匀强磁场中。某次测试
中,t=0 时,货物正以v0=2m/s 匀速上升,t=1s 时货物脱钩,当货物上升到最高点时(未碰到滑
轮),cd 棒刚好运动至P 点。已知cd 棒每经过一次P 点,智能电源的电流方向会发生改变,但
电流大小始终不变。所有摩擦阻力与空气阻力均不计,除导体棒外其他电阻均不计,弹簧振子周
期T =2π ❑√
m
k ,取π=3,求:
(1)货物匀速上升时,通过智能电源的电流大小与方向;
(2)cd 棒运动到P 点前瞬间的速度大小以及此时智能电源的输出电压;
(3)从t=1s 至cd 棒第二次运动到P 点,流过cd 棒的电荷量;
(4)从t=0 至cd 棒第三次运动到P 点,智能电源输出的总能量。
1.
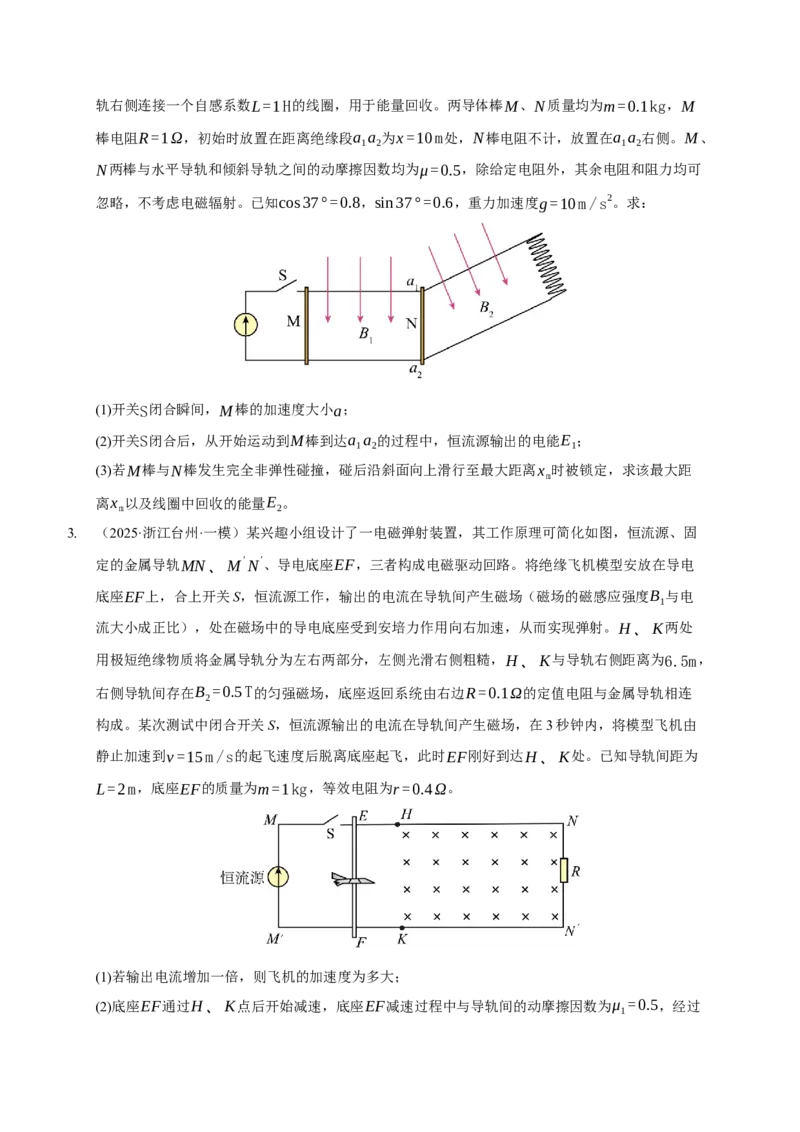
如图所示,两根足够长的平行金属导轨MN、PQ,电阻忽略不计,固定在倾角(θ =30
∘)的斜面上,
间距为L=1m,整个空间分布着磁感应强度大小为B=1T、方向垂直导轨平面向上的匀强磁场。将两
根金属棒a、b 放置在导轨上,并将b 用绝缘轻绳绕过定滑轮和物块c 连接,滑轮左侧绳索与导轨平
行,右侧绳索竖直。已知a、b 棒的长度均为L,电阻均为 R =1Ω,a、b 的质量为
ma=0.2kg,mb=0.1kg,c 的质量为m。(未知且大小可调),金属棒a、b 始终与导轨垂直且接
触良好,金属棒a、b 与导轨间动摩擦因数均为μ(大小可调),其他摩擦不计。初始时b、c 间绳
索恰好伸直,维持a、b、c 静止,释放物块c 后,a、b 始终在导轨上运动且不会撞到滑轮,c 始终
在竖直方向运动不会撞到地面和滑轮。重力加速度g 取 10 m /s
2。
(1)若μ=
❑√3
3
,释放物块c 后,a、b 棒均保持静止,则c 的最大质量 mc1为多大?若仅a 棒能始终
保持静止,则c 的最大质量mc2为多大?
(2)若μ=
❑√3
3
,将c 的质量调整为(1)问中的m,初始时从绳子伸直将c 竖直向上提升 mc,
h=0.2m,再由静止释放c,当绳子绷紧后b、c 共速,求在之后的运动中b 与导轨因摩擦所产生的热
量Q;
(3)若μ=0 且mc3= 0.15kg,同时释放a、b 与c 后:
①若最终a、b 匀速运动,求二者匀速运动的速度大小;若最终a、b 做变速运动,求最终二者的加
速度大小;
②求初始到a 棒的位移为d=2m 过程中流过a 棒的电荷量。
2.
(2025·浙江·一模)如图所示,为物理兴趣小组小朱和小洪设计的发射与回收装置,该装置由足够
长且相互平行的水平导轨和倾角θ =37°的倾斜导轨组成,导轨间距d均为1m,两者通过一小段绝
缘材料a1a2平滑连接。水平导轨和倾斜导轨所在区域分别存在垂直于导轨平面的匀强磁场B1和B2,
且B1= B2=1T。导轨左端连接一恒流源,可提供I =1A的恒定电流,方向如图中箭头所示。倾斜导
轨右侧连接一个自感系数L=1H的线圈,用于能量回收。两导体棒M、N质量均为m=0.1kg,M
棒电阻R =1Ω,初始时放置在距离绝缘段a1a2为x =10 m处,N棒电阻不计,放置在a1a2右侧。M、
N两棒与水平导轨和倾斜导轨之间的动摩擦因数均为μ=0.5,除给定电阻外,其余电阻和阻力均可
忽略,不考虑电磁辐射。已知cos37° =0.8,sin37° =0.6,重力加速度g=10 m /s
2。求:
(1)开关S闭合瞬间,M棒的加速度大小a;
(2)开关S闭合后,从开始运动到M棒到达a1a2的过程中,恒流源输出的电能E1;
(3)若M棒与N棒发生完全非弹性碰撞,碰后沿斜面向上滑行至最大距离xm时被锁定,求该最大距
离xm以及线圈中回收的能量E2。
3.
(2025·浙江台州·一模)某兴趣小组设计了一电磁弹射装置,其工作原理可简化如图,恒流源、固
定的金属导轨MN 、M
′ N
′、导电底座EF,三者构成电磁驱动回路。将绝缘飞机模型安放在导电
底座EF上,合上开关S,恒流源工作,输出的电流在导轨间产生磁场(磁场的磁感应强度B1与电
流大小成正比),处在磁场中的导电底座受到安培力作用向右加速,从而实现弹射。H 、K两处
用极短绝缘物质将金属导轨分为左右两部分,左侧光滑右侧粗糙,H 、K与导轨右侧距离为6.5m,
右侧导轨间存在B2=0.5T的匀强磁场,底座返回系统由右边R =0.1Ω的定值电阻与金属导轨相连
构成。某次测试中闭合开关S,恒流源输出的电流在导轨间产生磁场,在3 秒钟内,将模型飞机由
静止加速到v =15 m /s的起飞速度后脱离底座起飞,此时EF刚好到达H 、K处。已知导轨间距为
L=2m,底座EF的质量为m=1kg,等效电阻为r =0.4 Ω。
(1)若输出电流增加一倍,则飞机的加速度为多大;
(2)底座EF通过H 、K点后开始减速,底座EF减速过程中与导轨间的动摩擦因数为μ1=0.5,经过
t1=2s后EF速度减为零,求电阻R 产生的焦耳热为多少;
(3)底座静止后让磁场B2极短时间内均匀消失,导轨与EF间返回动摩擦因数变为μ2=0.32,求底座
返回的距离为多少。
4.
(25-26 高三上·河北保定·期中)如图所示,间距为L 的两条足够长的平行金属导轨与水平面的夹角
为θ,上端通过导线连接阻值为R 的定值电阻,导轨光滑且电阻忽略不计。磁感应强度为B 的条
形匀强磁场方向与导轨平面垂直,磁场区域的宽度为d1,间距为d2。一根导体棒与导轨垂直放在导
轨上,处于锁定状态,导体棒质量为m、导轨间部分电阻为R,到磁场区域1 上边界距离为x(未知)。
棒运动过程始终与导轨垂直,重力加速度为g。
(1)当x = x1时,导体棒释放后恰好匀速穿过磁场区域1。
①求穿过磁场区域1 过程定值电阻产生的焦耳热;
②求x1。
(2)当x 取合适值时,导体棒进入磁场后的运动过程中,在任一磁场区域和非磁场区域运动的时间均
相等,求从导体棒释放到穿过第n 个磁场区域所用的总时间。
5.
(2025·浙江·一模)某发电机简化结构如图所示,它由质量均为m、电阻不计、半径分别为r、2r
的两金属圆环,四根长为2r、电阻均为R 的轻杆,以及直径可忽略的轻质转轴OO
′(转轴垂直圆
环)构成。相互正交的轻杆将内、外金属环焊接固定,并固定在转轴上,装置的下半部分处于磁感
应强度大小为B,方向垂直金属环平面向里的匀强磁场中,且始终只有两根轻杆位于磁场内。足够
长的细绳绕在内金属环上,拉动细绳可使整个装置转动。不计转轴摩擦和电阻、及各固定连接处的
电阻和空气阻力。
(1)若装置顺时针以角速度ω 转动时
①判断内、外金属环上的电势高低;
②求内、外金属环之间的杆切割磁感线产生的电动势EMN;
③求轻杆两端点间的电压U ON;
(2)用恒力F 拉动轻绳,装置从静止开始转动至转速到达最大值时恒力做功W,求角速度最大值ωm
以及该装置在此过程中产生的焦耳热Q。
6.
(2025·浙江宁波·一模)某学习小组设计了如图甲所示装置图,图中飞轮是由对称分布的4 根长
r1=0.5 m的金属辐条和金属圆环构成,4 根辐条的中间均串联有一个相同的阻值均为R1=2Ω的小
灯泡,辐条一端均相接于飞轮中心O点,另一端与圆环相接。飞轮可绕过O点且垂直于纸面的水平
固定轴转动(轴的半径不计)。垂直于环面方向存在4 个固定的对称分布的顶角为60
∘的扇形匀强
磁场区域,磁感应强度大小均为B =0.2T,方向垂直环面向里。飞轮中心O点和圆环通过电刷与外
电路相连,已知电源电动势E = 4 V,不计其他电阻、空气阻力和摩擦力。开始时4 根辐条均静止于
扇形磁场区域内,接通开关S,飞轮开始转动。
(1)接通S,判断飞轮开始转动的方向,并求出S 接通时流过辐条a的电流I;
(2)求稳定后飞轮转动的角速度ω0,以及在飞轮转动一圈时间内电流对辐条a上的小灯泡所做的功W ;
(3)若整个空间均存在垂直环面的匀强磁场,磁感应强度大小和方向均保持不变,4 根辐条不接小灯
泡,换成4 根阻值均为R2=0.3Ω的金属辐条,外电路电源电动势保持不变,内阻也不计。学习小
组先将改装后的飞轮的中心O点和一轻质圆盘中心O
′点固定在一根转轴上,再将一重物通过不可伸
长的细线连在圆盘边缘上,如图乙所示。接通S 后,飞轮转动起来,带动圆盘转动,从而提升静置
于水平面上的重物。已知重物质量m=1kg,圆盘半径r2=0.1m。稳定后,求重物在竖直上升状态
时的速度大小v。
7.
(2025·浙江杭州·一模)如图,某测速装置中的一个竖直轮子由细圆环与辐条构成,细圆环质量为
M、半径为r,辐条质量不计。当轮子匀速转动时,固定在轮子上的轻质小圆柱可带动“工”形支
架在竖直方向做简谐运动。“工”形支架质量为m,其下端的金属横杆与平行导轨垂直且紧密接触。
导轨间距也为r,下端接有阻值为R的定值电阻,整个导轨处于磁感应强度大小为B,方向垂直纸面
向里的匀强磁场中。现对轮子施加外力,使轮子以角速度ω顺时针匀速转动,当图示中的小圆柱转
动到左侧与轮子中心等高处开始计时(t =0),此时金属横杆与导轨底部距离为2r。已知重力加速
度为g,除定值电阻外其余电阻均忽略不计,空气阻力、摩擦阻力不计,电路中电流的磁场忽略不
计。
(1)求t =0时,支架向上运动的速度大小和横杆的电动势;
(2)求横杆中电流随时间变化的关系(以向左为电流的正方向);
(3)求从t =0起,轮子转过1
4
圈过程中,轮子对支架做的功;
(4)若t =0时,撤去外力,同时在极短时间内使磁场的磁感应强度减小到0,求磁感应强度减为0 瞬
间,轮子的角速度大小(可能用到微元累积公式∑xΔ x = 1
2 x
2)。
8.
(2025·浙江·一模)为研究强磁体的磁性,某小组进行了以下实验:如图甲所示,建立沿水平方向
的坐标轴x,将一圆柱形钕铁硼强磁体M 对称的置于x 轴,磁体中心位于坐标原点O。将一圆形线
圈C 置于x 轴负方向较远处,线圈轴线与x 轴重合,线圈与两个传感器(图中未画出)相接。现通
过外力作用使线圈沿x 轴正方向做匀速直线运动,这时,一个传感器测得通过圆形线圈C 的磁通量
Φ(数字“5”与“10”仅表示格数)随圆环位置x 的变化图像如图乙所示,另一个传感器测得线圈中
的电流I 随时间t 变化的图像如图丙所示。已知在乙图中x=±6cm 处的切线斜率绝对值最大,丙图中
时刻6s 到10s 之间的图线可近似的看成直线,线圈的匝数n=100,线圈的电阻R=10Ω。为研究方便,
不考虑传感器与线圈间力的作用,线圈导线各处的磁感应强度大小均视为相同。求:
(1)圆形线圈做匀速直线运动的速度大小;
(2)6s 至8s 期间流过线圈的电量;
(3)整个过程中通过线圈的最大磁通量;
(4)为维持线圈匀速移动,所需水平方向外力的最大值。
9.
(2025·浙江·一模)如图所示,在水平面上固定两间距为d =1m、长度足够的平行导轨,导轨间存
在方向垂直水平面向上、磁感应强度大小为B =1T的匀强磁场。一质量为m=1kg的导体棒搁置于
导轨间,通过水平绝缘细绳跨过轻质定滑轮与质量为M =2kg的重物相连。在导轨左侧,通过开关
S可分别与电容C =1F、电阻R =1Ω和电感L=2H的支路连接。在各种情况下导体棒均从静止开始
运动,且在运动过程中始终垂直于导轨,不计其他电阻、空气阻力、摩擦阻力和电磁辐射。(当电
感中通有电流I时,电感线圈存储的磁场能为1
2 L I
2)
(1)若开关S掷向1,串接一不带电的电容器,电容为C,求导体棒的加速度;
(2)若开关S掷向2,串接电阻,已知电阻阻值为R,且在静止释放导体棒的t0=3s时间内,导体棒
位移大小为x0=21m,求导体棒在这段过程中的末速度大小;
(3)若开关S掷向3,串接一阻值为R的电阻和电感为L电感线圈相串联的电路,当重物下降h=30 m
时,重物运动速度可视为匀速。
①求匀速运动速度大小v0;
②重物从静止开始下降3h的过程中,回路产生的焦耳热Q。
10. (2025·浙江·一模)如图所示,两平行绝缘支架上固定着间距L=1.0 m的两平行光滑直导轨,其间
接有R =0.4 Ω的电阻,导轨上静止放置一质量m=1.0kg的金属棒EF。光滑水平面上放置一磁场发
生装置P1Q1 N 1 M 1 P2Q2 N 2 M 2,可产生一方向竖直向上,长d =1.2m,宽也为L 的有理想边界的
匀强磁场,磁感应强度B 随时间t 变化规律为:B ={
0.1t(T)
(0≤t ≤20s)
2(T)
(t >20s) )
t =0时刻,棒EF离边界P1Q1 P2Q2的水平距离为0.4m。棒EF与两平行导轨始终接触良好,棒EF
和导轨的电阻均不计。
(1)若磁场保持不动,在0~20s时间内,棒EF在水平外力F作用下保持静止,求:
①棒EF中电流I大小和电阻R 产生的焦耳热Q;
②水平外力的方向和大小随时间变化的规律;
(2)20s末,撤去外力F,同时磁场发生装置以v0=2m /s匀速向右运动,求:
①棒EF最终获得的速度vm;
②磁场匀速运动过程中施加在磁场发生装置的外力F
′所做的功W。