文档文本内容
大题精练02 电磁感应规律的综合应用问题
一、电磁感应的动力学与能量问题
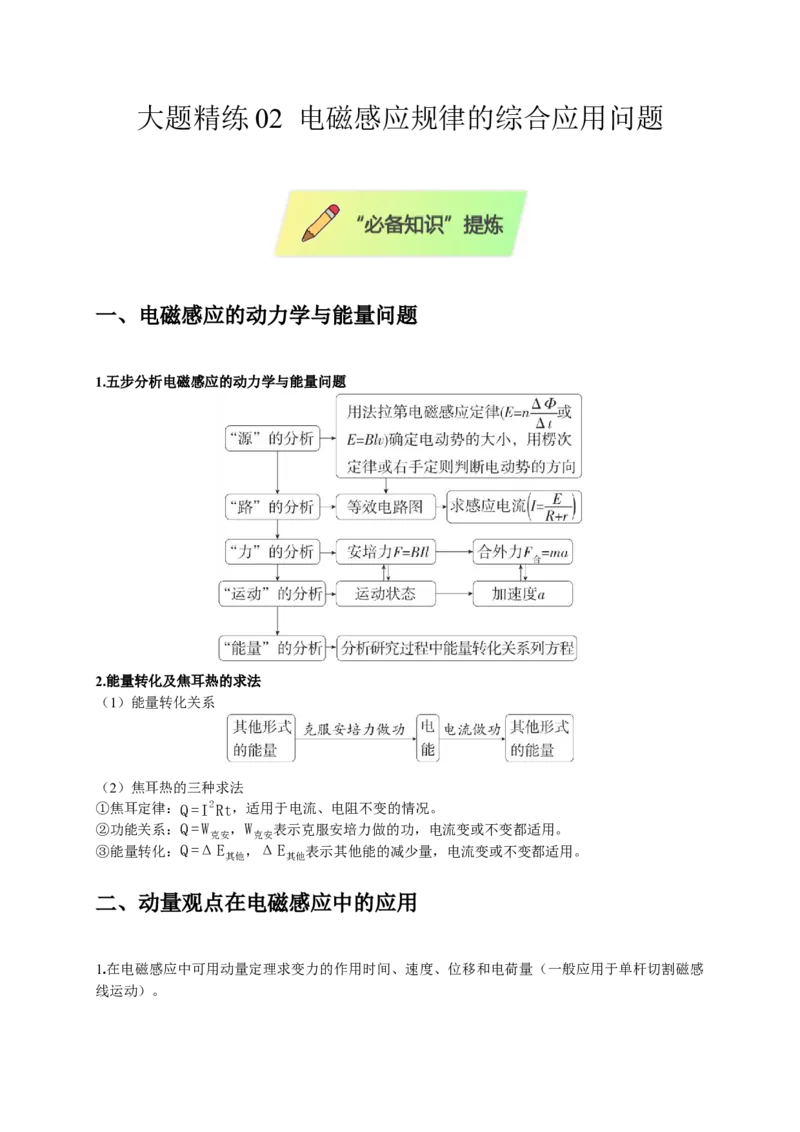
1.五步分析电磁感应的动力学与能量问题
2.能量转化及焦耳热的求法
(1)能量转化关系
(2)焦耳热的三种求法
①焦耳定律:Q=I
2Rt,适用于电流、电阻不变的情况。
②功能关系:Q= W克安,W克安表示克服安培力做的功,电流变或不变都适用。
③能量转化:Q=ΔE其他,ΔE其他表示其他能的减少量,电流变或不变都适用。
二、动量观点在电磁感应中的应用
1.在电磁感应中可用动量定理求变力的作用时间、速度、位移和电荷量(一般应用于单杆切割磁感
线运动)。
求解的物理量
应用示例
电荷量或速度
−BILΔt= m v2−m v1,q=IΔt,即−BqL= m v2−m v1
位移
−B
2L
2vΔt
R总
=0−m v0,即−B
2L
2x
R总
=0−m v0
时间
−BILΔt+ F其他Δt= m v2−m v1,即−BLq+ F其他Δt= m v2−m v1,已知电荷量q
、F其他(F其他为恒力)
−B
2L
2vΔt
R总
+ F其他Δt= m v2−m v1,即−B
2L
2x
R总
+ F其他Δt= m v2−m v1,已知位
移x、F其他(F其他为恒力)
2.动量守恒定律在电磁感应现象中的应用
在双金属棒切割磁感线的系统中,双金属棒和导轨构成闭合回路,如果两安培力等大反向,且双金
属棒受到的外力的合力为0,则满足动量守恒条件,运用动量守恒定律求解比较方便。
三、单棒与电源构成回路
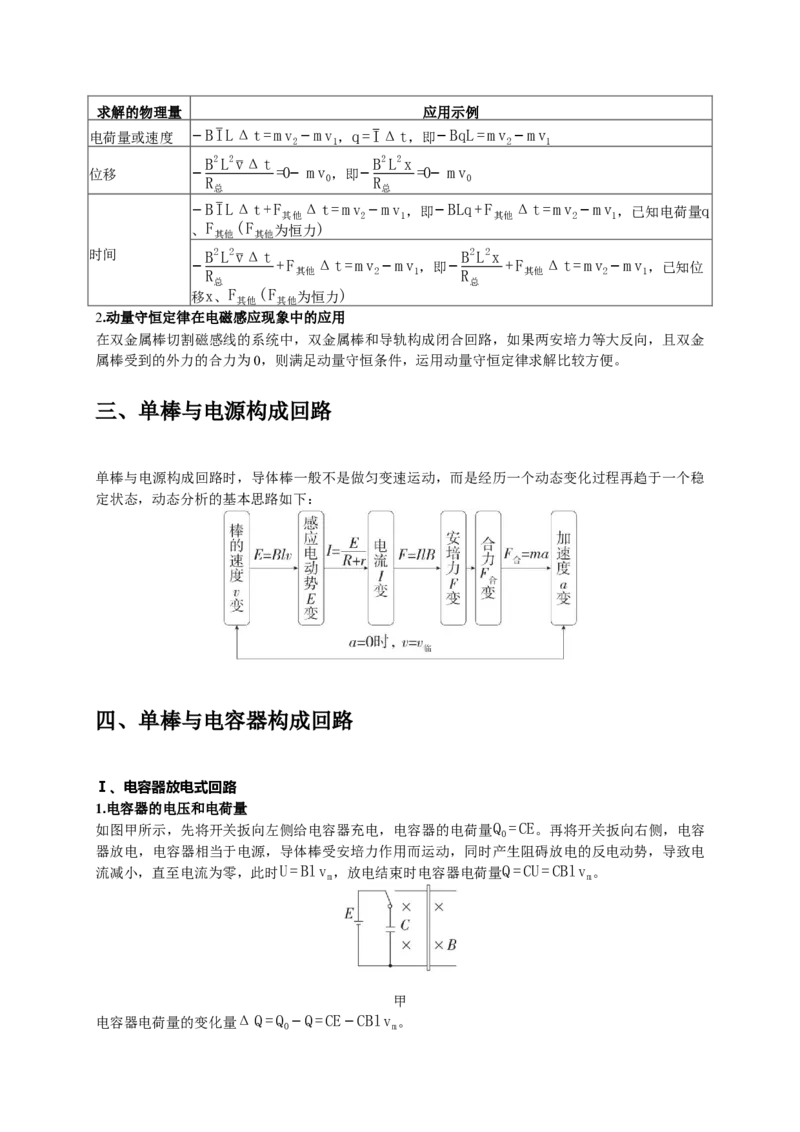
单棒与电源构成回路时,导体棒一般不是做匀变速运动,而是经历一个动态变化过程再趋于一个稳
定状态,动态分析的基本思路如下:
四、单棒与电容器构成回路
Ⅰ、电容器放电式回路
1.电容器的电压和电荷量
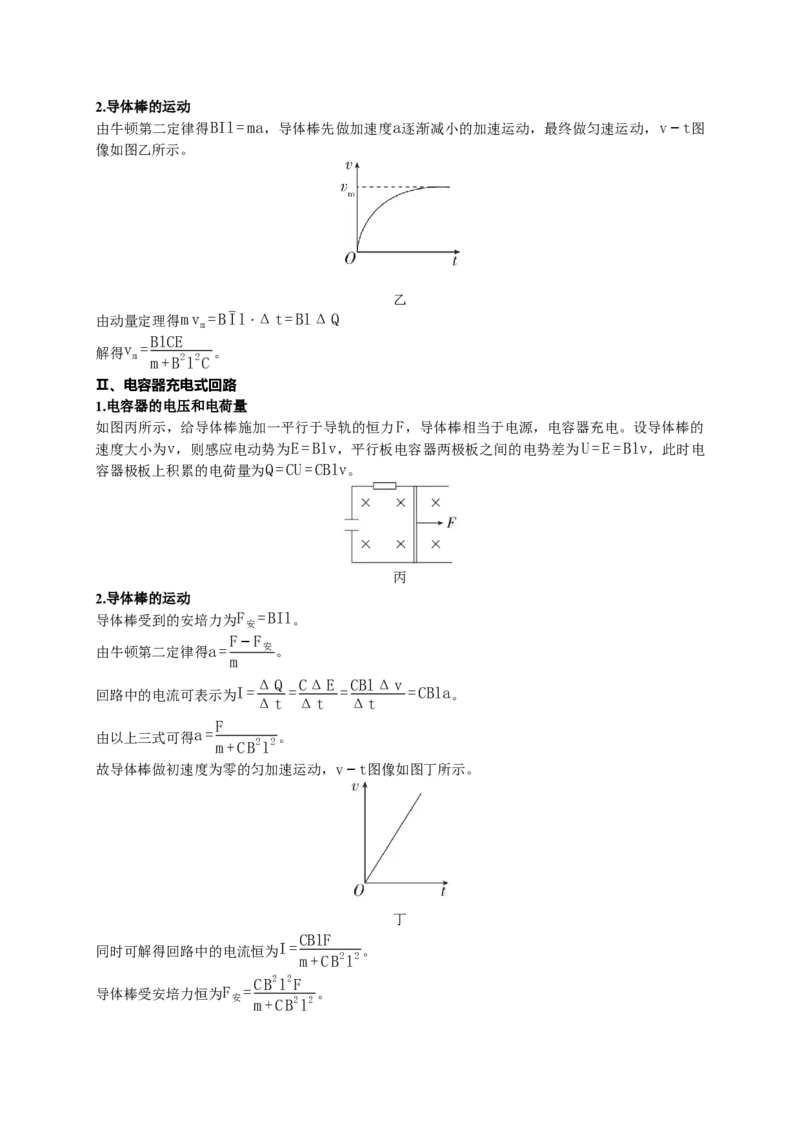
如图甲所示,先将开关扳向左侧给电容器充电,电容器的电荷量Q0=CE。再将开关扳向右侧,电容
器放电,电容器相当于电源,导体棒受安培力作用而运动,同时产生阻碍放电的反电动势,导致电
流减小,直至电流为零,此时U = Blvm,放电结束时电容器电荷量Q=CU =CBlvm。
甲
电容器电荷量的变化量ΔQ=Q0−Q=CE−CBlvm。
2.导体棒的运动
由牛顿第二定律得BIl= ma,导体棒先做加速度a逐渐减小的加速运动,最终做匀速运动,v−t图
像如图乙所示。
乙
由动量定理得m vm = BIl Δ
⋅
t= BlΔQ
解得vm = BlCE
m + B
2l
2C 。
Ⅱ、电容器充电式回路
1.电容器的电压和电荷量
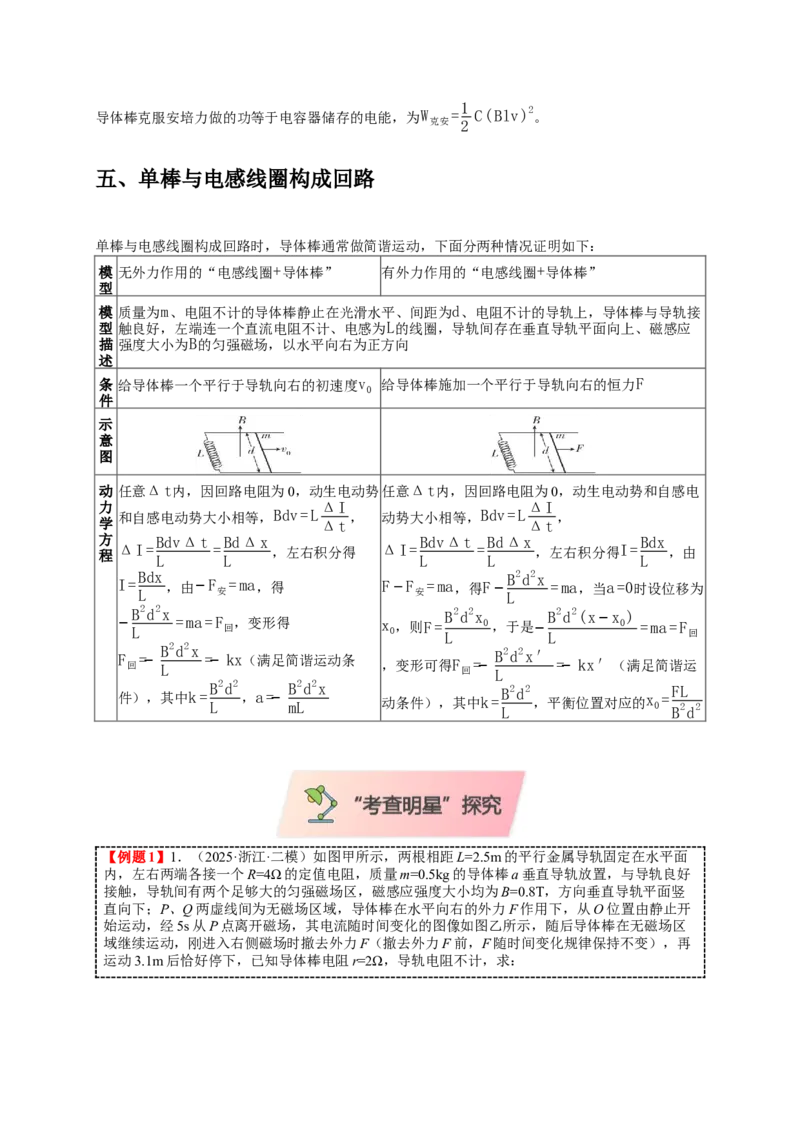
如图丙所示,给导体棒施加一平行于导轨的恒力F,导体棒相当于电源,电容器充电。设导体棒的
速度大小为v,则感应电动势为E= Blv,平行板电容器两极板之间的电势差为U =E= Blv,此时电
容器极板上积累的电荷量为Q=CU =CBlv。
丙
2.导体棒的运动
导体棒受到的安培力为F安= BIl。
由牛顿第二定律得a =F−F安
m
。
回路中的电流可表示为I=ΔQ
Δt =CΔE
Δt
=CBlΔv
Δt
=CBla。
由以上三式可得a = F
m +C B
2l
2 。
故导体棒做初速度为零的匀加速运动,v−t图像如图丁所示。
丁
同时可解得回路中的电流恒为I=CBlF
m +C B
2l
2 。
导体棒受安培力恒为F安=C B
2l
2F
m +C B
2l
2 。
导体棒克服安培力做的功等于电容器储存的电能,为W克安=1
2 C(Blv)
2。
五、单棒与电感线圈构成回路
单棒与电感线圈构成回路时,导体棒通常做简谐运动,下面分两种情况证明如下:
模
型
无外力作用的“电感线圈+导体棒”
有外力作用的“电感线圈+导体棒”
模
型
描
述
质量为m、电阻不计的导体棒静止在光滑水平、间距为d、电阻不计的导轨上,导体棒与导轨接
触良好,左端连一个直流电阻不计、电感为L的线圈,导轨间存在垂直导轨平面向上、磁感应
强度大小为B的匀强磁场,以水平向右为正方向
条
件
给导体棒一个平行于导轨向右的初速度v0 给导体棒施加一个平行于导轨向右的恒力F
示
意
图
动
力
学
方
程
任意Δt内,因回路电阻为0,动生电动势
和自感电动势大小相等,Bdv=LΔI
Δt ,
ΔI= BdvΔt
L
= BdΔx
L
,左右积分得
I= Bdx
L
,由−F安= ma,得
−B
2d
2x
L
= ma =F回,变形得
F回=−B
2d
2x
L
=−kx(满足简谐运动条
件),其中k= B
2d
2
L
,a =−B
2d
2x
mL
任意Δt内,因回路电阻为0,动生电动势和自感电
动势大小相等,Bdv=LΔI
Δt ,
ΔI= BdvΔt
L
= BdΔx
L
,左右积分得I= Bdx
L
,由
F−F安= ma,得F−B
2d
2x
L
= ma,当a =0时设位移为
x0,则F = B
2d
2x0
L
,于是−B
2d
2(x−x0)
L
= ma =F回
,变形可得F回=−B
2d
2x′
L
=−kx′(满足简谐运
动条件),其中k= B
2d
2
L
,平衡位置对应的x0=FL
B
2d
2
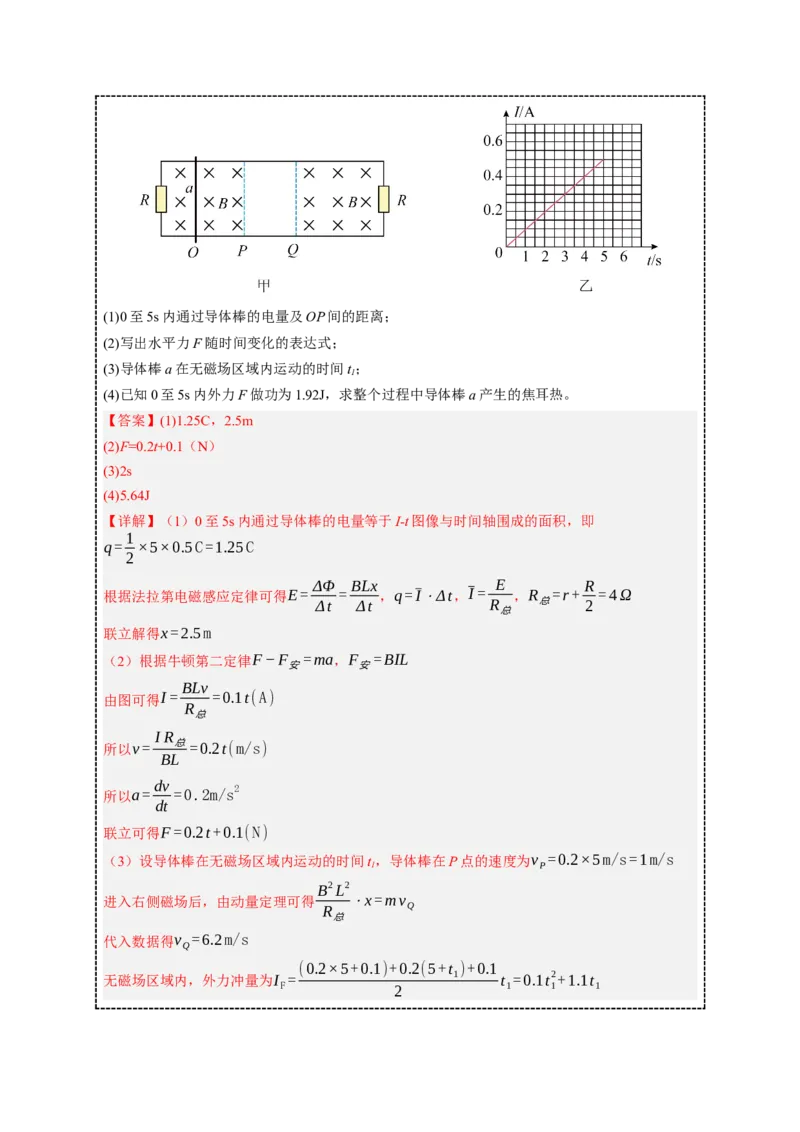
【例题1】1.(2025·浙江·二模)如图甲所示,两根相距L=2.5m 的平行金属导轨固定在水平面
内,左右两端各接一个R=4Ω 的定值电阻,质量m=0.5kg 的导体棒a 垂直导轨放置,与导轨良好
接触,导轨间有两个足够大的匀强磁场区,磁感应强度大小均为B=0.8T,方向垂直导轨平面竖
直向下;P、Q 两虚线间为无磁场区域,导体棒在水平向右的外力F 作用下,从O 位置由静止开
始运动,经5s 从P 点离开磁场,其电流随时间变化的图像如图乙所示,随后导体棒在无磁场区
域继续运动,刚进入右侧磁场时撤去外力F(撤去外力F 前,F 随时间变化规律保持不变),再
运动3.1m 后恰好停下,已知导体棒电阻r=2Ω,导轨电阻不计,求:
(1)0 至5s 内通过导体棒的电量及OP 间的距离;
(2)写出水平力F 随时间变化的表达式;
(3)导体棒a 在无磁场区域内运动的时间t1;
(4)已知0 至5s 内外力F 做功为1.92J,求整个过程中导体棒a 产生的焦耳热。
【答案】(1)1.25C,2.5m
(2)F=0.2t+0.1(N)
(3)2s
(4)5.64J
【详解】(1)0 至5s 内通过导体棒的电量等于I-t 图像与时间轴围成的面积,即
q = 1
2 ×5×0.5C=1.25C
根据法拉第电磁感应定律可得E = ΔΦ
Δt = BLx
Δt ,q = I ⋅Δt,I = E
R总
,R总=r + R
2 = 4 Ω
联立解得x =2.5 m
(2)根据牛顿第二定律F −F安=ma,F安= BIL
由图可得I = BLv
R总
=0.1t(A)
所以v = I R总
BL =0.2t(m/s)
所以a= dv
dt =0.2m/s
2
联立可得F =0.2t +0.1(N)
(3)设导体棒在无磁场区域内运动的时间t1,导体棒在P 点的速度为v P=0.2×5 m/s=1m/s
进入右侧磁场后,由动量定理可得B
2 L
2
R总
⋅x =mvQ
代入数据得vQ=6.2m/s
无磁场区域内,外力冲量为I F= (0.2×5+0.1)+0.2(5+t1)+0.1
2
t1=0.1t1
2+1.1t1
由动量定理可得I F=m(vQ−v P)
联立解得t1=2s
(4)左侧磁场中,外力做功为W F=1.92J
动能增加量为Δ Ek1= 1
2 mvP
2 =0.25J
总焦耳热Q总1=W F−Δ Ek1=1.67J
导体棒产生的焦耳热Q1= 1
2 Q总1=0.835J
右侧磁场中,动能减少量为Δ Ek2= 1
2 m vQ
2 =9.61J
总焦耳热Q总2= Δ Ek2=9.61J
导体棒产生的焦耳热Q2= 1
2 Q总2= 4.805J
所以整个过程中导体棒a 产生的焦耳热为Q =Q1+Q2=5.64J
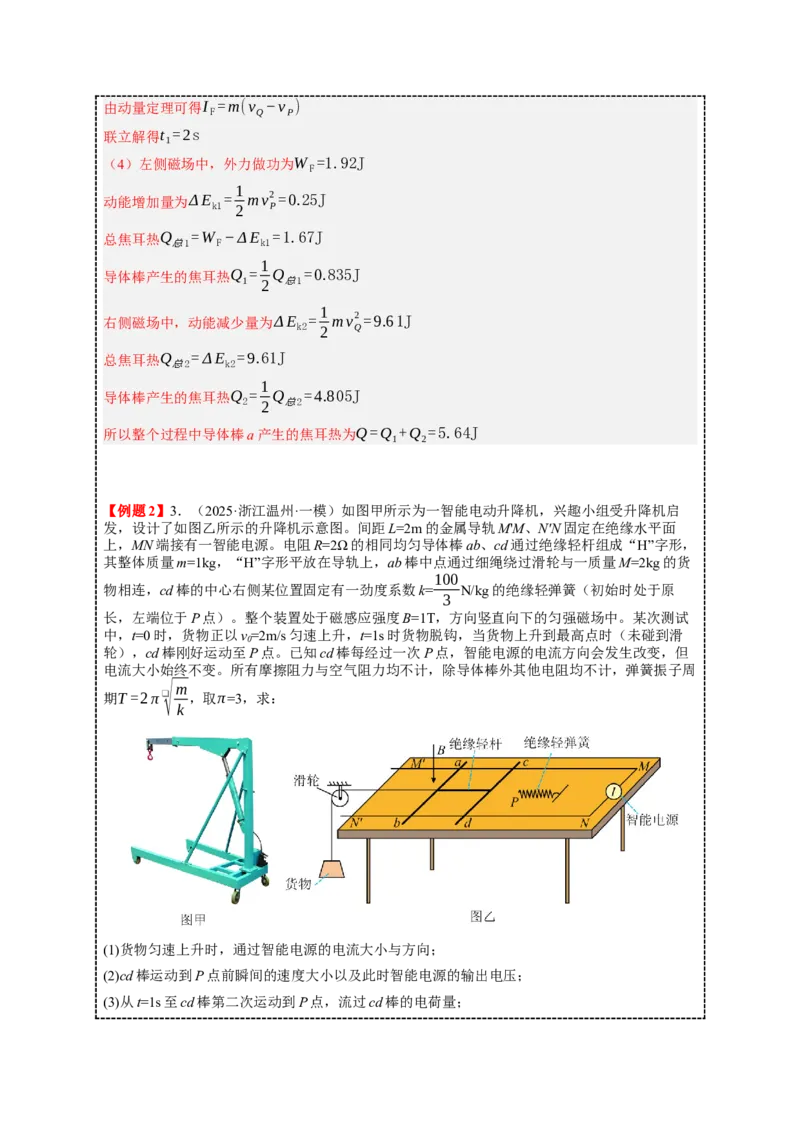
【例题2】3.(2025·浙江温州·一模)如图甲所示为一智能电动升降机,兴趣小组受升降机启
发,设计了如图乙所示的升降机示意图。间距L=2m 的金属导轨M'M、N'N 固定在绝缘水平面
上,MN 端接有一智能电源。电阻R=2Ω 的相同均匀导体棒ab、cd 通过绝缘轻杆组成“H”字形,
其整体质量m=1kg,“H”字形平放在导轨上,ab 棒中点通过细绳绕过滑轮与一质量M=2kg 的货
物相连,cd 棒的中心右侧某位置固定有一劲度系数k=100
3 N/kg 的绝缘轻弹簧(初始时处于原
长,左端位于P 点)。整个装置处于磁感应强度B=1T,方向竖直向下的匀强磁场中。某次测试
中,t=0 时,货物正以v0=2m/s 匀速上升,t=1s 时货物脱钩,当货物上升到最高点时(未碰到滑
轮),cd 棒刚好运动至P 点。已知cd 棒每经过一次P 点,智能电源的电流方向会发生改变,但
电流大小始终不变。所有摩擦阻力与空气阻力均不计,除导体棒外其他电阻均不计,弹簧振子周
期T =2π ❑√
m
k ,取π=3,求:
(1)货物匀速上升时,通过智能电源的电流大小与方向;
(2)cd 棒运动到P 点前瞬间的速度大小以及此时智能电源的输出电压;
(3)从t=1s 至cd 棒第二次运动到P 点,流过cd 棒的电荷量;
(4)从t=0 至cd 棒第三次运动到P 点,智能电源输出的总能量。
【答案】(1)10 A,逆时针
(2)vp=6m/s,U=22V
(3)q =(❑√3−1)C
(4)E =(20 ❑√3+236)J
【详解】(1)货物匀速上升,对货物与“H”字形,有BIL= Mg
解得I = Mg
BL =10 A
由右手螺旋定则可知,电流方向:N→M(写逆时针, M→c, a→b 等类似表述也得分)
(2)货物脱钩,货物到最高点时间t1= v0
g =0.2s
对导体棒动量定理有BILt1=m v p−m v0
解得v p=6 m/s。向右未碰到弹簧,此时反电动势E = BLv p
电路电流有I = E−BLv
R总
即U = I R
2 + BLv p
解得U =22V
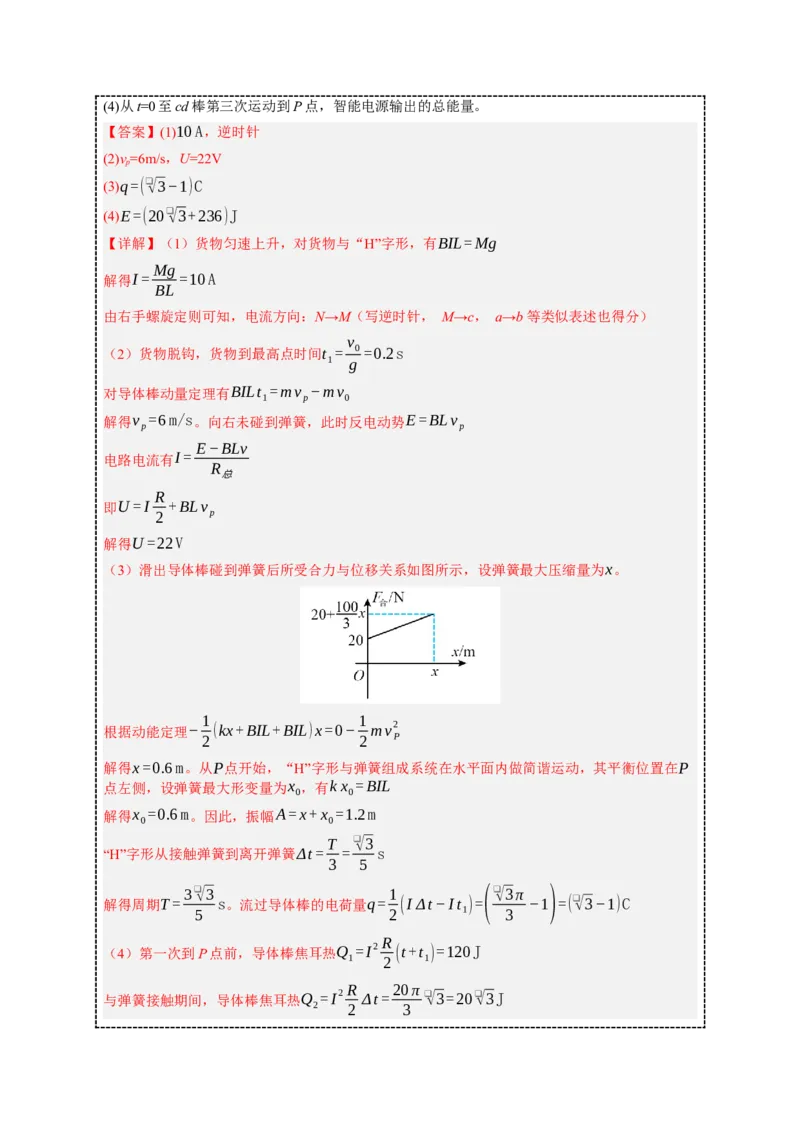
(3)滑出导体棒碰到弹簧后所受合力与位移关系如图所示,设弹簧最大压缩量为x。
根据动能定理−1
2
(kx + BIL+ BIL) x =0−1
2 mvP
2
解得x =0.6 m。从P点开始,“H”字形与弹簧组成系统在水平面内做简谐运动,其平衡位置在P
点左侧,设弹簧最大形变量为x0,有k x0= BIL
解得x0=0.6 m。因此,振幅A = x + x0=1.2m
“H”字形从接触弹簧到离开弹簧Δt = T
3 =
❑√3
5 s
解得周期T = 3 ❑√3
5
s。流过导体棒的电荷量q = 1
2 (I Δt −I t1)=(
❑√3 π
3
−1)=(❑√3−1)C
(4)第一次到P 点前,导体棒焦耳热Q1= I
2 R
2 (t +t1)=120J
与弹簧接触期间,导体棒焦耳热Q2= I
2 R
2 Δt = 20 π
3
❑√3=20 ❑√3J
第二次经过P 点到第三次经过P 点,由动量定理可知BILt2=2m v P
解得t2=0.6s。导体棒焦耳热Q3= I
2 R
2 t2=60J
货物与“H”字形总机械能的变化量Δ E = Mgh+ 1
2 mv p
2 −1
2 mv0
2=56J
总能量E =Q1+ Δ E+Q2+Q3
解得E =(20 ❑√3+236)J
难度:★★★★★              建议时间:100 分钟
1.
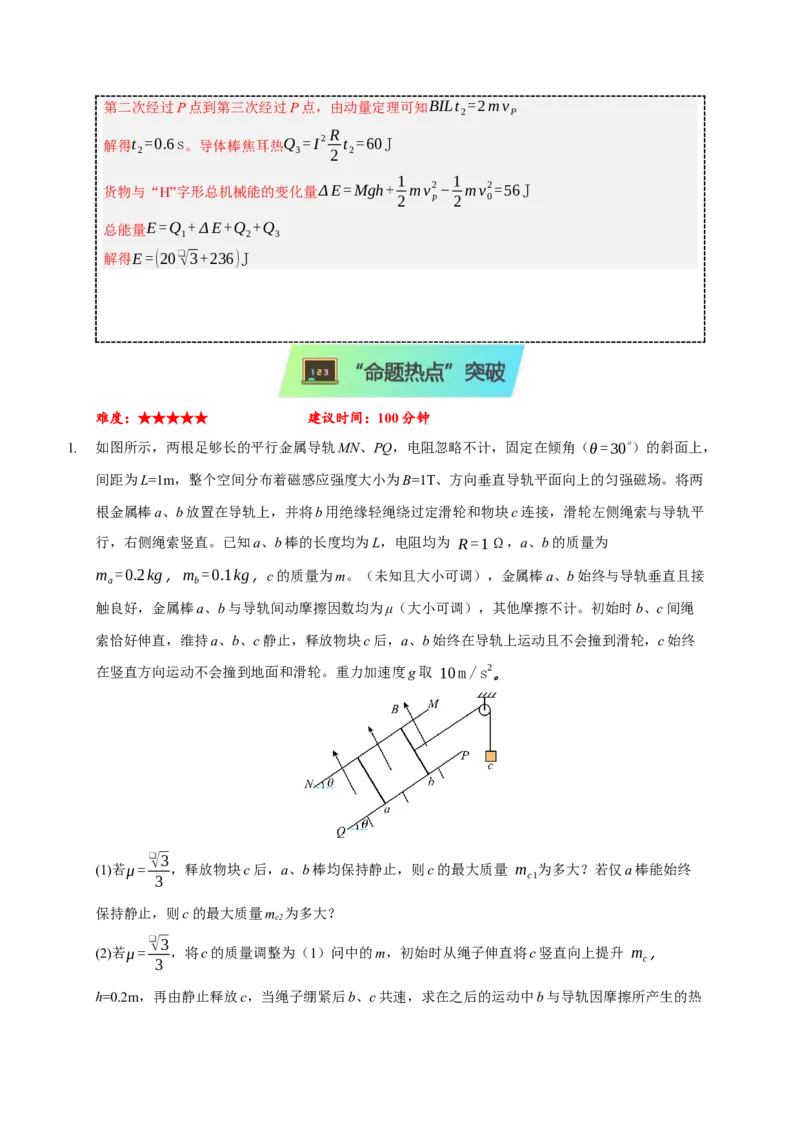
如图所示,两根足够长的平行金属导轨MN、PQ,电阻忽略不计,固定在倾角(θ =30
∘)的斜面上,
间距为L=1m,整个空间分布着磁感应强度大小为B=1T、方向垂直导轨平面向上的匀强磁场。将两
根金属棒a、b 放置在导轨上,并将b 用绝缘轻绳绕过定滑轮和物块c 连接,滑轮左侧绳索与导轨平
行,右侧绳索竖直。已知a、b 棒的长度均为L,电阻均为 R =1Ω,a、b 的质量为
ma=0.2kg,mb=0.1kg,c 的质量为m。(未知且大小可调),金属棒a、b 始终与导轨垂直且接
触良好,金属棒a、b 与导轨间动摩擦因数均为μ(大小可调),其他摩擦不计。初始时b、c 间绳
索恰好伸直,维持a、b、c 静止,释放物块c 后,a、b 始终在导轨上运动且不会撞到滑轮,c 始终
在竖直方向运动不会撞到地面和滑轮。重力加速度g 取 10 m /s
2。
(1)若μ=
❑√3
3
,释放物块c 后,a、b 棒均保持静止,则c 的最大质量 mc1为多大?若仅a 棒能始终
保持静止,则c 的最大质量mc2为多大?
(2)若μ=
❑√3
3
,将c 的质量调整为(1)问中的m,初始时从绳子伸直将c 竖直向上提升 mc,
h=0.2m,再由静止释放c,当绳子绷紧后b、c 共速,求在之后的运动中b 与导轨因摩擦所产生的热
量Q;
(3)若μ=0 且mc3= 0.15kg,同时释放a、b 与c 后:
①若最终a、b 匀速运动,求二者匀速运动的速度大小;若最终a、b 做变速运动,求最终二者的加
速度大小;
②求初始到a 棒的位移为d=2m 过程中流过a 棒的电荷量。
【答案】(1)mc1=0.1kg; mc 2=0.3kg
(2)Q =0.2J
(3)①v1= 10
9 m /s,v2= 8
9 m /s;②q =1.8C
【详解】(1)a、b 棒均保持静止,无感应电流,且tanθ = μ=
❑√3
3
,故a可以静止在轨道上
对b、c 系统要保持静止,根据平衡条件有mc1g=mb gsinθ+ μmb gcosθ
解得mc1=0.1kg
当棒b运动后,要保证金属棒a始终静止,允许通过的最大电流为I 1,根据平衡条件有
ma gsinθ+ μma gcosθ = B I 1 L
解得I 1=2A
对棒b分析,做加速度减小的加速运动,最终匀速时电流最大,根据平衡条件有
mc 2 g=mb gsinθ+ μmb gcosθ+ B I 1 L
解得mc 2=0.3kg
(2)c下落过程,根据机械能守恒有mc1gh= 1
2 mc1v0
2
解得v0=2m /s
绳绷紧后,对b、c 系统,沿绳方向,根据动量守恒有mc1v0=(mc1+mb)v
当b、c 共速度后a静止,b、c 做减速运动,对b、c 系统,在沿绳方向,根据动量定理有
[mc1g−(mb gsinθ+ μmb gcosθ))t 总−∑BiL Δt =0−(mc1+mb)v
又q电=∑i Δt
可得−B q电L=0−(mc1+mb)v
设b 向上运动x 后停止,根据q电= I Δt,I = E
2 R
,E = ΔΦ
Δt
,ΔΦ= BLx
可得q电= BLx
2 R
又产生的热量Q = μmb gcosθ⋅x
联立并代入数据可得Q =0.2J
(3)①设某一时刻的电流为I x,当a向下运动时,根据牛顿第二定律有ma gsinθ−B I x L=maa1
解得a1=5−5 I x
对b、c 整体,根据牛顿第二定律有mc 3 g−mb gsinθ−B I x L=(mc 3+mb)a2
解得a2= 4−4 I x
对ab棒和导轨组成的回路,根据闭合电路欧姆定律有I x = BL(v1+ v2)
2 R
因为两棒的初速度为零,则有v1
v2
= a1
a2
= 5
4
代入数据可得a1=5−9
2 v1
即棒a、b 匀做加速度减小的加速运动,最终做匀速运动,即a1=5−9
2 v1=0
解得a 最终匀速的速度大小为v1= 10
9 m /s
又v1
v2
= 5
4
解得b 最终匀速的速度大小为v2= 8
9 m /s
②由上可知,a、b的位移关系为x1
x2
= v1
v2
= a1
a2
= 5
4
其中x1=d =2m
可得x2= 4
5 x1=1.6 m
根据q电= BLx
2 R
其中x = x1+ x2=3.6 m
联立可得电路中电荷量的大小为q电=1.8C
2.
(2025·浙江·一模)如图所示,为物理兴趣小组小朱和小洪设计的发射与回收装置,该装置由足够
长且相互平行的水平导轨和倾角θ =37°的倾斜导轨组成,导轨间距d均为1m,两者通过一小段绝
缘材料a1a2平滑连接。水平导轨和倾斜导轨所在区域分别存在垂直于导轨平面的匀强磁场B1和B2,
且B1= B2=1T。导轨左端连接一恒流源,可提供I =1A的恒定电流,方向如图中箭头所示。倾斜导
轨右侧连接一个自感系数L=1H的线圈,用于能量回收。两导体棒M、N质量均为m=0.1kg,M
棒电阻R =1Ω,初始时放置在距离绝缘段a1a2为x =10 m处,N棒电阻不计,放置在a1a2右侧。M、
N两棒与水平导轨和倾斜导轨之间的动摩擦因数均为μ=0.5,除给定电阻外,其余电阻和阻力均可
忽略,不考虑电磁辐射。已知cos37° =0.8,sin37° =0.6,重力加速度g=10 m /s
2。求:
(1)开关S闭合瞬间,M棒的加速度大小a;
(2)开关S闭合后,从开始运动到M棒到达a1a2的过程中,恒流源输出的电能E1;
(3)若M棒与N棒发生完全非弹性碰撞,碰后沿斜面向上滑行至最大距离xm时被锁定,求该最大距
离xm以及线圈中回收的能量E2。
【答案】(1)5 m /s
2
(2)12J
(3)1m,0.5J
【详解】(1)开关闭合瞬间,导体棒M 受的合外力F合= B1 Id −μmg=0.5 N
加速度为a= F合
m =5 m /s
2
(2)M 棒到达a1 a2时的速度vm= ❑√2a x1=10 m /s
时间为t = vm
a =2s
恒流源输出的电能E1= 1
2 mvm
2 + I
2 Rt + μmg x1=12J
(3)两棒碰后共速,则m vm=2m v0
可得v0= 1
2 vm=5 m /s
由于B2dv = L Δ I
Δt

求和∑B2dv Δt =∑L Δ I,I = B2d
L x
可得F A 2= B2dI = B2
2d
2
L
x
则F合= μ(2mg)cosθ+(2mg)sinθ+ F A 2=2+ x
由1
2 (2m)v0
2=∑F合Δ x
可得最大距离xm=lm
线圈中回收的能量E2= 1
2 (2m)v0
2−2mg( μcosθ+sinθ)xm=0.5J
3.
(2025·浙江台州·一模)某兴趣小组设计了一电磁弹射装置,其工作原理可简化如图,恒流源、固
定的金属导轨MN 、M
′ N
′、导电底座EF,三者构成电磁驱动回路。将绝缘飞机模型安放在导电
底座EF上,合上开关S,恒流源工作,输出的电流在导轨间产生磁场(磁场的磁感应强度B1与电
流大小成正比),处在磁场中的导电底座受到安培力作用向右加速,从而实现弹射。H 、K两处
用极短绝缘物质将金属导轨分为左右两部分,左侧光滑右侧粗糙,H 、K与导轨右侧距离为6.5m,
右侧导轨间存在B2=0.5T的匀强磁场,底座返回系统由右边R =0.1Ω的定值电阻与金属导轨相连
构成。某次测试中闭合开关S,恒流源输出的电流在导轨间产生磁场,在3 秒钟内,将模型飞机由
静止加速到v =15 m /s的起飞速度后脱离底座起飞,此时EF刚好到达H 、K处。已知导轨间距为
L=2m,底座EF的质量为m=1kg,等效电阻为r =0.4 Ω。
(1)若输出电流增加一倍,则飞机的加速度为多大;
(2)底座EF通过H 、K点后开始减速,底座EF减速过程中与导轨间的动摩擦因数为μ1=0.5,经过
t1=2s后EF速度减为零,求电阻R 产生的焦耳热为多少;
(3)底座静止后让磁场B2极短时间内均匀消失,导轨与EF间返回动摩擦因数变为μ2=0.32,求底座
返回的距离为多少。
【答案】(1)20m/s2
(2)20J
(3)2.5m
【详解】(1)3 秒钟内,模型飞机由静止加速到v =15 m /s的起飞速度,可知加速度为
a0= Δv
Δt =5 m /s
2
当电流增加一倍,产生的磁场也增加一倍,根据F = BIL可知安培力增加为原来4 倍,所以飞机的
加速度为a= 4 a0=20 m /s
2
(2)底座EF受到的安培力为F = BIL= B⋅BLv
R+r L= B
2 L
2v
R+r
根据动量定理可得mv = μ1mgt1+∑B
2 L
2v
R+r Δt = μ1mgt1+ B
2 L
2 x
R+r
得x =2.5 m
由能量守恒定律Q+ μ1mgx = 1
2 mv
2
得Q =100J
又QR+Qr =Q,QR:Qr = R:r
可知QR= Q
R+r R =20J
(3)底座EF静止时离右端距离为4m,此时磁场消失过程中产生感应电流,安培力使底座EF获得
向左速度v
′,有m v
′ =∑BIL Δt =∑B⋅Δ BL Δ x
Δt( R+r ) L Δt = 1
2
B
2 L
2 Δ x
( R+r )
得v
′ = 4 m/s
由v
′2=2as =2 μ2 gs
可得s=2.5 m,刚好回到HK处。
4.
(25-26 高三上·河北保定·期中)如图所示,间距为L 的两条足够长的平行金属导轨与水平面的夹角
为θ,上端通过导线连接阻值为R 的定值电阻,导轨光滑且电阻忽略不计。磁感应强度为B 的条
形匀强磁场方向与导轨平面垂直,磁场区域的宽度为d1,间距为d2。一根导体棒与导轨垂直放在导
轨上,处于锁定状态,导体棒质量为m、导轨间部分电阻为R,到磁场区域1 上边界距离为x(未知)。
棒运动过程始终与导轨垂直,重力加速度为g。
(1)当x = x1时,导体棒释放后恰好匀速穿过磁场区域1。
①求穿过磁场区域1 过程定值电阻产生的焦耳热;
②求x1。
(2)当x 取合适值时,导体棒进入磁场后的运动过程中,在任一磁场区域和非磁场区域运动的时间均
相等,求从导体棒释放到穿过第n 个磁场区域所用的总时间。
【答案】(1)①mgd1sinθ
2
;②x1= 2m
2 g R
2sinθ
B
4 L
4
(2)4 md2 R
B
2 L
2d1
+ (4 n−1)B
2 L
2d1
8mgRsinθ
【详解】(1)①导体棒匀速穿过磁场区域1 过程,设回路产生总焦耳热为Q总,由能量守恒有
Q总=mgd1sinθ
定值电阻产生的焦耳热Q =
R
R+ R Q总= mgd1sinθ
2
②设导体棒到达磁场区域1 上边界时的速度大小为v0,由机械能守恒有mg x1sinθ = 1
2 m v0
2
导体棒进入磁场区域1 时,产生电动势E = BLv0
回路产生感应电流I = E
2 R = BLv0
2 R

导体棒受安培力大小FA= BIL= B
2 L
2v0
2 R

导体棒匀速穿过磁场区域1,有mgsinθ−FA=0
联立解得x1= 2m
2 g R
2sinθ
B
4 L
4
(2)设导体棒每次进入磁场区域时的速度为v1,每次离开磁场区域时的速度为v2,每次在磁场区
域和非磁场区域运动时间均为T,运动的速度时间图像如图所示
导体棒在磁场中运动,设某时刻速度为v,则安培力大小F
′
A= B
2 L
2v
2 R
经过一小段时间Δt,速度变化Δv,由动量定理有(mgsinθ−F
′
A) Δt =m Δ v
左右两边求和,有mgT sinθ−B
2 L
2d1
2 R
=m(v2−v1)

导体棒在无磁场区域运动过程,由动量定理有mgT sinθ =m(v1−v2)
由动能定理有mgd2sinθ = 1
2 mv1
2−1
2 mv2
2
联立解得v1= 4 mg d2 R sinθ
B
2 L
2d1
+ B
2 L
2d1
8mR
,T =
B
2 L
2d1
4 mgRsinθ
从释放到进入磁场区域1 过程,设用时t0,由动量定理有mgt0sinθ =m v1
可得t0=
v1
gsinθ = 4 md2 R
B
2 L
2d1
+
B
2 L
2d1
8mgR sinθ

从释放导体棒到穿过第n个磁场区域,所用的总时间
t =t0+(2n−1)T = 4 md2 R
B
2 L
2d1
+ (4 n−1)B
2 L
2d1
8mgRsinθ
5.
(2025·浙江·一模)某发电机简化结构如图所示,它由质量均为m、电阻不计、半径分别为r、2r
的两金属圆环,四根长为2r、电阻均为R 的轻杆,以及直径可忽略的轻质转轴OO
′(转轴垂直圆
环)构成。相互正交的轻杆将内、外金属环焊接固定,并固定在转轴上,装置的下半部分处于磁感
应强度大小为B,方向垂直金属环平面向里的匀强磁场中,且始终只有两根轻杆位于磁场内。足够
长的细绳绕在内金属环上,拉动细绳可使整个装置转动。不计转轴摩擦和电阻、及各固定连接处的
电阻和空气阻力。
(1)若装置顺时针以角速度ω 转动时
①判断内、外金属环上的电势高低;
②求内、外金属环之间的杆切割磁感线产生的电动势EMN;
③求轻杆两端点间的电压U ON;
(2)用恒力F 拉动轻绳,装置从静止开始转动至转速到达最大值时恒力做功W,求角速度最大值ωm
以及该装置在此过程中产生的焦耳热Q。
【答案】(1)①外金属环电势高;②EMN = 3
2 Bωr
2③U ON =−B r
2ω
(2)ωm =
FR
4 B
2r
3
,Q =W −5
32
m F
2 R
2
B
4r
4
【详解】(1)①轻杆切割磁感线,根据右手定则,可判断外金属环电势高
②EMN = Br v
v = 2ωr +ωr
2
= 3
2 ωr
EMN = 3
2 Br
2ω
③在磁场外部的电阻为R1= R
2
,磁场内部的电阻为R2= R
2
,电路总电阻R总= R
同理②可得EON =2B r
2ω
磁场中两轻杆并联,电路产生的电动势即为EON
,由闭合电路欧姆定律,有I = EON
R总
得U ON =−I ⋅R
2 =−Br
2ω
(2)转速最大时,恒力的功率与电路的功率相等,有F vm = F ωmr = EON
2
R总
= 4 B
2r
4ωm
2
R
解得ωm =
FR
4 B
2r
3
装置的动能EK= 1
2 mr
2ωm
2 + 1
2 m(2r)
2ωm
2
根据能量守恒定律,有Q =W −EK=W −5
32
m F
2 R
2
B
4r
4
6.
(2025·浙江宁波·一模)某学习小组设计了如图甲所示装置图,图中飞轮是由对称分布的4 根长
r1=0.5 m的金属辐条和金属圆环构成,4 根辐条的中间均串联有一个相同的阻值均为R1=2Ω的小
灯泡,辐条一端均相接于飞轮中心O点,另一端与圆环相接。飞轮可绕过O点且垂直于纸面的水平
固定轴转动(轴的半径不计)。垂直于环面方向存在4 个固定的对称分布的顶角为60
∘的扇形匀强
磁场区域,磁感应强度大小均为B =0.2T,方向垂直环面向里。飞轮中心O点和圆环通过电刷与外
电路相连,已知电源电动势E = 4 V,不计其他电阻、空气阻力和摩擦力。开始时4 根辐条均静止于
扇形磁场区域内,接通开关S,飞轮开始转动。
(1)接通S,判断飞轮开始转动的方向,并求出S 接通时流过辐条a的电流I;
(2)求稳定后飞轮转动的角速度ω0,以及在飞轮转动一圈时间内电流对辐条a上的小灯泡所做的功W ;
(3)若整个空间均存在垂直环面的匀强磁场,磁感应强度大小和方向均保持不变,4 根辐条不接小灯
泡,换成4 根阻值均为R2=0.3Ω的金属辐条,外电路电源电动势保持不变,内阻也不计。学习小
组先将改装后的飞轮的中心O点和一轻质圆盘中心O
′点固定在一根转轴上,再将一重物通过不可伸
长的细线连在圆盘边缘上,如图乙所示。接通S 后,飞轮转动起来,带动圆盘转动,从而提升静置
于水平面上的重物。已知重物质量m=1kg,圆盘半径r2=0.1m。稳定后,求重物在竖直上升状态
时的速度大小v。
【答案】(1)逆时针方向,I =2A
(2)ω0=160rad/s,W =π
30 J
(3)4 m /s
【详解】(1)S 接通时,飞轮转动方向为逆时针方向
由I = E
R1
,得I =2A
(2)稳定后,电源电动势和杆的感应电动势相等  得E = 1
2 B ω0r1
2
得ω0= 2 E
B L1
2 =160rad/s
当a杆在磁场中时通过a杆的电流为0,当a杆在磁场外通过a杆的电流I =2A,在飞轮转动一圈时间
内电流对小灯泡所做功为
由W = I
2 R1 1
3 T 得
W =π
30 J
(3)设流过杆的电流为I则有E−1
2 Bωr1
2= I R2
解法1:根据能量守恒E⋅4 I = 4⋅I
2 R2+mg ϖ r2
由上两式得ω= 40rad/s
解法2:根据力矩平衡4⋅BI r1⋅1
2 r1=mgr2
得ω= 40rad/s
稳定时重物上升的速度v =ωr2= 4 m /s。
7.
(2025·浙江杭州·一模)如图,某测速装置中的一个竖直轮子由细圆环与辐条构成,细圆环质量为
M、半径为r,辐条质量不计。当轮子匀速转动时,固定在轮子上的轻质小圆柱可带动“工”形支
架在竖直方向做简谐运动。“工”形支架质量为m,其下端的金属横杆与平行导轨垂直且紧密接触。
导轨间距也为r,下端接有阻值为R的定值电阻,整个导轨处于磁感应强度大小为B,方向垂直纸面
向里的匀强磁场中。现对轮子施加外力,使轮子以角速度ω顺时针匀速转动,当图示中的小圆柱转
动到左侧与轮子中心等高处开始计时(t =0),此时金属横杆与导轨底部距离为2r。已知重力加速
度为g,除定值电阻外其余电阻均忽略不计,空气阻力、摩擦阻力不计,电路中电流的磁场忽略不
计。
(1)求t =0时,支架向上运动的速度大小和横杆的电动势;
(2)求横杆中电流随时间变化的关系(以向左为电流的正方向);
(3)求从t =0起,轮子转过1
4
圈过程中,轮子对支架做的功;
(4)若t =0时,撤去外力,同时在极短时间内使磁场的磁感应强度减小到0,求磁感应强度减为0 瞬
间,轮子的角速度大小(可能用到微元累积公式∑xΔ x = 1
2 x
2)。
【答案】(1)ωr,Bωr
2
(2)i= Bωr
2
R
cosωt
(3)πω B
2r
4
4 R
+mgr −1
2 mω
2r
2
(4)ω+
B
2r
2
(M +m) R
【详解】(1)支架的速度为v =ωr
电动势大小为E = Brv
联立解得电动势为E = Bωr
2
(2)任意时刻t,横杆的速度为vt = v cosωt
电动势大小为ε = Br vt
电流为i= ε
R
联立解得i= Bωr
2
R
cosωt
(3)轮子转过1
4
圈时,用时t = π
2ω
,支架的速度为0,位移为r,研究支架,由动能定理知
−mgr +W 安+W 轮=0−1
2 mv
2
又有W 安=−I 0
2 Rt
I 0= Bωr
2
❑√2 R
联立解得W 轮= πω B
2r
4
4 R
+mgr −1
2 mω
2r
2
(4)对轮子与“工”形支架组成的系统分析。将轮子的转动等效为平动,则在磁场减小的极短时
间ΔT内有I 安−mgΔT =(M +m)ω
′ r −(M +m)ωr
因为时间极短,回路的面积可视为不变,所以撤去磁场过程的任意时刻it =ΔBt r ⋅2r
Δt ⋅R
故安培力的冲量为I 安=∑Btit r ⋅Δt =∑2Bt r
3ΔBt
R
= B
2r
3
R
因为时间极短,ΔT →0,所以mgΔT可忽略不计,联立可解得ω
′ =ω+
B
2r
2
(M +m) R
8.
(2025·浙江·一模)为研究强磁体的磁性,某小组进行了以下实验:如图甲所示,建立沿水平方向
的坐标轴x,将一圆柱形钕铁硼强磁体M 对称的置于x 轴,磁体中心位于坐标原点O。将一圆形线
圈C 置于x 轴负方向较远处,线圈轴线与x 轴重合,线圈与两个传感器(图中未画出)相接。现通
过外力作用使线圈沿x 轴正方向做匀速直线运动,这时,一个传感器测得通过圆形线圈C 的磁通量
Φ(数字“5”与“10”仅表示格数)随圆环位置x 的变化图像如图乙所示,另一个传感器测得线圈中
的电流I 随时间t 变化的图像如图丙所示。已知在乙图中x=±6cm 处的切线斜率绝对值最大,丙图中
时刻6s 到10s 之间的图线可近似的看成直线,线圈的匝数n=100,线圈的电阻R=10Ω。为研究方便,
不考虑传感器与线圈间力的作用,线圈导线各处的磁感应强度大小均视为相同。求:
(1)圆形线圈做匀速直线运动的速度大小;
(2)6s 至8s 期间流过线圈的电量;
(3)整个过程中通过线圈的最大磁通量;
(4)为维持线圈匀速移动,所需水平方向外力的最大值。
【答案】(1)0.03 m /s
(2)2×10
−2C
(3) 1
150 Wb
(4)F = 2
15 N
【详解】(1)根据乙图中x =+6cm处的切线斜率最大,即感应电动势最大,对应于丙图中时刻t =
10s,而乙图中x =0处则对应于丙图中时刻t =8s,故圆形线圈做匀速直线运动的速度大小
v = Δ x
Δt = 6×10
−2
2
m /s=0.03 m /s
(2)6s 至8s 期间流过电阻R的电流均匀变化,则流过电阻R的电量
q = I t = I m+0
2
t = 20×10
−3+0
2
×2C=2×10
−2C
(3)由法拉第电磁感应定律可得q = I t = E
R t =n ΔΦ
R
根据乙图可得,6s 至8s 期间ΔΦ =Φm−7
10 Φm
综合得Φm = 1
150 Wb
(4)为维持线圈匀速移动,应有F外= F安
最大安培力F安m =n Br I m·2πr
其中Br为线圈所在处径向的磁感应强度,r为线圈半径,又I m = Em
R
,Em =n Br⋅2πrv
综合得F安m = I m
2 R
v
= 2
15 N
即所需水平方向上的最大外力为2
15 N。
9.
(2025·浙江·一模)如图所示,在水平面上固定两间距为d =1m、长度足够的平行导轨,导轨间存
在方向垂直水平面向上、磁感应强度大小为B =1T的匀强磁场。一质量为m=1kg的导体棒搁置于
导轨间,通过水平绝缘细绳跨过轻质定滑轮与质量为M =2kg的重物相连。在导轨左侧,通过开关
S可分别与电容C =1F、电阻R =1Ω和电感L=2H的支路连接。在各种情况下导体棒均从静止开始
运动,且在运动过程中始终垂直于导轨,不计其他电阻、空气阻力、摩擦阻力和电磁辐射。(当电
感中通有电流I时,电感线圈存储的磁场能为1
2 L I
2)
(1)若开关S掷向1,串接一不带电的电容器,电容为C,求导体棒的加速度;
(2)若开关S掷向2,串接电阻,已知电阻阻值为R,且在静止释放导体棒的t0=3s时间内,导体棒
位移大小为x0=21m,求导体棒在这段过程中的末速度大小;
(3)若开关S掷向3,串接一阻值为R的电阻和电感为L电感线圈相串联的电路,当重物下降h=30 m
时,重物运动速度可视为匀速。
①求匀速运动速度大小v0;
②重物从静止开始下降3h的过程中,回路产生的焦耳热Q。
【答案】(1)a=5 m /s
2
(2)v末=13 m /s
(3)①v0=20 m /s   ②Q =800J
【详解】(1)对M 有Mg−FT= Ma
对m 有FT−F A =ma
F A = Bdi
i= Δq
Δt = CBd Δv
Δt
=CBda
联立解得a=
Mg
M +m+C B
2d
2
导体棒的加速度a=5 m /s
2
(2)对M 有Mg−FT = Ma
对m 有FT −F A =ma
F A = B di= B
2d
2v
R

联立得a=
Mg
M +m −
B
2d
2v
R (M +m)
对时间微元求和∑a Δt =∑Mg
M +m Δt −∑
B
2d
2v
R (M +m) Δt = v末−0
v末= Mgt0
M +m −B
2d
2 x0
R (M +m)

导体棒在这段过程中的末速度大小v末=13 m /s
(3)①重物匀速运动Mg= B
2d
2v0
R
匀速运动速度大小v0=20 m /s
②由能量守恒Mg·3h= 1
2
(M +m)v0
2+ 1
2 L I 0
2+Q
对重物Mg= Bd I 0
回路产生的焦耳热Q =800J
10. (2025·浙江·一模)如图所示,两平行绝缘支架上固定着间距L=1.0 m的两平行光滑直导轨,其间
接有R =0.4 Ω的电阻,导轨上静止放置一质量m=1.0kg的金属棒EF。光滑水平面上放置一磁场发
生装置P1Q1 N 1 M 1 P2Q2 N 2 M 2,可产生一方向竖直向上,长d =1.2m,宽也为L 的有理想边界的
匀强磁场,磁感应强度B 随时间t 变化规律为:B ={
0.1t(T)
(0≤t ≤20s)
2(T)
(t >20s) )
t =0时刻,棒EF离边界P1Q1 P2Q2的水平距离为0.4m。棒EF与两平行导轨始终接触良好,棒EF
和导轨的电阻均不计。
(1)若磁场保持不动,在0~20s时间内,棒EF在水平外力F作用下保持静止,求:
①棒EF中电流I大小和电阻R 产生的焦耳热Q;
②水平外力的方向和大小随时间变化的规律;
(2)20s末,撤去外力F,同时磁场发生装置以v0=2m /s匀速向右运动,求:
①棒EF最终获得的速度vm;
②磁场匀速运动过程中施加在磁场发生装置的外力F
′所做的功W。
【答案】(1)①0.1A,0.08J;②向右,F =0.01t(N)
(2)①2m /s;②4 J
【详解】(1)①由法拉第电磁感应定律,得E = ΔΦ
Δt =
Δ B⋅d
3 L
Δt
=0.04 V
回路电流I = E
R =0.1A
焦耳热Q = I
2 Rt =0.08J
②根据楞次定律可得回路电流方向从E 到F,根据左手定则可知金属棒受安培力方向向左,可知水
平外力向右。
水平外力大小F = F安= BIL=0.01t(N)
(2)①对棒用动量定理,有∑BIL Δt =mv
可得BL Δq =mv
其中Δq = I ⋅t = ΔΦ
tR t = BLx
R

其中x为磁场相对棒的位移
可得v = B
2 L
2 x
mR
=10 x
可得v = v0,x =0.2m
棒的最终速度vm =2m /s
②回路电动势E = BL(v0−v)
棒所受的安培力F安= BIL= B
2 L
2(v0−v)
R
=20−100 x , x ≤0.2m
回路焦耳热为一对安培力做功之和,即安培力对相对位移做功Q = F安x =2J
功能关系得外力做功W =Q+ 1
2 mvm
2 = 4 J