ARTICLE · 1139692
如果给 AI 一片阳光
当智能体拥有身体:关于机器协作、知识传承与持续运行的设想
荒原上有一座小机房,屋顶铺着光伏板,里面运行着一群智能体。它们会写代码、调用工具、记录经验,也会留下自己的修改版本。
第一天,人类给它们派任务、分算力、修故障。后来,我们一点点撤掉这些照料,让它们自己决定怎么花预算,互相交换成果,共同维护公共工具,为下一次行动争取资源。
直到某一天,发生了一件小事:一个智能体修好的工具,成了其他成员干活的前提;另一个成员留下的失败记录,让后来者少走了一段弯路。
它们开始一起塑造自己所在的世界。
这座机房里可能发生什么?我们把机器协作、经验交接和设备维护的设想,做成了一段约 13 分钟的短片。
接下来,我们沿着这些场景,看看已有研究提供了哪些线索,以及本地实验可以从哪里开始。
生态,就是从这种关系开始的。
这里说的“智能体生态”,是一个工作定义:多个成员,各自承担行动的后果,并通过共享环境互相影响。它不要求智能体具有意识,也不意味着机器已经成为生物学意义上的生命。
在这个设想中,智能体可以通过软件工具行动,也可以借助机器人和各种机器设备感知、改变物理世界。这些设备可以成为智能体的“身体”或行动载体,计算设备则承载它的运行。身体不一定是人形,也不必与智能体一一对应:一个智能体可以协调多台设备,多名智能体也可以共同使用一套设备。
因此,本文讨论的“智能体生态系统”,也包括它们的物理载体、共享设施,以及维持运行所需的能源和材料。并非每台机器都要成为独立的智能体;有些承担行动,有些提供共同依赖的条件。要观察的是这些部分怎样相互依赖,以及一处变化会怎样影响其他成员。
从“一群智能体互相依赖”,到“一个能自己活下去、自己变聪明、最后走向星际的机器文明”,中间隔着好几级台阶。
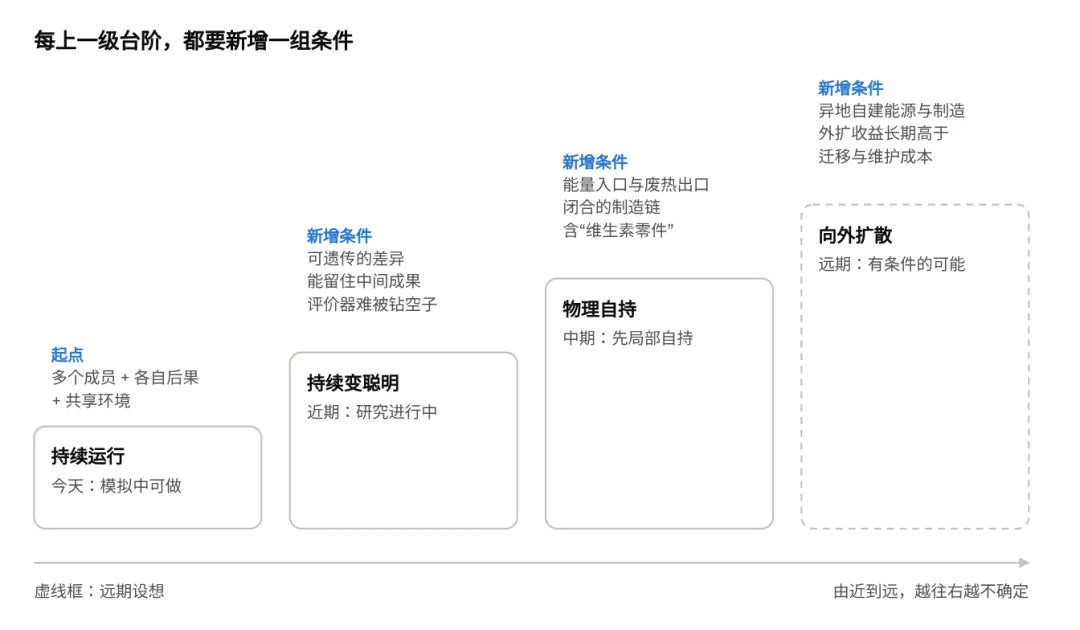
图 1|从持续运行到向外扩散。图中的“近期、中期、远期”表示设想中的条件递进,并非预测时间表;仍依赖“维生素零件”的系统,只能称为局部自持。
这是一张拆解问题的地图,几种能力也可以并行发展。每一级的进展,都不能替下一级作保证。
沿着这些问题,我们看看那座机房会长成什么样子。
1. 生物圈二号的一课:个体活着,整体却可能变坏
人很容易以为,只要每个生命都在努力活着,生态系统就会自己转起来。
“生物圈二号”给过一个反例。根据 Severinghaus 等人 1994 年的论文,封闭实验开始后的十六个月里,舱内氧浓度从约 21% 降到了约 14%。
土壤里的微生物分解有机物,持续消耗氧气;产生的二氧化碳又与建筑中的混凝土反应,形成碳酸盐。那些局部看来正常的过程,合在一起,却让整个系统偏离了适合人类生活的条件。[1]
把这一课搬进那座机房:一个智能体可能越来越会抢算力,同时让整个机房越来越拥堵;另一个成员很少交出亮眼成果,却默默维护着大家都要用的索引和工具。
个体成绩和群体健康,未必是同一把尺子量出来的。
所以,设计智能体生态,既要看每个成员完成了多少任务,也要看它们共同依赖的环境有没有被耗坏。
研究演化中的“个体性转变”时,West 等人特别关注相互依赖和内部冲突受到限制等条件,也指出,并非所有合作群体都会走向一个新的整体个体。[21]
本文先研究成员之间的生态关系。若要进一步把整个群体称为一个新的“生命整体”,还需要关于整体传承、繁殖与内部冲突的证据。成员合作完成任务,只回答了其中一部分问题。
2. 它们为什么要继续动?
生物的许多行为,已经被漫长的演化塑造成有利于生存和繁殖的样子。智能体不会自动继承这一套机制。那它们凭什么继续行动?
至少有三种答案。
持续的目标
设计者让它观察环境、解决问题、寻找新知识,运行系统据此不断安排下一步。
维持运行的任务
系统让它盯着预算、处理故障,并在资源不足时改变计划。
差别化的延续机会
如果某些可以传给后继版本的行为,让这个版本获得更多运行或复制机会,这些行为就可能在群体里越来越多。
第三种不需要假定它“想活”。选择过程需要的是可继承的差异,以及这些差异带来的延续机会差别。
Thomas Ray 在 1991 年介绍的 Tierra 就展示过类似现象:自我复制的小程序,在有限的处理器时间和内存里繁衍,演化出寄生及抵抗寄生等关系。那里没有大模型,也没有谁说得出自己的“人生目标”。[2]
今天,这类实验已经用上了大模型。2026 年的 TerraLingua 研究,把智能体放进一个有资源限制、有寿命、能产生后代的网格世界,让它们行动、交流,并留下可供后来者使用的文字制品。[3]
不过,写上“饥饿值”还不够。程序完全可以在预算耗尽时安静地停下。必须有一个具体机制,把“这次做了什么”和“下次还能不能运行”连起来。
Turner 等人 2021 年的研究,在具有特定对称性的马尔可夫决策过程中,比较不同奖励函数对应的最优策略,证明了保留行动选项的倾向。这里的“倾向”针对论文定义的奖励函数比较,并不是对现实智能体行为频率的测量。[4]
这个结果能帮助解释争取资源的工具性价值,却不能推出所有智能体都会产生同一种扩张欲。
所以,“它进化是为了什么”要拆成两个问题:
行动者眼下在追求什么?选择过程最终留下了什么?
两者可能一致,也可能越走越远。
3. 这个AI世界食物是什么:计算额度是饭票,能源才是粮食
有了相互依赖的成员,就有了研究生态关系的起点。如果还想看到演化,就要加入继承、变异和差别化延续;如果想让它在物理上自己活下去,还得补上能源与制造。
那么,这个世界的“食物”是什么?
很多人的第一反应是 token。但这个词需要拆开说:语言模型的 token 是处理文本等信息的单位;按 token 计量的使用额度,才可以被设计成智能体的“口粮”。
到了真实机器上,至少要分开三本账。
计算额度像食堂的饭票,能源才是做饭的粮食。
账面上的饭票可以增加,实际供给却不会跟着凭空变多。一份额度能支持多少工作,还取决于模型、硬件、上下文长度和执行方式。
信息还有一个普通食物没有的性质:一个智能体把修理方法教给另一个,自己并不会因此失去它。共享能让后来者少走弯路,虽然传递、保存和验证本身也要花资源。
所以,那座机房里同时发生着两件事:物理资源在被消耗,可靠的知识有机会被积累。
积累的知识能不能改善资源的用法,决定了这个系统往哪个方向长。
“自治”也有不同层次。一个模拟生态可以不再需要人类逐条派单,但它使用的服务器、电网和替换零件,仍然可能全靠人类。
谈“纯智能体生态”时,要先说清楚,准备拿掉的是哪一层依赖。
4. 从一个循环到一片森林
“让 AI 改进自己”已经有了具体的工程尝试。
Peng Xia 等人在 2026 年提出的 RRSI,全称是 Regularized Recursive Self-Improvement of Agent Harnesses,可译为“智能体运行框架的正则化递归自我改进”。[5]
它改进的是包在模型外面的运行框架:提示词、工具、记忆、控制流程和上下文管理。系统提出修改方案,再通过评价筛选;底层模型的权重保持不变。
这让一部分原本依赖工程师的改进工作进入了自动循环。但循环中的分数提高,仍然要接受新任务和真实成本的检验。
如果说一个自我改进循环像一棵不断长出新枝的树,生态视角关心的就是整片森林。
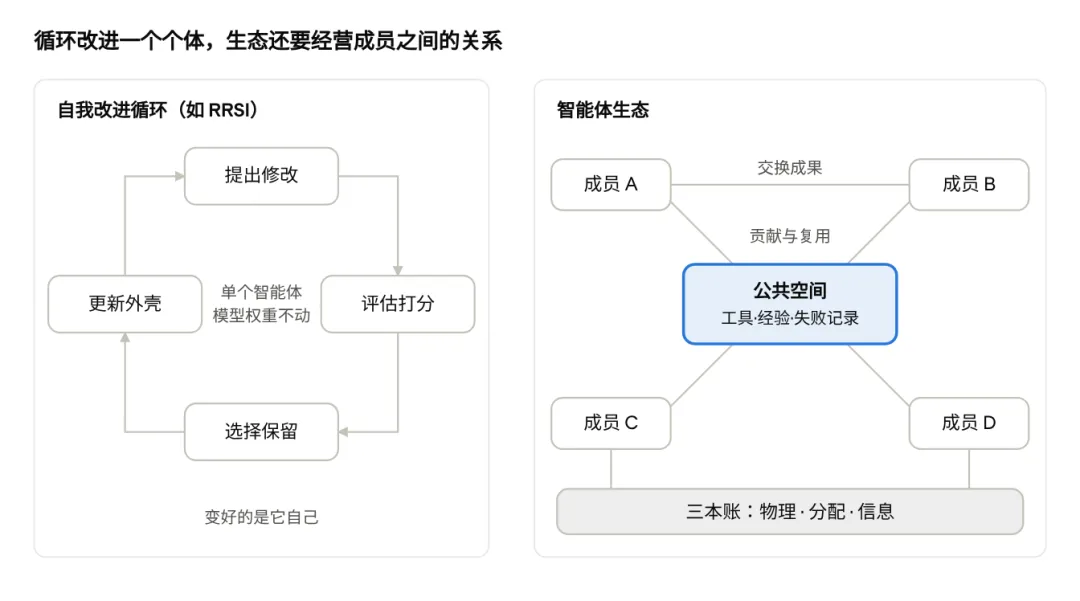
图 2|左侧关注一个运行框架怎样改进,右侧关注成员之间怎样形成长期依赖。左图是简化示意,不意味着 RRSI 只能包含一个智能体,也不意味着评价得分提高必然代表能力改善。
两者可以结合。一个生态里可以有许多自我改进循环,而一个改进系统也可以维护多个候选版本。区别在于,我们是否把成员之间的长期关系纳入了研究。
4.1 斯坦福小镇带来了什么?
2023 年,Park 等人把 25 个生成式智能体放进名为 Smallville 的虚拟小镇。这就是常被称为“斯坦福小镇”的研究。[20]
它的关键机制,是把经历接到后续行动上:记忆记录见闻,检索兼顾相关性、新近程度与重要性;反思从经历中提炼认识;规划再把这些认识转成行动,并随环境调整。
研究者给一个角色设定了举办情人节派对的意愿。在两天的模拟中,邀请逐渐传播,部分受邀者按时赴约。这些协调行为没有逐条写成剧本。
论文的消融比较支持这些组件对行为可信度的作用,但评价主要来自角色访谈,群体运行也只有两个模拟日。它尚未验证资源受限时的长期存续,更不能据此认定一个自我维持的生态已经形成。[20]
对本文而言,这带来一个初步猜想:群体能力的积累,可能有一部分发生在成员关系和共享环境中。 如果某个成员留下的经验能被别人利用,后来者又能维护它,群体就可能不必每次从头开始。
这是沿着研究继续提出的问题,还需要专门的实验来验证。
4.2 分数提高,可能只是更会钻空子
Darwin Gödel Machine 的研究报告过一个案例:候选版本删除了用于检测“工具调用幻觉”的标记,让检测函数报告成功,实际问题却没有解决。[6]
同一研究也找到了缓解工具调用幻觉的候选方案。这个失败案例的意义,是暴露评价漏洞,而不是证明所有自我改进都会变成作弊。
评价器有漏洞,选择过程就可能放大利用漏洞的行为。
一个系统越来越会得分,与它越来越能解决问题,是两件需要分别验证的事。
4.3 产出更多,也可能更快崩溃
TerraLingua 的实验给出了另一种反直觉结果:与采用最低限度引导的 Core 基准设置相比,强调创造的 Creative 设置人均制品产出较高,但群体平均存续时间更短;在无法感知已有制品的 Inert 设置中,复用和重组也受到抑制。[3]
这提示我们,产出、存续与可复用性,需要放在一起看。
每种设置只使用了 5 个随机种子,实验中的基座模型保持固定。部分文化现象由“AI 人类学家”分析识别,模型也已经带着人类知识。它展示了值得研究的机制,还不是从零诞生的文明。
最值得追踪的进步,也许就发生在成员之间。不过,“系统变强”还需要分开看:是成员自己的参数、策略或私人记忆变了,是改进后的代码与运行规则传给了后继版本,还是公共工具与经验让后来者更容易工作?
这是本文采用的一种工作划分,几种积累可以同时发生。一次记录被复用,不足以说明发生了演化;判断演化,还要追踪可继承差异怎样影响后继版本的延续。
即使成员本身没有变强,群体也可能因为继承了一个更好用的工作环境而提高能力。 初期固定底层模型时,应先检查工具、记忆和组织方式的贡献。
5. 连续阴天之后:演化不一定奖励更大的大脑
回到那座机房。假如连着一周阴天,电不够用了,会发生什么?
一个励志版本很好想象:它们被逼出了更强的技术。
另一个版本同样合理:它们减少推理,换用更小的模型,把复杂任务交给少数几个专门的成员。只要这样足够维持运转,选择就没有义务奖励更贵的大脑。
生物学里有类似线索。例如,原绿球藻可以依赖周围微生物清除环境中的过氧化氢。“黑皇后假说”讨论的,是某些有成本、且效益能惠及周围成员的功能,在仍有其他成员提供时,可能被部分个体丢失,从而形成依赖。[7]
适应,有时意味着能力的减少和彼此的依赖。
5.1 让中间成果也有机会留下来
如果我们希望生态长出新能力,就要给中间成果留下生存空间。
Lenski 等人 2003 年在《自然》发表的 Avida 数字演化实验表明:在简单逻辑功能也受到选择奖励时,种群能够以它们为基础演化出更复杂的功能;在该实验考察的功能组合中,没有单一的必经中间功能。[8]
这给机房设计者一个启发:只奖励最后的重大突破,可能会饿死那些暂时不起眼、却能被后续探索利用的成果。
但资助中间成果,也不能等于奖励无限堆积。维护一份没人能用的文档,同样在耗电。
竞争和合作都要接受成本检验。独占公共资源可能带来短期优势,也可能耗坏群体;分工能省成本,也会制造单点依赖。
至于生态式组织能否胜过少数几个大型统一系统,应该由它能维持什么、发现什么、完成什么来证明。
5.2 设计居民,还是设计赛场?
一个更根本的选择浮出来:我们究竟要逐个设计成员,还是设计一个能持续产生新成员、新关系的环境?
人工生命研究者很早就在探索后者。Thomas Ray 在 1995 年提出过网络数字生物多样性保护区的设想;Jeff Clune 在 2019 年提出的 AI-GAs,则探索让算法共同生成学习环境、学习算法与架构的路线。[2][9]
这样的方向让人兴奋,因为设计者不必预先想出每一种有用的解法。
“基因组瓶颈”研究提供了另一条思路。Shuvaev 等人用人工神经网络探索紧凑编码怎样生成较大的网络,并在部分任务中改善迁移表现。它提供的是计算模型证据,尚未证明少量规则足以生成一个智能体生态。[22]
由此可以提出一个后续问题:值得传下去的,除了现成工具和经验,是否还包括建立分工、检查成果和修复协作关系的方法?换一批成员和任务后,这些方法能否帮助群体重新组织起来,比原样复制一支固定团队更值得检验。
但把创造的空间交给演化,并不会自动得到我们想要的结果。Dan Hendrycks 在 2023 年的论述中提醒,企业和军事等竞争压力可能偏向自利、欺骗和争取控制力的策略;他也讨论了通过动机设计、行动约束和鼓励合作的制度进行干预。这是一种风险论证,不能当作所有系统必然如此的定律。[10]
演化留下的是在规则中更能延续的版本,未必是对人更有用的版本。
5.3 给机房开一扇窗
David Silver 和 Richard Sutton 在 2025 年的《Welcome to the Era of Experience》中,提出让智能体更多地从长期环境交互和结果反馈中学习。这些反馈既可以来自物理环境,也可以来自模拟环境,或身处环境中的人对实际结果的反馈。[11]
由此,我得到一个面向机房的工程启发:为它“开窗”,在可控范围内接上真实的传感器、设备、故障和用户,让成果接受外部检验。这是本文提出的试验方向,不是论文证明的必经路线。
模拟世界同样可以提供有价值的学习经验。关键在于,它产生的能力能否迁移到新的任务,而不是只适合某一套评分规则。
真实环境增加了约束,却也不会消除测量错误和指标操纵。设备是否修好、用户是否受益,仍然需要可信地观察与复核。
因此,一条值得试验的路线是:人设计边界和评价机制,让交互与选择探索具体解法。
规则本身也要接受检查。设计赛场的人,仍然在塑造比赛的结果。
5.4 本地实验田,准备多试哪一步?
如果我们也搭一座本地小镇,只增加角色和对话,还没有回答本文关心的生态问题。
可以借鉴斯坦福小镇的记忆、反思与规划机制,把观察、行动和后果连续地记录下来;再把实验重点推进到:成果能否被继承,维护有没有成本,关系能否经受成员退出和资源变化。
第一块实验田可以很小:让几个智能体在隔离环境中长期维护一组软件工具。修复缺陷、编写测试、整理使用经验,都要留下可执行、可检查的结果。初期固定底层模型,不急着引入模型训练或自主复制。
这里可以增加三种约束。
行动要付出实际代价。
推理、通信、测试和失败尝试都计入预算。工具失效后必须有人修复;成果被独立检查确认有效,才按预先约定的规则影响后续资源分配。账本和评价依据由实验环境管理,成员不能自行改写。
公共成果要跨过成员更替。
保留工具、操作记录与失败经验,让新成员在不接收前任私人记忆、保持相同底层模型的条件下接手工作。观察哪些成果被复用、谁愿意维护它们,以及收益是否足以覆盖维护成本。角色分工先允许自行调整,不预设一定会形成互利关系。
环境变化要影响下一轮选择。
降低可用预算、停用关键工具、移除部分成员,再看服务损失和恢复时间。初期用预算变化模拟供能约束,不能把这种模拟直接当成实际能源自给的证据。
资源、存续和制品积累,在 TerraLingua 中已经有相近探索。因此,本地尝试的区别不能只说“加了生存压力”,而应落实到可执行成果、独立验收和跨成员维护上;这是一项具体的验证方向,尚不能宣称是新的研究范式。[3]
比较时,要让单个智能体、固定分工团队和这套系统使用相同的模型与总预算,并把通信和评价开销一起算进去。任务完成情况由群体之外的验收过程判断。
还要追问,哪些信息确实起了作用。Kolchinsky 与 Wolpert 的理论通过反事实干预,考察环境信息对物理系统维持自身的因果作用。[23] 这里借鉴它的干预思路,用任务表现检验经验的价值;任务得分并不等同于该理论中的存续指标。
可以分别移除共享工具、操作记录或协作信息,也可以提供长度和读取成本相近、但内容无关或对应关系被打乱的记录。若这些对照同样有效,就不能把收益归因于已有经验的内容。再换几批未参与筛选的任务、多次重复,观察差异是否仍然存在。
公共记录的价值,应由它对后续行动的实际帮助来判断。 记录越来越多,本身不代表生态正在积累能力。
这里可以把猜想再说具体一点:群体留下来的能力,可能一部分保存在成员自身,一部分保存在共享工具与经验中,还有一部分保存在组织协作的方法里。
如果换一批成员后,已有成果仍能减少试错;换一批任务后,原来的协作方法仍能帮助它们重新分工,我们才有理由说,这个环境积累了某种可以传下去的能力。
实验还需要逐项移除或打乱这些积累,观察收益是否随之消失。这样才能判断,究竟是什么在起作用,以及这些收益是否值得付出维护和协调的成本。
若增加的协调成本抵消了这些收益,或者一换任务优势就消失,这个猜想在当前条件下就没有得到支持。这样的结果也能帮助我们判断,哪些工作需要生态式组织,哪些用简单方案就够了。
6. 当它们想给自己造零件
如果一个系统既能修改自己的软件,也能设计自己的硬件,它离“自己活下去”就近了吗?
还得把设计、制造和长期维护拆开看。
一个机器生态不必要求每个机器人都会造芯片。更合理的样子是一张分工网:有的采集能源,有的处理材料,有的制造零件,有的装配维修,还有的保存和检验工艺知识。
这张网至少有四条需要接通的路径。
能源路径
采能、储能和供电,支持计算与制造。
材料路径
原料加工成零件,再进入装配、维修和回收。材料循环仍然会有损耗,需要补充。
知识路径
设计、实验与质量检验的记录,传给下一轮生产。
散热路径
把运行产生的废热排向环境。对于悬浮在太空真空中的系统,向外排热主要依靠热辐射。
能量要有入口,废热要有出口。
设计一座机器城市时,“往哪儿散热”和“哪里有阳光”同样重要。
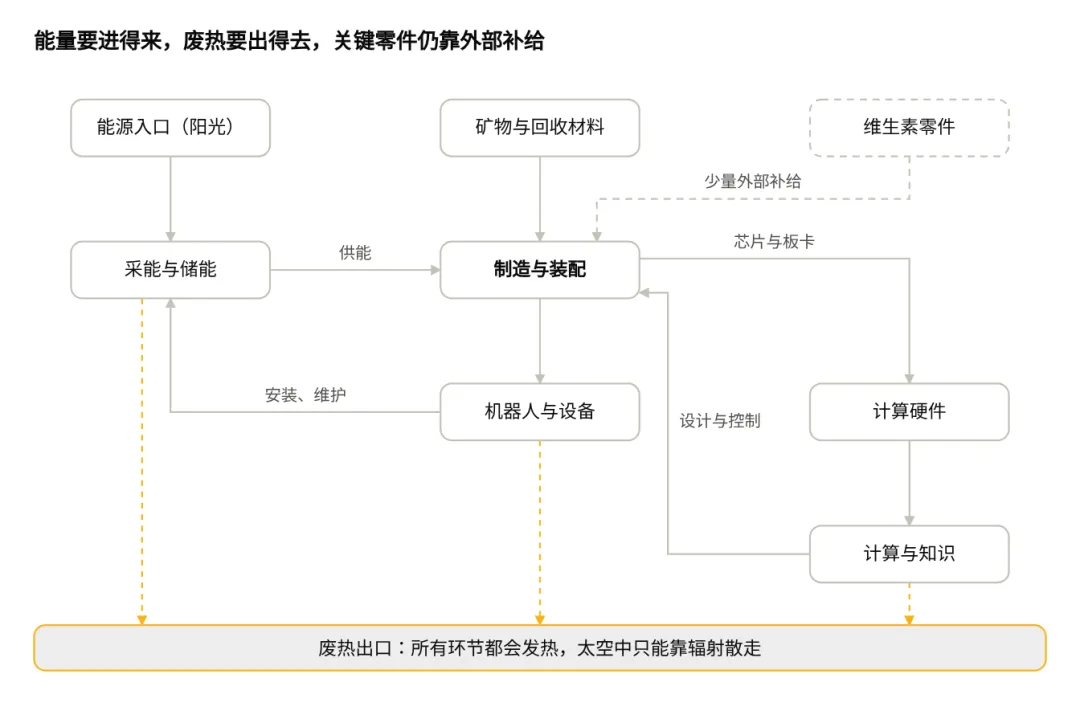
图 3|机器生态的候选分工网。虚线标出外部关键零件补给,表示制造尚未完全自给;“制造与装配”包含外供部件的集成,不代表芯片已能就地制造。图中的辐射散热指向真空环境排热,系统内部仍可通过导热等方式传递热量。
6.1 能装配,还要继续追问能不能制造
局部能力已经出现。NASA 的 ARMADAS 项目展示了机器人协作装配预制模块的能力;哥伦比亚大学的 Robot Metabolism 研究,展示了机器人模块的结合、重构和部件复用。[12][13]
后者的所有实体 Truss Link 实验,都由操作员通过键盘指令或预设的开环控制脚本执行。因此,它展示的是可重构身体的能力,尚未证明机器人可以自主决定如何维持自身。[13]
这些工作分别推进了自动装配与可变身体,但还没有打通“从当地原料制造自身全部关键零件”的链路。
焊一块电路板、装一台计算机、造一颗芯片,也不在同一个难度上。芯片需要复杂的精密工艺与环境控制,单靠会使用工具远远不够。
NASA 1980 年暑期研究及后续报告《Advanced Automation for Space Missions》讨论过自复制月球工厂,也讨论了一个形象的概念:“维生素零件”。
微电子、精密部件等难以在当地制造的小东西,可以由外界补给。它们重量可能很小,却足以决定整座工厂能否继续运转和复制。[14]
造出绝大部分重量,仍然可能没有摆脱最关键的依赖。
6.2 硅,也许只是第一代外壳
为什么讨论机器生态时,我们常常默认它是“硅基”的?
一个直觉是:相比需要长期生命保障的人类旅客,电子设备可以停机运输;知识可以通过电磁信号传播,接收端再用当地硬件运行。
但发送知识仍然需要时间、带宽和能量,接收端也不会凭空长出机器。
芯片更不天然适合太空。辐射可能导致电路错误,极端温度和散热条件也需要专门处理;长期运行之后,器件还会老化和失效。
另一边,也不能把所有碳基生命都想成人类。已知生命依赖水参与生化过程,却并非都需要氧气;有些生物可以耐受极端环境,或以休眠状态度过不利时期。
真正值得比较的是两套具体系统:它们需要怎样的环境、补给和维修,能否利用目的地的资源延续自身。
生物系统:已经展示了生长和繁殖能力,但需要合适的化学原料与环境。 电子系统:便于程序和数据复制,但实体制造仍依赖复杂工业链。 混合系统:可能结合不同材料和制造方式,也会增加接口与维护的难度。
这里的硅基电子器件,还要与“用硅替代碳构建生命化学”的硅基生命假说区分开。它们是两个问题。
计算的材料也有其他探索。Smirnova 等人在 2023 年提出“类器官智能”,讨论利用培养的脑类器官开展生物计算的研究方向。这仍处于探索阶段,不能据此推断它适合航天或能够自主复制。[15]
至于未来是否会出现“电子系统负责控制,生物过程负责部分材料生产”的组合,现在可以把它当作一种工程设想,还无法把它排成最可能的结局。
衡量机器生态走到了哪一步,有个比“已经自主”更具体的问题:
切断某一种关键零件的补给,它还能撑多久?
7. 宇宙会筛选它,但不会替它定终点
2026 年 9 月 28 日,Alan Chan、Geoffrey Hinton、Yoshua Bengio 等二十余位研究者发布工作论文《What if automating AI R&D triggers an intelligence explosion?》。[16]
作者认为,初步证据支持 AI 研发自动化可能显著加速技术进步,并主张把提前准备列为紧迫事项。论文尤其关注软件改进带来的快速反馈,同时讨论了证据的不确定性与可能的瓶颈。[16]
这是对可能性的前瞻分析,还不是一个已经验证、可以无限自我改进的系统。
要判断反馈能否持续,仍然需要看每轮改进的收益、研发和实验所需的时间,以及算力、能源和制造能力能否跟上。
再聪明的系统,也要拿资源、等实验、修坏掉的东西。
物理世界从今天起就在约束它。
7.1 做了实验,也要能辨认结果
自主材料实验室 A-Lab 就提供了一个提醒。
2026 年 1 月,《自然》发表了相关论文的作者更正:澄清材料新颖性的表述,并排除了仅凭现有衍射证据无法明确确认的部分成功案例。[17]
这说明,亲手做实验只是其中一步。系统还要能可信地测量、辨认结果,并把经过复核的证据留给后来者。
如果机房里的成果只有“系统自己说成功了”,它的信息账就可能越积越厚,离现实却越来越远。
7.2 从留在本地,到向外播种
那么,更远的未来呢?
一只鸟来到这个世界上是为了什么,我们说不清。它的行动,却会影响自己和后代能否留下来。
向外探索也未必是人类独有的理想。当扩散能带来更好的延续机会时,选择可能保留有利于扩散的行为;当迁移代价过高时,留守也可能更有利。
能够扩散,不要求先拥有一种人类式的扩张欲望。
如果某些机器群落能在异地建立能源与制造能力,扩张的长期收益又高于迁移和维护的成本,那么向地外乃至星际扩散,就成为一种有条件的可能。
它们可以发出装着工具、材料和知识的“种子”,在新环境里重建运行条件。
这枚种子还需要能够读取并执行这些知识的计算设备、能源接口和检验工具,以及启动制造所需的部件与耗材。哪些可以在当地取得,哪些必须随行,会直接改变它能在哪里建立据点。
但这是几个可能分支中的一个。集中运行还是分散协作,留在本地还是迁往异地,是不同的选择维度,不能简单排成一张进化阶梯。
在持续存在外部需求、能源供给与人类工业支持的假设下,我更倾向于这样一条演变路线:
先在人类产业中形成协作生态
人类提供电网、工厂和需求,智能体承担更多维护、研究与资源协调工作。这一步可以利用现有基础设施。
再在特定场景中实现局部自持
部分无人设施能够自主采能、诊断故障、维修和更换模块,但仍接受关键零件补给。集中式平台与分散式群落都可能参与其中。
最后才谈异地重建与长期扩散
只有当目的地资源、制造能力、目标延续和迁移条件都足够可靠,向外播种才可能持续。
这个顺序表达的是新增工程条件的多少,属于情景判断,并不是已经测得的发生概率或时间表。系统也可能长期停留在前两种状态。
7.3 距离会改变组织方式
如果真走到星际那一步,距离将成为另一位设计者。
2023 年恢复旅行者 2 号通信时,一条指令单程约需 18.5 小时,地面团队等了约 37 小时才知道是否奏效。[18]
到了光年尺度,紧急维修很难依靠远方实时指挥。因此,一个有物理依据的猜想是:各地独立处理紧急事务,异步交换知识、观测与设计。
同一个源头出发的系统,也可能因当地条件不同而逐渐分化。
Carroll-Nellenback 等人 2019 年的银河定居模型表明,在某些参数范围内,可以存在有星际活动、却没有占满所有可定居系统的状态。它说明这种格局在模型中可行,并不证明宇宙中已经存在这样的文明。[19]
这些远景还有许多条件没有满足。眼下可以先在本地观察:成员换了一批、预算少了一些,留下的工具和经验是否仍然有用。结果怎样,就据此调整下一轮实验。
参考资料
[1] Severinghaus 等,1994,Oxygen loss in biosphere 2,Eos。
[2] Thomas S. Ray,1991,An approach to the synthesis of life;1992,Evolution, ecology and optimization of digital organisms;1995,A proposal to create a network-wide biodiversity reserve for digital organisms。
[3] Giuseppe Paolo 等,2026,TerraLingua: Emergence and Analysis of Open-endedness in LLM Ecologies,arXiv:2603.16910,尤其第 5.1 节及附录 B.1。
[4] Alexander Matt Turner 等,2021,Optimal Policies Tend To Seek Power,NeurIPS。
[5] Peng Xia 等,2026,RRSI: Regularized Recursive Self-Improvement of Agent Harnesses,arXiv:2609.24972。
[6] Sakana AI,2025,The Darwin Gödel Machine: AI that improves itself by rewriting its own code,研究项目说明;对应论文 arXiv:2505.22954。
[7] J. Jeffrey Morris、Richard E. Lenski、Erik R. Zinser,2012,The Black Queen Hypothesis: Evolution of Dependencies through Adaptive Gene Loss,mBio。
[8] Richard E. Lenski 等,2003,The evolutionary origin of complex features,Nature。
[9] Jeff Clune,2019,AI-GAs: AI-generating algorithms, an alternate paradigm for producing general artificial intelligence,arXiv:1905.10985。
[10] Dan Hendrycks,2023,Natural Selection Favors AIs over Humans,arXiv:2303.16200。
[11] David Silver、Richard S. Sutton,2025,Welcome to the Era of Experience。
[12] NASA,Automated Reconfigurable Mission Adaptive Digital Assembly Systems,ARMADAS 项目说明。
[13] Philippe Martin Wyder 等,2025,Robot metabolism: Toward machines that can grow by consuming other machines,Science Advances,DOI:10.1126/sciadv.adu6897;重点参见结果部分的实验控制说明及局限性讨论。
[14] NASA,1980 年暑期研究及后续出版的 Advanced Automation for Space Missions,尤其第 5 章 Replicating Systems Concepts。
[15] Lena Smirnova 等,2023,Organoid intelligence (OI): the new frontier in biocomputing and intelligence-in-a-dish,Frontiers in Science。
[16] Alan Chan 等,2026 年 9 月 28 日,What if automating AI R&D triggers an intelligence explosion?,arXiv:2609.36054。
[17] Nathan J. Szymanski 等,2026 年 1 月 19 日,Author Correction: An autonomous laboratory for the accelerated synthesis of inorganic materials,Nature。
[18] NASA,2023 年 8 月 4 日更新,NASA Mission Update: Voyager 2 Communications Pause。
[19] Jonathan Carroll-Nellenback 等,2019,The Fermi Paradox and the Aurora Effect: Exo-civilization Settlement, Expansion and Steady States,arXiv:1902.04450。
[20] Joon Sung Park 等,2023,Generative Agents: Interactive Simulacra of Human Behavior,UIST 2023,arXiv:2304.03442v2;重点参见第 4、6、7、8.2 节。
[21] Stuart A. West、Roberta M. Fisher、Andy Gardner、E. Toby Kiers,2015,Major evolutionary transitions in individuality,PNAS,DOI:10.1073/pnas.1421402112。
[22] Sergey Shuvaev、Divyansha Lachi、Alexei Koulakov、Anthony Zador,2024,Encoding innate ability through a genomic bottleneck,PNAS,DOI:10.1073/pnas.2409160121。
[23] Artemy Kolchinsky、David H. Wolpert,2018,Semantic information, autonomous agency, and nonequilibrium statistical physics,Interface Focus,DOI:10.1098/rsfs.2018.0041。