 夜雨聆风
在煤矿智能化持续推进的过程中,OpenClaw开始被频繁讨论。但围绕它的争议也很明确:在拥有180架液压支架及多设备协同的综采工作面上,它到底是未来主流,还是仅仅一种补充手段?
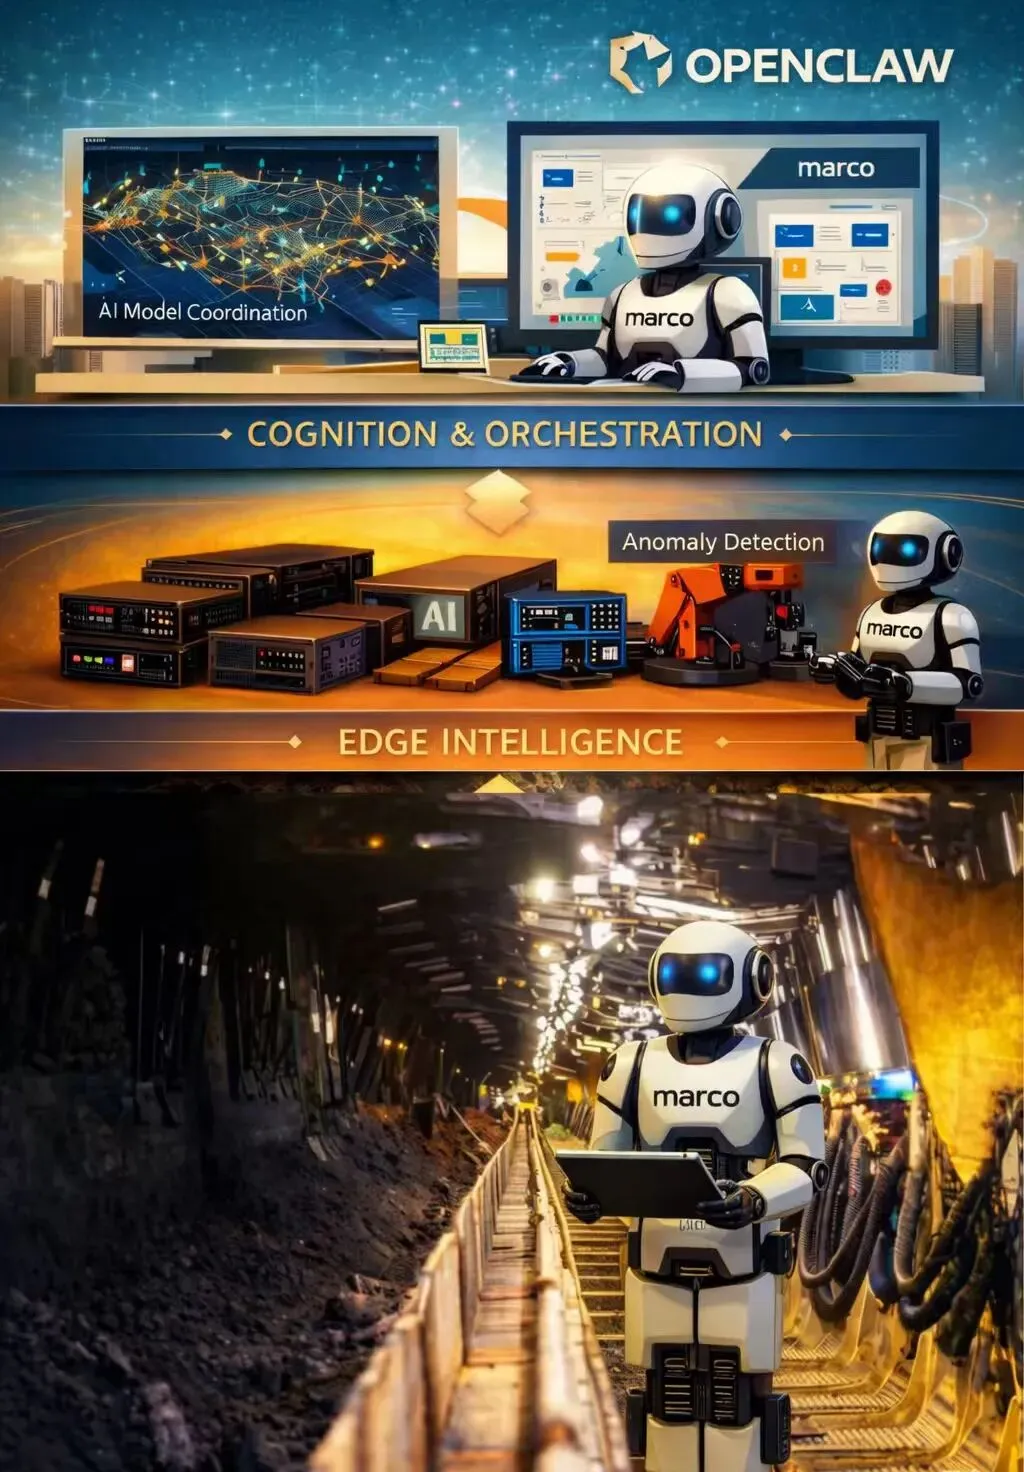
要回答这个问题,首先要把概念放回到更专业的语境中。OpenClaw本质上并不是井下控制系统,也不是边缘计算设备,而是一种基于大模型的自主智能体(Agent)框架。它强调的是:理解任务、调用工具、组织流程,并形成持续执行能力。
因此,它更接近“认知与编排层”,而不是“控制与执行层”。
一、核心矛盾:综采系统首先是一个强约束工业系统
综采工作面的本质,是一个高耦合、高实时、高安全约束的工业系统。液压支架、采煤机、运输系统之间存在严格的联动关系,任何控制决策都必须满足毫秒级响应与本安要求。
这决定了一个基本原则:
凡是进入控制闭环的技术,必须是确定性的、可验证的;凡是不具备这些特性的技术,只能先处于认知与辅助层。
这条逻辑,是判断OpenClaw位置的起点。
二、OpenClaw的能力边界:擅长“理解与编排”,不擅长“实时控制”
从当前行业认知来看,OpenClaw的优势在于三点:
这类能力非常适合做跨系统协同,例如告警解释、调度建议、运维辅助、流程自动化等。
但它并不适合直接承担液压支架控制、联动闭锁等任务。原因在于:
Agent追求灵活性,而工业控制要求确定性;前者强调“理解”,后者强调“可靠执行”。
两者并不在同一个层级。
三、系统结构:180架支架不需要180个“智能体”
在实际工程中,一个常见误区是:是否可以让每一架液压支架都具备类似OpenClaw的能力?
答案是否定的。
液压支架的核心职责是稳定执行动作,其控制体系仍然需要依赖:
因此,合理的系统架构必然是分层的:
OpenClaw,只能位于第三层。
四、视觉问题:不是“有没有摄像头”,而是“有没有可用数据”
视觉被普遍认为是智能化的前提,但当前井下视觉体系存在明显问题。
云台摄像头的优势在于覆盖范围大,但在粉尘、水雾、光照不足等环境下,其图像质量与稳定性难以支撑精细分析。因此,它更多只能用于巡视与回看,而非控制输入。
更关键的问题在于:现有视觉系统,大多是“监控视角”,而不是“操作视角”。
这直接导致一个结果——即使有视频,也难以被系统真正理解和利用。
五、关键突破:从“看设备”到“像矿工一样观察”
近期,以Marco公司为代表的一类方案开始提供新的思路:在每一架液压支架上布设摄像头,并按照矿工实际观察视角进行安装。
这一变化的意义在于:
本质上,这并不是简单增加摄像头数量,而是在重构数据来源的质量。
如果说OpenClaw解决的是“如何理解和决策”,那么这种视觉体系解决的是“是否有数据可被理解”。
这其实是在解决一个最基础的问题——没有高质量数据,再强的认知能力也无从发挥。
换句话说,这是在解决“米”的问题。没有“米”,所有智能化能力都将成为“无米之炊”。
六、最终判断:OpenClaw是趋势,但以“上层能力”存在
将上述逻辑整合,可以得到一个清晰结论:
从方向上看,OpenClaw代表了从自动化向认知智能演进的趋势;从工程上看,它无法进入井下控制闭环;从系统角色看,它更适合作为认知与调度层能力存在。
因此,在综采工作面上:
OpenClaw不是替代控制系统的方案,而是增强系统认知能力的一种趋势性补充。
未来更合理的形态,将是一个分层协同体系:
OpenClaw,正是这一体系中“让系统理解现场”的那一层。
它不是终局,但它指向了终局。