文档文本内容
2025 年湖南省普通高中学业水平选择性考试
一、选择题:本题共6 小题,每小题4 分,共24 分。在每小题给出的四个选项中,只有一项是符合题目要
求的。
1.(2025·湖南卷·1)关于原子核衰变,下列说法正确的是(  )
A.原子核衰变后生成新核并释放能量,新核总质量等于原核质量
B.大量某放射性元素的原子核有半数发生衰变所需时间,为该元素的半衰期
C.放射性元素的半衰期随环境温度升高而变长
D.采用化学方法可以有效改变放射性元素的半衰期
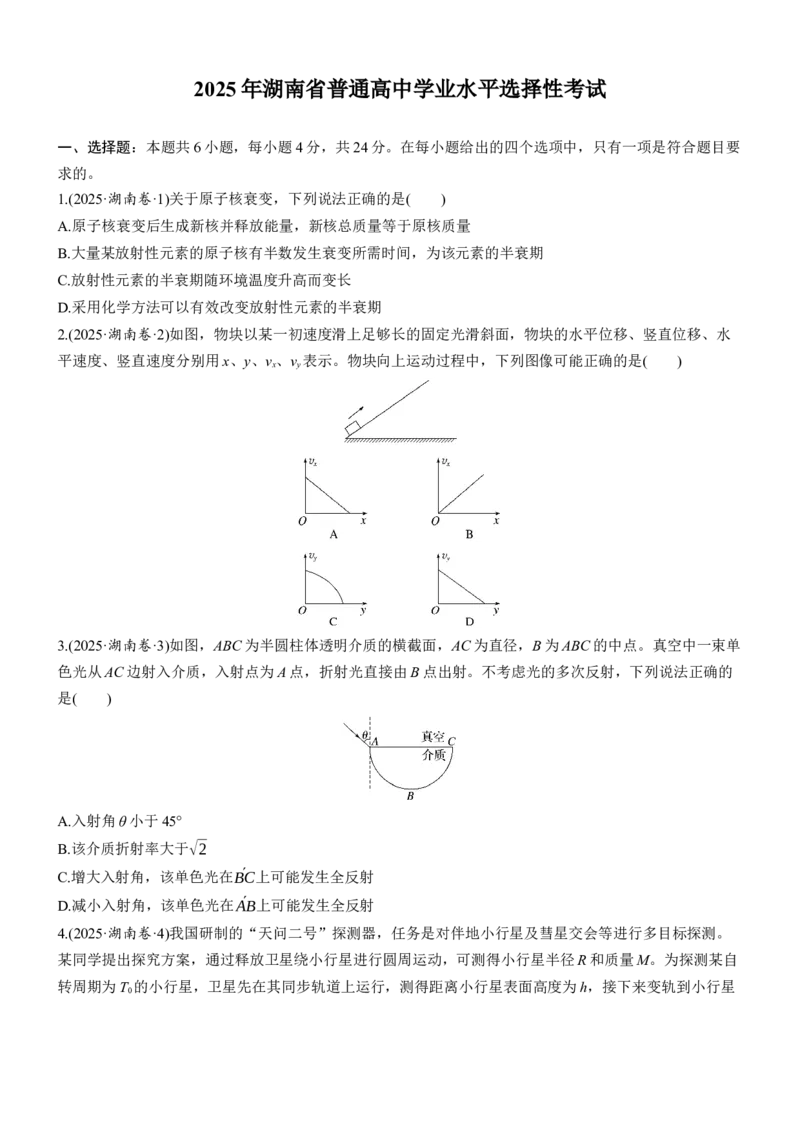
2.(2025·湖南卷·2)如图,物块以某一初速度滑上足够长的固定光滑斜面,物块的水平位移、竖直位移、水
平速度、竖直速度分别用x、y、vx、vy表示。物块向上运动过程中,下列图像可能正确的是(  )
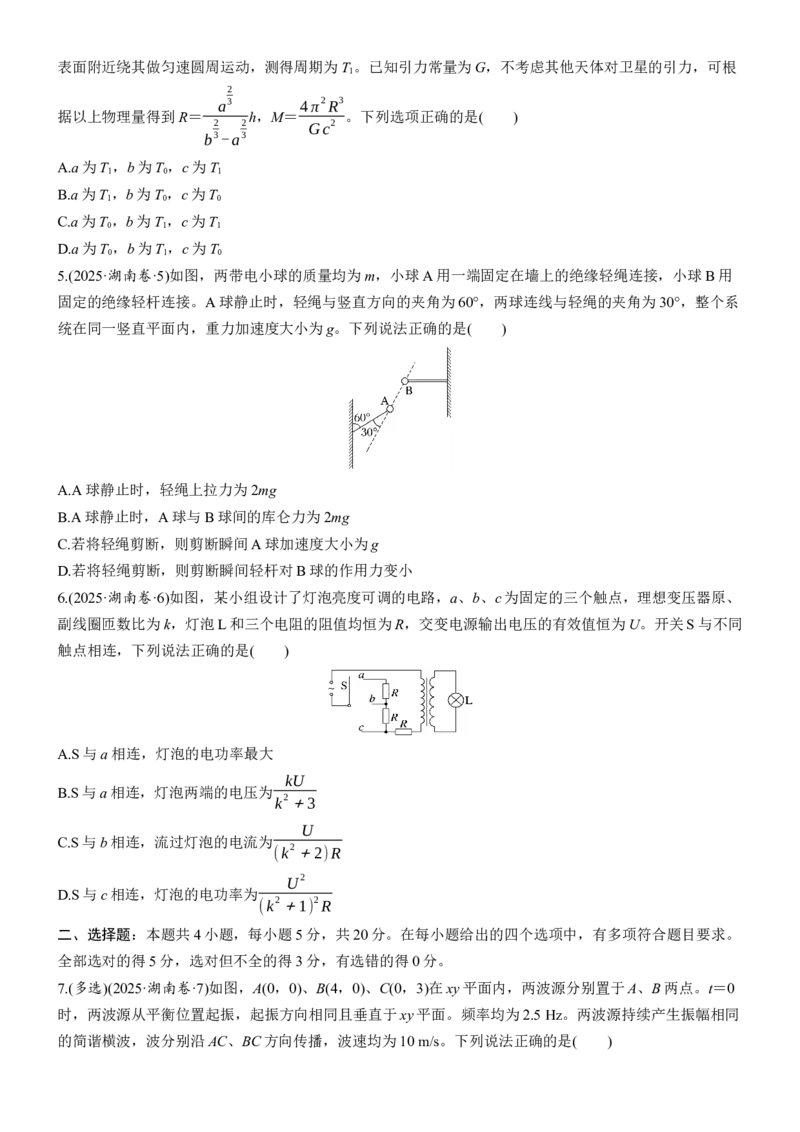
3.(2025·湖南卷·3)如图,ABC 为半圆柱体透明介质的横截面,AC 为直径,B 为ABC 的中点。真空中一束单
色光从AC 边射入介质,入射点为A 点,折射光直接由B 点出射。不考虑光的多次反射,下列说法正确的
是(  )
A.入射角θ 小于45°
B.该介质折射率大于√2
C.增大入射角,该单色光在´BC上可能发生全反射
D.减小入射角,该单色光在´AB上可能发生全反射
4.(2025·湖南卷·4)我国研制的“天问二号”探测器,任务是对伴地小行星及彗星交会等进行多目标探测。
某同学提出探究方案,通过释放卫星绕小行星进行圆周运动,可测得小行星半径R 和质量M。为探测某自
转周期为T0的小行星,卫星先在其同步轨道上运行,测得距离小行星表面高度为h,接下来变轨到小行星
表面附近绕其做匀速圆周运动,测得周期为T1。已知引力常量为G,不考虑其他天体对卫星的引力,可根
据以上物理量得到R=
a
2
3
b
2
3 -a
2
3
h,M=4 π
2 R
3
G c
2 。下列选项正确的是(  )
A.a 为T1,b 为T0,c 为T1
B.a 为T1,b 为T0,c 为T0
C.a 为T0,b 为T1,c 为T1
D.a 为T0,b 为T1,c 为T0
5.(2025·湖南卷·5)如图,两带电小球的质量均为m,小球A 用一端固定在墙上的绝缘轻绳连接,小球B 用
固定的绝缘轻杆连接。A 球静止时,轻绳与竖直方向的夹角为60°,两球连线与轻绳的夹角为30°,整个系
统在同一竖直平面内,重力加速度大小为g。下列说法正确的是(  )
A.A 球静止时,轻绳上拉力为2mg
B.A 球静止时,A 球与B 球间的库仑力为2mg
C.若将轻绳剪断,则剪断瞬间A 球加速度大小为g
D.若将轻绳剪断,则剪断瞬间轻杆对B 球的作用力变小
6.(2025·湖南卷·6)如图,某小组设计了灯泡亮度可调的电路,a、b、c 为固定的三个触点,理想变压器原、
副线圈匝数比为k,灯泡L 和三个电阻的阻值均恒为R,交变电源输出电压的有效值恒为U。开关S 与不同
触点相连,下列说法正确的是(  )
A.S 与a 相连,灯泡的电功率最大
B.S 与a 相连,灯泡两端的电压为kU
k
2+3
C.S 与b 相连,流过灯泡的电流为
U
(k
2+2)R
D.S 与c 相连,灯泡的电功率为
U
2
(k
2+1)
2 R
二、选择题:本题共4 小题,每小题5 分,共20 分。在每小题给出的四个选项中,有多项符合题目要求。
全部选对的得5 分,选对但不全的得3 分,有选错的得0 分。
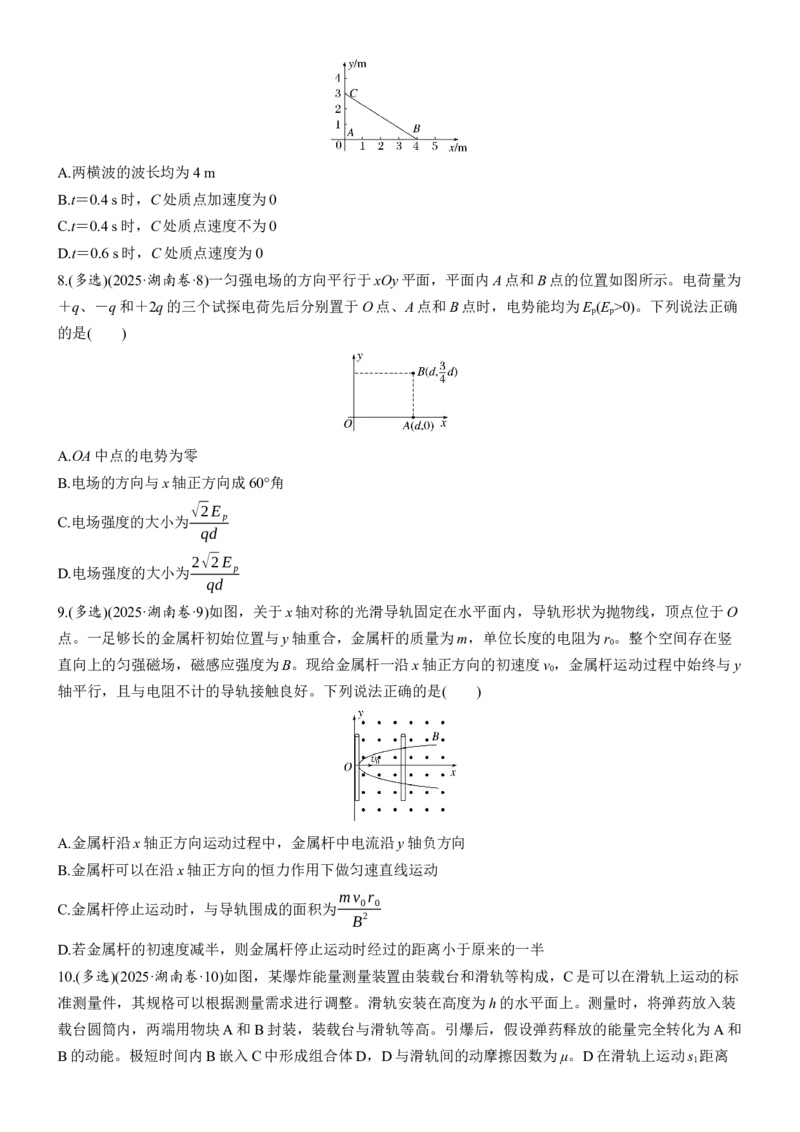
7.(多选)(2025·湖南卷·7)如图,A(0,0)、B(4,0)、C(0,3)在xy 平面内,两波源分别置于A、B 两点。t=0
时,两波源从平衡位置起振,起振方向相同且垂直于xy 平面。频率均为2.5 Hz。两波源持续产生振幅相同
的简谐横波,波分别沿AC、BC 方向传播,波速均为10 m/s。下列说法正确的是(  )
A.两横波的波长均为4 m
B.t=0.4 s 时,C 处质点加速度为0
C.t=0.4 s 时,C 处质点速度不为0
D.t=0.6 s 时,C 处质点速度为0
8.(多选)(2025·湖南卷·8)一匀强电场的方向平行于xOy 平面,平面内A 点和B 点的位置如图所示。电荷量为
+q、-q 和+2q 的三个试探电荷先后分别置于O 点、A 点和B 点时,电势能均为Ep(Ep>0)。下列说法正确
的是(  )
A.OA 中点的电势为零
B.电场的方向与x 轴正方向成60°角
C.电场强度的大小为√2 E p
qd
D.电场强度的大小为2√2 E p
qd
9.(多选)(2025·湖南卷·9)如图,关于x 轴对称的光滑导轨固定在水平面内,导轨形状为抛物线,顶点位于O
点。一足够长的金属杆初始位置与y 轴重合,金属杆的质量为m,单位长度的电阻为r0。整个空间存在竖
直向上的匀强磁场,磁感应强度为B。现给金属杆一沿x 轴正方向的初速度v0,金属杆运动过程中始终与y
轴平行,且与电阻不计的导轨接触良好。下列说法正确的是(  )
A.金属杆沿x 轴正方向运动过程中,金属杆中电流沿y 轴负方向
B.金属杆可以在沿x 轴正方向的恒力作用下做匀速直线运动
C.金属杆停止运动时,与导轨围成的面积为m v0r0
B
2
D.若金属杆的初速度减半,则金属杆停止运动时经过的距离小于原来的一半
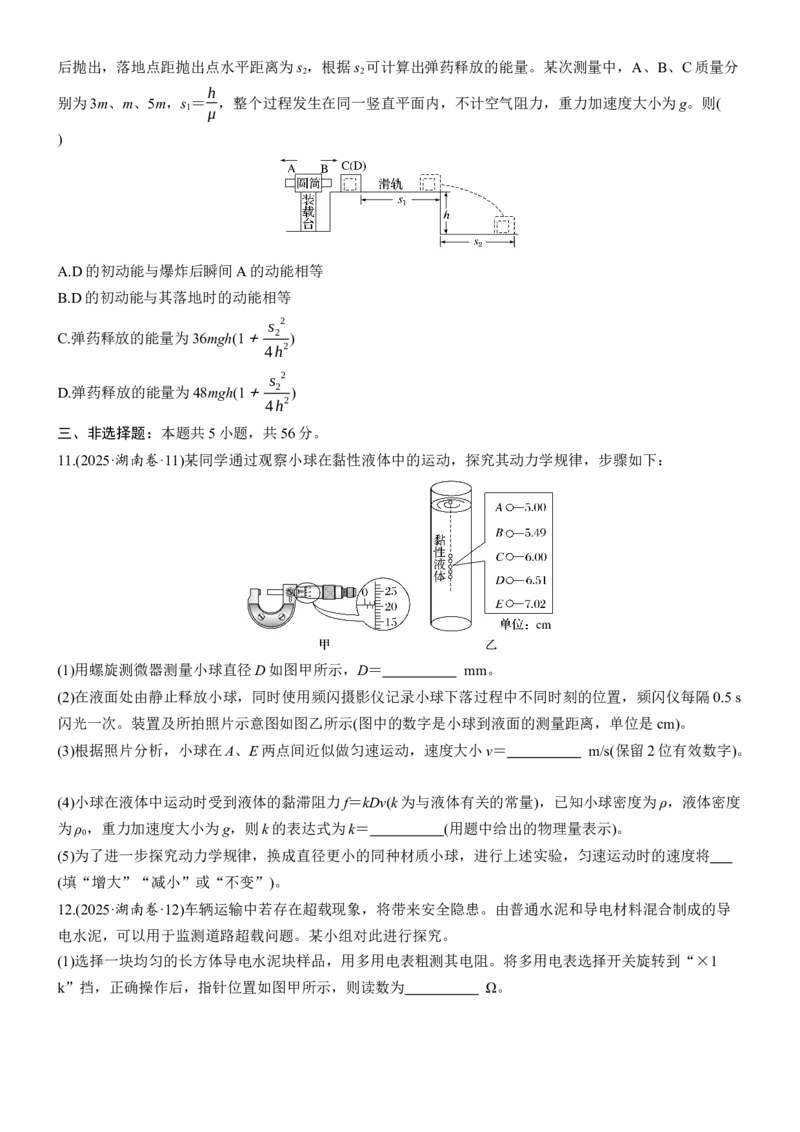
10.(多选)(2025·湖南卷·10)如图,某爆炸能量测量装置由装载台和滑轨等构成,C 是可以在滑轨上运动的标
准测量件,其规格可以根据测量需求进行调整。滑轨安装在高度为h 的水平面上。测量时,将弹药放入装
载台圆筒内,两端用物块A 和B 封装,装载台与滑轨等高。引爆后,假设弹药释放的能量完全转化为A 和
B 的动能。极短时间内B 嵌入C 中形成组合体D,D 与滑轨间的动摩擦因数为μ。D 在滑轨上运动s1距离
后抛出,落地点距抛出点水平距离为s2,根据s2可计算出弹药释放的能量。某次测量中,A、B、C 质量分
别为3m、m、5m,s1=h
μ,整个过程发生在同一竖直平面内,不计空气阻力,重力加速度大小为g。则(
)
A.D 的初动能与爆炸后瞬间A 的动能相等
B.D 的初动能与其落地时的动能相等
C.弹药释放的能量为36mgh(1+s2
2
4 h
2)
D.弹药释放的能量为48mgh(1+s2
2
4 h
2)
三、非选择题:本题共5 小题,共56 分。
11.(2025·湖南卷·11)某同学通过观察小球在黏性液体中的运动,探究其动力学规律,步骤如下:
(1)用螺旋测微器测量小球直径D 如图甲所示,D=      mm。
(2)在液面处由静止释放小球,同时使用频闪摄影仪记录小球下落过程中不同时刻的位置,频闪仪每隔0.5 s
闪光一次。装置及所拍照片示意图如图乙所示(图中的数字是小球到液面的测量距离,单位是cm)。
(3)根据照片分析,小球在A、E 两点间近似做匀速运动,速度大小v=      m/s(保留2 位有效数字)。

(4)小球在液体中运动时受到液体的黏滞阻力f=kDv(k 为与液体有关的常量),已知小球密度为ρ,液体密度
为ρ0,重力加速度大小为g,则k 的表达式为k=     (用题中给出的物理量表示)。
(5)为了进一步探究动力学规律,换成直径更小的同种材质小球,进行上述实验,匀速运动时的速度将
(填“增大”“减小”或“不变”)。
12.(2025·湖南卷·12)车辆运输中若存在超载现象,将带来安全隐患。由普通水泥和导电材料混合制成的导
电水泥,可以用于监测道路超载问题。某小组对此进行探究。
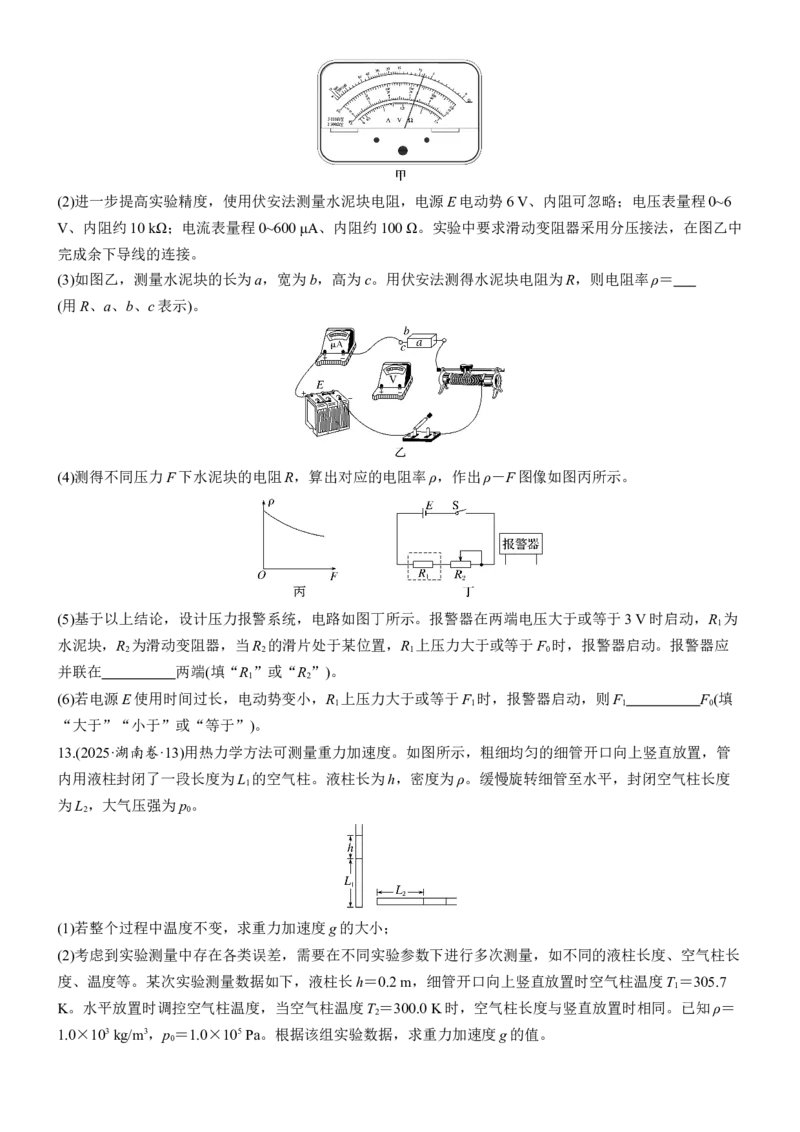
(1)选择一块均匀的长方体导电水泥块样品,用多用电表粗测其电阻。将多用电表选择开关旋转到“×1
k”挡,正确操作后,指针位置如图甲所示,则读数为      Ω。
(2)进一步提高实验精度,使用伏安法测量水泥块电阻,电源E 电动势6 V、内阻可忽略;电压表量程0~6
V、内阻约10 kΩ;电流表量程0~600 μA、内阻约100 Ω。实验中要求滑动变阻器采用分压接法,在图乙中
完成余下导线的连接。
(3)如图乙,测量水泥块的长为a,宽为b,高为c。用伏安法测得水泥块电阻为R,则电阻率ρ=

(用R、a、b、c 表示)。
(4)测得不同压力F 下水泥块的电阻R,算出对应的电阻率ρ,作出ρ-F 图像如图丙所示。
(5)基于以上结论,设计压力报警系统,电路如图丁所示。报警器在两端电压大于或等于3 V 时启动,R1为
水泥块,R2为滑动变阻器,当R2的滑片处于某位置,R1上压力大于或等于F0时,报警器启动。报警器应
并联在     两端(填“R1”或“R2”)。
(6)若电源E 使用时间过长,电动势变小,R1上压力大于或等于F1时,报警器启动,则F1     F0(填
“大于”“小于”或“等于”)。
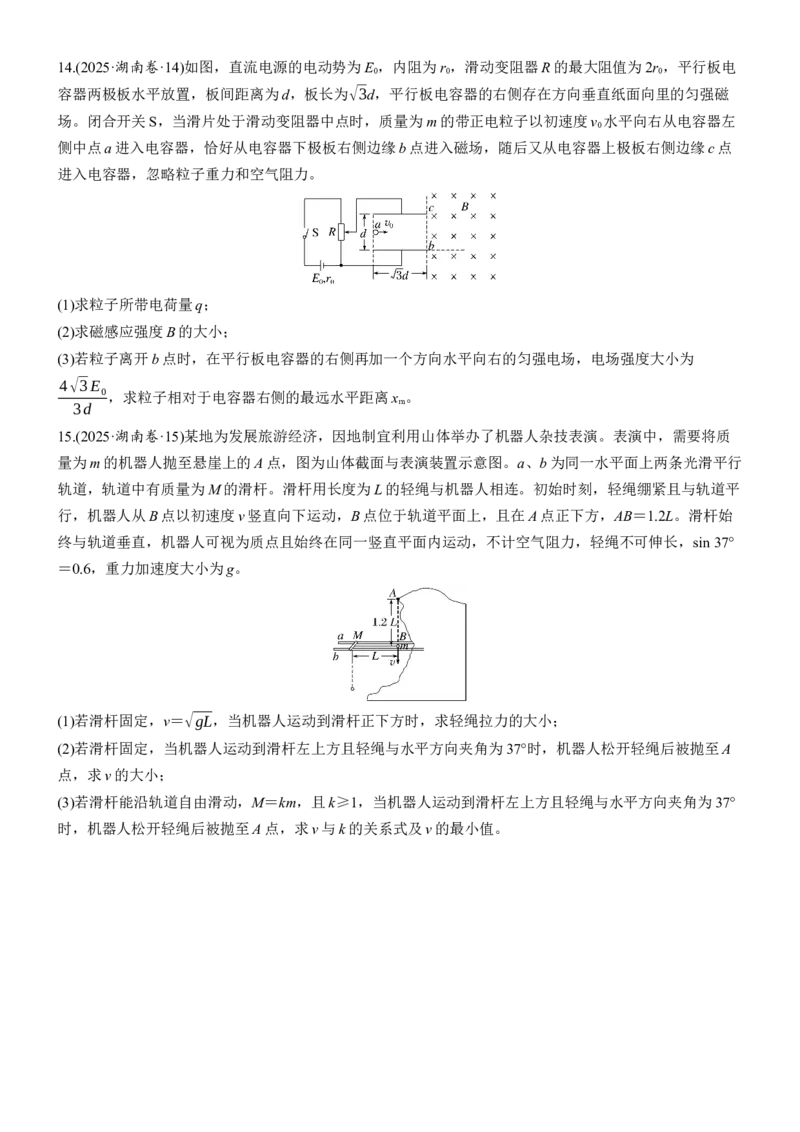
13.(2025·湖南卷·13)用热力学方法可测量重力加速度。如图所示,粗细均匀的细管开口向上竖直放置,管
内用液柱封闭了一段长度为L1的空气柱。液柱长为h,密度为ρ。缓慢旋转细管至水平,封闭空气柱长度
为L2,大气压强为p0。
(1)若整个过程中温度不变,求重力加速度g 的大小;
(2)考虑到实验测量中存在各类误差,需要在不同实验参数下进行多次测量,如不同的液柱长度、空气柱长
度、温度等。某次实验测量数据如下,液柱长h=0.2 m,细管开口向上竖直放置时空气柱温度T1=305.7
K。水平放置时调控空气柱温度,当空气柱温度T2=300.0 K 时,空气柱长度与竖直放置时相同。已知ρ=
1.0×10³ kg/m3,p0=1.0×105 Pa。根据该组实验数据,求重力加速度g 的值。
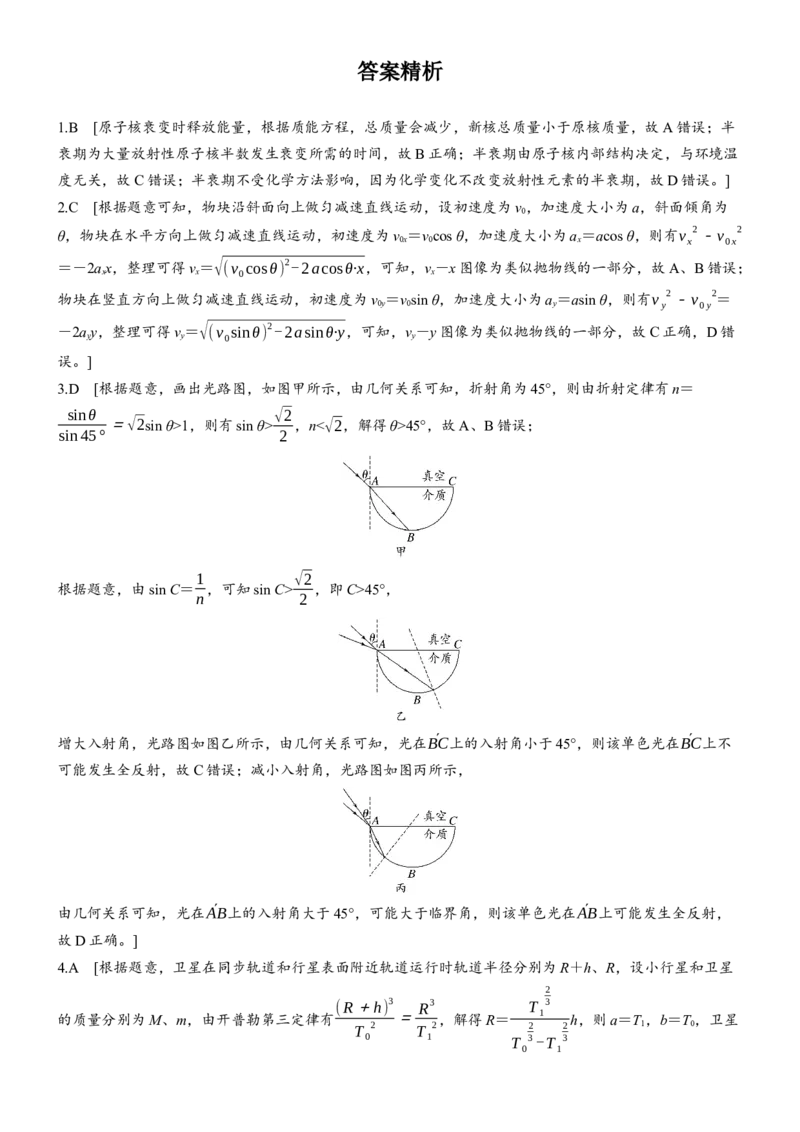
14.(2025·湖南卷·14)如图,直流电源的电动势为E0,内阻为r0,滑动变阻器R 的最大阻值为2r0,平行板电
容器两极板水平放置,板间距离为d,板长为√3d,平行板电容器的右侧存在方向垂直纸面向里的匀强磁
场。闭合开关S,当滑片处于滑动变阻器中点时,质量为m 的带正电粒子以初速度v0水平向右从电容器左
侧中点a 进入电容器,恰好从电容器下极板右侧边缘b 点进入磁场,随后又从电容器上极板右侧边缘c 点
进入电容器,忽略粒子重力和空气阻力。
(1)求粒子所带电荷量q;
(2)求磁感应强度B 的大小;
(3)若粒子离开b 点时,在平行板电容器的右侧再加一个方向水平向右的匀强电场,电场强度大小为
4√3 E0
3d
,求粒子相对于电容器右侧的最远水平距离xm。
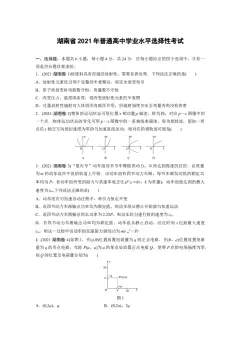
15.(2025·湖南卷·15)某地为发展旅游经济,因地制宜利用山体举办了机器人杂技表演。表演中,需要将质
量为m 的机器人抛至悬崖上的A 点,图为山体截面与表演装置示意图。a、b 为同一水平面上两条光滑平行
轨道,轨道中有质量为M 的滑杆。滑杆用长度为L 的轻绳与机器人相连。初始时刻,轻绳绷紧且与轨道平
行,机器人从B 点以初速度v 竖直向下运动,B 点位于轨道平面上,且在A 点正下方,AB=1.2L。滑杆始
终与轨道垂直,机器人可视为质点且始终在同一竖直平面内运动,不计空气阻力,轻绳不可伸长,sin 37°
=0.6,重力加速度大小为g。
(1)若滑杆固定,v=√gL,当机器人运动到滑杆正下方时,求轻绳拉力的大小;
(2)若滑杆固定,当机器人运动到滑杆左上方且轻绳与水平方向夹角为37°时,机器人松开轻绳后被抛至A
点,求v 的大小;
(3)若滑杆能沿轨道自由滑动,M=km,且k≥1,当机器人运动到滑杆左上方且轻绳与水平方向夹角为37°
时,机器人松开轻绳后被抛至A 点,求v 与k 的关系式及v 的最小值。
答案精析
1.B [原子核衰变时释放能量,根据质能方程,总质量会减少,新核总质量小于原核质量,故A 错误;半
衰期为大量放射性原子核半数发生衰变所需的时间,故B 正确;半衰期由原子核内部结构决定,与环境温
度无关,故C 错误;半衰期不受化学方法影响,因为化学变化不改变放射性元素的半衰期,故D 错误。]
2.C [根据题意可知,物块沿斜面向上做匀减速直线运动,设初速度为v0,加速度大小为a,斜面倾角为
θ,物块在水平方向上做匀减速直线运动,初速度为v0x=v0cos θ,加速度大小为ax=acos θ,则有v x
2-v0 x
2
=-2axx,整理可得vx=√(v0cosθ)
2-2acosθ·x,可知,vx-x 图像为类似抛物线的一部分,故A、B 错误;
物块在竖直方向上做匀减速直线运动,初速度为v0y=v0sin θ,加速度大小为ay=asin θ,则有v y
2-v0 y
2=
-2ayy,整理可得vy=√(v0sinθ)
2-2asinθ·y,可知,vy-y 图像为类似抛物线的一部分,故C 正确,D 错
误。]
3.D [根据题意,画出光路图,如图甲所示,由几何关系可知,折射角为45°,则由折射定律有n=
sinθ
sin 45° =√2sin θ>1,则有sin θ>√2
2 ,n<√2,解得θ>45°,故A、B 错误;
根据题意,由sin C=1
n,可知sin C>√2
2 ,即C>45°,
增大入射角,光路图如图乙所示,由几何关系可知,光在´BC上的入射角小于45°,则该单色光在´BC上不
可能发生全反射,故C 错误;减小入射角,光路图如图丙所示,
由几何关系可知,光在´AB上的入射角大于45°,可能大于临界角,则该单色光在´AB上可能发生全反射,
故D 正确。]
4.A [根据题意,卫星在同步轨道和行星表面附近轨道运行时轨道半径分别为R+h、R,设小行星和卫星
的质量分别为M、m,由开普勒第三定律有( R+h)
3
T 0
2
=R
3
T 1
2,解得R=
T 1
2
3
T 0
2
3 -T 1
2
3
h,则a=T1,b=T0,卫星
在小行星表面附近绕其做匀速圆周运动,由万有引力提供向心力有GMm
R
2
=m4 π
2
T 1
2 R,解得M=4 π
2 R
3
GT 1
2 ,则
c 为T1。故选A。]
5.C [A 球静止时,对A 球受力分析,如图所示,根据力的平衡条件得F 库=FTcos 30°+mgcos 30°,FTsin
30°=mgsin 30°,解得FT=mg,F 库=√3mg,A、B 错误;
剪断轻绳的瞬间,绳子拉力消失,小球A 所受库仑力与重力均不变,则小球A 所受合力大小为mg,由牛
顿第二定律得剪断瞬间小球A 的加速度大小为g,C 正确;由于剪断轻绳前后瞬间,B 球受力不变且状态
不变,因此轻绳剪断瞬间轻杆对B 球的作用力不变,D 错误。]
6.B [将理想变压器与副线圈电路等效为一个电阻R 等,电路如图所示,
则有R 等=U 1
I 1
,灯泡L 的阻值R=U 2
I 2
,由理想变压器原、副线圈电压、电流与匝数的关系有U 1
U 2
=k,
I 1
I 2
=1
k ,联立解得R 等=k2R,又R 等的电功率等于灯泡的电功率,S 与c 相连时回路中电流最大,R 等的电
功率最大,即灯泡的电功率最大,A 错误;S 与a 相连,变压器原线圈电压U1=
U
k
2 R+3 R ·k2R,灯泡两端
的电压为U2=U 1
k =
kU
k
2+3
,B 正确;S 与b 相连,变压器原线圈的电流I1=
U
k
2 R+2 R ,流过灯泡的电流
I2=kI1=
kU
(k
2+2)R ,C 错误;S 与c 相连,变压器原线圈的电流I1=
U
k
2 R+R ,灯泡的电功率为PL=I 1
2R
等=
k
2U
2
(k
2+1)
2 R ,D 错误。]
7.AD [两横波的波长均为λ=v
f =4 m,故A 正确;两横波传到C 处所需时间分别为t1=3
10 s=0.3 s,t2=
√3
2+4
2
10
 s=0.5 s,T=1
f =0.4 s,故t=0.4 s 时,只有A 处波传到C 处且振动了1
4 T,故C 处质点处于正向
或负向最大位移处,加速度最大,速度为零,故B、C 错误;分析可知t=0.6 s 时两横波都已传播到C 处,
C 处质点到两波源的距离差为Δx=5 m-3 m=2 m=1
2λ,故C 处为振动减弱点,由于两列波振幅相同,故
此时C 处质点位移为零,速度为零,故D 正确。]
8.AD [根据题意可知O 点、A 点和B 点的电势分别为φO=E p
q ,φA=-E p
q ,φB=E p
2q ,故OA 中点的电势
为φ'=φO+φ A
2
=0,故A 正确;
在OA 线段上找出与B 点等势的点M,可知xOM=1
4 d,BM 连线为等势线,与BM 连线垂直的线为电场线,
如图所示,根据几何关系可知,电场线沿电场方向与x 轴夹角的正切值tan θ=1,即θ=45°,根据电场强
度与电势差的关系,可知,E=
φB-φ A
3
4 d cos 45°
=2√2 E p
qd
,B、C 错误,D 正确。]
9.AC [金属杆沿x 轴正方向运动过程中,根据右手定则可知金属杆中电流沿y 轴负方向,故A 正确;若金
属杆可以在沿x 轴正方向的恒力F 作用下做匀速直线运动,可知F=F 安=BIL,I=BLv0
R
=BLv0
Lr0
=B v0
r0
,可得F=B
2 Lv0
r0
,由于金属杆运动过程中接入导轨中的长度L 在变化,故F 在变化,故B 错误;取一微
小时间Δt 内,设此时金属杆接入导轨中的长度为L',根据动量定理有-BI'L'Δt=mΔv,q=I'Δt,同时有q
=
ΔΦ
Δt
L' r0
·Δt=ΔΦ
L' r0
=B· ΔS
L' r0 ,联立得-B
2 Δ S
r0
=mΔv,对从开始到金属杆停止运动时整个过程累加可得-
B
2S
r0
=0-mv0,解得此时金属杆与导轨围成的面积为S=mv0r0
B
2
,故C 正确;若金属杆的初速度减半,根
据前面分析可知当金属杆停止运动时金属杆与导轨围成的面积为S'=1
2S,根据抛物线的图像规律可知此时
金属杆停止运动时经过的距离大于原来的一半,故D 错误。]
10.BD [爆炸后,A、B 组成的系统动量守恒,即3mv1=mv2,B 与C 碰撞过程动量守恒mv2=6mv,联立解
得v=0.5v1。爆炸后瞬间A 的动能EkA=3
2mv1
2,D 的初动能EkD=1
2×6m×(0.5 v1)
2=3
4 mv1
2,两者不相等,
故A 错误;D 从开始运动到落地瞬间,根据动能定理有-μ×6mg×s1+6mgh=EkD'-EkD,解得EkD'=EkD,
故B 正确;D 平抛过程有h=1
2gt2,s2=v0·t,联立可得v0=s2√
g
2h,D 在滑轨上水平滑动过程中根据动能定
理有-6mgh=1
2×6mv0
2-1
2×6mv2,化简得v2=s2
2 g
2h +2gh,弹药释放的能量完全转化为A 和B 的动能,
则爆炸过程的能量为E=1
2×3mv1
2+1
2×mv2
2=24mv2=24m(s2
2 g
2h +2gh)=48mgh(1+s2
2
4 h
2),故C 错误,
D 正确。]
11.(1)2.206(2.205、2.207、2.208 均可) (3)1.0×10⁻² (4)( ρ- ρ0)g π D
2
6 v
 (5)减小
解析 (1)根据题图甲可知小球直径D=2.0 mm+20.6×0.01 mm=2.206 mm
(3)由题图乙可知A、E 两点间的距离为x=(7.02-5.00)×10-2 m=2.02×10⁻² m
时间为t=4t0=4×0.5 s=2 s
所以速度为v=x
t =2.02×10
-2 m
2s
≈1.0×10⁻² m/s
(4)小球匀速运动,根据受力平衡有mg=F 浮+f 即ρgV=ρ0gV+f
求得体积公式为V=4
3 πR3=4
3 π( D
2 )3
整理可得k=( ρ- ρ0)gV
Dv
=( ρ- ρ0)g π D
2
6 v
(5)由于k 为与液体有关的常量,所以换成直径更小的同种材质小球进行实验时k 不变,又ρ、ρ0、g 不变,
但D 减小,则由k=( ρ- ρ0)g π D
2
6 v
可知匀速运动时的速度v 减小。
12.(1)8 000 (2)见解析图 (3)Rbc
a  (5)R2 (6)大于
解析 (1)多用电表选择开关为“×1 k”挡,根据题图甲可知读数为8 000 Ω;
(2)长方体导电水泥块样品的电阻R>√R A RV,故采用电流表内接法;实验中要求滑动变阻器采用分压接法,
故连接实物图如图
(3)根据电阻定律R=ρL
S ,可知ρ=RS
L =Rbc
a ;
(5)根据题图丙可知压力越大电阻率越小,即电阻越小;回路中电流增大,R2两端电压增大,R1两端电压减
小,而报警器在两端电压大于或等于3 V 时启动,故应将报警器并联在R2两端;
(6)电源电动势E 减小,要使报警器启动,R2两端电压要大于或等于3 V,根据串联分压有U2=
R2
R1+R2
E
=
1
R1
R2
+1E,可知E 减小要使U2不变,则需要R1更小,又因为F 越大R1越小,故F1需要大于F0。
13.(1) p0( L2- L1)
L1 ρh
 (2)9.5 m·s-2
解析 (1)竖直放置时封闭气体的压强为p1=p0+ρgh
水平放置时封闭气体的压强p2=p0
若整个过程中温度不变,设细管横截面积为S,由玻意耳定律可得p1L1S=p2L2S
解得g=p0( L2- L1)
L1 ρh
(2)封闭气体发生等容变化,由查理定律可得p1
T 1
=p2
T 2
代入数据解得g=9.5 m·s-2。
14.(1)mv0
2
E0
 (2)2 E0
d v0
 (3)(2+√3)d
2
解析 (1)闭合开关S,当滑片处于滑动变阻器中点时,由串并联电路规律可得电容器两极板间的电压为U
=
R
2
R+r0
E0=
r0
2r0+r0
E0=1
3E0
粒子从a 点进入电容器后,在电容器中受到静电力的作用,做类平抛运动,设粒子从a 点运动到b 点的时
间为t,则在水平方向由运动学公式有√3d=v0t
在竖直方向由牛顿第二定律有U
d q=ma
由运动学公式有1
2d=1
2at2
联立解得q=m v0
2
E0
(2)设粒子经过b 点时的速度大小为v,速度方向与水平方向的夹角为θ,则由平抛运动的推论可知tan θ=
2×
d
2
√3d =√3
3
则θ=30°
由几何关系可知v=v0
cosθ =2√3 v0
3
粒子进入磁场后在磁场中做匀速圆周运动,设粒子在磁场中的运动半径为r,作出粒子从a 点运动到c 点的
运动轨迹如图所示
由几何关系可知r=
d
2
sin 60° =√3
3
d
在磁场中由洛伦兹力提供向心力有qvB=mv
2
r
联立解得B=2 E0
d v0
(3)解法一 配速法 在平行板电容器的右侧再加一个方向水平向右的匀强电场,则粒子在平行板电容器的
右侧不仅受到洛伦兹力的作用,还受到水平向右的静电力的作用,则可将粒子在b 点的速度分解,如图乙
所示,使竖直向上的分速度v1产生的洛伦兹力刚好平衡静电力的作用,则有qv1B=Eq
可得v1=E
B =2√3
3
v0
由于v1和v 的大小相等,则由几何关系可知粒子在b 点的另一分速度v2=2vcos 30°=2v0,方向与竖直方向
的夹角为30°,则粒子在平行板电容器右侧的运动可分解为速率为v1的竖直向上的匀速直线运动和速率为
v2的匀速圆周运动,设粒子做匀速圆周分运动的半径为r',则由洛伦兹力提供向心力有qv2B=mv2
2
r '
解得r'=d
作出粒子圆周分运动的大致轨迹如图丙所示
由几何关系可知xm=r'cos 30°+r'=2+√3
2
d
解法二 正则动量法 当粒子的速度方向竖直向上时,粒子相对于电容器右侧的水平距离最大,设此时速
度大小为v',规定竖直向上为正方向,则对粒子从b 点运动到该位置的过程,在竖直方向上由动量定理有
∑qvxBΔt=mv'-(-mvsin 30°)
即qBxm=mv'-(-mvsin 30°)
对粒子从b 点运动到该位置的过程,由动能定理有Eqxm=1
2mv'2-1
2mv2
联立可得xm=2+√3
2
d。
15.(1)4mg (2)√
37 gL
10

(3)v=√
9kgL
10(k +1) +14
5 gL √13 gL
2
解析 (1)设机器人运动到滑杆正下方时的速度大小为v',轻绳拉力大小为F,则由动能定理有mgL=1
2mv'2
-1
2mv2
机器人运动到滑杆正下方时,对机器人由牛顿第二定律可得F-mg=mv '
2
L
又v=√gL
联立解得F=4mg。
(2)设机器人松开轻绳时的速度大小为v″,根据题意机器人松开轻绳时的位置及速度如图甲所示
对机器人从B 点运动到松开轻绳时的位置,由动能定理有-mgLsin 37°=1
2mv″2-1
2mv2
机器人松开轻绳后做斜上抛运动,设机器人从松开轻绳到抛至A 点所用时间为t,则在水平方向上有L+
Lcos 37°=v″sin 37°·t
在竖直方向上有1.2L-Lsin 37°=v″cos 37°·t-1
2gt2
联立可得v=√
37 gL
10
(3)由于轨道是光滑的,则机器人绕滑杆与轻绳的连接点运动的过程中,机器人和滑杆组成的系统水平方向
动量守恒,则机器人从B 点运动到滑杆正左方的过程中,机器人在水平方向上向左运动,滑杆沿水平光滑
轨道向右运动,此过程机器人相对滑杆的水平位移大小为2L,设此过程机器人向左运动的位移大小为x1,
滑杆向右运动的位移大小为x2,则由人船模型有
mx1=Mx2
又x 相对=x1+x2=2L,M=km
联立可得x1=2kL
k +1,x2=2 L
k +1
机器人从滑杆正左方运动到松开轻绳的位置的过程中,机器人在水平方向上向右运动,滑杆沿水平光滑轨
道向左运动,此过程机器人相对滑杆的水平位移大小为Δx=L-Lcos 37°,设此过程机器人向右运动的位移
大小为x1',滑杆向左运动的位移大小为x2',同理,由人船模型有
mx1'=Mx2'
又Δx=x1'+x2',M=km
联立可得x1'=
kL
5(k +1),x2'=
L
5(k +1)
则机器人松开轻绳时,滑杆距B 点的距离为xB=L-x2+x2'=5k - 4
5k +5L
设机器人松开轻绳时机器人相对轻绳的速度为v 相对,滑杆的速度为vM,作出此时两速度的示意图如图乙所
示
则机器人松开轻绳时水平分速度大小为vx=v 相对sin 37°-vM
机器人松开轻绳时竖直分速度大小为vy=v 相对cos 37°
由于机器人和滑杆组成的系统水平方向动量守恒,则有mvx=MvM
机器人从B 点运动到松开轻绳的位置,系统机械能守恒,有1
2mv2=1
2m(v x
2+v y
2)+1
2Mv M
2+mgLsin 37°
机器人松开轻绳后做斜上抛运动到A 点,设该过程的运动时间为t',则水平方向有xB+Lcos 37°=vxt'
1.2L-Lsin 37°=vyt'-1
2gt'2
联立可得v=√
9kgL
10(k +1) +14
5 gL(k≥1)
则当k=1 时,v 取最小值,有vmin=√13 gL
2
。