ARTICLE · 1369189
把月壤模拟物推过真空管道:一台可修复的3D打印蠕动泵
把月壤模拟物推过真空管道:一台可修复的3D打印蠕动泵
Space Pump: Repairable 3D‐Printed Bioinspired Pneumatic Peristaltic Pump for Fluid and Regolith Transport in Space
在月面开采设想中,挖出的颗粒物还需要从采集点送往处理设备。细颗粒、低气压和复杂的维护条件,使输送装置的结构与可靠性都成为设计问题。德国弗赖堡大学团队研究了一种仿照食道蠕动的管道:管壁本身依次收缩,把水或模拟月壤沿封闭通道推向出口。论文在地面常压与真空舱中测试了一台柔性泵原型。
这种泵的动力并非来自管内叶轮。研究者把多个气动环沿管道排开;压缩空气进入某一环时,它的内壁向中心鼓起并挤压通道。相邻环按顺序充气、泄气,闭合位置沿管道前进,就像一段沿食道移动的收缩波。颗粒与液体经过的是柔性内壁,气动控制则留在管道外侧。论文同时考察了环的形状、驱动节律、不同介质的输送,以及打印件损坏后的热修复。
先让每个环可靠闭合
泵能否工作,首先取决于单个气动环能否把管腔关得足够严。初版环形执行器长 24 mm,外壁厚 2.5 mm、内膜厚 0.8 mm。加压时厚外壁限制向外膨胀,薄内膜向管腔内鼓起。但鼓包会在不确定的位置形成三处突起,留下缝隙;即使用到 1.2 bar,初版的闭合率仍约为 99%。
优化版把内径调整到 18 mm、外径 26 mm,并在内膜预置褶皱,使鼓包从固定位置开始。每个鼓包中部再加入金字塔形增厚区,帮助三个方向的内壁在中央接触。气室宽度压到 0.7 mm,环长增至 30 mm;连接处倒角则用于减轻局部材料应变。图 1 的结构图与闭合率曲线把这些改动和结果放在一起:优化版在 0.8 bar 下可达到 99.8% 的静态闭合率,在 30—125 ms 的不同充气时长下,动态闭合率约为 99.5%。后续输送实验因而以约 0.8 bar 为常压工况的驱动基准。
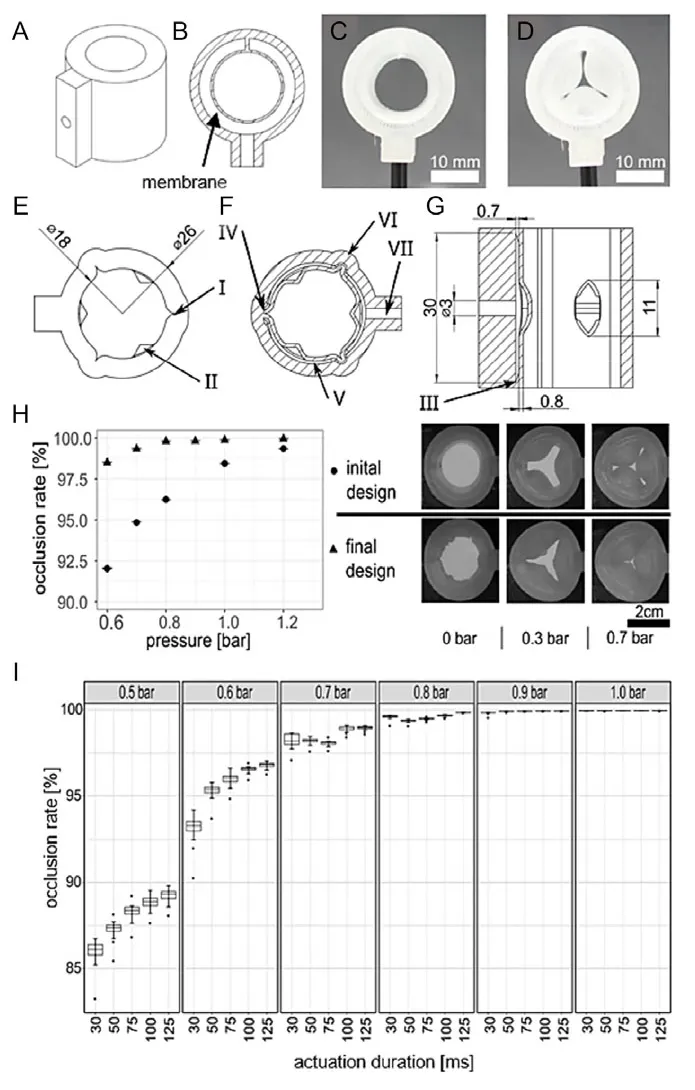
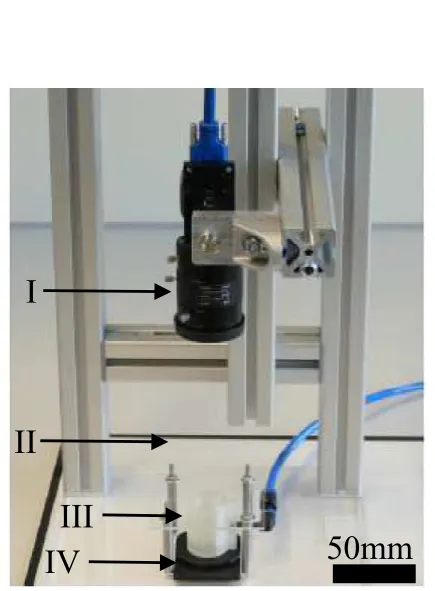
闭合率在这里是管道截面积减少的比例。哪怕接近全闭合,剩余的小通道也会影响倒流和颗粒输送;因此研究者先量化单环,再组合整泵。图 11 所示的测试装置用固定夹具、光板和高速相机记录环的开闭过程,对不同压力及动作时长下的通道面积进行图像测量。
四环一段,拼成八环泵
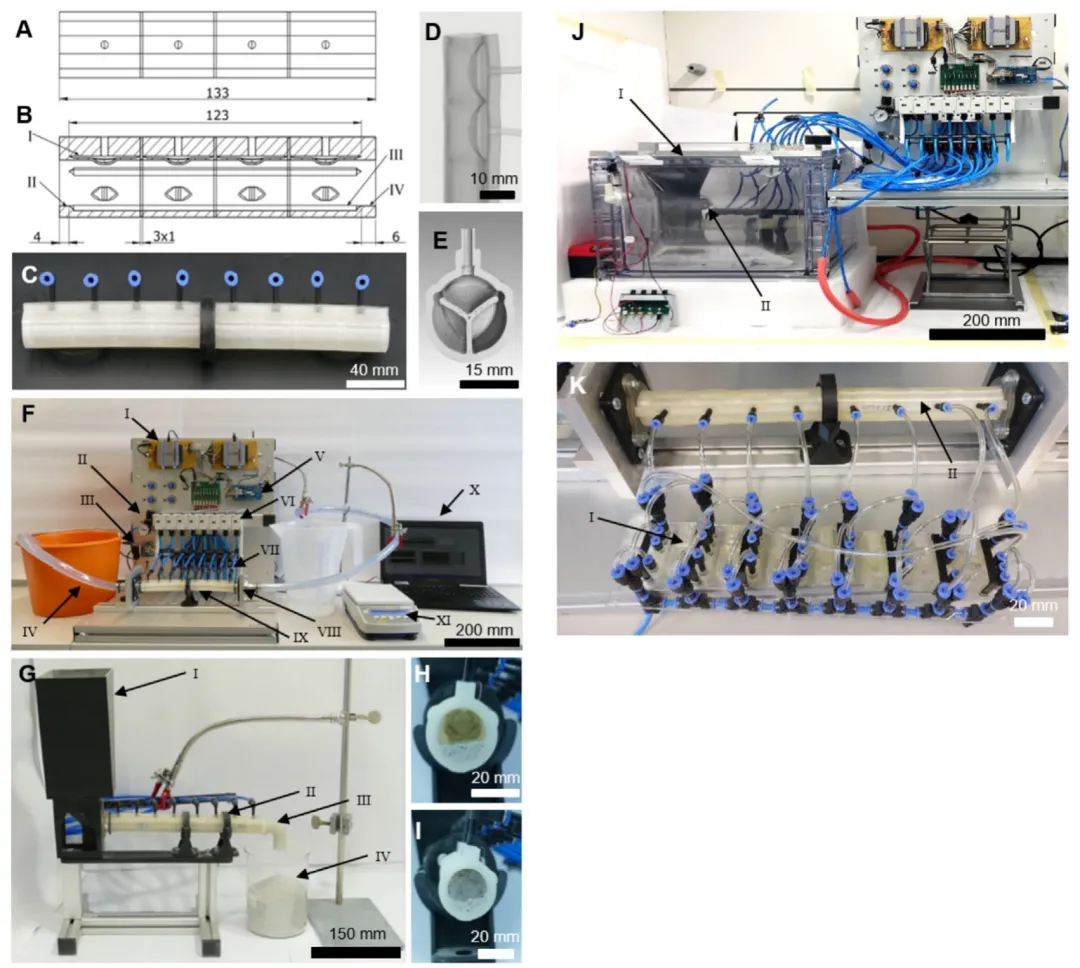
单个打印模块包含四个气动环,总长 133 mm。论文指出,这是他们所用熔融丝材制造设备能稳定打印气密结构的模块高度;一段约需 27.5 小时打印。两个模块通过插接处相连,形成有八个独立气动入口的仿生蠕动泵。图 2 同时展示剖面、装配成品、微型 CT 图像及几套实验台。CT 图可看到打印质量和充气后内腔的闭合,模块交界处保留的连接长度则保证两段拼接密封。
八个环的充气顺序决定蠕动波形。论文用“动作时长”AD 表示每一步充气状态维持的毫秒数;AD30 比 AD125 切换更快。模式 1 让一个闭合点依次前进,模式 3 同时激活相邻两个环;模式 2 和模式 4 分别在相应波形的每个循环后插入一次暂停。研究者还测试双波同时运行。比较这些模式,才能分清输送率变化来自更快的切换、封闭区长度,还是循环中的短暂停顿。
水:快节律与一次暂停如何改变流量
水实验使用五台泵,在多个 AD 与蠕动模式组合下记录流量和气动功耗。每种配置进行 50 次测试,每次包含 50 个蠕动周期。所有被测组合都表现出自吸能力:泵无需先把水灌满整个通道就能开始吸入。
图 3 上排显示,切换最快的 AD30 在各模式下获得最高流量;模式 4 在这一速度下达到最高中位体积流率 380.3 L/h。模式 4 采用两个相邻环形成较长的闭合区,并在一轮蠕动后暂停一步。与没有暂停的模式 3 相比,这种停顿在水实验中提高了输送量;继续增加到两步暂停,流量反而下降。停顿给运动中的水流留出延续时间,但停太久会减弱连续推进。
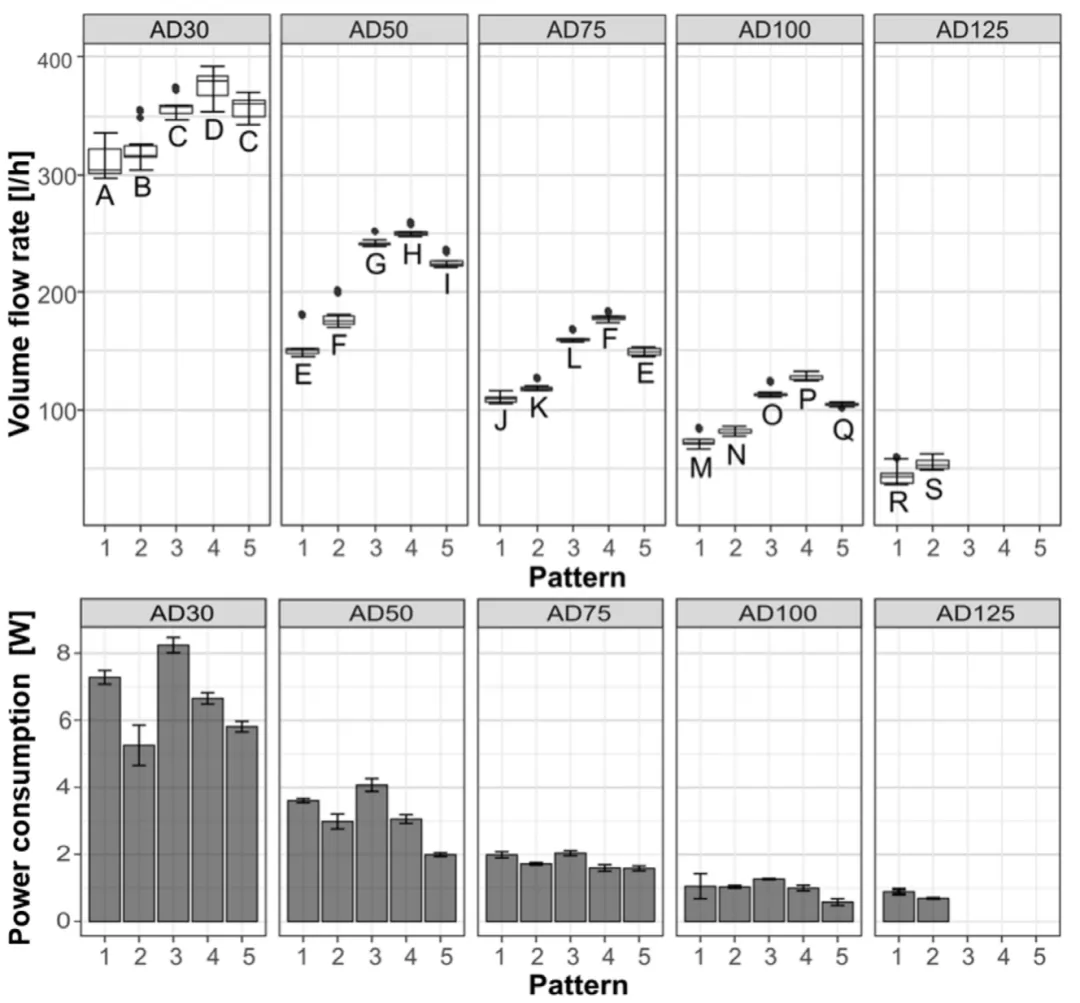
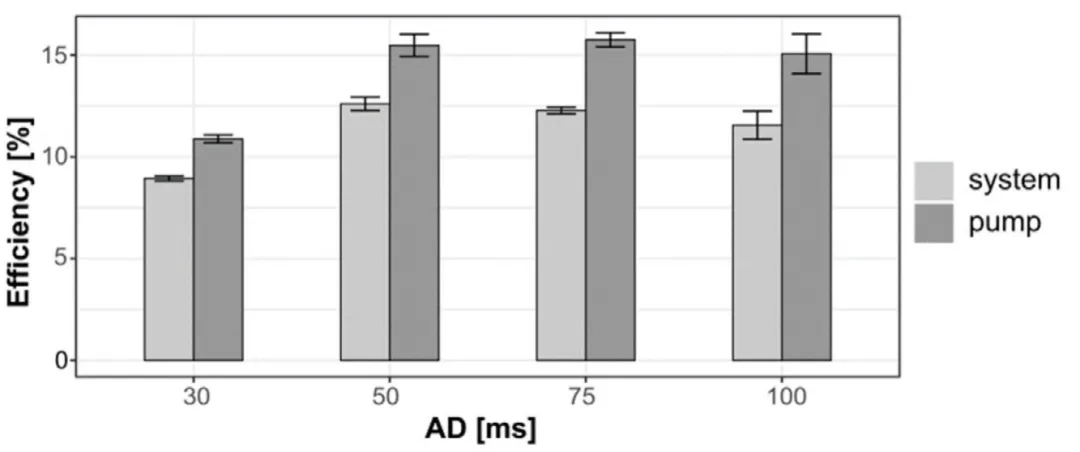
功耗与流量一起看才有意义。论文测得水实验各配置的平均气动功耗约为 0.6—8.2 W,切换越快,通常消耗越高;在同一类波形下插入暂停,气室在该步不再耗气。图 4 则以模式 3 单独估算效率:扣除测试台本身的气动消耗后,泵体效率约为 10.8%—15.6%;把测试台计入,系统效率约为 8.9%—12.6%。这项估算依据入口和出口水位差推算压差,论文报告 AD50、AD75、AD100 的效率高于 AD30。最高流量所在的快节律,并不自动给出最高效率。
常压颗粒:单波比双波更能送走模拟月壤
研究者把模拟月壤倒入漏斗,连接到泵入口。泵停下时,颗粒留在漏斗中;气动环开始按顺序工作后,颗粒被吸入并从出口排出。常压实验仍用五台泵,每种配置重复测试。图 5 对比了单波、双波与不同 AD:模式 3 在 AD30 时得到最高中位质量流率 257.7 kg/h。较短 AD 带来更快的循环;同一速度下,同时运行两道蠕动波的模式 1.2 和 3.2 输送更少,气动功耗却超过相应单波模式的两倍。
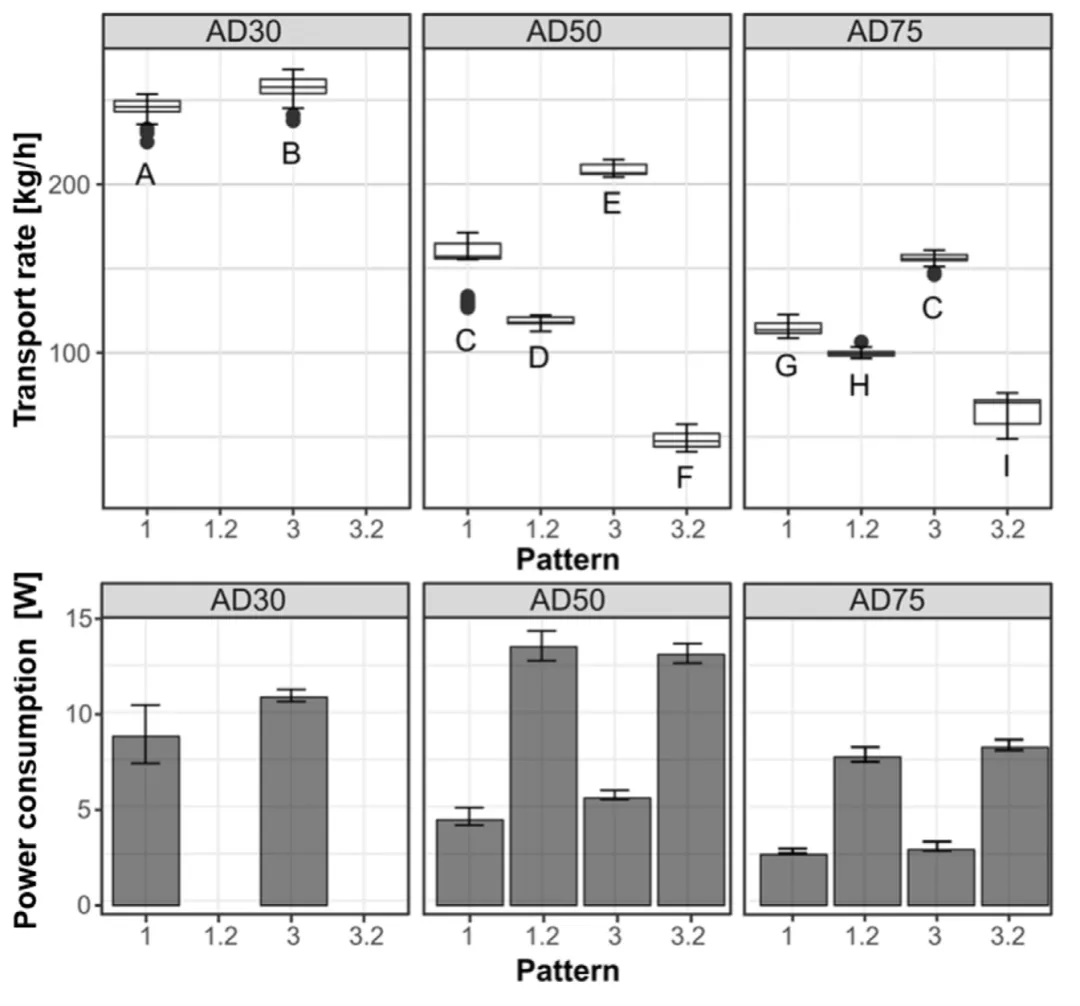
这个结果与“多放一道收缩波就能多送颗粒”的直觉并不一致。两道闭合区在八环管道内会截出更小的可用容积,限制每轮可前移的物料量。常压颗粒在管内还与空气混合,呈现类似流体的运动;图 5 的较高流率正是在这种供料与环境条件下取得。颗粒实验重新比较了单波与双波,得到的最佳节律与水实验不同。
真空:输送率首先受进料状态限制
为了模拟低气压条件,团队把颗粒实验装置放进改造过的真空舱,并让气管穿过舱门连接外部测试台。舱内起始负压约 −0.9 bar,实验过程中持续监测压力;气动环的排气进入舱内,实验后负压约稳定在 −0.82 bar。为补偿舱内负压,执行器驱动压力设为 0.9 bar。这是一套地面真空舱实验,重力仍是地球重力。
抽气后,漏斗中的模拟月壤几乎固结,难以自然进入泵口。没有振动辅助时,测得的质量输送率低于 0.3 kg/h;在漏斗加装振动电机后,颗粒被松散,输送率随之上升。图 6 记录两台泵、每个模式七次测试的结果:在模式 3、AD75 且振动开启时,最高中位质量流率为 4.34 kg/h。模式 4 的暂停在这组真空颗粒实验中表现更低。常压的 257.7 kg/h 与真空的 4.34 kg/h 对应不同供料和压力条件,各自反映相应工况的性能。
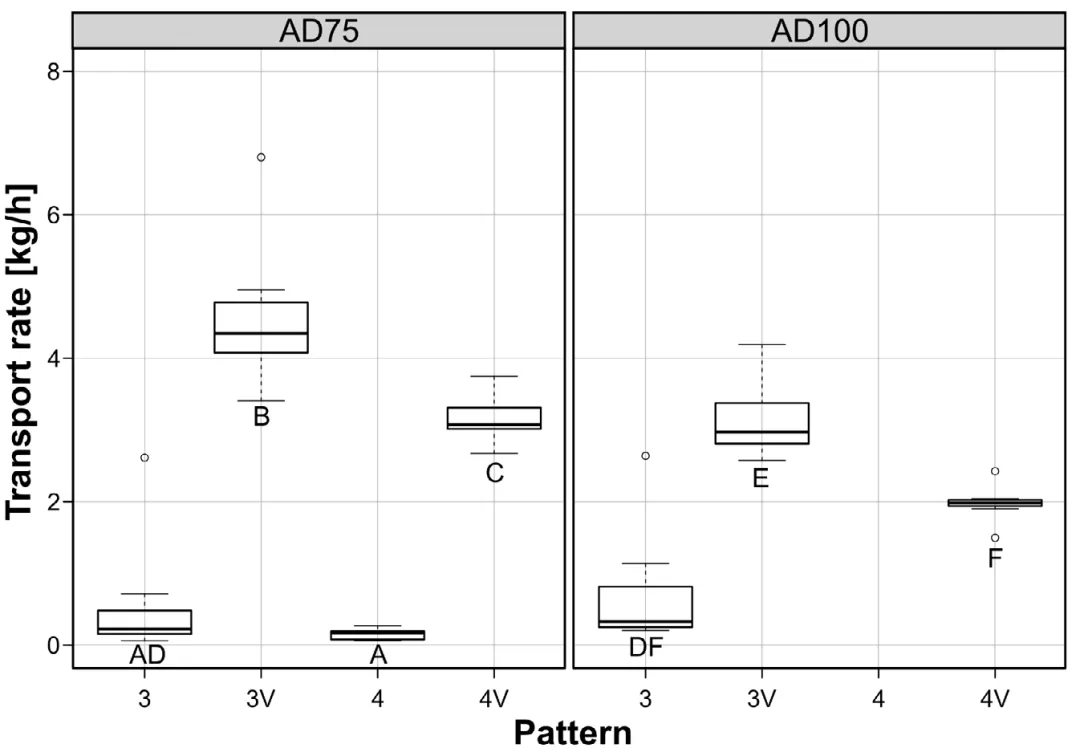
这组实验揭示了泵体之外的关键环节:颗粒必须先从漏斗进入柔性管道。真空下的供料状态变化,使振动成为能否连续输送的重要条件。论文还记录了两次执行器漏气后空气冲入漏斗、颗粒在舱内失控分散的现象。这也解释了为何研究者同时关注打印气密性和损坏后的修复。
只用气动逻辑,水仍能流动
电子控制台可灵活设定八环节律;研究者另接入由八个气动逻辑门组成的环形振荡器,让压力信号自行驱动顺序充气。图 7 给出无电子控制条件下的水流量:在 1.6 bar 输入时,中位流量约 15.95 L/h;1.8 bar 与 2.0 bar 分别约 15.81 和 14.84 L/h。相应单环动作时间约为 740、800 和 870 ms,比电子测试台的短 AD 工况慢得多,因此水流量也明显降低。
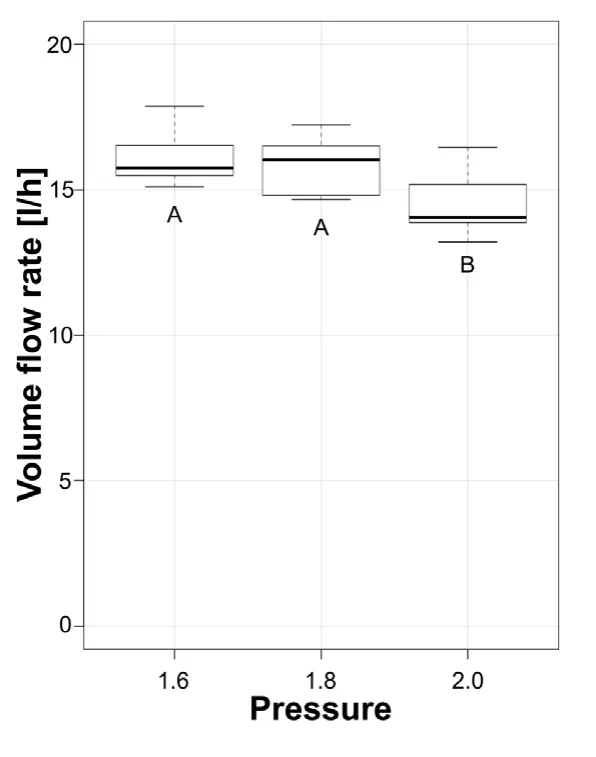
这项测试说明气动逻辑可以让泵在不依赖电子时序控制的条件下工作,同时把控制方式与速度代价一起量化。这套气动逻辑用于水输送测试;真空颗粒测试采用电子测试台控制。
裂纹出现后,热修复还能维持多久
泵体使用 TPU A70 柔性丝材熔融打印。长期循环中,内膜沿打印层方向发生剥离。单环在论文测试中超过 15000 次独立动作;整泵在模式 4、AD30 的输送工作中,寿命约为 10000 个周期。图 8 展示了损坏的内膜及断层扫描:局部裂口位于鼓起的薄膜区域,直接威胁气密性。
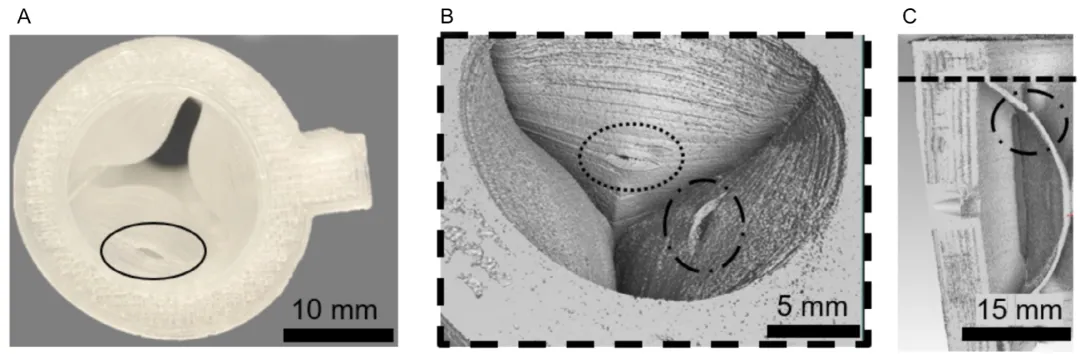
研究者选取四个已失效泵体试修,分别用焊笔与热风。焊笔方法以约 250 °C 的烙铁和同类丝材处理可触及的裂口;热风方法在约 250 °C 下处理 90 秒,让内壁表层受热融合。两种方法均针对靠近入口或出口的剥离,完成后用微型 CT 看内部形貌,再接回流体回路做循环实验。
焊笔处理的样品表面重新密封,但图 9 的断层图显示内部仍留有空隙,修补并未贯穿整个膜厚。两台焊笔组泵中,一台因裂口位置不可触及而无法修复;另一台在修复后又运行约 1200 个周期,随后同一环的另一处出现故障。
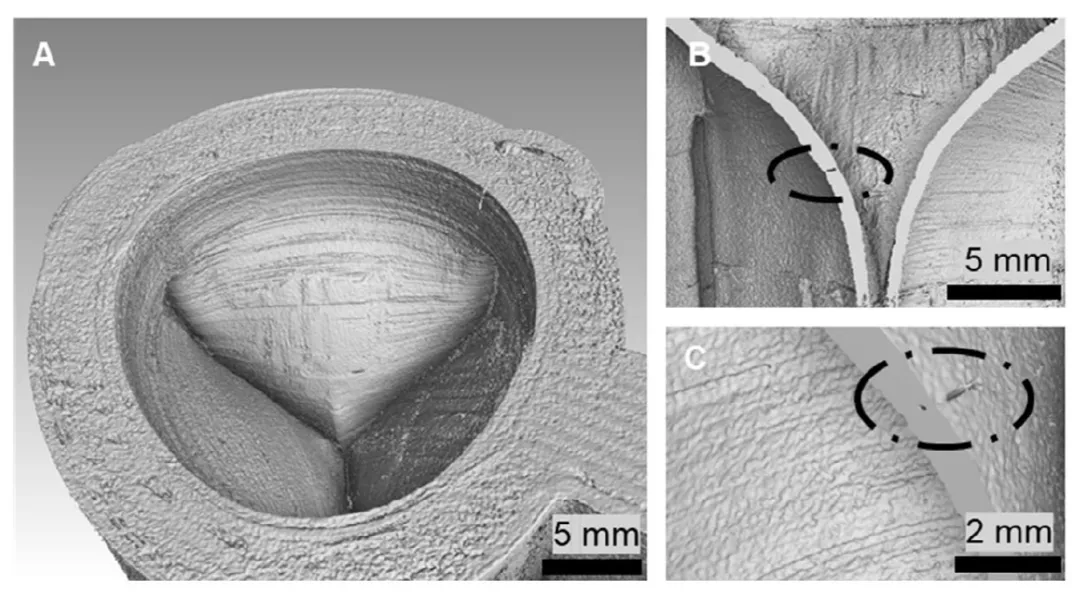
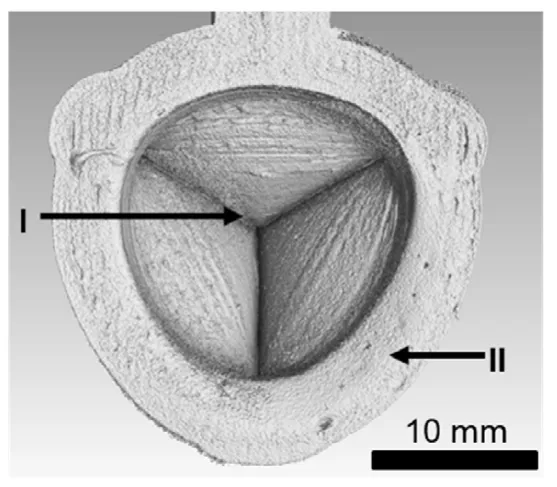
热风不需要焊笔触及裂口,图 10 中原剥离处封合,但入口边缘也因受热略有变形。两台热风组泵在修复后分别再运行约 150 和 1250 个周期,随后都在修补位置再次失效。表面气密恢复后,内部仍可能留下空隙;CT 形貌和后续循环结果共同给出了这两种修法的实际效果。
总结
这台八环柔性蠕动泵把可打印的管壁与气动驱动合在一起。环形内膜的预定褶皱让通道在较低压力下闭合;不同的充气节律则分别改变水和颗粒的输送率。实验在常压下测得水的最高中位流量 380.3 L/h、模拟月壤的最高中位质量流率 257.7 kg/h;地面真空舱中,配合漏斗振动获得 4.34 kg/h 的最高中位颗粒输送率。
从单环、八环泵、供料漏斗到热修复,论文呈现的是一条连续的设计链:先形成可靠闭合,再让物料稳定进入管道,并在打印内膜受损后恢复气密运行。真空实验中振动对供料的作用,以及修复后仍可能在原位或邻近位置再次失效,都是这条链里直接测到的设计条件。下一步的性能提升需要同时处理供料、材料耐久与驱动控制。
论文信息
题名 Space Pump: Repairable 3D‐Printed Bioinspired Pneumatic Peristaltic Pump for Fluid and Regolith Transport in Space 作者 Daniel Bellin, Amke Falkenberg, Frank Balle, Thomas Speck, Falk J. Tauber 来源 Advanced Intelligent Systems, 2026 DOI 10.1002/aisy.70586 链接 https://doi.org/10.1002/aisy.70586