ARTICLE · 1177033
控制器数量会减少,但软件功能会越来越多
导读:
前面我们逐一看了动力总成、底盘、车身、多媒体、驾驶辅助五大子系统。这一篇,我们做一个阶段性收尾:总结与展望。然后进入一个更抽象、但也更关键的话题——逻辑系统架构。搞懂这个,你才能真正理解AUTOSAR到底在解决什么问题。
一、过去的趋势:控制器和功能数量稳步增加
微控制器性能及其网络化程度的提升,对汽车功能的电子化进程起到重要的助推作用。
过去几十年来,每辆车的控制器及其中的功能数量都在稳步增加
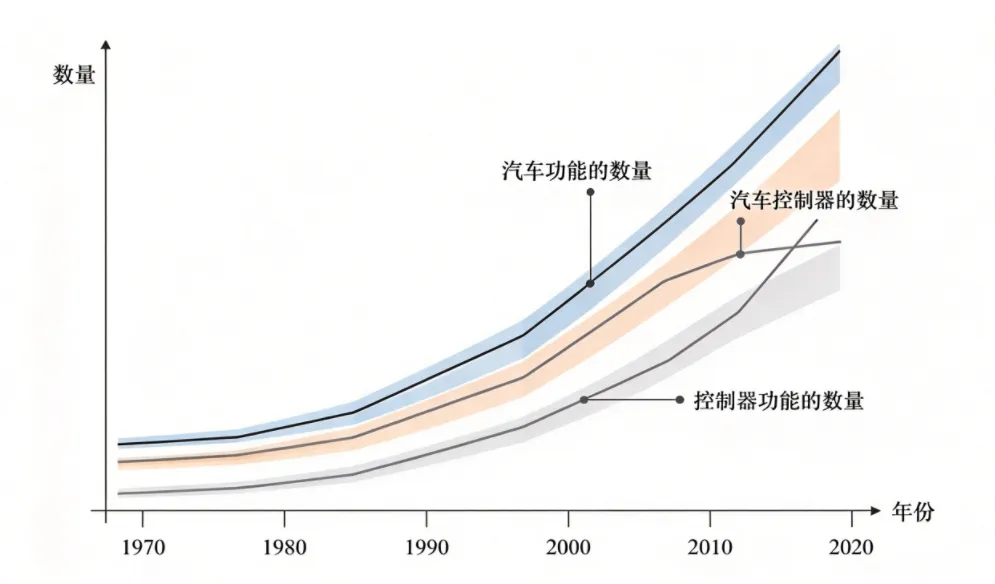
未来车辆软件功能数量预计将进一步增加,其中不仅包含:
基于车联网的新功能;
还包括原来至少部分由机械或液压系统实现的经典车辆功能,转由软件功能来实现。
(此处插入你提到的图)
二、未来的趋势:控制器数量趋于减少或不再增加
但控制器的数量演变趋势却有所不同。
可以预见的是,各级别车辆对电子硬件资源的需求也会持续增加——豪华轿车首当其冲。
然而,由此引发的成本增加以及小型车辆的安装空间限制,都不允许控制器数量持续"野蛮"增长。
因此,控制器的数量预计将趋于减少,或至少不会进一步增加。
目前由不同的控制器实现的软件功能,未来可能被组合在一个控制器中,例如以空间相近的方式进行合并。
这另一方面也说明了:未来每个控制器内的软件功能数量将继续增加。
三、单一维度的控制器视图,已经不够用了
在引入电子技术之初,下图所示的控制器分布视图很常见。
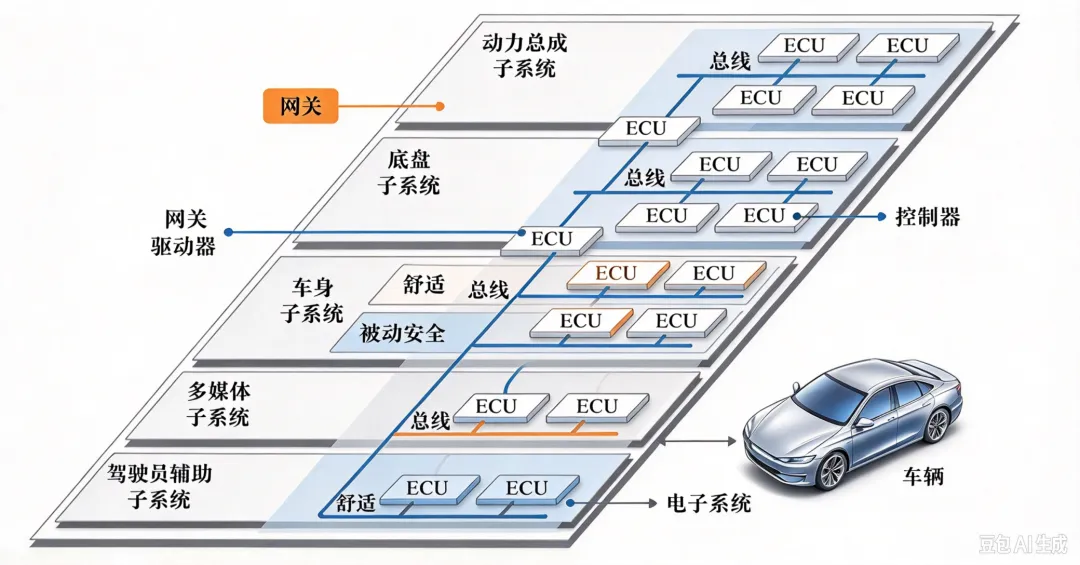
对于具有明确功能分配的高度自治的单个系统,该控制器视图本身也可作为系统的功能视图。
但从上面的探讨可以清楚地了解到:
单一维度的控制器分布视图,在描绘当前分布联网式软件功能时,已经不再适用。
四、功能网络视图 + 控制器实现视图
电子系统必须通过两种视图相结合来予以描述(图1.12):
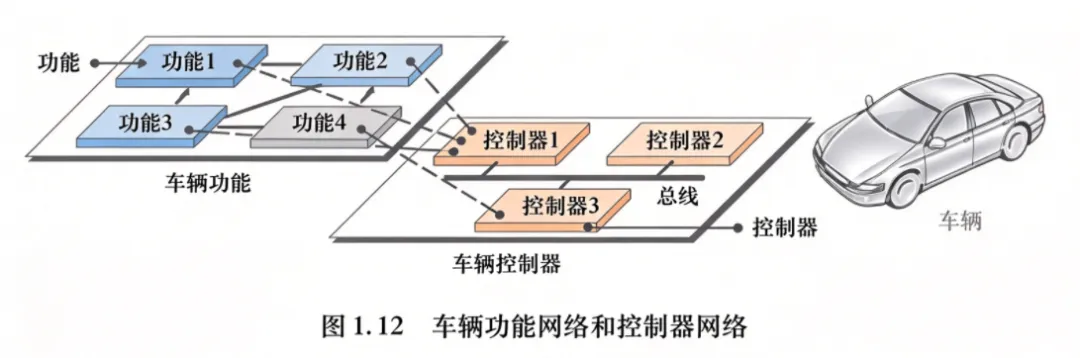
功能网络的抽象视图
车辆控制器的具体实现视图
将两者分离描述,也正是 AUTOSAR 等软件规范的核心思想所在。
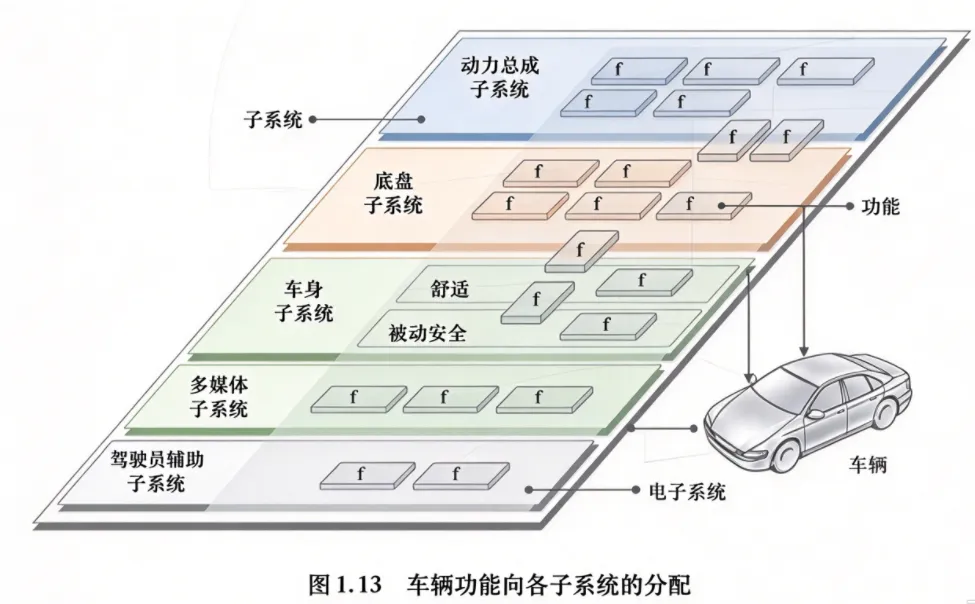
对于整车而言,可以将功能划分至各子系统,如图1.13所示。
五、逻辑系统架构 vs 技术系统架构
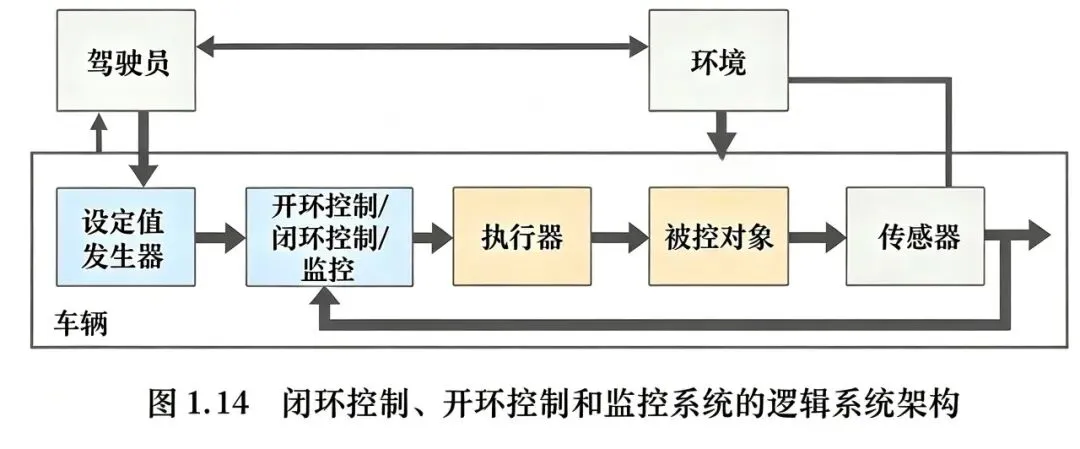
这种抽象视图和具体视图的区别,可以扩展到车辆、驾驶员和环境所组成系统的所有部分。
在下文中:
我们将抽象视图称为 逻辑系统架构;
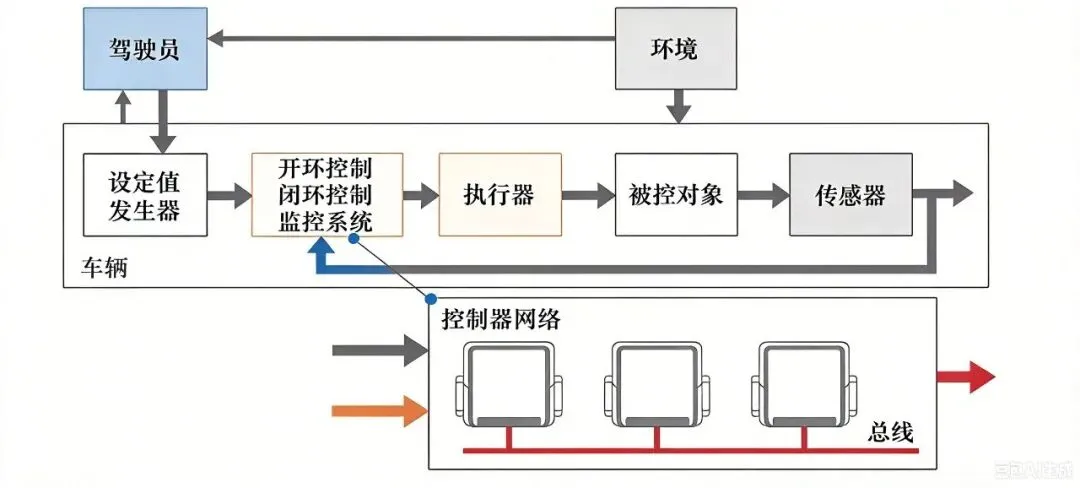
将具体的可实现视图称为 技术系统架构。
例如:
闭环控制、开环控制和监控系统的逻辑系统架构如图1.14所示;
技术系统架构如图1.2所示。
六、写在最后
这一篇的核心,可以概括为三句话:
软件功能会越来越多,但控制器数量不会野蛮增长;
单一控制器视图已经不够用,必须功能网络视图 + 控制器实现视图结合描述;
逻辑系统架构和技术系统架构必须分开看,这正是AUTOSAR的核心思想。
对质量人来说,这意味着:
控制器数量趋于减少,意味着单个控制器的软件复杂度会持续上升,质量风险更集中;
功能网络与控制器实现分离,意味着功能验证和实现验证必须分开策划;
逻辑架构与技术架构分离,意味着质量策划也要分层次:一层看功能逻辑,一层看技术实现。
到这里,第一章的内容我们就全部读完了。
下一期,我们进入新的章节。
我们下篇见。