文档文本内容
专题 20 力学计算
考点分类 三年考情(2024-2026) 命题规律
真实情境深度渗透:以国产大飞机起降、山地越野
赛事、空间站舱体对接等前沿科技/生活场景为载
2026河南卷、2026陕
体,不再使用纯理论裸模型出题,要求学生从复杂
晋宁青卷、2026湖北
场景中拆解多过程物理模型。
卷、2026湖南卷、 综合关联属性突出:不再单一考查孤立知识点,会
考点1 力
2025江西卷、2025天 联动运动学、牛顿定律、能量、动量等全力学模块
学计算
津卷、2025江苏卷、 考点,强化“多过程+多物体”的综合链条考查。
2024贵州卷、2024浙 能力导向持续强化:弱化机械繁琐的代数运算,重
江卷、2024甘肃卷 点考查过程拆解、临界条件推导、多解性分析的能
力,规避固化刷题套路,依靠深度建模能力实现分
数分层。
考点01 力学计算
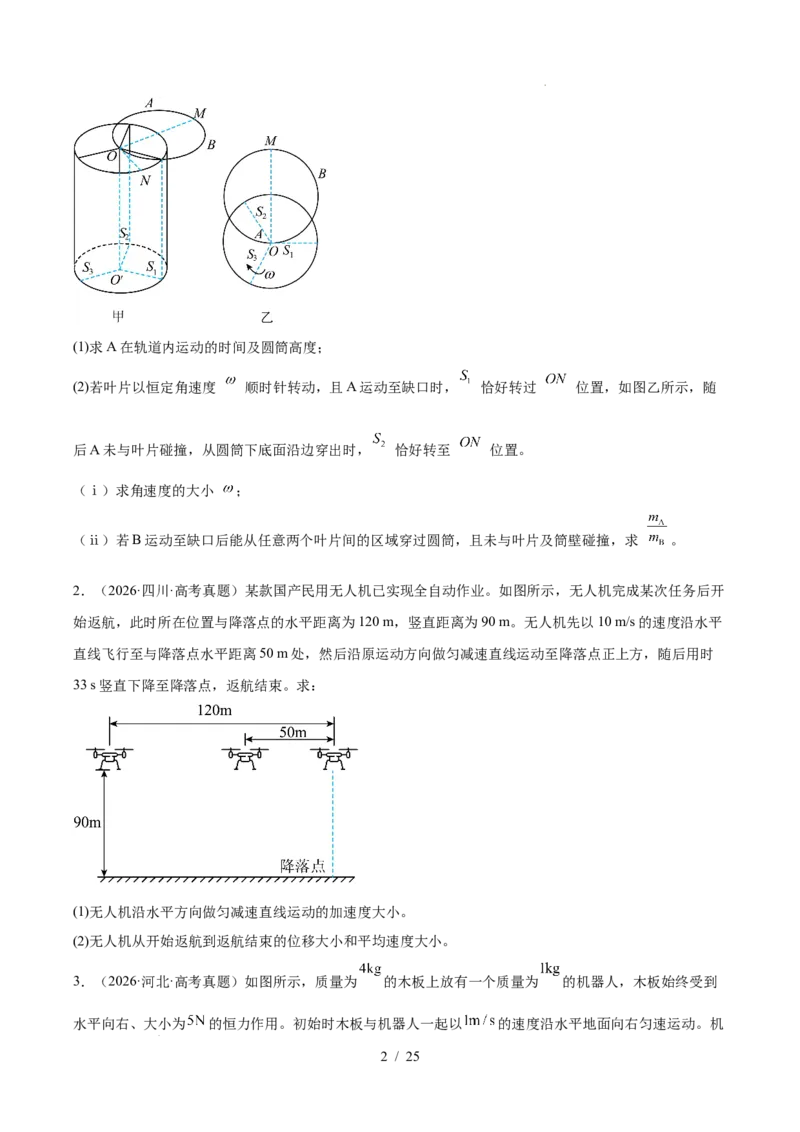
1.(2026年高考物理真题完全解读(山东卷))如图甲所示,半径r = 1m的圆筒竖直放置,上下底面
圆心分别为O和O′,筒内有三个互成120°角且可以绕OO′转动的竖直矩形叶片S、S 和S,叶片与圆筒上
1 2 3
下齐平,宽度等于圆筒半径,N为圆筒上底边沿一点。圆筒上底面固定一半径 的水平圆形轨道,
轨道上有一长度可忽略的缺口位于O点,OM为轨道直径且OM⊥ON;在轨道的M点放置一小物体,某时
刻该物体在内力作用下突然分成A、B两部分并弹开,其质量分别为m 、m 。A以v = 1m/s的速率沿轨
A B A
道运动至缺口进入圆筒,在筒内做平抛运动后恰好紧贴圆筒下底面沿边穿出。已知g = 10m/s2。忽略空气
阻力及一切摩擦,轨道、圆筒和叶片的厚度均忽略不计。
1 / 25
学科网(北京)股份有限公司(1)求A在轨道内运动的时间及圆筒高度;
(2)若叶片以恒定角速度 顺时针转动,且A运动至缺口时, 恰好转过 位置,如图乙所示,随
后A未与叶片碰撞,从圆筒下底面沿边穿出时, 恰好转至 位置。
(ⅰ)求角速度的大小 ;
(ⅱ)若B运动至缺口后能从任意两个叶片间的区域穿过圆筒,且未与叶片及筒壁碰撞,求 。
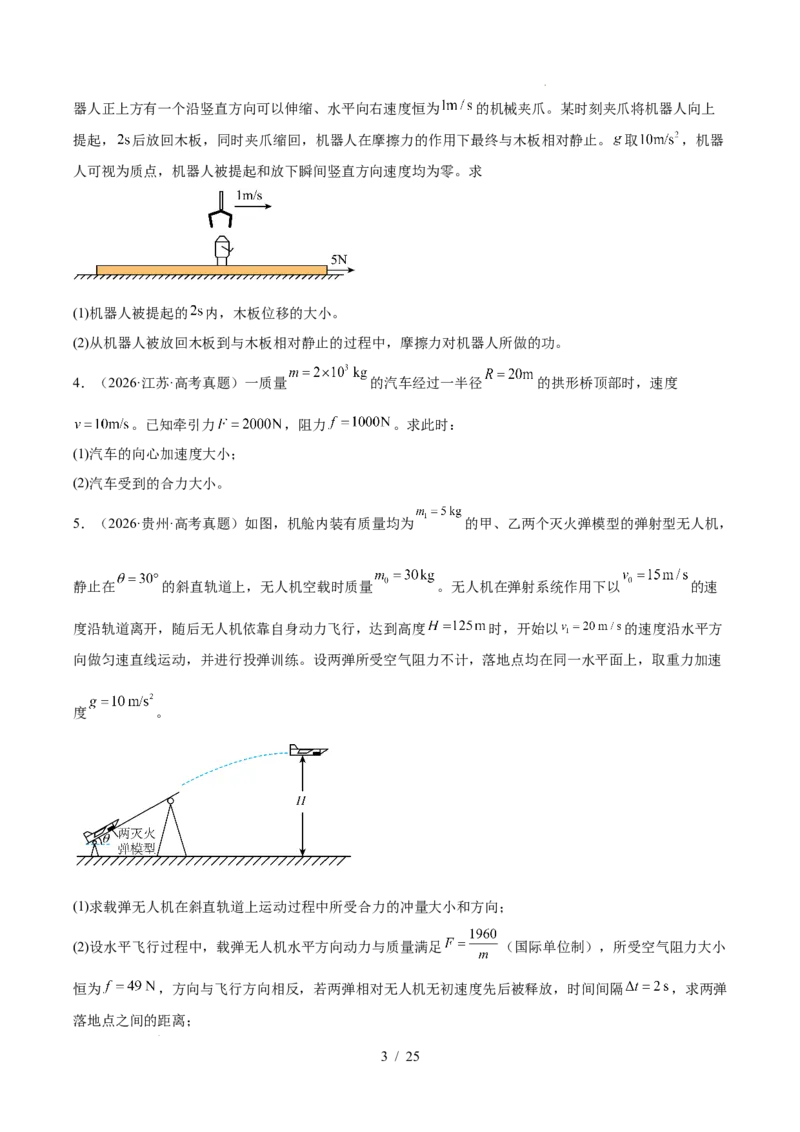
2.(2026·四川·高考真题)某款国产民用无人机已实现全自动作业。如图所示,无人机完成某次任务后开
始返航,此时所在位置与降落点的水平距离为120 m,竖直距离为90 m。无人机先以10 m/s的速度沿水平
直线飞行至与降落点水平距离50 m处,然后沿原运动方向做匀减速直线运动至降落点正上方,随后用时
33 s竖直下降至降落点,返航结束。求:
(1)无人机沿水平方向做匀减速直线运动的加速度大小。
(2)无人机从开始返航到返航结束的位移大小和平均速度大小。
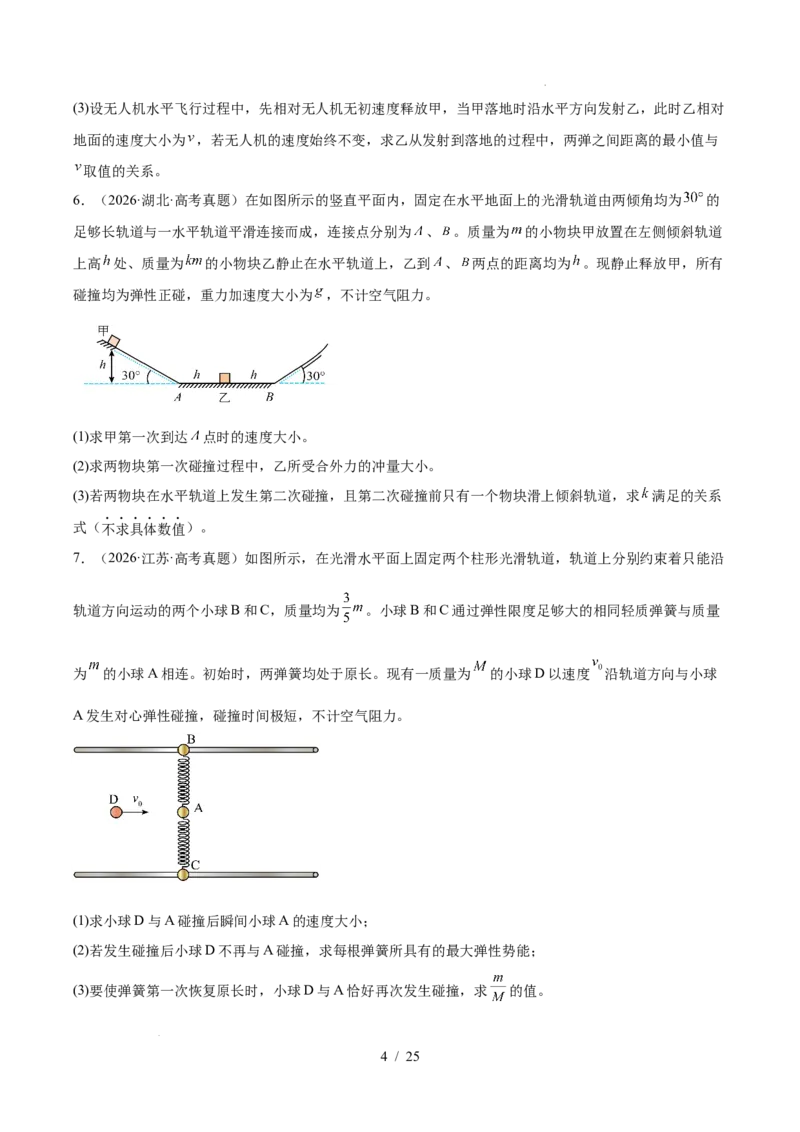
3.(2026·河北·高考真题)如图所示,质量为 的木板上放有一个质量为 的机器人,木板始终受到
水平向右、大小为 的恒力作用。初始时木板与机器人一起以 的速度沿水平地面向右匀速运动。机
2 / 25
学科网(北京)股份有限公司器人正上方有一个沿竖直方向可以伸缩、水平向右速度恒为 的机械夹爪。某时刻夹爪将机器人向上
提起, 后放回木板,同时夹爪缩回,机器人在摩擦力的作用下最终与木板相对静止。 取 ,机器
人可视为质点,机器人被提起和放下瞬间竖直方向速度均为零。求
(1)机器人被提起的 内,木板位移的大小。
(2)从机器人被放回木板到与木板相对静止的过程中,摩擦力对机器人所做的功。
4.(2026·江苏·高考真题)一质量 的汽车经过一半径 的拱形桥顶部时,速度
。已知牵引力 ,阻力 。求此时:
(1)汽车的向心加速度大小;
(2)汽车受到的合力大小。
5.(2026·贵州·高考真题)如图,机舱内装有质量均为 的甲、乙两个灭火弹模型的弹射型无人机,
静止在 的斜直轨道上,无人机空载时质量 。无人机在弹射系统作用下以 的速
度沿轨道离开,随后无人机依靠自身动力飞行,达到高度 时,开始以 的速度沿水平方
向做匀速直线运动,并进行投弹训练。设两弹所受空气阻力不计,落地点均在同一水平面上,取重力加速
度 。
(1)求载弹无人机在斜直轨道上运动过程中所受合力的冲量大小和方向;
(2)设水平飞行过程中,载弹无人机水平方向动力与质量满足 (国际单位制),所受空气阻力大小
恒为 ,方向与飞行方向相反,若两弹相对无人机无初速度先后被释放,时间间隔 ,求两弹
落地点之间的距离;
3 / 25
学科网(北京)股份有限公司(3)设无人机水平飞行过程中,先相对无人机无初速度释放甲,当甲落地时沿水平方向发射乙,此时乙相对
地面的速度大小为 ,若无人机的速度始终不变,求乙从发射到落地的过程中,两弹之间距离的最小值与
取值的关系。
6.(2026·湖北·高考真题)在如图所示的竖直平面内,固定在水平地面上的光滑轨道由两倾角均为 的
足够长轨道与一水平轨道平滑连接而成,连接点分别为 、 。质量为 的小物块甲放置在左侧倾斜轨道
上高 处、质量为 的小物块乙静止在水平轨道上,乙到 、 两点的距离均为 。现静止释放甲,所有
碰撞均为弹性正碰,重力加速度大小为 ,不计空气阻力。
(1)求甲第一次到达 点时的速度大小。
(2)求两物块第一次碰撞过程中,乙所受合外力的冲量大小。
(3)若两物块在水平轨道上发生第二次碰撞,且第二次碰撞前只有一个物块滑上倾斜轨道,求 满足的关系
式(不求具体数值)。
7.(2026·江苏·高考真题)如图所示,在光滑水平面上固定两个柱形光滑轨道,轨道上分别约束着只能沿
轨道方向运动的两个小球B和C,质量均为 。小球B和C通过弹性限度足够大的相同轻质弹簧与质量
为 的小球A相连。初始时,两弹簧均处于原长。现有一质量为 的小球D以速度 沿轨道方向与小球
A发生对心弹性碰撞,碰撞时间极短,不计空气阻力。
(1)求小球D与A碰撞后瞬间小球A的速度大小;
(2)若发生碰撞后小球D不再与A碰撞,求每根弹簧所具有的最大弹性势能;
(3)要使弹簧第一次恢复原长时,小球D与A恰好再次发生碰撞,求 的值。
4 / 25
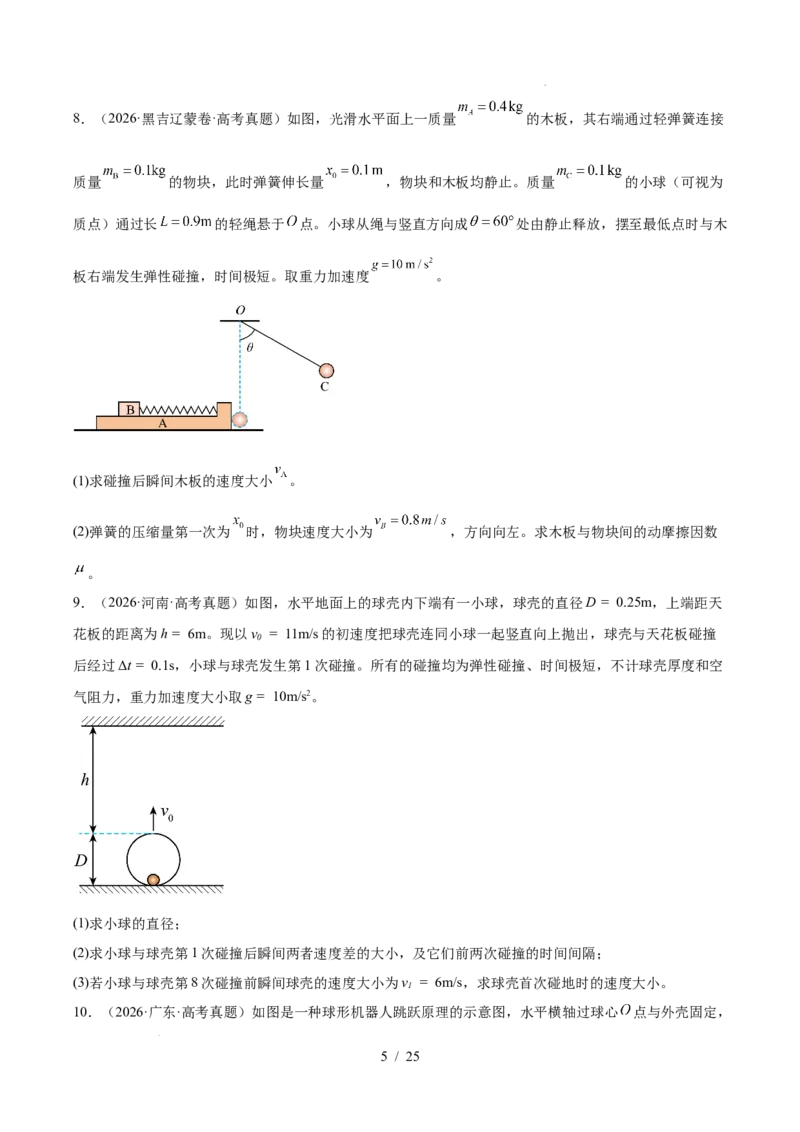
学科网(北京)股份有限公司8.(2026·黑吉辽蒙卷·高考真题)如图,光滑水平面上一质量 的木板,其右端通过轻弹簧连接
质量 的物块,此时弹簧伸长量 ,物块和木板均静止。质量 的小球(可视为
质点)通过长 的轻绳悬于 点。小球从绳与竖直方向成 处由静止释放,摆至最低点时与木
板右端发生弹性碰撞,时间极短。取重力加速度 。
(1)求碰撞后瞬间木板的速度大小 。
(2)弹簧的压缩量第一次为 时,物块速度大小为 ,方向向左。求木板与物块间的动摩擦因数
。
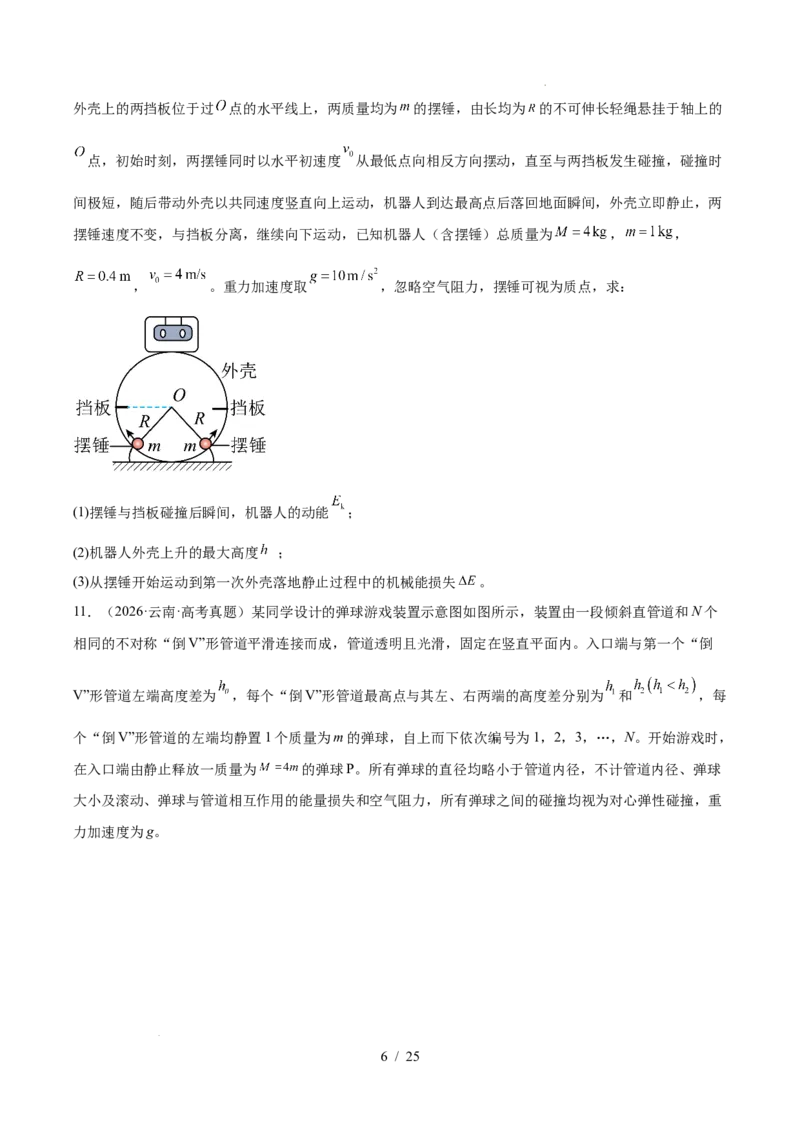
9.(2026·河南·高考真题)如图,水平地面上的球壳内下端有一小球,球壳的直径D = 0.25m,上端距天
花板的距离为h = 6m。现以v = 11m/s的初速度把球壳连同小球一起竖直向上抛出,球壳与天花板碰撞
0
后经过Δt = 0.1s,小球与球壳发生第1次碰撞。所有的碰撞均为弹性碰撞、时间极短,不计球壳厚度和空
气阻力,重力加速度大小取g = 10m/s2。
(1)求小球的直径;
(2)求小球与球壳第1次碰撞后瞬间两者速度差的大小,及它们前两次碰撞的时间间隔;
(3)若小球与球壳第8次碰撞前瞬间球壳的速度大小为v = 6m/s,求球壳首次碰地时的速度大小。
1
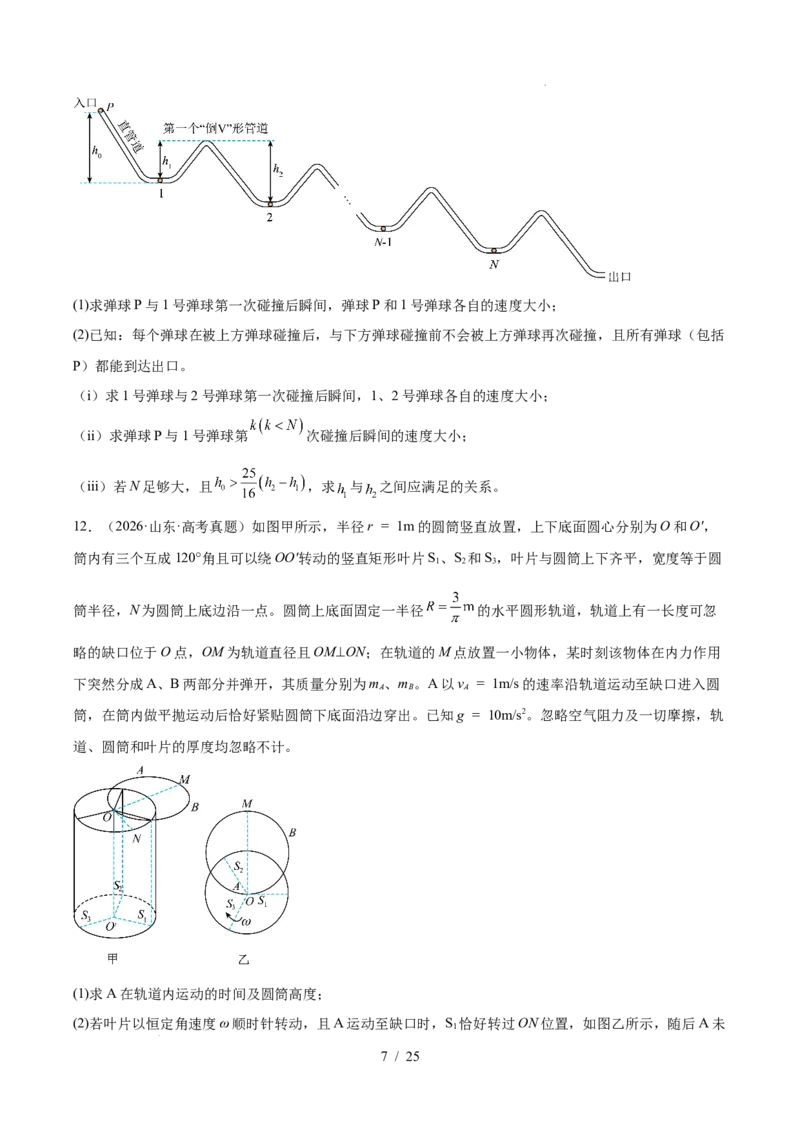
10.(2026·广东·高考真题)如图是一种球形机器人跳跃原理的示意图,水平横轴过球心 点与外壳固定,
5 / 25
学科网(北京)股份有限公司外壳上的两挡板位于过 点的水平线上,两质量均为 的摆锤,由长均为 的不可伸长轻绳悬挂于轴上的
点,初始时刻,两摆锤同时以水平初速度 从最低点向相反方向摆动,直至与两挡板发生碰撞,碰撞时
间极短,随后带动外壳以共同速度竖直向上运动,机器人到达最高点后落回地面瞬间,外壳立即静止,两
摆锤速度不变,与挡板分离,继续向下运动,已知机器人(含摆锤)总质量为 , ,
, 。重力加速度取 ,忽略空气阻力,摆锤可视为质点,求:
(1)摆锤与挡板碰撞后瞬间,机器人的动能 ;
(2)机器人外壳上升的最大高度 ;
(3)从摆锤开始运动到第一次外壳落地静止过程中的机械能损失 。
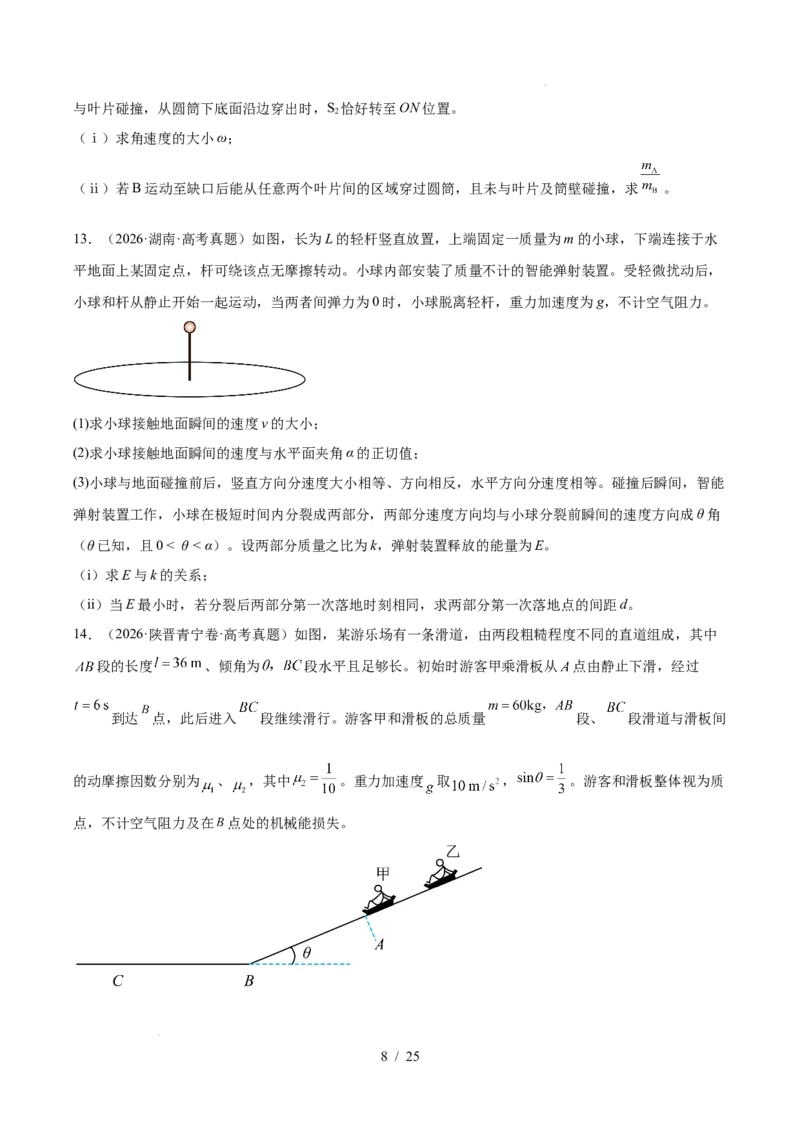
11.(2026·云南·高考真题)某同学设计的弹球游戏装置示意图如图所示,装置由一段倾斜直管道和N个
相同的不对称“倒V”形管道平滑连接而成,管道透明且光滑,固定在竖直平面内。入口端与第一个“倒
V”形管道左端高度差为 ,每个“倒V”形管道最高点与其左、右两端的高度差分别为 和 ,每
个“倒V”形管道的左端均静置1个质量为m的弹球,自上而下依次编号为1,2,3,…,N。开始游戏时,
在入口端由静止释放一质量为 的弹球P。所有弹球的直径均略小于管道内径,不计管道内径、弹球
大小及滚动、弹球与管道相互作用的能量损失和空气阻力,所有弹球之间的碰撞均视为对心弹性碰撞,重
力加速度为g。
6 / 25
学科网(北京)股份有限公司(1)求弹球P与1号弹球第一次碰撞后瞬间,弹球P和1号弹球各自的速度大小;
(2)已知:每个弹球在被上方弹球碰撞后,与下方弹球碰撞前不会被上方弹球再次碰撞,且所有弹球(包括
P)都能到达出口。
(i)求1号弹球与2号弹球第一次碰撞后瞬间,1、2号弹球各自的速度大小;
(ii)求弹球P与1号弹球第 次碰撞后瞬间的速度大小;
(iii)若N足够大,且 ,求 与 之间应满足的关系。
12.(2026·山东·高考真题)如图甲所示,半径r = 1m的圆筒竖直放置,上下底面圆心分别为O和O′,
筒内有三个互成120°角且可以绕OO′转动的竖直矩形叶片S、S 和S,叶片与圆筒上下齐平,宽度等于圆
1 2 3
筒半径,N为圆筒上底边沿一点。圆筒上底面固定一半径 的水平圆形轨道,轨道上有一长度可忽
略的缺口位于O点,OM为轨道直径且OM⊥ON;在轨道的M点放置一小物体,某时刻该物体在内力作用
下突然分成A、B两部分并弹开,其质量分别为m 、m 。A以v = 1m/s的速率沿轨道运动至缺口进入圆
A B A
筒,在筒内做平抛运动后恰好紧贴圆筒下底面沿边穿出。已知g = 10m/s2。忽略空气阻力及一切摩擦,轨
道、圆筒和叶片的厚度均忽略不计。
(1)求A在轨道内运动的时间及圆筒高度;
(2)若叶片以恒定角速度ω顺时针转动,且A运动至缺口时,S 恰好转过ON位置,如图乙所示,随后A未
1
7 / 25
学科网(北京)股份有限公司与叶片碰撞,从圆筒下底面沿边穿出时,S 恰好转至ON位置。
2
(ⅰ)求角速度的大小ω;
(ⅱ)若B运动至缺口后能从任意两个叶片间的区域穿过圆筒,且未与叶片及筒壁碰撞,求 。
13.(2026·湖南·高考真题)如图,长为L的轻杆竖直放置,上端固定一质量为m的小球,下端连接于水
平地面上某固定点,杆可绕该点无摩擦转动。小球内部安装了质量不计的智能弹射装置。受轻微扰动后,
小球和杆从静止开始一起运动,当两者间弹力为0时,小球脱离轻杆,重力加速度为g,不计空气阻力。
(1)求小球接触地面瞬间的速度v的大小;
(2)求小球接触地面瞬间的速度与水平面夹角α的正切值;
(3)小球与地面碰撞前后,竖直方向分速度大小相等、方向相反,水平方向分速度相等。碰撞后瞬间,智能
弹射装置工作,小球在极短时间内分裂成两部分,两部分速度方向均与小球分裂前瞬间的速度方向成θ角
(θ已知,且0 < θ < α)。设两部分质量之比为k,弹射装置释放的能量为E。
(i)求E与k的关系;
(ii)当E最小时,若分裂后两部分第一次落地时刻相同,求两部分第一次落地点的间距d。
14.(2026·陕晋青宁卷·高考真题)如图,某游乐场有一条滑道,由两段粗糙程度不同的直道组成,其中
段的长度 、倾角为 段水平且足够长。初始时游客甲乘滑板从 点由静止下滑,经过
到达 点,此后进入 段继续滑行。游客甲和滑板的总质量 段、 段滑道与滑板间
的动摩擦因数分别为 、 ,其中 。重力加速度 取 , 。游客和滑板整体视为质
点,不计空气阻力及在 点处的机械能损失。
8 / 25
学科网(北京)股份有限公司(1)求AB段滑道与滑板间的动摩擦因数 ;
(2)求AB段甲和滑板的机械能损失及动量变化量的大小;
(3)当甲到达 点时,游客乙乘同样滑板恰以 的速度经过 点下滑。求乙到达 点时与甲的距离。
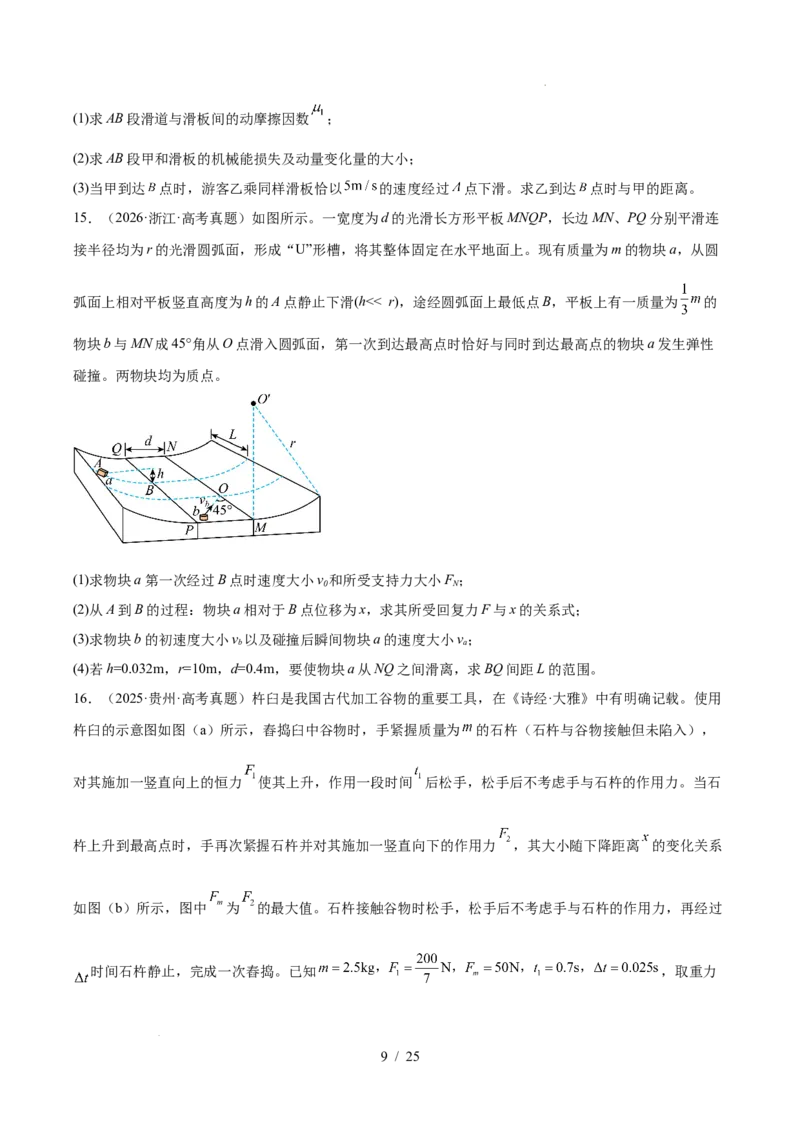
15.(2026·浙江·高考真题)如图所示。一宽度为d的光滑长方形平板MNQP,长边MN、PQ分别平滑连
接半径均为r的光滑圆弧面,形成“U”形槽,将其整体固定在水平地面上。现有质量为m的物块a,从圆
弧面上相对平板竖直高度为h的A点静止下滑(h<< r),途经圆弧面上最低点B,平板上有一质量为 的
物块b与MN成45°角从O点滑入圆弧面,第一次到达最高点时恰好与同时到达最高点的物块a发生弹性
碰撞。两物块均为质点。
(1)求物块a第一次经过B点时速度大小v 和所受支持力大小F ;
0 N
(2)从A到B的过程:物块a相对于B点位移为x,求其所受回复力F与x的关系式;
(3)求物块b的初速度大小v 以及碰撞后瞬间物块a的速度大小v;
b a
(4)若h=0.032m,r=10m,d=0.4m,要使物块a从NQ之间滑离,求BQ间距L的范围。
16.(2025·贵州·高考真题)杵臼是我国古代加工谷物的重要工具,在《诗经·大雅》中有明确记载。使用
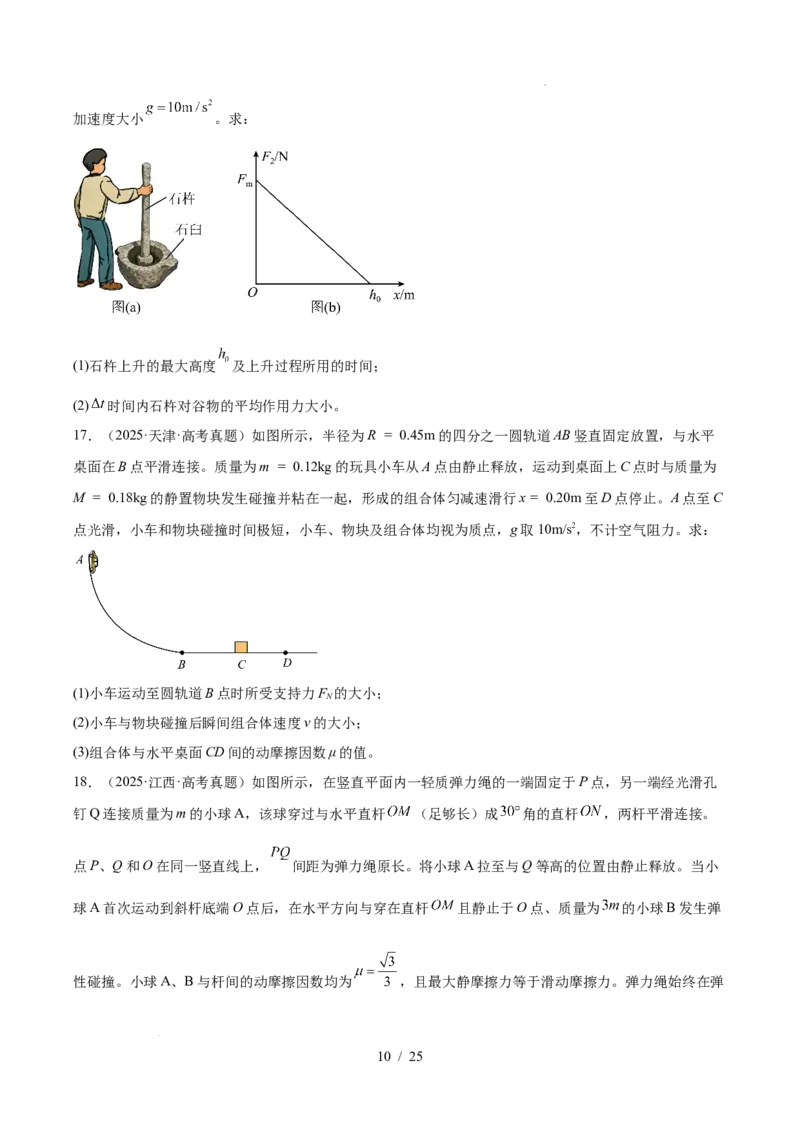
杵臼的示意图如图(a)所示,舂捣臼中谷物时,手紧握质量为 的石杵(石杵与谷物接触但未陷入),
对其施加一竖直向上的恒力 使其上升,作用一段时间 后松手,松手后不考虑手与石杵的作用力。当石
杵上升到最高点时,手再次紧握石杵并对其施加一竖直向下的作用力 ,其大小随下降距离 的变化关系
如图(b)所示,图中 为 的最大值。石杵接触谷物时松手,松手后不考虑手与石杵的作用力,再经过
时间石杵静止,完成一次舂捣。已知 ,取重力
9 / 25
学科网(北京)股份有限公司加速度大小 。求:
(1)石杵上升的最大高度 及上升过程所用的时间;
(2) 时间内石杵对谷物的平均作用力大小。
17.(2025·天津·高考真题)如图所示,半径为R = 0.45m的四分之一圆轨道AB竖直固定放置,与水平
桌面在B点平滑连接。质量为m = 0.12kg的玩具小车从A点由静止释放,运动到桌面上C点时与质量为
M = 0.18kg的静置物块发生碰撞并粘在一起,形成的组合体匀减速滑行x = 0.20m至D点停止。A点至C
点光滑,小车和物块碰撞时间极短,小车、物块及组合体均视为质点,g取10m/s2,不计空气阻力。求:
(1)小车运动至圆轨道B点时所受支持力F 的大小;
N
(2)小车与物块碰撞后瞬间组合体速度v的大小;
(3)组合体与水平桌面CD间的动摩擦因数μ的值。
18.(2025·江西·高考真题)如图所示,在竖直平面内一轻质弹力绳的一端固定于P点,另一端经光滑孔
钉Q连接质量为m的小球A,该球穿过与水平直杆 (足够长)成 角的直杆 ,两杆平滑连接。
点P、Q和O在同一竖直线上, 间距为弹力绳原长。将小球A拉至与Q等高的位置由静止释放。当小
球A首次运动到斜杆底端O点后,在水平方向与穿在直杆 且静止于O点、质量为 的小球B发生弹
性碰撞。小球A、B与杆间的动摩擦因数均为 ,且最大静摩擦力等于滑动摩擦力。弹力绳始终在弹
10 / 25
学科网(北京)股份有限公司性限度内且满足胡克定律,劲度系数为k,其弹性势能 与伸长量x的关系为 。已知重力加速度
为g, 间距为 。
(1)求小球A下滑过程中滑动摩擦力的大小;
(2)若从碰撞后开始计时,小球A第一次上滑过程中离O点的距离x与时间t关系为 ( 为
常数),求小球A第一次速度为零时,小球B与O点的距离。
19.(2025·浙江·高考真题)某兴趣小组设计了一传送装置,其竖直截面如图所示。AB是倾角为 的斜
轨道,BC是以恒定速率 顺时针转动的足够长水平传送带,紧靠C端有半径为R、质量为M置于光滑水
平面上的可动半圆弧轨道,水平面和传送带BC处于同一高度,各连接处平滑过渡。现有一质量为m的物
块,从轨道AB上与B相距L的P点由静止下滑,经传送带末端C点滑入圆弧轨道。物块与传送带间的动
摩擦因数为 ,其余接触面均光滑。已知 , , , , ,
, 。不计空气阻力,物块可视为质点,传送带足够长。求物块
(1)滑到B点处的速度大小;
(2)从B点运动到C点过程中摩擦力对其做的功;
(3)在传送带上滑动过程中产生的滑痕长度;
(4)即将离开圆弧轨道最高点的瞬间,受到轨道的压力大小。
11 / 25
学科网(北京)股份有限公司20.(2025·全国卷·高考真题)如图,物块P固定在水平面上,其上表面有半径为R的 圆弧轨道。P右端
与薄板Q连在一起,圆弧轨道与Q上表面平滑连接。一轻弹簧的右端固定在Q上,另一端自由。质量为m
的小球自圆弧顶端A点上方的B点自由下落,落到A点后沿圆弧轨道下滑,小球与弹簧接触后,当速度减
小至刚接触时的 时弹簧的弹性势能为2mgR,此时断开P和Q的连接,Q从静止开始向右滑动。g为重力
加速度大小,忽略空气阻力,圆弧轨道及Q的上、下表面均光滑,弹簧长度的变化始终在弹性限度内。
(1)求小球从落入圆弧轨道至离开圆弧轨道,重力对其做的功;
(2)求小球与弹簧刚接触时速度的大小及B、A两点间的距离;
(3)欲使P和Q断开后,弹簧的最大弹性势能等于2.2mgR,Q的质量应为多大?
(4)欲使P和Q断开后,Q的最终动能最大,Q的质量应为多大?
21.(2025·重庆·高考真题)如图所示,长度为d的水平传送带M顺时针匀速运动。质量为m的小物块A
在传送带左端M由静止释放。A还未与传送带达到相同速度时就从右端N平滑地进入光滑水平面NO,与
向右运动的小物块B发生碰撞(碰撞时间极短)。碰后A、B均向右运动,从O点进入粗糙水平地面。设
A与传送带间的动摩擦因数和A、B与地面间的动摩擦因数均为 ,重力加速度为g。
(1)求A在传送带上的加速度大小及离开传送带时的速度大小;
(2)若碰前瞬间,B的速度大小为A的一半,碰撞为弹性碰撞,且碰后A、B在粗糙地面上停下后相距d,
求B的质量;
(3)若B的质量是A的n倍,碰后瞬间A和B的动量相同,求n的取值范围及碰后瞬间B的速度大小范围。
22.(2025·甘肃·高考真题)如图1所示,细杆两端固定,质量为m的物块穿在细杆上。初始时刻。物块
刚好能静止在细杆上。现以水平向左的力F作用在物块上,F随时间t的变化如图2所示。开始滑动瞬间
的滑动摩擦力等于最大静摩擦力。细杆足够长,重力加速度为g,θ=30°。
12 / 25
学科网(北京)股份有限公司求:
(1)t=6s时F的大小,以及t在0~6s内F的冲量大小。
(2)t在0~6s内,摩擦力f随时间t变化的关系式,并作出相应的f−t图像。
(3)t=6s时,物块的速度大小。
23.(2025·北京·高考真题)某物体以一定初速度从地面竖直向上抛出,经过时间t到达最高点。在最高点
该物体炸裂成 两部分,质量分别为 和m,其中A以速度v沿水平方向飞出。重力加速度为g,不
计空气阻力。求:
(1)该物体抛出时的初速度大小 ;
(2)炸裂后瞬间B的速度大小 ;
(3) 落地点之间的距离d。
24.(2025·湖南·高考真题)某地为发展旅游经济,因地制宜利用山体举办了机器人杂技表演。表演中,
需要将质量为m的机器人抛至悬崖上的A点,图为山体截面与表演装置示意图。a、b为同一水平面上两条
光滑平行轨道,轨道中有质量为M的滑杆。滑杆用长度为L的轻绳与机器人相连。初始时刻,轻绳绷紧且
与轨道平行,机器人从B点以初速度v竖直向下运动,B点位于轨道平面上,且在A点正下方, 。
滑杆始终与轨道垂直,机器人可视为质点且始终作同一竖直平面内运动,不计空气阻力,轻绳不可伸长,
,重力加速度大小为g。
13 / 25
学科网(北京)股份有限公司(1)若滑杆固定, ,当机器人运动到滑杆正下方时,求轻绳拉力的大小;
(2)若滑杆固定,当机器人运动到滑杆左上方且轻绳与水平方向夹角为 时,机器人松开轻绳后被抛至A
点,求v的大小;
(3)若滑杆能沿轨道自由滑动, ,且 ,当机器人运动到滑杆左上方且轻绳与水平方向夹角为
时,机器人松开轻绳后被抛至A点,求v与k的关系式及v的最小值。
25.(2025·河北·高考真题)如图,一长为2m的平台,距水平地面高度为1.8m。质量为0.01kg的小物块
以3m/s的初速度从平台左端水平向右运动。物块与平台、地面间的动摩擦因数均为0.2。物块视为质点,
不考虑空气阻力,重力加速度g取10m/s2。
(1)求物块第一次落到地面时距平台右端的水平距离。
(2)若物块第一次落到地面后弹起的最大高度为0.45m,物块从离开平台到弹起至最大高度所用时间共计
1s。求物块第一次与地面接触过程中,所受弹力冲量的大小,以及物块弹离地面时水平速度的大小。
26.(2025·江苏·高考真题)如图所示,在光滑水平面上,左右两列相同的小钢球沿同一直线放置。每列
有n个。在两列钢球之间,一质量为m的玻璃球以初速度 向右运动,与钢球发生正碰。所有球之间的碰
撞均视为弹性碰撞。
14 / 25
学科网(北京)股份有限公司(1)若钢球质量为m,求最右侧的钢球最终运动的速度大小;
(2)若钢球质量为 ,求玻璃球与右侧钢球发生第一次碰撞后,玻璃球的速度大小 ;
(3)若钢球质量为 ,求玻璃球经历 次碰撞后的动能 。
27.(2025·河南·高考真题)如图,在一段水平光滑直道上每间隔 铺设有宽度为 的防滑带。
在最左端防滑带的左边缘静止有质量为 的小物块P,另一质量为 的小物块Q以
的速度向右运动并与P发生正碰,且碰撞时间极短。已知碰撞后瞬间P的速度大小为 ,P、Q与
防滑带间的动摩擦因数均为 ,重力加速度大小 。求:
(1)该碰撞过程中损失的机械能;
(2)P从开始运动到静止经历的时间。
28.(2025·广西·高考真题)图甲为某智能分装系统工作原理示意图,每个散货经倾斜传送带由底端A运
动到顶端B后水平抛出,撞击冲量式传感器使其输出一个脉冲信号,随后竖直掉入以与水平传送带共速度
的货箱中,此系统利用传感器探测散货的质量,自动调节水平传送带的速度,实现按规格分装。倾斜传送
带与水平地面夹角为 ,以速度 匀速运行。若以相同的时间间隔 将散货以几乎为0的速度放置在倾
斜传送带底端A,从放置某个散货时开始计数,当放置第10个散货时,第1个散货恰好被水平抛出。散货
与倾斜传送带间的动摩擦因数 ,到达顶端前已与传送带共速。设散货与传感器撞击时间极短,撞击
后竖直方向速度不变,水平速度变为0。每个长度为d的货箱装总质量为M的一批散货。若货箱之间无间
隔,重力加速度为g。分装系统稳定运行后,连续装货,某段时间传感器输出的每个脉冲信号与横轴所围
面积为I如图乙,求这段时间内:
15 / 25
学科网(北京)股份有限公司(1)单个散货的质量。
(2)水平传送带的平均传送速度大小。
(3)倾斜传送带的平均输出功率。
29.(2025·湖北·高考真题)如图所示,一足够长的平直木板放置在水平地面上,木板上有3n(n是大于1
的正整数)个质量均为m的相同小滑块,从左向右依次编号为1、2、…、3n,木板的质量为nm。相邻滑
块间的距离均为L,木板与地面之间的动摩擦因数为 ,滑块与木板间的动摩擦因数为 。初始时木板和
所有滑块均处于静止状态。现给第1个滑块一个水平向右的初速度,大小为 ( 为足够大常数,g
为重力加速度大小)。滑块间的每次碰撞时间极短,碰后滑块均会粘在一起继续运动。最大静摩擦力等于
滑动摩擦力。
(1)求第1个滑块与第2个滑块碰撞前瞬间,第1个滑块的速度大小
(2)记木板滑动前第j个滑块开始滑动时的速度为 ,第 个滑块开始滑动时的速度为 。用已知量和
表示 。
(3)若木板开始滑动后,滑块间恰好不再相碰,求 的值。(参考公式:
)
30.(2025·海南·高考真题)某自动包装系统的部分结构简化后如图所示,足够长的传送带固定在竖直平
面内,半径为 ,圆心角 的圆弧轨道与平台平滑连接,平台与顺时针匀速转动的水平传送
带平滑连接,工件A从圆弧顶点无初速度下滑,在平台上滑入静止的空箱B并与其瞬间粘连成一个整体,
随后一起滑上传送带,与传送带共速后进入下一道工序。已知工件A质量为 ,空箱B的质量为
16 / 25
学科网(北京)股份有限公司,A、B及粘连成的整体均可视为质点,整体与传送带间的动摩擦因数恒定,在传送带上运动的
过程中因摩擦产生的热量 ,忽略轨道及平台的摩擦, ,重力加速度 。求:
(1)工件A滑到圆弧轨道最低点时受到的支持力;
(2)工件A与空箱B在整个碰撞过程中损失的机械能;
(3)传送带的速度大小。
31.(2025·四川·高考真题)如图所示,倾角为 的斜面固定于水平地面,斜面上固定有半径为R的半圆
挡板和长为 的直挡板。a为直挡板下端点,bd为半圆挡板直径且沿水平方向,c为半圆挡板最高点,两
挡板相切于b点,de与ab平行且等长。小球乙被锁定在c点。小球甲从a点以一定初速度出发,沿挡板运
动到c点与小球乙发生完全弹性碰撞,碰撞前瞬间解除对小球乙的锁定,小球乙在此后的运动过程中无其
他碰撞。小球甲质量为 ,两小球均可视为质点,不计一切摩擦,重力加速度大小为g。
(1)求小球甲从a点沿直线运动到b点过程中的加速度大小;
(2)若小球甲恰能到达c点,且碰撞后小球乙能运动到e点,求小球乙与小球甲的质量比值应满足的条件;
(3)在满足(2)中质量比值的条件下,若碰撞后小球乙能穿过线段de,求小球甲初动能应满足的条件。
32.(2025·浙江·高考真题)一游戏装置的竖直截面如图所示。倾斜直轨道AB、半径为R的竖直螺旋轨道、
水平轨道BC和 、倾角为 的倾斜直轨道EF平滑连接成一个抛体装置。该装置除EF段轨道粗糙外,
其余各段均光滑,F点与水平高台GHI等高。游戏开始,一质量为m的滑块1从轨道AB上的高度h处静
止滑下,与静止在C点、质量也为m的滑块2发生完全非弹性碰撞后组合成滑块3,滑上滑轨。若滑块3
落在GH段,反弹后水平分速度保持不变,竖直分速度减半;若滑块落在H点右侧,立即停止运动。已知
17 / 25
学科网(北京)股份有限公司,EF段长度 ,FG间距 ,GH间距 ,HI间距
,EF段 。滑块1、2、3均可视为质点,不计空气阻力, ,
。
(1)若 ,求碰撞后瞬间滑块3的速度大小 ;
(2)若滑块3恰好能通过圆轨道 ,求高度h;
(3)若滑块3最终落入I点的洞中,则游戏成功。讨论游戏成功的高度h。
33.(2024·天津·高考真题)如图所示,光滑半圆轨道直径沿竖直方向,最低点与水平面相切。对静置于
轨道最低点的小球A施加水平向左的瞬时冲量I,A沿轨道运动到最高点时,与用轻绳悬挂的静止小球B
正碰并粘在一起。已知I = 1.8 Ns,A、B的质量分别为m = 0.3 kg、m = 0.1 kg,轨道半径和绳长均为R
A B
= 0.5 m,两球均视为质点,轻绳∙不可伸长,重力加速度g取10 m/s2,不计空气阻力。求:
(1)与B碰前瞬间A的速度大小;
(2)A、B碰后瞬间轻绳的拉力大小。
34.(2024·贵州·高考真题)如图,半径为 的四分之一光滑圆轨道固定在竖直平面内,其末端与
水平地面 相切于P点, 的长度 。一长为 的水平传送带以恒定速率 逆时针
转动,其右端与地面在M点无缝对接。物块a从圆轨道顶端由静止释放,沿轨道下滑至P点,再向左做直
18 / 25
学科网(北京)股份有限公司线运动至M点与静止的物块b发生弹性正碰,碰撞时间极短。碰撞后b向左运动到达传送带的左端N时,
瞬间给b一水平向右的冲量I,其大小为 。以后每隔 给b一相同的瞬时冲量I,直到b离开传
送带。已知a的质量为 的质量为 ,它们均可视为质点。a、b与地面及传送带间的动摩
擦因数均为 ,取重力加速度大小 。求:
(1)a运动到圆轨道底端时轨道对它的支持力大小;
(2)b从M运动到N的时间;
(3)b从N运动到M的过程中与传送带摩擦产生的热量。
35.(2024·浙江·高考真题)一弹射游戏装置竖直截面如图所示,固定的光滑水平直轨道AB、半径为R的
光滑螺旋圆形轨道BCD、光滑水平直轨道DE平滑连接。长为L、质量为M的平板紧靠长为d的固定凹槽
EFGH侧壁EF放置,平板上表面与DEH齐平。将一质量为m的小滑块从A端弹射,经过轨道BCD后滑
上平板并带动平板一起运动,平板到达HG即被锁定。已知R=0.5 m,d=4.4 m,L=1.8 m,M=m=0.1 kg,
平板与滑块间的动摩擦因数μ=0.6、与凹槽水平底面FG间的动摩擦因数为μ。滑块视为质点,不计空气
1 2
阻力,最大静摩擦力等于滑动摩擦力,重力加速度 。
(1)滑块恰好能通过圆形轨道最高点C时,求滑块离开弹簧时速度v 的大小;
0
(2)若μ=0,滑块恰好过C点后,求平板加速至与滑块共速时系统损耗的机械能;
2
(3)若μ=0.1,滑块能到达H点,求其离开弹簧时的最大速度v 。
2 m
36.(2024·北京·高考真题)科学家根据天文观测提出宇宙膨胀模型:在宇宙大尺度上,所有的宇宙物质
(星体等)在做彼此远离运动,且质量始终均匀分布,在宇宙中所有位置观测的结果都一样。以某一点O
19 / 25
学科网(北京)股份有限公司为观测点,以质量为m的小星体(记为P)为观测对象。当前P到O点的距离为 ,宇宙的密度为 。
(1)求小星体P远离到 处时宇宙的密度ρ;
(2)以O点为球心,以小星体P到O点的距离为半径建立球面。P受到的万有引力相当于球内质量集中
于O点对P的引力。已知质量为 和 、距离为R的两个质点间的引力势能 ,G为引力常
量。仅考虑万有引力和P远离O点的径向运动。
a.求小星体P从 处远离到 。处的过程中动能的变化量 ;
b.宇宙中各星体远离观测点的速率v满足哈勃定律 ,其中r为星体到观测点的距离,H为哈勃系数。
H与时间t有关但与r无关,分析说明H随t增大还是减小。
37.(2024·北京·高考真题)如图所示,水平放置的排水管满口排水,管口的横截面积为S,管口离水池水
面的高度为h,水在水池中的落点与管口的水平距离为d。假定水在空中做平抛运动,已知重力加速度为
g,h远大于管口内径。求:
(1)水从管口到水面的运动时间t;
(2)水从管口排出时的速度大小 ;
(3)管口单位时间内流出水的体积Q。
38.(2024·甘肃·高考真题)如图,质量为2kg的小球A(视为质点)在细绳 和OP作用下处于平衡状
态,细绳 ,与竖直方向的夹角均为60°。质量为6kg的木板B静止在光滑水平面上,质量
为2kg的物块C静止在B的左端。剪断细绳 ,小球A开始运动。(重力加速度g取 )
(1)求A运动到最低点时细绳OP所受的拉力。
(2)A在最低点时,细绳OP断裂。A飞出后恰好与C左侧碰撞(时间极短)、碰后A竖直下落,C水平
向右运动。求碰后C的速度大小。
(3)A、C碰后,C相对B滑行4m后与B共速。求C和B之间的动摩擦因数。
20 / 25
学科网(北京)股份有限公司39.(2024·广东·高考真题)汽车的安全带和安全气囊是有效保护乘客的装置。
(1)安全带能通过感应车的加速度自动锁定,其原理的简化模型如图甲所示。在水平路面上刹车的过程
中,敏感球由于惯性沿底座斜面上滑直到与车达到共同的加速度a,同时顶起敏感臂,使之处于水平状态,
并卡住卷轴外齿轮,锁定安全带。此时敏感臂对敏感球的压力大小为 ,敏感球的质量为m,重力加速度
为g。忽略敏感球受到的摩擦力。求斜面倾角的正切值 。
(2)如图乙所示,在安全气囊的性能测试中,可视为质点的头锤从离气囊表面高度为H处做自由落体运
动。与正下方的气囊发生碰撞。以头锤到气囊表面为计时起点,气囊对头锤竖直方向作用力F随时间t的
变化规律,可近似用图丙所示的图像描述。已知头锤质量 ,重力加速度大小取
。求:
①碰撞过程中F的冲量大小和方向;
②碰撞结束后头锤上升的最大高度。
40.(2024·广西·高考真题)如图,轮滑训练场沿直线等间距地摆放着若干个定位锥筒,锥筒间距
,某同学穿着轮滑鞋向右匀减速滑行。现测出他从1号锥筒运动到2号锥筒用时 ,从2号
锥筒运动到3号锥筒用时 。求该同学
(1)滑行的加速度大小;
(2)最远能经过几号锥筒。
21 / 25
学科网(北京)股份有限公司41.(2024·河北·高考真题)如图,三块厚度相同、质量相等的木板A、B、C(上表面均粗糙)并排静止
在光滑水平面上,尺寸不计的智能机器人静止于A木板左端。已知三块木板质量均为 A木板长度为
,机器人质量为 ,重力加速度g取 ,忽略空气阻力。
(1)机器人从A木板左端走到A木板右端时,求A、B木板间的水平距离。
(2)机器人走到A木板右端相对木板静止后,以做功最少的方式从A木板右端跳到B木板左端,求起跳
过程机器人做的功,及跳离瞬间的速度方向与水平方向夹角的正切值。
(3)若机器人以做功最少的方式跳到B木板左端后立刻与B木板相对静止,随即相对B木板连续不停地
3次等间距跳到B木板右端,此时B木板恰好追上A木板。求该时刻A、C两木板间距与B木板长度的关
系。
42.(2024·山东·高考真题)如图甲所示,质量为M的轨道静止在光滑水平面上,轨道水平部分的上表面
粗糙,竖直半圆形部分的表面光滑,两部分在P点平滑连接,Q为轨道的最高点。质量为m的小物块静置
在轨道水平部分上,与水平轨道间的动摩擦因数为μ,最大静摩擦力等于滑动摩擦力。已知轨道半圆形部
分的半径 ,重力加速度大小 。
(1)若轨道固定,小物块以一定的初速度沿轨道运动到Q点时,受到轨道的弹力大小等于3mg,求小物
块在Q点的速度大小v;
(2)若轨道不固定,给轨道施加水平向左的推力F,小物块处在轨道水平部分时,轨道加速度a与F对应
关系如图乙所示。
(i)求μ和m;
(ii)初始时,小物块静置在轨道最左端,给轨道施加水平向左的推力 ,当小物块到P点时撤去
F,小物块从Q点离开轨道时相对地的速度大小为7m/s。求轨道水平部分的长度L。
22 / 25
学科网(北京)股份有限公司43.(2024·湖北·高考真题)如图所示,水平传送带以5m/s的速度顺时针匀速转动,传送带左右两端的距
离为 。传送带右端的正上方有一悬点O,用长为 、不可伸长的轻绳悬挂一质量为0.2kg的小球,
小球与传送带上表面平齐但不接触。在O点右侧的P点固定一钉子,P点与O点等高。将质量为0.1kg的
小物块无初速轻放在传送带左端,小物块运动到右端与小球正碰,碰撞时间极短,碰后瞬间小物块的速度
大小为 、方向水平向左。小球碰后绕O点做圆周运动,当轻绳被钉子挡住后,小球继续绕P点向上运
动。已知小物块与传送带间的动摩擦因数为0.5,重力加速度大小 。
(1)求小物块与小球碰撞前瞬间,小物块的速度大小;
(2)求小物块与小球碰撞过程中,两者构成的系统损失的总动能;
(3)若小球运动到P点正上方,绳子不松弛,求P点到O点的最小距离。
44.(2024·新疆河南·高考真题)将重物从高层楼房的窗外运到地面时,为安全起见,要求下降过程中重
物与楼墙保持一定的距离。如图,一种简单的操作方法是一人在高处控制一端系在重物上的绳子P,另一
人在地面控制另一根一端系在重物上的绳子Q,二人配合可使重物缓慢竖直下降。若重物的质量 ,
重力加速度大小 ,当P绳与竖直方向的夹角 时,Q绳与竖直方向的夹角
(1)求此时P、Q绳中拉力的大小;
(2)若开始竖直下降时重物距地面的高度 ,求在重物下降到地面的过程中,两根绳子拉力对重物
做的总功。
23 / 25
学科网(北京)股份有限公司45.(2024·福建·高考真题)我国古代劳动人民创造了璀璨的农耕文明。图(a)为《天工开物》中描绘的
利用耕牛整理田地的场景,简化的物理模型如图(b)所示,人站立的农具视为与水平地面平行的木板,
两条绳子相互平行且垂直于木板边缘。已知绳子与水平地面夹角 为 , ,
。当每条绳子拉力 的大小为 时,人与木板沿直线匀速前进,在 内前进了 ,
求此过程中
(1)地面对木板的阻力大小;
(2)两条绳子拉力所做的总功;
(3)两条绳子拉力的总功率。
46.(2024·安徽·高考真题)如图所示,一实验小车静止在光滑水平面上,其上表面有粗糙水平轨道与光
滑四分之一圆弧轨道。圆弧轨道与水平轨道相切于圆弧轨道最低点,一物块静止于小车最左端,一小球用
不可伸长的轻质细线悬挂于O点正下方,并轻靠在物块左侧。现将细线拉直到水平位置时,静止释放小球,
小球运动到最低点时与物块发生弹性碰撞。碰撞后,物块沿着小车上的轨道运动,已知细线长 。
小球质量 。物块、小车质量均为 。小车上的水平轨道长 。圆弧轨道半径
。小球、物块均可视为质点。不计空气阻力,重力加速度g取 。
(1)求小球运动到最低点与物块碰撞前所受拉力的大小;
(2)求小球与物块碰撞后的瞬间,物块速度的大小;
(3)为使物块能进入圆弧轨道,且在上升阶段不脱离小车,求物块与水平轨道间的动摩擦因数 的取值
24 / 25
学科网(北京)股份有限公司范围。
47.(2024·浙江·高考真题)某固定装置的竖直截面如图所示,由倾角 的直轨道 ,半径
的圆弧轨道 ,长度 、倾角为 的直轨道 ,半径为R、圆心角为 的圆弧管道 组成,
轨道间平滑连接。在轨道末端F的右侧光滑水平面上紧靠着质量 滑块b,其上表面与轨道末端F
所在的水平面平齐。质量 的小物块a从轨道 上高度为h静止释放,经圆弧轨道 滑上轨道
,轨道 由特殊材料制成,小物块a向上运动时动摩擦因数 ,向下运动时动摩擦因数
,且最大静摩擦力等于滑动摩擦力。当小物块a在滑块b上滑动时动摩擦因数恒为 ,小物块a
运动到滑块右侧的竖直挡板能发生完全弹性碰撞。(其它轨道均光滑,小物块视为质点,不计空气阻力,
, )
(1)若 ,求小物块
①第一次经过C点的向心加速度大小;
②在 上经过的总路程;
③在 上向上运动时间 和向下运动时间 之比。
(2)若 ,滑块至少多长才能使小物块不脱离滑块。
25 / 25
学科网(北京)股份有限公司