文档文本内容
专题14  杠杆、滑轮
一.如何进行力臂作图?
【方法技巧】画力臂分四步,一找支点,二画力的作用线,三作垂线段(从支点向力的作用线),四标注
(用双箭头或大括号及对应字母标注力臂)。
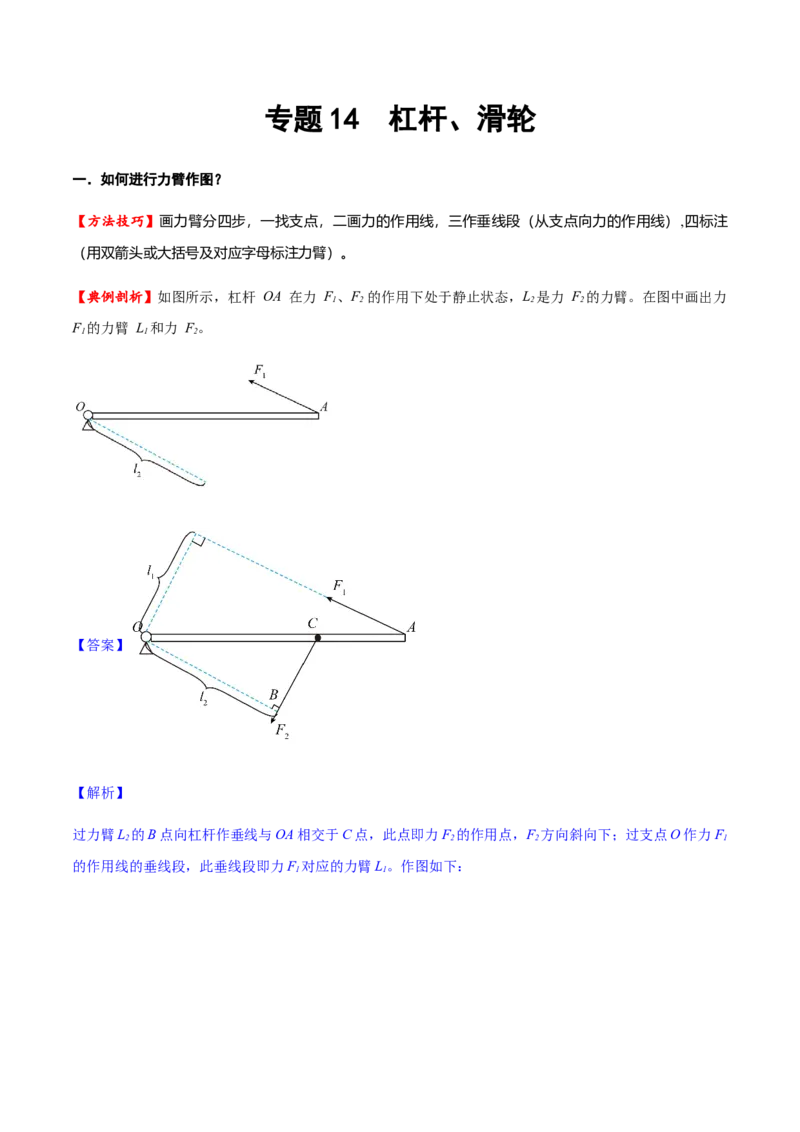
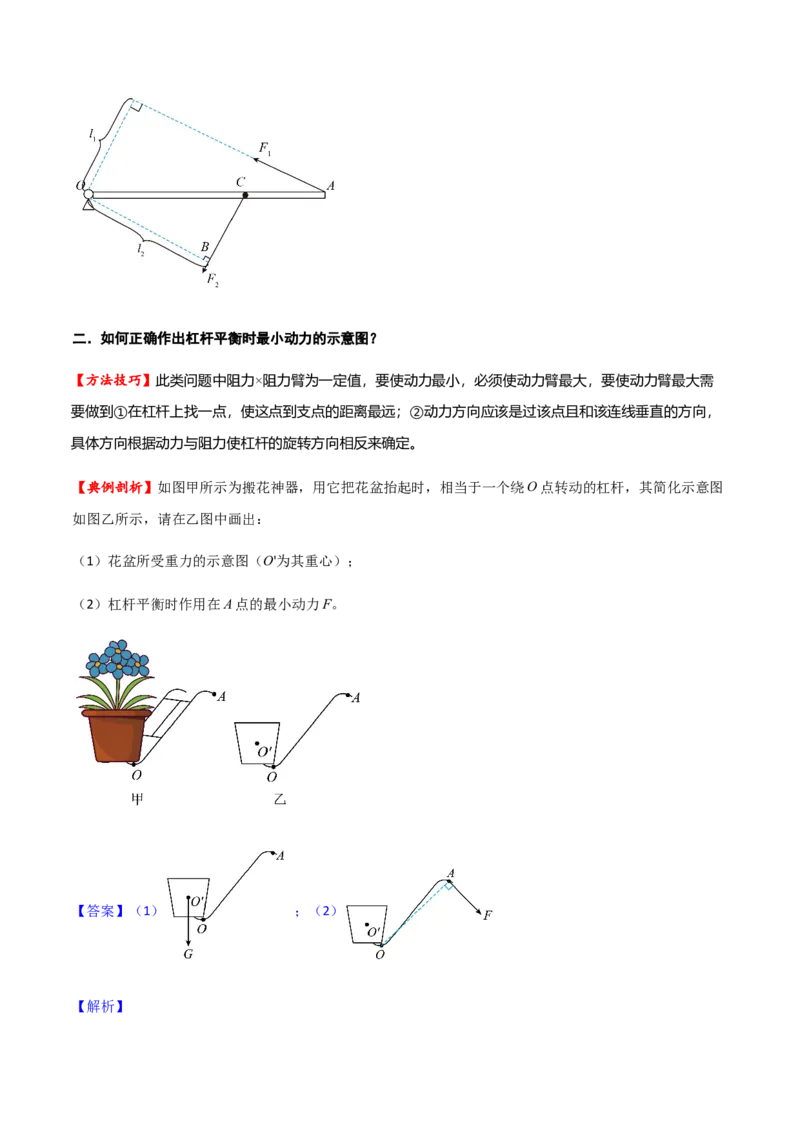
【典例剖析】如图所示,杠杆 OA 在力 F1、F2 的作用下处于静止状态,L2是力 F2的力臂。在图中画出力
F1的力臂 L1和力 F2。
【答案】
【解析】
过力臂L2的B 点向杠杆作垂线与OA 相交于C 点,此点即力F2的作用点,F2方向斜向下;过支点O 作力F1
的作用线的垂线段,此垂线段即力F1对应的力臂L1。作图如下:

二.如何正确作出杠杆平衡时最小动力的示意图?
【方法技巧】此类问题中阻力×阻力臂为一定值,要使动力最小,必须使动力臂最大,要使动力臂最大需
要做到①在杠杆上找一点,使这点到支点的距离最远;②动力方向应该是过该点且和该连线垂直的方向,
具体方向根据动力与阻力使杠杆的旋转方向相反来确定。
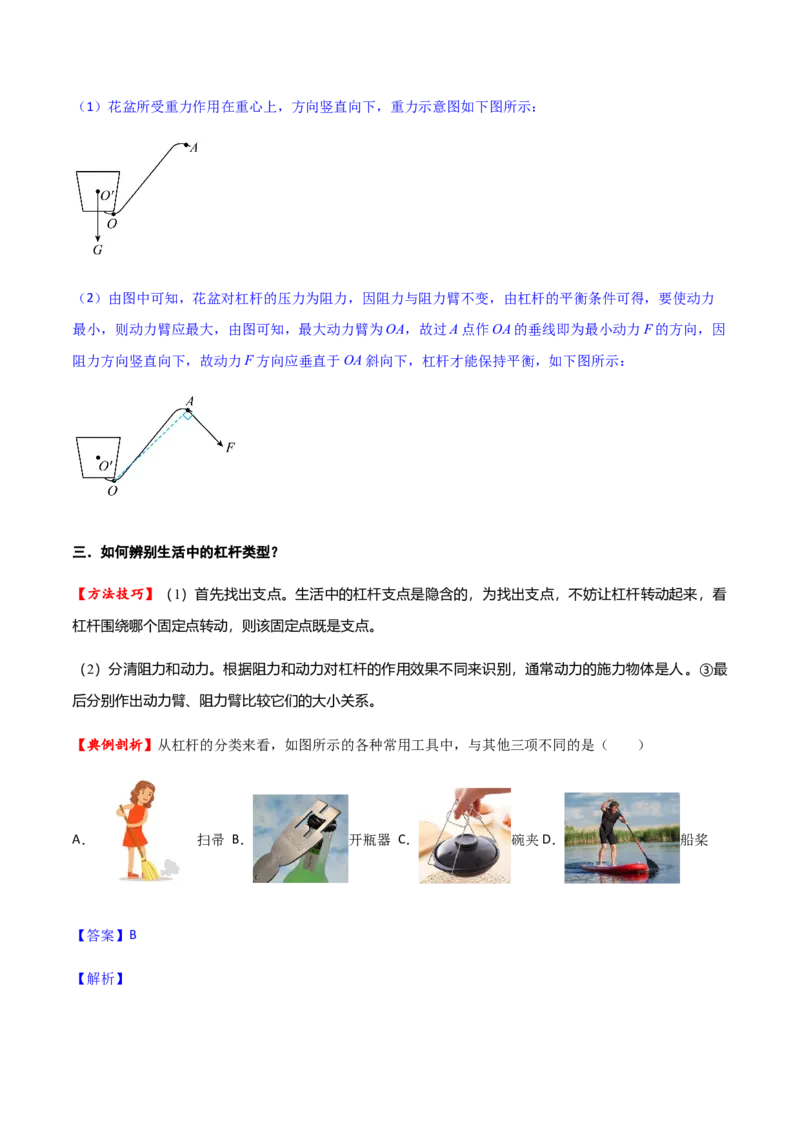
【典例剖析】如图甲所示为搬花神器,用它把花盆抬起时,相当于一个绕O 点转动的杠杆,其简化示意图
如图乙所示,请在乙图中画出:
(1)花盆所受重力的示意图(O'为其重心);
(2)杠杆平衡时作用在A 点的最小动力F。
【答案】(1)
 ;(2)
【解析】
(1)花盆所受重力作用在重心上,方向竖直向下,重力示意图如下图所示:
(2)由图中可知,花盆对杠杆的压力为阻力,因阻力与阻力臂不变,由杠杆的平衡条件可得,要使动力
最小,则动力臂应最大,由图可知,最大动力臂为OA,故过A 点作OA 的垂线即为最小动力F 的方向,因
阻力方向竖直向下,故动力F 方向应垂直于OA 斜向下,杠杆才能保持平衡,如下图所示:
三.如何辨别生活中的杠杆类型?
【方法技巧】(1)首先找出支点。生活中的杠杆支点是隐含的,为找出支点,不妨让杠杆转动起来,看
杠杆围绕哪个固定点转动,则该固定点既是支点。
(2)分清阻力和动力。根据阻力和动力对杠杆的作用效果不同来识别,通常动力的施力物体是人。③最
后分别作出动力臂、阻力臂比较它们的大小关系。
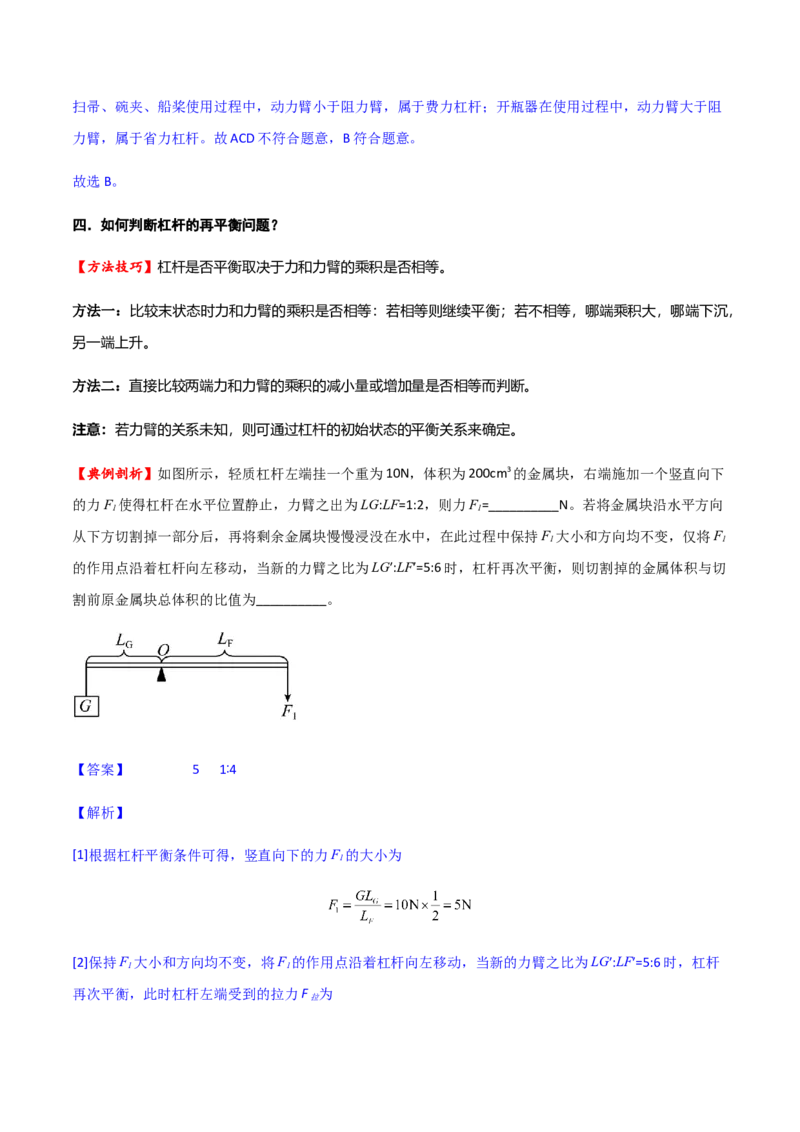
【典例剖析】从杠杆的分类来看,如图所示的各种常用工具中,与其他三项不同的是(  )
A.
扫帚 B.
开瓶器 C.
碗夹D.
船桨
【答案】B
【解析】
扫帚、碗夹、船桨使用过程中,动力臂小于阻力臂,属于费力杠杆;开瓶器在使用过程中,动力臂大于阻
力臂,属于省力杠杆。故ACD 不符合题意,B 符合题意。
故选B。
四.如何判断杠杆的再平衡问题?
【方法技巧】杠杆是否平衡取决于力和力臂的乘积是否相等。
方法一:比较末状态时力和力臂的乘积是否相等:若相等则继续平衡;若不相等,哪端乘积大,哪端下沉,
另一端上升。
方法二:直接比较两端力和力臂的乘积的减小量或增加量是否相等而判断。
注意:若力臂的关系未知,则可通过杠杆的初始状态的平衡关系来确定。
【典例剖析】如图所示,轻质杠杆左端挂一个重为10N,体积为200cm3的金属块,右端施加一个竖直向下
的力F1使得杠杆在水平位置静止,力臂之出为LG:LF=1:2,则力F1=__________N。若将金属块沿水平方向
从下方切割掉一部分后,再将剩余金属块慢慢浸没在水中,在此过程中保持F1大小和方向均不变,仅将F1
的作用点沿着杠杆向左移动,当新的力臂之比为LG′:LF′=5:6 时,杠杆再次平衡,则切割掉的金属体积与切
割前原金属块总体积的比值为__________。
【答案】     5     1 4∶
【解析】
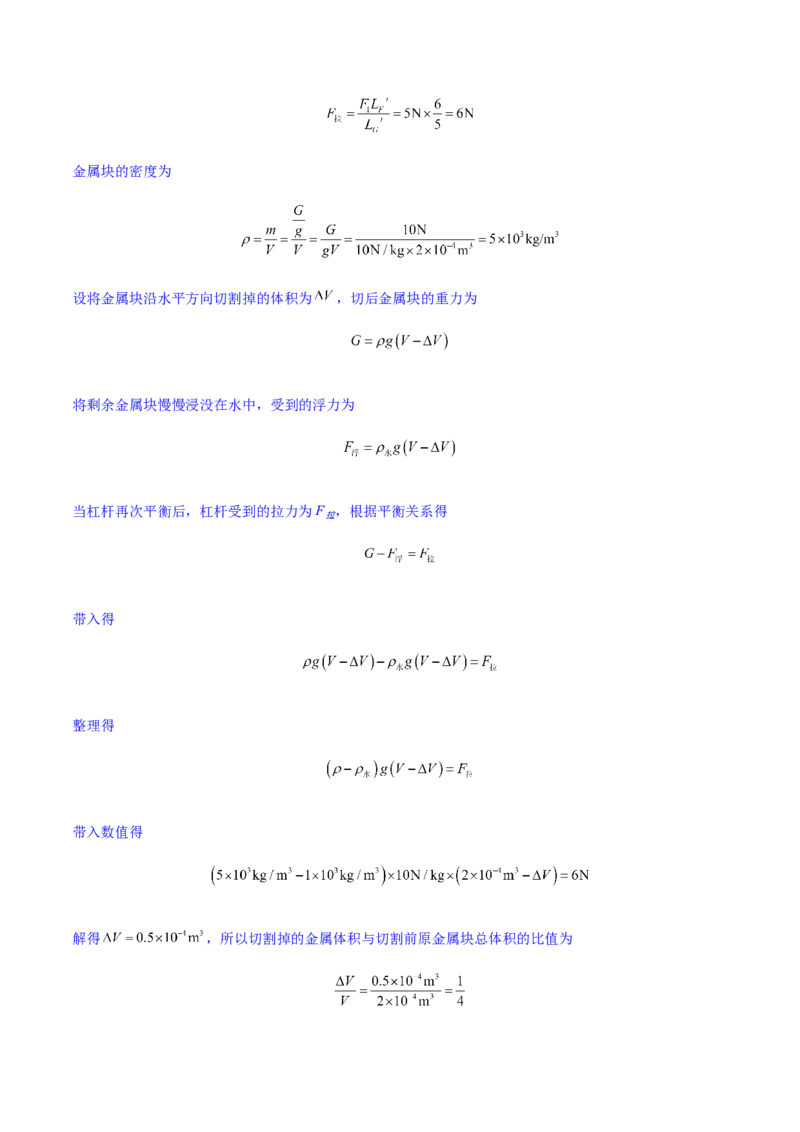
[1]根据杠杆平衡条件可得,竖直向下的力F1的大小为
[2]保持F1大小和方向均不变,将F1的作用点沿着杠杆向左移动,当新的力臂之比为LG′:LF′=5:6 时,杠杆
再次平衡,此时杠杆左端受到的拉力F 拉为
金属块的密度为
设将金属块沿水平方向切割掉的体积为
,切后金属块的重力为
将剩余金属块慢慢浸没在水中,受到的浮力为
当杠杆再次平衡后,杠杆受到的拉力为F 拉,根据平衡关系得
带入得
整理得
带入数值得
解得
,所以切割掉的金属体积与切割前原金属块总体积的比值为
五.如何解答杠杆的动态平衡问题?
【方法技巧】杠杆的动态平衡是指影响杠杆平衡的四要素中的某些要素发生变化后,杠杆始终处于平衡状
态。
(1)首先要明确不变量和变量有哪些。通常阻力大小不变,变化的是力臂。
(2)然后分析变量力臂如何变化。
(3)最后根据杠杆平衡条件判断动力的变化。
注意:①若动力臂与阻力臂在变化过程中对应成比例,则它们的比值将不变,则动力大小也不变。②若杠
杆没有悬挂物体,则杠杆自重提供阻力。
【典例剖析】小明和同学在玩跷跷板游戏时,发现为使跷跷板匀速转动,体重较轻一方通常会远离跷跷板
的中心,大家在充分观察和讨论之后,决定探究杠杆的平衡条件。
(1)小梅组提出的猜想是:动力+动力臂=阻力+阻力臂;小亮组提出的猜想是:动力×动力臂=阻力×阻
力臂;小明组提出的猜想是:“动力×支点到动力作用点的距离=阻力×支点到阻力作用点的距离;小刚提
醒小梅组的同学,他们的猜想是错误的,其理由是______;
(2)实验前没挂钩码时,杠杆的位置如图甲所示,此时杠杆是否平衡______(选填:“是”或“不
是”);
(3)小亮想用弹簧测力计和钩码进行实验,设计实验时提出了两种方案:一种按图乙进行实验,一种按
图丙进行实验,你认为哪个实验方案更好,______,请你说明理由:______。乙和丙俩图中弹簧测力计示
数大的是______;
(4)小明用丁图中的装置完成了三次实验,根据表中的数据得出“动力×支点到动力作用点的距离=阻力
×支点到阻力作用点的距离”的结论验证了自己组的猜想,但与其他组交流讨论以后发现这一结论并不可
靠,请你对小明组的实验提出进一步改进措施______;
实验序号
动力F1
(N)
支点到动力作用点
的距离L1(cm)
阻力F2
(N)
支点到阻力作用点
的距离L2(cm)
1
2
1
1
2
2
4
2
2
4
3
2
2
2
2
(5)若在平衡的杠杆上再施加一个力,杠杆仍平衡,此力的力臂大小为______;
(6)在实验中多次改变力和力臂的大小主要是为了______(只有一个正确答案,选填答案序号)。
①减小摩擦
②多次测量取平均值减小误差
③使每组数据更准确
④获取多组实验数据归纳出物理规律
【答案】     力和力臂是不同物理量,不能相加减     是     乙     便于测量力
臂     丙     去掉一侧钩码,换用弹簧测力计斜向下拉     0     ④
【解析】
(1)[1]力和力臂是不同的物理量,不能相加减,故小梅组的猜想一定是错误的。
(2)[2]杠杆静止和匀速转动都是平衡状态,现在杠杆静止处于平衡状态。
(3)[3][4]力臂等于支点到力的作用线的距离,当杠杆在水平位置平衡时,力的方向与杠杆垂直,力臂可
以从杠杆标尺刻度上直接读出来,因此乙组实验设计的好,此时弹簧测力计的拉力与杠杆垂直,力臂可以
从杠杆上直接读取。
[5]乙、丙两组实验,乙的拉力与杠杆垂直,力臂大于丙的力臂,根据杠杆平衡条件,乙弹簧测力计的示数
小于丙。
(4)[6]由实验装置可知,小明的“动力×支点到动力作用点的距离=阻力×支点到阻力作用点的距离”的
结论,是在杠杆在水平位置平衡且动力和阻力的方向都是竖直向下的条件下得出的,此时的力臂正是支点
到力作用点的距离为得出普遍正确的结论,应改变力的方向使力臂不等于支点到力作用点的距离,多做几
次实验,得出实验结论,故正确的实验操作应该是:去掉一侧钩码,换用弹簧测力计斜向下拉。
(5)[7]若在平衡的杠杆上再施加一个力,杠杆仍平衡,说明这个力的作用线通过支点,所以此力的力臂
大小为0。
(6)[8]本实验中多次改变力和力臂的大小主要是为了获取多组实验数据归纳出物理规律。
故选④。
六.如何准确确定承担重物绳子的股数n?
【方法技巧】在滑轮组中,承担物重的是吊着动滑轮的那几段绳子.而定滑轮只起改变动力方向的作用.
所以,只要数一数有几段绳子吊着动滑轮,就能算出省力到几分之一。
 利用“隔离法”可以准确确定承担重物绳子的股数n。方法:在动滑轮与定滑轮之间画一条虚线,将它们
隔离开来,只算绕在动滑轮上的绳子股数。
【典例剖析】用相同的滑轮和绳子分别组成如图所示的甲、乙两个滑轮组,在相同时间内把相同的物体提
升相同的高度,在不计绳重及机械摩擦的情况下,则甲、乙两工人拉力的功率大小为P 甲________P 乙〔选
填“大于”、“小于”或“等于”)。
【答案】等于
【解析】
甲图动滑轮上的绳子根数为2,乙图动滑轮上的绳子根数为3,在不计绳重及机械摩擦的情况下,
,由
可知甲图拉力的功率为
乙图拉力的功率为
故P 甲= P 乙。
七.如何组装滑轮组?
【方法技巧】首先根据省力公式
或根据
求出绳子的股数n。然后根据“奇动偶定”的
原则(若绳子的起点在动滑轮上,则有奇数股绳子承担重物;若绳子的起点在定滑轮上,则有偶数股绳子承
担重物)。结合题目的具体要求组装滑轮。
注意:若求得n 不是整数,应采取”进一法”取成整数。
【典例剖析】如图所示,要想用最小的力将汽车拖出来,请给滑轮组绕绳。
【答案】
【解析】
要用最小的力将汽车拖出来,则应有三段绳子吊着动滑轮,绳子的固定端应从动滑轮开始,依次绕过定滑
轮、动滑轮,故如下图所示: