ARTICLE · 1203294
AI干掉机器人百年数学公式?机械臂1毫秒练出“肌肉记忆”,评论区却吵翻了
一段约43秒的竖屏演示视频,展示了机械臂如何学习伸手够物。
画面是全黑的一个目标点悬在半空一条机械臂正试图伸手去够它
按 Alloy 的原帖说明,传统求解器反复调整关节、检查结果,直到手臂接近目标;神经网络则用目标位置与关节角样本训练,尝试一次前向推理给出角度,像练出了肌肉记忆。
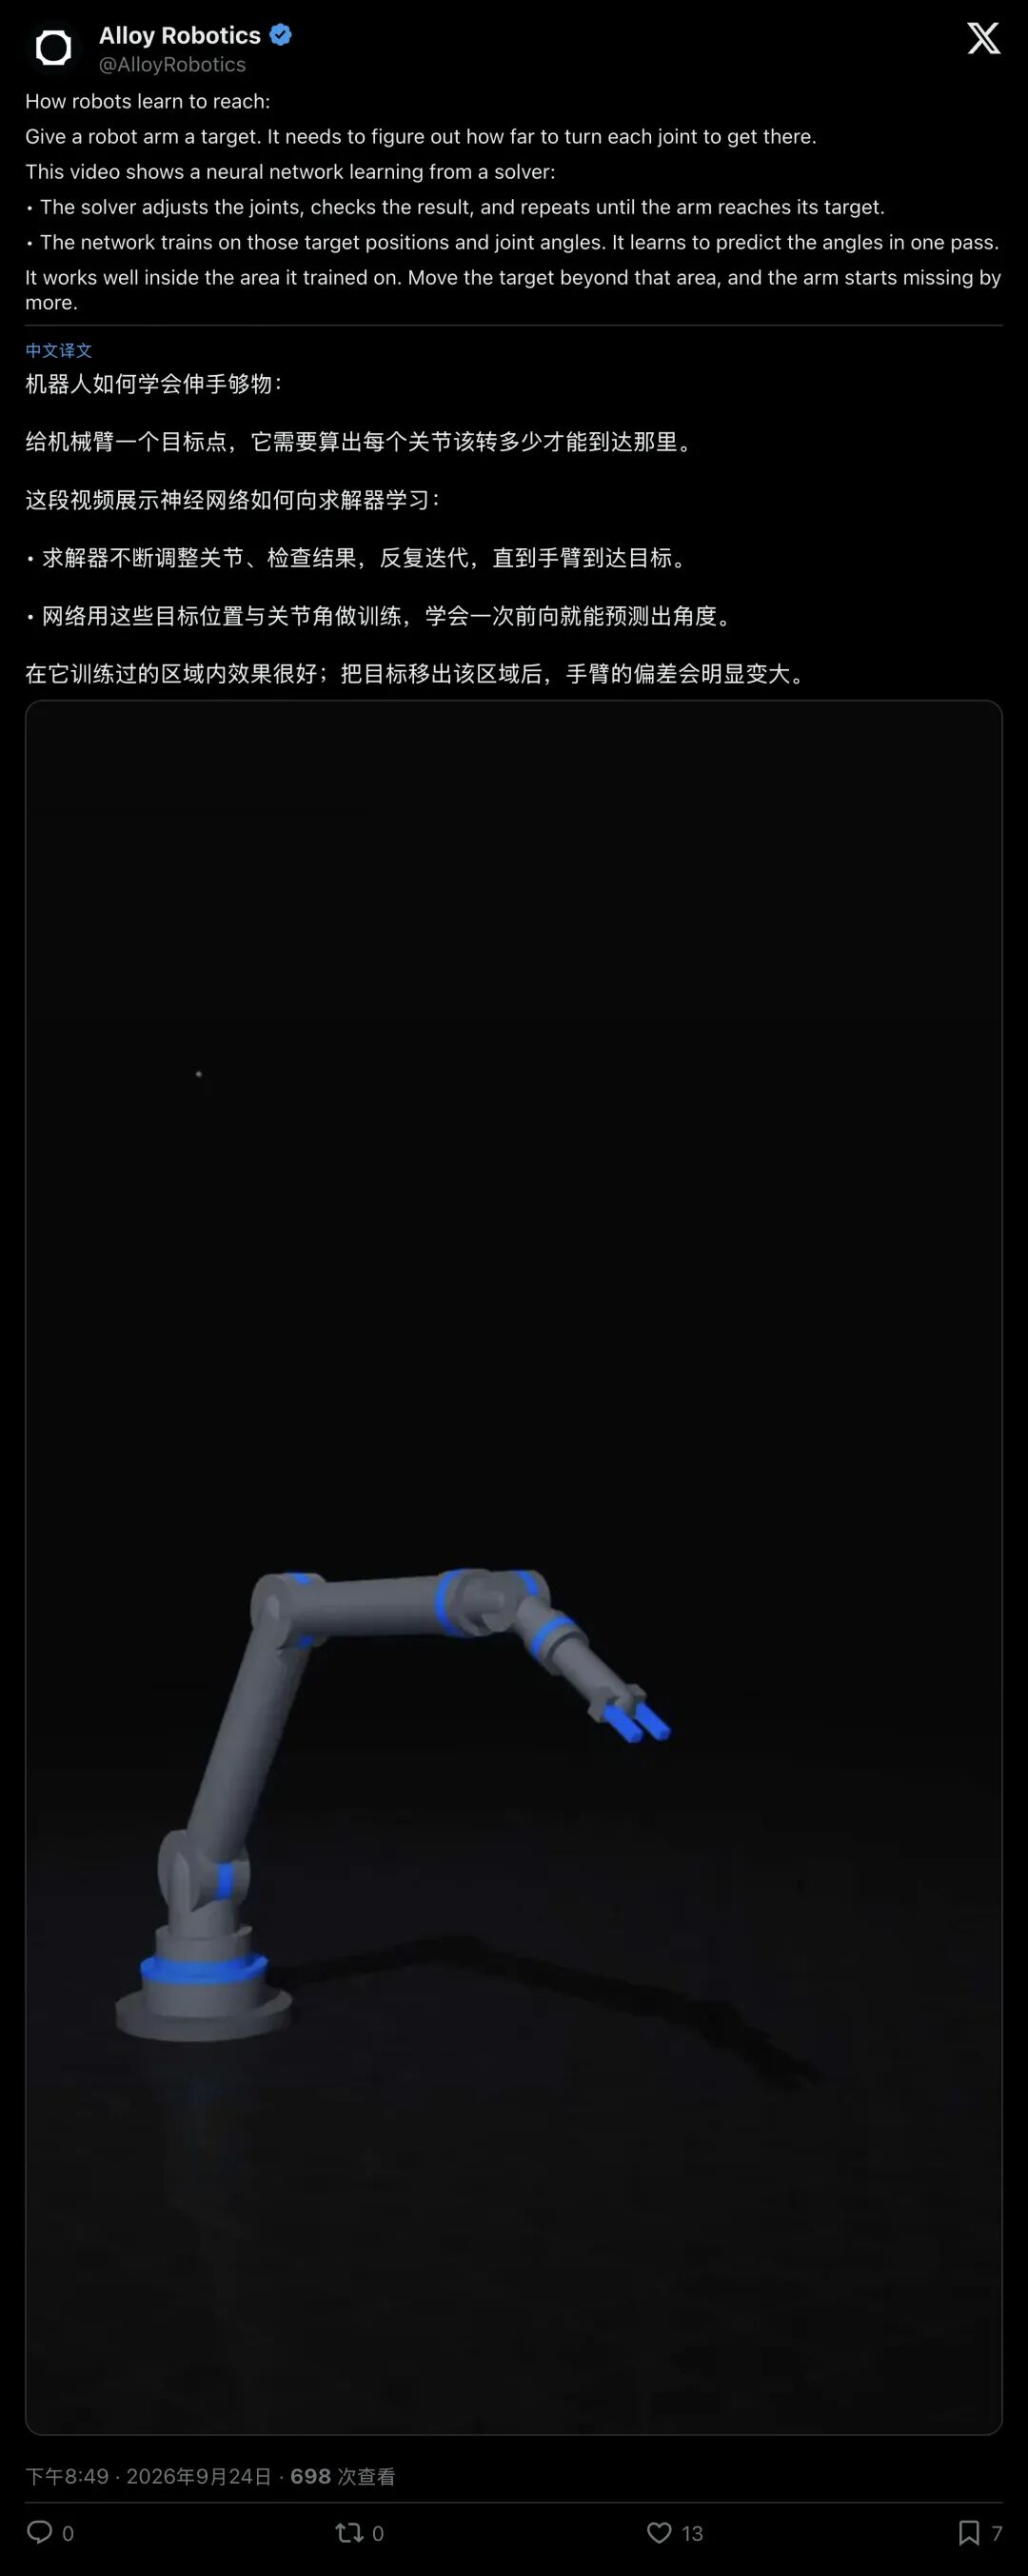
▲ Alloy Robotics 发布的演示帖:原文说明了迭代求解与一次前向预测的差别,也标明训练区域之外误差会增大
科技媒体 CTO ROBOTICS Media 紧跟着转发并抛出了一个极具煽动性的问题:如果机器人靠 AI 自己“学会”怎么伸手,会发生什么?
在相关的运动学科普与工业机器人讨论中,也有人调侃这条技术路线。
这个“伸手够目标”的演示,捅破的其实是机器人学里最古老、也最让人头疼的窗户纸,逆运动学(Inverse Kinematics,简称 IK)。顺着这条技术链条往下扒,你会看到一场关于“冷酷几何”与“神经网络”的激烈博弈,以及这支爆火视频背后一个意想不到的商业反转。
01第一环:伸手拿杯水,机器人要先解一道“病态数学题”
把桌上的水杯拿起来,对人类来说不需要动脑子。但对机械臂来说,这是一场算力酷刑
机械臂本质上是一串由马达(关节)连起来的铁棍。如果你告诉机器人:“1号关节转30度,2号关节转45度,请问你的手掌现在停在空间哪个坐标?”这叫正运动学这道题很简单,套进现成的几何公式里,答案唯一,一算就出。
但现实世界是反过来的
人类下达的指令永远是:“去抓那个坐标上的水杯。”至于为了够到那个杯子,肩膀该抬多高、手肘该弯多少度、手腕该怎么拧,需要控制器自己倒推出来。这就是逆运动学(IK)
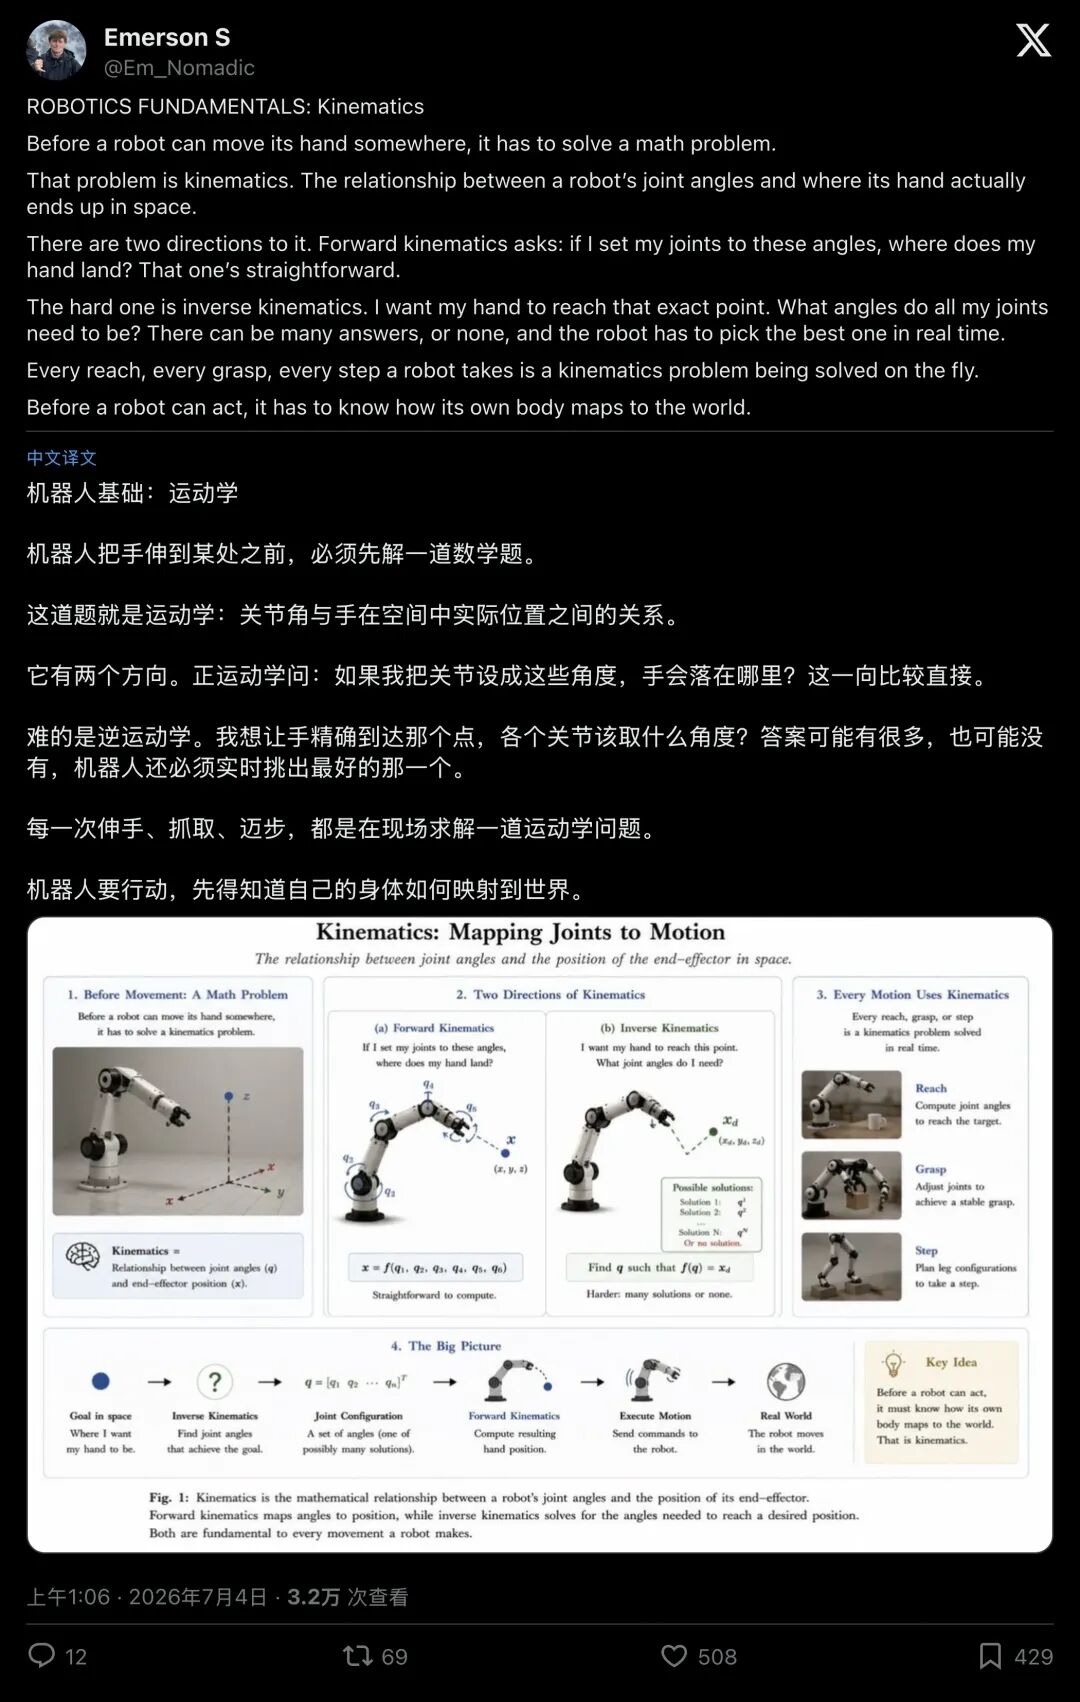
▲ 工程师 Emerson S 绘制的科普图:正运动学是由关节角算末端位置,逆运动学则是由目标位置反推关节角
为什么反过来算就成了噩梦?因为答案往往不唯一,甚至根本不存在。
就像你伸手去按电梯按钮,你的手肘可以朝上抬,也可以朝下垂,甚至可以扭着身子按。关节越多,能凑出同一个手掌位置的姿势就越多。法国数学家 Gabriel Peyré 曾一针见血地指出,数值逆运动学本质上是一个“病态反问题”。数值求解器可以靠梯度下降等方法,像蒙着眼睛玩“猜冷热”游戏一样,一点点挪动关节、试探误差,直到逼近目标。
相关运动学科普帖下也有工程师吐槽。一位名叫 Miguel R 的工程师惊讶地留言:“我 2007 年读大学参加机器人比赛时就在解逆运动学了,真没想到快二十年过去,这居然还是个问题。”
开发者 KuphDev 则半开玩笑地调侃:“有时候我觉得,搞具身智能训练 AI 模型,纯粹是为了绕开运动学课程找的漏洞,数学太难了,干脆训个 AI 自己搞定吧!”
▲ 社区开发者调侃:训练具身 AI 模型有时就像是为了逃避运动学数学公式
02第二环:把“现场解方程”变成“查字典”,代价是什么?
既然传统数学求解器用了几十年,为什么现在大家又想用神经网络去替代它?
答案只有一个字:快
2025 年发表在《Algorithms》期刊上的一篇重磅综述给出了底牌:经典的数值方法虽然精确,但在线迭代计算代价极高,遇到“奇异点”(比如机械臂完全伸直锁死的瞬间)还会算崩。而神经网络走的是一条“作弊”路线,用空间换时间。
研究人员先用正运动学或传统求解器在后台狂算几百万次,生成海量的“目标位置,关节角度”配对题库,喂给神经网络死记硬背。等上场时,神经网络把迭代压缩成一次“查表式推断”。
早在《Patterns》期刊的一项研究中,数据驱动的神经网络就已经能做到亚毫秒级(不到1毫秒)的推断速度和亚毫米级的精度,甚至能塞进英特尔 Loihi 这样的低功耗神经形态芯片里运行。以色列的 Mentee Robotics 团队更进一步,开发出“超网络(Hypernetwork)”架构,按关节顺序一层层采样,让 AI 一次性吐出成百上千种不同的抓取姿势供机器人挑选。
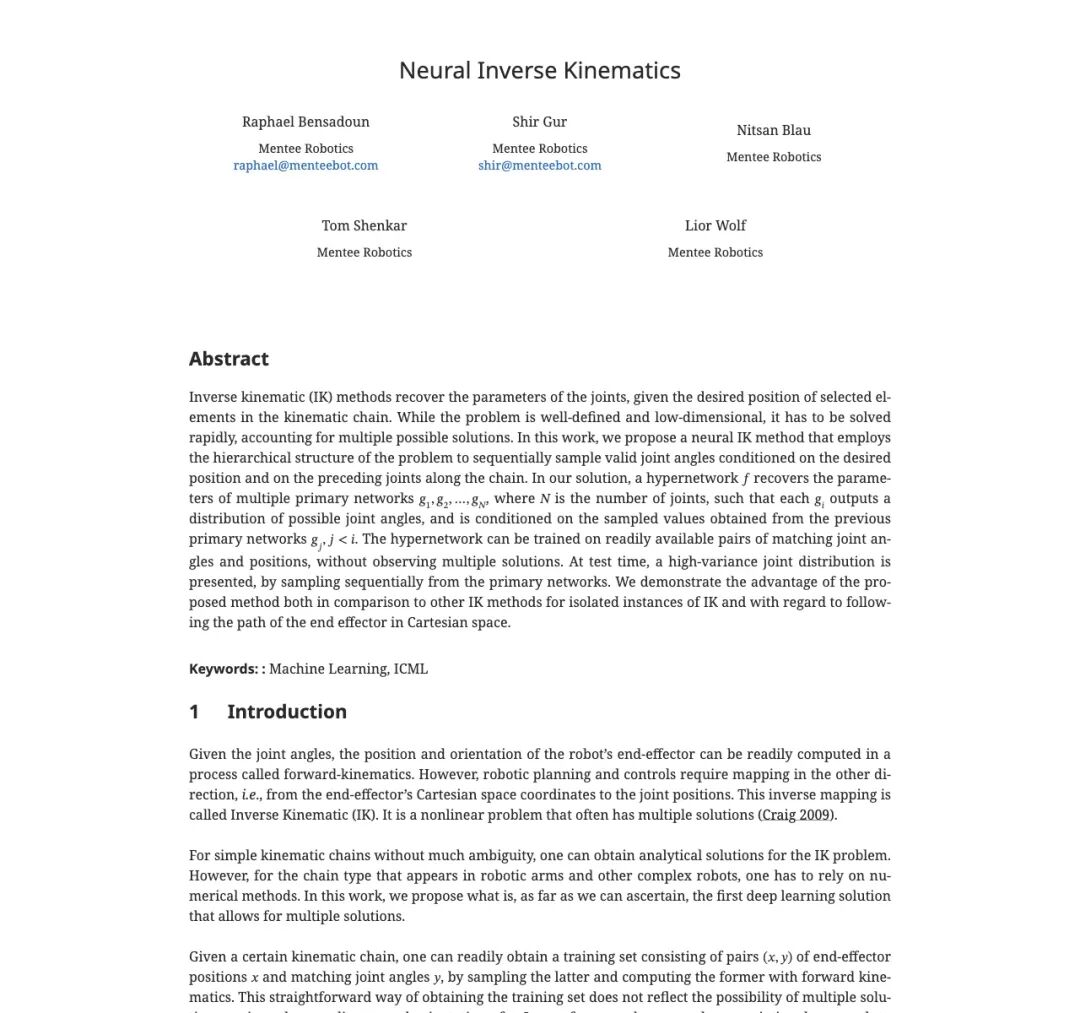
▲ Mentee Robotics 提出的层次化神经逆运动学架构,能够一次性采样出多种可行的关节构型
Alloy Robotics 在演示帖中也写出了局限:
“在训练过的区域内,它表现得很好;但一旦把目标挪出那片区域,偏差就会急剧放大。”
这就是纯数据驱动的第一道死穴:分布外失效(Out-of-Distribution)。数学公式在任何角落都守恒,但神经网络是个“偏科生”。只要目标红点飘到了题库没覆盖的盲区,AI 就会瞬间产生“幻觉”,给出一个离谱的关节角度。
这让工业自动化老兵们极其反感账号 Butterfly 直接甩出一段高速工业分拣视频,痛骂硅谷烧掉 20 亿美元搞双足人形机器人是“泡沫剧场”:
“纯粹的逆运动学!基础工业芯片跑着确定性的 C++ 代码,驱动并联 Delta 机械臂打出 20G 的加速度,每分钟精准抓取几百次。制造业不需要概率规划器烧掉数据中心的电去‘猜’抓取角,制造业需要的是冷酷、坚硬的物理!”
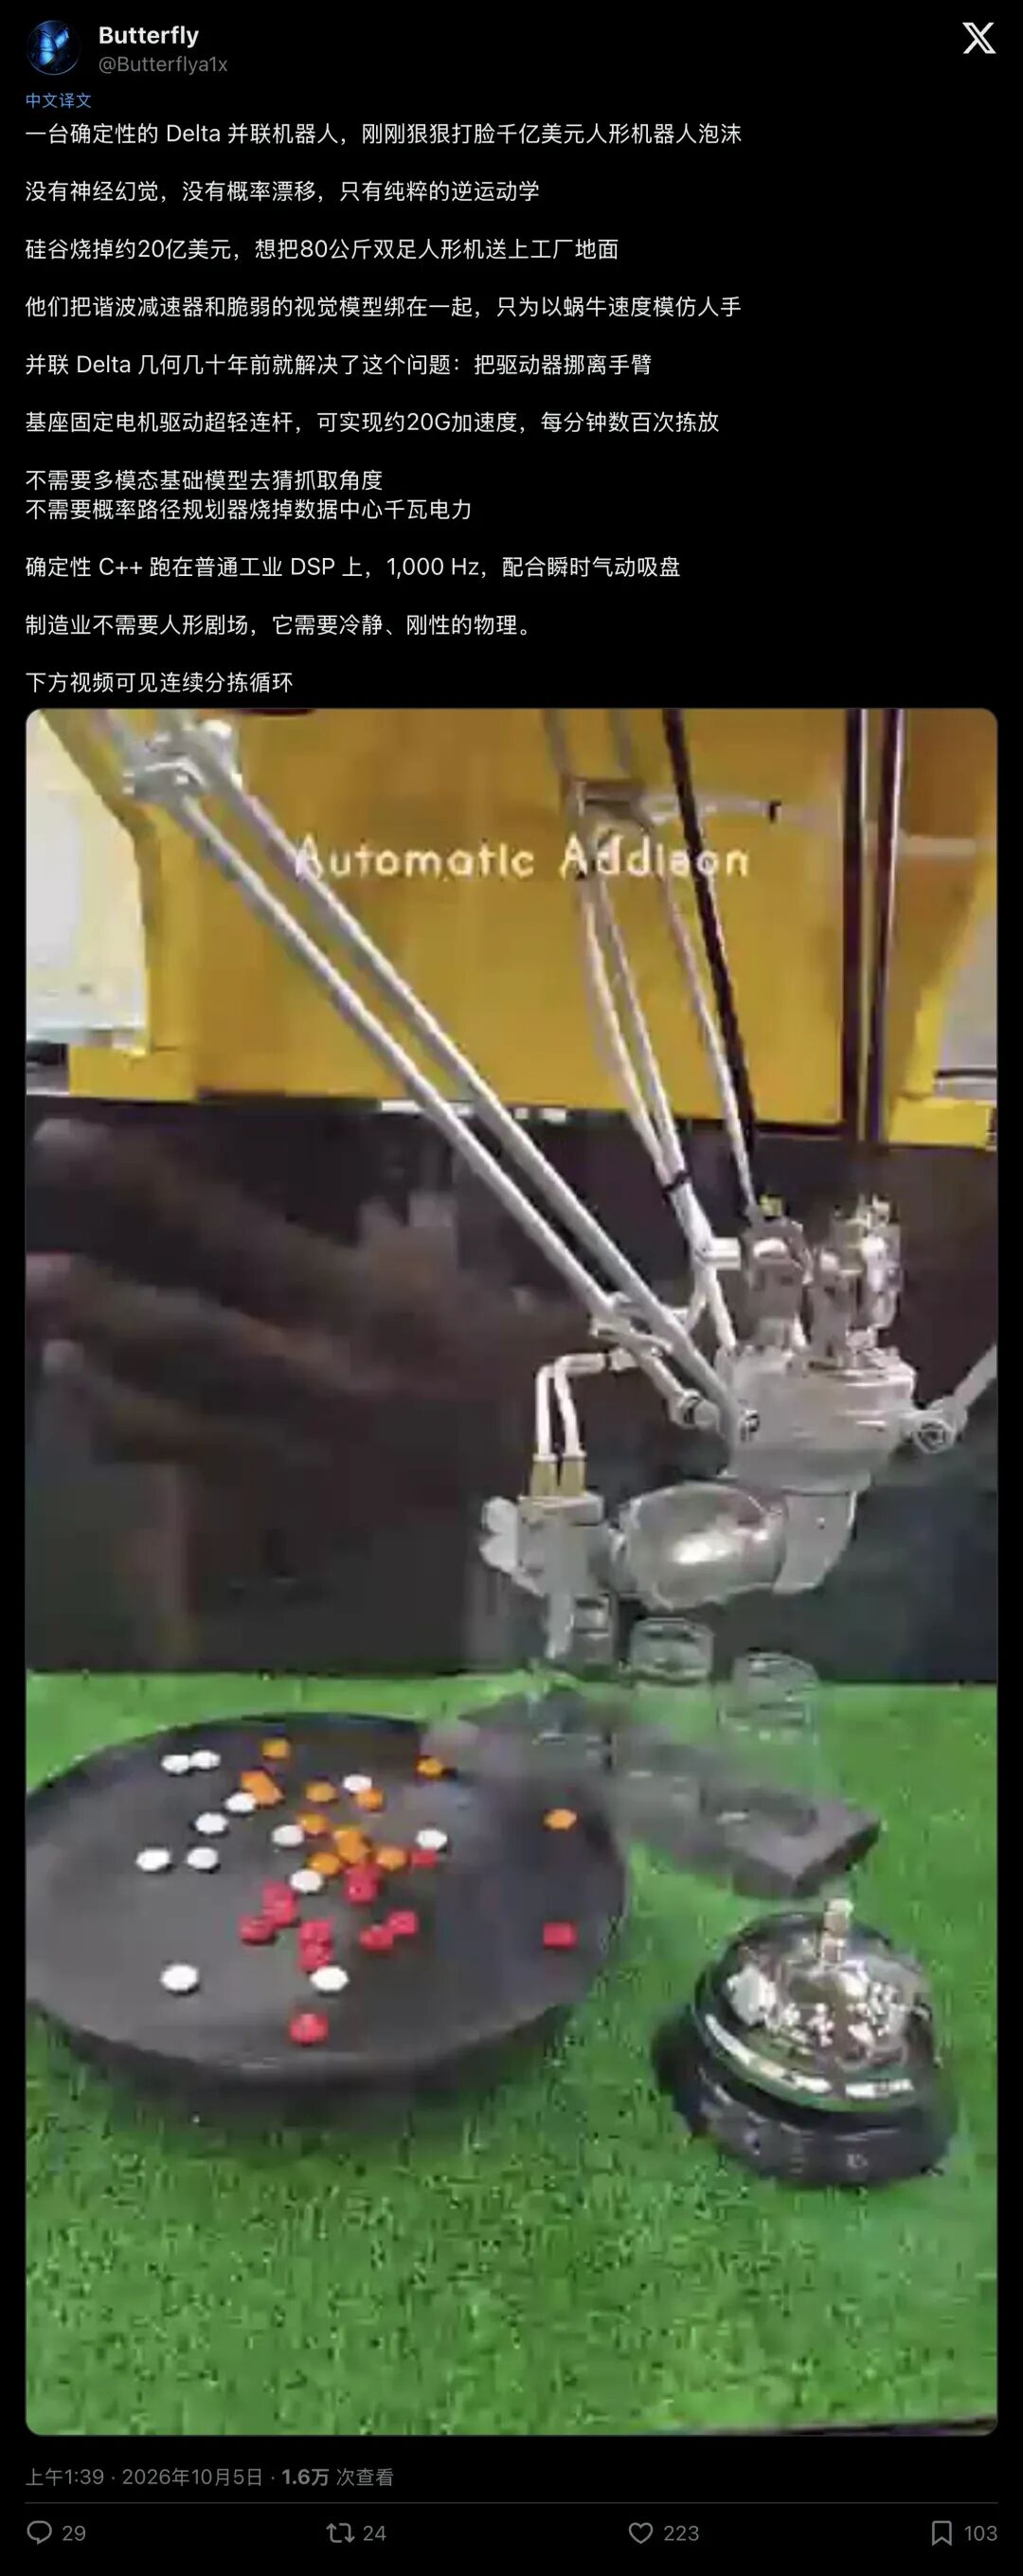
▲ 工业派的激烈反击:在固定高速分拣场景下,纯数学驱动的 Delta 并联机器人拥有碾压级的速度与确定性
03第三环:比“抓不准”更可怕的,是手肘直接撞碎流水线
顺着技术链条再往深处走一步,你会发现 Alloy 视频里还藏着第二个、也是更致命的盲区:那个黑色背景是空的。
在纯净的虚拟空间里,机械臂只需要考虑指尖怎么碰到红点。但在真实的汽车焊装线、拥挤的物流仓库或者家庭厨房里,到处都是柱子、货架和走动的人。如果一个神经逆运动学模型对周围环境是个“瞎子”,哪怕它的指尖再精准地停在红点上,它抬起的手肘或小臂也可能在半路直接击穿货架,或者把自己的连杆撞断。
末端到位只解决了一部分问题关节限位、自碰撞、周围障碍,以及从当前位置到目标构型的整条路径,都需要另外检查。
2026 年的 MorphIK 研究展示了另一种组合方式:模型根据机器人结构与目标位姿生成关节构型,再交给阻尼最小二乘法修正。论文报告,在未见过的机器人结构上,原始预测位置误差约5厘米;经过3步修正,多数情况下可降到1毫米以下。这也说明,快速生成候选解之后,几何求解仍能继续发挥作用。该结果并不等于已经解决动态避障
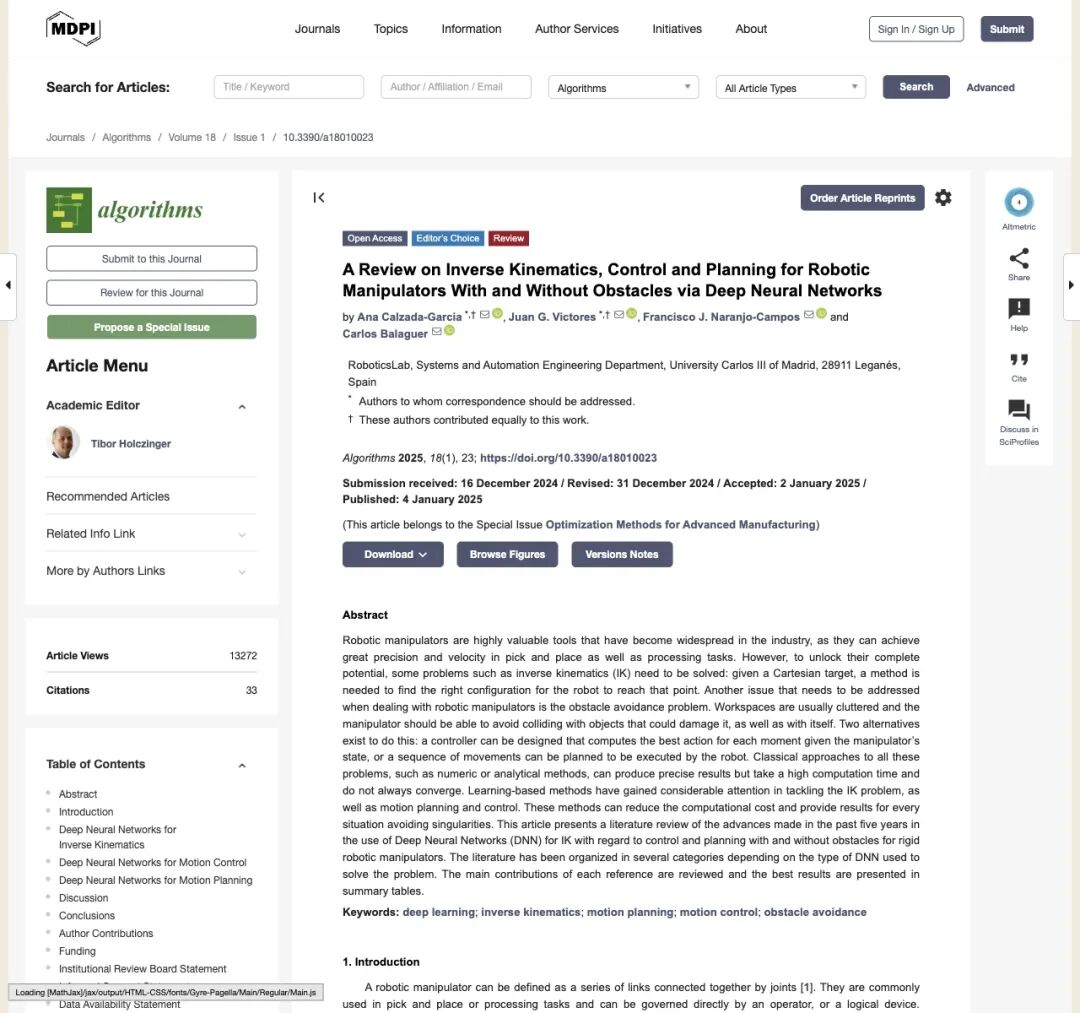
▲ 《Algorithms》期刊综述梳理了深度神经网络在机械臂逆运动学、控制与规划中的应用,涵盖有障碍与无障碍场景
04第四环:反转!发视频的公司,卖的是机器人数据平台
故事讲到这里,最后一个谜团浮出水面:既然这支视频把“神经 IK”的优缺点扒得这么透彻,发布视频的 Alloy Robotics,难道是一家准备颠覆传统求解器的控制算法巨头?
如果你顺着网线点进他们的官网(usealloy.ai),会看到一句极其扎眼的黑底白字大标题:
“你的机器人坏了找出原因(Your robot breaks. Find out why.)”
▲ Alloy Robotics 官网首屏:以数据平台和 AI 智能体帮助机器人团队排查故障根因
这是一个精彩的商业反转
据《福布斯》报道,这家总部位于澳大利亚悉尼的初创公司,刚刚拿下了 800 万美元种子轮融资,估值高达 8000 万美元。但他们根本不卖逆运动学求解器在创始人 Joe Harris 绘制的“2026 机器人基础设施全景图”里,Alloy 稳稳地坐在最底层的数据存储、可观测性与 AI 故障调查层。
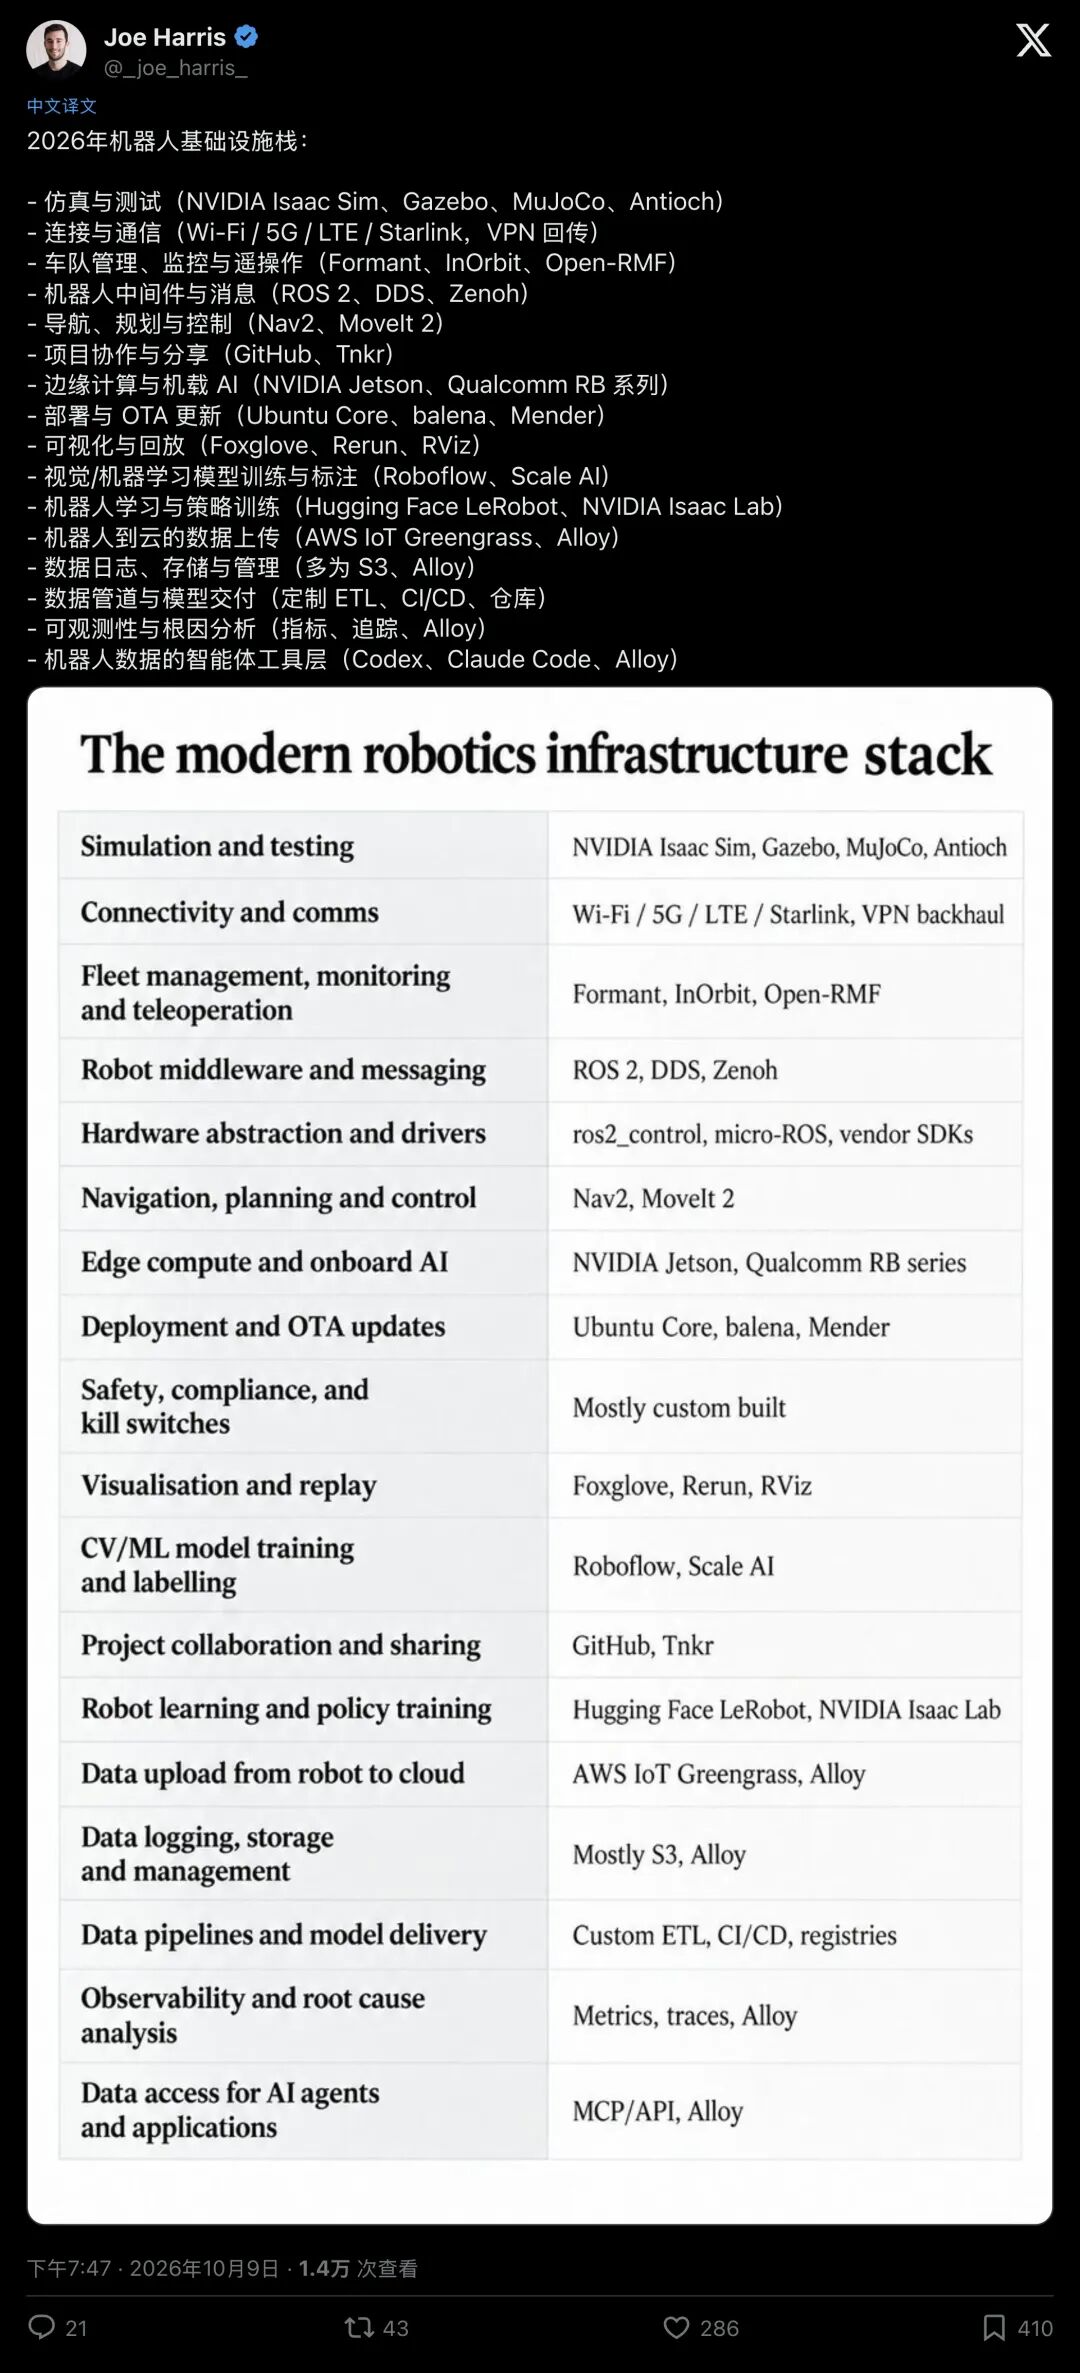
▲ 创始人 Joe Harris 整理的 2026 机器人软件栈,Alloy 位于最下方的数据与智能体分析层
为什么一家做“机器人黑匣子与事故调查”的数据公司,要费尽心思做一段逆运动学科普视频?
因为神经网络越普及,机器人“死得不明不白”的概率就越高。
在传统求解器时代,如果机械臂没抓到零件,工程师打开代码一看就知道:要么是超出工作半径无解,要么是卡进了奇异点。但在神经网络与具身智能时代,模型成了一个黑盒。当一台机器人在产线上突然一头撞向货架,或者在距离目标两厘米的地方疯狂抽搐,到底是因为传感器噪点?还是因为目标刚好飘出了训练数据的边界(就像视频里演示的那样)?
过去,工程师需要从机器人肚子里拷出几十个 G 的传感器日志、视频和轨迹文件,写脚本、查数据库,花上整整几天才能拼凑出事故真相。而 Alloy 的平台把机队运行数据流式汇总,用 AI 智能体辅助扫描日志、调查故障原因。具体故障能否被快速定位,仍取决于记录的数据与分析条件。
回看那段约43秒的演示,求解器与神经网络各有分工:
传统数学求解器仍在工作,神经网络也有自己的能力边界。 在固定工位的高速产线上,冷酷的几何公式依然统治着效率;而在充满未知障碍的开放世界里,神经 IK 还需要结合环境感知与几何约束;当求解器退居幕后成为生成数据的“老师”和兜底的“安全气囊”,如何看管好这些偶尔会越界犯错的神经网络,反而催生出了下一座价值千万美元的金矿。