ARTICLE · 1205496
赛目科技:汽车软件验证的“云计算”时刻

验证瓶颈的本质,是环境问题
汽车软件测试长期由工程师在固定工位完成:开一个项目,就重新配置一遍环境;跑一轮测试,就手动收集一次结果。一次项目切换,往往占用工程师数天时间;同一份测试在不同电脑上,可能得出不同的结果;同一台设备切换项目后,需要重新校准;一套环境在同一时间,只能支撑一项任务。版本迭代越多,回归成本越高。
打破这一形态的,正是两种能力:环境的镜像化、任务的调度化。
环境即代码:把验证环境变成可复制的镜像
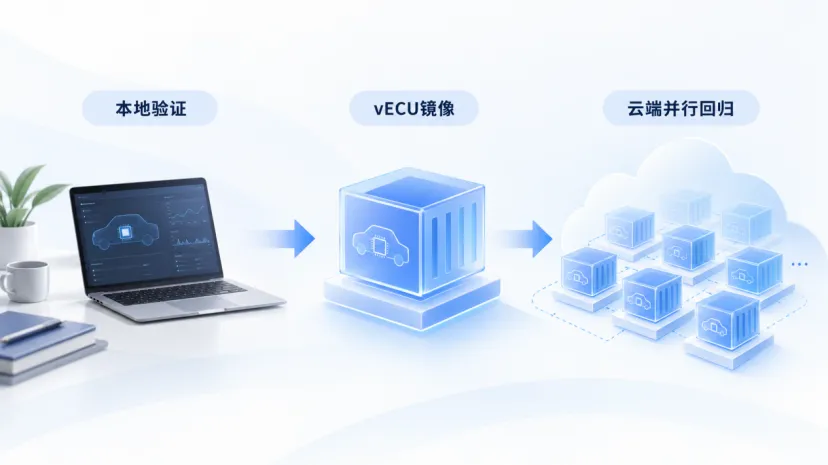
测试环境、工具依赖与基础配置被封装为可版本管理的镜像,测试数据、场景和参数则作为独立资产进行版本化管理。同一份镜像在标准化硬件环境上运行,结果一致——无论在北京还是在上海的工位,拉起的都是同一套环境;一份镜像可复制出成百上千个实例,并行执行等量测试任务;三个月前发布的镜像,今天仍可被原样拉起、完整重跑。
镜像一旦具备可复制性,回归测试便不再依赖那台“曾经调通过的机器”——验证由此获得了“环境即代码”的可能。
赛目基于eTwins vECU平台与Harness工程框架,把这一思路落到工程上:测试环境被封装为可被程序拉起的镜像,测试用例与镜像版本解耦管理,各自可追溯、可回滚。
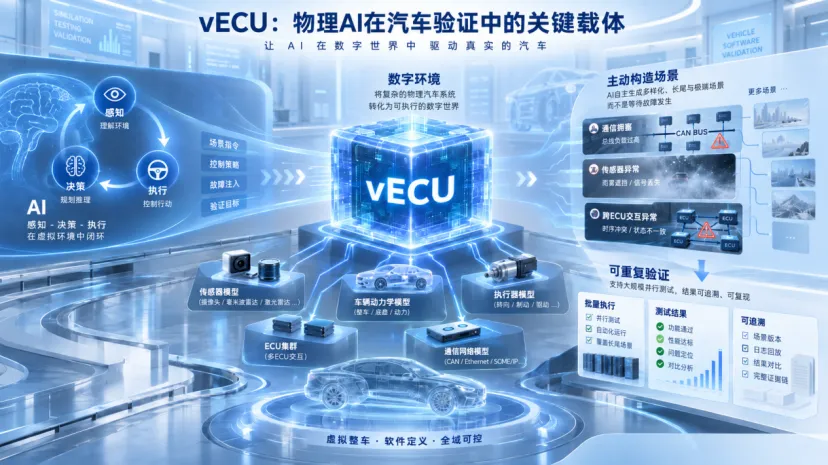
vECU:物理AI的可执行数字环境
“环境即代码”落到汽车域,一个关键载体是vECU。vECU把ECU(电子控制单元)虚拟化为可调用的镜像,传感器、执行器、整车动力学模型则被封装为程序可调用的对象。数字环境的价值,不在于还原整个物理世界,而在于对目标验证问题保持足够的行为一致性。当vECU、虚拟总线、Plant Model、传感器模型与场景系统组合起来,汽车电子系统便形成了可计算、可复制、可重复执行的数字环境——AI也因此获得了持续试验和验证的工程空间。
这一形态的早期价值,在处理偶发问题与长尾场景时尤其明显:工程师过去要等故障在台架试验中或实际道路运行阶段自然出现,如今可以主动构造通信超时、信号异常、跨ECU状态冲突等测试条件;在包含相应BSW、驱动或硬件模型的高层级vECU中,还可以进一步验证缓冲区、调度、中断等底层行为。验证工作的关键动作从“被动等待故障”转向“主动构造场景”——这正是物理AI走出通用Agent阶段、进入工程验证领域的早期形态之一。
物理AI落地的第一约束不是自主性的高低,而是可控——流程可复现、行为可追踪、结果可验证,缺一不可。赛目通过vECU与Harness框架将这一原则落实到工程层面,让每一次验证都有据可查、可被追溯。
从工位到任务:验证跑在“调度器”上
环境镜像化之后,验证的组织方式也随之改变:测试不再围绕工位组织,而是围绕任务组织。环境由调度器按Job拉起,任务执行不再依赖人工配置,测试结果以结构化工件的形式回写,可复现、可对比。
围绕vECU与Harness工程框架,赛目将镜像化与调度化落到工程链路上:镜像化的vECU、虚拟总线与场景作为可调度的对象被纳入Job体系,测试任务由simCreator统一编排,结果统一回写为结构化工件——验证环境不再是从零搭建,而是按需拉起。
当验证具备“环境即代码、任务可调度”的形态,AI的角色也随之延伸:从执行预设用例走向自主编排测试。就像云计算让算力从“买机器”变成“按需调用”,汽车软件验证也正在经历自己的“云计算”时刻——验证正从资源型投入升级为能力型基础设施。