实验三 探究两个互成角度的力的合成规律
(分值:30 分)
温馨提示:此系列题卡,非选择题每空2 分,分值不同题空另行标注
1.(6 分)(2025·广东高三期末)(1)在“探究两个互成角度的力的合成规律”的实验中,先用两个弹簧测
力计通过两个细绳套互成角度地牵拉橡皮条至某一点O,则需要记录      (1 分)、

(1 分)、两个细绳套的方向;然后再改用一只弹簧测力计牵拉,使橡皮条伸长到O 点,记录此时细绳套
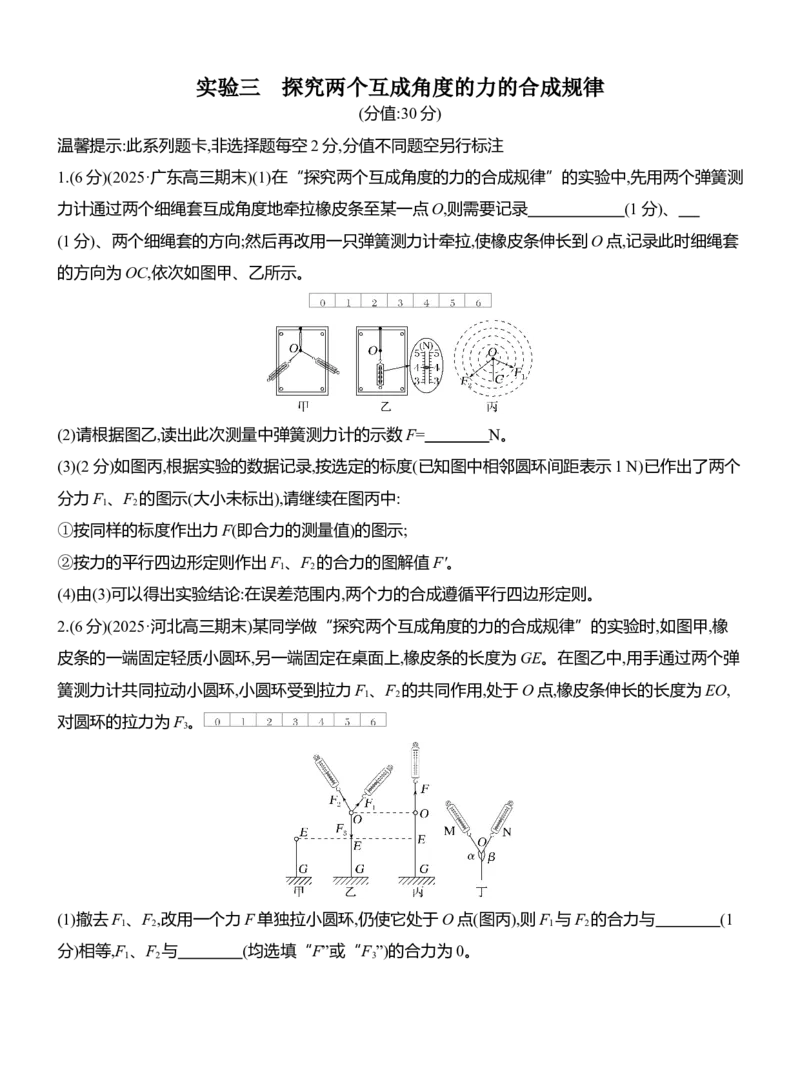
的方向为OC,依次如图甲、乙所示。
(2)请根据图乙,读出此次测量中弹簧测力计的示数F=    N。
(3)(2 分)如图丙,根据实验的数据记录,按选定的标度(已知图中相邻圆环间距表示1 N)已作出了两个
分力F1、F2的图示(大小未标出),请继续在图丙中:
①按同样的标度作出力F(即合力的测量值)的图示;
②按力的平行四边形定则作出F1、F2的合力的图解值F'。
(4)由(3)可以得出实验结论:在误差范围内,两个力的合成遵循平行四边形定则。
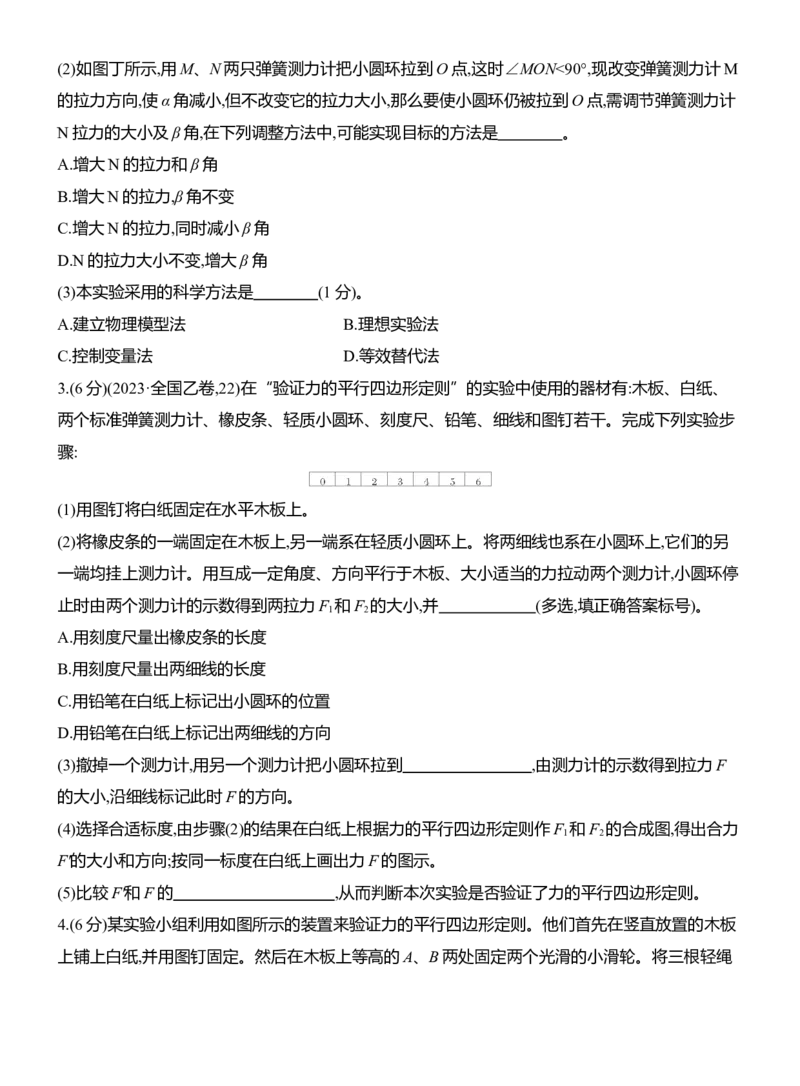
2.(6 分)(2025·河北高三期末)某同学做“探究两个互成角度的力的合成规律”的实验时,如图甲,橡
皮条的一端固定轻质小圆环,另一端固定在桌面上,橡皮条的长度为GE。在图乙中,用手通过两个弹
簧测力计共同拉动小圆环,小圆环受到拉力F1、F2的共同作用,处于О 点,橡皮条伸长的长度为EO,
对圆环的拉力为F3。
(1)撤去F1、F2,改用一个力F 单独拉小圆环,仍使它处于О 点(图丙),则F1与F2的合力与    (1
分)相等,F1、F2与    (均选填“F”或“F3”)的合力为0。
(2)如图丁所示,用M、N 两只弹簧测力计把小圆环拉到O 点,这时∠MON<90°,现改变弹簧测力计M
的拉力方向,使α 角减小,但不改变它的拉力大小,那么要使小圆环仍被拉到О 点,需调节弹簧测力计
N 拉力的大小及β 角,在下列调整方法中,可能实现目标的方法是    。
A.增大N 的拉力和β 角
B.增大N 的拉力,β 角不变
C.增大N 的拉力,同时减小β 角
D.N 的拉力大小不变,增大β 角
(3)本实验采用的科学方法是    (1 分)。
A.建立物理模型法
B.理想实验法
C.控制变量法
D.等效替代法
3.(6 分)(2023·全国乙卷,22)在“验证力的平行四边形定则”的实验中使用的器材有:木板、白纸、
两个标准弹簧测力计、橡皮条、轻质小圆环、刻度尺、铅笔、细线和图钉若干。完成下列实验步
骤:
(1)用图钉将白纸固定在水平木板上。
(2)将橡皮条的一端固定在木板上,另一端系在轻质小圆环上。将两细线也系在小圆环上,它们的另
一端均挂上测力计。用互成一定角度、方向平行于木板、大小适当的力拉动两个测力计,小圆环停
止时由两个测力计的示数得到两拉力F1和F2的大小,并      (多选,填正确答案标号)。
A.用刻度尺量出橡皮条的长度
B.用刻度尺量出两细线的长度
C.用铅笔在白纸上标记出小圆环的位置
D.用铅笔在白纸上标记出两细线的方向
(3)撤掉一个测力计,用另一个测力计把小圆环拉到        ,由测力计的示数得到拉力F
的大小,沿细线标记此时F 的方向。
(4)选择合适标度,由步骤(2)的结果在白纸上根据力的平行四边形定则作F1和F2的合成图,得出合力
F'的大小和方向;按同一标度在白纸上画出力F 的图示。
(5)比较F'和F 的          ,从而判断本次实验是否验证了力的平行四边形定则。
4.(6 分)某实验小组利用如图所示的装置来验证力的平行四边形定则。他们首先在竖直放置的木板
上铺上白纸,并用图钉固定。然后在木板上等高的A、B 两处固定两个光滑的小滑轮。将三根轻绳
在O 点打结,并挂上适当数量的相同钩码,使系统达到平衡,根据钩码个数读出三根绳子的拉力F1、
F2、F3,回答下列问题。
(1)改变钩码个数,实验能完成的是    。
A.n1=2,n2=2,n3=4
B.n1=2,n3=2,n2=5
C.n1=3,n2=5,n3=5
D.n1=3,n2=5,n3=10
(2)实验中,必须要记录的数据有    。
A.结点O 的位置和OA、OB、OC 绳的方向
B.OA、OB、OC 绳的长度
C.每组钩码的个数
D.每个钩码的质量
(3)在某次实验中,当整个装置处于平衡状态时,该小组同学记录下了细绳OA、OB、OC 的方向,然后
从O 点沿OC 反向延长作一有向线段OC',从C'分别作OA、OB 的平行线,分别交OA、OB 于A'、
B'点,如图所示。用毫米刻度尺测得线段OA'、OB'、OC'的长度分别为l1、l2、l3,另测得细线OA、
OB、OC 所挂钩码的个数分别为n1、n2、n3,则在误差允许的范围内,如果满足        (用
所测物理量符号表示)条件,则能够证明力的合成遵循平行四边形定则。
5.(6 分)一同学利用如图所示的实验装置来验证“力的平行四边形定则”。一长木板被铁架台竖直
固定,其上固定一张白纸。甲、乙两个力传感器分别固定在木板上的A、B 两点,A、B 两点可在木
板上移动。
(1)如图(a)所示,将质量未知的重物用细绳竖直悬挂在力传感器甲上,重物静止时,记录力传感器甲的
示数F1。
(2)如图(b)所示,三根细绳通过结点O 连接在一起,另一端分别与力传感器或重物相连,调节A、B 两
点的位置,重物静止时,记录结点O 的位置、竖直细绳方向、甲、乙力传感器的示数F2、F3和连接
甲、乙力传感器细绳的      。
(3)在O 点根据F1、F2、F3的大小和方向作力的图示。
(4)改变A、B 两点的位置重复步骤(2)、(3),此过程    (选填“需要”或“不需要”)保持结点
O 位置不变。
(5)初始时三根细绳互成120°,若保持结点O 的位置和连接甲、乙力传感器的两细绳间的夹角
∠AOB 不变,当A、B 绕O 点逆时针缓慢转动60°的过程中,力传感器乙的示数会    (选填“先
变大后变小”或“先变小后变大”)。