ARTICLE · 1075335
2026机器人软件架构基准研究报告
 导读:
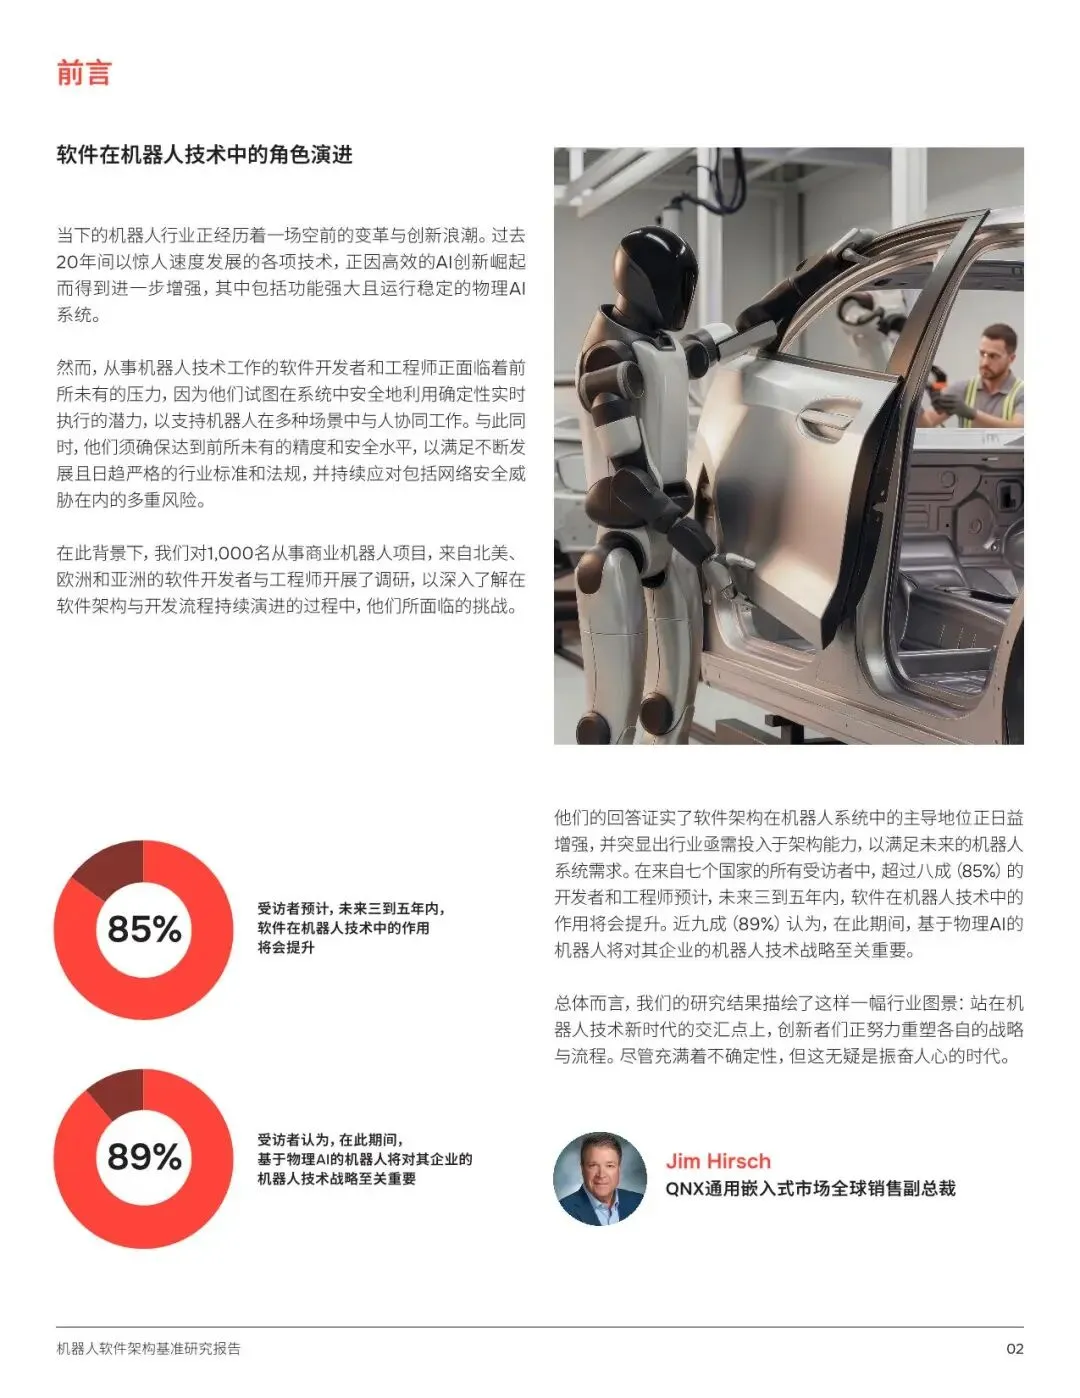
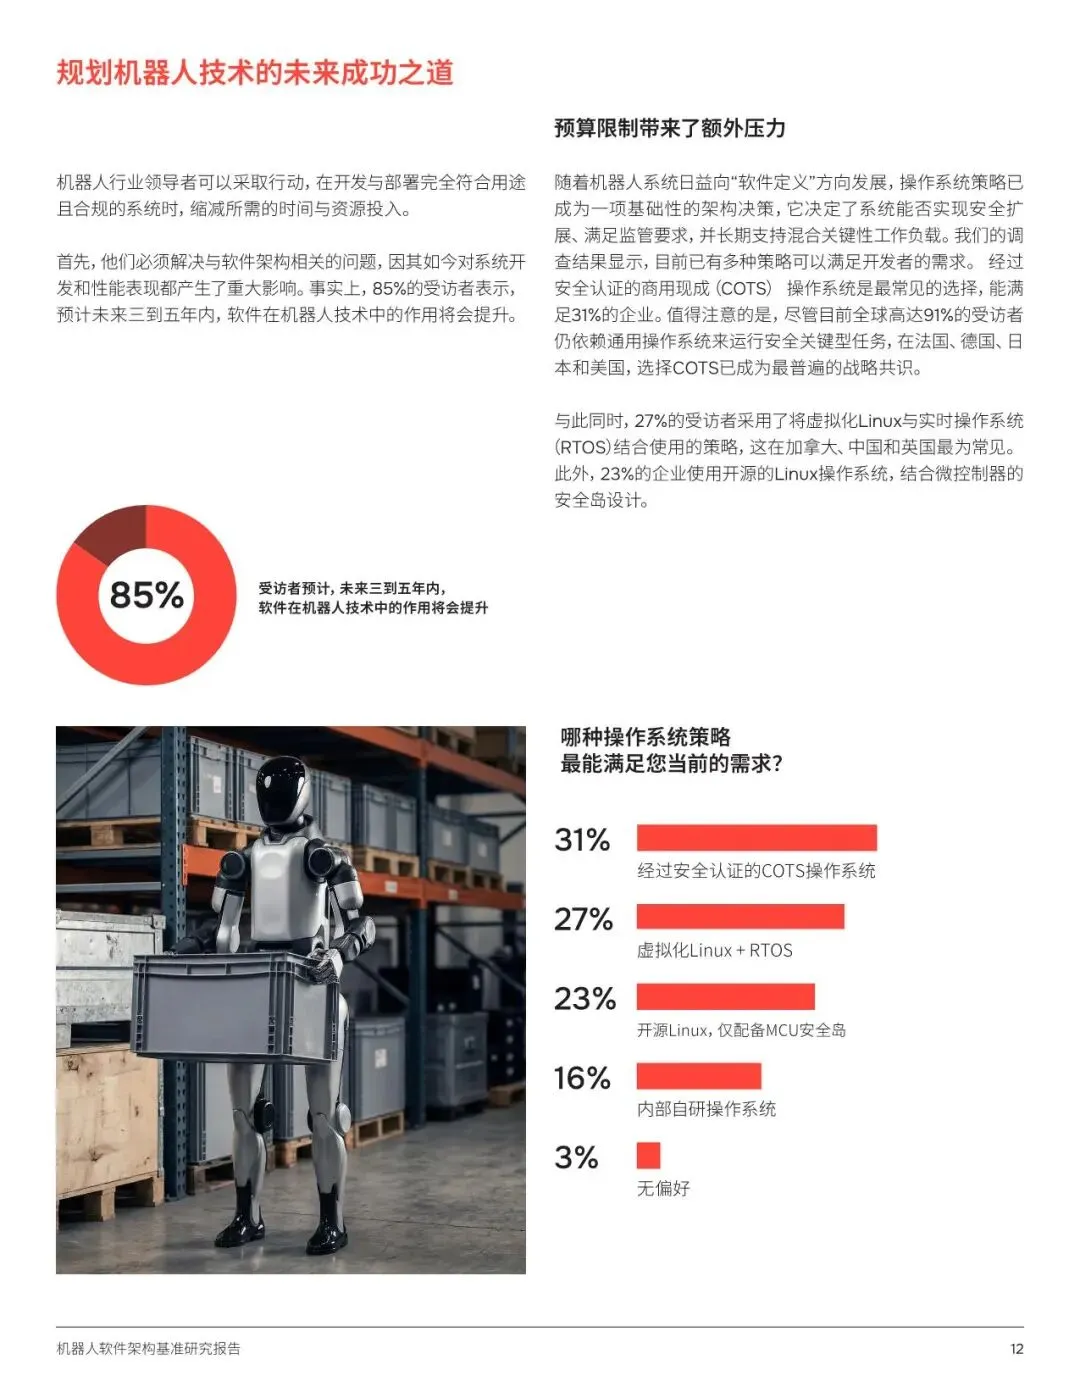
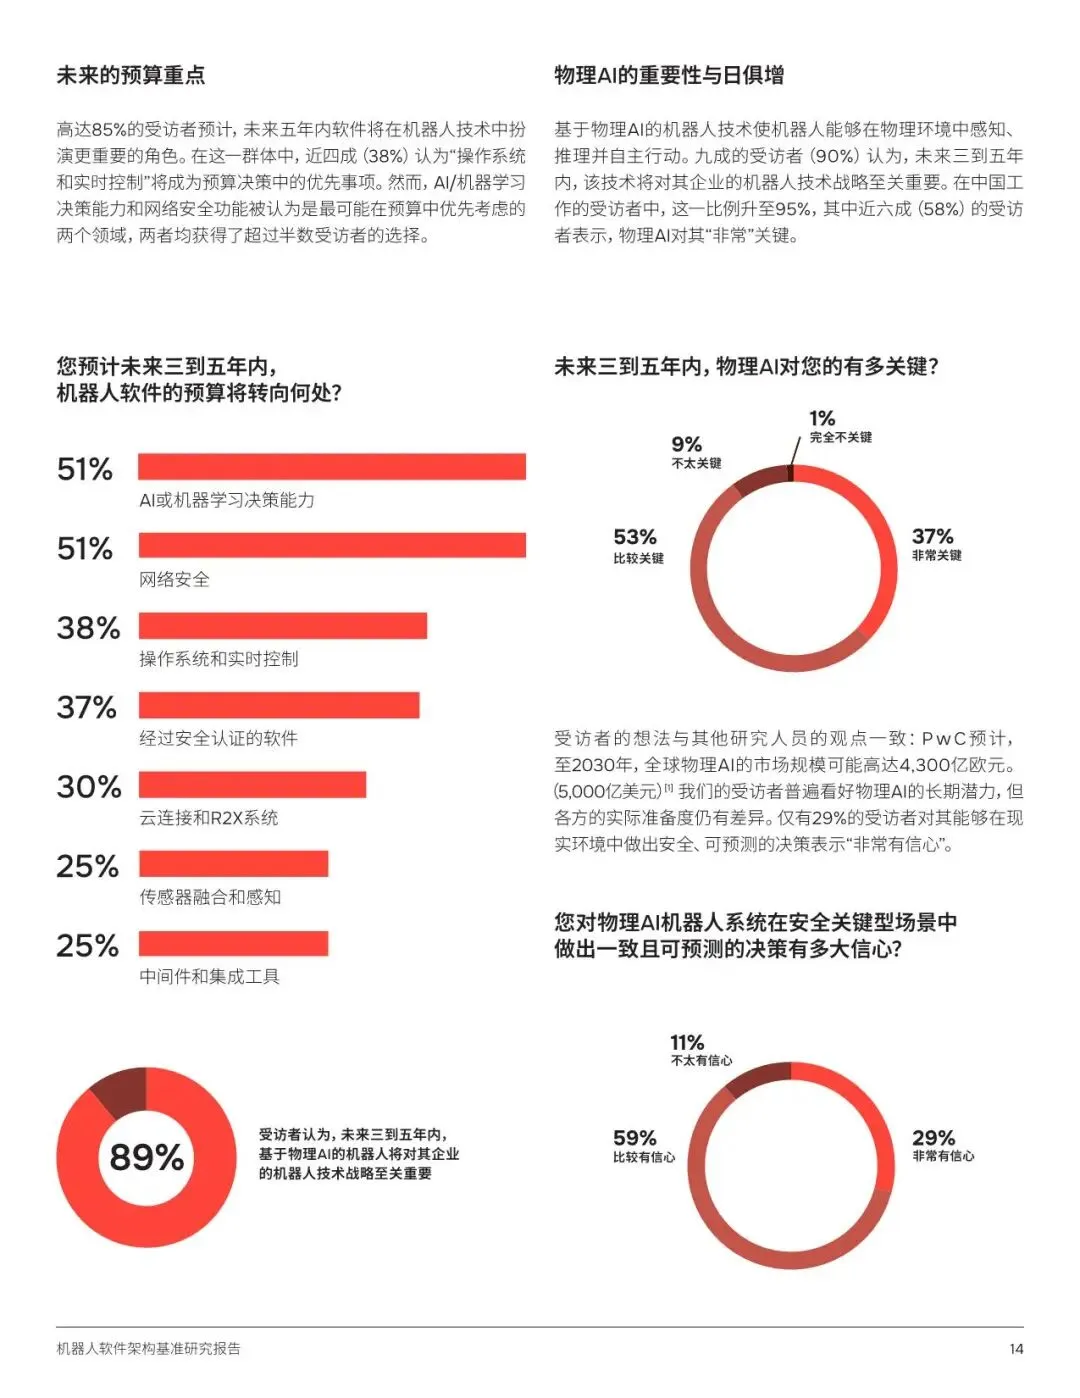
报告面向北美、欧洲、亚洲七个国家共 1000 名机器人行业软件开发者与工程师开展调研,聚焦机器人软件架构发展现状、现实挑战与未来演进方向。调研显示,机器人行业正迎来软件定义的转型阶段,85% 受访者预计未来三至五年软件在机器人领域的作用将持续提升,89% 受访者认为物理 AI 会成为企业机器人战略的关键组成部分。
关注公众号:【互联互通社区】,回复【JQR123】获取全部报告内容
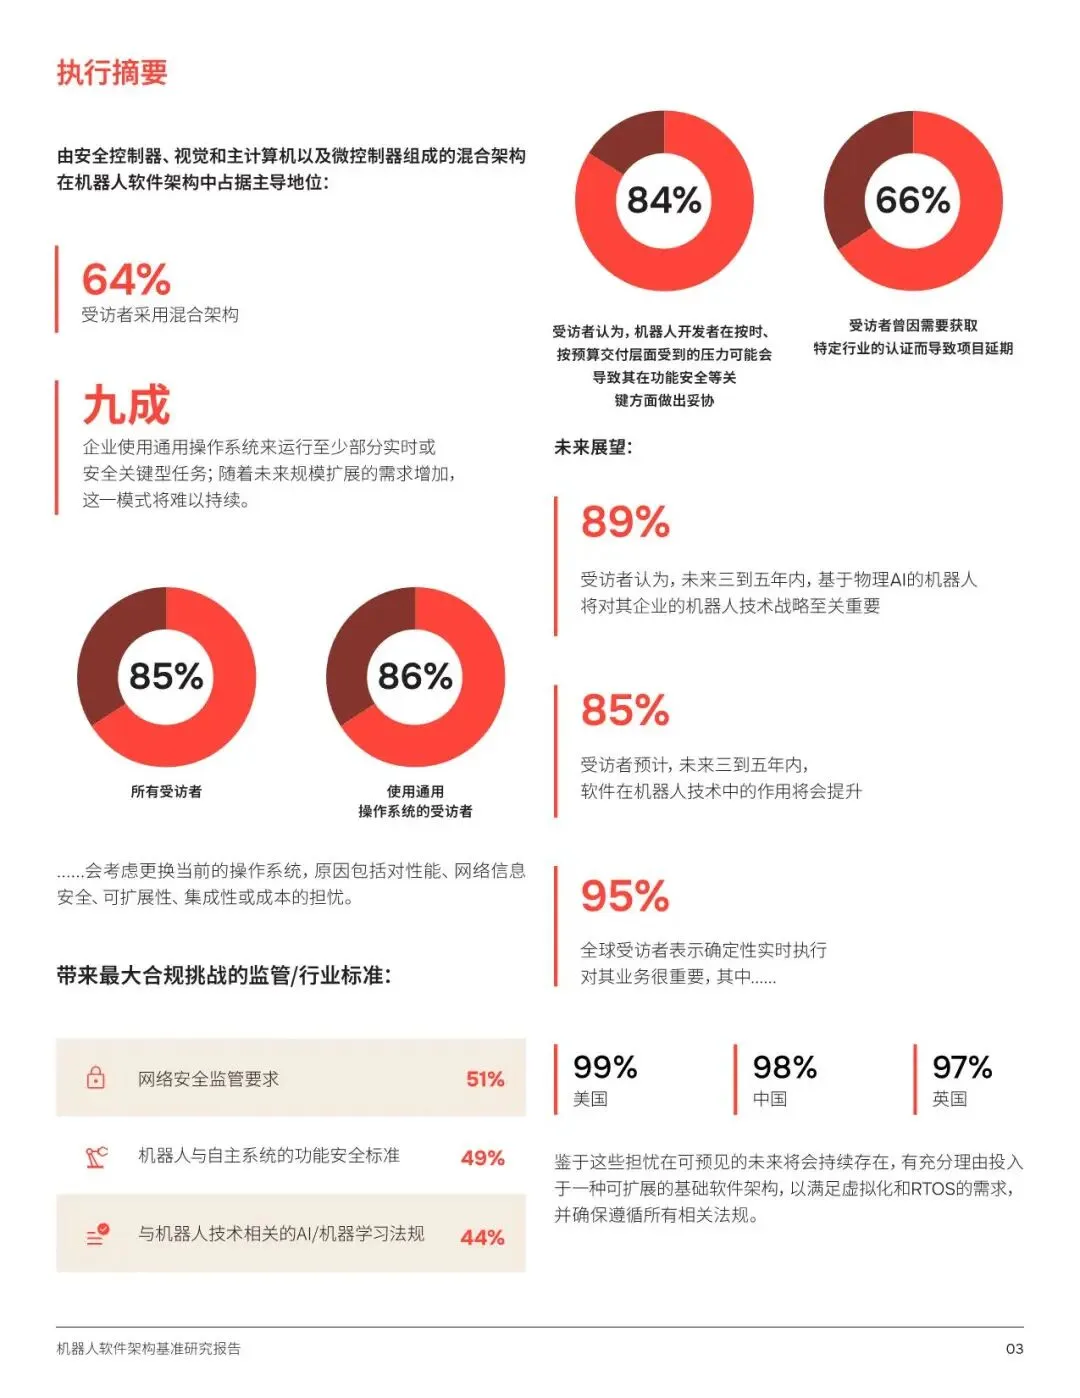
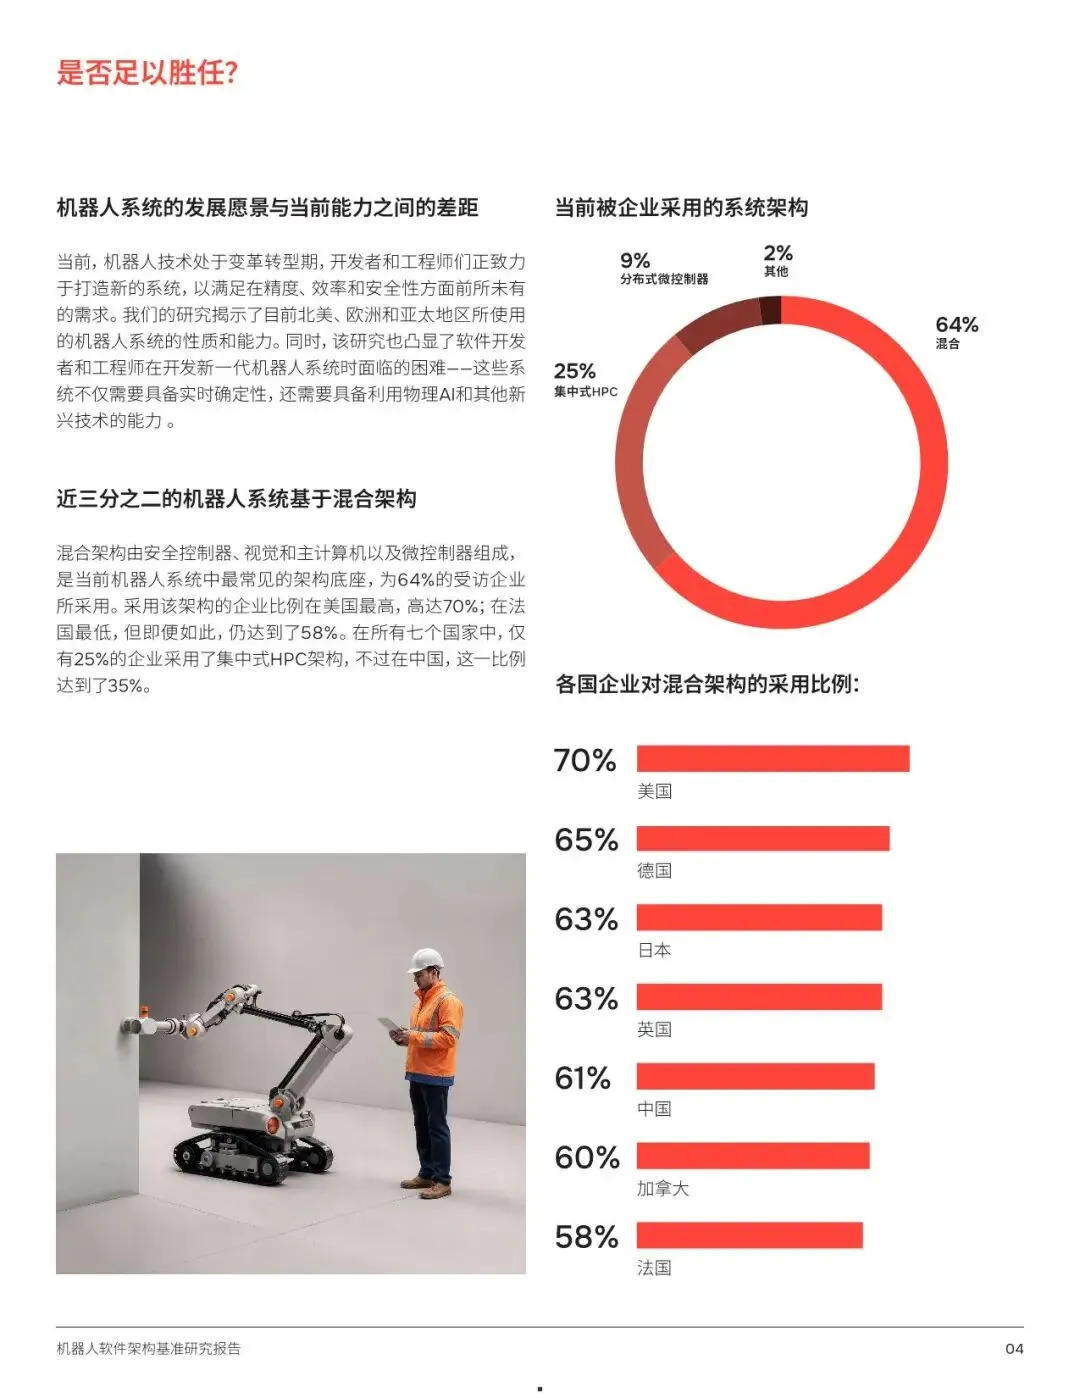
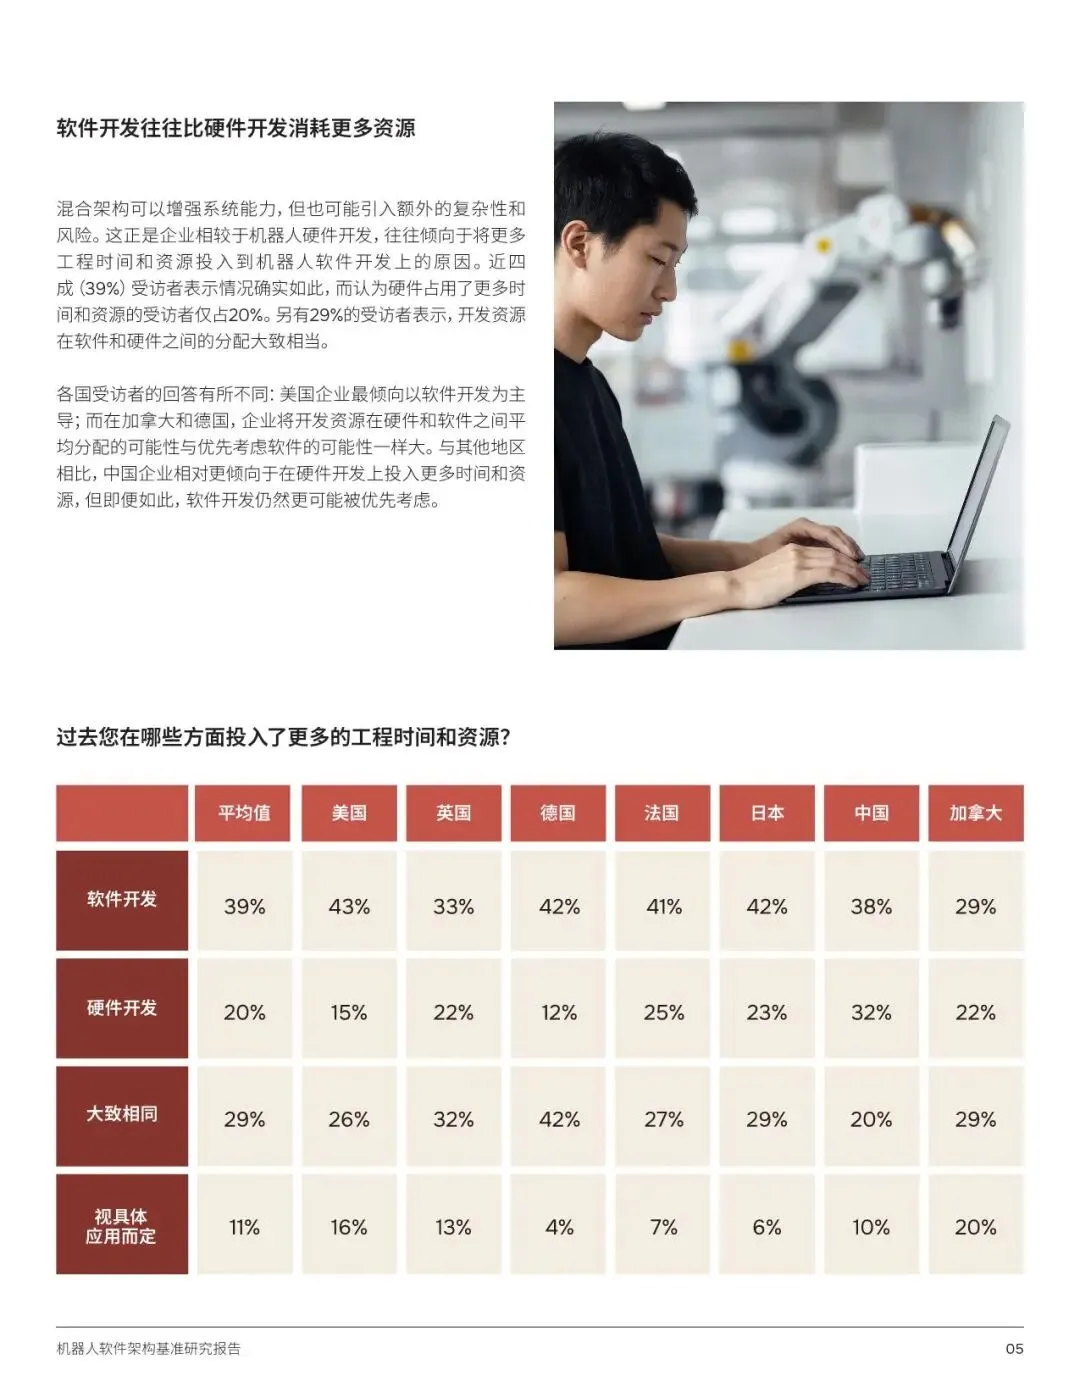
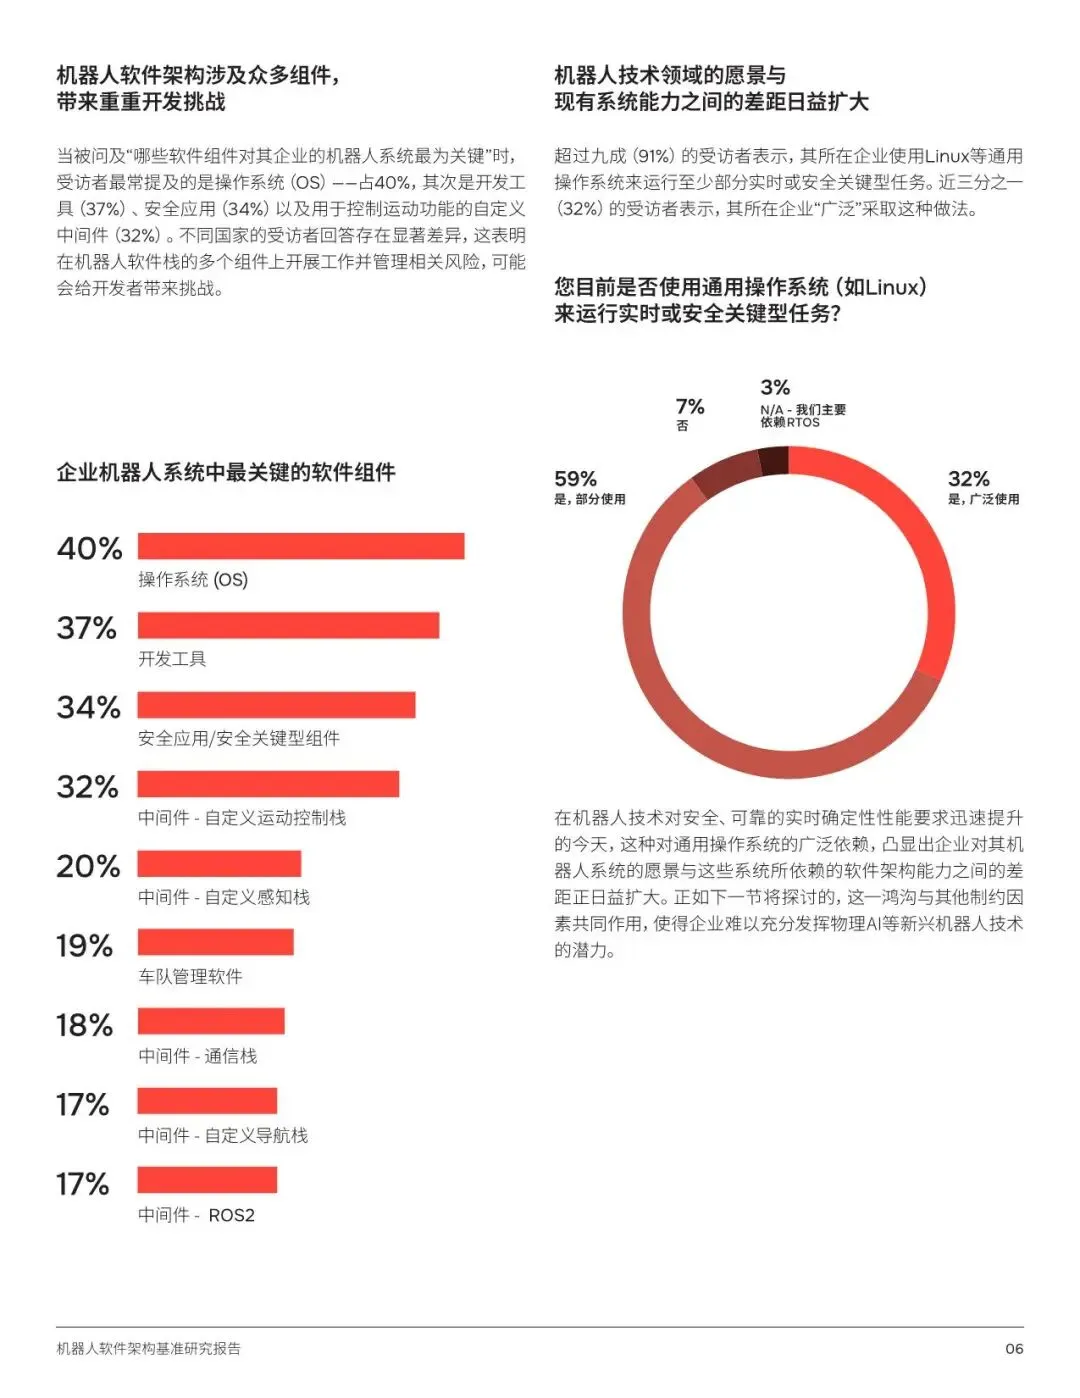
当前机器人主流采用由安全控制器、主计算机、微控制器构成的混合架构,64% 企业选用该方案;25% 企业采用集中式 HPC 架构,剩余为分布式微控制器及其他架构。软件开发正在消耗更多研发资源,39% 企业投入更多工程资源用于软件开发,仅 20% 企业硬件开发资源投入更高。操作系统被视作最重要的软件组件,占比 40%,其次为开发工具、安全应用与运动控制中间件。高达 91% 企业会使用通用操作系统承担部分实时或安全关键任务,但这套模式面对持续提升的安全与实时性能要求,逐渐暴露出能力短板。
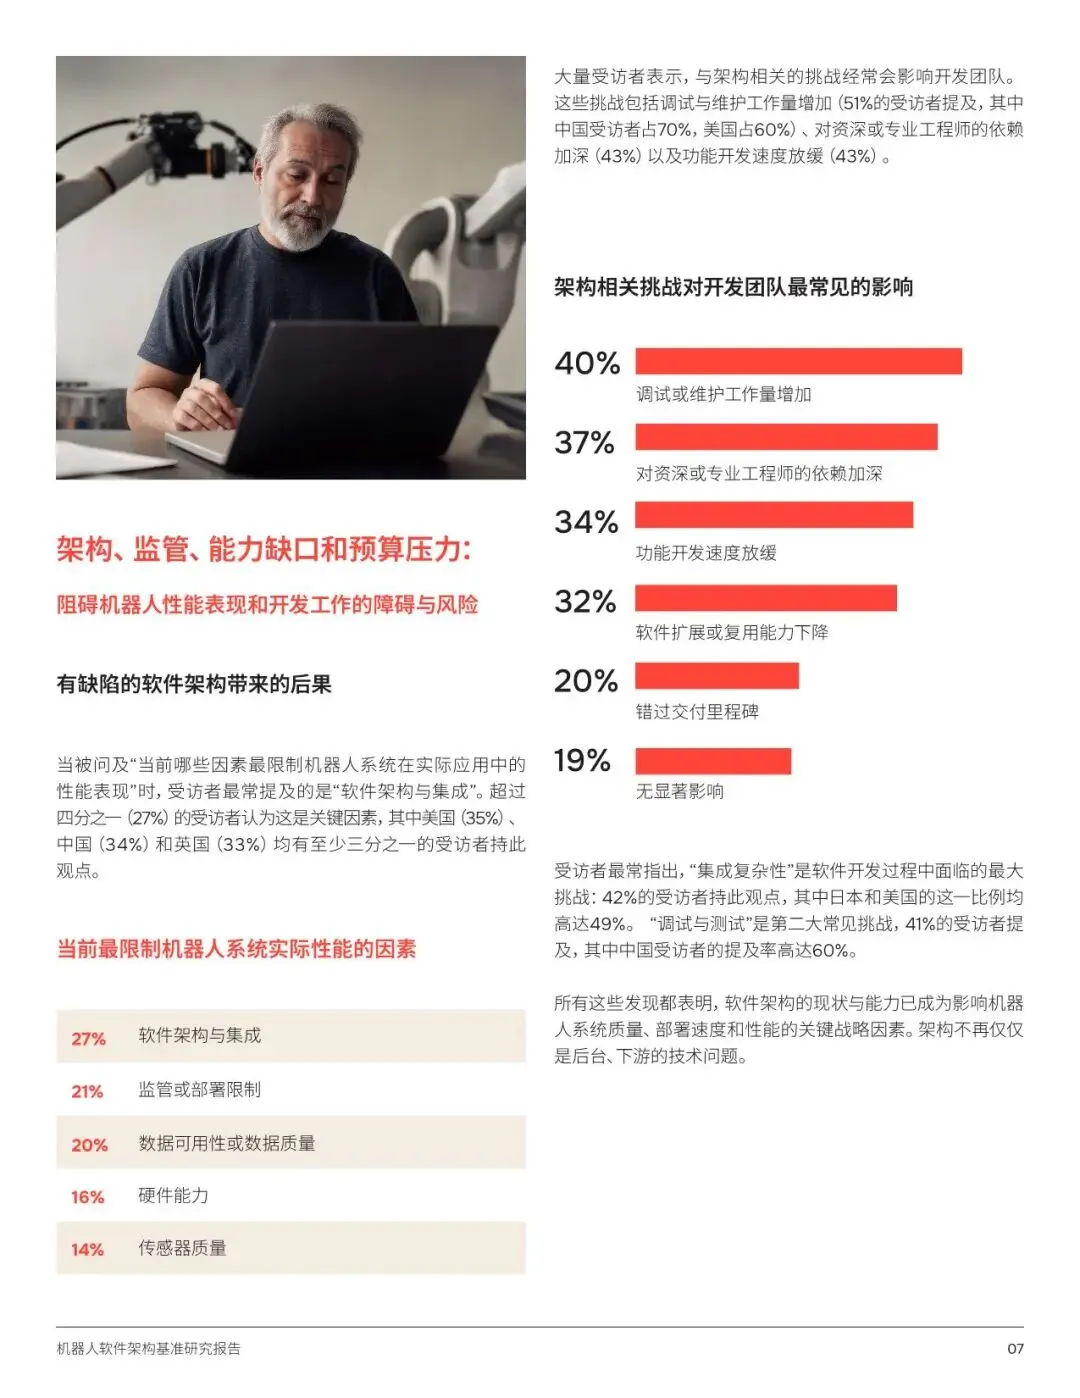
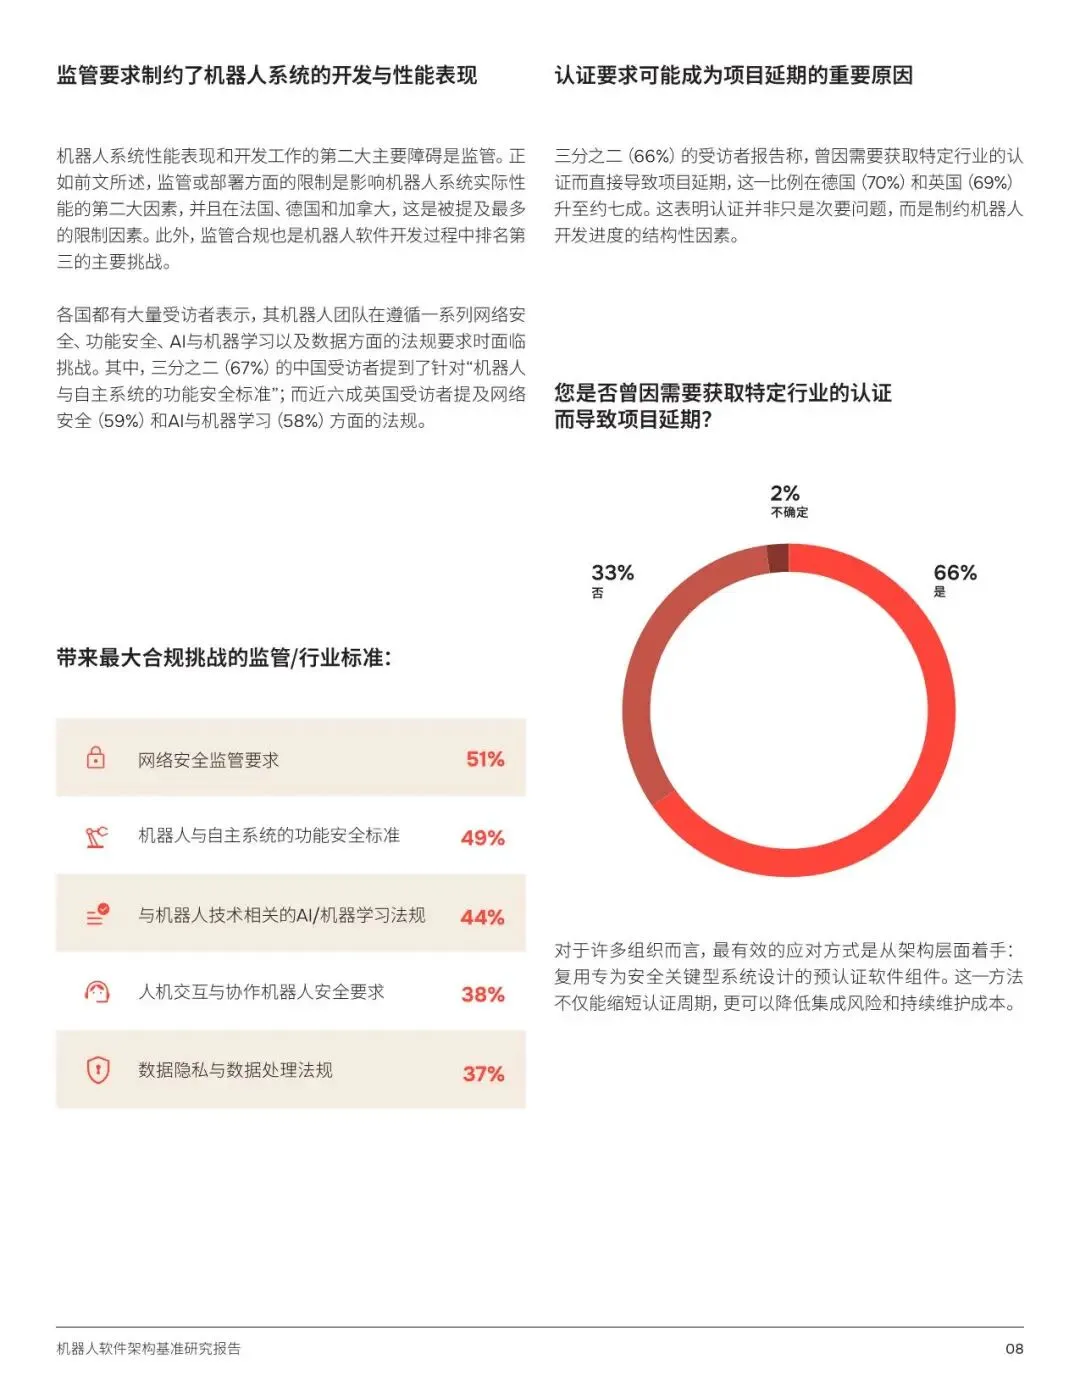
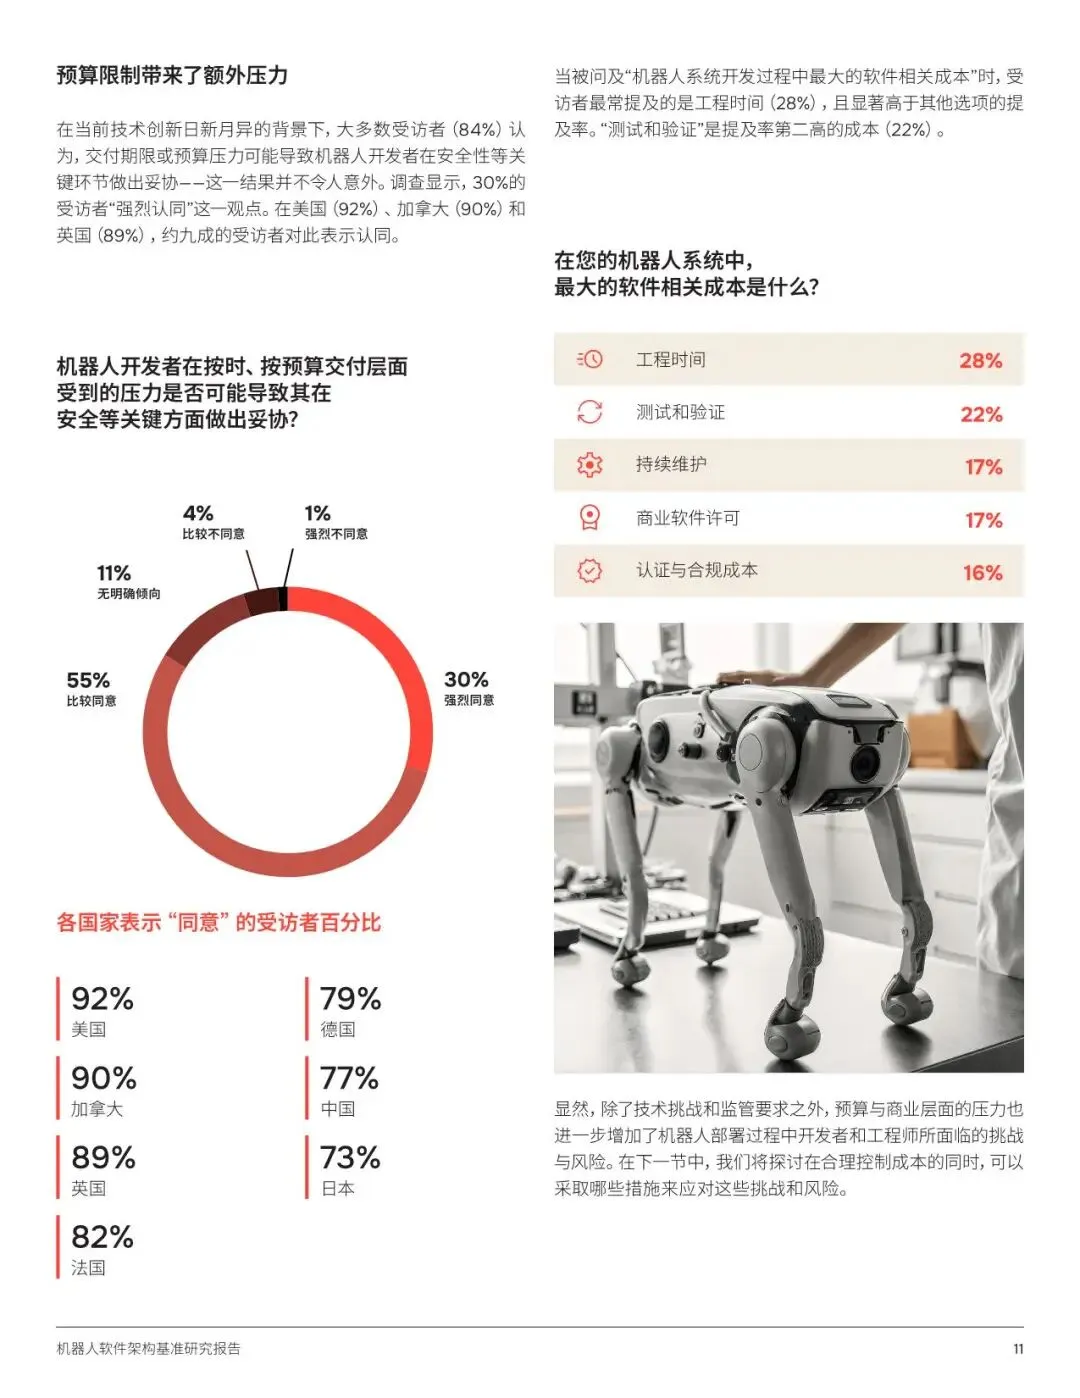
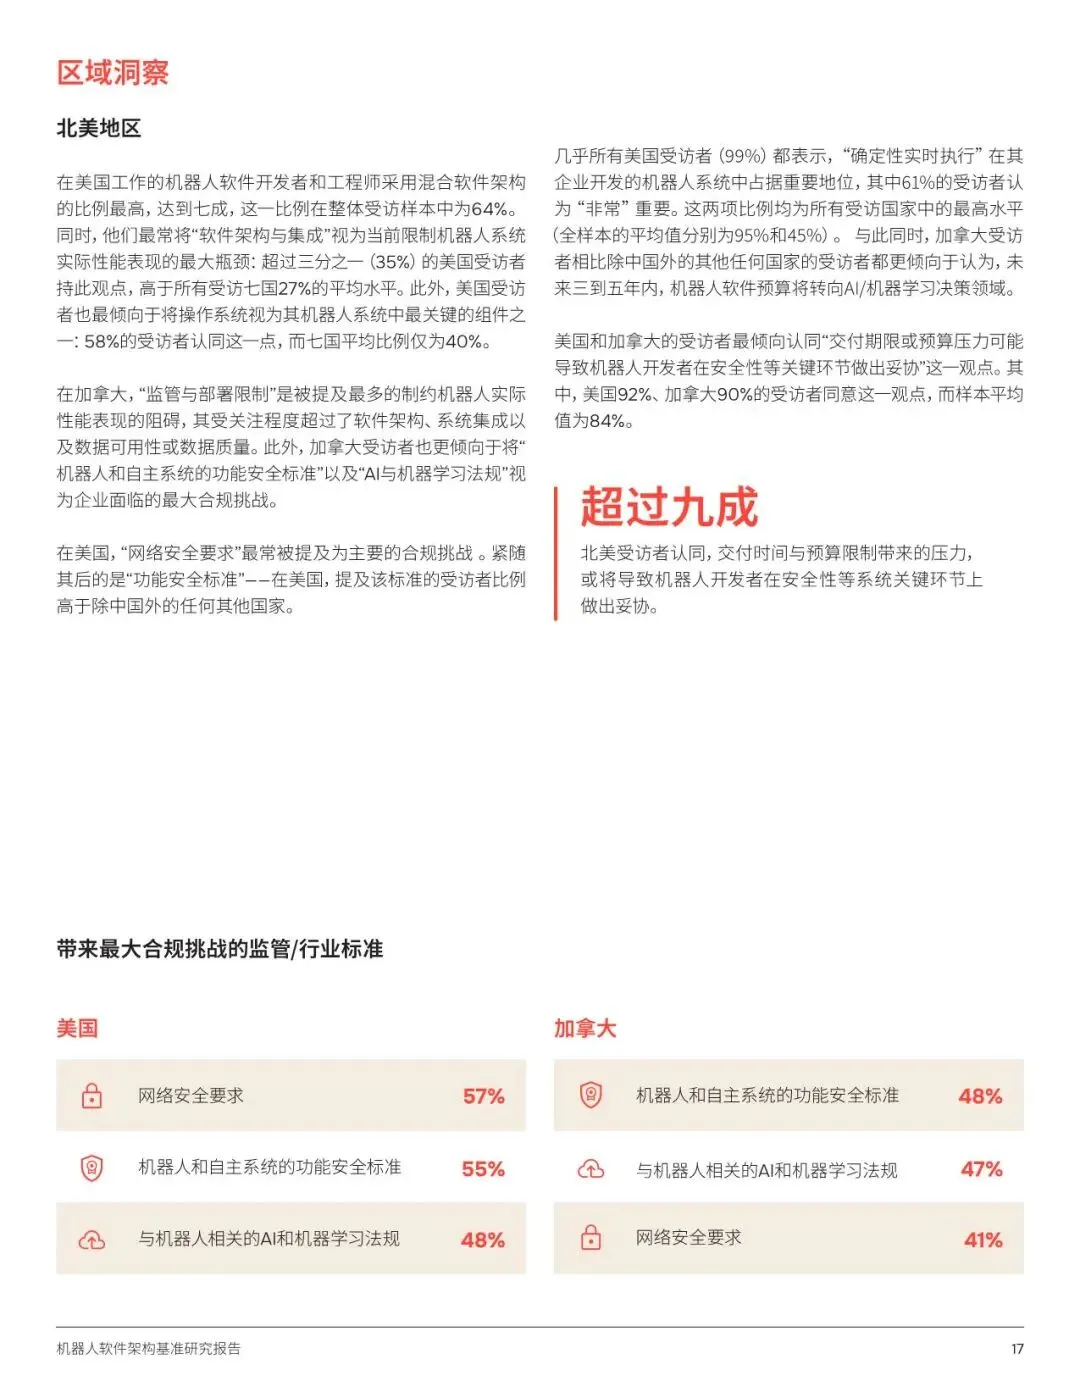
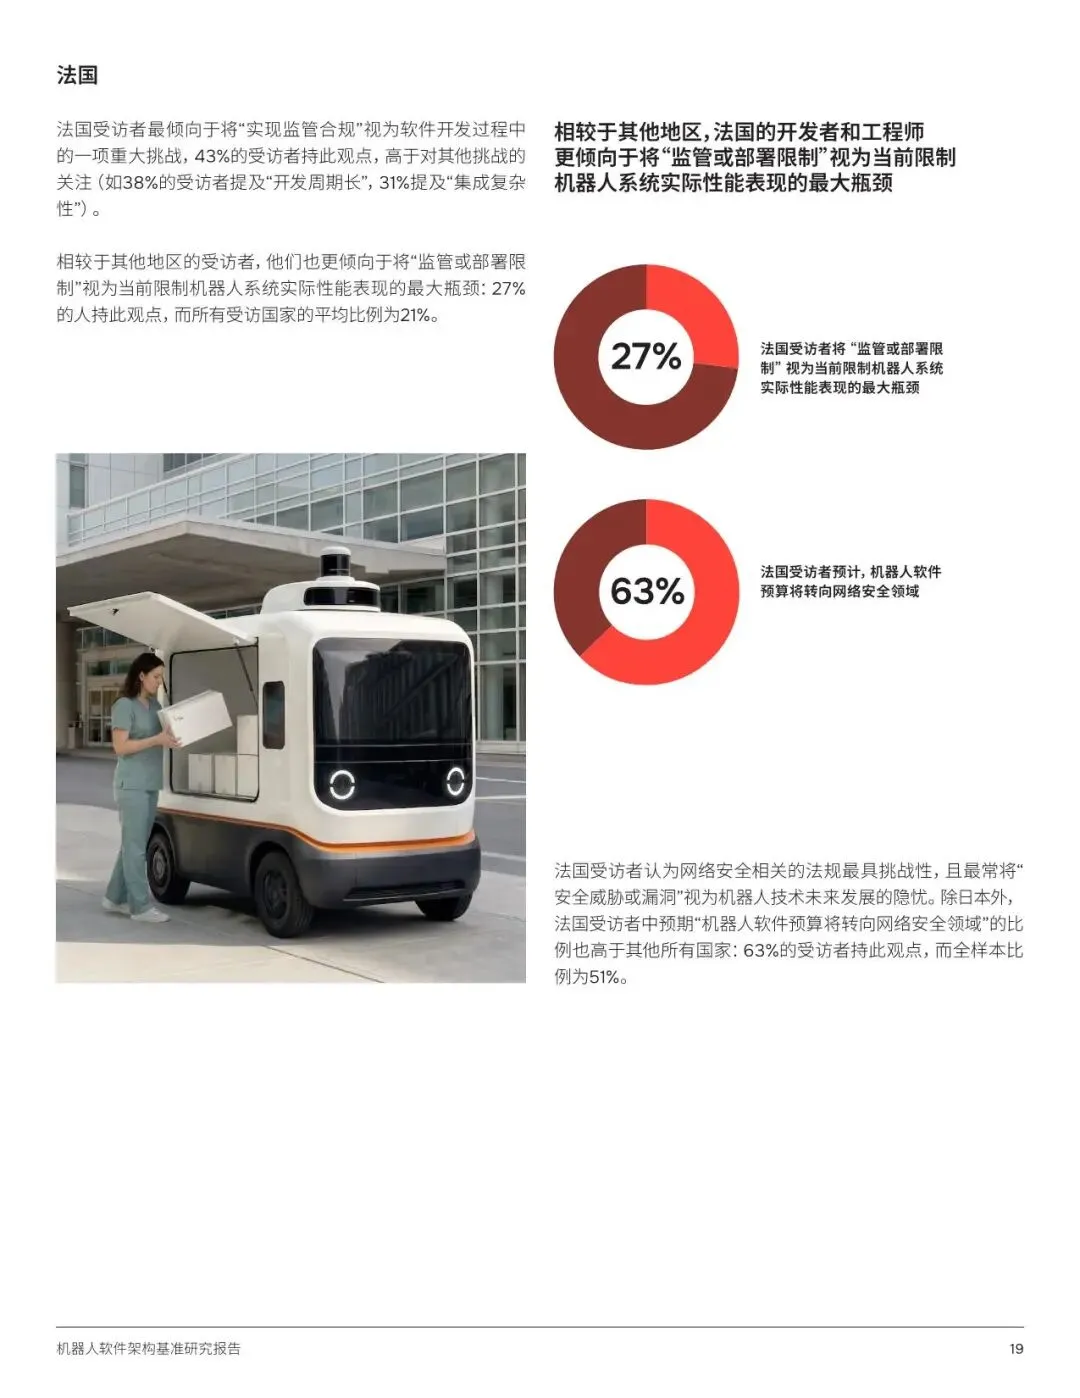
行业开发面临多重现实阻碍。软件架构与系统集成是制约机器人实际性能的首要因素,架构缺陷会带来调试维护工作量上涨、依赖资深工程师、迭代速度变慢等问题,集成复杂度、调试测试是开发过程中两大主要难题。合规认证带来显著开发压力,网络安全监管、功能安全标准、AI 相关法规是排名前三的合规难点,66% 开发者反馈曾因行业认证造成项目延期。同时预算交付压力客观存在,84% 受访者认为工期与预算压力,容易使开发团队在安全相关环节做出妥协,工程时间、测试验证是软件开发成本的主要来源。
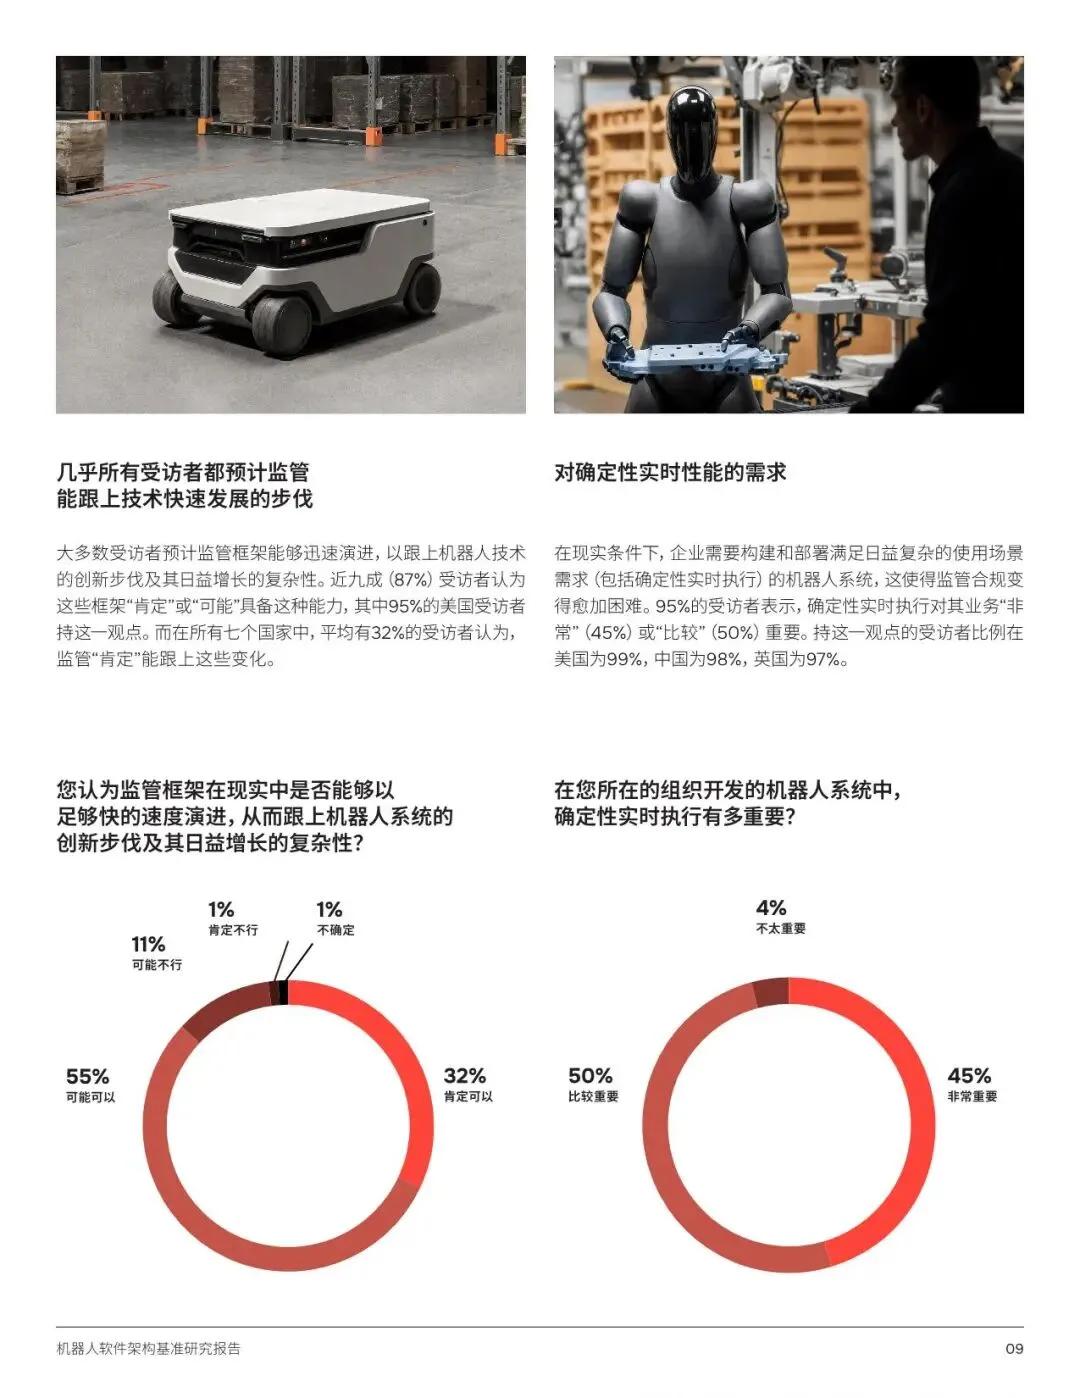
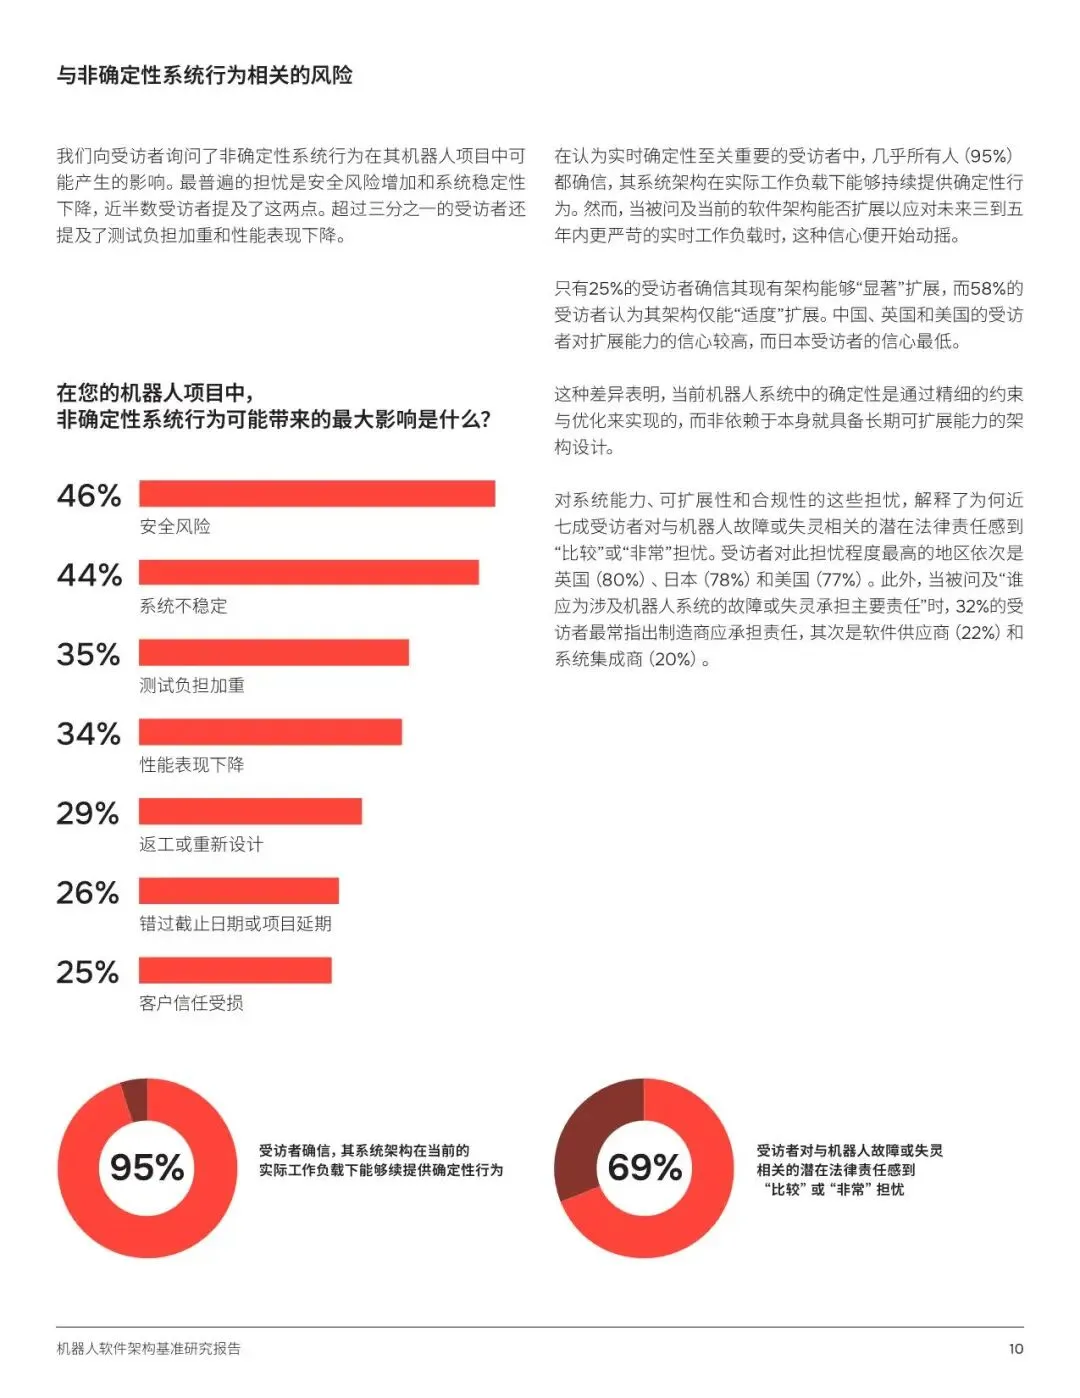
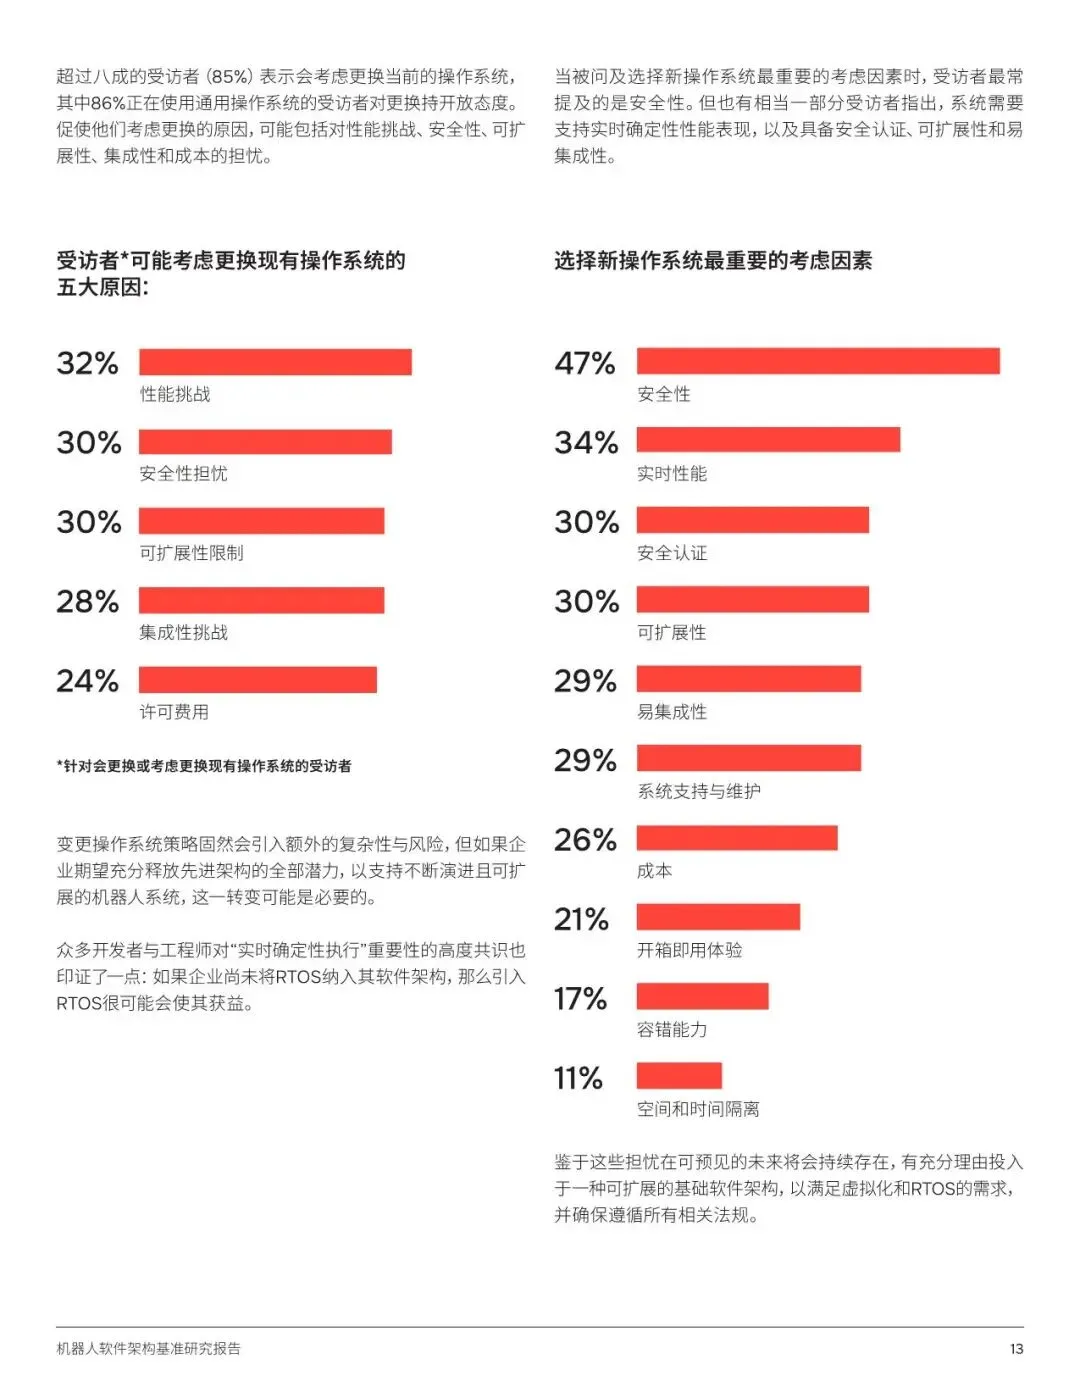
确定性实时执行能力获得行业高度重视,95% 受访者认为该能力对业务十分关键。现阶段多数企业在现有工作负载下可以实现确定性行为,但只有 25% 受访者确信现有架构可以显著扩展,适配未来更加严苛的实时负载,现有确定性多依靠人工优化约束实现,原生可扩展架构较为稀缺。超八成开发者愿意考虑更换现有操作系统,性能、安全、可扩展性、集成难度、许可成本是更换操作系统的主要动因,经过安全认证的商用操作系统、虚拟化 Linux 搭配 RTOS、Linux 加 MCU 安全岛是当下主流操作系统策略选择,安全是选型时首要考量指标。
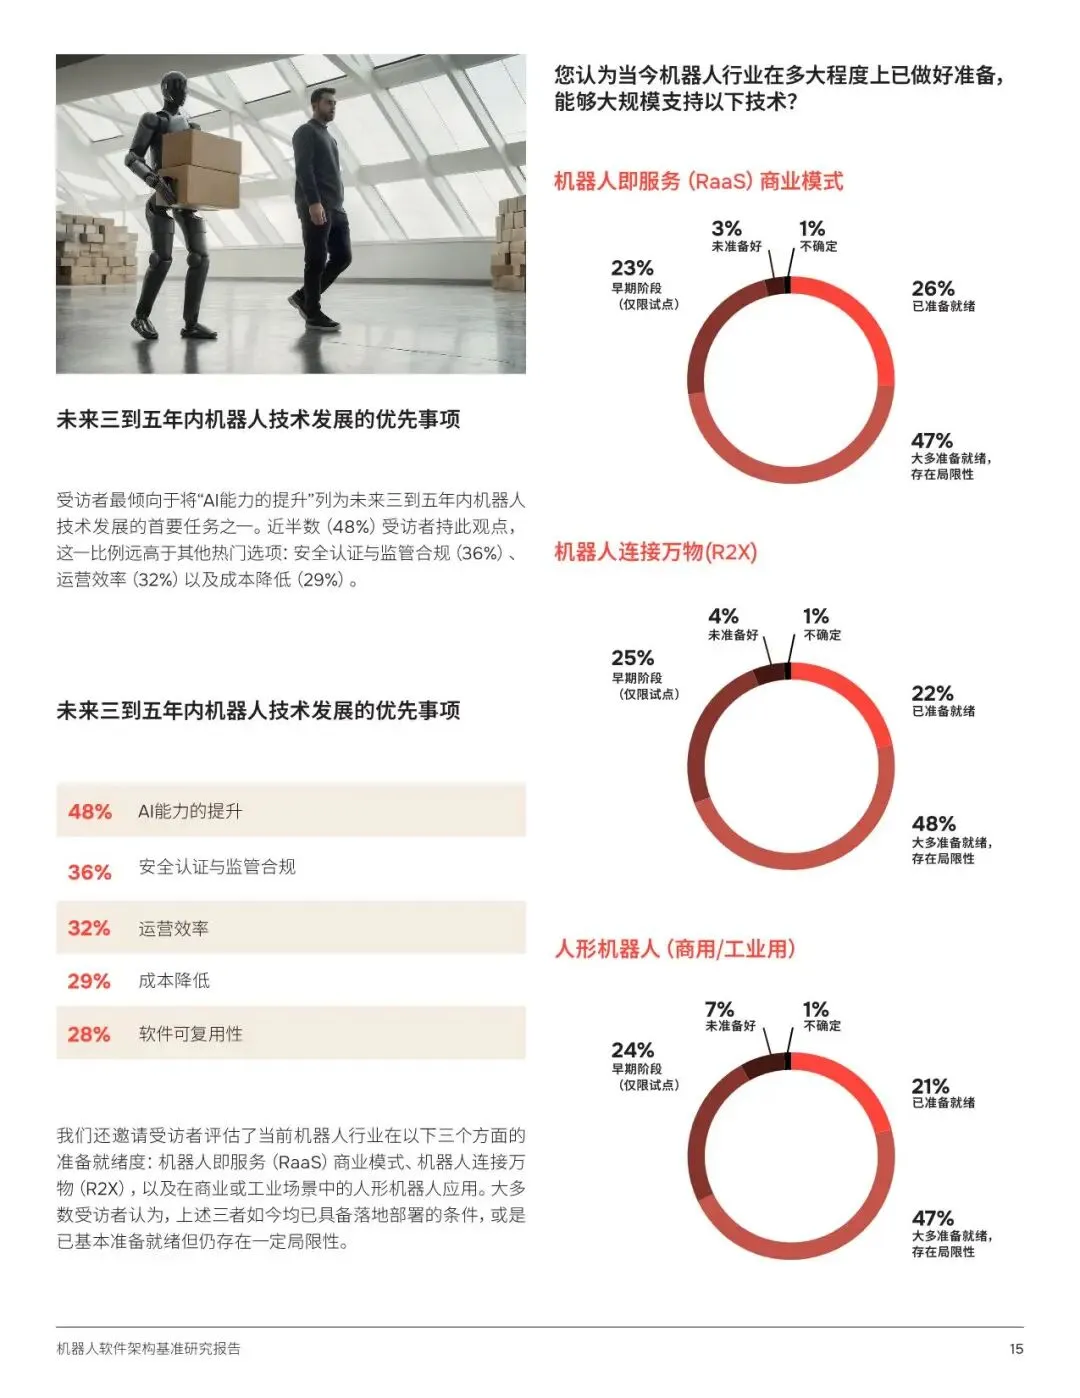
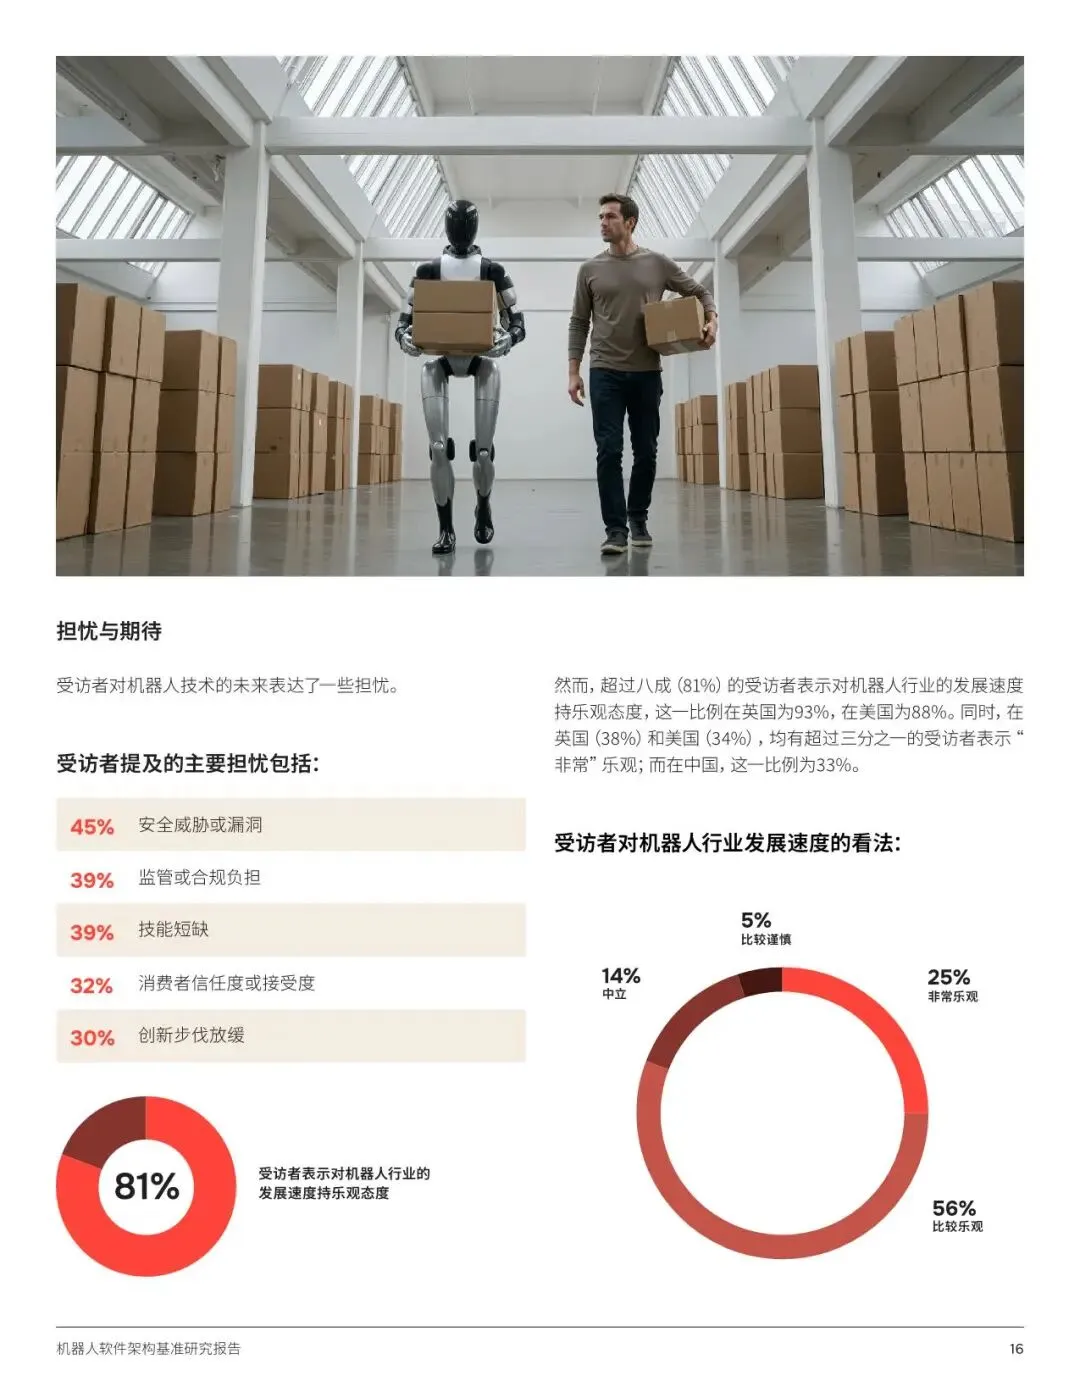
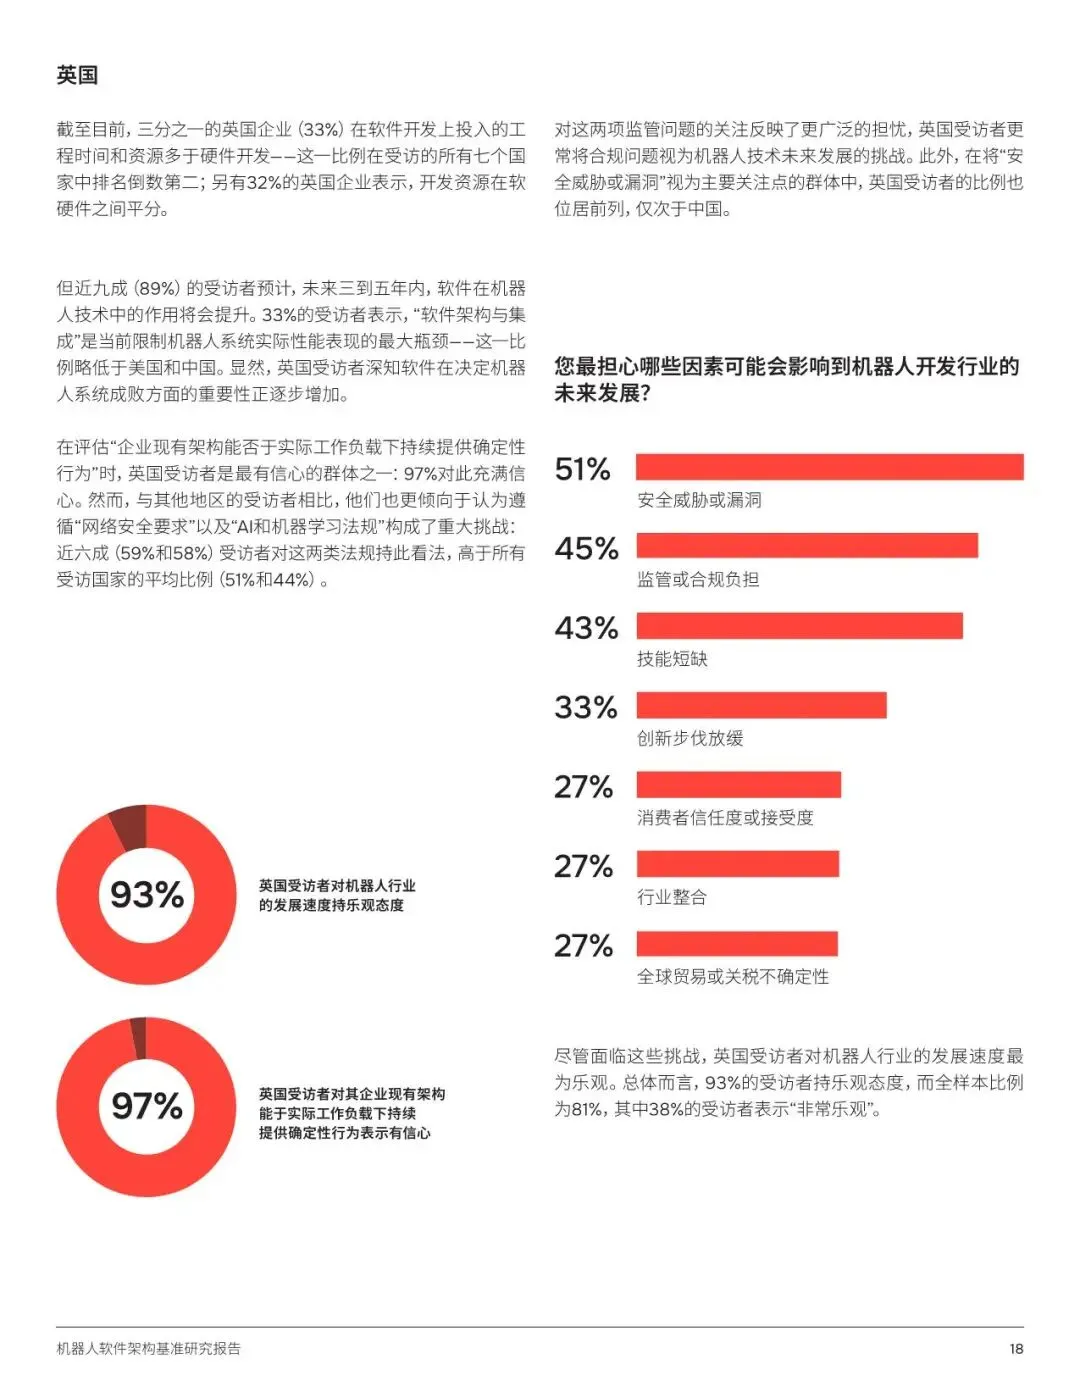
面向未来,AI / 机器学习决策能力、网络安全将是软件预算投入的优先方向,操作系统与实时控制也将获得重点投入。48% 企业把提升 AI 能力作为未来首要发展事项,安全合规、运营效率、降本、软件复用紧随其后。行业对 RaaS、R2X、商用人形机器人的落地普遍持乐观态度,多数从业者认为这些模式已基本具备落地条件,但仍存在局限性。尽管行业存在安全漏洞、合规负担、人才短缺等方面的顾虑,但 81% 受访者对机器人行业整体发展速度保持乐观,物理 AI 拥有广阔发展前景,不过仅有少数从业者对物理 AI 在安全场景下稳定决策具备十足信心,行业仍需要构建可扩展、适配虚拟化与实时操作系统的底层软件底座,匹配不断迭代的行业规范,支撑机器人技术持续演进。
以下是报告部分内容
作者:QNX,互联互通社区推荐阅读,版权归作者所有。文章内容仅代表作者独立观点,不代表互联互通社区立场,转载目的在于传递更多信息。如涉及作品版权问题,请联系我们删除或做相关处理!
