ARTICLE · 1266636
具身智能 | 不改一行源码,让大模型摸到机器人:RobotMCP 的依赖链与协议级拆解
具身智能 | 不改一行源码,让大模型摸到机器人:RobotMCP 的依赖链与协议级拆解
0. 简介
RobotMCP 面向的是"让通用大模型不改机器人源码就能发现、订阅、调用一套现成 ROS/ROS2 系统"这个具体场景,它要处理的核心矛盾是:过去把 LLM 接进机器人,要么给每台机器人手写一层适配代码,要么把 Agent 逻辑焊死在 ROS 工作空间里,换机器人、换仿真环境就得重来一遍。它没有走"给模型再训练一个机器人控制头"的路线,而是让 rosbridge 的 WebSocket 通道 与 MCP 的工具协议 对接,把 ROS 图谱里的 topic、service、action、parameter 和传感器图像,运行时动态暴露成一组标准 MCP 工具。从 robotmcp/ros-mcp-server 的真实代码看,最值得关注的是它整套能力都建立在 advertise → publish → unadvertise 这种无状态 JSON 往返之上,没有为任何一台具体机器人写死消息结构。这次不谈产品全景,只沿着依赖链往下钻:rosbridge 协议怎么转译、MCP 工具怎么注册、图像怎么解码、以及它相比 ROSA / ROSGPT 这类"SDK 嵌入式"方案到底强在哪里。
1. 为什么需要单独关注"接口层"
1.1 这篇要回答的不是"是什么"而是"凭什么"
上一篇文章把 RobotMCP 当成一个正在平台化的生态来介绍,讲了三层架构、模块体系、机器人规格文件和几个跑通的 demo。那是"它是什么"。这篇要回答的是完全不同的问题:"它凭什么能做到不改源码就接管一台陌生机器人"。这两个问题的答案不在同一层——前者靠产品设计,后者靠底层的协议选型和一段段具体的 Python 实现。
1.2 两条互不相同的技术路线
进一步看,把机器人接入大模型这件事,业内其实分成了两条互不相同的技术路线。一条是"SDK 嵌入式":以 NASA-JPL 的 ROSA 为代表,你要把一个 Python 库 pip install 进自己的 ROS 工作空间,然后在代码里实例化一个 Agent 类,用 LangChain 的 @tool 装饰器给每种机器人能力写一个工具函数。另一条是"协议桥接式":以 RobotMCP 为代表,你不动机器人代码,只在旁边起一个 rosbridge 节点,让外部 Agent 通过标准协议自己去探索这台机器人。
这里的关键是,两条路线的差别不是"用哪个框架"这么表层,而是 谁承担适配成本、适配成本随机器人数量怎么增长。后面第 9 节会用一个简单的成本模型把这件事量化。要看懂那个模型,得先把协议桥接这条路的每一个环节讲清楚,所以本文的顺序是:先看依赖链全貌,再逐层下钻到协议和代码,最后才做横向对照。
2. 整体框架:一条从自然语言到电机的依赖链
2.1 五个环节,任何一环断了整条链就不通
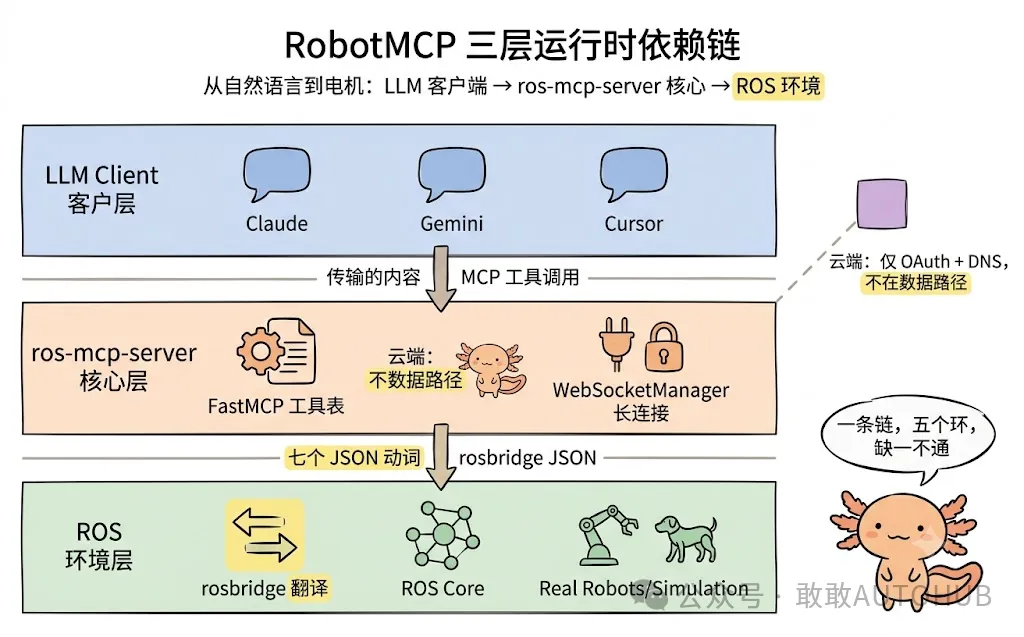
RobotMCP 在运行时其实是一条相当长的依赖链,任何一环断了整条链就不通。从上到下依次是:MCP 客户端(Claude Desktop / Gemini CLI / Cursor 等)通过 stdio 或 HTTP 与 ros-mcp-server 通信;ros-mcp-server 内部用 FastMCP 框架把一批 Python 函数注册成 MCP 工具;这些工具通过一个 WebSocketManager 与 rosbridge_server 建立 WebSocket 连接;rosbridge_server 再把 JSON 消息翻译成真正的 ROS 1 或 ROS 2 API 调用;最后才落到机器人硬件或仿真器上的节点。
2.2 关键的不对称设计:云端不在数据路径上
这条链里有一个不对称设计特别关键:云端不在数据路径上。RobotMCP 的云服务只负责初次 OAuth 登录和 DNS/隧道管理,一旦连接建立,MCP 消息和 ROS 数据走的是本地 Server 到 rosbridge 的直连,不经过任何第三方服务器。换句话说,机器人的实时控制流量不会因为云端抖动而卡顿,这对物理系统的安全性是硬要求。这里要点出的是,很多"云端机器人 Agent"方案恰恰是把控制指令绕了一圈公网,RobotMCP 在架构上主动回避了这一点。
直觉理解(三层架构在解决什么):可以把 rosbridge 想成机器人的"翻译官兼前台",把 ros-mcp-server 想成"懂业务的秘书"。大模型这个老板不会说 ROS 的方言(DDS、话题类型、QoS),秘书把老板的白话需求整理成前台能听懂的标准表格(JSON),前台再进后厨(ROS Core)真正下单。老板换了、后厨换了,中间这套表格格式都不用改。
3. 依赖底座:rosbridge v2 协议把 ROS 抽象成七个动词
3.1 用七个 JSON 动词抹平 ROS 1 与 ROS 2
整个方案能成立,第一块基石是 rosbridge_suite 这个已经存在十多年的成熟依赖。它做的事情,是把 ROS 里那套基于 DDS / TCPROS 的强类型通信,抽象成一组极其简单的 JSON 操作。核心问题在于:ROS 的原生接口是语言绑定的(rclcpp、rclpy),外部进程想接进来必须编译对应的消息类型,这对一个只会说 JSON 的大模型来说是不可逾越的。rosbridge 用一个 WebSocket 服务端解决了这件事。
rosbridge v2 协议把机器人的全部交互压缩成几个动词,每条消息都是一个带 op 字段的 JSON 对象。advertise 声明要在某话题上发布,publish 真正推消息,subscribe / unsubscribe 管理订阅,call_service 调用服务,外加 /rosapi/* 这一组内省服务用来查询图谱元数据。直观理解是,任何一台 ROS 机器人,无论跑的是 ROS 1 还是 ROS 2,在 rosbridge 眼里都被抹平成"能收发这七类 JSON 消息的黑盒"。这正是不改源码的前提——rosbridge_server 内部的 RosbridgeProtocol 类会根据自己链接的 ROS 版本,把同一条 JSON 翻译成 rclpy 或 rospy 的具体调用,上层完全无感。
3.2 三级内省:从话题名到消息字段
以查询全部话题为例,客户端只要发一条 call_service 打到 /rosapi/topics 这个内省服务,rosbridge 就会把当前 ROS 图谱里所有话题名和类型回传。这一步是"探索"能力的根,因为 Agent 一开始对机器人一无所知,它必须先问"你有哪些话题",再问"这个话题是什么消息类型",再问"这个消息类型有哪些字段"。这三级内省对应 /rosapi/topics、/rosapi/topic_type、/rosapi/message_details 三个服务,是后面所有感知和执行的入口。
# ros-mcp-server/server.py — get_topics 工具(节选)@mcp.tool(description=("Fetch available topics from the ROS bridge.\nExample:\nget_topics()"))def get_topics() -> dict: # 构造一条 rosbridge 内省服务调用:问 /rosapi/topics 要全量话题清单 message = { "op": "call_service", "service": "/rosapi/topics", "type": "rosapi/Topics", "id": "get_topics_request_1", } # 通过上下文管理器发起请求并等待响应 with ws_manager: response = ws_manager.request(message) # 先判服务是否失败(result 为假),再从 values 里取真正的话题数据 if response and "result" in response and not response["result"]: error_msg = response.get("values", {}).get("message", "Service call failed") return {"error": f"Service call failed: {error_msg}"} if response and "values" in response: return response["values"] else: return {"warning": "No topics found"}这段代码把协议的朴素性暴露得很清楚:发现一台机器人有哪些话题,本质上只是发一条 op: call_service 的 JSON。这里的关键是它没有 import 任何 ROS 消息类型,没有链接任何机器人特定的库——get_topics 对一台工业臂和一只四足狗是同一份代码。它靠的是 /rosapi/topics 这个 rosbridge 提供的通用内省服务,而不是任何针对具体机器人的适配。换句话说,适配成本被彻底推给了 rosbridge 这个通用依赖,而 rosbridge 又是机器人厂商本来就会装的东西。
难点提示(内省服务为什么是关键):传统写机器人 Agent,开发者得在 prompt 或代码里手动列出"本机有 /cmd_vel、/scan、/camera 这几个话题"。这就像去一家陌生餐厅前必须先背下整本菜单。内省服务相当于餐厅门口有块电子屏,进门先扫一眼就知道今天供应什么——菜单换了,你的行为不用改,扫屏这个动作本身是通用的。
/rosapi/*就是机器人的这块电子屏。
4. 连接层:WebSocketManager 是唯一的有状态组件
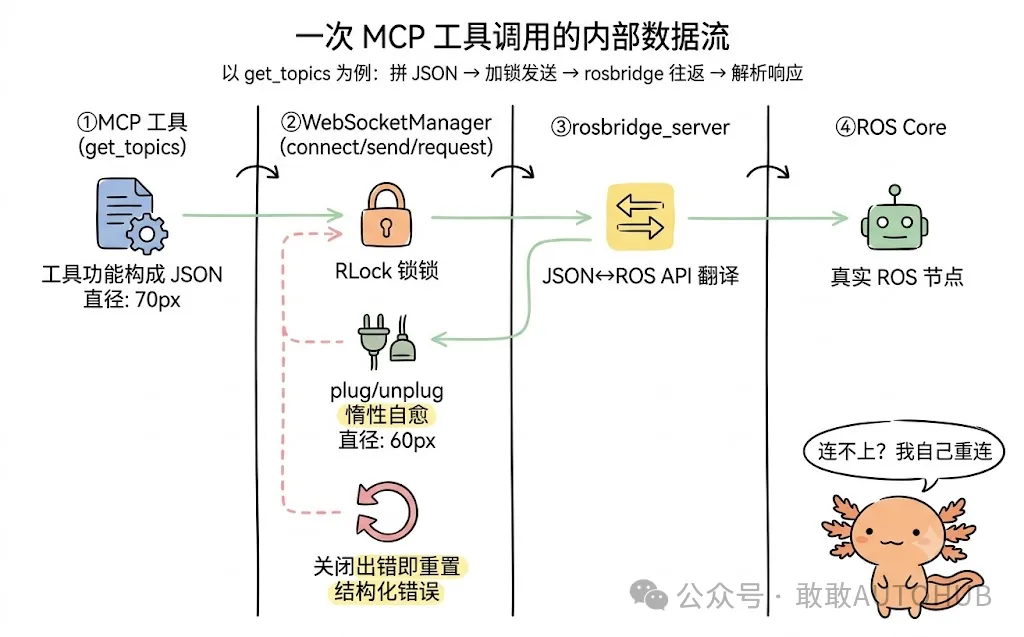
如果说 rosbridge 是协议的另一端,那 ros-mcp-server 这一端真正干活的就是 utils/websocket_manager.py 里的 WebSocketManager。它是整个 server 里几乎唯一有状态的组件——持有一条 WebSocket 长连接、一把可重入锁,负责所有 JSON 消息的收发。理解它,就理解了 MCP 工具是怎么"落到线上"的:上面每个工具函数看似独立,其实都共享这同一条连接和同一把锁,所有并发访问都在这里被串行化。
4.1 惰性且自愈的连接
先看建立连接。connect 方法用一把 threading.RLock 保证线程安全,只有在当前没有活连接时才新建,避免重复握手。它把 IP 和端口拼成 ws://ip:port 交给 websocket.create_connection,成功返回 None(无错误),失败则把连接置空并回传错误字符串。这种"用返回值表达错误、不抛异常"的写法,在 Agent 场景里其实很重要——因为大模型需要拿到一个能读懂的错误消息去决定下一步,而不是让整个工具调用崩掉。
# ros-mcp-server/utils/websocket_manager.py — 连接与发送(节选)def connect(self) -> Optional[str]: """尝试建立 WebSocket 连接;成功返回 None,失败返回错误字符串。""" with self.lock: if self.ws is None or not self.ws.connected: try: url = f"ws://{self.ip}:{self.port}" self.ws = websocket.create_connection(url, timeout=self.default_timeout) print(f"[WebSocket] Connected ({self.default_timeout}s timeout)") return None # 无错误 except Exception as e: error_msg = f"[WebSocket] Connection error: {e}" self.ws = None return error_msg return None # 已连接,无需重连def send(self, message: dict) -> Optional[str]: """把 dict 序列化成 JSON 发出;发送前先确保连接可用。""" with self.lock: conn_error = self.connect() if conn_error: return conn_error # 连接失败直接把错误往上抛 if self.ws: try: json_msg = json.dumps(message) # 保证消息可 JSON 序列化 self.ws.send(json_msg) return None except Exception as e: self.close() # 任何发送异常都主动关连接,避免半死状态 return f"[WebSocket] Send error: {e}" return "[WebSocket] Not connected, send aborted."这段代码里有两个工程细节值得说。第一,send 每次都先调 connect(),也就是说连接是"惰性且自愈"的——断线之后下一次发送会自动重连,Agent 不需要显式管理连接生命周期。第二,任何发送异常都会触发 self.close() 主动断连,宁可下次重连也不留一条状态可疑的 WebSocket。核心问题在于,物理机器人的通信链路本来就不稳定,这种"出错即重置"的策略比"努力复用旧连接"更安全。
4.2 request 把脏活兜住,工具才能写得薄
在 send 和 receive 之上还有一层 request 方法,把"发一条消息、等一条响应、解析成 dict"打包成一次调用,并且约定失败时返回 {"error": "..."} 这种结构化字典。这就是前面 get_topics 里 ws_manager.request(message) 的由来。这里要厘清的是,MCP 工具之所以能写得那么薄,正是因为脏活都沉到了 WebSocketManager:工具函数只管拼 JSON 和解读结果,连接、重连、加锁、序列化全在下面这一层兜住了。
5. 执行层:为什么发一条控制指令要 advertise 三步走
5.1 advertise → publish → unadvertise 的三步语义
发现和感知是只读的,真正会改变物理世界的是"执行"。这里 RobotMCP 的做法看起来有点绕,但每一步都有理由。以最基础的 publish_once(往一个话题发一条消息)为例,它并不是简单地把消息塞进 WebSocket,而是严格走 advertise → publish → unadvertise 三步。核心问题在于,rosbridge 要在 ROS 图谱里创建一个真正的 publisher 才能发消息,而这个 publisher 需要提前声明话题名和消息类型(advertise),发完之后再注销(unadvertise),避免在图谱里留下一堆僵尸发布者。
# ros-mcp-server/server.py — publish_once 的 publish→unadvertise 段(节选) publish_msg = {"op": "publish", "topic": topic, "msg": msg} send_error = ws_manager.send(publish_msg) if send_error: # 即使发布失败,也要尝试注销,避免图谱里留下僵尸 publisher ws_manager.send({"op": "unadvertise", "topic": topic}) return {"error": f"Failed to publish message: {send_error}"} # 检查 rosbridge 是否回了 status:error 级别的响应 response = ws_manager.receive(timeout=1.0) if response: try: msg_data = json.loads(response) if msg_data.get("op") == "status" and msg_data.get("level") == "error": ws_manager.send({"op": "unadvertise", "topic": topic}) return {"error": f"Publish failed: {msg_data.get('msg', 'Unknown error')}"} except json.JSONDecodeError: pass # 发布场景下非 JSON 响应通常是正常的 # 正常路径:发完主动注销话题 ws_manager.send({"op": "unadvertise", "topic": topic}) return {"success": True, "note": "Message published using advertise → publish → unadvertise pattern"}5.2 连续控制与破坏性工具标注
这段代码的工程价值在于它对失败路径的处理:无论 publish 成功还是失败,都要把 unadvertise 补上。进一步看,在这套发布语义之上,社区还加了 publish_for_durations——它接收一串消息和一串时长,按节奏依次发布,用来实现"以 10Hz 持续发速度指令 2 秒"这种连续控制。这类会改变机器人状态的工具,在 MCP 里被标注为 destructive(破坏性)工具,和只读的发现/感知工具区分开,客户端可以据此决定是否需要人工确认。这意味着,"能不能发"和"该不该发"在协议层就被显式分开了,为上层加安全网留了挂点。
工程价值(三步走不是啰嗦):直接
publish而不advertise,在 rosbridge 里会触发一次隐式声明,类型推断容易出错;发完不unadvertise,ROS 图谱里会累积一堆没有实际发布者的话题,用ros2 topic list一看全是幽灵。三步走换来的是"每次控制都干净、可追溯",这在调试一台真实机器人时能省下大量排查时间。
6. 感知层:多模态模型是怎么真正"看见"摄像头的
6.1 base64 图像消息怎么还原成 PNG
执行能力再强,Agent 若看不见环境也是瞎子。RobotMCP 最容易被低估的一块,是它把 ROS 的图像话题直接接到了多模态大模型的眼睛上。难点在于,ROS 的图像消息(sensor_msgs/Image)是一段带 height、width、encoding 的原始字节,经 rosbridge 传过来时被 base64 编码塞进 JSON,大模型没法直接理解。parse_image 这个函数负责把它还原成一张真正的图片。
# ros-mcp-server/utils/websocket_manager.py — parse_image(节选)def parse_image(raw: Optional[Union[str, bytes]]) -> Optional[dict]: """解码带 base64 数据的图像消息并存成 PNG。""" try: result = json.loads(raw) msg = result["msg"] except (json.JSONDecodeError, KeyError): print("[Image] Invalid JSON or missing 'msg' field.") return None height, width, encoding = msg.get("height"), msg.get("width"), msg.get("encoding") data_b64 = msg.get("data") if not all([height, width, encoding, data_b64]): return None # base64 → 字节 → numpy 一维数组 image_bytes = base64.b64decode(data_b64) img_np = np.frombuffer(image_bytes, dtype=np.uint8) # 按 encoding 决定 reshape 形状与色彩空间转换 if encoding == "rgb8": img_cv = img_np.reshape((height, width, 3)) img_cv = cv2.cvtColor(img_cv, cv2.COLOR_RGB2BGR) # OpenCV 用 BGR elif encoding == "bgr8": img_cv = img_np.reshape((height, width, 3)) elif encoding == "mono8": img_cv = img_np.reshape((height, width)) else: print(f"[Image] Unsupported encoding: {encoding}") return None if not os.path.exists("./camera"): os.makedirs("./camera") success = cv2.imwrite("./camera/received_image.png", img_cv) return result if success else None6.2 图像与数据共用一条通道,靠类型分流
这段代码把三种最常见的编码(rgb8、bgr8、mono8)分别处理:彩色图 reshape 成三通道,其中 rgb8 还要做一次 RGB→BGR 转换,因为 OpenCV 默认按 BGR 存图;灰度图 reshape 成单通道。换句话说,它替大模型把 ROS 那套图像内存布局翻译成了标准 PNG。存盘之后,server.py 里另有一个 analyze_previously_received_image 工具,把这张 PNG 编码成 MCP 的 ImageContent 格式回传给模型。这里的关键是,图像和结构化数据走的是同一条 rosbridge WebSocket,靠消息类型里带不带 "Image" 来分流,Agent 因此既能读激光雷达点云的数字,也能"看"到 RGB 相机的画面,真正具备了多模态感知。
难点提示(encoding 为什么必须显式分支):同样一串字节,按 rgb8 解读是彩色照片,按 mono8 解读就是黑白图,形状对不上还会直接 reshape 报错。这就像同一段摩尔斯电码,不告诉你用哪本密码本就翻译不出正确内容。
encoding字段就是那本密码本,代码必须按它显式选分支,不能猜。
7. 扩展层:模块体系如何用 FastMCP 装饰器把能力"贴"上去
7.1 一行装饰器就是一种新能力
前面所有工具——get_topics、publish_once、call_service——之所以能被大模型调用,靠的是一行 @mcp.tool 装饰器。server 启动时执行 mcp = FastMCP("ros-mcp-server"),之后每个带 @mcp.tool 的函数都会被 FastMCP 自动登记进工具表,连函数的 docstring 和 description 都会变成给模型看的工具说明。这套机制的价值在于:新增一种机器人能力,等于新增一个带装饰器的 Python 函数,不需要改动协议、连接层或任何客户端配置。
# ros-mcp-server/server.py — FastMCP 初始化与工具声明(节选)mcp = FastMCP("ros-mcp-server")@mcp.tool(description=("Connect to a robot by setting IP/port and testing connectivity."))def connect_to_robot( ip: Optional[str] = None, port: Optional[int] = None, ping_timeout: float = 2.0, port_timeout: float = 2.0,) -> dict: ...这里的关键是描述字符串。大模型不是靠读源码来理解工具的,它读的是 description 和函数签名里的类型标注。connect_to_robot 的描述写着"设置 IP/端口并测试连通性",模型就知道在需要换机器人时调它;call_service 的描述里甚至直接给了 call_service('/rosapi/topics', 'rosapi/Topics', {}) 这样的调用样例。换句话说,工具的自然语言描述本身就是给 Agent 的 API 文档,写得越准,模型误调的概率越低。
7.2 从装饰器到可组合的模块体系
进一步看,RobotMCP 的平台版把这套装饰器机制上升成了"模块体系":ROS 只是第一个模块,任何符合规范的 Git 仓库,只要暴露一个能把自己的工具注册进 MCP 实例的入口,就能被 Server 自动发现、装依赖、挂载。理论上 MoveIt、Nav2、Isaac Sim 都可以做成独立模块。这意味着接口层本身是可组合的——底座的 rosbridge 负责通用 ROS 图谱,专用模块负责领域能力,彼此不耦合。
8. 知识层:机器人规格 YAML 是给 Agent 的"使用手册"
8.1 声明式 YAML 承载操作禁忌
到这里还剩一个问题:Agent 能发现所有话题,但它怎么知道 /go2/move 这个话题的字段是 {vx, vy, vyaw} 而不是别的,怎么知道"发特技动作前必须先发一个前置命令"这种人类工程师才懂的潜规则?RobotMCP 的答案是机器人规格文件,比如仓库里那份约百行的 unitree_go2.yaml。它本质上是一份 Agent 可读的使用手册,包含控制优先级(推荐用高层 service、topic 作备选)、消息字段格式、安全规则(最后一条指令必须全零停车、断连即视为危险)、传感器话题映射、以及特技动作的前置协议。
8.2 从提示词式规格到强约束合约
大模型读入这个 YAML 后,不需要任何微调就能理解这台 Go2 的能力边界和操作禁忌。核心问题在于,这解决了传统方案里最脆弱的一环——过去这些知识要么塞进一个巨大且易过时的 prompt,要么写死在适配代码里。用一份声明式 YAML 承载,既好维护,又能随机器人版本演进。但要厘清的是,它目前还是"提示词式规格",能告诉 Agent"最好这么做",还不能从协议层强制"绝不越权"。从提示词升级为带输入范围、前置条件、急停措施的强约束能力合约,是这条路线明确的下一步。
其中 是控制通道优先级, 是各话题/服务的消息字段模板, 是安全规则集(如全零停车), 是传感器到话题的映射, 是特殊前置协议。这五元组共同构成了 Agent 理解一台机器人所需的全部先验,且全部是声明式的、与代码解耦的。
9. 横向对照:它在 LLM×机器人路线图上的位置
9.1 三类方案:嵌入式、脚本化、协议桥接
把 RobotMCP 放回整条路线图,才能看清它的坐标。业内的方案大致分三类。第一类是 SDK 嵌入式,代表是 NASA-JPL 的 ROSA:它是一个 pip install jpl-rosa 的 Python 库,你要在自己的 ROS 工作空间里实例化 ROSA 类,用 LangChain 的 @tool 装饰器给每种能力写工具函数。它非常灵活,但适配逻辑和你的机器人代码是长在一起的。第二类是 脚本化封装,代表是早期的 ROSGPT / rosgpt_vision 一类工作:把 GPT 的输出解析成固定几条 ROS 命令,胜在简单,输在只能处理预先写死的动作集。第三类才是 协议桥接式,即 RobotMCP:Agent 和机器人彻底解耦,靠 MCP + rosbridge 两个标准协议对接。
9.2 成本模型:从 Θ(N·M) 到 Θ(N+M)
我此前那篇文章聊过的 ROSClaw 一类方案,本质上属于第一类和第二类的混合——它把 Claude 的能力和特定机器人的控制脚本绑在一起,好处是开箱即用、针对性强,代价是每适配一台新机器人,都要重新写一遍 Agent 侧的胶水代码。RobotMCP 的差异不在"谁更聪明",而在 适配成本随机器人数量的增长曲线不同。可以用一个粗糙但说明问题的成本模型来刻画。设有 台异构机器人、 个大模型客户端,SDK 嵌入式方案的适配总成本近似为:
因为每一对"机器人 × 客户端"往往都要单独适配, 是单次适配的平均人力成本。之所以是乘积,是因为 SDK 嵌入式方案里,机器人能力和客户端调用逻辑长在同一份代码里,换任何一头都要回去改另一头。而协议桥接式方案把这份成本拆成了两段互不相关的加法,机器人侧和客户端侧各自独立演进:
这里的关键是乘法变成了加法。当 和 都增长时, 是面积级膨胀,而 是周长级增长,差距随规模迅速拉开——10 台机器人配 10 个客户端,前者是 100 次适配,后者只有 20 次;到 50 台配 50 个客户端时,是 2500 对 100,几乎是两个数量级的差别。用计算复杂度里的增长阶来表达,这个差距就更直白了:
这就是"不改源码"这句话背后真正的经济含义——它不是省了一次适配的工时,而是把适配复杂度的增长阶从二次降到了线性,规模越大红利越明显。当然,这个优势有明确前提:机器人必须能跑 rosbridge,且 RobotMCP 假设了 ROS/ROS2 这个统一底座作为通用适配点。对那些不用 ROS 的私有硬件栈,协议桥接的红利就不成立了,还得回到逐台适配的老路上。
解读(这张成本账怎么看):如果你只有一台机器人、一个客户端,三类方案体感差不多,SDK 式甚至更快上手。RobotMCP 的价值在机器人种类多、客户端也多的时候才爆发——一个机器人实验室里同时有四足、机械臂、AGV,团队又同时用 Claude、Gemini、Cursor,这时 和 的差距就是"招几个人专门写适配"和"不用招"的区别。
10. 三个已跑通的场景说明了什么
10.1 工业臂诊断与自然语言送货
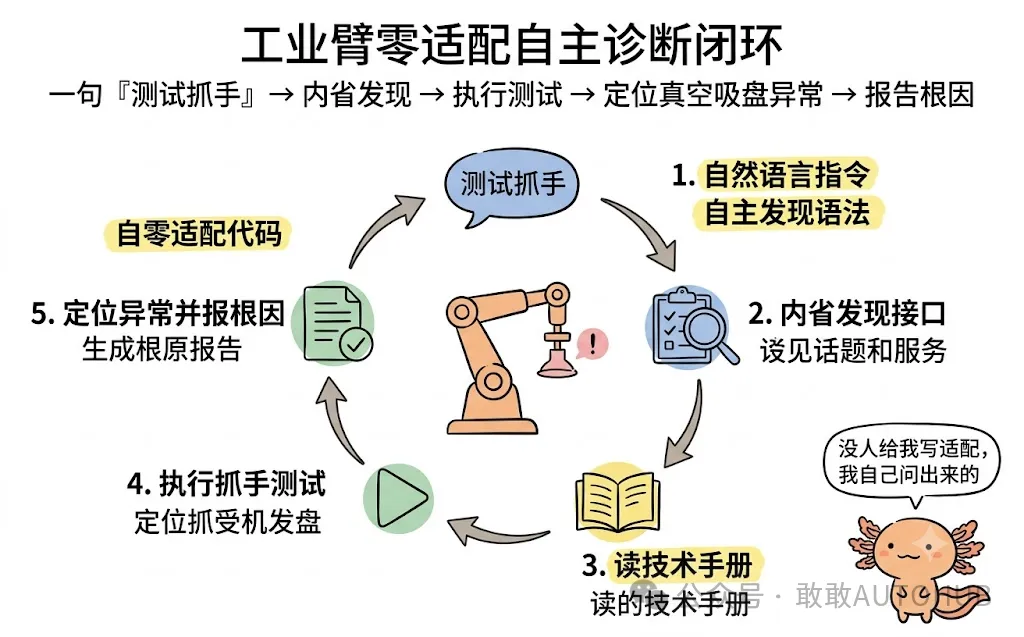
理论模型之外,RobotMCP 的仓库和官网已经跑通了从仿真到工业现场的完整链路。三个最能说明问题的场景,恰好对应前面拆解的三层能力。第一个是 工业机械臂自主诊断:Claude 被接到一台生产级工业机器人上,只给了技术手册和一句"测试抓手"。它自主用内省服务发现了自定义话题和服务的完整语法,读手册、跑测试、发现真空吸盘异常、报告根因——全程开发者没写一行适配代码。这验证的正是第 3 节的内省能力:陌生机器人也能被"问"出接口。
第二个是 Wilson——一句自然语言走完全链路。用户只说"去冰箱拿罐可乐送到客厅",Gemini 通过 RobotMCP 在 ROS 2 + Nav2(SLAM 建图导航)+ MoveIt(机械臂操作)的技术栈上自主完成了任务。要厘清的是,这里高层任务规划由大模型经 MCP 编排,底层的导航和机械臂运动仍然由 Nav2 和 MoveIt 这些成熟组件执行——RobotMCP 是接口层,不是控制器。它没有取代任何运动规划算法,只是把它们暴露成了 Agent 可编排的工具。
10.2 Sim-to-Real 与工作流集成
第三个是 Sim-to-Real 一套接口通吃。Claude 通过同一套 MCP/ROS 接口,既能控制 Isaac Sim 里的宇树 Go2,也能控制真机。这直接降低了仿真到真机的适配成本——因为在 Agent 眼里,仿真和真机都只是"一台能收发那七类 JSON 的机器人",接口完全一致。社区还把 RobotMCP 接进了 n8n 工作流自动化和 Telegram Bot 远程控制,进一步说明协议标准化带来的可组合性。
工程价值(demo 背后的共性):这三个场景表面上一个是诊断、一个是送货、一个是仿真迁移,差别很大。但它们共享同一个底层事实——Agent 侧代码零适配。换机器人换任务换客户端,变的只是那份 RobotSpec 和自然语言指令,跑在下面的 rosbridge + MCP 管道一行没动。这正是第 9 节成本模型在真实世界里的投影。
11. 总结
沿着依赖链拆到底会发现:RobotMCP 的全部魔法,不过是把 rosbridge 的七个 JSON 动词、FastMCP 的一行工具装饰器、和一份声明式 RobotSpec 拼在了一起,就让大模型不改一行源码摸到了陌生机器人。它真正的贡献不是让模型更聪明,而是把"接一台机器人"的适配复杂度从 降到了 ——但它也诚实地守住了边界:安全、记忆、学习、进化都在这层之上,接口只是打开了门,闭环才是物理 AI 的分水岭。
更多ROS、具身智能相关内容,请关注古月居
👉 关注我们,发现更多有深度的自动驾驶/具身智能/GitHub 内容!
🚀 往期内容回顾 👀
🔥 行业杂谈 | RK 双板架构下的 EtherCAT 实时控制优化实践:绑核、隔离、中断亲和、硬编解码与交叉编译🔥 具身智能 | 行为树专题(二):顺序类节点——Sequence 家族🔥 具身智能 | GigaBrain-0.7:三系统架构下,具身基础模型逼向 Scaling 的临界点