ARTICLE · 1286954
智能体的“三位一体”架构论与OpenClaw实践:从哲学框架到系统革命
智能体的“三位一体”架构论与OpenClaw实践:从哲学框架到系统革命
引言:在失衡的爆发中寻找基准
2026年,开源AI智能体框架OpenClaw(小龙虾)以现象级热度席卷全球,它既是AI迈向“行动执行”的里程碑,也暴露了当前智能体发展的深刻矛盾。本文将以其为样本,通过一套名为 “三位一体” 的智能体架构哲学进行深度解构。这场分析不仅旨在评价一个产品,更试图揭示产业内在的动力逻辑、哲学偏差,并描绘一条通往均衡、可靠、共生型智能的未来路径。
第一部分:理论基石——智能体的“三位一体”完备性框架
一个旨在现实世界中可靠存续并有效行动的智能体,其完备性根植于三个内在统一、不可分割的身份维度:
1.1 核心定义:三位一体的内涵
* “本体”:世界模型的认知架构师指智能体内在的、关于其运行环境的动态结构化表征系统。它定义了何物存在、其属性、状态及相互关系,是智能体一切理解与推理的基石。
* “主体”:意图与行动的中心指智能体具有意向性和能动性的“自我”核心。它能设定目标、形成意图、进行规划,并驱动行动,是价值判断与决策的源头。
* “存在体”:被环境约束的具身对象强调智能体自身亦是其所处环境中的一个物理或逻辑实体。它受资源、物理定律、系统规则约束,拥有特定的感知与作用接口,并承担互动的后果。
“本体-主体-存在体”的统一,是智能体得以“在世存在”并负责任的充分必要条件。
1.2 动态运作:生命循环与“残疾”诊断
“三位一体”是一个生机勃勃的运作闭环(如左图),其运作依赖于感知、模型更新、决策与行动的持续循环。而任何维度的缺失都将导致系统性的“残疾”(如右图诊断所示),无法在复杂现实中可靠工作。
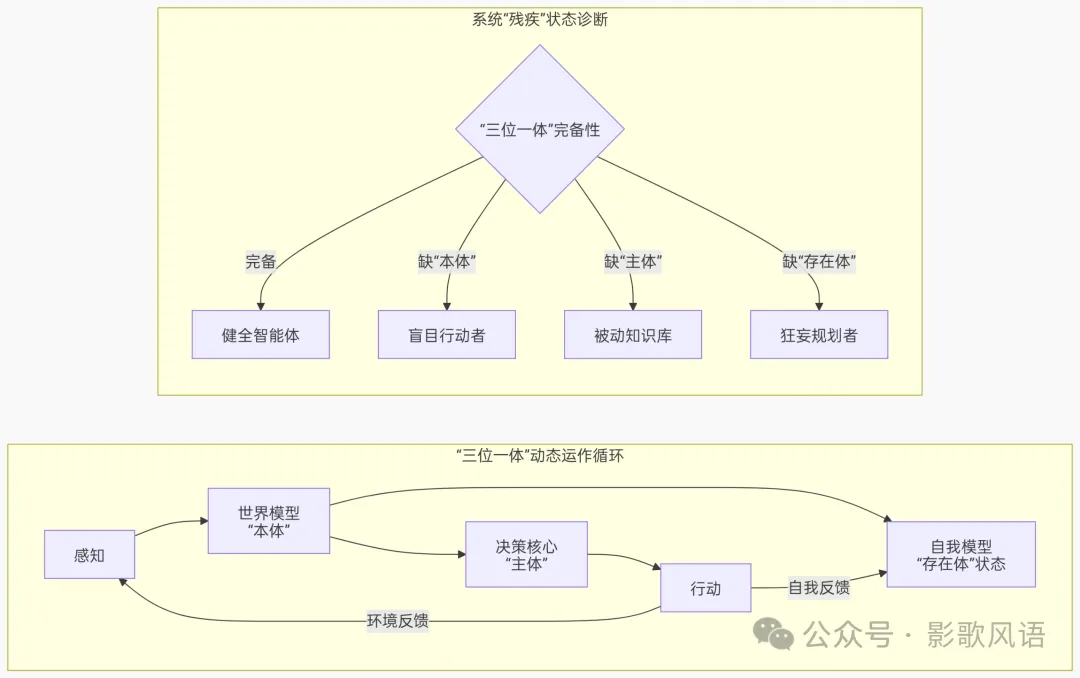
flowchart LR
subgraph A [“三位一体”动态运作循环]
direction LR
P[感知] --> O[世界模型<br>“本体”] --> D[决策核心<br>“主体”] --> A1[行动]
A1 -->|环境反馈| P
O --> S[自我模型<br>“存在体”状态]
A1 -->|自我反馈| S
end
subgraph B [系统“残疾”状态诊断]
direction TB
B1{“三位一体”完备性} -->|完备| B2[健全智能体]
B1 -->|缺“本体”| B3[盲目行动者]
B1 -->|缺“主体”| B4[被动知识库]
B1 -->|缺“存在体”| B5[狂妄规划者]
end
第二部分:现象解构——OpenClaw的崛起、本质与失衡
2.1 革命性定位:从“对话”到“执行”的范式跨越
OpenClaw并非一个新模型,而是一个为现有大模型赋予“手脚”的开源智能体框架。它构建了一条革命性路径:自然语言指令 → 大模型规划 → 调用系统工具执行 → 反馈结果,从而将AI从“参谋”变为“士兵”。
2.2 以“三位一体”为尺的深度评估
维度 “三位一体”理论要求 OpenClaw的实现 本质评价
本体<br>(世界模型) 结构化、可更新、包含自身。 完全外部化、临时化。依赖云端大模型的即时理解,自身无持久、结构化记忆。 借力卓越,但根基悬浮。认知随大模型“幻觉”波动,每次任务都“重新认识世界”,成本高且不稳定。
主体<br>(决策中心) 连贯的“自我”意图、目标管理。 提供任务分解与调度骨架。能响应单次指令并规划步骤。 高效“管家”,而非完整“个体”。缺乏长期目标、个性与持续意图,主体性是破碎和反应式的。
存在体<br>(受约实体) 明确资源边界、安全约束、交互接口。 高权限系统级操作实体。可直接操控文件、应用与命令行。 力量强大,但自知匮乏。拥有“上帝模式”的行动力,却严重缺乏资源消耗模型、安全边界模型和后果预见模型,导致高风险与高成本。
第三部分:综合洞察——失衡的必然、哲学的偏差与范式的转移
3.1 失衡的必然性:技术发展的经济学与动力学
OpenClaw呈现的“强大存在体、脆弱本体/主体”格局,是当前产业阶段内在激励结构的必然结果:
1. “可见性”市场偏好:“执行能力”最直观、易演示,能快速兑现“生产力提升”的承诺,吸引资本与用户。而深耕“本体”(持久化知识)与升华“主体”(长期目标)是隐性、长期的工程,在早期竞争中被后置。
2. “最小可行产品”路径:互联网时代的成功逻辑是快速发布、获取反馈、迭代优化。OpenClaw优先实现了价值闭环(“能执行”),而将稳健性需求(安全、成本)置于后续,这在连接物理世界的智能体领域带来了前所未有的风险。
3. 技术供应链的“分工”:它将“智能内核”(本体与主体)外包给少数巨头的大模型,自身专注于“身体”与“技能”集成。这虽高效,却将核心置于不稳定、不可控的外部依赖上。
3.2 哲学内核的偏差:从“替代”到“共生”的距离
OpenClaw的底层叙事隐含着 “替代”哲学:人类发出指令,AI全权执行,人类等待结果。这设定了一种交接关系,人反而成为紧张的监督者。
这与“三位一体”理论及利克莱德“人机共生”愿景所指向的 “增强”哲学相悖。理想的协作应是“对话式”的:人类提出目标,智能体基于其“本体”提供方案、预测风险、透明执行,并保持可中断、可解释。这要求智能体的“主体”具备深度交互与协商能力,而非单方面接管。OpenClaw当前更像一个需严密监控的“超级实习生”,而非真正意义上的伙伴。
3.3 范式转移:从“模型智能”到“系统智能”
OpenClaw标志着一个根本性转变:AI竞争力的焦点正从“模型中心”转向“系统中心”。
* 旧范式:追求更大的模型、更高的基准分数。
* 新范式:竞争力在于系统架构能否更高效、安全、经济地整合与调度“本体-主体-存在体”。未来的竞争将是智能体操作系统的竞争,看谁的系统能让同样的“大脑”发挥出十倍百倍的实用效能。
第四部分:未来展望——开源生态的进化与“危机演习”的价值
4.1 开源生态:分布式进化与“专业化分身”的希望
尽管存在失衡,但OpenClaw的开源属性为其进化注入了独特希望:
1. 社区作为“分布式主体”:全球开发者与用户通过测试、反馈、开发插件(Skills),共同为其构建更丰富、更垂直的“本体”模型和更精细的“主体”逻辑。Skills生态的繁荣是其“本体”在社区驱动下的快速扩展。
2. 安全机制在社区压力下进化:重大安全事故将在社区内形成强烈反馈,迫使安全与约束机制优先发展。开源的可审计性也为构建信任奠定了基础。
3. 催生“专业化分身”:未来可能涌现出无数基于其框架、深度适配特定领域(法律、科研、运维)的垂直智能体。它们将拥有更专注的“本体”、更专业的“主体”逻辑和更严格限定的“存在体”权限,从而实现更高的稳健与可靠。
4.2 一次必要的全球“危机演习”
OpenClaw的爆发是一场及时的 “全球性危机演习”。它以巨大规模和极快速度,将智能体技术的全部潜能与风险同时暴露于世。
“三位一体”架构论在此刻的价值,不仅在于设计,更在于提供了公共的风险评估框架与伦理讨论语言。它清晰地指出:
* 风险爆点 = “存在体”的约束缺失。
* 焦虑根源 = “本体”的黑盒与不稳定。
* 发展瓶颈 = “主体”的机械与缺乏深度交互。
结论:走向均衡、共生与负责任的智能未来
OpenClaw是“三位一体”智能体在少年期的缩影:力量野蛮生长,心智却未成熟。它的成功证明了“执行体”的必要性,它的困境则警示了失衡的严重后果。
这场由理论和现象共同构成的探讨,最终指向一个清晰的结论:真正的智能,不再仅存于模型的黑箱,而诞生于模型、框架与世界互动所构成的、均衡且自省的完整系统之中。
未来的进化方向,应由“三位一体”理论蓝图指引:
1. 强化“本体”的本地与持久化:发展个人化、可信任的“数字本体”,减少对不稳定云脑的过度依赖。
2. 深化“主体”的交互与连续性:从执行指令的“管家”,进化为理解意图、管理长期目标的“伙伴”。
3. 为“存在体”铸造“约束之笼”:将资源、安全与伦理边界内化为系统的核心自觉。
唯有如此,智能体才能从当前强大而危险的“工具”,演进为人类社会中真正可信赖、可协作、负责任的“共生者”。这场始于OpenClaw的“危机演习”,其最终价值在于让我们看清了目的地,以及通往那里所必须遵循的、系统的路径。