ARTICLE · 1335679
下载白皮书|利用边缘触觉感知实现机器人滑移预测与实时抓握控制
视觉让机器人能够识别物体、理解环境并规划运动,但真正接触和抓取物体时,仅仅“看见”还不够。
当夹爪抓取物体时,手指可能遮挡摄像头视野,视觉也无法直接测量抓握力或判断接触面的真实状态。物体是否已经抓稳?接触区域的受力如何变化?是否已经出现滑移?这些都需要来自接触点的信息,也是触觉感知发挥作用的地方。
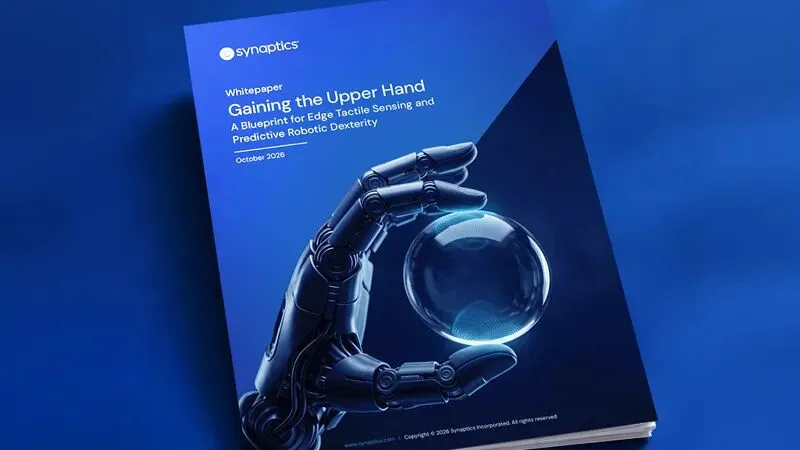
Synaptics最新白皮书《Gaining the Upper Hand: A Blueprint for Edge Tactile Sensing and Predictive Robotic Dexterity》聚焦边缘触觉感知与预测性机器人灵巧操作,介绍如何结合电容式触觉感知、边缘AI和实时控制,更早发现滑移,并将感知结果用于抓握控制。同时还展示了Synaptics与Grinn搭建的工业机器人夹爪演示平台。
WHITEPAPER HIGHLIGHTS
白皮书核心内容
感知早期滑移
机器人抓取,不是只有“抓住”或“掉落”两种状态。
当物体开始滑动时,接触区域的边缘可能已经出现微小位移,而中心区域仍然保持稳定。这一阶段被称为Incipient Slip(初始滑移)。
如果机器人能够检测到这一早期变化,就可以在物体发生明显滑动之前调整抓握力度。
白皮书介绍了通过接触区域变化检测初始滑移的感知方式,这一点让触觉感知与单纯的视觉判断形成互补:机器人获得的不只是物体的位置和外观,而是接触正在发生怎样的变化。
从人类抓握反射获得启发
人类能够在物体开始滑动后迅速调整抓握力度。白皮书引用的人体微神经记录研究显示:
74 ms
是人类在滑移开始后调整抓握力的大致时间
如此快速的抓握反应,对触觉感知的速度提出了很高要求。机器人不仅需要捕捉滑移发生时的快速变化,还需要了解整个接触面的受力状态。为同时获取这两类信息,Synaptics采用了双速率触觉感知架构。
快速感知通道以千赫兹级采样频率捕捉接触过程中产生的高频振动,用于识别滑移相关的快速变化。
空间感知通道
通过高密度电容式触觉感知模块,获取接触区域的空间压力信息。
一个关注“变化有多快”,一个关注“接触发生在哪里、如何分布”。两种信息结合,为滑移检测和抓握控制提供输入。
触觉传感器会持续产生原始数据。如果这些数据全部传输至机器人中央处理器进行分析,再将控制指令返回末端执行器,会增加通信开销、布线复杂度和处理延迟。
Synaptics的方案采用:
感知 → 判断 → 动作
将感知处理能力部署在夹爪附近,让触觉数据能够在接近接触点的位置完成处理。
该方案以Synaptics Astra SL2619为核心,采用基于Grinn SL261x Astra SoM的Synaptics Coralboard,并结合触觉感知与多模态传感组件:
Astra SL2619通过集成的Torq NPU运行本地AI模型,支持滑移预测和抓握力度调整。
Industrial HAT提供I²C、SPI和CAN等接口,连接不同类型的辅助传感器。
电容式触觉感知模块(CTS)集成在夹爪手指中,通过高密度感知点获取接触区域的信息。
多模态传感器可接入麦克风、摄像头和温度传感器等传感信息。
在边缘侧完成原始数据处理后,系统可以将抓握状态等信息传回机器人中央控制器,中央处理器继续负责路径规划和任务协调。
工业机器人夹爪Demo
Synaptics与Grinn合作搭建了工业机器人夹爪演示平台。该平台采用商用工业机械臂,集成Synaptics的触觉感知与边缘AI计算子系统,并运行来自TacnIQ.ai的边缘AI模型。
Demo展示了多项实际能力:
自然语言指令通过“拿起圆柱体”“抓住球体”等自然语言指令控制机器人执行任务。
实时压力热力图实时显示触觉传感器上的压力分布及其变化。
自主滑移恢复在处理光滑或较重物体时检测初始滑移,并自动调整抓握力度。
适应不同形状面对立方体、球体和圆柱体等不同形状的物体,根据触觉反馈调整抓握力度和接触位置。
从触觉感知、边缘AI到夹爪控制,这一Demo展示了白皮书所介绍的边缘触觉架构如何应用到实际机器人平台。
获取完整白皮书
如何更早检测滑移?如何在边缘实时处理触觉数据?又如何将感知结果用于抓握控制?
想进一步了解边缘触觉感知的系统架构,和Synaptics与Grinn的工业机器人夹爪演示平台。
扫描下方二维码阅读完整白皮书
Gaining the Upper Hand
A Blueprint for Edge Tactile Sensing and Predictive Robotic Dexterity
关注我们
FOLLOW US
微信公众号
视频号
Bilibili
微博

点击“阅读原文”,阅读白皮书