一轮复习 85 练答案精析
第一章 运动的描述 匀变速直线运动的研究
第 1 练 运动的描述
1.B [研究航天员在舱外的姿态时,航天员的体积和形状不能忽略,航天员不可以视为质
点,故A错误;研究神舟十三号飞船绕地球运行的周期时,神舟十三号飞船的体积和形状
可以忽略,飞船可以视为质点,故B正确;神舟十三号飞船与天和核心舱完成自主对接过
程,神舟十三号飞船的体积和形状不可以忽略,不可以视为质点,故C错误;王亚平在空
间站中将冰墩墩抛出,相对飞船冰墩墩做匀速直线运动,因飞船相对地面做匀速圆周运动,
则以地面为参考系,冰墩墩不做匀速直线运动,故D错误.]
2.D [路程、时间、质量、平均速率、温度是标量,所以A、B、C错误,D正确.]
3.D [“266.9公里”指的是路程,故A错误;“1小时3分钟”指的是时间间隔,故B错
误;平均速度是位移与时间之比,不知道该动车组列车的位移,不能求平均速度,故C错
误;研究该动车组列车经过杭台高铁椒江特大桥的时间,不能忽略列车长度,故不能将列车
视为质点,故D正确.]
4.D [由a=可知,加速度是描述物体运动速度变化快慢的物理量,所以高速行驶的赛车,
加速度可能是零,也可能不是零,A正确,不符合题意;汽车启动的一瞬间,汽车由静止开
始运动,汽车的速度一定产生变化,所以加速度一定不为零,B正确,不符合题意;汽车启
动得越快,说明汽车的速度变化越快,加速度越大,C正确,不符合题意;汽车的加速度为
-5 m/s2,加速度中的正、负号表示加速度方向,若汽车运动方向与加速度方向相同,汽车
做加速运动,若不同,汽车做减速运动,D错误,符合题意.]
5.BD [因火箭发射时,速度在10 s内由0增加到100 m/s,故10 s内火箭的速度改变量为
Δv=100 m/s,选项A错误;汽车以108 km/h=30 m/s的速度行驶,急刹车时能在2.5 s内停
下来,则2.5 s内汽车的速度改变量为Δv′=0-30 m/s=-30 m/s,选项B正确;火箭的加
速度为a == m/s2=10 m/s2,汽车的加速度为a == m/s2=-12 m/s2,故火箭的速度变化
1 2
比汽车的慢,火箭的加速度比汽车的加速度小,选项C错误,D正确.]
6.D [速度和加速度均为负值,两者方向相同,速度一直增大,直到加速度等于零为止;
在加速度大小减为零的过程中,位移一直增大,加速度为零时,速度不为零,位移仍在增大,
故A、B、C错误,D正确.]7.D [由=可得 =1 m/s, = m/s,故A、B正确;所选取的过程离A点越近,其相应
AB AC
阶段的平均速度越接近A点的瞬时速度,故C正确;物体在ABCDE段的平均速度大小 =
AE
m/s=0.75 m/s,由于不知ABCDE段的路程,故无法求得ABCDE段的平均速率,故D错
误.]
8.C [气门芯从最高点第一次到达最低点过程中,水平方向位移为x=πR=0.6π m,竖直
方向位移为y=2R=1.2 m,故位移大小约为s=≈2.2 m,故选C.]
9.B [由题设所给的G值公式可知,G值越大,该车的加速度越大,速度的变化率越大,
则车辆的动力越强劲,故A错误,B正确;题中100公里每小时为瞬时速度,故C错误;
100 km/h≈27.8 m/s,根据题设所给的G值公式可得Δt≈×10 s≈6.2 s,故D错误.]
10.D [因初、末位置相同,则“推荐方案”与“方案二”的位移相同,但是时间不同,
则平均速度不同,选项A、B错误;“方案二”的路程为2.5 km,时间为35 min,则平均速
率约为== km/h≈4.29 km/h,不是平均速度,选项C错误;小李运动过程中不可能一直做
匀速直线运动,即她的加速度不可能一直为0,选项D正确.]
11.D [从P点出发到再次来到P点,路程为2L,位移为零,A、B错误;由于速度方向不
断改变,即速度在变化,故加速度不为零,C错误;由=可知,位移为零,平均速度为零,
D正确.]
12.BC [取向东为正方向,加速度a==-2 m/s2;若速度大小为2 m/s、方向向东,则t=
1
=5 s;若速度大小为2 m/s、方向向西,则t==7 s,故选项B、C正确,A、D错误.]
2
13.D [由题图甲知,雷达第一次发射电磁波时,飞机和雷达的距离为 s =ct =
1 1
×3×108×4×10-4 m=6×10⁴ m,由题图乙得雷达第二次发射电磁波时,飞机和雷达的竖
直距离为h=ct =×3×108×2×10-4 m=3×10⁴ m.设该段时间内飞机水平飞行的距离为
2
s,则s、s、h在空间构成一个直角三角形,利用数学关系得s==3×10⁴ m,飞机的飞行
2 1 2 2
速度大小为v=≈300 m/s,故选D.]
第 2 练 匀变速直线运动的规律
1.C [根据匀变速直线运动的速度位移公式v2-v2=2ax知,x =,x =,所以AB∶AC
0 AB AC
=1∶4,则AB∶BC=1∶3,故C正确,A、B、D错误.]
2.C [采用逆向思维法,由于最后1 s内的位移为2 m,根据x=at2得,汽车加速度大小a
2 2
==4 m/s2,第1 s内的位移为13 m,根据x =vt -at2,代入数据解得初速度v =15 m/s,
1 01 1 0
则汽车在第1 s末的速度v =v -at =15 m/s-4×1 m/s=11 m/s,故C正确,A、B、D错
1 0 1
误.]
3.A [由位移与时间的关系结合运动学公式可知,v=24 m/s,a=-12 m/s2,则由v=v+
0 0at可知,汽车在2 s末停止运动,故它在前3 s内的位移等于前2 s内的位移,Δx=24×2 m
-6×4 m=24 m,则汽车在前3 s内的平均速度== m/s=8 m/s,故A正确.]
4.B [该过程飞行的距离为s=t=×60 m=23 400 m,故选B.]
5.C [初速度为零的匀加速直线运动,在第一个t时间内、第二个t时间内、第三个t时间
内、…的位移之比x ∶x ∶x ∶…=1∶3∶5∶…,将运动员的匀减速直线运动看作反向的
Ⅰ Ⅱ Ⅲ
初速度为零的匀加速直线运动,运动员运动总时间为 8t,则第一个t时间内的位移可视为初
速度为零的匀加速直线运动中,第八个t时间内的位移,最后两个t时间内的总位移可视为
初速度为零的匀加速直线运动中,前两个t时间内的位移,故x∶x =15∶(1+3)=15∶4,
1 2
故选C.]
6.A [因为从A到B和从B到C速度的增加量Δv均为6 m/s,可知从A到B的时间和从B
到C的时间相等,有Δv=aT=6 m/s,Δx=x -x =aT2=10 m,联立可得T= s,a=3.6
2 1
m/s2,A正确.]
7.C [根据匀变速直线运动规律,设OA间距为x,有x=vt-at2,小球又经4 s第二次通
0
过C点,有x+8 m=v(t+4 s)-a(t+4 s)2,联立可得a=2 m/s2,x=16 m,故A、B错误;B
0
点为AC的中间位置,OB间距为x =x+4 m=20 m,由v 2-v2=-2ax ,得v =2 m/s,故
1 B 0 1 B
C正确;由x=t,得t=(5-) s,故D错误.]
1 1 1
8.A [频率为2 Hz频闪照相机,时间为T==0.5 s,根据匀变速直线运动的公式有(2-
1)×10-2×50 m=Δx=aT2,解得a=2 m/s2,故A正确;匀变速直线运动的平均速度等于中
间时刻的瞬时速度,则运动员通过照片中3 cm位置时速度为v = m/s=2.5 m/s,故B错误;
1
根据0位置到3 cm位置的速度时间公式,有v =v +a×2T,解得v =0.5 m/s,即照片中0
1 0 0
位置的速度为0.5 m/s,故不是起跑位置,故C错误;运动员在照片前6 cm内的平均速度为
= m/s=2 m/s,故D错误.]
9.C [采用逆向思维,可认为动车反向做初速度为0的匀加速直线运动,由题意可知,动
车1号车厢最前端经过2号候车线处的旅客的位移为l时,时间为t,有l=at2,动车1号车
厢最前端经过5号候车线处的旅客的位移为4l时,时间为t ,有4l=at2,解得t =2t,选项
5 5 5
A错误;动车1号车厢最前端从经过5号候车线处的旅客到停下总位移为4l,用时为2t,则
平均速度为==,选项B错误;设1号车厢头部经过5号候车线处的旅客时的速度为v,则
5
有4l=×2t,解得v =,选项C正确;动车从经过5号候车线处的旅客开始到停止运动过程,
5
有0=v-a×2t,解得a==,选项D错误.]
5
10.B [超声波从B发出到A与被A反射到被B接收所需的时间相等,在这个过程中,汽
车的位移为x=355 m-335 m=20 m,初速度为零的匀变速直线运动在开始相等时间内的位
移之比为1∶3,所以x=5 m,x=15 m,则超声波被A接收时,AB间的距离x′=335 m+
1 2
5 m=340 m,所以超声波从B发出到被A反射所需的时间t== s=1 s,根据Δx=at2,可得15 m-5 m=a×(1 s)2,解得a=10 m/s2,故B正确,A、C、D错误.]
11.AD [从刹车到停止,汽车正好经过了24块规格相同的路边石,设路边石的长度为L,
则有0-v2=-2a·24L,解得a=,则汽车经过第1块路边石末端时的速度大小为v ==
0 1
v ,A正确;汽车经过第18块路边石末端时的速度大小为v ==,B错误;根据初速度为
0 18
零的匀变速运动在连续相等的位移内所用时间比例关系可得:汽车经过前12块路边石与后
12块路边石的时间之比为(-1)∶1,C错误;根据初速度为零的匀变速运动在连续相等时间
内通过位移比例关系可得:汽车经过前18块路边石与后6块路边石的时间之比为1∶1,D
正确.]
12.(1)894 m (2)10.7 s
解析 (1)设汽车匀减速过程位移大小为d,
1
由运动学公式得v2-v2=-2ad
1 0 1
解得d=442 m
1
根据对称性可知从开始减速到恢复正常行驶过程中的位移大小
x=2d+d=894 m
1 1
(2)如果汽车以v =10 m/s的速度通过匀速行驶区间,设汽车提速后匀减速过程位移大小为
2
d,
2
由运动学公式得v2-v2=-2ad
2 0 2
解得d=400 m
2
提速前,汽车匀减速过程时间为t,
1
则d=t
1 1
解得t=26 s
1
通过匀速行驶区间的时间为t′,
1
有d=vt′
11
解得t′=2.5 s
1
从开始减速到恢复正常行驶过程中的总时间为T=2t+t′=54.5 s
1 1 1
提速后,汽车匀减速过程时间为t,
2
则d=t
2 2
解得t=20 s
2
通过匀速行驶区间的时间为t′,
2
则d=vt′
22
解得t′=1 s
2
匀速通过(d-d)位移时间
1 2
Δt==1.4 s通过与提速前相同位移的总时间为T =2t +t′+2Δt=43.8 s,所以汽车提速后过收费站过
2 2 2
程中比提速前节省的时间ΔT=T-T=10.7 s.
1 2
第 3 练 自由落体运动和竖直上抛运动 多过程问题
1.B [陈芋汐下落的整个过程所用的时间为t== s≈1.4 s
下落前5 m的过程所用的时间为
t== s=1 s
1
则陈芋汐用于姿态调整的时间约为t=t-t=0.4 s,故B正确.]
2 1
2.B [设该星球的重力加速度为g ,第4 s内的位移是42 m,有g t2-g t2=42 m,t=
星 星 4 星 3 4
4 s,t =3 s,解得g =12 m/s2,所以小球在第2 s末的速度大小为v =g t =24 m/s,故A
3 星 2 星 2
错误,B正确;小球在第4 s末的速度大小是v =g t =48 m/s,故C错误;小球在0~4 s
4 星 4
内的位移是x=g t2=96 m,故D错误.]
4 星 4
3.C [由逆向思维和初速度为零的匀加速直线运动比例式可知==2+,即3<<4,选项C
正确.]
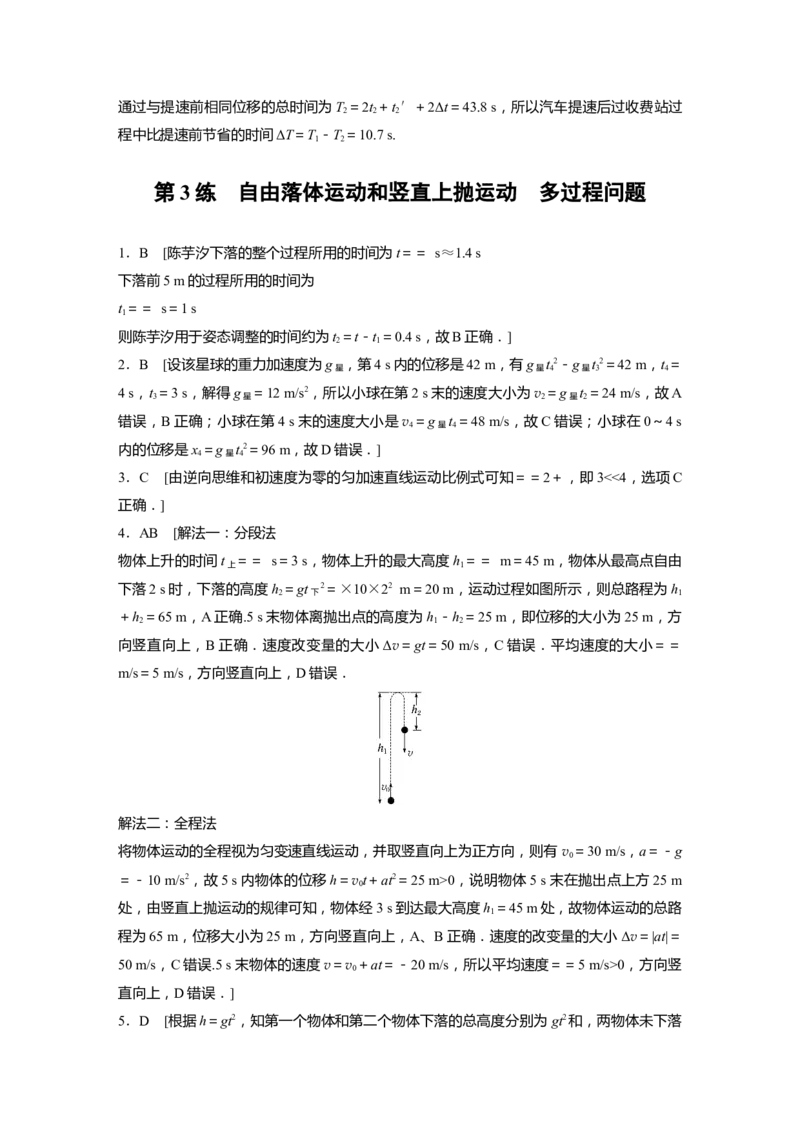
4.AB [解法一:分段法
物体上升的时间t == s=3 s,物体上升的最大高度h == m=45 m,物体从最高点自由
上 1
下落2 s时,下落的高度h =gt 2=×10×22 m=20 m,运动过程如图所示,则总路程为h
2 下 1
+h =65 m,A正确.5 s末物体离抛出点的高度为h -h =25 m,即位移的大小为25 m,方
2 1 2
向竖直向上,B正确.速度改变量的大小Δv=gt=50 m/s,C错误.平均速度的大小==
m/s=5 m/s,方向竖直向上,D错误.
解法二:全程法
将物体运动的全程视为匀变速直线运动,并取竖直向上为正方向,则有 v =30 m/s,a=-g
0
=-10 m/s2,故5 s内物体的位移h=vt+at2=25 m>0,说明物体5 s末在抛出点上方25 m
0
处,由竖直上抛运动的规律可知,物体经3 s到达最大高度h =45 m处,故物体运动的总路
1
程为65 m,位移大小为25 m,方向竖直向上,A、B正确.速度的改变量的大小Δv=|at|=
50 m/s,C错误.5 s末物体的速度v=v +at=-20 m/s,所以平均速度==5 m/s>0,方向竖
0
直向上,D错误.]
5.D [根据h=gt2,知第一个物体和第二个物体下落的总高度分别为gt2和,两物体未下落时相距,第二个物体在第一个物体下落后开始下落,此时第一个物体下落的高度 h =g()2
1
=,所以当第二个物体开始下落时,两物体相距Δh=gt2-gt2=gt2,故D正确,A、B、C错
误.]
6.D [小球从O点由静止下落,经过各段的时间都是0.2 s,所以OA、AB、BC三段的高度
之比为1∶3∶5,如果小球从A点开始由静止释放,由于AB间距离大于OA间距离,所以
通过AB、BC段的时间均大于0.2 s,故A错误;设AB间距离为3h,则BC间的距离为5h,
所以AC间的距离为8h,通过B点时的速度为v =,小球通过C点时的速度为v =,则
B C
v ∶v =∶4,故B错误;由于AB、BC段的高度之比为3∶5,但是通过两段的时间不相等,
B C
根据=可知,平均速度之比不是3∶5,故C错误; =v =2,所以v > ,故D正确.]
AC C B AC
7.C [由h=gt2得,t =,t =,t=,则(t -t)>(t -t),a、b、c三小球运动时间之比为
a b c a b b c
∶2∶,a比b早释放的时间为Δt=t -t =2(-),A、B错误,C正确;根据v2=2gh得,三
a b
小球到达地面时的速度大小之比是∶2∶,D错误.]
8.A [根据竖直上抛运动的对称性,有g(T)2-g(T)2=H,解得g=,故选A.]
2 1
9.D [加速与减速的加速度大小相等,根据t=可知,加速与减速的时间一定相等,故A
错误;设加速和减速时间均为t,运动总时间为t ,则2×t+v (t -2t)=s,代入数据解得t
0 m 0
=12 min,故B错误;加速位移为x =t=120 km,故C错误;加速度大小a=≈0.46 m/s2,
加
故D正确.]
10.B [甲、乙两球加速度相同,故甲球相对于乙球做匀速直线运动,在落地前二者距离不
断均匀增大,A错误,B正确;根据竖直上抛的对称性,甲球回到抛出点时速度大小为 v
0
,方向竖直向下,两球落地的速度差为零,与v 、H均无关,C错误;由竖直上抛的对称性
0
可知,两球落地的时间差Δt=,与v 有关,与H无关,D错误.]
0
11.C [由题图所示的情形可以看出,四个球在空中的位置与一个球抛出后每隔0.4 s对应
的位置是相同的,即可看作一个球的竖直上抛运动,由此可知球抛出后到达最高点和从最高
点落回抛出点的时间均为t=0.8 s,故有H =gt2=3.2 m,C正确.]
m
12.(1)货车会被花盆砸到
(2)2.7 m/s2 (3)2.5 m/s2
解析 (1)花盆落下到达车顶过程,
位移为h=(47-2) m=45 m
0
花盆做自由落体运动,有h=gt2,解得t=3 s
0
在这段时间内汽车位移大小为x=vt=27 m
0
由于L<x<L+L,货车会被花盆砸到.
2 1 2
(2)货车匀减速运动的距离为L-vΔt=15 m
2 0
设制动过程中最小加速度为a,
0由v2=2a(L-vΔt),
0 0 2 0
解得a=2.7 m/s2
0
(3)司机反应时间内货车的位移大小为x=vΔt=9 m
1 0
此时车头离花盆的水平距离为
d=L-x=15 m
2 1
采取加速方式,要成功避险,
则加速运动的位移大小为
x=d+L=23 m,
2 1
加速时间为t′=t-Δt=2 s
设货车加速度大小至少为a才能避免被花盆砸到,
则有x=v·t′+at′2
2 0
代入数据解得a=2.5 m/s2,
即货车至少以2.5 m/s2的加速度加速才能避免被花盆砸到.
专题强化练一 运动图像问题
1.D [x-t图像的斜率表示速度,斜率的正负表示速度方向,所以 A物体运动方向始终不
变,故A错误;由题图可知,0~6 s内B物体的速度逐渐增大,故B错误;由题图可知,0
~5 s内A物体的位移大于B物体的位移,由公式=可知,A物体的平均速度大于B物体的
平均速度,故C错误;0~6 s内存在某时刻两图像斜率的绝对值相等,即存在某时刻两物体
的速度大小相等,故D正确.]
2.C [从全红婵离开跳台开始计时,取竖直向下为正方向,由 v-t图像可读出0~t 时间
1
内向上做匀减速直线运动,t ~t 时间内向下做匀加速直线运动,t ~t 时间内向下做加速度
1 2 2 3
减小的变减速直线运动,故应在t 时刻运动到最高点,故A错误;v-t图像的斜率表示加速
1
度,在0~t 时间内的图像斜率恒定,即加速度恒定,方向向下,故 B错误;在0~t 时间内
2 2
做匀变速直线运动,平均速度等于初、末速度的一半,则大小为==,故C正确;在t ~t
2 3
时间内向下做加速度减小的变减速直线运动,其位移小于相同时间内做匀减速直线运动的位
移,则有 < =,故D错误.]
变减 匀减
3.D [根据v-t图像的斜率表示加速度,由题图可知0~t 时间内,训练后运动员的平均
1
加速度比训练前的小,故A错误;根据v-t图像与横轴围成的面积表示位移,由题图可知0
~t 时间内,训练前运动员跑过的距离比训练后的大,故B错误;由题图可知t ~t 时间内,
2 2 3
训练后运动员的位移比训练前的位移大,根据平均速度等于位移与时间的比值,可知训练后
运动员的平均速度大,故C错误;根据v-t图像可直接判断知,t 时刻后,运动员训练前速
3度减小,做减速运动;t 时刻后,运动员训练后速度增加,做加速运动,故D正确.]
3
4.B [图线1是位移-时间图像,表示物体做变速直线运动,选项 A错误;x-t图线上某
点斜率的绝对值的大小表示速度的大小,由题图可知t 时刻v>v ,选项B正确;v-t图像
1 1 2
中0~t 时间内3和4位移不同,所以平均速度大小不相等,选项C错误;t 时刻2开始反向
3 2
运动,t 时刻4加速度方向变化但运动方向不变,选项D错误.]
4
5.B [位移时间图像的斜率表示速度,则在最初的一段时间内,甲、乙的斜率都为正,所
以运动方向相同,故A错误;质点乙做初速度为零的匀变速直线运动,t=3 s时,甲、乙图
线的斜率相等,所以t=3 s时乙的速度是3 m/s,乙的加速度a= m/s2=1 m/s2,0~3 s内乙
的位移x=×3 m=4.5 m,所以t=3 s时,乙的位置坐标为-20 m+4.5 m=-15.5 m,故B
正确;t=10 s时,质点甲的位移x =30 m,质点乙的位移x =at2=50 m,因x <x +40
甲 乙 乙 甲
m,则两质点没相遇,故C错误;根据v2-0=2ax,乙经过原点时的速度大小为v==2
m/s,故D错误.]
6.C [v-t图像与横轴围成的面积表示位移,根据图像得,0~t 内,乙围成图像的面积比
0
甲大,故甲的位移比乙小,A错误;v-t图像的斜率表示加速度,t ~2t 内,甲、乙图线的
0 0
斜率绝对值相等,加速度大小相等,B错误;在2t 内,甲图像第一象限和第四象限所围成
0
的面积相等,故0~2t 内甲的位移为0,甲刚好回到O点,C正确;2t 时,乙图像第一象限
0 0
所围成的面积小于第四象限所围成的面积,故乙在 2t 后才回到O点,此时甲已经向左运动
0
了一些,故乙回到O点时,甲在O点的左边,D错误.]
7.B [根据x-t图像中图线的斜率表示速度可知,该质点的x-t关系图像可大致表示为B
图,故选B.]
8.D [5 s末的速度大小为v=v -at =(3-0.2×5) m/s=2 m/s,A错误;5~17.5 s内,冰
0 11
壶的初速度v=2 m/s,末速度为0,运动时间t=12.5 s,故冰壶的加速度大小为a== m/s2
2 2
=0.16 m/s2,B错误;0~5 s内位移大小为x =t =12.5 m,5~17.5 s内的位移大小为x =t =
1 1 2 2
12.5 m,则0~17.5 s内的位移大小为x=x +x =25 m,C错误;若不摩擦冰面,冰壶运动
1 2
的时间为t==15 s,15 s内位移大小为x=t=22.5 m,Δx=x-x=2.5 m,D正确.]
3 3 3 3
9.D [由题图可知=3+0.75t (m/s),整理得x=3t+0.75t2,质点做匀加速运动,对比公式
x=vt+at2可知,质点的初速度为v =3 m/s,加速度大小为a=1.5 m/s2,故A、B错误;质
0 0
点在第4 s末速度大小为v=v +at′=3 m/s+1.5×4 m/s=9 m/s,故C错误;质点在前4 s
0
内的位移大小为x=vt′+at′2=(3×4+×1.5×42) m=24 m,故D正确.]
0
10.BD [设小球在经过A传感器时的速度大小为v ,经过B传感器时的速度大小为v ,在
A B
斜面上运动的加速度大小为a,根据运动学规律有v =v +at,x=v t+at2,联立以上两式并
B A A
整理得=v ·-,结合图像可得v =8 m/s,a=4 m/s2,当A传感器放置在O点时,传感器所
B B
测时间为小球从O到B传感器的运动时间t ,由题图乙分析可知t =1 s,所以小球在斜面上
1 1O点的速度大小为v =v -at =4 m/s,小球在斜面上运动的平均速度大小为==6 m/s,固
0 B 1
定斜面长度为l=t=6 m,故A、C错误,B、D正确.]
1
11.BC [设t=0时刻物块位于x=x 处,根据v2=2a(x-x)可知x=x +v2,根据题图乙可
0 0 0
知x =-2 m,a= m/s2,A错误;t=4 s时物块位置为x=x +at2=-2 m+××42 m=2
0 0 4
m,B正确;2~4 s时间内物块的位移Δx=at2-at2=××42 m-××22 m=3 m,因此这
4 2
段时间内平均速度== m/s=1.5 m/s,C正确;前2 s内物块的位移大小Δx′=at2=××22
2
m=1 m,D错误.]
12.B [根据公式v2-v2=2ax,变形可得x=v2-,由题图可知,v =0,则x=v2,由图像
0 0
可得,乙的加速度不变,甲的加速度逐渐增大,所以甲、乙两车的 v-t图像为题图a,由甲、
乙的位移图像可知在x 处速度相同,由题图a(即甲、乙两车的v-t图像)可得,速度相同时,
1
需要的时间不同,则两车在不同时间到达x ,故没在x 处相遇,故A、C、D错误,B正
1 1
确.]
13.C [飞机做变减速直线运动,因为速度在减小,则阻力在减小,加速度减小,故飞机做
加速度逐渐减小的减速运动,速度时间图线如图中实线所示.若飞机做匀减速直线运动,如
图中虚线所示,则平均速度′==,实线与时间轴围成的面积为 x,平均速度=,因为
x′>x,可知<=,即v>,故选C.
]
专题强化练二 追及相遇问题
1.BC [t 时刻,a、b两车的位置相同,此前a车在前、b车在后,此后b车在前、a车在
1
后,因此是b车追上a车.由于x-t图像的斜率表示速度的大小及方向,因此a车速度不变,
做匀速直线运动,b车先做减速运动,速度减至零后又开始反方向做加速运动.t 时刻两图
2
像的斜率一正一负,两车速度方向相反,选项A、D错误,B、C正确.]
2.D [由于v-t图像的斜率表示加速度,则由题图可看出,图线甲的斜率先减小后反向增
大,存在某一时刻图线甲的斜率与图线乙的斜率相同,故在t ~t 时间内,存在甲、乙两车
1 2
加速度相同的时刻,A错误;由题图可看出在0 ~ t 时间内,乙的速度一直大于甲的速度,
1
又根据题知甲、乙两车同时从同一位置出发,则二者距离先增大,且在 t 时刻乙在甲前面,
1
t 后甲的速度大于乙的速度,则二者越来越近,最后相遇,但甲的速度依然大于乙的速度,
1
则二者的距离再增大,到t 时甲在乙前面,故在t ~t 时间内,甲、乙两车间的距离先减小
2 1 2后增大,甲、乙两车相遇一次,B、C错误;根据平均速度的计算公式有=,由于v-t图像
与横轴围成的面积表示位移,则在t ~t 时间内,x > x ,则甲车的平均速度大于乙车的
1 2 甲 乙
平均速度,D正确.]
3.BCD [根据v-t图线与时间轴包围的面积表示位移,可知b在t=2 s时启动,此时a的
位移为x=×2×1 m=1 m,即a在b前方1 m处,故A错误;两船的速度相等时相距最远,
最大距离为Δx=×(1+3)×1 m-×1×1 m=1.5 m,故B正确;由于两船从同一地点向同一
方向沿直线运动,当位移相等时两船才相遇,由题图可知,b船启动3 s后位移x =×(1+
b
3)×2 m=4 m,此时a的位移x =×(5+3)×1 m=4 m,即b刚好追上a,故C正确;b船超
a
过a船后,由于b的速度大,所以不可能再相遇,故D正确.]
4.BC [v-t图像的斜率表示加速度,可得和谐号的加速度为a = m/s2= m/s2,复兴号的
1
加速度为a = m/s2= m/s2,则10 s末和谐号的加速度比复兴号的小,故A错误;题图乙中
2
复兴号的最大速度为v =72 m/s+a×(32-24) m/s=78 m/s,故B正确;因t=0时两车车头
m 2
刚好并排,在0到24 s内和谐号的速度大于复兴号的速度,两者的距离逐渐增大,速度相等
后两者的距离缩小,则在24 s末两车车头相距最远,故C正确;由v-t图像中图线与t轴所
围的面积表示位移,则在0~24 s两者的最大距离为Δx= m=48 m,而在24~32 s内缩小
的距离为Δx′= m=24 m<Δx,即32 s末复兴号还未追上和谐号,故D错误.]
5.AD [甲、乙两车均做直线运动,A正确;从图像可知,在0~t 时间内,甲、乙两车图
2
线与t轴所包围的“面积”相等,即两车的位移相等,所以t 时刻,甲、乙两车相遇且只相
2
遇一次,B错误;在0~t 时间内,甲车的v-t图线斜率不断增大,所以加速度不断增大,
2
C错误;在0~t 时间内(不包括t 时刻),甲车图线与t轴所包围的“面积”大于乙车图线与t
2 2
轴所包围的“面积”,即甲车的位移大于乙车的位移,且甲、乙两车在平直的公路上同时从
同一地点出发,所以甲车一直在乙车前面,D正确.]
6.A [根据v2-v2=2ax并根据题给图像可推知甲、乙两车的初速度大小分别为 v =6
0 0甲
m/s,v =0,v2-x图像的斜率的绝对值表示汽车加速度大小的2倍,所以甲、乙两车的加
0乙
速度大小分别为a =2 m/s2,a =1 m/s2,且甲做匀减速直线运动,乙做匀加速直线运动,
甲 乙
故B错误;汽车甲停止前,甲、乙两车相距最远时二者速度相同,设共经历时间为 t ,则a
1
t =v -a t ,解得t =2 s,此时甲车的位移为x =v t -a t2=8 m,故A正确;甲
乙 1 0甲 甲 1 1 甲 0甲 1 甲 1
车总运动时间为t ==3 s,甲停下时位移为9 m,而此时乙车的位移为x =a t2= m<9
2 乙 乙 2
m,所以甲、乙两车相遇一定发生在甲车停下之后,设相遇时刻为t,则有a t2=9 m,解得
乙
t=3 s,故C错误;汽车甲、乙在x=6 m处的速度大小为v===2 m/s,故D错误.]
7.C [根据v-t图线与时间轴围成的面积表示位移,可知泳池长度L=1.25×20 m=25
m,故A错误;如图所示,由甲、乙的位移-时间图线的交点表示相遇可知,甲、乙在t=
100 s时在泳池的一端相遇,故B错误;在0~60 s内甲、乙相遇3次,故C正确;在0~30s内,甲的位移大小为x =1.25×20 m-1.25×10 m=12.5 m,乙的位移大小为x =1.0×25
1 2
m-1.0×5 m=20 m,在0~30 s内,甲、乙运动员的平均速度大小之比为 v∶v =∶=
1 2
5∶8,故D错误.]
8.(1)12 m/s 3 m/s2 (2)x>36 m
0
解析 (1)在t =1 s时,A车刚启动,两车间缩短的距离为B车的位移,可得x =v t ,解得
1 1 B1
B车的速度大小为v =12 m/s,图像斜率表示加速度,可得A车的加速度大小为a=,其中
B
t=5 s,解得A车的加速度大小为a=3 m/s2.
2
(2)两车的速度达到相同时,两车的距离达到最小,对应 v-t图像的t =5 s时刻,此时两车
2
已发生的相对位移为梯形的面积,则x=v (t +t),代入数据解得x=36 m,因此,若A、B
B 1 2
两车不会相撞,则两车的距离应满足条件为x>36 m.
0
9.(1)36 m (2)6.5 s
解析 (1)依题意,足球做匀减速运动,到停下来,由速度与时间关系得 v =at ,代入数据
1 11
得t=6 s,根据x=t,代入数据得x=36 m.
1 1 1 1
(2)前锋队员做匀加速直线运动达到最大速度的时间和位移分别为t ==4 s,x =t =16 m,
2 2 2
之后前锋队员做匀速直线运动,到足球停止运动,其位移为x =v(t -t)=16 m,由于x +
3 2 1 2 2
x<x ,故足球停止运动时,前锋队员没有追上足球,然后前锋队员继续以最大速度匀速运
3 1
动追赶足球,根据x -(x +x)=vt ,解得t =0.5 s,故前锋队员追上足球的时间为t=t +t
1 2 3 23 3 1 3
=6.5 s.
10.(1)相撞 4 s (2)1.125 m/s2
解析 (1)当两车速度相同时,所用时间为t ==10 s,在此10 s内A车的位移为x =v t =
0 A A0
20×10 m=200 m,
B车的位移为x =at2=×2×10² m=100 m,此时A、B两车间的位移差为Δx=x -x =100
B 0 A B
m>64 m,所以两车必定相撞;设两车相撞的时间为t,则相撞时有v t-at2=64 m,代入数
A
据解得t=4 s(另一值不合题意舍去)
所以A车撞上B车的时间为4 s;
(2)已知A车的加速度a =-2 m/s2,初速度v =20 m/s;B车的加速度为a ,设B车运动经
A A 2
过时间为t′时,两车相遇,则有v t′+a t′2=at′2+L,代入数据有t′2-20t′+64=
A A 2
0,要避免相撞,则上式无实数解,根据数学关系知a >1.125 m/s2,所以B的加速度的最小
2
值为1.125 m/s2.实验一 探究小车速度随时间变化的规律
1.(1)220 交变 (2)左 (3)0.18
0.40 (4)偏小 不变 (5)BC
解析 (1)电火花计时器使用220 V的交变电源;
(2)小车从静止开始做加速运动,相邻计数点间距离变大,可知小车与纸带的左端相连;
(3)打B点时纸带的速度大小为
v ==×10-2 m/s
B
=0.18 m/s
由逐差法得加速度大小为
a==×10-2 m/s2=0.40 m/s2
(4)如果在实验中,交流电的频率变大,那么实际打点周期变小,根据Δx=aT2得,测量的加
速度值与真实的加速度值相比偏小;加速度计算与电压无关,所以加速度测量值与实际值相
比不变;
(5)电磁打点计时器使用的是8 V的交变电源,故A错误;为了充分利用纸带,在测量物体
速度时,先接通打点计时器的电源,后让物体运动,故B正确;由T=可知,使用的电源频
率越高,打点的时间间隔越小,故C正确;打点的时间间隔与电压无关,故D错误.
2.(1)BC (2)b 2k
解析 (1)电火花计时器的工作电源是220 V交流电源,实验时应先接通电源后释放纸带,
有错误的步骤是B、C.
(2)题图丙中的图线纵轴截距是0时刻对应的速度,即表示打下点1时重物的速度.平均速度
表示各段中间时刻的瞬时速度,以平均速度v为纵坐标,相应的运动时间的两倍为横坐标,
则v-t图线的斜率的2倍表示重力加速度,即g=2k.
3.(1)小钢球 (2)①③④②
(3)9.6(9.5~9.7均可) (4)仍能
解析 (1)小钢球受到的空气阻力相比其重力最小,可近似认为做自由落体运动,故选小钢
球.
(2)安装好器材后,先固定手机调好镜头位置,再打开手机摄像功能进行摄像,再由静止释
放小球.这类似于使用打点计时器时先接通电源,再释放纸带,故顺序是①③④②.
(3)由题图读得x=2.50 cm,x=26.50 cm,x=77.20 cm,
1 2 3
由(x-x)-(x-x)=gT2,
3 2 2 1
T= s,解得g≈9.6 m/s2.
(4)释放时手晃动,导致小球的运动偏离了竖直方向,但在小球下落过程中,小球竖直分运动仍然是加速度为重力加速度g的运动,故仍能用(3)问的方法测出重力加速度.
4.(1)3.4 (2) (3)kd2
解析 (1)挡光片的宽度为d=3 mm+4×0.1 mm=3.4 mm;
(2)由于滑块运动的速度较快,且d较小,所以t也较小,则可近似认为v等于t时间内的平
均速度,即v= ;
(3)根据匀变速运动速度与位移关系有v2=2ax ,联立以上两式可得=x,由题意知k=,
解得a=kd2.
5.(1)交变 0.02 左 (2)a.x
3
b.0.4 0.451 c.匀加速直线
d.见解析
解析 (1)利用打点计时器完成实验的过程中,要使用交变电源;在纸带上直接打出的相邻
两个计时点间的时间间隔为0.02 s;若小车做加速运动,则题图中纸带的左端与小车相连.
(2)a.在对各计数点刻度值x 的记录中,结果都保留了两位小数,只有x 保留了一位小数,故
n 3
一定有错误的是x.
3
b.由题意知每隔四个计时点取一个计数点,所以计数点间的时间间隔为0.1 s,x 是取的第
4
5个计数点,第一个计数点时间为0,所以第5个为0.4 s;由匀变速直线运动中间时刻的瞬
时速度等于该过程的平均速度得v==×10-2 m/s=0.451 m/s.
1
c.由题图可知,小车的速度与时间的关系为线性关系,且不断增大,小车做匀加速直线运
动.
d.由匀变速直线运动位移时间关系x=vt+at2,整理得=v +at,可知如果以t 为横坐标,
0 0 n
以为纵坐标,得到的图像也是一条直线,图像斜率的含义为k=,即加速度的一半.
第二章 相互作用
第 1 练 重力 弹力 摩擦力
1.A 2.BD 3.B 4.C 5.A 6.ABD
7.B
8.A [小球整体处于平衡状态,对最上面的小球受力分析,沿筒方向受力平衡有 mgsin θ
=ΔF=k·2R,解得k=,故选A.]
9.C [货物C滑上木板A时木板A不动,对A、B整体受力分析得μmg≤μ(m +m)g+
1 1 2 1 2
μmg,货物C滑上木板B时木板B开始滑动,则对A受力分析得μmg>μ(m +m)g,联立
3 3 1 1 3 1 3
解得0.3<μ≤0.4,C正确.]
110.BD [当夹角达到一定程度,沙子将匀速下滑,有mgsin θ=μmgcos θ,故μ=tan θ,μ
越大,θ将越大,圆锥体将堆得越陡,故B、D正确,A、C错误.]
11.B [设弹性绳的劲度系数为k.挂钩码后,弹性绳两端点移动前,绳的伸长量 ΔL=100
cm-80 cm=20 cm,两段绳的弹力大小为F=kΔL,对钩码受力分析,如图甲所示.由题意
可知sin α=,则cos α=.根据共点力的平衡条件可得,钩码的重力为G=2kΔLcos α.将弹性
绳的两端缓慢移至天花板上的同一点时,受力如图乙所示.设弹性绳伸长量为 ΔL′,弹力
大小为F′=kΔL′,钩码的重力为G=2kΔL′,联立解得ΔL′=ΔL=12 cm.弹性绳的总长
度变为L+ΔL′=92 cm,故B正确,A、C、D错误.
0
]
12.C [每本书受到的摩擦力的合力与重力平衡,因为每本书的质量相等,则每本书受到的
摩擦力的合力大小相等,A错误;越靠外侧,书与书间的摩擦力越大,B错误;以这一摞书
为研究对象,每只手对其最大静摩擦力为 F =μF =60 N,这一摞书受力平衡,则2F =
f1 1 N f1
nmg,解得n =60,但书与书间的最大静摩擦力为F =μF =40 N,除了左右两侧跟手接
1 1 f2 2 N
触的两本书,以剩下的这一部分书为研究对象,由平衡条件有2F =nmg,解得n =40,加
f2 2 2
上与手接触的两本书,共42本书,C正确,D错误.]
第 2 练 摩擦力的综合分析
1.C 2.B 3.C 4.D 5.C 6.B
7.AC
8.AD [由题意可知,开始物体做匀速运动,从t=0时刻,拉力F开始均匀减小,t 时刻
1
拉力减小为零,出现的摩擦力有两种可能,一种是当拉力为零时,物体仍在滑动,则受到的
一直是滑动摩擦力,即大小不变,A正确;另一种是当拉力为零前,物体已静止,则物体先
受到滑动摩擦力,后受到静摩擦力,滑动摩擦力大小不变,而静摩擦力的大小与拉力相等,
而此时拉力小于滑动摩擦力大小,D正确,B、C错误.]
9.AD [弹簧的弹力始终等于拉力F,即F′=kt,故A正确,B错误;物块开始受到的是
静摩擦力,且大小为mgsin α,方向向上,在拉力F增大的过程中,静摩擦力的变化满足F
+F=mgsin α,随着F的增大,静摩擦力先向上均匀减小到零,再向下均匀增大,当增大
f
到等于最大静摩擦力时,再增大拉力,静摩擦力变为滑动摩擦力,之后大小就保持恒定,故
C错误,D正确.]10.BD [对物块受力分析,可以简化成如图所示的受力分析,
根据平衡条件,则有F=
f
=mg,故A错误,B正确;当撤去外力之后,只需要沿斜面向上且大小为mg的摩擦力就可
以平衡,故此物块仍静止不动,故C错误,D正确.]
11.B [设黑板擦与黑板间的弹力大小为F ,摩擦力大小为F,黑板擦受力平衡,由三角
N f
形定则及勾股定理可得F2=F 2+F2,滑动摩擦力F=μF ,联立可得F=,故A、C、D错
N f f N f
误,B正确.]
12.B [物块沿运动方向受挡板的摩擦力大小为F =μF ,因物块沿挡板运动的速度的大
f1 1 N
小等于木板运动的速度的大小,故物块相对木板的速度方向与挡板成45°角,物块受木板的
摩擦力大小为F =μmg,其方向与挡板成45°角,如图,则物块与挡板之间的正压力F =
f2 2 N
μmgsin 45°=μmg,故挡板对物块的摩擦力大小为F =μF =μμmg,故B正确.
2 2 f1 1 N 1 2
]
第 3 练 力的合成与分解
1.C 2.A 3.BC 4.A 5.B 6.B 7.D
8.C [对人和梯子整体进行分析,有mg=F ,根据牛顿第三定律可知,梯子对水平地面的
N
作用力与水平地面对梯子的支持力等大,与θ角无关,故A、B错误;对一侧的梯子受力分
析,受到人的沿梯子向下的作用力,地面的竖直向上的支持力(不变),绳子的水平方向的拉
力,如图,F =F tan ,F =,可知θ角越大,绳子的拉力越大,故C正确;对人受力分
T N 人
析,梯子对人的支持力大小等于人的重力,梯子对人的支持力与人对梯子的压力是相互作用
力,大小与θ角无关,故D错误.]
9.C [滑轮A的轴所受压力为BA方向的拉力和物体P重力的合力,BA方向的拉力与物体
P的重力大小相等,设两力方向的夹角为θ,其变化范围为90°<θ<180°,根据力的合成法则
可知,滑轮A的轴所受压力不可能沿水平方向,θ的大小不确定,滑轮A的轴所受压力可能
大于物体P的重力,也可能小于或等于物体P的重力,故A、B错误;当只将滑轮A向右移
动时,θ变小,两绳的合力变大,A的轴所受压力变大,故C正确;当只将滑轮B向上移动
时,θ变大,两绳的合力变小,A的轴所受压力变小,故D错误.]
10.BD [绳子对定滑轮B的作用力为BA和BC两段绳子弹力的合力,方向不可能竖直向
下,故A错误;重物匀速运动,则任意段绳子的弹力等于重力的一半,即.由平行四边形定
则可知,合力方向沿∠ABC的角平分线,与BA夹角为30°斜向下,大小为,故B、D正确,
C错误.]
11.(1) N (2)2 000 N
解析 (1)将力F按作用效果沿AB和AC两个方向进行分解,如图甲所示,且F =F ,则有
1 2
2Fcos α=F,则扩张机AB杆的弹力大小为F== N
1 1
(2)再将F 按作用效果分解为F 和F ′,如图乙所示,则有F =Fsin α,联立得F =,根
1 N N N 1 N
据几何知识可知tan α==10,则F =5F=2 000 N.
N
12.(1)0.5G (2)0.4G
解析 (1)分析圆柱体工件的受力可知,沿轴线方向受到拉力F和两个侧面对圆柱体工件的
滑动摩擦力,由题给条件知F=F,将工件的重力进行分解,如图所示,由平衡条件可得G
f
=F=F,由F=μF+μF 得F=0.5G.
1 2 f 1 2
(2)把整个装置倾斜,则重力沿压紧两侧的斜面的分力F′=F′=Gcos 37°=0.8G,此时工
1 2件所受槽的摩擦力大小F′=2μF′=0.4G.
f 1
第 4 练 牛顿第三定律 共点力平衡
1.D 2.D 3.BC 4.D 5.B 6.C 7.A
8.AD [以O点为研究对象,O点受到衣服的拉力F 、CO杆的支持力F 和绳AO、BO的
T 1
拉力,设绳AO和绳BO拉力的合力为F,作出O点的受力示意图如图甲所示,根据平衡条
件得F==2mg,由牛顿第三定律知CO杆所受的压力大小为2mg,故A正确,B错误;
1
由图甲分析可知F=mgtan 60°=mg,将F沿OA、OB方向分解,如图乙所示,设绳AO和绳
BO所受拉力分别为F 、F′,且F =F′,则F=2Fcos 30°,解得F =mg,故C错误,D
2 2 2 2 2 2
正确.]
9.AB [把动滑轮及物块看作一个整体,设跨过滑轮的轻绳上的张力大小为F ,整体在竖
T
直方向上受力平衡,则有F sin 53°+F sin 37°=mg,解得F =mg,水平方向上有F cos 53°
T T T T
+F cos 37°=F,求得作用在物块上的水平拉力大小为F=mg,故A、B正确;隔离物块进
T
行受力分析,则由平衡条件可得物块与滑轮间的轻绳中的张力大小为 F ′==mg,由数学
T
知识可知物块与滑轮间的轻绳中的张力与竖直方向成 45°角,则tan 45°=1,故C、D错
误.]
10.C [对A、B整体受力分析,设下面细绳上的拉力为F ,由几何关系得tan θ=,
T 1
对B受力分析,
由几何关系得tan θ=,
2
所以tan θ·tan θ=,故选C.]
1 2
11.C [设绳上拉力为F ,OA长L ,OB长L ,过O点作竖直向下的辅助线交AB于C点,
T 1 2
如图所示,由三角形相似有=,=,得=,故A、B、D错误,C正确.
]
12.C [对小球B受力分析,如图所示,绳PB的拉力大小F=mgcos θ=mg,对结点P受
力分析可知,绳AP的拉力大小为F =Fsin θ=mg,绳OP的拉力大小F =Fcos θ=mg,
T1 T2故A错误;对物块A受力分析可知,物块A所受摩擦力F =F =mg,故B错误;对绳
fA T1
PB、结点P和小球B、半球体C整体受力分析可知,半球体C受到的摩擦力大小F =F =
fC T1
mg,地面对半球体C的支持力大小为F =(M+m)g-F =Mg+mg,故C正确,D错误.
NC T2
]
专题强化练三 动态平衡问题 平衡中的临界、极值问题
1.C 2.D 3.D 4.A 5.AD 6.D 7.B
8.A [以结点B为研究对象,分析受力情况,作出力的合成图如图,根据平衡条件知,
F、F 的合力F 与G大小相等、方向相反.
N 合
根据三角形相似得==,
又F =G,
合
得F= G,F = G
N
∠BCA缓慢变小的过程中,AB变小,而AC、BC不变,则F变小,F 不变,故杆BC所产
N
生的弹力大小不变,故选A.]
9.B [设结点左侧绳长为l ,结点右侧绳长为l ,有lcos θ +lcos θ =d,由水平方向受
1 2 1 1 2 2
力平衡,有F cos θ =F cos θ ,有cos θ =cos θ ==,竖直方向受力平衡,有2F sin θ =
T 1 T 2 1 2 T 1
mg,解得F =,A错误,B正确;将绳子的A端沿竖直杆上移或将木板绕水平轴CD缓慢向
T
纸面外旋转,由A、B中分析可知,由于A、B两点的水平间距不变,左右两部分与水平方
向夹角不变,所以绳子拉力大小不变,C、D错误.]
10.C [设木棍与水平方向夹角为θ,木棍长度为L,粮仓对木棍的作用力大小为F,则为
使木棍下端一定不发生侧滑,由平衡条件有Fcos θ≤μFsin θ,由几何知识有tan θ=,两式
联立解得L≤2 m,即木棍的长度最大为2 m,故A、B、D错误,C正确.]
11.BCD [由题可知,物块缓慢移动,整体处于动态平衡状态,则绳OO′的拉力大小等于
下面绳对A的拉力和绳对B的拉力的合力大小,由于绳对A的拉力和绳对B的拉力大小相等,都等于A物块的重力的大小,但是由于B物块上移,导致二者之间的夹角变大,则根
据平行四边形定则可知合力变小,即绳OO′的拉力逐渐减小,故A错误,B正确;对物块
B受力分析如图所示,
当物块B上移时,α先减小后增大,在垂直斜面方向根据平衡条件可知,斜面对物块B的支
持力先减小后增大,在沿斜面方向根据平衡条件可知,外力F逐渐变大,故C、D正确.]
12.C [A、B刚要滑动时受力平衡,受力如图所示.
对A:F =mgsin 45°+μmgcos 45°
T
对B:2mgsin 45°=F +3μmgcos 45°+μmgcos 45°
T
整理得,μ=,选项C正确.]
13.AD [小球B受重力mg、轻绳OB的拉力F 和拉力F,由题意可知,三个力的合力始
T
终为零,矢量三角形如图所示,在F 转至水平的过程中,轻绳OB的拉力F 逐渐减小,拉
T T
力F逐渐增大,故选项A正确,B错误;
整体(含斜面体,物块A和小球B)受向下的重力、向上的支持力、向左的摩擦力以及拉力四
个力的作用,根据对小球的受力分析可知,拉力F的竖直方向分力逐渐增大,水平方向分
力先增大后减小,所以地面对斜面体的支持力逐渐减小,地面对斜面体的摩擦力先增大后减
小,故选项C错误,D正确.]
实验二 探究弹簧弹力与形变量的关系
1.(1)7.0 (2)弹簧自身重力 6.9 (3)甲解析 (1)该读数为7.0 cm;
(2)由于弹簧自身重力的影响,不挂钩码时,弹簧也有一定的伸长量,其下端所指的标尺刻
度为7.4 cm;在弹簧下端悬挂钩码后所指的标尺刻度14.3 cm,则弹簧因挂钩码引起的伸长
量为14.3 cm-7.4 cm=6.9 cm;
(3)由图线b的位置可知,当外力F=0时,弹簧有伸长量,则可知直线b中的Δl是用挂钩码
后的长度减去题图甲所示长度得到的.
2.(1)b a (2)0.263(0.260~0.270均正确) (3)偏大
解析 (1)图像与横轴交点的横坐标值为弹簧原长,由题图可知原长较大的是 b;图像的斜率
表示劲度系数,则劲度系数较大的是a.
(2)由胡克定律F=kx,解得k=== N/m≈0.263 N/m
(3)若悬挂的钩码的质量比所标数值偏小些,则弹簧拉力偏小,实际计算时弹力偏大,则实
验测得的弹簧的劲度系数比实际劲度系数偏大.
3.(1)5.00 13.3 (2)B
解析 (1)弹簧弹力为零时,弹簧总长度即为弹簧原长,故L =5.00 cm,弹簧劲度系数k=
0
= N/m≈13.3 N/m.
(2)由于弹簧自身重力的影响,当x等于零时,弹簧有一定的弹力,但弹簧劲度系数不变,
则k=不变,即F-x图像斜率不变,故选B.
4.(1)d (2)
(3)154(151~159均可)
解析 (1)由题图乙可知,弹簧的形变量等于齿条C下降的距离,由于齿轮D与齿条C啮合,
所以齿条C下降的距离等于齿轮D转过的弧长,根据数学知识可得s=θ·,即弹簧的伸长量
为Δx=s=d
(2)对托盘A、竖直杆B、水平横杆H、齿条C和物体整体研究,根据平衡条件得mg=2F,
弹簧弹力的胡克定律公式为F=kΔx,联立解得k=
(3)根据k=,得θ=·m
所以θ-m图像是一条过原点的倾斜直线,其斜率k′=,由题图丙可得k′== rad/kg
≈1.27 rad/kg
将d=5.00 cm,g=9.8 m/s2代入k′,解得k≈154 N/m.
5.(1)156.8 235.2 (2)G(+)
解析 (1)由题可知,圆环数为4个时,恰好压在弹簧B上,且不受到B的弹力,此前,圆
环仅受弹簧A的弹力,此后受到A、B两个弹簧的弹力,n=4时有4mg=k x ,解得k =
A 1 A
156.8 N/m,n=8时有8mg=k x+k (x-x),解得k =235.2 N/m.
A 2 B 2 1 B
(2)串接时,两个弹簧的拉力大小相等,则l =,l =,
A B
可得Δl=l +l =G(+).
A B实验三 探究两个互成角度的力的合成规律
1.(1)4.30 (3)见解析图 4.36(4.29 ~4.43均可) (4)F和F
合
解析 (1)弹簧测力计的最小刻度为0.1 N,则F的大小为4.30 N;
(3)画出这两个共点力的合力F 如图:
合
由图可知F 的大小为4.36 N(4.29~4.43 N);
合
(4)通过比较F和F 这两个力的大小和方向,即可得出实验结论.
合
2.(1)4.0 (2)(ⅰ)见解析图
(ⅱ)4.0 0.05
解析 (1)由题图(b)可知,F的大小为4.0 N.
(2)(ⅰ)画出力F、F 的图示,如图所示.
1 2
(ⅱ)用刻度尺量出F 的线段长约为20.0 mm,所以F 大小为×1 N=4.0 N,从F 的顶点向
合 合 合
x轴和y轴分别作垂线,顶点的横坐标对应长度为1 mm,顶点的纵坐标对应长度为20 mm,
则F 与拉力F的夹角的正切值为tan α≈0.05.
合
3.(1)AC (2)见解析图 定滑轮有摩擦、木板未竖直放置等(回答出一项合理答案即可)
解析 (1)实验开始前,需要调节木板使其位于竖直平面内,以保证钩码重力等于细绳的拉
力,选项A正确;该装置不需要每次实验保证结点位于 O点,选项B错误;实验时需要记
录钩码数量、两力传感器的示数和三细绳的方向,选项C正确;因为每个钩码的重力已知,
所以不需要测钩码总重力,选项D错误.
(2)利用平行四边形定则作出F 和F 的合力F,如图所示,该合力方向不完全在竖直方向的
1 2
可能原因是定滑轮有摩擦、木板未竖直放置等.4.(1)BCD (2)A (3)甲
解析 (1)实验中的分力与合力的关系必须满足:|F -F|≤F≤F +F(等号在反向或同向时
1 2 3 1 2
取得),因此B、C、D三项都是可以的.
(2)在拆下钩码和绳子前,最重要的一个步骤是标记结点O的位置,并记录OA、OB、OC三
段绳子的方向.
(3)F 的方向一定竖直向下,由于测量误差,F 和F 的合力方向可能偏离竖直方向,所以甲
3 1 2
是正确的.
5.(1)静止 (2)三根细绳的方向
(3)结点O的位置 (4)F和F′在误差范围内重合
解析 (1)要测量装满水的水壶的重力,则应记下水壶静止时电子秤的示数F.
(2)要画出平行四边形,则需要记录分力的大小和方向,所以在白纸上记下结点O的位置的
同时,也要记录三根细绳的方向以及电子秤的示数F.
1
(3)已经记录了一个分力的大小,还要记录另一个分力的大小,则结点O的位置不能变化,
力的方向也不能变化,所以应使结点O的位置和三根细绳的方向与(2)中重合,记录电子秤
的示数F.
2
(4)根据平行四边形定则作出F、F 的合力F′的图示,若F和F′在误差范围内重合,则平
1 2
行四边形定则得到验证.
第三章 运动和力的关系
第 1 练 牛顿第一定律 牛顿第二定律
1.A 2.D 3.B 4.B 5.C 6.A
7.A [在40 cm刻度处,有mg=F ,则40 cm刻度对应的加速度为0,B错误;由分析可
弹
知,在30 cm刻度处,有F -mg=ma,有a=-0.5g,A正确;由分析可知,在50 cm刻
弹
度处,有F -mg=ma,代入数据有a=0.5g,C错误;设某刻度对应值为x,结合分析可知
弹=a,Δx=x-0.2 m(取竖直向上为正方向),经过计算有a=5gx-2g (m/s2)(x≥0.2 m)或a=
-5gx (m/s2)(x<0.2 m),根据以上分析,加速度a与刻度对应值x成线性关系,则各刻度对
应加速度的值是均匀的,D错误.]
8.D [根据k=Y,可得Y=,则Y的单位是==Pa,故选D.]
9.CD [由题意可知,c浮在上面对上壁有压力,可知c排开水的质量大于c本身的质量,
同理b排开水的质量等于b本身的质量,a排开水的质量小于a本身的质量;则当容器向右
做匀加速运动时,由牛顿第一定律可知,物块a将相对于容器向左运动,最终与容器左侧壁
相互挤压;物块b将相对于容器保持静止,与容器一起做匀加速运动;物块c因相等体积的
水将向左运动,则导致c将相对于容器向右运动,最终与容器右侧壁相互挤压(可将c想象
为一个小气泡),故选C、D.]
10.C [根据v-t图线斜率的绝对值表示加速度大小,由题图乙知,物块脱离弹簧后的加
速度大小a== m/s2=5 m/s2,由牛顿第二定律得μmg=ma,所以μ==0.5,A、B错误;
刚释放时物块的加速度大小为a′== m/s2=30 m/s2,由牛顿第二定律得kx-μmg=ma′,
代入数据解得k=175 N/m,C正确,D错误.]
11.BC [箱子静止时,对小球,根据平衡条件得F sin θ=mg,F =F cos θ,若使箱子
OA OB OA
水平向右加速运动,则在竖直方向上合力为零,有 F ′sin θ=mg,F ′-F ′cos θ=
OA OB OA
ma,所以绳1的张力不变,绳2的张力增大,选项A错误,B正确;若使箱子竖直向上加
速运动,则F ″sin θ-mg=ma′,F ″=F ″cos θ,所以绳1的张力增大,绳2的张
OA OB OA
力也增大,选项C正确,D错误.]
12.D [将a沿水平和竖直两个方向分解,对货物受力分析如图所示,
水平方向:
F=ma,
f x
竖直方向:F -mg=ma,
N y
F =1.15mg,
N
又=,联立解得F=0.2mg,故D正确.]
f
13.B [根据加速度定义得a==2.5 m/s2,则F=≈258 N,故选B.]
第 2 练 牛顿第二定律的基本应用
1.D 2.B 3.AD 4.AD 5.D 6.B7.D [如题图所示,设小圆中任意一条过A点的弦长为s,与竖直方向的夹角为θ,则s=
2Rcos θ,小球下滑的加速度a=gcos θ,根据s=at2得t=2,可知下滑时间与θ无关,因此
从A点沿不同弦下滑的时间相等,故小球沿 AB下滑所用的时间等于小球在高度为 2R的位
置做自由落体运动所用的时间,即2R=gt2,同理,小球沿AC下滑所用的时间等于小球在
1
高度为4R的位置做自由落体运动所用的时间,即4R=gt2,联立解得=,选项D正确.]
2
8.AD [跳离跳台后上升阶段,加速度竖直向下,则全红婵处于失重状态,A正确;入水
后全红婵的加速度竖直向上,处于超重状态,B错误;以竖直向上为正方向,则根据-h=
vt-gt2,可得t=2 s,即全红婵在空中运动的时间为2 s,C错误;入水时的速度v =v -gt
0 1 0
=-15 m/s,在水中的加速度大小a==7.5 m/s2,方向竖直向上,根据牛顿第二定律可知F
=mg+ma=35×10 N+35×7.5 N=612.5 N,D正确.]
阻
9.(1)2 m/s2 (2)4 m/s (3)2.7 m
解析 (1)根据牛顿第二定律可得
mgsin 24°-μmgcos 24°=ma
1
代入数据解得a=2 m/s2
1
(2)根据运动学公式有v2=2al
11
解得v=4 m/s
(3)根据牛顿第二定律有μmg=ma
2
根据运动学公式有
v 2-v2=-2al
max 22
代入数据联立解得l=2.7 m.
2
10.(1)40 m/s (2)8.5 s
解析 (1)设飞机在水平跑道上运动的加速度大小为a ,阻力大小为F ,在水平跑道上运动
1 阻
的末速度大小为v,由牛顿第二定律得
1
F-F =ma ,
阻 1
F =0.2mg,
阻
v2=2aL,
1 1 1
联立以上三式并代入数据解得a=5 m/s2,v=40 m/s.
1 1
(2)设飞机在倾斜跑道上运动的加速度大小为a,在倾斜跑道末端的速度大小为v,
2 2
飞机在水平跑道上的运动时间t==8 s,
1
在倾斜跑道上,由牛顿第二定律有
F-F -mg=ma ,
阻 2
代入数据解得a=4 m/s2,
2
由v2-v2=2aL,
2 1 2 2代入数据解得v=42 m/s,
2
飞机在倾斜跑道上的运动时间t==0.5 s,
2
则t=t+t=8.5 s.
1 2
11.D [开始时A球下的弹簧被压缩,弹力向上;B球下的弹簧被拉长,弹力向下;将挂吊
篮的绳子剪断的瞬间,系统的加速度为g,为完全失重状态,此时水对球的浮力为零,则A
球将在弹力作用下相对于杯底向上运动,B球将在弹力作用下相对于杯底向下运动,由于细
线的拉力可以突变为零,所以C球相对于杯底不动,故选D.]
专题强化练四 牛顿第二定律的综合应用
1.BD 2.D 3.C 4.CD 5.AC
6.ABD 7.AC
8.BD [以C为研究对象,由牛顿第二定律得mg-F =ma;以A、B为研究对象,由牛顿
T
第二定律得F =2ma,联立解得F =mg,a=g;以B为研究对象,由牛顿第二定律得F=
T T f
ma,得F=mg,故选B、D.]
f
9.ABD [对物体,由牛顿第二定律有Fcos θ-mgsin θ=ma,可得a=F-gsin θ,故a-F
图像的斜率为k==0.4 kg-1,纵轴截距为b=-gsin θ=-6 m/s2,解得物体质量为m=2
kg,sin θ=0.6,故A、B正确;由于外力F为变力,物体做非匀变速运动,故利用高中物
理知识无法求出加速度为6 m/s2时物体的速度,故C错误;物体能静止在斜面上所施加的最
小外力为F =mgsin θ=12 N,故D正确.]
min
10.BC [设滑块A的质量为m,木板B的质量为M,滑块A与木板B间的动摩擦因数为μ.
由题图乙可知,当F=F =6 N时,滑块A与木板B达到最大共同加速度为a =2 m/s2,根
m m
据牛顿第二定律有F =(M+m)a ,解得M+m=3 kg;当F>6 N时,A与B将发生相对滑
m m
动,对A单独应用牛顿第二定律有F-μmg=ma,整理得a=-μg;根据题图乙解得m=1
kg,μ=0.4,则M=2 kg,A、D错误,B正确.当F=10 N时,滑块A的加速度为a ==6
A
m/s2,C正确.]
11.AB [由题图(c)可知木板在0~2 s内处于静止状态,再结合题图(b)中细绳对物块的拉力
f在0~2 s内逐渐增大,可知物块受到木板的摩擦力逐渐增大,故可以判断木板受到的水平
外力F也逐渐增大,选项C错误;由题图(c)可知木板在2~4 s内做匀加速运动,其加速度
大小为a = m/s2=0.2 m/s2,对木板进行受力分析,由牛顿第二定律可得F-F=ma ,在4
1 f 1
~5 s内做匀减速运动,其加速度大小为a = m/s2=0.2 m/s2,由牛顿第二定律得F=ma ,
2 f 2
另外由于物块静止不动,同时结合题图(b)可知物块与木板之间的滑动摩擦力F=0.2 N,解
f
得m=1 kg、F=0.4 N,选项A、B正确;由于不知道物块的质量,所以不能求出物块与木板之间的动摩擦因数,选项D错误.]
12.(1)2 m/s2 (2)0.5 (3) N
解析 (1)根据L=vt+at2,代入数据解得a=2 m/s2.
0
(2)根据牛顿第二定律有F-mgsin θ-μmgcos θ=ma,
代入数据解得μ=0.5.
(3)设F与斜面夹角为α,平行斜面方向有Fcos α-mgsin θ-μF =ma
N
垂直斜面方向有
F +Fsin α=mgcos θ
N
联立解得F=
=
当sin(φ+α)=1时,F有最小值F ,代入数据解得F = N.
min min
专题强化练五 传送带模型和“滑块—木板”模型
1.C 2.AD 3.BC 4.D 5.AB
6.ACD
7.C [当传送带以v=8 m/s的速度逆时针转动时,Q恰好静止不动,对Q受力分析知m g
P
=μm g,解得μ=0.5,A错误;当传送带以v=8 m/s的速度顺时针转动,物块Q先做初速
Q
度为零的匀加速直线运动,有m g+μm g=(m +m )a,解得a= m/s2,当物块Q速度达到
P Q P Q
传送带速度,即8 m/s后,做匀速直线运动,由v=at,解得匀加速的时间t=1.2 s,匀加速
1 1
的位移为x==4.8 m,则匀速运动的时间为t ==1.4 s,Q从传送带左端滑到右端所用的时
2
间为t =t +t =2.6 s,B错误;加速阶段的位移之差为Δx=vt -x=4.8 m,即Q从传送带
总 1 2 1
左端到右端相对传送带运动的距离为4.8 m,C正确;当Q加速时,对P分析有m g-F =
P T
m a,解得F = N,之后做匀速直线运动,有F ′=20 N,D错误.]
P T T
8.(1)0.5 (2)6.4 m (3)4.8 m
解析 (1)由题图乙可知,物块的初速度v =8 m/s,物块的速度减速到与传送带的速度相同
0
时,加速度发生变化,所以传送带转动时的速度 v=4 m/s,从t=0到t=0.4 s时间内,物块
加速度大小为a == m/s2=10 m/s2,方向沿斜面向下;物块受到重力、支持力和沿斜面向
1
下的摩擦力的作用,沿斜面方向由牛顿第二定律有mgsin θ+μmgcos θ=ma ,解得μ=0.5.
1
(2)设在t=0.4 s后,物块做减速运动的加速度大小为a ,物块受到重力、支持力和沿斜面向
2
上的摩擦力的作用,由牛顿第二定律可得mgsin θ-μmgcos θ=ma ,解得a =2 m/s2,物块
2 2
从t=0.4 s开始,经过t 时间速度减为零,则t = s=2 s,从t=0到t=0.4 s,物块位移为x
1 1 1=vΔt-a(Δt)2=2.4 m,从t=0.4 s到t=2.4 s,物块减速到零的位移为x =t =×2 m=4
0 1 2 1
m,物块沿传送带向上运动过程中的位移为x=x+x=6.4 m.
1 2
(3)从t=0到t=0.4 s,传送带位移为x =vΔt=1.6 m,物块相对传送带向上运动Δx =x -x
3 1 1 3
=0.8 m,从t=0.4 s到t=2.4 s,传送带位移x =vt =8 m,物块相对传送带向下运动Δx =
4 1 2
x -x =4 m,故物块向上运动到最高点的过程中,物块相对传送带的路程 Δx=Δx +Δx =
4 2 1 2
4.8 m.
9.(1)2 m/s2 1 m/s2 (2)5.25 m
解析 (1)对滑块A根据牛顿第二定律可得μmg=ma ,故A的加速度大小为a =1 m/s2,方
1 1 1
向向右;对木板B根据牛顿第二定律可得F-μmg-μ(m+M)g=Ma,解得木板B加速度大
1 2 2
小为a=2 m/s2.
2
(2)撤去外力瞬间,A的位移大小为x =at2=4.5 m,B的位移大小为x =at2=9 m,撤去外
1 1 2 2
力时,滑块A和木板B的速度分别为v =at=3 m/s,v =at=6 m/s,撤去外力后,滑块A
1 1 2 2
的受力没变,故滑块A仍然做加速运动,加速度不变,木板B做减速运动,其加速度大小
变为a′==5 m/s2,设再经过时间t′两者达到共速,则有v+at′=v-a′t′
2 1 1 2 2
撤去外力后,A的位移大小为x′=vt′+at′2
1 1 1
B的位移大小为x′=vt′-a′t′2
2 2 2
故木板B的长度至少为L=x-x+x′-x′
2 1 2 1
代入数据解得L=5.25 m.
实验四 探究加速度与力、质量的关系
1.(1)砂和砂桶的总质量远小于小车的质量 (2)0.60 (3)见解析图
(4)0.25
解析 (1)以小车(质量M)、砂和砂桶(质量m)整体为研究对象,根据牛顿第二定律有mg=(M
+m)a,以小车为研究对象可得 F=Ma,求得F=mg=mg<mg.可以看出,当m≪M时,
F≈mg.故应使砂和砂桶的总质量远小于小车的质量,这样就可以用砂和砂桶的重力近似表
示细线的拉力,即近似表示小车所受的合外力.
(2)由Δx=aT2代入数据可得
a= m/s2
=0.60 m/s2
(3)如图所示(4)图线斜率的倒数表示小车质量,则M== kg=0.25 kg.
2.(1)AC (2)2.13 (3)未补偿阻力或未完全补偿阻力 1.0
解析 (1)该实验中需要略微垫起长木板左端来补偿阻力,还需要让细线与长木板保持平行,
以保证细线上的拉力作为滑块所受的合外力,因为通过力传感器可以直接读出细线的拉力大
小F,所以不再需要砂桶和砂的总质量远小于滑块的质量,故A、C正确,B错误;
(2)由题意知相邻两计数点间的时间t=5T=0.1 s,打该纸带时滑块的加速度大小
a=≈2.13 m/s2;
(3)由题图乙可知,当F=2 N时,a=0,说明未补偿阻力或未完全补偿阻力.设未完全补偿
的阻力大小为F ,F-F =ma,则F=ma+F ,斜率表示滑块的质量,可得滑块的质量
f余 f余 f余
m= kg=1.0 kg.
3.(1)12 (2)0.20 (3)0.13
解析 (1)由题知,弹簧处于原长时滑块左端位于O点,A点到O点的距离为5.00 cm.拉动滑
块使其左端处于A点,由静止释放并开始计时.结合题图乙的F—t图像有Δx=5.00 cm,
F=0.610 N,根据胡克定律k=,
可得k≈12 N/m
(2)根据牛顿第二定律有F=ma
则a—F图像的斜率表示滑块与加速度传感器的总质量的倒数,根据题图丙中 Ⅰ,则有
= kg-1=5 kg-1
则滑块与加速度传感器的总质量为
m=0.20 kg
(3)滑块上增加待测物体,同理,根据题图丙中 Ⅱ,则有= kg-1=3 kg-1,则滑块、待测物
体与加速度传感器的总质量为m′≈0.33 kg,则待测物体的质量为
Δm=m′-m=0.13 kg.
4.(1)1.200 (2)AB (3)(-) (4)气垫导轨不水平,左端偏高(或右端偏低)
解析 (1)螺旋测微器的示数为d=1 mm+0.01 mm×20.0=1.200 mm.
(2)实验中细线的拉力大小等于滑块所受的合外力,所以需要细线与导轨均水平,故A、B正
确;由于实验中有力传感器直接测出细线上的拉力,因此不需要满足每次实验钩码的质量远
小于滑块的质量,故C错误;同时也不需要将钩码的重力作为滑块受到的合外力,故 D错
误.
(3)滑块经过两光电门时的速度大小分别为v=,v=,又有v2-v2=2ax,解得a=(-).
1 2 2 1
(4)若作出的图像如图丙所示,说明气垫导轨不水平,左端偏高(或右端偏低).
5.(1)BC (2)1 (3)2∶1∶1
解析 (1)四组实验中长木板都是水平放置,都需要补偿阻力,故 A错误,B正确;四组实
验中,乙、丁都能用弹簧测力计测量绳的拉力,丙用力传感器测量绳的拉力,只有甲不能测
量绳的拉力,用重物的重力替代绳的拉力,需要满足所挂重物质量 m远小于小车的总质量
M的条件,故C正确,D错误.
(2)根据牛顿第二定律得a=F·,根据图像得F= N=0.5 N,当小车的质量为0.5 kg时,它的
加速度大小为a== m/s2=1 m/s2.
(3)乙、丙、丁实验时所用小车总质量之比为M ∶M ∶M =∶∶=2∶1∶1.
乙 丙 丁
第四章 抛体运动与圆周运动
第 1 练 曲线运动 运动的合成与分解
1.D 2.B 3.B 4.C 5.A 6.D7.BD [根据速度的合成与分解及数学知识可知,渡河时间t=,与v 无关,选项A、C错
水
误,B正确;当α+θ=90°时,渡河时间最短,为t =,选项D正确.]
min
8.BC [依题意,乙船恰好能直达正对岸的A点,根据速度合成与分解可知v=2u,将甲、
乙两船的运动分解为平行于河岸和垂直于河岸两个方向,根据分运动和合运动具有等时性,
知甲、乙两船到达对岸的时间相等,渡河的时间均为 t=,可得甲船沿河岸方向上的位移为
x=(u+vcos 60°)t=L<2L,即甲船在A点左侧靠岸,显然甲、乙两船不可能在未到达对岸前
相遇,故B、C正确,A、D错误.]
9.C [将A端的速度分解为沿杆方向和垂直于杆方向的速度,沿杆方向上的分速度v
1∥
=
v 1 cos θ,将B端的速度分解为沿杆方向和垂直于杆方向的速度,沿杆方向上的分速度 v 2∥ =
v 2 sin θ,由于v 1∥ =v 2 ∥ ,所以v 1 =v 2 tan θ,故选C.]
10.B [由题意可知,擦冰手在冰壶运动的前方高速摩擦冰面(刷冰),减小冰壶前方受到的
摩擦力,而后方受到的摩擦力几乎不变,若冰壶按如图的方向逆时针旋转,则沿速度垂直的
方向,摩擦力的合力向左,则冰壶的运动轨迹将向左偏转;同理若冰壶按顺时针方向旋转,
冰壶运动轨迹向右偏转,即①④正确,故选B.
]
11.BD [根据v-t图线与t轴所围图形的面积表示位移,可知第二次滑翔过程中在竖直方
向上的位移比第一次的大,选项 A错误;从起跳到落到雪道上,第二次速度变化小,时间
长,由a=可知,第二次滑翔过程中在竖直方向上的平均加速度比第一次的小,选项C错误;
第二次滑翔过程中在竖直方向的位移比第一次的大,又运动员每次滑翔过程中竖直位移与水
平位移的比值相同(等于倾斜雪道与水平面夹角的正切值),故第二次滑翔过程中在水平方向
上的位移比第一次的大,选项B正确;竖直方向上的速度大小为v 时,根据v-t图线的斜
1
率表示加速度可知,第二次滑翔过程中在竖直方向上的加速度比第一次的小,由牛顿第二定
律有mg-F=ma,可知竖直方向速度大小为v 时,第二次滑翔在竖直方向上所受阻力比第
f 1
一次的大,选项D正确.]
12.(1) (2)
(3)
解析 (1)将小球的运动沿水平方向和竖直方向分解,水平方向有F=ma,v2=2ax ,
x 0 x max
解得x =.
max
(2)水平方向速度减小为零所需时间t=,由对称性知小球从A运动到B的总时间t=2t
1 1
竖直方向上有y=gt2=.(3)小球运动到B点时速率最大,此时有v=v
x 0
v=gt,则v =
y max
=.
第 2 练 抛体运动
1.BD 2.B 3.AD 4.D 5.D 6.BC
7.C [由于落到斜面上M点时小球速度水平向右,故可把小球在空中的运动逆向看成从M
点向左的平抛运动,设在M点的速度大小为v,把小球在斜面底端的速度v分解为水平速
x
度v 和竖直速度v,则x=vt,y=gt2,位移间的关系tan θ=,联立解得在空中飞行时间t
x y x
=,且v=gt=2vtan θ,v和水平方向夹角的正切值tan α==2tan θ,为定值,即落到N
y x
点时速度方向水平向右,故C正确;速度大小为v==v,即v与v 成正比,故落到M和N
x x
两点的速度之比为1∶2,故B错误;由t=知,落到M和N两点的小球在空中运动的时间
之比为1∶2,故A错误;竖直高度为y=gt2=,y与v2成正比,则M和N两点距离斜面底
x
端的高度之比为1∶4,故D错误.]
8.AD [设小球A在空中运动的时间为t ,则x =vt ,y =gt2,tan θ=,联立解得t =,
1 1 11 1 1 1
故A正确;设小球B在空中运动的时间为t ,则tan θ=,解得t =,故B错误;根据运动
2 2
的合成与分解可知,小球B落到斜面上所用时间取决于其在垂直于斜面方向的分运动的情
况,易知小球B在垂直于斜面方向的加速度大小始终为gcos θ,则当小球B以垂直于斜面
向下的初速度抛出时,其落到斜面上所用时间最短,当小球 B以垂直于斜面向上的初速度
抛出时,其落到斜面上所用的时间最长,故C错误,D正确.]
9.B [根据h-h=gt2得
1 2
t== s=0.2 s,
则平抛运动的最大速度
v== m/s
1
=6.0 m/s,
最小速度v== m/s
2
=5.0 m/s,
则5.0 m/s<v<6.0 m/s,故选B.]
10.D [小球在竖直方向的分速度为v =vsin α=3 m/s,小球在水平方向的分速度为v =
0y 0 0x
vcos α= m/s,小球从A到D的时间为t== s=0.6 s,小球从A到D的水平位移为x=v t
0 0x
= m,所以A错误,D正确;小球在水平方向做匀速直线运动,所以B错误;若撤去OG
板,在D点,小球在竖直方向速度大小为v=v =3 m/s,则经过D点之后小球在竖直方向
y 0y做匀加速直线运动,不是自由落体运动,所以C错误.]
11.C [根据平抛运动知识可知,x=vt,y=gt2,tan 37°=,联立解得t=1.5 s,则运动员
0
的落点距雪道上端的距离为s==18.75 m,选项A错误;当运动员速度方向与倾斜雪道方向
平行时,距离倾斜雪道最远,根据平行四边形定则知,速度 v==12.5 m/s,选项C正确;
运动员飞出后到雪道的最远距离为h==2.25 m,选项B错误;当运动员落在倾斜雪道上时,
速度方向与水平方向夹角的正切值tan α=2tan 37°,即速度方向与水平方向的夹角是一定值,
可知若运动员水平飞出时的速度减小,则他落在雪道上的速度方向不变,选项D错误.]
12. m/s
解析 频闪仪每隔0.05 s发出一次闪光,每相邻两个球之间被删去3个影像,故相邻两球的
时间间隔为t=4T=4×0.05 s=0.2 s.设抛出瞬间小球的速度为v ,每相邻两球间的水平方
0
向上位移为x,竖直方向上的位移分别为y 、y ,根据平抛运动位移公式有x=vt,y =gt2=
1 2 0 1
×10×0.22 m=0.2 m,y =g(2t)2-gt2=×10×(0.42-0.22) m=0.6 m,令y =y,则有y =3y
2 1 2 1
=3y
已标注的线段s、s 分别为s=
1 2 1
s==
2
则有∶=3∶7
整理得x=y,故在抛出瞬间小球的速度大小为v== m/s.
0
13.AB [运动员在水平方向做匀速直线运动,水平方向速度大小为v=vcos α=8 m/s,落
x 1
到斜面乙时,设速度大小为v,则满足v=vcos β,解得v=16 m/s,故A正确;设斜面乙
2 x 2 2
高度为h,从斜面甲到斜面乙过程中,由机械能守恒定律得mg(H-h)=mv2-mv2,解得h
2 1
=7.2 m,故B正确;从斜面甲飞出时,运动员在竖直方向的速度大小为v =vsin α=6
y 1
m/s,则运动员在空中飞行时离地面的最大高度为H =H+=16.8 m,故C错误;运动员到
max
达斜面乙的竖直方向速度大小为v′=vsin β=8 m/s,则在空中运动的时间t== s,则水
y 2
平距离为x=vt≈15.9 m,故D错误.]
x
第 3 练 圆周运动
1.D 2.C 3.B 4.B 5.A
6.B [轻绳OB断开前,小球以A、B中点为圆心的圆弧做往复运动,设小球经过最低点的
速度大小为v,绳长为L,小球质量为m,轻绳的张力为F ,由向心力公式有2Fsin 53°-
1 1
mg=m,轻绳OB断开后,小球在水平面内做匀速圆周运动,其圆心在 A点的正下方,设轻
绳的张力为F,有Fcos 53°=m,Fsin 53°=mg,联立解得=,故B正确.]
2 2 2
7.C [要使重物做离心运动,M、N接触,则A端应靠近圆心,因此安装时B端比A端更远离圆心,A错误;转速越大,所需向心力越大,弹簧拉伸越长,M、N能接触,灯会发光,
不能说重物受到离心力的作用,B错误;灯在最低点时有F -mg=mrω2,解得ω=,又ω
弹
=2πn,因此增大重物质量可使LED灯在较低转速下也能发光,C正确;匀速行驶时,灯在
最低点时有F -mg=,灯在最高点时有F +mg=,在最低点时弹簧对重物的弹力大于在最
1 2
高点时对重物的弹力,因此匀速行驶时,若 LED灯转到最低点时能发光,则在最高点时不
一定能发光,D错误.]
8.D [小滑块在竖直方向做自由落体运动,加速度恒定不变,根据h=gt2,可得t=,可知
小滑块在圆柱体中的运动时间与v 无关,小滑块在水平方向的加速度大小也不变,则小滑
0
块的加速度大小不变,故A、B错误;小滑块沿着圆柱体表面切向的速度大小不变,所需向
心力不变,则小滑块运动中对圆柱体内表面的压力不变,故C错误;小滑块落至底面时竖
直方向的速度v=,小滑块落至底面时的速度大小v==,故D正确.]
y
9.A [a、b角速度相等,向心力大小可表示为F=mω2Rsin α,所以a、b所需向心力大小
之比为sin 60°∶sin 30°=∶1,A正确;对b分析可得mgtan 30°=mω2Rsin 30°,结合对b分
析结果,对a分析有mω2Rsin 60°<mgtan 60°,即支持力在指向转轴方向的分力大于所需要的
向心力,因此摩擦力有背离转轴方向的分力,即容器壁对a的摩擦力沿切线方向向上,C、
D错误;对b有F cos 30°=mg,对a有F cos 60°+Fsin 60°=mg,所以≠=,B错误.]
Nb Na f
10.BC [运动员匀加速运动的距离为x=t=×4.5 m=40.5 m,A错误;在匀加速过程中,
加速度a== m/s 2=4 m/s2,由牛顿第二定律,绳子的平均弹力大小为F=ma=50×4 N=
200 N,B正确;运动员入弯时所需的向心力大小为F =m=50× N=648 N,C正确;设入
n
弯时冰刀与水平冰面的夹角为θ,则tan θ===<1,得θ<45°,D错误.]
11.B [在BC段的最大加速度为a =2 m/s2,则根据a =,可得在BC段的最大速度为v
1 1 1m
= m/s,在CD段的最大加速度为a =1 m/s2,则根据a =,可得在BC段的最大速度为v
2 2 2m
=2 m/s<v ,可知在BCD段运动时的速度为v=2 m/s,在BCD段运动的时间为t == s,
1m 3
若小车从A到D所需时间最短,则AB段小车应先以v 匀速,再以a 减速至v,AB段从最
m 1
大速度v 减速到v的时间t == s=1 s,位移x ==3 m,在AB段匀速的最长距离为l=8
m 1 2
m-3 m=5 m,则匀速运动的时间t == s,则从A到D最短时间为t=t +t +t =(+) s,
2 1 2 3
故选B.]
12.(1)2.7 m/s2 (2) 甲
解析 (1)根据速度位移公式有v2=2ax,代入数据可得a=2.7 m/s2
(2)根据向心加速度的表达式a=
可得甲、乙的向心加速度之比为=·=,甲、乙两物体做匀速圆周运动,则运动的时间为 t
=,代入数据可得甲、乙运动的时间为t = s,t = s.因t <t ,所以甲先出弯道.
甲 乙 甲 乙专题强化练六 圆周运动的临界问题
1.B 2.BC 3.BC 4.B 5.B 6.C
7.A [小球恰好到达A点时的速度大小为v =0,此时对应B点的速度最小,设为v ,对
A B
小球从A到B的运动过程,由动能定理有mv 2-mv 2=2mgLsin α,代入数据解得v =4
B A B
m/s,故选A.]
8.ABD [当A、B所受摩擦力均达到最大值时,A、B相对转盘即将滑动,则有Kmg+Kmg
=mω2L+mω2·2L,解得ω=,A项正确;当B所受静摩擦力达到最大值后,绳子开始有弹
力,即有Kmg=m·2L·ω2,解得ω=,可知当ω>时,绳子有弹力,B项正确;当ω>时,B
已达到最大静摩擦力,则ω在<ω<范围内增大时,B受到的摩擦力不变,C项错误;ω在
0<ω<范围内,A相对转盘是静止的,A所受摩擦力为静摩擦力,所以由F-F =mLω2可知,
f T
当ω增大时,静摩擦力也增大,D项正确.]
9.BD [铁球绕轨道转动受到重力、轨道的磁性引力和轨道的弹力作用,而轨道的磁性引
力和弹力总是与速度方向垂直,故只有重力对铁球做功,铁球做变速圆周运动,铁球绕轨道
转动时机械能守恒,选项B正确,A错误;铁球在A点时,有mg+F -F =m,当F =
吸 NA NA
mg+F 时,v =0,选项C错误;铁球从 A到B的过程,由动能定理有 2mgR=mv 2-
吸 A B
mv 2,当v =0时,铁球在B点的速度最小,解得v =2,球在B点处,轨道对铁球的磁
A A Bmin
性引力最大,F -mg-F =m,当v =v =2且F =0时,解得F =5mg,故要使铁
吸 NB B Bmin NB 吸min
球不脱轨,轨道对铁球的磁性引力至少为5mg,选项D正确.]
10.BCD [若小球恰能到达最高点,由重力提供向心力,则有mg=m,解得v== m/s,
若小球从最低点恰好能到最高点,根据机械能守恒定律得mv′2=mg·2R+mv2,解得v′
0 0
= m/s>v =3.5 m/s,故小球不可能运动到最高点,小球会脱离圆轨道,故A错误,B正确;
0
设当小球脱离轨道时,其位置与圆心连线和水平方向间的夹角为 θ,小球此时只受重力作用,
将重力分解如图所示.
在脱离点,支持力等于0,由牛顿第二定律得mgsin θ=m,从最低点到脱离点,由机械能守
恒定律得mv2=mgR(1+sin θ)+mv2,联立解得sin θ=,即θ=30°,则v == m/s,故
0 1 1
C、D正确.]实验五 探究平抛运动的特点
1.(1)C (2)D (3)确保多次运动的轨迹相同
解析 (1)只要保证小球每次从同一位置静止释放,到达斜槽末端的速度大小都相同,与实
验所用斜槽是否光滑无关,故A错误;
画轨迹时应舍去误差较大的点,把误差小的点用平滑的曲线连接起来,故B错误;
求平抛运动初速度时应读取轨迹上离原点较远的点的数据,便于减小读数产生的偶然误差的
影响,故C正确.
(2)坐标原点O为抛出点,由平抛运动规律有x=vt,y=gt2
0 0 0
联立解得平抛的初速度为
v=x,故选D.
0 0
(3)小球多次从斜槽上同一位置由静止释放是为了保证到达斜槽末端的速度大小都相同,从
而能确保多次运动的轨迹相同.
2.(1)AC (2) (3)=
2 -4L -L (4)可以,理由见解析
解析 (1)小球每次从斜槽上同一位置由静止释放,滑到斜槽末端时的速率一定,保证平抛
初速度不变,描出的是同一轨迹,故A正确;斜槽轨道不必光滑,故B错误;斜槽末端水
平,才能保证小球做平抛运动,故C正确;本实验不需要停表,故D错误.
(2)由y=ax2得a=,将M点坐标(5L,5L)代入得a==
根据x=vt,y=gt2,联立解得
0
v===x
0
=5L=
(3)O、A和A、B间水平方向均是4个格,由t=可知,t =t ,又y -y =gT2,解得T=
1 2 AB OA
=,所以v==2
0
小球在竖直方向上做自由落体运动,从开始下落,相邻相等时间内竖直位移之比为
1∶3∶5,而y ∶y =3∶5,因此初始位置坐标为(-4L,-L).
OA AB
(4)可以.用刻度尺测量落点与抛出点之间的竖直距离y,测量墙与桌子的水平距离x,根据
y=gt2,可得t=,则v ==x,改变桌子与墙的水平距离x,测量多组x、y值,计算多组初
0
速度,取平均值即可.
3.(1)C (2)x
(3)v=
0
解析 (1)为了能画出平抛运动轨迹,首先保证小球做的是平抛运动,所以斜槽轨道不一定
要光滑,但必须是水平的,故A错误;为保证抛出的初速度相同,应使小球每次从斜槽上相同的位置由静止释放,故B错误,C正确;因为存在摩擦力,故不满足机械能守恒定律,
故D错误.
(2)竖直方向根据自由落体运动规律可得y -y =gT2,水平方向由匀速直线运动得x=vT,
2 1 0
联立解得v==x.
0
(3) 因为Δy=y-y=gT2,x=vT,联立可得Δy=x2,所以Δy-x2图像的斜率为k=,
2 1 0
解得v=.
0
4.(1)见解析图 (2)9.52 (3)不变
解析 (1)描点作图如图所示;
(2)小球过B点水平抛出的速度为
v==1 m/s,
0
x2与h的关系为x2=,
结合图像可得=k= m= m,解得g=9.52 m/s2;
(3)在(2)中k===,可知漏掉了小球的半径,不影响重力加速度g的计算,即计算出的重力
加速度大小与真实值相比不变.
5.(1)B (2)AD (3)BC (4)较高 (5)0.79
解析 (1)要研究平抛运动的规律,轨道末端的切线必须是水平的,这样做的目的是小球飞
出时,速度必须沿水平方向,使小球做平抛运动,A错误,B正确.小球在空中运动时的加
速度和小球飞出时的速度大小与轨道末端是否水平无关,C、D错误.
(2)要研究平抛运动的规律,安装斜槽时,斜槽末端切线方向不水平,小球抛出后的运动不
是平抛运动,能引起实验误差,A正确;没有从轨道同一位置释放小球,因为有光电门传感
器和碰撞传感器可以测得小球的水平初速度v 和飞行时间t,因此不会产生误差,B错误;
0
因为实验是要研究平抛运动的规律,即研究小球从离开水平轨道到落到底板上运动的规律,
与斜槽是否光滑无关,C错误;空气阻力对小球运动有较大影响时,小球在空中的运动就不
是平抛运动了,所以能产生实验误差,D正确.
(3)由表中数据可得
d=0.217 m≈0.741×0.292 7 m
1
d=0.303 m≈1.034×0.293 0 m
2d=0.386 m≈1.318×0.292 8 m
3
d=0.454 m≈1.584×0.292 9 m
4
由计算结果可知,在实验误差允许的范围内,落地点的水平距离d与初速度v 大小成正比,
0
A错误,B正确;由表中数据可知,飞行时间t与初速度v 大小无关,C正确,D错误.
0
(4)由题图乙可知,图线①对应的小球初速度大于图线②,因此图线①所对应的小球在斜槽
上释放的位置较高.
(5)由题图丙可知,已知小方格的边长L=1 cm,在竖直方向可有Δh=gT2,解得T== s=
s.则有小球在b点的水平方向的初速度为 v = m/s,由中间时刻的瞬时速度等于该段时
0
间内的平均速度可知,b点在竖直方向的速度
v== m/s
y
则小球在b点的速度大小为v==
b
m/s
≈0.79 m/s.
实验六 探究向心力大小与半径、角速度、质量的关系
1.(1)相同 C B(或者B C)
(2)2∶1 (3) 2∶9
解析 (1)探究向心力与轨道半径的关系时,根据F =mω2r,采用控制变量法,应使两个相
n
同质量的小球放在不同半径挡板处,以相同角速度运动,因此将质量相同的小球分别放在B
和C处.
(2)皮带套在左、右两个塔轮的半径之比为1∶2,两个塔轮边缘处的线速度大小相等,根据
v=ωr可知,角速度与半径成反比,所以放在挡板A处的小球与C处的小球角速度大小之比
为2∶1.
(3) 把两个质量相同的小球分别放在挡板B和C位置,则两小球的转动半径关系为r∶r =
1 2
2∶1,皮带套在左、右两边塔轮的半径之比为3∶1,两个塔轮边缘处的线速度大小相等,
根据v=ωr可知,角速度与半径成反比,所以放在挡板B处的小球与C处的小球角速度大
小之比为1∶3,即ω∶ω =1∶3,根据F =mω2r可知,两小球做圆周运动所需的向心力之
1 2 n
比为F∶F=2∶9,则转动时左、右标尺上露出的红白相间的等分格数之比为2∶9.
1 2
2.(1)质量和半径 ω2= (2)存在摩擦力的影响 0.75
解析 (1)由向心力公式F =mω2r可知,探究向心力和角速度的关系,保持质量和半径不变,
n
根据ω=,可得ω2=.
(2)实际表达式为F+F=mω2r,图线不过坐标原点的原因是存在摩擦力的影响.斜率为 k=
f
mr=0.75 kg·m.3.(1)12.35 (4) (5)偏大
解析 (1)遮光片的宽度为d=12 mm+7×0.05 mm=12.35 mm.
(4)在最低点,根据牛顿第二定律得F-mg=m=m,解得F=()2+mg,则有=k,
a=mg,所以有g==.
(5)如果在实验过程中所系的细线出现松动,则摆长真实值变大,则根据实验数据求出的当
地重力加速度g的值比实际值偏大.
4.(1)C (2)B (3)在质量和轨迹半径一定的情况下,向心力F与线速度v的平方成正比
解析 (1)探究向心力与质量、半径和线速度的关系时,为了只研究向心力与速度的关系,
应采用控制变量法,故选C.
(2)根据F=m可知F-v2的图像是一条过原点的倾斜直线,在四幅题图中最为直观,故选B.
(3)在质量和轨迹半径一定的情况下,向心力F与线速度v的平方成正比.
5.(1)物块到竖直杆距离
(2)质量
解析 (1)探究向心力与质量关系时,让物块1、2的质量不同,保持物块到竖直杆的距离相
同,转动竖直杆,测出不同角速度下两力传感器的示数F 、F ,测出多组F 、F ,作出F
1 2 1 2 1
-F 图像,由F=mrω2可知,=,因此如果作出的图像是过原点的直线,且图像的斜率等
2
于,则表明在此实验过程中向心力与质量成正比.
(2)探究向心力与半径关系时,让物块1、2的质量相同,测出物块1和物块2到竖直杆的距
离分别为r 、r ,转动竖直杆,测出不同角速度下两力传感器的示数F 、F ,测出多组F 、
1 2 1 2 1
F ,作出F -F 图像,由F=mrω2可知,=,如果作出的图像是过原点的直线,且图像的
2 1 2
斜率等于,则表明在此实验过程中向心力与半径成正比.
第五章 万有引力与宇宙航行
第 1 练 万有引力定律及应用
1.C 2.C 3.D 4.AD 5.A 6.B 7.BD
8.C [设地球的质量为M,物体在赤道处随地球自转做圆周运动的角速度等于地球自转的
角速度,轨道半径等于地球半径,物体在赤道上受到的重力和物体随地球自转所需的向心力
是万有引力的分力,有G-mg=mω2R,物体在两极受到的重力等于万有引力,即G=mg ,
0
所以g >g,故A错误;在两极有mg =G,解得M=,故B错误;由G-mg=mω2R,mg
0 0 0
=G,解得ω=,故C正确;地球的平均密度ρ===,故D错误.]
9.B [卫星在行星表面绕行星做匀速圆周运动时,根据万有引力提供向心力可得=mR,设行星密度为ρ,则有M=ρ·R3,联立可得ρ=∝,则有=,解得火星的平均密度约为ρ =ρ
火 地
=×5.5×10³ kg/m3≈4.0×103 kg/m3,B正确,A、C、D错误.]
10.C [夹角最大时,OB与AB垂直,根据几何关系有r =r sin θ,由开普勒第三定律可得
B A
=,则=,A、B错误;t时间内,卫星与地心连线扫过的面积S=·πr2,则=·=,C正确,
D错误.]
11.C [忽略火星自转,则在火星表面有=mg,可知GM=gR2,设与运行周期为1.8×10⁵ s
的椭圆形停泊轨道周期相同的圆形轨道半径为r,由万有引力提供向心力可知=mr,设近火
点到火星中心的距离为R=R+d,设远火点到火星中心的距离为R=R+d,椭圆轨道半长
1 1 2 2
轴为,由开普勒第三定律可知=,由以上分析可得d≈6×10⁷ m,故选C.]
2
12.C [设地球的密度为ρ,则在地球表面,物体受到的重力和地球的万有引力大小似近相
等,有g=G.由于地球的质量为M=ρ·πR3,所以重力加速度的表达式可写成g===πGρR.
质量分布均匀的球壳对壳内物体的引力为零,故在深度为d的地球内部,受到地球的万有引
力即为半径等于(R-d)的球体在其表面产生的万有引力,故“蛟龙号”的重力加速度g′=
πGρ(R-d),所以有=;根据万有引力提供向心力有G=ma,“天宫一号”所在处的重力加
速度为a=,所以=,=,故C正确,A、B、D错误.]
13.BCD [设银河系中心超大质量的致密天体质量为M,恒星S 绕银河系中心(银心)做椭
2
圆轨道运动的椭圆半长轴为a,半焦距为c,根据题述Q与O的距离约为120 AU,可得a-
c=120 AU,又有椭圆偏心率(离心率)约为=0.87,联立可以解得a和c,设想恒星S 绕银心
2
做半径为a的匀速圆周运动,由开普勒第三定律可知周期也为T ,因此G=m a2,对地球
S2 S2
围绕太阳运动,有G=m r2,而a=120r,T =16T ,联立可解得银河系中心致密天体与太
地 S2 1
阳的质量之比,不能得出S 与银河系中心致密天体的质量之比,选项A错误,B正确;由
2
开普勒第二定律有v (a+c)=v (a-c),可解得S 在P点与Q点的速度大小之比为=,选项
P Q 2
C正确;在远银心点和近银心点,由万有引力定律和牛顿第二定律,分别有G=m a ,G=
S2 P
m a ,联立可解得S 在P点与Q点的加速度大小之比为=,选项D正确.]
S2 Q 2
第 2 练 人造卫星 宇宙速度
1.B 2.C 3.C 4.C 5.A 6.C
7.B [由G=m,得到星球的第一宇宙速度v=,设地球的第一宇宙速度为v ,由g=ωv
1 1
=v,得v=,设火星的第一宇宙速度为v,则=·,代入数据解得v=v=,B项正确.]
1 1 2 2 1
8.BD [在拉格朗日点的航天器仍然受万有引力,仍遵循万有引力定律,A错误;因在拉
格朗日点的航天器相对地球和月球的位置不变,说明它们的角速度一样,因此周期也一样,
B正确;“嫦娥四号”探测器登陆的是月球的背面,“鹊桥”要把探测器在月球背面采集的信息传回地球,L 在月球的背面,因此应选在L 点开展工程任务实验,C错误,D正确.]
2 2
9.A [根据万有引力提供向心力,可得G=,G=m,G=ma ,且在地球表面满足G=
n
mg,即GM=gR2,由题意知神舟十三号载人飞船轨道半径为r=R+h,解得周期为T=2π,
线速度大小为v=,向心加速度大小即重力加速度大小为a =,故A正确,B、C错误;根
n
据密度公式得地球的平均密度为ρ===,故D错误.]
10.B [宇航员站在“太空电梯”上,相对地面静止,故角速度与地球自转角速度相同,在
不同高度角速度不变,故A错误;当r=r 时,引力加速度正好等于宇航员做圆周运动的向
0
心加速度,即万有引力提供做圆周运动的向心力,若宇航员相当于卫星,此时宇航员的角速
度跟地球的自转角速度一致,可以看作是地球的同步卫星,即r 为地球同步卫星的轨道半径,
0
故B正确;宇航员在r=R处时在地面上,除了受到万有引力还受到地面的支持力,线速度
远小于第一宇宙速度,故C错误;宇航员乘坐太空舱在“太空电梯”的某位置时,有-F
N
=mω2r,其中F 为太空舱对宇航员的支持力,大小等于宇航员对太空舱的压力,则 F =
N 压
F =-mω2r=ma -ma =m(a -a ),其中a 为地球引力对宇航员产生的加速度大小,
N 引 向 引 向 引
a 为地球自转而产生的向心加速度大小,由题图可知,在R≤r≤r 时,(a -a )随着r增
向 0 引 向
大而减小,宇航员对太空舱的压力随r的增大而减小,故D错误.]
11.BC [根据万有引力提供向心力,有G=mR=ma,可得T=2π,a=,由题图可知,水
星的公转半径比金星的小,故水星的公转周期比金星的小,水星的公转向心加速度比金星的
大,故A错误,B正确;设水星的公转半径为R 、地球的公转半径为R ,当α角最大时
水 地
有 sin α =,同理可知有 sin β =,所以水星与金星的公转半径之比为 R ∶R =sin
m m 水 金
α ∶sin β ,故C正确;根据G=m,可得v=,结合前面的分析可得v ∶v =∶,故D错
m m 水 金
误.]
12.A [卫星做匀速圆周运动,万有引力提供向心力.设地球质量为M,卫星质量为m,卫
星的轨道半径为r,卫星运行的速度大小为v,引力常量为G;根据万有引力定律及物体做
圆周运动的规律有G=m,得v=,由于地球静止轨道卫星和倾斜地球同步轨道卫星的运行
轨道半径相等,故两卫星的运行速度大小相等,A正确;根据万有引力定律及牛顿第二定律,
有G=ma,得a=G,中圆轨道卫星的运行轨道半径小于地球静止轨道卫星的运行轨道半径,
故中圆轨道卫星的加速度大于地球静止轨道卫星的加速度,B错误;倾斜地球同步轨道卫星
的旋转方向与地球旋转方向不一致,C错误;近地卫星的运行速度为第一宇宙速度,题中三
种卫星运行轨道半径均大于近地卫星,由v=可知,三种卫星的运行速度均小于第一宇宙速
度,D错误.]
13.ACD [卫星绕地球做匀速圆周运动,万有引力提供向心力,设轨道半径为 r,则有G
=,解得v=,故半径越小,线速度越大,因为卫星A的线速度大于卫星B的线速度,故
r <r ;由G=ma,解得a=G,因为r <r ,所以a >a ,A正确.第二宇宙速度是卫星摆脱
A B A B A B地球引力束缚所必须具有的速度,故卫星发射速度大于第二宇宙速度时,卫星不能绕地球做
匀速圆周运动,B错误.由题图可知r +r =5r,r -r =3r,联立可得r =r,r =4r,由题
A B B A A B
图可知每隔时间T两卫星距离最近,设A、B的周期分别为T、T ,则有(-)T=2π,由开普
A B
勒第三定律有=,联立可得T =T,T =7T,由G=m r ,故地球质量为M=,C正确.第
A B B B
一宇宙速度是最大的运行速度,由G=,可得v==,D正确.]
专题强化练七 卫星变轨问题 双星模型
1.BD 2.C 3.C 4.D 5.AD 6.D
7.C
8.D [对于恒星1,根据万有引力提供向心力有=ma ,则恒星1的向心加速度大小a
1 n1 n1
=,故A错误;由mg=,解得g=,由于不能确定两恒星半径R的大小,故不能确定表面
重力加速度的大小,故B错误;对于双星运动有mr =mr ,又因为角速度相同,根据角速
1 1 2 2
度与线速度关系有mωr =mωr ,即mv =mv ,则动量大小相等,故C错误;设两恒星之
1 1 2 2 1 1 2 2
间距离为L,对恒星1,有=m()2r ,对恒星2,有=m()2r ,上述两式相加得+=()2r +
1 1 2 2 1
()2r ,解得T=2π,可以看到当两者间距逐渐减小,总质量不变时,双星做圆周运动的共同
2
周期逐渐减小,故D正确.]
9.BD [设卫星在轨道 Ⅱ 上运行的加速度大小为a ,由=ma得a=,则a =a =a ,故A
1 1 0 0
错误;设卫星在轨道 Ⅱ 上运行的线速度大小为v ,有a =,解得v ==,故B正确;根
1 1 1
据开普勒第三定律有=,解得=,故C错误;设卫星在椭圆轨道远地点B的线速度大小为
v,根据开普勒第二定律有vR=v×3R,解得v=v ,卫星从轨道Ⅰ变轨到轨道Ⅱ发动机需
0 0
要做的功为W=mv2-mv2=-,故D正确.]
1
10.BD [四颗星体在同一平面内围绕同一点做匀速圆周运动,所以星体做匀速圆周运动的
圆心一定是正方形的中心,故A错误;由G+G=(+)G=mω2·L,可知ω=,故B正确;由
(+)G=ma可知,若边长L和星体质量m均为原来的两倍,星体做匀速圆周运动的加速度大
小是原来的,故C错误;由(+)G=m可知星体做匀速圆周运动的线速度大小为v=,所以
若边长L和星体质量m均是原来的两倍,星体做匀速圆周运动的线速度大小不变,故 D正
确.]
11.D [天体绕黑洞运动时,有=m()2r,解得M=,选项A、B错误;黑洞的逃逸速度不小
于光速,则有≥c,解得R≤=,选项C错误,D正确.]
12.A [两星球绕连线的中点转动,则有G=m··,所以T =2π,由于C的存在,星球所需
0
的向心力由两个力的合力提供,则G+G=m··,又=k,联立解得M=m,可知A正确,B、
C、D错误.]第六章 机械能守恒定律
第 1 练 功、功率 机车启动问题
1.A 2.A 3.B 4.C 5.ABD 6.B
7.C [因为汽车先保持牵引力F 不变,由牛顿第二定律可得F-F=ma,又因为汽车所受
0 0 f
的阻力F 为恒力,所以开始阶段汽车做匀加速直线运动,所以 v-t图像开始应有一段倾斜
f
的直线,故A错误;因为当速度为v 时达到额定功率P,此后以额定功率继续行驶,则满
1 e
足P=Fv,即F与v成反比,F与成正比,所以F-v图像中v ~v 段图像应为曲线,F与
e 1 m
图像中~段图像应为直线,故B错误,C正确;因为当速度为v 之前,保持牵引力F 不变,
1 0
则功率满足P=Fv,即P与v成正比,所以P-v图像中0~v 段图像应为过原点的直线,
0 1
故D错误.]
8.AC [由题图可得,变速阶段的加速度大小a=,设第②次所用时间为t ,根据速度-时
2
间图像与时间轴所围的面积等于位移(此题中为提升的高度)可知,×2t×v =[t +(t -
0 0 2 2
t)]×v ,解得:t =,所以第①次和第②次矿车上升所用时间之比为2t∶=4∶5 ,选项A
0 0 2 0
正确.由于两次提升过程变速阶段的加速度大小相同,在匀加速阶段,由牛顿第二定律,F
-mg=ma,可得电机的最大牵引力之比为1∶1,选项B错误.由功率公式,P=Fv,电机
输出的最大功率之比等于最大速度之比,为2∶1,选项C正确.加速上升过程的加速度a
1
=,加速上升过程的牵引力F =ma +mg=m(+g),减速上升过程的加速度a =-,减速上
1 1 2
升过程的牵引力F =ma +mg=m(g-),匀速运动过程的牵引力F =mg.第①次提升过程做
2 2 3
功 W =F××t×v +F××t×v =mgvt ;第②次提升过程做功 W =F××t×v +
1 1 0 0 2 0 0 00 2 1 0 0
F×t×v+F××t×v=mgvt,两次做功相同,选项D错误.]
3 0 0 2 0 0 00
9.C [对动车组由牛顿第二定律有F -F =ma,动车组匀加速启动,即加速度a恒定,
牵 阻
但F =kv随速度增大而增大,则牵引力也随阻力增大而增大,故 A错误;若四节动力车厢
阻
输出功率均为额定值,则总功率为4P,由牛顿第二定律有-kv=ma,故可知加速启动的过
程,牵引力减小,阻力增大,则加速度逐渐减小,故B错误;若四节动力车厢输出的总功
率为2.25P,动车组匀速行驶时加速度为零,有=kv,而以额定功率匀速行驶时,有=kv ,
m
联立解得v=v ,故C正确;若四节动力车厢输出功率均为额定值,动车组从静止启动,经
m
过时间t达到最大速度v ,由动能定理可知4Pt-W =mv 2-0,可得动车组克服阻力做
m 克阻 m
的功为W =4Pt-mv 2,故D错误.]
克阻 m
10.A [由图可知,汽车在前4 s内的牵引力不变,汽车做匀加速直线运动,4~12 s内汽车
的牵引力逐渐减小,则车的加速度逐渐减小,汽车做加速度减小的加速运动,直到车的速度达到最大值,以后做匀速直线运动,可知在4 s末汽车的功率达到最大值;汽车的速度达到
最大值后牵引力等于阻力,所以阻力 F=2×10³ N,前4 s内汽车的牵引力为F=5×10³
f
N,由牛顿第二定律F-F=ma可得a=2.5 m/s2,4 s末汽车的速度v =at =2.5×4 m/s=10
f 1 1
m/s,所以汽车的最大功率P=Fv =5×103×10 W=5×10⁴ W,A正确,B、C错误;汽车
1
在前4 s内的位移x=at2=×2.5×42 m=20 m,汽车的最大速度为v == m/s=25 m/s,汽
1 1 m
车在4~12 s内的位移设为x ,根据动能定理可得Pt-Fx =mv 2-mv2,代入数据可得x =
2 f 2 m 1 2
42.5 m,所以汽车的总位移x=x+x=20 m+42.5 m=62.5 m,D错误.]
1 2
11.(1)7 s (2)8 m/s (3)22 s
解析 (1)由牛顿第二定律得
F-mgsin 30°-F=ma
f
设匀加速过程的末速度为v,
则有P=Fv
v=at,解得t=7 s.
1 1
(2)当达到最大速度v 时,加速度为零,有F =mgsin 30°+F
m m f
则有P=F v =(mgsin 30°+F)v
m m f m
解得v =8 m/s.
m
(3)汽车匀加速运动的位移x =at2,在后一阶段对汽车由动能定理得Pt -(mgsin 30°+F)x
1 1 2 f 2
=mv 2-mv2
m
又有x=x+x,解得t≈15 s,故汽车运动的总时间为t=t+t=22 s.
1 2 2 1 2
12.C [由牛顿第二定律有-F=ma,可知赛车做加速度逐渐减小的加速直线运动,将公
f
式整理得=a+,可见-a 图像的斜率恒定为,与纵轴的截距为,可得=0.05 s/m,=
s3/m2,解得m=25 kg,F=500 N,将v=5 m/s代入公式,解得a=60 m/s2,故C正确,A、
f
B、D错误.]
第 2 练 动能定理及其应用
1.CD 2.B 3.A 4.AD 5.C 6.C
7.C
8.AB [对载人滑草车从坡顶由静止开始滑到底端的全过程分析,由动能定理可知:mg·2h
-μmgcos 45°·-μmgcos 37°·=0,解得μ=,选项A正确;滑草车在滑道上段加速,在滑道
下段减速,故滑草车通过上段滑道末端时速度最大,根据动能定理有 mgh-μmgcos 45°·=
mv 2,解得:v =,选项B正确;全过程有W -W =0,则载人滑草车克服摩擦力做功为
m m G 克f
2mgh,选项C错误;载人滑草车在下段滑道上的加速度为a==-g,故加速度大小为g,选项D错误.]
9.C [在N点,根据牛顿第二定律有F -mg=m,由牛顿第三定律知F =F ′=4mg,解
N N N
得v =,对小球从开始下落至到达N点的过程,由动能定理得mg·2R-W=mv 2-0,解得
N N
W=mgR.由于小球在PN段某点处的速度大于此点关于ON在NQ段对称点处的速度,所以
小球在PN段某点处受到的支持力大于此点关于ON在NQ段对称点处受到的支持力,则小
球在NQ段克服摩擦力做的功小于在PN段克服摩擦力做的功,小球在NQ段运动时,由动
能定理得-mgR-W′=mv 2-mv 2,因为W′<mgR,故v >0,所以小球到达Q点后,继
Q N Q
续上升一段距离,选项C正确.]
10.(1)12 J (2)39 N
解析 (1)B在撤去F后继续滑行x =1.0 m,撤去F时B的动能E =6 J,
B kB
由动能定理有-F x =0-E
fB B kB
在撤去F前,对B由动能定律得
W -F x=E
AB fB kB
联立并代入数据解得W =12 J
AB
(2)撤去力F后,滑块A继续滑行的距离为x =0.5 m,撤去F时A的动能E =9 J,
A kA
由动能定理有-F x =0-E
fA A kA
力F作用的过程中,分析滑块A、B整体,由动能定理有
(F-F -F )x=E +E
fA fB kA kB
代入数据解得F=39 N.
11.(1)mg (2)mg
解析 (1)设水平恒力的大小为F,小球所受重力和水平恒力的合力的大小为F,小球到达C
0
点时速度的大小为v ,则=tan α,F=,
C
由牛顿第二定律得F=m,
联立并代入数据解得F=mg,
0
v =.
C
(2)设小球到达B点时速度的大小为v ,小球由B到C的过程中由动能定理可得-2FR=mv 2
B C
-mv 2,
B
代入数据解得v =
B
小球在B点时有F -F=m,解得F =mg,由牛顿第三定律可知,小球在B点时对圆弧轨
N N
道的压力大小为F ′=mg.
N专题强化练八 动能定理在多过程问题中的应用
1.D 2.C 3.B 4.AC
5.(1)0.6 (2)6.75 m
解析 (1)小滑块恰好运动到C点,
由动能定理得mgL sin 37°-μmgL =0-0,解得μ=0.6.
0 BC
(2)设滑块能够通过D点,在D点的最小速度为v ,有mgsin θ=m,解得v =3 m/s.
D D
设滑块释放位置与B点的最小距离为L,由动能定理得mgLsin θ-μmgL -mgR(1+sin
BC
θ)=mv 2-0,解得L=6.75 m.
D
6.(1)4.5 J (2)9 N
解析 (1)篮球从距地面高度h=1.8 m处自由下落的过程中由动能定理可得E =mgh
1 k1 1
篮球反弹后向上运动的过程由动能定理可得0-E =-mgh
k2 2
篮球从距地面h =1.5 m的高度由静止下落,同时向下拍球,篮球下落过程中,由动能定理
3
可得W+mgh =E
3 k3
在篮球反弹上升的过程中,由动能定理可得0-E =0-mgh
k4 4
因篮球每次和地面撞击的前后动能的比值不变,则有比例关系=
代入数据可得W=4.5 J.
(2)因作用力是恒力,在恒力作用下篮球向下做匀加速直线运动,因此由牛顿第二定律可得F
+mg=ma,在拍球时间内运动的位移为x=at2
做的功为W=Fx
联立可得F=9 N(F=-15 N舍去).
7.(1)9 N
(2)0.25≤μ≤0.4或者μ≤0.025
解析 (1)当摆球由C运动到D,根据动能定理有mg(L-Lcos θ)=mv 2,得v =4 m/s,在D
D D
点,由牛顿第二定律可得F -mg=m,可得F =9 N
Tm Tm
(2)要保证小球能到达A孔,设小球到达A孔的速度恰好为零,由动能定理可得
对DA段:-μmgs=0-mv 2,
1 D
可得μ=0.4
1
小球不脱离圆轨道分两种情况:
①若进入A孔的速度较小,那么将会在圆心所在高度以下做往返运动,不脱离轨道,其临
界情况为到达圆心等高处速度为零,
对DA段:由动能定理可得-μmgs=mv 2-mv 2,在轨道中由动能定理可得-mgR=0-
2 A D
mv 2,可求得μ=0.25
A 2②若小球进入A孔的速度较大,能过圆轨道的最高点,那么也不会脱离轨道,当小球恰好
到达最高点时,在最高点,由牛顿第二定律可得mg=m,
由动能定理可得-μmgs-2mgR=mv2-mv 2,解得μ=0.025
3 D 3
综上所述,动摩擦因数μ的范围为0.25≤μ≤0.4或者μ≤0.025.
第 3 练 机械能守恒定律及其应用
1.B 2.A 3.B 4.A 5.CD
6.D [对于单个小球来说,杆的弹力做功,小球机械能不守恒,A、B错误;两个小球组
成的系统只有重力做功,所以系统的机械能守恒,故有mgR+mg(2R)=·2mv2,解得v=,C
错误;a球在下滑过程中,杆对小球做功,重力对小球做功,故根据动能定理可得W+mgR
=mv2,v=,联立解得W=mgR,D正确.]
7.BD [下滑过程中小球的机械能会与弹簧的弹性势能相互转化,因此小球的机械能不守
恒,故A错误;因为在B点,弹簧恢复原长,因此重力沿杆的分力提供加速度,根据牛顿
第二定律可得mgcos 30°=ma,解得a=g,故B正确;到达B点时加速度与速度方向相同,
因此小球还会加速,故C错误;因为C是AO′段的中点,θ=30°,由几何关系知当小球到
C点时,弹簧的长度与在A点时相同,故在A、C两位置弹簧弹性势能相等,小球重力做的
功全部转化为小球的动能,有mgl =mv 2,解得v =,故D正确.]
0 C C
8.D [由题知B运动到最高点时,恰好对杆无作用力,有mg=m,B在最高点时速度大小
为v=,因为A、B角速度相同,A的转动半径只有B的一半,所以A的速度大小为,当B
由最高点转至与O点等高时,取O点所在水平面的重力势能为零,根据A、B机械能守恒,
mg·2L-mgL+m2+mv2=mv 2+mv 2,2v =v ,解得v =,v =,故C错误,D正确;设杆对
A B A B A B
B做的功为W,对B由动能定理得mg·2L+W=mv 2-mv2,解得W=-mgL,所以杆对B做
B
负功,B机械能不守恒,故A、B错误.]
9.D [根据关联速度得v cos θ=v ,所以二者的速度大小不相等,A错误;当物块A经过
A B
左侧定滑轮正下方时细线与杆垂直,则根据选项 A可知,物块B的速度为零,所以B会经
历减速过程,减速过程中重力会小于细线拉力,B、C错误;当物块A经过左侧定滑轮正下
方时,物块A的速度最大,根据系统机械能守恒得mg(-h)=mv2,解得v=1 m/s,D正
确.]
10.C [由于不计空气阻力,则小球与弹簧分离后,小球加速度为g,说明小球在x=0.1 m
时刚好回到弹簧原长位置,小球与弹簧分离,即分离时对应的位移为0.1 m,A错误;对直
线段有v2=2g(0.3 m-0.1 m),解得v=2 m/s,由题图可知最大速度v>v,B错误;从释放
2 2 1 2
到小球速度为0的过程,弹性势能全部转化为小球的机械能,以最低点为重力势能参考平面,小球的机械能为mgh =0.4×10×0.3 J=1.2 J,故弹簧弹性势能最大值为E =1.2 J,C正确;
0 p
向下按h=0.1 m的过程,根据功能关系有W +mgh=E,解得W =0.8 J,D错误.]
F p F
11.(1)2ωR (2)
(3)(ωR)2
解析 (1)重物落地后,小球线速度大小v=ωr=2ωR
(2)向心力F=2mω2R
n
设F与水平方向的夹角为α,
则Fcos α=F
n
Fsin α=mg
解得F=
(3)落地时,重物的速度v′=ωR
由机械能守恒得
Mv′2+4×mv2=Mgh
解得h=(ωR)2.
12.(1)30 N (2)20 cm (3)1 m/s
解析 (1)弹簧恢复原长时,
对B:mg-F =ma
T
对A:F -mgsin 30°=ma
T
代入数据可求得:F =30 N.
T
(2)初态弹簧压缩量
x==10 cm
1
当A速度最大时有
F ′=mg=kx+mgsin 30°
T 2
弹簧伸长量
x==10 cm
2
所以A沿斜面向上运动x+x=20 cm时获得最大速度.
1 2
(3)因x=x,
1 2
故弹簧弹性势能的改变量ΔE=0
p
由机械能守恒定律有
mg(x+x)-mg(x+x)sin 30°
1 2 1 2
=×2mv2,解得v=1 m/s.
13.BC [a球和b球所组成的系统只有重力做功,则系统机械能守恒,以b球为研究对象,
b球的初速度为零,当a球运动到两杆的交点时,球在水平方向上的分速度为零,所以 b球
此时的速度也为零,由此可知从a球释放至a球运动到两杆的交点过程中,b球速度是先增大再减小,当b球速度减小时,轻杆对a、b都表现为拉力,对a分析,此时拉力在竖直方
向上的分力与a的重力方向相同,则此时其加速度大小大于g,故A错误;由机械能守恒得
mgΔh=mv2+mv2,当a下落Δh=0.15 m时,由几何关系可知轻杆与N杆的夹角α=30°,
a b
此时vsin α=vcos α,联立解得v=1.5 m/s,故B正确;当a球运动到两杆的交点后再向
a b a
下运动L距离,此时b达到两杆的交点处,a的速度为零,b的速度最大,设为v ,由机械
bm
能守恒得mg(L+Lsin θ)=mv 2,解得v =3 m/s,故C正确; a球运动到两杆的交点处,b
bm bm
的速度为零,设此时a的速度为v ,由机械能守恒得mgLsin θ=mv 2,解得v =2 m/s,此
a0 a0 a0
时a球的加速度大小为g,且方向竖直向下,与速度方向相同,a球会继续向下加速运动,
速度会大于2 m/s,故D错误.]
第 4 练 功能关系 能量守恒定律
1.CD 2.D 3.A 4.CD 5.C 6.AC
7.B
8.BC [设上升的最大高度为h,根据功能关系有f·2h=E-=,根据能量守恒可得E=mgh
+fh,求得mgh=E,fh=E,求得f=mg,若在上升阶段离出发点H处动能和重力势能相等,
由能量守恒定律有E +mgH=E-fH,E =E =mgH,联立解得E =mgH=E,若在下降阶
k k p k
段离出发点 H′处动能和重力势能相等,由能量守恒定律有 E′+mgH′=E-f(2h-
k
H′),E′=E′=mgH′,联立解得E′=mgH′=E,故选B、C.]
k p k
9.D [根据动能定理可得μmgΔx=ΔE ,代入数据可得m== kg=1 kg,所以A错误;由
k
题图乙可知动能最大时弹性绳弹力等于滑动摩擦力,则有kΔx =μmg,Δx =0.10 m-0.08 m
1 1
=0.02 m,解得 k=100 N/m,所以 B 错误;根据能量守恒定律有 E =μmgx =
pm m
0.2×1×10×0.25 J=0.5 J,所以C错误;物块被释放时,加速度的大小为a== m/s2
=8 m/s2,所以D正确.]
10.(1)6 J (2)停在BC上距离C端0.3 m处(或距离B端0.2 m处)
解析 (1)在压缩弹簧过程中,物块速度最大时所受合力为零.设此时物块离D端的距离为
x,则有kx=mg,解得x==0.1 m
0 0 0
在C点,物块受到上管壁向下的作用力 F ′=2.5mg和重力,有F ′+mg=,解得v =
N N C
m/s.
物块从C点到速度最大时,
由能量守恒定律有mg(r+x)=E+E -mv 2,解得E =6 J
0 p km C km
(2)物块从A点运动到C点的过程中,由动能定理得mgh-μmgs=
mv 2-0
C解得B、C间距离s=0.5 m
物块与弹簧作用后返回C处时动能不变,物块的动能最终消耗在与BC水平面相互作用的过
程中.
设物块第一次与弹簧作用返回C处后,物块在BC上运动的总路程为s′,由能量守恒定律
有:μmgs′=mv 2,解得s′=0.7 m,故最终物块在BC上距离C点为x =0.5 m-(0.7 m-
C 1
0.5 m)=0.3 m(或距离B端为x=0.7 m-0.5 m=0.2 m)处停下.
2
11.BD [当轻杆刚要移动时,对轻杆受力分析,设此时弹簧弹力大小为 F,压缩量为x,
由平衡条件知F=kx=2F,代入k的值可得x=l,设欲使轻杆S发生移动,物体m运动的最
f
小速度为v ,则由能量守恒定律有mv2=k(l)2,由题意知,物体以大小为v 的速度撞向弹簧,
1 1 0
能使轻杆S向右侧移动,由能量守恒定律有mv2=2F×+mv2,联立可得v=v,故A错误,
0 f 1 1 0
B正确;设物体m的运动速度大小为v 时,轻杆S左端恰好完全进入薄板,则由能量守恒定
2
律有mv2=2F×l+mv2,可解得v=v,故C错误,D正确.]
2 f 1 2 0
专题强化练九 动力学和能量观点的综合应用
1.B 2.AC 3.C 4.ACD 5.ABC
6.(1)-7.5 J 4.5 J (2)3 J
解析 (1)当用F=8 N的力将木板从小铁块下方抽出,小铁块运动的加速度大小为a =μg=
1
3 m/s2
木板运动的加速度大小为
a==5 m/s2
2
设抽出过程的时间为t,则有
at2-at2=L,
2 1
解得t=1 s,所以小铁块运动的位移为x=at2,
1 1
解得x=1.5 m
1
木板运动的位移为x=at2,
2 2
解得x=2.5 m
2
摩擦力对小铁块做的功为
W=μmgx ,
1 1
解得W=4.5 J
1
摩擦力对木板做的功为
W=-μmgx ,
2 2
解得W=-7.5 J
2(2)抽出木板的过程中由于摩擦产生的内能Q=μmgL=3 J.
7.(1) (2)mgR
(3)(2-1)mgR
解析 (1)由几何关系得BC间的高度差h=R
小滑块从C点运动到A点的过程中,由动能定理得mgh-μmg·2R=0,解得μ=
(2)弹簧对滑块做功过程由功能关系有W =E
弹 p
滑块从A到D过程由动能定理得
E-mg·2R-μmg·2R
p
=mv2-0
滑块在D点,由重力提供向心力,有mg=m
联立解得E=mgR.
p
(3)滑块通过D点后做平抛运动,根据平抛运动的规律可知,水平方向有x=vt
竖直方向有y=gt2
由几何关系可知x2+y2=4R2
可得滑块落到挡板上时的动能为E=m[v2+(gt)2],联立解得E=(2-1)mgR.
k k
8.(1)(91.92-24) N (2)1.5 m
(3)87 J
解析 (1)物块由C到D,做斜上抛运动
水平方向v ==1.6 m/s
水平
物块恰好以平行于薄木板的方向从D端滑上薄木板,则在D的速度大小
v==2 m/s,
v =vsin θ=1.2 m/s
竖直
物块在C端时竖直方向速度大小v ′=v -gt=-0.8 m/s,
竖直 竖直
v == m/s
C
由B到C有mv 2=mv 2+mgR(1-cos α)
B C
其中cos α=,
在B点有F -mg=m
N
由牛顿第三定律得F =F =(91.92-24) N
压 N
(2)物块刚滑上木板时,对物块有 μmgcos θ-mgsin θ=ma ,解得物块加速度大小 a =
2 m m
m/s2,做匀减速直线运动
对木板有μmgcos θ+Mgsin θ-μ(M+m)gcos θ=Ma ,解得木板加速度大小a = m/s2,
2 1 M M
做匀加速直线运动设两者经时间t 达到共速v ,则有v-a t=a t=v
1 共 m1 M1 共
解得t=1.5 s,v =1 m/s
1 共此过程中s =t= m,
物 1
s =t= m
板 1
物块相对于木板运动的距离
Δs=s -s =1.5 m
物 板
(3)μmgcos θ>mgsin θ,此后两者一起做匀减速直线运动,直到停止.
2
以物块和木板为整体,a =μgcos θ-gsin θ= m/s2,
共 1
s ==1.5 m
共
Q =μmgcos θ·Δs=30 J
物-板 2
Q =μ(M+m)gcos θ·(s +s )=57 J
板-斜 1 板 共
整个过程中,系统由于摩擦产生的热量Q=Q +Q =87 J.
物-板 板-斜
9.(1)0.4 m (2)0.8 m
(3) 0.7 m≤H≤0.8 m
解析 (1)滑块P在圆形轨道F点时对轨道的压力刚好为零,则v =0
F
mg(H-R)-μmgL =0
BC
解得H=0.4 m
(2)H′=1.0 m,设滑块运动到N点时的速度为v ,对滑块从开始到N点的过程应用动能定
N
理
mgH′-μmg(L +L )
BC MN
=mv 2-0
N
解得v =2 m/s
N
滑块从N点做平抛运动,水平位移为
x=v =0.8 m
N
(3)设滑块P在运动过程中恰好能第一次经过E点时,高度差为H ,从开始到E点应用动能
1
定理有
mgH -μmgL -2mgR
1 BC
=mv 2-0
E
在E点时有mg=m
解得H=0.7 m
1
滑块滑上传送带时的速度为v
M
mgH -μmgL =mv 2-0
1 BC M
v = m/s<4 m/s
M
滑块做减速运动的位移为
L==2.5 m<L
MN因此滑块返回M点时的速度为v ′= m/s,因此能第二次过E点.
M
设高度为H 时,滑块从传送带返回M点时的最大速度为
2
v==2 m/s
从开始到M点应用动能定理有
mgH -μmgL =mv2-0
2 BC
解得H=0.8 m
2
第二次经过E点后,当滑块再次从B点滑上圆轨道时在B点的速度为v ,则有mgH -
B 2
3μmgL =mv 2-0
BC B
v =2 m/s< m/s
B
所以滑块不会第三次过E点,则能两次经过E点的高度差H的范围是0.7 m≤H≤0.8 m.
实验七 验证机械能守恒定律
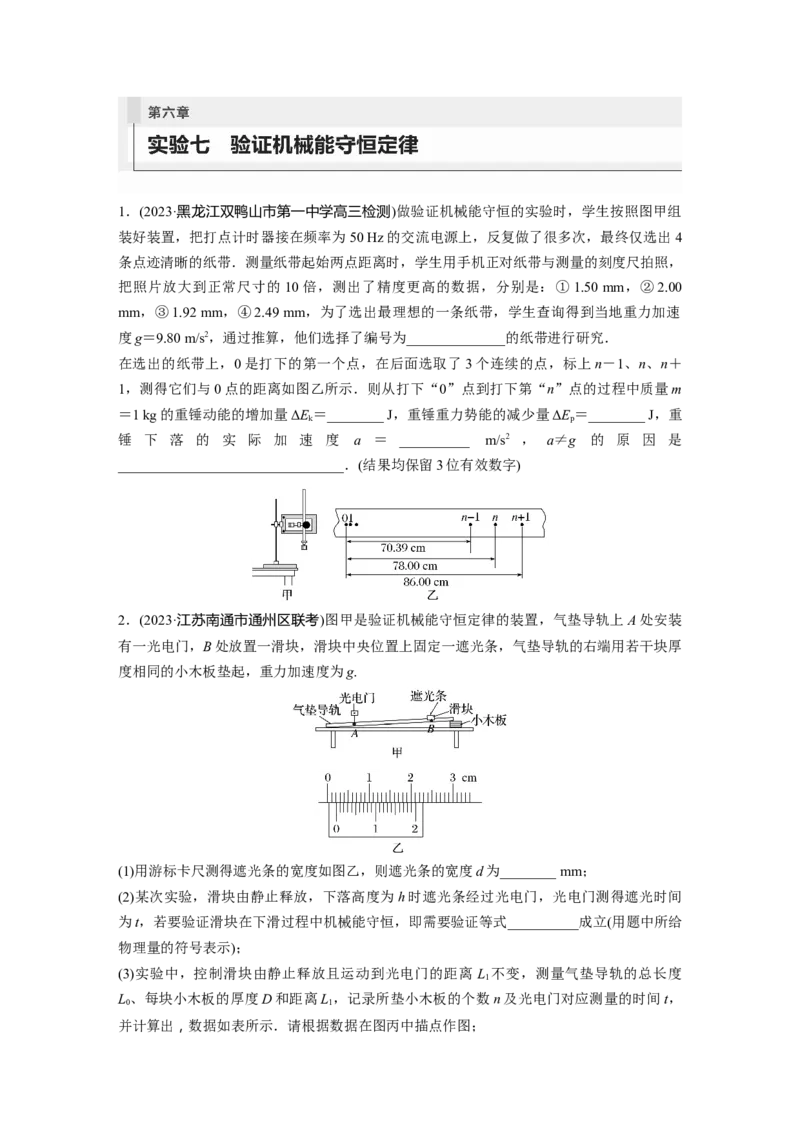
1.③ 7.61 7.64 9.75 存在空气阻力、纸带与打点计时器之间的阻力
解析 做验证机械能守恒的实验时,让重锤做自由落体运动,则起始两点距离为x=gt2=
0.001 96 m=1.96 mm,故选③;打下第“n”点时,重锤的速度为v =≈3.90 m/s,从打下
n
“0”点到打下第“n”点的过程中质量m=1 kg的重锤动能的增加量ΔE =mv2-0=7.61
k n
J,重锤重力势能的减少量ΔE =mgx =7.64 J,由逐差法可得重锤下落的实际加速度a==
p n
9.75 m/s2,重锤下落过程受到空气阻力、纸带与打点计时器之间的阻力.
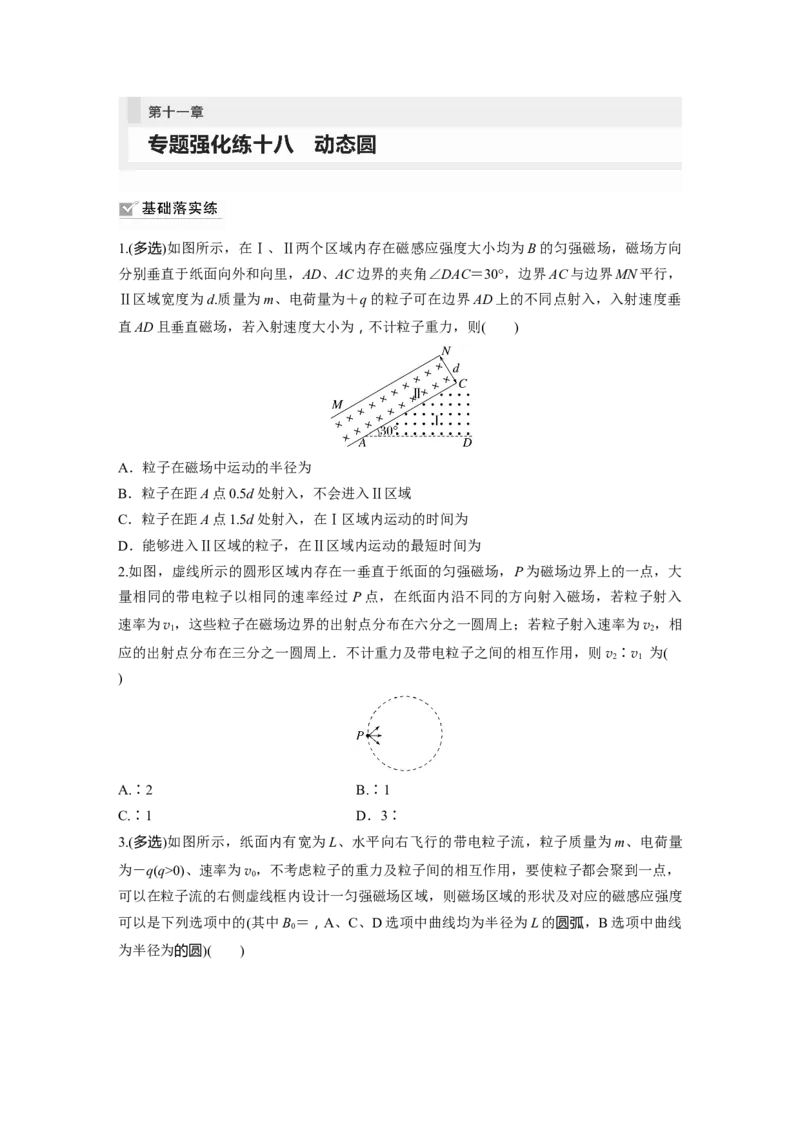
2.(1)2.05 (2)gh= (3)见解析图
(4)图线是一条过原点的直线,且图线的斜率k= (5)否 实验中应该测量遮光条中心到光电
门中心的距离,而不是滑块左端到光电门中心的距离;实验时测量滑块下滑的距离偏小了,
故出现滑块每次减小的势能均总比增加的动能略小的现象
解析 (1)由题图乙可知,主尺读数为2 mm,游标尺读数为1×0.05 mm=0.05 mm
则游标卡尺读数为2 mm+0.05 mm=2.05 mm
(2)由于遮光条通过光电门的时间极短,因此可以利用平均速度来代替其瞬时速度,因此滑
块经过光电门时的瞬时速度为v=,实验要验证机械能守恒定律,故mgh=mv2,联立得gh
=.
(3)如图(4)由gh=,即=h,由几何关系可得h=,可知与n成正比关系,-n图像为过原点的倾斜
直线,且图线的斜率k=;
(5)实验中应该测量遮光条中心到光电门中心的距离,而不是滑块左端到光电门中心的距离;
实验时测量滑块下滑的距离偏小了,故出现滑块每次减小的势能均总比增加的动能略小的现
象.他们的分析不正确.
3.(1)18.305 (2)m()2 mgh (3)阻力做负功
解析 (1)螺旋测微器的固定刻度为18.0 mm,可动刻度为30.5×0.01 mm=0.305 mm,所以
最终读数为18.0 mm+0.305 mm=18.305 mm.
(2)已知经过光电门的时间和小球的直径,因为时间很短,则可以由小球经过光电门的平均
速度表示小球在红外线处的瞬时速度,所以v=,则小球下落过程中动能增加量的表达式
ΔE=m()2;重力势能减少量的表达式为ΔE=mgh.
k p
(3)根据能量守恒定律分析,重力势能的减少量ΔE 往往大于动能的增加量ΔE 的原因是阻力
p k
做负功.
4.(1)s (2)BC
解析 (1)小球从A点抛出后做平抛运动,设小球做平抛运动的时间为t,由H=gt2,s=vt,
得v=s.
(2)设小球的质量为m,若小球的机械能守恒,则有m(s)2=mgL(1-cos θ),整理得s2=4HL
-4HL·cos θ,由题图乙可知,图线a、b的斜率不同,在纵轴上的截距不同,可得A点与水
平面之间的高度H或圆弧轨道的半径L不同,故选项B、C正确.
5.(2)7.883或7.884 (3)B
(4)m()2-m()2
(5)增大
解析 (2)根据题图(b)示数,小球的直径为d=7.5 mm+38.4×0.01 mm=7.884 mm
考虑到偶然误差,7.883 mm也可以.
(3)在测量时,因小球下落时间很短,如果先释放小球,有可能会出现时间记录不完整,所
以应先接通数字计时器,再释放小球,故选B.
(4)依题意,小球向下、向上先后通过光电门时的速度大小分别为v、v,则有v=,v=
1 2 1 2则小球与橡胶材料碰撞过程中机械能的损失量为ΔE=mv2-mv2=m()2-m()2.
1 2
(5)若调高光电门的高度,较调整之前小球会经历较大的空中距离,所以将会增大因空气阻
力引起的测量误差.
6.(1)2.4 (2)0.58 0.60 (3)9.7
解析 (1)由题知相邻两计数点间时间间隔为0.1 s,
v= m/s=2.4 m/s.
5
(2)ΔE=(m+m)v2-0≈0.58 J,
k 1 2 5
ΔE=mgh-mgh=0.60 J.
p 2 5 1 5
(3)由(m-m)gh=(m+m)v2,
2 1 1 2
知=,则图线的斜率k== m/s2,代入数据解得g=9.7 m/s2.
7.(1)k(L-L)h-kh2 mgh (2)见解析
0 5 5 5
解析 (1)从打出A点到打出F点时间内,弹簧的弹性势能减少量为ΔE =k(L-L)2-k(L-
p弹 0
L -h)2,整理有ΔE =k(L-L)h -kh2,打F点时钩码的速度为v =,由于在误差允许的
0 5 p弹 0 5 5 F
范围内,认为释放钩码的同时打出A点,则钩码动能的增加量为ΔE =mv 2-0=,钩码的
k F
重力势能增加量为ΔE =mgh .
p重 5
(2)钩码机械能的增加量,即钩码动能和重力势能增加量的总和,若无阻力做功则弹簧弹性
势能的减少量等于钩码机械能的增加量.现在随着h增加,两条曲线在纵向的间隔逐渐变大,
而两条曲线在纵向的间隔即阻力做的功,则产生这个问题的主要原因是钩码和纸带运动的速
度逐渐增大,导致空气阻力逐渐增大,以至于空气阻力做的功也逐渐增大.
第七章 动量守恒定律
第 1 练 动量定理及应用
1.C 2.C 3.D 4.D 5.D 6.B
7.AC
8.B [一定时间内,水落到叶片上时,对水,根据动量定理可知Ft=mv-(-mv)=mv,水
的质量m=ρSvt,解得v=,水在空中匀速下落,则单位时间内雨水下落的高度为,选B.]
9.C [t时间内喷到钢板上的水的体积为V=Svt,质量为m=ρV=ρSvt,设水的初速度方向
为正方向,由动量定理得Ft=-mv,得F=-ρSv2,由牛顿第三定律可知水对钢板冲力为
F′=ρSv2,水对钢板冲力产生的压强为p==ρv2,减小水柱的截面S,水对钢板冲力产生
的压强不变,A错误;若水流速度v增大到原来的2倍,可以使水对钢板冲力产生的压强增大到原来的4倍,B错误,C正确;若在水中添加适量食盐会使密度增大,在同样条件下会
使水对钢板冲力产生的压强增大,D错误.]
10.AD [物块与地面间的摩擦力为F=μmg=2 N,对物块在0~3 s时间内由动量定理可
f
知(F-F)t =mv ,代入数据可得v =6 m/s,3 s时物块的动量为p=mv =6 kg·m/s,故C错误;
f 1 3 3 3
设3 s后经过时间t 物块的速度减为0,由动量定理可得-(F+F)t =0-mv ,解得t =1 s,
2 f 2 3 2
所以物块在4 s时速度减为0,则此时物块的动能也为0,故A正确;在0~3 s时间内,对
物块由动能定理可得(F-F)x =mv2,解得x =9 m,3~4 s时间内,对物块由动能定理可得
f 1 3 1
-(F+F)x =0-mv2,解得x =3 m,4~6 s时间内物块开始反向运动,物块的加速度大小
f 2 3 2
为a==2 m/s2,发生的位移大小为x =at2=4 m<x +x ,即6 s时物块没有回到初始位置,
3 3 1 2
故B错误;0~6 s时间F对物块所做的功为W=Fx-Fx+Fx=40 J,故D正确.]
1 2 3
11.2mv+mgt
解析 取向上为正方向,根据动量定理有I -mgt=mv-(-mv),解得I =2mv+mgt.
F F
12.(1)ρvS (2)-
0
解析 (1)在刚喷出一段很短的Δt时间内,可认为喷出的水柱保持速度v 不变.
0
该时间内,喷出水柱高度Δh=vΔt①
0
喷出水柱质量Δm=ρΔV②
其中ΔV为水柱体积,满足ΔV=ΔhS③
由①②③可得:喷泉单位时间内喷出的水的质量为=ρvS
0
(2)如图,设玩具底面相对于喷口的高度为h
由玩具受力平衡得
F =Mg④
冲
其中,F 为水柱对玩具底面的作用力
冲
由牛顿第三定律:F =F ⑤
压 冲
其中,F 为玩具底面对水柱的作用力,
压
设v′为水柱到达玩具底面时的速度
由运动学公式:v′2-v2=-2gh⑥
0
在很短时间Δt内,冲击玩具的水柱的质量Δm=ρvSΔt⑦
0
由题意可知,在竖直方向上,对该部分水柱应用动量定理
(F +Δmg)Δt=Δmv′⑧
压
由于Δt很小,Δmg也很小,故Δmg·Δt可以忽略,
⑧式变为F Δt=Δmv′⑨
压
由④⑤⑥⑦⑨可得h=-.
第 2 练 动量守恒定律及应用
1.A 2.D 3.B 4.D 5.B 6.D
7.B [以A的初速度方向为正方向,由图像可知碰撞前A的速度为v = m/s=3 m/s,碰撞
A
后 A、B 的共同速度为 v = m/s=1 m/s,则碰撞前 A 的动量为 mv =2×3 kg·m/s=6
AB A
kg·m/s,碰撞后A的动量为mv =2 kg·m/s,碰撞前后A的动量变化量的大小为4 kg·m/s,A
AB
正确,不符合题意;碰撞前B的速度为v =- m/s=-2 m/s,由动量守恒定律得mv +m v
B A B B
=(m+m )v ,解得m = kg,B错误,符合题意;由动量定理得I=m v -m v =×1
B AB B B AB B B
kg·m/s-×(-2) kg·m/s=4 N·s,即碰撞过程A对B所施冲量大小为4 N·s,C正确,不符合
题意;碰撞过程A、B两物块组成的系统损失的动能为 ΔE =mv 2+m v 2-(m+m )v 2=
k A B B B AB
×2×32 J+××(-2)2 J-×(2+)×12 J=10 J,D正确,不符合题意.]
8.B [设碎块落地的时间为t,质量大的碎块水平初速度为v,则由动量守恒定律知质量小
的碎块水平初速度为2v,爆炸后的碎块做平抛运动,下落的高度相同,则在空中运动的时
间相同,由水平方向x=vt知落地水平位移之比为1∶2,碎块位移s=,可见两碎块的位移
0
大小之比不是1∶2,故A项错误;据题意知,vt=(5 s-t)×340 m/s,又2vt=(6 s-t)×340
m/s,联立解得t=4 s,v=85 m/s,故爆炸点离地面高度为h=gt2=80 m,所以B项正确,C
项错误;两碎块落地点的水平距离为Δx=3vt=1 020 m,故D项错误.]
9.A [设喷出三次气体后火箭的速度为v ,以火箭和喷出的三次气体为研究对象,以竖直
3
向上为正方向,由动量守恒定律得:(M-3m)v -3mv=0,解得:v≈4 m/s,故A正确;地
3 3
球卫星要能成功发射,喷气n次后至少要达到第一宇宙速度,即:v =7.9 km/s,故B错误;
n
以火箭和喷出的n次气体为研究对象,以竖直向上为正方向,由动量守恒定律得:(M-
nm)v -nmv=0,代入数据解得:n≈666,故C错误;至少持续喷气时间为:t==33.3 s,
n
故D错误.]
10.AC [因为A、B球从离地面高度H处以相同的初速度v =同时竖直向下抛出,所以落
0
地瞬间的速度相等,由运动学公式v2-v2=2gH,解得v =v =v=2,B球与地面弹性碰撞
0 A B
后以原速率返回,与A再发生弹性碰撞,以向上为正方向,根据动量守恒和能量守恒有m v
B
-m v=m v ′,m v2+m v2=m v ′2,联立解得m ∶m =1∶3,v ′=2v=4,A正确,B
A A A B A A A A B A
错误;碰后A球上升的最大高度为h ,则有v ′2=2gh ,解得h ==8H,C正确,D
max A max max
错误.]11.2 m/s
解析 因碰撞时间极短,A与C碰撞过程动量守恒,设碰后瞬间A的速度为v ,C的速度为
A
v ,以向右为正方向,由动量守恒定律得
C
m v=m v +m v ①
A 0 A A C C
碰撞后A与B在摩擦力作用下再次达到共同速度,设共同速度为v ,由动量守恒定律得
AB
m v +m v=(m +m )v ②
A A B 0 A B AB
A与B达到共同速度后恰好不再与C碰撞,应满足v =v ③
AB C
联立①②③式,代入数据得v =2 m/s.
A
12.(1)12 N (2)6.4 m/s (3)0.2 kg
解析 (1)对球1从A到B应用动能定理:mgR=mv2
1 1 0
在B点对球1应用牛顿第二定律:
F -mg=m
N 1 1
联立解得:v=4 m/s、F =12 N
0 N
由牛顿第三定律知球1在B点对轨道的压力大小F ′=F =12 N.
N N
(2)球1、球2碰撞时,根据动量守恒定律有:mv=mv+mv
1 0 1 1 2 2
由机械能守恒定律得:
mv2=mv2+mv2
1 0 1 1 2 2
解得:v=v=6.4 m/s.
2 0
(3)同理,球2、球3碰撞后:
v=v
3 2
则v=·v
3 0
代入数据得v=v,
3 0
由数学知识可知,当m=时,
2
m++0.5最小,v 最大
2 3
所以m=0.2 kg.
2
13.BC [设运动员的质量为M,第一次推物块后,运动员速度大小为v ,第二次推物块后,
1
运动员速度大小为v……第八次推物块后,运动员速度大小为v,第一次推物块后,由动量
2 8
守恒定律知:Mv=mv;第二次推物块后由动量守恒定律知:
1 0
M(v -v)=m[v -(-v)]=2mv ,……,第n次推物块后,由动量守恒定律知:M(v -v )
2 1 0 0 0 n n-1
=2mv,各式相加可得v=,则v=,v=.
0 n 7 8
由题意知,v<5 m/s,则M>52 kg,又知v>5 m/s,则M<60 kg,故选B、C.]
7 8专题强化练十 碰撞模型的拓展
1.ABC 2.BD 3.CD 4.C 5.C 6.D
7.AC [对题图甲,设物体A的质量为M,由机械能守恒定律可得,弹簧压缩 x时弹性势
能E =Mv2;对题图乙,物体A以2v 的速度向右压缩弹簧,A、B组成的系统动量守恒,
p 0 0
弹簧达到最大压缩量时,A、B二者速度相同,由动量守恒定律有M·2v =(M+m)v,由能量
0
守恒定律有E =M·(2v)2-(M+m)v2,联立解得M=3m,E =mv2,选项A、C正确,B、D
p 0 p 0
错误.]
8.ABC [A、B两球碰撞过程中A、B两球组成的系统动量守恒,以向左为正方向,根据动
量守恒定律有m v =m v +m v ,且v =-2 m/s,代入数据解得v =8 m/s,碰撞前系统的
A 0 A 1 B 2 1 2
总动能E =m v2,碰撞后系统的总动能E′=m v2+m v2,代入数据解得E =E′,则
k A 0 k A 1 B 2 k k
A、B两球碰撞过程中系统的机械能守恒,因此球A和球B间的碰撞是弹性碰撞,A正确;
由于B、C两球及弹簧组成的系统在运动的过程中满足动量守恒定律和机械能守恒定律,当
B球的速度最小时,弹簧处于原长状态,则有m v =m v +m v ,m v2=m v2+m v2,联
B 2 B 3 C 4 B 2 B 3 C 4
立解得v =1.6 m/s,v =9.6 m/s,因此B球的最小速度为1.6 m/s,此时C球的速度大小为
3 4
9.6 m/s,B、C正确;当B、C两球速度相同时,弹簧的弹性势能最大,则有m v =(m +
B 2 B
m )v,E =m v2-(m +m )v2,联立解得E =38.4 J,D错误.]
C 5 pmax B 2 B C 5 pmax
9.AD [A与B发生弹性碰撞,取水平向右为正方向,根据动量守恒定律和机械能守恒定
律得v =v +Mv ,·v2=·v 2+Mv 2,联立解得v =-2 m/s,v =4 m/s,故B的最大速率为
0 A B 0 A B A B
4 m/s,选项A正确;B冲上C并运动到最高点时二者共速,设为v,则Mv =(M+2M)v,
B
得v= m/s,选项B错误;从B冲上C后又滑下的过程,设B、C分离时速度分别为v ′、
B
v ′,由水平方向动量守恒有 Mv =Mv ′+2Mv ′,由机械能守恒有 Mv 2=Mv ′2+
C B B C B B
×2Mv ′2,联立解得v ′=- m/s,由于|v ′|<|v |,所以二者不会再次发生碰撞,选项C
C B B A
错误,D正确.]
10.(1)2 m/s (2)3 J (3)2 m
解析 (1)滑块A从光滑曲面上高h处由静止开始滑下的过程中机械能守恒,设其滑到水平
桌面时的速度大小为v,由机械能守恒定律有m gh=m v2,解得v=6 m/s
1 A A 1 1
滑块A与B碰撞的过程,A、B系统的动量守恒,取水平向右为正方向,碰撞结束瞬间具有
共同速度,设为v,由动量守恒定律有m v=(m +m )v,解得v=v=2 m/s
2 A 1 A B 2 2 1
(2)滑块A、B发生碰撞后与滑块C一起压缩弹簧,压缩的过程中机械能守恒,被压缩弹簧的
弹性势能最大时,滑块A、B、C速度相同,设为v ,取水平向右为正方向,由动量守恒定
3
律有m v=(m +m +m )v,
A 1 A B C 3
解得v=v=1 m/s
3 1由机械能守恒定律有
E=(m +m )v2-(m +m +m )v2
p A B 2 A B C 3
代入数据解得E=3 J
p
(3)被压缩弹簧再次恢复自然长度时,滑块C脱离弹簧,设此时滑块A、B的速度为v,滑块
4
C的速度为v,取水平向右为正方向,由动量守恒定律和机械能守恒定律有
5
(m +m )v=(m +m )v+m v
A B 2 A B 4 C 5
(m +m )v2=(m +m )v2+m v2
A B 2 A B 4 C 5
联立解得v=0,v=2 m/s
4 5
滑块C从桌面边缘飞出后做平抛运动x=vt,H=gt2
5
联立解得x=2 m.
专题强化练十一 动量守恒在子弹打木块模型和板块模型中
的应用
1.B 2.AB 3.ABD 4.A 5.ACD 6.ACD
7.(1)10 m/s (2)5 m
解析 (1)子弹射入小车的过程中,子弹与小车组成的系统动量守恒,由动量守恒定律得
mv=(m+m)v,代入数据解得v=10 m/s.
0 0 0 1 1 1
(2)子弹、小车、小物块组成的系统动量守恒,设当小物块与小车共速时,共同速度为 v ,
2
两者相对位移大小为L,由动量守恒定律和能量守恒定律有(m +m)v =(m +m +m)v ,
0 1 1 0 1 2 2
μm gL=(m +m)v2-(m +m +m)v2,联立解得L=5 m,故要使小物块不脱离小车,小车
2 0 1 1 0 1 2 2
的长度至少为5 m.
8.(1)1.125 m (2)5.625 J
解析 (1)设物块在平板车上滑动时的加速度大小为a,根据牛顿第二定律有μmg=ma
代入数据解得a=6 m/s2
设物块与平板车最后的共同速度为v,根据运动学公式有v=at=3 m/s
设小球与平板车相碰后瞬间,平板车的速度为 v ,根据动量守恒定律有Mv =(m+M)v,解
1 1
得v=4.5 m/s
1
设平板车的长度为L,根据能量守恒定律有
μmgL=Mv2-(m+M)v2
1
代入数据解得L=1.125 m
(2)设小球与平板车相碰前瞬间速度为v,根据机械能守恒定律有
0mg(l-lcos 60°)=mv2
0
解得v=8 m/s
0
设碰撞后瞬间小球的速度为v,取水平向右为正方向,根据动量守恒定律有mv=Mv+mv
2 0 1 2
解得v=-1 m/s
2
小球与平板车碰撞过程损失的机械能为ΔE=mv2-mv2-Mv2=5.625 J.
0 2 1
9.(1)5(1-k) m/s,方向向右 m/s,方向向右
(2)1.875 m
解析 (1)物块C、D碰撞过程中满足动量守恒,设碰撞后瞬间物块C、D形成的新物块的速
度为v ,已知C、D的质量均为m=1 kg,以向右为正方向,则有mv-m·kv=(m+m)v
物 0 0 物
解得v =v=5(1-k) m/s>0
物 0
可知碰撞后瞬间物块C、D形成的新物块的速度大小为5(1-k) m/s,方向向右.
滑板A、B碰撞过程中满足动量守恒,设碰撞后瞬间滑板A、B形成的新滑板的速度为v ,
滑
滑板A和B质量分别为1 kg和2 kg,则由
Mv-2M·kv=(M+2M)v ,解得v =v= m/s>0
0 0 滑 滑 0
则新滑板速度方向也向右.
(2)若k=0.5,可知碰后瞬间物块C、D形成的新物块的速度为
v ′=5(1-k) m/s=5×(1-0.5) m/s=2.5 m/s
物
碰后瞬间滑板A、B形成的新滑板的速度为v ′= m/s=0
滑
可知碰后新物块相对于新滑板向右运动,新物块向右做匀减速运动,新滑板向右做匀加速运
动,新物块的质量为m′=2 kg,新滑板的质量为M′=3 kg,设相对静止时的共同速度为
v ,根据动量守恒可得
共
m′v ′=(m′+M′)v ,
物 共
解得v =1 m/s
共
根据能量守恒可得
μm′gx =m′(v ′)2-(m′+M′)v 2,解得x =1.875 m.
相 物 共 相
专题强化练十二 动量和能量的综合问题
1.(1)2 (2) (3)
解析 (1)对A、B、C组成的系统,由水平方向动量守恒及系统机械能守恒可得mv =2mv
C AB
mgl=mv 2+×2mv 2
C AB
联立解得C球第一次摆到最低点时的速度大小为v =2.
C
(2)对A、B、C组成的系统,由人船模型规律可得mx =2mx
C ABx +x =l
C AB
联立解得从C球由静止释放到第一次摆到最低点的过程中,B移动的距离为x =.
AB
(3)C球向左摆动到最高点时A、C有共同速度v.
对A、C组成的系统,取向左为正方向,由水平方向动量守恒可得
mv -mv =2mv
C AB
由机械能守恒定律可得
mv 2+mv 2=×2mv2+mgh,则C球向左摆动的最高点距O点的竖直高度为Δh=l-h
C AB
联立解得Δh=.
2.(1)5 m/s (2)10.5 J (3)3 m
解析 (1)质量为m 的物块水平抛出后做平抛运动,到达B点时,下落高度为h=H-Rsin θ
1
=0.8 m
竖直方向上有v2=2gh
y
根据几何关系可知v=v cos θ
y B
联立解得v =5 m/s
B
(2)质量为m 的物块到达C点时,由牛顿第二定律有F -mg=
1 N 1
解得v =6 m/s
C
质量为m 的物块从B运动到C过程中,由动能定理得
1
mg(R+Rsin θ)-W =mv 2-mv 2,解得W =10.5 J
1 克f 1 C 1 B 克f
(3)质量为m 的物块运动到C点时与质量为m 的物块发生弹性碰撞且质量相等,碰撞后速度
1 2
交换,则v=v =6 m/s
2 C
经受力分析,由牛顿第二定律,
对质量为m 的物块有
2
μmg=ma
1 2 2 1
对木板有μmg-μ(m+M)g=Ma
1 2 2 2 2
根据公式v=v+at,设经过时间t后二者共速有at=v-at
0 2 2 1
对质量为m 的物块有
2
x=vt-at2
1 2 1
对木板有x=at2
2 2
因为质量为m 的物块刚好未从木板上滑下,所以质量为m 的物块相对木板的位移即为木板
2 2
长度,则有L=x-x
1 2
联立解得L=3 m.
3.(1)6mg (2)
(3)解析 (1)设A恰好通过D点时的速度大小为v ,根据牛顿第二定律有mg=m①
D
设A通过C点时的速度大小为v ,则对A从C到D的运动过程,根据动能定理有-2mgL=
C
mv 2-mv 2②
D C
设物块A通过C点时所受轨道支持力大小为F,根据牛顿第二定律有
F-mg=m③
联立①②③解得F=6mg④
根据牛顿第三定律可知,物块A通过C点时对半圆形轨道的压力大小为
F′=F=6mg⑤
(2)设弹簧释放瞬间A、B的速度大小分别为v 、v ,由动量守恒定律有mv =mv ⑥
A B A B
对物块A从弹簧释放到运动到C点的过程,由动能定理有
-μmgL=mv 2-mv 2⑦
C A
设斜面体的质量为M,B滑上斜面体最高点时,B和斜面体有共同速度v,对B和斜面体,
由动量守恒定律有mv =(m+M)v⑧
B
由机械能守恒定律有
mv 2=(M+m)v2+mgL⑨
B
联立①②⑥⑦⑧⑨解得M=⑩
(3)物块B与斜面体分离时,设物块B与斜面体各自的速度分别为v ′和v′,以水平向左为
B
正方向,由动量守恒定律有mv =mv ′+Mv′⑪
B B
由机械能守恒定律有
mv 2=mv ′2+Mv′2⑫
B B
联立⑩⑪⑫解得v ′=,v′=.
B
4.(1)5 m/s
(2)F =0.1h-0.14 N(h≥1.2 m)
N
(3)当0.9 m<h<1.2 m时,2.6 m<x≤3 m,当1.2 m≤h<1.65 m时, m≤x< m
解析 (1)物块b摆到最低点过程中,由机械能守恒定律有mgh=mv2,解得v=5 m/s
b b
b与a发生弹性正碰,根据动量守恒定律和机械能守恒定律有 mv =mv′+mv ,mv2=
b b 0 b
mv′2+mv2
b 0
联立解得v=5 m/s
0
(2)由(1)分析可知,物块b与物块a在A处发生弹性正碰,速度交换,若物块a刚好可以到
达E点对应的高度为h,根据动能定理可得mgh -2μmgl-mgH=0,解得h=1.2 m
1 1 1
以竖直向下为正方向,
则有F +mg=m
N
由动能定理有mgh-2μmgl-mgH=mv 2
E
联立可得F =0.1h-0.14 N(h≥1.2 m)
N
(3)当1.2 m≤h<1.65 m时,最终物块a静止的位置在E点或E点右侧,根据动能定理得
mgh-2μmgl-mgH=mv 2
E
从E点飞出后,竖直方向H=gt2
水平方向s=v t
1 E
当h最大时,s 最大,即s =0.6 m,又因x取不到最大值,则s 取不到最大值,
1 1max 1
根据几何关系可得DF= m
x=3l+DF+s
1
代入数据解得 m≤x<(3.6+) m;
当0.9 m<h<1.2 m时,从h=0.9 m释放b,a、b碰撞后,仍交换速度时,则根据动能定理可
2
得
mgh-μmgs=0
2
当h最小时,解得s=1.8 m
2
可知物块a达到距离C点右侧0.8 m处静止;
当h取1.2 m时,
物块a在E点速度为零,若返回到CD时,根据动能定理可得mgH-μmgs=0,解得s=0.4
3 3
m,距离C点0.6 m,
又因h=1.2 m不在此范围内,故当0.9 m<h<1.2 m时,有3l-s<x≤3l
3
代入数据得2.6 m<x≤3 m.
实验八 验证动量守恒定律
1.(1)2.14 (2)C (3)P N
(4)3.66×10⁻³ 在实验误差允许范围内,可认为系统在碰前和碰后的“动量”守恒 (5)C
解析 (1)球的直径d=21 mm+4×0.1 mm=21.4 mm=2.14 cm.
(2)小球离开轨道后做平抛运动,因为小球抛出点的高度相等,它们在空中的运动时间相等,
小球的水平位移与小球抛出的初速度成正比,可以用小球的水平位移代替其初速度,所以 C
正确.
(3)A球和B球相撞后,B球的速度增大,A球的速度减小,所以碰撞后A球的落地点距离O
点最近,B球的落地点距离O点最远,所以P点是未放B球时A球的落地点,N点是放上B
球后B球的落地点.
(4)碰后“总动量”p′=m +m =0.016 8×0.131 0 kg·m+0.005 6×0.260 4 kg·m ≈3.66×10⁻³
1 2kg·m
则可知碰撞前、后“总动量”近似相等,在实验误差允许范围内,可认为系统在碰前和碰后
的“动量”守恒.
(5)入射小球的释放点越高,入射球碰撞前的速度越大,相撞时内力越大,阻力的影响相对
越小,可以较好地满足动量守恒的条件,也有利于减小测量水平位移时的相对误差,从而使
实验的误差减小,C正确.
2.(1)BC DE (2)0.420 0.417 A、B碰撞过程中,在误差允许范围内,系统动量守恒
解析 (1)小车A碰前运动稳定时做匀速直线运动,所以选择BC段计算A碰前的速度;两
小车碰后粘在一起仍做匀速直线运动,所以选择DE段计算A和B碰后的共同速度.
(2) 碰前小车A的速度为v== m/s=1.050 m/s
0
则碰前两小车的总动量为p=mv+0=0.40×1.050 kg·m/s=0.420 kg·m/s
1 0
碰后两小车的速度为v== m/s=0.695 m/s
则碰后两小车的总动量为
p′=(m+m)v=(0.40+0.20)×0.695 kg·m/s=0.417 kg·m/s
1 2
由上述实验结果得到的结论是:A、B碰撞过程中,在误差允许范围内,系统动量守恒.
3.(1)m =(m +m )
A A B
(2)1 2
解析 (1)由机械能守恒定律可得m gh =m v2,得碰前速度v =,由(m +m )gh =(m +
A 1 A 1 1 A B 2 A
m )v2,得碰后速度v=,根据动量守恒可知需要验证的表达式为m =(m +m ).
B 2 2 A A B
(2)把数据代入上述验证表达式可得m =m ,即若满足A摆的质量是B摆的质量的1倍,即
A B
可验证系统动量守恒;根据动量守恒定律有m v=(m +m )v,根据能量守恒定律有m v2=
A 1 A B 2 A 1
(m +m )v2+ΔE,联立解得ΔE=m v2,即A摆碰前初动能为碰后两摆损失机械能的2倍.
A B 2 A 1
4.EF 2.00 0 0.970 2.86
解析 由于A滑块与气垫导轨间的摩擦力非常小,所以除了碰撞过程,A滑块运动过程因摩
擦力产生的加速度非常小,在相同时间内相邻位移的差值也非常小,根据图(b)中所标数据,
可看出只有EF间的位移相比相邻间的位移变化比较明显,故碰撞发生在EF间; A滑块碰
撞前的速度为v == m/s=2.00 m/s, B滑块碰撞前的速度为0,A滑块碰撞后的速度为v ′
A A
== m/s=0.970 m/s,B滑块碰撞后的速度为v ′== m/s≈2.86 m/s.
B
5.(1)AD (2)BD
(3) =+
解析 (1)小球a的质量一定要大于小球b的质量,以防止入射球碰后反弹,选项A正确;
弹簧发射器的内接触面及桌面不一定要光滑,只要a球到达桌边时速度相同即可,选项B错
误;步骤②③中入射小球a的释放点位置不一定相同,但是步骤③④中入射小球a的释放点
位置一定要相同,选项C错误;把小球轻放在桌面右边缘,观察小球是否滚动来检测桌面右边缘末端是否水平,选项D正确.
(2)小球离开桌面右边缘后做平抛运动,设其水平位移为L,则小球做平抛运动的时间t=
小球的竖直位移h=gt2
联立解得v=L
0
碰撞前入射球a的水平速度
v=L
1
碰撞后入射球a的水平速度
v=L
2
碰撞后被碰球b的水平速度
v=L
3
如果碰撞过程系统动量守恒,
则mv=mv+mv
1 1 1 2 2 3
即m·L=m·L+m·L,
1 1 2
整理得=+
则要测量的物理量是:小球a、b的质量m 、m 和小球在木板上的压痕P 、P 、P 分别与P
1 2 1 2 3
之间的竖直距离h、h、h,故选B、D.
1 2 3
(3)由以上分析可知当满足关系式=+时,则证明a、b两球碰撞过程中动量守恒.
第八章 机械振动 机械波
第 1 练 机械振动
1.C 2.ABC 3.A 4.BD 5.AC
6.D 7.CD
8.B [因为AP弧长为s,且s≪R,所以小球的运动等效为单摆运动,根据单摆的周期公
式可得T=2π,由题意可知,摆长l=R-r,小球从A运动到P所用的时间为四分之一个周
期,即有t=,故B正确.]
9.AD [根据题意可知,物体P做简谐运动,则P位于平衡位置时,所受合力为零,设此
时弹簧的形变量为x,根据平衡条件有mgsin θ=kx,解得x=,根据题意可知,P向上达到
最高点位置时,弹簧恰好恢复原长,此位置是P能够做简谐运动的最高点,则P的最大振
幅为A=x=,故B错误,A正确;根据题意可知,P以最大振幅振动时,当P到达最低点,
即弹簧形变量最大时,B对挡板的压力最大,根据简谐运动知识可知,此时弹簧的形变量为2x,设挡板对B的支持力为F,对物体B,根据平衡条件有F-k·2x=Mgsin θ,解得F=
2mgsin θ+Mgsin θ,根据牛顿第三定律可得B对挡板的最大压力为F′=F=2mgsin θ+
Mgsin θ,故C错误,D正确.]
10.AD [若振幅为0.1 m,
则Δt=+nT(n=0,1,2,…).
当n=0时,T=2 s;n=1时,
T= s;n=2时,T= s.
故选项A正确,选项B错误.
若振幅为0.2 m,振动分两种情况讨论:
①振子振动如图甲所示,则振子由C点振动到D点用时至少为,周期最大为2 s.
②振子振动如图乙中实线所示.
由x=Asin(ωt+φ)知
t=0时,-=Asin φ,φ=-,即振子由C点振动到O点用时至少为,由简谐运动的对称性
可知,振子由C点振动到D点用时至少为,则T最大为6 s;若由C点振动到O点用时1T,
振子由C点振动到D点用时T,则T为 s.若振子振动如图乙中虚线所示,振子由C点振动
到D点用时至少为,周期最大为2 s.
综上所述,选项C错误,D正确.]
11.ACD [玻璃管振动过程中,受到重力和水的浮力,这两个力的合力充当回复力,故 A
正确;玻璃管在振动过程中,水的浮力对玻璃管做功,故振动过程中,玻璃管的机械能不守
恒,故B错误;由于振动周期为0.5 s,故ω==4π rad/s,由题图乙可知振动位移的函数表
达式为x=4sin(4πt-) cm,故C正确;由题图乙可知,在t ~t 时间内,玻璃管向平衡位置
1 2
运动,故位移减小,加速度减小,速度增大,故D正确.]
12.D [若m=m,则两球碰撞后交换速度,所以A、B在摆动过程中最大振幅相等,两球
1 2
的振动完全一样,所以每经过2π时间A回到最高点,A、B错误;摆长为L的周期为T=
2π,摆长为0.81L的周期为T′=1.8π,若m>m ,则碰后A球向右运动,摆长变为0.81L,
1 2
B球摆回最低点后向左运动时,摆长为0.81L,所以两摆的周期均为T″=T+T′=1.9π,即
第一次在最低点碰撞后,经过一个周期发生第二次碰撞,位置仍然在最低点,C错误;若
m<m ,则A与B碰后,A反弹,两球的摆长一样,周期一样,所以各经过半个周期后,在
1 2
最低点发生第二次碰撞,D正确.]实验九 用单摆测量重力加速度
1.(1)ACEG (2)17.6
(3) (4)实验所在处比北京纬度低或海拔高(其他答案合理也可)
解析 (1)摆线的长度不能伸长,所以摆线选择长约1 m的细线,摆球选择质量大、体积小
的球,所以选择直径约2 cm的均匀铁球,实验中需要用秒表测量单摆摆动的时间,从而得
出周期,实验中需用10分度的游标卡尺测量摆球的直径,故选A、C、E、G.
(2)游标卡尺的主尺读数为17 mm,游标尺读数为0.1×6 mm=0.6 mm,则小球直径为17.6
mm.
(3)单摆的摆长l=L+,单摆的周期T=,根据T=2π得g==.
(4)多次测量数据计算出实验所在处的重力加速度值比北京的重力加速度值略小,可能实验
所在处纬度低或海拔比较高.
2.(1)1.84 +l (2)最低点 67.5
2.25 (3) AC (4)9.86
解析 (1)摆球直径d=1.8 cm+0.1 mm×4=1.84 cm;单摆摆长L=+l;
(2)摆球摆动稳定后,当它到达最低点时启动停表开始计时,并记录此后摆球再次经过最低
点的次数n(n=1、2、3、…),当n=60时刚好停止计时.此时的停表读数为67.5 s,该单摆
的周期为T== s=2.25 s;
(3)根据T=2π计算重力加速度测量值的表达式为g=,将摆球经过最低点的次数n记少了,
则计算周期T偏大,则g测量值偏小,选项A正确;计时开始时,停表启动稍晚,则周期测
量值偏小,则g测量值偏大,选项B错误;将摆线长当成了摆长,则L偏小,则g测量值偏
小,选项C正确;将摆线长和球的直径之和当成了摆长,则L偏大,则g测量值偏大,选项
D错误.
(4)根据T=2π可得T2=L,由图像可知k== s2/m=4 s2/m,解得g=9.86 m/s2.
3.(1)乙 (2)2t 变大 变大
0
解析 (1)游标卡尺应该用两外测量爪对齐的地方测量,正确的是题图乙.
(2)一个周期内小球应该两次经过最低点,使光敏电阻的阻值发生变化,故周期为 T=t +2t
1 0
-t =2t ;摆球的直径变大后,摆长变长,根据T=2π可知,周期变大;每次经过最低点时
1 0
小球的挡光的时间变长,即Δt变大.
4.(1)时间 (2) (3)偏小 T2-L
图像与横轴L的交点到坐标原点的距离
解析 (1)该同学认为此图像经过适当处理可看成单摆的振动图像,则其横坐标表示的物理
量应为时间;(2)若该同学利用计时器测得沙漏摆的周期为T,则木板移动的速度表达式为v=;
(3)根据T=2π,可得g=,则只用摆线长作为单摆的摆长,则L偏小,测得的重力加速度值
偏小;若沙漏摆的重心到摆线下端的距离为h,则摆长为L+h,根据T=2π,可得T2=L
+,则可绘制T2-L图像,根据图像的斜率可求得重力加速度,当T=0时L=-h,则图像
与横轴L的交点到坐标原点的距离表示沙漏摆的重心到摆线下端的距离.
5.(1) (2)2.0 (3)9.86
解析 (1)根据题意可得,单摆的周期为T=,单摆周期计算公式为T=2π,联立可得g=.
(2)由题图丙可知,该单摆的周期为2.0 s.
(3)由上述分析可知T=2π,T2=l,结合题中T2=4.00l+0.037 (s2),可得=4 s2/m,g=π2 m/s2
=9.86 m/s2.
第 2 练 机械波
1.C 2.C 3.BD 4.A 5.BD 6.C
7.D
8.4 加强 向下
解析 因周期T=0.8 s,波速为v=5 m/s,则波长为λ=vT=4 m;因两波源到P点的距离之
差为零,且两振源振动方向相同,则P点的振动是加强的;因SP=10 m=2.5λ,则当S 恰
1 1
好在平衡位置向上运动时,平衡位置在P处的质点向下振动.
9.(1)0.75 s (2)4 cm
解析 (1)由题图可知,两列波经时间t==0.75 s同时到达M点.
(2)由题图可知,λ=0.4 m,T==1 s
右波传到质点N处的时间
t==0.5 s
1
左波传到质点N处的时间
t==1.0 s
2
1.0 s后,质点N始终处于振动减弱状态,静止不动,质点N实际振动时间为0.5 s,即半
个周期,质点N的路程s=2A=4 cm.
10.C [由题图甲可以看出,该波的波长为λ=36 cm,由题图乙可以看出周期为T=2 s,波
速为v==18 cm/s,A错误;当t= s时,Q点向上运动,结合题图甲根据“上下坡”法可
得波沿x轴负方向传播,B错误;由题图甲可知,x=0处,y=-=Asin(-30°),则x =λ=
P
3 cm,由题图乙可知,t=0时,质点Q处于平衡位置,经过Δt= s,其振动状态向x轴负方
向传播到P点处,则x -x =vΔt=18× cm=6 cm,x =9 cm,C正确;波沿x轴负方向传
Q P Q
播,而质点P只会上下振动,D错误.]11.D [t=0时,代入振动方程可得x=λ处的质点位于波峰(y=A),则x=0处质点恰好位
于y=0的平衡位置,其波形如图中实线所示.t=T时,x=0处质点恰好振动到最低点,t=
T时的波形如图中虚线所示,选项D正确.
]
12.A [根据题图(b)可知,t=2 s时x=2 m处的质点正经过平衡位置向下振动;又因为该
波沿x轴负方向传播,结合题图(a),利用“上下坡”法可知x=2 m为半波长的奇数倍,即
有(2n-1)=2 m(n=1,2,3,…),由题图(b)可知该波的周期为T=4 s;所以该波的波速为v=
= m/s(n=1,2,3,…)
当n=3时,可得波速为v= m/s,故选A.]
13.ACD [某时刻P、Q两质点均在平衡位置且二者之间只有一个波谷,故存在以下四种
情况
当P、Q之间的波的形式如图(c)所示时,则有λ=3 m,则有λ=2 m,A正确;由图可知,
质点Q第一次到达波峰经历的时间可能为T=0.3 s或T=0.3 s,解得周期可能为1.2 s或0.4
1 2
s,B错误;图(a)、(b)、(c)、(d)的波长分别为λ=λ =3 m,λ=2 m,λ =6 m,当周期为1.2
a b c d
s时,波速为v=v=2.5 m/s,v= m/s,v=5 m/s,当周期为0.4 s时,波速为v′=v′=
a b c d a b
7.5 m/s,v′=5 m/s,v′=15 m/s,C正确;经过0.3 s,当质点Q到达波峰时,图(a)、(b)
c d
中质点P到达波峰,图(c)质点P到达波谷,图(d)质点P到达波谷,故0.3 s内质点P的位移
大小为10 cm,D正确.]
14.见解析
解析 由振动图像得质点振动周期T=0.4 s,
若波由A向B传播,B点比A点晚振动的时间Δt=nT+T(n=0,1,2,3,…),
所以A、B间的距离为Δs=vΔt=
Δt=nλ+λ(n=0,1,2,3,…),
则波长为λ== m(n=0,1,2,3,…),
因为λ>2 m,所以n=0,1当n=0时,λ= m,
1
v== m/s,
1
当n=1时,λ= m,
2
v== m/s.
2
若波由B向A传播,A点比B点晚振动的时间Δt′=nT+T(n=0,1,2,3,…),
所以A、B间的距离为
Δs′=nλ+λ(n=0,1,2,3,…),
则波长为λ′== m(n=0,1,2,3,…)
因为λ>2 m,所以n=0,1
当n=0时,λ′=16 m,v′=40 m/s,
1 1
当n=1时,λ′= m,v′=8 m/s.
2 2
第九章 静电场
第 1 练 静电场中力的性质
1.BC 2.BD 3.A 4.C 5.D 6.C
7.D [O是等量同种电荷连线的中点,电场强度为0,将A处的正点电荷沿OA方向移至无
穷远处,O点电场强度变大,故A错误;移动过程中,C点电场强度变小,正电荷所受静电
力变小,故B错误;A点电场方向沿OA方向,移动过程中,移动的电荷所受静电力做正功,
故C错误;A点电场方向沿OA方向,沿电场线方向电势降低,A点的电荷移动到无穷远处
时,O点的电势高于A点电势,故D正确.]
8.A [把圆环上每一个点都看成一个点电荷,则每个点电荷的电荷量为 q=,根据点电荷
电场强度公式,点电荷在OO 中点的电场强度大小为E=,根据电场的叠加原理,单个圆
1 2
环在OO 中点的电场强度大小为E=cos 45°,两个圆环在OO 中点的合电场强度大小为E
1 2 1 2
=,故A正确,B错误;带电粒子从O 点开始由静止释放,在粒子从O 向O 的运动过程
总 1 1 2
中,两圆环对粒子的作用力皆向左,可见电场对带电粒子做正功,故粒子在 OO 中点处动
1 2
能不是最大,故C错误;根据电场叠加原理,在O 左侧电场强度方向先向左后向右,因此
2
粒子到达O 左侧某一点时,速度最大,动能最大,在这以后向左运动的速度开始减小,动
2
能也减小,故D错误.]
9.B [根据点电荷电场强度公式E=k,两异种点电荷在P点的电场强度大小均为E=,方
0
向如图所示,两异种点电荷在P点的合电场强度大小为E =E =,方向与+q点电荷和-q点电荷的连线
1 0
平行,如图所示,
Q点电荷在P点的电场强度大小为
E =k=,由于三个点电荷在P处的合电场强度为0,则E 的方向应与E 的方向相反,且大
2 2 1
小相等,即有E=E,解得Q=2q,由几何关系可知Q的坐标为(0,2a),故选B.]
1 2
10.B [在z轴正半轴上取一点M,设BM与BD夹角为θ,两正点电荷单独在M点产生的
电场强度为E,两正点电荷在M点产生的合电场强度为E ,得E=k=,E =2Esin θ=,由
M M
数学知识可得,当sin θ=时,E 有最大值,AD与BD的夹角为60°,sin 60°=>,即最大值
M
点位于A点和O点之间,故从O点沿z轴到A点,电场强度先增大后减小,A错误;轨道上
C点的电场强度大小E =k,又k=mg,得E =,B正确;小球刚到达C点时(未脱离轨道)
C C
由牛顿第二定律得mgsin 45°-qE cos 45°=ma,又E =,得a=0,C错误;C点速度最大,
C C
小球不会在A、C两点之间做往复运动,D错误.]
11.C [金属球靠近M点的位置感应出负电荷,虚线上在M点右侧部分电场线向右,沿着
电场线的方向电势逐渐降落,处于静电平衡的金属球是一等势体,M点的电势高于O点的
电势,A错误;M点的电场强度大小由三部分组成,等量异种电荷的电场和金属球上的感应
电荷的电场,等量异种电荷在M点的电场强度之和为E=-=,方向水平向右,金属球上
的感应电荷在M点产生的电场强度之和也水平向右,故合电场强度要大于,B错误;金属
球处于静电平衡内部电场强度处处为0,等量异种电荷在O点的电场强度之和为E=-=,
方向水平向右,所以感应电荷在球心O处产生的电场强度大小等于,方向水平向左,C正确;
M点与金属球上不同点间的电势差相等,将一电子由M点移到金属球上不同点,克服静电
力所做的功相等,D错误.]
12.B [把圆环分为n等份(n足够大),每一份的电荷量为Δq,则有n=,每小份可以看成
点电荷,由点电荷的电场强度公式可知每小份产生的电场在 P点的电场强度大小均为E
0
=,由几何关系sin 37°=,可得E =.在P点,E 在垂直x轴方向的分量大小为E,根据对
0 0 y
称性,n个E 的矢量和为0,E 在x轴方向的分量大小为E=Ecos 37°,n个E 的矢量和就
y 0 x 0 x
是圆环产生的电场在P点的电场强度,即E=nE,解得E=,A、C、D错误,B正确.]
x
13.D [若半球面带正电,根据对称性,待求的电场强度E的方向一定沿着α角的角平分线
指向右下方,同理大瓣球面在O点的电场强度的方向一定沿着大瓣的角平分线向左下方,
由于两瓣球面合起来是半个球面,所以这两个电场强度一定垂直,合电场强度等于E ,根
0据平行四边形定则作图如图所示,E=Esin ;同理,若半球面带负电,仍有E=Esin ,D
0 0
正确,A、B、C错误.
]
第 2 练 静电场中能的性质
1.B 2.D 3.B 4.C 5.BD 6.CD
7.D [等量同种点电荷中垂面上,关于O点对称的点的电场强度大小相等,方向相反,故
A错误;a、e、c、f四点在同一等势线上,电势相同,故B错误;电子沿球面曲线a→e→c
运动过程中,电势处处相同,静电力不做功,故C错误;电子沿直线a→O→c运动过程中,
电势先升高后降低,电势能先减少后增加,故D正确.]
8.C [如图所示,在ac连线上,确定一b′点,电势为17 V,将bb′连线,即为等势线,
那么垂直bb′连线,则为电场线,再依据沿着电场线方向,电势降低,则电场线方向如图,
因为此电场为匀强电场,则有E=,依据几何关系,则有d== cm=3.6 cm,因此电场强度
大小为E= V/cm=2.5 V/cm,故A正确;根据φ-φ=φ-φ ,因a、b、c三点电势分别为
c a b O
φ =10 V,φ =17 V,φ=26 V,解得坐标原点处的电势为φ =1 V,故B正确;因U =φ
a b c O ab a
-φ =10 V-17 V=-7 V,电子从a点到b点静电力做功为W=qU =7 eV,因静电力做正
b ab
功,则电势能减小,那么电子在a点的电势能比在b点的高7 eV,故C错误;同理有U =
bc
φ -φ=17 V-26 V=-9 V,电子从b点运动到c点,静电力做功为W=qU =9 eV,故D
b c bc
正确.
]
9.D [OM线上的电场可以看作A与B两等量同种点电荷产生的中垂线上沿OM指向M的
电场强度,与C处负点电荷产生的沿OM指向M的电场强度的矢量和,OM线上的电场沿
OM指向M,故将一个正电荷从O点移到M点静电力做正功,电势能减小,故A错误;MP
线上的电场为B与C两等量异种点电荷的中垂线上的电场,与A处正点电荷产生的电场的
矢量和,故MP线上电势从M到P点电势降低,φ >φ ,而OM线上的电场沿OM指向M,
M P
故从O到M点电势降低,φ >φ ,所以φ >φ >φ ,故B、C错误;P点电场强度等于B与C
O M O M P两等量异种点电荷在中点的电场强度与A处正点电荷在P点产生的电场强度的矢量和,而
O点电场强度等于C处点电荷在O点产生的电场强度,故P点的电场强度大小一定大于O
点的电场强度大小,故D正确.]
10.ACD [由题知,通过两电荷连线的中垂面是一等势面,c、d在同一等势面上,电势相
等,负的试探电荷沿棱从c到d静电力不做功,电势能始终不变,故A、D正确;由电场强
度的叠加原理可知,a、b两点的电场强度大小相等,方向不同,故 B错误;由以上分析知
沿棱从b到d方向,与电场强度方向成锐角,而沿电场强度方向电势降低,故C正确.]
11.AB [两个正点电荷在N点产生的电场强度方向由N指向O,N点处于两负点电荷连线
的中垂线上,则两负点电荷在N点产生的电场强度方向由N指向O,则N点的合电场强度
方向由N指向O,同理可知,两个负点电荷在L处产生的电场强度方向由O指向L,L点处
于两正点电荷连线的中垂线上,两正点电荷在L处产生的电场强度方向由O指向L,则L处
的合电场强度方向由O指向L,由于正方形两对角线垂直平分,则L和N两点处的电场方向
相互垂直,故A正确;正方形底边的一对等量异号点电荷在M点产生的电场强度方向向左,
而正方形上方的一对等量异号点电荷在M点产生的电场强度方向向右,由于M点离上方一
对等量异号点电荷距离较远,则M点的电场方向向左,故B正确;由题图可知,M和O点
位于两等量异号点电荷的等势线上,即M和O点电势相等,所以将一带正电的点电荷从M
点移动到O点,电场力做功为零,故C错误;由题图结合等量异号点电荷模型可知,L点的
电势低于N点电势,则将一带正电的点电荷从L点移动到N点,电场力做功不为零,故D
错误.]
12.B [在直线MN上,左边正电荷在MN之间电场强度水平向右,右边负电荷在MN之间
电场强度水平向右,根据电场的叠加可知MN间的电场强度水平向右,沿着电场线电势逐渐
降低,可知P点电势高于等势面与MN交点处电势,则P点电势高于S点电势,故A错误;
由于正电荷的电荷量大于负电荷电荷量,可知在N点的左侧电场强度不可能为零,设M、N
之间的距离为L,在N点右侧与N点距离为d的点电场强度为零,则有=,可知除无穷远处
外,直线MN上电场强度为零的点只有一个,故C错误;由A选项分析可知:T点电势低于
P点电势,则正电荷在T点的电势能低于在P点的电势能,将正试探电荷q 从T点移到P点,
0
电势能增加,静电力做负功,故D错误;由于电场强度方向垂直等势面,可知T点的电场
强度方向必过等势面的球心O,根据异种点电荷的电场线分布情况可知,N、S间电场线方
向由S指向N,则φ>φ ,由于φ =φ ,则φ >φ ,故T点电场强度方向指向O点,故B正
S O T S T O
确.]专题强化练十三 电场中功能关系及图像问题
1.D 2.D 3.D 4.CD 5.BC 6.BC
7.D
8.AB [由于该电场为匀强电场,可采用矢量分解的思路.沿cd方向建立x轴,垂直于cd
方向建立y轴,如图所示
从c到d有W=Eq·2R
x
从a到b有2W=Eq·R+EqR
y x
可得E=,E=
x y
则E==,
tan θ==
由于电场方向与水平方向成60°角,则场强方向与ab平行,且由a指向b,A正确;
将该粒子从d点移动到b点,电场力做的功为W′=Eq=0.5W,B正确;
沿电场线方向电势逐渐降低,则a点电势高于c点电势,C错误;
若粒子从d点射入圆形电场区域的速度方向与ab平行,则粒子做匀变速直线运动,D错
误.]
9.BD [φ-x图像的斜率表示电场强度,所以由题图可知x 处电势φ最高,电场强度最小
3
为0,则A错误;由于沿着电场线方向电势逐渐降低,则0~x 电场线方向指向x轴的负方
3
向,x ~+∞电场线方向指向x轴的正方向,并且在x 处电势φ最高,电场强度最小为0,
3 3
根据点电荷电场强度公式E=k,由近小远大规律可知,Q 的电荷量大于Q 的电荷量,并且
1 2
Q 带正电,Q 带负电,所以B正确,C错误;电子从x 处沿x轴移动到x 处,静电力做负
1 2 1 2
功,电势能增加,所以D正确.]
10.BCD [由于不清楚电场强度的方向,故无法确定微粒的电性,故 A错误;由题图可知,
0~3 s内电势能增加9 J,则0~3 s静电力做的功为-9 J,故B正确;由题图可知,电势能
均匀增加,即静电力做的功与时间成正比,说明微粒沿静电力方向做匀速直线运动,同理,
沿重力方向也做匀速直线运动,则微粒的合运动为匀速直线运动,所以运动过程中速度不变,
动能不变,故C正确;由功能关系可知,0~3 s内重力势能与电势能共增加12 J,又微粒的
动能不变,故0~3 s内除静电力和重力外所受其他力对微粒做的功为12 J,故D正确.]11.(1)10.8mg (2)1.2R (3)15R
解析 (1)由几何关系知,轨道AB与水平面的夹角为37°,小物块从A点第一次到C点的过
程,由动能定理知:
(qE+mg)(Lsin 37°+R-Rcos 37°)-μ(qE+mg)Lcos 37°=mv 2-0
C1
在C点由牛顿第二定律知:F -qE-mg=m ,
N
联立解得:F =10.8mg
N
由牛顿第三定律知此时小物块对轨道的压力大小是10.8mg.
(2)小物块从A第一次到D的过程,由动能定理知
(qE+mg)(Lsin 37°-Rcos 37°)-
μ(qE+mg)Lcos 37°=mv 2-0
D1
小物块第一次到达D点后以速度v 逆着电场线方向做匀减速直线运动,
D1
由动能定理知
-(qE+mg)x =0-mv 2
max D1
联立解得:x =1.2R.
max
(3)分析可知小物块到达B点的速度为零后,小物块就在圆弧轨道上做往复圆周运动,
由功能关系知(qE+mg)Lsin 37°=
μ(qE+mg)dcos 37°,解得:d=15R.
12.C [E-x图像斜率的绝对值表示滑块所受静电力的大小,所以滑块在x=1 m处所受静
p
电力大小为F==1 N,可得E =10 V/m,选项A错误;滑块向右运动过程中,静电力先减
1
小后增大,则加速度先减小后增大,选项B错误;滑块从x=1 m的位置运动至x=3 m处时,
根据动能定理有mv2-mv2=W ,W =ΔE′=1 J,解得速度大小为v=2 m/s,选项C正
0 电 电 p
确;若滑块恰好到达x=5 m处,则mv2=W ′=E -E ,其中E =2 J,解得滑块的电势
0 电 p2 p1 p1
能E =5 J,该处的电势为φ== V=-50 V,选项D错误.]
p2
第 3 练 电容器
实验:观察电容器的充、放电现象带电粒子在电场中的直线
运动
1.BC 2.BC 3.C 4.D 5.A 6.BD
7.C
8.AB [电子在t=时刻由静止释放进入两极板运动,由分析可知,电子先加速后减速,在t=T时刻到达B板,设两板的间距为d,加速度大小为a=,则有d=2×a()2,解得d=,故
A正确;由题意可知,经过时间电子速度最大,则最大速度为v =a·=,故B正确;电子在
m
两板间先向右做匀加速直线运动,然后向右做匀减速直线运动,故C错误;若电子在t=时
刻进入两极板间,在~时间内电子做匀加速直线运动,位移 x=·a·(T)2=d>d,说明电子会一
直向B板运动并在之前就打在B板上,不会向A板运动,故D错误.]
9.(1)增大 减小 (2)3.3×10⁻³
(3)9.8×10³ (4)CU2
解析 (1)在电容器的充电过程中,电容器两极板上的电荷量逐渐增大;随着时间的推移充
电电流越来越小,即电流表A 的示数逐渐减小.
1
(2)根据q=It可得图像与横轴所围的面积表示电荷量,每一个小格表示电荷量为 q=25×10-
6×5 C=1.25×10⁻⁴ C,可知电容器储存的电荷量为Q=26×1.25×10-4 C≈3.3×10⁻³ C.
(3)电压表的示数U=2.95 V,根据图像可知放电最大电流为300 μA,可知滑动变阻器接入电
路部分的阻值为
R=≈9.8×10³ Ω.
(4)电容器所储存的电能
E=QU=CU2.
p
10.(1) (2)3 (3)6EqL
解析 (1)对整体应用牛顿第二定律有E·2q=2ma,得出两小球加速度大小为a=
(2)系统向右加速运动阶段L=at2
1
解得t=
1
此时B球刚刚进入MN,带电系统的速度v=at
1
假设小球A不会出电场区域,带电系统向右减速运动阶段有-3Eq+2Eq=2ma′,加速度
a′=-
减速运动时间t==2
2
减速运动的距离L′==2L,可知小球A恰好运动到PQ边界时速度减为零,假设成立.所
以带电系统从开始运动到速度第一次为零所需的时间t=t+t=3
1 2
(3)B球在电场中向右运动的最大距离x=2L,进而求出B球电势能增加的最大值ΔE =-W
p
=6EqL.
电
11.D [小球速度增大到v 后,加速度变为0,速度不再增大,故A错误;小球在加速过程
0
中,加速度随速度变化,不是匀变速运动,故B错误;由a-v图像可得,a=kv+a ,由牛
0
顿第二定律可得mg-qE-F=ma,可解出加速度为a=-+g-,联立可知a =g-,还可
f 0
知-=kv,即F=-kmv,故C错误,D正确.]
f第 4 练 带电粒子在电场中的偏转
1.BC 2.AD 3.D 4.AD 5.A 6.AD
7.B [甲、乙在电场中均做类平抛运动,沿初速度方向做匀速直线运动,它们在圆形区域
中运动时间t相同,在水平方向上,根据题图中几何关系可得x =vt=R-Rcos 45°,x =
AC 1 AD
vt=R+Rcos 60°,联立可得==,A错误,B正确;甲、乙在电场中沿静电力方向均做初
2
速度为零的匀加速直线运动,则有y =·t2=Rsin 45°,y =·t2=Rsin 60°,联立可得==,
AC AD
C、D错误.]
8.C [由于不知道两粒子的电性,故不能确定M板和N板的电势高低,故A错误;根据题
意垂直M板向右的粒子到达N板时速度增加,动能增加,则静电力做正功,电势能减小,
则平行M板向下的粒子到达N板时静电力也做正功,电势能同样减小,故B错误;设两板
间距离为d,对于平行M板向下的粒子刚好从N板下端射出,在两板间做类平抛运动,有=
vt,d=at2,对于垂直M板向右的粒子,在板间做匀加速直线运动,因两粒子相同,则在电
0
场中加速度相同,有(v)2-v2=2ad,联立解得t=,a=,故C正确,D错误.]
0 0
9.BC [据题分析可知,质点在平行板间轨迹应向上偏转,做类平抛运动,飞出电场后,
轨迹向下偏转,才能最后垂直打在M屏上,前后过程质点的运动轨迹有对称性,如图所示,
可知两次偏转的加速度大小相等,对两次偏转分别由牛顿第二定律得 qE-mg=ma,mg=
ma,解得a=g,E=,由U=Ed得两极板间电压为U=,故A错误,B正确;质点在电场
中向上偏转的距离y=at2,t=,解得y=,故质点打在屏上的位置与 P点的距离为s=2y
=,整个过程中质点的重力势能的增加量E =mgs=,故C正确;仅增大两极板间的距离,
p
因两极板上电荷量不变,根据E====可知,板间电场强度不变,质点在电场中受力情况
不变,则运动情况不变,仍垂直打在M上,故D错误.]
10.(1)0.03 m (2)37° (3)0.12 m
解析 (1)带电粒子垂直进入匀强电场后做类平抛运动,
加速度为a==
水平方向有L=vt
0
竖直方向有y=at2
联立解得y==0.03 m
(2)设粒子射出平行板电容器时偏转角为θ,v=at
ytan θ====,故偏转角为37°.
(3)带电粒子离开电场时速度的反向延长线与初速度延长线的交点为水平位移的中点,设两
界面MN、PS相距为L′,由相似三角形得=,解得Y=4y=0.12 m.
11.(1) (2) (3)50%
解析 (1)电子在加速电场中加速,
由动能定理得eU=mv2-0
1 0
解得v=
0
(2) 电子在偏转电场中做类平抛运动,水平方向L=vt,解得t=,t=0时刻进入偏转电场的
0
电子加速度a==,电子离开电场时距离A、B中心线的距离y=at2,
解得y=
(3)在0~内射入偏转电场的电子,设向上的方向为正方向,设电子恰在 A、B间中线离开偏
转电场,则电子先向上做初速度为零、加速度大小为a的匀加速直线运动,经过时间t′后
速度v=at′,此后两板间电压大小变为3U,加速度大小变为a′===3a
0
电子向上做加速度大小为3a的匀减速直线运动,速度减为零后,向下做初速度为零、加速
度大小为3a的匀加速直线运动,最后回到A、B间的中线,经历的时间为,则at′2+v(-
t′)-×3a(-t′)2=0,解得t′=,则能够从中线上方向离开偏转电场的电子的发射时间为
t″=,则在0~时间内,从中线上方离开偏转电场的电子占离开偏转电场电子总数的百分比
η=×100%=50%.
12.ABD [质子在匀强电场中受力恒定,故加速度恒定,则质子从A到B的运动为匀变速
运动,A正确;质子在匀强电场中做抛体运动,在与电场垂直的方向上分速度相等,设v 与
a
电场线的夹角为β,如图所示.
则有vsin β=vcos β,解得β=60°,根据动能定理有qELcos 60°=mv2-mv2,解得E=,
a b b a
B正确;根据几何关系可得,AC的长度为Lsin 60°=L,则质子从A点运动到B点所用的时
间为t==,C错误;在匀变速运动过程中,当速度方向与静电力方向垂直时,质子的速度
最小,有v =vsin β=v,D正确.]
min a
专题强化练十四 带电粒子在电场中的力电综合问题
1.C 2.BD 3.BD 4.D 5.BD
6.(1)mgR (2)(3)y2=6Rx
解析 (1)小球从A到B,根据能量守恒定律得
E=mv 2=mgR
p B
(2)小球从B到O,根据动能定理有
-mgR+mg×R=mv 2-mv 2,解得v =
O B O
(3)小球运动至O点时速度方向竖直向上,受电场力和重力作用,将电场力分解到x轴和y轴,
则x轴方向有mgcos 45°=ma
x
y轴方向有mgsin 45°-mg=ma
y
解得a=g,a=0
x y
说明小球过O点后的运动为x轴方向做初速度为零的匀加速直线运动,y轴方向做匀速直线
运动,即做类平抛运动,则有x=gt2,y=v t
O
联立解得小球过O点后运动的轨迹方程为y2=6Rx.
7.(1)4 m/s (2)22.5 N (3)28.5 N
解析 (1)小滑块从A点运动到B点的过程,由动能定理得qEx -μmgx =mv 2-0,
AB AB B
解得v =4 m/s.
B
(2)小滑块滑上传送带时,因传送带速率大于滑块速率,所以滑块受到的滑动摩擦力水平向
右,由牛顿第二定律得Eq+μmg=ma ,解得a =12 m/s2,滑块加速到与传送带共速时,有
1 1
v2-v 2=2ax,解得此加速过程滑块的位移大小为x=0.375 m,小滑块速率大于传送带速率
B 1 1
后,滑块受到的滑动摩擦力水平向左,由牛顿第二定律得Eq-μmg=ma ,解得a=8 m/s2,
2 2
由运动学公式有v 2-v2=2a(x -x),解得滑块运动到C点时的速度v = m/s,滑块在C
C 2 BC 1 C
点时,由牛顿第二定律得F -mg=m,解得F =22.5 N.
NC NC
(3)由于Eq=mg,所以等效重力大小为mg′==mg,方向与水平方向成45°角斜向右下方,
当滑块从C点开始沿圆弧轨道运动的弧长对应的圆心角 θ=45°时,滑块的速度最大,对轨
道压力最大,在该点,对滑块有F -mg′=m,从C点到速度最大位置,由动能定理得
N
mg′R(1-cos 45°)=mv′2-mv 2,联立解得F =28.5 N,根据牛顿第三定律可知,小滑块
C N
对圆弧轨道CD压力的最大值F ′=F =28.5 N.
N N
8.(1)5 m/s (2)9.2 J (3)0.6 s
解析 (1)小球2所受静电力大小
F=qE=6×10-5×1×104 N=0.6 N
小球1和小球2的重力和为
G=2mg=2×0.04×10 N=0.8 N
如图所示小球黏合体所受重力与静电力的合力与竖直方向的夹角为tan θ==,所以θ=37°
所以A点是小球黏合体在重力场和电场中做圆周运动的等效最高点,由于小球黏合体恰能
沿圆弧到达A点,所以=2m,
解得v =5 m/s
A
(2)小球黏合体从C点到A点,由动能定理得
-qERsin 37°-2mg(R+Rcos 37°)
=×2mv 2-×2mv 2
A C
解得v = m/s
C
小球黏合体的碰撞由动量守恒定律得mv=2mv
1 C
解得小球1碰撞前的速度v=2 m/s,由机械能守恒可得弹簧的弹性势能E=mv2=9.2 J
1 p 1
(3)如图,小球黏合体在A点竖直方向上做匀加速运动
竖直方向上的初速度为
v=v sin 37°=3 m/s
0 A
由竖直方向匀加速运动可得
R+Rcos 37°=vt+gt2,
0
解得t=0.6 s.
第十章 电路及应用
第 1 练 电路的基本概念及规律
1.B 2.A 3.B 4.D 5.A 6.D
7.A
8.A [设自由电子定向移动的速率为v,导线中自由电子从一端定向移动到另一端所用时
间为t,对铜导线研究,每个铜原子只提供一个自由电子,则铜原子数目与自由电子的总数相等,为n=N ,t时间内通过导线横截面的电荷量为q=ne,则电流大小为I==,得 v
A
=,故B、C、D错误,A正确.]
9.BC [由题图甲可知I == A=0.001 A=1 mA,b的量程为U′=I(R +R+R′)=
g g g
0.001×(100+2.9×10³+6×10³) V=9 V,故A错误,B正确;在题图乙中,改装为I =10
1
mA=0.01 A电流表时,并联电阻的分流电流为I′=I -I =10 mA-1 mA=9 mA=0.009
1 g
A,分流电阻的阻值为R +R == Ω= Ω,改装为I =100 mA=0.1 A电流表时,可得分流
1 2 2
电阻的阻值R=,联立解得R= Ω,R=10 Ω,故D错误,C正确.]
1 1 2
10.D [灯泡L 、L 串联,灯泡规格相同,故电压U =U =1.5 V,由题图乙读出其电流I
2 3 2 3 2
=I =0.20 A,灯泡L 的电压U =3.0 V,由题图乙读出其电流I =0.25 A,所以=1.25,故
3 1 1 1
A错误,D正确;灯泡L 的电阻R ==12 Ω,故B错误;灯泡L 的电阻为R ==7.5 Ω,故
1 1 2 2
C错误.]
11.B [电流表内阻不计,则A、C两点相当于用导线连在一起,当在B、C两点间加上6 V
的电压时,R 与R 并联,然后与R 串联,电流表测量的是通过电阻R 的电流,等效电路图
2 3 1 2
如图所示.电路中的总电阻R =R +=3 Ω,干路中的电流为I == A=2 A,由于R 与
总 1 总 2
R 阻值相等,所以电流表的示数为1 A,B正确.
3
]
12.ABD [题图甲中两个支路的电压始终相等,所以支路电流与电阻成反比,即IR=I(R
2 2 1 1
+R),且I +I =I是定值,滑动变阻器触头P从最右端向最左端移动时,R 增大,由以上
0 1 2 0
两式可知I 减小,I 增大,R 两端的电压U =IR 减小,故A正确,C错误;题图乙中两个
1 2 1 1 1 1
支路的电压始终相等且为定值,支路电流与电阻成反比,即 IR =I(R +R)=U(定值),滑
2 2 1 1 0
动变阻器触头P从最右端向最左端移动时,R 增大,由上式可知I 减小,I 不变,R 两端的
0 1 2 1
电压U=IR 减小,故B、D正确.]
1 1 1
第 2 练 闭合电路的欧姆定律
1.A 2.D 3.A 4.C 5.B 6.A
7.B [滑片向上滑动,滑动变阻器接入电路的阻值减小,总电阻减小,回路中电流变大,
两灯泡变亮,选项A正确;总电流增大,故内电压增大,所以外电压减小,即V 的示数减
1
小,而L 两端的电压变大,所以L 与滑动变阻器部分的电压之和减小,所以V 的示数及电
1 2 2
容器板间电压变小,应放电,但二极管的单向导电性使电荷不能放出,Q不变,则由C==
和E=得E=,可知E不变,油滴静止不动,选项B错误;把L 的电阻R看作电源内阻一部
1
分,ΔU 就是R+r两端电压的增加量,则=R+r,选项C正确;由闭合电路欧姆定律可得
2=r,所以ΔU>ΔU,选项D正确.]
2 1
8.A [由闭合电路欧姆定律得U=E-Ir,当I=0时,E=U,由图线a与纵轴的交点读出
1 1
电源的电动势为E=3.6 V,组成闭合回路时,根据两图线交点处的状态可知,电阻的电压
为U=2.5 V,电流为I=0.2 A,则硅光电池的内阻为r== Ω=5.5 Ω,故A正确.]
2 2
9.BC [由电路结构可知,滑动变阻器R的滑动触头P两边的电阻并联,则当P从a端向b
端滑动时,电路的总电阻先变大后变小,则干路电流先变小后变大,故小灯泡 L先变暗后
又变亮,选项B正确;由U=E-Ir可知路端电压先变大后变小,即电压表的示数先变大后
变小,选项A错误;因为小灯泡电阻和电源内阻相等,电路的总电阻先变大后变小,结合
电源输出功率随外电路电阻变化图像可知,当内、外电阻相等时电源输出功率最大,则电源
的输出功率先变小后变大,选项C正确;电源的效率η=×100%=×100%=×100%,外电
路总电阻越大,电源的效率越高,故电源的效率先增大后减小,选项D错误.]
10.D [开关S闭合时的等效电路图如图甲所示,电容器C两端电压等于R 两端电压U ,
3 3
已知电路总电阻R=+r=4 Ω,由闭合电路欧姆定律可知干路电流I==1.5 A,路端电压U
=E-Ir=4.5 V,则U =U=1.8 V,此时电容器所带电荷量Q =CU =3.6×10⁻⁶ C,且上极
3 1 3
板带负电,下极板带正电,故A、B错误.
开关S断开时的等效电路图如图乙所示,稳定后电容器C两端电压等于R 两端电压U ,此
2 2
时U=R=3 V,电容器所带电荷量Q=CU=6×10⁻⁶ C,且上极板带正电,下极板带负电,
2 2 2 2
故通过R 的电荷量Q=Q+Q=9.6×10⁻⁶ C,故C错误,D正确.]
0 1 2
11.(1)20 V 20 Ω (2)5 Ω (3)300 Ω
解析 (1)电源的路端电压随电流的变化图线斜率的绝对值等于电源的内阻,则内阻r== Ω
=20 Ω
电源的电动势为E=U+Ir
取电压U=16 V,电流I=0.2 A,
1 1
代入解得E=20 V
(2)当滑片P滑到最右端时,R 被短路,外电路的电阻最小,电流最大.此时电压 U=4 V,
1 2
电流I=0.8 A,则定值电阻R==5 Ω
2 2
(3)当滑片P滑到最左端时,滑动变阻器阻值最大,外电阻最大,电流最小,此时路端电压
U=16 V,
1
电流I=0.2 A,
1外电路总电阻为R==80 Ω
又R=R+,
2
代入解得R=300 Ω.
3
12. Ω W
解析 方法一 由公式P =,根据闭合电路的欧姆定律,路端电压
R
U=E·=,所以P =,代入数据整理得P = W,当R= Ω时,R上消耗的功率最大,P
R R Rmax
= W.
方法二 采用等效电源法分析,把电阻R 等效到电源的内部,即把电源和电阻R 看作等效
0 0
电源,即电动势为E′=E、内阻为r′=的电源,当R=r′=时,电源对外电路R的输出
功率最大,为P =.把数值代入各式得E′=E= V,r′== Ω,所以R= Ω,P ==
Rmax Rmax
W.
专题强化练十五 电学实验基础
1.8.021(8.020~8.022均可) 2.060 5.236
解析 螺旋测微器的固定刻度读数为8 mm,可动刻度读数为2.1×0.01 mm=0.021 mm,所
以最终读数为8 mm+0.021 mm=8.021 mm,由于需要估读,因此在范围8.020~8.022 mm
内均正确.游标卡尺的主尺读数为20 mm,游标尺上第12个刻度与主尺上某一刻度对齐,
故游标尺读数为12×0.05 mm=0.60 mm,所以最终读数为20 mm+0.60 mm=20.60 mm=
2.060 cm.工件的长度L=52 mm+0.02×18 mm=5.236 cm.
2.0.695 2.60 0.52
解析 螺旋测微器的读数为0.5 mm+0.01 mm×19.5=0.695 mm;电压表的读数为2.60 V;
电流表的读数为0.52 A.
3.(1)B C F (2)见解析图 (3)大于 电压表的读数大于待测电阻两端的实际电压(其他
表述正确也可)
解析 (1)若电源选用E,则通过R 的最大电流为0.15 mA,此时两电流表均达不到半偏,故
x
电源应选用F.电压表内阻应尽可能与被测电阻阻值相差大一些且量程接近电源电压,故电压
表选用B.由此可知电路中的电流约为1 mA,故电流表选用C.
(2)因为待测电阻阻值较大,所以电流表应采用内接法.因为滑动变阻器的阻值很小,若采
用限流式接法接入电路的滑动变阻器起不到多大的限流作用,所以滑动变阻器应采用分压式
接法,实验电路图如图所示.(3)因为电流表采用内接法,电压表测出的电压为R 与电流表串联后两端电压,U >U ,
x 测 实
而R=,所以R >R
测 实.
4.(1)见解析图 (2)开关断路(或开关接触不良) (3)2 (4)0.125 (5)A
解析 (1)滑动变阻器的接线柱要“一上一下”串联接入电路,因为要求滑片向右移动连入
电路中的阻值变小,连接电路如图所示.
(2)连接电路后,闭合开关,发现电流表示数为0,说明电路发生了断路,电压表示数为0,
说明与电压表并联以外的电路断路.用一根导线在题图甲中先后连接接线柱A与B、C与H
时,电流表和电压表示数仍为0,说明R 、R 和滑动变阻器都没有故障,连接接线柱H与G
0 x
时,电流表和电压表指针有明显偏转,则说明开关断路.
(3)由题图乙知电压表测量的电阻阻值为R =R +R===12 Ω,故R 阻值为R=R -R
总 0 x x x 总 0
=12 Ω-10 Ω=2 Ω.
(4)由题图乙可知,当R 和R 阻值一定时,电流表示数与电压表示数成正比,所以当电压表
0 x
的示数为3 V时,通过R 的电流为0.25 A,所以R 消耗的电功率为P=I′2R=0.252×2 W
x x x
=0.125 W.
(5)为了增大串联电阻,增大分压,使电压表易于读数,所以在该电路中串联R ,故A正确,
0
B错误.
5.(1)最左端 (2)B D
(3)
解析 (1)为了实验安全,闭合开关S之前,应使电路中电流从最小值开始调节,滑动变阻
器采用分压接法,故应将滑片置于最左端.
(2)实验器材中没有电压表,要用电流表改装,只有内阻已知的电流表才能改装成电压表,
所以电流表选择B.
根据电压表改装原理可得R== Ω=1 975 Ω,故定值电阻应选择D.
(3)由串、并联电路的特点和闭合电路欧姆定律有I(r+R)=(I-I)R
2 2 2 1 2 x
解得R=.
x6.(1)A (2)a (3)见解析图 (4)4
2
(5)c (6)见解析图
解析 (1)电路中的最大电流为
I== A=1 mA,故电流表选择A.
2
(2)滑动变阻器为分压接法,为了保护电路,闭合开关前应使并联部分的电压为零,故滑动
触头P应在a端.
(3)按实验电路图将实物图补充完整,如图所示.
(4)根据I-U图像求得电阻R== Ω=4.0 kΩ.
x
(5)本次实验是用电流表的内接法测电阻的,所以电压表测的是电流表和 R 两端的总电压,
x
那么电压和电阻的测量值均偏大,故真实的图线应是c.
(6)由于电压表的内阻很大,而满偏电流I == A=10-4 A=100 μA
m
恰好在电流表A 的量程之内,所以可以直接将两表串联接入虚线框内,如图所示.
1
7.(1)见解析图 (2)
(3)等于
解析 (1)实物连线如图所示.
(2)由欧姆定律,第一次测量的电阻为电压表和R 的并联电阻,即=R ;第二次测量的电阻
P 并
为电压表、R 和R 的并联电阻,=,联立解得R=.
x P x
(3)由于电流表、电压表内阻不影响被测电阻的测量,故其测量值等于真实值.实验十 导体电阻率的测量
1.(1)0.31 6.45 大于 (2)
(3)9.6×10⁻⁷
解析 (1)由题图甲可知,电流表的量程为0~0.6 A,故读数为0.31 A;
电阻丝的测量值R== Ω≈6.45 Ω
0
由题图甲所示电路图可知电流表采用内接法,由于电流表的分压作用,所以电压的测量值大
于真实值,则电阻丝电阻的测量值大于真实值;
(2)由电阻定律可知:
R=ρ=ρ
x
闭合S 断开S,
1 2
由闭合电路欧姆定律得
E=I(r+R +R+R)
A x
整理得:R=--r-R +
A
R-L图线斜率的绝对值k=,
解得电阻率ρ=kπd2.
(3)由题图丙知,R-L图像的斜率的绝对值k=||= Ω/m=10 Ω/m
电阻率ρ=kπd2,
代入数据解得ρ≈9.6×10⁻⁷ Ω·m.
2.(1)C G (2)0.730 (3)丙
(4)a2-
解析 (1)由题意可知,电源电动势为 6 V,电压表量程0~3 V,而由于待测电阻约为 10
Ω,则电流最大为I==0.3 A,故不能选用量程为0~3 A的电流表,故电流表选A,即C;
1
滑动变阻器总阻值太大不方便调节,故滑动变阻器应选用最大阻值较小的R,即G.
2
(2)由题图乙所示螺旋测微器可知,固定刻度读数为0.5 mm,可动刻度读数为23.0×0.01 mm
=0.230 mm,螺旋测微器的读数为0.5 mm+0.230 mm=0.730 mm.
(3)由于电压表内阻远大于金属管线的电阻,电流表应采用外接法;为测多组实验数据,滑
动变阻器应采用分压式接法,故选择电路图丙.
(4)根据欧姆定律有R=,根据电阻定律有R=ρ,故截面积为S =,故金属管线内芯截面积
0
的表达式为S=a2-.
3. (1)CBAC或BAC 0.400 (2)见解析图 (3)电源内阻太大
(4)3.0 6.0×10⁻⁷
解析 (1)用螺旋测微器测合金丝直径时,先打开固定螺钉C,把待测合金丝放在测微螺杆与测砧之间,然后调节粗调旋钮B,当合金丝与测微螺杆、测砧接触时停止调节粗调旋钮,
然后调节微调旋钮A;为防止读数时测微螺杆发生转动,读数前应先旋紧固定螺钉 C,然后
再读数,使用的先后顺序为CBAC;或者没有第一步,即先打开固定螺钉C,而是直接进行
第二步,即把待测合金丝放在测微螺杆与测砧之间,然后调节粗调旋钮B,其他两步一样,
故使用的先后顺序为BAC;由题图乙所示螺旋测微器可知,其分度值为 0.01 mm,测得该合
金丝的直径为d=0 mm+40.0×0.01 mm=0.400 mm;
(2)由表中数据,可知电压、电流都要从零开始变化,故滑动变阻器采用分压式接法,且合
金丝电阻较小,故电流表采用外接法,则完整的实物图如图所示;
(3) 根据闭合电路欧姆定律有I=,调节滑动变阻器,改变R ,电压表和电流表的示数变化
外
范围非常小,说明外电阻的影响较小,所以产生的原因是电源内阻太大;
(4)根据U-I图像的斜率表示电阻,则有R==3.0 Ω,根据电阻定律有R=ρ,又S=πd2,联
立解得ρ=,代入数据解得ρ=6.0×10⁻⁷ Ω·m.
4.(1)①1.75 0.548 ②见解析图
③2.3×10⁻⁵ (2)②
(3)等于
解析 (1)①两根金属丝直径的测量值分别为d =1 mm+0.05 mm×15=1.75 mm
甲
d =0.5 mm+0.01 mm×4.8
乙
=0.548 mm
②描点并作出U-I图像如图
③由图像可知
R== Ω≈4.8 Ω
x
根据R=ρ=
x
解得ρ==
Ω·m≈2.3×10⁻⁵ Ω·m
(2)②由闭合电路欧姆定律
E=I(ρ+r+R)
=I(ρ+r+R)
即=L+
则=k,得ρ=
(3)题图(b)中考虑电流表内阻,则=L+,不影响图像的斜率,则电阻率的测量值等于真实值.
实验十一 测量电源的电动势和内阻
1.(1)甲 (2)见解析图 (3)A (4)D
解析 (1)因为电源内阻较小,接近电流表内阻,为了减小误差,所以电流表采用相对电源
外接,选择甲图;
(2)根据电路图得实物连接图如图所示;
(3)由于电压表的分流作用,相同的路端电压下,电流表测量的电流值小于流过电源的电流,
内阻的测量值为电源和电压表并联后的总电阻,比实际电源的内阻小,对应实线斜率的绝对
值比虚线的小,但当电压为零时,电压表的内阻对测量没有影响,实线和虚线重合,故A
正确,B、C、D错误;
(4)因为电压表的分流作用产生的误差,为减小电表内阻引起的实验误差,在电表量程不变
的情况下,可以采取的措施是增大电压表的内阻,故D正确,A、B、C错误.
2.(1)N M (2)4 (3)C
解析 (1)电表N串联在电路中,测量干路电流,所以N为电流表;电表M一端接在开关上,
另一端接在充电宝的负极,闭合开关后相当于并联在电源两端,所以 M为电压表,测量路
端电压;
(2)题中表格中的电流I不断增大,根据闭合电路欧姆定律E=U+Ir可知路端电压U不断减
小,电压表的示数不断减小,所以第4次的记录数据有误;
(3)因为充电宝的内阻很小,所以电阻R 串联在电路中,起保护电路的作用,避免使充电宝
0
的放电电流过大损坏电路中的器件.故选C.3.(1)见解析图(b)
(2) -
解析 (1)通过开关S 控制电路中的电阻R 是否接入电路,电路原理图如图(a)所示:
2 x
故实物连线图如图(b)所示:
(2)闭合S、S,有E=U+r,故有=+·;保持S 闭合,断开S,有E=U+(r+R),
1 2 1 2 x
故有=+·;
结合-图像可知,=c,
=,=,
解得:E=,r=,R=-.
x
4.(1)=R+ (2)0.110 9.09 (3)见解析图 1.0(0.96~1.04 均可) 6.0(5.9~6.1 均可)
(4)3.0(2.9~3.1均可) 1.0(0.7~1.3均可)
解析 (1)根据闭合电路欧姆定律有
E=(+I)(R+R+r)+IR ,
0 A
代入数据,化简得=R+.
(2)电流表每小格表示4 mA,因此电流表读数I=0.110 A,≈9.09 A-1.
(3)在坐标纸上描点,画出一条直线,得出斜率k=1.0 A-1·Ω-1,
截距b=6.0 A-1.(4)斜率k=,因此E=3.0 V,纵轴截距b=,因此 r=1.0 Ω.
实验十二 用多用电表测量电学中的物理量
1.(1)24 38.0 (2)e (3)B (4)1.48
解析 (1)欧姆表的示数为24×1 Ω=24 Ω,电流表的最小分度是1 mA,需估读到0.1 mA,
所以题图丁中的电流表示数为38.0 mA.
(2)根据电流必须从电流表的正接线柱流入,电流从欧姆表的红表笔流入,黑表笔流出,电
路中电流经过电流表的方向为d→e,则操作步骤④中,多用电表黑表笔应接c点,红表笔应
接e点.
(3)将多用电表两表笔分别接在a、c上,多用电表的指针不偏转,说明a、c间有断路.将多
用电表两表笔分别接在b、c上,多用电表的示数不为零,所以电路的故障是灯泡断路.
(4)操作步骤③中多用电表指针正好指在中间刻度,根据欧姆表的中值电阻等于其内阻,知
欧姆表的内阻为R =15 Ω.根据闭合电路欧姆定律得I=,又R +R =24 Ω,故E′=I(R
欧 0 mA 0
+R +R )=38.0×10-3×(24+15) V≈1.48 V.
mA 欧
2.(1)①25 左 ②4.5 (2)C
解析 (1)①指针指在题图甲所示位置,此测量值为25 kΩ;查阅资料发现该电压表内阻真
实值为15 kΩ,测量值与真实值偏差较大,可能原因是该同学未进行欧姆调零就直接测量,
若此时把两表笔短接,则指针应指在欧姆挡零刻度线的左侧.
②进行欧姆调零后再测量,多用电表指针恰好指在“15”刻度线,即电压表的内阻等于欧姆
表的中值电阻,即电压表的内阻等于欧姆表的内阻,则此时电压表示数为欧姆表内电源电动
势的一半,即4.5 V.
(2)当两表笔接触黑箱接线柱a、b时,发现电表指针快速摆向右边后再摆回最左边刻度线,
即电路接通后电流又逐渐变为零,则该元件可能是电容器,电路接通后先充电,充电结束后
电路中电流为零,故C正确.
3.(1)红 (2)374 ×100 (3)125 (4)225
解析 (1)按照多用电表使用规则,欧姆表内电路的电源负极应与红表笔相接,即表笔1为
红表笔.
(2)当开关S断开时,由闭合电路欧姆定律得=r+R+R+R,
g 1 0
解得R=374 Ω.
0
开关S闭合后,电流表满偏时干路电流变大,欧姆表内阻变小,中值电阻变小,欧姆表的倍
率变小,故开关S闭合时,欧姆表的倍率是小倍率,开关S断开时的倍率是大倍率,故填
“×100”.(3)闭合开关S,倍率为原来的,干路电流最大值应为原来的10倍,则I =9 mA,故有=,
2
解得R=125 Ω.
2
(4)由题图(b)可知此时毫安表读数为0.40 mA,则干路电流为4.0 mA,电路总电阻为375 Ω,
而欧姆表此倍率的内阻为=150 Ω,则可知R=225 Ω.
3
4.(1)红 B (2)1 600 (3)1.1 (4)准确
解析 (1)根据黑表笔接内部电源的正极,可以判断a为红表笔;当电表满偏时,电表总内
阻为R ==1 500 Ω,所以滑动变阻器应选择B;
内
(2)可以先求欧姆表的中值电阻,当表针指在表盘的正中央时对应的电流为满偏电流的一半,
对应的电阻为中值电阻,E=I(R +R ),R =R =1 500 Ω,即表盘刻度为15时代表1
g 中 内 中 内
500 Ω,倍率为×100,所以被测电阻的阻值为1 600 Ω.
(3)倍率为×10时,中值电阻为150 Ω,即内阻为150 Ω,由此可知,满偏电流变为原来的10
倍,即0.01 A,1×10-3×10 V=(0.01-1×10⁻³)R,
1
R=1.1 Ω.
1
(4)设电源电动势为E,干路电流为I ,调零后电表内阻为R ,电表指针指到表盘某处时,
g 内
电表的电流为I,对应的待测电阻为R,根据闭合电路欧姆定律E=IR ,E=I(R+R ),
x g 内 x 内
整理得R=E(-),由于满偏电流相同,电动势相同,指针指相同的位置时电流相同,所以
x
R 相同,即读数准确.
x
5.(1)ABC (2)3.75 ×10 (3)1.00
解析 (2)“B”端与“3”相接时,由
IR=(I-I)(R+R),
g g g 1 2
R+R=4R,可得I=I,
1 2 g g
根据闭合电路欧姆定律有
I=,
可得I=,
g
结合题图乙解得R =150 Ω,
内
E=3.75 V
通过分析可知欧姆表中值电阻为150 Ω,则该小组使用多用电表的“×10”倍率的欧姆挡进
行测量未知电阻.
(3)根据题图丁和闭合电路欧姆定律可知E=U+(R+r)
0
整理可得,=+·
结合图像的截距和斜率可知
b==0.12 V-1,
k==1.08 Ω·V-1
解得r=1.00 Ω.专题强化练十六 电学实验综合
1.(1)R A (2)R A 的读数仍为I (3)平均值
0 0 N 0
2.(1)不可行 电流表量程太大
(2)①R ②见解析图
2
③R
0
解析 (1)该方案不可行,因为电流表量程太大,结合电路图与电源电动势及电压表内阻可
知流经电流表的电流值太小,从而导致误差太大;
(2)①因V 的最大量程为5 V,V 的最大量程为3 V,则定值电阻的阻值应该与V 的内阻相
2 1 1
当,故选R;
2
②结合实物图,画出电路图如图所示;
③由电路可知
R ==R.
V1 0
3.(1)偏小 甲 (2)见解析
解析 (1)题图甲所示电路采用电流表外接法,由于电压表要分流,所以测量值比真实值偏
小;被测电阻R 的阻值约为10 Ω,电压表内阻约3 kΩ,电流表内阻约1 Ω,则有R<,所以
x x
选用电流表外接方法误差更小,故应采用题图甲所示电路.
(2)①将开关S 接1,闭合开关S ,保持滑动变阻器R 和R 滑片位置不变,记录此时电压
2 1 P1 P2
表和电流表的示数U、I;
2 2
②R=-;
x
③当单刀双掷开关S 接2,闭合开关S 时,有= R +R +R ;当单刀双掷开关S 接1,闭
2 1 x A P2 2
合开关S 时,有=R +R ,所以有R=-,该实验方案中电流表的内阻所产生的影响在两
1 A P2 x
次实验数据相减后被消除,电压表内阻对实验结果没有影响.
4.(1)R (2)见解析图 (3)3 500 大于 (4)减小
1
解析 (1)用半偏法测量热敏电阻的阻值,尽可能让该电路的电压在 S 闭合前、后保持不变,
2
由于该支路与滑动变阻器前半部分并联,滑动变阻器的阻值越小,S 闭合前、后该部分电阻
2
变化越小,从而电压的值变化越小,故滑动变阻器应选R.
1
(2)电路连接图如图所示(3)微安表半偏时,该支路的总电阻为原来的2倍,即R +R =6 000 Ω,可得R =3 500 Ω
T μA T
当断开S ,微安表半偏时,由于该支路的电阻增加,电压略有升高,根据欧姆定律,总电
2
阻比原来的2倍略大,也就是电阻箱的阻值略大于热敏电阻与微安表的总电阻,而认为电阻
箱的阻值等于热敏电阻与微安表的总电阻,因此热敏电阻的测量值比真实值偏大.
(4)由于是ln R -图像,当温度T升高时,减小,从题图丙中可以看出ln R 减小,从而R
T T T
减小,因此热敏电阻的阻值随温度的升高逐渐减小.
5.(1)BC (2)< (3)R
(4)
解析 (1)电流表G零刻度线在中央时,可以判断电流的流向,判断B和D两点电势的高低,
所以要求电流表G的零刻度在表盘中央,所以B正确,A错误;根据电流表中表针摆动的
方向便可判断B和D两点电势的高低,进而进行调节,无需准确读出电流的大小,所以 C
正确,D错误.
(2)当没有接电流表G时,R 与R 串联,R 与R 串联,然后R 、R 和R 、R 再并联,则IR
2 x 1 3 2 x 1 3 1 2
+IR=U +U =U ,IR +IR =U +U =U ,整理可得==-1,==-1.所以,当
1 x AB BC AC 2 1 2 3 AD DC AC
>时,U <U ,即φ <φ .
BC DC B D
(3)闭合开关S后,调整触头D的位置,使按下触头D时,电流表G示数为零,说明φ =
B
φ ,则U =U ,U =U ,同时R与R 电流相同,均匀电阻丝电流相同,设电阻丝单位
D AB AD BC DC x
长度的电阻为R,
0
则=,=,
整理得=,得R=R.
x
(4)l 和l 的电阻记为Rl 和Rl,则=,=,联立得R=.
1 2 01 02 x
第十一章 磁场
第 1 练 磁场及其对电流的作用
1.B 2.B 3.A 4.BD 5.D 6.D
7.C [根据平衡条件得mg=BIL+BIL,解得mg=,故选C.]
8.BCD [两导线受到的安培力是相互作用力,大小相等,故A错误;因为磁场与导线垂直,导线所受的安培力可以用F=BIL计算,故B正确;移走导线b前,b的电流较大,则p点
磁场方向垂直纸面向里,移走后,p点磁场方向垂直纸面向外,故C正确;在离两导线所在
的平面有一定距离的有限空间内,两导线在任意点产生的磁场均不在同一条直线上,故不存
在磁感应强度为零的位置,故D正确.]
9.A [用测量仪在金属管线附近的水平地面上找到磁感应强度最强的某点,记为a,说明a
点离金属管线最近;找到与a点磁感应强度相同的若干点,将这些点连成直线 EF,故说明
这些点均离金属管线最近,因此通电的金属管线平行于EF;画出左侧视图,如图所示,b、
c间距为L,且磁场方向与地面夹角为45°,故金属管线在EF正下方,深度为L,故选A.
]
10.AC [由闭合电路欧姆定律可得I== A=2 A,对金属棒受力分析可知,当安培力沿滑
轨向上时,安培力最小,此时F =mgsin θ=0.04×10×0.6 N=0.24 N,当安培力最小,且
min
磁感应强度方向与电流方向相互垂直时,磁感应强度最小,为B == T=0.24 T,由左手
min
定则可知,磁感应强度的方向为垂直滑轨平面向下,故 A正确;当磁感应强度方向水平向
右时,金属棒受到的安培力方向竖直向上,当BIL=mg时,金属棒刚好静止在滑轨上,可
得B== T=0.4 T,但此时磁感应强度并不是最大值,故B错误;当磁感应强度方向竖直
向下时,金属棒受到安培力方向水平向右,由金属棒受力平衡可得 B′ILcos 37°=mgsin
37°,解得B′== T=0.3 T,故C正确;当磁感应强度方向水平向左时,安培力竖直向下,
金属棒不可能平衡,故D错误.]
11.BC [当左托盘放入重物后,要使线圈P仍在原位置且天平平衡,则需要线圈P受到竖
直向下的安培力,若P处磁场方向沿半径向外,由左手定则可知,可在P中通入负向电流,
故A错误,B正确;若P处磁场方向沿半径向内,由左手定则可知,可在P中通入正向电
流,故C正确,D错误.]
12.B [对于题图中单个环形电流,根据安培定则,其在中轴线上的磁场方向均是向左,故
M点的磁场方向也是向左的,设A环形电流在M点的磁感应强度大小为B ,B环形电流在
AM
M点的磁感应强度大小为B ,测量可得M点的磁感应强度大小为B,则有B=B +B ,
BM 1 1 AM BM
而N点的磁感应强度大小为B,则有B =B =B,将右侧的金属环B取走,P点的磁感应
2 AM AN 2
强度大小应为B =B =B-B,故选B.]
AP BM 1 2第 2 练 磁场对运动电荷(带电体)的作用
1.B 2.C 3.A 4.BC 5.A 6.BD 7.D
8.C [滑块受重力、支持力、垂直于斜面向上的洛伦兹力和沿斜面向上的摩擦力四个力的
作用,初始时刻洛伦兹力为0,滑块沿斜面向下加速运动,随着速度v的增大,洛伦兹力增
大,滑块受到的支持力减小,则摩擦力减小,加速度增大,当 qvB=mgcos θ时,滑块离开
斜面,故C正确,A、B、D错误.]
9.BD
10.BCD [由左手定则可知,粒子带正电,选项A错误;由几何关系可知,r=d,由qvB
0
=m可知电荷量为q=,选项B正确;粒子运动的周期T=,第一次到达N点的时间为t=T
1
=,粒子第三次到达N点的时间为t=2T+t=+=,选项C、D正确.
2 1
]
11.C [在第1 s内,图像的斜率减小,物块的加速度减小,所受滑动摩擦力减小,对传送
带的压力减小,而物块做加速运动,所受洛伦兹力增大,所以洛伦兹力一定竖直向上,由左
手定则可知,物块一定带负电,A错误;物块达到最大速度的条件是摩擦力等于零,不再加
速,所以1 s末物块与传送带间的摩擦力恰好为零,此时物块的速度为 0.5 m/s,传送带的速
度可能是0.5 m/s,也可能大于0.5 m/s,B错误,C正确;若传送带的速度小于0.5 m/s,物
块最终达到的最大速度随着传送带速度的增大而增大;若传送带的速度等于 0.5 m/s,则物
块的最大速度等于0.5 m/s;若传送带的速度大于0.5 m/s,无论传送带的速度多大,物块加
速到0.5 m/s时都不再加速,即物块的最大速度等于0.5 m/s,D错误.]
12.BD [小球能从管口处飞出,说明小球受到指向管口的洛伦兹力,根据左手定则判断,
小球带正电,故A错误;设试管运动速度为v ,小球垂直于试管向右的分运动是匀速直线
1
运动,小球沿试管方向受到的洛伦兹力的分力F =qvB,q、v 、B均不变,F 不变,则小
1 1 1 1
球沿试管做匀加速直线运动,与平抛运动类似,小球运动的轨迹是一条抛物线,故B正确;
洛伦兹力总是与速度方向垂直,不做功,故C错误;设小球沿试管方向的分速度大小为
v,则小球受到垂直试管向左的洛伦兹力的分力大小F=qvB,v 增大,则F 增大,而拉力
2 2 2 2 2
F=F,则F逐渐增大,故D正确.]
2专题强化练十七 带电粒子在有界匀强磁场中的运动
1.AD 2.AD 3.C 4.AC 5.AC 6.C 7.AB
8.C [粒子在磁场中运动的半径为R===2r;当粒子在磁场中运动时间最长时,其轨迹
对应的圆心角最大,此时弦长最大,其最大值为圆磁场的直径2r,则圆心角最大为,故t=
==,故选项C正确.]
9.ACD [粒子垂直x轴离开磁场,根据左手定则可知粒子带正电,A正确;当α=150°时,
粒子垂直x轴离开磁场,运动轨迹如图甲,
粒子运动的半径为 r==2L,洛伦兹力提供向心力,有qvB=m,解得粒子入射速率v=,C
正确;若α=45°,粒子运动轨迹如图乙,
根据几何关系可知粒子离开磁场时与x轴不垂直,B错误;粒子离开磁场的位置到O点距离
最远时,粒子在磁场中的轨迹为半圆,运动轨迹如图丙,
根据几何关系可知(2r)2=(L)2+x 2,解得x =3L,D正确.]
m m
10.BCD [作出粒子运动轨迹图如图所示,由qvB=m,解得r=,则===,设水平向右
0
射出的粒子半径为r ,从b点射出的粒子半径为r,磁场圆的半径为R,则r=,
2 1 1R2=[r(1-cos α)]2+(rsin α-R)2,解得r =,则==<1,所以r 对应的是H,即出射方向
2 2 2 2
恰与直径ab平行的粒子为H,故A错误;由几何分析可知He的速度偏转角为2α,H的速
度偏转角为α,故B正确;由A项分析有=,解得α=60°,故C正确;由A项分析有r =
1
=r =,解得R=,故D正确.]
He
11.B [使电子不能进入内部无磁场区域的临界轨迹如图所示,磁感应强度最小时轨迹与内
圆相切,根据勾股定理有r2+4a2=(r+a)2,解得r=a,电子在磁场中运动时,根据洛伦兹
力提供向心力,有evB =m,解得B =,故B正确,A、C、D错误.
min min
]
专题强化练十八 动态圆
1.CD [带电粒子在磁场中的运动半径r==d,选项A错误;设从某处E进入磁场的粒子,
其轨迹恰好与AC相切(如图所示),则E点与A点的距离为AO-EO=2d-d=d,粒子在距
A点0.5d处射入,会进入Ⅱ区域,选项B错误;粒子在距A点1.5d处射入,不会进入Ⅱ区
域,在Ⅰ区域内的轨迹为半圆,运动的时间为t==,选项C正确;进入Ⅱ区域的粒子,弦
长最短时的运动时间最短,且最短弦长为 d,与半径相同,故对应圆心角为60°,最短时间
为t ==,选项D正确.
min
]
2.C [根据作图分析可知,当粒子在磁场中运动半个圆周时,打到圆形磁场边界的位置距
P点最远,则粒子射入的速率为v ,轨迹如图甲所示,设圆形磁场半径为R,由几何知识可
1
知,粒子运动的轨迹半径为r =Rcos 60°=R;若粒子射入的速率为v ,轨迹如图乙所示,
1 2
由几何知识可知,粒子运动的轨迹半径为r =Rcos 30°=R;根据轨迹半径公式r=可知,
2
v∶v=r∶r=∶1,故选项C正确.]
2 1 2 1甲 乙
3.AB
4.A [若让沿x轴正方向射出的离子的轨迹圆绕O点缓慢转动(如图所示),不难得出离y
轴最远为|x|=2r=,离x轴最远为y=2r=,所以A项正确.
]
5.BC [作出一些粒子的运动轨迹如图所示,根据几何关系有 R2=(L-R)2+()2,求得R=
L,A项错误;由qvB=m得粒子做圆周运动的速度大小v==,B项正确;设粒子从PQ射
出区域的上端d点到c点的距离为s,根据几何关系有R2=(L-R)2+s2,求得s=,因此bd=
L,C项正确;从c点射出磁场的粒子,在a点时速度与MN的夹角θ满足2Rcos θ=L,可
得cos θ=0.8,则θ≠30°,D项错误.
]
6.C [粒子在磁场中运动的时间与速度大小无关,由在磁场中的运动轨迹对应的圆心角决
定.设轨迹交半圆ab于e点,ce中垂线交bc于O点,则O点为轨迹圆的圆心,如图所示.
圆心角θ=π+2β,当β最大时,θ有最大值,由几何知识分析可知,当ce与ab相切时,β最
大,此时β=30°,可得θ=π,则t=T=,故选C.
]
7.B [粒子在磁场中做匀速圆周运动,由几何知识得r==R,洛伦兹力提供向心力,由牛
1
顿第二定律得qvB=m,解得v =,粒子竖直向上射入磁场,恰好不能进入小圆区域时粒子
1 1
的轨迹半径 r =R,洛伦兹力提供向心力,由牛顿第二定律得 qvB=m,解得v =,则
2 2 2
v∶v=,B项正确.]
1 28.C [由分析可知,粒子束上边缘进入速率为v =3v的离子到达吞噬板上边缘时,半径最
1
小,磁感应强度最大,根据qvB =m,由几何关系得R =,可得B =;粒子束下边缘进入
1 1 1 1
速率为v =5v的离子到达吞噬板下边缘时,半径最大,磁感应强度最小,此时qvB =m,
2 2 2
R=d,得B=,所以磁感应强度大小的取值范围为<B<,故C正确,A、B、D错误.]
2 2
9.BD [带正电的粒子向下偏转,根据左手定则可知匀强磁场的方向垂直纸面向外,故 A
错误;如图甲所示,设粒子的运动半径为r,根据几何关系可得CF=,2+()2=r2,解得r=
R,根据洛伦兹力提供向心力,有qvB=m,解得B=,故C错误;
0
所有粒子在磁场中运动半径都相等,运动的圆弧越短,在磁场中运动的时间越短,如图乙所
示,
由几何关系可得
sin∠HO F=,
2
解得∠HO F=30°,粒子在磁场中运动的周期T=,则粒子在磁场中运动的最短时间t =T
2 min
=,故D正确;
任意一点射入磁场,粒子的运动半径等于 R,如图丙所示,由几何关系可知四边形OIJF恒
为一个菱形,OF∥IJ,所以所有的粒子都从F点射出,故B正确.
]
10.(1) (2)<v≤
0
解析 (1)粒子从ab边离开磁场时,在磁场中运动的时间最长,如图甲所示,有qBv=,又T=,
0
解得T=;
又由几何关系得θ=74°,
则粒子在磁场中运动的最长时间
t=T=
(2)当粒子轨迹与ad边相切时,如图乙所示,设此时初速度为v ,轨道半径为R,由几何关
01 1
系可得
R+Rsin 37°=0.4l
1 1
又qBv =,解得v =
01 01
当粒子运动轨迹与cd边相切时,如图丙所示,设此时初速度为v ,轨道半径为R,
02 2
由几何关系可得R+Rcos 37°=l,
2 2
又qBv =,解得v =
02 02
综上可得<v≤.
0
11.D [由题意知带正电的粒子进入磁场后,由左手定则得轨迹如图,则当挡板和边界 MN
的夹角θ由0增大到180°的过程中,在位置1时,粒子打在板上长度比直径小,从位置2开
始粒子打在板上区域的长度等于直径,此后维持不变,直到增大到180°,故选D.
]专题强化练十九 洛伦兹力与现代科技
1.C 2.B 3.D 4.D 5.C 6.B
7.B [带电粒子只有经过AC板间时被加速,即带电粒子每运动一周被加速一次,电场的
方向没有改变,则在AC间加速,电场方向不需要做周期性的变化,故 B正确,D错误;根
据qvB=和nqU=mv2(n为加速次数),联立解得r=,可知PP =2(r -r)=2(-1),PP =
1 2 2 1 2 3
2(r -r)=2(-),所以PP≠PP ,故C错误;当粒子从D形盒中出来时,速度最大,根据
3 2 1 2 2 3
r=知加速粒子的最大速度与D形盒的尺寸有关,故A错误.]
8.D [由qU=mv2得带电粒子进入磁场的速度为v=,结合带电粒子在磁场中运动的轨迹
半径R=,联立得到R= ,由题意可知,该离子与质子在磁场中具有相同的轨道半径和电荷
量,故该离子和质子的质量之比=144,故选D.]
9.C [根据左手定则可知,等离子体射入两金属板之间时,正离子偏向a板,负离子偏向
b板,即上板为正极;稳定时满足q=Bqv,解得U′=Bdv;根据电阻定律可知两金属板间
的电阻为r=,根据闭合电路欧姆定律有I=,a、b两端电压U=IR,联立解得U=,故选
C.]
10.BD [由左手定则可知,金属中的自由电子所受洛伦兹力方向指向M,则电子偏向M,
即M为负、N为正,选项A错误,B正确;当达到平衡时有e=evB,I===nveab,联立
解得B=,选项D正确,C错误.]
11.(1) (2) (3)4m
解析 (1)设质子加速后的速度为v ,根据动能定理有qU=mv2,在通道内,静电力提供向
1 1
心力,有qE=m,联立解得E=;
(2)设质子在磁场中运动的半径为r,则有PC=2r
1 1
又PC=2R,可得r=R,在磁场中,洛伦兹力提供向心力,
1
有qvB=m,
1
联立解得B=
(3)设未知粒子x在磁场中运动的半径为r,则有
2
PD=2r,又PD=2R,
2
可得r=R
2
设未知粒子x加速后的速度为v,则有2qU=Mv2,2qvB=M
2 2 2
联立解得:M=4m.
12.AC [粒子在磁场中做匀速圆周运动,由qvB=m,可得r=,粒子运动周期为T==,
故周期与粒子速度无关,每运动半周被加速一次,可知t-t=t-t=t,A正确;粒子被加
3 2 2 1 1
速一次,动能增加 qU,被加速 n次后的动能为 mv2=nqU,可得 v =,故速度之比为
n nv∶v∶v =1∶∶,B错误;由B的分析可得mv2=qU,mv2=nqU,联立解得n=,故粒
1 2 3 1 n
子在电场中的加速次数为,C正确;由A的分析可得r=,由B的分析可知v-v≠v-v,
3 2 2 1
故r-r≠r-r,即同一D形盒中粒子的相邻轨迹半径之差会改变,D错误.]
3 2 2 1
专题强化练二十 带电粒子在组合场中的运动
1.ABD [根据题意可知,粒子从A点进入磁场时,受到洛伦兹力的作用,根据左手定则可
知,圆形区域内磁场方向垂直纸面向外,故 A正确;根据题意可知,粒子在磁场中的运动
轨迹如图甲所示
根据几何关系可知,粒子做圆周运动的半径为R,粒子在磁场中运动轨迹所对圆心角为,根
据洛伦兹力提供向心力有qvB=m,
0
可得=,故B正确;根据题意可知,粒子从B点进入电场之后,先向右做减速运动,再向
左做加速运动,再次到达B点时,速度的大小仍为v,再次进入磁场,运动轨迹如图乙所示.
0
则粒子在磁场中的运动时间为t ==,故C错误;粒子在电场中,根据牛顿第二定律有Eq
磁
=ma,解得a==,根据v =at结合对称性可得,粒子在电场中运动的总时间为 t ==,
0 电
故D正确.]
2.AD [设粒子在磁场中做匀速圆周运动的轨迹半径为R,由几何关系可得OB=R,OC=
R,AC=OA+OC,粒子从A到B做类斜抛运动,在B点的速度方向与匀强电场垂直,由逆
向思维可知粒子从B到A做类平抛运动,把粒子在A点的速度v 分别沿x轴的正方向和y轴
0
的正方向分解,设粒子在B点的速度为v ,则有vcos θ=v ,由洛伦兹力充当向心力有
B 0 B
Bqv =m,粒子从B到A做类平抛运动,沿x轴方向与y轴方向的位移大小分别用OA、OB
B
来表示,由类平抛运动的规律可得,过A点的速度v 的延长线交于x方向分位移的中点,由
0
几何关系可得tan θ=,结合B=,联立解得R=d,OB=d,AC=2.5d,A正确,B错误;粒子在A点沿y轴正方向的分速度为v=vsin θ,由类平抛运动的规律有v2=2·OB,联立
y 0 y
解得匀强电场的电场强度为E=,C错误;粒子从A点到B点的运动时间t =,粒子从B点
AB
到D点的运动时间为t =,根据运动的对称性可知,粒子从A点开始到又回到A点的运动
BD
时间为t=2t +t ,综合计算可得t=,D正确.]
AB BD
3.(1)4 (2)L
解析 (1)由动能定理得
EqL=mv2-mv2
0
粒子进入磁场时速度大小为
v=
在磁场中L=2R,qvB=
联立可得B=4
(2)假设粒子从y轴离开电场,运动轨迹如图所示
L=vt,
0
y=at2,
1
Eq=ma
联立解得y=<L,假设成立
1
v=at
y
速度偏转角tan θ=
第一次到达x轴的坐标
x==L
1
在磁场中R′=
x=2R′sin θ=sin θ==L
2
粒子第二次到达x轴的位置与坐标原点的距离为x=x+x=L.
1 2
4.(1)5×10⁷ C/kg (2)4 m
(3)B≥0.2 T
x
解析 (1)微粒在磁场中做匀速圆周运动,
由几何关系得r=Lsin 53°=1 m
由牛顿第二定律得qvB=m
0
代入数据解得=5×10⁷ C/kg(2)微粒进入电场后做类斜抛运动.由几何关系得y =
Oc
在y轴方向有
y =-vtcos 53°+×t2
Oc 0
在x轴方向有l = vtsin 53°
0
解得l=4 m
(3)微粒在磁场中做匀速圆周运动的轨迹与边界OP 相切时,恰好能到达第四象限.
由几何关系知R=Lsin 53°
由牛顿第二定律得qvB=m
0 1
解得B = 0.2 T,故当磁感应强度B≥0.2 T时,微粒能到达第四象限.
1 x
5.(1) (2) (3)1.5B
1
解析 (1)设带电粒子进入磁场时的速度大小为v,与水平方向成θ角,粒子在匀强电场中做
类平抛运动,由类平抛运动的速度方向与位移方向的关系有tan θ==,则θ=30°
根据速度关系有v==;
(2)设带电粒子在区域Ⅰ中的轨道半径为r,由牛顿第二定律得qvB=m,轨迹如图甲所示:
1 1
由几何关系得L=r,
1
联立解得L=;
(3)当带电粒子不从区域Ⅱ右边界离开磁场时,在磁场中运动的时间最长.设区域Ⅱ中最小
磁感应强度为B ,此时粒子恰好不从区域Ⅱ右边界离开磁场,对应的轨迹半径为r,轨迹
2min 2
如图乙所示:可得qvB =m
2min
根据几何关系有L=r(1+sin θ)
2
解得B =1.5B.
2min 1
6.(1) (2)
(3)
解析 (1)粒子运动的轨迹如图甲所示,由几何关系可知,粒子在磁场中运动的轨迹半径r
1
=R ,粒子在磁场中做圆周运动有qvB=m
1
联立解得B=
1
(2)粒子在电场中做类平抛运动,粒子速度和挡板相切时有tan α=,其中v=t,
y
又由平抛运动的推论知t=
联立解得E=
(3)粒子离开圆形磁场区域到返回圆形磁场区域边界的过程中,运动轨迹如图乙所示,粒子
在匀强磁场B 内做圆周运动,有qvB=m,B=kB,联立解得r=
2 2 2 1 2
根据几何关系可知tan ∠OO′f==k
粒子返回圆形磁场区域边界的位置i到出射点f的距离l=2rsin ∠OO′f=
2
当k较小时,粒子运动轨迹恰好与挡板相切,如图丙所示,根据几何关系可知∠fgO″=60°
tan ∠fgO″=tan ∠fOO″==,r′=R
2
则k==,故当<k≤1时,粒子返回圆形磁场区域的位置到f点的距离l=
当0<k≤时,粒子不能返回圆形磁场区域.专题强化练二十一 带电粒子在叠加场和交变电、磁场中的
运动
1.AC 2.C
3.(1) (2)
(3)+
解析 (1)微粒在区域Ⅰ内水平向右做直线运动,则在竖直方向上有qEsin 45°=mg,解得E
1 1
=
微粒在区域Ⅱ内做匀速圆周运动,则重力和静电力平衡,有mg=qE,解得E=
2 2
(2)粒子进入磁场区域时满足:
qEdcos 45°=mv2
1 1
qvB=m
根据几何关系,分析可知
R==2d
2
整理得B=
(3)微粒从P到Q的时间包括在区域Ⅰ内的运动时间t 和在区域Ⅱ内的运动时间t,
1 2
由at2=d,mgtan 45°=ma
11 1 1
整理得t=
1
由t=·=·=
2
得t=t+t=+.
1 2
4.(1) (2) (3)
(n=2,4,6,…)
解析 (1)由qvB=m,T=,
0 0
联立解得T=.
0
(2)如图甲所示为周期最大时粒子不能从Oa边射出的临界情况,由几何关系可知sin α=,
得α=30°.在磁场变化的半个周期内,粒子在磁场中的运动轨迹对应的圆心角为150°,运动
时间为t=T=,而t=
0
所以磁感应强度的变化周期T的最大值为.(3)如图乙所示为粒子从b点沿着ab方向射出磁场的一种情况.在磁场变化的半个周期内,
粒子在磁场中的运动轨迹对应的圆心角为 2β,其中β=45°,即=,所以磁场变化的周期为
T=
弦OM的长度为s=(n=2,4,6,…)
圆弧半径为R==(n=2,4,6,…)
由qvB=m,
0 0
解得v=(n=2,4,6,…).
0
5.(1) E (2)
(3)(1+)+(π-)
解析 (1)设小球质量为m、电荷量为q、速度为v,小球在MN段受力如图
因为在MN段做匀速直线运动,所以小球受力平衡,由平衡条件得mgtan 45°=qE,解得=,
要使小球进入第一象限后能立即在矩形磁场区城内做匀速圆周运动,则小球受的重力必须与
静电力平衡有mg=qE
1
联立解得E=E
1
(2)由(1)可知qvB=qE,
即v=
由qvB=m,可知R==
轨迹图如图所示,由图可知矩形的最小面积S=2Rcos 22.5°×(R-Rsin 22.5°)=
(3)在第四象限运动的时间t=
1
在第一象限矩形磁场区域运动的时间t=,在第一象限做匀速直线运动的时间t=
2 3
联立解得小球从M到P的总时间
t=t+t+t=(1+)+(π-).
1 2 3
6.(1) (2)
解析 (1)设粒子第一次在电场中做匀加速运动的时间为t,
0则t=,Eq=ma
0
设O、P间距离为x,则x=at2,
0
联立解得x=.
(2)如图所示,设粒子在磁场中做圆周运动的半径分别为R 和R,
1 2
R=,R=,又由动能定理得Eqx=mv2,粒子每经一个周期沿y轴向下移动Δx,
1 2 0
Δx=2R-2R=.
2 1
7.(1) (2)(π+2)
(3)d=(n=1,2,3,…)
(4)x =(π+2)(n=1,2,3,…)
P
解析 (1)粒子第一次在电场中有qE=ma,v=at,t=,粒子第一次进入磁场中有qvB=
0 1 0 0 1 0
联立解得R=
1
(2)由题意可知粒子经2次加速和偏转后打在x轴负半轴上到O点的距离最小,如图甲所示
第一次加速的位移为
Δx==
1
第二次加速的位移Δx=3Δx
2 1
v=2at=
2 0
Δx =Δx-Δx+R
P 2 1 2
=(π+2)
(3)分析带电粒子运动轨迹,如图乙所示可知A与坐标原点间的距离d应满足
d=n2R=(n=1,2,3,…)
1
(4)若粒子经过n次加速和偏转后打在x轴上
x =n(Δx+R)=(π+2)(n=1,2,3,…).
P 1 1
专题强化练二十二 带电粒子在立体空间中的运动
1.D
2.(1)10 m/s (2) m
解析 (1)小球在水平方向做匀速圆周运动,在竖直方向做自由落体运动,水平方向小球恰
好转半个周期离开磁场,故离开磁场的时间为t===1 s,则离开磁场时在竖直方向上的速
度v=gt=10 m/s,故小球离开磁场时的速度大小为v==10 m/s.
y
(2)小球离开磁场时在竖直方向的位移大小为y=gt2=5 m,小球在水平方向做匀速圆周运动
有qvB=,解得R=,水平方向位移为直径,即x=2R== m,则小球离开磁场时的位置与
0
抛出点的距离为s== m.
3.(1) (2)v (3)
0
(4)nπR+R(n=1,2,3,…)
解析 (1)离子在Ⅰ区做类平抛运动,根据类平抛运动的规律有4R=vt,=at2,根据牛顿第
0
二定律有a=,解得电场强度的大小为E=.
(2)类平抛过程由动能定理有=mv2-mv2,解得离子到达B点时速度的大小为v=v.
0 0
(3)离子在Ⅱ区内做复杂的旋进运动.将该运动分解为圆柱腔截面上的匀速圆周运动和z轴正
方向的匀加速直线运动,根据题意可得,在圆柱腔截面上的匀速圆周运动轨迹如图所示.设
临界圆轨迹半径为r,根据几何知识有(R-r)2=r2+,解得离子的轨迹半径为 r=R,离子沿
y轴正方向的速度为 v==v ,则根据洛伦兹力提供向心力有 qvB=,解得Ⅱ区中磁感应
y 0 y强度大小为B=.
(4)离子在圆柱腔截面上做匀速圆周运动的周期为 T=,由题意知离子在Ⅱ区运动的时间为T
的整数倍,离子在z轴正方向上做匀加速直线运动,根据匀变速直线运动的位移公式可得 L
=vnT+a(nT)2(n=1,2,3,…),联立解得Ⅱ区的长度为L=nπR+R(n=1,2,3,…).
0
4.(1) (2)2L
(3)
解析 (1)设粒子进入棱长为L的正方体电磁修正区时的速度大小为v,根据动能定理有qU
=mv2,
解得v=
(2)在正方体中,粒子在平行于MPRG平面方向的分运动为匀速圆周运动,在垂直于MPRG
平面方向的分运动为匀加速直线运动,设粒子做圆周运动的周期为T,根据洛伦兹力提供向
心力有qvB=m,又T=,联立解得T=
从M点进入正方体的粒子在正方体中的运动时间为t==,所以粒子做圆周运动转过的圆心
1
角为120°,根据几何关系可知粒子离开正方体时的速度在垂直于平板方向的分量大小为v
2
=vcos 30°.离开正方体后粒子做匀速直线运动,到达平板所需的时间为t=,
2
联立解得t=2L
2
(3)根据几何关系有R+Rcos 60°=L,解得R=L,粒子在正方体中做匀加速直线运动的加速
度大小为a== ,粒子在正方体中沿y轴方向的位移大小为y =at2,粒子离开正方体时的
1 1
速度沿y轴方向的分速度大小为v=at ,从M点入射的粒子最后打到平板上的位置的纵坐
y 1
标为y=y +vt -,联立解得y=L,根据几何关系可知粒子在正方体中沿x轴方向的位移大
1 y2
小为x=Rsin 60°=L
1
粒子离开正方体时的速度沿-x轴方向的分速度大小为v =vsin 30°,从M点入射的粒子最
1
后打到平板上的位置的横坐标为x=x-vt-,联立解得x=-L
1 12
综上所述可知从M点入射的粒子最后打到平板上的位置坐标为.第十二章 电磁感应
第 1 练 电磁感应现象 楞次定律
实验:探究影响感应电流方向的因素
1.B 2.AC 3.D 4.B 5.C 6.A 7.A 8.AC
9.C [ab匀速向右运动,匀速向右切割磁感线,在M中产生顺时针的恒定感应电流,形成
的磁场恒定,不会使N产生感应电流,A错误;当ab加速向右运动时,M中产生顺时针方
向的感应电流且在增大,在M内形成垂直纸面向里的磁场且增大,由楞次定律可知,N中
会产生逆时针的感应电流,B错误;ab不动而突然撤去磁场,使M中产生逆时针方向的感
应电流,M中形成垂直纸面向外的磁场,导致穿过N的磁通量增大,由楞次定律可知,N中
会产生顺时针方向的电流,C正确;同理可知,当ab不动而突然增强磁场时N中会产生逆
时针方向的感应电流,D错误.]
10.B [使胶木圆盘A由静止开始绕其轴线OO′按箭头所示方向加速转动,穿过金属环B
的磁通量增大,根据楞次定律,金属环B的面积有缩小的趋势,且B有向上升高(远离)的趋
势,丝线受到的拉力减小,故B项正确.]
11.C [若B、B 都竖直向上,从上向下看,当a盘顺时针转动时,其半径切割磁感线,感
1 2
应电流方向为a′→O→b′→O′→a′,b盘电流为b′→O′,根据左手定则,b盘受到安
培力沿逆时针方向(俯视)转动;若B 、B 都竖直向下,从上向下看,当a盘顺时针转动时,
1 2
其半径切割磁感线,感应电流方向为O→a′→O′→b′→O,b盘电流为O′→b′,根据
左手定则,b盘受到安培力沿逆时针方向(俯视)转动;若B 向上,B 向下,从上向下看,当
1 2
a盘顺时针转动时,其半径切割磁感线,感应电流方向为a′→O→b′→O′→a′,b盘电
流为b′→O′,根据左手定则,b盘受到安培力沿顺时针方向(俯视)转动;若B 向下,B 向
1 2
上,从上向下看,当 a 盘顺时针转动时,其半径切割磁感线,感应电流方向为
O→a′→O′→b′→O,b盘电流为O′→b′,根据左手定则,b盘受到安培力沿顺时针方
向(俯视)转动,A、B、D错误,C正确.]
12.D [在PQ杆滑动的过程中,△POQ的面积先增大后减小,穿过△POQ的磁通量先增大
后减小,根据楞次定律可知:感应电流的方向先是由 P到Q,后是由Q到P,故A、B错误;
由左手定则判断得到:PQ受磁场力的方向先垂直于杆向左下,后垂直于杆向右上,故 D正
确,C错误.]第 2 练 法拉第电磁感应定律、自感和涡流
1.C 2.A 3.D 4.D 5.D 6.BC 7.C
8.AD [由右手定则可知OP切割磁感线产生的感应电流在OP辐条上从P流向O,则OP
为电源时O为正极,P为负极,所以P点电势小于O点电势,故A正确;金属辐条在磁场
中旋转产生的感应电流大小和方向都恒定,为直流电,故B错误;导电圆环顺时针(俯视)转
动产生的感应电流与逆时针转动时产生的感应电流方向相反,逆时针转动时二极管发光,由
二极管的单向导电性可知顺时针转动时二极管不发光,故C错误;假设辐条长度为L,辐条
切割磁感线产生的感应电动势大小为E=BL=BL=, 可知角速度变大时,感应电动势变大,
感应电流变大,则LED灯更亮,故D正确.]
9.(1) (2)
解析 (1)设戒指环的半径为r,则有L=2πr,磁感应强度大小在Δt时间内从0均匀增加到
B,产生的感应电动势为E=·πr2
0
可得E=
戒指的电阻为R=,则戒指中的感应电流为I==
(2)戒指中电流的热功率为
P=I2R=.
10.BC [在t=0到t=的过程中,金属框的有效切割长度先变大再变小,当t=时,有效切
割长度最大,为L,此时,感应电动势最大,所以在t=0到t=的过程中,E先增大后减小,
故B正确,A错误;在t=0到t=的过程中,设转过的角度为θ,由几何关系可得θ=ωt,在
t=0到t=的过程中,切割磁感线的有效长度d=,则感应电动势为E=Bd2ω=,可知在t=
0到t=的过程中,E的变化率一直增大,故C正确,D错误.]
11.BC [由题图乙可知,在t时刻磁感应强度的大小为B=t,所以在t时刻回路中由于导
体棒运动产生的动生电动势为E =Blv=,在t时刻回路中由于磁感应强度变化产生的感生
1
电动势为E ==,根据右手定则和楞次定律可知,这两个电动势是同方向的,所以回路中
2
的总电动势为E=E +E =2,因此回路中的总电动势随时间增大,所以灯泡逐渐变亮,故
1 2
A错误,B正确;在t 时刻,回路中的总电动势为E′=2=2Blv,回路中的电流为I==,
0 0
ab棒受到的安培力大小为F′=BIl=,由于ab棒匀速运动,所以ab棒受力平衡,因此水
0
平外力大小为F=F′=,故C正确,D错误.]
专题强化练二十三 电磁感应中的电路及图像问题
1.B 2.D 3.AD 4.BD 5.D 6.D 7.C8.AD [由右手定则判断出 OA 中电流方向由 O→A,可知流过电阻 R 的电流方向为
1
P→R→O,故A正确;OA产生的感应电动势为E=,将OA当成电源,外部电路R 与R 并
1 1 2
联,则A、O两点间的电势差为U=·=,故B错误;流过OA的电流大小为I==,转过弧
度所用时间为t==,流过OA的电荷量为q=It=,故C错误;转过弧度过程中,外力做的
功为W=EIt=,故D正确.]
9.AD [根据题述,PQ进入磁场时加速度恰好为零,两导体棒从同一位置释放,则两导体
棒进入磁场时的速度相同,产生的感应电动势大小相等,PQ通过磁场区域后MN进入磁场
区域,MN同样匀速直线运动通过磁场区域,故流过PQ的电流随时间变化的图像可能是
A;若释放两导体棒的时间间隔较短,在PQ没有出磁场区域时MN就进入磁场区域,则两
棒在磁场区域中运动时回路中磁通量不变,感应电动势和感应电流为零,两棒不受安培力作
用,二者在磁场中做加速运动,PQ出磁场后,MN切割磁感线产生感应电动势和感应电流,
且感应电流一定大于刚开始仅PQ切割磁感线时的感应电流I ,则MN所受的安培力一定大
1
于MN的重力沿导轨平面方向的分力,所以MN一定做减速运动,回路中感应电流减小,流
过PQ的电流随时间变化的图像可能是D.]
10.(1),垂直于MN向左 (2)
解析 (1)根据法拉第电磁感应定律,圆环中产生的感应电动势E=S
上式中S=
由题图乙可知=
根据闭合电路的欧姆定律有I=
根据电阻定律有R=ρ
t=t 时,圆环受到的安培力大小
0
F=BI·(2r)+I·(2r)
0
联立解得F=,由左手定则知,方向垂直于MN向左.
(2)通过圆环的电荷量q=·Δt
根据闭合电路的欧姆定律和法拉第电磁感应定律有=,=
在0~t 内,穿过圆环的磁通量的变化量为ΔΦ=B·πr2+·πr2
0 0
联立解得q=.
11.(1) (2)B±t
0
解析 (1)当ab刚处于磁场时,ab棒切割磁感线,产生感应电动势,相当于电源,灯泡刚好
正常工作,则电路中路端电压U =U
外
由电路的分压之比得U =2U
内
则感应电动势为E=U +U =3U
外 内
由E=Blv=3U,可得v=
0(2)若保持磁场不移动(仍在cdfe矩形区域),而使磁感应强度B随时间t均匀变化,可得棒与
L 并联后再与L 串联,则正常工作的灯泡为L ,所以L 两端的电压为U,电路中的总电动
1 2 2 2
势为E=U+=
根据法拉第电磁感应定律得
E==ld
0
联立解得=,所以经过时间t时磁感应强度的可能值B=B±t.
t 0
专题强化练二十四 电磁感应中的动力学和能量问题
1.A 2.D 3.AC 4.ABD 5.AC 6.AB
7.(1) N (2)0.016 J
解析 (1)金属框的总电阻为
R=4lλ=4×0.40×5×10-3 Ω
=0.008 Ω
金属框中产生的感应电动势为
E===0.1××0.402 V=0.008 V
金属框中的电流为I==1 A
t=2.0 s时磁感应强度大小为
B=(0.3-0.1×2.0) T=0.1 T,金属框处于磁场中的有效长度为L=l
2
此时金属框所受安培力大小为
F=BIL=0.1×1××0.4 N
A 2
= N
(2)0~2.0 s时间内金属框产生的焦耳热为Q=I2Rt′=12×0.008×2 J=0.016 J.
8.(1) (2)
解析 (1)由题意知:金属框做加速度减小的加速运动,加速度减为 0,稳定状态时做匀速直
线运动,根据受力平衡有F =F
安
导体棒的感应电动势为E=BLv
导体棒的感应电流为I=
安培力为F =BIL
安
联立解得v=
(2)导体棒、金属框最终以相同的加速度做匀加速直线运动,速度差一定,对整体由牛顿第
二定律有 F=(m+M)a
对导体棒受力分析有BIL=ma,E=IR联立解得E=.
9.(1)2 T (2)2 m/s 2 m/s2 (3)4 m/s
解析 (1)由题图乙可知,导体棒的最大速度v =3 m/s,
m
对应的感应电动势E=BLv ,
m
感应电流I=,当速度达到最大时,导体棒做匀速运动,导体棒受力平衡,有BIL=mgsin
θ,
解得B==2 T.
(2)导体棒和定值电阻串联,由公式Q=I2Rt可知:Q ∶Q =1∶3,则导体棒ab产生的焦耳
ab R
热Q =×21 J=7 J,导体棒下滑x=5 m的距离,导体棒减少的重力势能转化为动能和回路
ab
中的焦耳热,由能量守恒定律有mgxsin θ=mv2+Q +Q
1 ab R
得导体棒的速度v=2 m/s,
1
此时感应电动势E=BLv,
1 1
感应电流I=,
1
对导体棒有mgsin θ-BIL=ma ,
1 1
解得加速度a=2 m/s2.
1
(3)开关S 断开、S 闭合时,任意时刻对导体棒,根据牛顿第二定律有
1 2
mgsin θ-BIL=ma ,
2 2
感应电流I=,Δq=CΔU
2
Δt时间内,有ΔU=ΔE=BLΔv,a=,
2
解得a=2 m/s2,
2
表明导体棒ab下滑过程中加速度不变,导体棒做匀加速直线运动,t=2 s时导体棒的速度
大小v=at=4 m/s.
2 2
10.(1)20 m/s2 10 m/s2 (2)0.2 T 0.4 J (3)1.1 m
解析 (1)ab边进入磁场前,对线框进行受力分析,由牛顿第二定律,
在水平方向有Fcos θ=ma
x
代入数据有a=20 m/s2
x
在竖直方向有Fsin θ-mg=ma
y
代入数据有a=10 m/s2
y
(2)ab边进入磁场开始,ab边在竖直方向切割磁感线;ad边和bc边的上部分也开始进入磁
场,且在水平方向切割磁感线.但ad和bc边的上部分产生的感应电动势相互抵消,则整个
回路的电动势为ab边切割磁感线产生的电动势,根据右手定则可知回路的电流为 adcba,
则从ab边进入磁场开始,ab边受到的安培力竖直向下,ad边的上部分受到的安培力水平向
右,bc边的上部分受到的安培力水平向左,则ad边和bc边的上部分受到的安培力相互抵消,故线框abcd受到的安培力的合力为ab边受到的竖直向下的安培力.由v2=2aL,知ab边
y y
刚到达磁场边缘时,线框竖直方向的速度v=2 m/s.由题知,线框从ab边进入磁场开始,在
y
竖直方向线框做匀速运动,则有Fsin θ-mg-BIL=0,E=BLv,I=
y
联立解得B=0.2 T
由题知,从ab边进入磁场开始,在竖直方向上线框做匀速运动;dc边进入磁场时,bc边恰
好到达磁场右边界.则线框进入磁场的整个过程中,线框受到的安培力为恒力,则有 Q=W
克
=BILy,y=L
安
Fsin θ-mg=BIL
联立解得Q=0.4 J
(3)线框从开始运动到进入磁场的整个过程中所用的时间为v=at,
y y1
L=vt,t=t+t
y2 1 2
联立解得t=0.3 s
由(2)分析可知线框在水平方向上一直做匀加速直线运动,则在水平方向有 x=at2=
x
×20×0.32 m=0.9 m,则磁场区域的水平宽度s=x+L=1.1 m.
专题强化练二十五 动量观点在电磁感应中的应用
1.AC 2.CD 3.BD 4.BC 5.BCD 6.AC
7.(1)2 m/s2 (2)2 m/s (3)2 C
解析 (1)导体棒a从PP 到QQ,由动能定理得mgr=mv2-0
1 2 1 2 a a 0
代入数据得v=4 m/s
0
a刚进入匀强磁场时,由法拉第电磁感应定律得E=BLv =4 V,由闭合电路的欧姆定律得I
0
==2 A
由牛顿第二定律得ILB=ma
b b
代入数据得a=2 m/s2.
b
(2)当导体棒a、b稳定时,由动量守恒定律得mv=(m+m)v
a 0 a b 1
代入数据得v=2 m/s.
1
(3)整个过程中,对导体棒b由动量定理得LBt=mv,又q=t,代入数据得q=2 C.
b 1
8.(1)mv2 (2)
0
解析 (1)选水平向右为正方向,从开始到最终稳定的过程中,两棒总动量守恒,则有 2mv
0
-mv =2mv,解得v=,由能量守恒可得从开始到最终稳定回路中产生的焦耳热为Q=mv2
0 0
+m(2v)2-(2m)v2=mv2.
0 0
(2)当ab棒向右运动,速度大小变为时,设cd棒的速度是v ,根据动量守恒得2mv -mv =
2 0 0mv+m,解得v=,此时回路中的总电动势E=BL(-)=BLv,则消耗的电功率为P==.
2 2 0
9.BCD [断开开关,导体棒切割磁感线产生电动势,但由于没有闭合回路,故没有安培力,
导体棒所受合力大小F =mgsin θ-μmgcos θ>0,则导体棒匀加速下滑,故A错误;开关
合
接1,导体棒切割磁感线产生感应电动势E=BLvcos θ,导体棒做加速度减小的加速运动,
最后匀速下滑,对导体棒受力分析,列动量定理表达式有
mgtsin θ-BLtcos θ-μ(mgcos θ+BLsin θ)t=mv-0,其中=,解得t=,故B正确;开关接
2,导体棒切割磁感线对电容器充电,回路中有充电电流,对导体棒受力分析,列牛顿第二
定律方程有mgsin θ-BILcos θ-μ(mgcos θ+BILsin θ)=ma,充电电流I==CBLacos θ,解
得a=,
加速度恒定,则导体棒匀加速下滑,代入计算可得电流I=,故C、D正确.]
第十三章 交变电流 电磁波 传感器
第 1 练 交变电流的产生和描述
1.C 2.B 3.A 4.BCD 5.D 6.D 7.BCD
8.AC [线圈在径向磁场中做切割磁感线运动,产生的感应电动势大小不变,方向做周期
性变化,发电机输出的电流为矩形波交流电,A正确;线圈以角速度ω匀速转动时,根据
法拉第电磁感应定律,则有感应电动势的最大值为E =NBSω,因磁场是辐向磁场,线圈切
m
割磁感线的有效速度大小不变,所以发电机产生的感应电动势的有效值E=NBSω,灯泡两
端电压U=R,B错误;根据闭合电路欧姆定律,电源电动势大小为E=(R+r)=(1+)U,C
正确;若转动过程中穿过线圈的磁通量始终为零,则不会产生感应电动势,D错误.]
9.AB [根据法拉第电磁感应定律可知,矩形线圈中会产生周期为0.02 s的正弦式交流电,
因为小灯泡正常发光,其两端电压有效值为40 V,因此原线圈两端电压的瞬时值表达式为
u=40cos 100πt (V),A项正确;线圈产生的正弦式交流电电动势的最大值E =NBSω=40
m
V,解得N=50匝,B项正确;一个周期内,氖泡发光两次,因此氖泡发光频率是交流电频
率的两倍,为100 Hz,C项错误;电容器的击穿电压(耐压值)指的是电压的最大值,题述交
流电压的最大值大于40 V,所以耐压值为40 V的电容器接在氖泡位置将被击穿,D项错
误.]
10.(1)()2 (2)
解析 (1)由导体棒切割磁感线产生感应电动势有E=BLv,得e=BLv sin ωt
m
回路中产生正弦式交变电流,其有效值为E =
有效
在0~时间内,电阻R上产生的热量Q=()2R·=()2.
(2)由功能关系得:外力F所做的功W=Q=.
11.D [导线框位移为0≤x≤0.5 m过程,只有bc边在磁场中切割磁感线,产生的电动势大
小为E=Byv=sin 2πx (V),此过程所用时间为t= s=0.25 s,此过程的最大电动势为E =
1 1 1m
sin(2π×0.25) V=1.0 V,导线框位移为0.5 m<x≤1.0 m过程,bc边和ad边都在磁场中切割
磁感线,产生的电动势方向相同,则导线框的电动势大小为 E =2|sin 2πx| (V),此过程所用
2
时间为t = s=0.25 s,此过程的最大电动势为E =2|sin(2π×0.75)| V=2.0 V,导线框位移
2 2m
为1.0 m<x≤1.5 m过程,只有ad边在磁场中切割磁感线,产生的电动势大小为E =sin 2πx
3
(V),此过程所用时间为t = s=0.25 s,此过程的最大电动势为E =sin(2π×1.25) V=1.0
3 3m
V,则此过程中导线框的感应电动势随时间变化如图所示
根据 Q=t,可知此过程导线框产生的焦耳热为Q=×0.25 J+×0.25 J+×0.25 J=0.75 J,根
据能量守恒可知导线框穿过两块区域的整个过程,拉力F做的功为0.75 J,D正确,A、B、
C错误.]
12.ACD [线框abcd绕着垂直于磁场的轴匀速转动,故产生的电流为交变电流,故A正确;
产生的交流电的电动势最大值为E =BL2ω,有效值为E=,当S断开时,电压表测量的电
m
压为cd间的电压,故U=E=BL2ω,故B错误,C正确;当S闭合时,电路总电阻为3r+,
ab中的电流为I==BL2ω,电流表的示数I ==,故D正确.]
A
第 2 练 变压器 远距离输电
实验:探究变压器原、副线圈电压与匝数的关系
1.D 2.AD 3.B 4.BD 5.C
6.(1)C (2)有效 7.0 V (3)正比 大于 (4)D
解析 (1)探究变压器原、副线圈电压与匝数关系,应选择低压交流电源,故选C.
(2)多用电表测量的交流电压为有效值,不是最大值;多用电表选用的挡位是交流电压的 10
V挡位,所以应该在0~10 V挡位读数,所以读数应该是7.0 V.
(3)根据=可知,理想变压器原、副线圈电压应与其匝数成正比.实验中由于变压器的铜损
和铁损,变压器的铁芯损失一部分的磁通量,所以导致副线圈电压的实际值一般略小于理论
值,所以导致>.(4)原、副线圈上通过的电流发热,铁芯在交变磁场作用下发热,都会使变压器输出功率发
生变化,从而导致电压比与匝数比有差别;变压器铁芯漏磁,也会导致电压比与匝数比有差
别;原线圈输入电压发生变化,不会影响电压比和匝数比,故选D.
7.C [将P下滑时,电阻R两端电压变大, A 示数将变大,同理,将P向上滑动,电阻R
1
两端电压变小,A 的示数将变小,A、B错误;若将P向下滑动到GD的中点,原、副线圈
2
的电压比将由1∶2变为1∶4,电阻R两端的电压将变为原来的2倍,由P=可知,功率将
变为原来的4倍,C正确;若将P向上滑动到CG的中点,原、副线圈的电压比将从1∶2变
为3∶4,电阻R两端的电压将变为原来的,电阻R的功率将变为原来的,D错误.]
8.ABC [由理想变压器基本关系知=,U 不变,U 变为原来的倍,所以变为原来的倍,A
1 2
正确;根据P =UI 可知,因P 变为原来的2倍,U 变为原来的倍,则输电线上电流I 变
送 2 2 送 2 2
为原来的,B正确;根据P =I2R ,可知P 变为原来的()2,C正确;总功率变大,损失
损 2 线 损
的功率变小,则用户端功率变大,因用户端电压不变,则 I 变大,又I 变小,I =I ,则=
4 2 2 3
变大,D错误.]
9.D [由题图可知,原线圈输入电压的有效值为U =220 V,根据原、副线圈匝数比与电
0
压比的关系可知=,解得U =·U =×220 V=20 V,所以电压表V 的读数为20 V,A错误;
1 0 1
由于二极管具有单向导电性,一个周期内只有半个周期有电流通过,故有·=·T,有效值为
U =10 V,即电压表V 的读数为10 V≈14.14 V,B错误;流过R的电流为I == A≈1.4
2 2 2
A,由原线圈输入功率等于输出功率可知,UI =UI ,解得I≈0.09 A,C错误;原线圈的
0 0 2 2 0
输入功率等于输出功率,即P=P=UI=20 W,D正确.]
0 1 2 2
10.AC [根据=,可得接收线圈的输出电压约为U =8 V,故A正确;由于漏磁,接收线
2
圈与发射线圈功率不相等,接收线圈与发射线圈中的电流比 I∶I≠n∶n =22∶1,故B错
2 1 1 2
误;变压器是不改变其交变电流的频率的,故C正确;由于穿过发射线圈的磁通量与穿过
接收线圈的磁通量大小不相等,所以穿过发射线圈的磁通量变化率与穿过接收线圈的不相同,
故D错误.]
11.BC [由题知理想电流表读数为I,
则根据欧姆定律有U=IR
1 1
根据变压器原、副线圈电压与匝数的关系有=,=
则有U=IR ,U=IR
0 1 2 1
再由欧姆定律有U=IR,可计算出I=I,故A错误,B正确;
2 2 2 2
由于矩形线圈产生的交变电流直接输入原线圈,则有E =2NBL2ω,
max
U==NBL2ω
0
又U=IR ,则=,
0 1
C正确;由于变压器为理想变压器,则有
P=P+P=UI+UI
0 1 2 1 2 2
=I2R+UI
1 2 2
联立解得P=
0
由于矩形线圈产生的交变电流直接输入原线圈,则发电机的功率为P,D错误.]
0
12.B [由题意可知,原、副线圈的匝数比为2,则副线圈的电流为2I,根据欧姆定律可得
副线圈的电压有效值为U =2IR ,则变压器原线圈两端的电压有效值为U =2U =4IR ,设
2 1 1 2 1
接入交变电源的电压有效值为U ,则U =4IR +IR ,可得I=;保持P 位置不变,P 向左
0 0 1 2 1 2
缓慢滑动的过程中,I不断变大,根据欧姆定律有U =4IR ,可知变压器原线圈两端的电压
1 1
有效值变大,输入端接入的电压有效值不变,则 R 两端的电压不断变小,则电压表示数U
2
变小,原线圈的电压、电流都变大,则功率变大,根据原、副线圈的功率相等,可知 R 消
1
耗的功率增大,故B正确,A错误;
设原、副线圈的匝数比为n,同理可得U=n2IR ,则U=n2IR +IR ,整理可得I=;保持P
1 1 0 1 2 2
位置不变,P 向下缓慢滑动的过程中,n不断变大,则I变小,对R 由欧姆定律可知U=
1 2
IR ,可知U不断变小,根据原、副线圈的功率相等可知R 消耗的功率为P=IU =·(U -),
2 1 1 0
整理可得P=,当n=3时,R 消耗的功率有最大值,可知R 消耗的功率先增大后减小,故
1 1
C、D错误.]
第 3 练 电磁振荡与电磁波
1.C 2.C 3.A 4.AC 5.AD
6.AD [无线电波中长波波长有几十千米,微波中的毫米波只有几毫米,A正确;无线电
波在介质中的传播速度小于在真空中的传播速度 3.0×10⁸ m/s,B错误;无线电波也能产生
干涉和衍射现象,C错误;无线电波由真空进入介质传播时,传播速度减小,由 λ=可知波
长变短,D正确.]
7.D [有温度的物体都会发射红外线,A错误;紫外线的频率比可见光高,B错误;X射
线、γ射线频率较高,波动性较弱,粒子性较强,较易发生光电效应,C错误;手机通信使
用的是无线电波,其波长较长,更容易观察到衍射现象,D正确.]
8.B [LC振荡电路的周期T=2π,其电容器上的带电荷量从最大值变化到零的最短时间 t
=,故t=,故选B.]
9.D [脉冲电流作用于不同人体时,不同人体的导电性能不同,故电流大小不同,A错误;
电容器放电过程中,开始时电流较小,随着带电荷量的减小,放电电流逐渐变大,不是恒定
的,B错误;振荡电路的振荡周期为T=2π,电容器在时间t 内放电至两极板间的电压为
00,即t ==,则线圈的自感系数L越小,电容器的放电时间越短;电容器的电容 C越大,
0
电容器的放电时间越长,C错误,D正确.]
10.ABD [若磁场正在减弱,则电容器上极板带正电,处于充电状态,故A正确;若电容
器正在放电,由安培定则可得电容器上极板带负电,故B正确;若电容器上极板带正电,
说明电容器在充电,电流减小得越来越快,自感电动势增大,故C错误;若电容器正在充
电,则线圈自感作用阻碍电流的减小,故D正确.]
11.C [在b和d时刻,q为0,但q随t的变化率最大,则电流最大,不为零,故A错误;
在O→a时间内,q从0逐渐增大至最大值,而电流从最大值减小至0,电容器充电,磁场能
转化为电场能,故B错误;在a和c时刻,电容器均完成充电过程,电路里的能量全部储存
在电容器的电场中,故C正确;在O→a时间内,电容器充电,在c→d时间内,电容器放
电,故D错误.]
12.D [当开关断开时,灰尘静止,则有Eq=mg,此时电场能最大,极板间电场强度最大,
若开关闭合,电场能减小,极板间电场强度减小,则灰尘会向下极板运动,振荡回路磁场和
电场周期性改变,根据对称性可知当电场方向和初始状态相反且电场能最大时,静电力方向
竖直向下,和重力方向相同,此时灰尘的加速度为2g,所以灰尘的加速度不可能向上,灰
尘的加速度大于等于0,且一直向下,所以灰尘不会在两极板间做往复运动,故 A、B、C
错误;当磁场能最大时,电场能为0,极板间电场强度为0,灰尘只受重力,加速度一定为
g,故D正确.]
13.C [由题意知S置于b端后,自感线圈两端的电势差呈余弦规律变化,由于t=0时刻
电容器电压为3 V,故此时自感线圈两端的电势差也为3 V,然后开始减小,当第一次为1.5
V时,则可知经历时间为六分之一周期,故振荡周期为0.12 s.所以0.04 s时回路中的电流
不为零,0.03 s时回路中的电流才为零,0.06 s时电感线圈中的自感电动势值达到最大,为3
V,故A、B错误;经分析,0.07~0.08 s时间内,电容器极板间电场方向竖直向上且逐渐减
小,故C正确;0.04~0.05 s时间内,线圈两端的电势差增大,即电容器极板间电场增大,
电场能增大,则磁场能逐渐减小,故D错误.]
第 4 练 传感器 实验:利用传感器制作简单的自动控制装
置
1.AD 2.AC 3.C
4.(1)CD (2)CABDE L R
1 1
解析 (1)按下S 后L 支路被短路,则L 不会发光,A错误;当锅内温度高于103 ℃时,S
1 2 2 1断开,而要温度降到70 ℃以下时S 才会闭合,则此时L 可能发光,此时电路中R与R 和
2 2 1
L 的串联部分并联,并联的整体再和L、R 串联,R ≈10.42 Ω,
1 2 2 L
则回路中并联部分的电阻
R ≈56.64 Ω
并
则回路总电阻R =1 067.06 Ω
总
则回路总电流I =≈0.21 A
总
则L 一定发光,此时并联的整体的电压为U =I R ≈11.89 V
2 并 总 并
则流过L 的电流为
1
I == A
L1
≈0.012 A
流过L 的电流小于30 mA,则L 熄灭,B错误;由题知,S 在锅内温度高于80 ℃时自动断
1 1 2
开,锅内温度降到70 ℃以下时S 自动闭合,C正确;当锅内温度低于70 ℃时,S 自动闭
2 2
合,L 支路被短路,则L 不会发光,此时电路中R与R 和L 的串联部分并联,则此时流过
2 2 1 1
L 的电流为
1
I ′== A≈0.218 A,此时流过L 的电流大于30 mA,则L 发光,D正确.
L1 1 1
(2)多用电表的操作步骤为:调整“指针定位螺丝”,使指针指到零刻度——机械调零;将
选择开关旋转到“×100”位置——选挡;将两支表笔直接接触,调节“欧姆调零旋钮”,
使指计指向欧姆零点——欧姆调零;测量指示灯L 两端的阻值——测量;将选择开关置于
1
OFF位置或交流电压最高挡——关闭多用电表.故正确顺序为CABDE.
由于使用时L 始终不亮,但加热和保温功能均正常,则说明R、L 、R 、T均正常,若指针
1 2 2
如题图丙所示,可看出L 两端有1 100 Ω左右的电阻,则说明L 始终不亮的原因是L 断路
1 1 1
损坏;
若指针如题图丁所示,可看出欧姆表的示数几乎为零,但由于R =10.42 Ω,此时选用的是
L
“×100”挡,则说明灯泡L 正常,则说明L 始终不亮的原因是R 断路损坏.
1 1 1
5.(1)160 (2)80 0.13 (3)偏小
解析 (1)欧姆挡选择“×10挡”,则阻值为16.0×10 Ω=160 Ω.
(2)当仅有秤台时,压敏电阻的阻值为160 Ω,根据闭合电路欧姆定律得E=I(R+R′+R +
A
r),解得R′=80 Ω,2 500 kg的物体在秤台上时,此时压力为(2 500+500)×10 N=3×10⁴
N,压敏电阻的阻值约为100 Ω,根据闭合电路欧姆定律得E=I(R +R′+R +r),解得I
1 1 A 1
=0.13 A.
(3)根据E=I(R+R′+R +r),可得R=-R′-R -r,电池的电动势偏小,则相同的电流
A A
下,R的阻值偏小,结合题图乙可知汽车的质量的测量值偏小.
6.(1)变大 变小 E
(2)24 1.75 1 N解析 (1)当弹性梁右端受力向下弯曲时,R、R 拉伸,电阻变大,R、R 压缩,电阻变小.
2 3 1 4
R 两端电压U=E,
1 1
R 两端电压U=E,
3 3
所以U =|U-U|=E.
AB 1 3
(2)压力为1 N时该图像的斜率为k= kΩ/N=24 kΩ/N,压力为5 N时该图像的斜率为k′=
kΩ/N=1.75 kΩ/N,要使传感器对力的变化测量较为灵敏,则压力改变量相同的情况下,电
阻变化大,即斜率大的更灵敏,故在1 N附近.
第十四章 光
第 1 练 光的折射 全反射
1.C 2.D 3.A 4.CD 5.C
6.C [光的频率是由光源决定的,与介质无关,故此单色光从空气进入水球频率不变,
A、B错误;由题图可看出光线1入射到水球的入射角小于光线2入射到水球的入射角,则
光线1在水球外表面折射后的折射角小于光线2在水球外表面折射后的折射角,设水球半径
为R、气泡半径为r、光线进入水球后的折射角为α、光线进入气泡的入射角为θ,根据几何
关系有=,则可得出光线2进入气泡的入射角大于光线1进入气泡的入射角,故若光线1在
M处发生全反射,则光线2在N处一定发生全反射,若光线2在N处发生全反射,光线1在
M处不一定发生全反射,C正确,D错误.]
7.BD [根据题意将光路图补充完整,如图所示,其中β为光束Ⅱ的折射角,γ为光束Ⅲ的
折射角
光束Ⅰ为反射光线,仍是复色光,光束Ⅱ、Ⅲ由于折射率不同导致偏折分离,为单色光,即
该复色光由两种颜色的光混合而成,A错误;根据折射率的定义,光束Ⅱ、Ⅲ的折射率表示
为n==,n==,因为β<γ<90°,则有n>n,v<v,光束Ⅱ在玻璃平面镜中的传播速度比
2 3 2 3 2 3
光束Ⅲ小,B正确;设玻璃平面镜的厚度为d,光束Ⅱ、Ⅲ在玻璃平面镜中传播的时间表示
为t ===,t ===,当满足sin 2β=sin 2γ时,t =t ,即2γ=π-2β或2β=2γ,又因为
2 3 2 3
β<γ,且均为锐角,则有β+γ=,因此光束Ⅱ、Ⅲ在玻璃平面镜内部传播的时间有可能相同,
C错误;玻璃平面镜上、下表面平行,根据光的反射定律及光路的可逆性,改变 α角且α<90°,光束Ⅱ、Ⅲ一定始终与光束Ⅰ平行,D正确.]
8.A [当两种频率的细激光束从A点垂直于AB面入射时,由几何知识可知,激光沿直线
传播到O点,经第一次反射沿半径方向直线传播出去,如图甲,保持光的入射方向不变,
入射点从A向B移动过程中,如图乙,可知激光沿直线传播到CO面经反射,射向PM面,
入射点从A向B移动过程中,光线传播到PM面的入射角逐渐增大.
当入射点为B点时,如图丙所示,根据光的反射定律及几何关系可知,光线传播到 PM面的
P点,此时光线在PM面上的入射角最大,设为α,由几何关系得α=45°,
根据全反射临界角公式得
sin C ==<
a
sin C ==>
b
两种频率的细激光束的全反射的临界角关系为C <45°<C ,故在入射光从A向B移动过程中,
a b
a光能在PM面全反射后,从OM面射出,b光不能在PM面发生全反射,故A正确,B、
C、D错误.]
9.C [设D处点光源发出的光射入该种透明材料发生全反射的临界角为C,则有sin C
=,解得C=30°.如图所示,
若沿DE方向射到AB面上的光线刚好发生全反射,则∠ADF=30°;同理,若沿DG方向射
出的光线刚好在BC面上发生全反射,则∠CDG=30°,因此∠FDH=30°,根据几何关系可
得FH=×2πR=,则能从AB、BC面直接射出的部分为-=,故能从AB、BC面直接射出的
部分占整个圆弧的比值为=,C正确.]10. c
解析 当入射角达到45°时,恰好到达临界角C,根据sin C=,可得该液体对激光的折射率
n===,由于n=,可知激光在液体中的传播速度v==c.
11.(1) (2)45°
解析 (1)由题意知,细光束在AB界面一部分发生反射,另一部分发生折射,设折射角为
β,光路图如图所示,
由几何关系得L ===R,根据题意,两光斑间的距离为(+1)R,所以可知L =R,由几何
1 2
关系知β=45°,根据折射定律得,此玻璃砖对细光束的折射率为n===.
(2)若光屏CD上恰好只剩一个光斑,则说明该光束恰好在AB面发生全反射,由sin C=可
得,临界角大小为C=45°,即当θ=45°时,光屏上恰好只剩下一个光斑.
12.见解析
解析 (1)潜水员在水下看到景物示意图如图甲
潜水员下潜深度为,则有
sin C=,又n=,则tan C=
结合几何关系可有tan C=,其中=45 m
由以上数据可得=15 m
(2)由题意分析,由于皮划艇遮挡引起水下看不到灯光,光路示意图如图乙
①灯光到达皮划艇右端E点,
则有n=则sin θ==,tan θ=
1 1
又tan θ=,解得h= m
1 1
②灯光到达皮划艇左端F点,
则有n=
则sin θ=,tan θ=
2 2
又tan θ=,解得h= m
2 2
综上所述,潜水员在水下 m至 m之间看不到灯光.
第 2 练 光的干涉、衍射和偏振
1.C 2.A 3.BCD 4.D
5.B [由于截面是等腰三角形,从圆心向外,经过相同的宽度空气膜厚度增加量相同,根
据光的干涉原理,从装置的正上方向下观察,可以看到一系列明暗相间的等间距圆形条纹,
A错误,B正确;若将红光换成白光,则看到明暗相间的彩色条纹,C错误;由于红光的波
长比紫光的长,若将红光换成紫光,则条纹间距减小,看到的亮条纹数将增多,D错误.]
6.D [由双缝干涉条纹间距公式Δx=可知,当两种色光通过同一双缝干涉装置时,波长越
长相邻两亮条纹间距越宽,由屏上亮条纹的位置可知 λ>λ ,反射光经过三棱镜后分成两束
1 2
色光,由题图可知从N位置出射的光的折射角大,又由折射定律可知,入射角相同时,折
射率越小的色光折射角越大,由于λ>λ ,则n<n ,所以N是波长为λ 的光出射位置,故D
1 2 1 2 1
正确,A、B、C错误.]
7.ACD [题图乙中间部分为等间距条纹,所以题图乙是光的双缝干涉图样,当光通过狭缝
时,同时也发生衍射,故A正确;狭缝越小,衍射范围越大,衍射条纹越宽,遮住一条狭
缝,另一狭缝宽度增大,则衍射现象减弱,题图丙中亮条纹宽度减小,故B错误;根据条
纹间距公式有Δx=λ,则照射两条狭缝时,增加L,其他条件不变,题图乙中相邻暗条纹的
中心间距增大,故C正确;照射两条狭缝时,若光从狭缝S、S 到屏上P点的路程差为半波
1 2
长的奇数倍,P点处一定是暗条纹,故D正确.]
8.C [镀膜的目的是尽可能让红外线能够透射,而让红外线之外的光反射,从而使红外线
图像更加清晰,故A、B错误;当红外线在薄膜前、后表面的反射光恰好干涉减弱时,反射
光最弱,透射光最强,根据干涉相消的规律可知,此时红外线在薄膜前、后表面反射光的光
程差应为半波长的奇数倍,而为了尽可能增加光的透射程度,镀膜的厚度应该取最薄的值,
即红外线在薄膜中波长的四分之一,故C正确,D错误.]
9.D [薄膜干涉的光程差Δs=2d(d为薄膜厚度),厚度相同处产生的条纹明暗情况相同,
因此条纹应与BC边平行,故A错误;因为两玻璃间形成的空气膜厚度均匀变化,因此条纹是等间距的,故B错误;减小薄片厚度,条纹间距将增大,故 C错误;将红光换成蓝光照
射,入射光波长减小,条纹间距将减小,故D正确.]
10.D
11.C [对比双缝干涉相邻两亮条纹间距与双缝间距、光的波长、缝屏距离的关系公式Δx
=λ可得单缝衍射中央亮条纹宽度的一半与单缝宽度、光的波长、缝屏距离的关系为=λ,
激光波长变短,其他条件不变,则中央亮条纹变窄,A错误;相同实验条件下,金属的膨胀
量越大,则单缝距离d越小,中央亮条纹越宽,B错误;相同实验条件下,中央亮条纹宽度
变化越大,说明单缝的距离d变化大,即金属膨胀量越大,C正确;金属的线膨胀系数属于
金属的特有属性,与实验装置无关,D错误.]
12.C [第三条亮条纹对应路程差s=3λ,但光在介质中的传播速度小于c,故A错误;由
Δx=λ,n==可知(λ 为光在矿泉水中的波长),光在矿泉水中的波长小于真空中的波长,所
0
以x<x ,故B错误;由n==,x =λ,x =λ ,得n=,故C正确;由Δx=λ可知,向左移
2 1 1 2 0
动S 对观察结果没有影响,故D错误.]
0
实验十三 测量玻璃的折射率
1.(1)C (2)见解析图 (3)1.57 (4)A
解析 (1)入射角尽量大些,折射角也会大些,折射现象较明显,角度的相对误差会减小,
但要注意并不是入射角越大越好,应适度,故 A错误;为了防止弄脏玻璃砖,不能用铅笔
贴着光学面画出界面,故B错误;实验中需要测角度时既可用量角器,也可用圆规和直尺
等工具进行测量,故C正确;判断像与针是否在同一直线时,应该观察大头针的整个部分,
不能只观察其头部,故D错误.
(2)光路图如图所示
(3)由图可知,取小方格的边长为单位长度,则sin i=≈0.793
sin r=≈0.504n==≈1.57
(4)光线经由PP 射入后光路图如图所示
1 2
第一次折射时入射角大于折射角,第二次是从玻璃砖射向空气,折射角要大于入射角,出射
光线要远离法线,由图可知经PA的出射光线符合事实,而经PB的出射光线靠近法线不符
3 3
合事实.故对应的出射光线上的2枚大头针是P 和A.
3
2.(1)B (2)A (3)激光在MP界面上发生了全反射 能
解析 (1)四根针应该先插光路后面的针,否则光被挡住,后面的针无法确定位置,故正确
的插针顺序应是P、P、P、P.
4 3 2 1
(2)在MP界面上,光的入射角为i=90°-θ =30°,折射角为r=90°-θ =60°,则玻璃的折
1 2
射率为n===.
(3)入射光线与NP相垂直,在MP一侧没有找到出射光线,说明光线在MP上发生了全反射,
根据几何关系可以求出光线在MN面上的入射角,由插针法得出折射角,从而由折射率公式
可以计算出折射率.
3.(1)2 (2) (3)不变
解析 (1)由折射定律知,光线通过平行玻璃砖后向一侧发生侧移,由于光线在上表面折射
时,折射角小于入射角,则出射光线向左侧偏移,即可能在2上.
(2)由题可知,折射率为
n==.
(3)不小心将玻璃砖沿OA方向平移了,通过比较发现,入射角和折射角没有变化,则由n=
可知,测得的折射率将不变.
4.(1)见解析图 (2)入射角θ 折射角θ
1 2
见解析图 (3) (4)大于
解析 (1)画出光路图如图所示.
(2)为了测出三棱镜玻璃材料的折射率,若以AB作为分界面,根据折射定律可知,需要测量
的量是入射角θ、折射角θ,位置如图所示.
1 2
(3)三棱镜玻璃材料的折射率的计算公式n=,
(4)在测量过程中,放置三棱镜的位置发生了微小的平移,以AB作为分界面,入射角θ 与三
1棱镜平移后的实际入射角相等,但折射角θ 变小,则由n=,可知折射率n偏大,即三棱镜
2
玻璃材料折射率的测量值大于三棱镜玻璃材料折射率的真实值.
5.(1)能 不能 在 (2)大于
解析 (1)先让光屏E、F位于同一平面内,一束激光贴着光屏E从空气斜射入水中,激光从
光疏介质射入光密介质,在光屏F上能看到折射后的光束;当F屏沿逆时针(俯视)方向折转
一定的角度后,则呈现折射光线的F屏和呈现入射光线的E屏不在同一平面内,所以在F
屏上不能看到折射光线;这说明折射光线和入射光线在同一平面内;
(2)分析表格数据可知,光从水斜射入空气时,折射角大于入射角,且入射角增大时,折射
角也增大.
实验十四 用双缝干涉测量光的波长
1.(1)C (2)D
解析 (1)若粗调后看到的是模糊不清的条纹,则最可能的原因是单缝与双缝不平行,要使
条纹变得清晰,可尝试调节拨杆使单缝与双缝平行,故选C.
(2)根据Δx=λ,可知要增大条纹间距,可以增大双缝到光屏的距离l或减小双缝的间距d,
故选D.
2.(1)单缝 相干 (2)6.526 540 (3)(c)
解析 (1)在光源和双缝之间还必须放置一个单缝,其目的是保证经双缝得到的两列光是相
干光.
(2)分划板中心刻线在B位置时读数为6.5 mm+2.6×0.01 mm
=6.526 mm
条纹间距为Δx= mm=1.349 5 mm
由Δx=λ解得该绿光的波长λ=Δx=×1.349 5×10⁻³ m=5.398×10⁻⁷ m≈540 nm.
(3)由波长关系λ >λ >λ ,可知在其他条件不变的情况下,干涉图样条纹间距Δx >Δx >
红 黄 绿 红 黄
Δx ,所以绿光的条纹间距最小,则绿光产生的干涉图样是题图(c).
绿
3.(5)10.50 2.1 (6)0.10
解析 (5)用刻度尺测出a、b两点间的距离为10.50 cm,两相邻暗纹中心之间的距离为Δy=
cm=2.1 cm.
(6)刀片的厚度为Δy=λ,
解得d=0.10 mm.第十五章 热学
第 1 练 分子动理论 内能
1.ACD 2.C 3.AC 4.A 5.D
6.C [已知该气体的密度、体积和摩尔质量,可以得到摩尔体积,但缺少阿伏加德罗常数,
无法计算分子间的平均距离,故A错误;知道该气体的摩尔质量和质量,可得到物质的量,
又知道阿伏加德罗常数,可计算出分子数,但不知道体积,无法计算分子间的平均距离,故
B错误;知道阿伏加德罗常数、该气体的摩尔质量和密度,由摩尔质量和密度可以得到摩尔
体积,除以阿伏加德罗常数得到每个气体分子平均占有的体积,用正方体模型得到边长,即
分子间的平均距离,故C正确;阿伏加德罗常数、该气体的质量和体积已知,可以得到密
度,但不知道摩尔质量,无法得到摩尔体积,进而无法计算分子间的平均距离,故 D错
误.]
7.B [在F-r图像中,随着距离的增大,斥力比引力变化得快,所以 a为斥力曲线,c为
引力曲线,b为合力曲线,故A、C错误,B正确;当分子间距离r>r 时,曲线b对应的力
0
即合力先增大后减小,故D错误.]
8.B [设空气的摩尔质量为M,在海底和岸上的密度分别为ρ 和ρ ,一次吸入空气的体
海 岸
积为V,在海底和在岸上分别吸入的空气分子个数为n 和n ,则有n =,n =,多吸入
海 岸 海 岸
的空气分子个数为Δn=n -n ,代入数据得Δn≈3×10²²个,故选B.]
海 岸
9.D [在“水桥”内部,分子间的距离在r 左右,分子力约为零,而在“水桥”表面层,
0
分子比较稀疏,分子间的距离大于r,因此分子间的作用表现为相互吸引,从而使“水桥”
0
表面绷紧,所以能总体反映该表面层中的水分子之间相互作用的是 C位置,故A、C错误;
分子间距离从大于r 减小到r 左右的过程中,分子力表现为引力,做正功,则分子势能减小,
0 0
所以“水桥”表面层中两水分子间的分子势能与其内部水相比偏大,故B错误;王亚平放
开双手,“水桥”在表面张力作用下收缩,而“水桥”与玻璃板接触面的水分子对玻璃板有
吸引力作用,在两玻璃板靠近过程中分子力做正功,故D正确.]
10.D [根据分子处于平衡位置(即分子之间距离为r)时分子势能最小,可知曲线Ⅰ为分子
0
势能随分子之间距离r变化的图像;根据分子处于平衡位置(即分子之间距离为r)时分子间
0
作用力为零,可知曲线Ⅱ为分子间作用力随分子之间距离r变化的图像;根据分子之间斥力
随分子之间距离的增大而减小以及分子间距离小于r 时分子间作用力表现为斥力,可知曲线
0
Ⅲ为分子间斥力随分子之间距离r变化的图像,故选D.]
11.C [由题图可知,在x=x 处N分子的动能最大,则分子间作用力做功最多,分子势能
1最小,则x=x 处为平衡位置,此时分子间作用力为零,当x<x 时,分子间作用力表现为斥
1 1
力,x>x 时,分子间作用力表现为引力.N由x=0到x=x 过程中,M、N间作用力先表现
1 2
为斥力后表现为引力,A、D错误;由于x = x 处为平衡位置,则根据F-x图像,
1
可知x 相当于F-x图像的c点,则由x=x 到x=x 过程中,N所受的分子力F可能先增大
1 1 2
后减小,则加速度可能先增大后减小,B错误;N由x=0到x=x 过程中,M、N系统的分
2
子势能先减小后增大,C正确.]
12.C [铁的摩尔体积V=,单个分子的体积V =,又V =πr3,所以分子的半径r=×
0 0
,分子的最大截面积S =πr2= ,铁质晶须的横截面上的分子数n=,
0
拉断过程中相邻铁原子之间的相互作用力F== ,故C正确.]
0
第 2 练 固体、液体和气体
1.A 2.A 3.AC 4.AC
5.C [因为负压病房的温度和外界温度相同,而温度是分子平均动能的标志,则负压病房
内气体分子的平均动能等于外界环境中气体分子的平均动能,负压病房内每个气体分子的运
动速率不一定都小于外界环境中每个气体分子的运动速率,A、B错误;负压病房内的压强
较小,温度与外界相同,则分子的数密度较小,即负压病房内单位体积气体分子的个数小于
外界环境中单位体积气体分子的个数,C正确;负压病房内的压强较小,根据F=pS可知,
相同面积负压病房内壁受到的气体压力小于外壁受到的气体压力,D错误.]
6.B [因为bc的延长线通过原点,所以bc是等容线,即气体体积在bc过程中保持不变,
B正确;ab是等温线,压强减小则体积增大,A错误;cd是等压线,温度降低则体积减小,
C错误;连接aO交cd于e,则ae是等容线,即V=V,因为V<V,所以V<V,所以da过
a e d e d a
程中气体体积发生变化,D错误.]
7.A [初态时,对“工”字形活塞整体受力分析,有p S +M g+pS =p S +pS ,对上
A A 工 0 B B B 0 A
面汽缸受力分析,有p S =pS +M g,末态时,对“工”字形活塞整体受力分析,有
A A 0 A 上缸
p ′S +M g+pS =p ′S +pS ,对上面汽缸受力分析,有p ′S =pS +M g,联立
A A 工 0 B B B 0 A A A 0 A 上缸
方程解得p ′=p ,p ′=p ,对A、B两部分气体,根据理想气体状态方程可得=,=,
A A B B因温度降低,p ′=p ,p ′=p ,则V′<V 、V ′<V ,则活塞下降,上面汽缸下降,
A A B B A A B B
才能使A、B气体体积均变小,故选A.]
8.(1) (2)
解析 (1)在等容过程中,设0 ℃时气体压强为p,根据查理定律有=,
0
解得p=
0
(2)当压强为p,温度为0 ℃时,设此时体积为V,则根据理想气体状态方程有=
2 2
解得V=.
2
9.1.3×105 Pa
解析 以注入后的所有气体为研究对象,由题意可知瓶内气体发生等温变化,设瓶内气体体
积为V,有V=0.9 mL-0.5 mL=0.4 mL=0.4 cm3
1 1
注射器内气体体积为V,
2
有V=0.3×0.4 cm3=0.12 cm3
2
根据玻意耳定律有
p(V+V)=pV
0 1 2 1 1
代入数据解得p=1.3×10⁵ Pa.
1
10.1 cm
解析 设A、B两管的横截面积分别为S 、S ,注入水银后如图所示,A、B气柱分别减少了
1 2
h 和h,压强分别为p 和p,则有:
1 2 1 2
plS=p(l-h)S
01 1 1 1 1 1
plS=p(l-h)S
02 2 2 2 2 2
压强:p=p+ρgh
2 0
p=p+ρg(h-h)
1 2 2 1
代入数据解得Δh=h-h=1 cm.
2 1
11.(1)pS (2)47 ℃
0
解析 (1)气体的体积不变,根据查理定律有=,得降温后杯内气体压强为p=p
2 0
由杯子受力平衡可知杯子重力最大值为G=(p-p)S=pS.
0 2 0
(2)根据手受力平衡可知降温后杯内气体压强为
p=p-=9.375×10⁴ Pa
3 0根据理想气体状态方程有=,其中T=(273+17) K=290 K,V=V
3 3 0
解得T=320 K,则t=47 ℃.
0 0
专题强化练二十六 气体实验定律的综合应用
1.(1)3.1×10³ Pa (2)
解析 (1)由题意可知夹层中的空气发生等容变化,根据查理定律可得=,代入数据解得 p
2
=3.1×10³ Pa
(2)当保温杯外层出现裂隙后,静置足够长时间,则夹层中空气压强和大气压强相等,设夹
层体积为V,以静置后的所有空气为研究对象有pV=pV,解得V=V
0 1 1 1
则夹层中增加空气的体积为
ΔV=V-V=V
1
所以夹层中增加的空气质量与原有空气质量之比为==.
2.见解析
解析 (1)设密封气体初始体积为V,压强为p,左、右管的横截面积均为S,密封气体先经
1 1
等温压缩过程体积变为V,压强变为p,由玻意耳定律有pV=pV①
2 2 1 1 2 2
设注入水银后水银柱高度为h,水银的密度为ρ,根据题设条件有
p=p+ρgh ②
1 0 0
p=p+ρgh③
2 0
V=(2H-l-h)S④
1 0
V=HS⑤
2
联立①②③④⑤式并代入题给数据得
h≈12.9 cm⑥
(2)密封气体再经等压膨胀过程体积变为V,温度变为T,由盖—吕萨克定律有=⑦
3 2
根据题设条件有V=(2H-h)S⑧
3
联立⑤⑥⑦⑧式并代入题给数据得
T≈363 K.
2
3.(1)90 cmHg (2)27 cm
解析 (1)设玻璃管的横截面积为S,对右管中的气体,初态:
p=75 cmHg,V=30 cm·S
1 1
末态:V=(30 cm-5 cm)·S
2
由玻意耳定律有pV=pV
1 1 2 2
解得p=90 cmHg
2
(2)对水平管中的空气柱,初态:p=p+15 cmHg=90 cmHg,V=11 cm·S
0
末态:p′=p+20 cmHg=110 cmHg
2
根据玻意耳定律有pV=p′V′
解得V′=9 cm·S,则水平管中的空气柱长度变为9 cm,此时原来左侧竖直管中15 cm水银
柱已有7 cm进入到水平管中,所以左侧管中倒入水银柱的长度为110 cm-75 cm-(15-7)
cm=27 cm.
4.(1)T (2)p
0 0
解析 (1)因两活塞的质量不计,则当环境温度升高时,Ⅳ内的气体压强总等于大气压强,
则该气体进行等压变化,则当B中的活塞刚到达汽缸底部时,对Ⅳ中气体由盖—吕萨克定
律可得=,解得T=T
0
(2)设当A中的活塞到达汽缸底部时Ⅲ中气体的压强为p,则此时Ⅳ内的气体压强也等于p,
设此时Ⅳ内的气体的体积为V,则Ⅱ、Ⅲ两部分气体的体积为(V-V),则对Ⅳ中气体有=,
0
对Ⅱ、Ⅲ两部分气体有=
联立解得p=p.
0
5.(1)0.917p (2)1.2
0
解析 (1)对充气结束后的B中气体从-23 ℃到27 ℃的过程,有=,其中T =300 K、T =
1 2
250 K,解得p≈0.917p ,充气完毕时A中的气体压强与充气结束后在-23 ℃环境中的B中
0
气体压强相同,故为0.917p.
0
(2)对A、B组成的整体,由pV+pV =pV+1.1pV ,解得k=≈1.2.
0 A 0 B A 0 B
6.(1) (2)m
解析 (1)由题知开始时鱼静止在水面下H处,设此时鱼的体积为V,有Mg = ρgV
0 0
且此时B室内气体体积为V,质量为m,则m=ρ V
气
鱼通过增加B室体积获得大小为a的加速度,
则有ρg(V+ΔV)-Mg=Ma
0
联立解得需从A室充入B室的气体质量Δm=ρ ΔV=
气
(2)开始鱼静止在水面下H处时,B室内气体体积为V,质量为m,且此时B室内的压强为p
1
=ρgH+p
0
鱼静止于水面下H 处时,
1
有p=ρgH +p
2 1 0
此时体积也为V;设该部分气体在压强为p 时,体积为V,
1 2
由于鱼鳔内气体温度不变,根据玻意耳定律有pV=pV
2 1 2
解得V=V
2
则此时B室内气体质量
m=ρ V=m.
1 气 2第 3 练 热力学定律与能量守恒定律
1.AD 2.C 3.C 4.AC 5.B
6.AB [依题意,中心部位为热运动速率较低的气体,与挡板作用后反弹,从A端流出,
而边缘部位为热运动速率较高的气体,从B端流出;同种气体分子平均热运动速率较大,
其对应的温度也就较高,所以A端为冷端,B端为热端,故A正确.依题意,A端流出的气
体分子热运动速率较小,B端流出的气体分子热运动速率较大,所以从A端流出的气体分子
热运动平均速率小于从B端流出的,从A端流出的气体分子平均动能小于从B端流出的气
体分子平均动能;内能的多少还与分子数有关,依题意,不能得出从 A端流出的气体内能
一定大于从B端流出的气体内能,故B正确,C错误.该装置将冷热不均的气体进行分离,
喷嘴处有高压,即通过外界做功而实现的,并非是自发进行的,没有违背热力学第二定律;
温度较低的从A端出、较高的从B端出,也符合能量守恒定律,故D错误.]
7.大于 ①
解析 对活塞受力分析有 p=,因为A中细沙的质量大于 B中细沙的质量,故稳定后有
p >p ;所以在达到平衡过程中外界对封闭气体做的功有W>W ,则根据ΔU=W+Q,因为
A B A B
汽缸和活塞都是绝热的,即Q=0,故有ΔU >ΔU ,即重新平衡后汽缸A内气体的内能大于
A B
汽缸B内气体的内能;由题图乙中曲线可知曲线②中分子速率大的分子数占总分子数百分
比较大,即曲线②的温度较高,由前面分析可知汽缸B温度较低,故曲线①表示汽缸B中
气体分子的速率分布规律.
8.AB [根据理想气体状态方程可知T=·V,即T-V图像的斜率为,故有p =p>p,故A
a b c
正确,C错误;理想气体由a变化到b的过程中,因体积增大,则气体对外做功,故B正确;
理想气体由a变化到b的过程中,温度升高,则内能增大,由热力学第一定律有ΔU=Q+
W,而ΔU>0,W<0,则有ΔU=Q-|W|,可得Q>0,Q>ΔU,即气体从外界吸热,且从外界
吸收的热量大于其增加的内能,故D错误.]
9.BCD [因p-T图像中a到b的线段的延长线过原点,由=C,可知从a到b气体的体积
不变,则从a到b气体不对外做功,选项A错误;
因从a到b气体温度升高,可知气体内能增加,选项B正确;因W=0,ΔU>0,根据热力学
第一定律ΔU=W+Q可知,气体一直从外界吸热,且气体吸收的热量等于内能增加量,选
项C、D正确.]
10.C [由于a→b的过程为等温过程,即状态a和状态b温度相同,分子平均动能相同,
对于理想气体,状态a的内能等于状态b的内能,故A错误;由于状态b和状态c体积相同,
且p<p,根据查理定律有=,可知T<T,又因为T=T ,故T<T,故B错误;因为a→c
b c b c a b a c
过程气体体积增大,气体对外界做正功,而气体温度升高,内能增加,根据 ΔU=W+Q,可知气体吸收热量,故C正确,D错误.]
11.(1) (2)-0.8npV
0 0
解析 (1)抽气过程等温变化,第一次抽气有pV=p(V+nV),
0 0 0 0
解得p=.
(2)该过程为绝热过程,可知Q=0,又有W=-ΔV=-·(nV)=-0.8npV ,根据热力学第一
0 0 0
定律得ΔU=W+Q=W
=-0.8npV.
0 0
12.(1)37 ℃ (2)20 J
解析 (1)气体发生等压变化,由盖—吕萨克定律有=,
得=,
代入数据解得t=37 ℃.
2
(2)气体等压膨胀对外做功,则W=-p·ΔV=-p(S·Δh),代入数据得W=-10 J,由热力学
0 0
第一定律得ΔU=W+Q,代入数据得ΔU=-10 J+30 J=20 J.
13.(1)6×10⁻⁴ m3 (2)60 J
解析 (1)以气体为研究对象,由于压强不变,根据盖—吕萨克定律,有
=,解得V =6×10⁻⁴ m3
Q
(2)由气体的内能与热力学温度成正比有=,解得U =108 J
Q
活塞从P位置缓慢移到Q位置,活塞受力平衡,气体为等压变化,以活塞为研究对象有 pS
=pS+mg
0
解得p=p+=1.2×10⁵ Pa
0
外界对气体做功
W=-p(V -V )=-24 J
Q P
由热力学第一定律有
U -U =Q+W
Q P
可得气体吸收的总热量为Q=60 J.
实验十五 用油膜法估测油酸分子的大小
1.A
2.使油酸在浅盘的水面上容易形成一块单分子层油膜 把油酸酒精溶液一滴一滴地滴入小
量筒中,测出1 mL油酸酒精溶液的滴数,得到一滴溶液中纯油酸的体积 单分子层油膜的
面积
解析 实验前将油酸稀释,目的是使油酸在浅盘的水面上容易形成一块单分子层油膜.可以
用累积法测量多滴溶液的体积后计算得到一滴溶液中纯油酸的体积.油酸分子直径等于一滴溶液中纯油酸的体积与形成的单分子层油膜的面积之比,即d=,故除测得一滴油酸酒精溶
液中纯油酸的体积外,还需要测量单分子层油膜的面积.
3.(1)2.5×10⁻⁶ (2)35 (3)7×10⁻¹⁰
(4)先变大后变小 (5)A
解析 (1)一滴油酸酒精溶液中含纯油酸的体积
V=× mL=2.5×10⁻⁶ mL
(2)由题图油膜可知,油膜所占坐标纸的格数约140个,油膜的面积为S=140×0.5×0.5 cm2
=35 cm2
(3)油酸分子的直径约为
d=≈7×10⁻¹⁰ m
(4)从油酸酒精溶液滴入浅盘到油膜稳定过程中,由于酒精的挥发,油膜的面积大小变化情
况是先变大后变小.
(5)甲同学在配制油酸酒精溶液时,不小心把酒精倒少了一点,导致油酸酒精溶液的实际浓
度比计算值大了一些,算出的一滴油酸酒精溶液中纯油酸的体积比实际值小,由 d=,可知
所测的分子直径d偏小,A正确;乙同学在计算注射器滴出的每一滴油酸酒精溶液体积后,
不小心拿错了一个注射器把溶液滴在水面上,这个拿错的注射器的针管比原来的细,一滴油
酸酒精溶液的实际体积变小,一滴油酸酒精溶液中纯油酸的体积变小,对应的油膜面积 S变
小,但体积V还是按原来的计算的,由d=,可知所测的分子直径d偏大,B错误;丙同学
在计算油膜面积时,把凡是不足一格的油膜都不计,导致计算的面积比实际面积小一些,由
d=,可知所测的分子直径d偏大,C错误.
4.(1)71 (2)8.8×10⁻¹⁰ (3)CD
(4) (5)B
解析 (1)轮廓包围的方格约为71个,故油酸薄膜的面积为S=71×1×1 cm2=71 cm2
(2)每滴溶液中含有纯油酸的体积为V=× mL=6.25×10⁻⁶ mL,油酸分子的直径为d=
≈8.8×10⁻¹⁰ m
(3)如果油膜中含有大量未溶解的酒精,导致油酸的实际面积比统计面积小,计算时采用统
计的油酸面积S偏大,由d=可知,油酸分子直径d的计算值将比真实值偏小,故A错误;
计算油膜面积时,如果错将全部不完整的方格作为完整方格处理,导致统计的油膜面积比实
际油膜面积大,计算结果将偏小,故B错误;如果计算油膜面积时,舍去了所有不足一格
的方格,导致统计的油膜面积偏小,计算结果将偏大,故C正确;如果水面上爽身粉撒得
较多,油酸没有充分展开,导致统计的油酸面积比充分展开的油酸面积小,计算结果将偏大,
故D正确.
(4)油酸分子个数为N=个,油酸分子的物质的量为n=,故阿伏加德罗常数为N ==
A
(5)实验中把油酸分子简化为球形,忽略分子间隙,并且认为油膜为单层分子,是一种理想化模型,故选B.
实验十六 探究等温情况下一定质量气体压强与体积的关系
1.(1)(或体积的倒数) (2)B
(3)选用容积较大的注射器(或实验中气体的体积不能压缩得过小或测出软管中气体的体积等)
解析 (1)反比例函数是曲线,正比例函数是过原点的直线,所以要作 p-图像,则应以为横
坐标.
(2)若急速推拉活塞,则有可能造成漏气和等温条件的不满足,所以应缓慢推拉活塞,故A
错误;推拉活塞时,手不能握住注射器含有气体的部分,若手握着含有气体的部分,会造成
温度变化,故B正确;因压强由压力表测量,不是由平衡条件计算,所以实验前不需要利
用天平测量出注射器、活塞及压力表的总质量,故C错误.
(3)某同学直接用软管连通注射器和另一压强传感器,用(1)中方法作出的图线如题图丙所示,
该图线不过原点,显然是软管里的气体没计算,体积的测量值偏小造成的,所以选用容积较
大的注射器可改善(或实验中气体的体积不能压缩得过小或测出软管中气体的体积等).
2.(1)AC (2)p- (3)橡皮帽内气体体积 升高 增大
0
解析 (1)每挂上一个钩码,平衡后,待封闭气体的体积不再发生变化,再读出体积,可以
减小误差,故A正确;挂钩码时,不能用手紧紧握住注射器,因为手的温度会改变封闭气
体的温度,使测量结果不准确,故B错误;实验前,应在活塞上涂上润滑油,并来回拉动
几次,可以增加密封性,也可以减小摩擦带来的误差,故C正确;注射器不隔热,所以实
验时封闭气体的温度与外界温度相同,气体做等温变化,不需要测量温度,故D错误.
(2)由平衡关系可得nmg+p=p,可得p=p-.
0 0
(3)实验操作规范,图线不过原点,则b代表注射器橡皮帽内气体的体积;由=C可知V=
CT,体积增大到一定值后,图线开始偏离直线,向上偏离,斜率变大,说明可能是温度升
高;公式中的C与气体质量有关,斜率变大,也可能是由于装置气密性不好导致气体质量
增大.
3.(1)V 见解析图 (2)V-
(3)2.4×10³
解析 (1)根据玻意耳定律,有pV=C,要作直线图像,故作V- 图像,图像如图所示.(2)注射器中的气体发生的是等温变化,根据玻意耳定律pV=C,可知气体体积趋向于0时,
p趋向于无穷大.从图像知,纵轴截距表示小晶体的体积,故有k==p(V-V) ,解得V =
0 0
V-.
(3)由(2)得,小晶体的体积V=0.27×10⁻⁵ m3,小晶体的密度ρ== kg/m3=2.4×103 kg/m3.
0
第十六章 原子结构和波粒二象性 原子核
第 1 练 光电效应 波粒二象性
1.A 2.AB 3.B 4.C 5.BC 6.AB
7.(1)B (2)h
解析 (1)若人体温度升高,则人体的热辐射强度I增大,由ε=hν可知,对应的频率ν变大,
由c=λν知对应的波长λ变小,选项B正确.
(2)该激发态与基态的能量差ΔE对应着辐射最短波长的光子,故能量差为ΔE=hν=h;波长
为λ 的光子的动量p=.
1
8.BC [根据光电效应方程,结合动能定理可知eU=E =hν-W =hν-hν,变式可得U
c k 0 c c
=ν-ν,斜率k==,解得普朗克常量为h=,故A错误;根据爱因斯坦光电效应方程E =
c k
hν-W 可知,题图乙中纵轴截距的绝对值表示逸出功,则实线对应金属的逸出功比虚线对
0
应金属的逸出功大,故B正确;入射光频率一定,饱和电流由入射光的强度决定,即光的
颜色不变的情况下,入射光越强,光子数越多,饱和电流越大,故C正确;分析题图丁可
知,当达到饱和电流以后,增加光电管两端的电压,光电流不变,故D错误.]
9.D [遏止电压产生的电场对电子起阻碍作用,则电源的右端为正极,故 A错误;当电源
左端为正极时,滑动变阻器的滑片向右滑动,加速电场增强,电流增加到一定值后不再增加,
故B错误;由E =hν-W 可知,最大初动能与光的强度无关,故 C错误;E =hν-W =hν
k 0 k 0
-hν,ν=5.15×10¹⁴ Hz,代入数值求得E≈1.2×10⁻¹⁹ J,故D正确.]
c c k
10.C [根据eU=mv 2=-得eU =-,eU =-,其中= ,联立解得λ=4λ,故选C.]
c m c1 c2 0
11.BD [分析可知光电管应加上反向电压,故滑片P向左滑动,A错误;电流表示数恰好为0时,电压表的示数为遏止电压的大小,B正确;电压表测量滑动变阻器部分两端电压,
指针一直偏转,C错误;由eU=hν-W 可知,两组数据可以测定普朗克常量,D正确.]
c 0
12.A [根据题意,阴极金属恰好发生光电效应,则说明光电子离开阴极的速度为0,根据
动能定理有eU=mv2,可得v=,每个光电子到达阳极板时的动量变化量大小为Δp =mv
0
=,设时间Δt内有n个电子打在阳极板上,则有I==,由动量定理可得平均作用力为F=
n,由以上整理得F=,A正确,B、C、D错误.]
第 2 练 原子结构 原子核
1.C 2.B 3.D 4.AB 5.A 6.A 7.A
8.CD [秦山核电站利用的是重核裂变释放的能量,故A错误;由题知原子核亏损释放的
能量一部分转化为电能,一部分转化为内能,原子核亏损的质量大于27.6 kg,故B错误;
核电站反应堆中需要用镉棒能吸收中子的特性,通过控制中子的数量控制链式反应的速度,
故C正确;反应堆利用铀235的裂变,生成多个中等质量的核和中子,且产物有随机的两分
裂、三分裂,即存在U+n→Ba+Kr+3n的核反应,故D正确.]
9.AC [根据质量数守恒和电荷数守恒可知,X的质量数为1,电荷数为0,为中子,A正
确,B错误;根据题图可知,U、Sr、Xe相比,Sr的比结合能最大,最稳定,U的质量数最
大,结合能最大,比结合能最小,最不稳定,C正确,D错误.]
10.C [根据核反应方程式,6个氘核聚变反应可释放出43.15 MeV的能量,1 kg海水中的
氘核反应释放的能量为E=×43.15 MeV≈7.19×10²² MeV≈1.15×10¹⁰ J,则相当于燃烧的
标准煤的质量为M= kg≈396.6 kg,约为400 kg.故选C.]
11.A [放射性元素放出α粒子时,α粒子与反冲核的速度相反,但电性相同,则两个粒子
受到的洛伦兹力方向相反,两个粒子的运动轨迹应为外切圆;而放射性元素放出β粒子时,
β粒子与反冲核的速度相反,且电性相反,则两个粒子受到的洛伦兹力方向相同,两个粒子
的运动轨迹应为内切圆,故B放出的是β粒子,A放出的是α粒子,故A正确;根据带电粒
子在磁场中的运动的半径r=,放出的粒子与反冲核的动量相等,而反冲核的电荷量大,故
轨迹半径小,故b为α粒子运动轨迹,c为β粒子运动轨迹,故B、C错误;粒子在磁场中
做匀速圆周运动,磁场方向不同,粒子运动的方向相反,由于 α粒子和β粒子的速度方向未
知,不能判断磁场的方向,故D错误.]
12.(1)X→Y+He
(2) (3)
解析 (1)X→Y+He
(2)洛伦兹力提供向心力,有qv B=m
α
所以v =,T==
α
环形电流大小I==
(3)衰变过程动量守恒,有0=p +p
Y α
所以p =-p ,“-”表示方向相反.
Y α
因为p=mv,E=mv2,
k
所以E=
k
即E ∶E =m∶M
kY kα
由能量守恒得Δmc2=E +E
kY kα
Δm=,
其中E =mv 2=,
kα α
所以Δm=.