文档文本内容
第二部分 通用技术(共 50 分)
一、选择题(本大题共12小题,每小题2分,共24分)
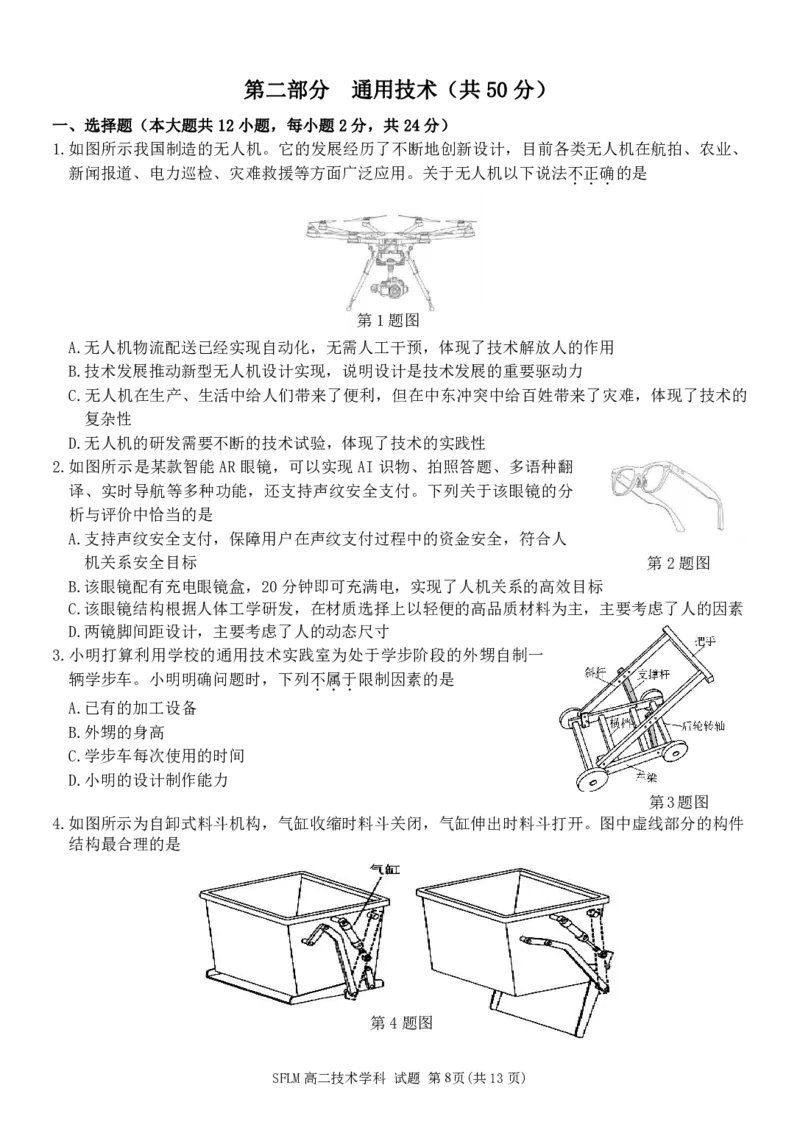
1.如图所示我国制造的无人机。它的发展经历了不断地创新设计,目前各类无人机在航拍、农业、
新闻报道、电力巡检、灾难救援等方面广泛应用。关于无人机以下说法不正确的是
...
第1题图
A.无人机物流配送已经实现自动化,无需人工干预,体现了技术解放人的作用
B.技术发展推动新型无人机设计实现,说明设计是技术发展的重要驱动力
C.无人机在生产、生活中给人们带来了便利,但在中东冲突中给百姓带来了灾难,体现了技术的
复杂性
D.无人机的研发需要不断的技术试验,体现了技术的实践性
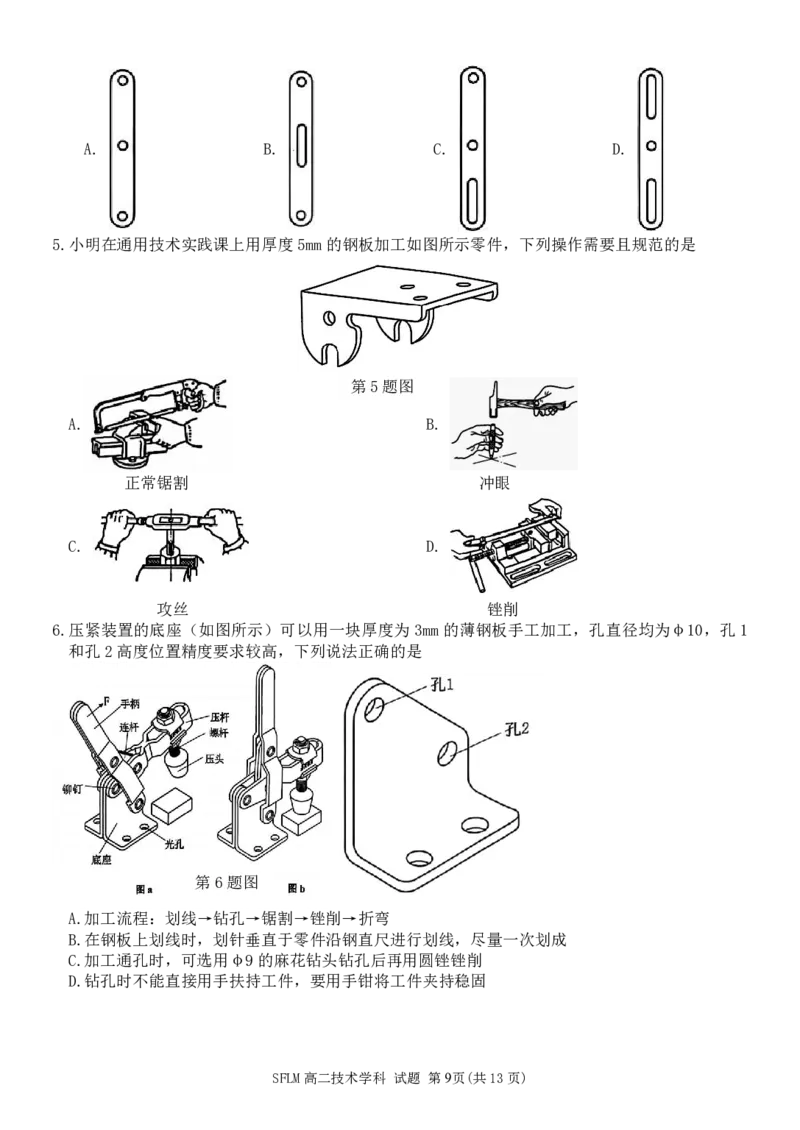
2.如图所示是某款智能AR眼镜,可以实现AI识物、拍照答题、多语种翻
译、实时导航等多种功能,还支持声纹安全支付。下列关于该眼镜的分
析与评价中恰当的是
A.支持声纹安全支付,保障用户在声纹支付过程中的资金安全,符合人
机关系安全目标 第2题图
B.该眼镜配有充电眼镜盒,20分钟即可充满电,实现了人机关系的高效目标
C.该眼镜结构根据人体工学研发,在材质选择上以轻便的高品质材料为主,主要考虑了人的因素
D.两镜脚间距设计,主要考虑了人的动态尺寸
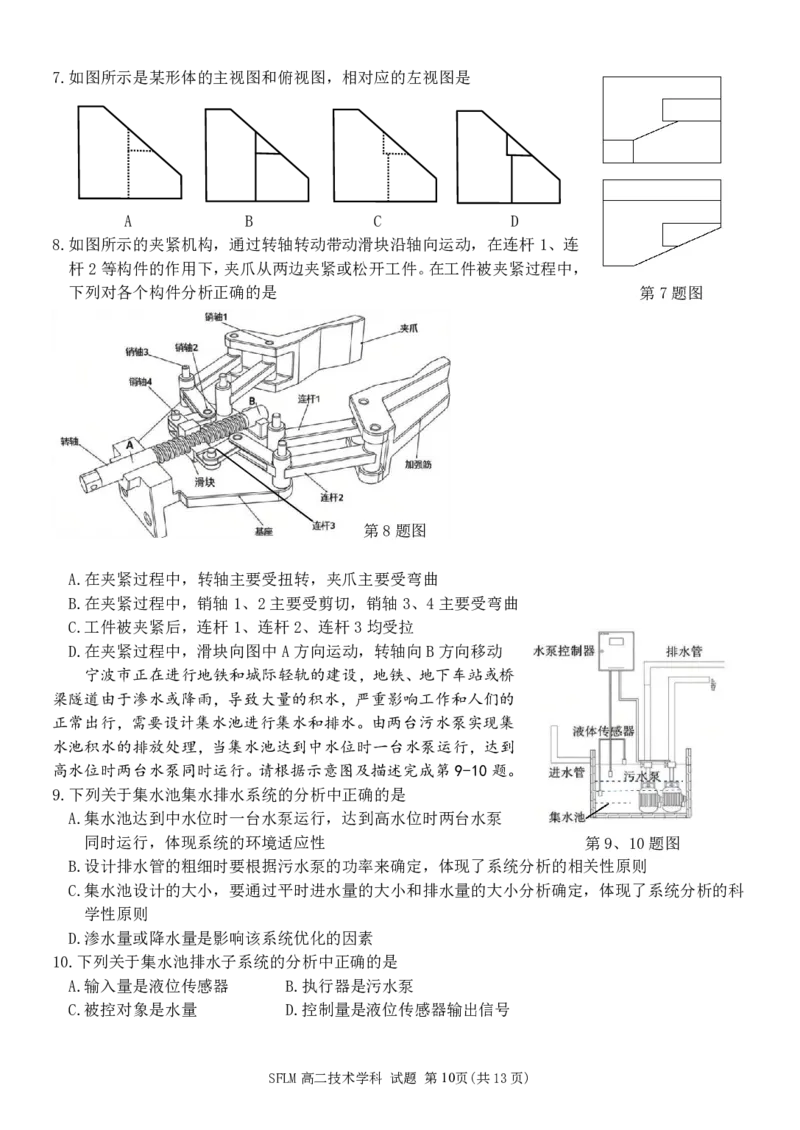
3.小明打算利用学校的通用技术实践室为处于学步阶段的外甥自制一
辆学步车。小明明确问题时,下列不属于限制因素的是
...
A.已有的加工设备
B.外甥的身高
C.学步车每次使用的时间
D.小明的设计制作能力
第3题图
4.如图所示为自卸式料斗机构,气缸收缩时料斗关闭,气缸伸出时料斗打开。图中虚线部分的构件
结构最合理的是
第4题图
SFLM高二技术学科 试题 第8页(共13页)A. B. C. D.
5.小明在通用技术实践课上用厚度5mm的钢板加工如图所示零件,下列操作需要且规范的是
第5题图
A. B.
正常锯割 冲眼
C. D.
攻丝 锉削
6.压紧装置的底座(如图所示)可以用一块厚度为3mm的薄钢板手工加工,孔直径均为φ10,孔1
和孔2高度位置精度要求较高,下列说法正确的是
第6题图
A.加工流程:划线→钻孔→锯割→锉削→折弯
B.在钢板上划线时,划针垂直于零件沿钢直尺进行划线,尽量一次划成
C.加工通孔时,可选用φ9的麻花钻头钻孔后再用圆锉锉削
D.钻孔时不能直接用手扶持工件,要用手钳将工件夹持稳固
SFLM高二技术学科 试题 第9页(共13页)7.如图所示是某形体的主视图和俯视图,相对应的左视图是
A B C D
8.如图所示的夹紧机构,通过转轴转动带动滑块沿轴向运动,在连杆1、连
杆2等构件的作用下,夹爪从两边夹紧或松开工件。在工件被夹紧过程中,
下列对各个构件分析正确的是 第7题图
第8题图
A.在夹紧过程中,转轴主要受扭转,夹爪主要受弯曲
B.在夹紧过程中,销轴1、2主要受剪切,销轴3、4主要受弯曲
C.工件被夹紧后,连杆1、连杆2、连杆3均受拉
D.在夹紧过程中,滑块向图中A方向运动,转轴向B方向移动
宁波市正在进行地铁和城际轻轨的建设,地铁、地下车站或桥
梁隧道由于渗水或降雨,导致大量的积水,严重影响工作和人们的
正常出行,需要设计集水池进行集水和排水。由两台污水泵实现集
水池积水的排放处理,当集水池达到中水位时一台水泵运行,达到
高水位时两台水泵同时运行。请根据示意图及描述完成第9-10题。
第9-10题图
9.下列关于集水池集水排水系统的分析中正确的是
A.集水池达到中水位时一台水泵运行,达到高水位时两台水泵
同时运行,体现系统的环境适应性 第9、10题图
B.设计排水管的粗细时要根据污水泵的功率来确定,体现了系统分析的相关性原则
C.集水池设计的大小,要通过平时进水量的大小和排水量的大小分析确定,体现了系统分析的科
学性原则
D.渗水量或降水量是影响该系统优化的因素
10.下列关于集水池排水子系统的分析中正确的是
A.输入量是液位传感器 B.执行器是污水泵
C.被控对象是水量 D.控制量是液位传感器输出信号
SFLM高二技术学科 试题 第10页(共13页)小明学习了电子控制技术以后,设计了下列电路图以实现抽屉灯功能(环境光很暗时打开抽屉,
灯亮,方便寻找东西,而环境光亮时,打开抽屉,灯不亮,节能环保)。请完成第11-12题。
11.下列电子元器件中属于该电子控制系统中的输入部分的是
① ② ③
第11、12题图
④ ⑤ ⑥
A. ①和⑤ B.③和⑥ C.①和④ D. ②和⑥
12.在电子控制技术实践课上,小明对该电路进行分析并用电烙铁进行焊接操作,其中合理的是
A.小明对该电路进行分析时认为电阻R 应该是随亮度变大而阻值变大
L
B.电路板上插装R 时,需要考虑其引脚的正负极性
L
C.先用电烙铁同时加热焊盘和元件引脚,再将焊锡送入到引脚的另一端使其熔化,在引脚和焊盘
间形成焊点
D.锡焊时先送入焊锡再加热焊盘和元件引脚,结束时先移走焊锡再移走电烙铁
二、非选择题(本大题共3小题,第13小题8分,第14小题10分,第15小题8分,共26分)
13.2026年的春节联欢晚会成为了一场中国机器人产
业前沿成果的集中展示,从“能动”到“善舞”再
到“能干”。特别是武术节目《武BOT》中,某科
技的机器人与塔沟武校的少年同台献技,完成了后
空翻、醉拳、舞剑、耍双节棍等一系列高难度武术
动作,动作流畅且富有力量感。请完成下列任务:
(1)以下观点正确的是 (单选)。
A.机器人的高速发展,将对人类社会产生积极影
响,不远的将来机器人可以全面取代人完成所
第13题图
有工作
B.机器人集体武术表演控制系统设计时,先应考虑集体表演效果,再考虑个体动作的准确性,
体现了系统分析的整体性原则
C.机器人能像人一样用语言和人类对话,不是人机关系中的信息交互
D.设计者受人的结构启发,设计了该机器人。采用的构思方法属于联想法
(2)此款机器人身高1.8米,体重55公斤,其膝关节电机峰值扭矩达360N·m,核心零部件如电
机、减速器、控制器的国产化率超过90%。此机器人主体结构采用下列哪种材料最合适 (单
选)。
A.实木 B.钢铁 C.铝合金 D.普通塑料
SFLM高二技术学科 试题 第11页(共13页)(3)此款机器人,能够完成人类90%以上的动作。这背后是该公司工程师团队无数次的试验,每天
要让机器人进行舞蹈训练,通过计算机统计数据并不断优化算法,让机器人的动作越来越流畅
自然。该技术试验方法属于 (单选)。
A.模拟试验法 B.移植试验法 C.优选试验法 D虚拟试验法
(4)为提高机器人站立和走动时的稳定性,排除优化算法外,单从结构上你认为可以怎样优化
(多选)
A.适当增加脚的尺寸 B.增加下肢重量
C.减轻上身重量 D.更换机器人的主体结构材料
14. 如图所示为小明家里的书桌,桌面板可调整角度,但调整不便。于是,小明决定对桌面板结
构进行改进,能通过手摇结构轻松实现桌面板的角度调节功能。桌面板的尺寸为:长800mm、宽
600mm、厚25mm,请你帮助小明设计该装置。设计要求如下 :
图3
a
图1 图2
图4
(a)手摇结构采用摇臂(图3),摇臂上有5×5mm方孔,摇臂安装位置在图2箭头a处(此处已开
孔),完成后,摇臂可取下;
(b)桌面板(图4)能可靠安装到机械装置上,随摇臂转动,实现角度调节,不采用电机,不能对
桌面板进行加工;
(c)桌面板与水平面的倾角可在0o-50o范围内任意调节,摇臂停止摇动时桌面板能自动锁定;
(d)所需材料和配件自选。
请完成以下任务:
(1) 在头脑中构思符合设计要求的多个方案,画出其中最优方案的设计草图(不用画出摇臂和桌
板);
(2)在草图上标注主要尺寸;
(3)针对该机械装置,小明设计了以下的技术试验,其中不合理的是(单选) 。
...
A.在电脑软件中模拟,试验机械传动结构的可行性
B.摇动摇臂,观察桌面板能否运动顺滑
C.在桌板上放上适当重物,运行装置,在某一位置,用适当的力压桌板,观察桌板是否锁定
D.在桌板上放置重物,测试桌面板的变形程度
SFLM高二技术学科 试题 第12页(共13页)15.小明家里种植了不少花卉,小明的爸爸有时会一次浇很多水,导致植物生长状况不良。小明打算
制作一个土壤湿度测试器送给爸爸,以便爸爸掌握浇水量。土壤较为湿润时,三极管进入饱和导
通状态,集电极电流流过发光二极管,发光二极管发光;反之,当土壤水分不足时,三极管截止,
发光二极管不亮。
(1)该电子控制系统属于(单选) ;
A.开环电子控制系统 B.闭环电子控制系统
(2)传感器Rs的阻值(单选) ;
A. 随土壤湿度增大而增大
B. 随土壤湿度增大而减小
(3)当可变电阻Rp滑片向上适当滑动时,湿度设定值(单选) ;
A. 升高 B.降低
(4)现在对该电路略有改进并设计了四个接点,若想实现防盗报警电路,则最合理的是(单
选) ;
A.①和③导线连接,③和④细裸导线连接 B.①和③细裸导线连接,③和④导线连接
C.②和③导线连接,③和④细裸导线连接 D.②和③细裸导线连接,③和④导线连接
SFLM高二技术学科 试题 第13页(共13页)