ARTICLE · 1098708
璇玑动力自研AI全地形环境感知系统:让机器人读懂地形、适应地形
四足机器人真实作业现场往往会面临镂空楼梯、沟渠、高低台阶等复杂地形。在传统纯本体感知运控下,机器人的步态属于试探式步态,机器人只能依靠足底力反馈,必须足端触碰台阶之后,才知道碰到台阶,需要抬高腿部。机器人遇到镂空台阶、沟渠时,只能采取绕行或中断前行,需要通过人工搬运、分区部署等方式解决,巡检班次与人力投入显著增加,大大限制作业覆盖范围,降低巡检效率。
而带有视觉前瞻的运动控制,通过融合相机、激光雷达等视觉系统,实现视觉辅助运动,面对沟渠、镂空台阶等复杂地貌,可以提前感知前方路况,预先规划步态,让攀爬更流畅稳定,大大提高机器人对全地形的适应性,扩宽作业范围,进一步释放作业效能。
自主决策绕行、跨越、攀爬通行策略,无需人工远程介入,连续完成跨沟渠、攀登镂空台阶等复杂作业,将以往人工难以抵达的高危点位纳入常态化巡检范围。
璇玑动力Hypertron系列四足机器人就搭载着自研AI全地形环境感知系统,通过视觉前瞻运控实现自主感知行走。 机器人可以先看懂地形,自适应规划动作,通行方式从单一绕行,升级为可绕行、可跨越、可攀爬的智能通行。
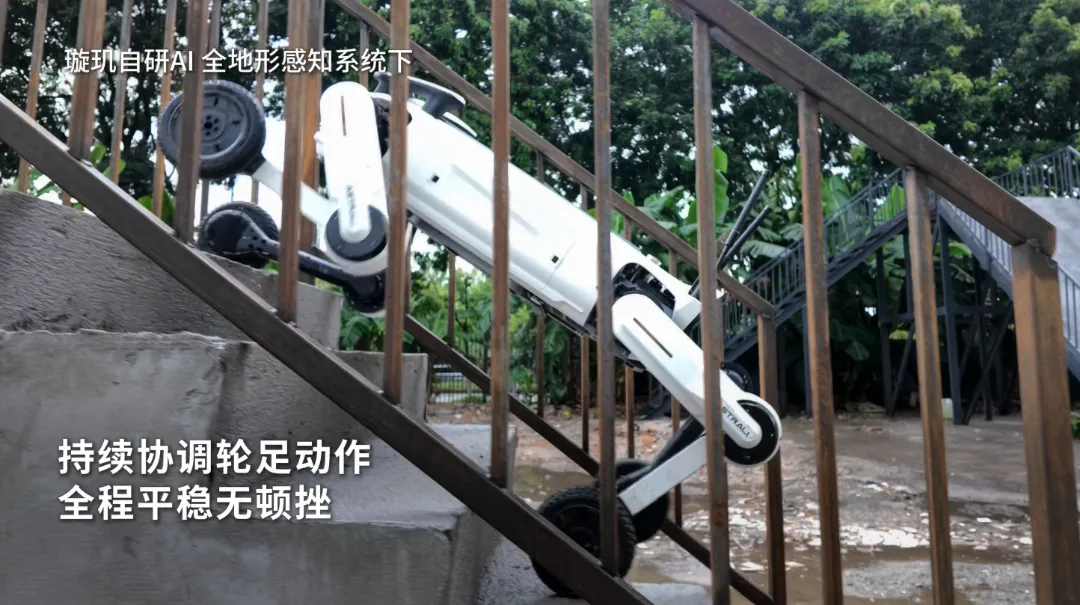
镂空楼梯|识别虚实踏面,智能协同攀爬
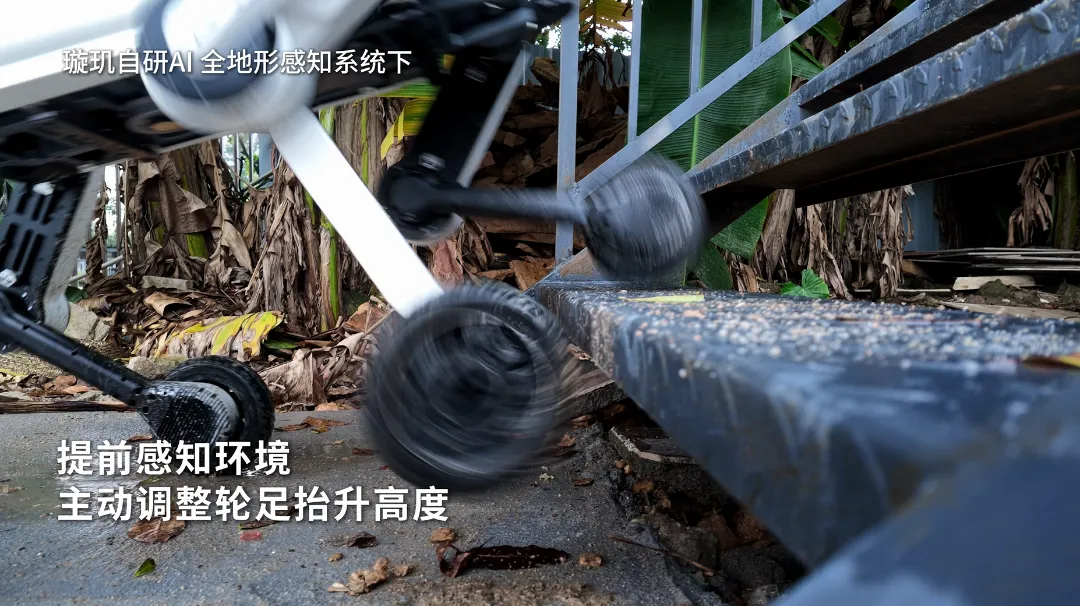
左右滑动查看
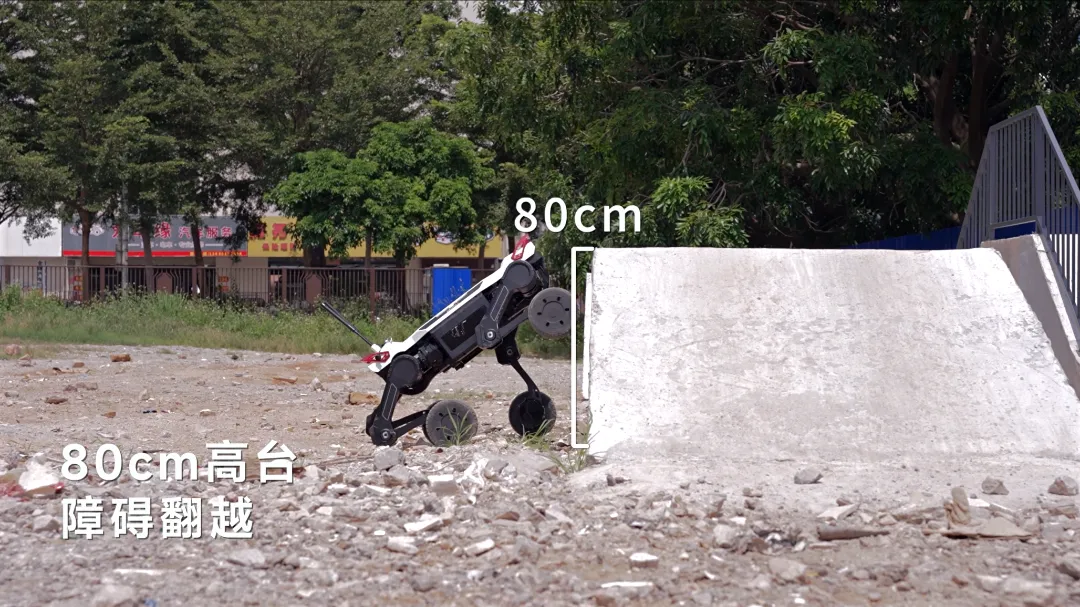
高低台阶 | 实时测算高差,动态适配步态
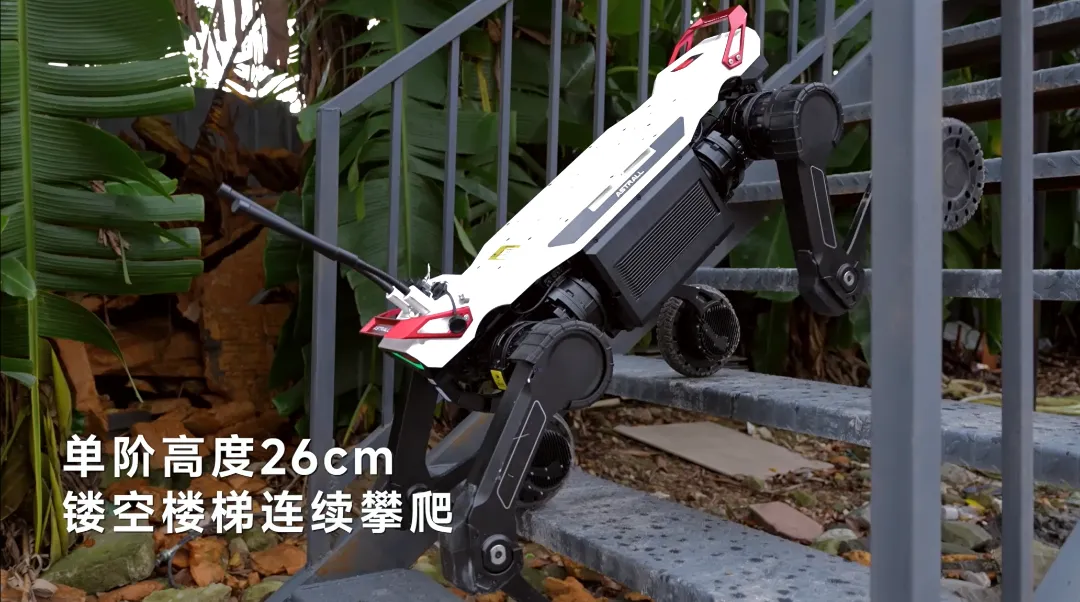
左右滑动查看
沟壑地形 | 感知边界跨度,自适应跨越通行
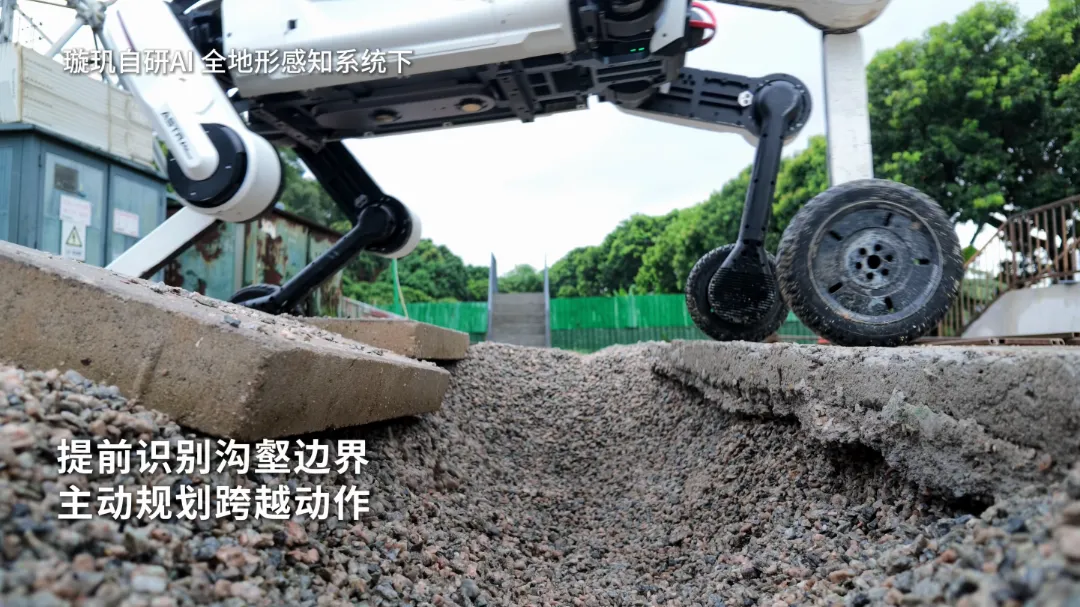
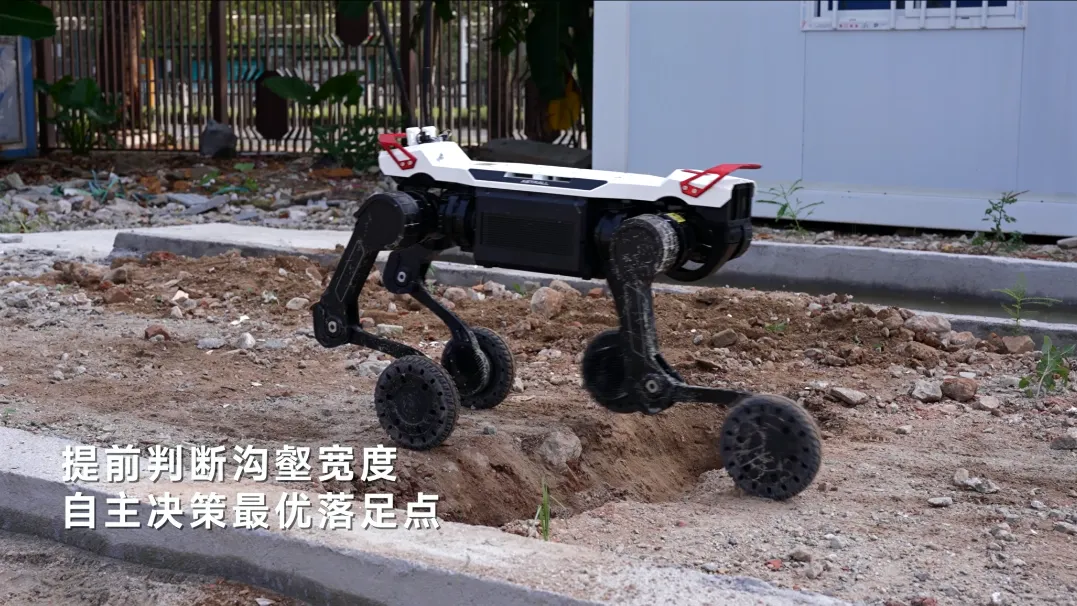
左右滑动查看
璇玑动力AI全地形环境感知系统如何工作
由导航地图驱动,自动切换运动模型。感知负责看懂环境,导航负责选路,运控负责稳行,三者协同闭环。具体流程如下:
1、环境采集:提前完成环境建图,地图预先标记沟壑、台阶等特殊地形;
2、地形感知解析+导航策略决策:导航系统识别到前方是沟/台阶;
3、自动切换运动模型:主动触发切换对应运动模型;
4、智能运动调度:机器人执行跨越、上楼梯动作;原来只能绕行的场景,现在可以直接通过。
Hypertron-T01 AI全地形环境感知系统展示
场景价值
璇玑动力自研AI全地形环境感知系统,是在成熟运控能力之上的能力叠加升级。为机器人赋予地形感知与自主判断能力,根据现场环境自动选择最优通行方式。
实现了视觉前瞻运控后,四足机器人在自主巡检等作业中,可实现自主导航与感知运控融合的效果,自动切换运动模型,而非感知单独决策。
在智能巡检场景中,贯通碎片化地形,打通多层设备作业点位,减少人工介入,实现全域连续巡检。
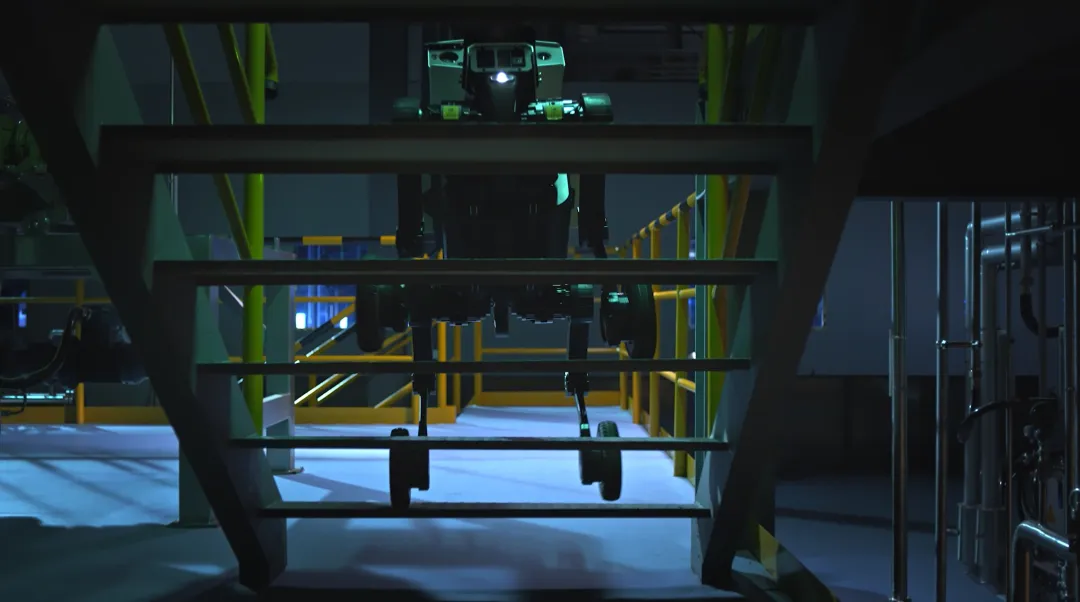
在应急特种处置时,适配高危复杂地形,抵达人工难进入区域,提前探查现场隐患、回传环境信息。
从本体反馈式运控下的无感知行走到视觉前瞻运控下的感知行走,再到未来的感知无图导航,直至全自主大脑实现真正的具身智能,璇玑动力将朝着更智能、更安全、更强大的方向不断奋进。