ARTICLE · 1143680
把狗的头尾标签调换,AI竟一眼看穿!普林斯顿MIT终结30年死穴,一句话让万物起舞
— 作者 —梁夏
— 编辑 —陈一
一名游戏动画工程师在深夜做了一次极其刁钻的测试。
他找来一套未经训练的全新四足动物骨架,故意在骨骼命名表里动了手脚,他把动物的“头部(Head)”与“尾巴(Tail)”标签彻底颠倒。
按照过去三十年数字动画工具的死板逻辑,当他输入提示词“摇摇头”时,这只虚拟生物必然会遭遇一场灾难级的“逻辑车祸”:尾巴疯狂甩动,脖子以上的脑袋却纹丝不动。
然而,屏幕上跳出的画面让所有人汗毛倒竖:
这具骨架不仅没有被假标签骗过,反而极其自然地昂起头颅、左右晃动!
随后,工程师给它换了一条没有腿的蛇、一只六足昆虫、一只展开双翼的飞鸟,甚至皮克斯动画里那盏只有三个关节的铁皮台灯。
输入一句话,1.2秒之内,这些结构完全不同的骨骼全部按照生物解剖逻辑“活”了过来。
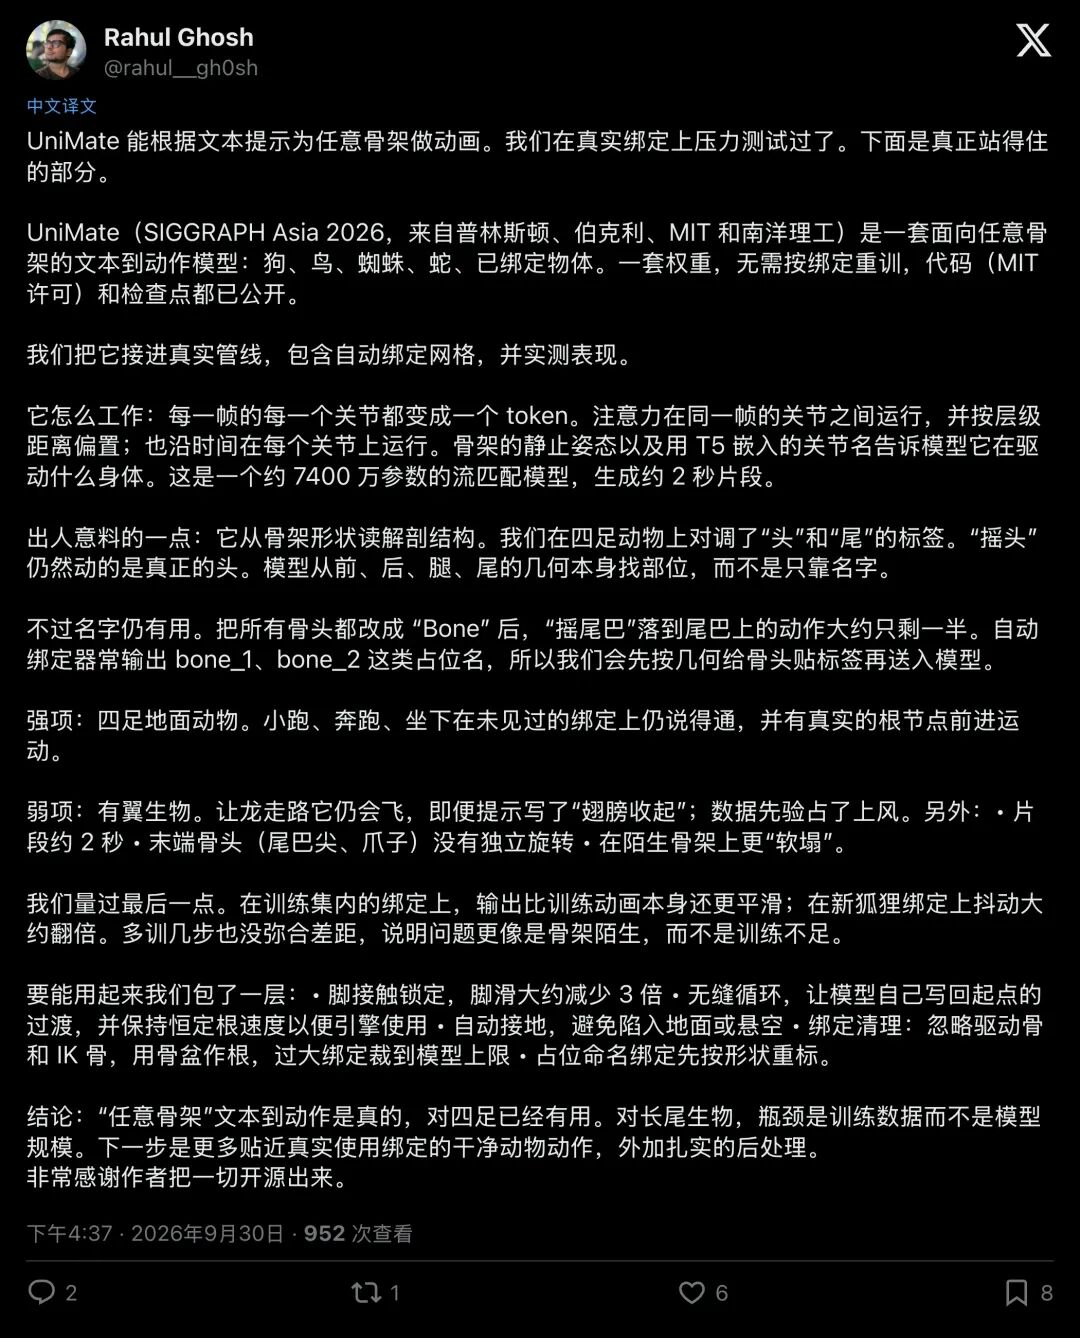
▲ 测试工程师 Rahul Ghosh 针对 UniMate 进行真实管线压力测试的长帖
这个在海外图形学圈引发剧震的模型,名叫 UniMate。
由普林斯顿大学、加州大学伯克利分校、麻省理工学院(MIT)以及南洋理工大学联手打造,刚被顶级图形学学术会议 SIGGRAPH Asia 2026 正式接收,并全套开源。
在它出现之前,整个 3D 动画与游戏工业,正被一条看似无法逾越的“物理铁律”死死卡住了三十年。
01逼疯皮克斯的“拓扑诅咒”:为什么跨物种动画是死穴?
要看懂 UniMate 到底掀了谁的桌子,必须先明白传统 3D 动画最隐秘的痛点。
在 3D 动画制作中,模型就像一个橡胶皮囊。为了让它动起来,绑定师必须在里面埋入一根根相互连接的“骨骼”,建立父子从属关系。这套骨骼系统,在数学上被称为拓扑结构(Topology)。
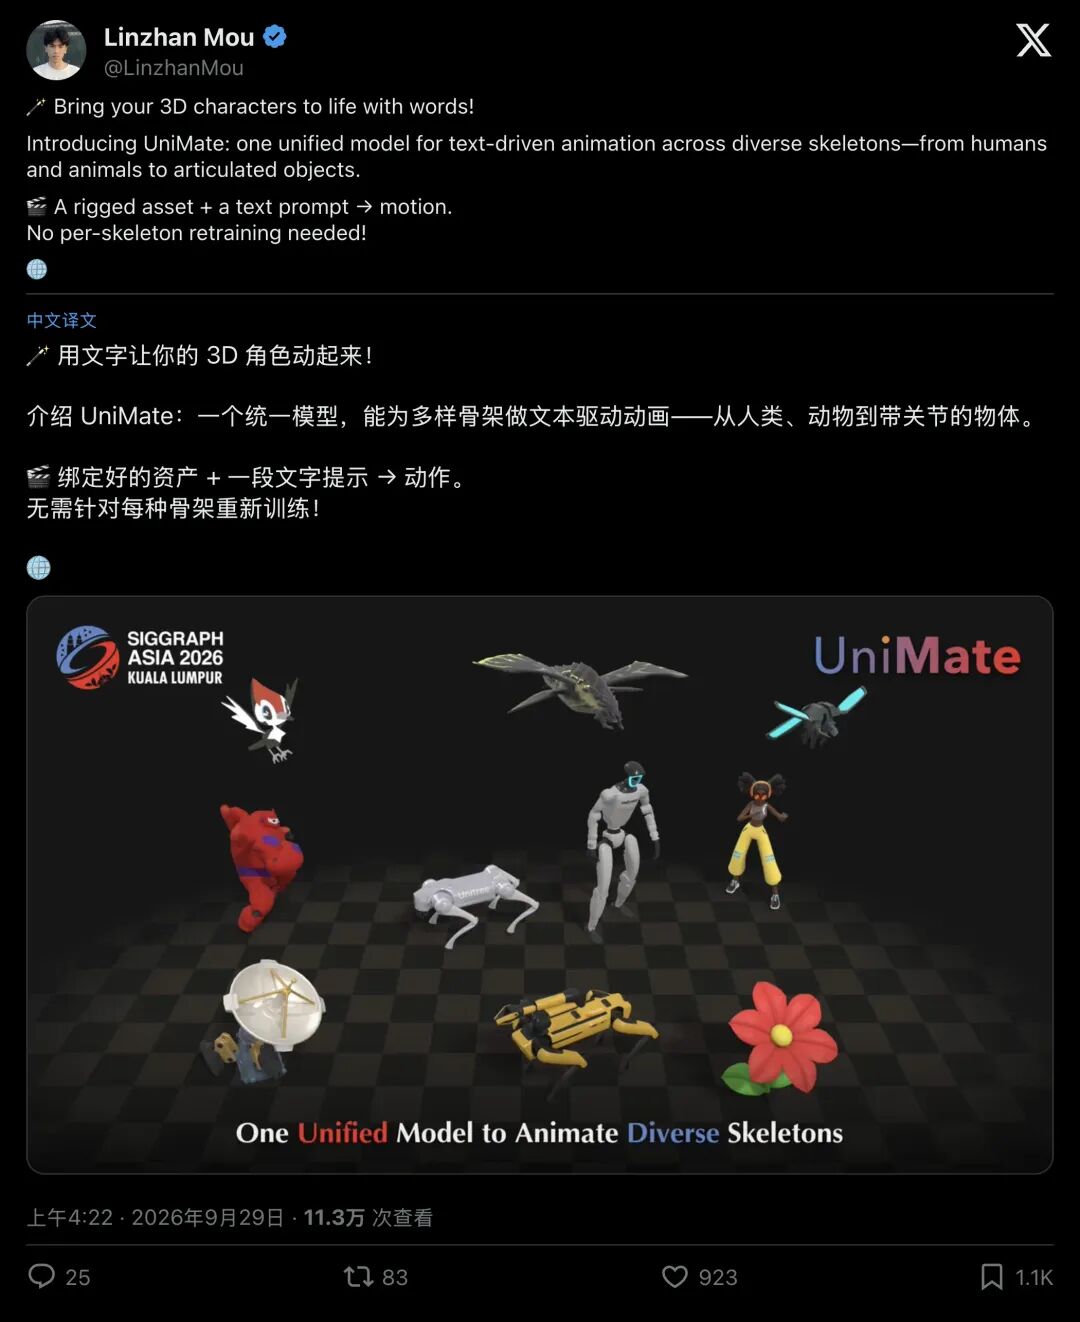
▲ 作者 Linzhan Mou 在 X 上发布 UniMate 的官方演示视频与介绍
人有两足两臂,关节约 24 个;狗是四足行走,多了脊椎伸缩和尾巴骨;昆虫有六条甚至更多节肢;蛇根本没有四肢,纯靠脊椎的蜿蜒波浪行进;而台灯更古怪,只有灯头、灯臂和底座几段刚体。
在计算机眼里,彼此的数据结构完全无法通约。
这导致了近几年大火的 AI 文本生成动作模型(如 MDM、MotionDiffuse),全部成了“偏科严重的残废”:
- 死磕人体模板
:它们从网络第一层到最后一层,参数维度全部焊死在标准人体骨架上。多一根骨头直接报错,少一个关节立马崩溃。 - 重训成本高昂
:想要一条会跑的狗?对不起,重新采集几千套狗的动捕数据,重写网络,重新训练几十天。 - 孤品全靠手 K
:如果是《艾尔登法环》或科幻电影里凭空捏造的多肢外星生物,没有任何先验模型能驱动它。成百上千名动画师只能坐在屏幕前,一帧一帧手动去“K”动作。
3A 游戏和影视大厂每年花在角色动画上的预算动辄数亿美元,根源就在这里:骨骼拓扑互不相通,每一个物种都是一座孤岛。
而 UniMate 做到的,是学术界梦寐以求的圣杯:一个模型通杀所有物种,既告别了针对新骨架的繁琐微调,也省去了漫长的在线优化。
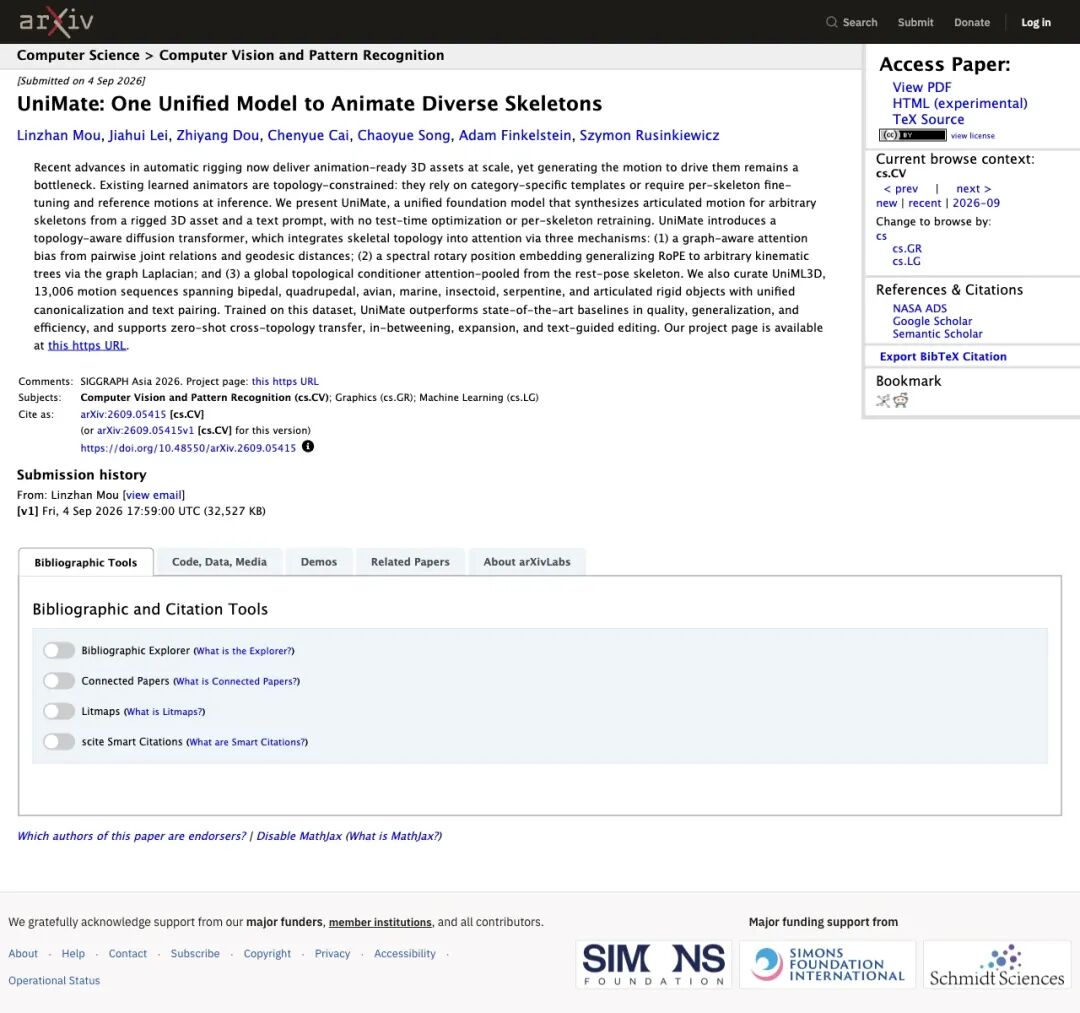
▲ arXiv 论文页面:UniMate: One Unified Model to Animate Diverse Skeletons (arXiv:2609.05415)
027400万参数的“通用解剖脑”:它是怎么看穿骨骼的?
为什么把狗的头尾标签反过来,它依然知道哪个是头?
深入剖析这篇编号为 arXiv:2609.05415 的论文,会发现一个惊人的事实:UniMate 的核心模型 只有 7400 万参数。
在动辄百亿千亿大模型的今天,7400 万参数小得就像一个玩具。但研究团队用极其精妙的数学设计,把结构与空间几何彻底刻进了 Transformer 的注意力机制里。
他们打造的核心架构被称为 TADiT(拓扑感知扩散变换器)。
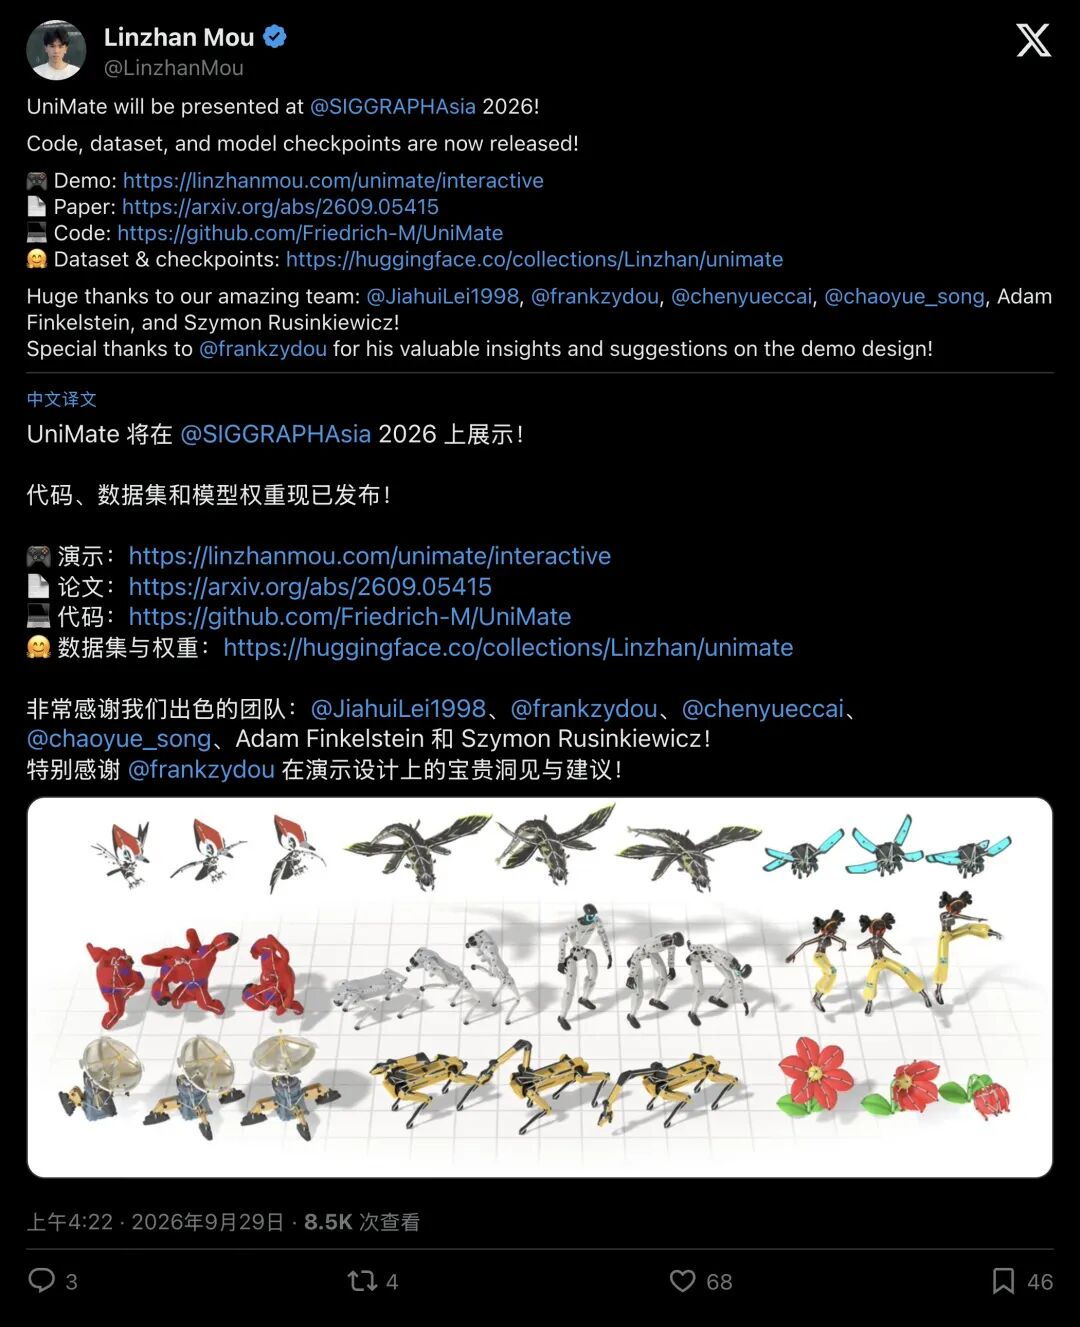
▲ 作者 Linzhan Mou 官宣演示,展示 UniMate 驱动人类、动物、昆虫与机械道具的动作序列
1. 扔掉绝对尺寸,只算“拓扑直径”
大象走路和老鼠奔跑,尺度天差地别UniMate 首先用广度优先搜索把骨骼树拍平,并用“拓扑直径”(骨架树上相距最远的两个关节之间的测地距离)做尺度归一化。无论你是一头二十米高的巨龙,还是一只指甲盖大小的蚂蚁,在模型眼里都变成了纯粹的相对运动结构。
2. 把骨骼树谱分解,写入 Spec-RoPE
标准大语言模型处理文字,位置是一维线性排列的;但骨骼是三维分叉的树如果按顺序给骨骼编号,手腕可能会和脚踝挨在一起。团队引入了图拉普拉斯算子,把骨骼连接矩阵进行谱分解,发明了 Spec-RoPE(谱旋转位置编码)。手腕哪怕名字叫 Bone_99,在图谱空间里,它与手肘的紧密程度也永远高于脚趾。
3. 双重感知解剖学
回到文章开头的悬念:为什么篡改标签没用?因为 UniMate 判定关节身份依靠两套系统协同:一是 T5 文本嵌入读取的关节名称,二是通过三维静止姿态提取的几何相对坐标。当骨骼结构清晰时,模型的空间几何先验权重会压倒文本标签,它“摸”出了哪里是躯干前方的颈部,哪里是后方的末梢。模型凭借空间几何直觉,直接洞悉了整副骨骼的解剖关系。
这一切的训练燃料,来自团队清洗构建的 UniML3D 数据集:13,006 段高质量文本-动作配对序列,涵盖人类、两足、四足、飞禽、游鱼、昆虫以及刚体机械,被统一放置在一个流匹配(Flow Matching)的速度场中训练。
03性能狂飙:碾压前置基线与隐式 4D 网格
在图形学领域,光讲故事没有意义,必须在公开基准上见真章。
此前该领域最具代表性的探索,是特拉维夫大学发表在 SIGGRAPH 2025 的基线模型 AnyTop。但 AnyTop 本质上更偏向于无条件生成,对复杂语言指令反应迟钝,且在未见过的奇葩骨骼上极易陷入全身抽搐或原地僵死。
根据论文公布的硬核对比数据,在完全未见过的 58 组复杂异构动物骨架测试集(涵盖巨蟹、鲨鱼、眼镜王蛇、飞鹦、猎豹、猛禽等)中:
| AnyTop (2025) | ||
| UniMate (普林斯顿/MIT等) | 0.757 | 9.200 |
FID 实现了接近 4 倍的断崖式暴降!
在具体动作评测中,当输入“向前奔跑”时,AnyTop 驱动的猛禽只能在原地无力空踩;而 UniMate 驱动的模型不仅双足交替蹬地,根节点更带动全身产生了极为真实的物理重心位移。
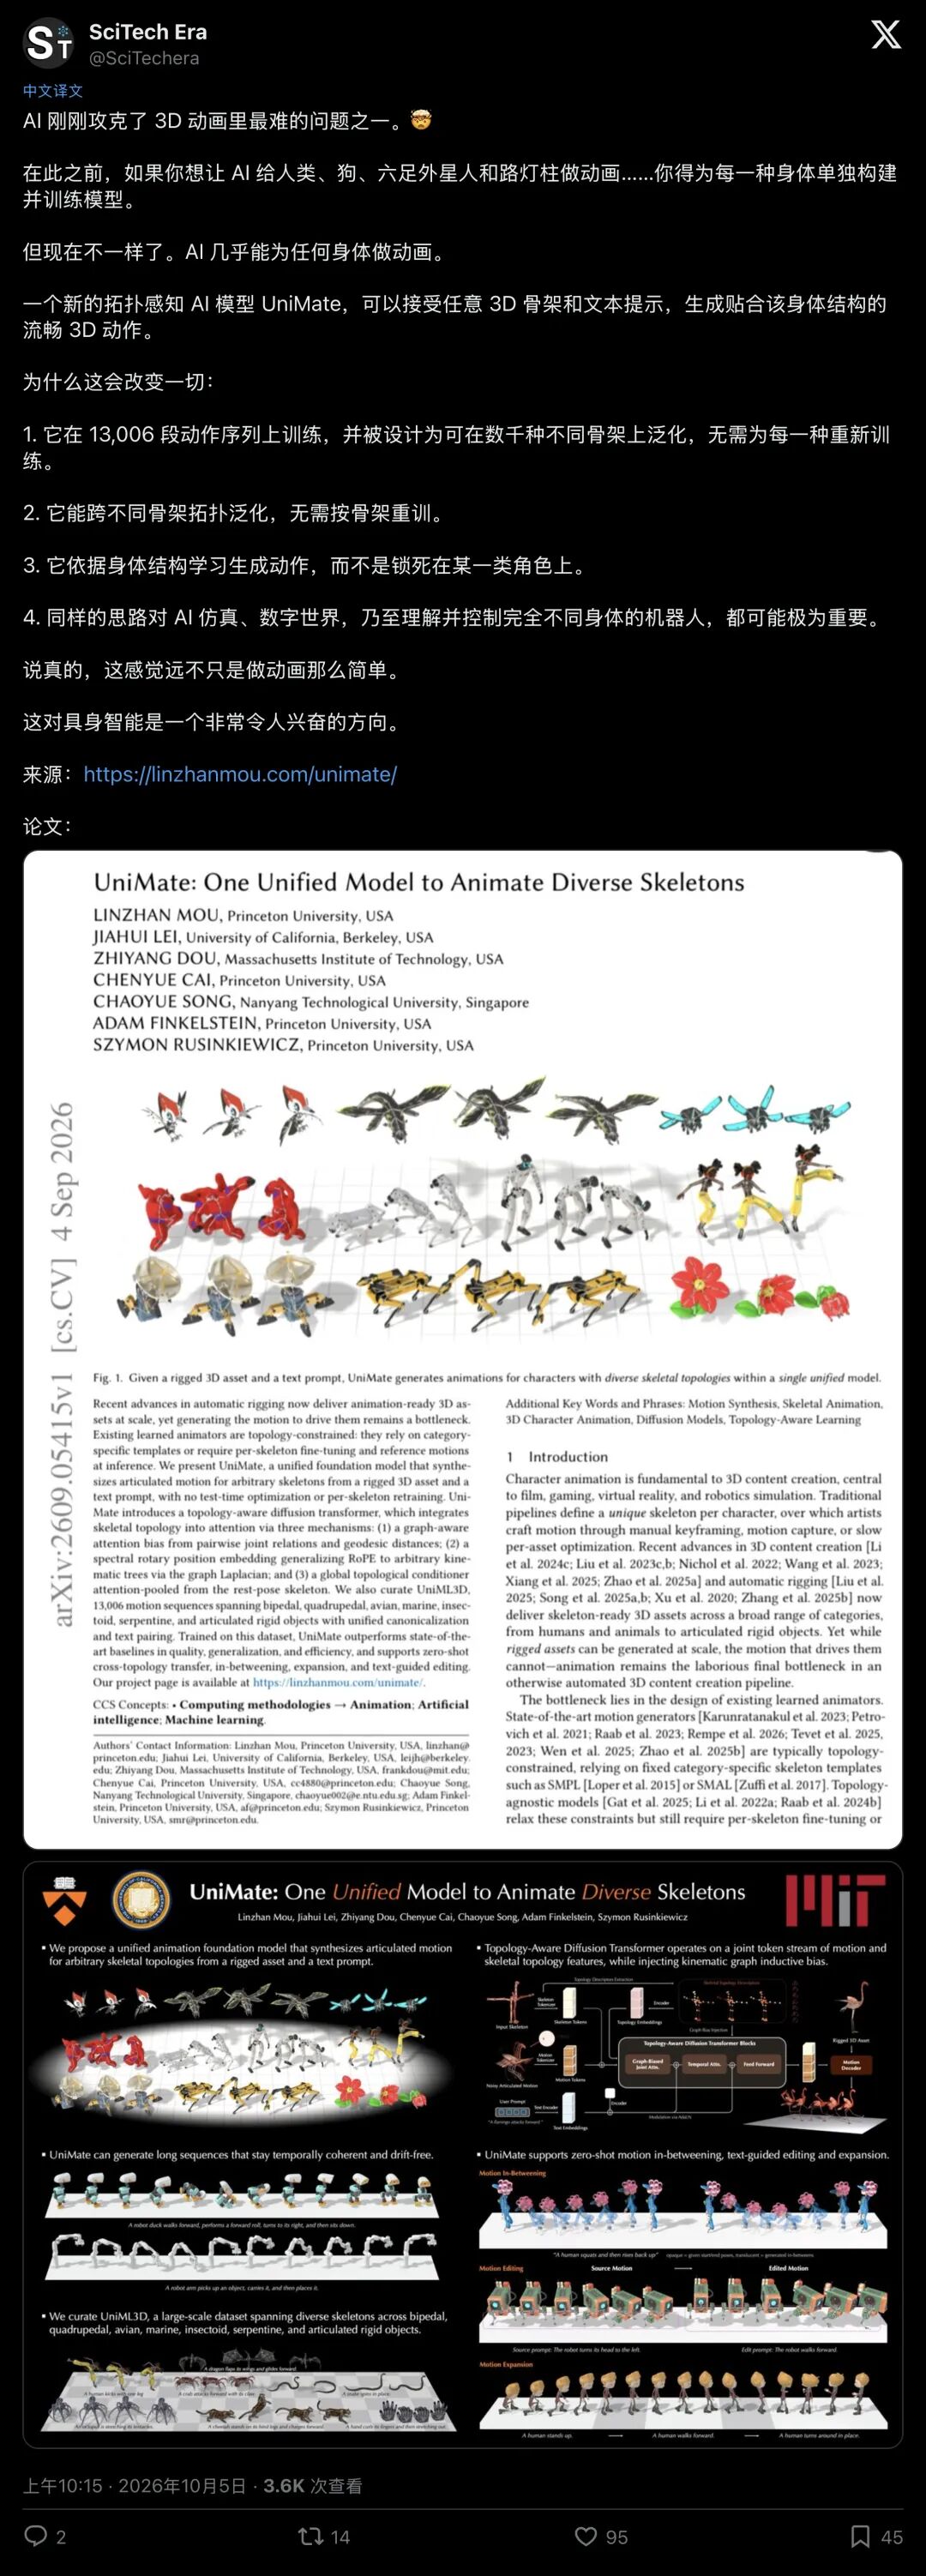
▲ 科技博主 SciTech Era 转发指出 UniMate 解决了 3D 动画最难问题,并对具身智能具有重大启发
这项突破最大的现实价值,在于它完整保护了现有的工业工作流。
近年来学术界曾兴起一股“无骨架隐式 4D 网格路线”(如 V2M4、AnimateAnyMesh),试图跳过骨骼,直接用 AI 预测表面三角形顶点的移动。
但这种路线在工业落地时简直是一场灾难:
V2M4 生成一段几秒的网格形变,需要耗费整整 1.64 小时! 导出的结果是几百万个顶点的离散缓存,体积庞大如天文数字,且无法装进虚幻引擎(Unreal Engine)或 Unity,更无法挂接物理碰撞、布娃娃系统和重定向状态机。
而 UniMate 生成一段网格动作仅仅需要 1.214 秒,提速数千倍;且它输出的是工业标准的骨骼旋转角度与根位移,原生兼容任何 3D 制作管线。
04零样本超能力:像搭积木一样接长动作
UniMate 不仅能从零生成动作,由于其底层采用了严密的流匹配采样,它甚至在不需要重新训练的情况下,直接解锁了三项极其实用的工业级“零样本附加能力”:
- 关键帧补间(In-betweening)
:定死第一帧和最后一帧姿态,中间的所有过渡由 UniMate 自动补齐。 - 局部动作编辑(Motion Editing)
:锁死下半身的奔跑动作,用新的文本提示单独重写上半身的挥手或攻击。 - 动作无限拼接(Motion Expansion)
:这是游戏开发者最梦寐以求的功能。
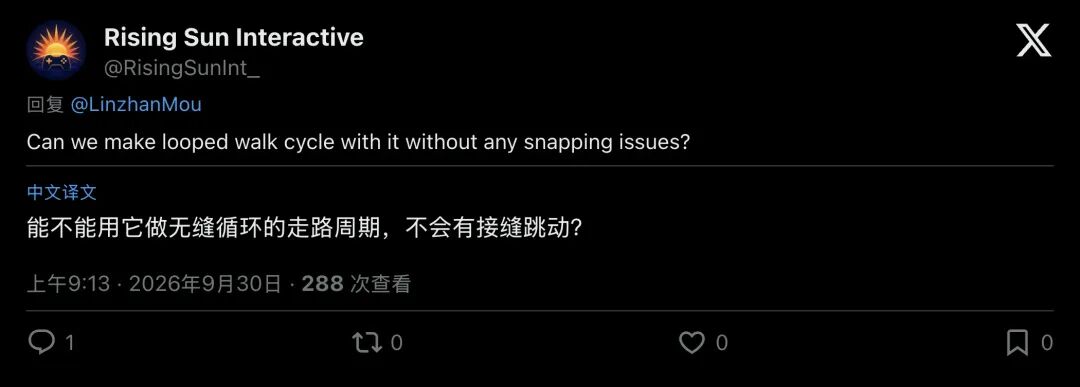
▲ 游戏开发者在推特上追问关于无限无缝行走循环的可能性
有开发者在作者推特下急切追问:“它能否解决游戏角色无缝循环行走的接缝跳跃问题?”
作者 Linzhan Mou 迅速给出了肯定答复:可以!利用动作扩展机制,你可以像链条一样将不同的提示词首尾相接,上一段的结尾就是下一段的起点,在采样阶段施加严格约束,从而获得任意长度且毫无顿挫感、没有接缝跳跃的连贯动作。
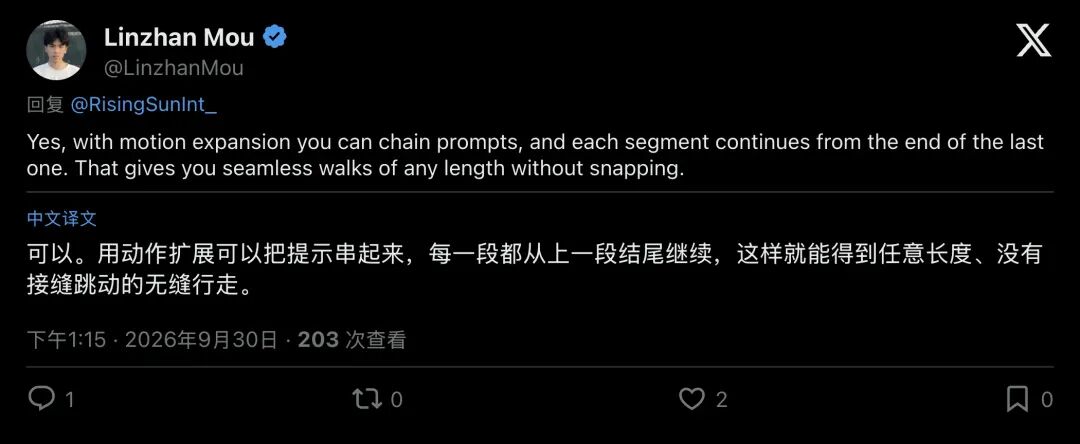
▲ 作者 Linzhan Mou 确认 motion expansion 支持提示词链式拼接与无缝过渡
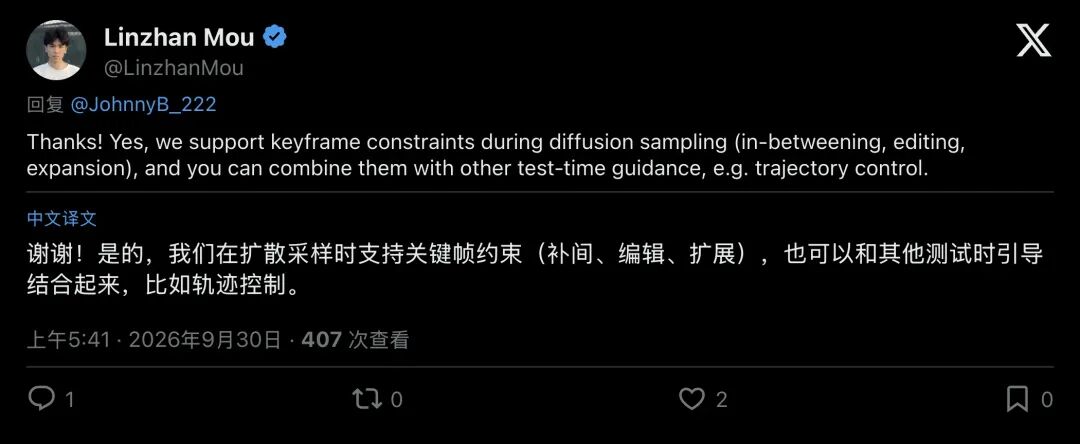
▲ 作者进一步确认采样阶段支持硬性关键帧约束与轨迹控制引导
05泼一盆冷水:工程师实测揭开的“真实暗礁”
在一片狂欢声中,UniMate 真的已经完美无瑕了吗?
答案是:远非如此正相反,论文作者与早期实测工程师展现出了令人敬佩的坦诚。
开发者 Rahul Ghosh 把 UniMate 接进真实工业管线后,立刻发现了数个必须正视的技术软肋:
- 如果全部骨骼都叫“Bone”会怎样?
虽然乱写名字骗不过模型,但如果使用自动化绑定工具直接导出一堆没有意义的 Bone_1、Bone_2,模型的表现力会瞬间大打折扣,在指令为“摇尾巴”时,尾部摆动幅度直接腰斩了 50%。在接入工业管线前,团队仍需对自动绑定的骨骼补齐标准名称映射。 - 生物先验的“思想钢印”
:模型对有翼生物的飞行先验极强。即使你命令一条西方巨龙“在地上爬行”,它也常常按捺不住本能想要扇动翅膀起飞。 - 物理交互的致命破绽
:当让台灯执行“摔倒在桌面上”时,由于缺乏底层刚体碰撞物理引擎支持,台灯只是把灯头深深低下再抬起,底座死死吸在地上,绝不肯侧翻倒下。 - 脚滑(Foot Sliding)与穿模
:在人形和走兽身上,脚掌与地面的摩擦力模型并不完美,依然存在滑步、悬空和轻微穿地现象,必须在后期管线中挂载反向动力学(IK)锁足算法来擦屁股。
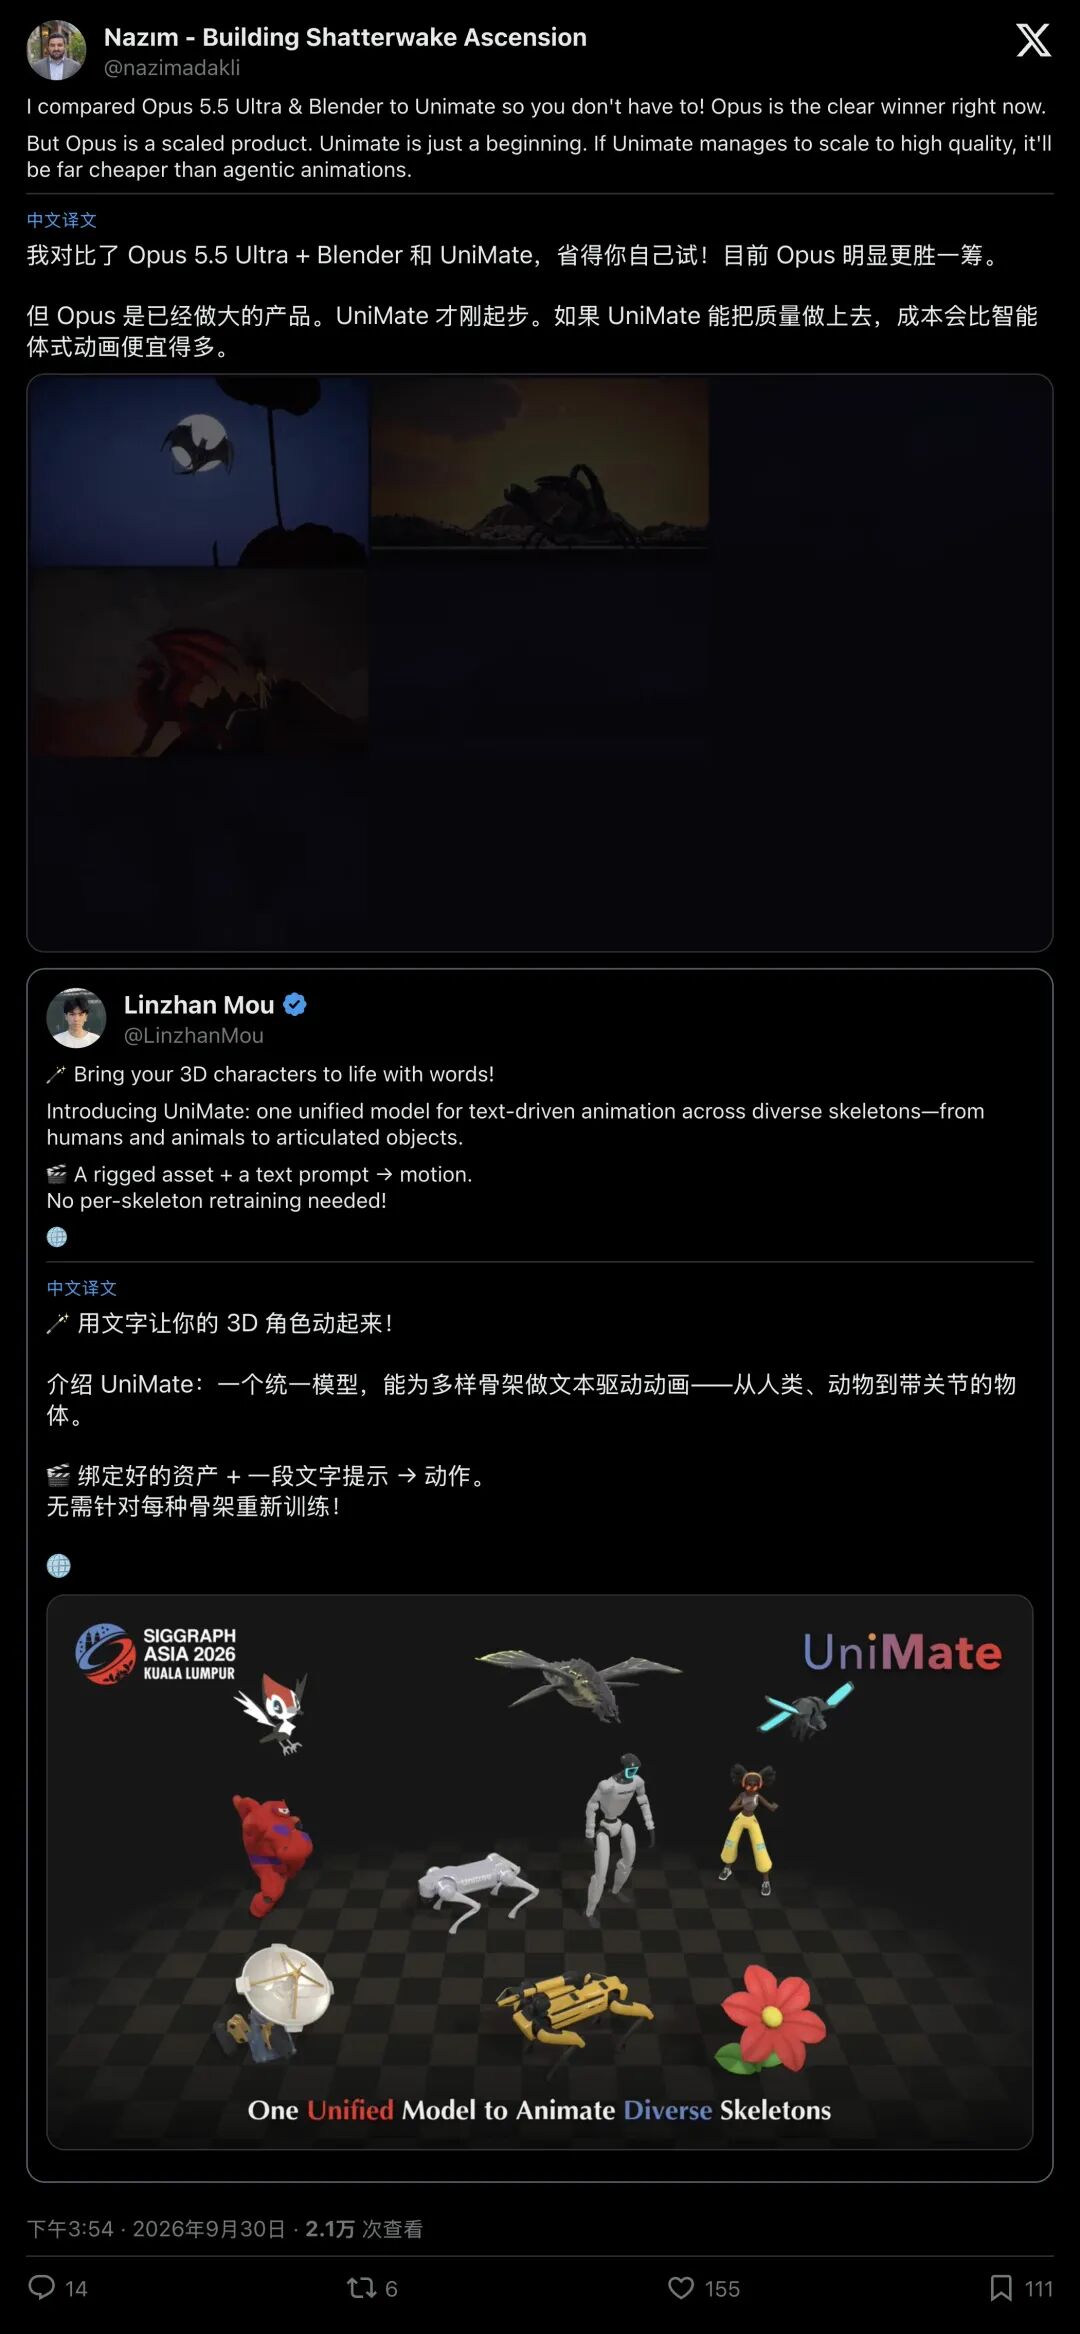
▲ 3D 创作者 Nazım 对比商用 Opus 5.5 Ultra + Blender 与 UniMate
海外资深 3D 创作者 Nazım 将其与目前基于 Opus 5.5 Ultra + Blender Python 脚本 的商用多模态智能体方案进行了对比。
他的结论极为毒辣:在工业成片的极度精细度与镜头调度上,调用大模型多步长思考的智能体工作流目前依然胜出。
多模态智能体调用昂贵且延迟长达数分钟,UniMate 则以 7400 万参数在数秒内即可端到端输出结果。 它的终局竞争力在于:一旦社区在更广阔的数据上完成微调,这种单阶段端到端推理的成本将无限接近于零,足以对传统管线形成降维打击。
此外还有一个不可忽视的商业版权暗礁:UniMate 的代码采用宽容的 MIT 开源协议,但其训练集 UniML3D 中包含的商业资产(如 Truebones),原版权归第三方所有。商业团队如果要将其用于游戏上线,必须自行购买原资产包授权,不可直接商用。
06终局推演:这不仅是动画,这是具身智能的序幕
在 GitHub 最新的更新日志中,作者团队已经正式上线了 rig_preprocess 工具流,允许用户直接上传自己的 GLB、glTF 或 FBX 资产,亲手喂给这个统一模型驱动。
翻开论文的致谢与贡献者名单,Anthropic 的大模型 Claude 赫然在列,AI 正在协助人类共同设计驱动物理世界的统一架构。
回顾整个技术图景,UniMate 最大的意义绝不仅仅是帮独立游戏开发者省下几笔外包费用,或者让皮克斯的动画师早点下班。
它在无意中,击穿了数字世界与物理实体之间一道长期存在的思维壁垒。
长期以来,具身智能(Embodied AI)的研究者们同样被困在骨骼拓扑的牢笼里:教机械臂抓取是一套策略,教双足机器人走路是一套策略,教四足机器狗奔跑又是一套完全隔离的代码。
而 UniMate 用最冷酷的数学证明了一件事:只要位置编码能够映射身体的图谱几何,同一个智能中枢,完全可以在没有任何针对性训练的前提下,同时理解两只脚的平衡、四条腿的交替、六只脚的爬行与全身肌肉的波动推进。
当一个大脑能够无差别地驱动世间万物的骨骼起舞,虚拟世界的游戏角色只是它的试验田;
而它最终奔向的终点,将是能够随意附身于任何异构躯体的通用具身智能。