ARTICLE · 1386966
PNAS:通过仿生力学引导4D打印构筑可编程多稳态结构
第一作者:Yan Zhao、Hanlin Zhu
通讯作者:Chao Jiang、Kun Zhou、Shiwei Zhao
通讯单位:湖南大学,南洋理工大学,北京航空航天大学
DOI:10.1073/pnas.2614289123
背景介绍
形状变换结构因其在超材料、软体夹持器及生物医学器件中的广泛应用而受到关注。其中,多稳态结构可通过突跳失稳实现快速构型切换,无需持续输入能量即可维持多种平衡状态,因而独具特色。这种突跳机制还允许以极小能量输入触发瞬时力放大。凭借这些独特特征,多稳态结构已广泛用于航空航天系统、致动器、软体机器人、能量收集器及吸能器等领域。
自然界为双稳态结构设计提供了丰富启发。例如,捕蝇草在外部刺激下迅速变形以捕捉猎物。这些程序化形变通常源于植物叶片形状的非均匀结构及屈曲失稳。受天然形状变换结构启发,研究人员依据受约束边界条件、折纸等力学引导设计原则,开发了多种可编程人工双稳态板或壳。这些人工变形系统已实现弯曲、折叠及扭转等多种变形模式。此外,通过组合基本双稳态单元能够实现多稳态,极大丰富几何构型。基于这些基本变形模式,已制备微电子器件和变形机翼等多种功能器件。
目前已提出多种制备多稳态结构的策略。例如,可通过预拉伸层合复合材料中的碳纤维,或对金属材料施加表面机械研磨处理,获得用于机翼的多稳态金属壳。水响应、磁响应及光响应聚合物等刺激响应材料,也通过内部应力编程广泛用于制备多稳态致动器。Wang等的一项开创性研究表明,可通过溶胀失配实现多稳态凝胶片。以往研究为多稳态结构制备奠定了重要基础。然而,多数现有基本单元仅具有两个稳定状态,变形模式也有限。开发能够设计多种变形模式和稳定状态单元的新方法,对于拓展多稳态结构的形变能力及功能多样性至关重要。
4D打印是一种前沿增材制造方法,可用于创建先进形状变换结构。这些结构能够响应外部刺激,转变为具有新性质及功能的更复杂形状。通过预设打印路径控制材料分布及结构几何,4D打印为基本单元的设计与集成提供了灵活性。尽管具备这些能力,利用4D打印制备多稳态结构仍在很大程度上有待探索。
本文亮点
1. 受植物叶片和果实生长诱导形变启发,提出力学引导4D打印方法,设计并制备可编程八稳态及多种双稳态单元。
2. 通过改变无量纲几何参数调控单元稳定性景观,并利用屈曲分析验证;调节多单元结构的几何参数,可实现从弯曲到折叠的转变,形成双稳态铰链。
3. 集成多个八稳态单元,构建紧凑的10 cm尺度条带及形状变换超表面,其构型空间分别超过10⁹和4×10²¹个稳定状态。
4. 演示定向液滴输运与混合、可重构电开关、不规则物体共形抓取及可编程机械显示,为可重构形变系统和可编程柔性器件提供设计与制造框架。
图文解析
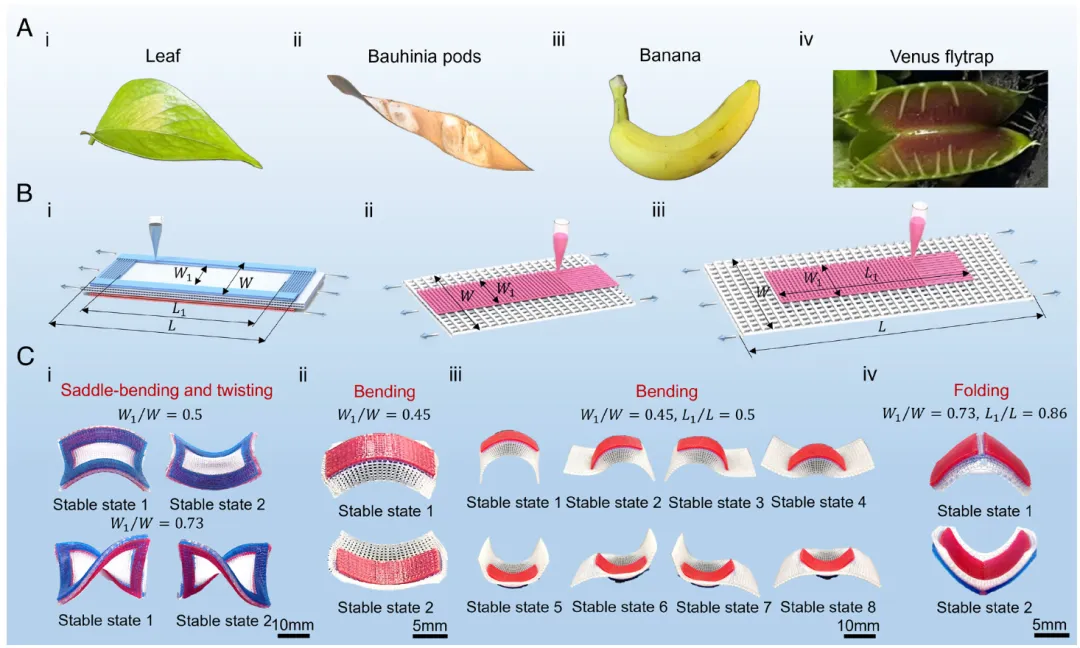
图1. 力学引导4D打印柔性多稳态结构的示意图。(A) 仿生实例:(i) 叶片形状;(ii) 羊蹄甲属(Bauhinia)豆荚,经Armon等许可转载,版权所有2011,AAAS;(iii) 香蕉;(iv) 捕蝇草。(B) 双稳态及多稳态单元设计示意。(C-i) 具有鞍形弯曲和扭转构型的双稳态单元(ε=0.4)。(C-ii) 具有相反曲率的双稳态弯曲单元(ε=0.9)。(C-iii) 具有八种不同状态的基本稳定单元(ε=0.9)。(C-iv) 具有相反曲率的双稳态折叠单元(ε=0.9)。C中详细几何尺寸见支撑附录图S4A、B及S5A–C。比例尺:10 mm。
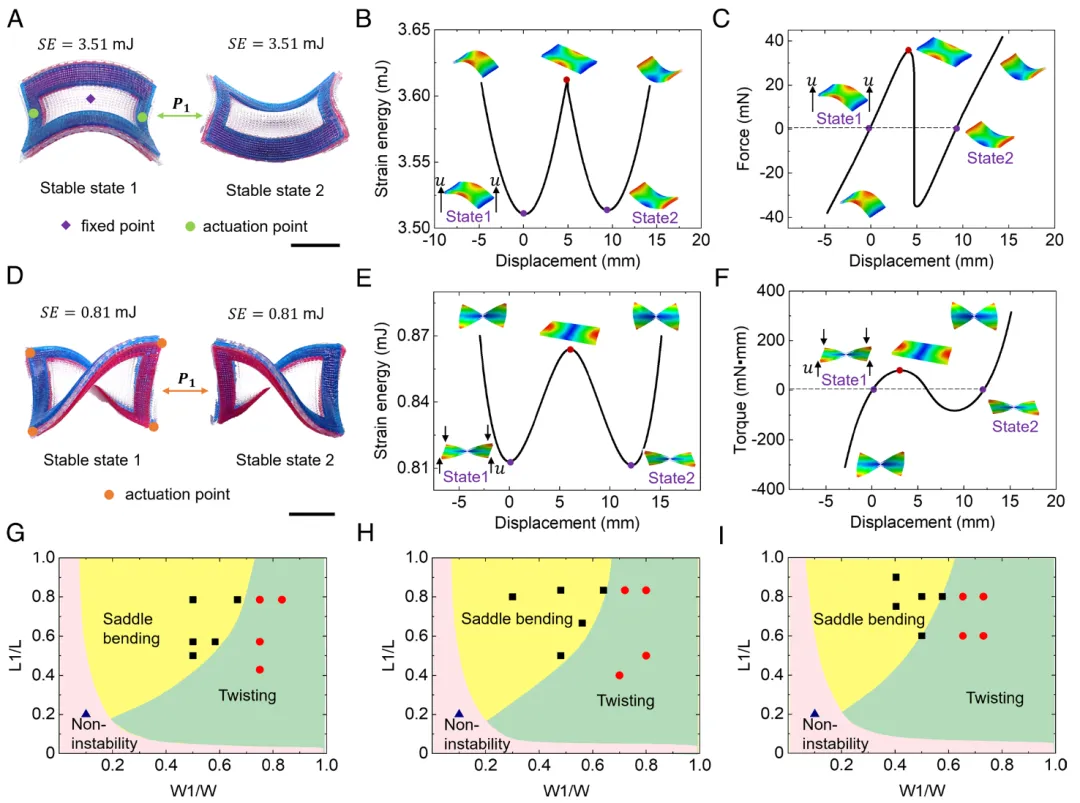
图2. 具有鞍形弯曲及扭转模式的4D打印双稳态结构的力学机制。(A) 鞍形弯曲双稳态单元两个稳定状态之间的形状转变路径及致动机制,W/L=0.52、L₁/L=0.8、W₁/W=0.5、W/H=26。(B、C) 鞍形弯曲双稳态单元在外部加载下状态转变过程中的能量及力景观。(D) 扭转双稳态单元两个稳定状态之间的形状转变路径及致动机制,W/L=0.52、L₁/L=0.8、W₁/W=0.73、W/H=26。(E、F) 扭转双稳态单元在外部加载下状态转变过程中的能量及力景观。u表示推动位移,能量极小值对应稳定平衡状态。(G–I) 不同W/L比值(0.34、0.42及0.52)下,随W₁/W和L₁/L变化的形貌相图。蓝色三角、黑色方块和红色圆点分别表示无失稳、鞍形弯曲及扭转变形模式的实验数据。
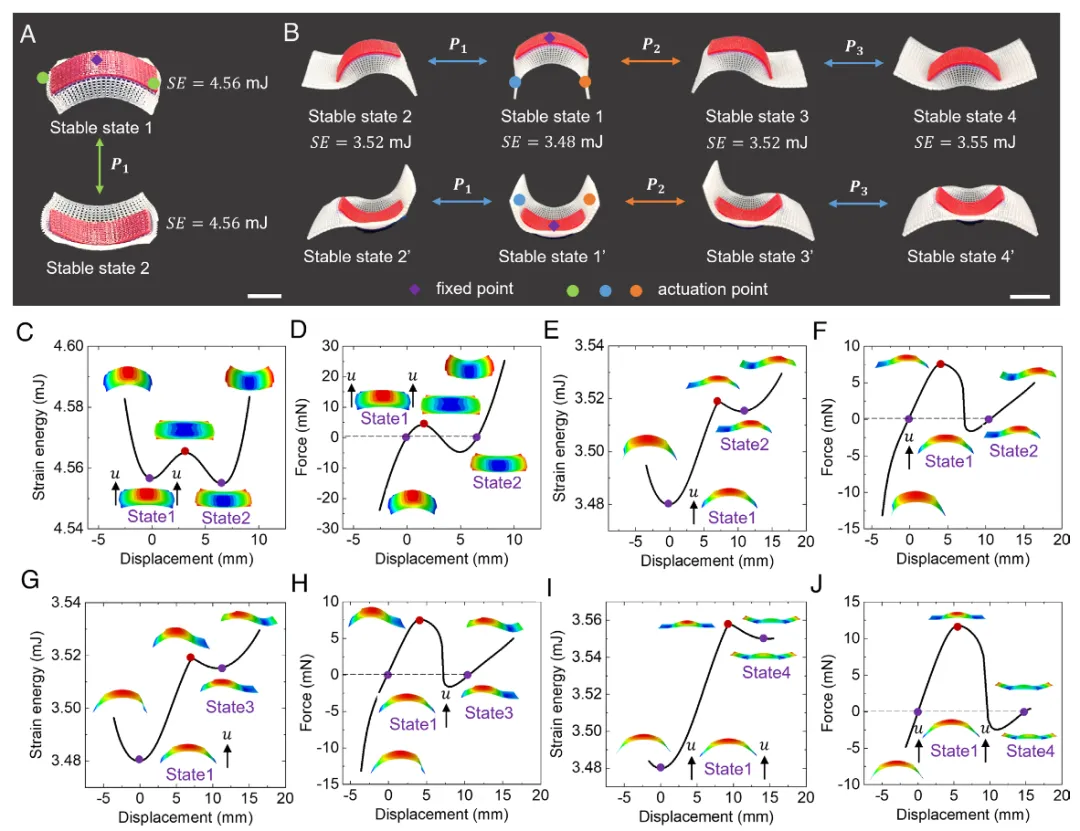
图3. 以弯曲为主导模式的4D打印多稳态结构的力学机制。(A) 双稳态弯曲单元两个稳定状态之间的形状转变路径及致动机制,W/L=0.55、W₁/W=0.45。(B) 八稳态单元八个稳定状态之间的形状转变路径及致动机制,W/L=0.275、W₁/W=0.45、L₁/L=0.5。(C、D) 双稳态弯曲单元在外部加载下状态转变过程中的能量及力景观。(E–J) 八稳态单元各组成单元在外部加载下状态转变过程中的能量及力景观。u表示推动位移,能量极小值对应稳定平衡状态。
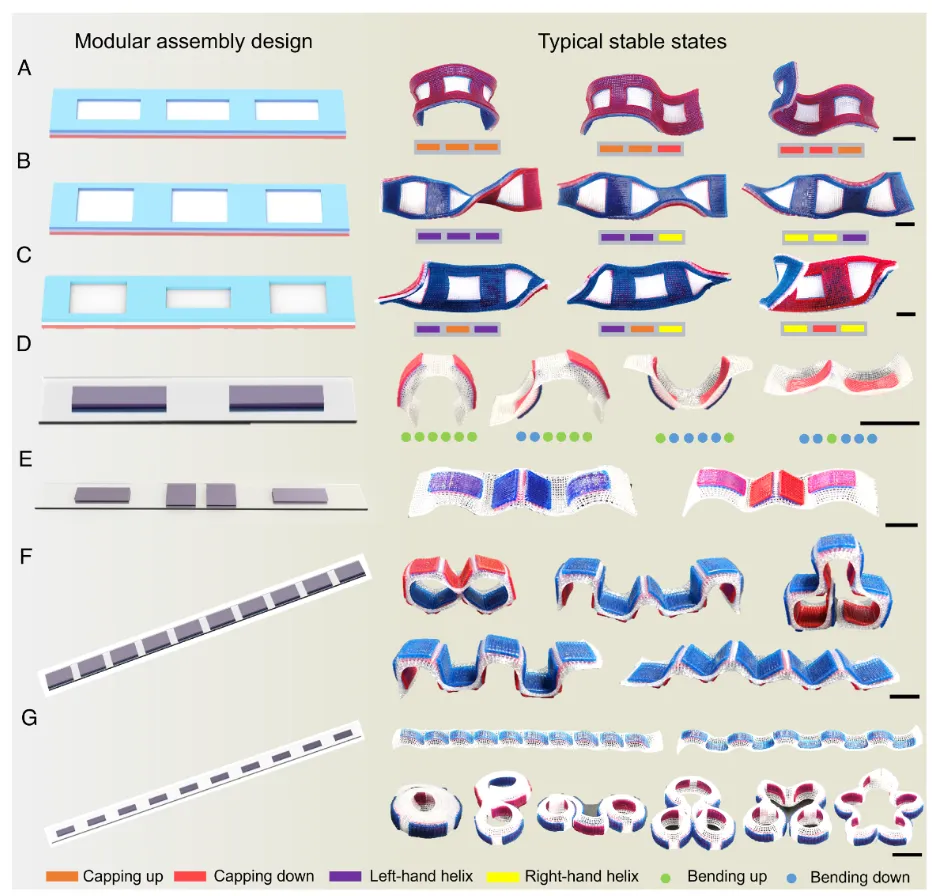
图4. 在连续基底上集成模块化双稳态及八稳态单元的4D打印多稳态结构。(A) 由三个鞍形弯曲单元组成的多稳态系统示意图及实验演示(ε=0.8)。(B) 由三个扭转单元组成的系统示意图及实验结果(ε=0.8)。(C) 集成鞍形弯曲与扭转构型的混合多稳态系统示意图及实验结果(ε=0.8)。(D) 由两个八稳态单元组成的系统示意图及实验结果(ε=0.85)。(E) 集成弯曲与折叠构型的混合多稳态系统示意图及实验结果(ε=1.0)。(F) 具有九条折痕的折叠系统示意图及实验结果(ε=1.1)。(G) 由十个八稳态单元组成的系统示意图及实验结果(ε=1.2)。A–F结构详细几何尺寸见支撑附录图S4C–E及S5D–G。比例尺:10 mm。
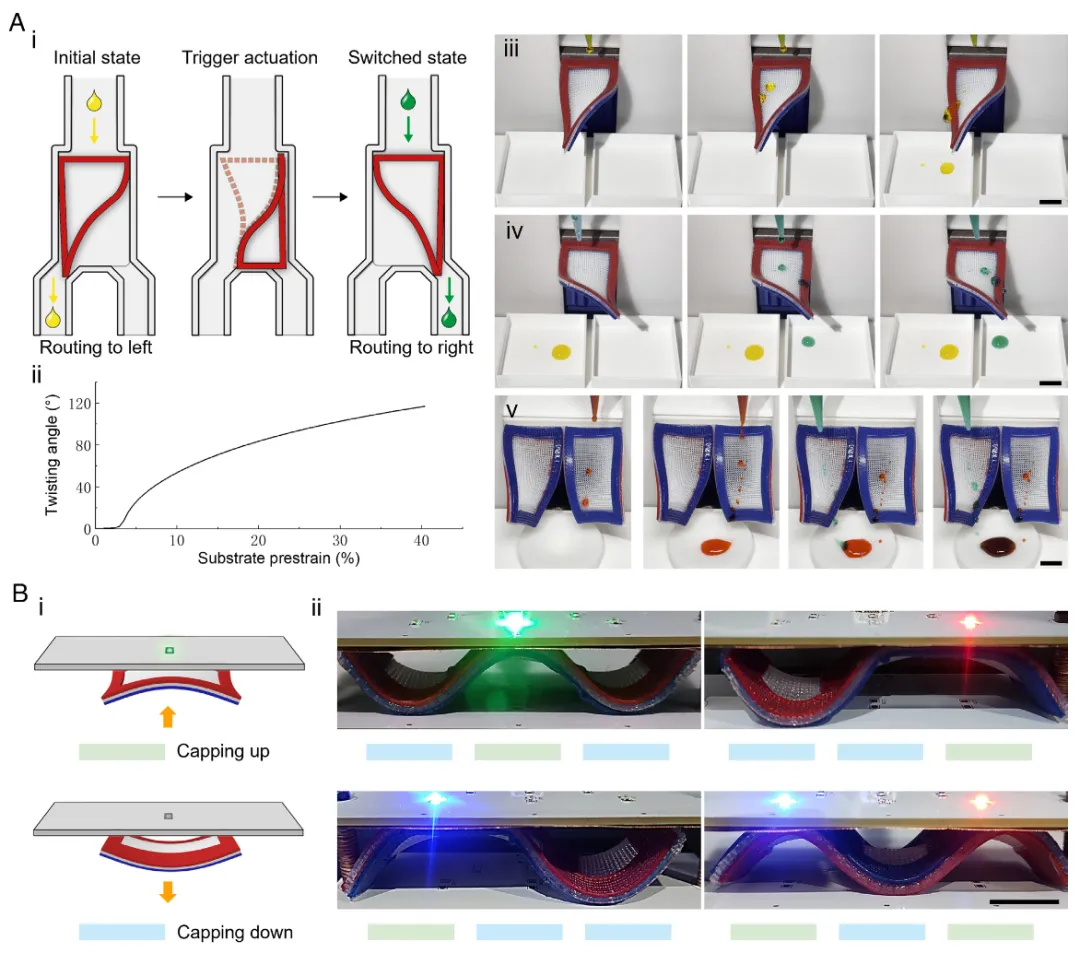
图5. 具有扭转和鞍形弯曲模式的4D打印多稳态结构的功能演示。(A) 使用双稳态扭转单元操控液滴。(i) 液滴路径引导机制示意图;(ii) 结构扭转角随基底预应变的变化;(iii、iv) 左手性(iii)及右手性(iv)构型中的定向液滴输运;(v) 使用两个相反手性的双稳态单元实现液滴聚并及混合。(B) 使用双稳态鞍形弯曲单元实现可重构电开关。(i) 单个单元作为机械电路开关的示意图;(ii) 三个鞍形弯曲单元的稳定构型控制LED选择性点亮。
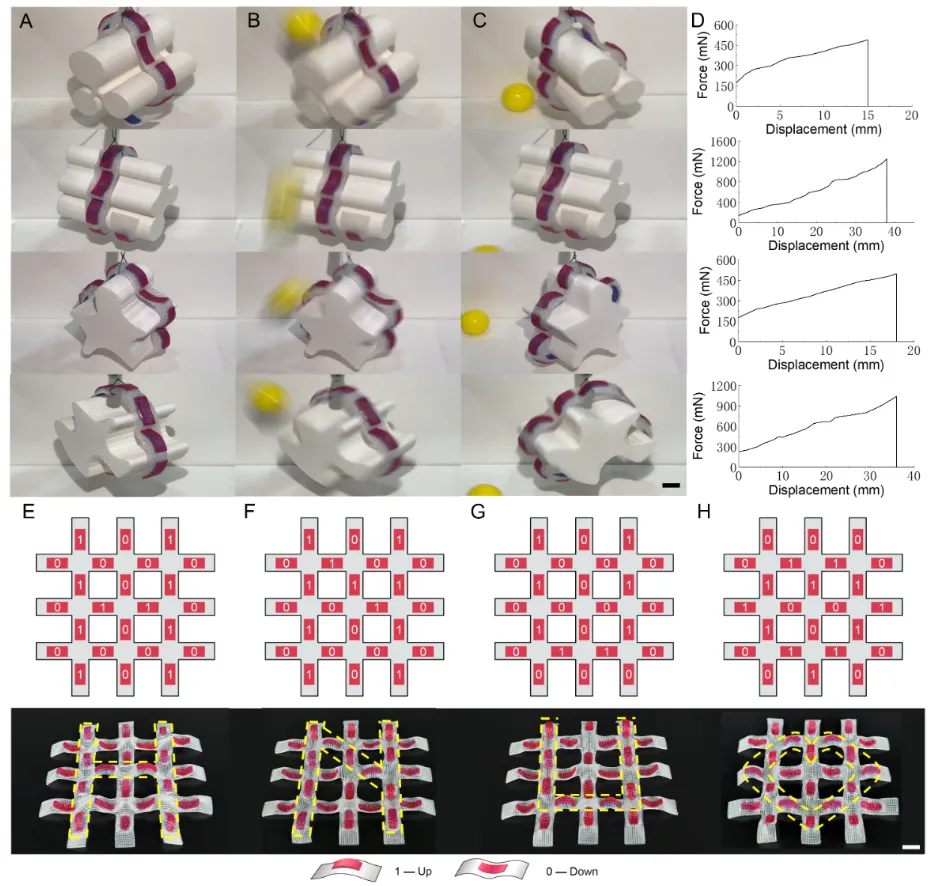
图6. 以弯曲为主导变形的4D打印多稳态结构的功能演示。(A–D) 采用手动重构多稳态软体夹持器共形抓取不规则物体。(A–C) 连续图像展示直径20 mm球体从约50 mm高度落下冲击前、冲击中及冲击后,夹持器保持抓取的情况。(D) 不同几何物体的拉脱力—位移曲线。(E–H) 用于机械显示的可重构形状变换超表面。超表面包含24个八稳态单元,在预应变0.8的基底上呈3×3阵列排列。选择性地将指定区域在向上(1)与向下(0)构型间切换,生成类似(E) H、(F) N、(G) U及(H) 心形的图案。黄色虚线突出实验图像中的编码图案。几何尺寸见支撑附录图S4G及S14。
点击蓝字 直接跳转至原文