文档文本内容
第二章   相互作用
第8 课时 专题强化:动态平衡和临界、极值问题
目录
第二章   相互作用..................................................................................................................................................... 1
第8 课时 专题强化:动态平衡和临界、极值问题...............................................................................................1
考点一 动态平衡问题............................................................................................................................................... 1
考点二 平衡中的临界、极值问题........................................................................................................................... 4
【考情分析●明考向】
近三年高考考 情 分 析
知识点
年份
涉及试卷及题号
动态平衡和
临界、极值
问题
2025
浙江6 月选考T2、浙江1 月选考T2、江苏卷T1、四川卷T1、
黑吉辽蒙卷T1
2024
浙江1 月选考T2、浙江6 月选考T3、江西卷T3
2023
浙江6 月选考T4、浙江1 月选考T3
试
题
情
境
生活实践类
生活中的摩擦力的应用,索桥、千斤顶、刀、木楔的工作原理
学习探究类
探究弹簧弹力与形变量的关系,探究两个互成角度的力的合成规
律,共点力平衡条件及应用,平衡中的临界问题
2027 年高考
预测
2027 年高考对动态平衡和临界、极值问题的考查,仍会以中高难度选择题为主,常
结合生活实践与探究情境,重点考查动态平衡的矢量分析、临界条件判断与极值求
解,强调受力分析和数学方法的综合应用。
目标要求 1.会用图解法、解析法等解决动态平衡问题。2.会分析平衡中的临界与极值问题。
【核心梳理●明考点】
考点一 动态平衡问题
动态平衡是指物体的受力状态缓慢发生变化,但在变化过程中,每一个状态均可视为平衡状态。
常用方法:图解法、解析法、相似三角形法、辅助圆法、正弦定理法。
1.“一力恒定,另一力方向不变”的动态平衡问题
一个力(F1)恒定,另一个力(F2)方向不变,作出不同状态下的矢量三角形,确定力大小的变化。
若F1与F2垂直,三力构成直角三角形,如图甲所示,θ 增大时,F2、F3都增大。
若F1与F2不垂直,当F3⊥F2时,F3有最小值,F3min=F1sin θ,如图乙所示。
2.“一力恒定,另两力方向均变化”的动态平衡问题
一力恒定(如重力),其他二力的方向均变化,但二力分别与绳子、两物体重心连线方向平行,即三
力构成的矢量三角形与△ACO 相似,则对应边比值相等。基本矢量图,如图所示。基本关系式:
mg
H = F N
R+r = FT
L 。
3.“一力恒定,另外两力方向均变化,但两力方向夹角保持不变”的动态平衡问
题
利用正弦定理或利用辅助圆,恒力为圆的一条弦,恒力所对应角的顶点在圆上移动,可保持圆心
角不变,根据不同位置判断各力的大小变化。
【名师点拨】分析动态平衡问题的流程
受力分析
画不同状态下的受力平衡图构造矢量三角形
考点二 平衡中的临界、极值问题
1.临界问题
当某物理量变化时,会引起其他几个物理量的变化,从而使物体所处的平衡状态“恰好出现”或
“恰好不出现”,在问题的描述中常用“刚好”“恰能”“恰好”等。临界问题常见的种类:
(1)由静止到运动,摩擦力达到最大静摩擦力。
(2)绳子恰好伸直,拉力F=0。
(3)刚好离开接触面,支持力FN=0。
2.极值问题
平衡中的极值问题,一般指在力的变化过程中的最大值和最小值问题。
3.解题方法
(1)极限法:首先要正确地进行受力分析和过程分析,把某个物理量推向极端(极大或极小),从而
找出平衡的临界点和极值点。
(2)数学分析法:根据物体的平衡条件写出物理量之间的函数关系(或画出函数图像),用数学方法
求极值(如求二次函数极值、公式极值、三角函数极值)。
(3)物理分析方法:根据物体的平衡条件,作出力的矢量图,利用平行四边形定则进行动态分析,
确定最大值与最小值。
【名师点拨】在力的方向发生变化的平衡问题中求力的极小值时,一般利用三角函数求极值。也
可利用“摩擦角”将四力平衡转化为三力平衡,从而求拉力的最小值。例如:如图所示,物体在拉力
F 作用下做匀速直线运动,改变θ 大小,求拉力的最小值时,可以用支持力与摩擦力的合力F'代替支
持力与摩擦力,FN与Ff的合力F'方向一定,即“摩擦角”α 满足tan α= Ff
F N
=μ,则Fmin=mgsin α,此时
θ=α。
【经典示例】
1.(2025·贵州·高考真题)一不可伸长的轻绳跨过同一水平线上的定滑轮,中间两定滑轮的间距为
,在
绳中央固定有一轻质吊环,绳两端分别挂有质量均为
的配重物,配重物静止在地面上且绳恰好伸直。如
图,某同学在健身时把吊环竖直向下缓慢拉
的距离后保持静止,已知重力加速度大小为
,不计摩擦及
滑轮大小,则静止时该同学对吊环的拉力大小为(  )
A.
B.
C.
D.
【答案】A
【详解】根据几何关系可知,吊环两边的细绳与竖直方向的夹角为45°,则由平衡可知
其中T=mg,可得
故选A。
2.(2026·浙江·高考真题)如图所示,钢架雪车运动员在具有阻力的倾斜赛道上滑行,则(   )
A.运动员在转弯时加速度为0
B.运动员和钢架雪车整体机械能守恒
C.钢架雪车所受重力和赛道对钢架雪车的支持力是一对平衡力
D.钢架雪车对赛道的压力与赛道对钢架雪车的支持力是一对作用力和反作用力
【答案】D
【详解】A.运动员在转弯时一定有向心加速度,加速度不可能为零,故A 错误;
B.倾斜赛道有阻力,阻力对运动员和钢架雪车做负功,运动员和钢架雪车整体机械能不守恒,故B 错误;
C.钢架雪车所受重力竖直向下,赛道对钢架雪车的支持力垂直赛道向上,不在同一条直线上,不是一对
平衡力,故C 错误;
D.钢架雪车对赛道的压力与赛道对钢架雪车的支持力是一对作用力和反作用力,故D 正确。
故选D。
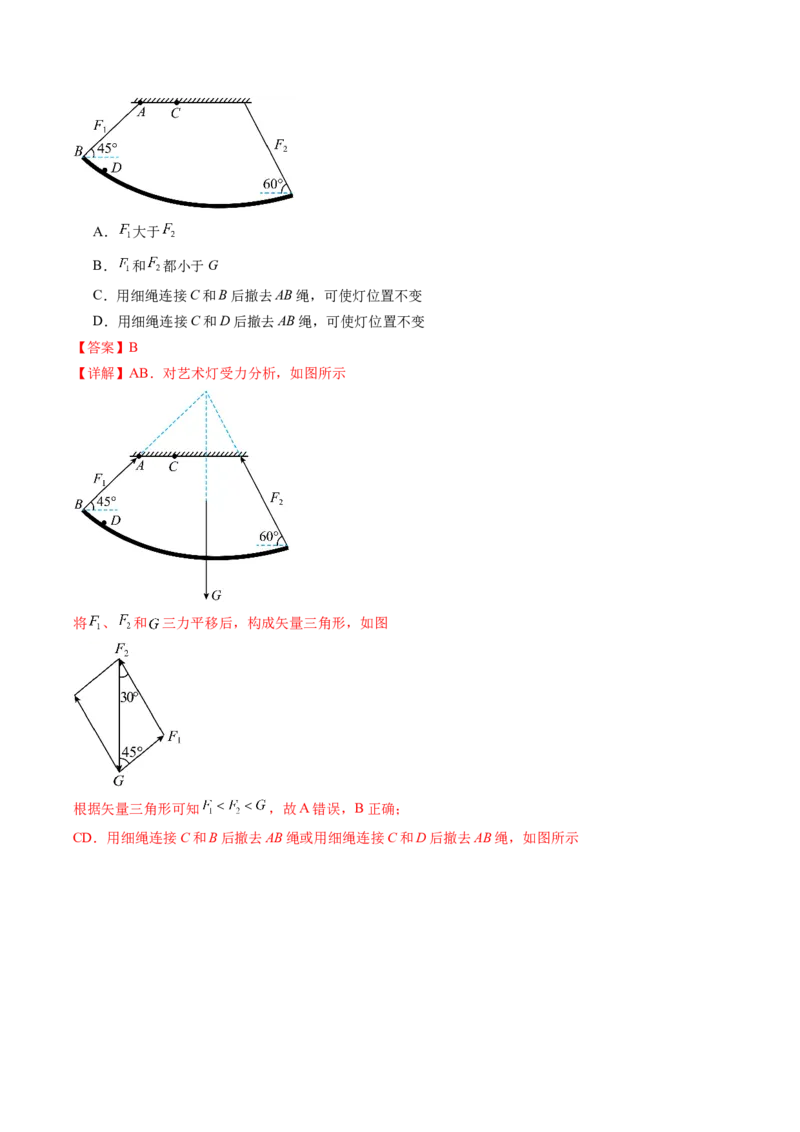
3.(2026·浙江·高考真题)如图所示,一盏重为G 的艺术灯用细绳悬挂,左右两侧细绳与水平方向夹角分
别为45°和60°,细绳拉力分别为
和
。A 和B 是左侧细绳两端点,C 和D 分别是天花板和灯上的点,
CD 与AB 平行,则(   )
A.
大于
B.
和
都小于G
C.用细绳连接C 和B 后撤去AB 绳,可使灯位置不变
D.用细绳连接C 和D 后撤去AB 绳,可使灯位置不变
【答案】B
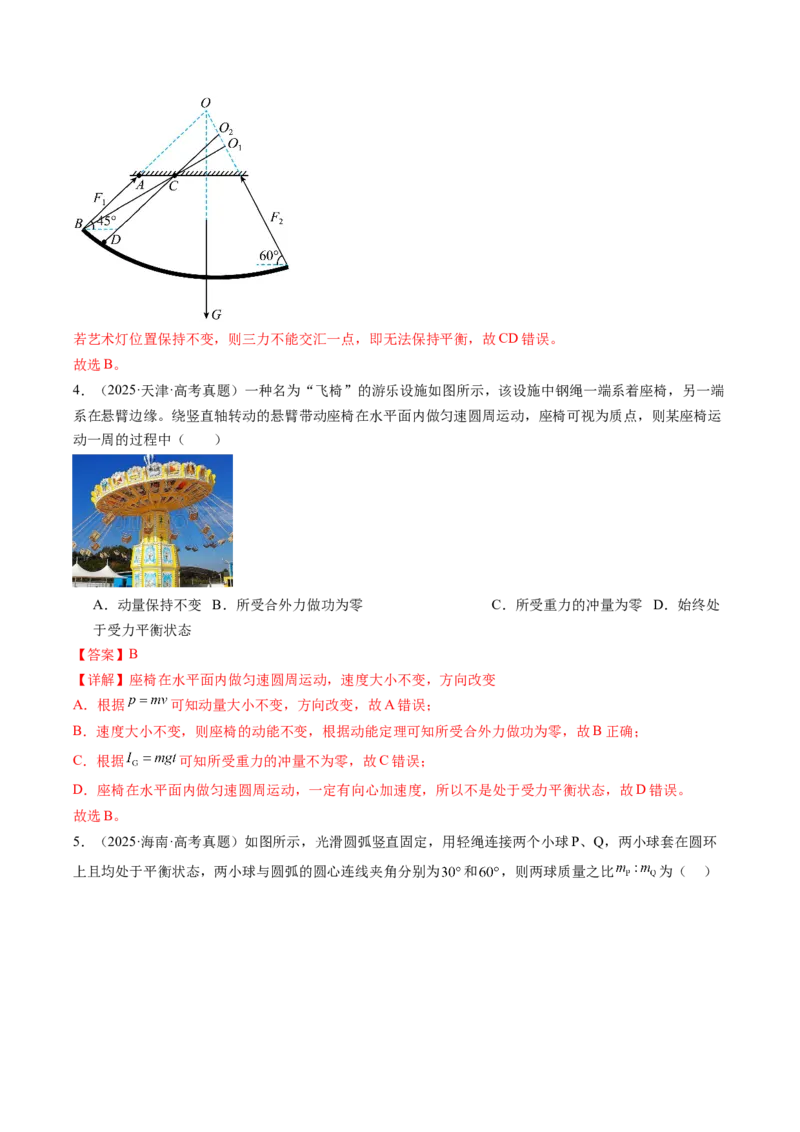
【详解】AB.对艺术灯受力分析,如图所示
将
、
和
三力平移后,构成矢量三角形,如图
根据矢量三角形可知
,故A 错误,B 正确;
CD.用细绳连接C 和B 后撤去AB 绳或用细绳连接C 和D 后撤去AB 绳,如图所示
若艺术灯位置保持不变,则三力不能交汇一点,即无法保持平衡,故CD 错误。
故选B。
4.(2025·天津·高考真题)一种名为“飞椅”的游乐设施如图所示,该设施中钢绳一端系着座椅,另一端
系在悬臂边缘。绕竖直轴转动的悬臂带动座椅在水平面内做匀速圆周运动,座椅可视为质点,则某座椅运
动一周的过程中(  )
A.动量保持不变B.所受合外力做功为零
C.所受重力的冲量为零D.始终处
于受力平衡状态
【答案】B
【详解】座椅在水平面内做匀速圆周运动,速度大小不变,方向改变
A.根据
可知动量大小不变,方向改变,故A 错误;
B.速度大小不变,则座椅的动能不变,根据动能定理可知所受合外力做功为零,故B 正确;
C.根据
可知所受重力的冲量不为零,故C 错误;
D.座椅在水平面内做匀速圆周运动,一定有向心加速度,所以不是处于受力平衡状态,故D 错误。
故选B。
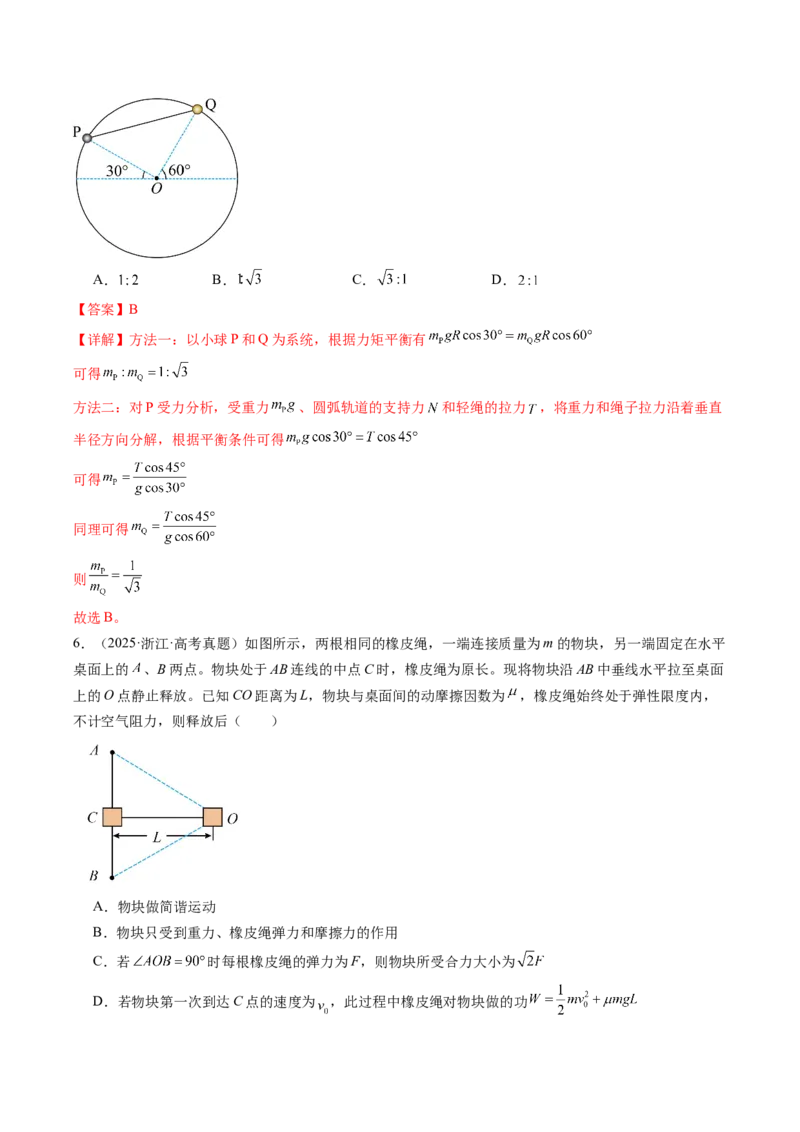
5.(2025·海南·高考真题)如图所示,光滑圆弧竖直固定,用轻绳连接两个小球P、Q,两小球套在圆环
上且均处于平衡状态,两小球与圆弧的圆心连线夹角分别为
和
,则两球质量之比
为(    )
A.
B.
C.
D.
【答案】B
【详解】方法一:以小球P 和Q 为系统,根据力矩平衡有
可得
方法二:对P 受力分析,受重力
、圆弧轨道的支持力
和轻绳的拉力
,将重力和绳子拉力沿着垂直
半径方向分解,根据平衡条件可得
可得
同理可得
则
故选B。
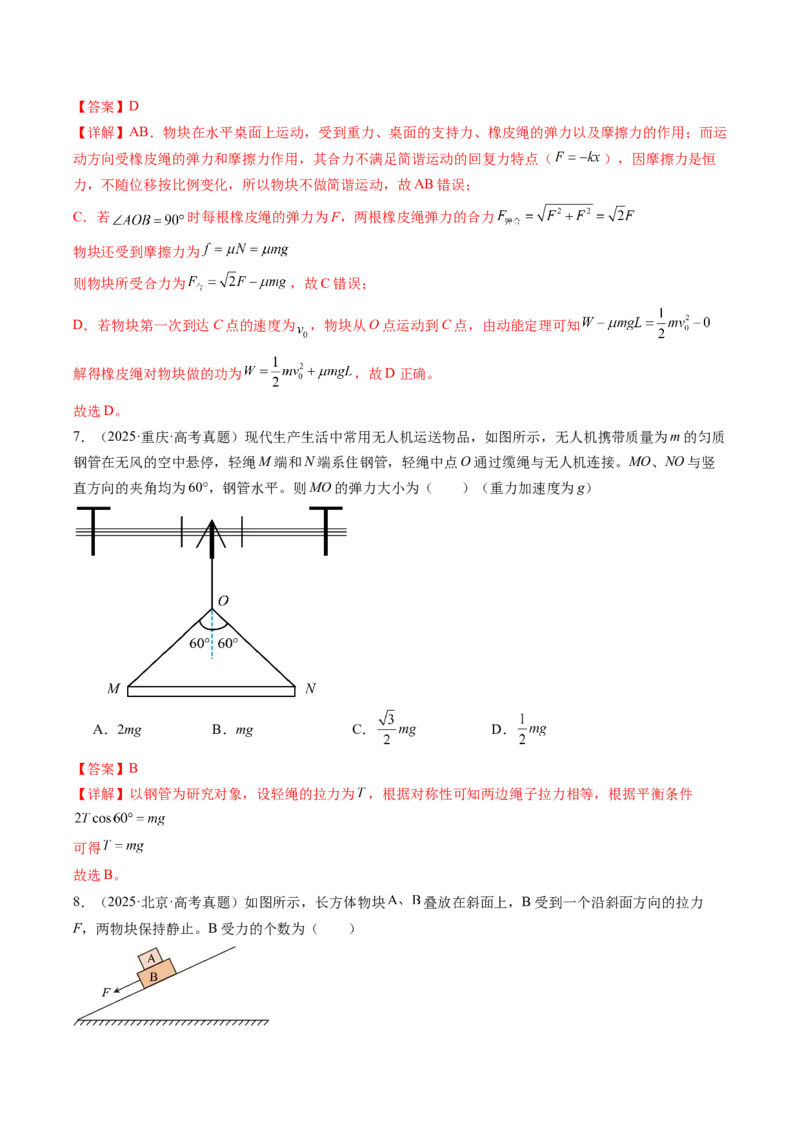
6.(2025·浙江·高考真题)如图所示,两根相同的橡皮绳,一端连接质量为m 的物块,另一端固定在水平
桌面上的
、B 两点。物块处于AB 连线的中点C 时,橡皮绳为原长。现将物块沿AB 中垂线水平拉至桌面
上的O 点静止释放。已知CO 距离为L,物块与桌面间的动摩擦因数为
,橡皮绳始终处于弹性限度内,
不计空气阻力,则释放后(  )
A.物块做简谐运动
B.物块只受到重力、橡皮绳弹力和摩擦力的作用
C.若
时每根橡皮绳的弹力为F,则物块所受合力大小为
D.若物块第一次到达C 点的速度为
,此过程中橡皮绳对物块做的功
【答案】D
【详解】AB.物块在水平桌面上运动,受到重力、桌面的支持力、橡皮绳的弹力以及摩擦力的作用;而运
动方向受橡皮绳的弹力和摩擦力作用,其合力不满足简谐运动的回复力特点(
),因摩擦力是恒
力,不随位移按比例变化,所以物块不做简谐运动,故AB 错误;
C.若
时每根橡皮绳的弹力为F,两根橡皮绳弹力的合力
物块还受到摩擦力为
则物块所受合力为
,故C 错误;
D.若物块第一次到达C 点的速度为
,物块从O 点运动到C 点,由动能定理可知
解得橡皮绳对物块做的功为
,故D 正确。
故选D。
7.(2025·重庆·高考真题)现代生产生活中常用无人机运送物品,如图所示,无人机携带质量为m 的匀质
钢管在无风的空中悬停,轻绳M 端和N 端系住钢管,轻绳中点O 通过缆绳与无人机连接。MO、NO 与竖
直方向的夹角均为60°,钢管水平。则MO 的弹力大小为(  )(重力加速度为g)
A.2mg
B.mg
C.
D.
【答案】B
【详解】以钢管为研究对象,设轻绳的拉力为
,根据对称性可知两边绳子拉力相等,根据平衡条件
可得
故选B。
8.(2025·北京·高考真题)如图所示,长方体物块
叠放在斜面上,B 受到一个沿斜面方向的拉力
F,两物块保持静止。B 受力的个数为(  )
A.4
B.5
C.6
D.7
【答案】C
【详解】根据题意,对A 受力分析可知,受重力、B 的支持力,由于A 静止,则A 还受B 沿斜面向上的静
摩擦力,对B 受力分析可知,受重力、斜面的支持力、A 的压力、拉力
、B 还受A 沿斜面向下的摩擦力,
由于B 静止,则受沿斜面向上的摩擦力,即B 受6 个力作用。
故选C。
二、多选题
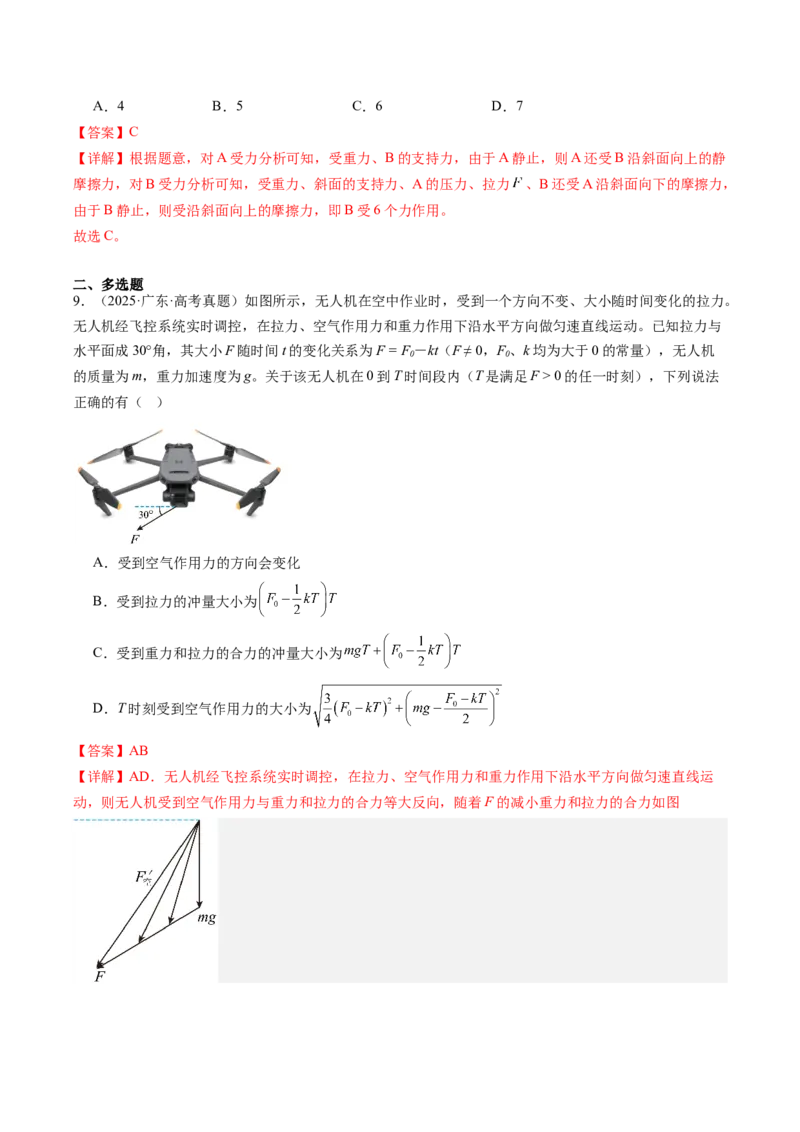
9.(2025·广东·高考真题)如图所示,无人机在空中作业时,受到一个方向不变、大小随时间变化的拉力。
无人机经飞控系统实时调控,在拉力、空气作用力和重力作用下沿水平方向做匀速直线运动。已知拉力与
水平面成30°角,其大小F 随时间t 的变化关系为F = F0-kt(F ≠ 0,F0、k 均为大于0 的常量),无人机
的质量为m,重力加速度为g。关于该无人机在0 到T 时间段内(T 是满足F > 0 的任一时刻),下列说法
正确的有(   )
A.受到空气作用力的方向会变化
B.受到拉力的冲量大小为
C.受到重力和拉力的合力的冲量大小为
D.T 时刻受到空气作用力的大小为
【答案】AB
【详解】AD.无人机经飞控系统实时调控,在拉力、空气作用力和重力作用下沿水平方向做匀速直线运
动,则无人机受到空气作用力与重力和拉力的合力等大反向,随着F 的减小重力和拉力的合力如图
可知无人机受到空气作用力的大小和方向均会改变,在T 时刻有
,F = F0-kT
解得
故A 正确、D 错误;
B.由于拉力F 随时间t 均匀变化,则无人机在0 到T 时间段内受到拉力的冲量大小为F—t 图像与坐标轴
围成的面积为
,故B 正确;
C.将拉力分解为水平和竖直方向,则无人机受重力和拉力的合力在水平方向有
无人机受重力和拉力的合力在竖直方向有
0 到T 时间段内无人机受重力和拉力的合力在水平方向的冲量为
0 到T 时间段内无人机受重力和拉力的合力在竖直方向的冲量为
则0 到T 时间段内无人机受到重力和拉力的合力的冲量大小为
故C 错误。
故选AB。
三、解答题
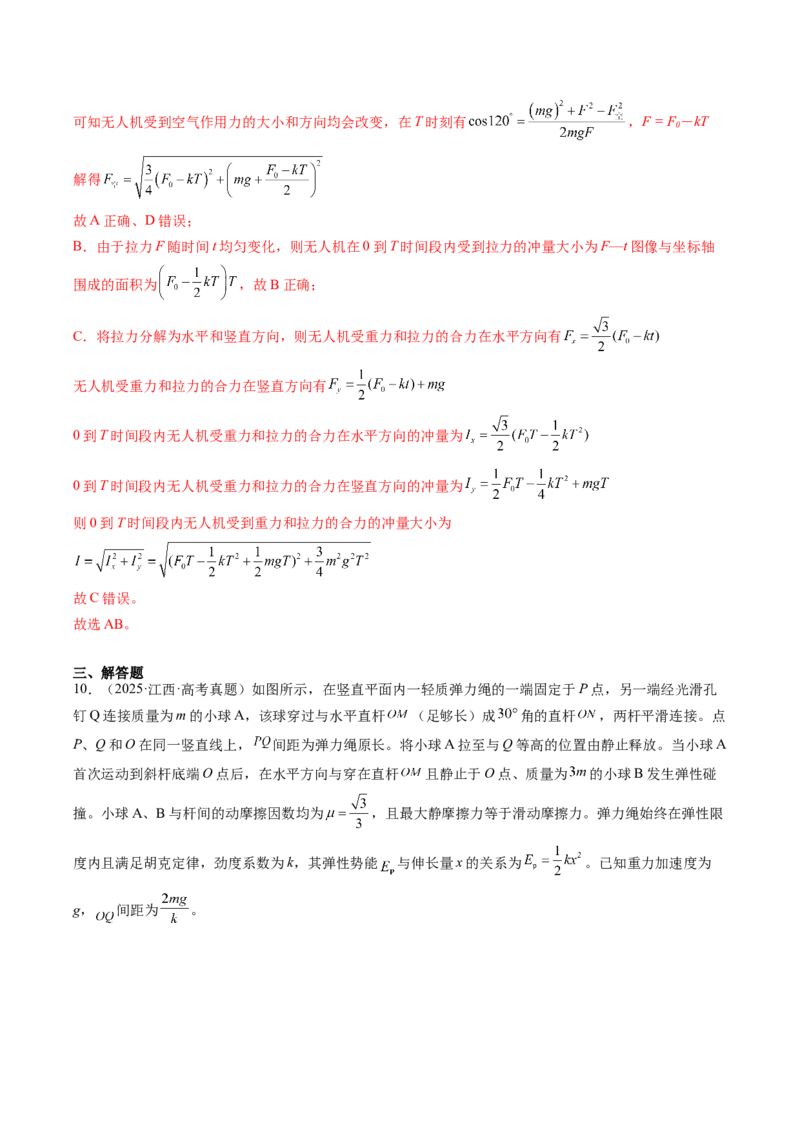
10.(2025·江西·高考真题)如图所示,在竖直平面内一轻质弹力绳的一端固定于P 点,另一端经光滑孔
钉Q 连接质量为m 的小球A,该球穿过与水平直杆
(足够长)成
角的直杆
,两杆平滑连接。点
P、Q 和O 在同一竖直线上,
间距为弹力绳原长。将小球A 拉至与Q 等高的位置由静止释放。当小球A
首次运动到斜杆底端O 点后,在水平方向与穿在直杆
且静止于O 点、质量为
的小球B 发生弹性碰
撞。小球A、B 与杆间的动摩擦因数均为
,且最大静摩擦力等于滑动摩擦力。弹力绳始终在弹性限
度内且满足胡克定律,劲度系数为k,其弹性势能
与伸长量x 的关系为
。已知重力加速度为
g,
间距为
。
(1)求小球A 下滑过程中滑动摩擦力的大小;
(2)若从碰撞后开始计时,小球A 第一次上滑过程中离O 点的距离x 与时间t 关系为
(
为
常数),求小球A 第一次速度为零时,小球B 与O 点的距离。
【答案】(1)
(2)
【详解】(1)如图所示
以
点为坐标原点,沿倾斜直杆ON 向上为x 轴正方向建立坐标系。任意选取小球A 下滑过程中的某一位
置
,设此时弹力绳的伸长量为,小球A 受到的滑动摩擦力为
,小球A 对倾斜直杆的压力为
,小球
A 所受弹力绳的拉力为F,弹力绳与倾斜直杆的夹角为
,孔钉Q 到倾斜直杆的距离为
。设
对小球A 进行受力分析,可知
,
,
由几何关系可得
联立解得
(2)设小球A 下滑到斜杆底端
点时的速度为
,小球由静止释放运动到
点的过程中,由动能定理可
得
可得
由小球A、B 发生弹性碰撞后瞬间的速度分别为
、
,由动量守恒定律和能量守恒定律有
,
解得
,
由
,可知小球A 上滑过程做简谐运动,小球A 第一次速度为零时,距离达到最大值
,则有
解得
小球B 碰撞后开始在直杆OM 上做匀减速运动,加速度为
,设小球B 速度减为0 所经历的时间为
,
则
因
,则小球A 在碰撞后第一次速度为零时,小球B 与
点的距离为,则有
联立解得
【限时训练】(30 分钟)
[分值:37 分]
【基础训练】 [1~7 题,每题3 分]
1.(2024·山东卷·2)如图所示,国产人形机器人“天工”能平稳通过斜坡。若它可以在倾角不大于30°的
斜坡上稳定地站立和行走,且最大静摩擦力等于滑动摩擦力,则它的脚和斜面间的动摩擦因数不能小
于(  )
A.1
2
B.
❑√3
3
C.
❑√2
2
D.
❑√3
2
【答案】B
【解析】根据题意可知机器人“天工”可以在倾角不大于30°的斜坡上稳定地站立和行走,对“天
工”分析有mgsin 30°≤μmgcos 30°
可得μ≥tan 30°=
❑√3
3
故选B。
2.(2025·河北卷·4)如图,内壁截面为半圆形的光滑凹槽固定在水平面上,左右边沿等高。该截面内,
一根不可伸长的细绳穿过带有光滑孔的小球,一端固定于凹槽左边沿,另一端过右边沿并沿绳方向对
其施加拉力F。小球半径远小于凹槽半径,所受重力大小为G。若小球始终位于内壁最低点,则F 的
最大值为(  )
A.1
2G
B.
❑√2
2 G
C.G
D.❑√2G
【答案】B
【解析】对小球进行受力分析可知当凹槽底部对小球支持力为零时,此时拉力F 最大,根据平衡条件
有2Fmcos 45°=G,解得Fm=
❑√2
2 G,故选B。
3.(2024·浙江宁波市二模)如图所示,质量为m 的小球用一轻绳竖直悬吊于O 点。现用一光滑的金属挂
钩向右缓慢拉动轻绳至虚线位置,已知重力加速度为g,在此过程中,下列说法正确的是(  )
A.钩子对绳的作用力始终不变
B.挂钩与O 点间的绳子拉力先变大后变小
C.绳子对挂钩的作用力方向始终水平向左
D.钩子对绳的作用力大小不可能等于1.5mg
【答案】D
【解析】由于缓慢拉动,所以对于小球来说处于平衡状态,即绳子上的拉力与小球的重力大小相等,
由于是同一根绳子所以绳子在金属挂钩两侧的拉力相等,都为mg,用一光滑的金属挂钩向右缓慢拉
动轻绳至虚线位置,绳子两侧的夹角减小,由平行四边形定则可知,合力变大,且绳子对钩子的作用
力的合力方向为左下方,即绳对钩子的作用逐渐增大,由牛顿第三定律可知,钩子对绳的作用力变大,
故A、B、C 错误;钩子两侧轻绳之间的夹角的最小值为90°,因此此时两根绳子的合力最大为❑√2
mg,即钩子对绳的作用力大小不可能等于1.5mg,故D 项正确。
4.(2025·浙江省名校联盟联考)如图所示,现有一只虫子沿圆管的圆弧曲线从A 点缓慢爬到B 点,关于
虫子爬过去的过程中,下列说法中正确的是(  )
A.圆管对虫子的弹力可能不变
B.圆管对虫子的摩擦力先减小后变大
C.圆管对虫子的摩擦力一直减小
D.圆管对虫子的作用力一定改变
【答案】B
【解析】对虫子受力分析,受重力、圆管对其的支持力和摩擦力,设虫子在圆管上某点时过该点的切
线与水平方向夹角为θ,由平衡条件,可得FN=mgcos θ,虫子从A 点向B 点缓慢爬行,θ 角先减小后
增大,圆管对虫子的弹力先增大后减小,故A 错误;由平衡条件,有Ff=mgsin θ,当虫子从A 点向B
点缓慢爬行的过程中,θ 角先减小后增大,所以圆管对虫子的摩擦力先减小后变大,故B 正确,C 错
误;圆管对虫子的作用力是支持力与摩擦力的合力,等于虫子所受重力,所以应保持不变,故D 错误。
5.两金属小球A、B 用一轻质弹簧连接,球A 用轻绳悬挂于O 点,在水平拉力F 的作用下,两小球处
于如图所示的位置,此时轻绳与竖直方向的夹角为30°。现将力F 逆时针缓慢转动30°,在此过程中,
轻绳与竖直方向的夹角不变。下列说法正确的是(  )
A.轻绳的拉力先减小后增大
B.A、B 两小球间的距离增大
C.力F 先减小后增大
D.弹簧与竖直方向的夹角增大
【答案】D
【解析】对A、B 整体受力分析,如图甲所示,绳与竖直方向夹角不变,则轻绳拉力FT方向不变,现
将力F 逆时针缓慢转动30°(此时力F 与轻绳拉力FT垂直),则此过程中,轻绳拉力FT减小,力F 减小
至最小,故A、C 错误;对B 小球受力分析可知,在F 转动过程中,弹簧与轻绳的夹角始终大于
90°,对A 小球受力分析,如图乙所示,其受轻绳拉力FT方向不变,而拉力FT变小,A 小球处于动态
平衡,则可知F 弹在逐渐减小且与竖直方向夹角增大,即弹簧与竖直方向的夹角增大,根据胡克定律
F 弹=kx 可知,弹簧伸长量x 减小,即A、B 两小球间的距离减小,故B 错误,D 正确。
6.(多选)如图,一斜面粗糙的斜面体置于粗糙地面上,斜面顶端装有一光滑轻质定滑轮。一细绳跨过
滑轮,其一端悬挂物块N,另一端与斜面上的物块M 相连,M 与滑轮间细绳与斜面平行,系统处于静
止状态。现用水平向左的拉力缓慢拉动N,直至悬挂N 的细绳与竖直方向成45°角。已知M 与斜面体
始终保持静止,则在此过程中(  )
A.水平拉力的大小可能保持不变
B.M 所受细绳的拉力大小一定一直增大
C.M 所受斜面的摩擦力大小一定一直增大
D.斜面体所受地面的摩擦力一定增大
【答案】BD
【解析】方法一 图解法
对N 进行受力分析,在力的矢量三角形中(如图甲所示)可以看出水平拉力的大小逐渐增大,细绳的拉
力也一直增大,选项A 错误,B 正确;M 的质量与N 的质量的大小关系不确定,设斜面倾角为θ,若
mNg≥mMgsin θ,则M 所受斜面的摩擦力大小会一直增大,若mNg<mMgsin θ,则M 所受斜面的摩擦力
大小可能先减小后增大,选项C 错误;对整体受力分析,可知斜面所受地面摩擦力等于水平拉力F,
一定增大,选项D 正确。
方法二 解析法
以物块N 为研究对象,受到重力G、水平拉力F 和细绳的拉力FT,设细绳与竖直方向的夹角为α,如
图乙所示,根据平衡条件可得F=Gtan α,FT= G
cosα ,随着α 的增大,F 和FT都增大,故A 错误,B 正
确;对于M,受重力GM、支持力FN、绳的拉力FT以及斜面可能对它的摩擦力Ff,如果开始摩擦力方
向沿斜面向上,如图丙所示,则有FT+Ff=GMsin θ,当FT不断增大的时候,Ff减小;当FT>GMsin θ 时,
有FT=GMsin θ+Ff,随着FT的增大,Ff将增大,所以沿斜面的摩擦力Ff可能先减小后增大,C 错误;
对整体受力分析,可知斜面体所受地面摩擦力等于水平拉力F,一定增大,选项D 正确。
7.(2025·浙江省新阵地教育联盟联考)如图所示,质量为m 的物体由两根轻绳吊起悬在空中处于静止状
态,右侧绳子的另一端固定在高墙处的A 点且与竖直方向的夹角为α,左侧绳子由人拉着且与竖直方
向的夹角为β,现人站立不动而把手中的长绳缓慢释放,物体在接触墙前的过程,下列说法正确的是(
)
A.两根绳子对物体拉力的合力变大
B.两绳子的拉力都变大
C.地面对人的摩擦力变小
D.地面对人的支持力变小
【答案】C
【解析】人站立不动而把手中的长绳缓慢释放,物体处于平衡状态,两根绳子对物体拉力的合力始终
与物体重力等大反向,A 错误;对物体受力分析,由相似三角形得G
AC = FT
AO = F
OC ,当人站立不动而
缓慢释放绳子,则AC 增大,AO 不变,OC 减小,可知FT减小,F 减小,B 错误;对人和物体整体有
FTsin α=Ff,FT减小,α 减小,则Ff减小,C 正确;对人由平衡条件得Fcos β+FN=Mg,F 减小,β 增大,
则FN增大,D 错误。
【提升训练】[8~10 题,每题4 分]
8.(2025·浙江省强基联盟联考)在吊运表面平整的重型板材(混凝土预制板、厚钢板)时,如因吊绳无处
钩挂而遇到困难,可用一根钢丝绳将板拦腰捆起(不必捆的很紧),用两个吊钩钩住绳圈长边的中点起
吊(如图所示),钢丝绳与水平方向的夹角为α,若钢丝绳与板材之间的动摩擦因数为μ,为了满足安全
起吊(不考虑钢丝绳断裂),需要满足的条件是(  )
A.tan α>μ
B.tan α<μ
C.sin α>μ
D.sin α<μ
【答案】B
【解析】要起吊重物,只需满足绳子张力FT的竖直分量小于钢丝绳与板材之间的最大静摩擦力,一般
情况最大静摩擦力等于滑动摩擦力,如图所示,即FTcos α·μ>FTsin α
化简可得tan α<μ,故B 正确,A、C、D 错误。
9.如图甲所示,我国自主研发的“章鱼”触手机器人能抓取任意形态的物体,可负载260 倍自重。如
图乙所示,圆锥体母线和高线之间的夹角α=37°,该机器人对圆锥体的弹力方向垂直于圆锥体侧面,
靠机器人和圆锥体之间的摩擦力将圆锥体抓起。若该机器人竖直向上抓起圆锥体时施加的弹力足够大,
则机器人和圆锥体之间的动摩擦因数至少为(已知sin 37°=3
5,最大静摩擦力等于滑动摩擦力)(  )
A.3
5
B.4
5
C.3
4
D.4
3
【答案】C
【解析】机器人对圆锥体的弹力方向垂直于圆锥体侧面,设弹力为FN,摩擦力为Ff,圆锥体的重力为
mg。若机器人竖直向上能够抓起圆锥体,在竖直方向则满足mg+FNsin α≤Ffcos α,Ff=μFN,联立解得
μ≥tan α+
mg
F N cosα ,该机器人竖直向上抓起圆锥体时施加的弹力足够大,则μ≥tan α=3
4 ,故选C。
10.(2024·浙江宁波市十校联盟联考)如图所示为某款可折叠手机支架,调节支撑杆MN,手机背部支撑
平面PQ 的倾角θ 随之改变,底部支撑平面ab 与PQ 始终垂直,忽略一切摩擦,当θ 缓慢减小时,下
列说法正确的是(  )
A.背部支撑平面PQ 对手机的弹力逐渐变小
B.手机对底部支撑平面ab 的弹力逐渐变大
C.支架对手机的作用力逐渐增大
D.手机对支架的作用力始终不变
【答案】D
【解析】背部支撑平面PQ 对手机的弹力和底部支撑平面ab 对手机的弹力,这两个力始终垂直,对手
机受力分析如图所示,可知在动态变化的过程中,即θ 逐渐减小时,背部支撑平面PQ 对手机的弹力
逐渐变大,底部支撑平面ab 对手机的弹力逐渐减小,根据牛顿第三定律可知,手机对底部支撑平面
ab 的弹力逐渐变小,故A、B 错误;支架对手机的作用力大小始终等于手机自身的重力,而根据牛顿
第三定律可知,手机对支架的作用力始终不变,故C 错误,D 正确。
【尖子拔高】[4 分]
11.(2024·浙江省金丽衢十二校联考)如图,一直梯斜靠在竖直光滑墙壁,人站在梯子上,缓慢爬到梯子
的顶端,关于此过程,直梯受力情况(  )
A.地面对直梯的支持力是由于直梯发生形变产生的
B.地面对直梯的作用力始终沿直梯向上
C.人站的位置越高,直梯受到地面的摩擦力越大
D.竖直墙壁对直梯的作用力保持不变
【答案】C
【解析】地面对直梯的支持力是由于地面发生形变而产生的,故A 错误;地面对直梯的支持力垂直地
面向上,而地面对直梯的静摩擦力平行地面向左,则根据力的合成可知,地面对直梯的作用力斜向左
上方,故B 错误;
对人和梯子整体受力分析如图所示,整体受重力G、竖直墙壁的支持力FN1、地面的支持力FN2和地面
的摩擦力Ff,图中F 为FN2与Ff的合力,根据共点力平衡条件可知,F、G 和FN1三力平衡,三个力的
延长线交于一点O,人站在梯子上,缓慢爬到梯子的顶端的过程中,梯子和人整体的重心大致向左上
移动,则三力交点O 水平向左平移,则可知F 与竖直方向的夹角增大,设该夹角为θ,而F 在竖直方
向的分量FN2始终与重力G 平衡,即始终有Fcos θ=FN2=G,夹角增大,力F 必然增大,而力F 的水平
分量Ff=Fsin θ,则可知地面对直梯的摩擦力增大,而水平方向始终有Ff=FN1,由此可知,人站的位置
越高,直梯受到地面的摩擦力越大,竖直墙壁对直梯的作用力越大,故C 正确,D 错误。