ARTICLE · 1300263
车桥(桥壳) AI 视觉检测:把焊缝气孔、盆齿孔位偏差与弹簧座装配漏项拦在装车之前
坤检科技 聚焦汽车、航空等机械制造领域,整合AI在线检测,质量监控、降本增效等对接方案,并提供专业和丰富的行业资讯,专业助力产业。
一根空心钢梁,承载着整车质量、路面反力和发动机的全部扭矩。它看不见、摸不着,却决定了卡车的载重、通过性和刹车距离。今天我们把检测的镜头对准它。
注:本文所述检测方案为基于公开工艺资料与通用工业视觉技术的工程化整理,具体实施需结合产线节拍、工件材质与现场环境定制。
一、桥壳为什么是驱动桥的"承重+传动"双重基准
驱动桥壳在商用车上是典型的冲压焊接件:上桥壳与下桥壳沿纵向对接,两块三角板插入壳体中部作为加强,钢板弹簧座焊接在壳体两侧外端,半轴套管压入端部并与轴头连接,后盖封口。
装配基准偏差超出允许范围,会直接造成三类严重后果:
• 承载路径失效:桥壳是"一根支承在左右驱动车轮上的刚性空心梁",纵缝一旦存在未熔合或夹渣,承载路径即被削弱。
• 传动轴系偏载:主减速器(盆齿)安装孔的位置度决定锥齿轮副啮合状态,孔位超差会导致齿面偏载、异常磨损。
• 悬架参数漂移:钢板弹簧座的焊接角度与位置偏差,直接改变后悬架的车辆高度与外倾参数。
与副车架这类承载件相比,桥壳的特殊性在于:它同时是结构件和精密安装基准——前者要求焊缝本身可靠,后者要求孔位与轴线精度。这决定了检测方案必须"焊接质量 + 尺寸测量"双线并行,而不是只看外观。
二、桥壳纵缝与三角板焊缝检测
2.1 检测对象与难点
冲焊桥壳的焊接工艺顺序通常是:上、下桥壳点定焊接 → 割缺口与加强环缺口 → 校平、校圆 → 装焊加强环 → 装焊后盖 → 粗加工 → 装焊法兰盘、衬环、半轴套管 → 装焊附件 → 抛丸清理 → 检验 → 校直 → 终检。
其中壳体纵向拼焊缝与三角板搭接焊缝是承载与扭转的关键路径。三角板尤其需要关注——它插在上下壳体之间,作用是把壳体中部"撑"成刚性箱形截面,一旦三角板与壳体的焊缝存在根部未熔合,整根桥壳的扭转刚度会出现阶跃式下降。
2.2 视觉检测配置
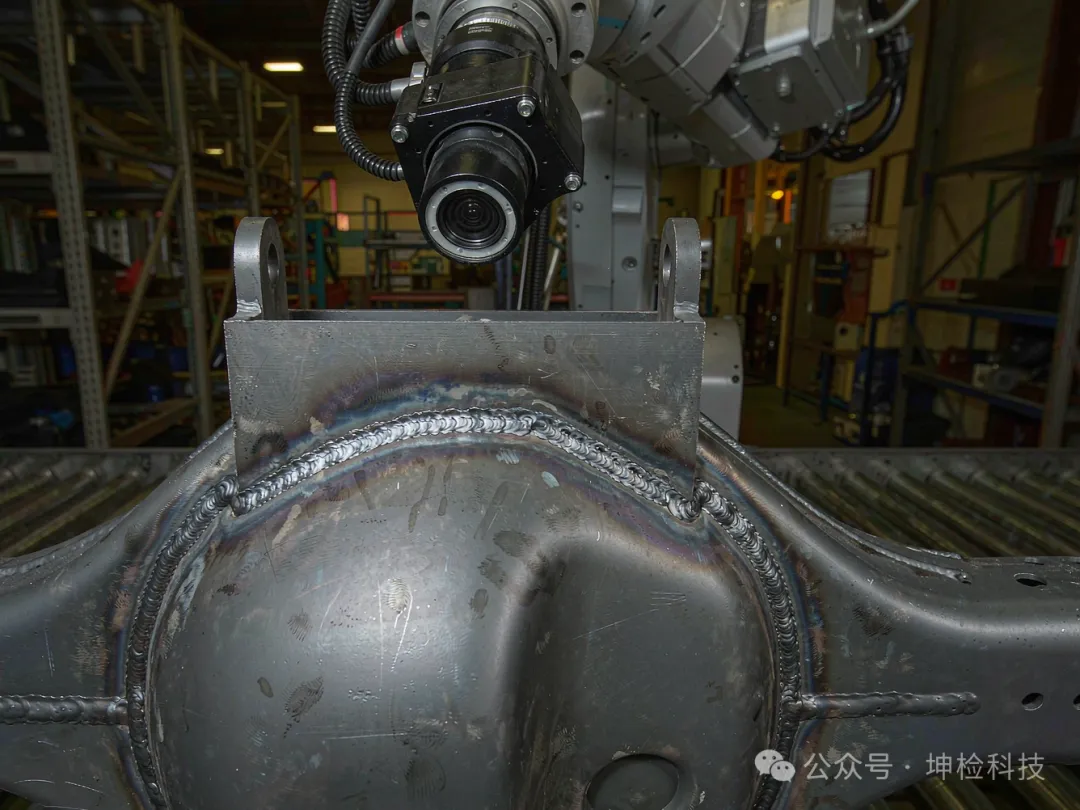
桥壳的检测部位与手段是一一对应的:壳体纵缝关注未熔合、夹渣、气孔与咬边,采用龙门双相机配条形光掠射,判据是焊道的连续性与宽度连续性;三角板角焊缝关注根部未熔合与烧穿,采用嵌入式暗腔配同轴环形光,判据是焊道连续无中断;盆齿结合面关注平面度与结合面间隙,采用背光投影加轮廓拟合,判据是平面度与贴合度;弹簧座焊缝关注虚焊与角焊缝未填满,采用机器人携相机定点拍摄,判据是焊脚高度与长度。
为什么纵缝要用掠射光:焊缝表面细微的凹陷与凸起,在正面照明下几乎不可见;条形光以 15°–30° 掠射角扫过时,焊道表面的每一处不连续都会在光带上形成明确的阴影跳变,缺陷被"放大"为可判读的轮廓断裂。这是焊缝检测区别于一般外观检测的核心原理。
为什么三角板角焊缝要用暗腔:三角板与壳体形成的角焊缝根部存在视线遮挡,正面照明会在根部形成死区。嵌入式暗腔结构配合同轴环形光,从被焊件正上方垂直向下打光,将根部完全照亮,同时利用暗腔侧壁吸收环境杂散光,让算法只需处理高对比度的焊道轮廓。
桥壳体积大、单件重(典型重卡驱动桥壳约 250kg、长度约 2000mm),无法人工翻面长时间持镜检测。这决定了桥壳检测的两个硬约束:
1. 必须配置机械翻转夹具,让焊缝在恒定姿态下暴露给相机,而不是让相机去"追"工件;
2. 单件节拍必须与焊装线匹配,检测单元要嵌在焊装与机加工之间,而不是离线补检。
三、盆齿孔位与轴承座孔系精度检测
桥壳的技术核心指标集中在一处:盆齿(主减速器)结合面。
锥齿轮副的啮合精度,取决于主动锥齿轮轴线与从动齿轮轴线的相对位置,而这个基准最终落在盆齿结合面的孔位与平面度上。这也是为什么国家/行业惯例按盆齿直径来命名桥型(如 457 桥、485 桥)——盆齿是这个零件的功能基准中心。
需要检测的孔系包括:
• 主动锥齿轮轴承座孔:与主减速器壳体配合,决定主动轴系位置;
• 从动齿轮轴承座孔(盆齿孔):与差速器壳体配合;
• 结合面止口:定位主减速器壳体的轴向位置与同轴度。
检测手段上,盆齿结合面采用背光投影法最为稳妥:将桥壳立放或侧置于背光工装前方,形成透光轮廓,再对结合面轮廓与孔位进行拟合计算。相比单纯拍照测量,背光轮廓对平面度与孔位偏差的放大效应明显,测量重复性更好。
校直环节不可跳过:桥壳在焊接与粗加工后必然存在残余变形,若直接进入检测工位,测量结果会把变形量误算成零件偏差。因此正确的工艺顺序是"粗加工 → 抛丸 → 校直 → 终检",检测单元应设在校直之后。
四、弹簧座与附件装配完整性检测
钢板弹簧座是桥壳与车架之间唯一的载荷传递界面,焊接质量直接关系到后桥的承载安全。
这一环节的检测目标从"焊缝本身"转向"装配完整性":
• 弹簧座焊脚高度与长度是否达标(角焊缝未填满是典型漏检项);
• 螺栓孔是否存在、孔径与孔位是否合格;
• 通气孔、加油口、放油孔等附件孔是否加工到位、是否有毛刺堵塞;
• 减振器/平衡轴支座(部分车型)安装面是否平整。
这类检测的难点在于特征多样性。一个桥壳上的待检特征可能有数十个,形态各不相同(孔、凸台、焊缝、平面)。龙门式多相机方案在此处优势明显:多个相机覆盖不同区域,单工位一次性完成全部特征成像。
追溯要求:附件孔堵塞或漏加工往往在装配后或用户使用阶段才暴露,届时返修成本极高。因此桥壳检测的输出不只是"合格/不合格",还必须把每个特征的检测结果绑定到该桥壳的唯一标识上,实现单件级追溯。这要求检测数据与 MES 系统双向对接,而非单向上传判定结果。
五、检线配置与数据闭环
5.1 单元布局建议
序位 | 工位 | 作用 | 关键设备 |
1 | 抛丸清理 | 去除焊渣飞溅与氧化皮 | 抛丸机 |
2 | 校直 | 消除焊接与加工残余变形 | 校直机 + 激光对中 |
3 | 视觉检测单元 | 焊缝 + 孔系 + 装配完整性 | 龙门多相机、背光工装、机械翻转夹具 |
4 | 终检与标识 | 复核 + 刻码 + 绑定 | 复核工位、激光打标 |
5 | 数据判定 | 单件追溯与放行 | 服务器 + MES 接口 |
为什么检测必须放在校直之后、终检之前:放校直之前会把工件变形误判为零件缺陷,造成大量误报;放终检之后则失去了拦截不良品入库的意义。位置选择本身是检测方案能否落地的前提条件。
5.2 数据闭环
单件追溯链路的最小可用形态:
1. 桥壳入位时扫码读取流转码;
2. 各相机采集图像与判定结果按流转码归档;
3. 焊缝缺陷坐标、孔位偏差数值、压装力/拧紧扭矩等过程数据统一挂载;
4. 不合格件触发 NG 剔除工位并记录原因码;
5. 缺陷类型分布按班次/产线汇总,回溯到焊接工艺参数与来料批次。
一个容易被忽略的连接点:桥壳的焊接质量缺陷往往不是孤立的。同一工位连续出现同类型焊缝缺陷时,问题多半不在检测设备,而在前道焊接工艺参数漂移或来料钢板表面状态变化。缺陷分布的统计口径如果只到"班次"这一层,这个信号就被浪费了。理想情况下,缺陷类型编码应当能够反向关联到具体的焊接电源、焊丝批次与操作班组。
六、延伸:轻量化与后桥效率
桥壳的技术演进方向相当集中——轻量化与高效率。
冲焊桥壳相对铸造桥壳的优势正是这两点:质量小、材料利用率合理、外观清洁度高、故障率低,且重量下降直接带来整车轻量化收益。相应地,对检测也提出新要求:高强钢与超高强钢薄板件的焊接窗口更窄,缺陷容限更小,检测灵敏度必须随材料升级同步提升。
另一方面,轮边减速器、双速桥等高效率方案的普及,让桥壳的减速器安装面、轴承座孔系的精度要求进一步提高。这两件事叠加的结果是:桥壳正在从"承载梁"变成"精密安装基准",检测方案在其中的价值权重随之上升——它不再只是外观筛,而是主减速器啮合精度的前置保障。
互动话题:一根承载数吨货物的空心钢梁,它的检测难点究竟在"焊缝"还是"精度"?欢迎在评论区聊聊你线上的实际工况。
核心标签:【车桥桥壳】【焊接质量检测】【盆齿孔位检测】【装配完整性】【AI视觉检测】
版权声明:
1. 如需转载或摘取,请在文章开头或结尾位置注明:内容来源自【坤检科技】公众号。
2. 以上相关数据和观点,均转载或摘取自其它公开媒体,转载或摘取目的在于传递更多信息,并不代表本平台观点和对其真实性负责。
3. 本文仅供读者参考、学习、交流,不得涉及商业目的使用,如违反上述要求,本平台有权要求删除,并依法追究其相应法律责任。
扫码关注【坤检科技】公众号