专题九 静电场
考点1 静电场中力的性质
考向1 电场强度的叠加与计算
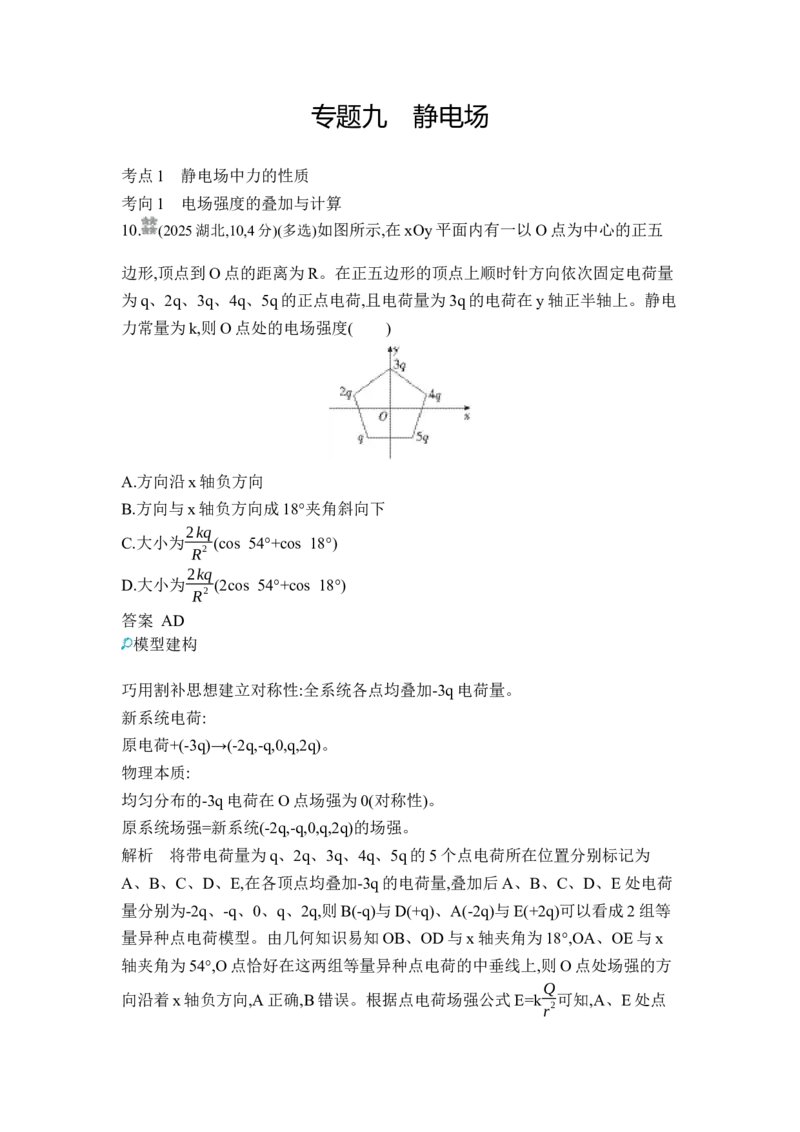
10. (2025湖北,10,4分)(多选)如图所示,在xOy平面内有一以O点为中心的正五
边形,顶点到O点的距离为R。在正五边形的顶点上顺时针方向依次固定电荷量
为q、2q、3q、4q、5q的正点电荷,且电荷量为3q的电荷在y轴正半轴上。静电
力常量为k,则O点处的电场强度( )
A.方向沿x轴负方向
B.方向与x轴负方向成18°夹角斜向下
2kq
C.大小为 (cos 54°+cos 18°)
R2
2kq
D.大小为 (2cos 54°+cos 18°)
R2
答案 AD
模型建构
巧用割补思想建立对称性:全系统各点均叠加-3q电荷量。
新系统电荷:
原电荷+(-3q)→(-2q,-q,0,q,2q)。
物理本质:
均匀分布的-3q电荷在O点场强为0(对称性)。
原系统场强=新系统(-2q,-q,0,q,2q)的场强。
解析 将带电荷量为q、2q、3q、4q、5q的5个点电荷所在位置分别标记为
A、B、C、D、E,在各顶点均叠加-3q的电荷量,叠加后A、B、C、D、E处电荷
量分别为-2q、-q、0、q、2q,则B(-q)与D(+q)、A(-2q)与E(+2q)可以看成2组等
量异种点电荷模型。由几何知识易知OB、OD与x轴夹角为18°,OA、OE与x
轴夹角为54°,O点恰好在这两组等量异种点电荷的中垂线上,则O点处场强的方
Q
向沿着x轴负方向,A正确,B错误。根据点电荷场强公式E=k 可知,A、E处点
r22q
电荷产生的电场在O点的场强为2k cos 54°,同理,B、D处点电荷产生的电场
R2
q 2kq
在O点的场强为2k cos 18°,则O点的场强大小为 (2 cos 54°+cos 18°),C
R2 R2
错误,D正确。
二级结论
任意对称图形顶点均匀分布等量同种点电荷时,中心处场强为0。该结论适用于正N边形、球壳等对
称系统的电场分析。
考向2 静电力作用下的平衡与加速问题
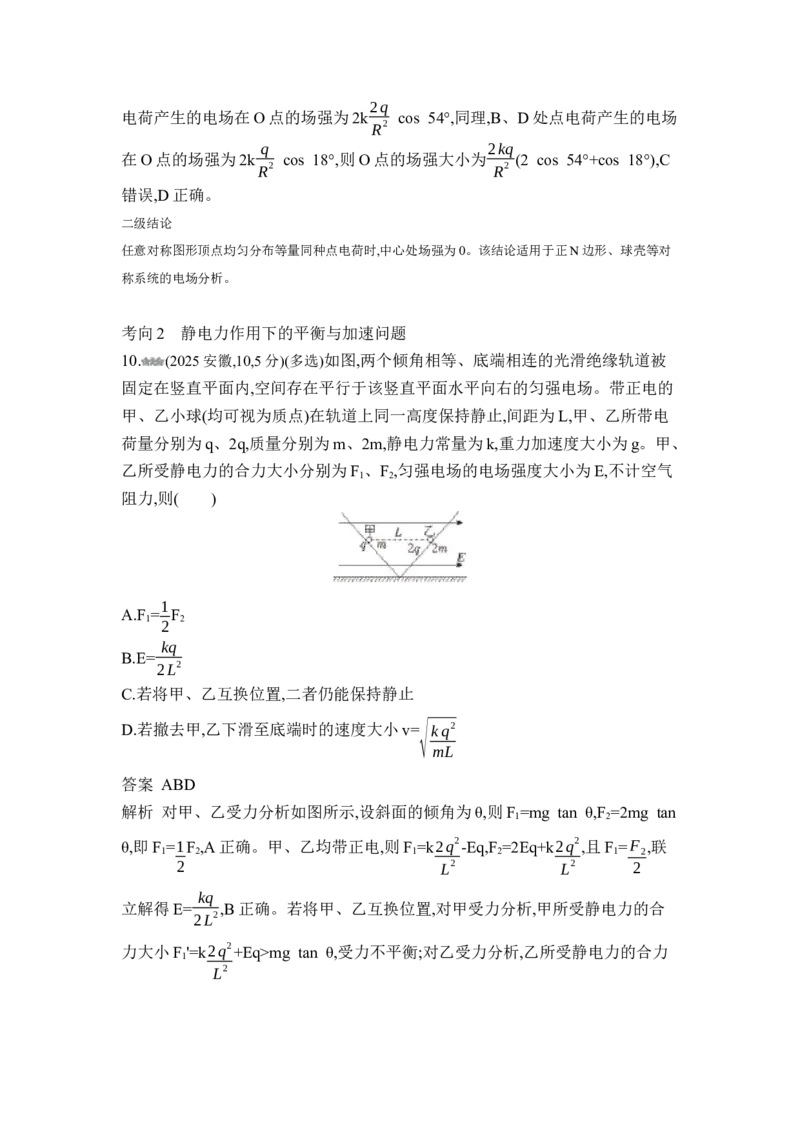
10. (2025安徽,10,5分)(多选)如图,两个倾角相等、底端相连的光滑绝缘轨道被
固定在竖直平面内,空间存在平行于该竖直平面水平向右的匀强电场。带正电的
甲、乙小球(均可视为质点)在轨道上同一高度保持静止,间距为L,甲、乙所带电
荷量分别为q、2q,质量分别为m、2m,静电力常量为k,重力加速度大小为g。甲、
乙所受静电力的合力大小分别为F 、F ,匀强电场的电场强度大小为E,不计空气
1 2
阻力,则( )
1
A.F = F
1 2
2
kq
B.E=
2L2
C.若将甲、乙互换位置,二者仍能保持静止
D.若撤去甲,乙下滑至底端时的速度大小v=√kq2
mL
答案 ABD
解析 对甲、乙受力分析如图所示,设斜面的倾角为θ,则F =mg tan θ,F =2mg tan
1 2
θ,即F =1F ,A正确。甲、乙均带正电,则F =k2q2-Eq,F =2Eq+k2q2,且F =F ,联
1 2 1 2 1 2
2 L2 L2 2
kq
立解得E= ,B正确。若将甲、乙互换位置,对甲受力分析,甲所受静电力的合
2L2
力大小F '=k2q2+Eq>mg tan θ,受力不平衡;对乙受力分析,乙所受静电力的合力
1
L2大小F '=k2q2-2Eq<2mg tan θ,受力不平衡,C错误。若撤去甲,设乙沿斜面向下的
2
L2
加速度为a,则2mg sin θ-2qE cos θ=2ma,结合甲撤去前,乙在沿斜面方向上的受
力平衡,2mg sin θ=(
2kq2
) cos θ,解得a=
kq2
cos θ,设乙下滑至底端的末
2qE+
L2 mL2
速度为v,则v2=2a× L ,解得v=√kq2,D正确。
2cosθ mL
总结归纳
点电荷平衡问题的解题步骤
点电荷平衡问题的分析方法与纯力学平衡问题的分析方法是相同的,只是在原来受力的基础上多分析一个
静电力,具体步骤如下。
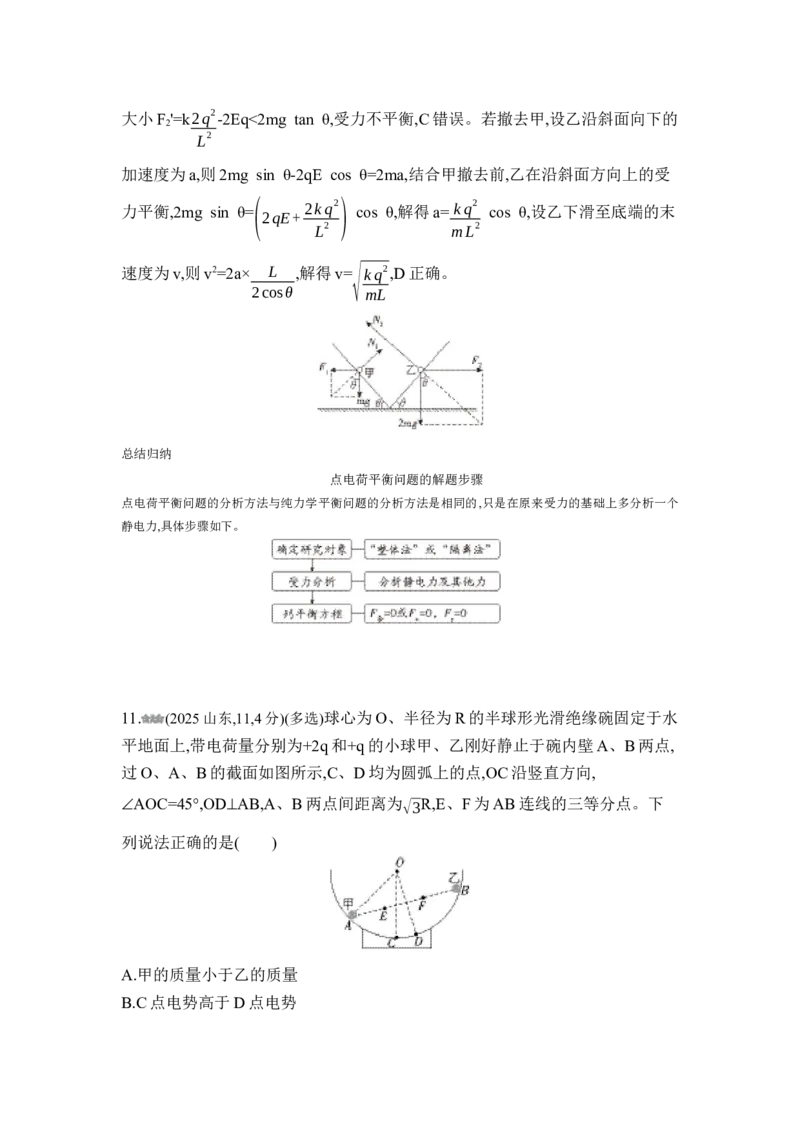
11. (2025山东,11,4分)(多选)球心为O、半径为R的半球形光滑绝缘碗固定于水
平地面上,带电荷量分别为+2q和+q的小球甲、乙刚好静止于碗内壁A、B两点,
过O、A、B的截面如图所示,C、D均为圆弧上的点,OC沿竖直方向,
∠AOC=45°,OD⊥AB,A、B两点间距离为 √3R,E、F为AB连线的三等分点。下
列说法正确的是( )
A.甲的质量小于乙的质量
B.C点电势高于D点电势C.E、F两点电场强度大小相等,方向相同
D.沿直线从O点到D点,电势先升高后降低
答案 BD
审题指导 “甲、乙刚好静止于碗内壁”→利用受力平衡及相互作用力的关
系可得甲、乙质量关系。
“E、F为AB连线的三等分点”→根据距离关系和电场的叠加原理可得E、F点
的电场强度的关系。
“C、D均为圆弧上的点”“OD⊥AB”→引入试探电荷,利用电场力做功可得电势
的变化。
解析
θ
由A、B两点间距离为√3R,可得2R sin =√3R,故AB圆弧所对的圆心角θ=120°;
2
F m g
对小球甲、乙分别受力分析,如图所示,由正弦定理可得 BA = 甲 、
sin45° sin30°
F m g
AB = 乙 ,由于F =F ,可得m >m ,故甲的质量大于乙的质量,A错误。
sin75° sin30° BA AB 甲 乙
将带正电的试探电荷由C点沿圆弧移至D点,静电力一直对其做正功,试探电荷
的电势能一直减小,故电势一直减小,所以C点电势高于D点电势,B正确。由电
k·2q kq
场强度叠加原理可得,E点处的电场强度大小E = - =21kq,方向
E (√3 ) 2 (2√3R) 2
R 4R2
3 3
kq k·2q
由A指向B;F点处的电场强度大小E = - =3kq,方向由B指向
F (√3 ) 2 (2√3R) 2
R 2R2
3 3
A,C错误。将带正电的试探电荷沿直线从O点移到D点,静电力对其先做负功后
做正功,所以试探电荷的电势能先增大后减小,可得沿直线从O点到D点电势先
升高后降低,D正确。
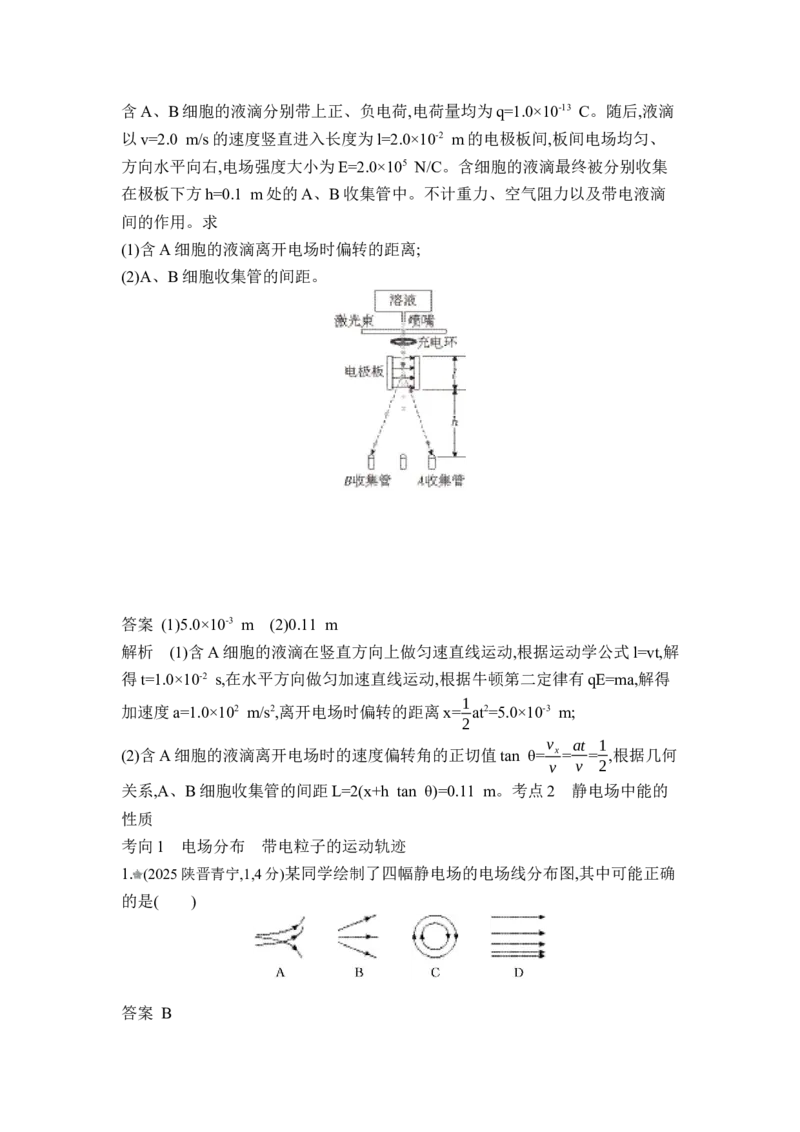
13. (2025河南,13,10分)流式细胞仪可对不同类型的细胞进行分类收集,其原理如
图所示。仅含有一个A细胞或B细胞的小液滴从喷嘴喷出(另有一些液滴不含细
胞),液滴质量均为m=2.0×10⁻¹⁰ kg。当液滴穿过激光束、充电环时被分类充电,使含A、B细胞的液滴分别带上正、负电荷,电荷量均为q=1.0×10⁻¹³ C。随后,液滴
以v=2.0 m/s的速度竖直进入长度为l=2.0×10-2 m的电极板间,板间电场均匀、
方向水平向右,电场强度大小为E=2.0×10⁵ N/C。含细胞的液滴最终被分别收集
在极板下方h=0.1 m处的A、B收集管中。不计重力、空气阻力以及带电液滴
间的作用。求
(1)含A细胞的液滴离开电场时偏转的距离;
(2)A、B细胞收集管的间距。
答案 (1)5.0×10⁻³ m (2)0.11 m
解析 (1)含A细胞的液滴在竖直方向上做匀速直线运动,根据运动学公式l=vt,解
得t=1.0×10⁻² s,在水平方向做匀加速直线运动,根据牛顿第二定律有qE=ma,解得
1
加速度a=1.0×10² m/s2,离开电场时偏转的距离x= at2=5.0×10⁻³ m;
2
v at 1
(2)含A细胞的液滴离开电场时的速度偏转角的正切值tan θ= x= = ,根据几何
v v 2
关系,A、B细胞收集管的间距L=2(x+h tan θ)=0.11 m。考点2 静电场中能的
性质
考向1 电场分布 带电粒子的运动轨迹
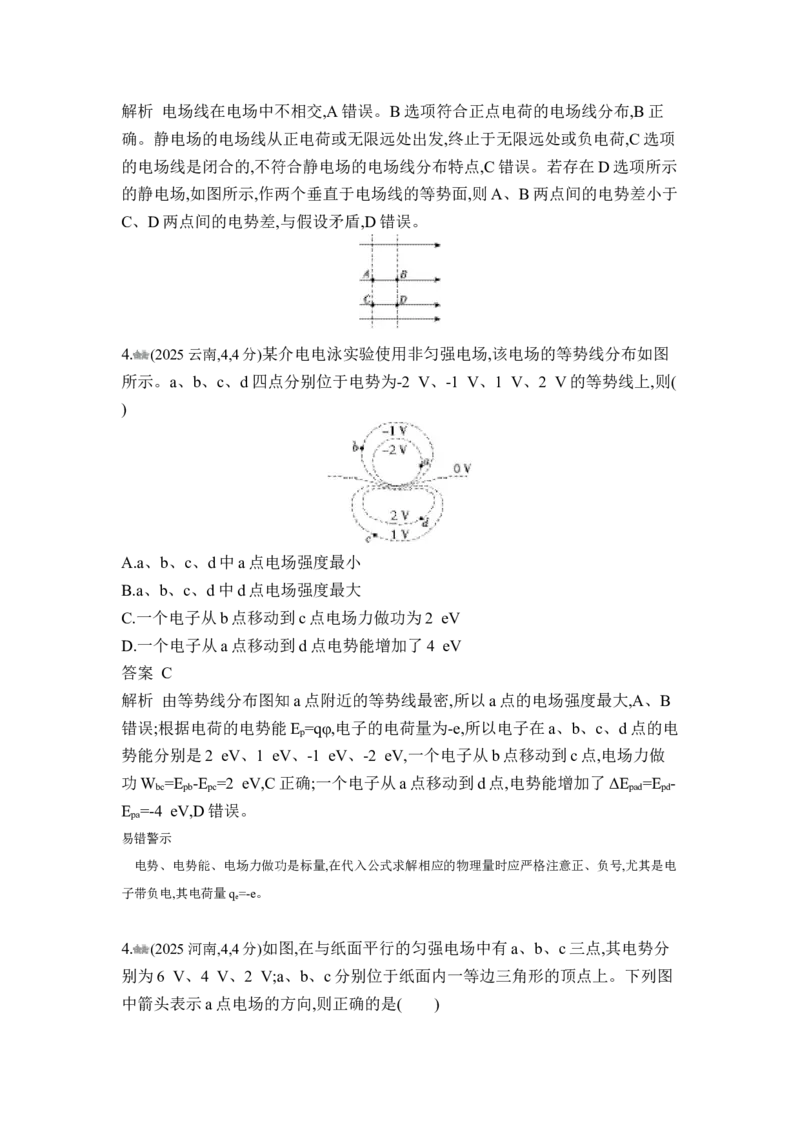
1. (2025陕晋青宁,1,4分)某同学绘制了四幅静电场的电场线分布图,其中可能正确
的是( )
答案 B解析 电场线在电场中不相交,A错误。B选项符合正点电荷的电场线分布,B正
确。静电场的电场线从正电荷或无限远处出发,终止于无限远处或负电荷,C选项
的电场线是闭合的,不符合静电场的电场线分布特点,C错误。若存在D选项所示
的静电场,如图所示,作两个垂直于电场线的等势面,则A、B两点间的电势差小于
C、D两点间的电势差,与假设矛盾,D错误。
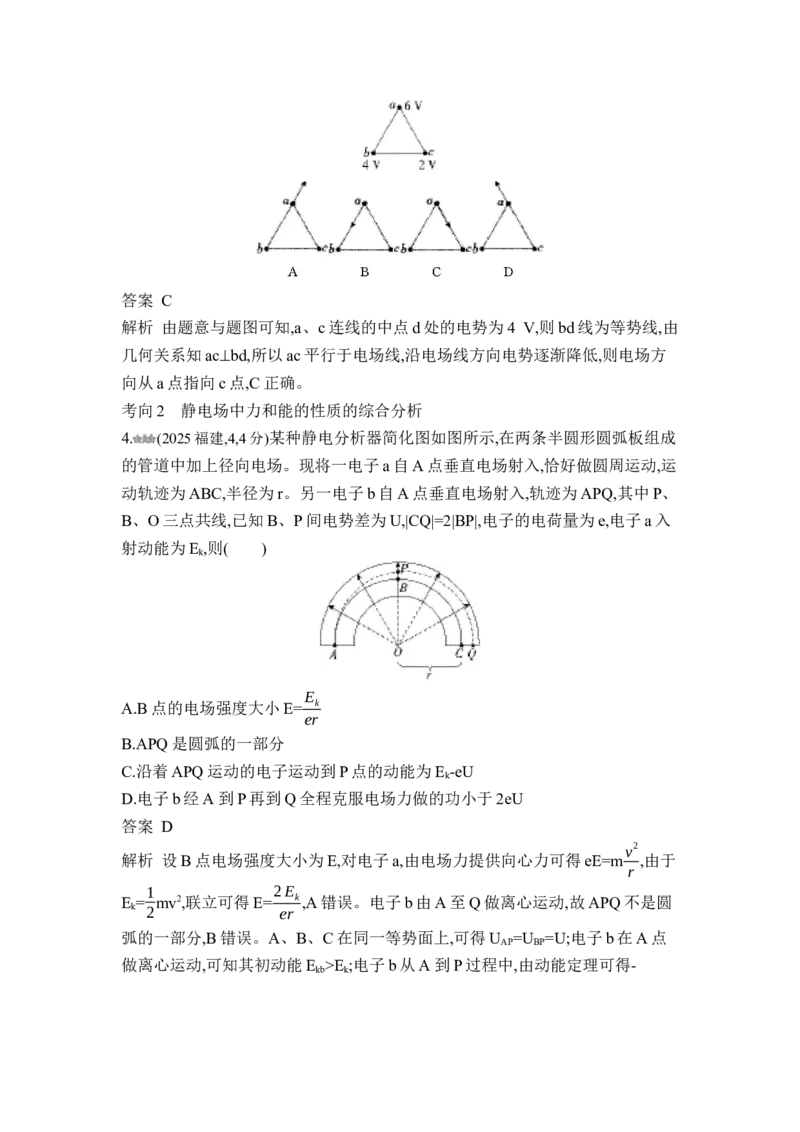
4. (2025云南,4,4分)某介电电泳实验使用非匀强电场,该电场的等势线分布如图
所示。a、b、c、d四点分别位于电势为-2 V、-1 V、1 V、2 V的等势线上,则(
)
A.a、b、c、d中a点电场强度最小
B.a、b、c、d中d点电场强度最大
C.一个电子从b点移动到c点电场力做功为2 eV
D.一个电子从a点移动到d点电势能增加了4 eV
答案 C
解析 由等势线分布图知a点附近的等势线最密,所以a点的电场强度最大,A、B
错误;根据电荷的电势能E =qφ,电子的电荷量为-e,所以电子在a、b、c、d点的电
p
势能分别是2 eV、1 eV、-1 eV、-2 eV,一个电子从b点移动到c点,电场力做
功W =E -E =2 eV,C正确;一个电子从a点移动到d点,电势能增加了ΔE =E -
bc pb pc pad pd
E =-4 eV,D错误。
pa
易错警示
电势、电势能、电场力做功是标量,在代入公式求解相应的物理量时应严格注意正、负号,尤其是电
子带负电,其电荷量q=-e。
e
4. (2025河南,4,4分)如图,在与纸面平行的匀强电场中有a、b、c三点,其电势分
别为6 V、4 V、2 V;a、b、c分别位于纸面内一等边三角形的顶点上。下列图
中箭头表示a点电场的方向,则正确的是( )答案 C
解析 由题意与题图可知,a、c连线的中点d处的电势为4 V,则bd线为等势线,由
几何关系知ac⊥bd,所以ac平行于电场线,沿电场线方向电势逐渐降低,则电场方
向从a点指向c点,C正确。
考向2 静电场中力和能的性质的综合分析
4. (2025福建,4,4分)某种静电分析器简化图如图所示,在两条半圆形圆弧板组成
的管道中加上径向电场。现将一电子a自A点垂直电场射入,恰好做圆周运动,运
动轨迹为ABC,半径为r。另一电子b自A点垂直电场射入,轨迹为APQ,其中P、
B、O三点共线,已知B、P间电势差为U,|CQ|=2|BP|,电子的电荷量为e,电子a入
射动能为E ,则( )
k
E
A.B点的电场强度大小E= k
er
B.APQ是圆弧的一部分
C.沿着APQ运动的电子运动到P点的动能为E -eU
k
D.电子b经A到P再到Q全程克服电场力做的功小于2eU
答案 D
v2
解析 设B点电场强度大小为E,对电子a,由电场力提供向心力可得eE=m ,由于
r
1 2E
E = mv2,联立可得E= k,A错误。电子b由A至Q做离心运动,故APQ不是圆
k 2 er
弧的一部分,B错误。A、B、C在同一等势面上,可得U =U =U;电子b在A点
AP BP
做离心运动,可知其初动能E >E ;电子b从A到P过程中,由动能定理可得-
kb keU=E
kP
-E
kb
,解得E
kP
>E
k
-eU,C错误。由于 |CQ|=2|BP|,沿着径向向外电场强度减小,
可得U =U <2U,故由A到P再到Q全程克服电场力做的功小于2eU,D正确。
AQ CQ
8. (2025湖南,8,5分)(多选)一匀强电场的方向平行于xOy平面,平面内A点和B
点的位置如图所示。电荷量为+q、-q和+2q的三个试探电荷先后分别置于O点、
A点和B点时,电势能均为E (E >0)。下列说法正确的是( )
p p
A.OA中点的电势为零
B.电场的方向与x轴正方向成60°角
C.电场强度的大小为√2E
p
qd
D.电场强度的大小为2√2E
p
qd
答案 AD
审题指导
E
根据电势的定义式φ= p
q
确定O、A、B三点的电势
⇩
根据O、A、B三点的电势关系寻找
O、A连线上B点的等势点
⇩
结合电势的高低确定电场线的方向
⇩
U
根据E= 求出电场强度的大小
d
E E
解析 如图所示,依题意,O点电势为φ = p,A点电势为φ = p,所以O、A两点
O q A -q
关于电势零点对称,即OA中点C点的电势为零,A正确;C点坐标为 (d ),又由
,0
2
E 1
于B点电势为φ = p= φ ,故OC中点D点的电势与B点电势相等,D点坐标为
B 2q 2 O(d ),由DA=AB=3d可得,等势线BD与x轴正方向成45°角,易知电场线垂直
,0
4 4
BD并指向右下方,故电场的方向与x轴正方向成45°角,B错误;由几何关系知,A
U
√2 3 3√2 BA
点到BD的距离为 × d= d,可得电场强度的大小为E=3√2 ,U =φ -φ =
2 4 8 d BA B A
8
3E ,得E=2√2E ,C错误,D正确。
p p
2q qd
考点3 电容器 带电粒子在匀强电场中的运动
考向1 电容器
4. (2025黑吉辽蒙,4,4分)如图,某压力传感器中平行板电容器内的绝缘弹性结构
是模仿犰狳设计的,逐渐增大施加于两极板压力F的过程中,F较小时弹性结构易
被压缩,极板间距d容易减小;F较大时弹性结构闭合,d难以减小。将该电容器充
电后断开电源,极板间电势差U与F的关系曲线可能正确的是( )
答案 D
解析 将该电容器充电后断开电源,则电容器极板上的电荷量Q保持不变,根据平
ε S Q 4πkdQ
行板电容器的电容C= r ,电容的定义式C= ,联立解得U= ,由于其他
4πkd U ε S
r量不变,故U正比于d,F较小时,极板间距d容易减小,则U容易减小;F较大时,d难
以减小,则U难以减小,D正确。
考向2 带电粒子在电场中的加速与偏转
13. (2025四川,13,10分)如图所示,真空中固定放置两块较大的平行金属板,板间
距为d,下极板接地,板间匀强电场大小恒为E。现有一质量为m、电荷量为
q(q>0)的金属微粒,从两极板中央O点由静止释放。若微粒与极板碰撞前后瞬间
机械能不变,碰撞后电性与极板相同,所带电荷量的绝对值不变。不计微粒重力。
求:
(1)微粒第一次到达下极板所需时间;
(2)微粒第一次从上极板回到O点时的动量大小。
√md
答案 (1) (2)2√mqEd
Eq
Eq
解析 (1)金属微粒的加速度大小为a= ①
m
d 1
微粒第一次到达下极板有 = at2②
2 2 1
√md
解得t =
1
Eq
(2)设微粒第一次从上极板回到O点时的速度大小为v
v2=2ax③
x=2d④
p=mv⑤
联立①③④⑤可得p=2√mqEd考向3 带电粒子在组合场、叠加场中的运动
15. (2025广东,15,16分)图是研究颗粒碰撞荷电特性装置的简化图。两块水平绝
缘平板与两块竖直的平行金属平板相接,金属平板之间接高压电源产生匀强电场。
一带电颗粒从上方绝缘平板左端A点处,由静止开始向右下方运动,与下方绝缘
平板在B点处碰撞,碰撞时电荷量改变。反弹后离开下方绝缘平板瞬间,颗粒的速
度与所受合力垂直,且水平分速度与碰前瞬间相同,竖直分速度大小变为碰前瞬间
的k倍(k<1)。已知颗粒质量为m,两绝缘平板间的距离为h,两金属平板间的距离
为d,B点与左平板的距离为l,电源电压为U,重力加速度为g,忽略空气阻力和电
场的边缘效应。
求:(1)颗粒碰撞前的电荷量q。
(2)颗粒在B点碰撞后的电荷量Q。
(3)颗粒从A点开始运动到第二次碰撞过程中,电场力对它做的功W。
mgld kmgdℎ
答案 (1) (2) (3)见解析
ℎU Ul
审题指导
初始状态 在A点从静止开始运动,仅受重力与电场力,做匀加速直线运动至B点发生碰撞
①电荷量改变;②水平分速度不变;③竖直分速度大小变为碰前的k倍(方向反向);④碰后速度方向垂直于合力
碰撞特征
方向
已知量 m,h,d,l,U,g,k(k<1),忽略空气阻力与电场边缘效应
解析 (1)颗粒受到重力和电场力作用做匀加速直线运动,合力沿着AB方向。设
l
AB与竖直方向夹角为θ,则有tan θ=
ℎ
qE
对颗粒受力分析可知tan θ=
mg
且U=Ed
mgld
解得q=
ℎU
(2)碰撞前,设颗粒的水平分速度为v ,竖直分速度为v ,则 =2a l, =2gh
x y v2 x v2
x yqU
根据牛顿第二定律可知a =
x
md
颗粒与下方绝缘平板相碰后,设碰后速度与水平方向夹角为α,由题意可知,此时重
力和电场力的合力与竖直方向的夹角也为α,如图所示
则有kv =QU
y
v mgd
x
kmgdℎ
解得Q=
Ul
mgl2
(3)第一阶段由A到B,电场力做的功W =qEl=
1
ℎ
第二阶段,从第一次碰撞后到第二次碰撞前,分两种情况讨论:
①颗粒与下方绝缘平板发生第二次碰撞。
设两次碰撞的时间间隔为t,分析竖直方向上的竖直上抛运动(分运动)可知
g
kv = t
y
2
√2ℎ
解得t=2k
g
分析水平方向上的匀加速直线运动(分运动)可知
1 QE
x=v t+ · t2
x
2 m
4k3
ℎ
2
解得x=4kl+
l
4k3
ℎ
2
此种情况下需满足x≤d-l,即d≥(4k+1)l+
l
则此过程中电场力做的功W
2
=QEx=4k2mgh+4k4mgℎ 3
l2
则电场力做的总功为W=W
1
+W
2
=mgl2+4k2mgh+4k4mgℎ 3
ℎ
l2
4k3
ℎ
2
②若d<(4k+1)l+ ,则颗粒与右侧金属平板发生第二次碰撞。
l
全过程电场力做功只与颗粒的水平位移有关
mgl2 kmgℎ (d-l)
则W=qEl+QE(d-l)= +
l
ℎ关键点拨
(1)电场力做功仅与水平位移相关,需分别计算两段运动过程的水平位移。
(2)第二阶段竖直方向为竖直上抛运动,需注意位移方向与加速度方向的符号设定。
7. (2025黑吉辽蒙,7,4分)如图,光滑绝缘水平面AB与竖直面内光滑绝缘半圆形
轨道BC在B点相切,轨道半径为r,圆心为O,O、A间距离为3r。原长为2r的轻
质绝缘弹簧一端固定于O点,另一端连接一带正电的物块。空间存在水平向右的
匀强电场,物块所受的电场力与重力大小相等。物块在A点左侧释放后,依次经
过A、B、C三点时的动能分别为E 、E 、E ,则( )
kA kB kC
A.E <E <E B.E <E <E
kA kB kC kB kA kC
C.E <E <E D.E <E <E
kA kC kB kC kA kB
答案 C
审题指导 明确各阶段物块受力及做功特点。物块在整个运动过程中均不受
摩擦力。物块在AB段内只受重力、支持力、弹簧弹力和电场力作用,从A到B
重力和支持力不做功,弹簧弹力做功为零;物块在BC段内受重力、半圆形轨道的
支持力、弹簧弹力和电场力作用,从B到C只有重力做功不为零。
解析 (关键:明确各阶段物块受力及做功特点,利用功能关系进行求解)
1
物块从A点运动到B点过程中,根据弹簧弹性势能表达式E = kx2,由题知在A、
p
2
B两点时弹簧形变量大小相等,则弹簧的弹性势能相同,即E =E ,根据功能关系
pA pB
可知,W
弹AB
=-(E
pB
-E
pA
)=0,已知F
电
=G,x
AB
=√8r,根据动能定理得F
电
x
AB
=E
kB
-E
kA
,解
得E
kB
-E
kA
=√8Gr①;物块从B点运动到C点过程中,因为弹簧的形变量不变,则弹
簧弹性势能不变,弹簧对物块不做功;电场力与位移垂直,电场力做功为零;轨道支
持力始终与物块运动的方向垂直,支持力不做功,根据动能定理得-G·2r=E -E ,即
kC kB
E -E =2Gr②;联立①②可知E >E >E ,C正确。
kB kC kB kC kA
知识拓展
1
弹簧弹力做功与弹性势能变化量之间的功能关系:W =-(E -E )。弹簧弹性势能表达式为E= kx2,
弹AB pB pA p 2
其中x表示弹簧的形变量。