ARTICLE · 1055511
什么是物理AI?智能机器时代已经到来
物理AI(Physical AI)指的是能够在真实世界中感知、推理并采取行动的 AI 系统。本文带你了解它是什么、如何运作,以及为什么这个时代已经来临。
视觉通用智能已经到来
计算机视觉的新时代从现在开始。抢先使用能自我构建的计算机视觉系统。
在 AI 的大半段历史里,它一直活在软件之中:读文档、生成文字、给图片分类、回答问题。但它从未真正作用于世界——它无法从产线上拿起一枚零件,无法在凌晨两点穿越仓库,也无法在没人明确告知「该找什么」的情况下,对从未见过的危险做出反应。
这种情况正在改变。物理 AI 指的正是那些不止于处理信息的 AI 系统:它们能在身边的物理世界中感知、推理并行动。
从「AI 是一种软件工具」到「AI 是真实世界中的一种存在」,这一转变是 AI 历史上最重大的发展之一。对于那些拥有实体运营场景的企业来说,它此刻正在发生。
什么是物理AI?
物理 AI 指为一类专门设计用于在物理世界中运行并与物理世界交互的 AI 系统。传统 AI 处理的是数字输入,产出的是数字输出。
物理 AI 则不同。它接收来自摄像头、激光雷达、麦克风及其他仪器的传感数据,对这些数据的含义进行推理,然后以物理动作作出响应。
一句话概括:物理 AI 是一种能够在真实环境中「看见、理解并行动」的人工智能,而不仅仅存在于软件里。
物理 AI 也不同于自 2022 年以来占据公众注意力的生成式 AI。生成式 AI 产出的是内容,包括文本、图像、代码和音频;物理 AI 产出的是行动。
一个生成式 AI 模型可以描述如何穿越一间仓库;而物理 AI 系统真的会去穿越它。生成式 AI 产出信息,物理 AI 在真实世界中产出行动。
这个说法变得越来越常见,部分原因是黄仁勋在 CES 2025 上宣称「机器人的 ChatGPT 时刻已经到来」。这番表态把物理 AI 定位为大语言模型时代之后的下一次重大转折。2025 年,全球物理 AI 市场规模约为 50 亿美元,预计到 2033 年将达到 830 亿至 1190 亿美元,复合年增长率约为 32% 至 36%。
物理AI涵盖什么:核心组件
物理 AI 依赖一组能力的组合,让机器能够在物理世界中智能地行动。要理解它如何运作,请看每个系统都依赖的三层结构。
感知:计算机视觉与传感器融合
任何物理 AI 系统的基础都是感知环境的能力。计算机视觉 是占主导地位的感知技术,约占物理 AI 技术市场的 42% 至 45%。它让机器能够实时看见并解读来自摄像头的视觉数据,包括:
• 检测物体 • 理解空间关系 • 识别人物 • 跟踪运动
物理 AI 中的计算机视觉远不止过去十年定义该领域的物体分类任务。物理 AI 系统必须同时理解深度、运动和上下文,需要推理一个场景意味着什么、接下来可能发生什么,而不是仅仅标注当下存在什么。这正是从窄域训练的计算机视觉模型转向大型视觉模型 的意义所在:物理环境真正需要的,是通用的视觉理解能力,而不是特定任务的检测能力。
推理与决策
仅有感知还不够。物理 AI 系统必须决定如何应对它所感知到的东西。推理能力在此变得至关重要,而这些能力正越来越多地由大语言模型、视觉语言模型 以及多模态基础模型提供。系统必须解读自己所处的境况,确定正确的响应,规划一连串动作,并实时执行。
对于复杂任务,这一推理层必须处理不确定性、信息缺失以及无人预想过的新情况。这是把物理 AI 与更早的基于规则的自动化区分开来的关键挑战——后者只能对已被明确编程的情形作出响应。
行动:控制系统与执行机构
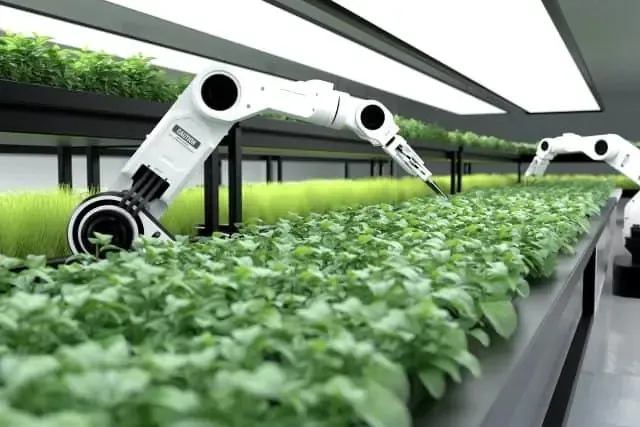
第三层是物理行动。控制系统把推理层做出的决策转化为物理运动——无论是操控自动驾驶汽车转向、闭合机械臂的手指、调整人形机器人的步态,还是在运营工作流中触发告警。这些控制系统的设计与精度,决定了物理 AI 系统能否与人类工作者一起可靠、安全地运行。
物理AI如何运作:在仿真与真实环境中训练
训练物理 AI 是该领域最艰难的挑战之一。语言模型可以用从互联网抓取的文本进行训练,物理 AI 系统却不行。它必须从物理交互中学习,而这种方式缓慢、昂贵,且大规模重复时有时还很危险。
训练物理 AI 的主流方法有三种:
1. 仿真环境中的强化学习: AI 系统在模拟环境中通过试错学习,成功获得奖励,失败受到惩罚。在仿真中运行数百万次试验,可以节省真实世界测试无法提供的时间。 2. 从人类示范中模仿学习: AI 系统通过观察和复制人类行为来学习。由人类操作员演示任务,系统学习重复它。对于难以定义奖励函数的复杂任务,这种方法效果很好。 3. 基础模型迁移: 大型预训练模型已经具备广泛的世界知识。这些模型在物理任务数据上做微调,利用其已有的推理能力,而不是完全从零训练。这大大减少了为特定领域训练物理 AI 所需的数据量。
在规则能够被清晰定义、并被可靠仿真的环境中,强化学习 仍是物理 AI 的主要方法,包括自动驾驶导航、机械臂操作和物流路径规划。强化学习的试错特性意味着系统可能发展出人类设计者未曾预料到的策略。这些策略往往比人类设计的方案更快、更可靠或更节能。
物理AI的实践:已在哪些地方部署
物理 AI 不是未来技术,它已经在多个行业实现了商业规模的部署。
物理 AI 如何运作,最清楚的公开例证就是自动驾驶汽车。要让一辆车自主行驶,必须同时调用物理 AI 技术栈的每一个部分:
• 计算机视觉来感知车道、障碍物和行人 • 推理能力来解读复杂、模糊的交通状况 • 控制系统把决策实时转化为转向、加速与制动
让 AI 能在公共道路上开车的同一套架构,也能让它在产线上操作机械臂,或在履约仓库中运行自主移动机器人。
最引人注目的物理 AI 系统是人形机器人。它们已从研究中的新奇事物走向商业部署:
• 特斯拉 Optimus Gen 3 于 2026 年 1 月开始生产 • 波士顿动力的电动 Atlas 已部署在现代汽车工厂 • Agility Robotics 的 Digit 在亚马逊仓库中运行
这些人形机器人是物理 AI 最具辨识度的形态,但它们并非最普遍的形态。部署量最大的物理 AI 存在于那些不那么显眼的系统中:
• 在公共道路上运行的自动驾驶车队 • 在电子和汽车制造业中运行产线的机械臂单元 • 在物流设施中管理库存与履约的自主系统
运营中的物理AI:视觉智能的作用
对大多数组织而言,已经安装在设施各处的摄像头,是最易获取、也最有价值的物理 AI 形态。就日常运营而言,它的重要性超过任何一个人形机器人或自动驾驶汽车。
计算机视觉是物理 AI 市场中最大的技术板块。原因在于,它是最容易大规模部署的物理世界感知形式。任何装有摄像头的设施,本就持续产生着物理世界的数据流。真正的问题在于:AI 能否实时从这些数据中提取智能,以及这种智能能否驱动行动,而不只是生成报告。
这正是物理 AI 与智能体计算机视觉 交汇之处。智能体化的物理 AI 系统感知正在发生什么,对上下文进行推理,找出正确的响应方式;随后它跑完整个工作流——往往在人类还没来得及查看一帧画面之前:
• 通知正确的团队 • 更新相关系统 • 记录事件 • 启动纠正措施
物理环境产生数据,AI 系统处理数据并据此行动。
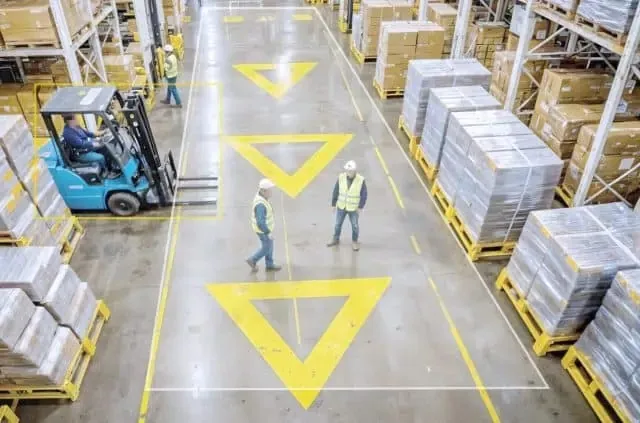
视觉化的物理 AI 能够在环境中进行推理。如果叉车驶入仅限行人的区域,应当发生什么?
视觉通用智能(Visual General Intelligence,VGI) 是 viso.ai 在 2025 年发布的一篇奠基性白皮书中定义的类别。它把物理 AI 的原则应用到企业规模的运营视觉智能上。传统计算机视觉是为特定环境中的特定任务而训练的。
VGI 系统的工作方式不同:它能理解任何物理环境,用自然语言回答关于该环境的问题,并对其发现采取行动,无需模型训练或标注。这正是物理 AI 从实验走向运营时的样子。
物理AI与生成式AI:理解二者的区别
物理 AI 与生成式 AI 之间的关系常被误解。它们不是相互竞争的类别——生成式 AI 正越来越多地成为物理 AI 系统的一部分。二者的区别在于 AI 最终做了什么。
• 生成式 AI 针对数字输入产出数字内容,其输出是文本、图像、代码或音频,运行在软件环境中。 • 物理 AI 针对来自真实环境的传感输入产出物理行动,其输出是运动、决策与运营后果,运行在物理世界中。 • 二者的融合: 现代物理 AI 系统越来越多地把生成式 AI 模型用作推理层。大语言模型 解读处境,视觉语言模型处理视觉输入,控制系统执行动作。
这种融合使得当下这个时刻不同于早先的机器人与自动化浪潮。更早的物理系统依靠固定规则运行,无法适应训练之外的情况;而建立在基础模型之上的物理 AI 系统具备泛化能力。
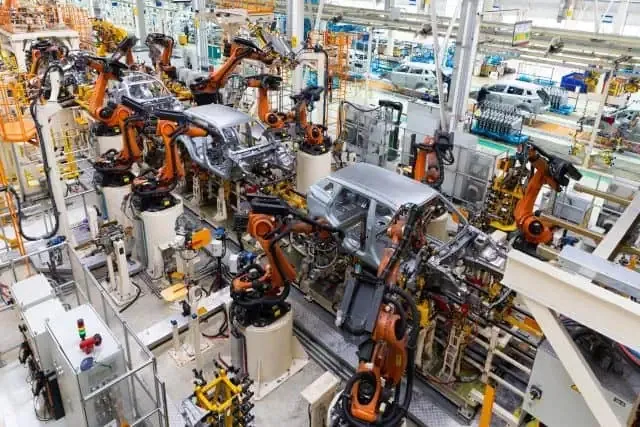
先进的制造设施中,自主机械臂正在装配一辆汽车。
在合适的基础模型 集成下,这种泛化能力会体现在各类用例中:
• 一个在装配任务上训练过的机械臂,能适应它从未处理过的新零件 • 一座城市里训练过的自动驾驶汽车,能在另一座城市中导航 • 制造设施中的运营视觉智能系统,可以由一位从未写过一行代码的 HSE 经理用大白话提问
常见问题
什么是物理 AI?
物理 AI 指的是能够在物理世界中感知、推理并行动的 AI 系统。与处理数字输入、产出数字输出的传统人工智能不同,物理 AI 系统通过传感器、摄像头和执行器直接与真实环境交互。例子包括自动驾驶汽车、人形机器人、机械臂系统,以及由 AI 驱动的运营视觉平台。
物理 AI 如何运作?
物理 AI 通过三层协同工作:感知(通常是计算机视觉与传感器融合)、推理(通常是基础模型或强化学习智能体)、行动(把决策转化为物理运动或运营响应的控制系统)。训练物理 AI 通常涉及仿真环境中的强化学习、从人类示范中模仿学习,或是在物理任务数据上微调预训练的基础模型。
物理 AI 与传统机器人有何不同?
传统机器人按固定规则编程,只能执行被明确设计好的任务。物理 AI 系统则能泛化,适应新情况、从经验中学习,并像人观察和解读环境那样对上下文进行推理。物理 AI 让机器人比基于规则的自动化系统强大得多、适应性也强得多。
为什么计算机视觉对物理 AI 如此重要?
计算机视觉是大多数物理 AI 系统的主要感知层,在物理 AI 技术市场中占据相当大的份额。它让机器能够实时看见并解读物理世界——检测物体、理解空间关系、跟踪运动、识别事件。没有计算机视觉,大多数物理 AI 系统对它们所处的环境实际上是「盲」的。
VGI 是物理 AI 的一种形式吗?
是的。视觉通用智能(VGI)把物理 AI 的原则应用于企业规模的运营视觉智能。VGI 系统通过摄像头感知真实环境,无需针对特定任务训练即可理解正在发生什么,并通过智能体计算机视觉在运营工作流中采取行动。对于运营实体设施的组织而言,它是物理 AI 最实用、最可立即部署的表达形式之一。
参考文献“What Is Physical AI? The Era of Intelligent Machines” https://viso.ai/deep-learning/physical-ai/