ARTICLE · 1067062
汽车质量人看汽车软件(3):控制器本身没有价值,系统才有
导读: 前两篇我们聊了汽车电子的复杂性和“驾驶员-车辆-环境”系统的基本框架。这一篇,我想聚焦一个容易被忽视、但对质量人极其关键的问题:为什么说“控制器本身没有价值”?以及,当汽车开始“跨界通信”,质量人的边界又在哪里?
一、一个反直觉的判断:控制器本身,对用户没有价值 先抛出一个可能让人不太舒服的结论:
单就控制器本身而言,它只是一种实现车辆目标行为的媒介,对用户来说并无价值。
什么意思?
用户买车,不是为了买一个 ECU; 用户踩刹车,也不是为了激活某个控制单元。
用户要的,是车能安全停下来,是制动过程稳定、可控、不跑偏,是功能带来的益处。
只有把控制单元和设定值发生器、传感器、执行器组成完整的系统,才能影响或监控被控系统,从而满足用户期望。
这就是系统思维。
对质量人来说,这一点尤其重要。 如果我们只盯着某个控制器、某个软件模块、某个零件去谈质量,就很容易陷入“局部最优、整体失控”的陷阱。
质量,从来不是某个零件的事,而是整个系统的事。
二、车辆控制系统的标准结构:五个组成部分 回到电液制动系统的例子。
它的组成结构,是一个非常典型的汽车电子闭环、开环控制和监控系统。
一般而言,一个车辆控制系统可以按元件分为以下几个部分: 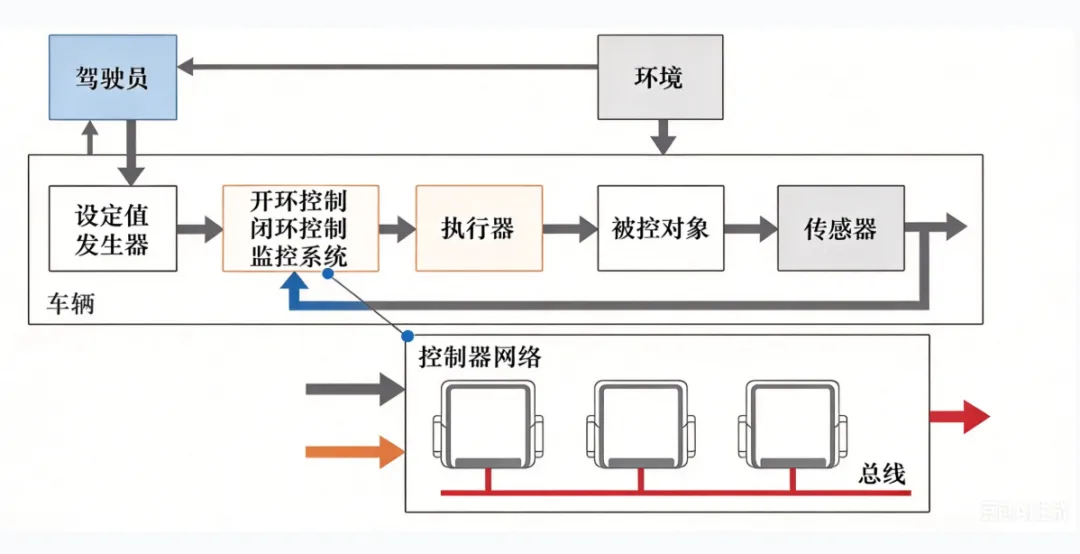
设定值发生器
传感器
执行器
控制器
被控对象
而在不同的控制器之间,还可以建立通信并实现数据传递。
如果再往上走一层,就是驾驶员-车辆-环境系统。
在这个更大的系统里,还包含着驾驶员和环境,这两者都会对车辆行为产生影响。
注意这里的定义:
“驾驶员”:指代所有使用车辆功能的用户,包括驾驶员和乘员;
“环境”:包含车辆附近的其他车辆、其他电子系统或工具,比如维修时与车辆连接并读写数据的诊断仪。
也就是说,驾驶员、车辆、环境之间,存在大量信号流。
三、一个容易被忽略的事实:电子功能的实现方式,用户根本看不见 在很多情况下,尤其是对于车辆中最为常见的嵌入式系统,电子功能的实现方式,对车辆用户甚至是不可见的。
用户感知不到 CAN 报文,感知不到控制算法,感知不到传感器融合。 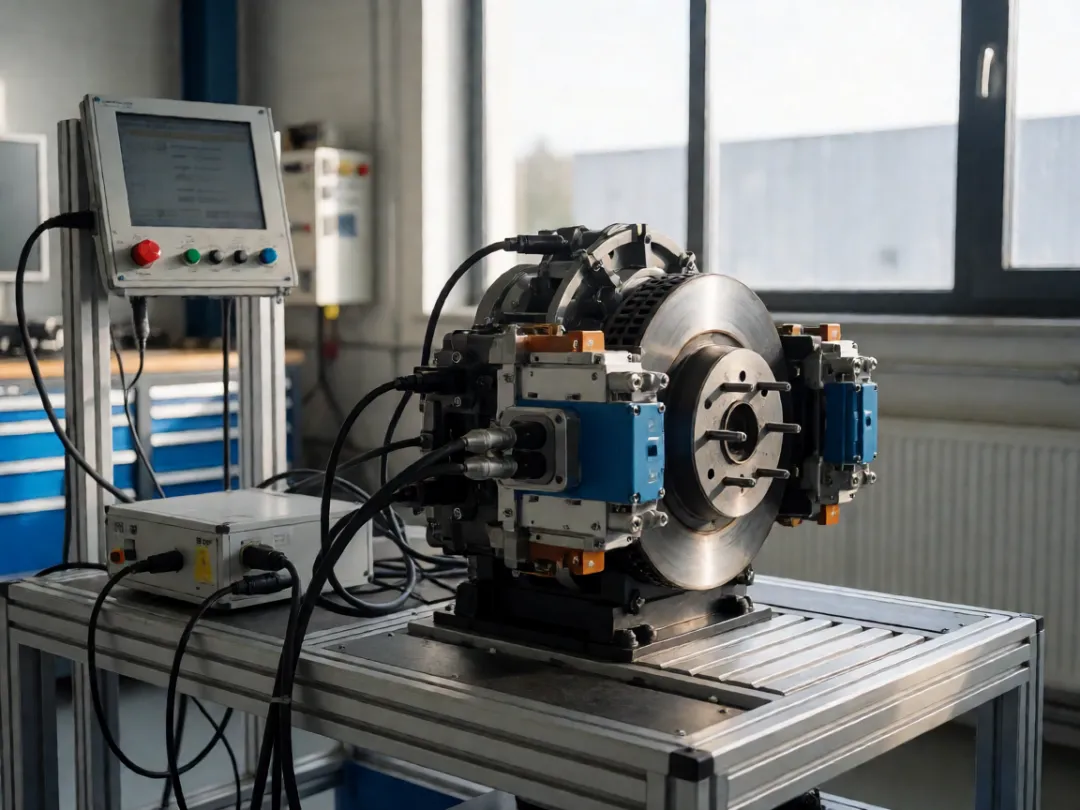
用户只能感知到:
车好不好开;
刹车灵不灵;
功能稳不稳定;
体验顺不顺畅。
这对质量人意味着什么?
意味着我们的质量视角,不能停留在“符合规格”“通过测试”上。 我们必须从用户可感知的功能层面,去反向审视系统设计、软件实现和集成验证。
否则,我们做的质量,就只是“自嗨式质量”。
四、汽车正在“跨界通信”,质量边界也在被打破 近年来,驾驶员与车辆、驾驶员与环境、车辆与环境之间信息交互的新技术不断涌现,创造了很多新功能。
举几个例子:
车联网:通过无线传输系统跨越汽车边界,把驾驶员/车辆与环境连接起来,为部分辅助驾驶功能奠定基础;
动态导航系统:依赖车辆与环境通信,基于实时路况等环境信息实现动态导航;
用户界面创新:语音控制操作系统和显示系统,已经在汽车上变得十分普遍。
这些趋势说明一件事: 
汽车不再是一个封闭系统。
通信,不再局限于车辆电子控制器之间。
在后续的内容里,我们会把通信分成两个概念来讨论:
车内通信(车载)
跨车通信(非车载)
对质量人来说,这意味着:
质量边界,从“车内部件”扩展到“车-云-路-人”;
质量风险,从“硬件失效”扩展到“通信中断、数据错误、接口不兼容”;
质量方法,从“检验把关”扩展到“全生命周期、全系统、全场景”。
五、写在最后 控制器本身没有价值,系统才有。 电子功能的实现方式用户看不见,但功能带来的益处,用户一定能感知到。
作为汽车质量人,我们过去更熟悉的是硬件、工艺、供应链。 但在软件定义汽车的时代,我们必须往上走一层:
理解系统,理解功能,理解用户,理解通信边界。
下一期,我们继续深入汽车电子系统的开发流程。
我们下篇见。