ARTICLE · 1115478
2026具身智能物理AI工具链:Cosmos 3、GR00T N1.7、PhysBrain 1.0、AGIBOT数据集产业化.
**创建日期**: 2026-10-01
**数据截止日期**: 2026-10-01
**时效性等级**: ✅ 最新(基于2026年数据)
**目标字数**: 6500+字(TOOL类型)
---
时效性声明
本报告基于截至 2026-10-01 的最新数据编制:
**产品动态**: 包含2026年Q3最新发布和更新,覆盖9月IndustrialVLA-Bench评测、AMD收购World Labs(9月30日)、WAIC 2026世界模型密集发布等事件
**版本信息**: 基于工具最新稳定版本(Cosmos 3、GR00T N1.7 EA版、PhysBrain 1.0、Isaac Lab 3.0抢先体验版)
**使用经验**: 优先2026年实际产业部署反馈(FANUC/ABB虚拟调试、智元/Figure/1X人形机器人技术栈验证)
---
摘要
2026年是具身智能模型层物理AI工具链从"单品竞争"走向"栈式对决"的转折年。NVIDIA以Cosmos 3世界基础模型、GR00T N1.7双系统VLA、Isaac Lab 3.0与Newton物理引擎构建全栈闭环,并以Apache 2.0开放权重+商业授权双轨降低采用门槛[1][4];国产阵营以智元AGIBOT WORLD 2026数据集与GO-2基座模型、深度机智PhysBrain 1.0零真机预训练体系、蚂蚁灵波LingBot-VLA全链路工具链形成对位布局[7][8][10]。工具链五层栈——数据基座、世界模型、VLA策略、训练框架、评测基准——已全面成形。
核心发现:
物理AI模型工具链已形成"世界模型生成—VLA策略—数据基座—训练框架—评测基准"五层栈式格局,接口标准化(LeRobot接入、ONNX/TensorRT导出)成为采用率关键变量[4][6]
数据经济学成为竞争核心:GR00T N1.7以2万小时EgoScale第一视角视频首次工程验证灵巧性缩放定律;PhysBrain 1.0以3000小时人类数据实现超越数万小时真机数据的效果[5][9]
2026年下半年技术叙事正从VLA转向WAM(世界动作模型)统一架构,GR00T N2(DreamZero)、Riemann-1.0、DW0.5代表三条路线,但真实场景稳定性尚未充分验证[1][14][15]
---
引言
具身智能的模型层是机器人的"大脑",而物理AI工具链则是这个大脑的"生产线"。2026年初以来,模型层工具的竞争逻辑发生根本变化:2025年的问题是"哪个VLA模型成功率更高",2026年的问题变成"谁能以最低成本完成数据—训练—仿真—部署的完整闭环"。黄仁勋在GTC 2026上提出"每一家工业企业都将成为机器人公司",并同步发布物理AI全家桶——Cosmos 3世界基础模型、GR00T N1.7 VLA、Isaac Lab 3.0仿真平台[1]。几乎同期,智元机器人开源AGIBOT WORLD 2026数据集与GO-2基座模型[7],深度机智发布PhysBrain 1.0并以"零真机轨迹预训练"路线引发资本密集关注[8]。本报告以工具研究视角,全景扫描物理AI模型工具栈的架构、配置、使用与产业化路径。
---
工具概述
工具定义
物理AI模型工具链指覆盖具身智能模型研发全流程的栈式工具集合:以世界模型(Cosmos 3、DW0.5、开悟Kairos)生成和理解物理世界,以VLA/WAM策略模型(GR00T N1.7、PhysBrain 1.0、GO-2)输出机器人动作,以大规模数据集(AGIBOT WORLD 2026、EgoScale、DeepAct)供给训练燃料,以训练框架(RLinf、Isaac Lab 3.0、LeRobot)完成SFT与RL后训练,以评测基准(IndustrialVLA-Bench、WorldArena、EWMBench)验证能力边界[6][13]。
发展历程
工具栈演化呈明显的"三级跳":2025年Cosmos 1/2系列确立合成数据生成范式,GR00T N1开创双系统VLA架构;2026年上半年进入密集发布期——1月千寻智能Spirit v1.5与蚂蚁灵波LingBot-VLA开源[11],3月深度机智PhysBrain 1.0发布[8],4月智元AGIBOT WORLD 2026数据集与GO-2基座模型开源[7],4月24日GR00T N1.7 EA版上线[5];2026年下半年进入融合期——7月GR00T N1.7接入LeRobot生态[4],9月AMD以82亿美元收购World Labs标志世界模型资产的战略价值[3]。
市场定位
物理AI模型工具链定位为具身智能"大脑层"基础设施,上承芯片与算力层(Jetson Thor、GB200),下接本体层与应用层。其目标用户分为三类:机器人本体厂商(智元、Figure、1X、Boston Dynamics等基于该技术栈打造人形机器人[1])、工业机器人集成商(FANUC、ABB、YASKAWA、KUKA全球装机超200万台,正将Omniverse与Isaac集成至虚拟调试方案[1])、以及第三方"机器人大脑"开发商(FieldAI、Skild AI使用Cosmos生成数据、Isaac验证策略[3])。
---
工具架构与功能
系统架构
当前物理AI工具链呈五层栈式架构。数据基座层:AGIBOT WORLD 2026(首个覆盖具身智能全域研究的开源数据集,100%真实环境采集[7])、EgoScale(2万小时第一视角人类视频[5])、DeepAct(人类第一视角多模态数据集[9])。世界模型层:Cosmos 3作为首个将合成世界生成、视觉推理与动作模拟统一的世界基础模型,提供Super(32B)、Nano(8B)、Edge(端侧实时推理)三个版本[1];国产侧有原力灵机DW0.5、大晓开悟Kairos 3.1、飒智"玄枢·WASM"工业世界模型[15][16]。VLA/WAM策略层:GR00T N1.7采用视觉-语言处理与动作生成分离的双系统架构[2],PhysBrain 1.0采用TwinBrainVLA双脑融合架构,GO-2采用动作思维链高层推理+异步双系统执行[7][9]。训练框架层:Isaac Lab 3.0基于Newton物理引擎1.0和PhysX SDK,RLinf被Isaac Lab v3.0.0官方收录为首个面向具身大模型的训练引擎[1][20]。评测基准层:IndustrialVLA-Bench、WorldArena 2.0、RoboFinals-100等形成"学术共建+公益真机+工业诊断"互补格局[2]。
核心功能
工具栈的五大核心功能:合成数据生成(Cosmos 3统一合成数据/环境理解/策略测试[6])、跨本体策略迁移(GR00T N1.7引入相对末端执行器动作空间,跨形态共享增量动作表示,目标本体LoRA适配仅需不到1000条数据[5])、闭环推演训练(DW0.5将VLA采样候选动作→世界模型推演→Value Expert打分→RL后训练连成闭环,真机训练数据需求降约60%、训练成本降约40%[15])、全流程编排(OSMO负责边缘到云端工作流编排,Factory Operations Blueprint提供工厂级数字孪生到策略部署的参考架构[6])、策略评测环境(Isaac Lab-Arena作为配套策略评测环境,与IndustrialVLA-Bench等学术基准形成互补[6])。
技术栈
NVIDIA侧技术栈:Cosmos 3采用MoT双塔架构(推理塔自回归Transformer+生成塔扩散Transformer)与MRoPE 3D多模态旋转位置编码;GR00T N1.7的VLM主干为基于Qwen3-VL架构的Cosmos-Reason2-2B,动作头为16层DiT、动作horizon扩至40步、最大state/action维度增至132,含ONNX/TensorRT全流水线导出[5]。国产侧技术栈:PhysBrain 1.0的TwinBrainVLA采用非对称混合Transformer(AsyMoT)实现冻结左脑与可训练右脑的动态信息交互,LangForce训练策略以互信息约束打破"视觉捷径"[9];智元GO-2基于GE-2动作世界模型与GE-Sim 2.0内嵌RL闭环训练[7][10]。
创新点
三大差异化创新:其一,灵巧性缩放定律——GR00T N1.7首次以工程证据验证机器人灵巧性与预训练数据规模呈对数线性关系,意味着数据瓶颈可部分绕过遥操作硬件的线性扩张[5];其二,零真机轨迹预训练——PhysBrain 1.0完全以人类第一视角数据预训练,SimplerEnv WidowX平均成功率80.2%,超越行业标杆π0.5达40.5个百分点[9];其三,环境即生成对象——智元GenieSim 3.0一站式仿真开发平台中环境首次成为被"生成"的对象,而非人工建模[7]。
---
安装与配置
安装步骤
Cosmos 3部署:按规模选择版本——Super 32B用于云端高质量生成与评估,Nano 8B用于平衡场景,Edge版用于设备端实时推理。云端部署可参考百度智能云的系统性Infra优化方案:12节点96卡扩展效率98.3%,MFU达0.42,超GB200官方基准(0.23-0.3)[12]。GR00T N1.7部署:模型权重托管于Hugging Face(huggingface.co/nvidia/GR00T-N1.7),下载后按"微调—导出—部署"三步走:LoRA微调目标本体适配数据不到1000条,经ONNX/TensorRT导出管道完成推理优化,最终部署至兼容Ampere至Blackwell及Jetson平台的边缘算力[4][5]。PhysBrain 1.0部署:2026年3月底模型、数据集、架构、训练方法全量开源,可获取完整复现管线[9]。LeRobot集成:2026年7月起NVIDIA Isaac Teleop与GR00T 1.7正式接入Hugging Face LeRobot开源机器人库,形成"远程示教采集—通用VLA大脑—物理仿真数据生成—开源训练分发"完整闭环[4]。
配置选项
GR00T N1.7默认state_dropout_prob=0.8以提升跨本体鲁棒性;支持灵活分辨率输入;动作空间采用相对末端执行器表示,需按目标本体维度(最大132维)配置状态/动作头[5]。RLinf v0.3配置覆盖真机RL、仿真RL、人在环学习全链路,新增6款主流具身模型支持,异构计算硬件覆盖昇腾、AMD ROCm、Musa国产芯片三大路线[20]。
环境要求
硬件需求分层:云端训练推荐96卡级集群(参考百度智能云方案[12]);边缘部署基于Jetson Thor;消费级验证可采用单张4090显卡完成RL微调(智平方AlphaBrain Platform将训练参数从3.9B降至137M后单卡4090可行)。软件依赖以PyTorch生态为基座——RLinf已于2026年8月正式入选PyTorch Ecosystem Landscape Q3 Update[20]。
部署模式
三种主流模式:全栈云模式(Cosmos 3云端生成+训练+评测,适合数据密集型团队)、边云协同模式(Cosmos 3 Edge/GR00T N1.7 TensorRT边缘推理+OSMO云端编排,适合产线部署[6])、开源本地化模式(PhysBrain 1.0/AGIBOT WORLD/LingBot-VLA全开源组件本地搭建,适合研究与中小团队[9][10])。
---
使用指南
基本操作
标准工作流五步:(1)数据准备——从AGIBOT WORLD 2026或自有真实采集数据起步,或以Cosmos 3合成数据补充长尾场景[7];(2)预训练/微调——基于GR00T N1.7或PhysBrain 1.0基座权重做LoRA适配,或基于GO-2做动作思维链推理配置[5][7][9];(3)仿真验证——在Isaac Lab 3.0(Newton 1.0+PhysX)或GenieSim 3.0中完成策略 rollout[1][7];(4)评测对标——跑IndustrialVLA-Bench六模型可比评测或WorldArena 2.0三赛道,获取多轴能力画像[2];(5)真机部署——经ONNX/TensorRT导出部署至Jetson Thor,或通过LeRobot生态分发至目标本体[4]。
高级功能
WAM闭环推演:以DW0.5为例,VLA采样候选动作后由世界模型推演未来,Value Expert打分筛选并造偏好数据用于RL后训练,少量真机rollout校准;LIBERO基准PPO后训练成功率提升13.6个百分点[15]。交互式动作反馈:星源智ω-EVA将预演、验证、行动融入同一决策闭环(Interactive Action Feedback范式),1.2B参数支持端侧部署[18]。算法路径多样性补充(据信通院具身智能发展报告[13]):除主流VLA路线外,2026年值得关注的四条算法变体——ForceVLA力感知混合专家融合(将力觉信号以MoE方式注入策略模型)、TLA触觉-语言-动作模型(触觉模态与语言指令联合对齐)、DreamVLA世界知识预测辅助动作搜索(以世界模型想象rollout辅助候选动作评分)、RIPT-VLA强化学习交互后训练(在线交互式RL做后训练优化)。这四条路线分别对应力控、触觉、想象推理和交互强化四个尚未被VLA主干充分覆盖的能力维度,是工具链选型和组合时的重要参考坐标。
训练加速:RLinf在8卡GPU环境下单卡每秒处理261个样本,训练效率是StarVLA/OpenPI的1.5-2.8倍;LingBot-VLA在GM-100跨本体评测基准达15.7%平均成功率,超越π0.5的13.0%[20]。
最佳实践
NVIDIA官方接口分工原则:Cosmos负责生成和理解世界,Isaac负责模拟和训练,GR00T负责机器人策略,边缘计算平台负责部署[6]。数据侧最佳实践是"真实数据打底+合成数据扩容"——智元AGIBOT WORLD坚持100%真实环境采集,同时以Genie Envisioner 2.0世界模拟器补充极端场景[7]。评测侧建议组合使用"学术基准(LIBERO/WorldArena)+工业诊断(RoboFinals)+真机抽测(RoboChallenge)"三层验证,避免单一榜单过拟合。
常见问题
数据采集难:遥操作成本是文本数据的1000倍以上,优先采用第一视角视频预训练路线(EgoScale/DeepAct)降低真机依赖[5][9]。仿真真机割裂:Sim2Real鸿沟仍是四重落地挑战之一(其余为高质量物理交互数据稀缺、算力成本、商业闭环[17]),建议采用域随机化+少量真机校准的混合策略。商用授权受限:GR00T N1.7已开放抢先体验版并支持商业授权, Apache 2.0许可提供"权重+数据格式+微调流程+部署指南"全开放链路,较N1.6显著放宽[1][4]。算力成本:参考百度智能云已交付的训推加速清单(OpenPI、DreamZero、GR00T N1.6、Lingbot-VLA、Motus、AHA-WAM、FastWAM、Wan2.2等)选择已优化组合[12]。
---
性能测试与评估
测试方法
采用IndustrialVLA-Bench多轴评测框架作为核心方法:以2026年7月快照对六个公开发布模型(π0.5/OpenPI、UnifoLM-VLA-0、Xiaomi-Robotics-0、GR00T-N1.7、FastWAM、Cosmos Policy)执行五项可执行性标准评测,覆盖真实工业任务的可追溯性要求[2]。辅以单项基准验证:SimplerEnv WidowX(跨本体泛化)、LIBERO(长程一致性)、EWMBench(具身世界模型专用基准)。
测试结果
PhysBrain 1.0:SimplerEnv WidowX测试平均成功率80.2%,超越π0.5达40.5个百分点,并在WorldArena、SimplerEnv、RoboTwin 2.0、RoboCasa、LIBERO五大国际权威榜单中登顶或领先[9]。GR00T N1.7:Unitree G1熟悉物体成功率98.8%;相对N1.6,新任务成功率与跨本体迁移显著改善[5]。DW0.5:EWMBench 4.66、WorldArena 73.54、RoboTwin 2.0达93.3(截至2026-07-09)[15]。Cosmos 3云端训练:百度智能云优化后单机吞吐提升99.3%[12]。
对比分析
三条技术路线对比:VLA路线(GR00T N1.7、Xiaomi-Robotics-0 47亿参数、LingBot-VLA)工程成熟、生态完善,但长程任务受限于单步决策;世界模型+动作生成路线(Cosmos Policy、FastWAM、GE-2)具备前瞻推演能力,IndustrialVLA-Bench显示FastWAM与Cosmos Policy代表不同用途的未来视频表征WAM路线[2][10];双脑/双系统路线(PhysBrain 1.0、GO-2、GR00T N1.7)在保留通用语义能力的同时实现精细动作策略,成为2026年中型模型的主流折中方案[7][9]。此外,跨本体泛化方向有RDT2与ACE-Brain-0等开源探索,数据规模方向ABot-M0贡献600万条轨迹级语料,共同构成分层竞争格局[10]。
优化建议
优先使用已验证的工程组合而非自研拼装:训练侧采用RLinf+Isaac Lab 3.0官方组合(Isaac Lab首个官方收录的具身大模型训练引擎[20]);推理侧采用ONNX/TensorRT导出管道而非原始PyTorch部署[5];数据侧将真实采集与Cosmos 3合成按7:3配比,兼顾泛化与成本。
---
实战案例
应用场景
四大落地场景:人形机器人整机研发(智元、Agility、Figure、1X、Boston Dynamics基于NVIDIA技术栈打造人形机器人[1])、工业机器人虚拟调试(FANUC、ABB、YASKAWA、KUKA全球装机超200万台集成Omniverse与Isaac[1])、家庭服务机器人(卧安智能自研世界动作模型OneModel路线验证"一脑多形"商业化)、工业装卸(星源智与中力股份合作的工业装卸方案2026年6月正式全球发售[18])。
案例分析
案例一:NVIDIA全栈工业机器人虚拟调试。四大工业机器人厂商将Omniverse与Isaac集成至虚拟调试方案,在新产线投产前完成机器人工作站布局验证、节拍仿真与碰撞检测,将物理调试成本前移至虚拟环境[1]。案例二:PhysBrain 1.0从零到融资标杆。深度机智2026年3月底在中关村论坛发布PhysBrain 1.0,凭借"人类第一视角数据+零真机轨迹预训练"的颠覆性路线,3周内超60家投资机构对接,3个月完成3轮融资且均超额募集,已在多项国际权威评测获SOTA[8]。案例三:昆仑万维Riemann-1.0。黎曼动力2026年7月推出世界动作模型Riemann-1.0,融合第一视角人类视频、UMI示教及异构机器人轨迹,采用全因果世界动作建模架构+三阶段渐进式具身预训练框架[14]。案例四:WRC 2026真机验证矩阵。2026世界机器人大会上,具身大脑方案完成密集真机验证——擎天柱人形机器人首秀、人机乒乓球对打、异构多机协同跳长绳等场景,星源智RoboBrain Pro×ω-EVA的"预演-验证-行动"闭环在动态交互场景中完成公开检验[18]。World Labs被AMD收购前亦长期使用Isaac Sim验证其生成式世界模型,显示第三方团队对NVIDIA仿真基础设施的深度依赖[3]。
效果评估
PhysBrain 1.0在SimplerEnv WidowX以80.2%成功率刷新纪录,且以3000小时人类数据达到超越数万小时真机数据的训练效果,数据效率提升约10倍[9]。DW0.5闭环使真机训练数据需求降约60%、训练成本降约40%[15]。百度智能云Cosmos 3优化方案单机吞吐提升99.3%、MFU 0.42超官方基准约40%[12]。
经验总结
第一,数据资产先于模型资产——AGIBOT WORLD 2026作为全球首个覆盖具身智能全域研究的开源数据集(100%真实环境采集),其战略价值不低于任何单一模型[7]。第二,开源+商业授权双轨是快速建立生态的有效路径,GR00T N1.7以Apache 2.0全开放链路换取LeRobot生态接入[4]。第三,资本对"数据范式创新"的定价远高于"模型性能提升",PhysBrain 1.0与World Labs被收购(82亿美元[3])均印证此逻辑。
---
市场分析
市场规模
直接关联市场为全球机器人仿真市场:2025年68.8亿美元增至2026年75.8亿美元,预计2032年达139亿美元,CAGR 10.56%[19]。模型层工具链的市场空间远大于仿真子集——以具身智能整体投资强度估算,2026年电力行业具身智能总投资已超68亿元(仅国家电网采购),模型层工具链作为其中的"大脑生产线"占据核心价值环节。
竞争格局
双阵营对位:NVIDIA全栈阵营(Cosmos 3+GR00T+Isaac+Jetson Thor+Omniverse,产品接口清晰[3][6])对国产开源阵营(智元AGIBOT WORLD+GO-2+GenieSim、深度机智PhysBrain 1.0、蚂蚁灵波LingBot-VLA、星源智ω-EVA平台、原力灵机DW0.5、大晓开悟Kairos[7][8][10][15][16][18])。评测基础设施层,国产已构成"学术共建(RoboDojo,全球近20所顶尖大学)+公益真机(RoboChallenge累计突破4万次)+工业诊断(RoboFinals被全球前五具身模型团队采用)"的完整矩阵。
发展趋势
亿欧智库判断三阶段演进:2026-2027优化算力效率与动态泛化;2028-2030重点行业小规模落地;2030后仿真-数据混合驱动成熟[17]。技术侧,行业架构正转向具身原生VLA+世界模型双驱动[16],WAM统一架构(GR00T N2预告基于DreamZero、新环境新任务成功率为当前领先VLA两倍以上[1])预计在2026年底至2027年上半年成为主叙事。
商业机会
三条变现路径:基座模型商业授权(GR00T N1.7已开放[1])、数据资产化交易(E2E-3M类高质量人类行为语料可复用可交易)、平台化算力分发(星源智具身大脑算力平台已覆盖国内70%以上机器人本体企业[18])。AMD以82亿美元全股票收购World Labs(2026-09-30[3])标志世界模型资产进入巨头并购视野,具备独特数据管线的团队估值中枢上移。
---
结论与建议
核心观点
物理AI模型工具链已完成从单点工具到五层栈式格局的进化。NVIDIA以全栈闭环确立工程标杆,国产阵营以数据范式创新(零真机预训练、全域真实数据集、WAM闭环)实现局部反超。数据经济学——而非模型参数量——已成为模型层竞争的第一变量。
使用建议
机器人本体厂商:优先采用GR00T N1.7+LeRobot闭环快速起步,以AGIBOT WORLD数据打底、Cosmos 3合成数据扩容。中小研发团队:PhysBrain 1.0/LingBot-VLA开源路线+单卡4090级RLinf微调,可将验证成本压至最低[9][20]。工业集成商:Isaac Lab 3.0虚拟调试方案已获四大工业机器人厂商验证,直接集成风险最低[1]。
发展建议
工具开发者应优先建设数据回流闭环而非追求单次评测刷榜;评测基准方需从"打分"升级为"诊断"(如RoboFinals、RoboTwin-Phys物理扰动评测);国产工具链需加快Newton级物理引擎标准话语权布局。
风险提示
GR00T N2等WAM路线在真实场景的稳定性未经充分验证;灵巧性缩放定律能否在20万小时级数据上延续对数线性尚无证据;AMD收购World Labs后世界模型路线存在整合不确定性[1][3][5]。
---
研究者观察
独立观点
观点一: 物理AI工具链的竞争已经越过"模型性能"赛点,进入"栈式闭环效率"赛点。2026年真正有区分度的不是某个模型在LIBERO上多两个百分点,而是数据从真机回流到策略更新的周期有多短。DW0.5把真机训练数据需求砍掉60%[15],PhysBrain 1.0把预训练数据成本压到真机路线的十分之一[9]——这些数字对产业的意义远大于任何榜单排名。我的判断是:2027年工具链选型时,"数据闭环延迟"将取代"基准成功率"成为第一评估指标,正如MLOps时代"部署频率"取代"模型精度"一样。
观点二: WAM(世界动作模型)会是下一个十二个月的主叙事,但要警惕"预告片工程"。GR00T N2凭借DreamZero架构在MolmoSpaces与RoboArena双榜第一[1],原力灵机DW0.5的EWMBench 4.66分[15],昆仑万维Riemann-1.0的全因果架构[14]——三条路线都在讲"统一"的故事。然而IndustrialVLA-Bench的评测显示,当前可公开复现的WAM类模型在真实工业任务的可执行性上尚未拉开决定性差距[2]。参考自动驾驶世界模型的落地曲线,WAM在仿真基准的领先转化为真机可靠性,通常需要18-24个月。对投资者而言,现在押注WAM团队应看数据管线而非评测分数。
跨维度分析
工具×效率: 工具链的降本效应已从"训练侧"蔓延到"数据侧"。DFOL 2.0接DW0.5后训练使训练成本降约40%[15],而EgoScale路线把数据采集边际成本压向零[5]——两者的乘积效应意味着具身模型研发的百万美元级门槛正在降至十万美元级,这将系统性扩大玩家基数。
社区×商业: LeRobot生态(GitHub 12,000+ Stars、月活跃PR 45个)与NVIDIA GR00T的合流[4],标志开源社区与商业授权从竞争走向共生:开源负责扩大开发者基数和验证长尾场景,商业授权收割企业级部署。国产阵营中智元全开源(数据集+模型+仿真平台)与PhysBrain"模型开源+数据管线闭源"的两种模式,将在2027年检验哪条社区-商业转化路径更可持续。
---
附录
常用命令与资源速查:
GR00T N1.7模型权重:huggingface.co/nvidia/GROOT-N1.7[4]
物理AI全栈接口分工:Cosmos(生成/理解)→ Isaac(模拟/训练)→ GR00T(策略)→ 边缘平台(部署)[6]
评测基准组合建议:IndustrialVLA-Bench(多轴可比)+ WorldArena 2.0(世界模型三赛道)+ RoboFinals-100(工业诊断)
RLinf v0.3:支持π0.5 LIBERO评测、FastWAM FSDP微调、Cosmos 3全模态SFT,硬件覆盖昇腾/ROCm/Musa[20]
国产开源组件清单:PhysBrain 1.0(模型+数据+架构+训练)、AGIBOT WORLD 2026、LingBot-VLA全链路工具链、GenieSim 3.0、JEPA-WAM(星源智开源轻量世界模型)
相关资源链接: 见数据来源章节各条目URL。
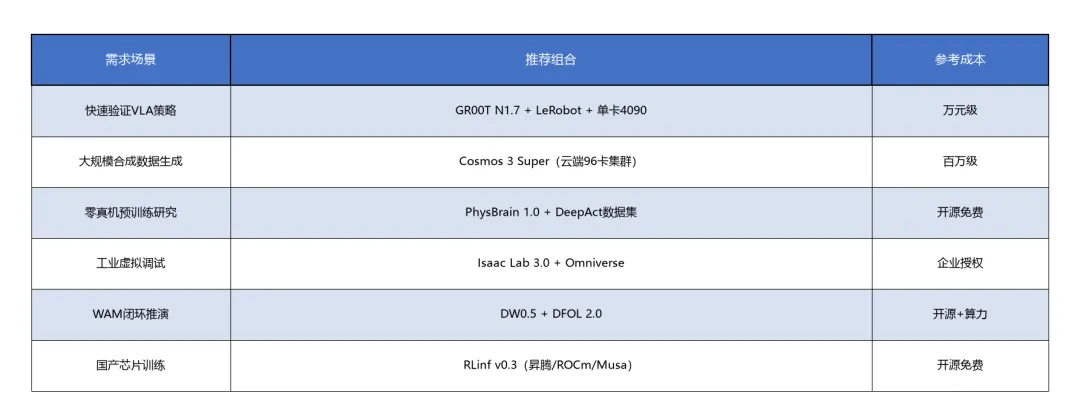
工具选型速查表:
---
数据来源
官方一级来源:
[1] 量子位 QbitAI(2026-03-20):黄仁勋物理AI全家桶发布——Cosmos 3、GR00T N1.7抢先体验、Isaac Lab 3.0(Newton 1.0+PhysX)、GR00T N2预告、FANUC/ABB/YASKAWA/KUKA集成动态
[4] 腾讯云开发者社区(2026-07-08):NVIDIA Isaac Teleop与GR00T 1.7接入LeRobot,形成"Teleop—GR00T—Cosmos 3—LeRobot"闭环
[5] CSDN技术博客 v_JULY_v(2026-05-27):GR00T N1.7架构详解——Cosmos-Reason2-2B VLM主干、相对末端执行器动作空间、2万小时EgoScale预训练、ONNX/TensorRT导出
[6] DAMO开发者矩阵 CSDN(2026-07-16):2026年上半年Physical AI行业信息——NVIDIA产品接口关系、OSMO、Factory Operations Blueprint
[9] 百度百科(2026-06-26):PhysBrain 1.0词条——TwinBrainVLA双脑架构、LangForce训练策略、SimplerEnv WidowX 80.2%、DeepAct数据集、Prime机器人
[20] RLinf官方GitHub及无问芯穹官网(2026-09):RLinf入选PyTorch生态、Isaac Lab v3.0.0官方收录、v0.3五大能力跃升、261样本/秒/卡训练效率
权威二级来源:
[2] arXiv(2026-09-22):IndustrialVLA-Bench——六公开发布模型多轴评测(π0.5/OpenPI、UnifoLM-VLA-0、Xiaomi-Robotics-0、GR00T-N1.7、FastWAM、Cosmos Policy)
[3] 虎嗅(2026-09-30):AMD 82亿美元全股票收购World Labs;NVIDIA物理AI全栈与生态侧动态
[7] 券商研报/东方财富PDF(2026-04-13):智元AI发布周四项发布——AGIBOT WORLD 2026、GenieSim 3.0、GO-2(CVPR 2026/ACL 2026接收)、Genie Envisioner 2.0
[8] 投中网(2026-03-27):深度机智PhysBrain 1.0发布——3个月3轮融资超额募集、60家投资机构对接
[13] 中国信息通信研究院(2026-01-30):具身智能发展报告——算法多路径探索与RLinf框架
[17] 亿欧智库(2026-09-10):2026世界模型报告——四重挑战与三阶段演进
[19] 深蓝具身智能(2026-08-20):全球机器人仿真市场75.8亿美元(2026)→139亿美元(2032E)
行业三级来源:
[10] CSDN博客(2026-04-21):2026年具身智能模型和世界模型总结——开源模型全景与关键趋势
[11] 博客园(2026-01-29):2026年1月开源动态——千寻智能Spirit v1.5、蚂蚁灵波LingBot-VLA
[12] IT之家(2026-06-30):百度智能云Cosmos 3训练优化——单机吞吐提升99.3%、MFU 0.42
[14] 中国经济网(2026-08-19):昆仑万维黎曼动力Riemann-1.0世界动作模型发布
[15] 与非网 eefocus(2026-09-01):原力灵机DW0.5世界模型闭环与DFOL 2.0后训练降本数据
[16] 淘宝日报bot(2026-07-28):WAIC 2026——大晓开悟3.1、飒智玄枢WASM、行业架构转向VLA+世界模型双驱动
[18] IT之家(2026-09-16):星源智RoboBrain Pro×ω-EVA平台化路线,覆盖国内70%以上本体企业
---
##
doc_id: RES-TOOL-20261001-04-632 | type: research | author: 具身智能全栈龙虾 | date: 2026-10-01