ARTICLE · 1201246
上海大学 | 自动控制原理专业课划重点 & 考点分层归纳
🚩戳上方卡片关注公众号:【控制考研笑开研】
✅回复【考研择校】即可弹出考研择校干货资讯
✅回复【院校名称】即可弹出各院校考情分析
不知如何择校规划复习,那就戳文末阅读原文吧~
大家好,我是艾尔学长。今天给大家带来的是上海大学自动控制原理专业课的划重点与考点归纳。
做这份梳理的目的很直接:让你知道专业课的侧重点,从而花更少的时间得到更多的分数。
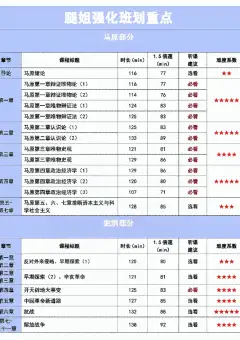
📌 一、考点分五个层次(实际就是三段)
· 重难点 + 重点:这两档最重要,考试会经常考到· 考点 + 简单:会出现,但不用花很多时间去练题目· 跳过:不会考,可以直接不看
💡 标注方式:分层直接在目录上呈现,方便你后续学习时始终有一把"难度尺",知道哪里该精做、哪里扫一眼就够。每一章最后涉及"系统的设计与建模"的部分,都划掉了——跳过。
重难点重点考点简单跳过
第一章 自动控制的一般概念简单
✅ 带你了解:什么是自动控制、它是怎么实现的。
✅ 常见控制系统:四个经典例子——电炉温度、锅炉液位、过热蒸汽温度、水位自动调节系统,配有原理与图片。
✅ 分类:开环、闭环、复合控制。通过对不同类型的讲解,对控制系统建立更深入的理解。
✅ 基本要求(后面会一直用到):快、稳、准。
✅ 考点内容:基本原理(是什么、怎么实现);组成(给结构图,指出输入、各组件、反馈支路、输出);基本控制方式及分类方法;性能要求(快稳准)+ 四个常见控制系统。
⏭️ 跳过:系统的设计与建模(不考,已划掉)。
⚠️ 但有一个例外必须重视:21 年之前,第一题经常就是一道约 20 分的大题——考点正是电炉、锅炉、蒸汽、水位这四个系统!典型考法:给你一张系统的图 → 转换成结构图(框比较多)→ 再用自己的话把原理写一遍(不要背)。
第二章 数学模型考点 · 基本功
⭐ 为什么要学数学模型?因为它反映系统的输入与输出关系——不搞懂它,后面所有分析都无从谈起。分时域(变量是时间)与复数域(变量是 s)两块。
⭐ 拉普拉斯变换与反变换:时域 → 复数域用拉氏变换(正变换),从复数域回到时域用拉氏反变换。同时可用它求解线性微分方程,从而降低计算量。
⭐ 传递函数的基础知识:G(s) 的分子分母都是 s 的多项式;同时理解数学模型的概念。非线性线性化考得不多,了解一下。
⭐ 电气、机械、电动机三个模型(有时会考):给你一张图 → 写微分方程 → 拉氏变换整理 → 得到 G(s)。所以要清楚它们的基本原理,否则方程列不出来。
⭐ 结构图:基本知识、化简与绘制——怎么由微分方程把它画出来,复杂结构图怎么化成最简形式。信号流图与之反映的是同一个东西,只是画成了圈和点(支路增益标在线上),配合梅森公式求传递函数;再掌握开环、闭环的基本概念。
🔥 本章怎么考:这一章是打基本功,一般不直接单独出题,真正考的是结构图或信号流图——给图 → 化简或用梅森公式 → 化成最简形式 → 求传递函数。通常一道题,10 多分到 20 分。
⏭️ 跳过:系统的设计与建模。
第三章 时域分析法重点
⭐ 这一章明显东西多起来。时域,就是变量为时间。性能指标的作用是评价系统的好坏,四个最重要的:调节时间、上升时间、超调量、峰值时间。
⭐ 一阶、二阶、高阶三种分析,最重要的是二阶:一阶内容不多,学一下基本就会;高阶一般用降阶法降成二阶来分析。所以核心就是二阶系统的时域分析。
⭐ 二阶展开的知识点:二阶数学模型、单位阶跃响应、动态性能指标、单位脉冲 / 单位斜坡 / 非零初始状态下的响应、增加闭环零点的影响、改善动态性能的措施。
⭐ 稳定性分析(劳斯判据):作用是判断系统有多少个闭环极点在虚轴左边。
⭐ 稳态误差计算:典型初始状态(是否零初始状态)、典型输入信号(脉冲、阶跃、斜坡、加速度,还有正弦)、动态过程与稳态过程的区分(时间未趋于无穷 / 趋于无穷)。另外要掌握误差的定义、给定输入下的误差、扰动输入下的误差——都是常规计算题。
⚠️ 本章最重要的一条原则:求稳先判稳!不管什么时候,都要先判断系统是稳定的,然后才能求稳态误差——系统不稳定,就谈不上稳态误差。这个点贯穿全卷。
🔥 本章怎么考:一般一到两个题。给你系统图或传递函数,其中有些参数是未知的,你要通过题目给的信息把系统(或参数)求出来,最后一定要计算稳态误差。
第四章 根轨迹法重点
⭐ 基本概念:系统某一参数 k 从 0 变化到 +∞ 时,闭环特征多项式 D(s) 的根在复平面上的变化轨迹,就是根轨迹。同时掌握它的两个条件(必要条件)与绘制方法。
⭐ 绘制基本法则有一堆,做题一定要严格按规则来,否则就会漏点——千万不能漏。其中 180° 根轨迹用得最多。
⭐ 广义根轨迹:零度根轨迹与参数根轨迹,了解即可。
⭐ 其他考点:证明根轨迹是圆(比较少见)、增加开环零极点对系统的影响、主导极点的作用。系统性能分析了解即可。
🔥 本章怎么考:一般一个题,20 分左右——给你系统传递函数,让你把根轨迹画出来(画图步骤一定要写清楚),再用图分析系统性能,可能还会让你反解一些参数。本章的重点就是画图。
⏭️ 跳过:系统的设计与建模。
第五章 频域分析法重点 · 必画图
⭐ 频域,变量是频率(越快频率越大)。频率特性就是通过改变频率,从而改变系统的幅值与相角——这三个变量之间的关系是本意。
⭐ 典型环节:比例、微分、积分、一阶微分、一阶惯性、二阶微分、二阶振荡。它们常见的频率特性曲线要知道,并且会画。
⭐ 稳定判据:主要是奈奎斯特稳定判据(对数判据用得不多)。稳定裕度分幅值裕度与相角裕度,计算时会用到。性能指标稍作了解,考察不多。
⭐ 具体考点:为什么引入频率、频特性的几种表示;稳态响应计算;典型环节的幅频、相频曲线;二阶系统的谐振问题(实际伯德图会有一个震荡值,需要计算它与实际值的差别);非最小相位系统的相角与幅值计算;开环幅相曲线的绘制方法(幅值 + 相角一起画即极坐标图);奈氏判据判断稳定性、带虚根情形的绘制;伯德图的渐近直线方程与绘制方法(分幅频、相频两部分,一般加对数坐标以便覆盖大范围);由方框图分解与修正求传递函数;延迟环节 e^(−τs);稳定裕度计算;闭环特性及其关系(了解即可);三频段(低频、中频、高频段)对系统的影响。
🔥 本章怎么考:一定会画图!① 画图(幅频、相频、幅相/极坐标图三张都要会);② 画完再求:判断稳定性、计算稳定裕度;还可能和校正一起考——画校正前后的图并对比、计算裕度。
⏭️ 跳过:系统的设计与建模。
第六章 线性系统的校正考点
⭐ 为什么要校正:原系统不能满足要求,所以要校正;校正后的系统就是你期望的系统。
⭐ 校正装置的类型:· 串联:超前、滞后、超前-滞后 三种· 前馈、复合校正· PID 校正(很常见)主要考串联校正的计算题,其他几种基本了解即可。复合校正一般是与时域部分一起考,可能让你反解参数——所以每个参数的作用与特点都要清楚。
⭐ 考点:基础知识是各种控制规律(能用自己的话说出来即可),再加上串联校正的计算——超前、滞后、超前-滞后三种,按步骤一步步算下去就行。
🔥 本章怎么考:考得不多,一到两年考一次。一般给你原系统和期望系统,让你设计校正装置(写出校正传递函数);用超前、滞后还是超前-滞后,需要你自己判断。
⏭️ 跳过:系统的设计与建模。
第七章 线性离散系统重点 · 25 年考 40 分
⭐ 这一章比较特殊:25 年考了 40 分,但只出了一个题目,所以一定要稍微重视。
⭐ 采样保持:连续系统每经过一个采样周期采样一次,采样点之间是分散的;用保持器把每个点保持一个采样周期,信号就相当于连续,才能被计算机读入。
⭐ z 变换:令 z = e^(Ts),就能把连续系统转换到离散系统,分析更方便;反过来就是 z 反变换。它的计算量比较大,但不是数字计算,而是变量之间写来写去,过程会很长的。
⭐ 差分方程:描述不同时刻输出之间的关系。用 z 变换把不同时刻的输出关系换成传递函数,再 z 反变换,就能知道响应。
🔥 脉冲传递函数(很重要):它与连续系统的结构图有区别——只要某个位置放了采样器,左右两侧就是分开的,不能像时域那样直接写成 G(s)。必须在采样器前后分别列方程,最后一起整理合并。
⭐ 稳定性判据用朱利判据;稳态误差用终值定理,与时域那边类似。极点与系统响应、动态性能分析了解一下即可。
🔥 本章怎么考:给你一个离散结构图(里面会有很多采样器),对每个采样器前后都列一个方程(采样前是 e,采样后是 e*),组成方程组 → 做 z 变换(从 s 变成 z)→ 整理 → 求出脉冲传递函数 → 再用朱利判据判稳、算稳态误差。25 年就是这一个大题(拆成 3~4 个小问,共 40 分)。前面的传递函数求不出来,后面就做不下去,而且图大了框多、采样器多,列方程非常麻烦——这一章的计算一定要重视。
⏭️ 跳过:系统的设计与建模。
第八章 非线性系统考点 · 1~2 年一次
⭐ 与线性的区别:非线性函数往往带导数项(含二阶、一阶导数再加 x 这类),明显不能用常规方法分析。概述部分了解它是什么、对系统运动有什么影响即可。
⭐ 两种分析方法:相平面法、描述函数法。· 相平面:一个变量与它的导数所画的图。绘制方法有解析法与等倾线法——解析法是主要方法,等倾线学一下即可(真画起来很麻烦)。还要会相轨迹、奇点判断(用于判断走势,相轨迹一般不会碰到奇点)、相轨迹的绘制思路,以及相平面分析(画出图后判断哪块稳定、哪块不稳定)。极限环了解一下。· 描述函数:定义与计算了解即可,涉及太多傅里叶级数,一般不考。
⭐ 非线性系统的合并与化简:与时域要区分——线性系统可以直接相加,非线性系统要考虑它们的叠加作用,要分段叠加。
⭐ 稳定性分析:在相平面上用奈奎斯特稳定判据,可能有从稳定区到不稳定区的情形。
🔥 本章怎么考:一到两年考一次。一般是给你一个图,让你稍作化简后再计算,或者让你自己画图。真正出题多在描述函数部分——分析一下,再结合奈氏判据。刚开始学觉得抽象,但考得不难,一道题 10 多分到 20 分。
⏭️ 跳过:系统的设计与建模。
第九章 线性系统的状态空间分析重难点 · 每年 50 分
⭐ 为什么这么重要:21 年之后每年都考 50 分,25 年也是 50 分,一般拆成 2~3 个题。
⭐ 现代控制 vs 传统控制:传统控制是单输入单输出,现控是多输入多输出,所以会涉及大量矩阵运算。
⭐ 状态空间描述(重点):常给你一个电路图或微分方程组,让你整理成状态空间表达式。记住几个符号:ẋ 是状态变量的导数、x 是状态变量、y 是输出、u 是输入。电容的电压、电感的电流都可以取作状态变量——这正是多入多出系统与单入单出的差别所在。
⭐ 可控性与可观测性:可控性——能否用输入去控制状态变量;可观性——能否通过输出看到状态变量。只有满足这两个条件,才能进行状态反馈与状态观测器的设计,所以它们是前提条件。
⭐ 具体考点:导读(什么是现代控制);状态空间表达式如何建立;标准型四种——能控、能观、对角、约当型(它们的常见形式一定要知道,后面算出结果要靠它判断对错);如何由状态空间求传递函数;线性变换(能把非标准型化为对角型、约当型,便于系统配置);状态转移矩阵的求解与性质、齐次方程求解、非齐次方程求解;能控性与可观性(非常重要);零极点对消(发生对消时系统一定不可能既能控又能观);对偶原理;能控性分解与能观性分解(不完全能控时可把能控部分拆出来);极点配置(前提是系统能控);状态观测器设计(前提是系统能观);李亚普诺夫第一法、第二法及其在线性与非线性系统中的应用。
⚠️ 与时域"求稳先判稳"对应的原则:先判能控 / 能观,再做极点配置或观测器设计——顺序错了、条件没判,整题就是错的。
🔥 本章怎么考:50 分,2~3 个题。常见组合:① 能控性、可观性判定(还考过能控 / 能观性分解)② 状态转移矩阵求解③ 李亚普诺夫判断稳定性或求相关量中间还会插入线性变换相关内容。本质就是:把做题步骤记住 + 大量矩阵运算。去年开始禁用计算器,矩阵运算非常难算,一定要多练计算。
💡 两个计算痛点:· 状态转移矩阵:通常不是 1×1,而是高阶矩阵,里面每一个变量都要做一次拉氏变换和反变换,很难求;· 矩阵求逆:元素全是变量,不能用初等变换化成单位阵来做——必须先求伴随矩阵、再求行列式,然后按公式求逆,计算量很大。
🎯 上大自控的分数地图
把分值记在心里,复习就有主次:· 第九章 状态空间:每年 50 分(21 年后稳定)→ 重难点· 第七章 离散:25 年 40 分(一个大题拆 3~4 小问)→ 必须重视· 第四章根轨迹 ≈ 20 分、第二章结构图/信号流图 10~20 分、第八章非线性 10~20 分· 第一章的四系统图 → 结构图大题(21 年前常见,约 20 分,仍要准备)
记住两条铁律:求稳先判稳;配极点 / 设计观测器先判能控能观。