ARTICLE · 1278996
ESP-Claw源码剖析-11_Lua运行时与驱动体系
本章剖析 ESP-Claw 的动态执行层。37 个 Lua 模块如何被规范化、注册并注入虚拟机;cap_lua 运行时为何坚持"每次执行一个全新 Lua 状态";驱动层 C 绑定与 capability.call 反向回环如何构成"改行为不重刷固件"的支点;构建期又如何把模块文档烘焙成 builtin_lua_modules 技能反哺模型。理解了这一章,就理解了 ESP-Claw 把 LLM 的文本输出变成硬件动作的最后一公里。
目录
为什么需要动态层:Lua 在 ESP-Claw 中的定位1.1 Chat as Creation 的技术支点1.2 C 包硬件,Lua 编行为
Lua 模块体系总览2.1 37 个模块的分类地图2.2 注册链路:从 Kconfig 到 luaL_requiref
cap_lua 运行时:一次脚本执行的生命周期
lua-module-spec:模块的标准契约4.1 目录布局与同步规则4.2 README 是写给模型的接口文档
驱动层代表:gpio 模块5.1 87 行绑定代码的设计取舍5.2 无状态、参数校验与防泄漏
capability.call:Lua 反向调用能力层
thread 模块:共享无关的并发模型
安全与资源边界
与能力层、技能系统的闭环参考文献
1. 为什么需要动态层:Lua 在 ESP-Claw 中的定位
1.1 Chat as Creation 的技术支点
ESP-IDF 固件是静态的:烧录什么,就运行什么。而 ESP-Claw 的核心主张是"对话即创造"(Chat as Creation)——用户对 Agent 说"帮我写一个呼吸灯脚本",Agent(LLM)生成一段 Lua 代码,固件把它写进文件系统并立即执行,行为随之改变,全程不重刷固件、不重启设备。这条链路成立的前提,是固件里必须有一层可以被新代码驱动的动态运行时。第4章《Agent核心设计》里的工具调用是"调用已有函数",而 cap_lua 提供的 lua_run_script 能力是"运行任意新函数"——后者才是创造性输出的落点。为此项目引入乐鑫官方组件仓库的 espressif/lua(版本约定 ^5.5.1,见 components/claw_capabilities/cap_lua/idf_component.yml),近期提交 build(lua): use Espressif Lua component 完成了从自带源码到组件化维护的切换。
1.2 C 包硬件,Lua 编行为
为什么不让 Lua 直接操作寄存器,而要经过 8 个 C 驱动模块(adc/gpio/i2c/mcpwm/pcnt/rmt/touch/uart)包装?三个原因。其一是性能与确定性:MCPWM、RMT 这类时序敏感外设必须由 C 保证微秒级精度,Lua 只下发参数。其二是崩溃隔离:Lua 脚本传错参数,错误止于 luaL_error 抛出的 Lua 异常,而不是野指针导致的固件 panic——C 绑定层是"参数防火墙"。其三是可预测性:LLM 生成代码的可靠性取决于 API 的稳定性,把 ESP-IDF 庞大的 C API 收敛成 gpio.set_level(pin, 1) 这样的小而稳定接口,模型的可生成空间就收敛到了可验证空间。于是分工自然形成:C 负责"把硬件变成安全的 Lua 表",Lua 负责"用这些表组合出行为"。
2. Lua 模块体系总览
2.1 37 个模块的分类地图
components/lua_modules/ 下共 37 个组件:8 个 lua_driver_*(低层外设驱动)加 29 个 lua_module_*(高层模块),命名前缀本身就是规范的一部分。按典型用途分类如下(用途信息取自各模块 README 标题与头文件函数名)。
硬件驱动层 lua_driver_*(8 个):
高层模块 lua_module_*(29 个)按用途分为五组:
两点值得注意。一是注册名与组件名并非一一对应:组件叫 lua_module_call_capability,注册进虚拟机的全局表却叫 capability——组件名描述"它是什么",注册名追求"脚本里敲起来短"。二是尺寸谱系极宽:gpio 绑定仅 87 行 C,而 lvgl 绑定是一个多文件子系统,同一套 cap_lua_register_module() 机制既承载最薄的一层转发,也承载完整的 UI 框架;fuel_gauge 干脆没有 src/ 目录,它是纯 Lua 模块(按规范用空的 idf_component_register()),只通过 lib/ 提供库文件、经 package.path 引用,无需 C 注册。
2.2 注册链路:从 Kconfig 到 luaL_requiref
模块不是写完就能用的,它要经过三级装配。第一级是构建裁剪:components/common/app_claw/app_lua_modules.c 中的静态表 s_lua_module_entries[] 把每个模块挂在 CONFIG_APP_CLAW_LUA_* 开关之下,部分模块还叠加板级条件(如 camera/vision 需要 CONFIG_ESP_BOARD_DEV_CAMERA_SUPPORT,lcd_touch 需要触摸控制器支持),这与第12章《板级适配与配置服务》的板级描述直接呼应;另有 app_lua_modules_register_external() 支持运行前动态追加。第二级是集中注册:每个表项调用形如 lua_driver_gpio_register() 的入口,最终都落到 cap_lua_register_module(name, open_fn)(cap_lua.c)——它查重、受 CAP_LUA_MAX_MODULES(32)容量约束,且在能力组启动后置位 s_module_registration_locked,运行期不再允许增删模块。第三级发生在每次脚本执行时:cap_lua_load_registered_modules() 遍历注册表,对每个模块调用 luaL_requiref(L, name, open_fn, 1),将其作为全局表注入新生成的虚拟机。模块的 luaopen_xx 只在真正被 require 时执行,注册与加载分离。
3. cap_lua 运行时:一次脚本执行的生命周期
cap_lua 既是第5章《能力系统》里的一个能力组(group_id 为 cap_lua,含 lua_run_script、lua_run_script_async、lua_list_async_jobs、lua_get_async_job、lua_tail_async_job、lua_stop_async_job、lua_stop_all_async_jobs 七个 CLAW_CAP_FLAG_CALLABLE_BY_LLM 的 callable 能力),也是整个 Lua 运行时本身。执行核心是 cap_lua_runtime.c 的 cap_lua_runtime_execute_file(),它定义了一次脚本执行的完整纪律。
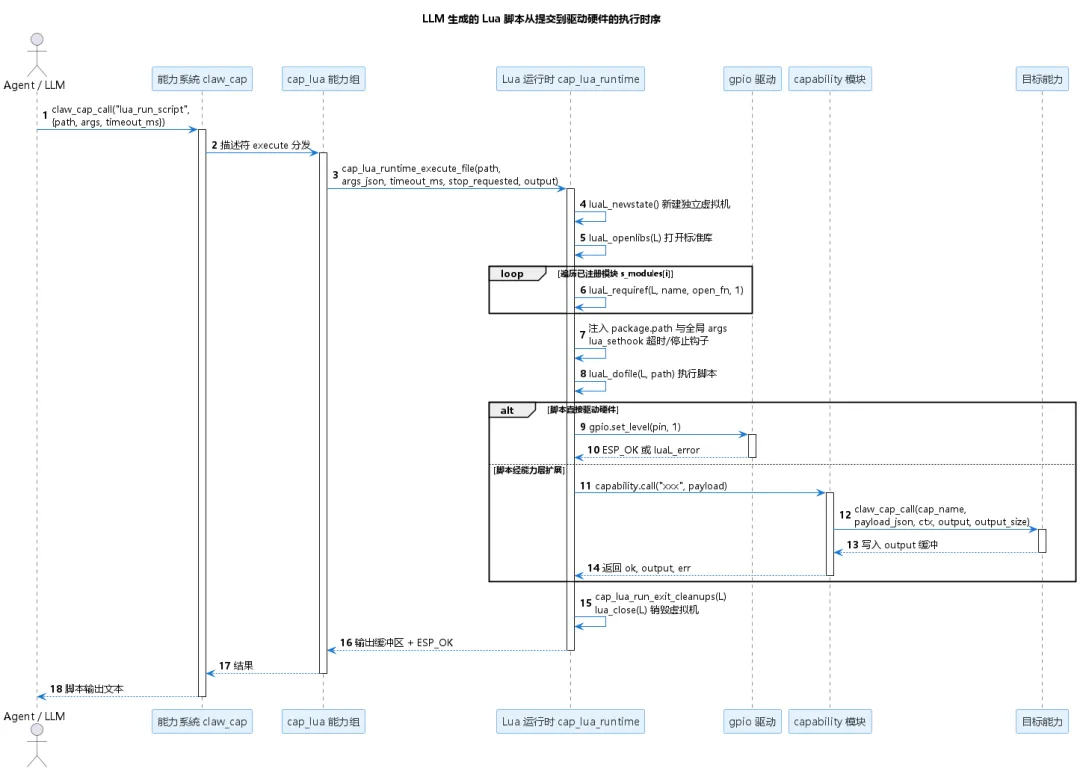
流程执行说明:
提交阶段(步骤 1-2):Agent/LLM 发起
claw_cap_call("lua_run_script", ...),能力系统按第5章的描述符分发机制找到 cap_lua 组的 execute 函数。脚本路径、args(JSON)、timeout_ms 随负载传入。虚拟机构建阶段(步骤 3-7):
luaL_newstate()每次新建独立状态——这是运行时最重要的决定,脚本之间、脚本与固件之间不共享任何 Lua 全局状态;luaL_openlibs()打开标准库后,循环以luaL_requiref把所有已注册模块注入;再把脚本所在目录插到package.path最前(脚本自带的库优先于共享库目录),args JSON 深度受 64 层限制地转成全局表args,并用lua_sethook(L, cap_lua_timeout_hook, LUA_MASKCOUNT, 100)装上"每 100 条虚拟机指令触发一次"的钩子。执行阶段(步骤 8-15):
luaL_dofile运行脚本,输出路径分为两支——直接调gpio.set_level这类驱动表(脚本与硬件之间只隔一层 C 函数校验),或调capability.call反向进入能力层(Lua 又变回能力的调用方,payload 先被序列化为 JSON)。收尾阶段(步骤 16-19):无论成败都执行
cap_lua_run_exit_cleanups(L)(各模块注册的资源清理回调在此释放句柄,如 LCD 反初始化),随后lua_close(L)销毁整个虚拟机;输出缓冲(含被cap_lua_print_capture重定向捕获的 print 内容)原路返回给 Agent。失败时错误消息以ERROR:前缀追加在已有输出之后,LLM 能看到自己脚本跑挂前的最后输出。
支撑这个循环的关键源码(摘自 cap_lua_runtime.c,省略错误处理分支):
1 2 3 4 5 6 7 8 9 10 11 12 13
L = luaL_newstate(); /* 每次执行新建独立虚拟机 */luaL_openlibs(L); /* 打开全部标准库 */cap_lua_load_registered_modules(L); /* luaL_requiref 注入内置模块 */cap_lua_add_script_dir_to_package_path(L, path);cap_lua_set_exec_ctx(L, &ctx); /* 上下文指针藏进 LUA_EXTRASPACE */cap_lua_set_args_global(L, args_json); /* JSON args -> 全局表 args */lua_pushlightuserdata(L, &ctx);lua_pushcclosure(L, cap_lua_print_capture, 1);lua_setglobal(L, "print"); /* print 重定向到输出缓冲 */lua_sethook(L, cap_lua_timeout_hook, LUA_MASKCOUNT, 100);status = luaL_dofile(L, path);cap_lua_run_exit_cleanups(L); /* 退出清理回调 */
"不复用、每次新建"看似浪费,实为隔离设计:脚本留下的全局污染、未释放的注册表项、被覆盖的全局函数,都随 lua_close 一并蒸发,固件的长期稳定性不依赖脚本作者的自律。
4. lua-module-spec:模块的标准契约
4.1 目录布局与同步规则
.agents/spec/lua-module-spec.md 是 37 个模块的统一骨架。每个组件目录固定为 CMakeLists.txt + README.md(必选),加可选的 src/(C 绑定)、lib/(可复用 Lua 库,lib/abc.lua 必须配同名文档 lib/abc.md)、test/(模型可读的参考脚本)、skills/(模块自带的技能)。构建系统(components/common/lua_module_builder/)按映射规则把它们收进固件文件系统镜像:README.md 同步为文档目录下的 <component>.md;test/foo.lua 与 lib/foo.lua 分别落到内置 Lua 目录的 test/、lib/ 子路径,且要求全局唯一、保留相对路径。application/edge_agent/CMakeLists.txt 中的 lua_module_builder_configure_builtin_lua_sync() 调用把它们指到 FATFS 的 scripts/builtin(脚本与库)和 scripts/docs(文档)——这正是一般所说的 /system/scripts/builtin/lib 的来源。
4.2 README 是写给模型的接口文档
规范里最有个性的条款是:"README.md 是模块级契约,类似给人看的 C 头文件——但读者包括模型"。它只许描述真实存在的 API(禁止画饼),必须写清参数、返回值、错误行为与清理要求,硬件模块必须包含 close/deinit 说明。与之配套,components/common/lua_module_builder/tools/generate_builtin_modules_skill.py 在构建期扫描所有 lua_module_*/lua_driver_* 组件,生成一个只读技能 builtin_lua_modules 的 SKILL.md:frontmatter 标注 cap_groups: ['cap_lua']、manage_mode: 'readonly',正文是一张"模块-文档路径-测试脚本路径"索引表,并明确指示模型用 read_file("{CUR_SKILL_DIR}/scripts/docs/<文档路径>") 与 read_file("{CUR_SKILL_DIR}/scripts/builtin/test/<脚本路径>") 按需取用,最后一句是硬约束——"Do not fabricate functions that are not documented"(不要捏造文档中不存在的函数)。这样,第8章《技能系统》的按需注入机制把 37 个模块的完整 API 手册变成 Agent 的可检索上下文:文档即上下文,上下文即正确性。
5. 驱动层代表:gpio 模块
5.1 87 行绑定代码的设计取舍
lua_driver_gpio/src/lua_driver_gpio.c 全文 87 行,是全部驱动绑定的原型。核心只有三件事:字符串到枚举的模式映射、三个导出函数、luaopen_gpio 组表:
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16
intluaopen_gpio(lua_State *L){lua_newtable(L);lua_pushcfunction(L, lua_driver_gpio_set_direction);lua_setfield(L, -2, "set_direction");lua_pushcfunction(L, lua_driver_gpio_set_level);lua_setfield(L, -2, "set_level");lua_pushcfunction(L, lua_driver_gpio_get_level);lua_setfield(L, -2, "get_level");return1;}esp_err_tlua_driver_gpio_register(void){return cap_lua_register_module("gpio", luaopen_gpio);}
注意它刻意不照搬 ESP-IDF 的 gpio_config() 结构体接口,而是拆成 set_direction(pin, "output") + set_level(pin, 1) 两个面向人的调用:字符串模式(input/output/input_output/output_od/input_output_od)让 LLM 不必理解位掩码宏。驱动层代表的"薄",就是把 C API 的表达习惯翻译成模型的自然语言习惯。
5.2 无状态、参数校验与防泄漏
gpio 绑定是无状态的:不缓存句柄、不持有资源,泄漏无从谈起。但这不代表没有防泄漏设计——校验与错误路径是两道闸门:luaL_checkinteger/luaL_checkstring 在进入 C 前就挡住类型错误;非法模式字符串与 gpio_set_direction 失败都被转成 luaL_error 抛回 Lua(如 return luaL_error(L, "invalid gpio mode: %s", mode_str)),异常由运行时的钩子机制统一接管,固件不会 panic。对有状态驱动(i2c 总线、uart 句柄),防泄漏落在两处:一是 cap_lua_register_exit_cleanup() 注册的退出清理回调,在脚本结束、虚拟机关闭前统一释放资源(规范也要求硬件模块文档写明 close/deinit 义务、测试脚本自带清理);二是虚拟机本身的生命周期——即便脚本忘记 close,句柄表随 lua_close 一并消失,下一次执行从零开始。规范中"C 代码必须避免悬垂指针、必须清晰定义资源所有权"的条款,就是这套设计的规定化。
6. capability.call:Lua 反向调用能力层
lua_module_call_capability(注册名 capability)只导出一个函数 capability.call(cap_name, payload, opts),却是全体系最关键的一环:它让 LLM 生成的脚本不局限于内置的 37 个模块,而是能调用第5章的整个能力层——于是"LLM 写 Lua → Lua 调能力 → 能力再驱动更多模块"的闭环成立。实现要点在 lua_module_capability.c:
1 2 3 4 5 6 7 8 9 10 11 12 13
staticintlua_module_capability_call(lua_State *L){constchar *cap_name = luaL_checkstring(L, 1);claw_cap_call_context_t ctx = {0};char *payload_json = NULL;char *output = NULL;/* 先解析 opts(可能 longjmp)再分配堆内存,坏字段才不会泄漏 payload_json */lua_module_capability_fill_context(L, 3, &ctx);payload_json = lua_module_capability_build_payload_json(L, 2);output = calloc(1, output_size);err = claw_cap_call(cap_name, payload_json, &ctx, output, output_size);...}
三个细节见功力。其一,payload 三态兼容:nil、Lua 表(自动判别数组/对象后经 cJSON 序列化)、现成 JSON 字符串(先校验合法性)都可传入,模型写哪种都行。其二,调用上下文自动补全:opts 里的 session_id/channel/chat_id/source_cap 未提供时回退到全局 args 同名字段——脚本天然知道自己"为谁而跑",被调能力产生的回复(如 IM 消息)能送回正确会话,这正是第9章《IM通信集成》会话语义的延续;调用者身份则固定填 CLAW_CAP_CALLER_SYSTEM,与人类消息触发的调用区分开。其三,注释里那句"先解析可能 longjmp 的 opts 再分配堆内存",是 Lua C API 的经典陷阱处理:luaL_error 是长跳转,顺序错了就泄漏。返回值固定为三元组 (ok, output, err_name),max_output_bytes 默认 64 KB、区间 1 KB-256 KB,防止一次调用撑爆内存。异步脚本(lua_run_script_async)由此获得"组合既有能力"的表达力,而不必等待固件为每个功能新增 Lua 模块。
7. thread 模块:共享无关的并发模型
lua_module_thread 回答的问题是:LLM 生成的脚本如何做后台任务?ESP-Claw 的答案是共享无关——每个后台任务是一次完整的 cap_lua_run_script_async(),拥有独立虚拟机,任务间不共享任何 Lua 状态,协作只靠显式同步原语。模块表极小:
1 2 3 4 5 6 7 8
staticconst luaL_Reg funcs[] = {{"run", thread_job_run},{"start", thread_job_start},{"list", thread_job_list},{"get", thread_job_get},{"stop", thread_job_stop},{NULL, NULL},};
thread.run 同步执行并等待结果;thread.start 异步启动,opts 支持 name(命名任务)、exclusive(互斥组)、replace;thread.list/get/stop 构成任务管理面,stop 的等待参数与 cap_lua 的 lua_stop_async_job(默认合作式等待 2000 ms)呼应。互斥组是最贴场景的设计:让脚本以 exclusive="display" 启动屏幕动画任务,下一个同组任务启动时旧任务被自动顶替,屏幕永远只有一个动画在画——用户连续两次说"换一个动画",设备不会叠加渲染。跨任务通信由 thread.sync 子表提供:queue_create/send/recv/delete(FreeRTOS 队列)、sem_create/give/take/delete(信号量)、lock_create/lock/unlock/lock_delete(互斥锁),句柄登记表由 thread_sync_ensure_lock() 的注册表锁保护。为什么不用 Lua 协程跨 C 桥接回调?因为协程无法在 C 栈帧间挂起,而"每个任务一个 VM + 消息传递"把并发复杂性留给 FreeRTOS(其原语本就为实时系统打磨过),Lua 侧只暴露最小集合。任务事件(启动/退出)则通过 cap_lua_register_job_event_cb() 回调桥接回 C 侧,接入第6章《事件路由系统》的事件流。
8. 安全与资源边界
先说结论:cap_lua 的沙箱不是"库白名单"。luaL_openlibs() 打开全部标准库(含 os、io、debug),因为源码注释明确说明合法脚本依赖 debug 库的 debug.traceback 输出栈回溯。防御靠的是结构化边界,而非删库:
隔离边界:每次执行独立
lua_State,结束即lua_close;脚本间零共享。尺寸配额:脚本文件 ≤ 64 KB(
CAP_LUA_MAX_SCRIPT_SIZE);args JSON 嵌套 ≤ 64 层(CAP_LUA_JSON_MAX_DEPTH,防小任务栈上的 C 递归溢出);capability.call输出 1 KB-256 KB;任务路径 ≤ 192 字符(CAP_LUA_JOB_PATH_MAX)。时间边界:
lua_sethook每百条指令触发cap_lua_timeout_hook,先查stop_requested(用户取消永远优先于超时报告),再查截止时间,违规即luaL_error终止——这是合作式取消,死循环脚本最多活到 timeout_ms。上下文防篡改:执行上下文指针不存全局表也不存注册表(
debug.getregistry()可达),而存lua_getextraspace()的裸内存,脚本既读不到也改不了;且lua_newthread会复制 extraspace,脚本自建的协程同受钩子管辖。注册表封闭:模块注册在启动后锁定,运行期不能注入新 C 模块;
exit cleanup回调兜底资源释放。
时间边界还有一个容易忽略的细节:timeout_ms 为 0 表示"无墙钟截止、仅允许取消"(源码中的 cancel-only 模式)——常驻后台任务因此可以无限期运行,但仍随时响应 stop_requested。内存上没有针对单个虚拟机的硬上限(以源码为准,分配失败走 luaL_error(L, "out of memory")),这与其产品定位一致:单用户设备上,脚本的"对手"是自己,超时与配额已覆盖主要失控模式。这是一份清醒的取舍清单:用可枚举的配额换掉不可枚举的攻击面。
9. 与能力层、技能系统的闭环
把本章放回全书地图。向上看,cap_lua 是第5章《能力系统》的标准能力组:七个 callable 能力把"运行脚本"变成 Agent 工具箱里的普通工具,与 lua_stop_async_job 描述里"MUST be called whenever the user asks to stop"这类指令式描述配合,教会模型主动收尾。向旁看,第8章《技能系统》的 builtin_lua_modules 技能把 37 个模块的 README 与测试脚本编成 {CUR_SKILL_DIR} 可引用的只读知识库,技能脚本(skills/ 目录)又能自带 Lua 库——规范、运行时、技能三层共用同一套文件。向下看,驱动模块的板级门控(camera/lcd_touch 依 CONFIG_ESP_BOARD_* 编译)把第12章《板级适配与配置服务》的硬件描述变成了"这台设备上模型能看见哪些模块"的自动答案;board_manager 模块则让脚本在运行期查询板级资源。最终形成的闭环是:固件提供安全的能力与文档 → 模型基于文档生成合法脚本 → 脚本经隔离运行时驱动硬件或回调能力 → 结果以文本回到对话。在这个闭环里,Lua 不是性能层,而是表达层——它把"改变设备行为"的编译期特权,下放成了对话期的一次工具调用。
参考文献
[1] Lua 5.5 Reference Manual:https://www\.lua\.org/manual/5\.5/
[2] Espressif Lua 组件:https://components\.espressif\.com/components/espressif/lua
[3] ESP-IDF 编程指南(GPIO 等外设驱动):https://docs\.espressif\.com/projects/esp\-idf/zh\_CN/latest/esp32/api\-reference/peripherals/gpio\.html
[4] ESP-Claw 官方仓库:https://github\.com/espressif/esp\-claw
[5] ESP-Claw 官方文档(Lua 模块参考):https://github\.com/espressif/esp\-claw/tree/main/docs/src/content/docs/zh\-cn/reference\-cap