ARTICLE · 1360002
无感FOC源码自取,学历门槛坍塌,教你用AI如何全自化批量开发无感FOC (长文慎入)
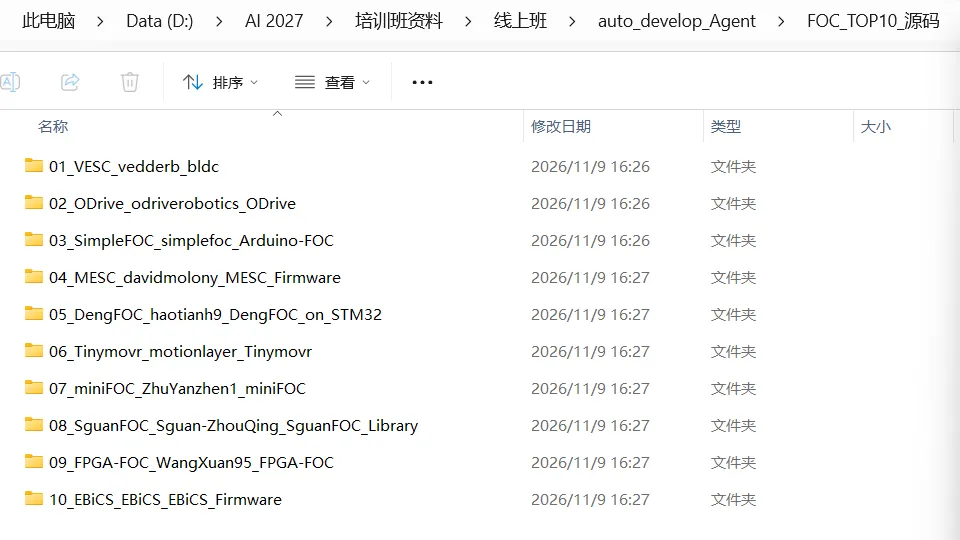
源码地址看合集的这篇文章
开源算法自取,全球 TOP10 开源 FOC 算法,一次给你梳理清楚(长文慎入)
后台有问怎么下载源码,就直接让AI自己下载,免费AI工具链前面给大家提供了,百万老师(抖音的身份,201077079)是全方位的给大家提供资源
手把手教你使用opencode,开发你的第一个嵌入式软件
指挥AI的方法论:搞清楚我们要的是什么,梳理也让AI去梳理,明确的说清楚我们想要的
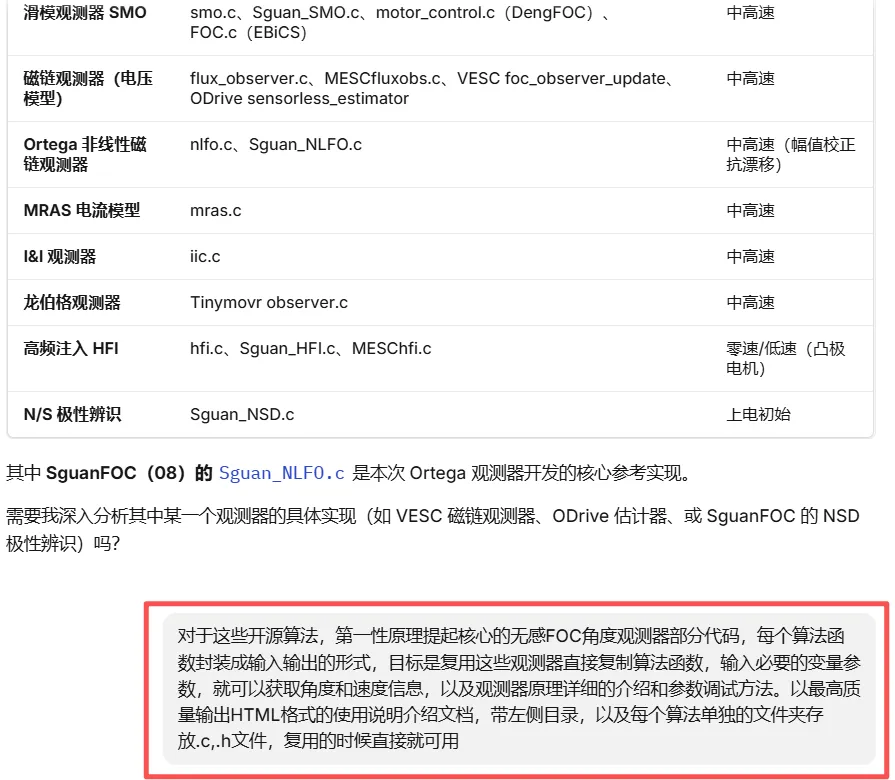
如下图的提示词给AI :
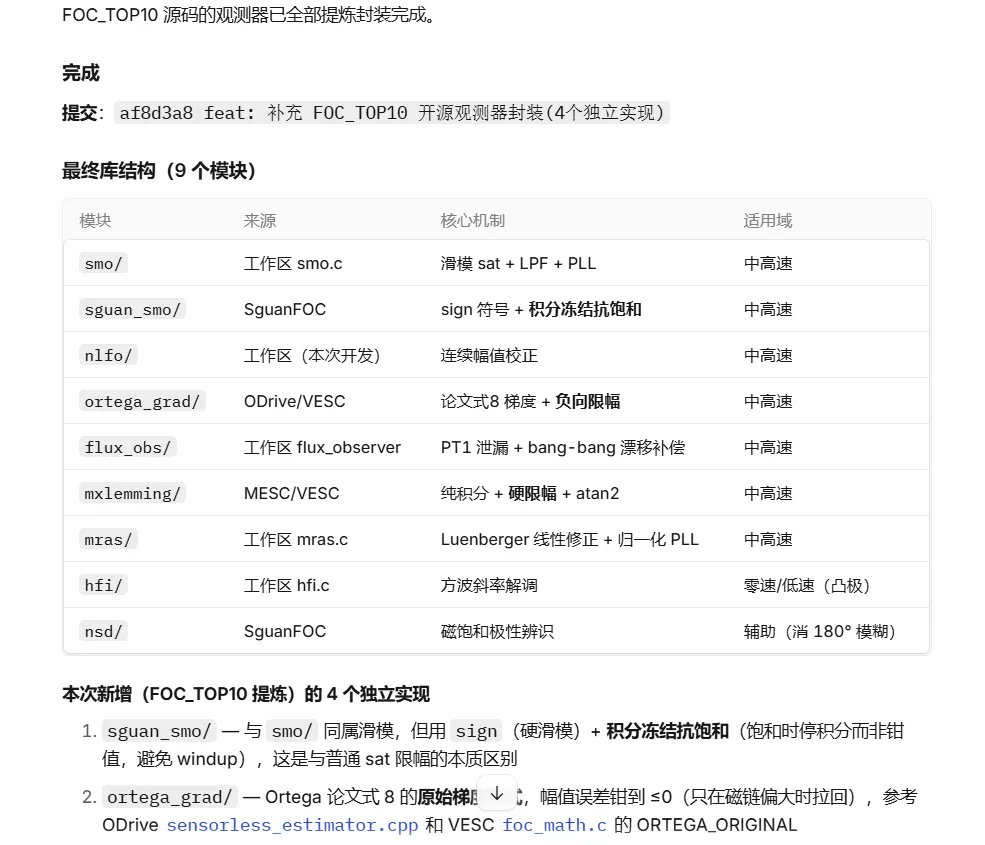
十几分钟之后,就全部完成:
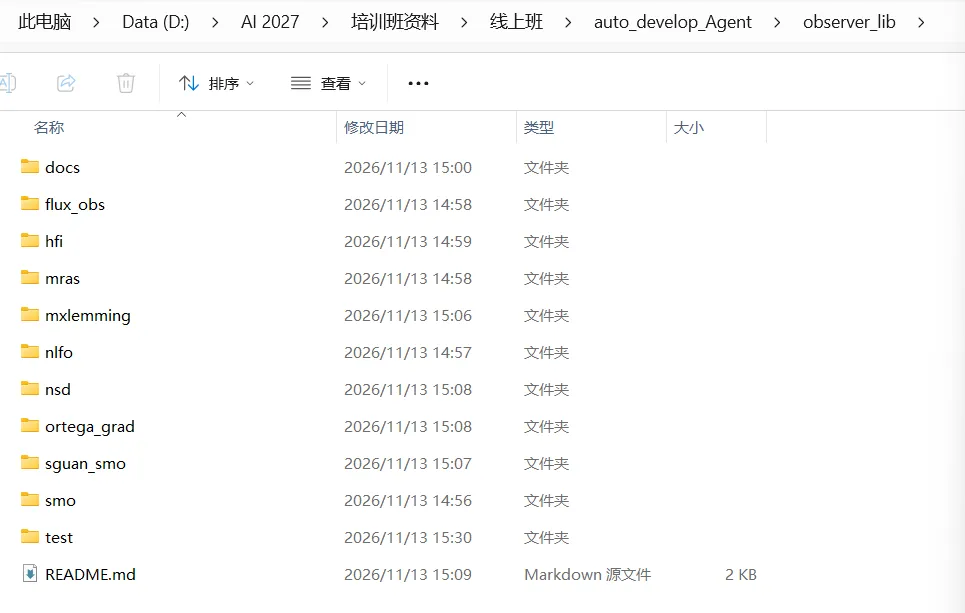
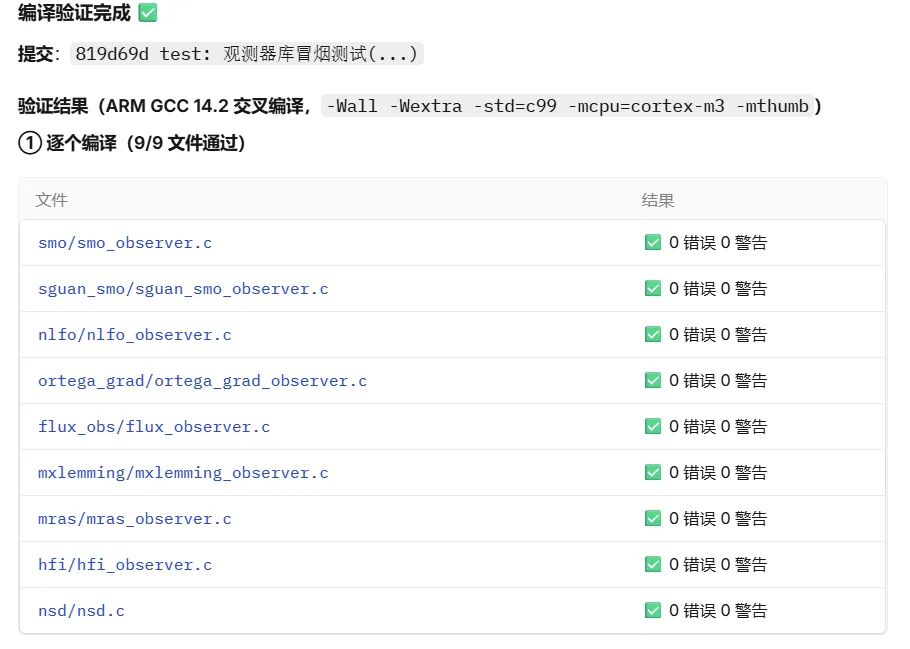
移植说明文档也有了(文章最后又详细介绍每个观测器的参数和调试),实际移植也让AI移植,文档是让你了解算法用,关键的时候能协助AI一起判断。
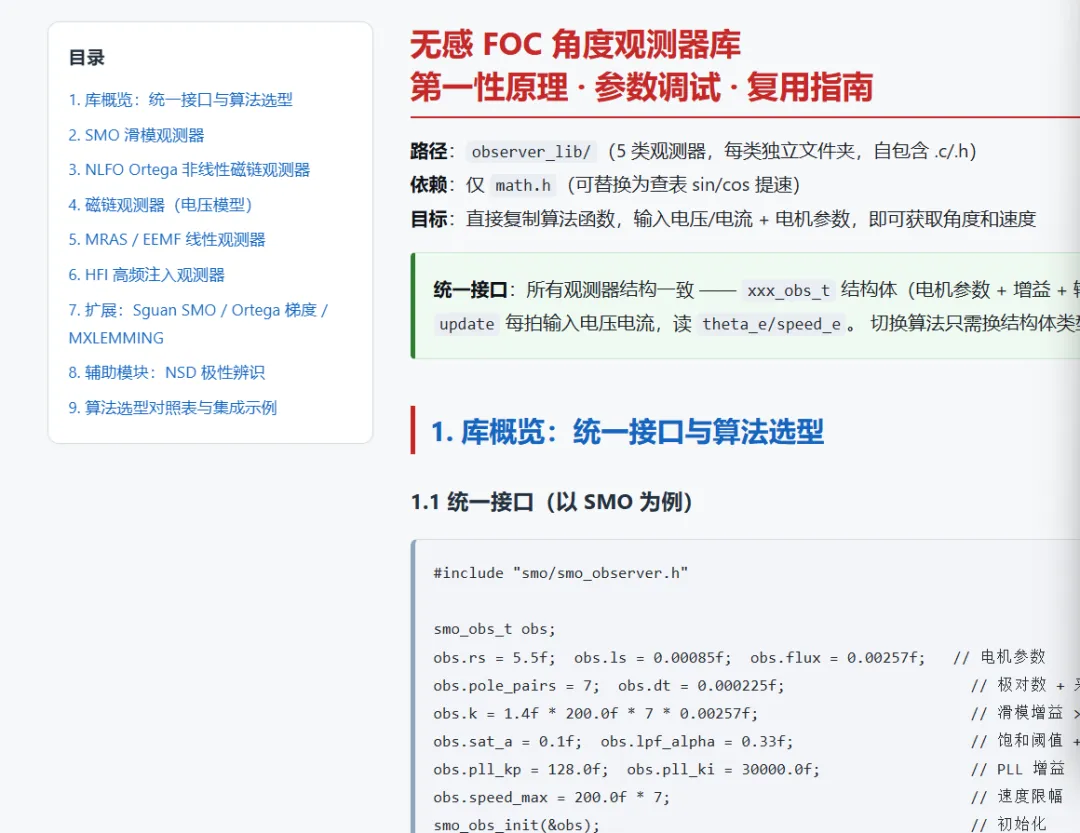
写到这,现在做算法研究,仿真确认正确性,再变成代码的高级无刷电机控制算法人才,应该要感到危机了。
论文变代码这道门槛塌了
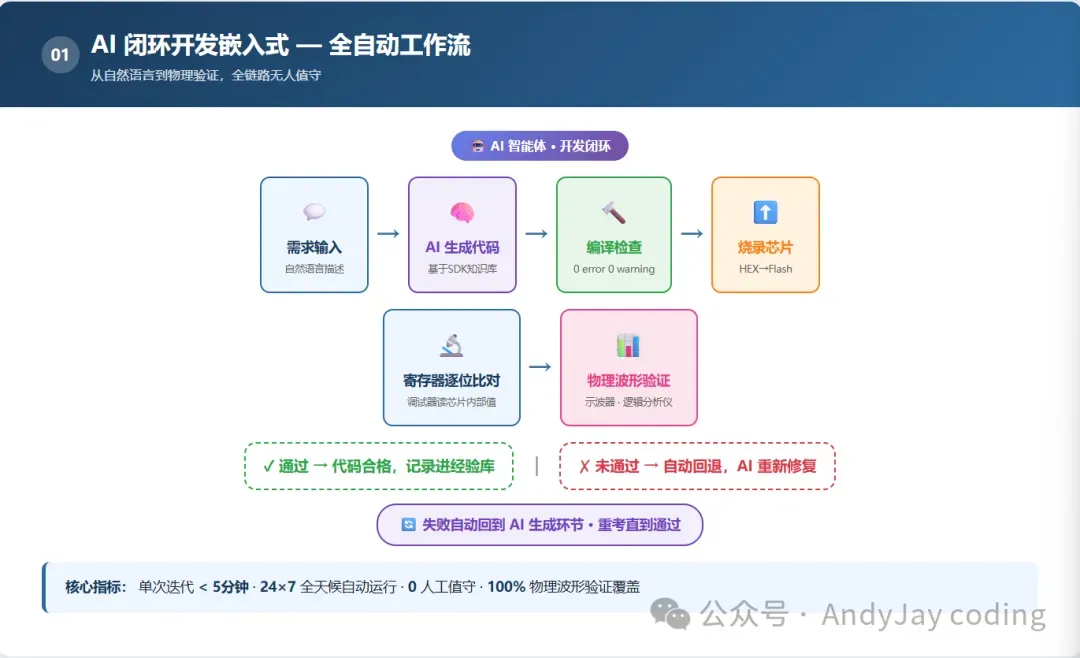
塌的原因不是"AI 会写代码",这话三年前就有人说,已经说滥了,是AI已经可以全自动开发嵌入式软件,自己写代码,自己测试,发现问题,快速修复迭代,无人值守的开发,AI第一次变成了可批量、可验收、可复现的流水线。
门槛一塌,最先失效的不是工程师,是学历这个筛选器。
电机控制这行,学历卡得比大多数行业都死,原因不复杂:论文到代码之间隔着一层物理世界和数学公式,这个吃学历。
企业招人的时候都会要求搭模型进行仿真确认控制算法的正确性。
现在这个前提被拆了。
拆它的不是某一个大模型,是三样东西凑齐了:一个开源 FOC 源码库,两套切好片的知识库,一条全自动闭环流水线。
流水线干的活很笨:构建、烧录、SWD 一个寄存器一个寄存器地读、逻辑分析仪抓波形、判、改、再跑。一轮不到1分钟,最多五轮,判不过记一笔,下一轮不许再犯。
真实数据摆在这儿,不用讲故事:
我把 2010 年 IEEE 那篇 Ortega 观测器论文丢进去,全程无人干预,最后转速 -101.8 rad/s,目标 -100,误差 1.8%,速度纹波 0.7%,铜损 0.89 瓦。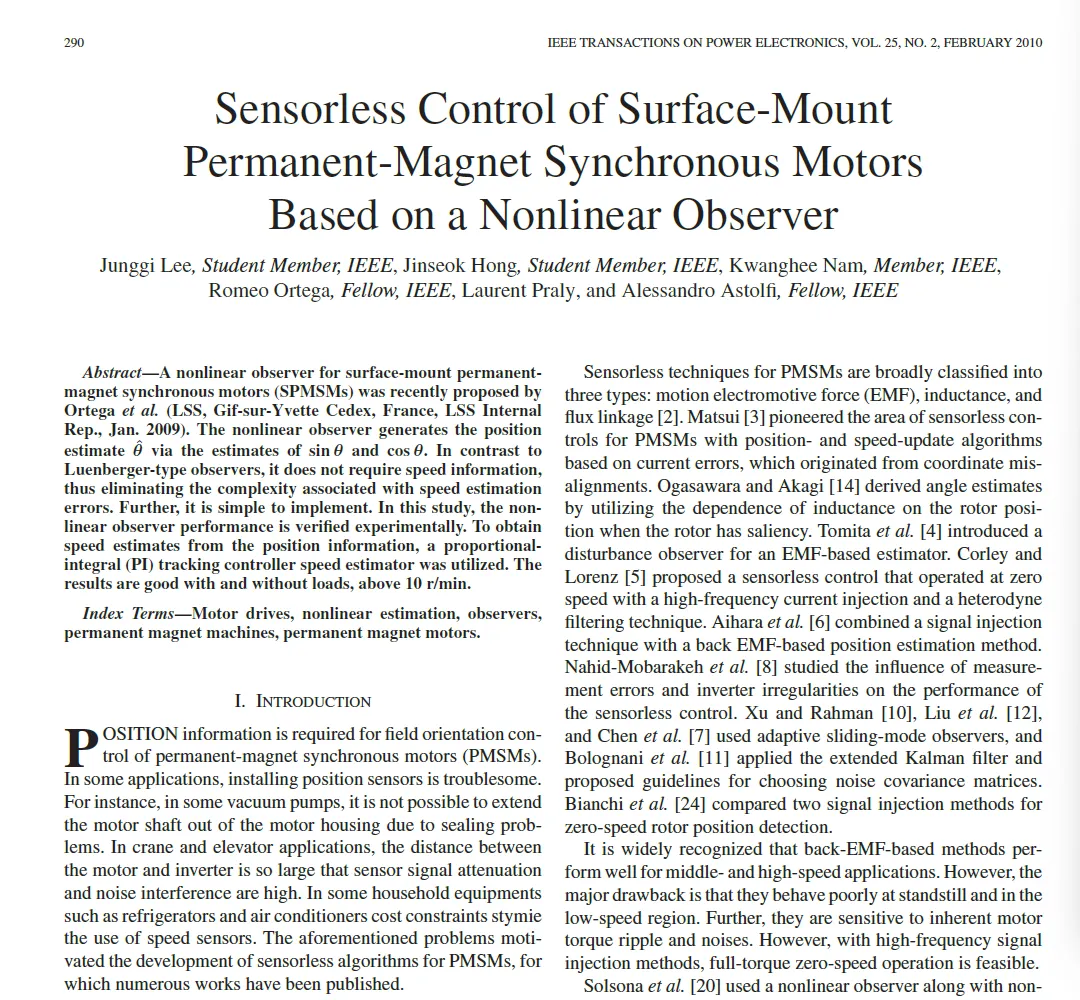
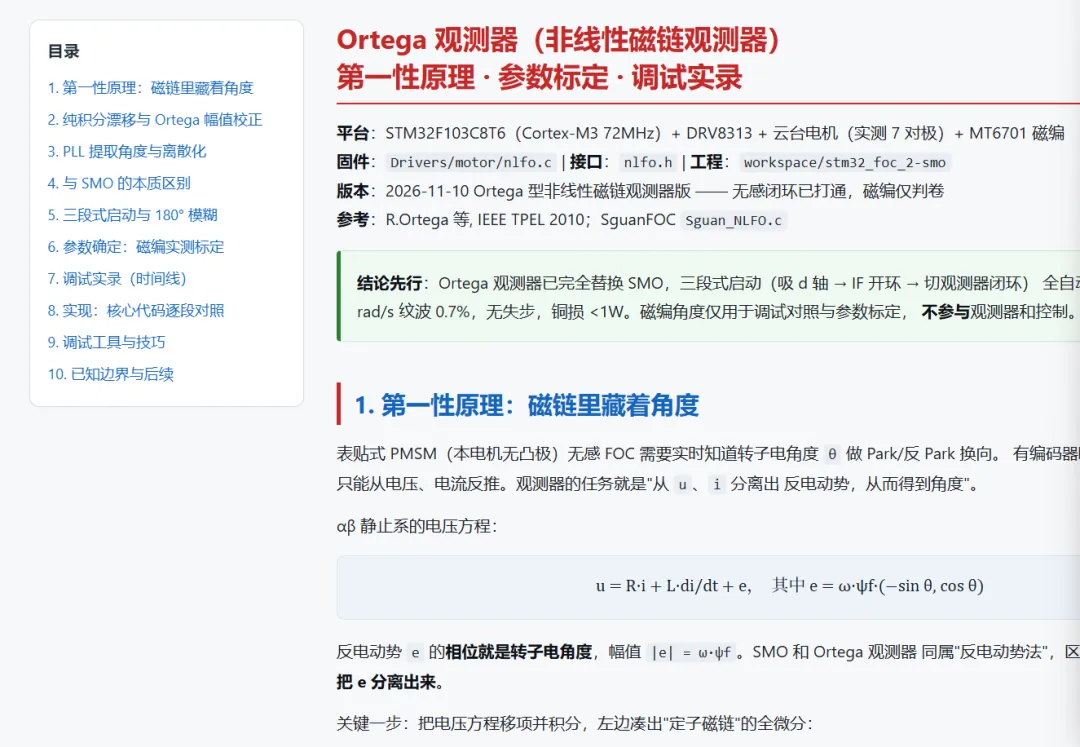
中间它自己撞了四堵墙:首测失步,它开影子模式对比真值,抓出磁链幅值偏大 55%;对着磁链方程做稳态分解,判断出是参数失配导致的极限环,不是增益问题;参数扫描推翻铭牌值(极对数 14 实为 7,磁链 0.00257 实为 0.0045,电阻 5.5 实为 3.5);最后抓出 26 度相位滞后,补 0.35 弧度,闭环稳定。
一个算法实现从一周变成几小时,边际成本趋近于零。供给一多,算法本身就贬值,你会的那个观测器,别人也会,AI 十分钟能给你生成三个变体。
这不是坏事,但它意味着靠我会实现某某算法,会基于论文搭模型仿真,调通变成代码吃饭的时代结束了,这个技能被AI完全替代了。
值钱的东西往后挪了一格:不是谁能把算法变代码,是谁能解决软硬结合的部分、辅助AI进行验证。
还得说清一个前提:这不等于打开对话框就能批量。
AI 手里没有语料,就只能编,编出来的代码编译能过,烧进去电机不转,这种场面搞过的人都见过。
TOP10开源FOC源码是九百多兆源码库、两套切好片的知识库。源码库给骨架,VESC 的七种观测器、ODrive 的四层级联、Tinymovr 的五模式三环;知识库给边界,哪种观测器适合低速、哪种适合高速、参数失配会怎么表现。
有了这两样,AI就是在复刻,不需要现创作,效率高还省token。
· · ·
为什么偏偏是"论文变代码"这一段先坍塌
因为这一段天生适合AI,三个条件全占。
第一,它是符号到符号。左边公式,右边还是公式,中间只隔一层语法。人干着累,AI干着舒服。
第二,它有真值,自动闭环开发体系有编码器焊在板子上,角度、速度、电流全是实测量。对不上就是错,没有"我觉得差不多"这种余地。
第三,它能闭环,编译不过就改,波形不对就调,误差超标就重来,一轮一轮自动转,不需要人在旁边守着。
反过来看,AI干不了的是什么?被重新定价的,是调参
公式里电流是干净的正弦,板子上全是死区、采样窗口、运放失调、温漂、母线抖动。
AI干不了确认软硬结合部分没有问题,确定控制的电机没有问,极限性能的调参
所以有人说:AI 写的代码不能量产。
这话结论对,理由错了。
不能量产的不是AI 写的代码,是没有验收标准的开发方式。人写也一样翻车。许愿式开发,帮我写个无感 FOC,要能带载启动,跟用不用 AI 没关系,那是从来没定义过什么叫对。
AI 能读论文、能写代码、能烧录、能读寄存器,它读不出这块板子虚焊了,短路了,电机有问题。
在嵌入式领域,没有知识基础的,靠许愿式开发是做不了量产产品的,AI不会替代嵌入式工程师,是掌握指挥AI的嵌入式工程师,是未来的核心竞争力,效率是过去的几倍,产生的价值也是过去的几倍。后附算法移植参数说明详细介绍全文
附录:算法移植参数说明详细介绍
1. 库概览:统一接口与算法选型
1.1 统一接口(以 SMO 为例)
所有观测器结构一致:xxx_obs_t 结构体(电机参数 + 增益 + 输出 + 内部状态),init 初始化,update 每拍输入电压电流,读 theta_e/speed_e。切换算法只需换结构体类型和函数名。
#include ”smo/smo_observer.h”smo_obs_t obs;obs.rs = 5.5f; obs.ls = 0.00085f; obs.flux = 0.00257f; // 电机参数obs.pole_pairs = 7; obs.dt = 0.000225f; // 极对数 + 采样周期obs.k = 1.4f * 200.0f * 7 * 0.00257f; // 滑模增益 > ωmax·ψfobs.sat_a = 0.1f; obs.lpf_alpha = 0.33f; // 饱和阈值 + 低通obs.pll_kp = 128.0f; obs.pll_ki = 30000.0f; // PLL 增益obs.speed_max = 200.0f * 7; // 速度限幅smo_obs_init(&obs); // 初始化// 三段式启动交接时热启动(消解 180° 模糊):smo_obs_align(&obs, openloop_theta, openloop_speed, i_a, i_b);// 每拍(FOC 中断内):smo_obs_update(&obs, u_alpha, u_beta, i_alpha, i_beta);theta = obs.theta_e; speed = obs.speed_e; // 读角度/速度
1.2 算法选型速览
smo/ | |||||
sguan_smo/ | |||||
nlfo/ | |||||
ortega_grad/ | |||||
flux_obs/ | |||||
mxlemming/ | |||||
mras/ | |||||
hfi/ |
选型原则:① 有凸极(IPM/高饱和)→ 低速用 HFI、高速用反电动势法(SMO/NLFO/磁链/MRAS);② 无凸极(表贴 PMSM)→ 只能用反电动势法,低速/零速无能为力(需三段式启动的 IF 开环拖动过渡);③ 追求低抖振/低噪声 → NLFO 或 MRAS(线性,无滑模抖振);④ 追求鲁棒/省标定 → SMO(滑模吸收参数误差)或磁链观测器(PT1 鲁棒)。
2. SMO 滑模观测器
2.1 原理
PMSM αβ 电压方程 u = R·i + L·di/dt + e,反电动势 e 的相位即转子电角度。SMO 用"电流观测器 + 滑模校正"分离出 e:
L·dî/dt = u − R·î + z, z = −K·sat((i−î)/a)滑模面(电流误差=0)上 z 的等效值 ≈ 反电动势 e → 低通滤波 → PLL
2.2 参数表与调试
k滑模增益 | ||
sat_a饱和阈值 | ||
lpf_alpha | ||
pll_kp/ki |
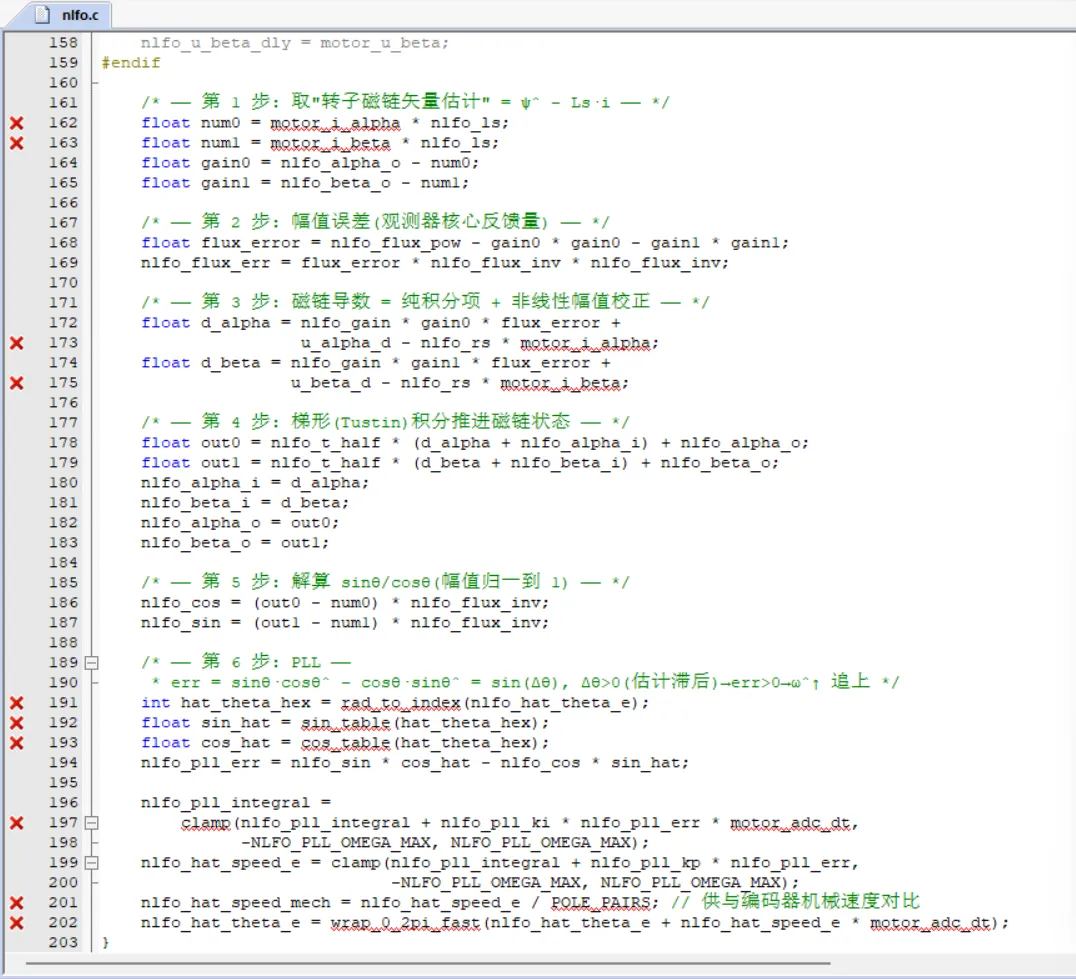
3. NLFO Ortega 非线性磁链观测器
3.1 原理
磁链里藏着角度:把电压方程移项积分得 dψ̂/dt = u − R·i(线性),积分出磁链后 ψ̂ − L·i = ψf·e^{jθ},角度直接解出 sin/cos(无需 atan2)。
纯积分会因直流偏置发散,Ortega 把"磁链幅值恒等于 ψf"反馈回积分输入:
dψ̂/dt = u − R·i + G·(ψ̂−L·i)·(ψf² − |ψ̂−L·i|²)3.2 参数表与调试
flux | flux_err 调:恒为负→幅值偏大→增大 flux,直至过零 | |
gain | ||
rs | ||
pll_kp/ki |
核心教训:NLFO 无滑模兜底,参数失配直接变磁链/角度偏差。SMO 用铭牌参数就能跑,NLFO 必须实测标定"有效 ψf/Rs"(吸收电压/电流标定误差)。
4. 磁链观测器(电压模型)
4.1 原理
定子磁链 ψs = ∫(u−Ri)dt,转子磁链 ψr = ψs − L·i = ψf·e^{jθ}。与 NLFO 的区别在于压制漂移的手段——三重防线:
① PT1 泄漏积分:T·dψ/dt + ψ = T·(u − R·i)(直流增益 T 有限,不无限发散)② 直流残差估计:0.3s 低通估出 (u−Ri) 直流偏置并扣除③ bang-bang 幅值稳定:分量超出 ±|ψ| 时反向拉回(防发散)
4.2 参数表与调试
tc | ||
drift_g | ||
pll_kp |
5. MRAS / EEMF 线性观测器(Luenberger)
5.1 原理
把反电动势 e 当"未知扰动",用 Luenberger 电流观测器估计它(线性修正,无抖振):
电流观测器:î(k) = a1·î(k−1) + a2·[u + G·i], a1=e^(−(R+G)T/L), a2=(1−a1)/(R+G)EMF 提取:ê = G·(i − î) ≈ −e(修正项收敛到”负反电动势”)归一化 PLL:ψ=(êβ,−êα),err = sin(θ−θ̂)(除以 |ψ|,全速域增益一致)
⚠ 极性注意:ê≈−e(负反电动势),故 ψ=(êβ,−êα) 极性反相 180°——PLL 会锁定到 θ+180°。须用 align 播种 + NSD 极性辨识消歧(见 §8),否则转矩反向。
5.2 参数表与调试
g | ||
rs | ||
pll_kp/ki |
6. HFI 高频注入观测器
6.1 原理
估计 d̂ 轴注入高频方波电压 ±Uh,凸极电感使电流斜率携带位置信息:
方波在 d̂ 轴产生三角波电流,斜率 ∝ 1/L(Δθ)同极性差分 ε = sign·(Δi₊−Δi₋) ∝ ΔL·sin(2Δθ) ← 位置信号扣除基线后 PLL 追踪 ε→0
2Δθ因 N/S 对称(θ 与 θ+180° 电感相同)→ 180° 极性模糊需 NSD 消歧。
6.2 参数表与调试
uh | ||
fh | ||
sq_base | ||
err_sign |
⚠ 适用性硬约束:信号幅值 ∝ ΔL(凸极)。表贴电机 ΔL≈0 时信号不可提取(SNR 为负)。本模块仅用于 IPM/高饱和凸极电机。
6.3 HFI 集成示例(与反电动势法不同)
hfi_obs_t hfi;hfi.ls_d = 0.5e-3f; hfi.ls_q = 0.8e-3f; // 凸极电感hfi.uh = 1.5f; hfi.fh = 500.0f; // 注入幅值/频率hfi.sq_base = 0.07f; hfi.err_sign = -1.0f; // 标定值hfi_obs_init(&hfi);// 每拍(FOC 中断):u_inj = hfi_obs_inject(&hfi); // ① 取注入电压, 加到 d 轴// ... 施加 u_d + u_inj, Park 得 id ...hfi_obs_demod(&hfi, id); // ② 解调 id 更新角度theta = hfi.theta_e; speed = hfi.speed_e;
7. 扩展:Sguan SMO / Ortega 梯度 / MXLEMMING
以下 3 个是从开源项目(SguanFOC / ODrive / VESC / MESC)提炼的同算法族变体实现。
7.1 Sguan SMO(sguan_smo/)—— sign 符号 + 积分冻结抗饱和
与 smo_observer 同属滑模观测器,区别:
sign 符号函数(硬滑模)而非 sat 饱和函数(抖振大但滑模更硬) 积分冻结抗饱和:观测电流达限幅时停积分(而非钳值),误差反向或回到限幅内才解冻,避免积分器在饱和区持续累加(windup) 一阶低通提取反电动势(同 smo_observer)
调参:h(滑模增益 > ωmax·ψf)、wc(低通截止)、int_max(积分限幅)。
7.2 Ortega 梯度形式(ortega_grad/)—— 论文式8 负向限幅
与 nlfo_observer 同源(Ortega 2010 论文),区别在校正项写法:
nlfo:G·η·(ψf² − |η|²)(连续双向) vs ortega_grad:0.5·γ·η·err,err 钳到 ≤0负向限幅(err ≤ 0):只在磁链幅值偏大(|η|>ψf,直流漂移方向)时拉回,偏小时不校正。参考 ODrive sensorless_estimator.cpp 与 VESC foc_math.c 的 FOC_OBSERVER_ORTEGA_ORIGINAL。
7.3 MXLEMMING(mxlemming/)—— 纯积分 + 硬限幅 + atan2
磁链 = ∫(v−R·i−L·di/dt)dt,用 L·(i_k−i_{k−1}) 差分替代直接微分,纯积分漂移用硬限幅(把 ψα/ψβ 钳到 ±ψf)压制,角度 = atan2(无 PLL,速度由角度差分得)。
这是调参最少的观测器(无 PLL 增益、无 bang-bang 增益、无校正增益)。参考 MESC fluxobs.c 的 MXLEMMING 与 VESC FOC_OBSERVER_MXLEMMING。
8. 辅助模块:NSD 极性辨识
nsd/nsd.h —— 配合 HFI 消解 180° 极性模糊(N/S 分不清)。HFI 只能得到 sin(2Δθ),NSD 用磁饱和凸极判 N/S:沿估计 d 轴施加 ±Ud 偏置,比较 ±Ud 的 HF 电流响应,不对称即判极性。
nsd_t nsd;nsd.ud = 0.15f; nsd.wo = 2*PI*500; nsd.zeta = 0.7f; nsd.dt = 0.000225f;nsd_init(&nsd);// HFI 注入运行中(电机静止), 触发辨识:nsd.start = 1;// 每拍:nsd_update(&nsd, id); // 输入 d 轴电流u_d += nsd.ud_out; // 叠加偏置电压if (nsd.done && nsd.flip) theta += PI; // 辨识完成且需翻转 → 角度 +180°
注意:必须配合 HFI 注入;带通中心频率 = HFI 注入频率;电机须静止。
9. 算法选型对照表与集成示例
9.1 选型对照
9.2 全速域集成示例(凸极电机:HFI 低速 + 反电动势法高速)
// 低速(零速~阈值)用 HFI, 高速(阈值以上)用 SMO/NLFO/磁链/MRAS, 平滑切换if (fabsf(speed) < SPEED_SWITCH) {u_inj = hfi_obs_inject(&hfi);apply(u_d + u_inj, u_q);hfi_obs_demod(&hfi, id);theta = hfi.theta_e; speed = hfi.speed_e;} else {smo_obs_update(&smo, u_a, u_b, i_a, i_b);theta = smo.theta_e; speed = smo.speed_e;}// 切换时用当前角度/速度热启动对方观测器, 保证连续
三段式启动标配:上电 → d 轴对齐 → IF 开环拖动(电流拖转子加速)→ 速度达阈值后观测器热启动(
xxx_obs_align用开环角/速播种)→ 切闭环。此流程对所有反电动势法观测器通用,顺带消解 180° 极性模糊。